HONPINE ロボット関節モーター/モジュール/アクチュエータメーカー
HONPINEのロボット関節モーターシリーズ製品は、ハーモニック減速機関節モーターと遊星減速機関節モーターに分類されます。このページでは、HONPINEが通信プロトコル、電圧、エンコーダ、ブラシレスモーターなどに関する、お客様からよく寄せられる質問にお答えします。
このページでは、ロボット関節モーターを選定する際の比較参考として、ロボット関節モーターメーカーとしてのHONPINEの強みをより深くご理解いただけます。


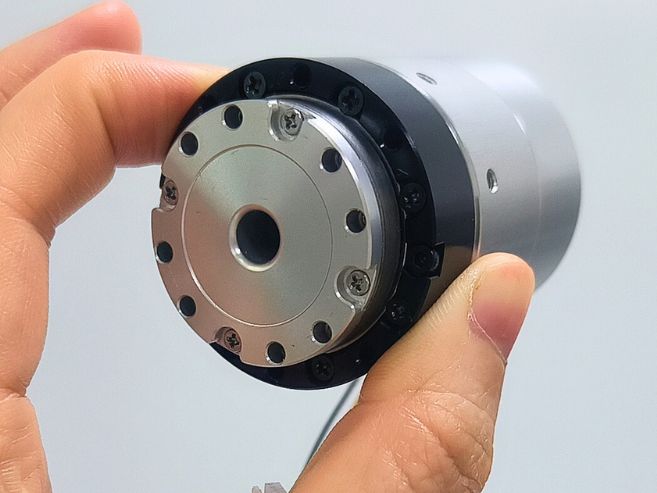
高位置決め精度を備えた高精度ロボット用ハーモニック関節アクチュエータ
HONPINE HAUハーモニック関節アクチュエータは、高い位置決め精度、優れた過負荷対応力、大口径中空設計が求められるロボット用途向けに設計されています。HONPINE HAGハーモニック関節アクチュエータと比較して、HAUはトルクセンサー構成を省いており、トルクセンシングを必要としない用途によりコンパクトなソリューションを提供します。
HAUハーモニック関節アクチュエータは、高精度ヒューマノイドロボット、特殊用途ロボット、ロボットアームに特に適しています。高い位置決め精度、産業グレードの過負荷性能、大口径中空径を組み合わせることで、HAUは厳しい用途においてロボットが安定かつ高精度な動作を実現できるよう設計されています。

ヘビーデューティー防爆ロボット犬用遊星ジョイントアクチュエーター
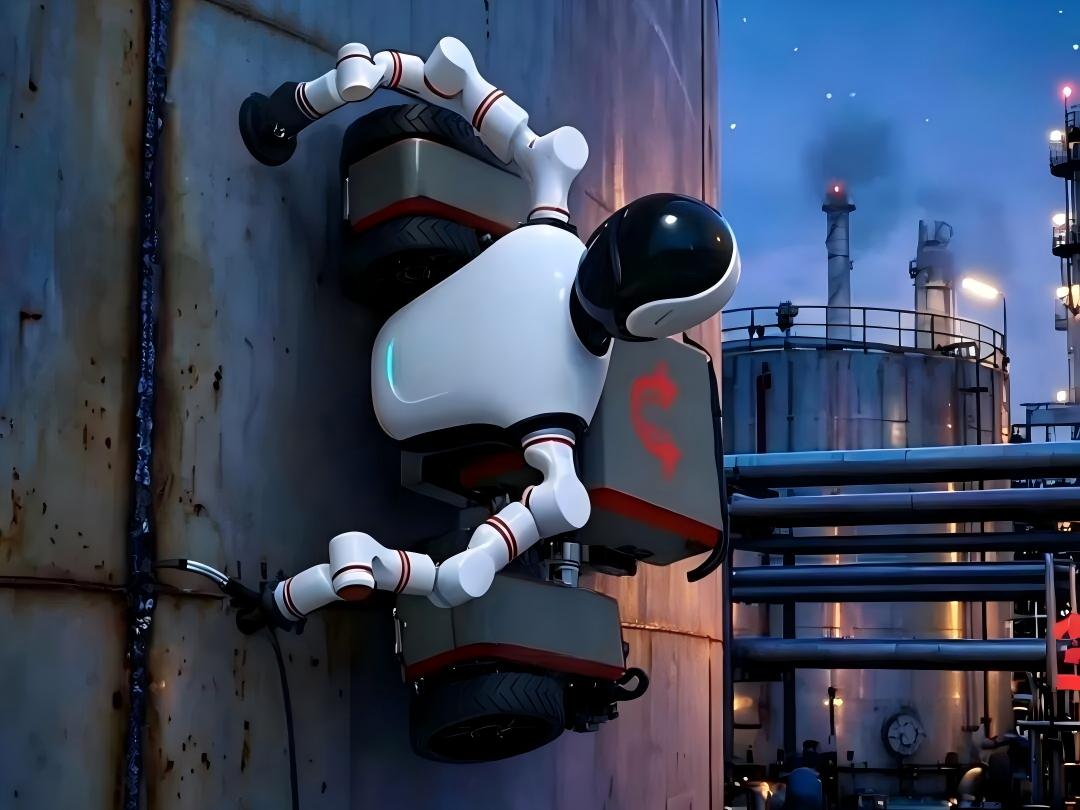
HONPINEの耐爆仕様重負荷プラネタリジョイントアクチュエータは、正式に量産を開始しました。このシリーズのジョイントは、すでに複数の四足歩行ロボット(ロボット犬)プラットフォームに統合され、石油化学プラント、天然ガス点検現場、緊急救助活動など、これまで主に手作業や輸入部品に依存していた危険環境に導入されています。
用途別統合サポート:各ロボット構成およびミッション要件に合わせてカスタマイズした機械構造と制御パラメータ。
防爆認証支援:認証プロセス全体を通じてサポートし、一般的な設計上の落とし穴を回避し、適合取得を加速します。
迅速な技術サポート:全国の主要工業地域に技術サービスセンターを配置し、48時間以内の現地対応を提供します。

STO付き高精度エンコーダ搭載ロボット用ハーモニックギアモーター
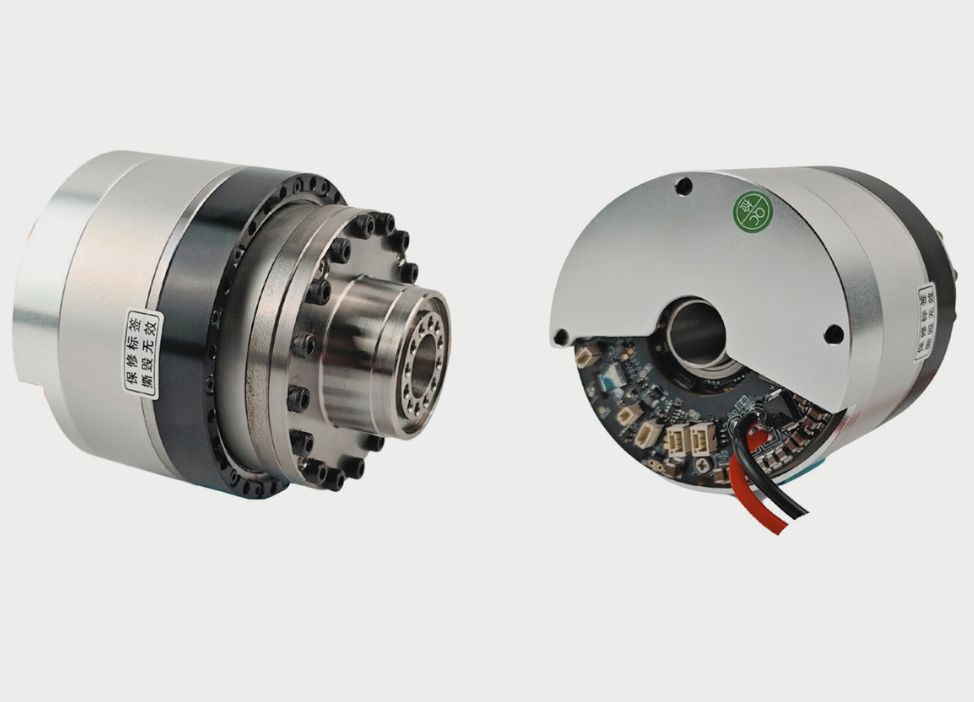
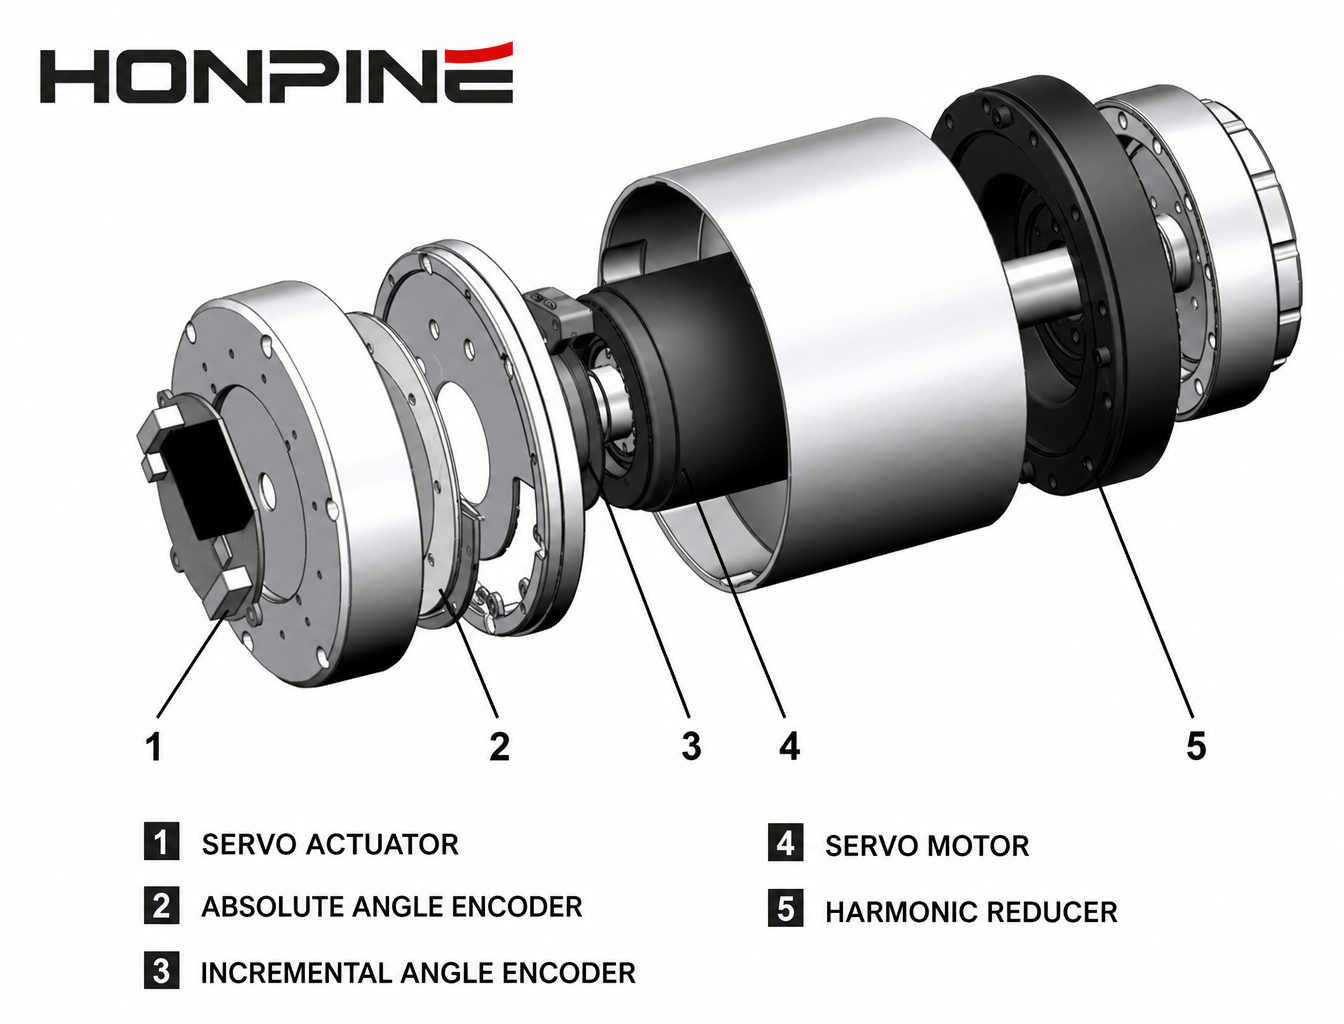
HAGロボット用ハーモニックギアモーターは、ロボット用途向けに特別に設計されたロボット関節アクチュエータです。内蔵ドライバーはギアモーターのベースに統合されており、高精度エンコーダを搭載しています。高速側は20ビット、出力側は19ビットの分解能を備え、フルクローズドループ制御を実現します。オプションのSTOおよびブレーキ機能により、装置のより安全な運転を確保できます。


最高トルク出力 軽量遊星関節モジュール
HONPINE PAシリーズ遊星関節モジュールは、3件の独占発明特許と7件の実用新案特許を備えています。独創的な構造設計により、同クラス製品の中で最高のトルク出力を実現し、強力かつ安定した性能を提供します。
HONPINEは豊富な製品リソースと技術サポートを提供し、さまざまなアプリケーションシナリオへの迅速な導入を可能にするとともに、プロジェクトの事前調査段階で必要となる時間、労力、コストを大幅に削減します。
このモジュールは、電源と信号の共有入力/出力設計を採用しており、駆動モジュール / アクチュエータ間の接続を大幅に簡素化します。中空貫通配線構造と組み合わせることで、駆動モジュール / アクチュエータの適用と統合がより便利で効率的になります。

トルクセンサーおよび一体型ケーブルコネクタ搭載ヒューマノイドロボット用ハーモニック関節モジュール
TCHLハーモニックジョイントモジュールは、トルクセンサーをハーモニックドライブ減速機に直接統合したハーモニックジョイントモジュールです。トルクセンサーにより、駆動システムの動作状態と必要なトルク値を正確に測定でき、アクチュエータの負荷を正確に検出できます。これにより過負荷を防止し、より安全な人間・ロボット間インタラクションを実現します。
本モジュールはケーブルとコネクタを完全に統合しており、高集積設計により迅速かつ正確な部品接続を可能にし、安全で応答性の高いモーション制御を実現します。

省スペース中空軸ハーモニックドライブデュアルエンコーダロータリーアクチュエータ
HAT中空型および標準型ハーモニックサーボロータリーアクチュエータは、モデル11, 14, 17, 20, 25, 32, 40, 50, 58のハーモニックドライブに対応し、定格トルクは4 N·mから1200 N·m、外径は62 mmから220 mmの範囲をカバーします。多回転アブソリュートエンコーダを搭載し、Tamagawa protocolに対応: Single-turn 17-bit, multi-turn 16-bit, or Single-turn 23-bit, multi-turn 16-bit.カスタムのデュアルエンコーダ構成にも対応可能です。これらのハーモニックアクチュエータは端面から直接取り付けることができ、軽量化が求められる用途や設置スペースに制约のある用途に最適です。

協働ロボットアーム T type ハーモニック関節モジュールモジュール
T型ハーモニック関節モジュールは、ハーモニックドライブ減速機、トルクモーター、高精度センサー、ブレーキ、ドライバーを組み合わせた、高度に統合されたロボット関節用モジュール / アクチュエータです。出力フランジがモーターシャフトに対して垂直で、回転ロボット関節用に理想的なT字型レイアウトを形成していることから、“T-type”と呼ばれています。
協働ロボット向けに設計されたこのモジュールは、主要コンポーネントを1つのコンパクトなプラグアンドプレイモジュール / アクチュエータに統合することで、開発を簡素化します。これにより、開発サイクルが大幅に短縮され、コストが削減され、ロボットアームの構築がLEGOブロックを組み立てるのとほぼ同じくらい簡単になります。その高い統合性は、メンテナンス効率を向上させ、ロボットアーム技術の適用範囲を拡大します。

水中作業用特殊ロボット向けシーリング設計ロボット関節用モジュール
この関節モジュールは、ハーモニックドライブ減速機、フレームレストルクモータ、ブレーキ、エンコーダー、ドライバーを含む完全統合コンポーネントにより、体積と重量を高度に最適化し、より大きなトルク出力、より高い精度、よりコンパクトなサイズ、より軽い重量で精密なモーションコントロールを実現します。また、個別用途や特殊な動作環境における特定の要件に対応するため、カスタマイズソリューションも提供しており、最も一般的なカスタマイズは防水仕様(水しぶき、噴霧、または水深 1 メートルまでの水中作業に対応)および低温適応です。この防水関節モジュールは、水中で動作する特殊ロボット向けに特別に設計されており、ロボット関節用の防水課題に対応するための専用改良を施した当社標準関節モジュールの強化版として開発されました。


大口径中空穴ハーモニックドライブロータリーアクチュエータ
大口径中空穴ロータリーアクチュエータは通常、 内部ローターフレームレストルクモータ を、ハーモニックドライブ減速機、アブソリュートエンコーダ、およびカスタマイズされた大口径中空穴ハーモニックサーボドライブモジュール / アクチュエータなどのコンポーネントと統合し、完全なロータリーアクチュエータアセンブリを構成します。その制御モジュール / アクチュエータ(ドライブシステム)は通常、 外部搭載 されており、接続された機器に高精度のモーションコントロールを提供します。標準的なロータリーアクチュエータと比較して、このシリーズは より大きな中空穴径 を特長としており、リードスクリュー、ケーブル、その他のコンポーネントを通すことができます。これは、工作機械用回転テーブル、精密医療機器、5軸レーザー切断システム、半導体装置など、 大きな貫通穴スペース 、 高精度 、および コンパクトな統合 を必要とする用途向けに設計されています。
ロボット関節モーター/モジュール/アクチュエータニュース
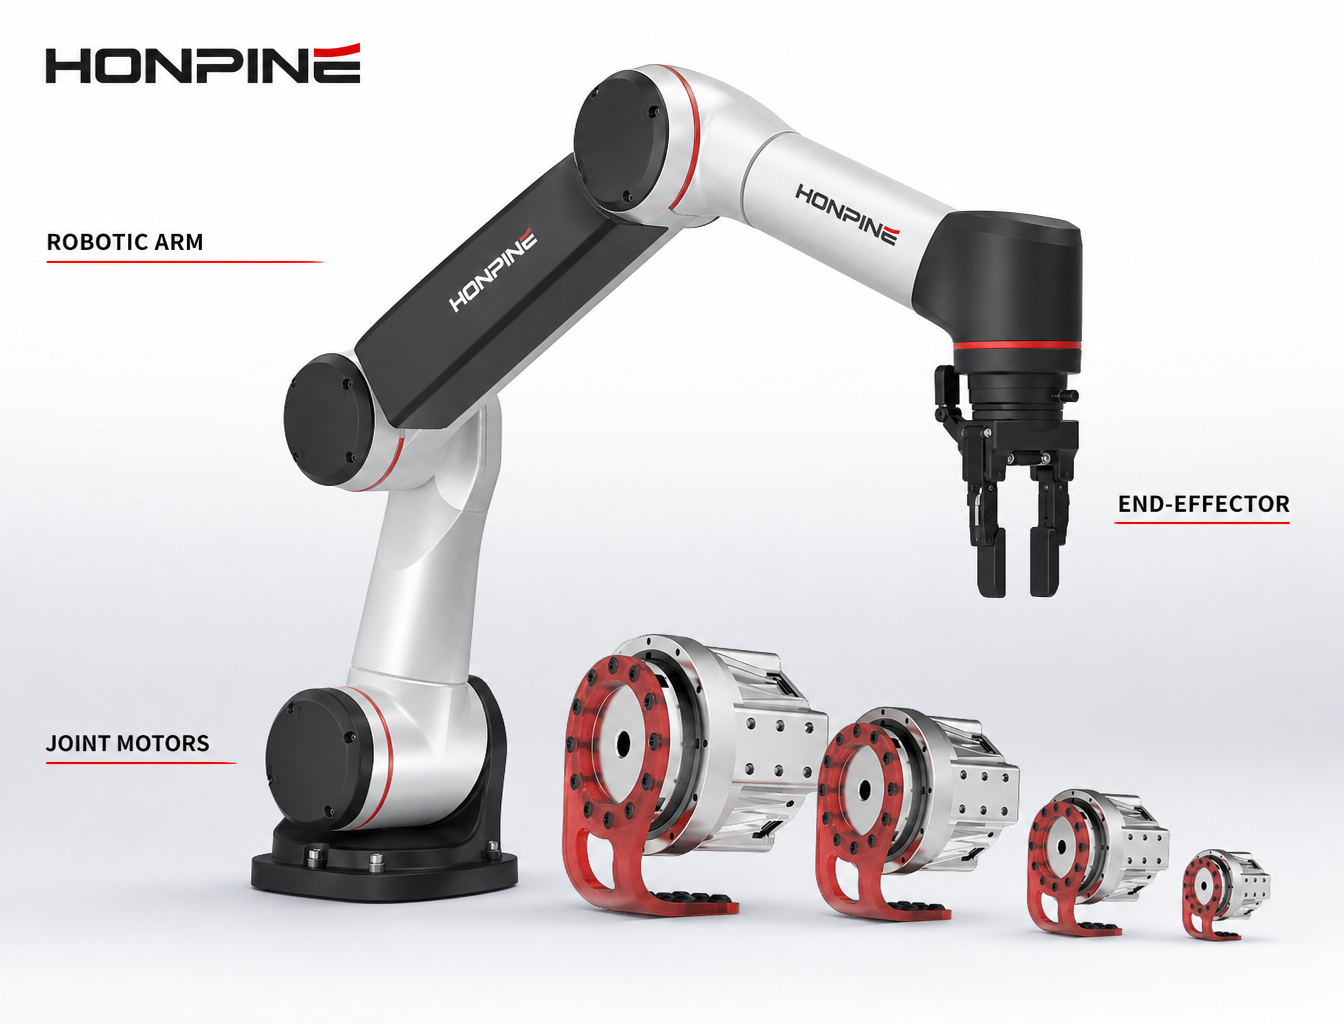
ロボット関節モジュールは、モーター、減速機、ドライブ、エンコーダを単に統合したものではなく、トルク密度、重量、体積、放熱性、構造最適化といった利点を最大化する設計です。以下のニュースセクションでは、当社のロボット関節モジュールに関するアプリケーション事例、ソリューション、新製品発売の情報をご覧いただけます。
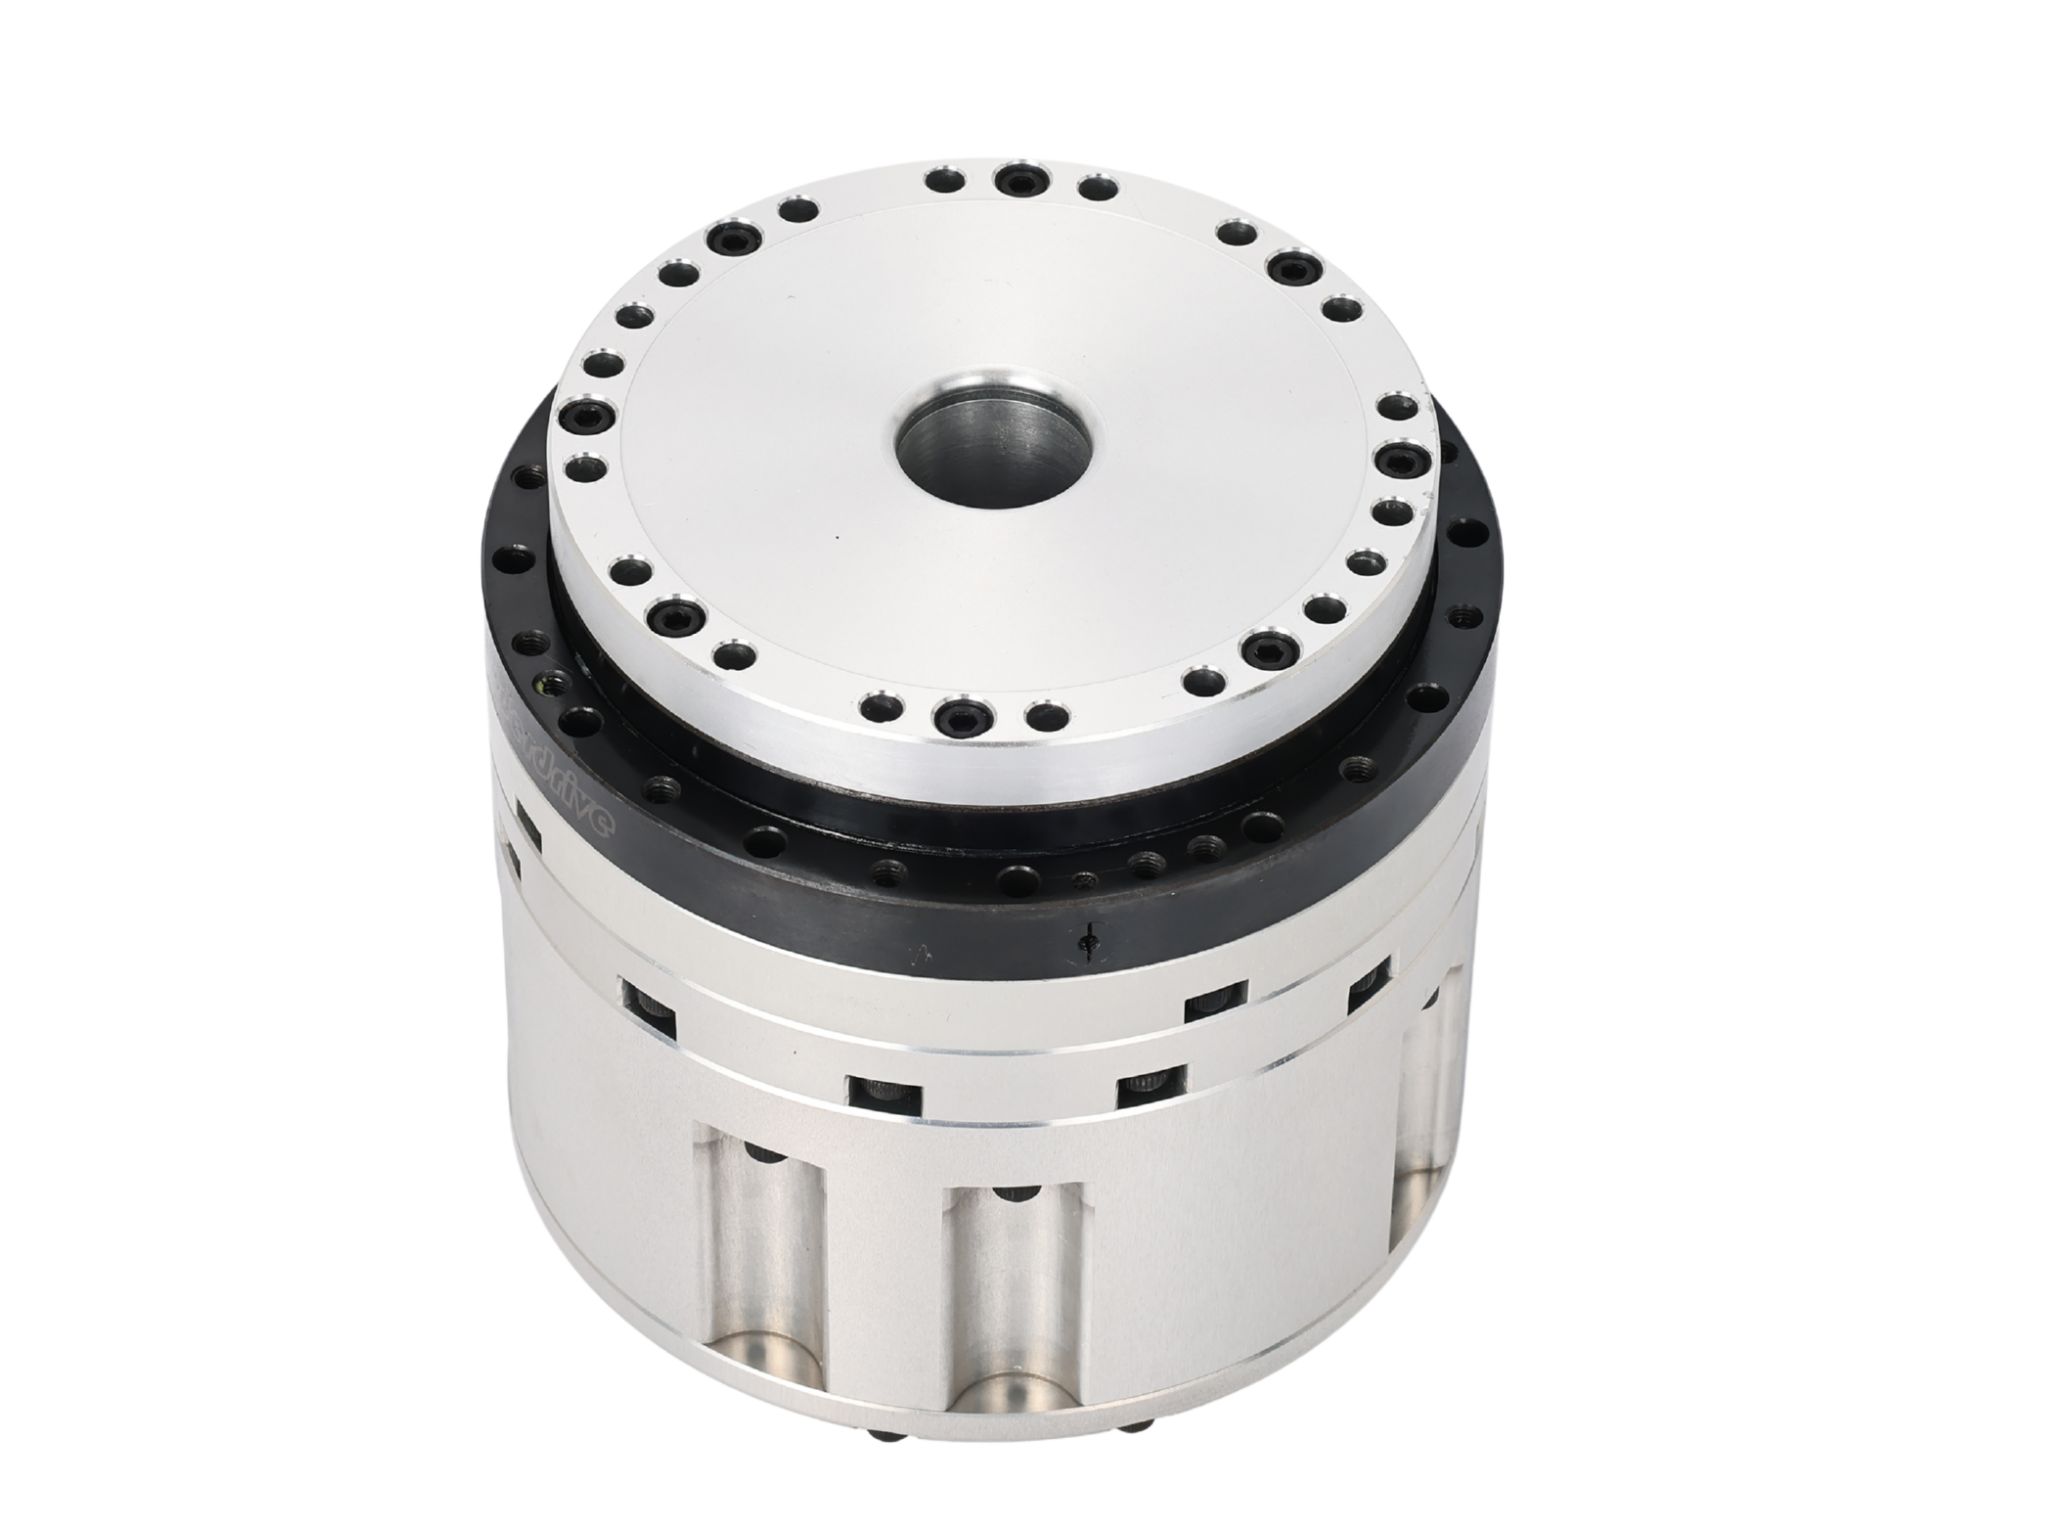
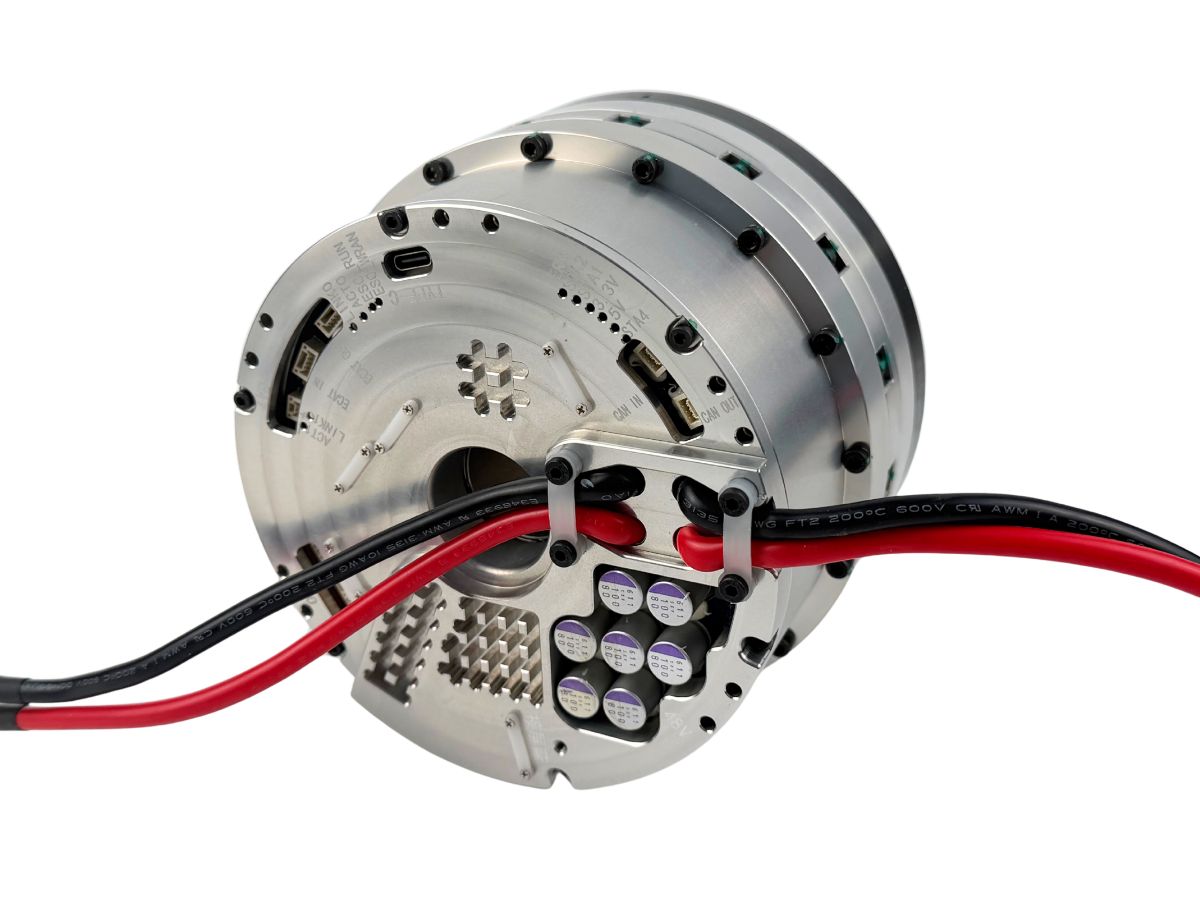




 ヒューマノイドロボット用サーボモーターの選び方?16/04/2026ヒューマノイドロボット用サーボモーターを選定する際は, 応答性, 構造設計, コストパフォーマンス, 放熱性などの要素を考慮する必要があります。詳細を見る
 ロボット関節用モーターのハーモニック式および遊星式メーカー トップ602/04/2026近年、ロボット関節用モーターは新興製品から十分に選択可能なコンポーネントへと発展してきました。ハーモニック式と遊星式の関節モーターには、いずれもさまざまなメーカーがあります。この記事では、ロボット関節用モーターメーカーの選び方を紹介します。詳細を見る
 ロボット関節用モーターのトレンド 2026: ハーモニック & プラネタリー市場の変化で知っておくべきこと30/03/2026ヒューマノイドロボットが人間の動きを正確に再現でき、また特殊ロボットが高リスク環境で機敏に動作できるとき、それをすべて可能にしている中核部品が1つあります — ロボット関節用モーターです。これはAIアルゴリズムと物理世界をつなぐ「運動の魂」であり、ロボットの機敏性、精度、持久力を直接左右します。2026がヒューマノイドロボットの量産導入における極めて重要な年を迎える中、ロボット関節用モーターは、技術的ブレークスルーとコスト最適化を通じて、ロボット産業全体の爆発的成長を牽引する中核的なテコとなりつつあります。詳細を見る
 ロボット関節用モーター: 2026年におけるヒューマノイドロボット量産の鍵23/03/2026ヒューマノイドロボットが人間の四肢の動きを正確に再現でき、また特殊ロボットが高リスク環境で柔軟に作業できるとき、そのすべてを支える中核部品が — ロボット関節用モーターです。詳細を見る
 2026年 ヒューマノイドロボット向け最高のDC遊星アクチュエータ18/03/2026遊星アクチュエータの開発は、より高精度、より軽量、より使いやすく、より高い信頼性へと進む傾向にあります。詳細を見る
 精密関節モーターメーカーは納期と生産能力に苦戦13/03/2026AI駆動ロボティクスの時代において、精密関節モーターの需要は急増しています。これらの製品に対する要求が高まり続ける中、生産能力の拡大が極めて重要になっています。精密関節モーターのメーカーの大半は、「世界の工場」である中国に拠点を置いています。それでも、多くのサプライヤーは6か月先まで受注が埋まっています。こうした長いリードタイムは、ロボティクスの研究開発を遅らせています。この記事では、HONPINEがこの時間との競争でどのように優位を保ってきたかを明らかにします。詳細を見る
 ロボット関節用モジュールの5つのコアコンポーネント10/03/2026ロボット関節用モジュールの5つのコアコンポーネントは、brushless torque motor, reducer, encoder, brake, and driverです。これらは共同で、ロボットの動力、精度、応答性、安全性を決定します。この記事では、これらの主要コンポーネントについて包括的に概説します。詳細を見る
 ハーモニックドライブモーターメーカー トップ603/03/2026ハーモニックギアモーターのサプライヤーを見つける方法は?
この記事では、HONPINEが6社のハーモニックギアモーターサプライヤーを紹介し、それぞれの強みと弱みを明確に比較することで、お客様が適切なソリューションを迅速に見極められるよう支援します。詳細を見る 周波数試験が必要な理由は?") ロボット関節用モジュールに第二高調波 (2×) 周波数試験が必要な理由は?26/02/2026一体型ロボット関節用の品質検査および性能評価において、二次高調波 (2×) 周波数試験は不可欠な重要工程となっています。非常に専門的に見えるかもしれませんが、この試験は関節の精度、剛性、信頼性といった中核性能指標に直接結び付いています。本書では、技術原理、エンジニアリング実務、品質管理を含め、なぜ二次高調波試験が必要なのか、そしてなぜそれが現代のロボット製造においてますます重要になっているのかを説明します。詳細を見る
 HONPINE TCHL ハーモニックロボット関節用モジュール: ロボティクスの中核的課題を解決06/02/2026HONPINE TCHL ハーモニックロボット関節用モジュールは、ロボティクス開発における中核的な課題—性能の制約、統合の複雑さ、構造上の制約—に体系的に対応します。詳細を見る
 内蔵トルクセンサー & STO付きOMG ハーモニックドライブ ロボット用ロータリーアクチュエータ04/02/2026これは画期的なロボット用ロータリーアクチュエータです!従来のハーモニックドライブ ロボット用ロータリーアクチュエータは、通常、ハーモニックドライブ減速機、フレームレストルクモータ、エンコーダ、ドライブボード、およびハウジングで構成されています。
このアップグレード版は、従来の設計をはるかに超え、内蔵トルクセンサー用の内部スペースを確保することで、全体のサイズや重量を増やすことなく、お客様がオプションでトルクセンサーを搭載できるようにしています。
さらに、このアクチュエータはSTO (Safe Torque Off)をサポートしており、ロボット動作時の運用安全性を大幅に向上させます。詳細を見る なぜ調和型ロボット関節用モジュールと遊星型ロボット関節用モジュールは、それぞれヒューマノイドロボットの上肢と下肢にとって理想的な選択肢なのですか?02/02/2026ヒューマノイドロボット向け関節アクチュエータの選定は、本質的には機能要件、性能上のトレードオフ、そしてコスト管理を精密に適合させることです。現在の主流ソリューションの中では、調和型関節アクチュエータは通常上肢で優先される一方、遊星型関節アクチュエータは下肢で好まれています。この組み合わせは偶然ではなく、上半身と下半身の異なる運動特性から導き出された最適なソリューションです。UnitreeやUBTECHのような企業が採用している差別化されたアプローチも、その製品ポジショニングに関わる具体的な考慮に基づいています。詳細を見る
 精密ロボット関節用モーターを選定する際の5つの重要要素20/01/2026ロボティクス技術がより高精度かつより高い動的性能へと進化し続ける中、ロボット関節用モーター——しばしばロボットの「モーションセル」と呼ばれる——は、全体的な柔軟性、可搬能力、およびシステム信頼性を左右するうえで重要な役割を果たします。その中核的な性能指標を分析することは、最適化された設計と適切な選定に不可欠です。詳細を見る
 高精度農業機器にハーモニックジョイントモジュールが最適な理由?20/01/2026近年、現代的な農業機器は、農業用収穫ロボット、精密播種および施肥設備、農業用散布および可変率施用システム、自動剪定および整形設備、農業用検査および監視設備、自動選別および農産物加工設備を含め、従来の機械に徐々に取って代わってきました。ハーモニックジョイントモジュールは、農業機器の高度化を後押ししています。詳細を見る
 関節モーターはロボットアームの未来をどのように再定義しているのでしょうか?19/01/2026身体性知能の台頭は、ロボットアームの設計をまったく新しいパラダイムへと押し進めています。もはやそれらは事前にプログラムされた軌道を実行するための単なるツールではなく、物理世界における知的エージェントの「固有受容感覚を備えた身体」の延長となりつつあり、能動的な探索、器用な操作、安全な相互作用を実現できるようになっています。この目的の根本的な変化により、ロボットアームの基盤となるハードウェアアーキテクチャ、制御ロジック、ソフトウェアエコシステムには、かつてないほど厳しい要求が課されています。では、未来のロボットアームにはどのような関節モーターが必要になるのでしょうか?詳細を見る
 HONPINEハーモニックジョイントモジュールにより、航空機とドローンは成層圏および極限的な宇宙類似環境での運用が可能になります13/01/2026HONPINEハーモニックジョイントモジュールは現在、ヒューマノイドロボット、外骨格ロボット、医療機器、産業用自動化システムで広く使用されており、幅広い高精度アプリケーションを支えています。同時に、HONPINEは航空宇宙運用、水中ロボット、その他の極限環境における高精度アプリケーション向けに、ソリューションとカスタマイズサービスを積極的に提供しています。詳細を見る
 ヒューマノイドロボット向けハーモニックギア関節モジュールの選定方法は?05/01/2026ハーモニックギア関節モジュールは、ヒューマノイドロボットの"筋肉と関節"として機能し、ロボット総コストの50%-60%を占めるとともに、動作精度や出力などの主要性能要素を左右します。適切なハーモニックドライブ関節モジュールを選定することは、ロボットの柔軟性、可搬能力、およびさまざまな作業への適性に直接影響します。HONPINEヒューマノイドロボットを例に、このガイドでは各関節に適したモジュールの組み合わせ方を説明します。詳細を見る
 ロボット関節用モーター完全選定ガイド — 適切なモデル選びに役立つ9つの重要な質問08/12/2025ロボットの「関節」として、ロボット関節用モーターは運動精度、負荷能力、耐用年数を直接左右します。多くのユーザーは重要なパラメータを見落とすことで選定ミスをし、不必要なコストやプロジェクトの遅延を招いています。ご安心ください — このガイドでは、9つの重要な質問 + 専門的な選定アドバイスを通じて、最適な製品を一度で選べるようサポートします。詳細を見る


ロボット関節モーターのサプライヤーとして、なぜHONPINEを選ぶのですか?
ロボット関節モジュールについて、さらにご質問はありますか?ぜひお問い合わせください。これまでのサービス経験をもとに、製品概要のご案内と、最新の選定カタログ、図面、3Dモデルをすべて無料でご提供します。
HONPINE製ロボット関節モジュールの主な利点は何ですか?
HONPINEはロボット関節アクチュエータの放熱課題をどのように解決するのか?
HONPINEは、ハーモニックアクチュエータの内部構造を最適化することで一体型熱管理設計を採用し、ロボット関節モーター、ハーモニック減速機、駆動電子部品がより効率的に放熱できるようにしています。
従来の伝達システムと比べて、当社の一体型ハーモニックモーターソリューションは連続運転時の発熱を大幅に低減し、次のことに役立ちます:
安定した高精度位置決めの維持
グリースとベアリングの寿命延長
熱ドリフトの低減
長時間の産業運転をサポート
アクチュエータ全体の信頼性向上
これにより、HONPINEのロボット関節モジュールは、連続的で高負荷サイクルの運転を必要とする要求の厳しい用途に適しています。
ロボット関節モーターメーカーは図面を提供しますか?
HONPINEロボット関節モーター工場を見学できますか?
Email: sales@honpine.com
HONPINEのロボット関節モジュールは、ヒューマノイドロボットにのみ使用されるのですか?
HONPINEは100種類以上のロボット関節モジュールを提供しています。最適なモジュールを選ぶにはどうすればよいでしょうか?
ロボット関節モーターメーカーとの技術協力をどのように進めるべきか?
ロボット関節アクチュエータ会社のリードタイムはどのくらいですか?
小さなロボット関節モジュールがロボットのコストの大きな割合を占めるのはなぜですか?
各部品には、ミクロンレベルの加工、精密組立、厳格な校正が必要です。ハーモニックアクチュエータ自体は、現代ロボティクスにおいて最も技術的要求の高い伝動部品の一つであり、高精度位置決め、トルク出力、動作の滑らかさに直接影響します。
ヒューマノイドロボットや協働ロボットでは、ロボット関節アクチュエータがロボット全体の運動性能と信頼性を決定するため、しばしば最も大きなコスト要因の一つとなります。
低コストのロボット関節モジュールと高性能関節アクチュエータの違いは何ですか?
なぜHONPINEロボットジョイントモジュールは輸入ブランドよりもコストパフォーマンスが高いのか?
当社の強みは以下の通りです:
垂直統合型生産
精密な自社製造
最適化されたサプライチェーン管理
大規模生産能力
継続的な工程改善
その結果、HONPINEのロボットジョイントアクチュエータは、国際ブランドに匹敵する性能を発揮しながら、全体の調達コストを大幅に削減します。
ロボットメーカーにとって、これは、精度や信頼性を損なうことなく総所有コストの削減に役立つ、高性能ハーモニックドライブモジュールとロボットジョイントモーターを利用できることを意味します。
ロボットの落下が関節アクチュエータに深刻な損傷を与える可能性があるのはなぜですか?
ロボット関節モーターメーカーの選び方は?
ロボット関節モーターとは何ですか?
通常、以下の複数の主要要素を統合しています:
モーター
駆動システム
伝達機構
センサー
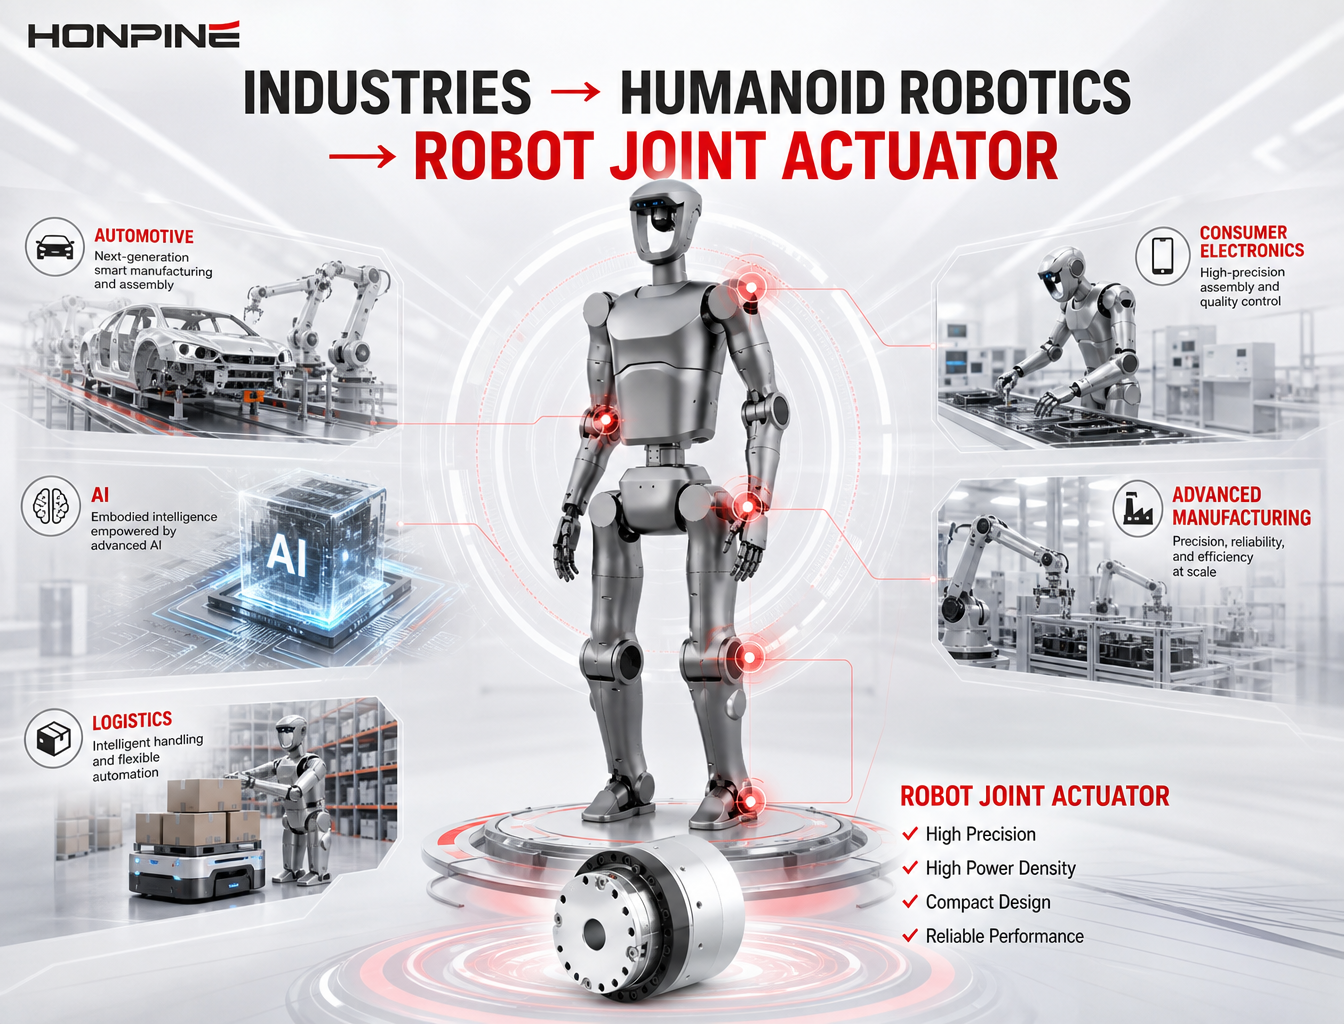
ロボット関節モジュールは、以下の分野で広く使用されています:
工業製造
医療システム
ヒューマノイドロボット
サービスロボットおよびコンシューマーロボット
HONPINE ロボット関節モーターWiki
長年の製造を通じて、HONPINEは、関節モジュールが単なる部品の組み立てではなく、よりコンパクトな構造を実現し、トルク精度などユーザーの要求により適合する性能を提供する統合設計であることを、ますます認識してきました。
- 00
0000-00
ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?
- 00
0000-00
トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュール
- 00
0000-00
なぜ高性能ヒューマノイドロボットの価格を下げることはそれほど難しいのでしょうか?そして、なぜハーモニック関節モジュールは依然として代替不可能なのでしょうか?
- 00
0000-00
HONPINEハーモニックサーボアクチュエータが医療ロボティクスを変革している理由
- 00
0000-00
HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するか
- 00
0000-00
ヒューマノイドロボット向けの信頼できるロボット関節モーターメーカーの選び方
- 00
0000-00
軽量ヒューマノイドロボットは精密伝達から始まる
- 00
0000-00
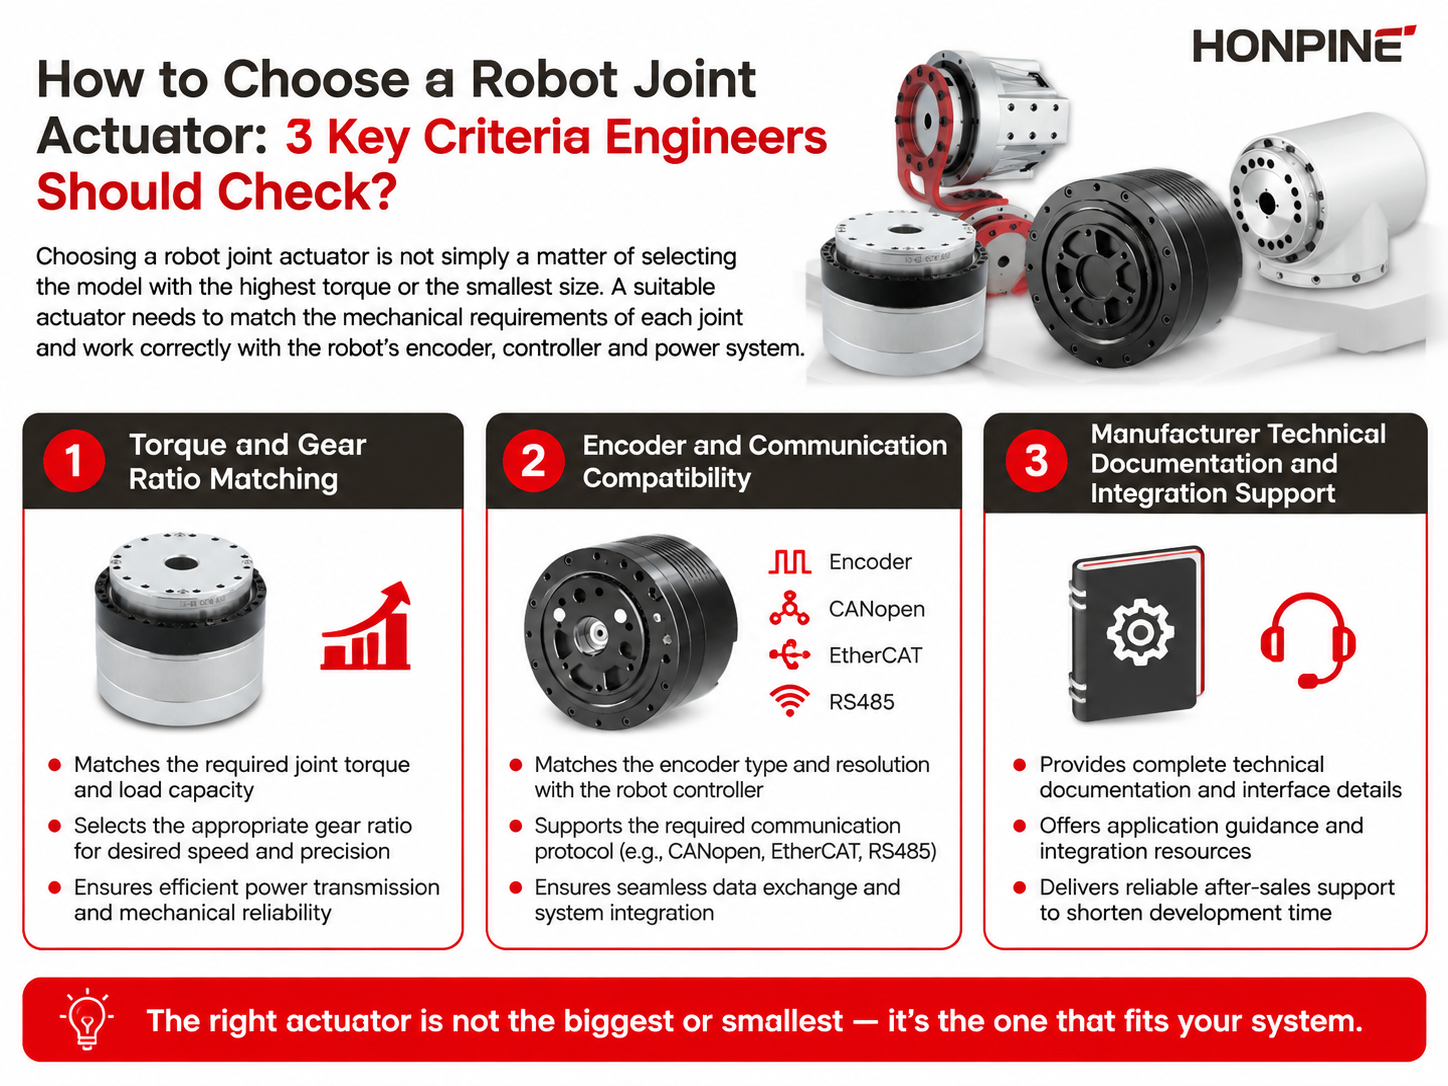
ロボット関節アクチュエータの選び方:エンジニアが確認すべき3つの重要基準
- 00
0000-00
屋外ロボット関節ソリューション:トルクセンサー内蔵ハーモニック関節モジュール
- 00
0000-00
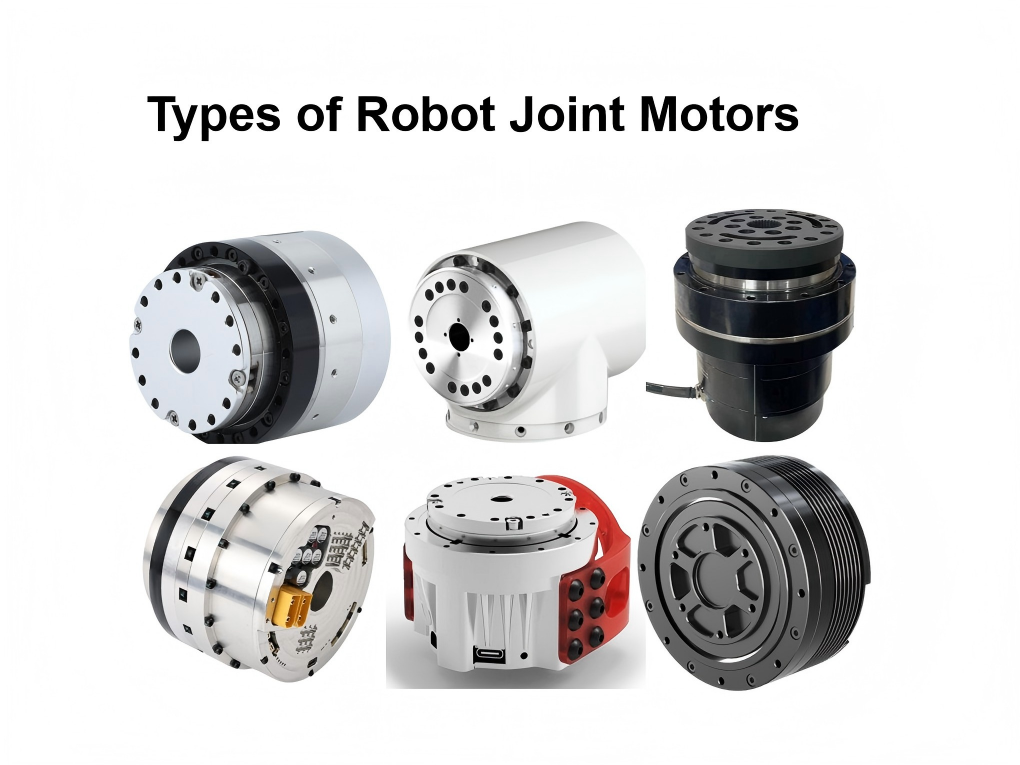
ロボット関節モーターの種類:モデル選定、メリット・デメリット
- 00
0000-00
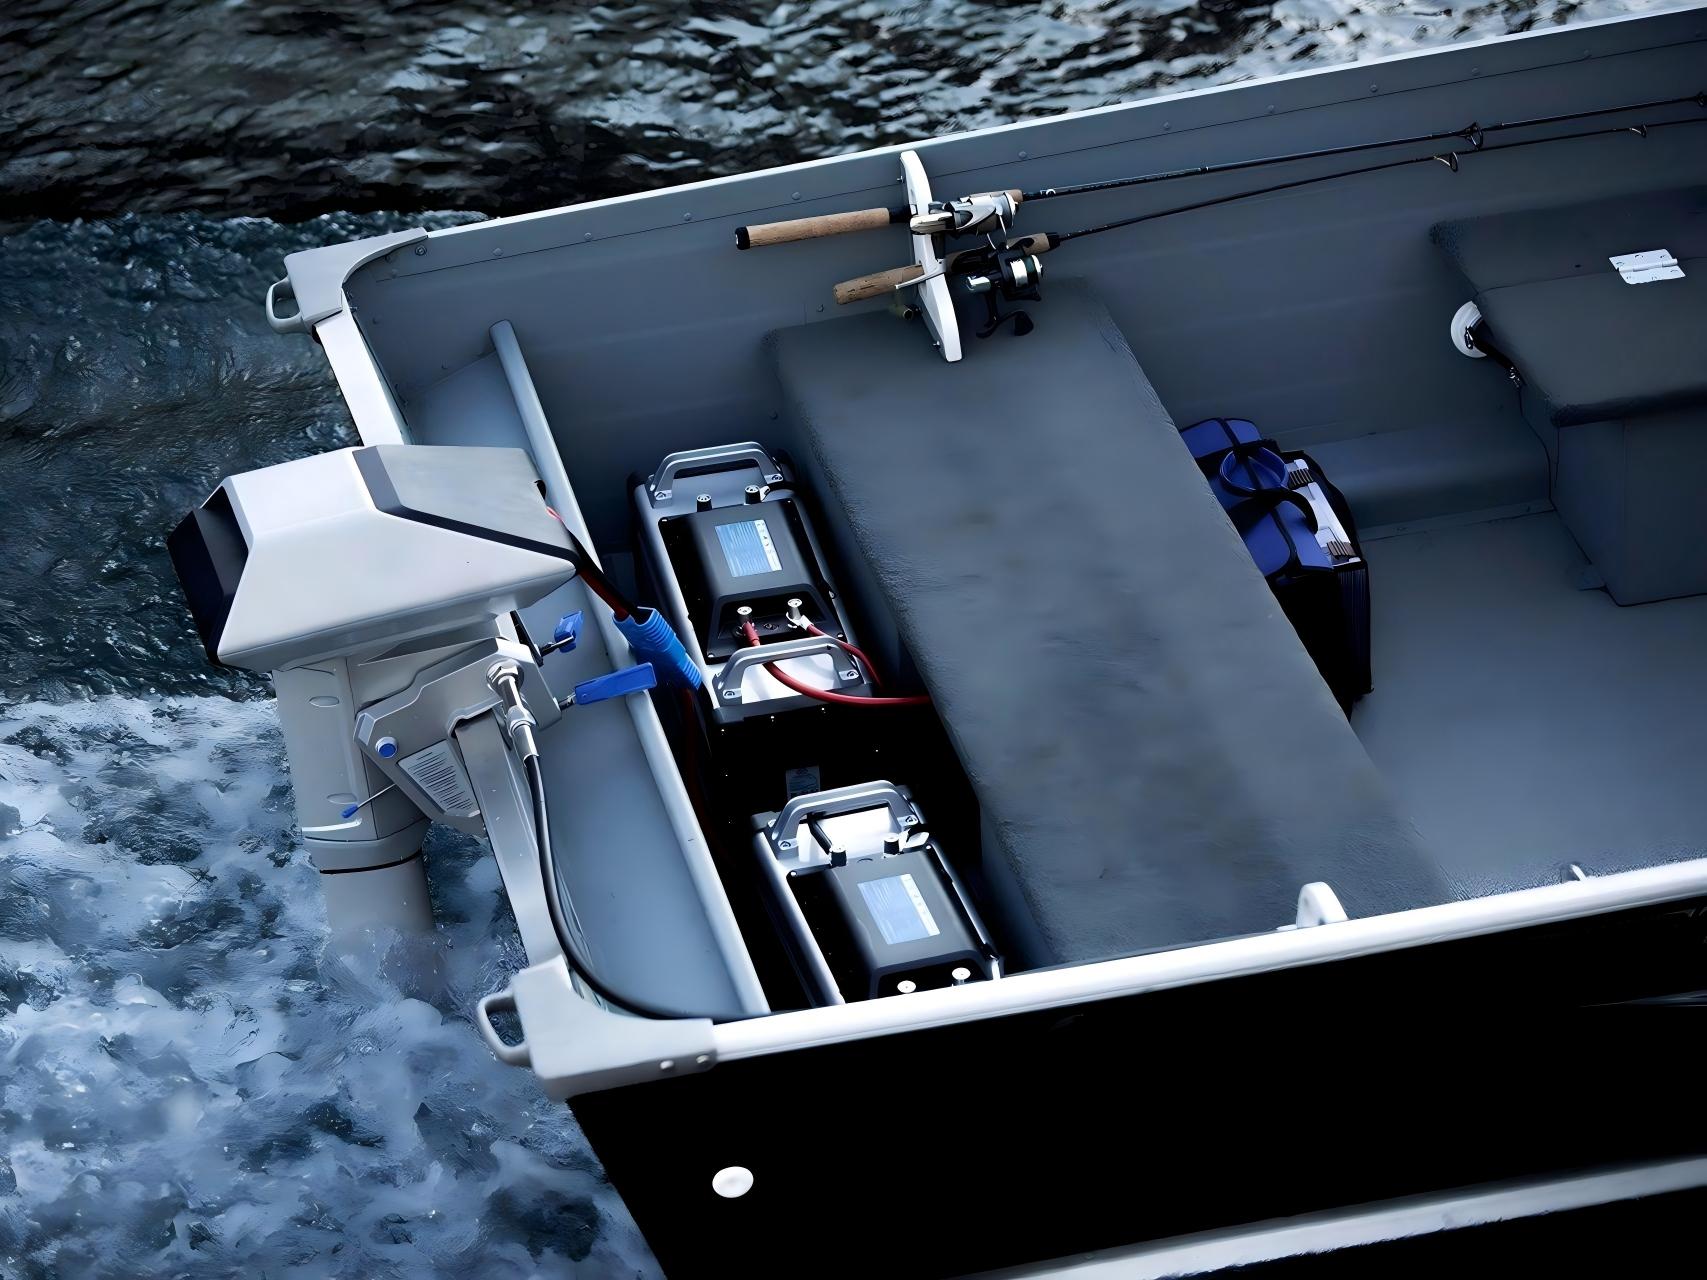
船外機のステアリングにハーモニック・ロータリーアクチュエータが必要となるのはどのような場合ですか?
- 00
0000-00
より優れたエンドエフェクタ性能を実現するロボット関節モーターの選び方
- 00
0000-00
デュアルエンコーダ搭載ロボット関節モーター:ハーモニック減速機のバックラッシを低減し、位置精度を向上させる方法
- 00
0000-00
ヒューマノイドロボット分野に参入する業界が増える中、なぜヒューマノイドロボット用関節アクチュエータが重要性を増しているのか?
- 00
0000-00
ロボット用回転関節:ロボット設計に適した関節アーキテクチャとは?
- 00
0000-00
専門的なロボット用途に適したロボット関節アクチュエータの選び方
- 00
0000-00
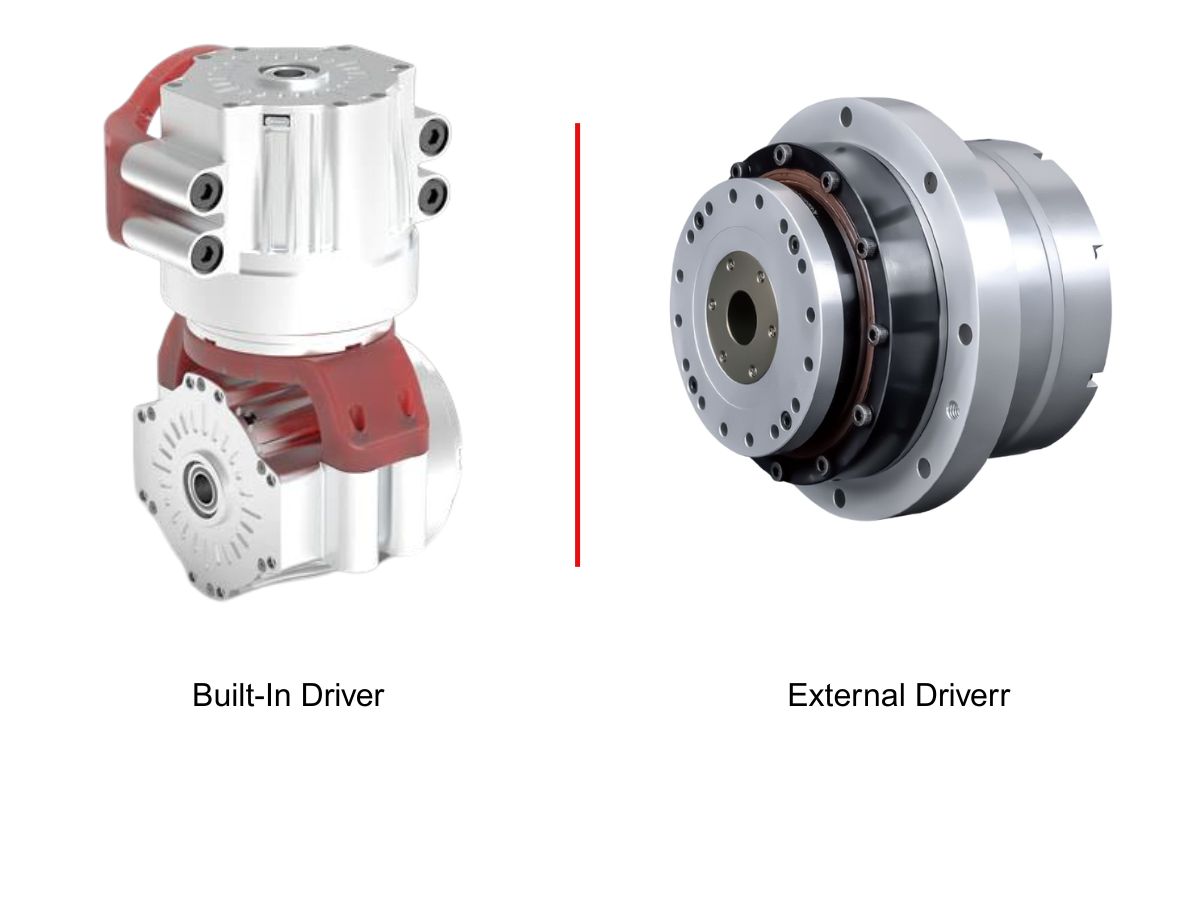
ハーモニック・ロータリーアクチュエータ:ドライバ内蔵型と外付け型 — お客様の用途に適しているのはどちらですか?
- 00
0000-00
なぜヒューマノイドロボットでは油圧システムに代わって電動ロボット関節アクチュエータが採用されているのか?
- 00
0000-00
ヒューマノイド関節モーター:モーター出力よりも関節設計が重要な理由
- 00
0000-00
HONPINE HAG ハーモニックアクチュエータ:ドライブとSTOを一体化した高性能ロボット関節モーション
- 00
0000-00
統合型ハーモニックドライブアクチュエータを選ぶ理由とは?メリット、特長、用途


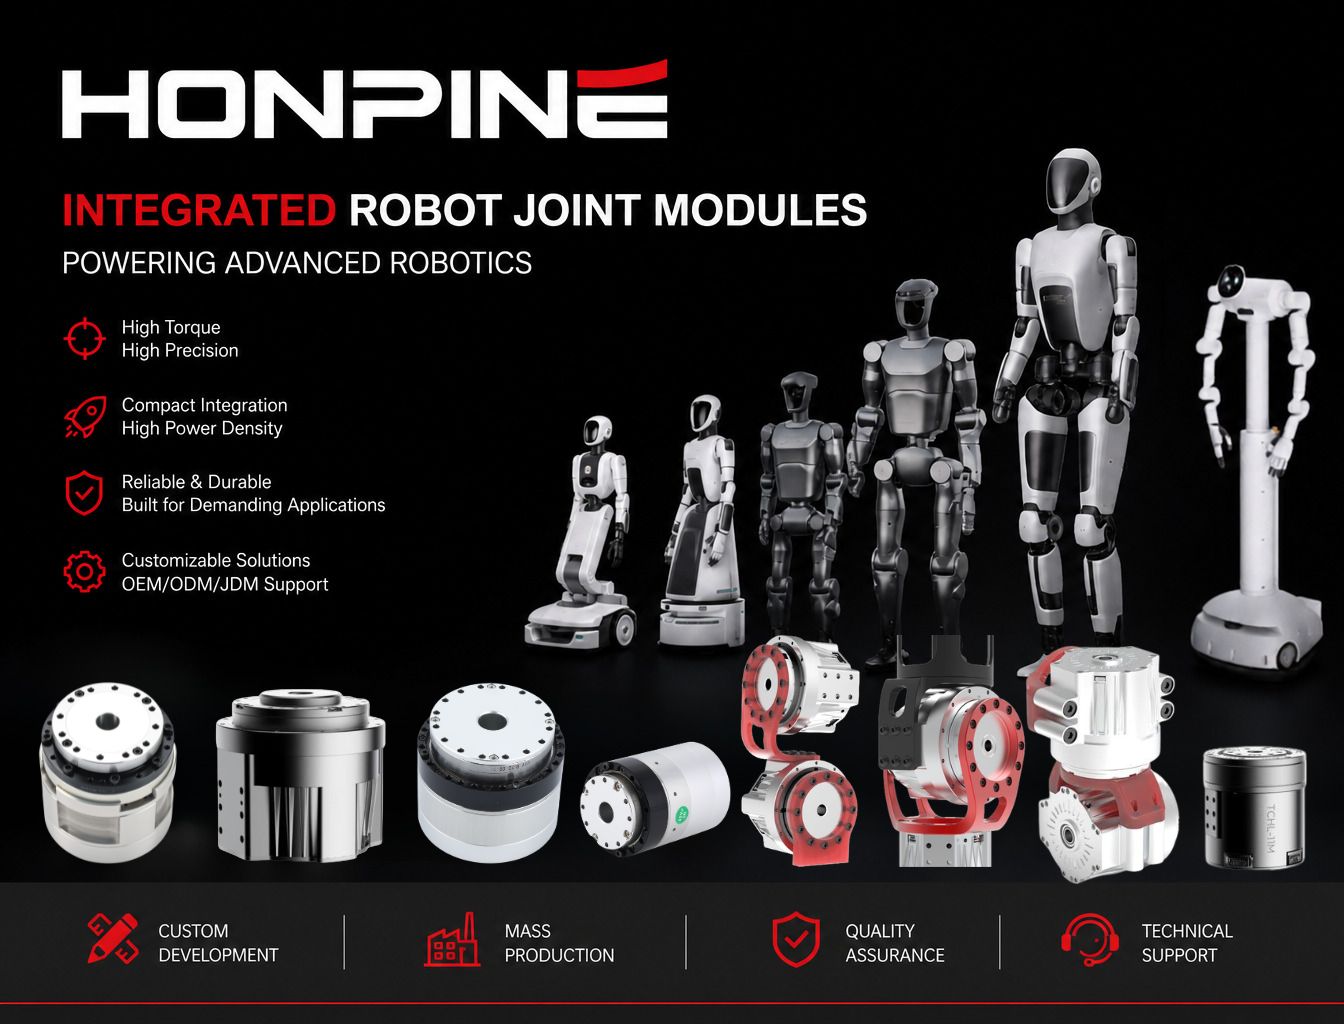


カスタム設計のロボット関節モーターをお探しですか?
1,HONPINEの一体型関節モジュールは、ロボティクス、CNC、産業オートメーションなど、さまざまな分野に合わせた複数の製品ラインと研究開発の方向性に分類されています。具体的な用途に基づき、最適な関節モジュールをご提案しますので、お問い合わせください。
3,HONPINE一体型関節モジュールの当初の設計意図は、中国の整備されたサプライチェーンを活用し、より高いモジュール性とコスト効率を備えた製品を提供することです。
3,HONPINE一体型関節モジュールの当初の設計意図は、中国の整備されたサプライチェーンを活用し、より高いモジュール性とコスト効率を備えた製品を提供することです。