






単一エンコーダとデュアルエンコーダのロボット関節モジュールの違いとは?
シングルエンコーダとデュアルエンコーダのどちらのロボット関節モジュールを選ぶべきでしょうか。答えは、位置決め要件、伝達特性、力制御方式、予算によって異なります。
デュアルエンコーダシステムは、モーター位置と実際の関節出力位置の両方を測定します。この追加フィードバックによって制御性能を向上できる可能性がありますが、その効果を得るには、適切なハードウェア、制御アルゴリズム、キャリブレーションが必要です。
本ガイドでは、デュアルエンコーダロボット関節モジュールの仕組み、シングルエンコーダで十分な場合、そしてデュアルフィードバックが精度、力推定、機能安全にどのように役立つかを説明します。
デュアルエンコーダロボット関節モジュールとは?
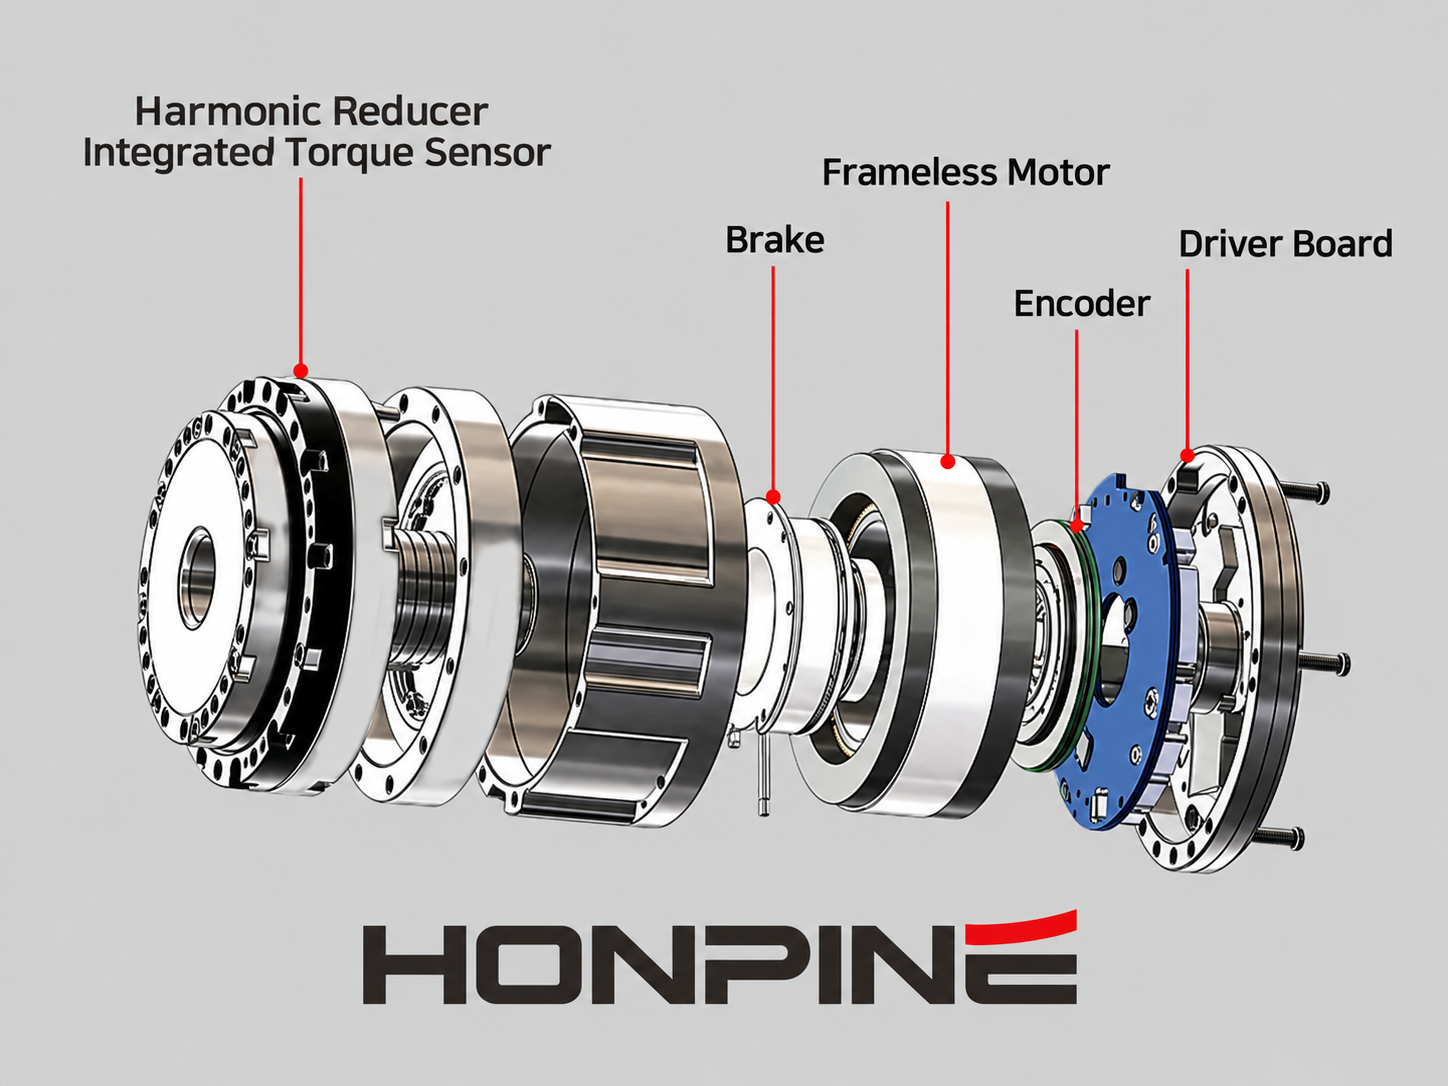
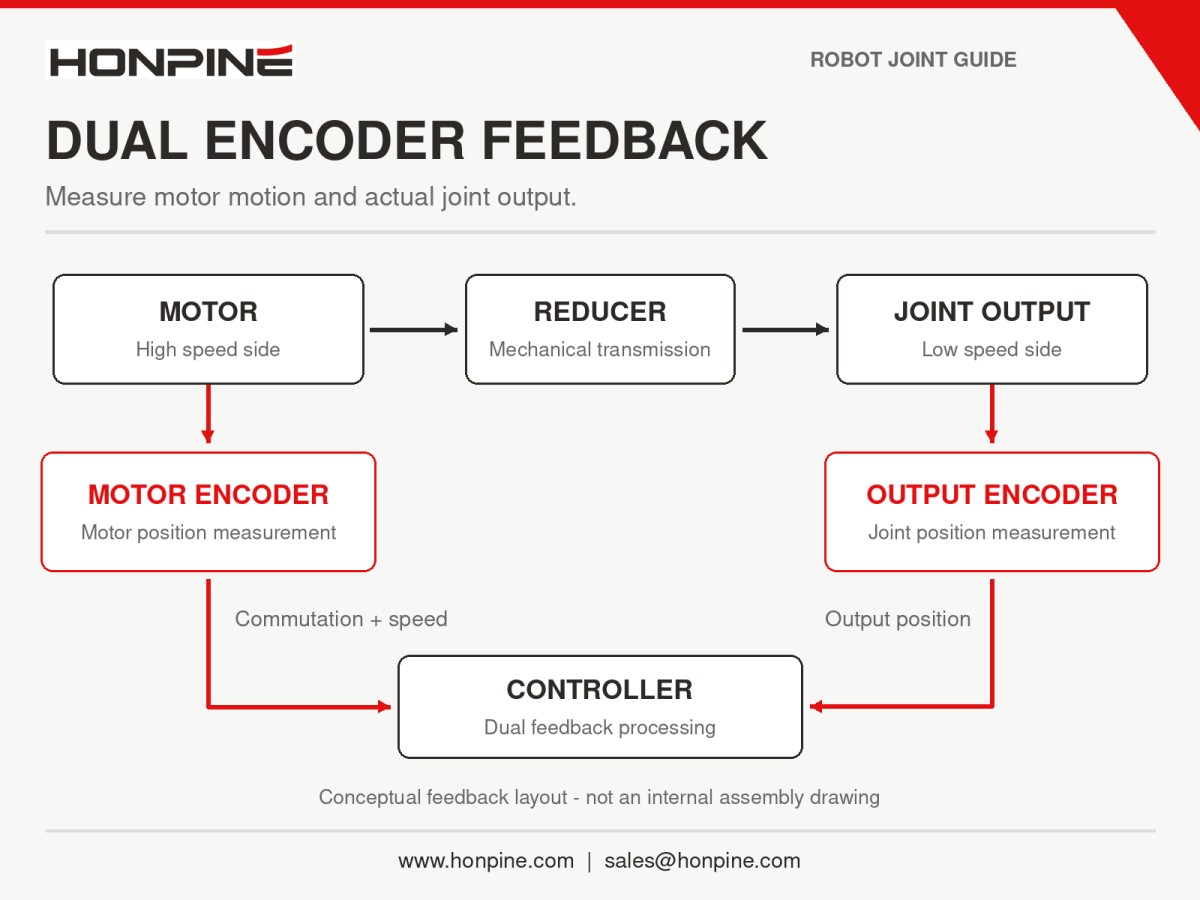
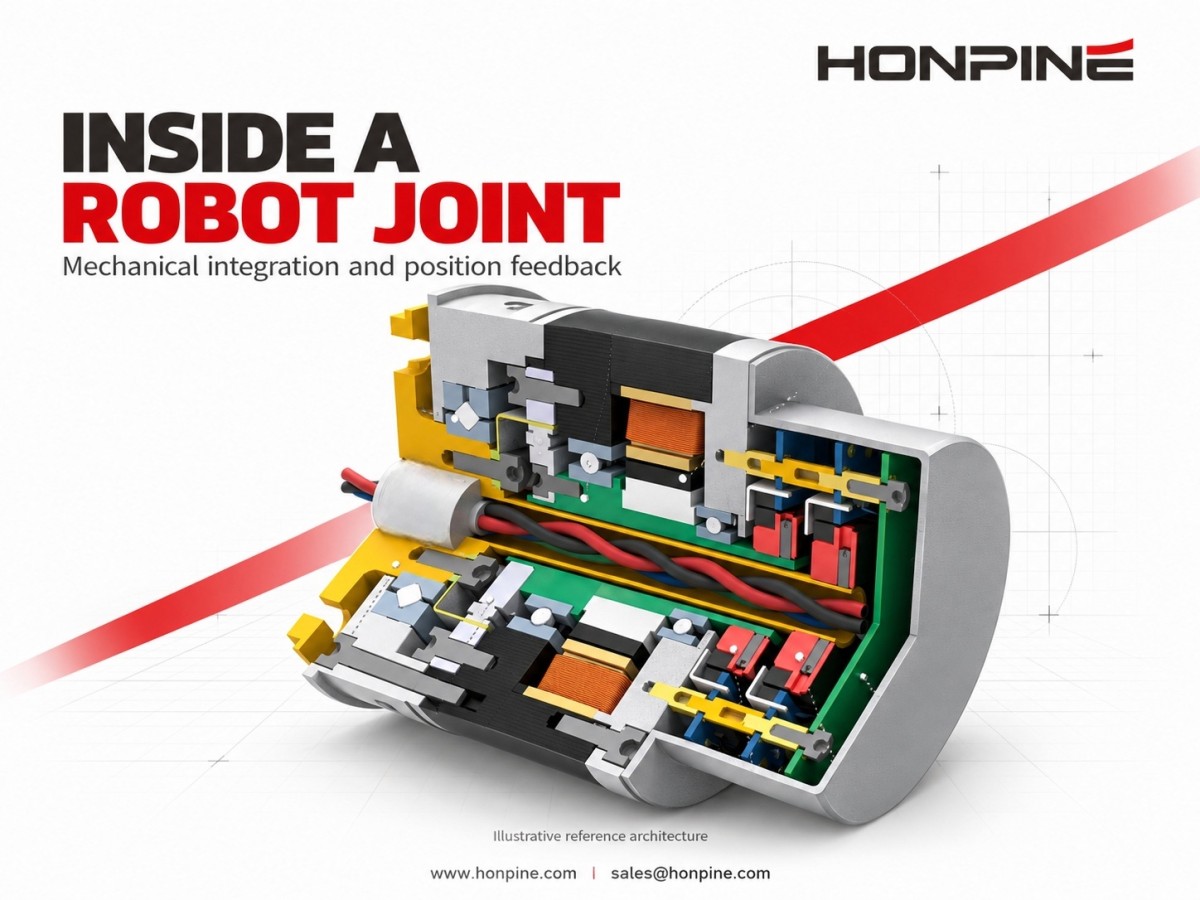
デュアルエンコーダロボット関節モジュールには、通常、伝達機構の両側に配置された2つの角度位置センサーが含まれます。
モーター側エンコーダー
モーター側エンコーダーは、減速機の高速側にあるモーターシャフトで、ローター角度を測定します。
そのフィードバックは一般に、モーターの転流制御と速度制御に使用されます。
出力側エンコーダー
出力側エンコーダーは、減速機の出力軸または関節の出力フランジにおいて、低速側の実際の出力角度を測定します。
モーターの回転に基づく計算だけに頼るのではなく、関節位置を直接フィードバックします。
これらのエンコーダーを組み合わせると、モーター側と負荷側の位置情報が得られます。対応するコントローラーを使用すれば、デュアルループ制御アーキテクチャーに対応できます。ただし、エンコーダーを2つ取り付けただけで、自動的にデュアルループ制御が実現するわけではありません。
デュアルエンコーダロボット関節モジュールの主な利点は?
主な利点は、伝達機構の動作をより詳しく把握できることです。実際の出力位置を測定することで、モーター側エンコーダーでは直接検出できない誤差の影響をコントローラーが低減できます。
伝達機構に起因する位置決め誤差の一般的な要因は次のとおりです。
バックラッシとロストモーション:回転方向を切り替えたとき、モーターが動いても、期待される出力動作がすぐに生じない場合があります。
弾性変形:減速機、ベルト、カップリングなどの伝達部品は、負荷がかかるとねじれることがあります。
伝達誤差:公称減速比が一定でも、製造や組み立てのばらつきによって、理想的な角度伝達からずれが生じることがあります。
温度と摩耗:運転条件や部品の状態の変化が、伝達特性に影響することがあります。
モーター側エンコーダーが1つの場合、出力角度はモーター位置と減速比から推定されます。減速比をモーター回転数/出力回転数と定義すると、次のようになります。
推定出力角度 = モーター角度 ÷ 減速比
この計算では、回転方向と基準オフセットも考慮する必要があります。また、負荷側のたわみやロストモーションを直接測定するものではありません。
出力位置制御の精度向上
一般的なデュアルループ構成では、出力エンコーダーが外側の位置ループにフィードバックを提供し、モーターエンコーダーが転流制御と内側の速度ループをサポートします。モーター電流のフィードバックは電流検出によるもので、エンコーダー自体から得られるものではありません。
この構成により、コントローラーは測定された出力位置に応じて動作し、伝達機構に起因する誤差の一部を補正できます。
ただし、デュアルフィードバックによってすべての位置決め誤差がなくなるわけではありません。性能は、エンコーダーの精度、取り付け品質、キャリブレーション、機械的特性、コントローラーの調整に左右されます。
また、ロボットリンクやエンドエフェクターの曲げなど、出力エンコーダーより先にある構造のたわみを直接測定することもできません。
バックラッシと弾性変形の補正
両方のエンコーダーの読み取り値を同じ基準座標系に変換すると、コントローラーはモーター位置から算出した出力位置と、測定された出力位置を比較できます。
この差から、ロストモーション、弾性変形、その他の伝達機構の影響を把握できます。制御方式によっては、この情報をフィードバック補正やモデルベース補償に利用できます。
実用上の利点は、位置決め誤差の低減です。機械的なバックラッシ自体は残るため、代表的な負荷と速度の条件下で、反転時の性能を検証する必要があります。
適切な関節設計におけるトルク推定
特性が既知でキャリブレーション済みの弾性要素を備えた関節では、その要素の両端に生じる角度変位を使って、伝達トルクを推定できます。
そのため、デュアルエンコーダフィードバックは、一部のコンプライアント関節や直列弾性アクチュエーターでのトルク推定に役立ちます。
推定値は、剛性モデル、エンコーダー精度、摩擦、ヒステリシス、温度、動的特性に左右されます。通常のギアボックスは、両端にエンコーダーを取り付けただけで高精度なトルクセンサーになるわけではありません。
高精度なトルク測定が必要な場合は、専用の関節トルクセンサーが適していることもあります。
追加の診断情報
モーター側と出力側の測定値に予期しない差がある場合、伝達機構の滑り、過度のたわみ、特定のセンサー故障や機械的故障など、異常動作の兆候となることがあります。
こうした比較は故障監視に役立ちます。ただし、すべての衝突や故障を検出できる保証はなく、安全関連の用途には、妥当性が確認された診断および応答方式が必要です。
デュアルエンコーダ関節モジュールはシングルエンコーダモジュールより常に優れている?
いいえ。デュアルエンコーダは追加のフィードバックを提供しますが、コストや統合上の要件も増加します。
適切な選択は、出力位置を直接測定することで、その用途に実質的な利点が得られるかどうかによって異なります。
システム全体が位置決め、動作、安全の要件を満たす場合は、シングルエンコーダロボット関節モジュールで十分なことがあります。
シングルエンコーダで十分な場合
1. 伝達誤差が用途の許容範囲内に収まる
適切に選定された高精度減速機であれば、モーター側のフィードバックだけで十分な性能を得られる場合があります。
ただし、バックラッシの小ささと剛性の高さは別の特性です。バックラッシが非常に小さい減速機でも、負荷がかかると大きなねじれ変位が生じることがあります。
すべてのハーモニックドライブやRV減速機が同じように動作すると想定せず、実際の減速機仕様と負荷条件を評価してください。
2. 出力フィードバックなしで必要な位置決め性能を達成できる
ハンドリング、溶接、塗装、反復的な自動化作業の中には、モーター側フィードバックで効果的に実行できるものがあります。
結果はロボット全体で検証する必要があります。エンコーダーのカウント数だけでは、±0.1 mmなどの特定のエンドエフェクター精度を判断できません。精度と繰り返し精度もそれぞれ評価する必要があります。
3. 力制御に別の測定源を使用する
関節が主に位置制御で動作する一方、エンドエフェクターの6軸力/トルクセンサーで相互作用力を測定するシステムもあります。
このような用途では、デュアルエンコーダによる関節トルクの直接推定が不要な場合があります。
4. コストと統合の容易さを重視する
エンコーダーを追加すると、部品コスト、機械的な統合作業、信号処理要件、立ち上げ作業が増える可能性があります。
実際のコスト差は、エンコーダー技術、モジュール設計、生産量によって異なります。一律の割合ではなく、サプライヤーの見積もりに基づいて評価してください。
5. 負荷と運転条件が予測可能である
負荷プロファイルが安定し、運転サイクル全体を通じて伝達誤差が許容範囲内に収まる場合、エンコーダーを追加しても性能上の利点は限定的なことがあります。
答えを決めるのは運転速度だけではありません。動的特性と制御安定性も考慮する必要があります。
例:移動マニピュレーターによる力制御清掃
エンドエフェクターの6軸力/トルクセンサーを使用して、清掃時の接触力を調整する移動マニピュレーターを考えてみましょう。
ロボットの関節は位置制御で動作し、アドミッタンス制御器が測定した接触力に基づいて指令動作を調整する場合があります。
この構成では、試験によって追従性、接触力の調整、安定性が許容範囲内であると確認できれば、適切な減速機と組み合わせたシングルエンコーダ関節モジュールで十分な場合があります。
今後、ハンドガイドティーチングや関節空間でのインピーダンス制御が要件に加わる場合は、追加のフィードバックが有益となる可能性があります。選択肢には、出力エンコーダー、専用関節トルクセンサー、その他の妥当性が確認されたセンシングおよび推定方式があります。
選択は、想定する制御アーキテクチャーと性能要件に基づいて行う必要があります。
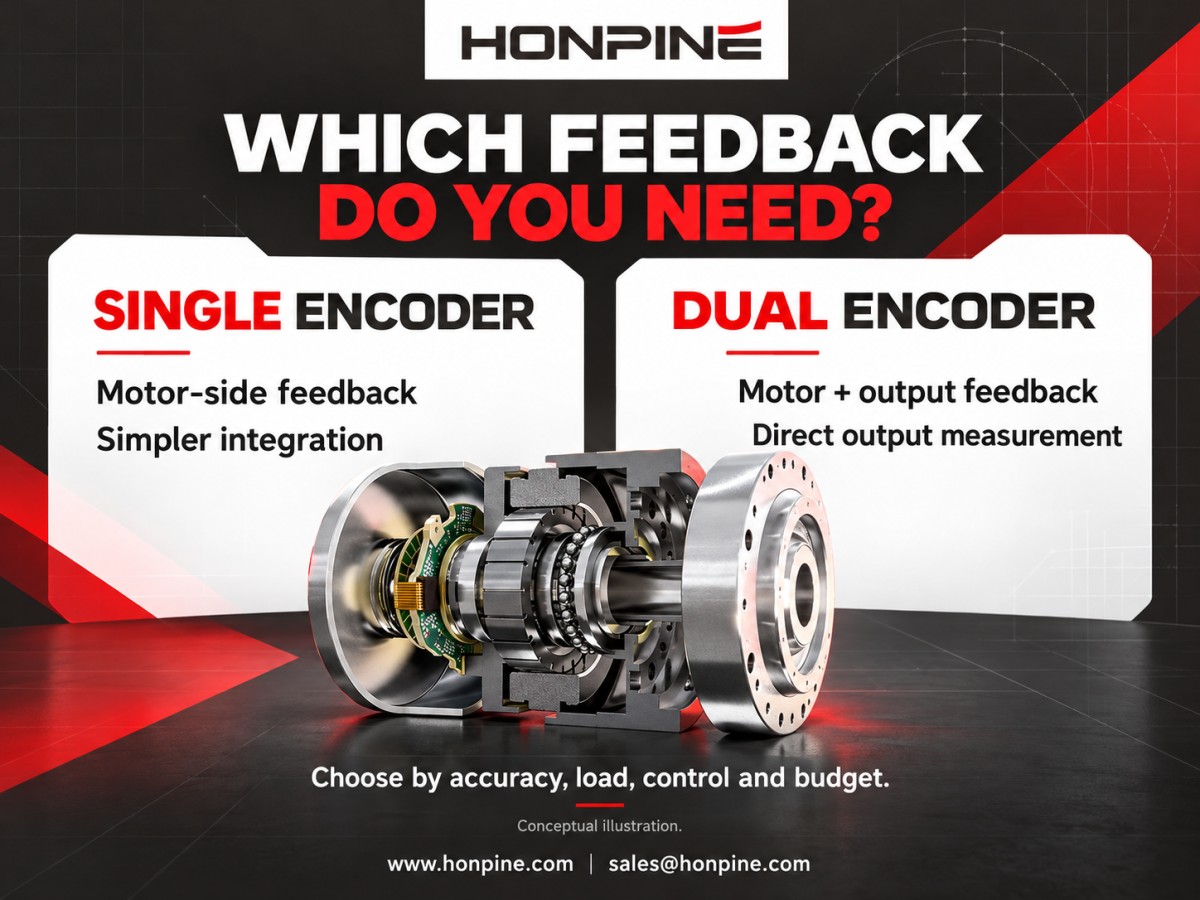
シングルエンコーダとデュアルエンコーダのロボット関節モジュール:比較
デュアルエンコーダはロボットの機能安全にどのように役立つ?
デュアルフィードバックは安全アーキテクチャーに役立つ可能性がありますが、エンコーダーを2つ使用しただけで、カテゴリー3、PL d、PL e、またはSIL 3に対応できるわけではありません。
動作制御のための位置フィードバックと、機能安全のための冗長性は、関連はありますが別個の設計課題です。
1. チャネル構成と共通原因故障
異なる位置に配置された2つのセンサーが、必ずしも独立した安全チャネルになるとは限りません。電源、電子回路、通信経路、環境上の脆弱性を共有している可能性があります。
該当するISO 13849-1の評価では、共通原因故障への対策をポイント方式で評価します。一般に参照される基準値は100点中65点以上であり、「CCF ≤65%」ではありません。
取り付け位置や通信プロトコルが異なることだけでは、適合性は証明されません。
2. 必要な安全機能との統合
安全関連のフィードバックは、センシング、ロジック、ドライブを含むシステム全体のアーキテクチャーに統合する必要があります。
用途によって、必要な機能には安全停止、速度制限、位置制限、ブレーキ制御などが含まれる場合があります。
故障のしきい値と応答時間は、システム要件から導出する必要があります。±0.5°などの固定エンコーダー不一致限度を、あらゆる用途に共通する設定として扱ってはいけません。
パワー・フォース制限を用いる協働用途では、許容される接触条件は、接触する身体部位、接触の種類、力、圧力などの要素によって異なります。150 Nという単一の限度が、人とロボットの安全な接触に関する普遍的な基準ではありません。
3. 信頼性と診断カバレッジ
安全評価では、アーキテクチャー、部品の信頼性、診断カバレッジ、共通原因故障を考慮します。
1時間当たりの危険側故障確率(PFHD)は、2つのエンコーダーの故障率を並列に並べるだけでは計算できません。
参考として、PL dおよびPL eに対応するPFHD範囲は次のとおりです。
PL d:10⁻⁷ ≤ PFHD < 10⁻⁶/時間。
PL e:10⁻⁸ ≤ PFHD < 10⁻⁷/時間。
数値範囲を満たすだけでは、その性能レベルが確立されたことにはなりません。適用されるその他の要件も満たす必要があります。
4. 故障検出と適切な安全応答
適切に設計されたシステムでは、フィードバックの不一致を使って特定の故障を検出し、適切な応答を開始できます。
ただし、エンコーダーの数だけでシステムがフェールセーフかどうかは決まりません。単一の物理エンコーダーでも、安全関連用途を想定した独立した測定チャネルと診断機能を備え、適切な安全コントローラーと統合されていれば、使用できる場合があります。
したがって、エンコーダーに何らかの故障が起きれば、すべてのシングルエンコーダシステムが制御不能になる、あるいはすべてのデュアルエンコーダシステムが特定の安全度水準を満たすと考えるのは誤りです。
ヒューマノイドロボットの関節でデュアルエンコーダフィードバックが役立つのはなぜ?
ヒューマノイドロボットは、多数の関節と、変化する負荷、バランス要件、環境との頻繁な相互作用を組み合わせています。
こうした特性から、関節状態を正確にフィードバックすることが重要になります。ただし、センシングアーキテクチャーはロボットの設計によって異なるため、デュアルエンコーダがあらゆる場合に使われると想定すべきではありません。
伝達機構の動作をより適切に把握
ギア付き関節では、バックラッシ、伝達誤差、弾性変形により、モーターの動きと出力側の動きが異なる場合があります。
モーター側エンコーダーが測定するのはモーター位置だけです。出力エンコーダーを追加すると、実際の関節角度に関する情報を直接得られます。
これにより、ロボットコントローラーが利用できる関節位置情報を改善できます。
負荷に応じたたわみの測定
ロボットが体重を移動させるとき、着地するとき、または外部負荷を扱うとき、関節や伝達部品がたわむことがあります。
直列弾性アクチュエーターなど、意図的にコンプライアンスを持たせた関節では、弾性要素の両端に追加の相対運動が生じることがあります。
伝達機構の両側を測定すれば、こうした動作を把握しやすくなります。適切なモデルと組み合わせることで、そのフィードバックを制御や推定に役立てられます。
ただし、デュアルエンコーダだけで動的バランスが保証されるわけではありません。全体の性能は、ロボットの機械設計、慣性計測、接触情報、状態推定、制御アルゴリズムにも左右されます。
起動時の出力絶対位置
アブソリュート出力エンコーダーは、電源投入時に測定範囲内の関節位置を報告できるため、原点復帰動作の必要性を減らせます。
この機能はエンコーダーの絶対位置測定技術によるものであり、エンコーダーを2つ搭載することによるものではありません。
シングルエンコーダーでもアブソリュート方式を使用できます。一方、デュアルエンコーダ構成でインクリメンタルセンサーを使用することもあります。
必要に応じたキャリブレーションや多回転量の追跡、起動時のチェックは引き続き必要です。電源投入時に関節角度がわかるだけで、ヒューマノイドロボットが安全に立ち上がったり動き始めたりできるとは限りません。
シングルエンコーダとデュアルエンコーダの関節モジュールを選ぶには?
まずロボット全体の要件を確認し、各関節に必要なフィードバックを判断してください。
次の点を検討してください。
必要な出力位置決め精度と繰り返し精度はどれくらいですか?
想定される負荷の下で、バックラッシ、ロストモーション、ねじり変位はどれくらい発生しますか?
力制御では、モーター電流による推定、弾性要素モデル、関節トルクセンサー、エンドエフェクターの力/トルクセンサーのどれを使用しますか?
コントローラーはデュアルループ動作と適切な調整に対応していますか?
起動時に出力の絶対位置が必要ですか?
システムに必要な診断機能と安全機能は何ですか?
性能上の利点は追加の統合コストに見合いますか?
システム全体がモーター側フィードバックで要件を満たす場合、シングルエンコーダは有効な選択肢です。
出力の直接測定によって、位置決め、伝達機構の監視、コンプライアント関節の制御に明確な利点が得られる場合は、デュアルエンコーダロボット関節モジュールを検討する価値があります。
新規プロジェクト向けにロボット関節モジュールを選定する場合は、位置決め目標、負荷プロファイル、力制御方式、フィードバック要件についてHONPINEにご相談ください。
続きを読む
HONPINEのストーリーおよび精密駆動に関連する業界動向についてさらに詳しくご覧ください。
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 なぜ高性能ヒューマノイドロボットの価格を下げることはそれほど難しいのでしょうか?そして、なぜハーモニック関節モジュールは依然として代替不可能なのでしょうか?中核的理由は、避けることのできない1つの要件にあります:高い自由度。
高い DOF はヒューマノイドロボットに不可欠であり、これにより高調波関節モジュールがシステム総価値に占める割合が一貫して高くなります。 HONPINEハーモニックサーボアクチュエータが医療ロボティクスを変革している理由医療ロボットは、医療分野で使用される自動化ロボットシステムであり、診断、手術、リハビリテーション、患者ケア、および補助治療の実施において、医師、看護師、その他の医療機器を支援、強化、または代替するために用いられます。これらは、ロボティクス、人工知能、センシング技術、メカトロニクス、およびコンピュータ制御システムを統合し、医療の精度、効率、安全性、および患者全体の体験を向上させます。この記事では、HONPINEハーモニックサーボアクチュエータが医療ロボティクスに非常に適している理由を説明します。
 Harmonic Drive Systems VS Nabtesco VS HONPINE ハーモニックドライブモーター統合型ハーモニック関節モーターは、モーター、減速機、エンコーダ、センサー、その他の主要部品を1つのモジュール / アクチュエータに統合した、高度に集積化された高性能なロボット関節用ソリューションです。ロボットに強力な駆動能力と精密なモーションコントロールを提供します。ヒューマノイドロボットの動作の「心臓」と見なされ、各関節に搭載されてその動きを制御し、ロボット全体の性能を直接左右します。したがって、信頼性の高いハーモニック関節モーターを選定することは、ヒューマノイドロボットの開発にとって極めて重要です。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 HONPINEハーモニックドライブ減速機, RV減速機, 遊星減速機がヒューマノイドロボットの発展を支援ヒューマノイドロボットは、研究室で能力を実証する段階から、幅広い産業用途へと進化しています。軽量材料、身体性知能、自律バッテリー交換技術に牽引された生産性革命が、世界中の工場、病院、家庭で起こっています。ヒューマノイドロボットの"関節革命"が進行中です。ヒューマノイドロボットは数千の部品で構成され、その中でもアクチュエーターは最も重要な可動部品として、ロボットの"関節と筋肉"と呼ばれています。ハーモニックドライブ減速機は、その高精度とコンパクトなサイズにより、回転関節に広く使用されています。
 なぜハーモニックドライブモーターは外骨格ロボットに最適な選択なのでしょうか?外骨格は通常、ハーモニックドライブモーター、センサー、およびセンシング、制御、情報処理、データフュージョン、モバイルコンピューティング技術を統合するその他のコンポーネントを組み込んでいます。これらのシステムは、人間の感覚機能および運動機能をロボットのトルク伝達および制御システムと同期させ、身体能力を強化したり、医療リハビリテーションを提供したりする役割を果たします。最先端の破壊的技術として、外骨格は軍事用途と医療用途の両方において重要な戦略的意義を持っています。ハーモニックドライブ減速機が提供する高トルク密度と高精度制御により、外骨格ロボットにとって最適なソリューションとなっています。
 川崎重工、CORLEOロボットホースを発表:ハーモニックドライブ減速機が重要な役割を果たす川崎重工は、水上走行、跳躍、走行、そしてダイナミックなポーズを取ることができる高い機動性を備えたロボットホース「CORLEO」を発表しました。過酷な地形を攻略するために設計されたCORLEOの脚部運動システムは、各脚に独立駆動モジュール / アクチュエータを採用し、卓越した安定性と衝撃吸収性を実現しています。後脚は前脚から独立して作動するため、ライダーのバランスを保ちながら、階段や凹凸のある地面でも荒れた路面を滑らかに移動できます。
 単一エンコーダとデュアルエンコーダのロボット関節モジュールの違いとは?ロボットに必要なのはデュアルエンコーダ関節モジュールでしょうか。それとも単一エンコーダで十分でしょうか。答えは、位置決め要件、伝達特性、力制御の方針、予算によって異なります。このガイドでは、モーター側と出力側のフィードバックを比較し、デュアルエンコーダによって制御性が向上する場面と、そのコストや制約について説明します。単一エンコーダで要件を満たせる場合と、出力フィードバックの追加を検討する価値がある場合を確認しましょう。
 RV減速機とハーモニック減速機の比較:ロボット関節に適したギアボックスの選び方?RV減速機とハーモニック減速機のどちらが、ロボット関節に適しているのでしょうか。答えは、トルク、剛性、精度、設置スペース、運転条件によって異なります。本ガイドでは、両者の動作原理と5つの主要な性能要因を比較し、関節にかかる負荷、減速機の寿命、温度、潤滑の評価方法を解説します。ロボットのベース、ショルダー、エルボー、リストのいずれを設計する場合も、これらのポイントを参考に、各関節の要件に合った減速機を選定してください。


ダブルクリック
当社は harmonic drive reducer,planetary reducer,robot joint motor,robot rotary actuators,RV gear reducer,robot end effector,dexterous robot hand を提供しています
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 単一エンコーダとデュアルエンコーダのロボット関節モジュールの違いとは?ロボットに必要なのはデュアルエンコーダ関節モジュールでしょうか。それとも単一エンコーダで十分でしょうか。答えは、位置決め要件、伝達特性、力制御の方針、予算によって異なります。このガイドでは、モーター側と出力側のフィードバックを比較し、デュアルエンコーダによって制御性が向上する場面と、そのコストや制約について説明します。単一エンコーダで要件を満たせる場合と、出力フィードバックの追加を検討する価値がある場合を確認しましょう。
 RV減速機とハーモニック減速機の比較:ロボット関節に適したギアボックスの選び方?RV減速機とハーモニック減速機のどちらが、ロボット関節に適しているのでしょうか。答えは、トルク、剛性、精度、設置スペース、運転条件によって異なります。本ガイドでは、両者の動作原理と5つの主要な性能要因を比較し、関節にかかる負荷、減速機の寿命、温度、潤滑の評価方法を解説します。ロボットのベース、ショルダー、エルボー、リストのいずれを設計する場合も、これらのポイントを参考に、各関節の要件に合った減速機を選定してください。
 信頼できるロボット関節アクチュエータサプライヤーを見つける方法適切なロボット関節アクチュエータサプライヤーを選ぶことは、信頼性の高い性能、円滑な統合、そして長期的なプロジェクトの成功に不可欠です。製品仕様に加え、サプライヤーの技術的専門性、生産能力、アフターサービス体制を理解する必要があります。本ガイドでは、HONPINEの創業者であるAllen Liが、ロボティクスおよび産業オートメーション向けのハーモニック式・遊星式関節アクチュエータを調達する際に、これら3つの要素を評価する方法を解説します。
 ハーモニック減速機 vs. ハーモニックロータリーアクチュエータ:CNC工作機械にはどちらが適しているか?ハーモニック減速機とハーモニックロータリーアクチュエータの選択は、CNC工作機械の設計において重要な決定です。どちらのソリューションも高精度なモーション制御を実現しますが、統合性、設置要件、剛性、システムの柔軟性に違いがあります。CNC第4軸ロータリーテーブルおよびコンパクトな5軸加工システムでは、適切なハーモニックドライブを選定することが機械性能に大きく影響します。本記事では、HONPINEの技術ディレクターであるTheodore Liがハーモニック減速機とハーモニックロータリーアクチュエータを比較し、エンジニアがCNC用途に最適なソリューションを特定できるよう解説します。
 7自由度ロボットアーム用ハーモニックジョイントアクチュエータの選定方法HONPINEの技術ディレクター、セオドア・リーです。7自由度ロボットアーム用のハーモニックジョイントアクチュエータを選定する際は、各関節のトルク、重量、設置要件から検討を始めます。本ガイドでは、TCHL 20を肩部、TCHL 14を手首部に採用した構成を例に、トルクセンシング、コンプライアント制御、および要求の厳しいロボット用途におけるHAGシリーズの検討事項を解説します。
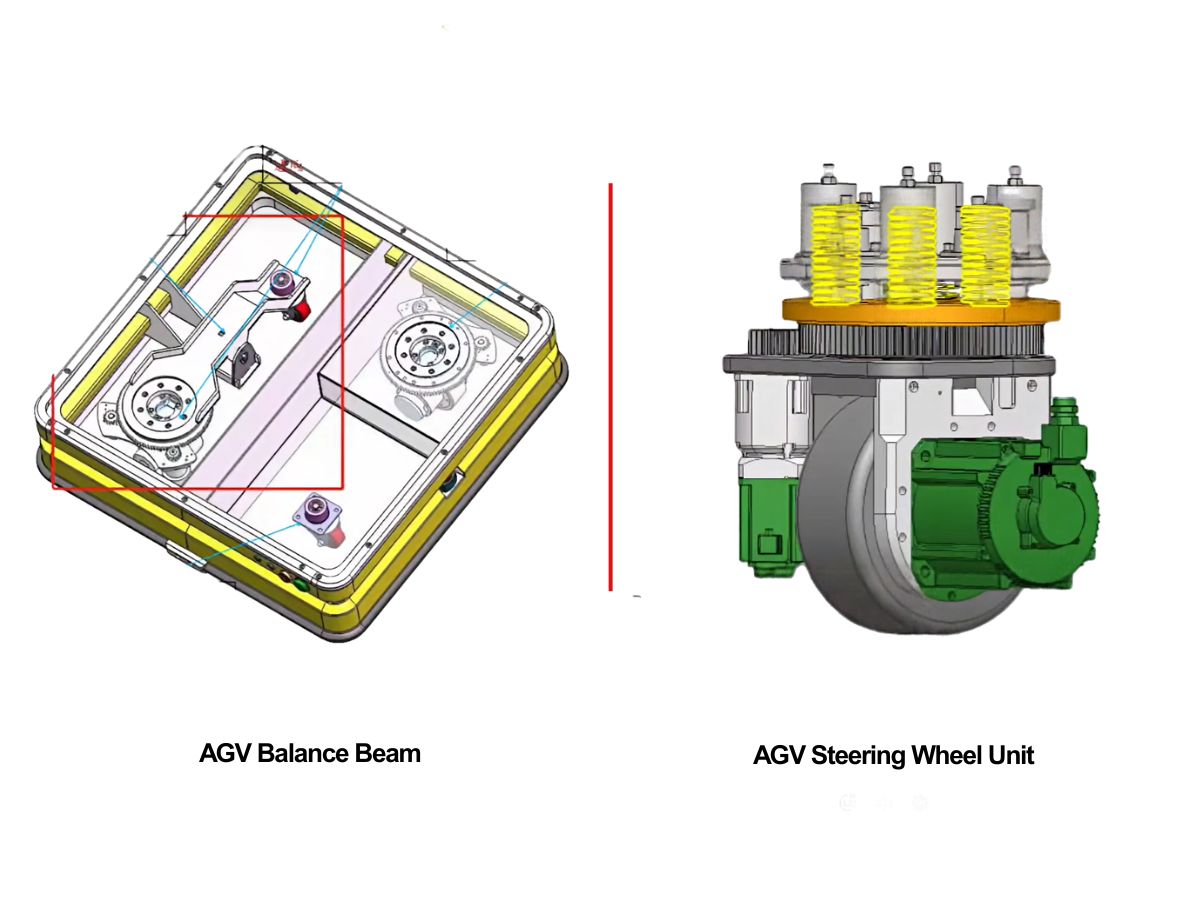
 AGVサスペンション:バランスビームとスプリング式ステアリング駆動ユニット、どちらを選ぶべきか?AGVサスペンションシステムの選定は、車両の積載荷重範囲と床面状況から始まります。バランスビームとスプリング式ステアリング駆動ユニットは、車輪の接地維持と車輪荷重の管理に対して異なるアプローチを提供します。このHONPINEガイドでは、両方のオプションを比較し、構成を選択する前にトラクション、サスペンションストローク、設置スペース、メンテナンスを評価する方法を説明します。
 中空回転プラットフォームのモーター選定:完全ガイド中空回転プラットフォームに適したモーターの選定は、高精度な位置決め、安定した動作、効率的な自動化を実現するために不可欠です。本ガイドでは、トルク、速度、慣性、精度、および設置要件に基づき、サーボモーター、ステッピングモーター、ブラシレスDCモーターを中空回転プラットフォームに組み合わせる方法を解説します。自動化プロジェクトに適した構成を見つけるために、実用的なモーター選定ガイドライン、代表的な用途別組み合わせ、省スペースの取付ソリューションをご紹介します。
 ロボットは触覚を感じられるか? HONPINE HAG 力制御ハーモニックロボット関節モーターロボットは優しい接触に反応できるでしょうか? トルクセンサーを搭載したHONPINE HAGロボット関節モーターは、ハーモニック減速機、一体型トルク検知、閉ループ制御を組み合わせ、外力を検知して滑らかでコンプライアントな動作を実現します。本記事では、HONPINEの創業者であるAllen Liが、軽い接触や手で誘導する動きに対するモジュールの応答を実演し、その主要な力制御技術を解説するとともに、実用的な産業用ロボット向けに設計された関節モジュールのビジョンを紹介します。