










トルクセンサーおよび一体型ケーブルコネクタ搭載ヒューマノイドロボット用ハーモニック関節モジュール


● 概要
TCHLハーモニックジョイントモジュールは、トルクセンサーをハーモニックドライブ減速機に直接統合したハーモニックジョイントモジュールです。トルクセンサーにより、駆動システムの動作状態と必要なトルク値を正確に測定でき、アクチュエータの負荷を正確に検出できます。これにより過負荷を防止し、より安全な人間・ロボット間インタラクションを実現します。
本モジュールはケーブルとコネクタを完全に統合しており、高集積設計により迅速かつ正確な部品接続を可能にし、安全で応答性の高いモーション制御を実現します。
本モジュールはケーブルとコネクタを完全に統合しており、高集積設計により迅速かつ正確な部品接続を可能にし、安全で応答性の高いモーション制御を実現します。
お問い合わせ
複数の接続方法
このジョイントモジュールは、両面取付、片面取付、両側貫通固定、底面取付、ラジアル固定、ロッド固定など、柔軟で多様な取付方法に対応しています。

設計者の話
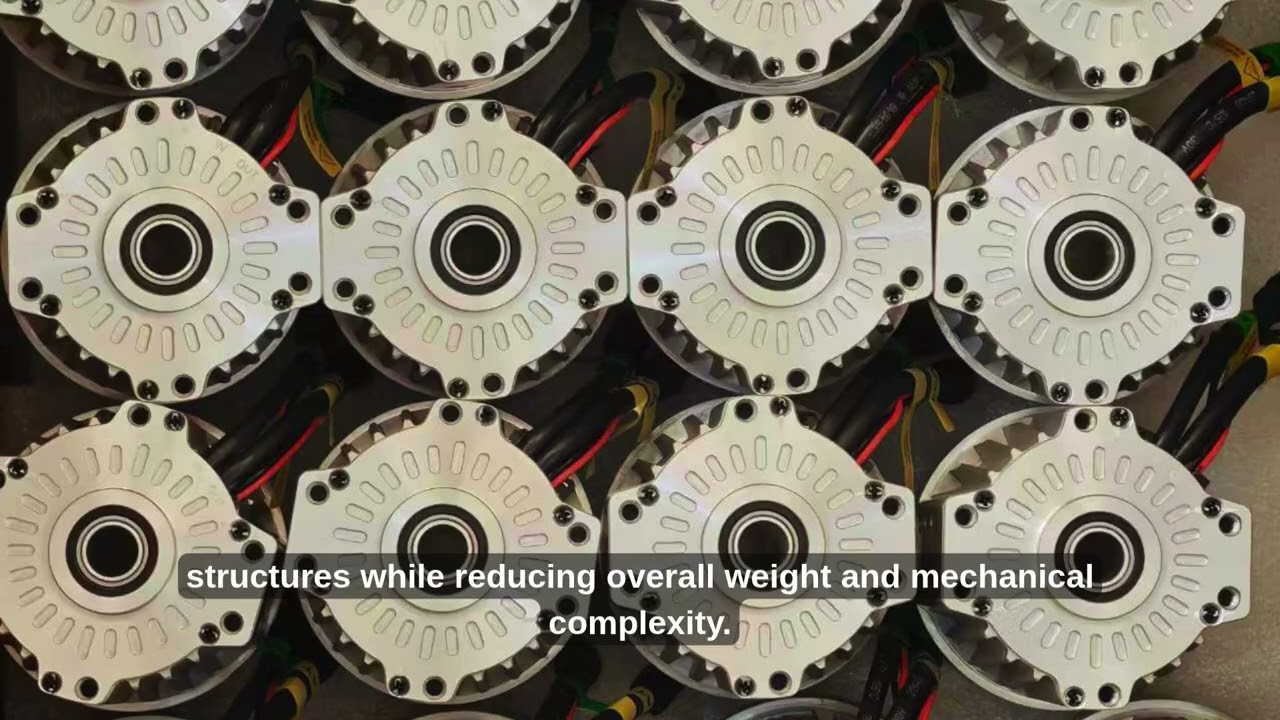
主にエンボディドAI分野のユーザー向けに開発された本システムは、包括的な取付インターフェースを備え、ジョイントの体積と重量を大幅に削減します。これにより、ユーザーは接続部品の重量と製造の複雑さを体系的に低減できます。さらに、ジョイントの重量や体積を増加させることなく出力トルクセンサーを統合し、ロボットのより高い動的応答性能、優れたデータ取得品質、およびより大きな可搬能力を実現します。

TCHLハーモニックジョイントモジュールの特長
減速機側に力/トルクセンサーを統合し、力と位置の閉ループ制御を実現
ケーブルとコネクタを完全統合し、より簡潔で信頼性の高いロボット配線を実現
超軽量設計:14サイズモデルの重量はわずか0.5 kg
電気コネクタを革新的に統合し、柔軟で多様な取付構成に対応
CANおよびEtherCAT通信プロトコルに対応
電源およびマルチプロトコルバスを統合し、サイズ14以上の中空軸を通過可能
仕様
シート 1
- harmonic reducer
- harmonic transmission
- robot joint module
- joint motor
- joint module
- honpine
- robot joint
- harmonic joint module
- ヒューマノイドロボット用モーター
- harmonic
- precision
- 90
- 高トルクフレームレスモーター
- humanoid robot
- エンコーダー付きDCモーター
- actuator
- トルクセンサー付きハーモニックギア
- ハーモニックロボット関節アクチュエータ
- harmonic joint actuator
- EtherCAT通信
- EtherCAT通信プロトコル
- harmonic robot joint
- dd
- integrated joint module
- robotic arm
- collaborative robot




