






リチウム電池製造用ロボットアームのハーモニック減速機とRV減速機:関節ごとの選定ガイド
リチウム電池工場におけるロボットアーム用減速機の選定は、「最適な」ギアボックスを一つ選ぶことではありません。各関節が担うトルク、必要な精度、使用環境に応じて、関節ごとに役割を分担させることが重要です。
そのため、どちらか一方を選ばせるのではなく、2つの製品ラインを一つのソリューションとして提供しています。
肩・肘関節(J1~J3)→RV減速機:高剛性、耐衝撃性、大減速比。
手首関節(J4~J6)→ハーモニック減速機:ほぼゼロのバックラッシ、高トルク密度、軽量。
直交座標軸およびガントリー搬送→遊星減速機:低コスト、長ストローク。
この基本的な考え方に加え、リチウム電池の生産には、ピークトルクの検証とクリーンな潤滑という2つの厳しい制約があります(金属粒子による電池セルの汚染を防ぐため)。
ロボット関節の内部で、減速機は実際に何をしているのか?
減速機を単なる「トルク増幅器」と捉えるため、選定に関する議論が誤った方向に進むことがよくあります。関節の内部で、減速機は実際には4つの役割を同時に果たしています。
関節用減速機の4つの役割
1. 減速とトルク増幅 — モーターの動作点を高効率領域に移し、小型モーターでもより大きなトルクを出せるようにします。
2. 精度の逆伝達 — モーター側の誤差は減速比Nで除されますが、減速機自身のバックラッシや伝達誤差は100%そのままアーム先端に伝わり、アーム全長に沿って増幅され、エンドエフェクターの位置誤差になります。
3. 荷重の支持 — 負荷トルクをモーター軸から構造体へ伝達します。モーターは力を発生させ、速度を制御するだけです。
4. 剛性 — ねじり剛性が機械共振周波数を直接決定し、それがサーボ帯域幅と達成可能なサイクルタイムを左右します。
選定全体を左右する2つの帰結
関節がベースに近いほど、高い剛性が必要です。アーム全体とペイロードの重力トルクに加え、加速時の慣性トルクを受けるため、最も大きなトルクを担います。
関節がエンドエフェクターに近いほど、軽量である必要があります。手首部分に重量が1 kg加わるごとに、その上流にあるすべての関節と構造を段階的に強化しなければならず、「重量の連鎖的増大」を招きます。
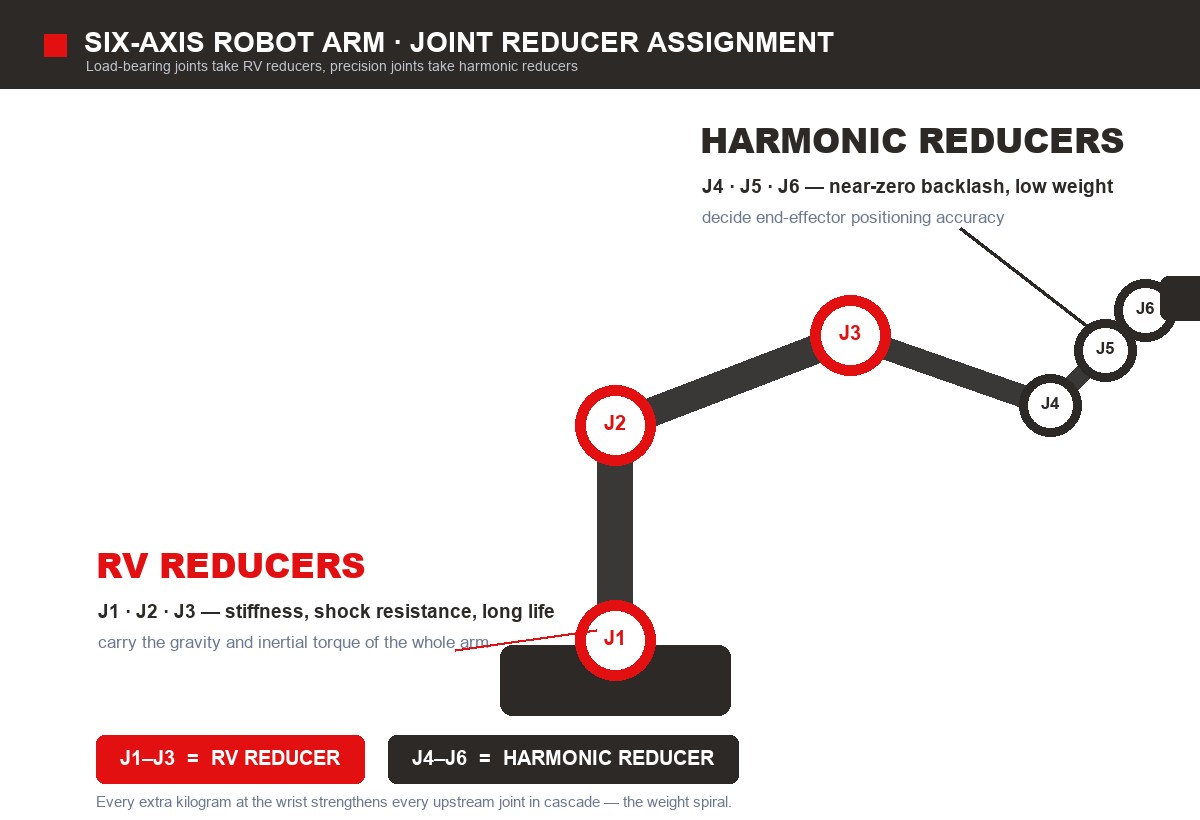
この工学的な理由から、RV減速機とハーモニック減速機はアームの位置に応じて役割を分担します。そのため、当社では2つの製品ラインを組み合わせたソリューションとして提供しています。
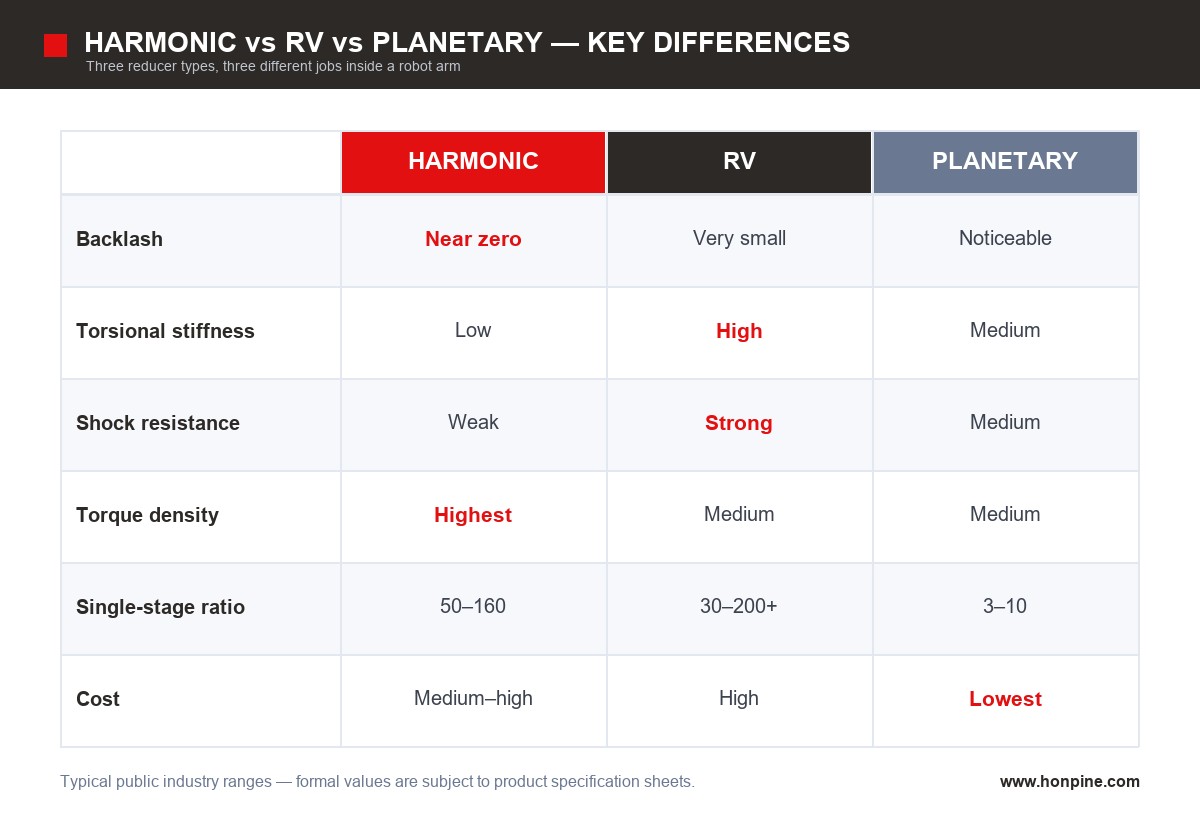
ハーモニック、RV、遊星減速機:役割分担の境界
一言で表すと、ハーモニック減速機は剛性と引き換えに精度と軽さを得る一方、RV減速機はサイズとコストと引き換えに剛性と寿命を得ます。
高サイクルのリチウム電池ラインでは、頻繁な急加速・急減速により、大きな慣性トルクと非常停止時の大きな衝撃が発生します。荷重を支える関節では剛性を優先し、ハーモニック減速機は精度が求められる関節にのみ使用すべきです。これは好みの問題ではなく、力学上の要件です。
製品ライン1:精密関節向けハーモニック減速機(J4~J6、軽量関節、協働ロボットの全関節)
ハーモニック減速機の適用箇所
6軸ロボットの手首(J4~J6)
軽可搬質量ロボット(5~20 kgクラス)の全関節
協働ロボットの全関節 — 軽量であること自体が本質安全性につながり、衝突力を制御可能に保ちます。
SCARAロボットやデルタロボットの高速ピックアンドプレース、選別、スキャンステーション
一般的なパラメータ範囲
適さない用途
リーチが長く慣性の大きい荷重支持関節で、非常停止が頻繁に発生する用途:フレクスプラインは衝撃に弱いため、ピークトルク検証に合格しない場合は無理に使用しないでください。
グリース交換可能時間が非常に限られる連続運転:L10寿命計算によってフレクスプラインの寿命を十分に考慮する必要があります。
製品ライン2:荷重支持関節向けRV減速機(J1~J3、ポジショナー、ナットランナー)
RV減速機の適用箇所
6軸ロボットの肩・肘関節(J1~J3)、特に可搬質量30~200 kgの大型モデル
モジュール組立、バスバー溶接、接着:長いアームリーチと高いサイクル頻度を伴う用途
反転装置/ポジショナーおよびナット締めステーション:主に転倒モーメントを受ける用途
大きな減速比が必要で、非常停止時の衝撃を吸収しなければならない関節
一般的なパラメータ範囲
適さない用途
手首や軽量エンドエフェクターの関節:サイズと重量が上流のすべての関節に負担をかけ、コスト面で不利になります。
長ストロークの直線運動:構造が長ストローク向けではないため、ラック・ピニオンと組み合わせた遊星減速機の方が適しています。
6軸アームで2つの製品ラインはどのように連携するか?
よくある誤りとして、J3にJ1/J2と同じ結論をそのまま適用すべきではありません。軽可搬質量モデルでは、大型仕様のハーモニック減速機によって実際に重量とコストを削減できますが、重量物を扱うモデルではRV減速機が不可欠です。慣例ではなく、トルク計算に基づいて境界を定める必要があります。
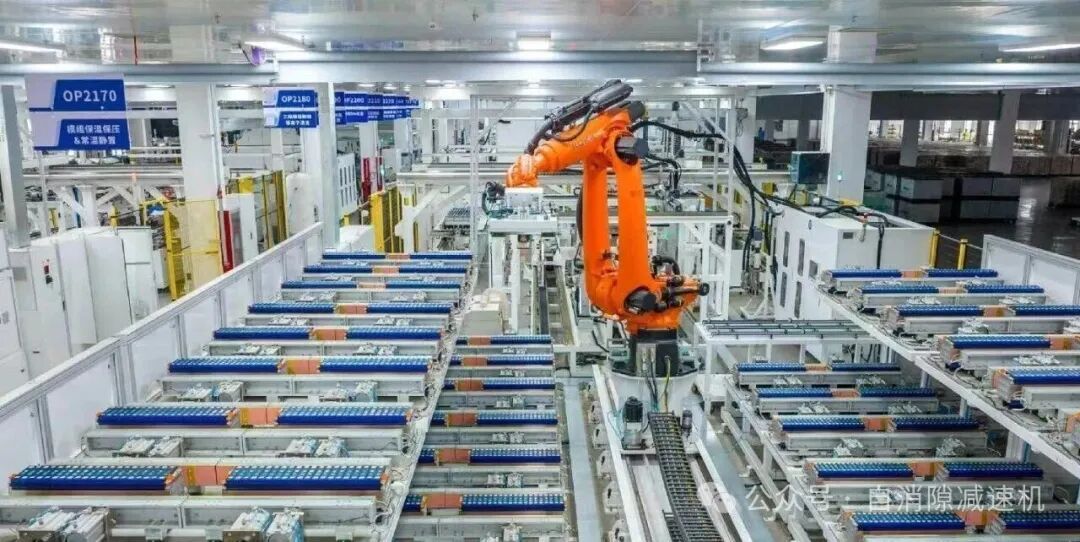
リチウム電池生産が一般的な自動化より厳しい理由
自動車溶接ラインで稼働するRVとハーモニックの組み合わせでも、リチウム電池ラインでは受入検査に合格しない場合があります。その違いを生むのが、追加される3つの評価項目です。
評価項目1:極めて高い精度要件
タブ/キャップの位置合わせ、バスバー溶接、モジュールからパックへの装填では、6軸ロボットの繰返し精度は通常±0.02~0.05 mmです。この数値は「バックラッシ+角度伝達誤差をアーム長に乗じた値」で決まります。アームが長いほど、同じバックラッシでもエンドエフェクターでの誤差は大きくなります。そのため、手首関節のバックラッシは機械の銘板値を参照するだけでなく、個別に検証する必要があります。
評価項目2:高速サイクルと高稼働率
セルの選別・装填では、毎分数十個から100個を超える処理が可能で、加速・減速が絶えず発生します。高いサーボ帯域幅は必須要件です。帯域幅の上限は機械共振周波数と同じであり、その周波数は減速機のねじり剛性によって決まります。剛性不足は、停止後に振動が残る典型的な現象として現れます。瞬間的なピーク値ではなく、平均許容入力回転速度に基づいてサイズを選定してください。
評価項目3:粒子汚染を一切許容しないこと
リチウム電池は金属粒子に非常に敏感です。摩耗粒子が1つでも内部短絡や自己放電を引き起こす可能性があります。次の3点を確認してください。
シール等級 — 摩耗粉を関節内部に封じ込めます。
低発塵/低蒸気圧グリース — PFPE(パーフルオロポリエーテル)系が一般的です。
ゾーンごとの違い — 電解液注入エリアや巻回エリアでは、ドライ運転または特殊グリースが必要な場合があります。注液/化成エリアでは、可燃性電解液蒸気への対応として、防爆および静電気対策も必要です。
さらに24時間365日の連続運転が加わると、減速機の寿命とグリース交換間隔が停止計画に直結します。ハーモニック減速機のフレクスプラインはL10寿命で検証する必要があり、定格トルクだけでは不十分です。
ステーション別の推奨減速機構成
これらの可搬質量範囲は業界で一般的な値です。実際の選定では、ステーションの実際の可搬質量、リーチ、サイクルタイムに基づいて再計算する必要があります。
5段階の選定方法:ステーションデータから機種範囲まで
1. 関節負荷モデルを作成する。各関節の静的重力トルク(アーム+ペイロード)、動的慣性トルク、非常停止時の衝撃トルクを算出し、定格用とピーク用のデータを作成します。
2. ピークトルクで形式を絞り込む。ピークが大きく、リーチが長く、非常停止が頻繁な場合はRV。ピークが中程度でも精度が最優先ならハーモニック。長ストロークの直線運動には遊星減速機を選びます。
3. トルクと転倒モーメントを検証する。ピーク安全率は1.5~2を基本とし、衝撃負荷では2~3とします。手首フランジの転倒モーメントを別途確認してください。確認しないと早期故障につながります。
4. 慣性、速度、発熱を総合的に確認する。減速比、慣性比、平均許容入力回転速度、温度上昇をまとめて検討する必要があります。慣性比が大きすぎると、調整では解消できない振動や共振が発生します。その症状は、サイクルタイムが短縮できず、精度も維持できないことです。
5. 環境条件を加味する。シール等級、グリースの種類(低発塵/低蒸気圧要件を含む)、生産ゾーンごとの静電気対策や防爆要件を確認し、すべてのハーモニック減速機のフレクスプラインについてL10寿命を計算します。
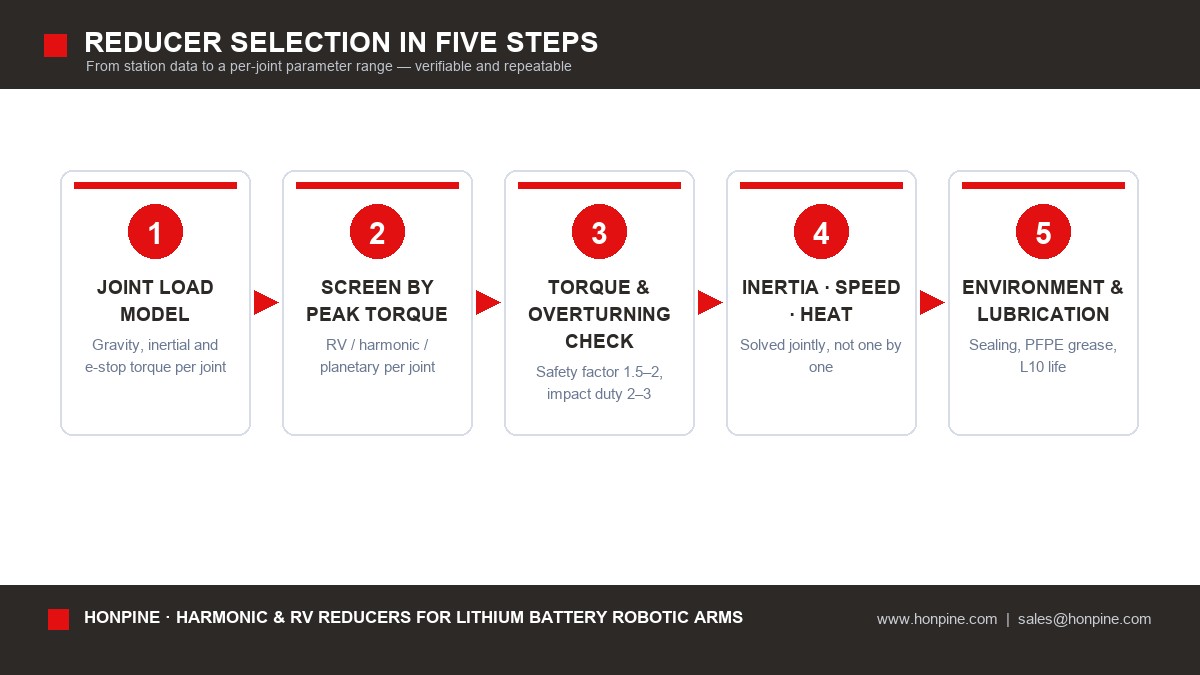
この5段階に必要な情報をお送りいただければ、単独の機種を一つ推奨するのではなく、各関節のパラメータ範囲と機種範囲をご提示します。
早期故障につながる4つの落とし穴
1. 定格トルクだけを確認し、ピーク負荷と転倒負荷を無視する。リチウム電池ラインの非常停止では、瞬間トルクが定格値の3~5倍に達します。手首フランジの転倒モーメントも見落とされがちです。ピーク安全率は1.5~2、衝撃負荷では2~3としてください。
2. 発熱とデューティサイクルを無視する。頻繁な加速によって減速機が発熱し、グリースの劣化や精度のドリフトが起こります。瞬間値ではなく、平均許容入力回転速度に基づいてサイズを選定してください。
3. グリースとクリーンルームの適合性を無視する。蒸気や粉じんがセルを汚染するおそれがあります。注液/化成エリアでは、防爆および静電気対策も必要です。これは一般的な自動車ラインとの大きな違いであり、既存の仕様書をそのまま流用した場合に問題が生じる点です。
4. 減速機とモーターの慣性を不適切に組み合わせる。慣性比が大きすぎると、調整が困難な振動や共振が生じ、サイクルタイムを短縮できず、精度も維持できません。慣性マッチングは、減速比、精度、剛性と合わせて検討する必要があります。
エンジニア向けFAQ
バックラッシはどのように比較すべきですか?
まず定義と測定条件(負荷方法、測定位置、ヒステリシスを含むかどうか)を確認してから数値を比較してください。定義が異なる条件で測定されたバックラッシ値は直接比較できません。そのため、「数値上は優れている」減速機が現場では劣る場合があります。
J3にはRV減速機とハーモニック減速機のどちらを使うべきですか?
トルク計算によって境界を定めてください。軽可搬質量モデルでは大型仕様のハーモニック減速機により軽量化とコスト削減ができますが、重量物を扱うリーチの長いモデルではRV減速機が必須です。慣例で決めるべきではありません。
クリーンルーム用途のグリースはどのように指定すべきですか?
一般的には低発塵/低蒸気圧のPFPEグリースが選ばれます。巻回エリアや注液エリアでは、ドライ運転または特殊グリースが必要な場合があります。ゾーンごとにグレードと清浄度等級を確認してください。[要確認:HONPINEの潤滑オプションおよび適合性に関する注記]
ハーモニック減速機のフレクスプライン寿命を適切に見積もるには?
定格トルクだけで判断してはいけません。L10寿命を計算し、推奨グリース交換間隔を明記して、その期間を停止計画に組み込んでください。
24時間365日稼働の保全計画はどのように立てますか?
寿命とグリース交換間隔を停止計画に直接反映し、OEE目標から許容される保全頻度を逆算してください。OEE目標が高いほど、減速機の寿命が生産能力に直結します。
特定の機種をそのまま推奨してもらえますか?
まずパラメータ範囲から検討することをお勧めします。可搬質量、リーチ、サイクルタイム、精度、生産ゾーンをお知らせいただければ、まず各関節のトルク範囲と形式の割り当てを提示し、その後、機種範囲を絞り込みます。この方法なら、仕入先を変更したり設計を見直したりしても、選定ロジックを再利用できます。[要確認:HONPINEの機種名称および仕様表]
次のステップ:ステーションを1つお知らせください
対象となるステーションがある場合、以下の6項目をお知らせください。上記の5段階の方法に基づき、各関節の減速機パラメータ範囲を算出します。
1. ペイロード質量(アーム先端ツールを含む)
2. リーチ/アーム長の分布
3. サイクルタイムと動作プロファイル(最大加速度を含む)
4. 目標繰返し精度
5. 生産ゾーン(ドライルーム/クリーンルーム/電解液注液/化成/組立など)
6. 取付インターフェースとスペースの制約
[要確認:問い合わせフォームの項目、サンプル依頼窓口、サービスおよび予備部品の方針、技術サポートの応答時間]
パラメータおよび適合性に関する注記
本記事に記載のパラメータ範囲は、選定ロジックの説明に用いる公開済みの業界一般値であり、性能を保証するものではありません。正式なパラメータはHONPINEの製品仕様書に準じます。
続きを読む
HONPINEのストーリーおよび精密駆動に関連する業界動向についてさらに詳しくご覧ください。
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 なぜ高性能ヒューマノイドロボットの価格を下げることはそれほど難しいのでしょうか?そして、なぜハーモニック関節モジュールは依然として代替不可能なのでしょうか?中核的理由は、避けることのできない1つの要件にあります:高い自由度。
高い DOF はヒューマノイドロボットに不可欠であり、これにより高調波関節モジュールがシステム総価値に占める割合が一貫して高くなります。 HONPINEハーモニックサーボアクチュエータが医療ロボティクスを変革している理由医療ロボットは、医療分野で使用される自動化ロボットシステムであり、診断、手術、リハビリテーション、患者ケア、および補助治療の実施において、医師、看護師、その他の医療機器を支援、強化、または代替するために用いられます。これらは、ロボティクス、人工知能、センシング技術、メカトロニクス、およびコンピュータ制御システムを統合し、医療の精度、効率、安全性、および患者全体の体験を向上させます。この記事では、HONPINEハーモニックサーボアクチュエータが医療ロボティクスに非常に適している理由を説明します。
 Harmonic Drive Systems VS Nabtesco VS HONPINE ハーモニックドライブモーター統合型ハーモニック関節モーターは、モーター、減速機、エンコーダ、センサー、その他の主要部品を1つのモジュール / アクチュエータに統合した、高度に集積化された高性能なロボット関節用ソリューションです。ロボットに強力な駆動能力と精密なモーションコントロールを提供します。ヒューマノイドロボットの動作の「心臓」と見なされ、各関節に搭載されてその動きを制御し、ロボット全体の性能を直接左右します。したがって、信頼性の高いハーモニック関節モーターを選定することは、ヒューマノイドロボットの開発にとって極めて重要です。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 HONPINEハーモニックドライブ減速機, RV減速機, 遊星減速機がヒューマノイドロボットの発展を支援ヒューマノイドロボットは、研究室で能力を実証する段階から、幅広い産業用途へと進化しています。軽量材料、身体性知能、自律バッテリー交換技術に牽引された生産性革命が、世界中の工場、病院、家庭で起こっています。ヒューマノイドロボットの"関節革命"が進行中です。ヒューマノイドロボットは数千の部品で構成され、その中でもアクチュエーターは最も重要な可動部品として、ロボットの"関節と筋肉"と呼ばれています。ハーモニックドライブ減速機は、その高精度とコンパクトなサイズにより、回転関節に広く使用されています。
 なぜハーモニックドライブモーターは外骨格ロボットに最適な選択なのでしょうか?外骨格は通常、ハーモニックドライブモーター、センサー、およびセンシング、制御、情報処理、データフュージョン、モバイルコンピューティング技術を統合するその他のコンポーネントを組み込んでいます。これらのシステムは、人間の感覚機能および運動機能をロボットのトルク伝達および制御システムと同期させ、身体能力を強化したり、医療リハビリテーションを提供したりする役割を果たします。最先端の破壊的技術として、外骨格は軍事用途と医療用途の両方において重要な戦略的意義を持っています。ハーモニックドライブ減速機が提供する高トルク密度と高精度制御により、外骨格ロボットにとって最適なソリューションとなっています。
 川崎重工、CORLEOロボットホースを発表:ハーモニックドライブ減速機が重要な役割を果たす川崎重工は、水上走行、跳躍、走行、そしてダイナミックなポーズを取ることができる高い機動性を備えたロボットホース「CORLEO」を発表しました。過酷な地形を攻略するために設計されたCORLEOの脚部運動システムは、各脚に独立駆動モジュール / アクチュエータを採用し、卓越した安定性と衝撃吸収性を実現しています。後脚は前脚から独立して作動するため、ライダーのバランスを保ちながら、階段や凹凸のある地面でも荒れた路面を滑らかに移動できます。
 リチウム電池製造用ロボットアームのハーモニック減速機とRV減速機:関節ごとの選定ガイドリチウム電池工場でロボットアーム用減速機を選定する際、重要なのは「最適な」ギアボックスを一つ見つけることではなく、関節ごとに役割を分担することです。剛性、耐衝撃性、長寿命が最も重要な肩と肘(J1~J3)にはRV減速機を、バックラッシのほぼゼロ、高いトルク密度、軽量性が位置決め精度を左右する手首(J4~J6)にはハーモニック減速機を使用します。長距離の直交座標搬送には、低コストの遊星ギアボックスが適しています。リチウム電池の製造では、さらに厳しい3つの条件が加わります。極めて高い繰り返し精度(±0.02–0.05 mm)、24/7の高稼働率、そして金属粒子による汚染を一切許容しないことです。本ガイドでは、関節ごとの選定の考え方を解説し、3種類の減速機を比較するとともに、各工程における一般的な構成を示します。
 産業オートメーション向け高精度ロータリーアクチュエータの選び方高精度ロータリーアクチュエータは、位置決め精度、繰り返し精度、耐久性、設置の柔軟性が装置の性能に直接影響する産業オートメーションにおいて重要な役割を果たします。HONPINEは、HAT、HAM、HASのハーモニックロータリーアクチュエータと、HPG低バックラッシ遊星アクチュエータを含む、4つの主要な精密ロータリーアクチュエータシリーズを提供しています。製品全体の定格トルク範囲は4~1,494 Nmで、半導体製造、3Cオートメーション、レーザー加工、CNC工作機械などの用途向けに設計されています。使用条件、精度要件、機械への組み込み要件に基づいて、適切なロータリーアクチュエータを選定する方法をご紹介します。


ダブルクリック
当社は harmonic drive reducer,planetary reducer,robot joint motor,robot rotary actuators,RV gear reducer,robot end effector,dexterous robot hand を提供しています
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 リチウム電池製造用ロボットアームのハーモニック減速機とRV減速機:関節ごとの選定ガイドリチウム電池工場でロボットアーム用減速機を選定する際、重要なのは「最適な」ギアボックスを一つ見つけることではなく、関節ごとに役割を分担することです。剛性、耐衝撃性、長寿命が最も重要な肩と肘(J1~J3)にはRV減速機を、バックラッシのほぼゼロ、高いトルク密度、軽量性が位置決め精度を左右する手首(J4~J6)にはハーモニック減速機を使用します。長距離の直交座標搬送には、低コストの遊星ギアボックスが適しています。リチウム電池の製造では、さらに厳しい3つの条件が加わります。極めて高い繰り返し精度(±0.02–0.05 mm)、24/7の高稼働率、そして金属粒子による汚染を一切許容しないことです。本ガイドでは、関節ごとの選定の考え方を解説し、3種類の減速機を比較するとともに、各工程における一般的な構成を示します。
 産業オートメーション向け高精度ロータリーアクチュエータの選び方高精度ロータリーアクチュエータは、位置決め精度、繰り返し精度、耐久性、設置の柔軟性が装置の性能に直接影響する産業オートメーションにおいて重要な役割を果たします。HONPINEは、HAT、HAM、HASのハーモニックロータリーアクチュエータと、HPG低バックラッシ遊星アクチュエータを含む、4つの主要な精密ロータリーアクチュエータシリーズを提供しています。製品全体の定格トルク範囲は4~1,494 Nmで、半導体製造、3Cオートメーション、レーザー加工、CNC工作機械などの用途向けに設計されています。使用条件、精度要件、機械への組み込み要件に基づいて、適切なロータリーアクチュエータを選定する方法をご紹介します。
 高精度自動化装置にハーモニック減速機が適している理由高精度自動化装置では、安定した回転運動、信頼性の高い位置決め、コンパクトな伝達設計が求められます。ディスペンサーヘッドの方向調整や部品の角度合わせから、自動検査のインデックス動作まで、ハーモニック減速機は、限られた設置スペースで低バックラッシと高減速比が必要な用途に実用的なソリューションを提供します。本記事では、ハーモニック減速機が再現性の高い動作をどのように支えるかを説明し、主な設計構成を比較するとともに、負荷、速度、精度、機械のサイクルタイム要件に基づいて適切な減速比と減速機構造を選定する方法を解説します。
 サーボモーターと減速機はなぜ理想的な組み合わせなのか?サーボモーターは高速かつ高精度なモーション制御を実現し、減速機は負荷に合わせて速度とトルクを調整します。このガイドでは、トルクの増幅、モーター側から見た慣性の低減、理論上の位置分解能の向上を通じて、サーボモーターと減速機がどのように連携するかを解説します。慣性マッチング、バックラッシ、ねじり剛性、減速比が、ロボット工学や産業オートメーションの性能にどのように影響するかをご紹介します。
 ロボット関節モジュールの選定と使用方法ロボット関節モジュールの選定から、制御された動作の実現まで、どのように進めればよいのでしょうか。HONPINEのHPJMハーモニック関節モジュールを例に、テクニカルディレクターのTheodore Liが、機械的な取り付け、電気配線、CANおよびEtherCATの設定、制御の立ち上げにおける重要な手順を解説します。統合前に確認すべき点と、各関節がコントローラーに正しく応答できるようにセットアップを進める方法をご紹介します。
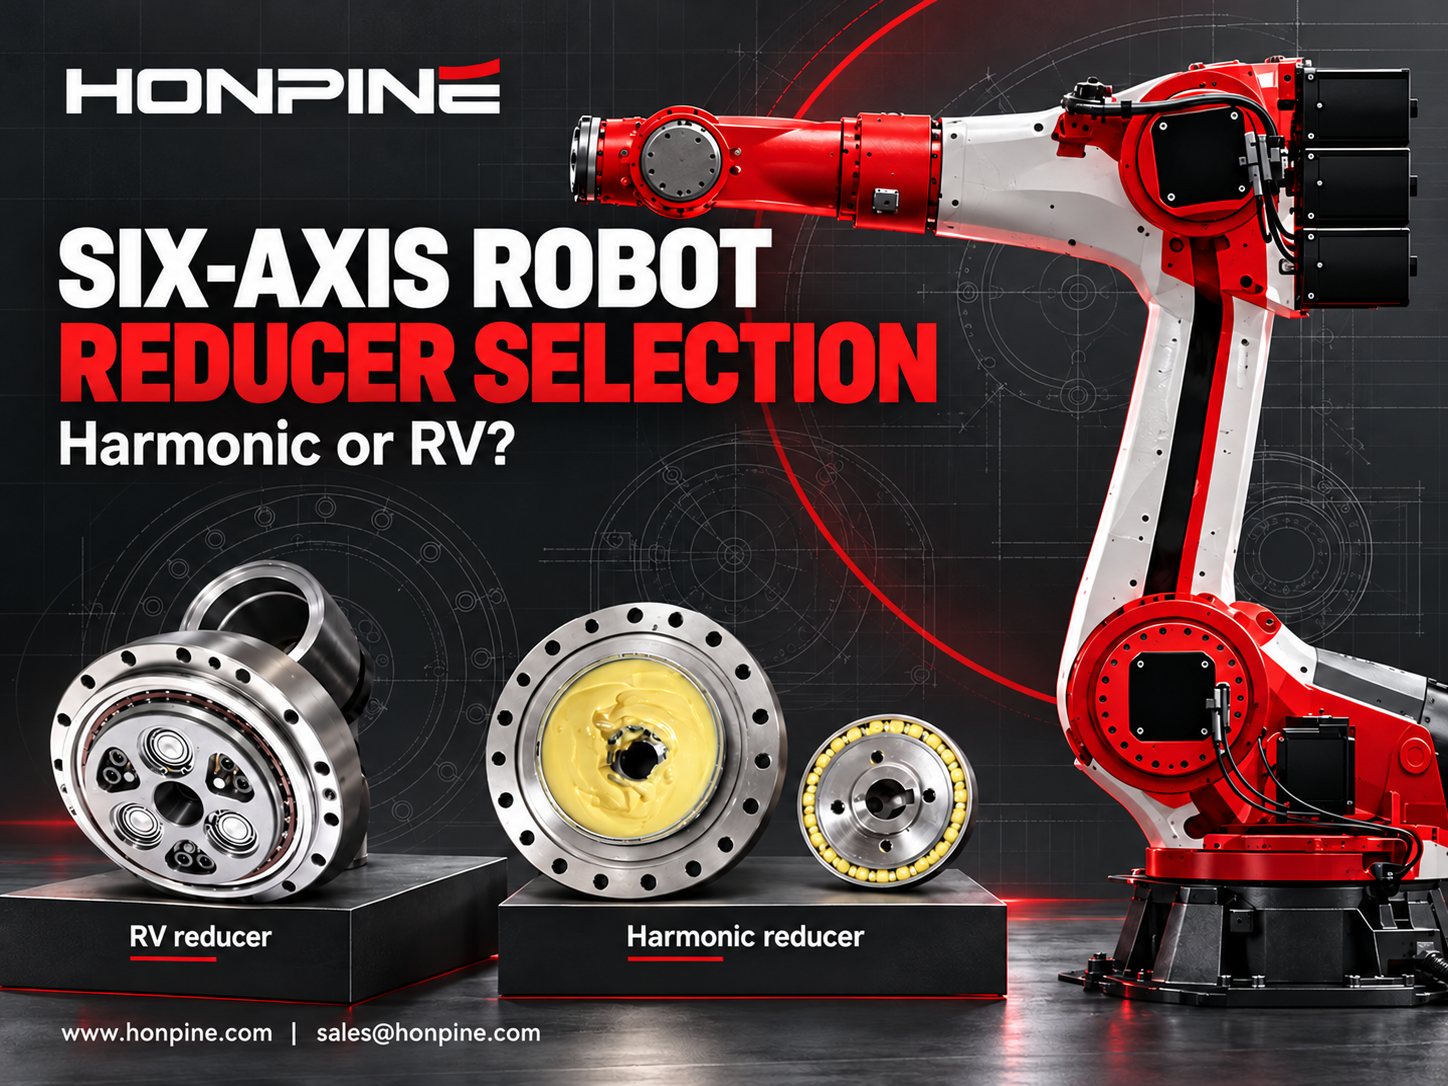
 6軸ロボットの各軸に適したハーモニック減速機とRV減速機の選び方?6軸ロボットの関節にハーモニック減速機とRV減速機のどちらが必要かは、何によって決まるのでしょうか。トルク、慣性、衝撃荷重、軸受荷重、設置スペースによって異なります。このガイドでは、剛性、バックラッシ、寿命を実用的な観点から確認しながら、ベース、肩、肘、手首に適したハーモニック減速機とRV減速機の評価方法を説明します。各軸の要件に基づいて、適切な減速機構成を選定してください。
 RV減速機メーカー上位7社:ナブテスコはなぜ今も市場を支配しているのか?RV減速機メーカーの違いはどこにあるのでしょうか。また、なぜナブテスコはこの市場のベンチマークであり続けているのでしょうか。RV減速機の製造には、部品の精密加工、丁寧な組み立て、豊富なエンジニアリングのノウハウが求められます。本記事では、RV減速機および関連する伝動技術を手がけるメーカー7社を紹介し、ナブテスコの地位を支える強みを検証するとともに、HONPINEの開発能力について解説します。これにより、サプライヤーの全体像を把握できます。
 反転機構におけるハーモニックロータリーアクチュエータのトルク計算方法10 kgの負荷を180度反転させるには、ハーモニックロータリーアクチュエータにどれくらいのトルクが必要でしょうか。必要トルクは負荷の重量だけでは決まりません。重心オフセット、負荷慣性、加速度、動作頻度もアクチュエータの選定に影響します。本ガイドでは、HONPINEのテクニカルディレクターであるTheodore Liが、水平軸での反転を例に計算手順を説明し、ピークトルク、連続運転、出力回転速度、軸受荷重について確認すべき点を解説します。