










ヒューマノイドロボット向けの信頼できるロボット関節モーターメーカーの選び方
ヒューマノイドロボットが研究室から商用展開へと移行する中、ロボットメーカーは、適切なモーターや減速機を選定するだけでは済まない課題に直面しています。各ロボット関節の性能は、ロボットのトルク出力、動作精度、動的応答、エネルギー消費、および全体的な信頼性に直接影響します。
そのためロボット開発者にとって、ロボット関節モーターメーカーを選ぶことは、単にトルク仕様を比較することではありません。信頼できるサプライヤーには、一貫した関節性能、エンジニアリング支援、生産能力、カスタマイズ能力、および長期的な生産拡張性を提供することが求められます。
プロジェクトでOEM、ODM、またはJDM協業が必要となる場合、関節サプライヤーはロボットメーカーの製品開発およびサプライチェーンにおける重要な一部となる可能性があるため、これはさらに重要になります。
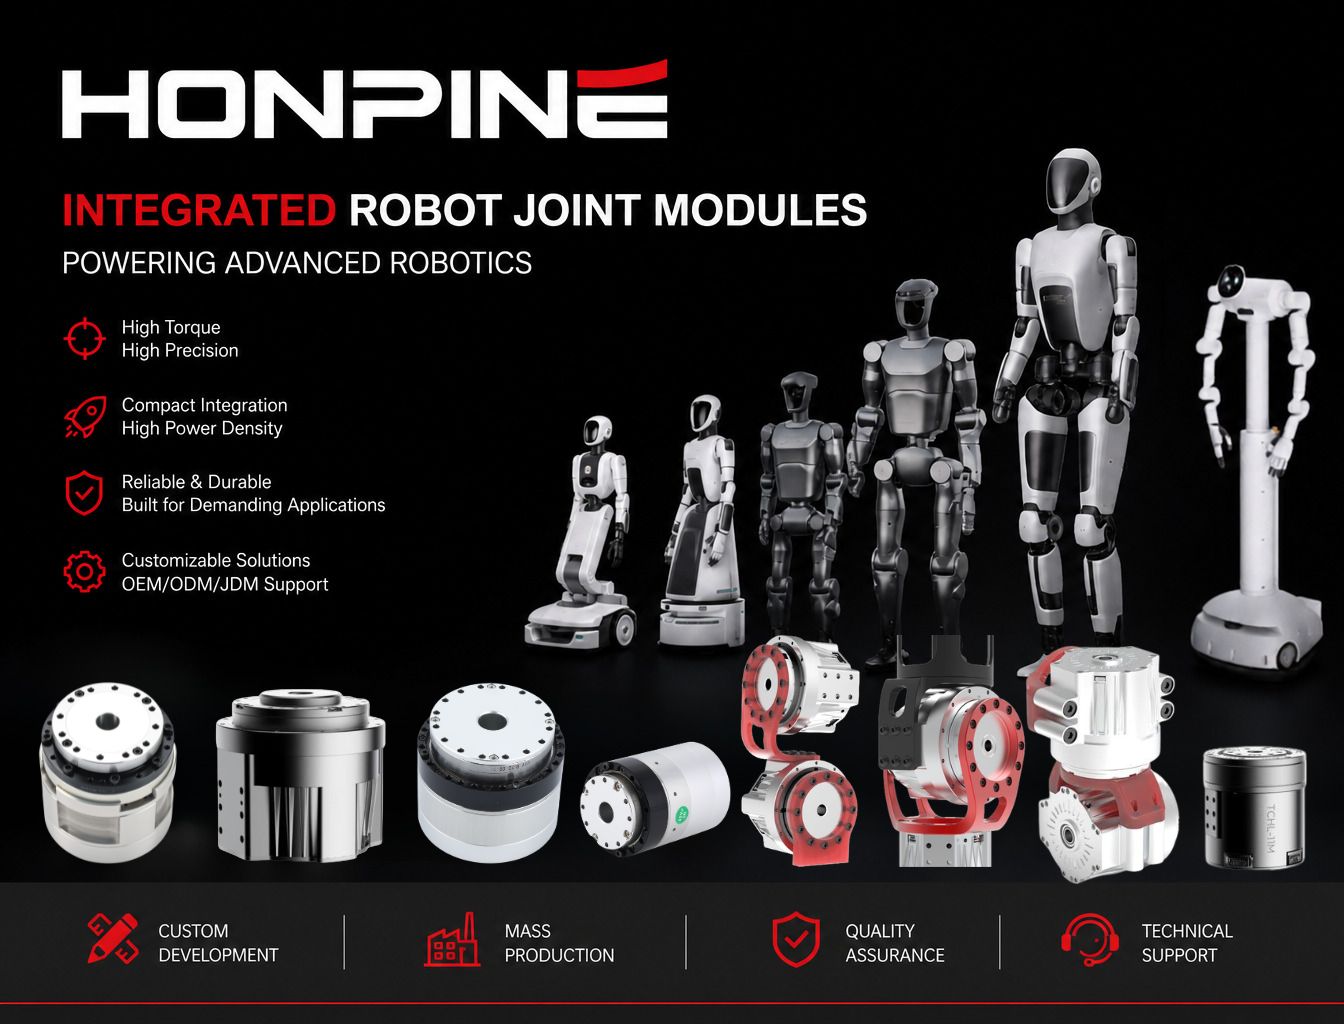
HONPINEは、統合型ロボット関節モジュールの開発・製造に注力し、ヒューマノイドロボット、ロボットアーム、協働ロボット、その他の先進的なロボットシステム向けにモーションソリューションを提供しています。
信頼できるロボット関節モーターメーカーとは?
ロボット関節モーターは、高度に統合されたモーションコンポーネントです。製品アーキテクチャに応じて、モーター、精密減速機構、エンコーダー、駆動電子機器、通信インターフェース、ブレーキ、トルクセンシング、およびその他の制御・安全機能を組み合わせることがあります。
これは、定格トルクのような単一のパラメータだけではサプライヤーの能力を評価できないことを意味します。
B2Bロボティクスプロジェクトでは、より包括的な評価として、エンジニアリング能力、製品性能、製造能力、カスタマイズ能力、および商業的な拡張性という5つの領域を含めるべきです。
これら5つの領域すべてに強みを持つサプライヤーは、標準モーターのみを供給するメーカーよりもはるかに大きな価値を提供できます。
ヒューマノイドロボット向け統合型ロボット関節モーター設計
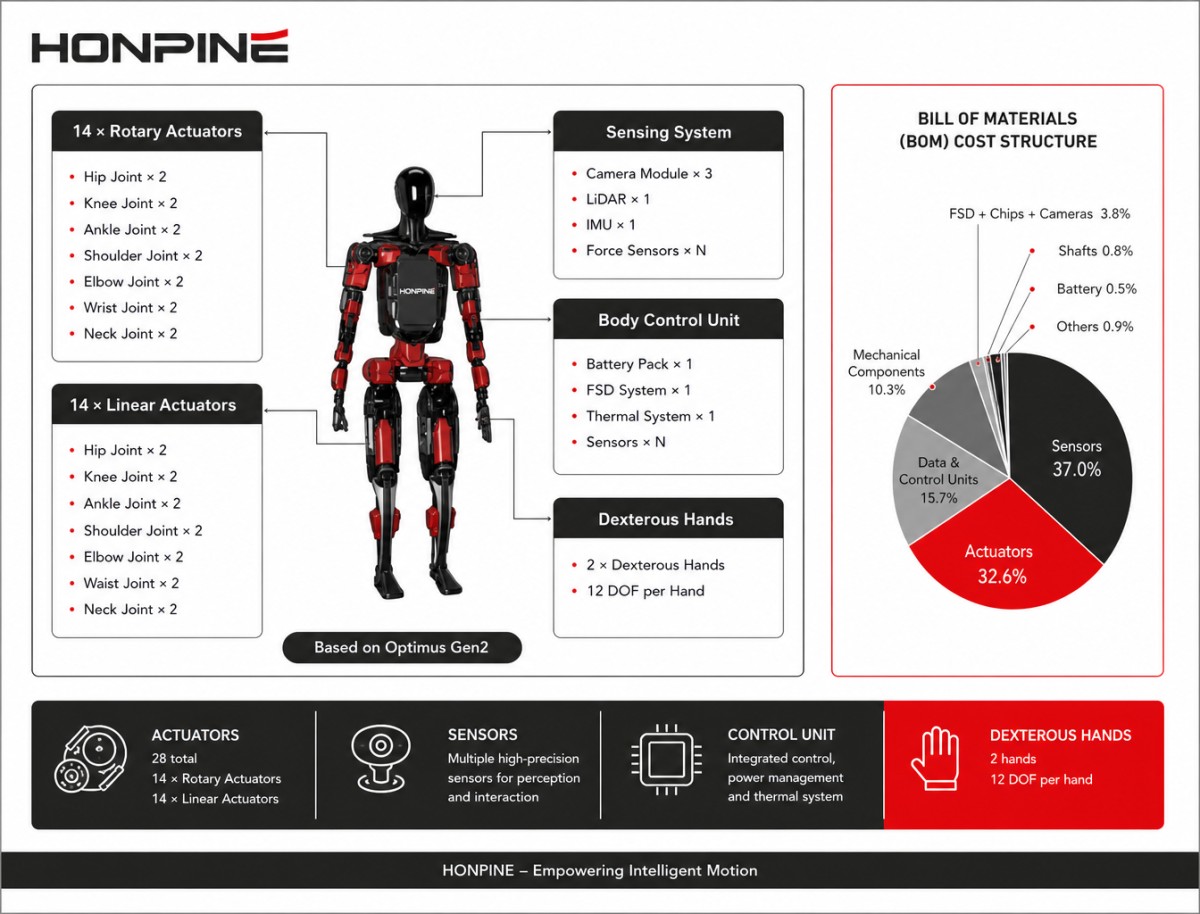
ヒューマノイドロボットでは、複数のコンパクトな関節を比較的小さなボディ構造に統合する必要があります。肩、肘、手首、股関節、膝、足首の関節には、それぞれ異なる機械的要件があります。
統合型ロボット関節モーターは、モーター、精密伝達機構、エンコーダー、および制御コンポーネントを、単一のコンパクトなアセンブリに組み込むことができます。これにより、機械的統合を簡素化し、ロボットメーカーが必要とする外部コンポーネントの数を削減できます。
たとえば、ヒューマノイドロボットの関節では、外径を抑えながら高トルクを提供する必要がある場合があります。同時に、その関節は正確な位置フィードバックを提供し、ロボットコントローラーからの指令に迅速に応答しなければなりません。
これらの機能の統合は、ロボットメーカーが機械開発期間を短縮し、関節全体のアーキテクチャを簡素化したい場合に特に価値があります。
ただし、統合は柔軟性を犠牲にすることを意味すべきではありません。ロボットの関節ごとに、異なるトルク範囲、減速比、エンコーダー構成、通信プロトコル、ブレーキシステム、または安全機能が必要になる場合があります。
したがって、能力のあるロボット関節モーターメーカーは、単一の固定製品ではなく、複数の関節構成を提供できるべきです。
ロボット関節モーターにおいてハーモニックドライブが重要な理由
多くのコンパクトなロボット関節にとって、ハーモニックドライブは、高減速比、低バックラッシ、コンパクトな寸法、高トルク密度という魅力的な組み合わせを提供します。
これらの特性は、ロボットアーム、ヒューマノイドロボット、協働ロボット、および精密自動化システムで特に有用です。
ロボット関節において、バックラッシはモーターの動きと出力の動きとの関係に直接影響します。ロボットが方向を変える際、過度の機械的すき間は位置決め精度を低下させ、精密な動作制御をより困難にする可能性があります。
ハーモニックギアを採用したロボット関節モーターは、コンパクトな構造内で高減速比を実現しながら、この機械的な遊びを低減できます。
関節のサイズと重量が重要となる用途では、アクチュエーターがロボット構造の質量を不必要に増加させることなく十分なトルクを提供する必要があるため、これは特に価値があります。
ロボット関節モーターの性能はシステムレベルで評価する必要がある
専門的なロボット関節モーターの仕様は、トルクだけで評価すべきではありません。
たとえば、関節が十分なピークトルクを備えていても、連続運転時の熱性能が不十分であれば、ロボットの要件を満たせない場合があります。
同様に、伝達バックラッシ、ねじり変形、機械剛性、または制御応答が適切に管理されていない場合、高分解能エンコーダーが高い位置決め精度を自動的に保証するわけではありません。
このため、ロボットメーカーは以下を評価すべきです。
定格トルク、ピークトルク、速度、減速比、バックラッシ、ねじり剛性、エンコーダー分解能、熱性能、機械的強度、通信インターフェース、および制御応答。
これらのパラメータ間の関係によって、関節がロボット内部で実際にどのように機能するかが決まります。
エンコーダー構成はロボット関節制御に不可欠
エンコーダーシステムは、ロボット関節モーターメーカーを選定する際のもう一つの重要な要素です。
モーター側エンコーダーは、モーター制御およびフィールド指向制御のための高速フィードバックを提供でき、出力側エンコーダーは関節出力の位置を直接監視できます。
高性能ロボット関節では、コントローラーがモーター側と出力側の両方の動作を監視できるため、デュアルエンコーダーアーキテクチャにより、より包括的なフィードバックを提供できます。
これは、精密な位置決め、動作補償、バックドライバビリティ評価、または高度な関節制御を必要とする用途で価値があります。
ロボットのアーキテクチャに応じて、メーカーはアブソリュートエンコーダー、多回転位置フィードバック、またはカスタマイズされたエンコーダー構成を必要とする場合もあります。
そのため、ロボット関節モーターのサプライヤーを評価する際には、「エンコーダーは何ビットか」だけでなく、エンコーダーがどこに設置され、制御システムでどのような役割を果たすかを確認することが重要です。
ヒューマノイドロボット関節モーターではトルク密度が重要
ヒューマノイドロボットは、アクチュエーターの重量に非常に敏感です。
肩や脚に取り付けられたアクチュエーターは、その自重だけが影響するわけではありません。その質量は、下流側の関節が動かす必要のある負荷の一部にもなります。
これにより、ロボット全体に連鎖的な影響が生じます。
たとえば、肩のアクチュエーターの質量を増やすと、肘と手首への負荷が増加する可能性があります。脚関節の質量を増やすと、その下にある関節の動的要件に影響する場合があります。
これが、トルク密度がヒューマノイドロボット関節モーターにおける重要な設計パラメータである理由です。
高トルク密度のアクチュエーターは、必要な関節トルクを提供しながら、ロボットが比較的コンパクトで軽量な機械構造を維持するのに役立ちます。
このため、ヒューマノイドロボット開発者に対応するロボット関節モーターメーカーは、出力トルクだけでなく、アクチュエーターの直径、長さ、質量、熱容量、および機械的統合も考慮する必要があります。
ロボットの関節ごとに異なるアクチュエーター設計が必要
ヒューマノイドロボットでは、すべての軸に同じ関節モーター仕様が必要なわけではありません。
手首では通常、コンパクト性、低バックラッシ、低慣性、および精密な位置制御が優先されます。
肘には、比較的コンパクトな構造を維持しつつ、より高いトルクが求められます。
肩はより大きな下流側慣性を扱う必要があり、大幅に高いトルクと剛性が必要となる場合があります。
股関節と膝は、身体支持、歩行、加速、減速、および動的バランスに寄与するため、さらに高い要件が求められます。
したがって、専門的なロボット関節モーターメーカーは、異なるトルクおよび寸法要件をカバーする関節アクチュエーターの製品群を提供できるべきです。
このアプローチにより、ロボットメーカーはロボット全体に過大なアクチュエーターを選定するのではなく、各関節を最適化できます。
ロボット関節モジュールから完全なヒューマノイドロボットまで
B2Bロボティクス顧客にとって、もう一つの重要な考慮事項はサプライヤーのエンジニアリング対応範囲です。
サプライヤーによっては、個別のモーターのみを提供する場合があります。
別のサプライヤーは、モーターを精密減速機と組み合わせて提供する場合があります。
より能力の高いロボティクスメーカーは、統合型関節モジュールを提供し、それらをロボットアームまたは完全なヒューマノイドロボットに統合することを支援できます。
この違いは、プロジェクト開発に大きく影響する可能性があります。
ヒューマノイドロボットを開発する企業は、以下を含む複数のレベルでの支援を必要とする場合があります。
関節アクチュエーター設計
機械的統合
モーターおよび伝達機構の選定
エンコーダー構成
駆動および通信インターフェース
関節制御
ロボットアーム統合
ヒューマノイドロボットのハードウェア
試作製造
量産
これらの能力が同じエンジニアリング組織内に備わっていれば、機械、電気、および制御チーム間のコミュニケーションをより効率化できます。
ロボット関節モーターにおけるOEM、ODM、JDM協業
大規模なロボティクスプロジェクトでは、標準製品の購入以上のことが求められる場合が多くあります。
ロボットメーカーは独自の機械アーキテクチャを持ち、カスタマイズされた関節モーターを必要とすることがあります。
OEMプロジェクトでは、サプライヤーは顧客の仕様、ブランド、および生産要件に従って製品を製造する場合があります。
ODMプロジェクトでは、サプライヤーは顧客の機能要件を満たす製品を開発するために、より多くの設計・エンジニアリング能力を提供できます。
JDMプロジェクトでは、両社が製品開発に参加し、顧客の用途に関する知識と、サプライヤーのハードウェアエンジニアリングおよび製造能力を組み合わせることができます。
ヒューマノイドロボティクスでは、関節アクチュエーターがロボットの機械アーキテクチャと密接に結び付いているため、JDMは特に価値があります。
関節径、出力軸、取付インターフェース、エンコーダー、ケーブル配線、トルク範囲、熱管理、および通信システムはすべて、ロボット全体の設計と調整する必要がある場合があります。
そのため、カスタマイズおよびエンジニアリング能力を持つロボット関節モーターメーカーは、単なる部品サプライヤーではなく開発パートナーとなり得ます。
ロボット関節モーターサプライヤーでは製造能力が重要
エンジニアリング性能は、サプライヤー評価の一部にすぎません。
ロボット関節が商業生産に入ると、製造の一貫性も同様に重要になります。
サプライヤーは、重要な製造工程、組立、試験、品質管理、および生産能力を十分に管理している必要があります。
B2B顧客にとって、以下の質問は特に重要です。
メーカーは必要な数量を生産できますか?
試作生産から量産へ円滑に移行できますか?
複数の生産ロットにわたって製品の一貫性を維持できますか?
サプライヤーは自社の製造施設を保有していますか?
関節モジュール専用の試験設備を備えていますか?
ロボットプロジェクトが商業化段階に入った際、生産能力を拡大できますか?
ロボットプラットフォームが試作開発から商用展開へ移行すると、生産需要が急速に増加する可能性があるため、これらの質問はヒューマノイドロボットにとって特に重要です。
HONPINEの製造能力と研究開発能力
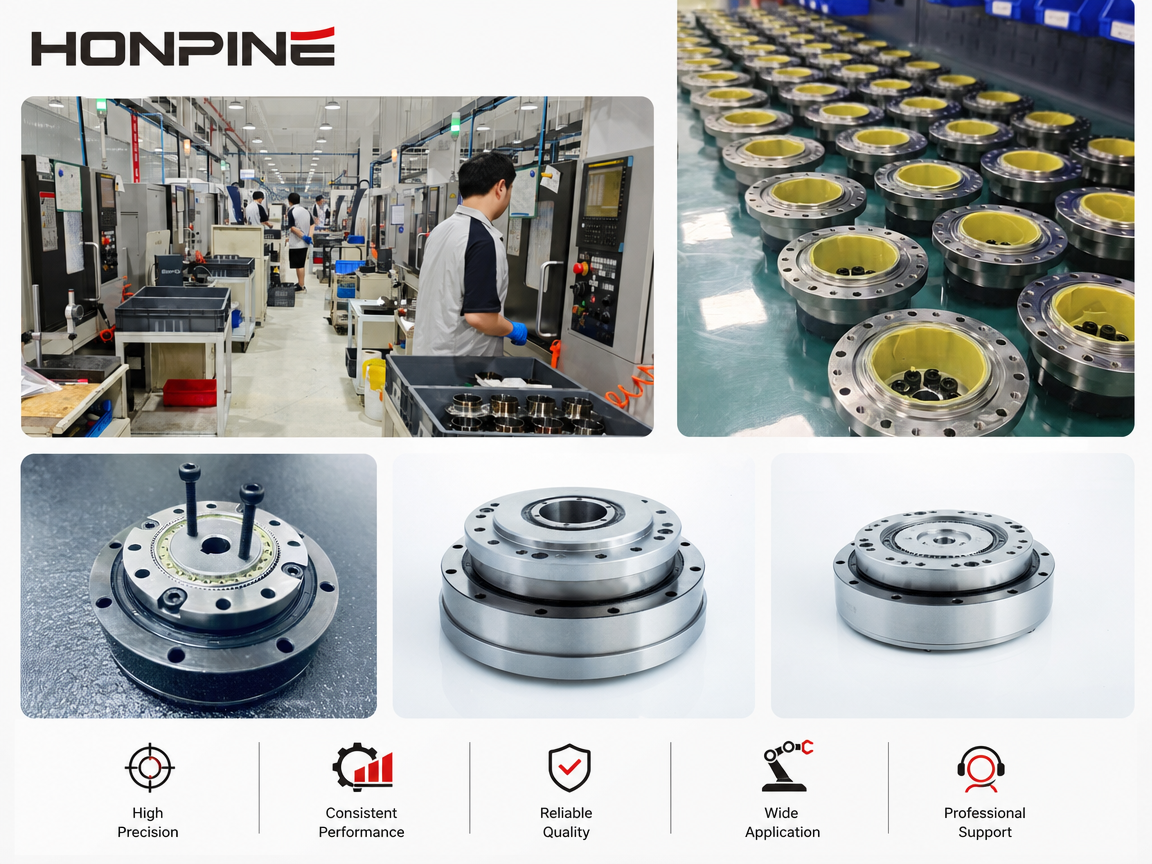
HONPINEには約400名の従業員がおり、そのうち約50名がハードウェア研究開発エンジニア、90名がソフトウェア開発エンジニアです。
同社は10,000平方メートルを超える製造エリアを持つ自社製造施設を運営しており、約150名の生産従業員がこれを支えています。
ハードウェアエンジニアリング、ソフトウェア開発、および社内製造を組み合わせることで、HONPINEはロボット関節開発を孤立したモーターコンポーネントではなく、完全なモーションコントロールシステムとして取り組むことができます。
HONPINEは300,000台を超える関節モジュールを生産し、過去3年間で1,200セットを超えるヒューマノイドロボットと、合計3,000セットを超えるロボットを生産しています。
これらの生産能力は、ロボット関節モジュールと完全なロボットシステムの両方にわたる経験を提供しています。
試作検証から量産まで
コンポーネントサプライヤーと戦略的ロボティクスパートナーとの最も重要な違いの一つは、製品ライフサイクル全体を支援できる能力です。
一般的なロボティクスプロジェクトは、複数の段階を経て進行する場合があります。
コンセプト設計 → 関節選定 → 試作開発 → エンジニアリング検証 → ロボット統合 → パイロット生産 → 量産
各段階で要件は変化する可能性があります。
試作段階では、柔軟性とエンジニアリング対応がより重要となる場合があります。
検証段階では、信頼性、熱性能、制御互換性、および機械的耐久性が重要になります。
量産段階では、製造の一貫性、品質管理、供給能力、およびコスト最適化がますます重要になります。
これらすべての段階を支援できるロボット関節モーターメーカーは、ロボット開発者のサプライチェーンおよびエンジニアリング上のリスクを大幅に低減できます。
国際的なロボティクス顧客への対応
グローバルなロボティクスプロジェクトには、効果的な国際コミュニケーションも必要です。
HONPINEは海外顧客への対応経験を有しており、エンジニアリングおよび営業チームは英語で国際顧客とコミュニケーションを取ることができます。
既存の顧客基盤には、中国および海外市場の主要企業・組織が含まれ、中国移動通信、Alibaba、State Grid、Amazon、CERN、WSP、Vingroup、Samsungなどがあります。
国際的なロボティクス開発者にとって、この経験は技術的コミュニケーション、製品仕様の確認、エンジニアリング調整、および商業プロジェクト管理を簡素化できます。
長期的なロボット関節モーターサプライチェーンの構築
ヒューマノイドロボットは、サプライチェーンの安定性がますます重要となる段階へ進んでいます。
ロボットメーカーは当初、開発および試験用として数十または数百個の関節モジュールのみを必要とする場合があります。プラットフォームが商用展開に入ると、需要は大幅に増加する可能性があります。
これは、サプライヤー選定において現在の試作要件だけでなく、将来の生産拡張性も考慮すべきことを意味します。
信頼できるロボット関節モーターメーカーは、以下を支援できるべきです。
試作数量 → 小ロット生産 → パイロット生産 → 量産 → 生産能力拡張
また、ロボットプラットフォームの進化に応じて、継続的な製品最適化にも対応できる必要があります。
たとえば、第2世代の関節では、より軽量化、高トルク密度、熱性能の改善、より優れたフィードバック、または新しい通信アーキテクチャが必要となる場合があります。
長期的なエンジニアリング関係により、ロボットメーカーが製品世代ごとにサプライチェーンを再構築するのではなく、これらの改善を共同で開発できます。
ハードウェアを超えて:協調型ハードウェア・ソフトウェアモデル
ヒューマノイドロボティクスには、ハードウェアとソフトウェアの緊密な連携が必要です。
関節モジュールは動作の物理的な実行を担い、一方で上位ソフトウェアはロボットが環境を理解し、意思決定を行い、タスクを計画し、ユーザーと対話する方法を決定します。
このため、効果的な協業モデルにおいては、必ずしも一つのサプライヤーがロボット技術スタックのすべての層を提供する必要はありません。
ハードウェアに重点を置くメーカーは、完全なロボットハードウェアプラットフォームおよび基盤的な関節制御ソフトウェアを提供でき、ロボット開発者は上位AI、知覚、ナビゲーション、タスク計画、および用途固有のアルゴリズムに関する専門性を提供できます。
この補完的なモデルにより、双方が最も強みを持つ技術能力に注力できます。
ロボット関節モーターメーカーに確認すべきこと
サプライヤーを選定する前に、ロボットメーカーは製品データシート以上の内容を評価すべきです。
重要な質問には以下が含まれます。
サプライヤーは自社の研究開発チームを持っていますか?
ロボットの機械アーキテクチャに応じて関節モーターをカスタマイズできますか?
自社の製造施設を保有していますか?
既存の生産量はどの程度ですか?
試作開発と量産を支援できますか?
利用可能なエンコーダーおよび通信オプションは何ですか?
OEM、ODM、またはJDM協業を提供できますか?
完全なロボットシステムに関する経験がありますか?
エンジニアリングチームは国際顧客と効果的にコミュニケーションできますか?
これらの質問により、サプライヤーが長期的なロボティクスプロジェクトを支援できるかどうかを、より包括的に把握できます。
ロボット関節モーターメーカーとしてHONPINEを選ぶ理由
HONPINEの中核的な専門性は統合型ロボット関節モジュールにあり、精密伝達、モーターシステム、エンコーダーフィードバック、駆動技術、制御ソフトウェア、およびロボットハードウェア統合の能力によって支えられています。
HONPINEは、標準モーターの供給だけに注力するのではなく、異なるロボットアーキテクチャに適応できるモーションソリューションの提供を目指しています。
その製品能力は、個別の関節モジュールから多指ハンド、7自由度ロボットアーム、完全なヒューマノイドロボットまで広がっています。
この幅広い製品経験により、HONPINEは関節アクチュエーターと完全なロボットシステムとの関係を理解しています。
ヒューマノイドロボット、協働ロボット、産業用ロボットアーム、またはその他の先進的なロボットプラットフォームを開発する顧客に対し、HONPINEはカスタマイズされた関節開発からOEM、ODM、JDMの製造協業までのプロジェクトを支援できます。
結論
ロボット関節モーターメーカーの選定は、新しいロボットプラットフォームを開発するあらゆるロボティクス企業にとって戦略的な決定です。
適切なサプライヤーは、高トルクやコンパクトなモーター以上のものを提供すべきです。ロボット関節エンジニアリング、精密伝達、エンコーダーおよび制御技術、製造能力、カスタマイズ、品質管理、および生産拡張性を組み合わせる必要があります。
特にヒューマノイドロボットでは、異なる関節構成を開発し、トルク密度を最適化し、フィードバックおよび制御システムを統合し、生産を拡大する能力が、最終的なロボットの競争力に直接影響します。
HONPINEは、統合型関節モジュールの開発と社内研究開発・製造能力を組み合わせ、関節レベルのエンジニアリングからロボットシステム開発、量産まで顧客を支援します。
続きを読む
HONPINEのストーリーおよび精密駆動に関連する業界動向についてさらに詳しくご覧ください。
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 なぜ高性能ヒューマノイドロボットの価格を下げることはそれほど難しいのでしょうか?そして、なぜハーモニック関節モジュールは依然として代替不可能なのでしょうか?中核的理由は、避けることのできない1つの要件にあります:高い自由度。
高い DOF はヒューマノイドロボットに不可欠であり、これにより高調波関節モジュールがシステム総価値に占める割合が一貫して高くなります。 HONPINEハーモニックサーボアクチュエータが医療ロボティクスを変革している理由医療ロボットは、医療分野で使用される自動化ロボットシステムであり、診断、手術、リハビリテーション、患者ケア、および補助治療の実施において、医師、看護師、その他の医療機器を支援、強化、または代替するために用いられます。これらは、ロボティクス、人工知能、センシング技術、メカトロニクス、およびコンピュータ制御システムを統合し、医療の精度、効率、安全性、および患者全体の体験を向上させます。この記事では、HONPINEハーモニックサーボアクチュエータが医療ロボティクスに非常に適している理由を説明します。
 Harmonic Drive Systems VS Nabtesco VS HONPINE ハーモニックドライブモーター統合型ハーモニック関節モーターは、モーター、減速機、エンコーダ、センサー、その他の主要部品を1つのモジュール / アクチュエータに統合した、高度に集積化された高性能なロボット関節用ソリューションです。ロボットに強力な駆動能力と精密なモーションコントロールを提供します。ヒューマノイドロボットの動作の「心臓」と見なされ、各関節に搭載されてその動きを制御し、ロボット全体の性能を直接左右します。したがって、信頼性の高いハーモニック関節モーターを選定することは、ヒューマノイドロボットの開発にとって極めて重要です。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 HONPINEハーモニックドライブ減速機, RV減速機, 遊星減速機がヒューマノイドロボットの発展を支援ヒューマノイドロボットは、研究室で能力を実証する段階から、幅広い産業用途へと進化しています。軽量材料、身体性知能、自律バッテリー交換技術に牽引された生産性革命が、世界中の工場、病院、家庭で起こっています。ヒューマノイドロボットの"関節革命"が進行中です。ヒューマノイドロボットは数千の部品で構成され、その中でもアクチュエーターは最も重要な可動部品として、ロボットの"関節と筋肉"と呼ばれています。ハーモニックドライブ減速機は、その高精度とコンパクトなサイズにより、回転関節に広く使用されています。
 なぜハーモニックドライブモーターは外骨格ロボットに最適な選択なのでしょうか?外骨格は通常、ハーモニックドライブモーター、センサー、およびセンシング、制御、情報処理、データフュージョン、モバイルコンピューティング技術を統合するその他のコンポーネントを組み込んでいます。これらのシステムは、人間の感覚機能および運動機能をロボットのトルク伝達および制御システムと同期させ、身体能力を強化したり、医療リハビリテーションを提供したりする役割を果たします。最先端の破壊的技術として、外骨格は軍事用途と医療用途の両方において重要な戦略的意義を持っています。ハーモニックドライブ減速機が提供する高トルク密度と高精度制御により、外骨格ロボットにとって最適なソリューションとなっています。
 川崎重工、CORLEOロボットホースを発表:ハーモニックドライブ減速機が重要な役割を果たす川崎重工は、水上走行、跳躍、走行、そしてダイナミックなポーズを取ることができる高い機動性を備えたロボットホース「CORLEO」を発表しました。過酷な地形を攻略するために設計されたCORLEOの脚部運動システムは、各脚に独立駆動モジュール / アクチュエータを採用し、卓越した安定性と衝撃吸収性を実現しています。後脚は前脚から独立して作動するため、ライダーのバランスを保ちながら、階段や凹凸のある地面でも荒れた路面を滑らかに移動できます。
 ヒューマノイドロボット向けの信頼できるロボット関節モーターメーカーの選び方ヒューマノイドロボットやその他の先進的なロボットシステムを開発する際、信頼できるロボット関節モーターメーカーを選定することは重要なステップです。ロボット関節は、コンパクトな構造の中で、トルク、速度、精度、トルク密度、熱性能、フィードバック、機械的剛性、長期的な信頼性のバランスを取る必要があります。そのため、B2Bロボティクス企業にとって、サプライヤー評価は製品データシートだけにとどまらず、エンジニアリング能力、製造能力、関節統合、試験、生産の拡張性も考慮すべきです。本記事では、HONPINEの創業者であるアレン・リーが、ロボット関節モーターメーカーを選定する際に考慮すべき主要な要素と、統合型ハーモニックロボット関節技術がヒューマノイドロボットの開発をどのように支援できるかを解説します。
 軽量ヒューマノイドロボットは精密伝達から始まるヒューマノイドロボットが実験的なプロトタイプから実用化へと移行する中、軽量設計、エネルギー効率、運動性能、長期的な信頼性の重要性がますます高まっています。これらの課題の中心にあるのが、精密伝達です。ハーモニック減速機や軽量ロボット関節から統合開発キットに至るまで、各コアコンポーネントの設計はヒューマノイドロボットの総合性能に直接影響を与えます。本記事では、HONPINEの創業者であるAllen Liが、精密伝達技術が軽量ヒューマノイドロボットの開発をどのように支援できるか、またHONPINEがハーモニック減速機から軽量ロボット関節および統合ロボティクスソリューションへと専門性をどのように拡張しているかについて、その見解を共有します。


ダブルクリック
当社は harmonic drive reducer,planetary reducer,robot joint motor,robot rotary actuators,RV gear reducer,robot end effector,dexterous robot hand を提供しています
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 ヒューマノイドロボット向けの信頼できるロボット関節モーターメーカーの選び方ヒューマノイドロボットやその他の先進的なロボットシステムを開発する際、信頼できるロボット関節モーターメーカーを選定することは重要なステップです。ロボット関節は、コンパクトな構造の中で、トルク、速度、精度、トルク密度、熱性能、フィードバック、機械的剛性、長期的な信頼性のバランスを取る必要があります。そのため、B2Bロボティクス企業にとって、サプライヤー評価は製品データシートだけにとどまらず、エンジニアリング能力、製造能力、関節統合、試験、生産の拡張性も考慮すべきです。本記事では、HONPINEの創業者であるアレン・リーが、ロボット関節モーターメーカーを選定する際に考慮すべき主要な要素と、統合型ハーモニックロボット関節技術がヒューマノイドロボットの開発をどのように支援できるかを解説します。
 軽量ヒューマノイドロボットは精密伝達から始まるヒューマノイドロボットが実験的なプロトタイプから実用化へと移行する中、軽量設計、エネルギー効率、運動性能、長期的な信頼性の重要性がますます高まっています。これらの課題の中心にあるのが、精密伝達です。ハーモニック減速機や軽量ロボット関節から統合開発キットに至るまで、各コアコンポーネントの設計はヒューマノイドロボットの総合性能に直接影響を与えます。本記事では、HONPINEの創業者であるAllen Liが、精密伝達技術が軽量ヒューマノイドロボットの開発をどのように支援できるか、またHONPINEがハーモニック減速機から軽量ロボット関節および統合ロボティクスソリューションへと専門性をどのように拡張しているかについて、その見解を共有します。
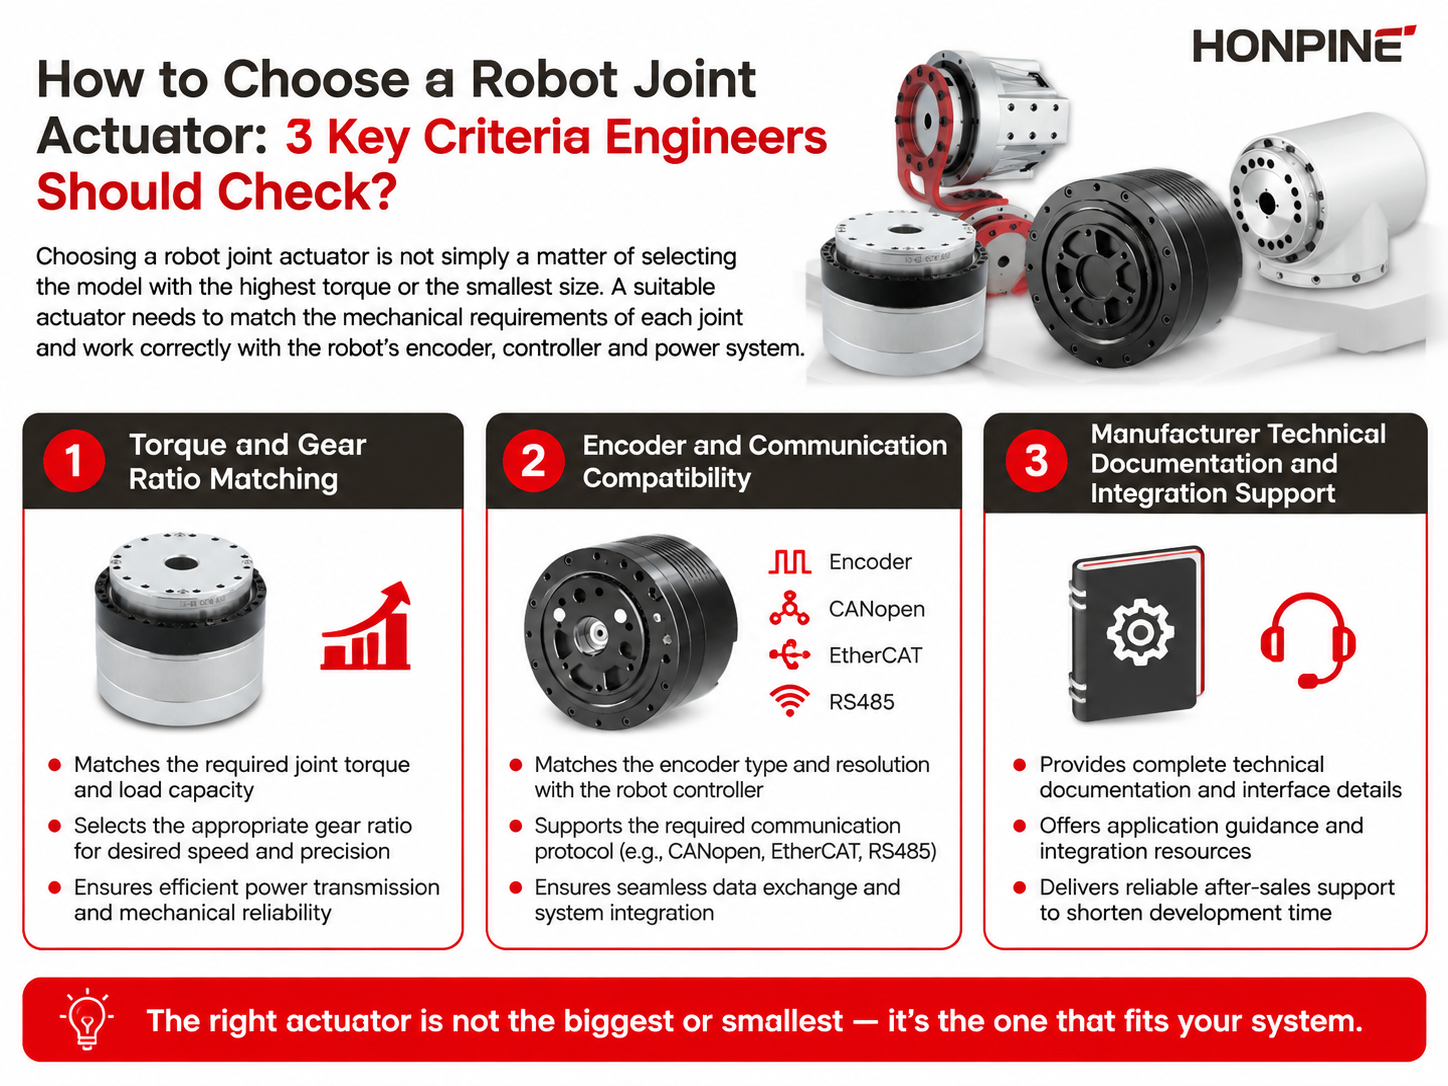
 ロボット関節アクチュエータの選び方:エンジニアが確認すべき3つの重要基準ロボット関節アクチュエータの選定は、トルクや運動性能だけでなく、制御安定性、機械的統合、開発期間にも影響を与える技術的な判断です。産業用ロボット、協働ロボット、ヒューマノイドロボット、その他のロボットシステムでは、適切なアクチュエータは、ロボットのモーター、エンコーダ、コントローラ、通信ネットワーク、電源アーキテクチャとの互換性を維持しつつ、各関節の実際の要件に適合する必要があります。この記事では、ロボット関節アクチュエータを選定する際にエンジニアが評価すべき3つの重要な基準、すなわちトルクと減速比の適合、エンコーダと通信の互換性、ならびにメーカーの技術文書とエンジニアリングサポートについて説明します。
 屋外ロボット関節ソリューション:トルクセンサー内蔵ハーモニック関節モジュール皆様、こんにちは。HONPINEのテクニカルディレクター、Theodore Liです。ロボットが管理された工場環境を超えて活用されるようになる中、屋外ロボット用途ではロボット関節の設計に新たな要件が生まれています。雨、粉塵、湿度、温度変動、低温環境、予測不能な外部荷重は、現場でのロボット関節の性能に影響を及ぼす可能性があります。こうした環境では、関節には高精度な回転機能以上の性能が求められます。信頼性の高いトルクフィードバック、適切な環境保護、温度変化下での安定動作、実用的な機械的統合も必要です。この記事では、太陽光パネル設置、建設、清掃ロボットなどの屋外ロボット用途での経験に基づき、ハーモニック関節モジュール、内蔵トルクセンサー、IP65保護、低温潤滑、ケーブル出口保護、機械的統合を含む、当社の屋外ロボット関節ソリューションにおける主要なエンジニアリング上の考慮事項について説明します。
 溶接ポジショナー用RV減速機:高負荷溶接用途における選定とトルク計算溶接ポジショナーに適したRV減速機を選定するには、減速機を単にワーク重量に合わせるだけでは不十分です。高負荷用溶接ポジショナーには、十分な出力トルク、高いねじり剛性、安定した低速回転、正確な位置決め性能、および加速・減速・逆転時の信頼性の高い性能が求められます。この記事では、出力速度、減速比、ワーク慣性モーメント、重力負荷トルク、加速トルク、モータートルク、およびピークトルクを計算し、溶接ポジショナー用のRV減速機とサーボモーターを選定する方法を解説します。また、実用的な500 kg溶接ポジショナーの例を用いて、これらのパラメータがRV減速機の選定にどのように影響するかを示します。
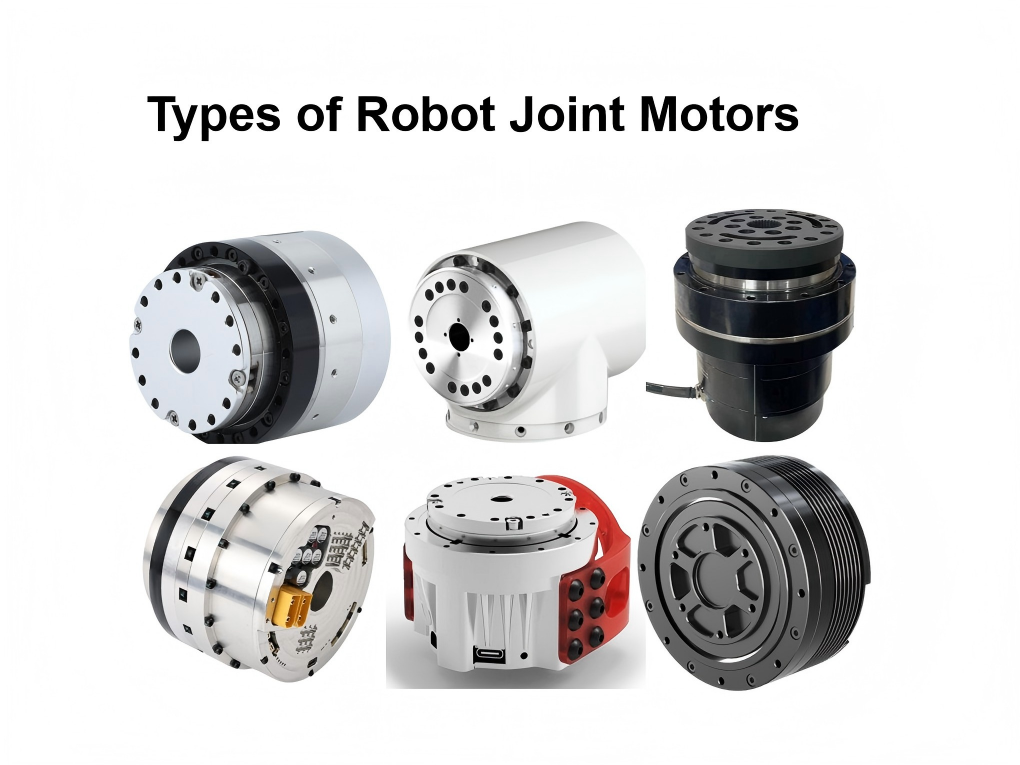
 ロボット関節モーターの種類:モデル選定、メリット・デメリットロボット関節モーターは、ロボットの性能、精度、効率、負荷容量を左右する重要なコンポーネントの一つです。用途に応じて、ロボット関節には電動、油圧、空圧、その他の駆動技術を使用できます。その中でも、電動駆動ソリューションは、現代のロボット、特に人型ロボット、産業用ロボット、協働ロボット、移動ロボットにおける主流の選択肢となっています。電動式ロボット関節モーターは、伝達方式に応じて、ハーモニックドライブ、遊星減速機、サイクロイド減速機、ボールねじ、ダイレクトドライブのソリューションにさらに分類できます。各タイプは、精度、トルク密度、効率、耐衝撃性、サイズ、コスト、逆駆動性の面でそれぞれ異なるメリット・デメリットがあります。特定の用途に適したロボット関節モーターを選定するには、これらの違いを理解することが不可欠です。
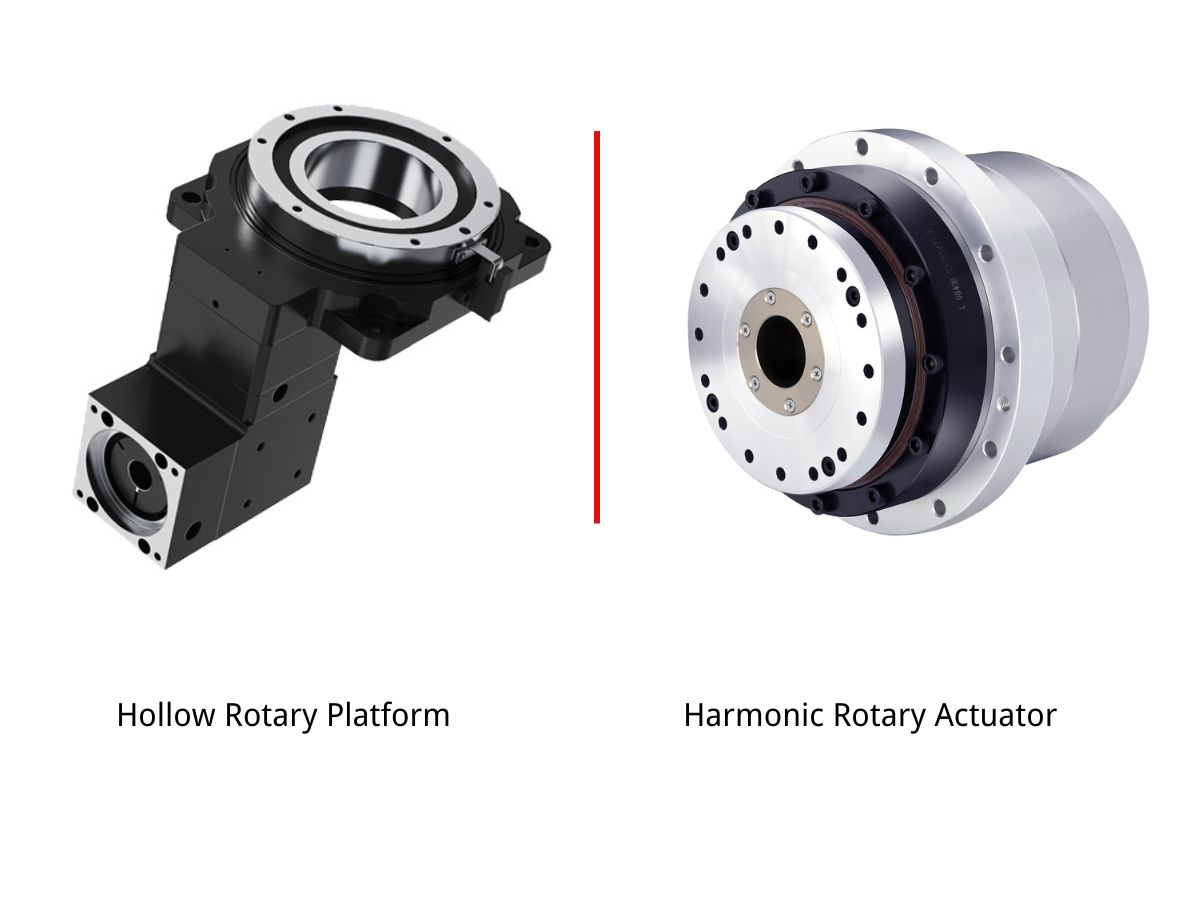
 中空回転プラットフォーム vs. ハーモニック回転アクチュエータ:用途比較と互換性皆様こんにちは、HONPINEの技術ディレクター、Theodore Liです。産業オートメーション向けの高精度回転ステーションを設計するエンジニアからは、よく次のような質問を受けます。機械に高精度な回転、インデックス、または回転位置決めが必要な場合、中空回転プラットフォームとハーモニック回転アクチュエータのどちらを選ぶべきでしょうか。これらは相互に置き換えて使用できるのでしょうか。どちらも精密回転運動ソリューションですが、機械構造と用途特性は大きく異なります。実際の設備では、誤ったソリューションを選択すると、負荷容量不足、剛性不足、振動、速度制限、または寿命低下につながる可能性があります。この記事では、それぞれの用途特性を比較し、相互に置き換えられる場面、片方がより適している場面、および置き換え前にエンジニアが確認すべき事項を説明します。
 HONPINEはどのように精密ハーモニック減速機を製造するのか:技術、品質、製造上の課題精密ハーモニック減速機は、単なるコンパクトな高減速比の伝動部品ではありません。実際の性能は、すべての重要部品がどれほど正確に設計、製造、組立、試験されるかに左右されます。歯形精度、フレックススプラインの材料、熱処理、加工公差、ウェーブジェネレータの形状、組立精度、生産の一貫性は、いずれもバックラッシ、ねじり剛性、効率、耐久性、位置決め精度に影響を与える可能性があります。ロボット、CNC装置、半導体製造、光学検査、その他の精密自動化用途では、これらの要素はさらに重要になります。本記事では、HONPINEが精密ハーモニック減速機をどのように製造しているか、関連する主要技術と製造上の課題、そして量産において信頼性の高い伝達性能を実現するために安定した生産能力が不可欠である理由を解説します。
- harmonic gear
- harmonic transmission
- robot joint motor
- robot joint module
- joint motor
- joint module
- honpine
- precision transmission
- robot joint
- joint motors
- harmonic
- small
- harmonic gear robotic
- 90
- dexterous hands
- robotic joint
- humanoid robot
- actuator
- robot joint motors
- joint actuator
- joint actuators
- robot joint motor manufacturer
- integrated joint module
- robotic arm
- ロボット関節モーター




