






ロボット関節アクチュエータの選定:慣性マッチングからシステムレベル最適化へ
ロボット関節アクチュエータの選定では、慣性マッチングは重要な工学的検討事項ですが、選定戦略のすべてとして扱うべきではありません。ロボット関節アクチュエータは、単にモーターと減速機を組み合わせたものではありません。その実際の性能は、モーター、減速機構、ベアリング、エンコーダ、駆動システム、機械構造、熱経路、制御帯域幅、負荷プロファイル、および期待耐用年数の相互作用によって決まります。
ピークトルクが十分で、適切な減速比、十分なモーター出力、一見妥当な慣性比を備えた設計は、机上では優れて見える場合があります。しかし、試作機が実際の運転に入ると、予期しない問題が現れることがあります。高周波振動の抑制が困難になる、連続的な温度上昇が熱限界を超える、出力が過度に柔らかく感じられる、負荷時の位置決め繰返し精度が低下する、または耐用年数が目標に達しない、といった問題です。
これらの問題が単一のパラメータだけで生じることはほとんどありません。したがって、より有用な問いは、モーター慣性が負荷に適切に整合しているかだけではなく、実際の運転サイクル全体にわたり、完全なロボット関節アクチュエータが制御可能で、熱的に安定し、機械的に剛性を保ち、かつ信頼できるかということです。
本稿では、慣性マッチングと減速比から、熱挙動、機械剛性、伝達系の非線形性、制御帯域幅、耐用年数に至るまで、ロボット関節アクチュエータ選定の工学的論理を検討します。
慣性マッチングが過度に重視されることが多い理由
慣性マッチングは、実際の動的問題に対応するため、サーボシステム設計で広く用いられています。負荷慣性がモーター慣性に対して大きい場合、モーターは比較的大きな負荷を加速・減速しなければなりません。そのため、高速かつ安定した動的応答を実現するために必要な制御負荷が増加する可能性があります。反対に、負荷対モーターの慣性比が非常に低くても、性能向上が自動的に保証されるわけではありません。応答性の高いモーターでも、機械的に柔軟なシステムや減衰が不十分なシステムと組み合わせると、オーバーシュート、振動、または機械的衝撃が発生する可能性があります。
モーター側における負荷慣性の計算
減速機付きロボット関節アクチュエータでは、モーター側に換算された負荷慣性は、次の簡単な形式で表すことができます。
J_load,motor = J_load / i²
ここで、J_loadは出力側の負荷慣性、iは減速比です。
この関係は、減速比が見かけの負荷慣性に非常に大きな影響を及ぼす理由を説明します。例えば、減速比を5:1から10:1へ上げると、モーター側に換算される負荷慣性は4分の1になります。
ただし、減速機自体も慣性および動的効果に寄与します。その等価慣性は、汎用的な減速機慣性値を単純に加算するだけでは常に表せません。正しいモデルは、減速機の構造、基準側、メーカーのデータ、および使用する動的モデルに依存します。
この区別は、ロボット関節モーターと減速機の組み合わせを評価する際に重要です。慣性比は、モーターが負荷をどれだけ加速しにくいかを示すため有用ですが、アクチュエータの発熱量、出力構造の剛性、伝達誤差の大きさ、反転時のアクチュエータの挙動、出力の逆駆動のしやすさ、機械共振の発生位置、利用可能な制御帯域幅、実際の負荷スペクトル下でのアクチュエータの寿命を示すものではありません。
言い換えれば、慣性マッチングは最終的な最適化目標ではなく、出発点です。
減速比はトルクだけでなくシステム全体を変化させる
理想化した減速機付きアクチュエータでは、基本的なトルクと速度の関係は次のように表せます。
T_out = η × i × T_motor
ω_out = ω_motor / i
ここで、T_outは出力トルクです。
T_motorはモータートルク、iは減速比、ηは伝達効率、ω_outは出力速度、ω_motorはモーター速度です。
これらの式は簡単ですが、その工学的な意味は重要です。減速比を上げると、比較的小型のモーターでも高い出力トルクを発生しやすくなります。同時に出力速度は低下し、伝達系はシステムの動的挙動においてますます重要な部分となります。
モーターのローター慣性を出力側に換算する場合、その等価値は次のように表せます。
J_motor,out = J_motor × i²
これは、減速比が高いほど本質的に悪いという意味ではありません。むしろ、減速比の変更によって、モーター慣性、負荷慣性、伝達系のコンプライアンス、摩擦、および制御ダイナミクスの相互作用が変化することを示しています。
したがって、減速比は自由なトルク増倍率ではありません。モーター、伝達系、構造、熱システム、およびコントローラーの間で要求事項を再配分します。これは、脚型ロボット、協働ロボット、外骨格、高速ロボット機構などの動的用途向けにロボット関節アクチュエータを選定する際、特に重要になります。
製品データシートではなく負荷スペクトルから始める
ロボット関節モジュールの選定で最も一般的な誤りの一つは、「何N·m必要か」という単一の問いから始めることです。トルクは重要ですが、単一のトルク値だけでは実際の関節の運転条件を表現できません。
より有用な方法は、アクチュエータを選定する前に完全な負荷スペクトルを定義することです。工学的要求事項には、ピーク出力トルク、連続出力トルク、運転サイクル中のRMSトルク、最大および標準出力速度、加速および減速要件、負荷慣性、外部ラジアル荷重およびアキシアル荷重、偏心、転倒モーメント、デューティサイクル、周囲温度、冷却条件、位置決め精度、許容バックラッシまたはロストモーション、必要なねじり剛性、逆駆動性要件、および期待耐用年数を含める必要があります。
これにより、アクチュエータの選定はカタログ数値の比較からシステムエンジニアリングの問題へと変わります。
定常負荷と動的負荷は異なる問題である
2つのロボット関節アクチュエータ用途を考えてみましょう。1つ目は、関節が大きな負荷を低速で長時間支持する用途です。昇降機構や姿勢保持機構では、ほとんど移動しない一方で高トルクレベル付近で作動することがあります。2つ目は、加速と減速を繰り返す用途です。ロボットアーム、脚型ロボット、または高速組立機構では、トルクと速度が急速に変化する可能性があります。
これら2つの用途は、ピークトルク値が似ていても、非常に異なるアクチュエータ設計を必要とする場合があります。
長時間の静的運転または低速運転では、熱性能が支配的な制約となる可能性があります。高い動特性を要する動作では、ピークトルクは問題の一部にすぎません。RMSトルク、ピーク電流能力、バス電圧、モーター速度、機械剛性、伝達損失、および制御帯域幅も同等に重要な場合があります。
そのため、ロボット関節アクチュエータは単一のピーク値ではなく、完全な運転サイクルに対して評価すべきです。
連続トルクはピークトルクより有用であることが多い
ピークトルクは伝えやすいため魅力的な仕様です。しかし、ピークトルクだけでは、アクチュエータが連続運転時にどのように動作するかについて得られる情報は限られます。
より有用な評価では、連続トルク、ピークトルク、ピーク持続時間、許容デューティサイクル、熱ディレーティング、ピークイベント間の回復時間、周囲温度、および冷却条件を考慮する必要があります。
実際の用途では、デューティサイクル全体のRMSトルクは、連続的な熱負荷を評価するうえで特に有用です。基本的な関係は次のように表せます。
T_RMS = √[(1/T) × ∫₀ᵀ T²(t)dt]
正確な熱的関係はより複雑です。なぜなら、損失はトルクだけで決まらないためです。モーター銅損、鉄損、インバーター損失、機械摩擦、ベアリング損失、減速機損失、潤滑、および運転速度はいずれも寄与します。
それでも、RMSトルクはピークトルク単独よりはるかに有用な出発点となります。実用的な選定プロセスでは、まずRMSトルクが連続運転領域と適合することを確認し、次にピークトルクが加速、減速、衝撃、および異常負荷条件をカバーすることを確認し、最後に繰り返されるピークイベントが熱的に許容可能であることを検証する必要があります。
数秒間必要なピークトルクを発生できる関節が、数時間にわたって確実に運転できる関節であるとは限りません。
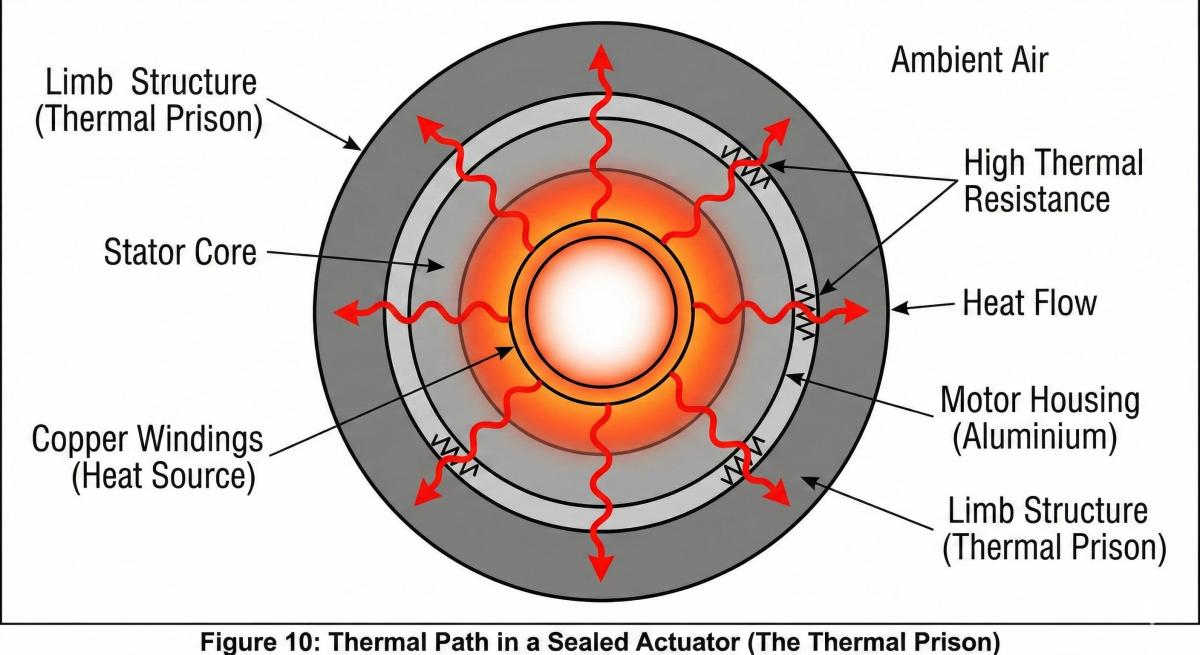
熱設計はロボット関節アクチュエータ選定の一部でなければならない
熱挙動は、機械的な選定後の検証段階として扱われることがよくあります。統合型ロボット関節モジュールでは、その順序が開発プロセス後期の問題を引き起こす可能性があります。
アクチュエータの熱挙動は、集中定数熱モデルを用いて近似できます。
C_th × d(ΔT)/dt = P_loss(t) − ΔT/R_th
定常状態では、
ΔT_ss = R_th × P_loss
ここで、C_thは熱容量、R_thは有効熱抵抗、P_lossは総電力損失、ΔTは温度上昇を表します。
この簡略化モデルは、2つの重要な原則を示しています。第1に、短時間のピーク性能は長期的な熱安定性を証明するものではありません。第2に、熱性能は熱がどこで発生するか、そしてどれほど効果的に環境へ伝達されるかに依存します。
ロボット関節モジュールでは、熱はモーター銅損、モーター鉄損、インバーターのスイッチング損失および導通損失、ベアリング摩擦、減速機伝達損失、シール、潤滑剤、電子部品から発生する可能性があります。その後、ハウジング、取付フランジ、周囲のロボット構造、および周囲環境によって、この熱がアクチュエータからどれだけ効果的に放出されるかが決まります。
このため、同程度のトルク定格を持つ2つのロボット関節アクチュエータでも、連続運転時には大きく異なる挙動を示すことがあります。
減速比はトルク密度、逆駆動性、動的性能のトレードオフである
減速比は、単独の仕様ではなくシステムレベルの設計変数として考慮すべきです。
比較的低い減速比は、伝達構造に応じて、より優れた逆駆動性の可能性と、モーター側と出力側の運動間のより低い伝達比を実現できます。これは、力制御、インピーダンス制御、または環境との直接的な相互作用を必要とする用途で有利となる場合があります。そのトレードオフとして、同じ出力トルクを得るためには、一般にモーターがより大きなトルクを供給する必要があり、モーターサイズ、電流要求、および熱要件が増加する可能性があります。
より高い減速比は、比較的コンパクトなモーターから高い出力トルクを得やすくし、モーター側に換算される負荷慣性を低減できます。これは、低速・高トルク運転およびコンパクトなパッケージングに有用です。しかし、伝達比が増加するにつれて、伝達効率、摩擦、ヒステリシス、ロストモーション、ねじりコンプライアンス、伝達誤差、および逆駆動性の影響が、システム挙動に対してますます重要になる可能性があります。
したがって、正しい問いは減速比を可能な限り高くすべきかどうかではありません。より有用な工学的な問いは、利用可能なパッケージ内で必要なトルク、速度、熱性能、機械剛性、および制御特性を実現できる減速比はどれか、ということです。
機械剛性と伝達系の非線形性は、公称比より重要であることが多い
同じ公称減速比を持つ2つのアクチュエータでも、制御性能は大きく異なることがあります。その差は、ねじり剛性、バックラッシ、ロストモーション、摩擦、ヒステリシス、伝達誤差、ベアリング剛性、予圧、荷重分布、製造公差、および潤滑条件に起因する場合があります。
これは高精度ロボット関節で特に重要になります。公称バックラッシが非常に小さい伝達系でも、負荷時には測定可能な弾性変形およびヒステリシスを示すことがあります。反対に、機械的に剛性の高い伝達系は、位置決め安定性を向上させる可能性がある一方、質量、摩擦、製造の複雑さ、またはコストといった別のトレードオフをもたらすことがあります。
力制御に使用されるロボット関節アクチュエータでは、モーター電流と実際の出力トルクの関係も非線形になる可能性があります。モーター電流はモーターの電磁トルクの有用な推定値を提供しますが、伝達摩擦、弾性変形、効率変動、その他の機械的効果によって、出力トルクは異なる場合があります。
したがって、関節アクチュエータに高品質な力制御またはインピーダンス制御が求められる場合、エンジニアは、モーター側エンコーダフィードバック、出力側エンコーダフィードバック、デュアルエンコーダ構成、トルクセンシング、モデルベース摩擦補償、または弾性変形補償が必要かどうかを検討すべきです。
用途の要求が厳しいほど、モータートルクだけでアクチュエータを判断することは有用ではなくなります。
制御帯域幅はコントローラーだけでなく機械ダイナミクスにも制限される
ロボット関節アクチュエータは、高速サーボドライブ、高速通信バス、高分解能エンコーダを備えている場合がありますが、これらの機能が自動的に高い閉ループ帯域幅を生み出すわけではありません。機械構造には固有の制約があります。
減速機付きアクチュエータは、モーター側慣性、負荷側慣性、伝達剛性、および伝達減衰からなる二慣性系として近似できます。
簡略化した弾性伝達系の関係は、次のように表せます。
τ_s = K_s × (θ_m / i − q) + B_s × (θ̇_m / i − q̇)
ここで、K_sは等価ねじり剛性、B_sは等価減衰、θ_mはモーター位置、qは出力位置、iは減速比です。
重要なのは式そのものではありません。重要なのは、有限の伝達剛性が、共振および反共振挙動を含む機械モードを生み出すということです。
目標とする制御帯域幅が重要な機械共振に近づく場合、コントローラーゲインを単に上げると、応答性が向上するのではなくシステムの安定性が低下する可能性があります。
このため、ロボット関節モジュールの評価では、エンコーダ位置、伝達剛性、機械共振周波数、減衰、制御ループ帯域幅、サンプリング周波数、電流ループ帯域幅、および位置・速度ループの構造を考慮すべきです。
使用可能な帯域幅が物理ダイナミクスによってすでに制限されている機械構造を、コントローラーが完全に補償することはできません。
ロボット関節モジュールではエンコーダ構成が重要である
ロボット関節モジュールを比較する際、エンコーダ構成は見落とされがちです。
モーター側エンコーダは、高分解能のローター位置および速度情報を提供できます。しかし、伝達変形、バックラッシ、ヒステリシス、その他の機械的効果の後に生じる最終出力位置を直接測定するものではありません。
出力側エンコーダは実際の関節位置に関する直接情報を提供します。したがって、デュアルエンコーダ構成はモーター側エンコーダのみの場合とは異なる制御アーキテクチャを提供でき、モーター側の動作と出力側の動作を分離するのに役立ちます。
高い位置決め精度、低い出力誤差、または高度な補償を必要とする用途では、エンジニアは一つの簡単な問いを投げかけるべきです。位置は実際にどこで測定されているのでしょうか。
これは、システムが何ビットのエンコーダを提供するかを単に問うよりも重要な場合があります。高いエンコーダ分解能は、機械システムおよび制御アーキテクチャがその分解能を実用的に活用できる場合にのみ有用です。
ベアリングおよびギヤ寿命は最初から設計制約とすべきである
機械寿命は、最終試作機の検証項目としてのみ扱うべきではありません。ロボット関節アクチュエータでは、出力ベアリングにラジアル荷重、アキシアル荷重、転倒モーメント、偏心荷重、衝撃荷重、および予圧の影響が加わる可能性があります。
したがって、公称出力トルクだけを確認すると、実際のベアリング荷重を過小評価する可能性があります。
ベアリング寿命計算
転がりベアリングについては、古典的な基本定格寿命の関係が一般に次のように表されます。
L10 = (C/P)^p × 10⁶ revolutions
ここで、Cは基本動定格荷重、Pは等価動ベアリング荷重、pは玉軸受では3、ころ軸受では10/3です。
これは基本定格寿命の計算であり、実使用寿命の完全な予測ではありません。実際のベアリング寿命は、潤滑、汚染、信頼性要件、運転温度、芯ずれ、内部荷重分布、その他の運転条件の影響も受ける場合があります。
コンパクトなロボット関節モジュールでは、モーターが十分なトルクを持っていても、出力ベアリングに外部転倒モーメントが加わることで実際の荷重条件が大きく変化する可能性があるため、この区別は重要です。
ギヤおよび伝達系の寿命
円筒平歯車およびはすば歯車について、ISO 6336は、歯面接触応力および歯元曲げ強度を含む複数の歯車故障モードについて、負荷容量を計算し評価するための枠組みを提供します。
ただし、ISO 6336をすべてのロボット用伝達装置に対する汎用計算方法として扱うべきではありません。その適用範囲は円筒平歯車およびはすば歯車に関連しており、ハーモニック、サイクロイド/RV、および遊星伝達装置には、それぞれの構造および設計手法に適した解析が必要です。
一般的な工学原則は同じです。伝達系の寿命は、単一の公称トルク値ではなく、実際の負荷スペクトルに対して評価すべきです。頻繁な反転、衝撃荷重、熱条件、潤滑、荷重分布、および製造精度はいずれも耐用年数に影響します。
ハーモニック、遊星、RV伝達装置は異なるシステム要件に対応する
どの伝達技術が優れているかを問いたくなるものです。しかし、工学的な選定では、どの伝達構造が用途の機械的、熱的、動的、およびパッケージング上の制約を最も満たすかという問いの方が有用です。
ハーモニック伝達装置
ハーモニック伝達システムは、コンパクトなパッケージング、高い減速比、低い伝達バックラッシ、軽量な統合が重要となるロボット関節アクチュエータに適しています。ロボットアーム、協働ロボット、ヒューマノイドロボットの関節、コンパクトな回転アクチュエータ、および精密位置決め機構で広く検討されています。
ただし、エンジニアは、減速比または公称バックラッシだけを基準にハーモニック伝達装置を選定するのではなく、ねじり剛性、ヒステリシス、伝達効率、熱挙動、衝撃荷重、および耐用年数要件を評価すべきです。
遊星伝達装置
遊星伝達装置は、効率、トルク密度、速度能力、拡張可能な減速比、製造の柔軟性、およびコスト管理を組み合わせて提供できます。そのため、動的応答、トルク容量、効率、および耐用年数のバランスが求められるロボット関節アクチュエータに有用となる場合があります。
実際の性能は、遊星構造、段数、ベアリング配置、負荷分担、ギヤ品質、潤滑、および製造精度に大きく依存します。
RVおよびサイクロイド型伝達装置
RVおよび関連するサイクロイド伝達構造は、高剛性、高負荷容量、および外部荷重への耐性が重要な場合によく検討されます。大型産業用ロボット、大型ロボットアーム、位置決めシステム、および高荷重回転機構に適する場合があります。
トレードオフには、より高い機械的複雑性、サイズ、質量、製造要件、およびコストが含まれる可能性があります。
重要なのは、ある構造が普遍的に優れているという一般的な前提ではなく、実際の用途範囲に従って伝達技術を選定すべきだということです。
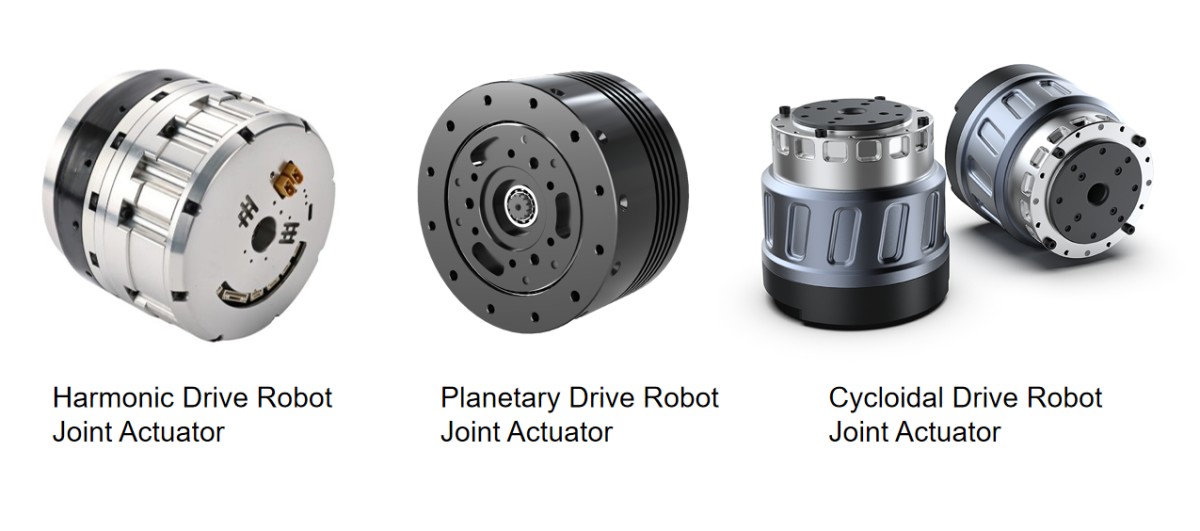
正しいロボット関節アクチュエータ選定手順
製品カタログから始めて逆算するのではなく、より堅牢なプロセスは用途要件から始めます。
ステップ1 — 運転範囲を定義する
運転範囲には、ピークトルク、連続トルク、RMSトルク、最大速度、標準速度、加速および減速、負荷慣性、偏心、外部ラジアル荷重およびアキシアル荷重、転倒モーメント、デューティサイクル、周囲温度、冷却条件、位置決め精度、繰返し精度、剛性、逆駆動性、および期待寿命を含める必要があります。
これらのパラメータが、ロボット関節アクチュエータに対する実際の工学的要件を構成します。
ステップ2 — 減速比の範囲を定義する
単一の減速比を直ちに選定するのではなく、妥当な範囲を定義し、モーター速度、モータートルク、換算負荷慣性、出力速度、伝達効率、熱損失、逆駆動性、機械剛性、および共振挙動に対して各候補を評価します。
目的は、個別仕様が最も優れた比を見つけることではありません。システム全体が成立する範囲を見つけることです。
ステップ3 — モーター、伝達系、ドライブ、熱経路を整合させる
完全なロボット関節モジュールは、統合システムとして評価すべきです。
モーター選定では、トルク定数、ローター慣性、巻線抵抗、最大速度、連続電流、ピーク電流、バス電圧、熱抵抗、および冷却条件を考慮する必要があります。伝達系は、減速比、効率、剛性、ロストモーション、ヒステリシス、負荷容量、寿命、潤滑、および温度限界について評価すべきです。ドライブは、電流能力、バス電圧、制御帯域幅、通信インターフェース、エンコーダ互換性、熱限界、および必要に応じて安全機能について評価すべきです。
機械ハウジングおよび取付インターフェースも、アクチュエータから熱をどれだけ効率的に伝達できるかを左右するため、熱設計の一部として考慮すべきです。
熱経路を無視してモーターと減速機を整合させることは、開発後期の再設計につながる一般的な原因です。
ステップ4 — コスト比較の前に弱いシステム構造を排除する
基本要件を定義した後、候補となるロボット関節アクチュエータは、まず厳格な工学的制約に照らして選別すべきです。
連続運転が熱能力を超える場合、機械共振が意図した制御帯域幅に近すぎる場合、実際の外部荷重下でベアリング寿命が不十分な場合、伝達系寿命が期待デューティサイクルを満たさない場合、出力剛性が不十分な場合、ロストモーションが位置決め要件と両立しない場合、逆駆動性が意図する制御モードに適さない場合、モーター速度が利用可能なドライブまたはバス電圧能力を超える場合、またはロボット構造内でアクチュエータが熱を効果的に放散できない場合、その候補は再検討すべきです。
これらの制約を満たして初めて、寸法、重量、コスト、サプライチェーン、製造の複雑さ、および統合時間を比較する意味があります。
「動く」ことはシステムが最適化されていることを意味しない
多くのロボット関節モジュールは、試作テスト中に問題なく動作できます。それは基本機能が動作することを示しますが、アクチュエータが量産に最適化されていることを示すものではありません。
問題は後になって現れることがよくあります。試作機は正常に動作しても、量産時のばらつきが制御しにくくなる場合があります。無負荷の関節は良好に動作しても、負荷時には温度が過度に上昇する場合があります。単一関節は正しく機能しても、複数関節では電力および熱の相互作用が発生する可能性があります。低速位置決めは安定していても、高速反転によって振動が励起される可能性があります。初期の位置決め精度は良好でも、長期運転後にはロストモーションや繰返し精度が低下する場合があります。
これらはシステムレベルの問題です。より大きなピークトルク定格のモーターを選定するだけでは、必ずしも解決できません。
ロボット関節モーターからロボット関節アクチュエータへ:システムレベルで考える
ロボット関節モーターと完全なロボット関節アクチュエータの違いは重要です。
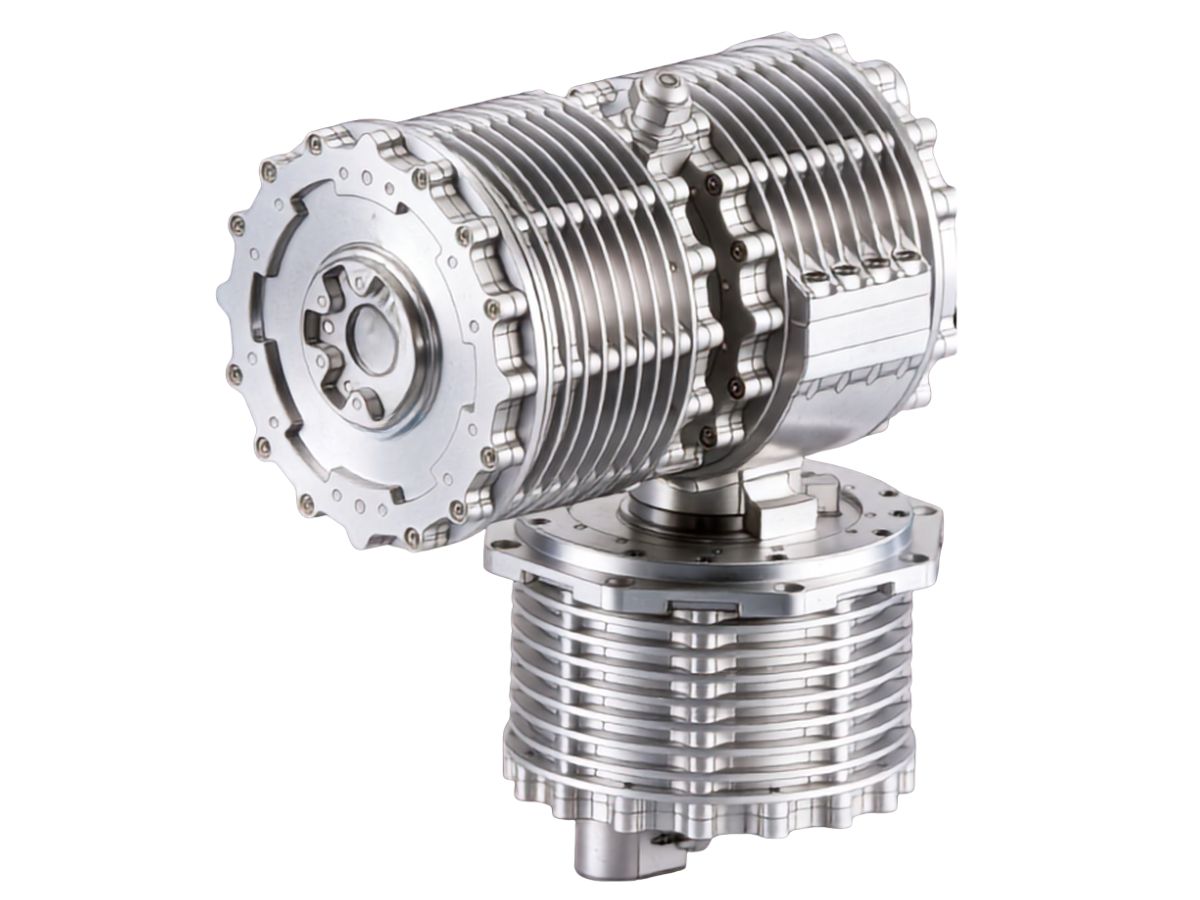
ロボット関節モーターは、主に電磁トルクを発生させるモーター要素を指します。一方、ロボット関節アクチュエータは、モーター、減速機構、エンコーダシステム、ベアリング、駆動電子機器、ブレーキ、ハウジング、熱経路、および制御インターフェースを統合できます。
ロボット関節モジュールは、複数の機能要素を機械的に取り付け可能な関節アセンブリにパッケージ化することで、この統合概念をさらに進めたものです。
ロボットメーカーにとって、この区別は重要です。なぜなら、システム性能はモーター仕様だけでなく、これらの構成要素の統合に依存するためです。
高トルクモーターは、不十分な伝達剛性を補うことはできません。高分解能エンコーダは、機械的ヒステリシスをなくすことはできません。大きなピークトルク定格は、不十分な放熱を解決できません。高速サーボドライブは、伝達系および構造によって根本的に決まる機械共振を除去することはできません。
このため、ロボット関節アクチュエータの選定は、単一部品の仕様ではなく、望ましいシステム挙動から始めるべきです。
実践的なロボット関節モジュール選定チェックリスト
プロジェクト定義段階
製品を選定する前に、実際のデューティサイクルが定義され、ピーク、RMS、および連続トルク要件が区別されていることを確認してください。負荷慣性にはエンドエフェクタおよびツーリングを含める必要があり、偏心荷重および外部モーメントも含める必要があります。特定のアクチュエータモデルを比較する前に、周囲温度、冷却条件、機械剛性、位置決め精度、繰返し精度、逆駆動性、および期待耐用年数を確立すべきです。
コンセプト選定段階
コンセプト選定中は、減速比がモーター速度と適合するか、換算負荷慣性が評価されているかを確認します。モーター電流およびバス電圧の余裕は十分であるべきであり、連続トルクは独立したカタログ条件ではなく実際のデューティサイクルで評価すべきです。伝達剛性、バックラッシまたはロストモーション、効率、ベアリング寿命、および伝達系寿命はすべて、実際の運転負荷に対して考慮すべきです。
試作検証段階
試作検証には、長時間の熱試験、RMSトルク検証、繰り返しピーク負荷試験、正逆方向の反転試験、出力剛性試験、負荷時の位置決めおよび繰返し精度試験、振動および共振試験、該当する場合の逆駆動性試験、必要な場合の衝撃試験、および長サイクル寿命試験を含めるべきです。
これらの試験は、製品データシートでは完全に把握できない情報を提供します。
結論 — ロボット関節アクチュエータの選定は最終的にシステム挙動に関するものである
慣性マッチングはロボット関節アクチュエータ設計の重要な部分であり続けますが、より大きなシステムモデル内の一つの工学的制約として扱うべきです。
減速比が決めるのはトルク増幅だけではありません。モーターが決めるのは関節が回転できるかどうかだけではありません。伝達系が決めるのは公称バックラッシだけではありません。エンコーダが決めるのは分解能だけではありません。
完全なアクチュエータは、負荷スペクトル、トルク、速度、熱限界、機械剛性、伝達系の非線形性、制御帯域幅、ベアリング容量、伝達系寿命、パッケージング、および統合要件を同時に満たさなければなりません。
これらの制約をまとめて評価すると、慣性比は通常、全体設計の結果として妥当な範囲に収まります。慣性比だけを中心にシステムを設計すると、数学的には魅力的であっても実機では性能が低い結果を得る可能性があります。
ロボット関節アクチュエータを選定するエンジニアにとって、真の目的は、最も印象的な個別仕様を持つ部品を見つけることではありません。完全な運転範囲全体で、機械的、電気的、熱的、および制御上の特性がバランスを維持する関節システムを構築することです。
目標は単に関節を動かすことではありません。ロボットが設計された条件下で、関節を予測可能かつ繰り返し可能で信頼性の高い挙動にすることです。
続きを読む
HONPINEのストーリーおよび精密駆動に関連する業界動向についてさらに詳しくご覧ください。
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 なぜ高性能ヒューマノイドロボットの価格を下げることはそれほど難しいのでしょうか?そして、なぜハーモニック関節モジュールは依然として代替不可能なのでしょうか?中核的理由は、避けることのできない1つの要件にあります:高い自由度。
高い DOF はヒューマノイドロボットに不可欠であり、これにより高調波関節モジュールがシステム総価値に占める割合が一貫して高くなります。 HONPINEハーモニックサーボアクチュエータが医療ロボティクスを変革している理由医療ロボットは、医療分野で使用される自動化ロボットシステムであり、診断、手術、リハビリテーション、患者ケア、および補助治療の実施において、医師、看護師、その他の医療機器を支援、強化、または代替するために用いられます。これらは、ロボティクス、人工知能、センシング技術、メカトロニクス、およびコンピュータ制御システムを統合し、医療の精度、効率、安全性、および患者全体の体験を向上させます。この記事では、HONPINEハーモニックサーボアクチュエータが医療ロボティクスに非常に適している理由を説明します。
 Harmonic Drive Systems VS Nabtesco VS HONPINE ハーモニックドライブモーター統合型ハーモニック関節モーターは、モーター、減速機、エンコーダ、センサー、その他の主要部品を1つのモジュール / アクチュエータに統合した、高度に集積化された高性能なロボット関節用ソリューションです。ロボットに強力な駆動能力と精密なモーションコントロールを提供します。ヒューマノイドロボットの動作の「心臓」と見なされ、各関節に搭載されてその動きを制御し、ロボット全体の性能を直接左右します。したがって、信頼性の高いハーモニック関節モーターを選定することは、ヒューマノイドロボットの開発にとって極めて重要です。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 HONPINEハーモニックドライブ減速機, RV減速機, 遊星減速機がヒューマノイドロボットの発展を支援ヒューマノイドロボットは、研究室で能力を実証する段階から、幅広い産業用途へと進化しています。軽量材料、身体性知能、自律バッテリー交換技術に牽引された生産性革命が、世界中の工場、病院、家庭で起こっています。ヒューマノイドロボットの"関節革命"が進行中です。ヒューマノイドロボットは数千の部品で構成され、その中でもアクチュエーターは最も重要な可動部品として、ロボットの"関節と筋肉"と呼ばれています。ハーモニックドライブ減速機は、その高精度とコンパクトなサイズにより、回転関節に広く使用されています。
 なぜハーモニックドライブモーターは外骨格ロボットに最適な選択なのでしょうか?外骨格は通常、ハーモニックドライブモーター、センサー、およびセンシング、制御、情報処理、データフュージョン、モバイルコンピューティング技術を統合するその他のコンポーネントを組み込んでいます。これらのシステムは、人間の感覚機能および運動機能をロボットのトルク伝達および制御システムと同期させ、身体能力を強化したり、医療リハビリテーションを提供したりする役割を果たします。最先端の破壊的技術として、外骨格は軍事用途と医療用途の両方において重要な戦略的意義を持っています。ハーモニックドライブ減速機が提供する高トルク密度と高精度制御により、外骨格ロボットにとって最適なソリューションとなっています。
 川崎重工、CORLEOロボットホースを発表:ハーモニックドライブ減速機が重要な役割を果たす川崎重工は、水上走行、跳躍、走行、そしてダイナミックなポーズを取ることができる高い機動性を備えたロボットホース「CORLEO」を発表しました。過酷な地形を攻略するために設計されたCORLEOの脚部運動システムは、各脚に独立駆動モジュール / アクチュエータを採用し、卓越した安定性と衝撃吸収性を実現しています。後脚は前脚から独立して作動するため、ライダーのバランスを保ちながら、階段や凹凸のある地面でも荒れた路面を滑らかに移動できます。
 ロボット関節アクチュエータの選定:慣性マッチングからシステムレベル最適化へロボット関節アクチュエータの選定は、単にモーターのトルクを一致させたり、適切な慣性比を実現したりするだけではありません。実際のロボットシステムでは、減速比、負荷スペクトル、熱性能、機械的剛性、伝達系の非線形性、エンコーダアーキテクチャ、制御帯域幅、および耐用年数が相互に作用し、最終的な結果を決定します。関節がピークトルク要件を満たしていても、実際の運転では振動、過熱、位置決め誤差、または早期摩耗が発生する可能性があります。本記事では、ロボット関節アクチュエータ選定の背後にあるエンジニアリング上の論理を考察し、単一パラメータのマッチングからシステムレベルの最適化へ移行することで、より信頼性が高く予測可能なロボット関節性能を実現できる理由を解説します。
 小型ハーモニックアクチュエータの選び方HONPINEシリーズ11の小型ハーモニックアクチュエータは、精密自動化用途向けのコンパクトで高性能な回転運動ソリューションを提供します。中空軸または中実軸、48Vまたは220Vの仕様、オプションのブレーキ、アブソリュートエンコーダ、異なる減速比をご用意しています。シリーズ11は、コンパクトな寸法、制御されたトルク、正確な位置決めが求められる用途向けに設計されています。


ダブルクリック
当社は harmonic drive reducer,planetary reducer,robot joint motor,robot rotary actuators,RV gear reducer,robot end effector,dexterous robot hand を提供しています
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 ロボット関節アクチュエータの選定:慣性マッチングからシステムレベル最適化へロボット関節アクチュエータの選定は、単にモーターのトルクを一致させたり、適切な慣性比を実現したりするだけではありません。実際のロボットシステムでは、減速比、負荷スペクトル、熱性能、機械的剛性、伝達系の非線形性、エンコーダアーキテクチャ、制御帯域幅、および耐用年数が相互に作用し、最終的な結果を決定します。関節がピークトルク要件を満たしていても、実際の運転では振動、過熱、位置決め誤差、または早期摩耗が発生する可能性があります。本記事では、ロボット関節アクチュエータ選定の背後にあるエンジニアリング上の論理を考察し、単一パラメータのマッチングからシステムレベルの最適化へ移行することで、より信頼性が高く予測可能なロボット関節性能を実現できる理由を解説します。
 小型ハーモニックアクチュエータの選び方HONPINEシリーズ11の小型ハーモニックアクチュエータは、精密自動化用途向けのコンパクトで高性能な回転運動ソリューションを提供します。中空軸または中実軸、48Vまたは220Vの仕様、オプションのブレーキ、アブソリュートエンコーダ、異なる減速比をご用意しています。シリーズ11は、コンパクトな寸法、制御されたトルク、正確な位置決めが求められる用途向けに設計されています。
 高荷重AGV用ホイールモーターの選定方法:動的荷重から120トン級AGV駆動輪システムまでの主要課題高荷重AGV用ホイールモーターの選定は、モーター出力や定格トルクを車両の積載量に合わせるだけでは不十分です。AGVが従来のマテリアルハンドリングから数トン級、さらには120トン級の用途へと拡大するにつれ、駆動輪システムには動的荷重、加速、制動、旋回力、牽引力、および長期的な機械的応力への対応が求められます。実際の課題は、実際の運転条件下でホイールの耐荷重、ホイール端トルク、ギアボックス性能、操舵アーキテクチャ、サスペンション、およびシャーシ設計を適切に組み合わせることにあります。本記事では、高荷重AGV用ホイールモーターの選定における主要課題を検討し、さまざまな高荷重AGV用途に応じて操舵駆動輪と差動駆動輪を評価する方法を説明します。
 DDモーターサーボシステム:機械共振を理解し、機械振動を解決する方法本記事では、ダイレクトドライブモーションシステムにおけるDDモーターのサーボ調整、機械共振、およびサーボ帯域幅の関係について解説します。サーボパラメータを繰り返し調整しても振動や不安定性が発生する理由を検討し、機械剛性、可動質量、ベアリングの状態、荷重分布、構造形状が共振周波数にどのように影響するかを説明します。また、高周波・低周波共振への対応方法を比較し、デジタルノッチフィルタが有効となる条件を解説するとともに、DDモーター、ダイレクトドライブトルクモーター、リニアモーターを扱うエンジニア向けに実践的な調整戦略を提供します。
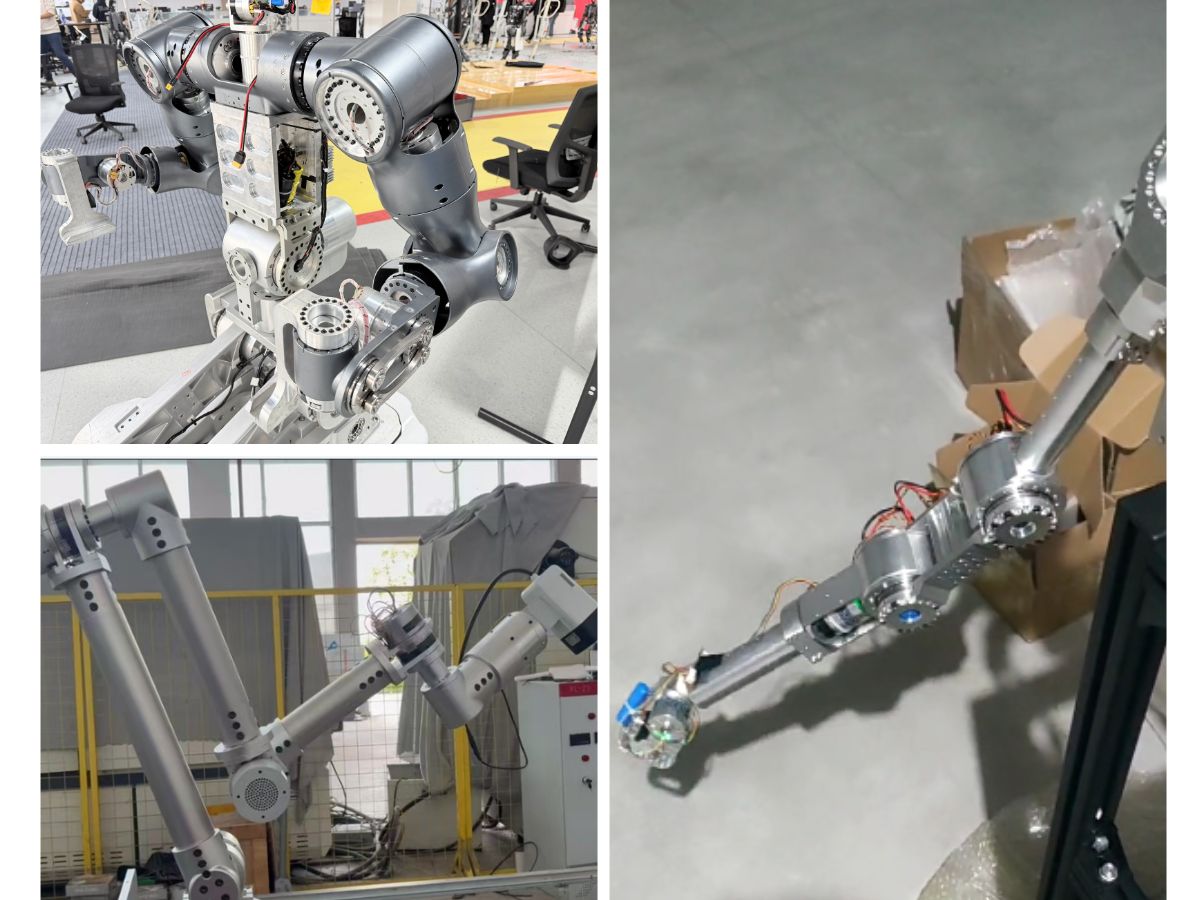
 ロボット肘部向け高精度ハーモニックドライブ式ロボット関節アクチュエータソリューションロボットの肘関節は、アームの屈曲、姿勢調整、およびエンドエフェクタの位置決めにおいて重要な役割を果たします。人型ロボット、協働ロボット、ロボットアームの性能が向上するにつれ、肘用アクチュエータには、ますます限られた設置スペース内で高トルクと精密な動作を実現することが求められています。高精度ハーモニックドライブ式ロボット関節アクチュエータは、ハーモニック減速機、モーター、エンコーダ、ブレーキ、および駆動システムをコンパクトなユニットに統合し、低バックラッシ、高剛性、高トルク密度、正確なモーション制御を提供します。本記事では、HONPINEがロボット肘部用途に適した3つの関節アクチュエータシリーズを紹介し、サイズ、トルク、速度、精度、統合性に関するさまざまな要件をカバーします。
 化学検査用四足歩行ロボット向け防爆ロボット関節ソリューション:最大500 N·mのピークトルクを実現する遊星関節アクチュエータ石油化学、鉱業、電力などの危険環境において、検査ロボットは単純な監視から、工具の操作、設備点検、緊急対応といった実用的な作業へと進化しています。この変化により、ロボット関節アクチュエータには、特に防爆性能、トルク出力、熱管理、耐環境性、可動性において、より高い要求が課されています。HONPINEの防爆ロボット関節アクチュエータは、四足歩行検査ロボットやその他の危険環境向けロボットプラットフォームのために設計されており、高負荷遊星伝動機構、防爆設計、信頼性の高い動作性能を統合しています。関節あたり最大500 N·mのピークトルク、オプションのIP67保護、およびEx db IIB T4 Gb認証を備えた本ソリューションは、高リスクの産業環境における要求の厳しいロボット用途をサポートするよう設計されています。
 AGVホイールハブモーター向け遊星減速アクチュエータ:トルク、旋回半径、駆動統合の課題を解決皆様、こんにちは。HONPINEのテクニカルディレクター、Theodore Liです。本日は、遊星減速アクチュエータがAGVホイールハブモーターシステムにおける実用上の課題をどのように解決できるかについてご説明します。AGVおよびAMRでは、重量物の発進、加速、登坂、頻繁な後進に対応するために十分な車輪トルクが必要である一方、駆動システムは限られたシャーシスペースに収まるようコンパクトでなければなりません。遊星減速アクチュエータは、モーターと遊星減速機構を組み合わせ、高速のモーター出力を、車輪に必要な低速・高トルクの動作へ変換します。本記事では、トルク、減速比、車輪径、登坂能力、旋回半径、ダイレクトドライブシステム、ハーモニックドライブアクチュエータを含め、遊星減速アクチュエータとAGVホイールハブモーターの関係について考察します。
 ヒューマノイドロボット向けの信頼できるロボット関節モーターメーカーの選び方ヒューマノイドロボットやその他の先進的なロボットシステムを開発する際、信頼できるロボット関節モーターメーカーを選定することは重要なステップです。ロボット関節は、コンパクトな構造の中で、トルク、速度、精度、トルク密度、熱性能、フィードバック、機械的剛性、長期的な信頼性のバランスを取る必要があります。そのため、B2Bロボティクス企業にとって、サプライヤー評価は製品データシートだけにとどまらず、エンジニアリング能力、製造能力、関節統合、試験、生産の拡張性も考慮すべきです。本記事では、HONPINEの創業者であるアレン・リーが、ロボット関節モーターメーカーを選定する際に考慮すべき主要な要素と、統合型ハーモニックロボット関節技術がヒューマノイドロボットの開発をどのように支援できるかを解説します。