






ヒューマノイドロボットの腰関節用大口径ハーモニックジョイントアクチュエータ:実用的な選定ガイド
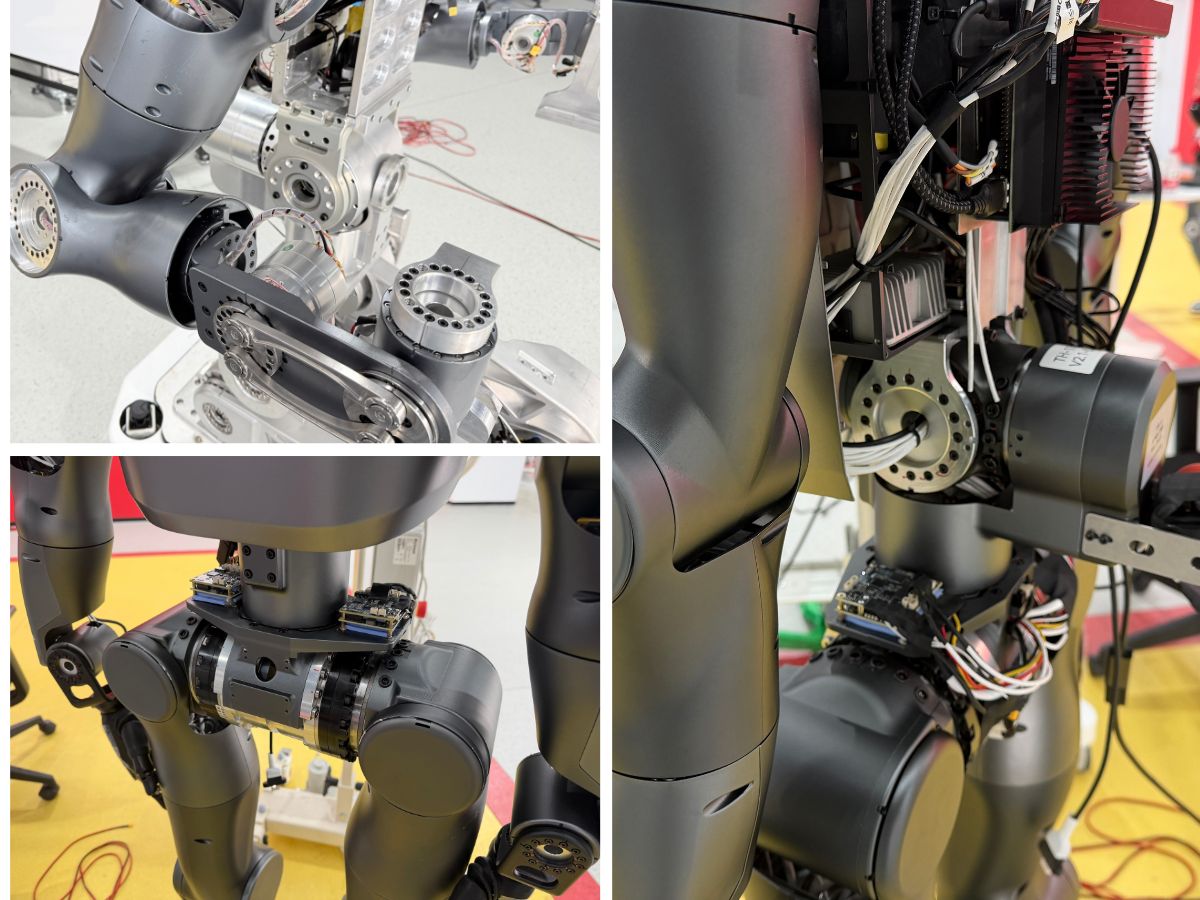
腰部関節は、ヒューマノイドロボットにおいて最も要求の厳しい運動関節の一つです。従来のロボットアーム関節とは異なり、上半身を支えながら、屈曲、ねじり、姿勢遷移、および継続的に変化する動的荷重に対応する必要があります。同時に、関節にはコンパクトな筐体内でケーブル、センサー、構造部品のための十分な内部空間が必要です。
このような耐荷重性、コンパクトな統合性、精密動作、および内部配線要件の組み合わせにより、大口径ハーモニック関節アクチュエータはヒューマノイドロボットの腰部関節にとって重要なソリューションとなります。定格トルクや減速比だけで関節を選定するのではなく、エンジニアは中空穴、ハーモニック伝達機構、モーター、エンコーダ、機械的剛性、動的負荷容量、および耐用年数を含むアクチュエータ全体のアーキテクチャを考慮する必要があります。
本記事では、大口径中空設計および実際の運転条件に焦点を当て、ヒューマノイドロボットの腰部関節向けハーモニック関節アクチュエータを選定する際の重要事項を解説します。
ヒューマノイドロボットの腰部関節に大口径ハーモニック関節アクチュエータが必要な理由
腰部関節は、ヒューマノイドロボットの腕や脚で使用される多くの軽量関節とは異なる機械的役割を担います。
上半身を支え、立位、屈曲、ねじり、旋回、姿勢調整などの動作に関与します。そのため、アクチュエータはロボットの胴体内に収まるほどコンパクトでありながら、十分な出力トルクと機械的剛性を提供しなければなりません。
同時に、腰部は高度に統合された領域であることが多くあります。電源ケーブル、通信ケーブル、エンコーダ配線、センサー接続、およびその他の内部部品は、関節を通過または迂回して配置する必要があります。
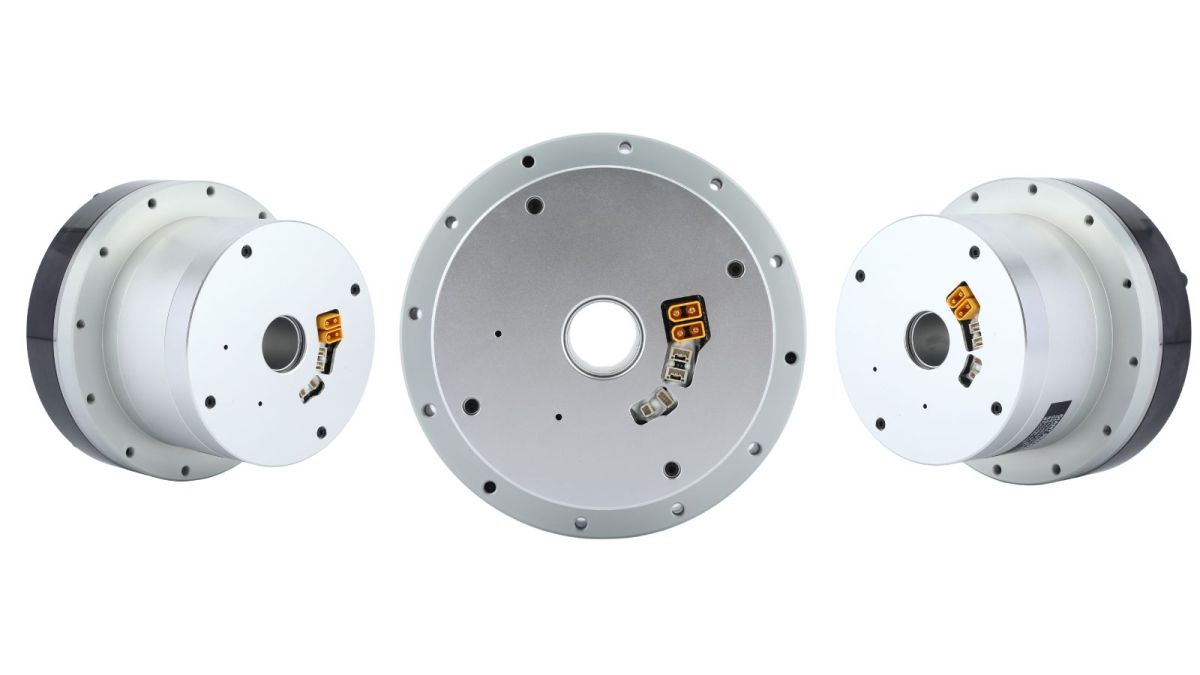
大口径中空ハーモニック関節アクチュエータは、大きな中央貫通穴、コンパクトなアクチュエータアーキテクチャ、および高精度ハーモニック伝達機構を組み合わせることで、これらの要件に対応できます。
中空構造は内部ケーブルおよびセンサー配線のための追加空間を提供し、統合型アクチュエータ設計により、腰部機構内に取り付ける必要がある個別部品の数を削減できます。
ヒューマノイドロボット用途では、低バックラッシと高い繰り返し精度も重要です。旋回、屈曲、ねじりの際、過度な伝達機構のすき間は位置決め誤差を生じさせ、ロボットの姿勢の一貫性に影響を及ぼす可能性があります。
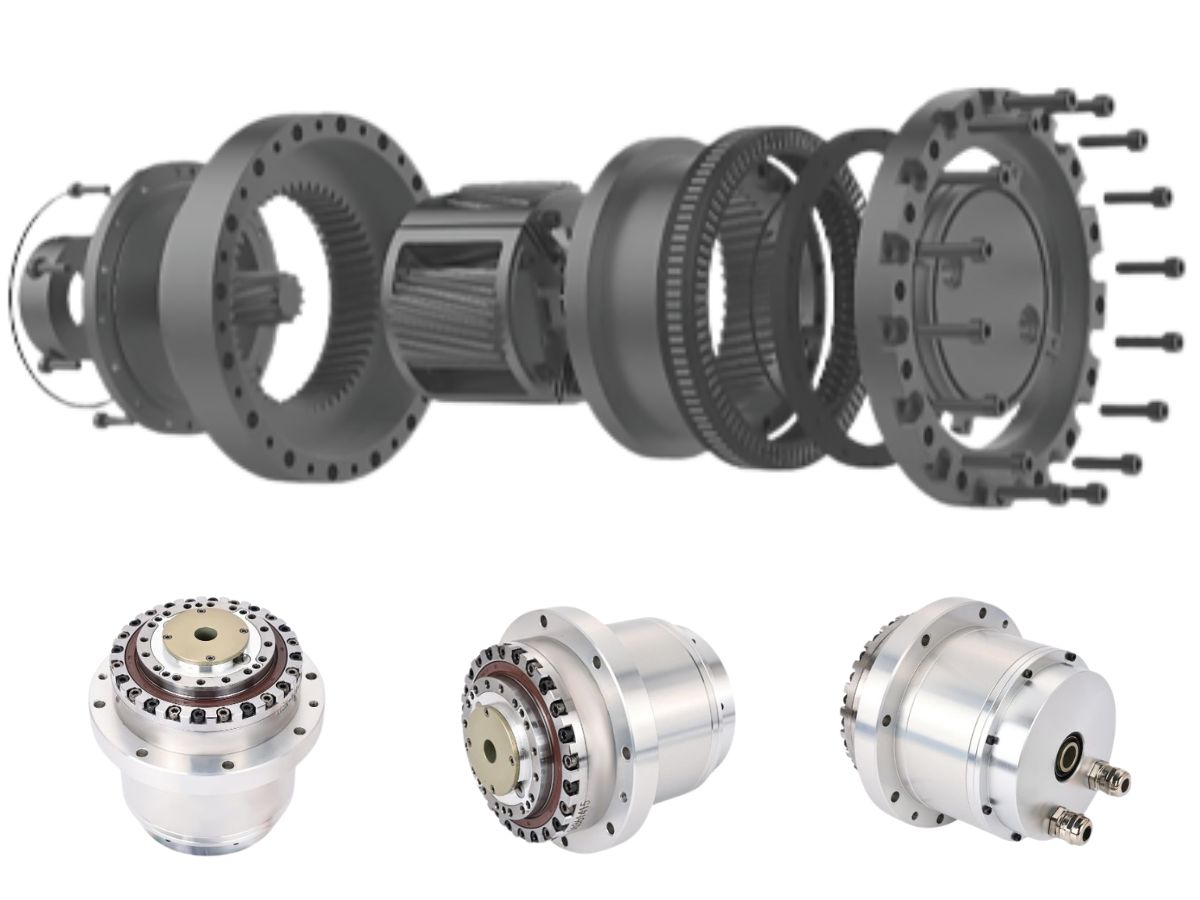
関節アクチュエータ内部に使用されるハーモニック伝達機構は、コンパクトな構成で高い減速比を実現し、精密に制御された回転運動が必要な用途で広く使用されています。
腰部関節用ハーモニックアクチュエータ選定の主要パラメータ
ヒューマノイドロボットの腰部関節向けハーモニック関節アクチュエータの選定は、定格トルクと減速比だけに基づいて行うべきではありません。
実際の選定では、ロボットの質量分布、重心、動作プロファイル、可搬荷重、加速度、外部荷重、利用可能な取付スペース、ケーブル配線要件、および想定デューティサイクルを考慮する必要があります。
大口径ハーモニック関節アクチュエータでは、中空穴径、動的トルク容量、および減速比という3つのパラメータに特に注意を払う必要があります。
1. 構造統合のために中空穴径を優先する
最初のステップは、必要な中空穴径を決定することです。
中央開口部は、アクチュエータ周囲に十分な構造材料を確保しながら、電源ケーブル、通信ケーブル、センサー配線、およびその他の内部配線要件に十分な空間を提供する必要があります。
中空穴が小さすぎると、ケーブル配線が困難になる場合があります。曲げ半径が小さいと組立の複雑性が増し、ケーブルやコネクタに追加の機械的応力がかかる可能性があります。
しかし、可能な限り大きな穴径を選定すればよいとは限りません。
中空開口部周辺で利用可能な構造断面は、アクチュエータの機械的特性に影響します。穴径を大きくすると、ハウジング剛性、ベアリング配置、構造強度、および全体寸法に影響を与える可能性があります。
したがって、正しいアプローチは、まず実際の配線要件を決定し、次に内部空間と機械性能のバランスが取れた適切な大口径ハーモニック関節アクチュエータを選定することです。
ヒューマノイドロボットの腰部関節では、中空穴を単なる寸法仕様ではなく、全体の機械アーキテクチャの一部として考慮する必要があります。
2. 動的荷重に対して十分なトルク余裕を確保する
腰部関節は、ヒューマノイドロボットの主要な荷重支持関節の一つです。
ロボットが立位、屈曲、ねじり、歩行、または姿勢変更を行う際、腰部アクチュエータには継続的に変化するトルクが加わる可能性があります。加速、減速、急激な姿勢変化、外乱、または環境との接触時には、動的荷重も増加する可能性があります。
このため、静的トルクのみを基準にアクチュエータを選定すると、実際の運転時に容量不足となる可能性があります。
必要トルクは、以下を含む完全な動作プロファイルから評価する必要があります。
ロボットの質量および重心
上半身の質量分布
可搬荷重
腰部関節のレバーアーム
最大加速度および減速度
出力速度
外力
繰り返し双方向運動
動的荷重および過渡荷重
必要な耐用年数
固定の安全係数を、すべてのヒューマノイドロボットに共通する基準として扱うべきではありません。
例えば、単純な静的荷重計算では、動的動作時に必要となる実際のトルクを大幅に過小評価する可能性があります。したがって、適切なトルク余裕は実際の荷重スペクトルから決定し、その後、アクチュエータの定格トルク、ピークトルク、許容荷重、疲労性能、および想定耐用年数に照らして検証する必要があります。
3. 必要な動作に減速比を適合させる
腰部関節は一般に、他の一部のロボット機構に見られるような極めて高い出力速度を必要としません。その代わり、滑らかな低速動作、十分な出力トルク、制御性、および位置決め性能がより重要となることが多いです。
適切な減速比により、必要な出力トルクを提供しつつ出力速度を低減し、モーターを適切な速度で動作させることができます。
ただし、減速比が高ければ自動的によいというわけではありません。
減速比は、モーター速度、モータートルク、出力トルク、慣性、効率、制御帯域幅、および腰部関節に必要な動作範囲と併せて評価する必要があります。
例えば、過度な減速は換算慣性を増加させ、アクチュエータの動的応答に影響を与える可能性があります。一方、減速比が不足すると、必要な出力トルクを得るためにより大型のモーターが必要になる場合があります。
したがって、最終的な選定では、モーター、ハーモニック伝達機構、エンコーダ、コントローラ、および機械的荷重を一つの統合システムとして考慮する必要があります。
避けるべき2つの一般的な選定ミス
多くの腰部関節設計では、エンジニアが設計初期段階で一つのパラメータに過度に注目するため、問題が発生します。
一般的な2つのミスは、過度な軽量化のために機械性能を犠牲にすること、および静的仕様だけに基づいてアクチュエータを選定することです。
1. 軽量化のためだけに剛性を犠牲にしない
軽量設計はヒューマノイドロボティクスにおける重要な目標です。しかし、重量を最小化するためだけにアクチュエータのサイズを小さくすると、得られる構造が十分な剛性を持たない場合、機械的問題を引き起こす可能性があります。
腰部関節は主要な構造支持点です。ねじり剛性または構造剛性が不足すると、動的運動時のたわみ、振動、および位置決め誤差の増加につながる可能性があります。
ロボットが屈曲、ねじり、および姿勢遷移を繰り返し行う場合、この問題はより顕著になる可能性があります。
意図した動作範囲を超える荷重下での長期運転は、機械的摩耗を加速させ、伝達性能に影響を及ぼす可能性もあります。
したがって、目標は単に最小かつ最軽量のアクチュエータを選定することではありません。
エンジニアは、アクチュエータ質量、外径、軸方向長さ、中空穴径、定格およびピークトルク、ねじり剛性、ベアリング容量、伝達精度、および耐用年数のバランスを取る必要があります。
大口径ハーモニック関節アクチュエータは、最終的には重量だけではなく、腰部の完全な機械要件に従って選定する必要があります。
2. 静的仕様だけでなく、連続的な動的運転に対応して選定する
ヒューマノイドロボットの腰部関節は、通常、繰り返し双方向運動および継続的に変化する荷重にさらされます。
歩行、屈曲、ねじり、および姿勢遷移の際、アクチュエータには交番トルク、加速、減速、ラジアル荷重、アキシアル荷重、および過渡的衝撃が加わる可能性があります。
したがって、静的または理想化された条件下で得られたカタログ値だけでは、最終的なアクチュエータ選定には不十分です。
エンジニアは実際のデューティサイクルと荷重スペクトルを評価し、その後、アクチュエータの定格トルク、ピークトルク、許容荷重、熱条件、ねじり剛性、疲労性能、および想定耐用年数を検証する必要があります。
これは、同一のアクチュエータが多数の動作サイクルにわたって連続運転することが想定される場合に、特に重要です。
高負荷ロボット用途向けに設計されたハーモニック関節アクチュエータは、従来のロボットアーム向けに当初設計された小型アクチュエータを単純に転用するよりも、適切な出発点となります。
大口径ハーモニック関節モジュールがヒューマノイドロボットに適している理由
ヒューマノイドロボットの腰部関節は、単にモーターと伝達機構を組み合わせたものではありません。
完全な関節は、機械伝達、モーター性能、センシング、制御、構造支持、およびケーブル配線を協調させる必要があります。
ハーモニック関節モジュールは、これらの機能のいくつかをコンパクトな機械ユニットに統合できます。
伝達機構および運動部品の統合
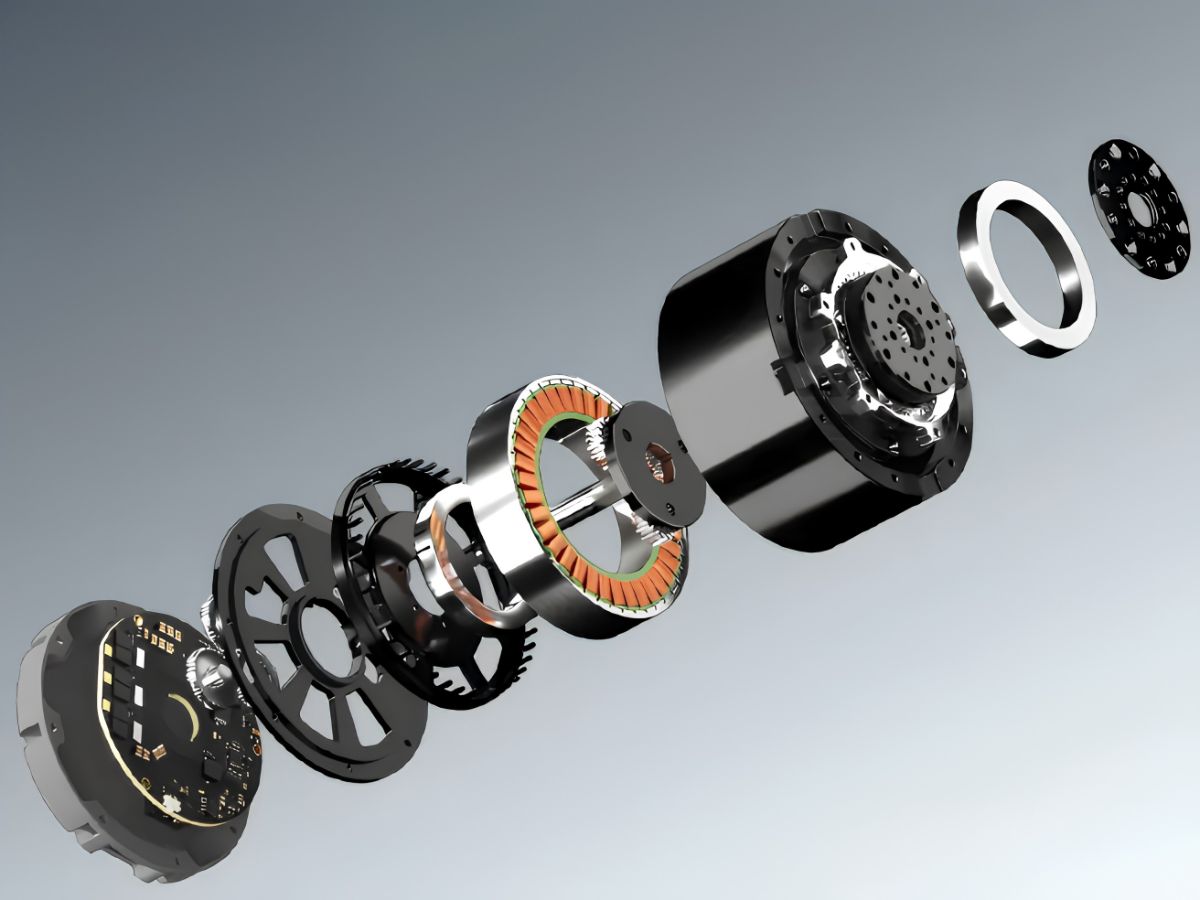
アクチュエータのアーキテクチャに応じて、モジュールにはモーター、ハーモニック伝達機構、エンコーダ、ブレーキ、ドライバ、およびその他のオプション部品を統合できます。
これにより、ロボットに設計・組立する必要がある個別部品の数を削減できます。
内部配線のための中空アーキテクチャ
大口径の腰部関節では、中空構造がケーブルおよびセンサー接続用の中央配線経路を形成することで、もう一つの重要な統合上の利点をもたらします。
これにより、ヒューマノイドロボットの内部レイアウトを簡素化し、追加の外部ケーブル配線機構の必要性を低減できる可能性があります。
その結果は単に小型化された伝達システムではなく、より統合された関節アーキテクチャです。
ヒューマノイドロボットの腰部統合のための大口径中空設計
腰部は通常、ヒューマノイドロボットの身体中心付近に配置され、内部の機械的・電気的統合にとって重要な領域となります。
大口径中空ハーモニック関節アクチュエータを使用すれば、ケーブルやセンサー配線を伝達機構の外側に迂回させる代わりに、関節中心を通すことができます。
中央ケーブル配線
中央開口部は、ロボットの上部と下部の間における電源および通信ケーブルの配線を簡素化できます。
外部ケーブル露出の低減
アクチュエータ中心を通してケーブルを配線することで、回転運動中の外部ケーブル露出を減らし、腰部機構全体の統合性を向上させることができます。
センサー統合の自由度向上
中央配線経路は、センサーやその他の内部部品を配置する際の追加的な自由度も提供できます。
ヒューマノイドロボットでは、より多くのセンサー、アクチュエータ、および制御電子機器が限られた本体容積に統合されるにつれて、これらの利点はますます重要になります。
したがって、必要な中空穴径は後付けの検討事項として扱うのではなく、機械設計プロセスの初期段階で決定する必要があります。
ハーモニック伝達機構から統合型関節アクチュエータへ
伝達機構自体は、ヒューマノイドロボット関節の一部にすぎません。
完全な関節アクチュエータは、ハーモニック伝達機構をモーター、エンコーダ、ブレーキ、ドライバ、および制御システムと連携させる必要があります。
これは、アクチュエータが正確な位置制御を維持しながら変化する荷重に応答する必要があるため、腰部では特に重要です。
モーターとハーモニック伝達機構の統合
モーターとハーモニック伝達機構は、必要なトルク、速度、効率、および動的応答を実現するために、適合したシステムとして選定する必要があります。
エンコーダと位置フィードバック
位置フィードバックも、ヒューマノイドロボットの腰部関節における重要な検討事項です。エンコーダ構成は、必要な位置決め精度、繰り返し精度、制御アーキテクチャ、および安全要件に従って選定する必要があります。
ブレーキおよび制御インターフェース
ロボットのアーキテクチャに応じて、関節には機械式ブレーキ、統合ドライバ、またはEtherCATやCANopenなどの通信インターフェースが必要となる場合があります。
これらの要件は、アクチュエータ選定段階において機械仕様とともに定義する必要があります。
実用的な選定の要約
ヒューマノイドロボットの腰部関節において、大口径ハーモニック関節アクチュエータの選定は、本質的にシステムレベルのエンジニアリング作業です。
中空穴は構造性能を損なうことなく、内部ケーブルおよびセンサー配線に十分な空間を提供する必要があります。トルク容量は静的トルクだけでなく、完全な動的荷重スペクトルから評価する必要があります。減速比は、モーター、動作プロファイル、制御要件、および必要な出力性能に適合させる必要があります。
機械的剛性と耐用年数も同様に重要です。実際の動的荷重プロファイルに耐えられない軽量アクチュエータは、十分な機械容量を持つわずかに重いアクチュエータよりも大きなシステムレベルの問題を生じさせる可能性があります。
したがって、重要な選定ロジックは次のように要約できます。
まず構造統合、次に動的トルクの検証、そして選定プロセス全体を通じた剛性と耐用年数の確保です。
ヒューマノイドロボット向けの適切なハーモニック関節アクチュエータは、単にトルク仕様を満たすだけでは不十分です。中空配線空間、コンパクトな寸法、ハーモニック伝達精度、出力トルク、機械的剛性、センシング、および長期信頼性の適切な組み合わせを提供する必要があります。
ヒューマノイドロボット腰部関節向けHONPINE大口径ハーモニック関節アクチュエータ
HONPINEは、コンパクトな統合、精密動作、および高トルク密度が求められるロボット用途向けに、ハーモニック関節モジュールおよびアクチュエータを開発しています。
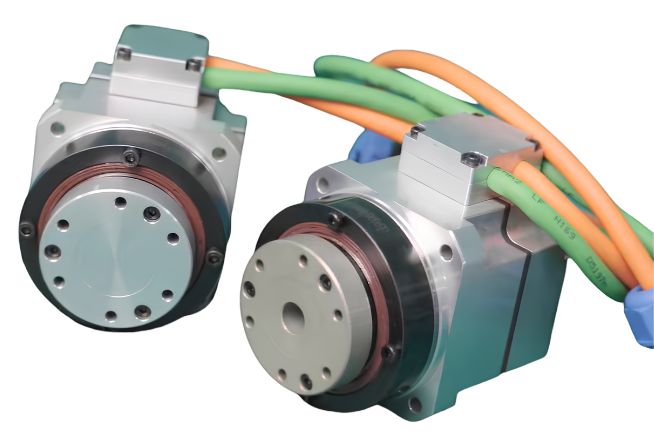
ヒューマノイドロボットの腰部関節向けに、大口径ハーモニック関節アクチュエータは、中空配線空間、出力トルク、減速比、エンコーダ構成、ブレーキ要件、および通信インターフェースを含むロボットの機械的・電気的要件に合わせて構成できます。
適切なHONPINEハーモニック関節モジュールの選定
最終的なアクチュエータ選定は、総質量、上半身の質量分布、重心、腰部関節の動作範囲、最大加速度、可搬荷重、デューティサイクル、必要な中空穴、モーター運転条件、および想定トルクプロファイルを含む、ロボットの実際のパラメータに基づく必要があります。
これらのパラメータを定義することで、エンジニアは適切なアクチュエータのサイズと構成をより正確に決定し、選定したハーモニック関節モジュールが、意図するヒューマノイドロボット用途に必要な十分なトルク容量、剛性、制御性能、および耐用年数を提供するかどうかを評価できます。
続きを読む
HONPINEのストーリーおよび精密駆動に関連する業界動向についてさらに詳しくご覧ください。
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 なぜ高性能ヒューマノイドロボットの価格を下げることはそれほど難しいのでしょうか?そして、なぜハーモニック関節モジュールは依然として代替不可能なのでしょうか?中核的理由は、避けることのできない1つの要件にあります:高い自由度。
高い DOF はヒューマノイドロボットに不可欠であり、これにより高調波関節モジュールがシステム総価値に占める割合が一貫して高くなります。 HONPINEハーモニックサーボアクチュエータが医療ロボティクスを変革している理由医療ロボットは、医療分野で使用される自動化ロボットシステムであり、診断、手術、リハビリテーション、患者ケア、および補助治療の実施において、医師、看護師、その他の医療機器を支援、強化、または代替するために用いられます。これらは、ロボティクス、人工知能、センシング技術、メカトロニクス、およびコンピュータ制御システムを統合し、医療の精度、効率、安全性、および患者全体の体験を向上させます。この記事では、HONPINEハーモニックサーボアクチュエータが医療ロボティクスに非常に適している理由を説明します。
 Harmonic Drive Systems VS Nabtesco VS HONPINE ハーモニックドライブモーター統合型ハーモニック関節モーターは、モーター、減速機、エンコーダ、センサー、その他の主要部品を1つのモジュール / アクチュエータに統合した、高度に集積化された高性能なロボット関節用ソリューションです。ロボットに強力な駆動能力と精密なモーションコントロールを提供します。ヒューマノイドロボットの動作の「心臓」と見なされ、各関節に搭載されてその動きを制御し、ロボット全体の性能を直接左右します。したがって、信頼性の高いハーモニック関節モーターを選定することは、ヒューマノイドロボットの開発にとって極めて重要です。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 HONPINEハーモニックドライブ減速機, RV減速機, 遊星減速機がヒューマノイドロボットの発展を支援ヒューマノイドロボットは、研究室で能力を実証する段階から、幅広い産業用途へと進化しています。軽量材料、身体性知能、自律バッテリー交換技術に牽引された生産性革命が、世界中の工場、病院、家庭で起こっています。ヒューマノイドロボットの"関節革命"が進行中です。ヒューマノイドロボットは数千の部品で構成され、その中でもアクチュエーターは最も重要な可動部品として、ロボットの"関節と筋肉"と呼ばれています。ハーモニックドライブ減速機は、その高精度とコンパクトなサイズにより、回転関節に広く使用されています。
 なぜハーモニックドライブモーターは外骨格ロボットに最適な選択なのでしょうか?外骨格は通常、ハーモニックドライブモーター、センサー、およびセンシング、制御、情報処理、データフュージョン、モバイルコンピューティング技術を統合するその他のコンポーネントを組み込んでいます。これらのシステムは、人間の感覚機能および運動機能をロボットのトルク伝達および制御システムと同期させ、身体能力を強化したり、医療リハビリテーションを提供したりする役割を果たします。最先端の破壊的技術として、外骨格は軍事用途と医療用途の両方において重要な戦略的意義を持っています。ハーモニックドライブ減速機が提供する高トルク密度と高精度制御により、外骨格ロボットにとって最適なソリューションとなっています。
 川崎重工、CORLEOロボットホースを発表:ハーモニックドライブ減速機が重要な役割を果たす川崎重工は、水上走行、跳躍、走行、そしてダイナミックなポーズを取ることができる高い機動性を備えたロボットホース「CORLEO」を発表しました。過酷な地形を攻略するために設計されたCORLEOの脚部運動システムは、各脚に独立駆動モジュール / アクチュエータを採用し、卓越した安定性と衝撃吸収性を実現しています。後脚は前脚から独立して作動するため、ライダーのバランスを保ちながら、階段や凹凸のある地面でも荒れた路面を滑らかに移動できます。
 なぜRV減速機にはプロファイル修正が必要なのか?バックラッシと伝達誤差をさらに低減する方法RV減速機は、ロボット関節、産業用回転テーブル、精密機械などの要求の厳しい用途向けに、高トルク、高剛性、精密な動きを実現するように設計されています。しかし、低バックラッシと安定した伝達精度を達成するには、高精度な機械加工だけでは不十分です。サイクロイドプロファイルの修正は、製造公差、組立誤差、荷重による変形、熱膨張、潤滑条件も考慮する必要があります。この記事では、RV減速機にプロファイル修正が必要な理由、さまざまな修正方法が噛み合いに与える影響、そしてエンジニアがプロファイル設計、誤差予算、構造解析、精密製造、検証試験を通じてバックラッシと伝達誤差をさらに制御する方法について考察します。
 中空ロボット関節モジュール:ロボット関節においてケーブル配線が重要な理由中空ロボット関節モジュールは、電源ケーブル、信号線、空気圧チューブ、その他のエンドエフェクタ接続部のための内部通路を提供します。外部ケーブル配線と比較して、中空関節モジュールはケーブルの露出を抑え、システム統合を向上させ、ロボットアームのよりすっきりとした動作経路を実現するのに役立ちます。本記事では、ロボット関節において内部ケーブル配線が重要である理由と、ロボット用途向けの中空関節モジュールを選定する際に考慮すべき点について説明します。


ダブルクリック
当社は harmonic drive reducer,planetary reducer,robot joint motor,robot rotary actuators,RV gear reducer,robot end effector,dexterous robot hand を提供しています
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 なぜRV減速機にはプロファイル修正が必要なのか?バックラッシと伝達誤差をさらに低減する方法RV減速機は、ロボット関節、産業用回転テーブル、精密機械などの要求の厳しい用途向けに、高トルク、高剛性、精密な動きを実現するように設計されています。しかし、低バックラッシと安定した伝達精度を達成するには、高精度な機械加工だけでは不十分です。サイクロイドプロファイルの修正は、製造公差、組立誤差、荷重による変形、熱膨張、潤滑条件も考慮する必要があります。この記事では、RV減速機にプロファイル修正が必要な理由、さまざまな修正方法が噛み合いに与える影響、そしてエンジニアがプロファイル設計、誤差予算、構造解析、精密製造、検証試験を通じてバックラッシと伝達誤差をさらに制御する方法について考察します。
 中空ロボット関節モジュール:ロボット関節においてケーブル配線が重要な理由中空ロボット関節モジュールは、電源ケーブル、信号線、空気圧チューブ、その他のエンドエフェクタ接続部のための内部通路を提供します。外部ケーブル配線と比較して、中空関節モジュールはケーブルの露出を抑え、システム統合を向上させ、ロボットアームのよりすっきりとした動作経路を実現するのに役立ちます。本記事では、ロボット関節において内部ケーブル配線が重要である理由と、ロボット用途向けの中空関節モジュールを選定する際に考慮すべき点について説明します。
 ヒューマノイドロボットの腰関節用大口径ハーモニックジョイントアクチュエータ:実用的な選定ガイドヒューマノイドロボットの腰関節は、最も要求の厳しい可動関節の一つです。従来のロボットアーム関節とは異なり、上半身を支えながら、屈曲、ねじり、姿勢移行、および継続的に変化する動的負荷に対応します。同時に、限られた内部スペースには、電源ケーブル、信号線、センサー、構造部品を収める必要があります。これらの要件により、大口径ハーモニックジョイントアクチュエータは、ヒューマノイドロボットの腰関節にとって重要な選択肢となります。本記事では、中空穴径、動的トルク、減速比、機械的剛性、統合性、耐用年数を考慮して、適切なハーモニックジョイントアクチュエータを選定する方法を解説します。
 Nabtesco RV vs Harmonic Drive vs WITTENSTEIN:バックラッシフリー遊星アクチュエータが注目を集める理由Nabtesco RV、Harmonic Drive、WITTENSTEINは、それぞれロボティクス、工作機械、自動化、精密モーション制御向けに実証済みの伝達ソリューションを確立しています。しかし、角秒レベルの位置決め精度と高い機械剛性の両方を必要とする用途では、バックラッシ、ねじり剛性、負荷容量、伝達精度の間にある異なるトレードオフが顕在化する可能性があります。このため、遊星伝動の剛性とトルク密度に先進的なバックラッシ補償を組み合わせた、バックラッシフリー遊星アクチュエータへの関心が高まっています。本記事では、Nabtesco RV、Harmonic Drive、WITTENSTEINの精密遊星ギアボックスの特性を比較し、バックラッシフリー遊星アクチュエータが代替ソリューションとなり得る領域を検討します。
 ロボット関節アクチュエータの選定:慣性マッチングからシステムレベル最適化へロボット関節アクチュエータの選定は、単にモーターのトルクを一致させたり、適切な慣性比を実現したりするだけではありません。実際のロボットシステムでは、減速比、負荷スペクトル、熱性能、機械的剛性、伝達系の非線形性、エンコーダアーキテクチャ、制御帯域幅、および耐用年数が相互に作用し、最終的な結果を決定します。関節がピークトルク要件を満たしていても、実際の運転では振動、過熱、位置決め誤差、または早期摩耗が発生する可能性があります。本記事では、ロボット関節アクチュエータ選定の背後にあるエンジニアリング上の論理を考察し、単一パラメータのマッチングからシステムレベルの最適化へ移行することで、より信頼性が高く予測可能なロボット関節性能を実現できる理由を解説します。
 小型ハーモニックアクチュエータの選び方HONPINEシリーズ11の小型ハーモニックアクチュエータは、精密自動化用途向けのコンパクトで高性能な回転運動ソリューションを提供します。中空軸または中実軸、48Vまたは220Vの仕様、オプションのブレーキ、アブソリュートエンコーダ、異なる減速比をご用意しています。シリーズ11は、コンパクトな寸法、制御されたトルク、正確な位置決めが求められる用途向けに設計されています。
 高荷重AGV用ホイールモーターの選定方法:動的荷重から120トン級AGV駆動輪システムまでの主要課題高荷重AGV用ホイールモーターの選定は、モーター出力や定格トルクを車両の積載量に合わせるだけでは不十分です。AGVが従来のマテリアルハンドリングから数トン級、さらには120トン級の用途へと拡大するにつれ、駆動輪システムには動的荷重、加速、制動、旋回力、牽引力、および長期的な機械的応力への対応が求められます。実際の課題は、実際の運転条件下でホイールの耐荷重、ホイール端トルク、ギアボックス性能、操舵アーキテクチャ、サスペンション、およびシャーシ設計を適切に組み合わせることにあります。本記事では、高荷重AGV用ホイールモーターの選定における主要課題を検討し、さまざまな高荷重AGV用途に応じて操舵駆動輪と差動駆動輪を評価する方法を説明します。
 DDモーターサーボシステム:機械共振を理解し、機械振動を解決する方法本記事では、ダイレクトドライブモーションシステムにおけるDDモーターのサーボ調整、機械共振、およびサーボ帯域幅の関係について解説します。サーボパラメータを繰り返し調整しても振動や不安定性が発生する理由を検討し、機械剛性、可動質量、ベアリングの状態、荷重分布、構造形状が共振周波数にどのように影響するかを説明します。また、高周波・低周波共振への対応方法を比較し、デジタルノッチフィルタが有効となる条件を解説するとともに、DDモーター、ダイレクトドライブトルクモーター、リニアモーターを扱うエンジニア向けに実践的な調整戦略を提供します。