一体型ロボット関節モジュールを選ぶ企業が増えているのはなぜ?
従来の外部駆動方式の関節システムでは、開発者はモーター、ギアボックス、カップリング、サーボドライブ、エンコーダーなど、複数のコンポーネントを選定して統合する必要があります。また、機械的な位置合わせ、ケーブル配線、サーボパラメーターの調整、システム全体の試運転も行わなければなりません。
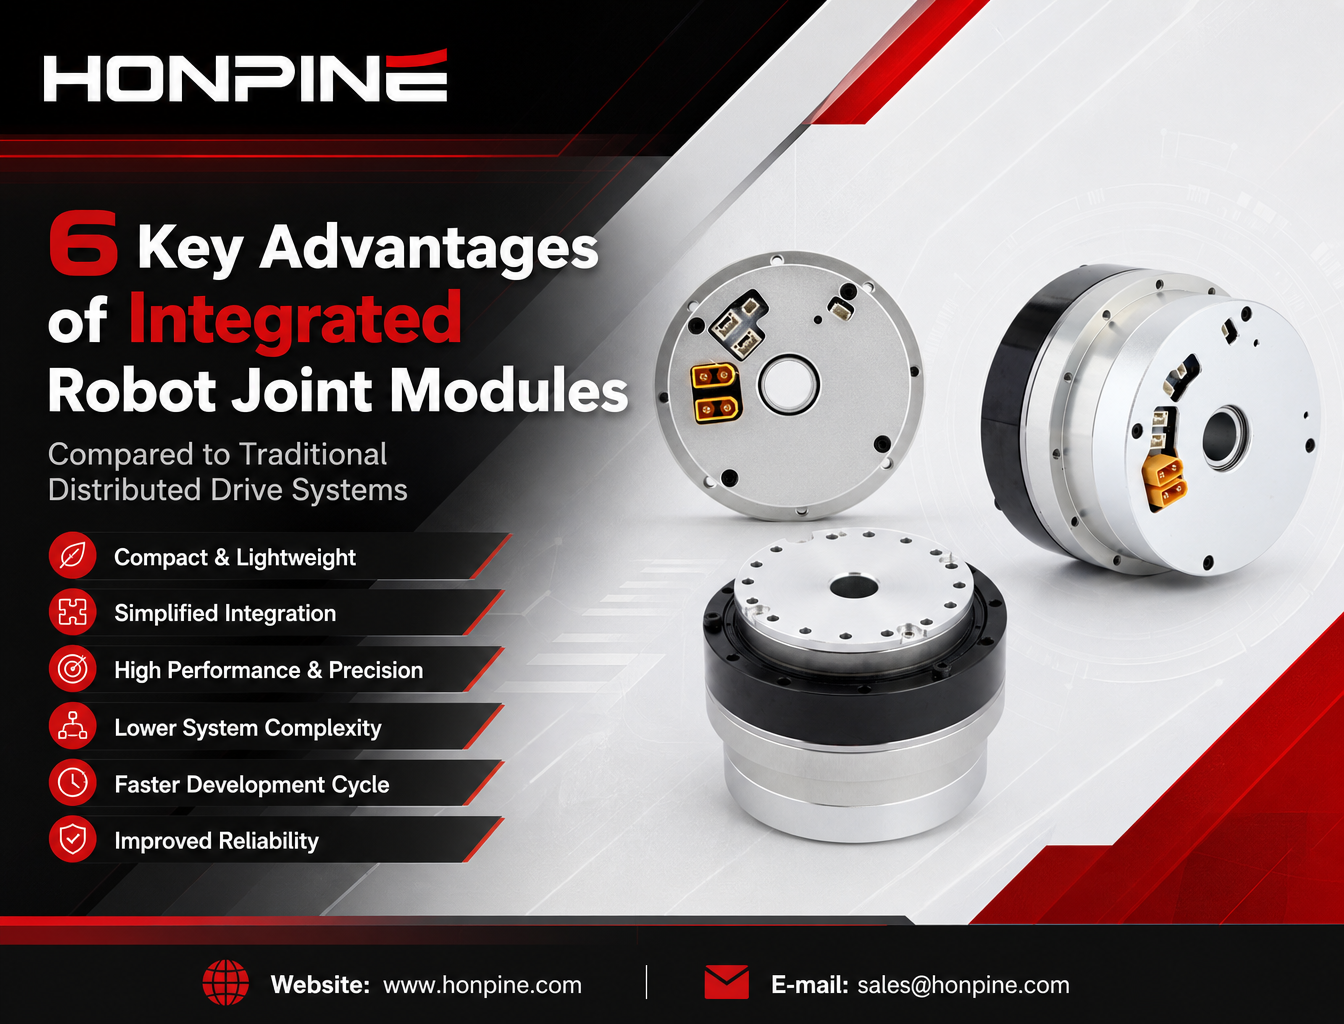
An一体型ハーモニックロボット関節モジュールは、フレームレス・トルクモーター、ハーモニック減速機、クロスローラ出力軸受、FOCサーボドライブ基板、アブソリュートエンコーダー(シングルまたはデュアル)、オプションのブレーキなど、主要コンポーネントを単一のハウジングにまとめています。
この一体型アーキテクチャにより、機械設計の簡素化、設置の複雑さの軽減、システム統合の改善、ロボット開発期間の短縮が可能になります。
本記事では、トルク密度とサイズ、組立信頼性、モーション制御と安全性、エンジニアリング開発効率、実用的な用途、潜在的な制約という6つの観点から、一体型ロボット関節モジュールと従来の分散型駆動ソリューションを比較します。
1. 高いトルク密度とコンパクト設計:ヒューマノイドロボットや外骨格にとっての主な利点
中間機械部品の削減
従来の分散型関節システムでは、カップリング、モーター取付ブラケット、減速機用アダプタープレート、外付けサーボドライブハウジング、ドライブ取付ブラケットなど、複数の追加部品が必要になる場合があります。
これらの部品は軸方向および径方向のスペースを余分に占有し、ロボット全体の重量も増加させます。
例えば、HONPINEHPJM-RI80-110-PRO-2一体型ロボット関節モジュールは、ハウジング外径110 mmで定格トルク133 Nmを実現します。
同程度のトルク要件を満たす分散型ソリューションと比べると、一体型モジュールは複数の個別の取付部品や伝達部品を不要にできます。モーター、ギアボックス、ドライブ、構造設計によって異なりますが、システムの設置スペースと部品点数を大幅に削減できる可能性があります。
中空軸一体化による、よりコンパクトなロボット設計
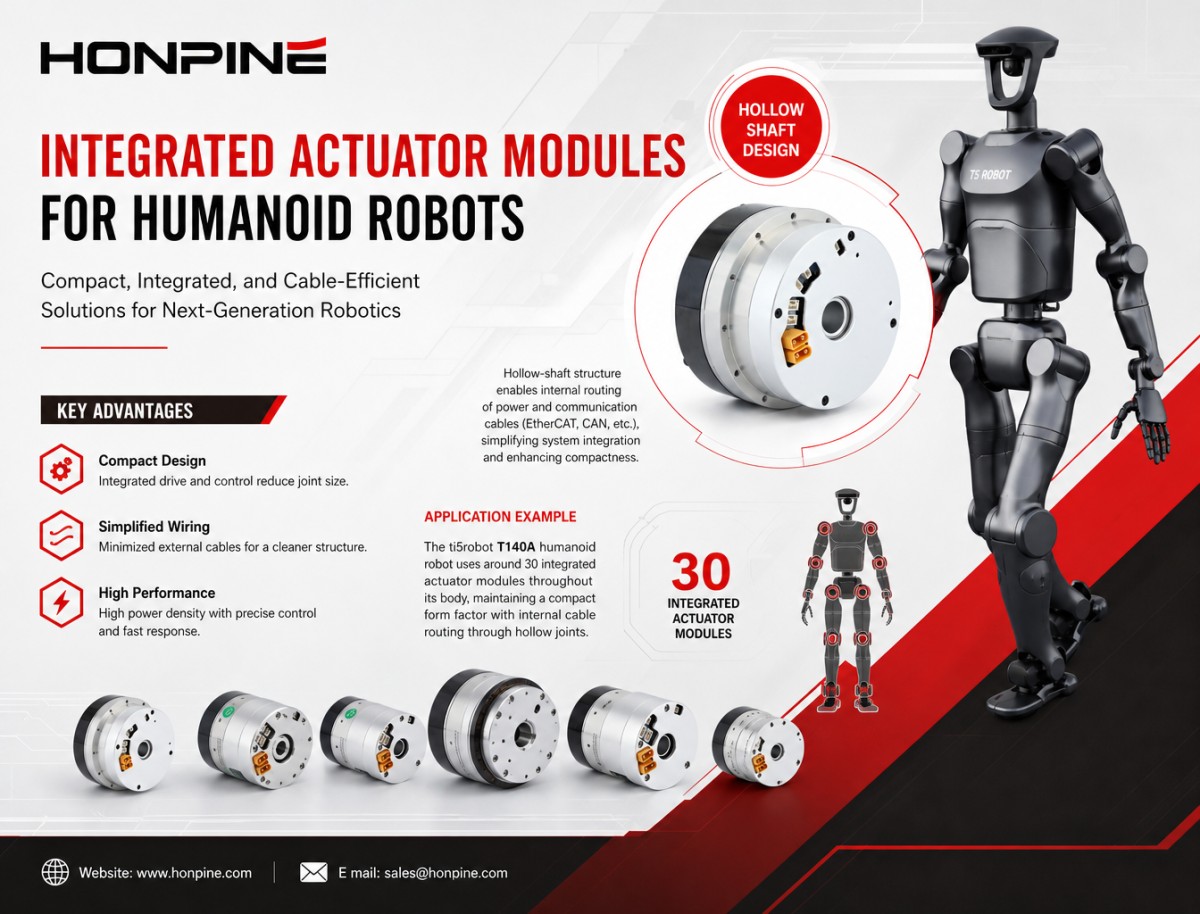
一体型関節モジュールは、多くの場合、中空軸構造を採用しており、電源ケーブルやEtherCAT、CANなどの通信ケーブルを関節中央の開口部に通すことができます。
これにより、すべてのケーブルを関節の外側に沿って配線する必要がなくなり、内部レイアウトをすっきりとまとめやすくなります。
適用例:ti5robot T140Aヒューマノイドロボット
ti5robot T140Aヒューマノイドロボットは、機体全体に約30個の一体型関節モジュールを使用しています。腕や脚のケーブルを中空関節構造に通すことで、コンパクトな外観を保ちやすくなります。
分散型駆動アーキテクチャでは、個別のサーボドライブや追加配線をロボットの四肢全体に収める必要があります。その結果、ハウジング寸法が大きくなり、ケーブル管理が複雑化し、可動部の重量が増加する可能性があります。
可動質量の低減と動的性能の向上
ロボットシステムでは、可動部品の重量が慣性と動的性能に直接影響します。
分散型関節設計では、モーター用ブラケットやアダプタープレートなどの取付構造が、可動リンクの質量を増加させることがあります。これらの部品が関節の回転軸から離れた位置にある場合、全体の慣性モーメントも増加します。
一体型関節モジュールは、駆動コンポーネントを関節ハウジング内に集約し、ロボットリンクに必要な追加構造の数を減らせる可能性があります。
機械設計全体にもよりますが、可動質量の低減、加速性能と応答速度の向上、エネルギー効率の改善に役立ちます。
適用例:下肢リハビリ用外骨格
下肢リハビリ用外骨格では、装置の重量が装着者の身体的負担に直接影響します。
HONPINEHPJM-RI60-80-PRO-2一体型関節モジュールの定格トルクは53 Nmです。一体型設計により、追加のモーター取付部品や伝達部品の必要性を抑え、よりコンパクトで軽量な外骨格の開発を支援します。
分散型駆動ソリューションでは、外付けサーボドライブや取付構造のために四肢のハウジングを大きくする必要が生じる場合があり、歩行やリハビリ運動中に使用者が負担する重量が増加します。
2. 組立精度と信頼性の向上:統合時に生じる誤差の低減
工場での一体化と校正による組立リスクの低減
分散型関節システムの大きな課題の一つは、機械組立に高い精度が求められることです。
開発者は、モーターとハーモニック減速機の位置合わせ、エンコーダーの適切な取付、必要な機械公差の確保を行う必要があります。位置合わせや組立が不適切だと、振動、異音、減速機の早期摩耗、エンコーダーの読み取り誤差につながるおそれがあります。
一体型ハーモニック関節モジュールでは、主要な組立・校正工程を出荷前に製造施設で完了できます。
メーカーの品質管理工程によって異なりますが、これらの工程には次のような作業が含まれる場合があります。
モーターとハーモニック減速機の同軸度調整。
減速機の組立および予圧に関する調整。
エンコーダーの取付と校正。
振動・騒音検査。
出荷前の機能試験。
これにより、精密組立作業の多くを顧客の生産ラインからモジュールメーカーへ移すことができます。
例えば、顧客が自ら組み立てた関節システムで、取付フランジの平面度や位置決め形状が要求公差を満たしていない場合、異音や振動が生じることがあります。
設計で指定されている場合、H7/h7嵌合などの標準化された出力側位置決め形状を備える一体型関節モジュールは、機械的な取付を簡素化できます。顧客側で主に必要となるのは、適合する負荷フランジの製作であり、内部の減速機部品の組立や位置合わせではありません。
クロスローラ軸受の一体化による追加支持構造の削減
多くの一体型ハーモニック関節モジュールは、出力側にクロスローラ軸受を組み込んでいます。
これらの軸受はラジアル荷重とアキシアル荷重の複合荷重を支えるように設計されており、指定された荷重限度内であれば、関節モジュール内の軸受構造で外部荷重を直接支持できます。
分散型設計では、ラジアル方向の力や転倒モーメントに対応するため、外部支持軸受を追加する必要が生じる場合があります。
ただし、外部軸受の配置が適切に設計されていないと、過拘束、取付誤差、振動、異音が発生するおそれがあります。
一方、出力側に十分な支持がない場合、過大な外部荷重が本来その荷重を受ける設計ではない部品に伝わり、カップリングの寿命や減速機の性能に影響する可能性があります。
モジュールの許容ラジアル荷重、許容アキシアル荷重、許容モーメントが用途に適していれば、出力側の軸受構造の一体化によって機械設計を簡素化できます。
電気接続とケーブル管理の簡素化
一体型関節モジュールでは、電源、通信、フィードバック用のインターフェースを、よりコンパクトなリアカバーやコネクターアセンブリーにまとめることができます。
構成によって、利用可能なインターフェースにはCAN、EtherCAT、電源接続などがあります。一部のEtherCAT仕様では、複数の関節をデイジーチェーン接続するためのIN-OUT接続にも対応しています。
分散型アーキテクチャでは、各モーターに個別の電源ケーブル、モーターエンコーダーケーブル、出力側エンコーダーケーブル、外部サーボドライブへの接続が必要になる場合があります。
関節数が増えるにつれて、ケーブルハーネスが複雑化し、コネクター数と電気系統の故障箇所となり得るポイントが増加します。
数十個の関節を持つヒューマノイドロボットでは、ケーブル配線、コネクターの取付、保守が大きなエンジニアリング課題となる場合があります。
一体型モジュールは、配線の複雑さを軽減し、多軸システムの統合を簡素化するのに役立ちます。
適用例:五指巧緻ハンド
HONPINEHPJM-RI30-40-PRO-2小型一体型関節モジュールは、五指巧緻ハンドの指駆動などの用途向けに設計されています。
ロボットの指内部のスペースは極めて限られています。独立したモーター、カップリング、ハーモニック減速機を組み合わせた従来の構成は、指の構造内に収めるのが難しい場合があります。
主要な駆動部品をコンパクトなハウジングに一体化することで、小型で多関節のロボットハンドを設計するための実用的な選択肢となります。
3. モーション制御と安全機能の向上:ドライブとエンコーダーフィードバックの一体化
デュアルエンコーダーフィードバックによる、より包括的な閉ループ制御
一部の一体型ハーモニック関節モジュールは、モーター側と出力側にそれぞれエンコーダーを備えるデュアルエンコーダー構成に対応しています。
例えば、HONPINE HPJM-2E-ECデュアルエンコーダー仕様では、次のエンコーダーを使用します。
モーター側エンコーダー:モーターの位置と速度を測定します。
出力側エンコーダー:出力フランジの実際の角度位置を測定します。
2つのフィードバック信号により、制御システムはモーター側と出力側の両方の動きを監視できます。
これは、負荷による弾性変形によって、モーター側の位置と実際の出力位置に差が生じることがあるハーモニックドライブシステムで特に有用です。
出力フランジを直接測定することで、デュアルエンコーダー構成は出力位置のフィードバック精度を高め、伝達系に起因する位置偏差の補正に役立ちます。
分散型システムで同等の機能を実現するには、モーター側と出力側の個別エンコーダー、追加配線、対応するドライブハードウェア、フィードバック・制御ロジックの開発が必要です。
デュアルエンコーダー一体型モジュールは、より標準化されたハードウェアとフィードバックのアーキテクチャを提供し、このプロセスを簡素化できます。
位置・速度・電流制御の一体化と故障保護
一体型サーボドライブは、主に次の3つの制御ループに対応できます。
位置ループ:関節の目標角度位置を制御します。
速度ループ:回転速度を調整します。
電流ループ:モーター電流を制御し、トルク調整に寄与します。
ドライブの構成によって、一体型の保護機能には次のようなものがあります。
追従誤差の検出。
過電圧・低電圧保護。
過電流保護。
温度監視・保護。
デュアルエンコーダーの整合性チェック。
EtherCAT仕様では、対応するCiA 402オブジェクトディクショナリーを通じて故障情報を取得できる場合があり、0x603Fエラーコードオブジェクトも含まれます。CANベースの仕様では、対応する通信オブジェクトを通じて故障状態を通知できる場合があります。
これらの機能を一体化することで、顧客が開発する基本的なドライブ機能や故障管理機能を削減できます。
分散型システムでは、開発者が外部サーボドライブを設定し、制御ループを調整し、必要な故障処理ロジックを実装する必要があります。
例えば、ロボット関節が機械的に拘束された場合、適切に設定された追従誤差保護機能によって異常な動きを検出し、保護動作を開始できます。適切な監視・保護がなければ、モーターの出力が継続し、ハーモニック減速機などの機械部品を損傷するおそれがあります。
回生ブレーキとエネルギー管理
ロボットの減速時、ドライブのアーキテクチャによっては、モーターが発電機として動作し、エネルギーをDCバスに回生することがあります。
一体型サーボドライブは、電力システム全体の一部として回生エネルギー処理に対応する場合があります。
ただし、複数の関節が同時に減速すると、DCバス電圧が上昇する可能性があります。そのため、システムには適切なエネルギー吸収、回生、または消費能力が必要です。
分散型多軸システムでは、個々のドライブが回生エネルギーをどのように処理するか、共有電源がDCバス電圧をどのように管理するかも検討する必要があります。
一体型関節モジュールはドライブレベルの統合を簡素化できますが、回生ブレーキには引き続き、適切なシステムレベルの電力管理と互換性のあるハードウェアが必要です。
4. エンジニアリング開発期間の短縮と統合の複雑さの軽減
モジュール統合によるロボット開発の迅速化
一体型ロボット関節モジュールは、標準化された機械インターフェースと通信プロトコルを提供することで、開発プロセスを短縮できます。
製品構成によって、対応する通信インターフェースにはCANopenやEtherCATなどがあります。
開発者は、すべての駆動部品を一から構築するのではなく、負荷構造の設計、関節の配置、ケーブル配線、ロボットのモーション制御に、より多くのリソースを集中できます。
一般的な分散型関節の開発プロセスには、次のような作業が含まれます。
モーターの選定。
ハーモニック減速機の選定。
カップリングの選定と検証。
モーター取付部とアダプターフランジの設計。
機械組立と位置合わせ。
エンコーダーの取付と校正。
サーボドライブの設定とパラメーター調整。
多軸通信とシステムの試運転。
各工程にエンジニアリングリソースが必要であり、機械組立やシステムのデバッグにはかなりの時間がかかる場合があります。
標準化された一体型関節モジュールを使用すれば、これらの作業の多くを製品が顧客に届く前に完了できます。
適用例:ヒューマノイドロボットの研究開発
ヒューマノイドロボットを開発する大学の研究チームやロボティクス系スタートアップにとって、一体型関節モジュールは試作開発の加速に役立ちます。
標準化された一体型関節を採用するプロジェクトでは、ロボットの複雑さや開発リソースにもよりますが、初期の機械・電気統合を2~3か月以内に完了できる場合があります。
同等のプロジェクトで完全な分散型駆動アーキテクチャを採用する場合、部品選定、機械設計、組立、校正、多軸システムの試運転に、さらに長い時間が必要となることがあります。
これらの期間はあくまで目安であり、実際の開発期間はプロジェクトの範囲、チームの経験、システムの複雑さによって異なります。
BOM部品点数の削減とサプライチェーンの簡素化
一体型関節モジュールは、複数の駆動部品を単一の製品ユニットに集約できます。
分散型ソリューションでは、部品表に次のような項目が含まれる場合があります。
サーボモーター。
ハーモニック減速機。
カップリング。
出力側エンコーダー。
外付けサーボドライブ。
モーター取付ブラケット。
アダプターフランジ。
ドライブハウジング。
複数のケーブルアセンブリーとコネクター。
その結果、購入、検査、保管、管理が必要な個別品目の数が増えます。
これらの部品を標準化された関節モジュールに一体化することで、メーカーは調達、在庫管理、受入品質検査を簡素化できます。
試験の標準化と製品の一貫性向上
一体型関節モジュールは、出荷前に標準化された試験を実施できます。
メーカーの試験プログラムや製品仕様によって異なりますが、検査には次のような手順が含まれる場合があります。
トルク・速度性能試験。
騒音検査。
振動試験。
エンコーダーの校正と検証。
電気安全性およびESD試験。
高温・低温試験。
機能動作試験。
分散型システムでは、組み立てた各関節の性能が、部品公差、組立精度、校正手順、作業者の経験によって左右される場合があります。
工場での組立と試験を標準化することで、こうしたばらつきを抑え、モジュール間の一貫性を高めることができます。これは、関節数の多いロボットや、設備を複数台生産する場合に特に重要です。
5. 一体型ロボット関節モジュールの用途
一体型ハーモニック関節モジュールの利点は、幅広いロボット用途に適しています。
代表的な用途には、次のようなものがあります。
ヒューマノイドロボット:コンパクトな実装、高いトルク密度、中空軸を通したケーブル配線、デュアルエンコーダーフィードバックが、多関節ロボット構造の開発を支えます。
リハビリ用外骨格:駆動部品の一体化により、関節の組立を簡素化し、よりコンパクトなウェアラブル設計を支援できます。
協働ロボット:一体型モーション制御とオプションのブレーキ構成により、コンパクトなロボットアームへの関節統合を簡素化できます。
産業用ロボットアーム:標準化された関節モジュールにより、機械・電気統合の作業負荷を軽減できます。
巧緻ロボットハンド:コンパクトな一体型モジュールは、スペースに制約のある指関節の駆動ソリューションとなります。
移動式マニピュレーター:一体型関節モジュールは、移動プラットフォームに搭載するロボットアームの機械・電気設計を簡素化できます。
適切なモジュールは、必要なトルク、速度、サイズ、重量、中空軸径、フィードバック構成、通信プロトコル、動作条件によって異なります。
6. 一体型ロボット関節モジュールは、常に分散型駆動システムより優れているのでしょうか?
一体型関節モジュールには大きな利点がありますが、あらゆるロボット設計において最適な選択肢とは限りません。
用途によっては、分散型アーキテクチャの方が適している場合もあります。
例えば、次のような場合です。
柔軟な部品選定:分散型設計では、開発者が個別の要件に合わせてモーター、減速機、ドライブをそれぞれ選定できます。
特殊な熱管理:ドライブ電子機器をモーターから分離すると、高出力または連続運転の用途によっては、熱管理が容易になる場合があります。
保守・交換方針:設計によっては、関節アセンブリー全体を交換することなく、分散型システムの個別部品を交換できます。
既存システムとの互換性:既存のロボットプラットフォームには、標準化された外付けサーボドライブをすでに使用しているものがあり、アーキテクチャ全体を変更しても十分なメリットが得られない場合があります。
特殊な動作要件:用途によっては、標準的な一体型モジュールでは対応できないカスタム機械構造、パワーエレクトロニクス、制御構成が必要になる場合があります。
したがって、トルク密度、設置スペース、熱性能、保守要件、制御アーキテクチャ、システム総コストなど、ロボット全体の設計目標に基づいて選択する必要があります。
結論:一体型ロボット関節モジュールを選ぶ企業が増えている理由
一体型ロボット関節モジュールの採用拡大は、ロボティクス分野における、個別部品の統合から標準化・モジュール化・高集積化されたモーションシステムへの移行という、より広範な傾向を反映しています。
フレームレス・トルクモーター、ハーモニック減速機、出力軸受、サーボドライブ、エンコーダーフィードバック、オプションのブレーキをコンパクトなユニットにまとめることで、一体型関節モジュールはメーカーに次のような利点をもたらします。
機械部品の点数と設置スペースを削減する。
関節の統合性を高め、ケーブル配線を簡素化する。
組立時の位置合わせや校正作業を削減する。
より包括的な閉ループモーション制御を実現する。
多軸通信とシステム統合を簡素化する。
ロボット開発期間を短縮し、サプライチェーン管理を効率化する。
ヒューマノイドロボット、外骨格、協働ロボットなどの多関節ロボットシステムでは、これらの利点により、一体型関節モジュールが従来の分散型駆動アーキテクチャに代わる有力な選択肢となります。
選択の要点は、一体型モジュールと個別部品のどちらかを単純に選ぶことではありません。ロボットの性能要件、開発リソース、長期的な生産目標に最も適した関節アーキテクチャを選ぶことです。
続きを読む
HONPINEのストーリーおよび精密駆動に関連する業界動向についてさらに詳しくご覧ください。
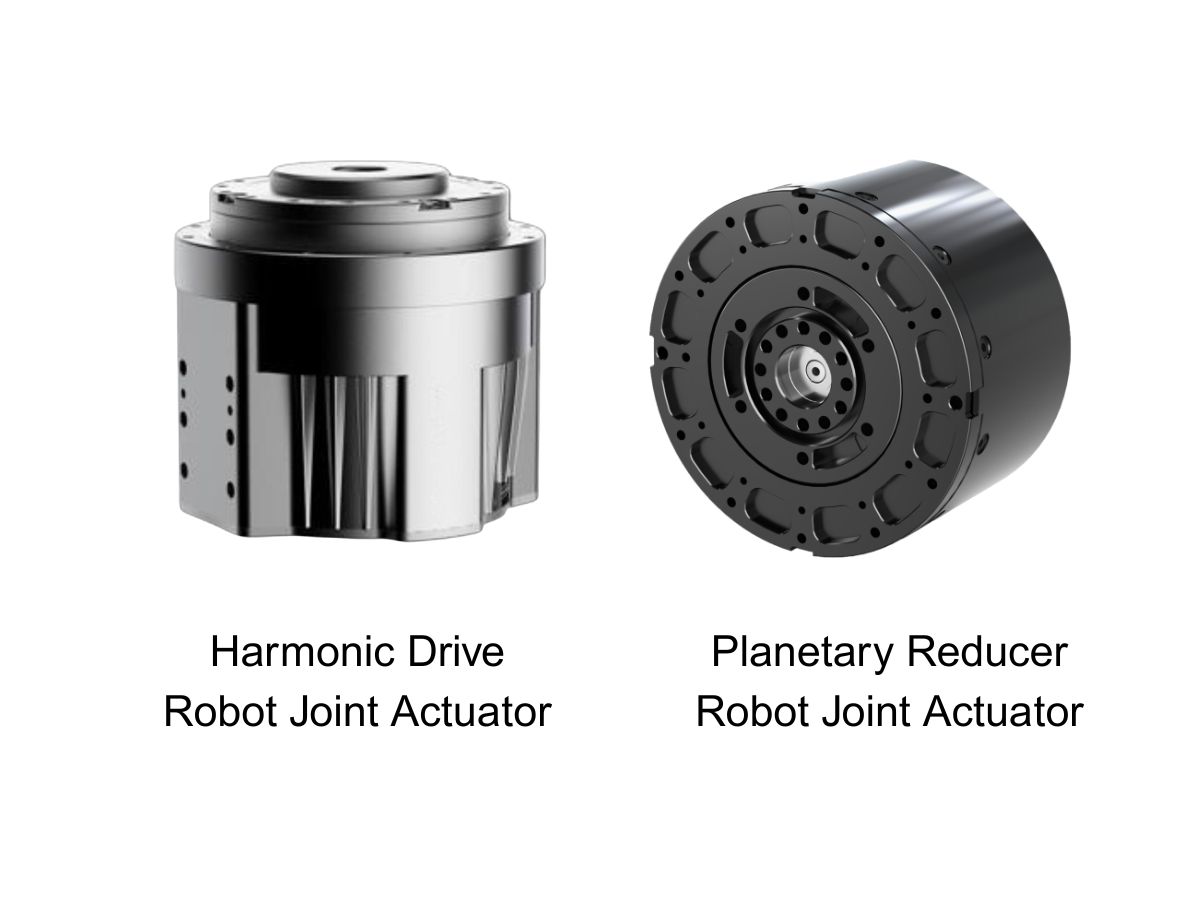
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
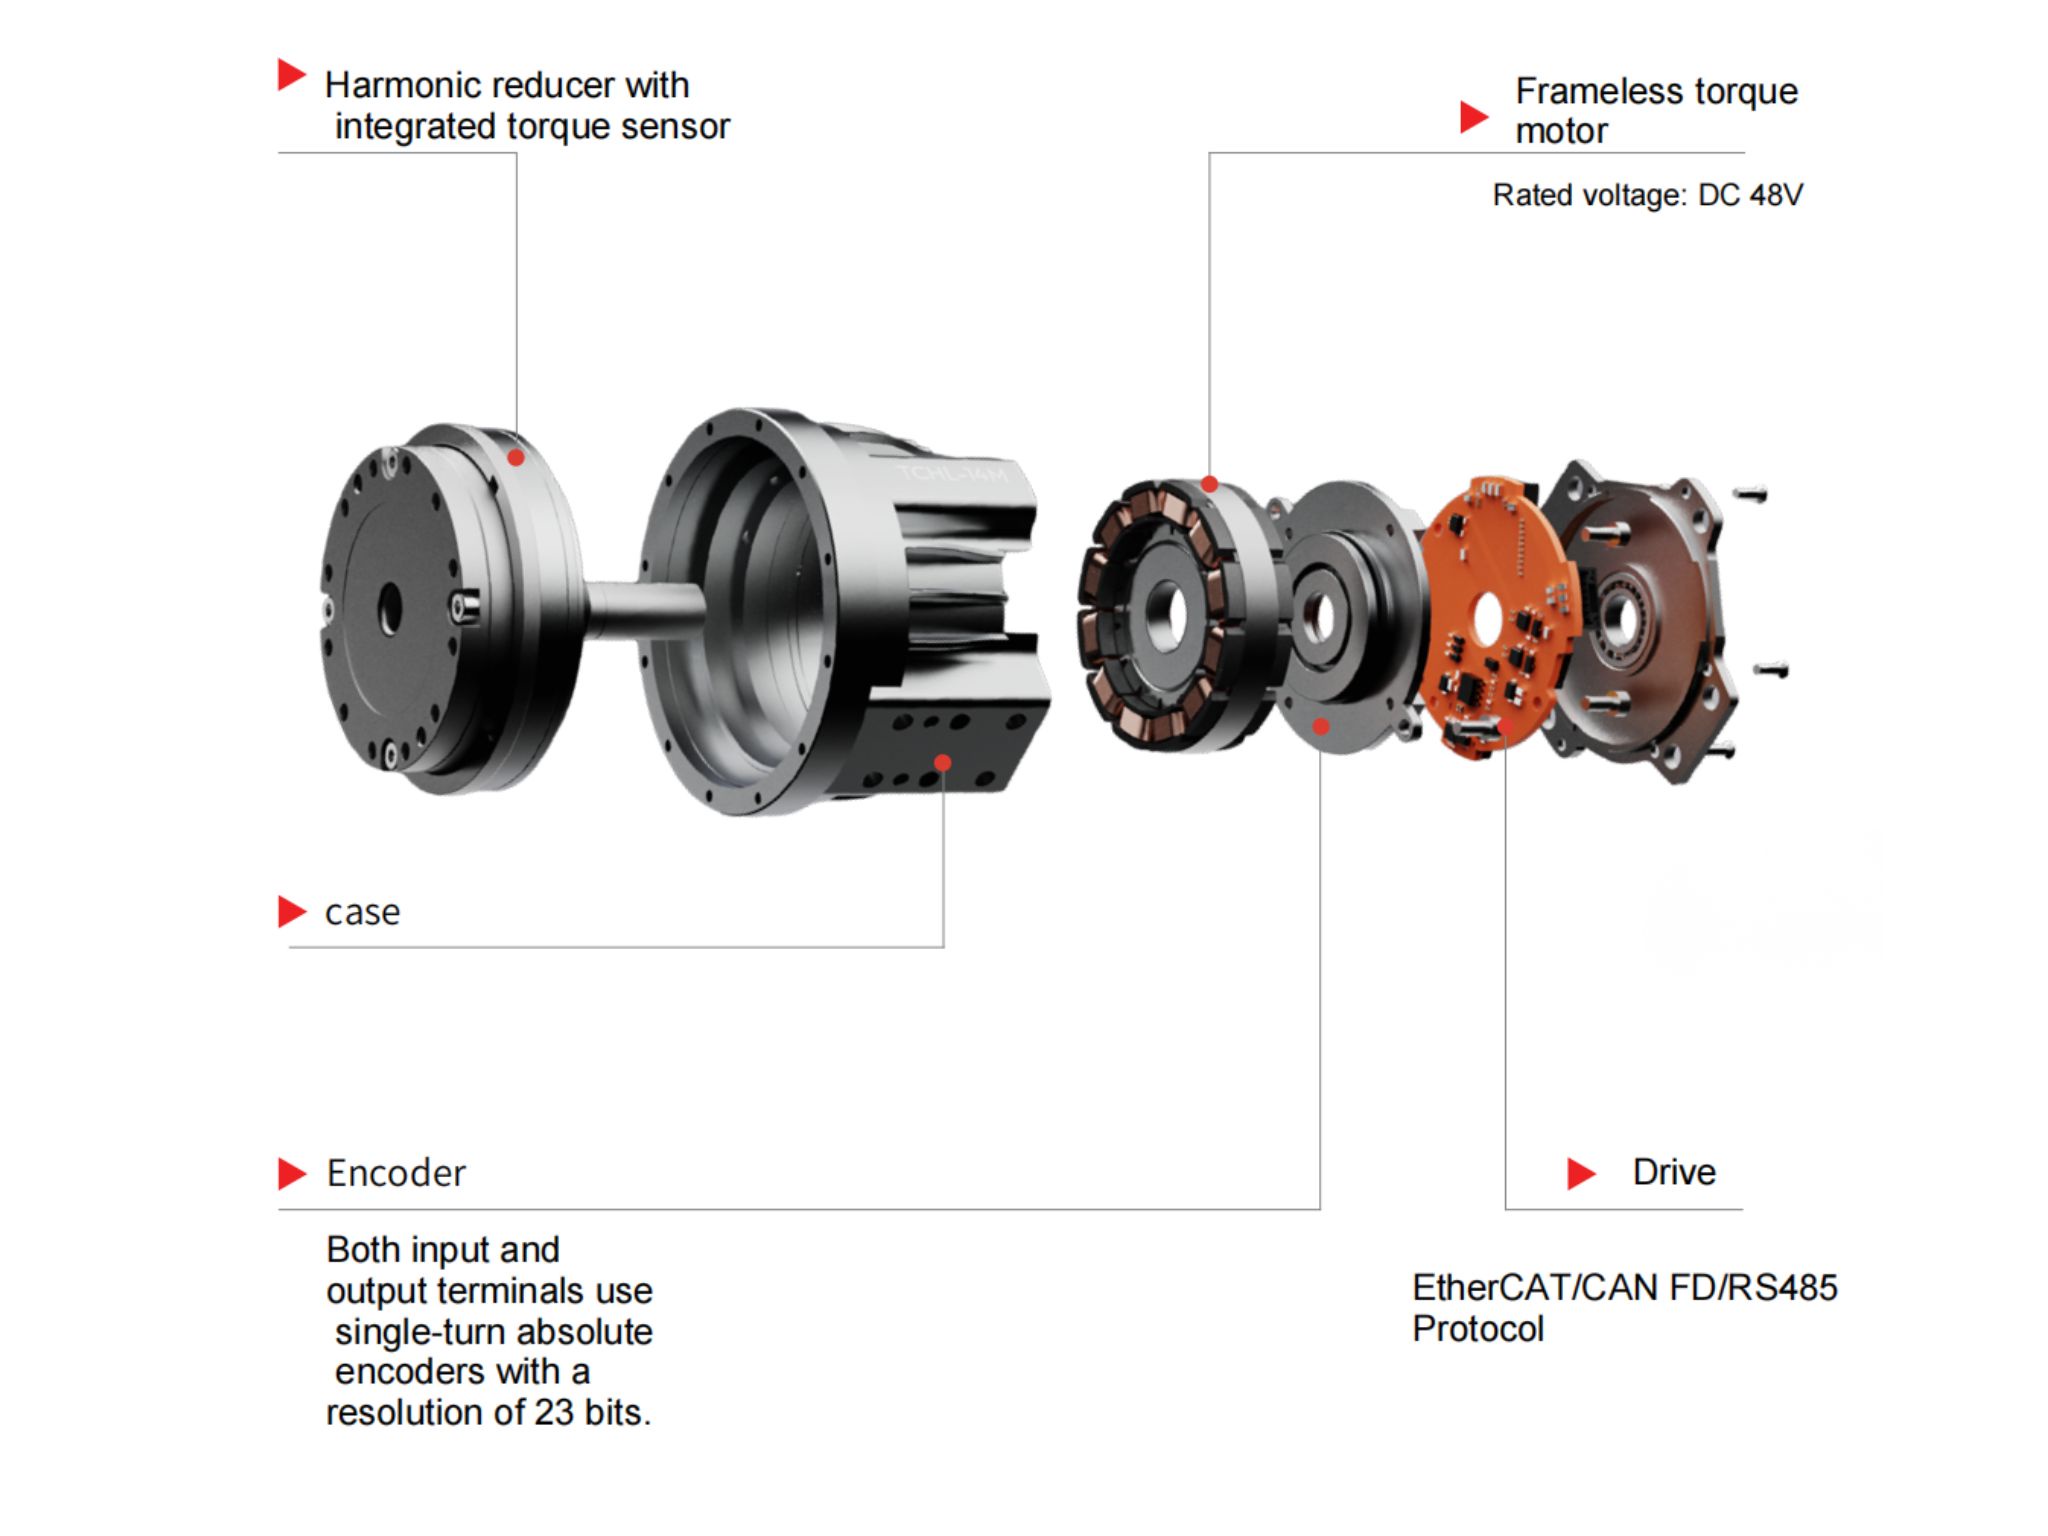
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 なぜ高性能ヒューマノイドロボットの価格を下げることはそれほど難しいのでしょうか?そして、なぜハーモニック関節モジュールは依然として代替不可能なのでしょうか?中核的理由は、避けることのできない1つの要件にあります:高い自由度。
高い DOF はヒューマノイドロボットに不可欠であり、これにより高調波関節モジュールがシステム総価値に占める割合が一貫して高くなります。 HONPINEハーモニックサーボアクチュエータが医療ロボティクスを変革している理由医療ロボットは、医療分野で使用される自動化ロボットシステムであり、診断、手術、リハビリテーション、患者ケア、および補助治療の実施において、医師、看護師、その他の医療機器を支援、強化、または代替するために用いられます。これらは、ロボティクス、人工知能、センシング技術、メカトロニクス、およびコンピュータ制御システムを統合し、医療の精度、効率、安全性、および患者全体の体験を向上させます。この記事では、HONPINEハーモニックサーボアクチュエータが医療ロボティクスに非常に適している理由を説明します。
 Harmonic Drive Systems VS Nabtesco VS HONPINE ハーモニックドライブモーター統合型ハーモニック関節モーターは、モーター、減速機、エンコーダ、センサー、その他の主要部品を1つのモジュール / アクチュエータに統合した、高度に集積化された高性能なロボット関節用ソリューションです。ロボットに強力な駆動能力と精密なモーションコントロールを提供します。ヒューマノイドロボットの動作の「心臓」と見なされ、各関節に搭載されてその動きを制御し、ロボット全体の性能を直接左右します。したがって、信頼性の高いハーモニック関節モーターを選定することは、ヒューマノイドロボットの開発にとって極めて重要です。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 HONPINEハーモニックドライブ減速機, RV減速機, 遊星減速機がヒューマノイドロボットの発展を支援ヒューマノイドロボットは、研究室で能力を実証する段階から、幅広い産業用途へと進化しています。軽量材料、身体性知能、自律バッテリー交換技術に牽引された生産性革命が、世界中の工場、病院、家庭で起こっています。ヒューマノイドロボットの"関節革命"が進行中です。ヒューマノイドロボットは数千の部品で構成され、その中でもアクチュエーターは最も重要な可動部品として、ロボットの"関節と筋肉"と呼ばれています。ハーモニックドライブ減速機は、その高精度とコンパクトなサイズにより、回転関節に広く使用されています。
 なぜハーモニックドライブモーターは外骨格ロボットに最適な選択なのでしょうか?外骨格は通常、ハーモニックドライブモーター、センサー、およびセンシング、制御、情報処理、データフュージョン、モバイルコンピューティング技術を統合するその他のコンポーネントを組み込んでいます。これらのシステムは、人間の感覚機能および運動機能をロボットのトルク伝達および制御システムと同期させ、身体能力を強化したり、医療リハビリテーションを提供したりする役割を果たします。最先端の破壊的技術として、外骨格は軍事用途と医療用途の両方において重要な戦略的意義を持っています。ハーモニックドライブ減速機が提供する高トルク密度と高精度制御により、外骨格ロボットにとって最適なソリューションとなっています。
 川崎重工、CORLEOロボットホースを発表:ハーモニックドライブ減速機が重要な役割を果たす川崎重工は、水上走行、跳躍、走行、そしてダイナミックなポーズを取ることができる高い機動性を備えたロボットホース「CORLEO」を発表しました。過酷な地形を攻略するために設計されたCORLEOの脚部運動システムは、各脚に独立駆動モジュール / アクチュエータを採用し、卓越した安定性と衝撃吸収性を実現しています。後脚は前脚から独立して作動するため、ライダーのバランスを保ちながら、階段や凹凸のある地面でも荒れた路面を滑らかに移動できます。
 一体型ロボット関節モジュールを選ぶ企業が増えているのはなぜ?一体型ロボット関節モジュールは、モーター、ハーモニック減速機、サーボドライブ、エンコーダー、出力軸受をコンパクトなユニットに統合したものです。本記事では、一体型と分散型の駆動アーキテクチャを比較し、トルク密度、機械的信頼性、モーション制御、開発効率、実際のロボット用途における違いを解説します。
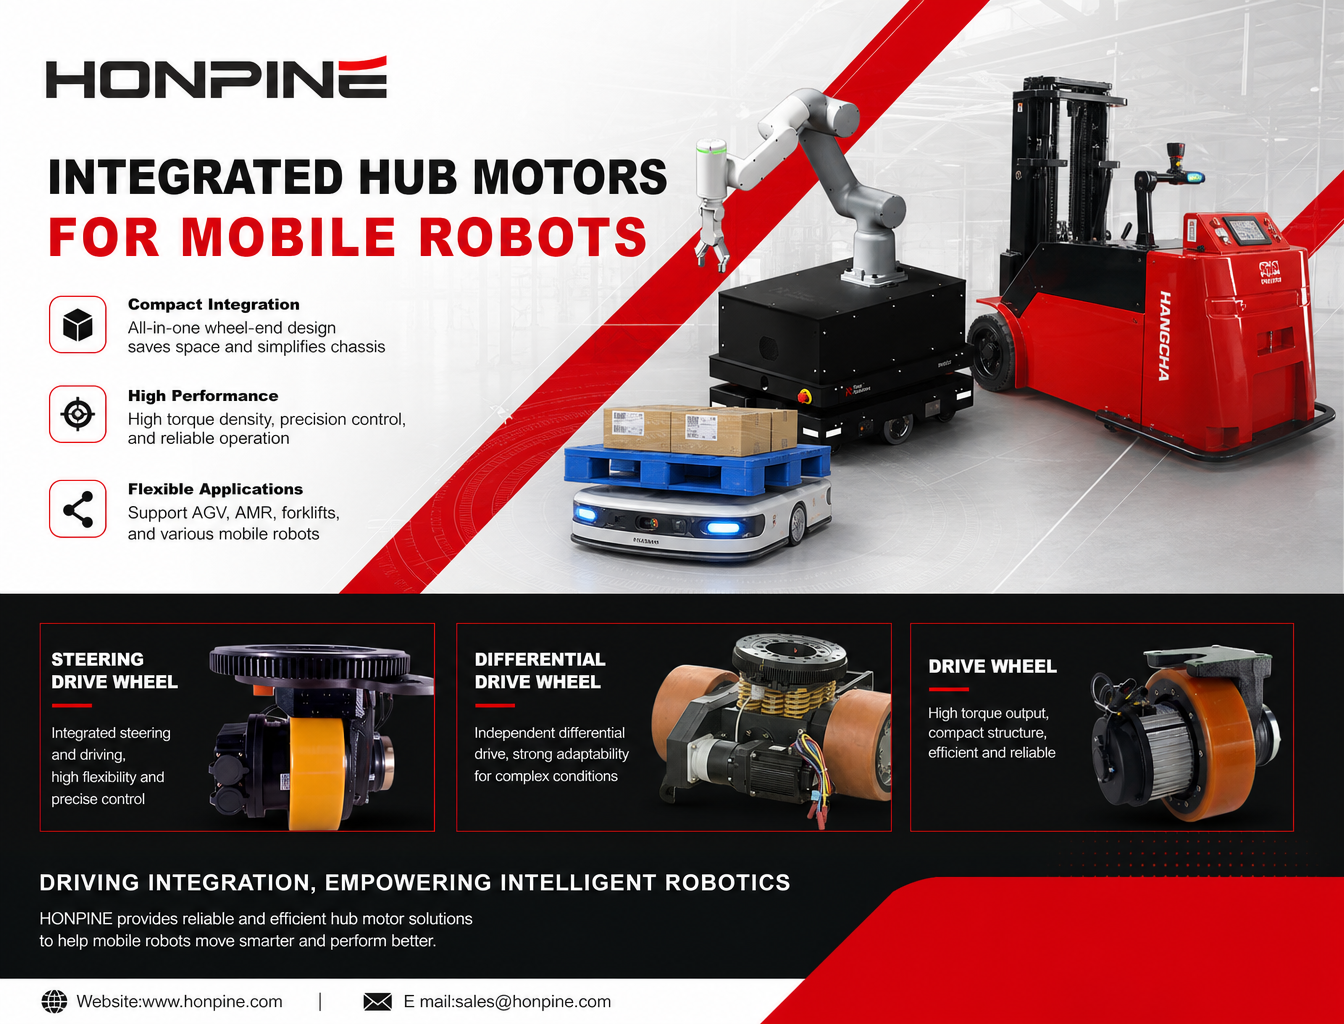
 なぜ、従来の駆動システムから一体型ハブサーボモーターへ移行するロボットが増えているのでしょうか?移動ロボットが自律走行、柔軟な動作、そしてますます複雑化する作業環境に対応するにつれ、従来の分散型駆動システムは新たな課題に直面しています。モーター、ギアボックス、カップリング、伝動部品を個別に配置すると、シャーシが複雑になり、設置スペースも限られる可能性があります。そのため、一体型ハブサーボモーターを採用するロボットメーカーが増えています。主要な駆動部品をコンパクトなホイールエンドユニットに一体化することで、ハブモーターは駆動系の統合、モーション制御、シャーシ設計の向上に新たな可能性をもたらします。本記事では、移動ロボットに求められる主な性能要件を紹介し、一体型ハブモーターの利点を説明するとともに、HONPINEのDrive Wheels、Steering Drive Wheels、Differential Drive WheelsがさまざまなAGVおよびAMR用途をどのように支えるかを解説します。


ダブルクリック
当社は harmonic drive reducer,planetary reducer,robot joint motor,robot rotary actuators,RV gear reducer,robot end effector,dexterous robot hand を提供しています
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 一体型ロボット関節モジュールを選ぶ企業が増えているのはなぜ?一体型ロボット関節モジュールは、モーター、ハーモニック減速機、サーボドライブ、エンコーダー、出力軸受をコンパクトなユニットに統合したものです。本記事では、一体型と分散型の駆動アーキテクチャを比較し、トルク密度、機械的信頼性、モーション制御、開発効率、実際のロボット用途における違いを解説します。
 なぜ、従来の駆動システムから一体型ハブサーボモーターへ移行するロボットが増えているのでしょうか?移動ロボットが自律走行、柔軟な動作、そしてますます複雑化する作業環境に対応するにつれ、従来の分散型駆動システムは新たな課題に直面しています。モーター、ギアボックス、カップリング、伝動部品を個別に配置すると、シャーシが複雑になり、設置スペースも限られる可能性があります。そのため、一体型ハブサーボモーターを採用するロボットメーカーが増えています。主要な駆動部品をコンパクトなホイールエンドユニットに一体化することで、ハブモーターは駆動系の統合、モーション制御、シャーシ設計の向上に新たな可能性をもたらします。本記事では、移動ロボットに求められる主な性能要件を紹介し、一体型ハブモーターの利点を説明するとともに、HONPINEのDrive Wheels、Steering Drive Wheels、Differential Drive WheelsがさまざまなAGVおよびAMR用途をどのように支えるかを解説します。
 ハーモニック減速機やRV減速機のフランジは、単なる機械的な取り付け部品ではないのはなぜでしょうか?ハーモニック減速機やRV減速機のフランジは、単なる取り付け部ではありません。位置合わせの精度、荷重伝達、構造剛性、シール性能において重要な役割を果たします。フランジの設計や取り付けにわずかな誤差があるだけでも、歯車のかみ合い、軸受の寿命、精密モーションシステム全体の信頼性に影響することがあります。この記事では、HONPINEのテクニカルディレクターであるTheodore Liが、減速機フランジの主なエンジニアリング上の機能と、精密伝動システムの設計・設置において慎重な検討が必要な理由を解説します。
 2026年、ロボットアームやEmbodied AI向けのハーモニックジョイントモジュールをメーカーはどのようにアップグレードすべきか?ロボットシステムのアップグレードを計画するエンジニアにとって、適切なジョイントモジュールは単一の仕様だけで決まるものではありません。EtherCAT同期、出力側位置フィードバック、リアルタイムトルク測定、連続トルク性能、統合安全機能が連携し、アプリケーションの要求を満たす必要があります。これらの要素を一体的な電気機械システムとして評価することで、メーカーはジョイントモジュールの選定、統合、長期性能について、より的確な判断を下せます。
 高精度自動化設備において、遊星ギアボックスはどのように回転速度を下げ、トルクを高めるのか?高精度自動化設備において、遊星ギアボックスはどのように回転速度を下げながらトルクを高めるのでしょうか?遊星ギアボックスは、太陽歯車、複数の遊星歯車、内歯車を組み合わせることで、制御された動作と安定したトルク出力が求められる用途に、コンパクトで効率的な動力伝達を実現します。産業用ロボットやCNC工作機械から自動組立システムまで、適切なギアボックスを選定するには、減速比を選ぶだけでは不十分です。このガイドでは、遊星ギアボックスの仕組み、主な利点、一般的な用途、実用的な選定ポイントを解説し、エンジニアが適切な伝動ソリューションを見極めるための情報を紹介します。
 協働ロボットには、T型とストレート型のどちらのハーモニックジョイントモジュールを選ぶべきでしょうか?コンパクトで高性能な協働ロボットを設計するうえで、適切なハーモニックジョイントモジュールの選定は欠かせません。TCHLストレート型とHTS T型のどちらを使用すべきでしょうか?どちらの構成もロボットの精密な動作を実現できますが、出力フランジの形状が異なるため、設置スペース、リンクの接続、ケーブルの配線、機械的な組み込みに影響します。本ガイドでは、HONPINEのテクニカルディレクターであるTheodore Liが、2つの設計の主な違い、それぞれの利点と制約、協働ロボットアームに最適な構成の選び方を解説します。
 ヒューマノイドロボット向けハーモニック関節アクチュエータの総合ソリューション:HPJMシリーズ選定ガイドヒューマノイドロボット向けハーモニック関節アクチュエータの選定ガイドです。手首、肘、肩、腰、股関節、膝、足首の各関節に対応するHONPINE HPJMモデルを紹介し、トルク容量、減速比、動的応答、保持ブレーキ構成について実用的な選定ポイントを解説します。
 省スペースが求められる産業用自動化設備にハーモニックドライブアクチュエータが最適な理由現代の産業用自動化では、設置スペースの制約により機械設計が難しくなることがよくあります。ハーモニックドライブアクチュエータは、主要な駆動部品を1つのユニットに統合することで、コンパクトなモーションコントロールソリューションを実現します。高い減速比、簡素化された機械構造、柔軟な取り付け方法により、装置メーカーは必要なスペースを削減し、組み立てを簡素化して、内部レイアウトを最適化できます。この記事では、統合型ハーモニックドライブアクチュエータが産業用自動化設備の省スペース設計をどのように支えるか、4つの方法を紹介します。