








ハーモニックドライブアクチュエータの精度:4つのレベルで評価すべき理由
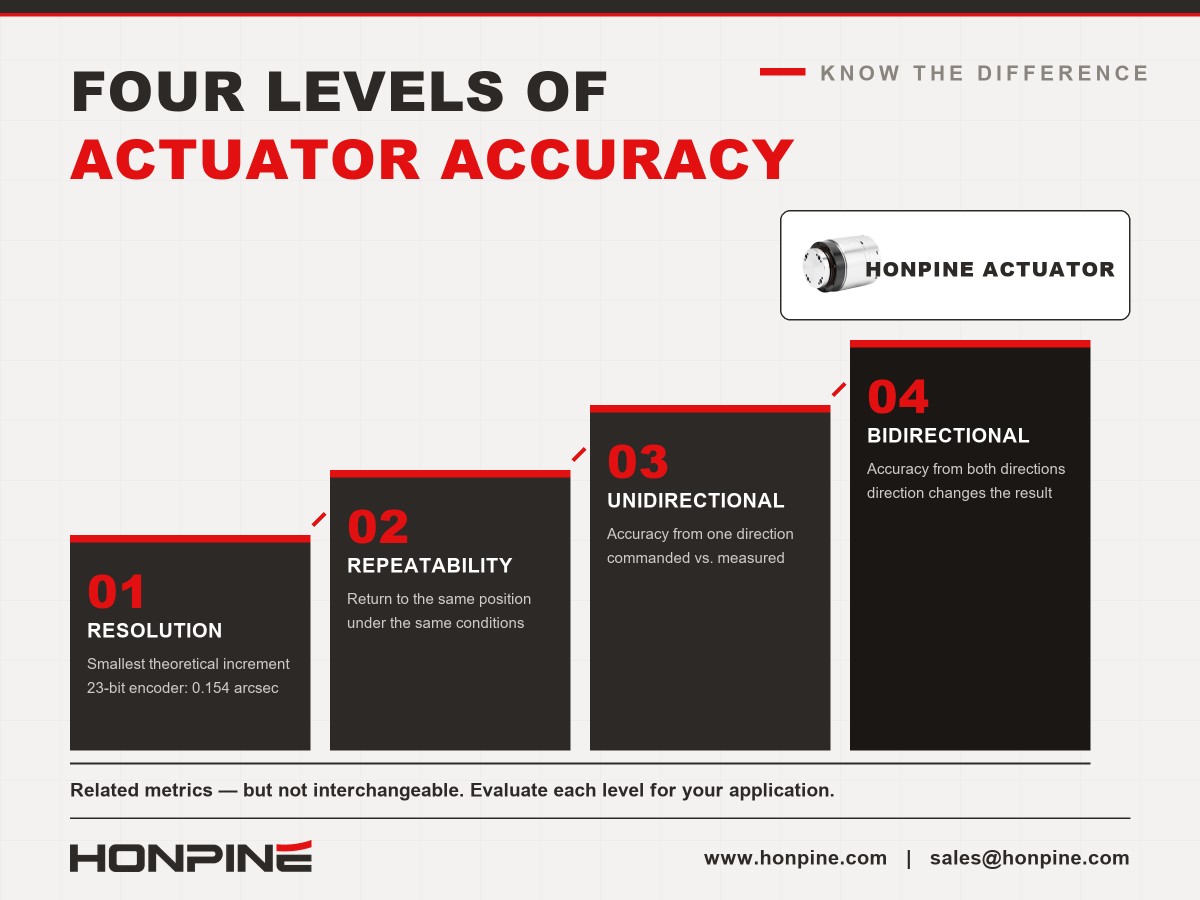
ハーモニックドライブアクチュエータの精度は、動作を表すために複数の異なる性能指標が使われるため、誤解されることがよくあります。エンコーダ分解能、繰り返し位置決め精度、一方向位置決め精度、双方向位置決め精度は相互に関連していますが、同じものではありません。
たとえば、高分解能エンコーダは非常に細かい測定刻みを提供できますが、アクチュエータの出力軸が同じレベルの絶対位置決め精度を実現できるという意味ではありません。機械的な伝達誤差、構造のたわみ、ベアリングの特性、エンコーダの構成、制御パラメータは、すべて最終的な結果に影響します。
ハーモニックロータリーアクチュエータを選定するエンジニアにとって、この4つの精度指標を理解することは、単一の仕様だけを基準に性能を過大評価するのを防ぐうえで役立ちます。
1. 分解能:理論上の測定刻みはどれほど小さいか?
分解能は、測定システムまたは制御システムが検出または指令できる最小の刻みを表します。ロータリーアクチュエータでは、エンコーダ分解能を指すことがよくあります。
23ビットのシングルターンエンコーダを搭載したロータリーアクチュエータを考えてみましょう。このエンコーダは、1回転を理論上約839万カウントに分割します。エンコーダ軸における角度刻みは約0.154秒角です。
このエンコーダを、減速比101:1のハーモニックドライブアクチュエータのモータ側に取り付けた場合、理想的な伝達比であり、追加の量子化や処理上の制限がないと仮定すると、出力側の理論上の刻みは約0.0015秒角となります。
これらの数値は優れた性能に見えるかもしれませんが、アクチュエータの実際の位置決め精度として解釈すべきではありません。
エンコーダは、取り付け位置における角度変位を測定します。アクチュエータ全体には、伝達誤差、弾性変形、摩擦などの偏差を生じさせる機械部品も含まれています。出力側エンコーダの構成、フィードバック方式、コントローラ、測定方法も、実際の結果に影響します。
要点:分解能は、測定または指令の刻みの細かさを表します。それだけでアクチュエータの出力位置精度が決まるわけではありません。
2. 繰り返し位置決め精度:アクチュエータは同じ位置に戻れるか?
繰り返し位置決め精度は、規定条件下で同じ位置決め動作を繰り返したとき、アクチュエータがどれほど近い位置に戻るかを表します。
産業用オートメーションでは、装置が数千回、あるいは数百万回にわたって同じ動作サイクルを繰り返すことがあるため、繰り返し位置決め精度は特に有用な仕様の一つです。
ただし、繰り返し位置決め精度は、定められた試験条件のもとで評価する必要があります。試験方向、負荷、速度、温度、取り付け剛性、制御設定、測定方法はいずれも結果に影響します。そのため、製品を比較する前に、メーカーが公表値をどのように測定したか確認することが重要です。
実用的な用途で繰り返し位置決め精度が重要な理由
繰り返し位置決め精度は、ロータリーインデックス、反復検査、ディスペンス、ねじ締め、部品搬送などの用途で特に重要です。アクチュエータが一貫した位置に繰り返し到達できれば、既知の系統オフセットを校正によって補正できる場合があります。
ただし、繰り返し位置決め精度が良好でも、絶対位置決め精度が高いとは限りません。アクチュエータは毎回ほぼ同じ位置に戻りながら、目標位置からわずかにずれたところで一貫して停止することがあります。
≤10秒角などの仕様を評価する際は、該当するモデル、動作条件、試験方法、さらにその数値が一方向または双方向の繰り返し位置決め精度を示すのかを確認してください。
3. 一方向位置決め精度:実際の位置は目標にどれほど近いか?
一方向位置決め精度は、指定された方向から目標位置に接近したときの、指令位置と測定位置との偏差を表します。
繰り返し動作間の一貫性を評価する繰り返し位置決め精度とは異なり、位置決め精度には指令位置と実際の位置との系統的な偏差も反映されます。
ハーモニックドライブアクチュエータの位置決め誤差は、伝達特性、機械的変形、製造公差、組み立て条件、制御システムの影響を受けます。回転中に周期誤差が生じる場合もあります。その大きさやパターンは、具体的な設計や動作条件によって異なります。
誤差補正によって位置決め精度を向上できるか?
システムによっては、測定した誤差マップや補正テーブルを使って、繰り返し発生する系統誤差を低減できます。コントローラは、指令位置と実際の位置との測定された関係を用いて補正を適用できます。
ただし、補正によってすべての位置決め誤差を自動的に解消できるわけではありません。その効果は、誤差パターンの安定性、測定品質、コントローラの能力、動作負荷、温度、その他の条件によって異なります。方向、負荷、時間によって変化する誤差は、完全な補正がより難しい場合があります。
そのため、メーカーの一方向位置決め精度仕様、補正後のシステム結果、完成機械全体の位置決め性能を区別する必要があります。
4. 双方向位置決め精度:接近方向によって結果は変わるか?
双方向位置決め精度は、両方向から目標位置に接近した場合の位置決め性能を評価します。アクチュエータが頻繁に方向転換する用途や、目標のどちら側からでも正確に位置決めする必要がある用途で重要です。
機械的な伝達挙動、摩擦、弾性変形、方向依存の誤差により、接近方向によって測定位置が異なることがあります。実際の影響は、アクチュエータの設計、制御方式、負荷、試験手順によって異なります。
双方向位置決め精度が一方向位置決め精度と同じであると想定してはいけません。公表仕様に両方向が含まれているか、またメーカーが結果をどのように定義・測定しているかを確認してください。
ロータリーインデックス、スキャン、検査など、頻繁に反転する用途では、この指標が特に重要になる場合があります。代表的な動作条件でアクチュエータを試験することで、性能が用途の要件を満たすかどうかを確認できます。
HONPINEハーモニックロータリーアクチュエータの仕様
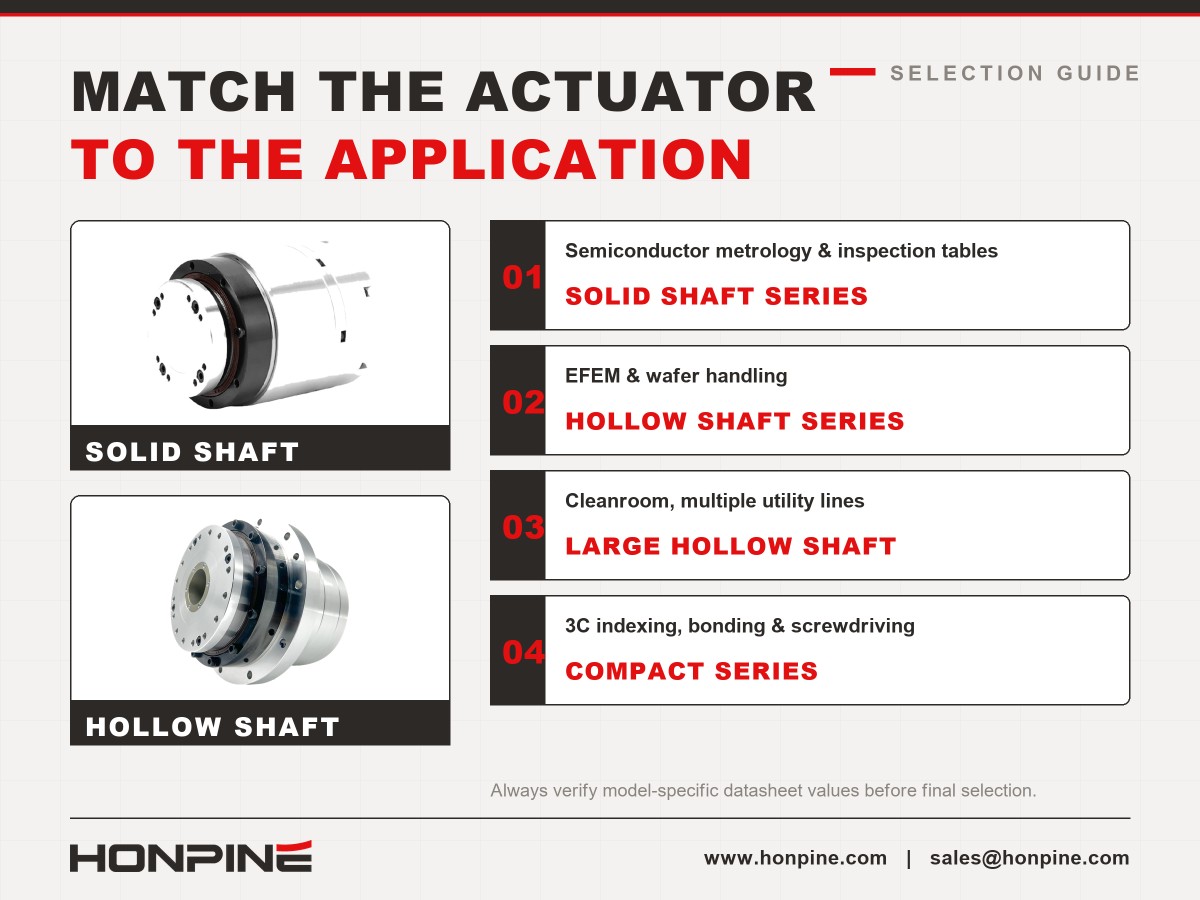
HONPINEは、中実軸構成と中空軸構成の外部ドライバ型ハーモニックロータリーアクチュエータを提供しています。各構成は、構造的な支持、軸を通したケーブル配線、オートメーション設備への組み込みなど、異なる設置要件に対応します。
次の表は、選定したモデル範囲と公表仕様をまとめたものです。正確な性能はモデルと構成によって異なるため、最終選定前に該当するデータシートを確認してください。
仕様を比較する際は、繰り返し位置決め精度と一方向位置決め精度を同等の値として扱わないでください。これらは異なる性能特性を表すため、機械の実際の要件に照らして評価する必要があります。
エンコーダ分解能も、出力精度の測定値の代わりとしてではなく、フィードバックシステムと制御システム全体の一部として評価してください。
精密オートメーションで10秒角が重要となる理由
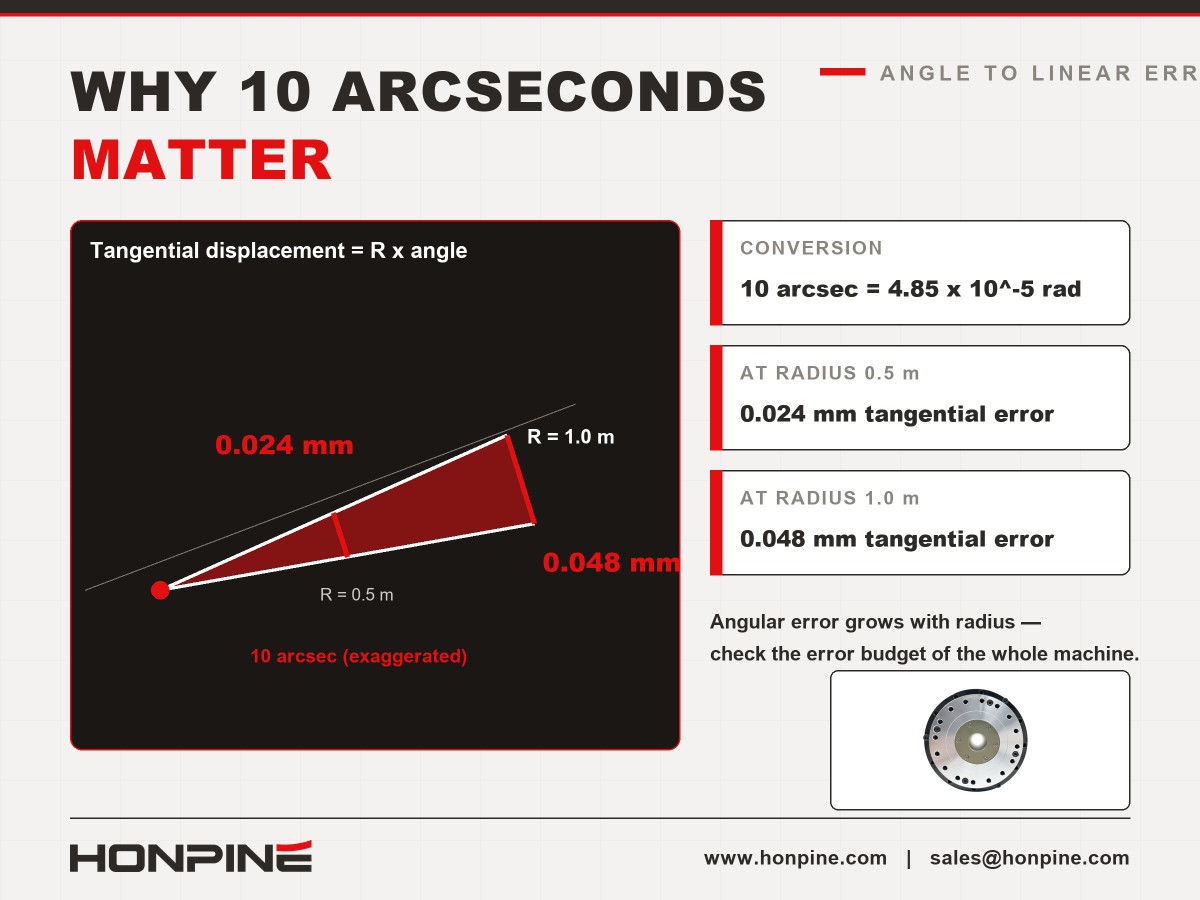
10秒角は小さな角変位ですが、実用上の重要性は、回転軸から位置決め誤差が問題となる点までの距離によって異なります。
10秒角は約4.85 × 10⁻⁵ラジアンです。回転軸から0.5 m離れた点では、接線方向の変位は約0.024 mmに相当します。半径が1 mの場合、対応する変位は約0.048 mmです。
これらの計算は、角度誤差がどのように直線変位に換算されるかを示すものです。構造たわみ、取り付け誤差、校正、熱影響、その他の誤差要因も影響するため、機械全体の精度を保証するものではありません。
半導体装置および計測用途
半導体装置では、ウェハ搬送、検査、位置合わせなどの自動化プロセスにおいて、精密な回転位置決めが求められることがあります。こうしたシステムでは、機構全体の精度と繰り返し位置決め精度の要件と併せて、アクチュエータの性能を検討する必要があります。
計測用および検査用のロータリーテーブルでは、位置決め要件が特に厳しい場合があります。エンジニアは、アクチュエータの繰り返し位置決め精度と位置決め精度だけでなく、出力剛性、振れ、取り付け形状、振動、熱安定性、測定システムも評価してください。
EFEMおよび真空ロボット用途
装置前面モジュール(EFEM)や半導体搬送システムでは、ケーブル、真空配管、空圧配管、その他のユーティリティ用のスペースを確保できるコンパクトなロータリーアクチュエータが求められることがあります。
中空軸ハーモニックロータリーアクチュエータを使用すると、回転軸を通した配線が簡素化される場合があります。モデルによっては、より大きな貫通穴によってケーブルの混雑を軽減し、装置への組み込みを容易にできます。
環境要件も慎重に確認してください。IP65保護またはカスタムのIP67構成が適する設置環境もありますが、必要な保護等級は実際のアクチュエータとコネクタについて確認する必要があります。真空環境では、潤滑剤のアウトガス、材料の適合性、動作条件を、アクチュエータの一般仕様から推測するのではなく、メーカーと確認してください。
3Cオートメーションにおけるハーモニックロータリーアクチュエータの活用
コンピュータ、通信機器、民生用電子機器を含む3C製造では、ロータリーアクチュエータがインデックステーブル、ボンディング装置、ディスペンス装置、ねじ締めステーション、精密組立ラインなどに使用されることがあります。
適切な精度レベルは、工程公差、回転軸から作業点までの距離、治具設計、機械全体の誤差予算によって異なります。
たとえば、半径0.5 mにおける直線公差±0.05 mmは、角度位置決め誤差のみを誤差要因と仮定した場合、約20.6秒角の角度公差に相当します。同じ半径では、10秒角の角度誤差は約0.024 mmの接線方向変位に相当します。
この比較は、システム設計の一部としてアクチュエータ仕様が適切かどうかを評価するうえで役立ちます。ただし、他の誤差要因が利用可能な誤差予算の一部を消費する可能性があるため、機械レベルの公差を保証するものではありません。
ドライバ外部設置方式は、ドライブ電子機器を制御盤に設置する必要がある場合や、機械の電気的・熱的なレイアウト上、ドライバをアクチュエータから分離するほうが適している場合にも有用です。ただし、外部ドライバ方式とドライバ内蔵方式は、実際のモータ性能、伝達特性、制御帯域幅、冷却条件、設置上の制約、システム全体の要件に基づいて比較してください。どちらの方式も、あらゆる用途で本質的に優れているわけではありません。
用途に適したHONPINEアクチュエータの選び方
選定は、単一のエンコーダ数値や精度値ではなく、必要な出力性能と機械的インターフェースから始めてください。
半導体計測・検査用ロータリーテーブル
精密ロータリーテーブルでは、位置決め精度、繰り返し位置決め精度、ねじり剛性、振れ、熱挙動、取り付け構造の剛性を評価してください。特定の機械的インターフェースや支持方式を優先する設計には、中実軸構成が適する場合があります。選定モデルの仕様がシステムの誤差予算を満たすか確認してください。
EFEMおよび真空搬送システム
EFEMやウェハ搬送用途では、中空軸アクチュエータを使うと回転軸を通してケーブルやユーティリティを配線しやすくなる場合があります。実際の配線要件に応じて穴径を選定するとともに、負荷、剛性、位置決め性能、環境適合性、設置スペースも確認してください。
複数のユーティリティ配管が必要なクリーンルームシステム
複数のケーブル、空圧配管、その他の配管を回転軸に通す必要がある場合、大径中空軸構成によって組み込みが簡素化されることがあります。各モデルについて、有効貫通穴径、アクチュエータ外形寸法、取り付けインターフェース、内部配線に利用できるスペースを比較してください。
3C向けロータリーインデックス、ボンディング、ねじ締め
3Cオートメーションでは、工程公差、サイクルタイム、可搬質量、回転慣性、必要な繰り返し位置決め精度に基づいてアクチュエータを選定してください。工程の公差が比較的広い場合は、より経済的なモデルで十分なことがあります。作業点が回転軸から遠い場合や工程公差が厳しい場合は、角度誤差予算を慎重に評価してください。
約5秒角の位置決め精度が必要な用途
約5秒角の位置決め精度が必要な用途では、一般則だけを根拠に伝達方式を選定しないでください。モデル固有の試験データを請求し、試験条件、出力の測定方法、負荷、制御構成、補正方式を確認してください。
測定された性能、剛性、動特性が用途により適合する場合は、高精度遊星アクチュエータや別の伝達方式も評価対象となります。最終的な判断は、伝達方式の分類だけでなく、検証済みの仕様とシステムレベルの試験に基づいて行ってください。
結論:精度はシステム全体の性能として評価する
ハーモニックドライブアクチュエータの精度をエンコーダ分解能だけで判断すべきではありません。分解能は測定刻みの細かさを表し、繰り返し位置決め精度は反復動作間の一貫性を表します。一方向位置決め精度は一方向から接近した場合の偏差を表し、双方向位置決め精度は両方向からの位置決めを考慮します。
半導体装置、EFEMシステム、3Cオートメーションでは、機械の精度要件、機械的制約、動作環境に検証済みの性能が適合するアクチュエータが最適です。
HONPINEハーモニックロータリーアクチュエータを比較する際は、正確なモデルと構成の仕様を確認し、フィードバックシステム、コントローラ、取り付け構造、実際の動作条件と併せて評価してください。この方法は、単一の代表的な精度値だけに頼るよりも、アクチュエータ選定の信頼性を高めます。
続きを読む
HONPINEのストーリーおよび精密駆動に関連する業界動向についてさらに詳しくご覧ください。
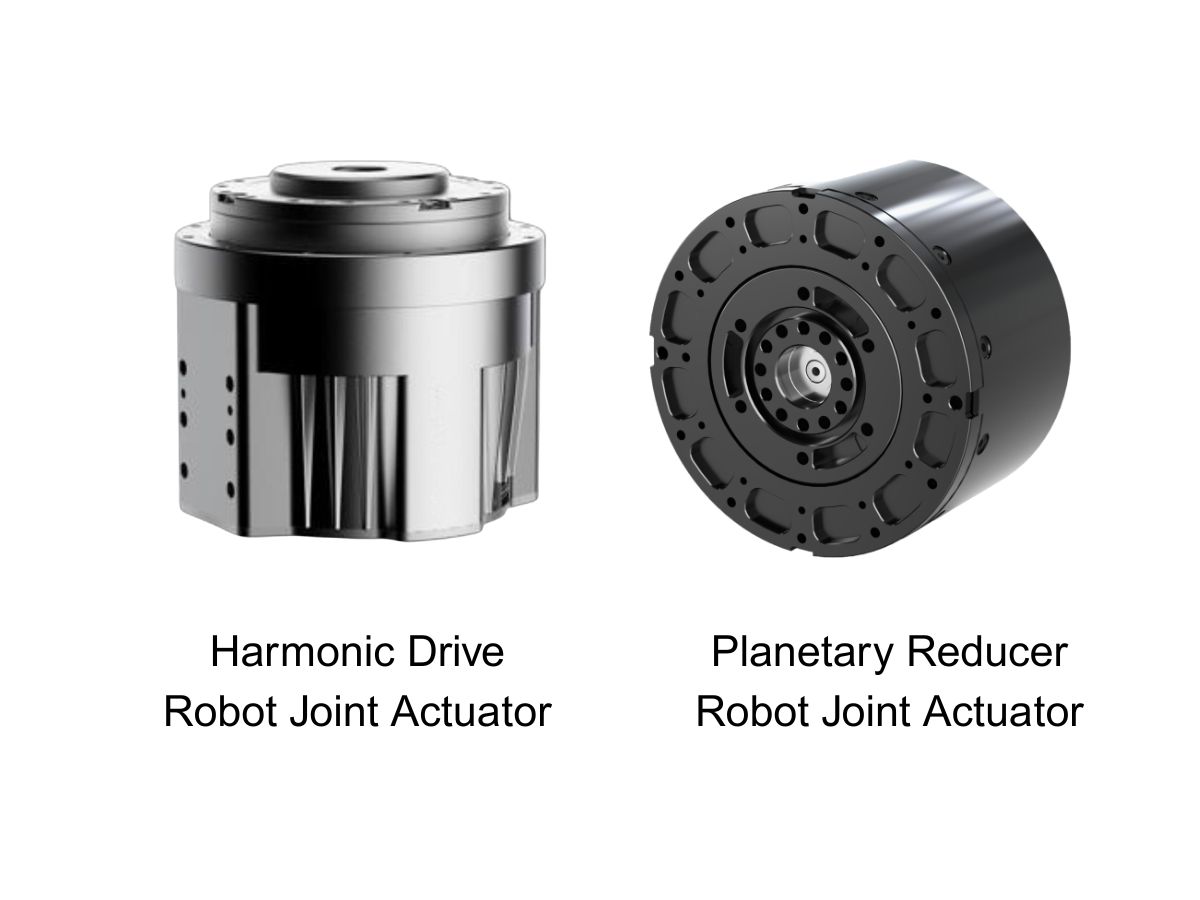
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
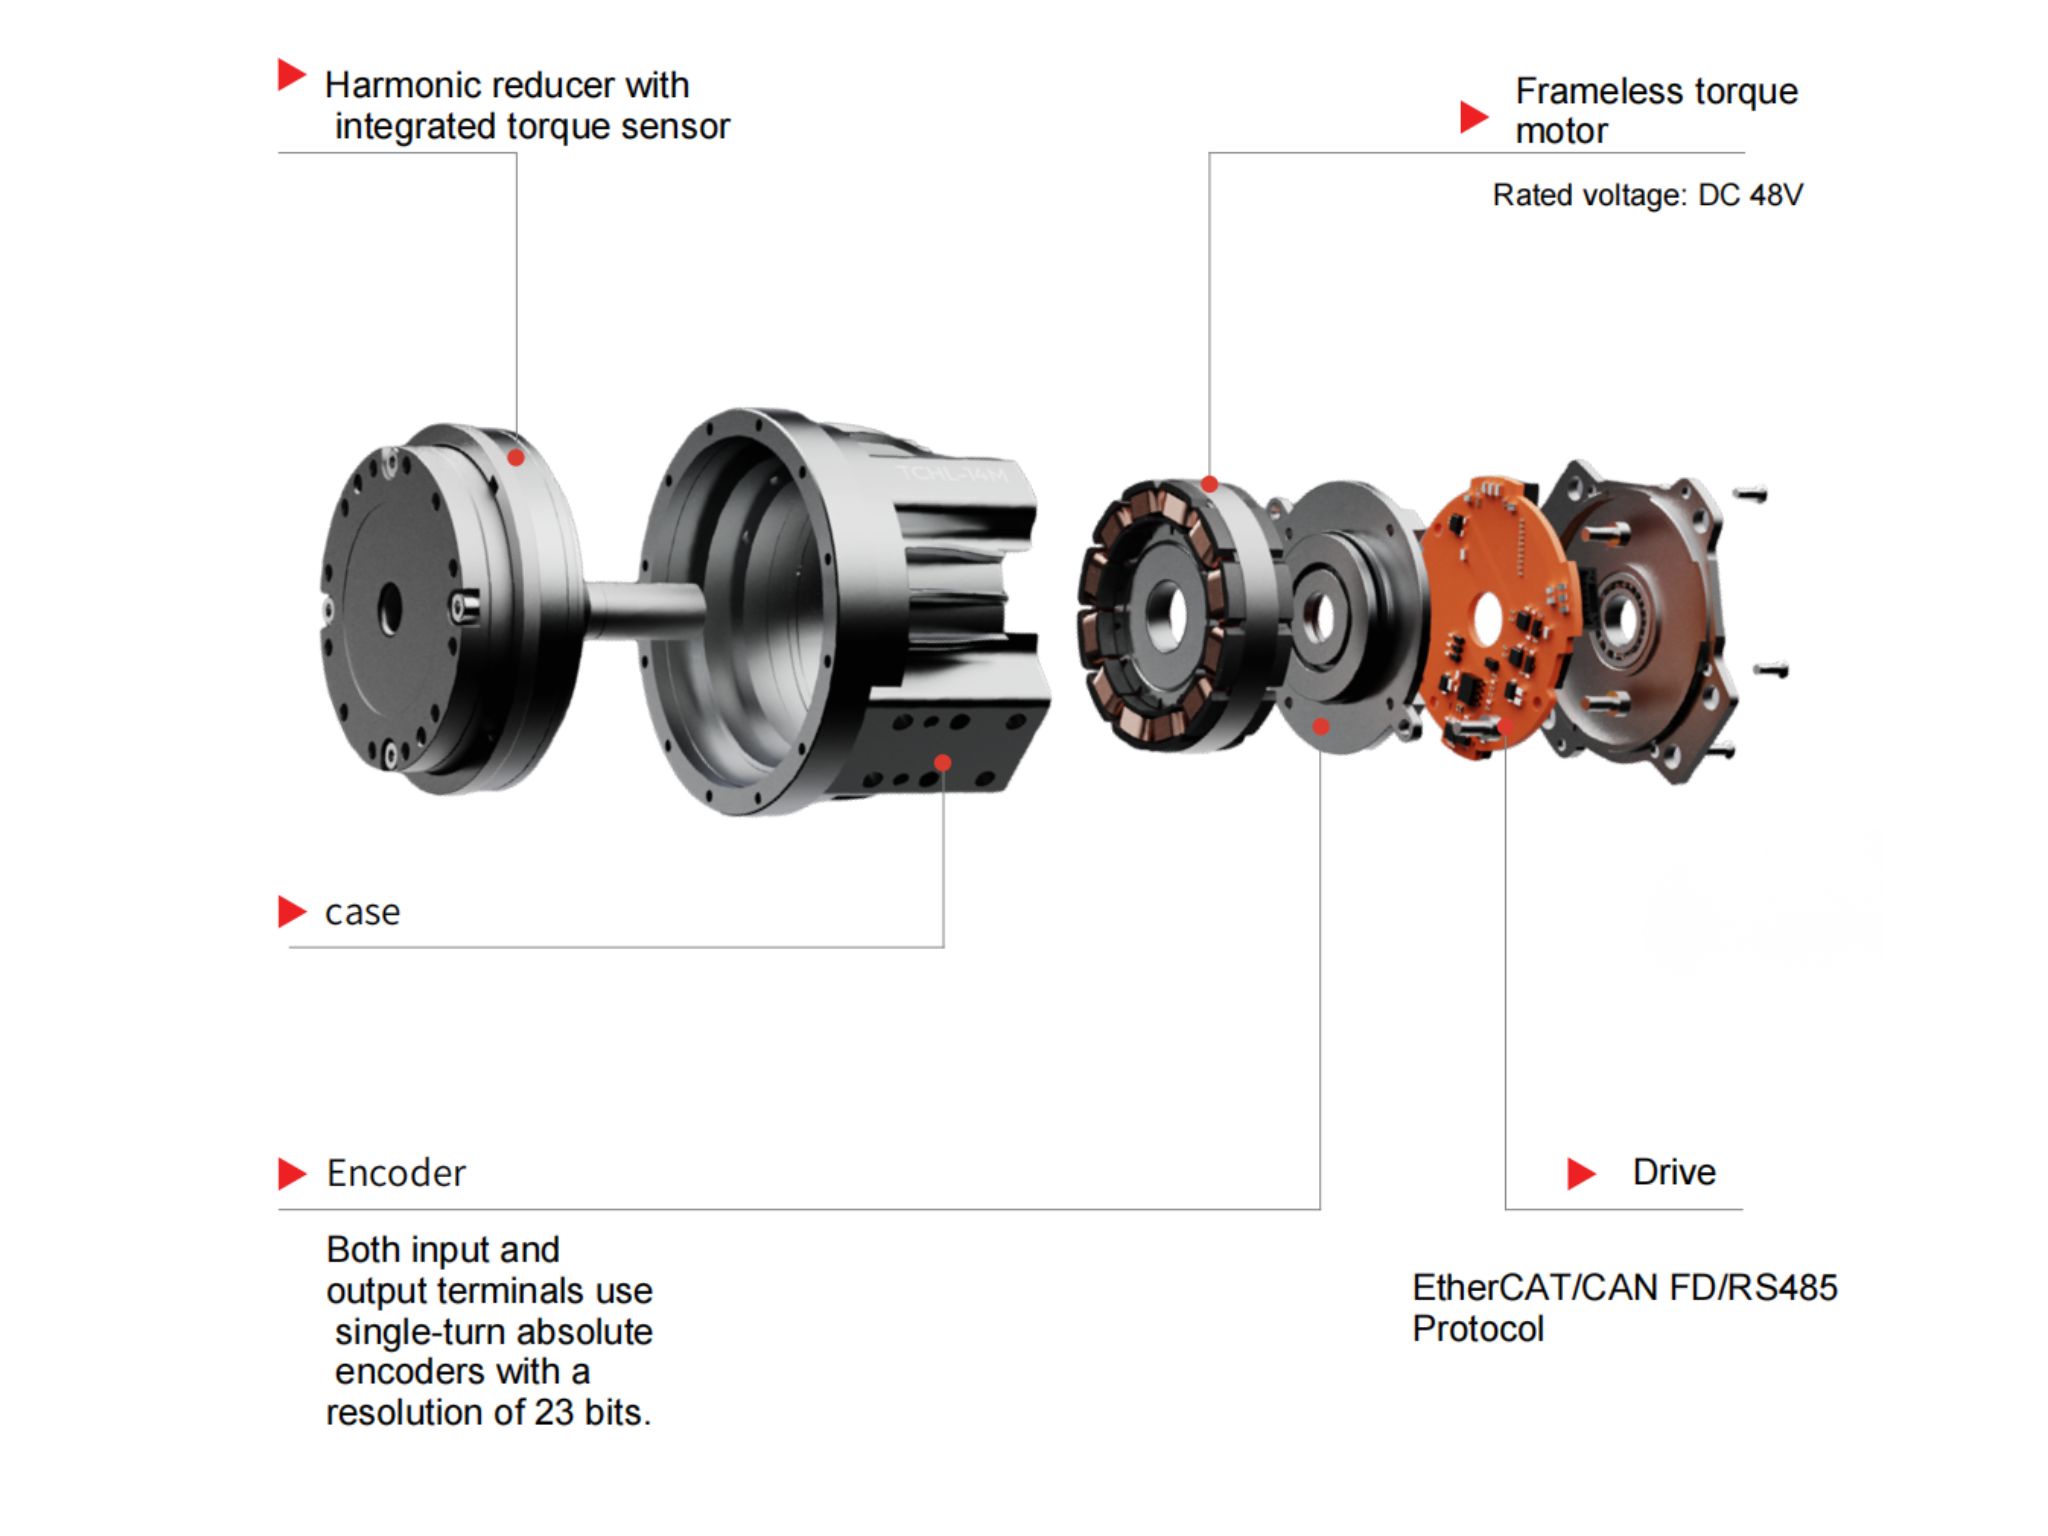
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
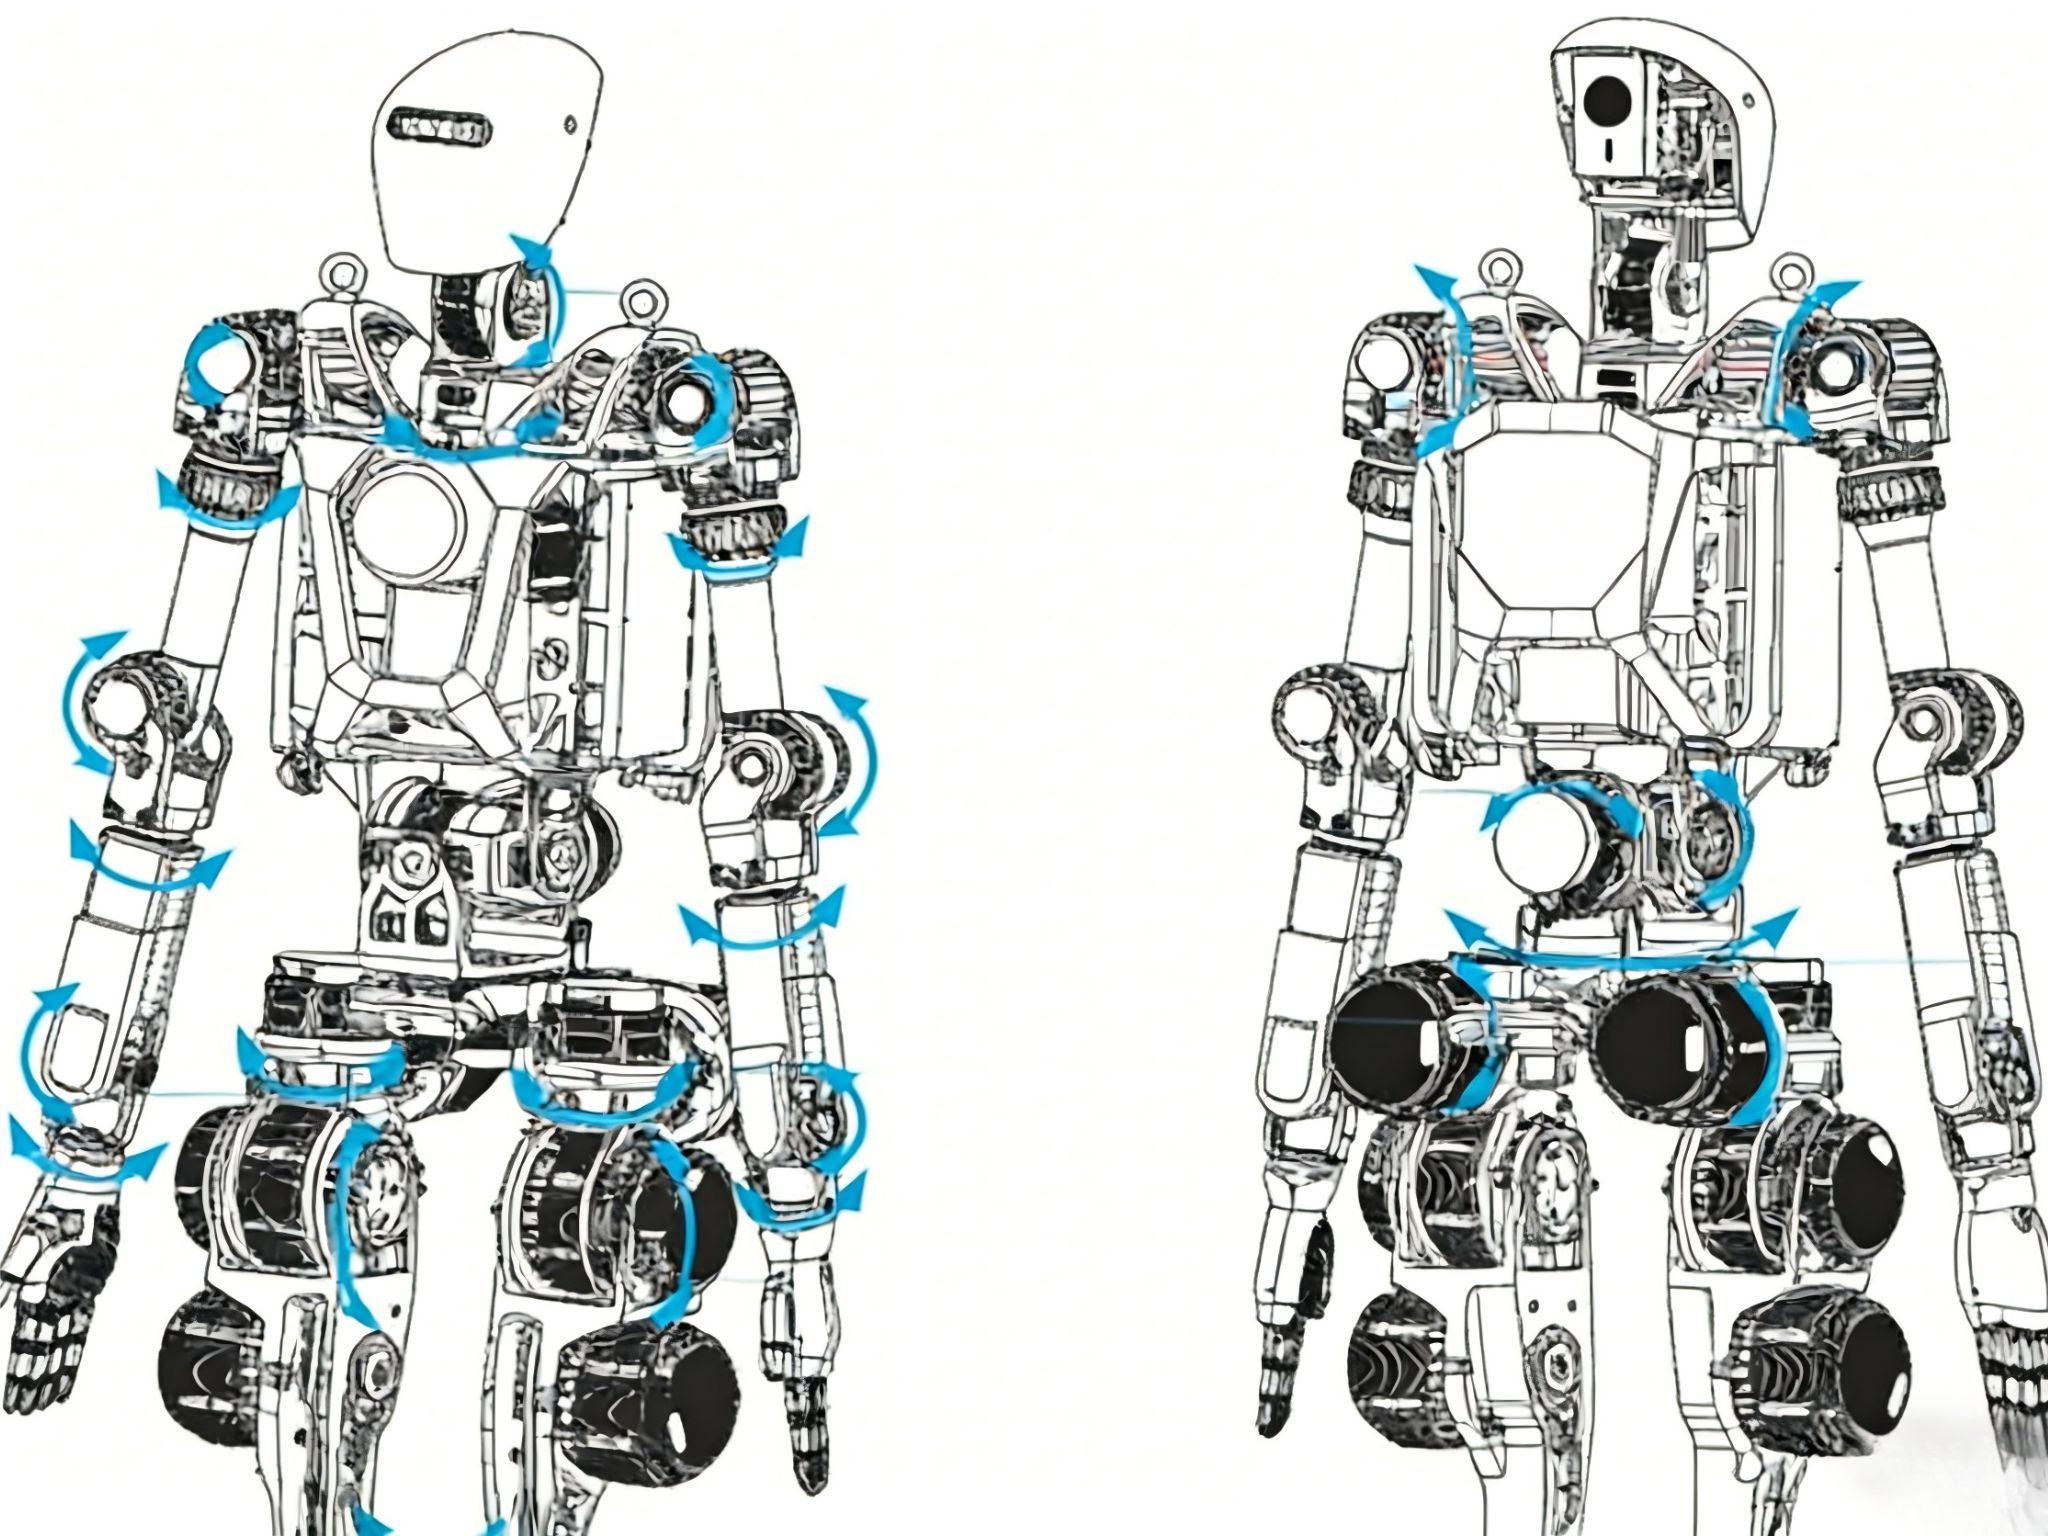
 なぜ高性能ヒューマノイドロボットの価格を下げることはそれほど難しいのでしょうか?そして、なぜハーモニック関節モジュールは依然として代替不可能なのでしょうか?中核的理由は、避けることのできない1つの要件にあります:高い自由度。
高い DOF はヒューマノイドロボットに不可欠であり、これにより高調波関節モジュールがシステム総価値に占める割合が一貫して高くなります。 HONPINEハーモニックサーボアクチュエータが医療ロボティクスを変革している理由医療ロボットは、医療分野で使用される自動化ロボットシステムであり、診断、手術、リハビリテーション、患者ケア、および補助治療の実施において、医師、看護師、その他の医療機器を支援、強化、または代替するために用いられます。これらは、ロボティクス、人工知能、センシング技術、メカトロニクス、およびコンピュータ制御システムを統合し、医療の精度、効率、安全性、および患者全体の体験を向上させます。この記事では、HONPINEハーモニックサーボアクチュエータが医療ロボティクスに非常に適している理由を説明します。
 Harmonic Drive Systems VS Nabtesco VS HONPINE ハーモニックドライブモーター統合型ハーモニック関節モーターは、モーター、減速機、エンコーダ、センサー、その他の主要部品を1つのモジュール / アクチュエータに統合した、高度に集積化された高性能なロボット関節用ソリューションです。ロボットに強力な駆動能力と精密なモーションコントロールを提供します。ヒューマノイドロボットの動作の「心臓」と見なされ、各関節に搭載されてその動きを制御し、ロボット全体の性能を直接左右します。したがって、信頼性の高いハーモニック関節モーターを選定することは、ヒューマノイドロボットの開発にとって極めて重要です。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 HONPINEハーモニックドライブ減速機, RV減速機, 遊星減速機がヒューマノイドロボットの発展を支援ヒューマノイドロボットは、研究室で能力を実証する段階から、幅広い産業用途へと進化しています。軽量材料、身体性知能、自律バッテリー交換技術に牽引された生産性革命が、世界中の工場、病院、家庭で起こっています。ヒューマノイドロボットの"関節革命"が進行中です。ヒューマノイドロボットは数千の部品で構成され、その中でもアクチュエーターは最も重要な可動部品として、ロボットの"関節と筋肉"と呼ばれています。ハーモニックドライブ減速機は、その高精度とコンパクトなサイズにより、回転関節に広く使用されています。
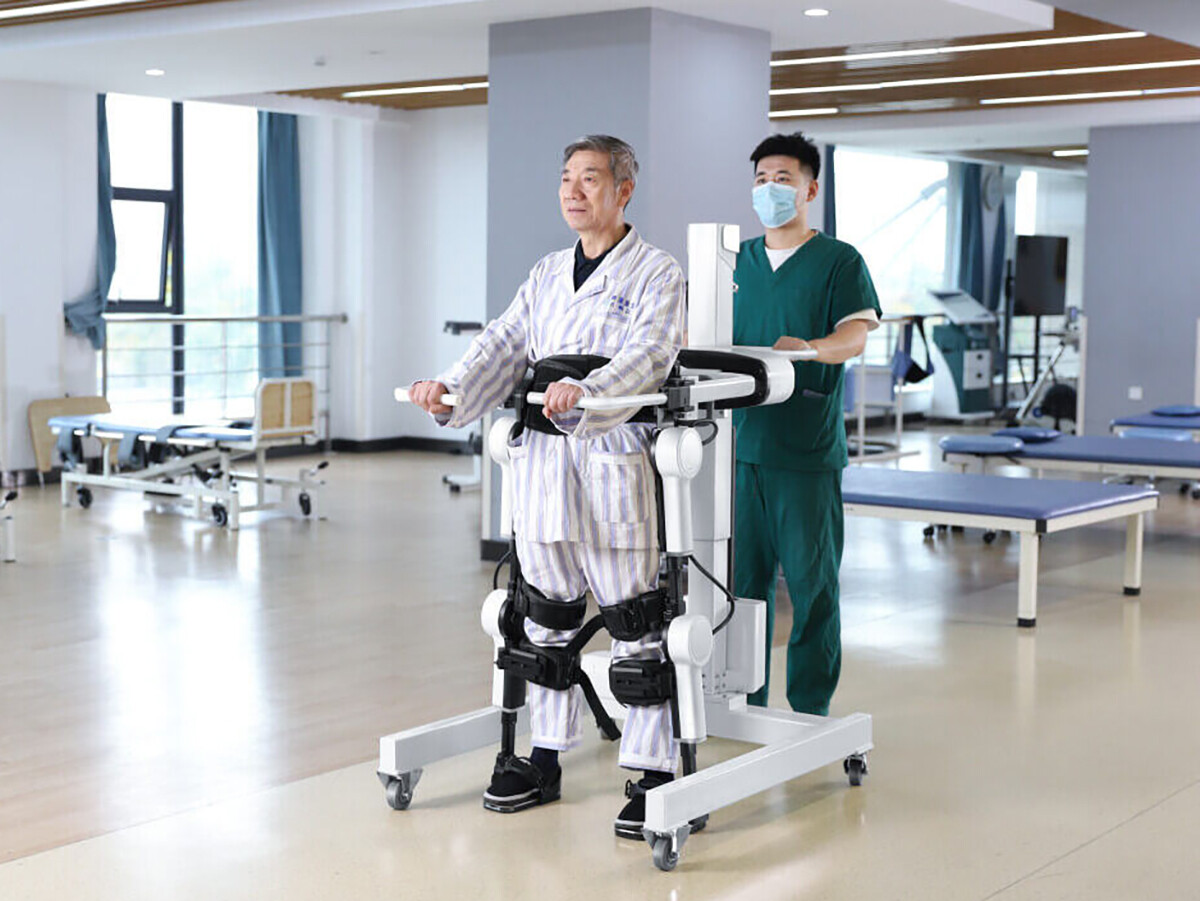
 なぜハーモニックドライブモーターは外骨格ロボットに最適な選択なのでしょうか?外骨格は通常、ハーモニックドライブモーター、センサー、およびセンシング、制御、情報処理、データフュージョン、モバイルコンピューティング技術を統合するその他のコンポーネントを組み込んでいます。これらのシステムは、人間の感覚機能および運動機能をロボットのトルク伝達および制御システムと同期させ、身体能力を強化したり、医療リハビリテーションを提供したりする役割を果たします。最先端の破壊的技術として、外骨格は軍事用途と医療用途の両方において重要な戦略的意義を持っています。ハーモニックドライブ減速機が提供する高トルク密度と高精度制御により、外骨格ロボットにとって最適なソリューションとなっています。
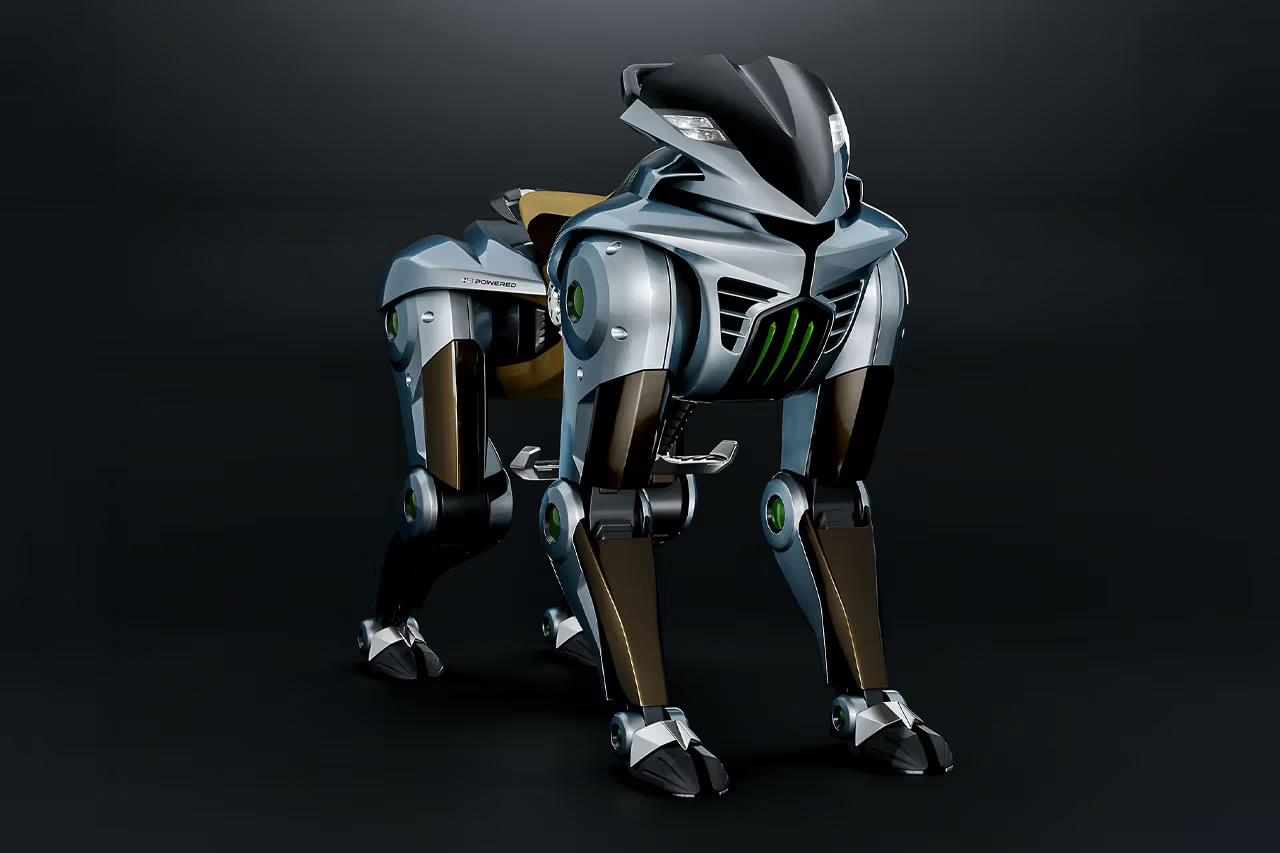
 川崎重工、CORLEOロボットホースを発表:ハーモニックドライブ減速機が重要な役割を果たす川崎重工は、水上走行、跳躍、走行、そしてダイナミックなポーズを取ることができる高い機動性を備えたロボットホース「CORLEO」を発表しました。過酷な地形を攻略するために設計されたCORLEOの脚部運動システムは、各脚に独立駆動モジュール / アクチュエータを採用し、卓越した安定性と衝撃吸収性を実現しています。後脚は前脚から独立して作動するため、ライダーのバランスを保ちながら、階段や凹凸のある地面でも荒れた路面を滑らかに移動できます。
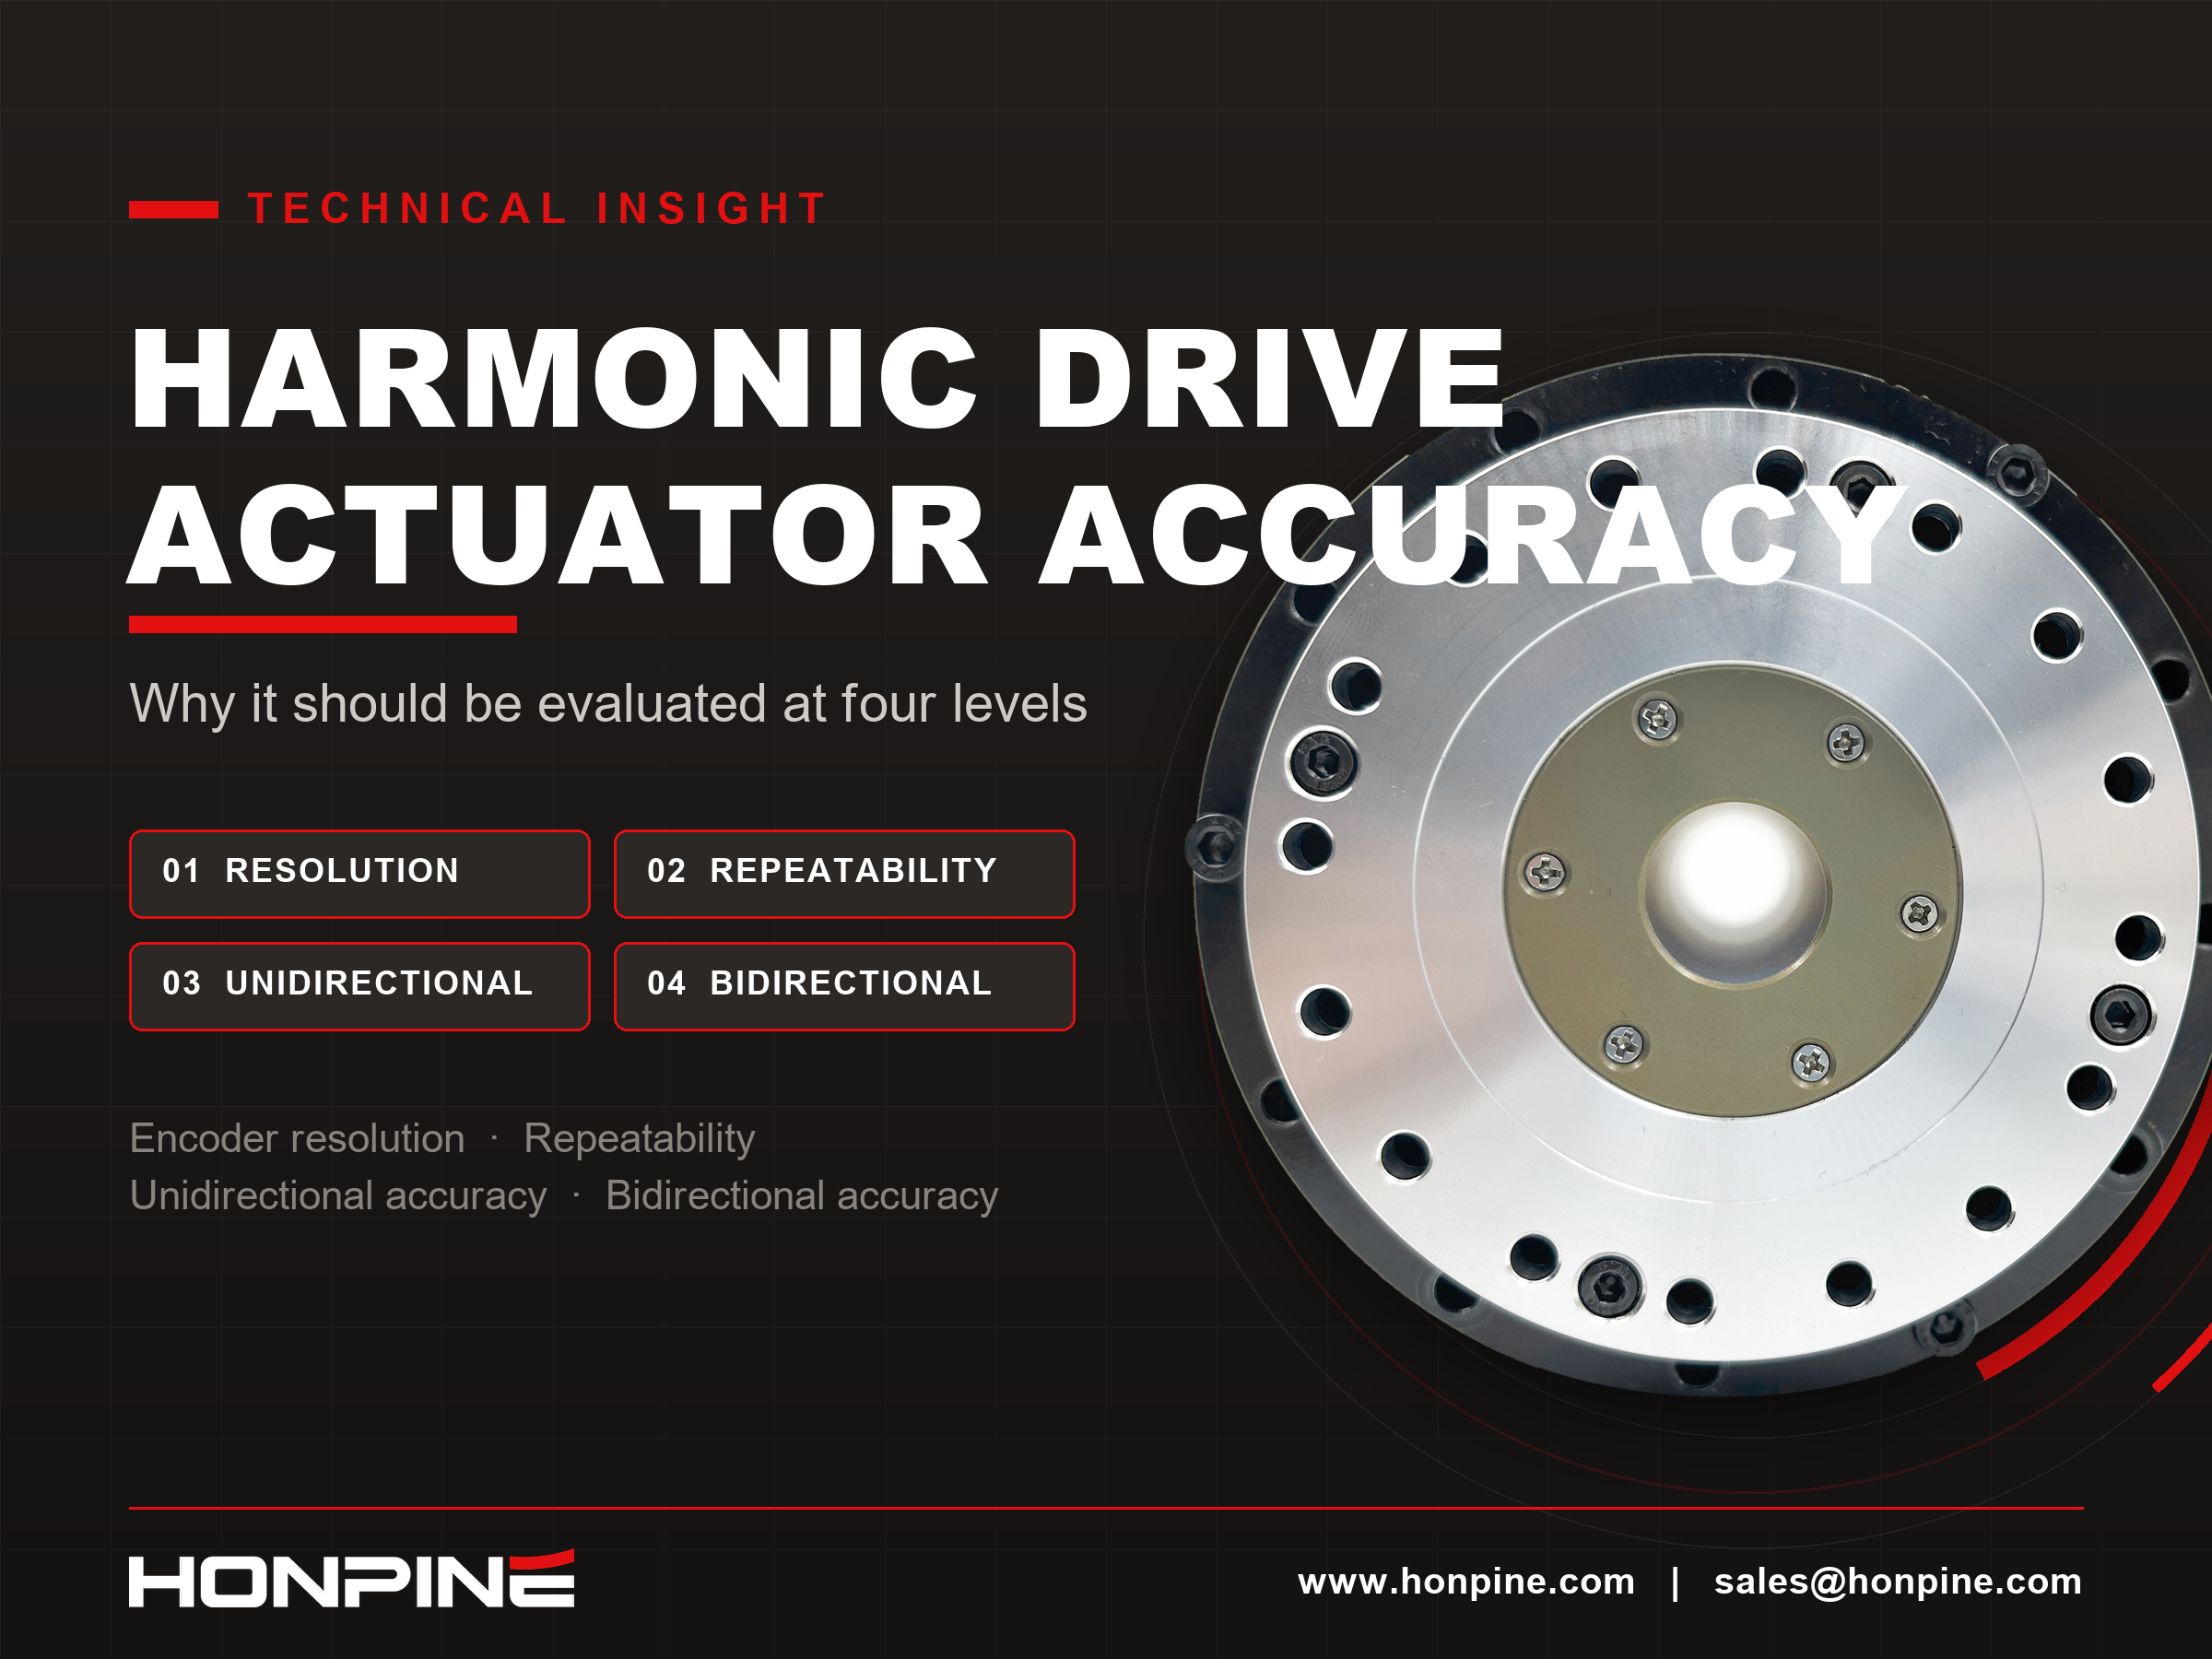
 ハーモニックドライブアクチュエータの精度:4つのレベルで評価すべき理由ハーモニックドライブアクチュエータの精度は、エンコーダの分解能だけで決まるものではありません。エンジニアが4つのレベルで評価すべきなのはなぜでしょうか。分解能、繰り返し位置決め精度、一方向位置決め精度、双方向位置決め精度は、それぞれ動作性能の異なる側面を示します。これらの違いを理解することで、理論上のエンコーダの増分と実際の位置決め性能を混同せずに、半導体製造装置、EFEMシステム、3C自動化向けのハーモニック回転アクチュエータを選定できます。
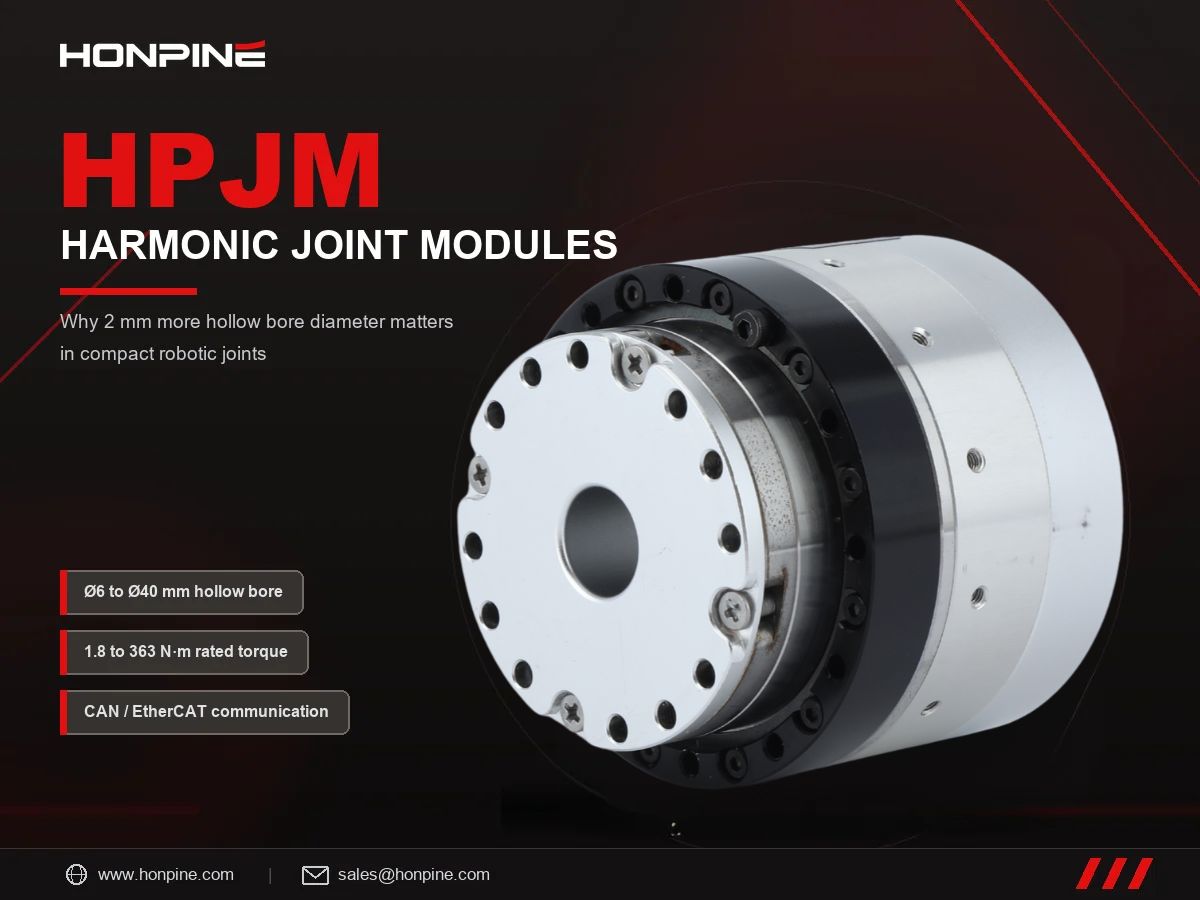
 多くのお客様が、内径がわずか2 mm大きいHONPINE HPJMハーモニックジョイントモジュールを選ぶ理由多くのお客様が、内径がわずか2 mm大きいHONPINE HPJMハーモニックジョイントモジュールを選ぶ理由とは?コンパクトなロボット関節では、このわずかな寸法差によって、利用できるスペースが驚くほど大きく広がることがあります。円形の穴の断面積は直径の2乗に比例して増加するため、直径が2 mm大きくなるだけで、内部のケーブル配線が大幅に改善され、システム統合も簡素化できます。この記事では、中空穴径がもたらす影響を検証し、HONPINE HPJMの一部モデルと同等のハーモニックジョイントモジュールを比較するとともに、ヒューマノイドロボット、協働ロボット、産業オートメーションにおいて穴径が重要な理由を説明します。
ダブルクリック
当社は harmonic drive reducer,planetary reducer,robot joint motor,robot rotary actuators,RV gear reducer,robot end effector,dexterous robot hand を提供しています
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 ハーモニックドライブアクチュエータの精度:4つのレベルで評価すべき理由ハーモニックドライブアクチュエータの精度は、エンコーダの分解能だけで決まるものではありません。エンジニアが4つのレベルで評価すべきなのはなぜでしょうか。分解能、繰り返し位置決め精度、一方向位置決め精度、双方向位置決め精度は、それぞれ動作性能の異なる側面を示します。これらの違いを理解することで、理論上のエンコーダの増分と実際の位置決め性能を混同せずに、半導体製造装置、EFEMシステム、3C自動化向けのハーモニック回転アクチュエータを選定できます。
 多くのお客様が、内径がわずか2 mm大きいHONPINE HPJMハーモニックジョイントモジュールを選ぶ理由多くのお客様が、内径がわずか2 mm大きいHONPINE HPJMハーモニックジョイントモジュールを選ぶ理由とは?コンパクトなロボット関節では、このわずかな寸法差によって、利用できるスペースが驚くほど大きく広がることがあります。円形の穴の断面積は直径の2乗に比例して増加するため、直径が2 mm大きくなるだけで、内部のケーブル配線が大幅に改善され、システム統合も簡素化できます。この記事では、中空穴径がもたらす影響を検証し、HONPINE HPJMの一部モデルと同等のハーモニックジョイントモジュールを比較するとともに、ヒューマノイドロボット、協働ロボット、産業オートメーションにおいて穴径が重要な理由を説明します。
:仕様が実際に示すもの") ハーモニックドライブのバックラッシ(分角):仕様が実際に示すもの適切な力制御ハーモニック関節アクチュエータを選ぶ際は、トルクや寸法を比較するだけでは不十分です。トルクセンサーの仕様、エンコーダのフィードバック、通信プロトコル、機能安全、中空軸のサイズは、システム統合や制御性能に影響する可能性があります。本ガイドでは、HONPINEの技術責任者がTCHLシリーズとHAGシリーズのハーモニック関節アクチュエータを比較し、主な違いを解説するとともに、ヒューマノイドロボット、協働マニピュレータ、精密組立、研磨などの力制御アプリケーションに適した実践的な選定方法を紹介します。
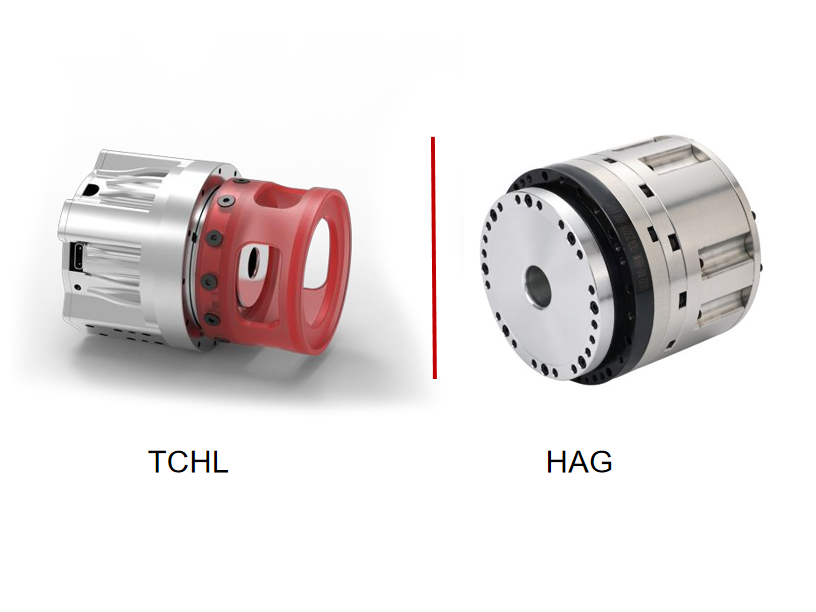
 力制御ハーモニック関節アクチュエータの選び方:HONPINE TCHLとHAGを徹底比較適切な力制御ハーモニック関節アクチュエータを選ぶ際は、トルクや寸法を比較するだけでは不十分です。トルクセンサーの仕様、エンコーダのフィードバック、通信プロトコル、機能安全、中空軸のサイズは、システム統合や制御性能に影響する可能性があります。本ガイドでは、HONPINEの技術責任者がTCHLシリーズとHAGシリーズのハーモニック関節アクチュエータを比較し、主な違いを解説するとともに、ヒューマノイドロボット、協働マニピュレータ、精密組立、研磨などの力制御アプリケーションに適した実践的な選定方法を紹介します。
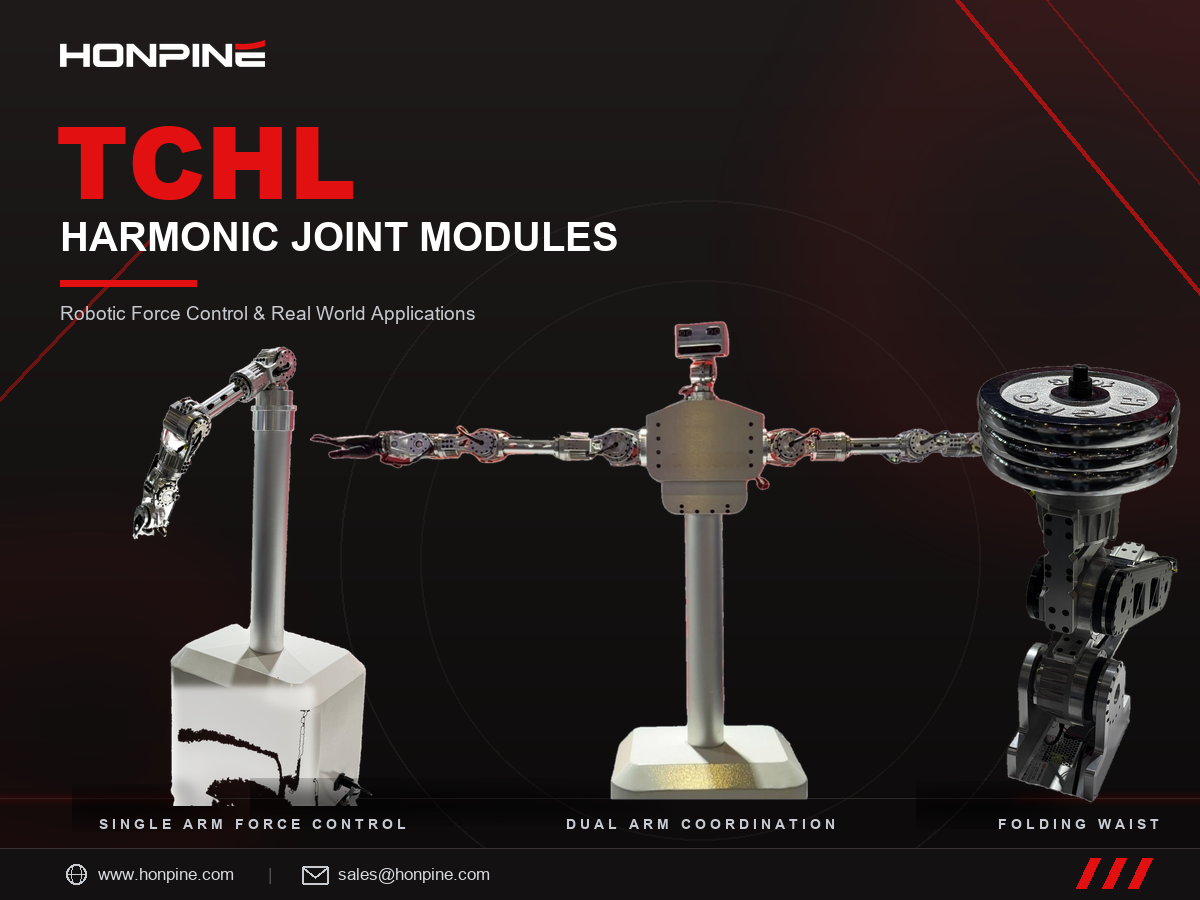
 HONPINE TCHLハーモニック関節モジュール:ロボットの力制御と実際の活用事例皆さま、こんにちは。HONPINEのテクニカルディレクター、Theodore Liです。
HONPINEのTCHLハーモニックジョイントモジュールは、双腕ヒューマノイドロボット、単腕のコンプライアント力制御、車輪型ヒューマノイドロボットの折りたたみ式腰部機構など、幅広いロボットのモーション制御用途に導入されています。統合型モーションコンポーネントとして、ロボティクス、インテリジェント製造、産業オートメーションなど、幅広い用途に対応します。
コアコンポーネントから統合型モーションユニットまで、HONPINEは多様な製品ラインアップと実際の動作デモを通じて、さまざまなロボット用途における精密伝動技術の可能性をご紹介します。 NEMA 17・NEMA 23 ハーモニックドライブ適合ガイド:ステッピングモーターとハーモニック減速機の組み合わせステッピングモーターとハーモニックドライブの組み合わせは、予算上の妥協ではありません。ステッピングモーターの弱点である粗いステップ角、約400 rpmを超えると急激に低下するトルク、精密な伝達機構がないことは、ハーモニックドライブがまさに解決する課題です。動作点を低速・高トルクの最適領域に移し、1.8°のステップ角を秒角レベルの分解能に高め、バックラッシをほぼゼロにします。本ガイドでは、取り付け部におけるNEMAフレームサイズの意味、NEMA 17およびNEMA 23に適合するハーモニックドライブのフレームサイズ、見落とされがちな入力側の無負荷起動トルクを含む、順番に行うべき8項目の確認事項、そして組み合わせの実際の弱点である、気づかれにくい故障について説明します。HONPINE SHDおよびCSFの仕様も掲載しています。
 リチウム電池製造用ロボットアームのハーモニック減速機とRV減速機:関節ごとの選定ガイドリチウム電池工場でロボットアーム用減速機を選定する際、重要なのは「最適な」ギアボックスを一つ見つけることではなく、関節ごとに役割を分担することです。剛性、耐衝撃性、長寿命が最も重要な肩と肘(J1~J3)にはRV減速機を、バックラッシのほぼゼロ、高いトルク密度、軽量性が位置決め精度を左右する手首(J4~J6)にはハーモニック減速機を使用します。長距離の直交座標搬送には、低コストの遊星ギアボックスが適しています。リチウム電池の製造では、さらに厳しい3つの条件が加わります。極めて高い繰り返し精度(±0.02–0.05 mm)、24/7の高稼働率、そして金属粒子による汚染を一切許容しないことです。本ガイドでは、関節ごとの選定の考え方を解説し、3種類の減速機を比較するとともに、各工程における一般的な構成を示します。
 産業オートメーション向け高精度ロータリーアクチュエータの選び方高精度ロータリーアクチュエータは、位置決め精度、繰り返し精度、耐久性、設置の柔軟性が装置の性能に直接影響する産業オートメーションにおいて重要な役割を果たします。HONPINEは、HAT、HAM、HASのハーモニックロータリーアクチュエータと、HPG低バックラッシ遊星アクチュエータを含む、4つの主要な精密ロータリーアクチュエータシリーズを提供しています。製品全体の定格トルク範囲は4~1,494 Nmで、半導体製造、3Cオートメーション、レーザー加工、CNC工作機械などの用途向けに設計されています。使用条件、精度要件、機械への組み込み要件に基づいて、適切なロータリーアクチュエータを選定する方法をご紹介します。