








ベッドサイド理学療法ロボットに力制御式関節モジュールが必要な理由
セラピーロボットが販売するのはロボットアームではなく、人の身体に加える力です。圧力、リズム、深さが治療処方であり、位置制御ではこれらを実現できません。軟部組織は変形しやすく、時間とともに特性が変化するため、同じ位置指令でも筋肉と骨では接触力に数倍の差が生じます。力制御ハーモニック関節モジュールは、接触力を閉ループ制御の変数にします。これは、治療量の再現性、人との安全な接触、セラピストの手技の習得可能性を実現する唯一の方法です。ベッドサイド型セラピーロボットの設置写真を起点に、本記事では構成を読み解き、力制御が不可欠な5つの理由を示し、HONPINEのTCHLとHAGの選定基準を項目ごとに整理するとともに、フレームサイズを選定するためのトルクセンサー分解能の予算を提示します。
1. 装置を読み解く:これはどのようなロボットか?
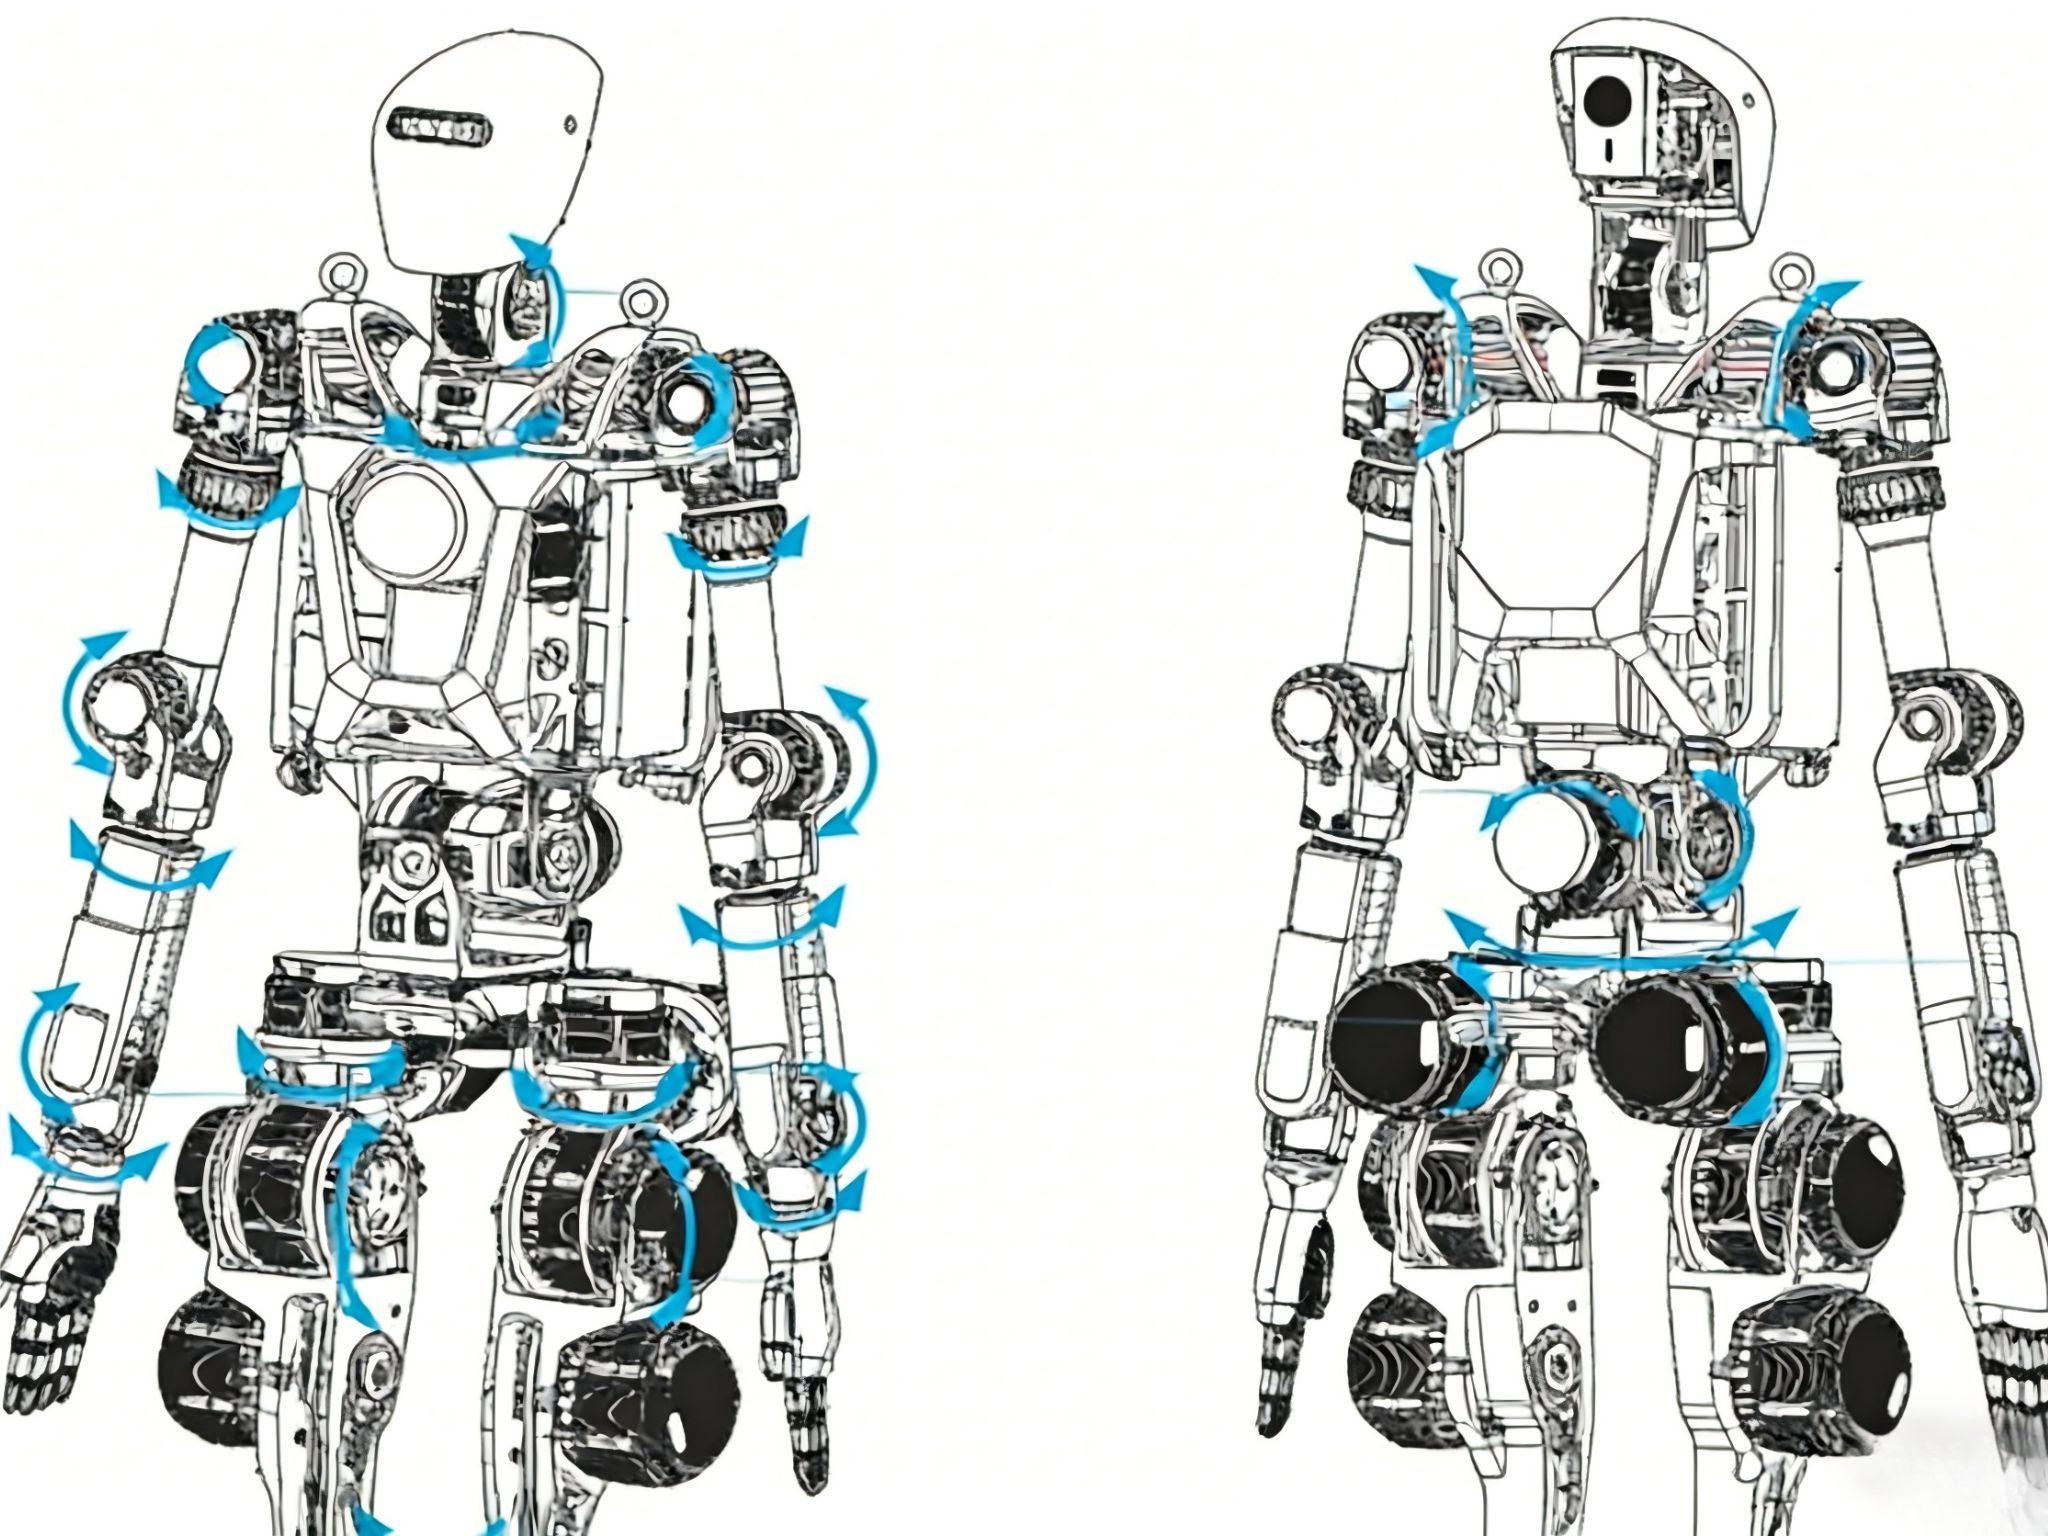
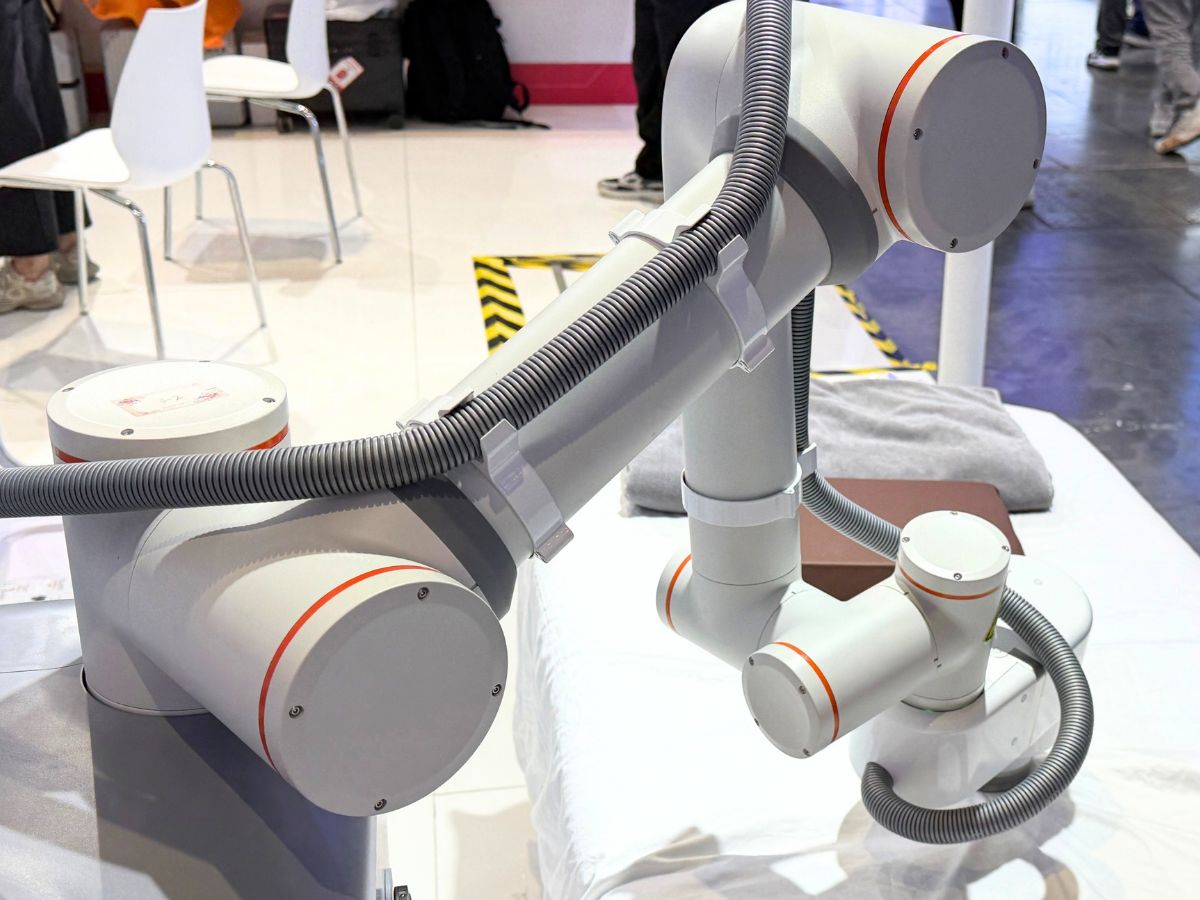
現場の写真1枚から、選定に重要な情報の大半を読み取れます。この装置は、セラピーベッド上で動作する6~7自由度の垂直多関節アームで、大径の一体型関節モジュールを採用しています。ここで求められるのは高い動特性ではありません。低速、接触状態の維持、長時間のセッションが使用条件です。写真から分かる課題は、複数の関節にわたって外付けのコルゲートチューブが配線されていることです。これは実際の統合上の課題であり、中空径の大きなシャフトを選ぶ理由になります。以下の読み取りは、選定方法を説明するための目視推定であり、当該装置の実際の設計パラメーターではありません。
2. セラピーロボットに力制御が不可欠な5つの理由
2.1 剛性のパラドックス:位置制御では変形しやすい組織に加わる力を制御できない
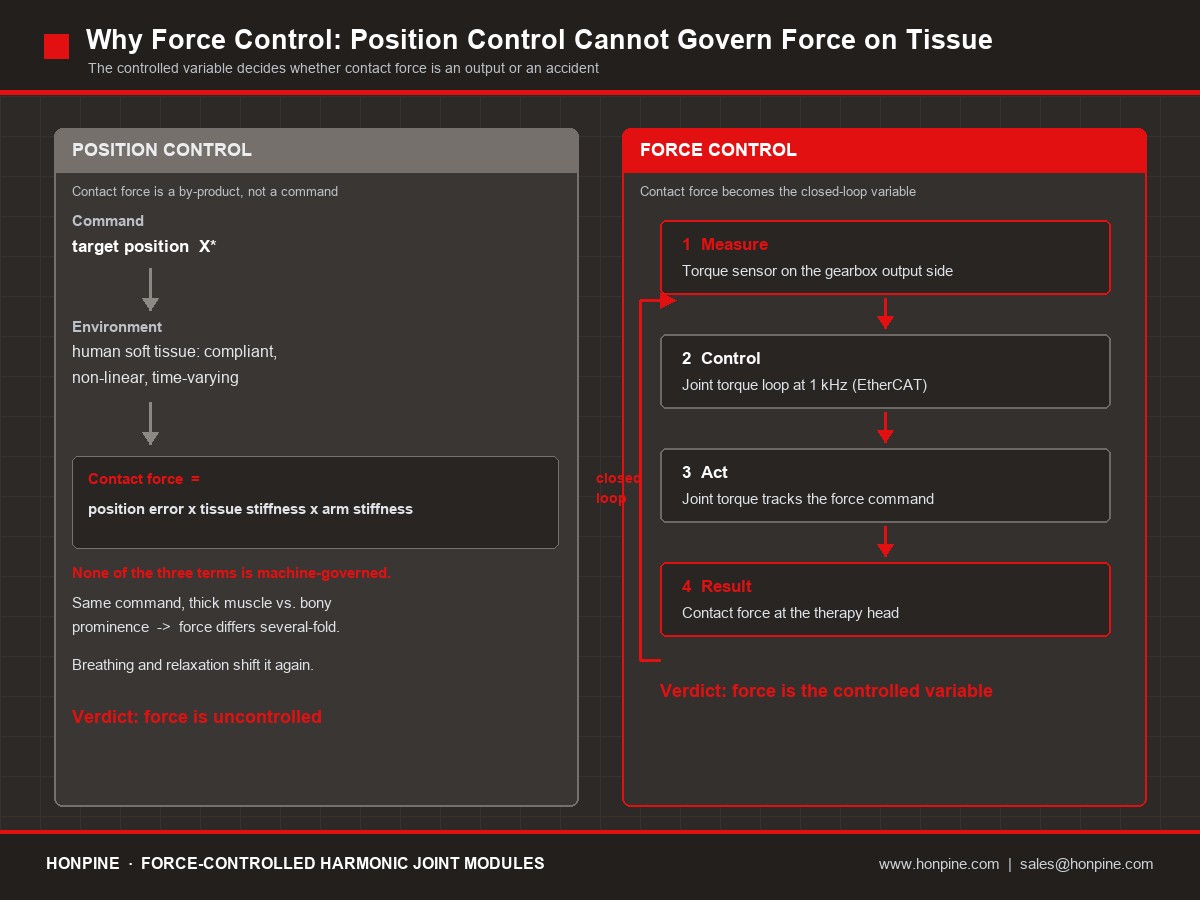
位置制御は、剛体で変形しない環境を前提とします。人の軟部組織はその正反対で、剛性が低く、非線形で、時間とともに特性が変化します。同じ位置指令でも、厚い筋肉と骨の突出部では接触力に数倍の差が生じます。また、呼吸や患者の力の抜き具合によって、位置が変わらなくても力は変化します。位置制御下の接触力は、位置誤差×環境剛性×アームの等価剛性で決まりますが、この3つのいずれも機械側では制御されません。
力制御では、制御対象を位置から力に切り替えるため、接触力が閉ループ制御の対象になります。人の身体に加える力を制御の責任範囲にできるのは、この制御アーキテクチャだけです。
2.2 治療量の定量化:力が処方であり、再現性が必要
徒手療法の臨床パラメーターは、力(または圧力)、頻度、時間、深さです。セラピーロボットが提供する価値は、力の標準化と再現性のある治療です。同じ処方であれば、初回でも10回目でも、担当セラピストやクリニックが異なっても、同じ感覚でなければなりません。力のフィードバックループがなければ、「治療量」はソフトウェア上の数値にすぎず、物理的な事実ではありません。
2.3 人との接触における安全性:衝突検知と安全停止は適合性の最低条件
患者は予告なく動いたり、せき込んだり、寝返りを打ったりします。トルクセンサー付き関節は、関節トルク残差の監視によりアーム全体の衝突検知を可能にし、STO(安全トルク遮断)と組み合わせることで、異常な接触を安全トルク遮断による停止につなげます。これは人と接触するあらゆる状況に入るための安全上の基盤です。ISO 10218とISO/TS 15066は協働ロボットの参照規格となります。一方、医療機器に分類される装置では、IEC 60601およびISO 14971に基づくリスクマネジメントが必要です。認証に関する判断は、本記事ではなく認証機関が行います。
2.4 手動ガイドによる教示:セラピストの手技を再現可能にする
現在、手技は熟練セラピストの手に委ねられています。そのため、製品化の方向性は明確です。セラピストがアームを動かして軌道と力を記録し、その後に再生します。手動ガイドには、関節をゼロ力モードまたはコンプライアンスモードで動作させる必要があり、これはトルク閉ループ制御の直接的な用途です。力制御がなければ、アームは動かせないか、わずかに押しただけで衝突します。
2.5 補償と個体間の一貫性
ハーモニック関節には摩擦とヒステリシスがあり、アームの姿勢が変わるたびに重力トルクも変化します。測定した関節トルクは、重力および摩擦のフィードフォワード補償に使うデータです。補償が不適切だと、機械側の影響が先端力の精度を損ないます。また、各モジュールに添付される剛性とヒステリシスの校正記録が、量産品の「どのロボットも同じ感触」を実現する鍵です。
3. 二者択一ではなく二層構成:関節トルク検出とエンドエフェクターの力検出
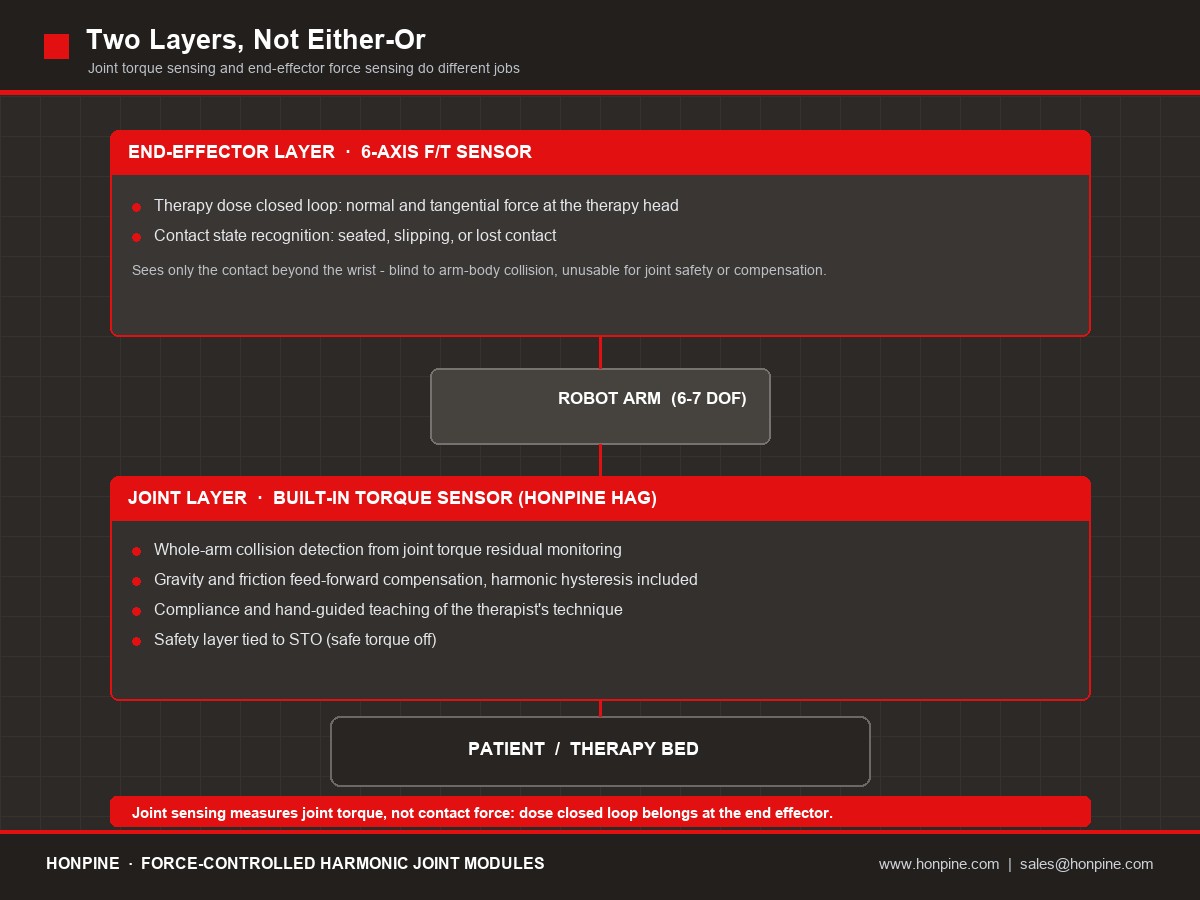
仕様策定でよくある誤りは、関節トルク検出と手首の力/トルクセンサーを代替手段として扱うことです。両者は役割の異なる2つの層であり、セラピーロボットにはどちらも必要です。関節層が測定するのは関節トルクであって接触力ではありません。リンク長と姿勢を使った換算が必要で、重力、慣性、ハーモニック機構の摩擦の影響も受けるため、測定値をそのまま「マッサージ力」とみなすと実際の誤差が生じます。エンドエフェクター層が検出するのは手首より先の接触のみで、アームと身体の衝突は検出できず、関節の安全制御や補償にも使えません。
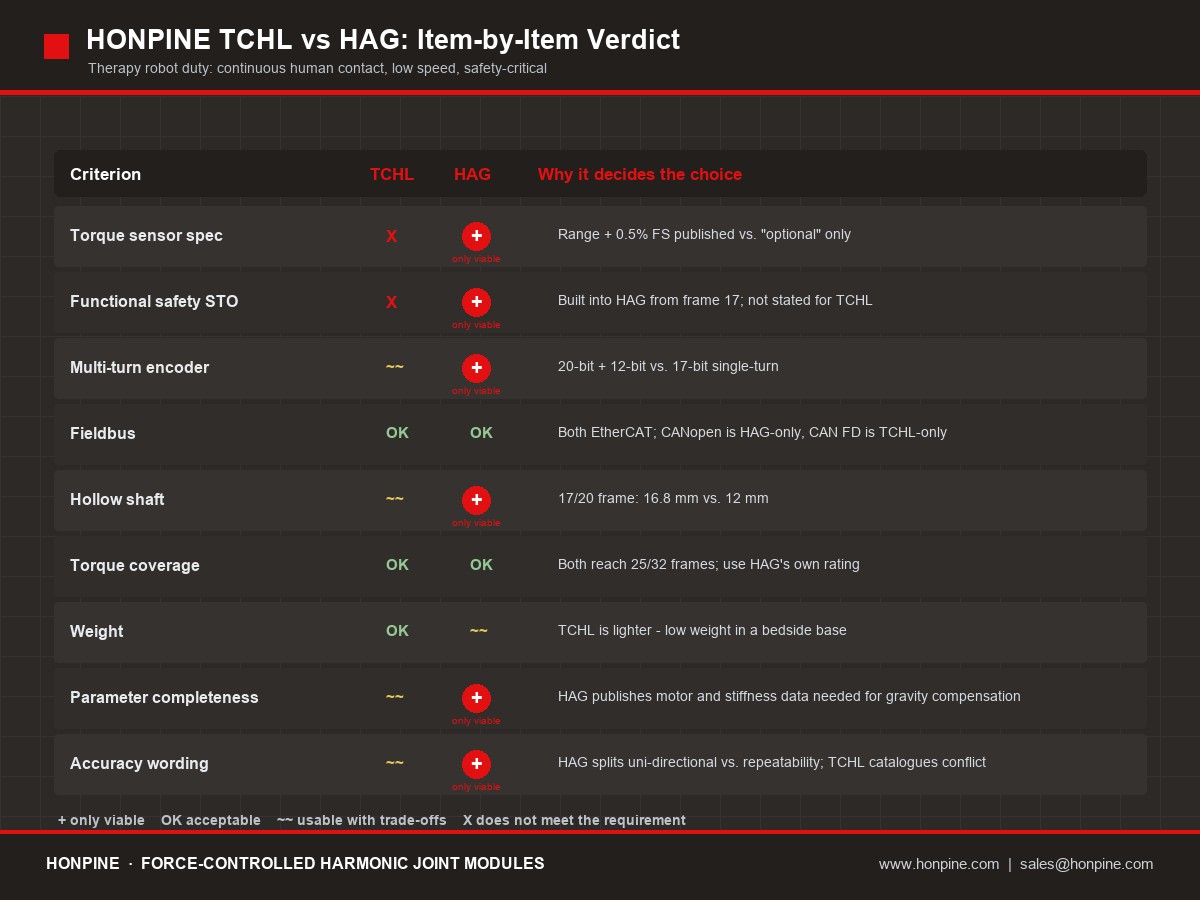
4. TCHLとHAGの比較:セラピーロボット向けの項目別評価
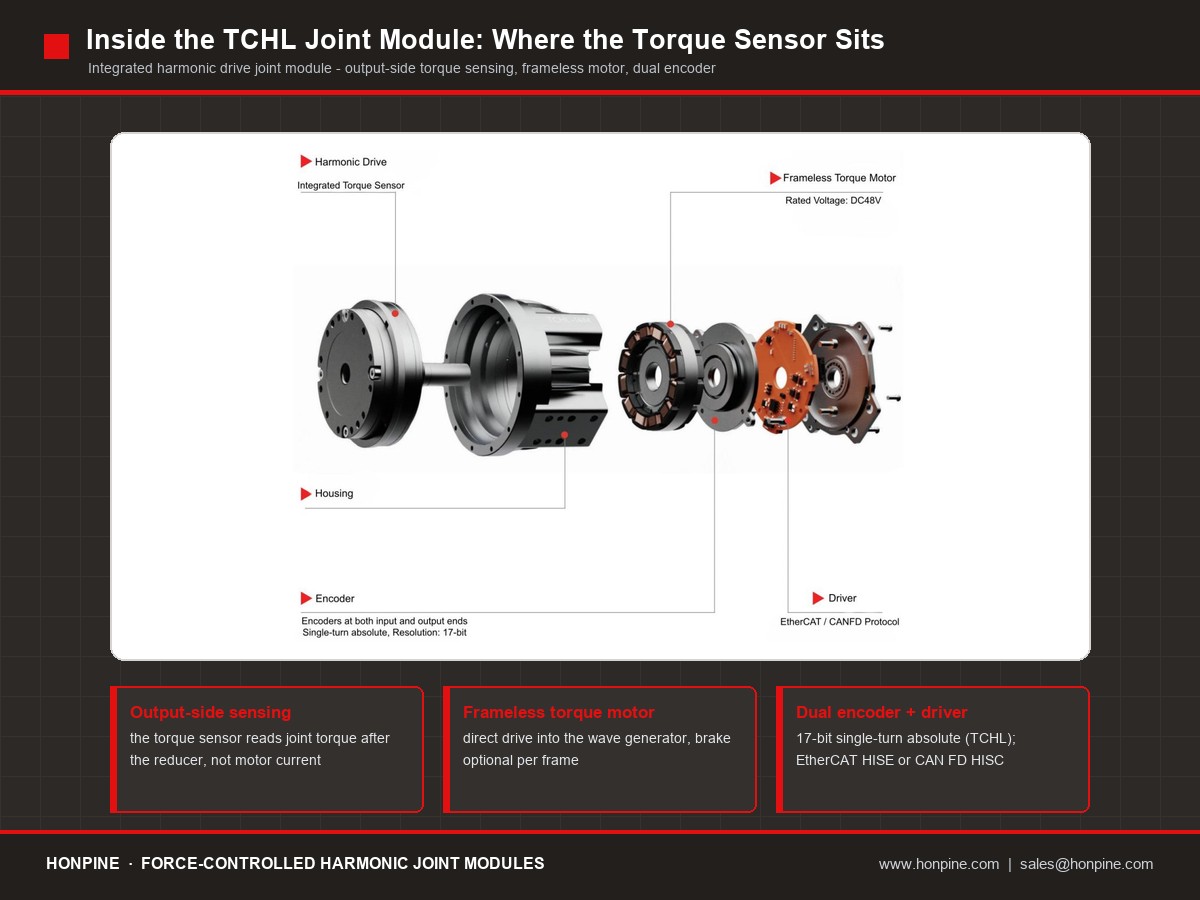
HONPINEのTCHLとHAGは、世代の異なる製品ではなく、同一プラットフォーム上の2つの製品仕様です。TCHLは海外販売チャネル向けの軽量・コンパクトシリーズで、HAGは機能安全を備えた高集積シリーズです。どちらもトルクセンサーをオプションで選択できます。評価の分かれ目はここです。
4.1 HAGが明確に優位な点
4.1.1 公開されたトルクセンサー仕様に基づく保証
力制御製品は、「分解能はいくつか」という問いに書面で答えられなければなりません。HAGではフレームごとのレンジとフルスケールの0.5%という非直線性が公開されているため、分解能を提示し、校正し、根拠を示せます。TCHLの公開情報は「オプション」のみです。製品価値のすべてが力にかかっている以上、仕様が明示されていないセンサーは重大な欠点です。
4.1.2 機能安全の基盤となるSTOを内蔵
人との物理的な接触には、ソフトウェアに依存しない安全上の基盤が必要です。HAGはフレーム17以上でSTOを内蔵しており、衝突検知を安全トルク遮断による停止につなげられます。採用を決める前に、フレームごとの安全レベルと認証状況を書面で確認してください。
4.1.3 患者の位置復帰に役立つ多回転アブソリュートエンコーダー
診療中に非常停止や停電が発生しても、患者はベッド上にいます。シングルターンのアブソリュートエンコーダーでは、アームの下に人がいる状態で原点復帰が必要になります。HAGの12ビット多回転エンコーダーなら、その手順を完全に省けます。
4.2 TCHLが適するケース
質量が最優先となる用途、つまりウェアラブル構造や飛行体、作業者が持ち運ぶ携帯機器では、TCHLが引き続き適した選択肢です。また、ホストコントローラーがCAN FDを使用する場合にも適しています。ベースが固定式または車輪付きのベッドサイド型セラピーロボットでは、重量は最優先の制約ではないため、TCHLの主な利点は当てはまりません。
5. フレーム選定と力制御の分解能予算
5.1 公開されているHAGセンサーのレンジと分解能
非直線性はフルスケールに対する値で示されるため、分解能はレンジ×フルスケールの0.5%です。実務上の原則は明快です。使用トルクに近いレンジを選んでください。レンジを大きくしすぎると分解能が低下します。500 N.mセンサーの分解能は2.5 N.mで、25 N.mセンサーより20倍粗くなります。
5.1.1 計算例:先端力から関節トルクへ
徒手療法における法線方向の力10~50 Nを、手首のモーメントアーム約0.10~0.20 mで受けると、手首のトルク信号は1~10 N.mになります。上表と比較すると、HAG-17の分解能0.375 N.mは先端力で約2~4 Nに相当します。5 N刻みの処方に使うには実用可能ですが、余裕は大きくありません。また、関節の測定値には重力、慣性、ハーモニック機構の摩擦とヒステリシスの影響も加わります。
5.2 明記すべき限界:関節検出だけでは治療量の閉ループ制御にならない
関節レベルのトルクセンサーだけでは、治療量の閉ループ制御は実現しません。適切な構成は二層です。安全性、衝突検知、補償には関節トルク検出を、治療量にはエンドエフェクターの力検出を使います。この限界を明確にすることが、信頼できる仕様とマーケティング上の主張を分ける点であり、部品表に手首のF/Tセンサーを残すべき理由でもあります。
6. HAGを適切に導入するための発注・検証チェックリスト
6.1 発注前
1. フレームごとのSTO。型式コードHAG-XX T-XXX-DC1-02-B-Eの該当フレームにSTOが実装されているかを確認し、安全レベル(SIL/PL)と認証状況も問い合わせてください。HONPINEの資料ではSTOに関する記載に矛盾があります(HAU-14は「非搭載」、HAG-14は「内蔵」)。そのため、書面での確認が必要です。
2.公開数値の測定条件。HAGにはT(センサー付き)とN(センサーなし)の構成がありますが、カタログにはパラメーター表が1つだけ掲載されています。定格トルクとピークトルクがトルクセンサー付きとなしのどちらで測定されたか、書面で確認してください。
3.センサーの動特性。帯域幅、ヒステリシス、熱ドリフトを確認してください。セラピーは長時間連続して行われるため、ドリフトによって30分後の測定値が1分後と一致するかどうかが決まり、帯域幅によって実現可能なコンプライアンスループの上限が決まります。
4.トルク測定値のバスへの出力方法と出力頻度。力制御ループをドライブ内部とホストのどちらで実行するかを決めてください。1 kHz未満の制御では、センサーの出力レートを制御周期に合わせる必要があります。EtherCAT版を推奨します。
6.2 出荷前
5. 工場校正記録。モジュールごとの剛性、ヒステリシス、ゼロドリフトの校正レポートを求め、コントローラーからこれらのパラメーターを読み取って補償に使えることを確認してください。これは、量産納入で「どの機体も同じ感触」を確保するための手段です。
6.ベンチ検証項目。室温時およびウォームアップ後の先端力ステップ応答と定常精度、STOと組み合わせた衝突検知のしきい値および応答時間、手動ガイドの操作感、100万サイクル後の精度低下を確認してください。
7.適合性確認の手順。装置が医療機器規制の対象となる場合は、IEC 60601およびISO 14971に基づいてリスクマネジメントを実施してください。本記事は認証の根拠ではありません。専門機関の判断が優先されます。
7. 1ページでまとめる結論
力制御が必要な理由。セラピーロボットが人の身体に加えるのは力であり、人の身体は変形する接触対象であるため、位置制御では力を制御できません。力制御は付加価値の選択肢ではなく前提条件です。治療量、安全性、手技の教示はいずれも力制御を基盤とします。
TCHLかHAGか。HAGです。この用途で重要な3つの点において、明確な利点があります。保証可能な力仕様(公開レンジと0.5%の非直線性)、STOによる機能安全の基盤、そして患者の位置を復元できる多回転アブソリュートエンコーダーです。ベッドサイド型装置ではTCHLの軽量性は重要度が低く、仕様非公開のセンサーは力制御製品にとって重大な欠点です。
導入方法。手首にHAG-17、肘にHAG-20、肩にHAG-25を基本構成として選び、各関節の使用トルクに対してレンジの余裕を確認します。安全性とコンプライアンスには関節トルク検出を、治療量にはエンドエフェクターの力検出を用いる二層構成にし、発注を確定する前にセクション6の7項目を完了してください。
出典と確度
免責事項
· 構成(自由度、関節径、リーチ、トルク区分)に関する読み取り値は、目視による推定であり、撮影された装置の実際の設計パラメーターではありません。選定方法の説明を目的とするものであり、当該モデルに関する技術的結論として提示してはなりません。
·メーカーの数値は、内部に複数の不整合があるカタログに基づいています。本記事では、特定の数値を無断で採用していません。外部に確約する前に、最新版の仕様書とメーカーによる書面確認に基づいてください。
·セラピー装置が医療機器に分類される場合、安全性と適合性(IEC 60601シリーズ、ISO 14971など)は専門の認証機関が判断します。本記事は認証の根拠ではありません。
続きを読む
HONPINEのストーリーおよび精密駆動に関連する業界動向についてさらに詳しくご覧ください。
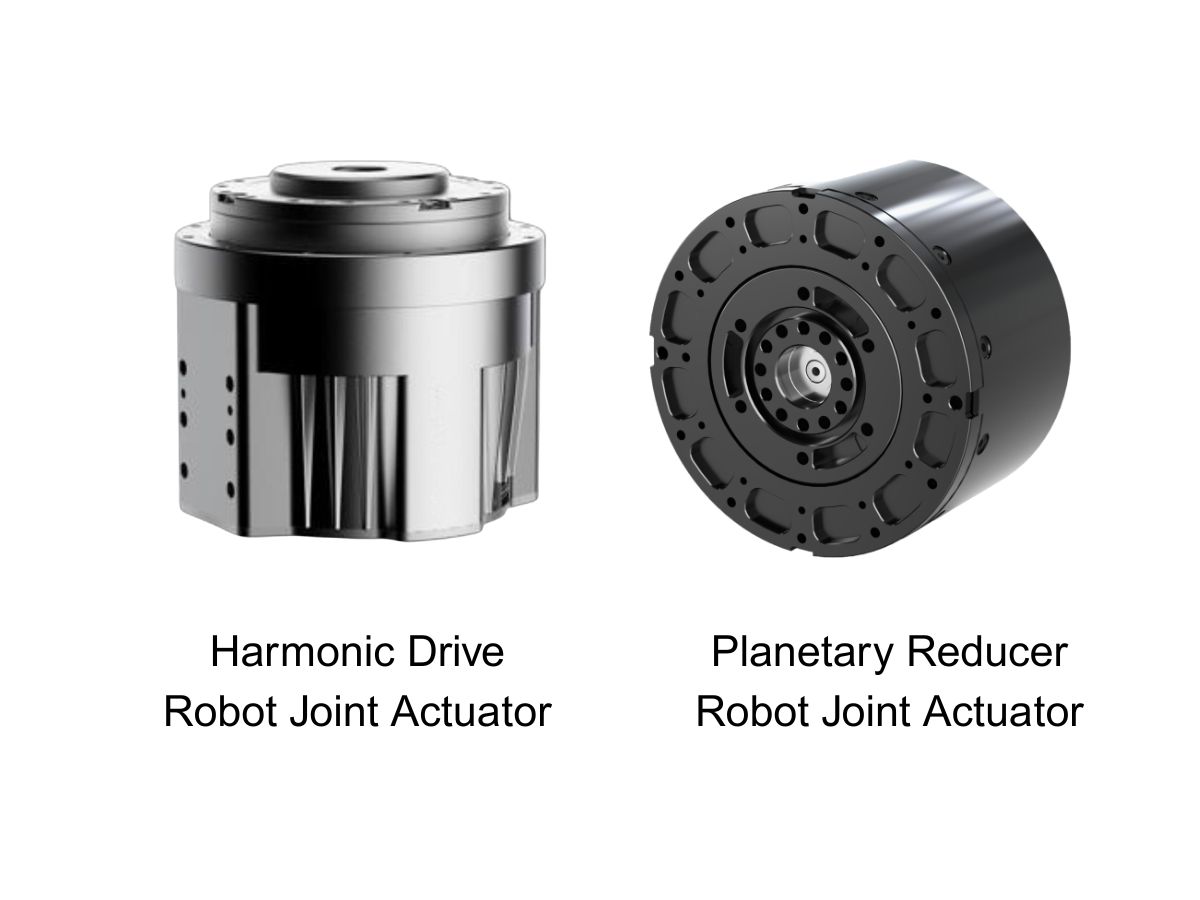
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
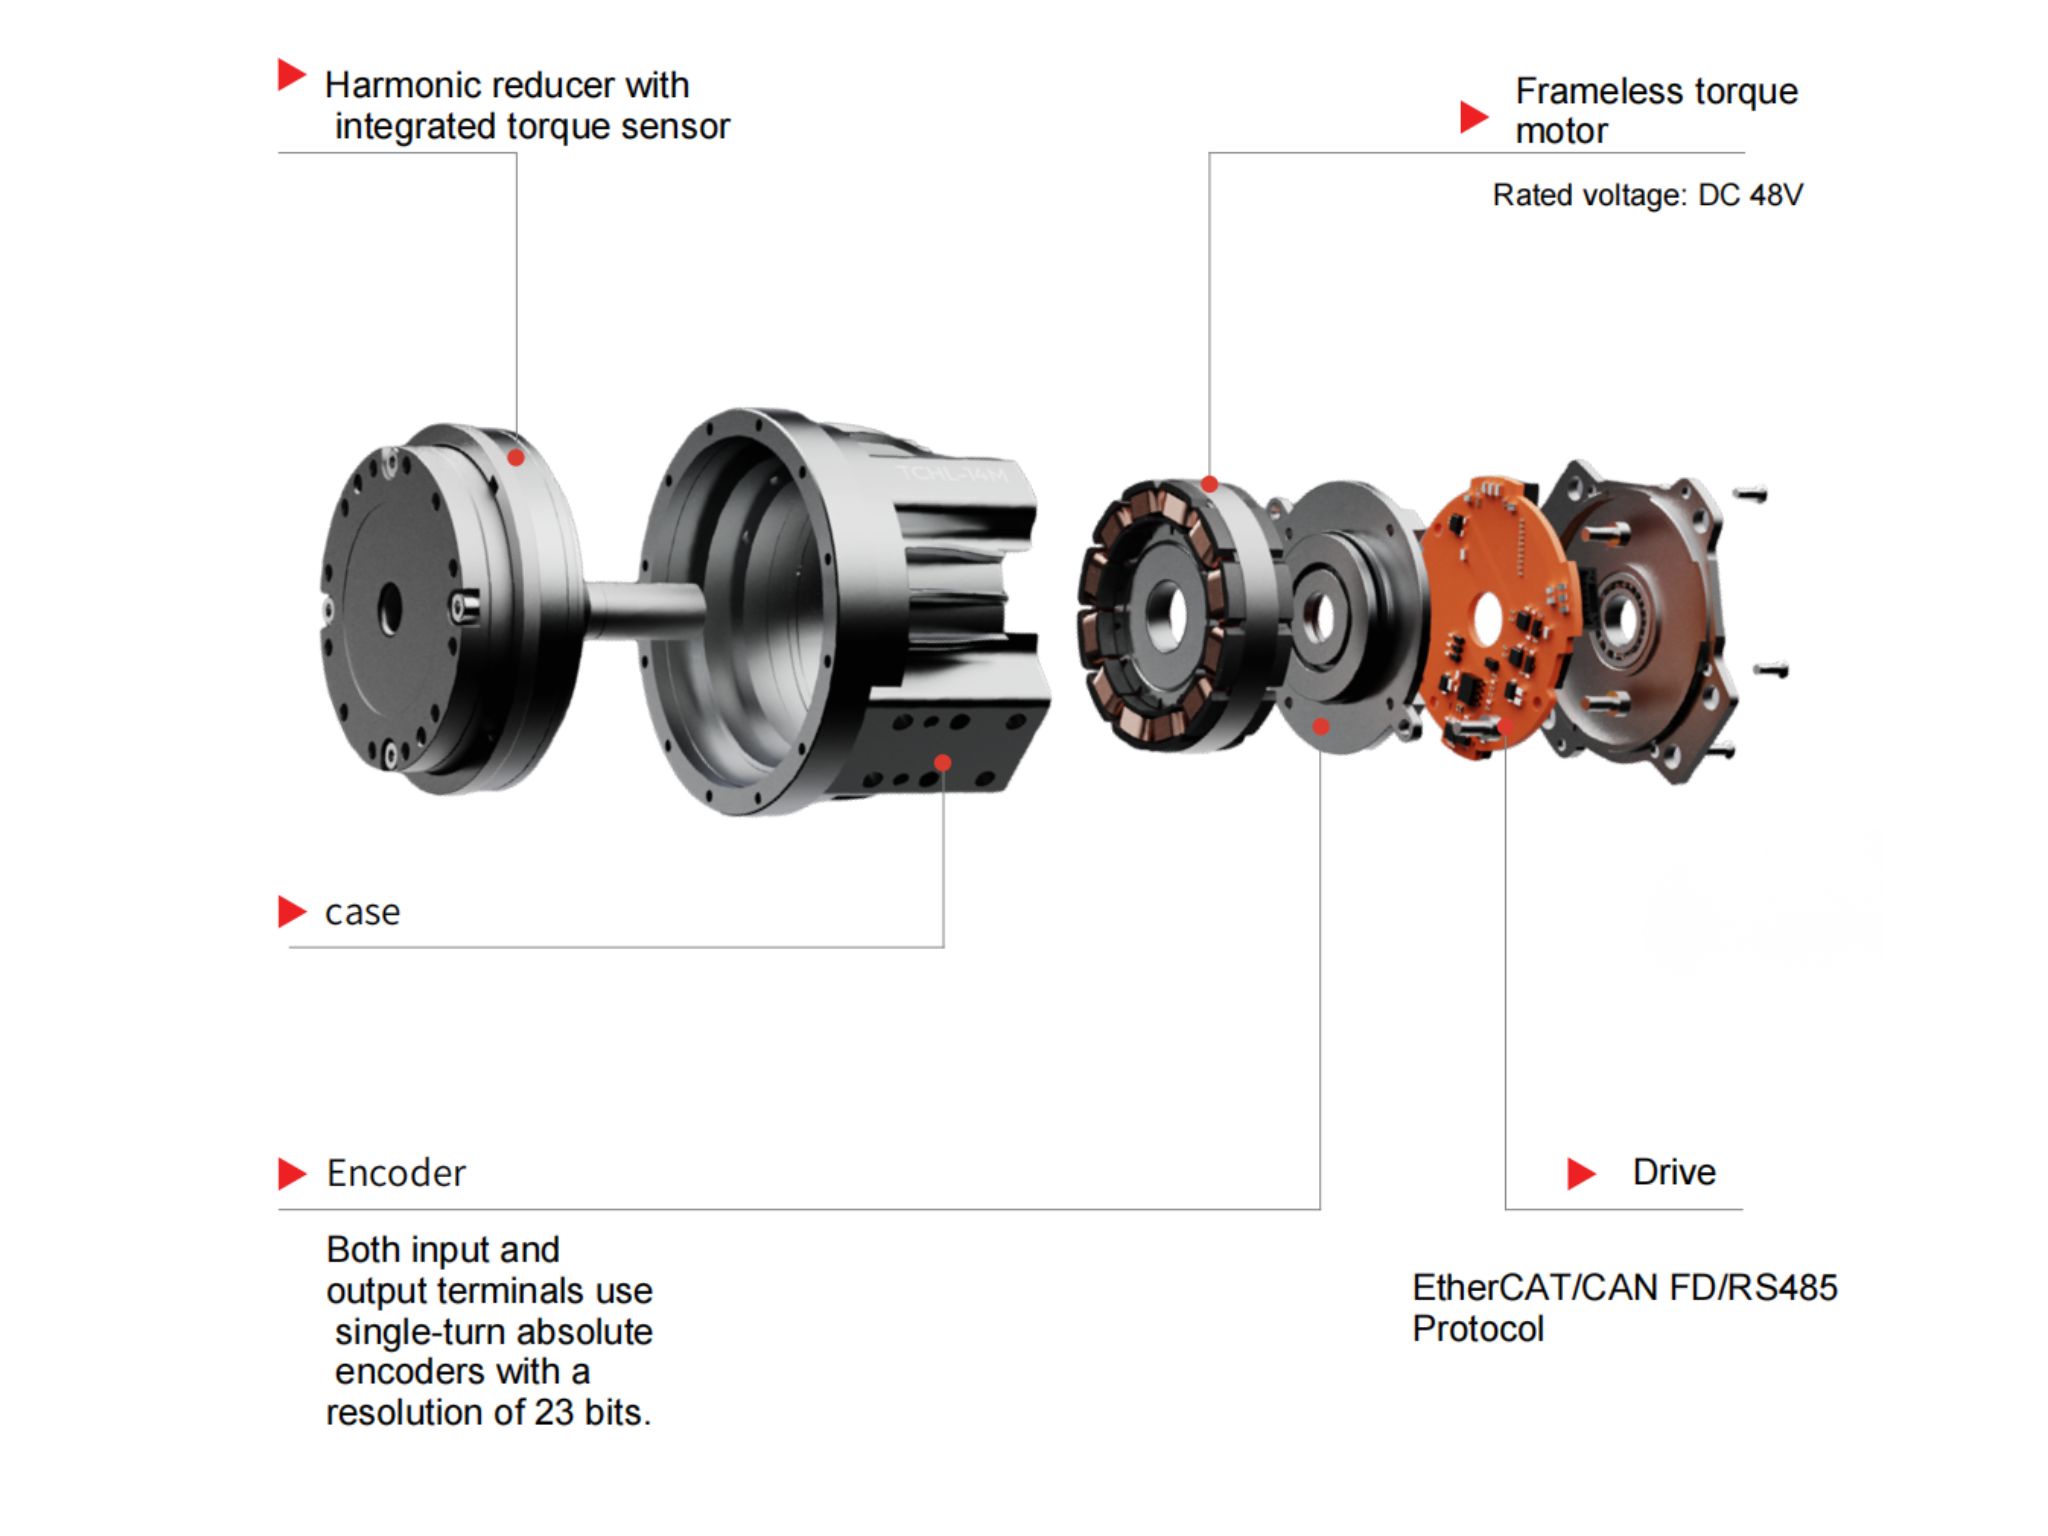
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 なぜ高性能ヒューマノイドロボットの価格を下げることはそれほど難しいのでしょうか?そして、なぜハーモニック関節モジュールは依然として代替不可能なのでしょうか?中核的理由は、避けることのできない1つの要件にあります:高い自由度。
高い DOF はヒューマノイドロボットに不可欠であり、これにより高調波関節モジュールがシステム総価値に占める割合が一貫して高くなります。 HONPINEハーモニックサーボアクチュエータが医療ロボティクスを変革している理由医療ロボットは、医療分野で使用される自動化ロボットシステムであり、診断、手術、リハビリテーション、患者ケア、および補助治療の実施において、医師、看護師、その他の医療機器を支援、強化、または代替するために用いられます。これらは、ロボティクス、人工知能、センシング技術、メカトロニクス、およびコンピュータ制御システムを統合し、医療の精度、効率、安全性、および患者全体の体験を向上させます。この記事では、HONPINEハーモニックサーボアクチュエータが医療ロボティクスに非常に適している理由を説明します。
 Harmonic Drive Systems VS Nabtesco VS HONPINE ハーモニックドライブモーター統合型ハーモニック関節モーターは、モーター、減速機、エンコーダ、センサー、その他の主要部品を1つのモジュール / アクチュエータに統合した、高度に集積化された高性能なロボット関節用ソリューションです。ロボットに強力な駆動能力と精密なモーションコントロールを提供します。ヒューマノイドロボットの動作の「心臓」と見なされ、各関節に搭載されてその動きを制御し、ロボット全体の性能を直接左右します。したがって、信頼性の高いハーモニック関節モーターを選定することは、ヒューマノイドロボットの開発にとって極めて重要です。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 HONPINEハーモニックドライブ減速機, RV減速機, 遊星減速機がヒューマノイドロボットの発展を支援ヒューマノイドロボットは、研究室で能力を実証する段階から、幅広い産業用途へと進化しています。軽量材料、身体性知能、自律バッテリー交換技術に牽引された生産性革命が、世界中の工場、病院、家庭で起こっています。ヒューマノイドロボットの"関節革命"が進行中です。ヒューマノイドロボットは数千の部品で構成され、その中でもアクチュエーターは最も重要な可動部品として、ロボットの"関節と筋肉"と呼ばれています。ハーモニックドライブ減速機は、その高精度とコンパクトなサイズにより、回転関節に広く使用されています。
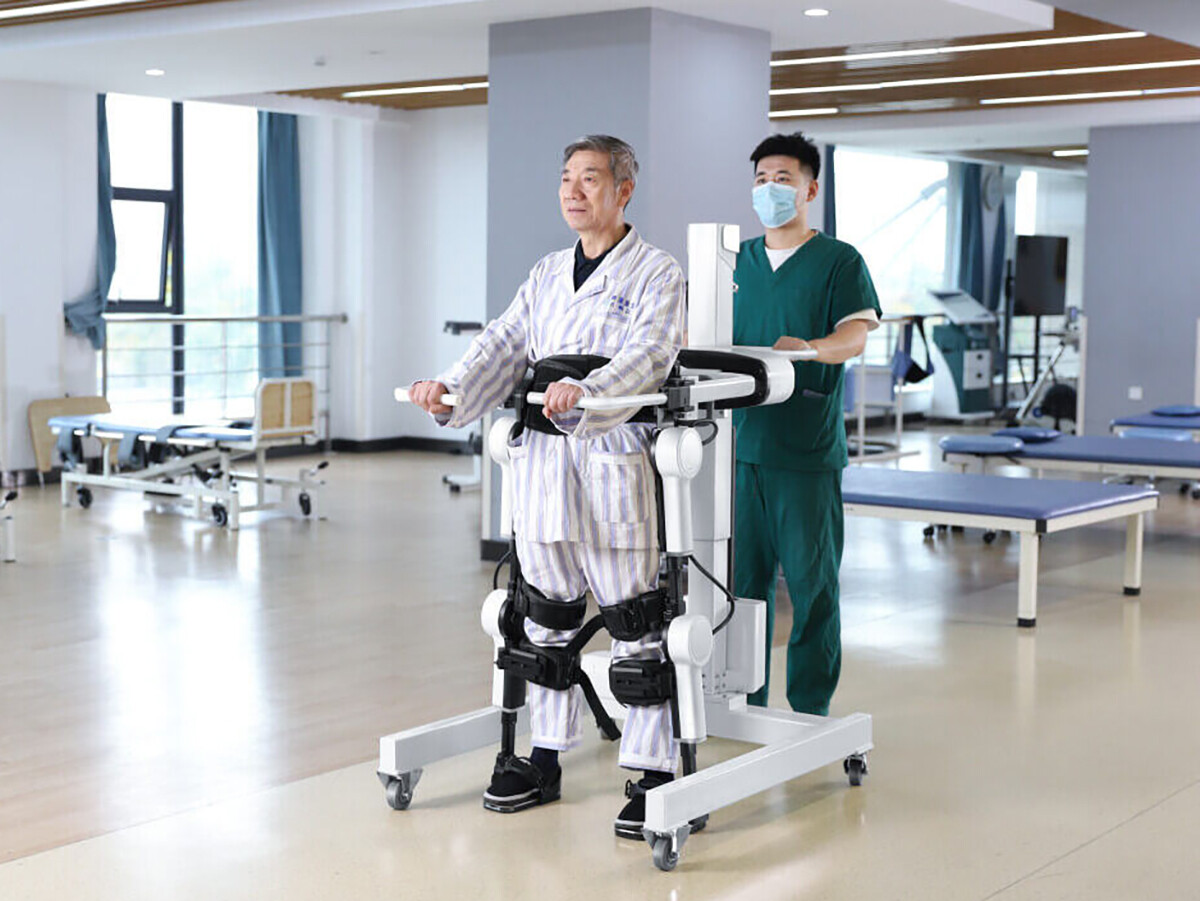
 なぜハーモニックドライブモーターは外骨格ロボットに最適な選択なのでしょうか?外骨格は通常、ハーモニックドライブモーター、センサー、およびセンシング、制御、情報処理、データフュージョン、モバイルコンピューティング技術を統合するその他のコンポーネントを組み込んでいます。これらのシステムは、人間の感覚機能および運動機能をロボットのトルク伝達および制御システムと同期させ、身体能力を強化したり、医療リハビリテーションを提供したりする役割を果たします。最先端の破壊的技術として、外骨格は軍事用途と医療用途の両方において重要な戦略的意義を持っています。ハーモニックドライブ減速機が提供する高トルク密度と高精度制御により、外骨格ロボットにとって最適なソリューションとなっています。
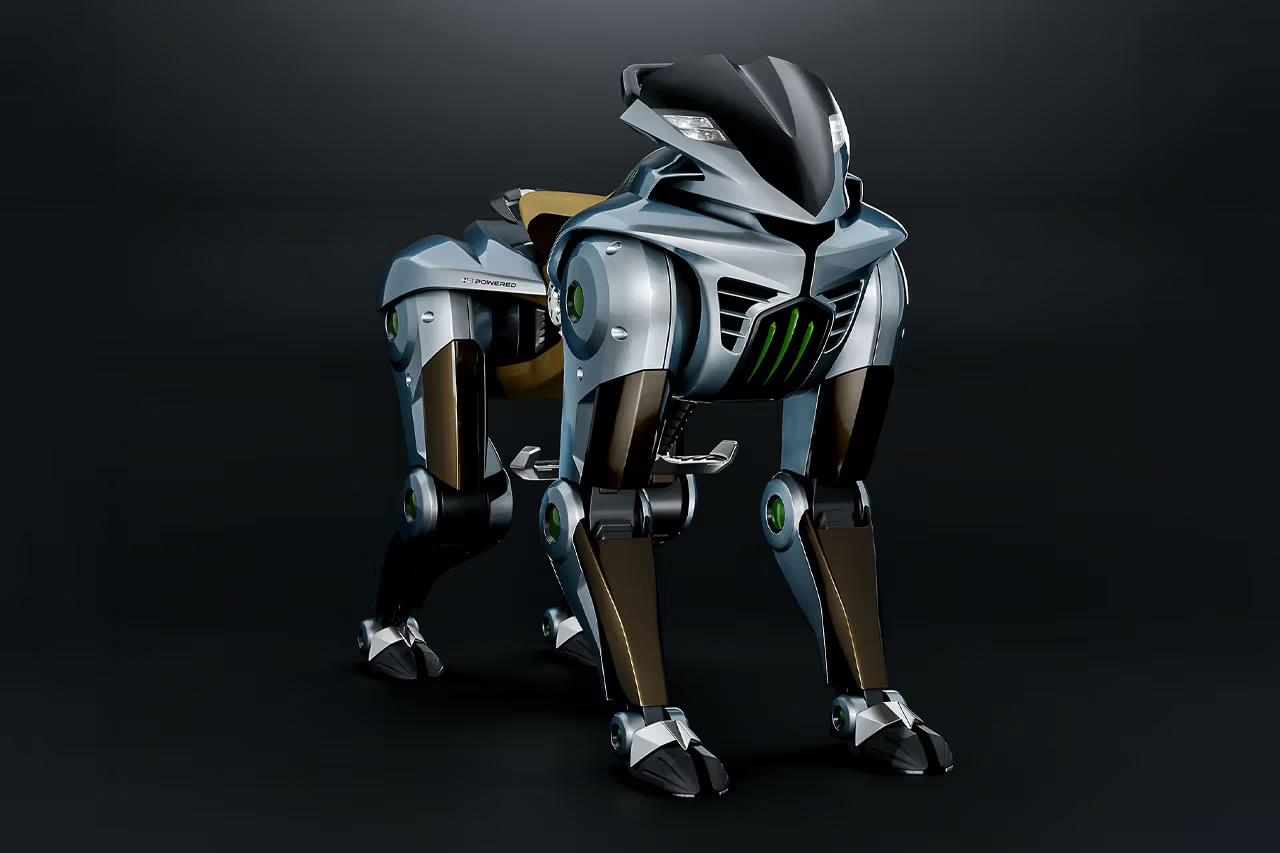
 川崎重工、CORLEOロボットホースを発表:ハーモニックドライブ減速機が重要な役割を果たす川崎重工は、水上走行、跳躍、走行、そしてダイナミックなポーズを取ることができる高い機動性を備えたロボットホース「CORLEO」を発表しました。過酷な地形を攻略するために設計されたCORLEOの脚部運動システムは、各脚に独立駆動モジュール / アクチュエータを採用し、卓越した安定性と衝撃吸収性を実現しています。後脚は前脚から独立して作動するため、ライダーのバランスを保ちながら、階段や凹凸のある地面でも荒れた路面を滑らかに移動できます。
 ベッドサイド理学療法ロボットに力制御式関節モジュールが必要な理由治療ロボットが提供するのはロボットアームではなく、人の身体に加える力です。圧力、リズム、深さが処方内容であり、位置制御ではそれを実現できません。軟部組織は柔軟で時間とともに変化するため、同じ位置指令でも筋肉と骨では接触力に数倍の差が生じます。力制御式ハーモニック関節モジュールは、接触力を閉ループ制御の変数にします。これが、治療量を再現可能にし、人との接触を安全に保ち、セラピストの手技を習得可能にする唯一の方法です。ベッドサイド治療ロボットの現場写真1枚をもとに、本記事では構成を読み解き、力制御が不可欠な5つの理由を示し、基準ごとにHONPINEのTCHLとHAGの選定基準を明確にし、フレームサイズを選定するためのトルクセンサー分解能の割り当てを提示します。
 NEMA 17・NEMA 23 ハーモニックドライブ適合ガイド:ステッピングモーターとハーモニック減速機の組み合わせステッピングモーターとハーモニックドライブの組み合わせは、予算上の妥協ではありません。ステッピングモーターの弱点である粗いステップ角、約400 rpmを超えると急激に低下するトルク、精密な伝達機構がないことは、ハーモニックドライブがまさに解決する課題です。動作点を低速・高トルクの最適領域に移し、1.8°のステップ角を秒角レベルの分解能に高め、バックラッシをほぼゼロにします。本ガイドでは、取り付け部におけるNEMAフレームサイズの意味、NEMA 17およびNEMA 23に適合するハーモニックドライブのフレームサイズ、見落とされがちな入力側の無負荷起動トルクを含む、順番に行うべき8項目の確認事項、そして組み合わせの実際の弱点である、気づかれにくい故障について説明します。HONPINE SHDおよびCSFの仕様も掲載しています。
ダブルクリック
当社は harmonic drive reducer,planetary reducer,robot joint motor,robot rotary actuators,RV gear reducer,robot end effector,dexterous robot hand を提供しています
 HONPINEハーモニックサーボアクチュエータが医療ロボティクスを変革している理由医療ロボットは、医療分野で使用される自動化ロボットシステムであり、診断、手術、リハビリテーション、患者ケア、および補助治療の実施において、医師、看護師、その他の医療機器を支援、強化、または代替するために用いられます。これらは、ロボティクス、人工知能、センシング技術、メカトロニクス、およびコンピュータ制御システムを統合し、医療の精度、効率、安全性、および患者全体の体験を向上させます。この記事では、HONPINEハーモニックサーボアクチュエータが医療ロボティクスに非常に適している理由を説明します。
 なぜハーモニックドライブモーターは外骨格ロボットに最適な選択なのでしょうか?外骨格は通常、ハーモニックドライブモーター、センサー、およびセンシング、制御、情報処理、データフュージョン、モバイルコンピューティング技術を統合するその他のコンポーネントを組み込んでいます。これらのシステムは、人間の感覚機能および運動機能をロボットのトルク伝達および制御システムと同期させ、身体能力を強化したり、医療リハビリテーションを提供したりする役割を果たします。最先端の破壊的技術として、外骨格は軍事用途と医療用途の両方において重要な戦略的意義を持っています。ハーモニックドライブ減速機が提供する高トルク密度と高精度制御により、外骨格ロボットにとって最適なソリューションとなっています。
 ベッドサイド理学療法ロボットに力制御式関節モジュールが必要な理由治療ロボットが提供するのはロボットアームではなく、人の身体に加える力です。圧力、リズム、深さが処方内容であり、位置制御ではそれを実現できません。軟部組織は柔軟で時間とともに変化するため、同じ位置指令でも筋肉と骨では接触力に数倍の差が生じます。力制御式ハーモニック関節モジュールは、接触力を閉ループ制御の変数にします。これが、治療量を再現可能にし、人との接触を安全に保ち、セラピストの手技を習得可能にする唯一の方法です。ベッドサイド治療ロボットの現場写真1枚をもとに、本記事では構成を読み解き、力制御が不可欠な5つの理由を示し、基準ごとにHONPINEのTCHLとHAGの選定基準を明確にし、フレームサイズを選定するためのトルクセンサー分解能の割り当てを提示します。
 リチウム電池用ロールプレス装置向けハーモニックロータリーアクチュエータリチウム電池の製造プロセスが進化し続ける中、製造設備にはより高い精度、安定性、および統合効率が求められています。ロールプレス設備では、電極の品質と一貫性を確保するために、正確なロール位置決め、圧力制御、および動的応答が重要です。
HONPINEのハーモニックロータリーアクチュエータは、リチウム電池用ロールプレス設備に高精度、高剛性、高速応答、およびコンパクトな統合性を提供します。ほぼゼロのバックラッシ、高トルク密度、および信頼性の高いモーション制御性能により、設備精度と生産安定性の向上に貢献します。 配管内ロボットおよびその他の特殊用途設備向けハーモニックロボット関節アクチュエータ配管内ロボットは、設置スペースが限られ、高負荷要件、ケーブル配線、精密な動作制御が重要な課題となる、狭く複雑な環境で稼働します。信頼性の高い関節アクチュエータには、過酷な稼働条件に適応しながら、高トルク出力、コンパクトな寸法、安定した性能を提供することが求められます。ハーモニックロボット関節アクチュエータは、精密伝動、モータ駆動、センシング機能をコンパクトな動作ユニットに統合しており、配管内ロボットやその他の特殊用途ロボットシステムに適しています。本記事では、配管内ロボットの主要な設計要件を取り上げ、HONPINE HPJMハーモニックロボット関節モジュールが、コンパクトで高性能かつ信頼性の高いロボットソリューションの実現にどのように役立つかを説明します。
 昇降装置向けハーモニックアクチュエータ:精度、トルク密度、コンパクトなモーション制御の紹介現代の昇降装置には、単に荷重を垂直に移動させる以上の性能が求められます。ロボット昇降軸、AGVおよびAMRのリフトモジュール、半導体製造装置、検査プラットフォーム、特殊ウインチでは、高いトルク密度、精密な位置決め、低バックラッシ、高剛性、コンパクトなモーション制御への要求がますます高まっています。ハーモニックアクチュエータは、ハーモニックドライブとモーターを統合し、構成に応じてエンコーダ、ブレーキ、サーボドライブ、通信インターフェースをコンパクトなモーションモジュールに組み込んだものです。この記事では、ハーモニックアクチュエータをさまざまな昇降システムに適用する方法と、精度、トルク密度、剛性、統合性を兼ね備えていることから、自動昇降および位置決め用途に適している理由を解説します。
 半導体製造装置向けハーモニックロータリーアクチュエータ:高精度モーション、中空軸設計およびFOC制御皆様、こんにちは。HONPINEの技術部長、Theodore Liです。半導体製造装置において、回転動作は単に機構を回転させるだけのものではありません。限られた設置スペース、ケーブルやチューブの配線、低速時の安定性、精密な位置決め、連続的に調整可能なモーションプロファイルはいずれも装置の性能に影響を与える可能性があります。これが、ハーモニックロータリーアクチュエータが半導体装置にとって重要なモーションソリューションになりつつある理由です。本記事では、装置開発、オーバーヘッド搬送、ウェーハハンドリング、洗浄、結晶成長用途における当社の経験に基づき、ハーモニック伝達、FOCベースのモーター制御、エンコーダフィードバック、大径中空軸設計、柔軟な機械的インターフェースがどのように連携して実用的な半導体モーション要件を満たすかについて解説します。
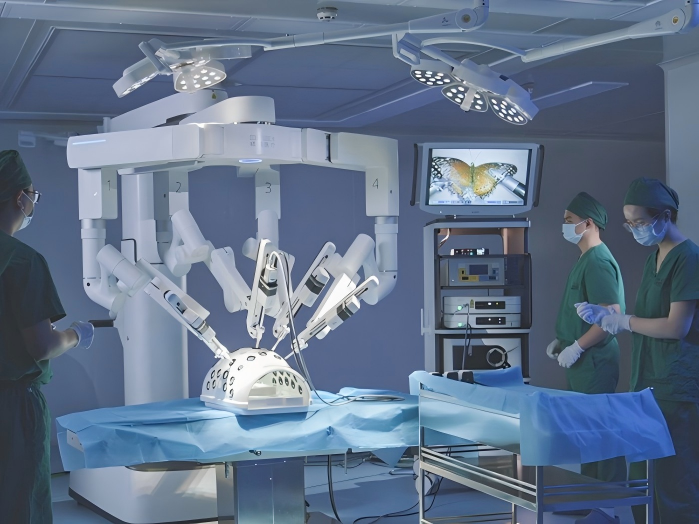
 低侵襲手術ロボット用小型ハーモニックドライブ低侵襲手術ロボットには、極めて限られた機械的スペース内で精密な動作を実現できる、高度にコンパクトな伝達システムが求められます。ロボット機器がより小型化・高機能化するにつれ、従来の伝達機構では、サイズ、腱の弾性、摩擦、ヒステリシス、機械的統合に関する課題に直面する可能性があります。小型ハーモニックドライブは、小さな機械的スペースで高減速比の高精度伝達、低バックラッシ、コンパクトな寸法を実現することで、可能性のあるアプローチの一つを提供します。この記事では、小型ハーモニック伝達が手術ロボティクスに適している理由を説明し、外部腱駆動方式と遠位伝達方式のアーキテクチャを比較するとともに、コンパクトなロボット関節、柔軟ロボット機器、その他の精密機構向けHONPINEのCSF-mini小型ハーモニック減速機における主要なエンジニアリング上の考慮事項について解説します。
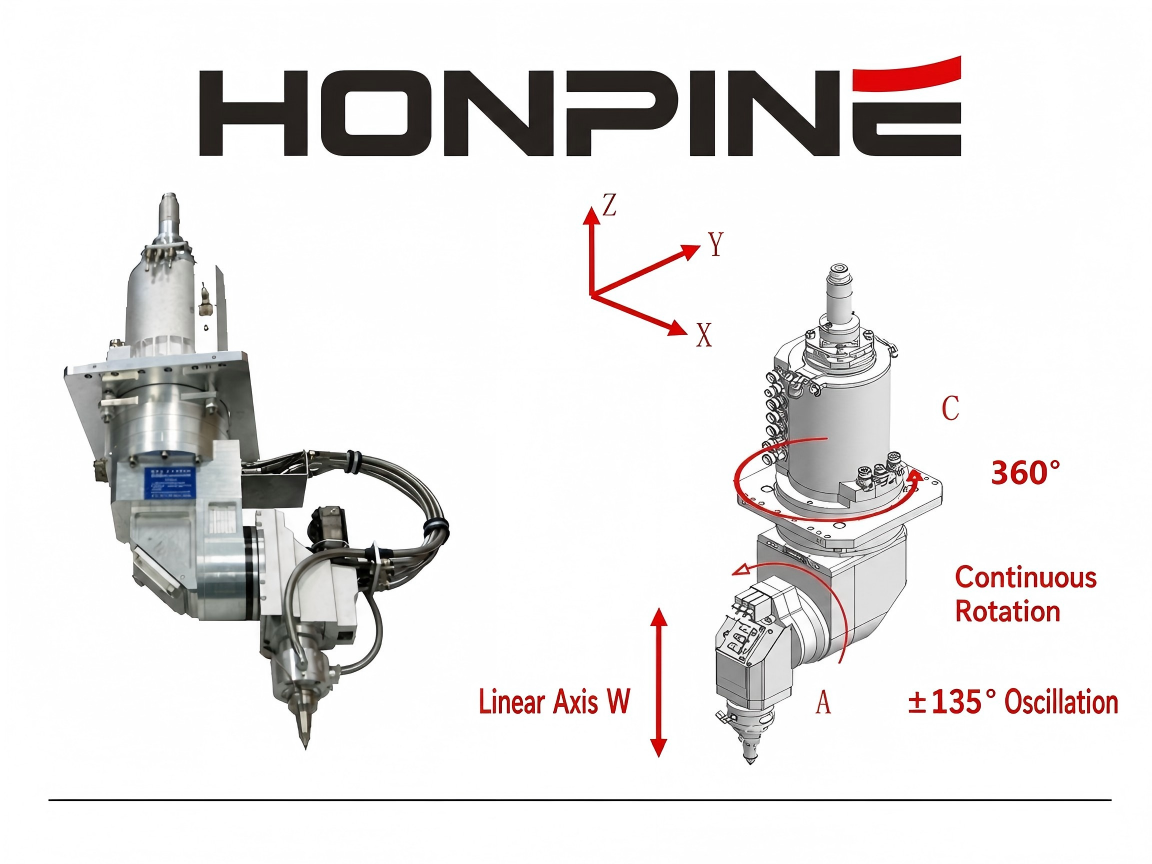
 レーザーウォブル溶接システムに高精度ハーモニック・ロータリーアクチュエータが必要な理由レーザーウォブル溶接は、バッテリー製造、バスバー溶接、電子機器、医療機器、ロボット溶接など、ビームの動きを高精度かつ再現性高く維持する必要がある精密製造用途で、ますます採用されています。しかし、機械式ウォブル溶接システムでは、溶接品質はレーザーパラメータだけでなく、ウォブルヘッドを駆動する回転運動機構の精度にも左右されます。バックラッシ、ねじり剛性の不足、トルク密度の制約、位置決め誤差は、実際のビーム軌跡や溶融池の安定性に直接影響を与える可能性があります。そのため、高精度な回転運動ソリューションは、現代のレーザーウォブル溶接装置において重要な要素となっています。ハーモニック・ロータリーアクチュエータは、精密伝達、高剛性、低バックラッシ、コンパクトな一体化を兼ね備えており、動的負荷下で制御された回転運動を必要とする機械式ウォブルヘッドに適しています。
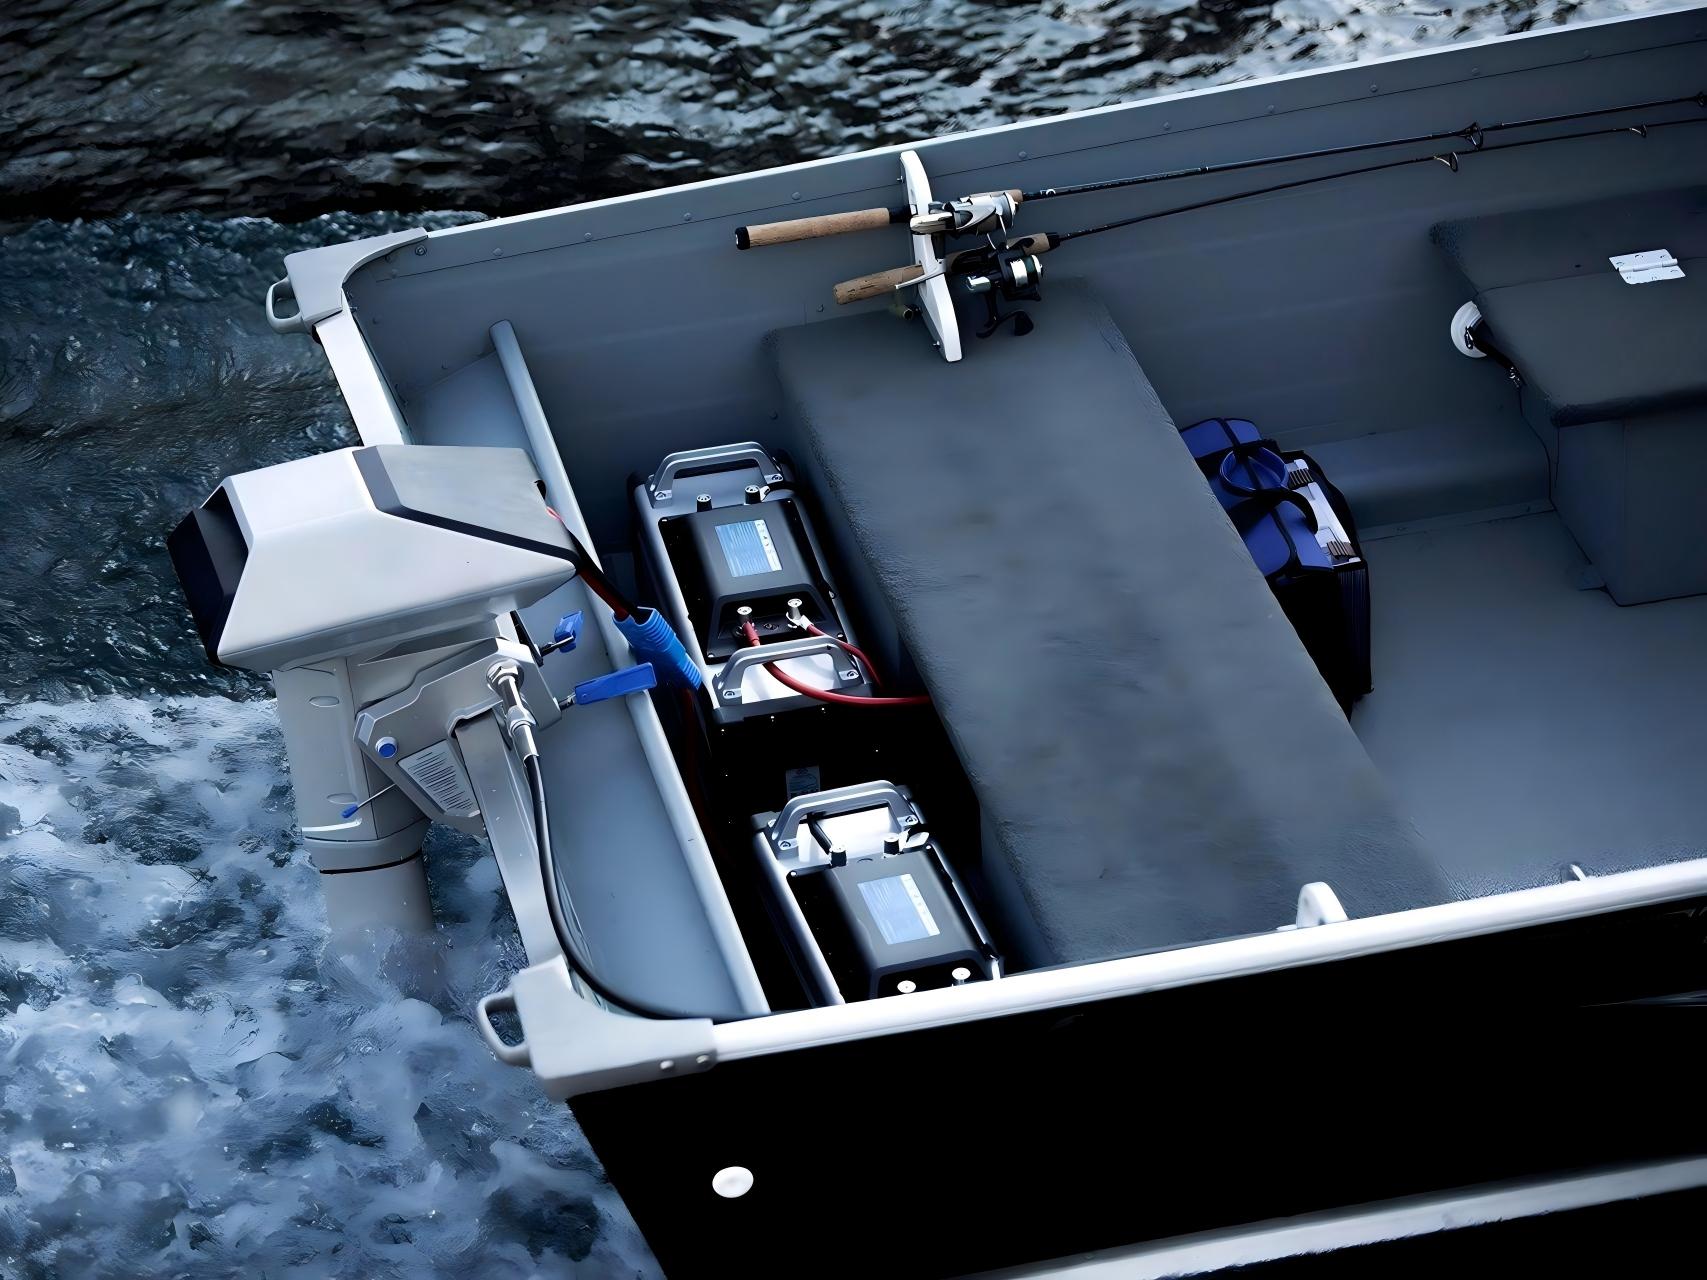
 船外機のステアリングにハーモニック・ロータリーアクチュエータが必要となるのはどのような場合ですか?電動船外機のステアリングは、単純な機械機能から高精度なモーション制御アプリケーションへと進化しています。本記事では、ハーモニック・ロータリーアクチュエータが適切なソリューションとなる場面を解説し、高精度伝達、低バックラッシ、高トルク密度、エンコーダフィードバック、およびコンパクトな機械統合の役割を検証します。また、電動ボート、自律水上艇、無人艇、海洋ロボティクス、電動船舶推進における用途も取り上げ、エンジニアがステアリングトルク、速度、位置決め精度、動作条件、設置要件に応じて適切なロータリーアクチュエータを選定できるよう支援します。
 専門的なロボット用途に適したロボット関節アクチュエータの選び方適切なロボット関節アクチュエータの選定は、もはやトルク仕様を比較したり、モーターとギアボックスを個別に選定したりするだけの問題ではありません。ヒューマノイドロボット、協働ロボット、産業用ロボットアーム、医療用ロボット、移動式マニピュレータ、特殊ロボットシステムが多様化する中、ロボットメーカーはトルク、速度、精度、剛性、重量、設置スペース、フィードバック、通信、安全性を同時にバランスさせる必要があります。本記事では、実際のアプリケーション課題から出発し、ロボット全体の機械構造および制御要件に適合する関節レベルのソリューションを構築することで、エンジニアが適切なハーモニック関節アクチュエータまたはロボット関節モーターを選定する方法を解説します。
 CNC回転軸用ハーモニック・ロータリーアクチュエータ:彫刻機向けの高精度ソリューションハーモニック・ロータリーアクチュエータが、精密な位置決め、低バックラッシ、高剛性、コンパクトな一体化により、4軸および5軸彫刻機のCNC回転軸性能をどのように向上させるかをご紹介します。