








ハーモニック関節モーター/アクチュエーター/モジュール
HONPINEのハーモニックドライブ関節モーターは、高精度、高トルク、大径中空穴を特長とし、限られたスペースでの使用に適したソリューションを提供します。カスタマイズにも対応しており、特殊ロボットの分野で広く使用されています。
 高位置決め精度を備えた高精度ロボット用ハーモニック関節アクチュエータHONPINE HAUハーモニック関節アクチュエータは、高い位置決め精度、優れた過負荷対応力、大口径中空設計が求められるロボット用途向けに設計されています。HONPINE HAGハーモニック関節アクチュエータと比較して、HAUはトルクセンサー構成を省いており、トルクセンシングを必要としない用途によりコンパクトなソリューションを提供します。
HAUハーモニック関節アクチュエータは、高精度ヒューマノイドロボット、特殊用途ロボット、ロボットアームに特に適しています。高い位置決め精度、産業グレードの過負荷性能、大口径中空径を組み合わせることで、HAUは厳しい用途においてロボットが安定かつ高精度な動作を実現できるよう設計されています。詳細 STO付き高精度エンコーダ搭載ロボット用ハーモニックギアモーターHAGロボット用ハーモニックギアモーターは、ロボット用途向けに特別に設計されたロボット関節アクチュエータです。内蔵ドライバーはギアモーターのベースに統合されており、高精度エンコーダを搭載しています。高速側は20ビット、出力側は19ビットの分解能を備え、フルクローズドループ制御を実現します。オプションのSTOおよびブレーキ機能により、装置のより安全な運転を確保できます。詳細
![]() トルクセンサーおよび一体型ケーブルコネクタ搭載ヒューマノイドロボット用ハーモニック関節モジュールTCHLハーモニックジョイントモジュールは、トルクセンサーをハーモニックドライブ減速機に直接統合したハーモニックジョイントモジュールです。トルクセンサーにより、駆動システムの動作状態と必要なトルク値を正確に測定でき、アクチュエータの負荷を正確に検出できます。これにより過負荷を防止し、より安全な人間・ロボット間インタラクションを実現します。
本モジュールはケーブルとコネクタを完全に統合しており、高集積設計により迅速かつ正確な部品接続を可能にし、安全で応答性の高いモーション制御を実現します。詳細 省スペース中空軸ハーモニックドライブデュアルエンコーダロータリーアクチュエータHAT中空型および標準型ハーモニックサーボロータリーアクチュエータは、モデル11, 14, 17, 20, 25, 32, 40, 50, 58のハーモニックドライブに対応し、定格トルクは4 N·mから1200 N·m、外径は62 mmから220 mmの範囲をカバーします。多回転アブソリュートエンコーダを搭載し、Tamagawa protocolに対応: Single-turn 17-bit, multi-turn 16-bit, or Single-turn 23-bit, multi-turn 16-bit.カスタムのデュアルエンコーダ構成にも対応可能です。これらのハーモニックアクチュエータは端面から直接取り付けることができ、軽量化が求められる用途や設置スペースに制约のある用途に最適です。詳細
 協働ロボットアーム T type ハーモニック関節モジュールモジュールT型ハーモニック関節モジュールは、ハーモニックドライブ減速機、トルクモーター、高精度センサー、ブレーキ、ドライバーを組み合わせた、高度に統合されたロボット関節用モジュール / アクチュエータです。出力フランジがモーターシャフトに対して垂直で、回転ロボット関節用に理想的なT字型レイアウトを形成していることから、“T-type”と呼ばれています。
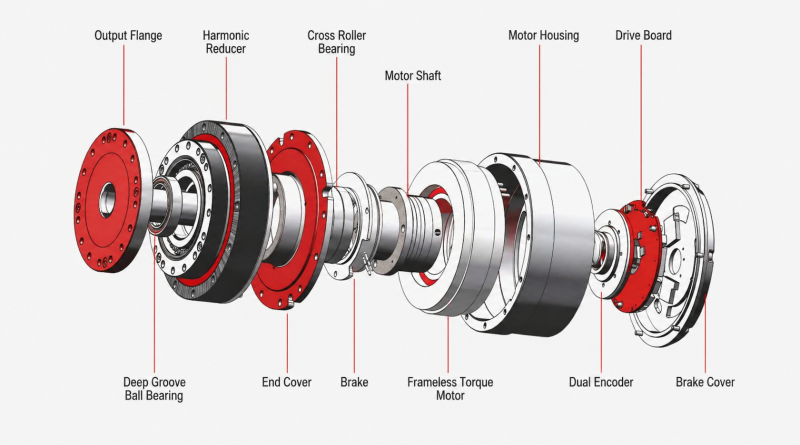
協働ロボット向けに設計されたこのモジュールは、主要コンポーネントを1つのコンパクトなプラグアンドプレイモジュール / アクチュエータに統合することで、開発を簡素化します。これにより、開発サイクルが大幅に短縮され、コストが削減され、ロボットアームの構築がLEGOブロックを組み立てるのとほぼ同じくらい簡単になります。その高い統合性は、メンテナンス効率を向上させ、ロボットアーム技術の適用範囲を拡大します。詳細 水中作業用特殊ロボット向けシーリング設計ロボット関節用モジュールこの関節モジュールは、ハーモニックドライブ減速機、フレームレストルクモータ、ブレーキ、エンコーダー、ドライバーを含む完全統合コンポーネントにより、体積と重量を高度に最適化し、より大きなトルク出力、より高い精度、よりコンパクトなサイズ、より軽い重量で精密なモーションコントロールを実現します。また、個別用途や特殊な動作環境における特定の要件に対応するため、カスタマイズソリューションも提供しており、最も一般的なカスタマイズは防水仕様(水しぶき、噴霧、または水深 1 メートルまでの水中作業に対応)および低温適応です。この防水関節モジュールは、水中で動作する特殊ロボット向けに特別に設計されており、ロボット関節用の防水課題に対応するための専用改良を施した当社標準関節モジュールの強化版として開発されました。詳細
 大口径中空穴ハーモニックドライブロータリーアクチュエータ大口径中空穴ロータリーアクチュエータは通常、 内部ローターフレームレストルクモータ を、ハーモニックドライブ減速機、アブソリュートエンコーダ、およびカスタマイズされた大口径中空穴ハーモニックサーボドライブモジュール / アクチュエータなどのコンポーネントと統合し、完全なロータリーアクチュエータアセンブリを構成します。その制御モジュール / アクチュエータ(ドライブシステム)は通常、 外部搭載 されており、接続された機器に高精度のモーションコントロールを提供します。標準的なロータリーアクチュエータと比較して、このシリーズは より大きな中空穴径 を特長としており、リードスクリュー、ケーブル、その他のコンポーネントを通すことができます。これは、工作機械用回転テーブル、精密医療機器、5軸レーザー切断システム、半導体装置など、 大きな貫通穴スペース 、 高精度 、および コンパクトな統合 を必要とする用途向けに設計されています。詳細
 高集積コンパクトハーモニックドライブロボット関節用モーターロボット関節用モーターは、ハーモニックドライブ、フレームレストルクモータ、ブレーキ、エンコーダ、サーボドライブモジュール / アクチュエータを含む統合コンポーネントにより、高精度なモーションコントロールを実現し、サイズと重量も最適化されています。より大きなトルク、より高い精度、よりコンパクトなサイズ、より軽い重量を実現します。さらに、お客様の具体的な要件に応じたカスタマイズサービスも提供しています。
ロボット関節用モーターは通常、DC24V~DC48Vの広い電圧範囲に対応しています。ロボット産業の中核部品として、ロボット関節用モーターの技術進歩は、今後も特化型ロボットおよびヒューマノイドロボットの、より高い柔軟性とより幅広い応用シナリオに向けた発展を促進し続けます。ロボティクス分野に加えて、ロボット関節用モーターは半導体装置、太陽光発電装置、精密医療機器、3C機器、光学機器などの分野にも応用されています。詳細
遊星関節モーター/アクチュエーター/モジュール
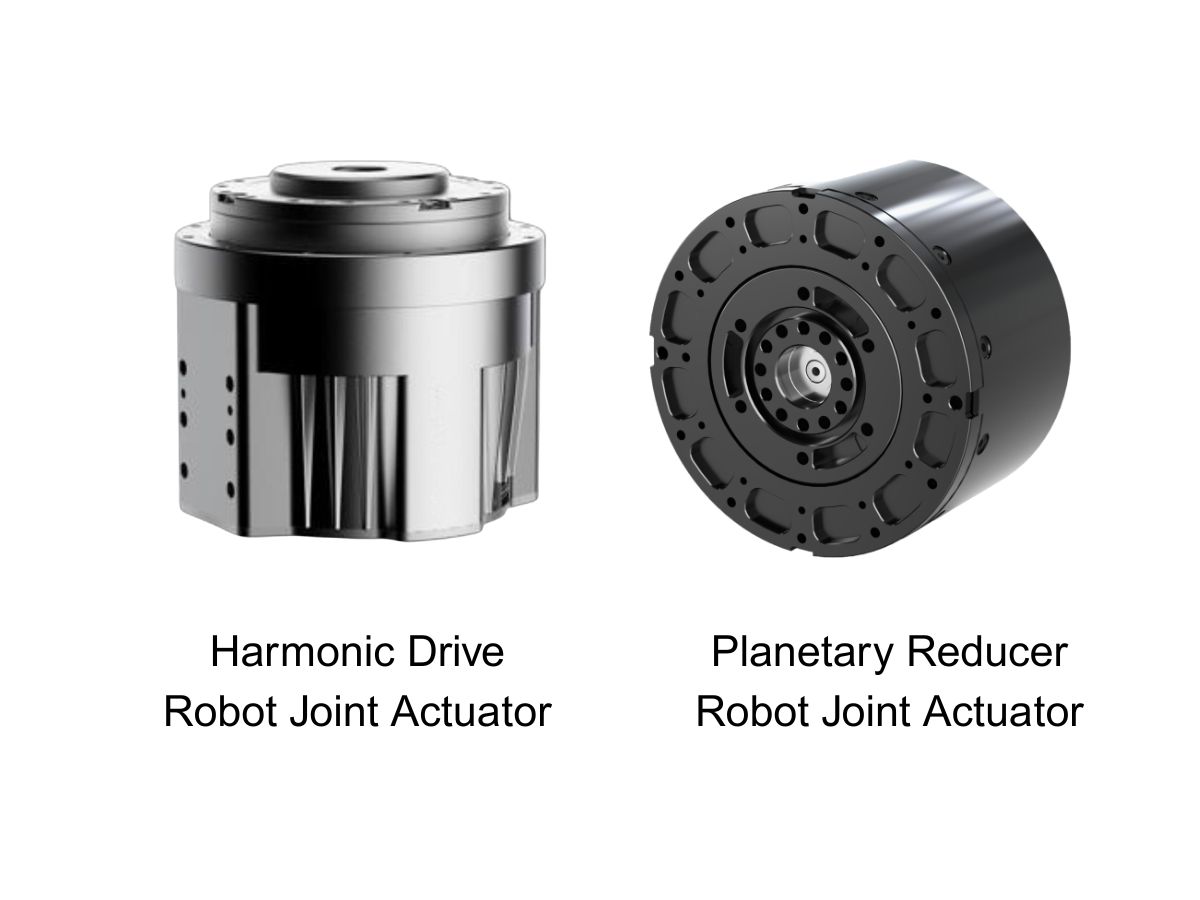
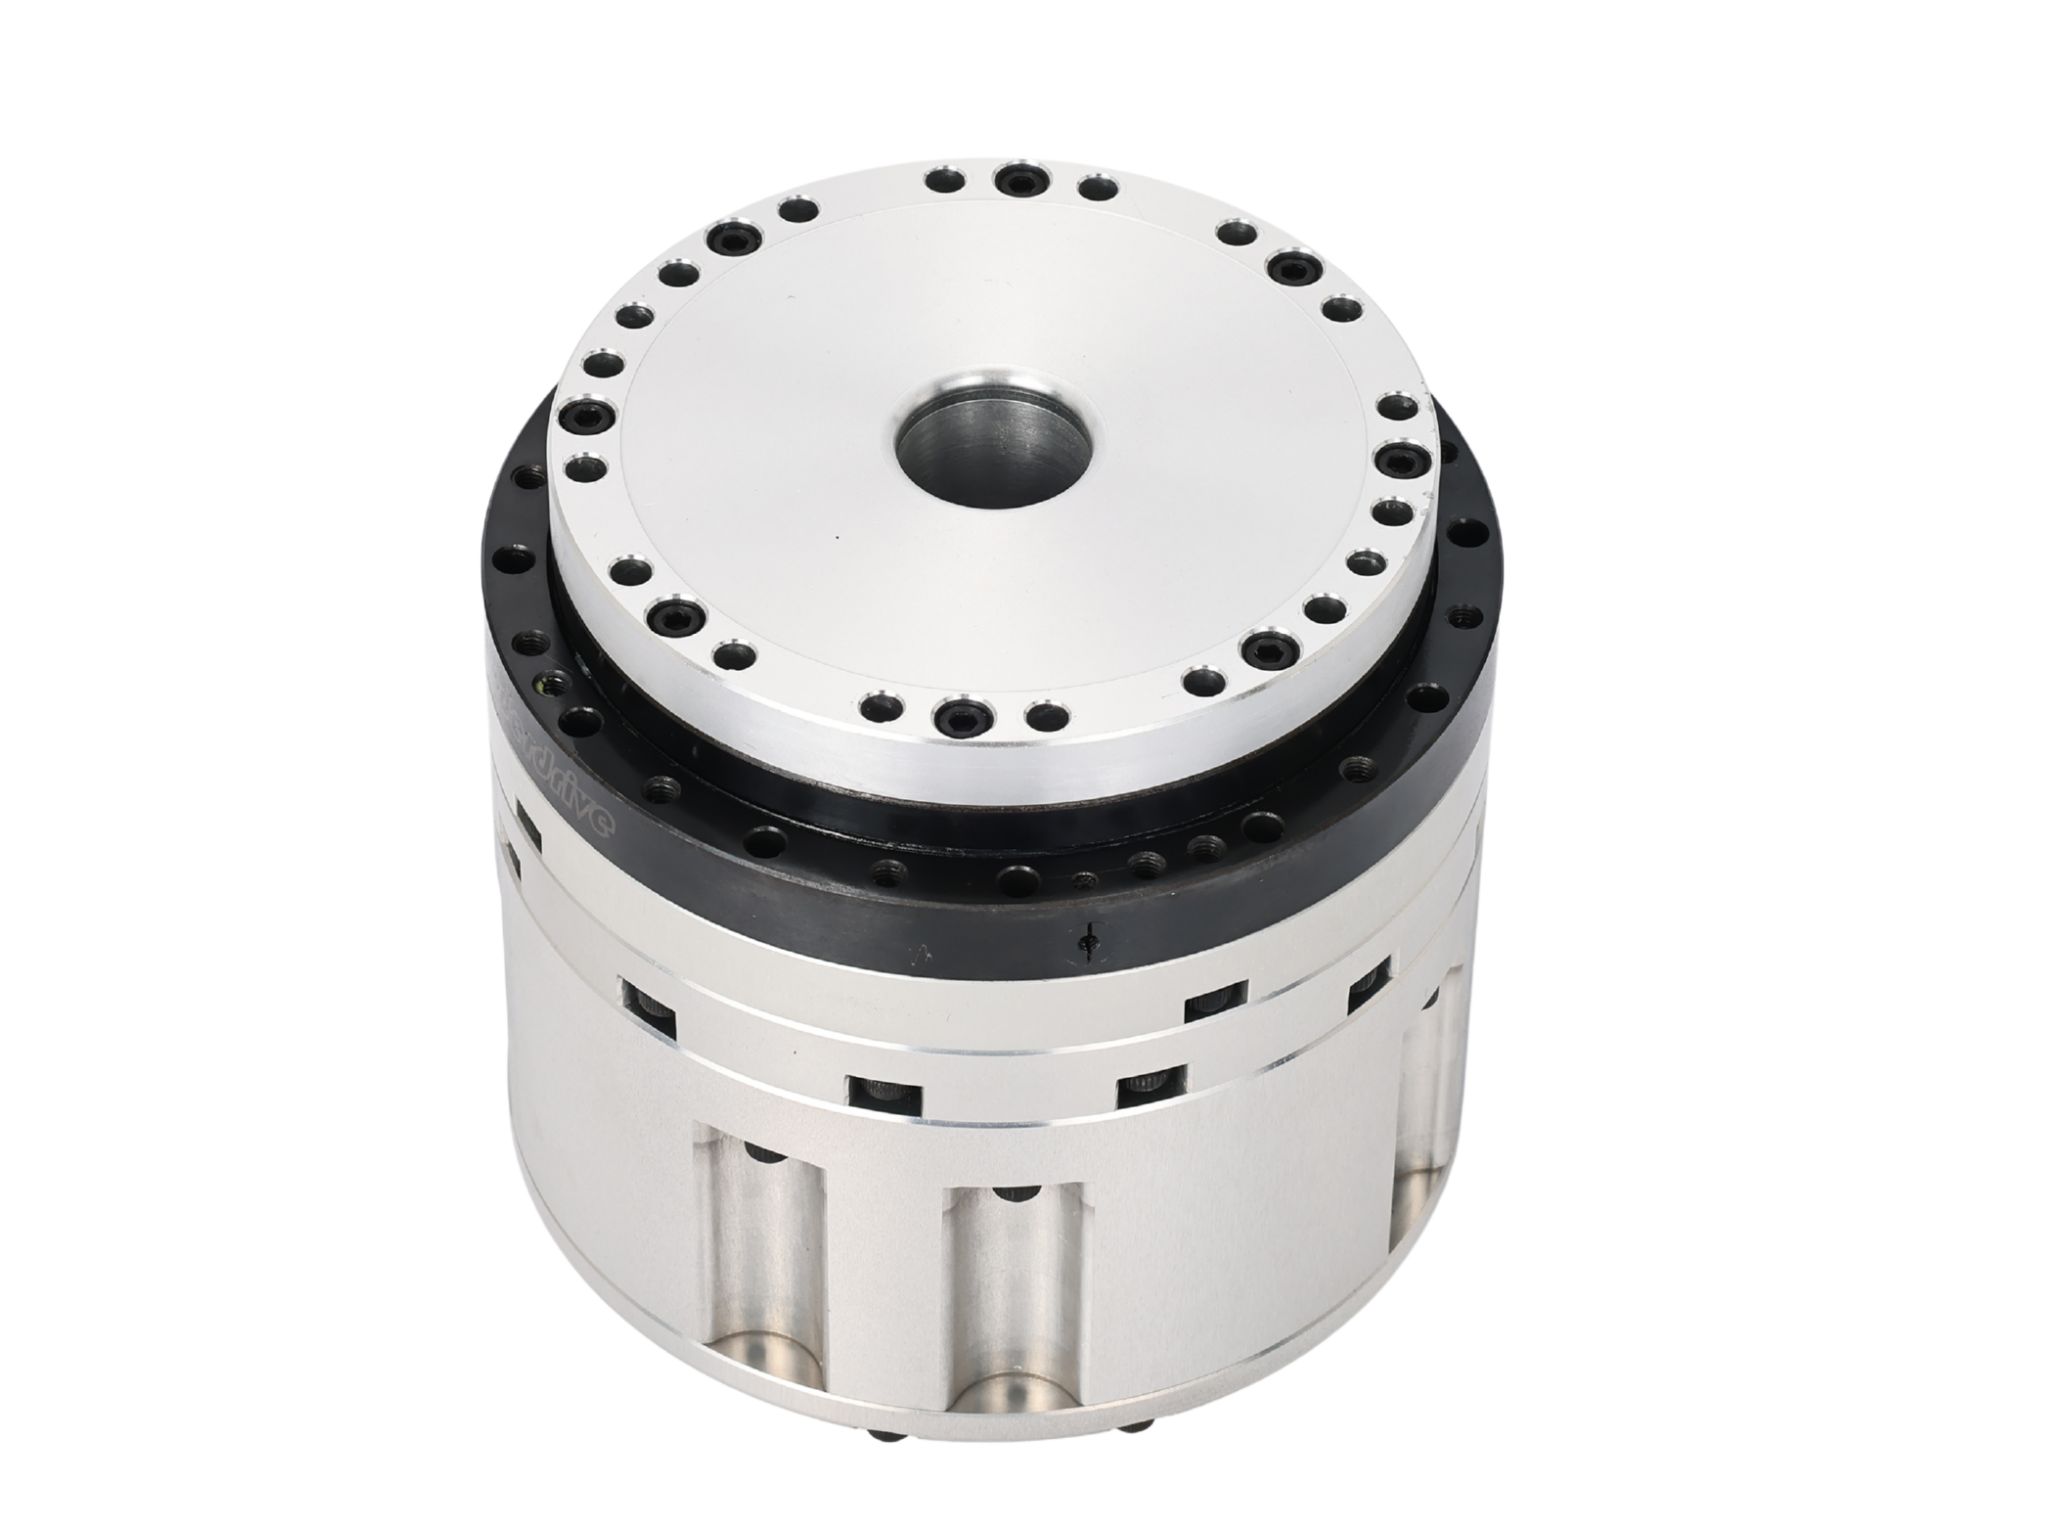
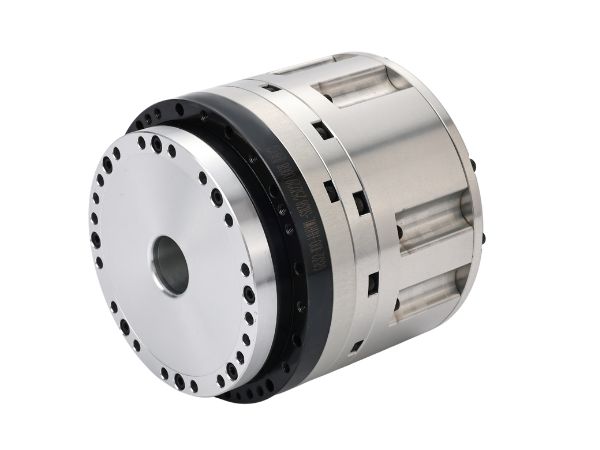
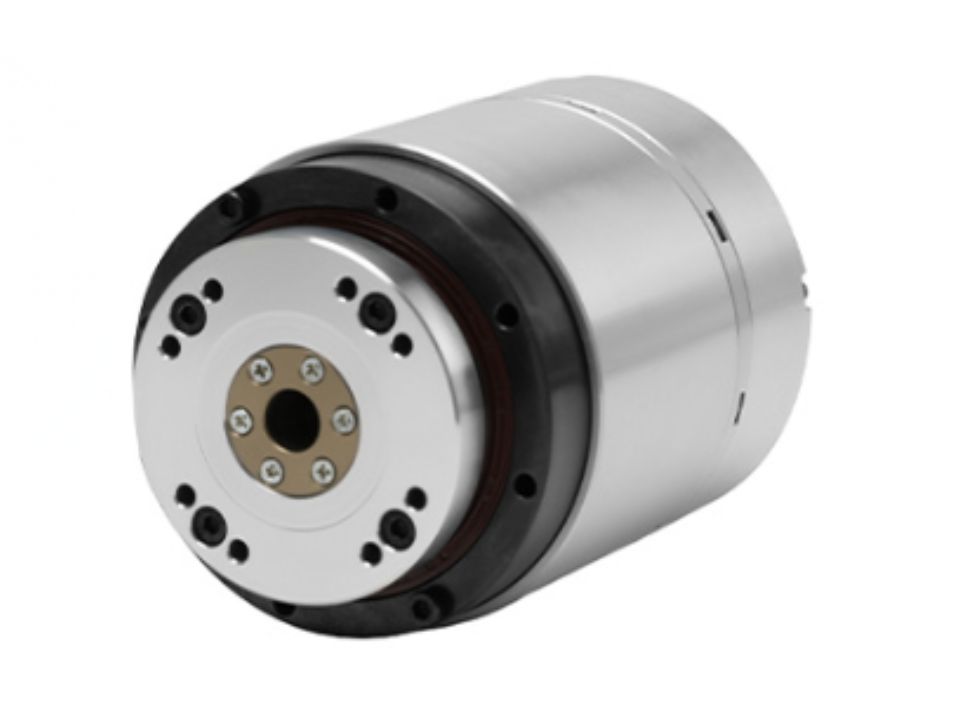
遊星関節モーターも、ロボット動力システムの中核部品です。ハーモニック関節モジュールと比べて減速比が小さく、出力速度が高く、剛性にも優れていますが、総合的な出力精度はやや低くなります。遊星減速機、フレームレス・トルクモーター、ブレーキ、エンコーダー、ドライバーなどを高密度に統合することで、サイズと重量を大幅に最適化し、関節の精密なモーション制御を実現します。これにより、高トルク、コンパクトな寸法、軽量化を実現します。遊星関節モーターは通常、幅広い電圧範囲に対応し、低電圧のDC 24V~48Vで使用できます。また、お客様の個別の要件に基づくカスタマイズソリューションも提供しています。
 ヘビーデューティー防爆ロボット犬用遊星ジョイントアクチュエーターHONPINEの耐爆仕様重負荷プラネタリジョイントアクチュエータは、正式に量産を開始しました。このシリーズのジョイントは、すでに複数の四足歩行ロボット(ロボット犬)プラットフォームに統合され、石油化学プラント、天然ガス点検現場、緊急救助活動など、これまで主に手作業や輸入部品に依存していた危険環境に導入されています。
用途別統合サポート:各ロボット構成およびミッション要件に合わせてカスタマイズした機械構造と制御パラメータ。
防爆認証支援:認証プロセス全体を通じてサポートし、一般的な設計上の落とし穴を回避し、適合取得を加速します。
迅速な技術サポート:全国の主要工業地域に技術サービスセンターを配置し、48時間以内の現地対応を提供します。詳細 最高トルク出力 軽量遊星関節モジュールHONPINE PAシリーズ遊星関節モジュールは、3件の独占発明特許と7件の実用新案特許を備えています。独創的な構造設計により、同クラス製品の中で最高のトルク出力を実現し、強力かつ安定した性能を提供します。
HONPINEは豊富な製品リソースと技術サポートを提供し、さまざまなアプリケーションシナリオへの迅速な導入を可能にするとともに、プロジェクトの事前調査段階で必要となる時間、労力、コストを大幅に削減します。
このモジュールは、電源と信号の共有入力/出力設計を採用しており、駆動モジュール / アクチュエータ間の接続を大幅に簡素化します。中空貫通配線構造と組み合わせることで、駆動モジュール / アクチュエータの適用と統合がより便利で効率的になります。詳細 高速・耐衝撃・コンパクト・軽量の遊星関節モジュール標準遊星関節モジュールは、ロボットの駆動システムを構成する中核部品です。遊星減速機、フレームレス・トルクモーター、ブレーキ、エンコーダー、ドライバーを組み合わせた高集積設計により、体積と重量を大幅に最適化し、関節の精密な動作制御を実現します。その結果、より大きなトルク、より小型のサイズ、より軽量な設計が可能になります。ハーモニック関節モジュールと比較して、遊星関節モジュールは減速比が小さく、出力速度が高く、トルク密度にも優れているため、中・低負荷の用途により適しています。また、お客様固有の要件に合わせたカスタマイズサービスも提供しています。
高速性能、耐衝撃性、コンパクトで軽量な設計といった中核的な利点を備えた標準遊星関節モジュールは、ヒューマノイドロボット、特殊ロボット、物流用AGV、産業オートメーションにおける高負荷駆動の優先的なソリューションとなっており、ロボットの性能向上と適用範囲の拡大を推進しています。詳細
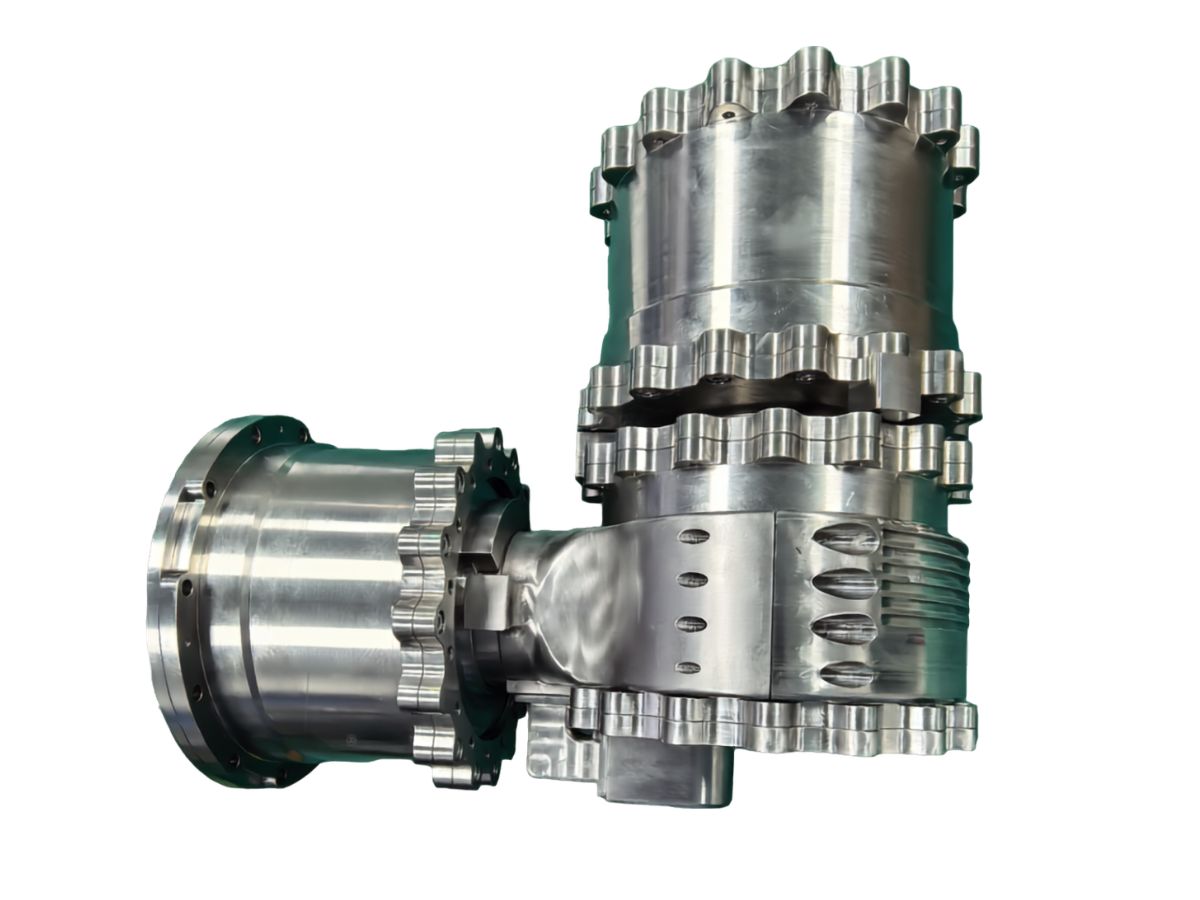
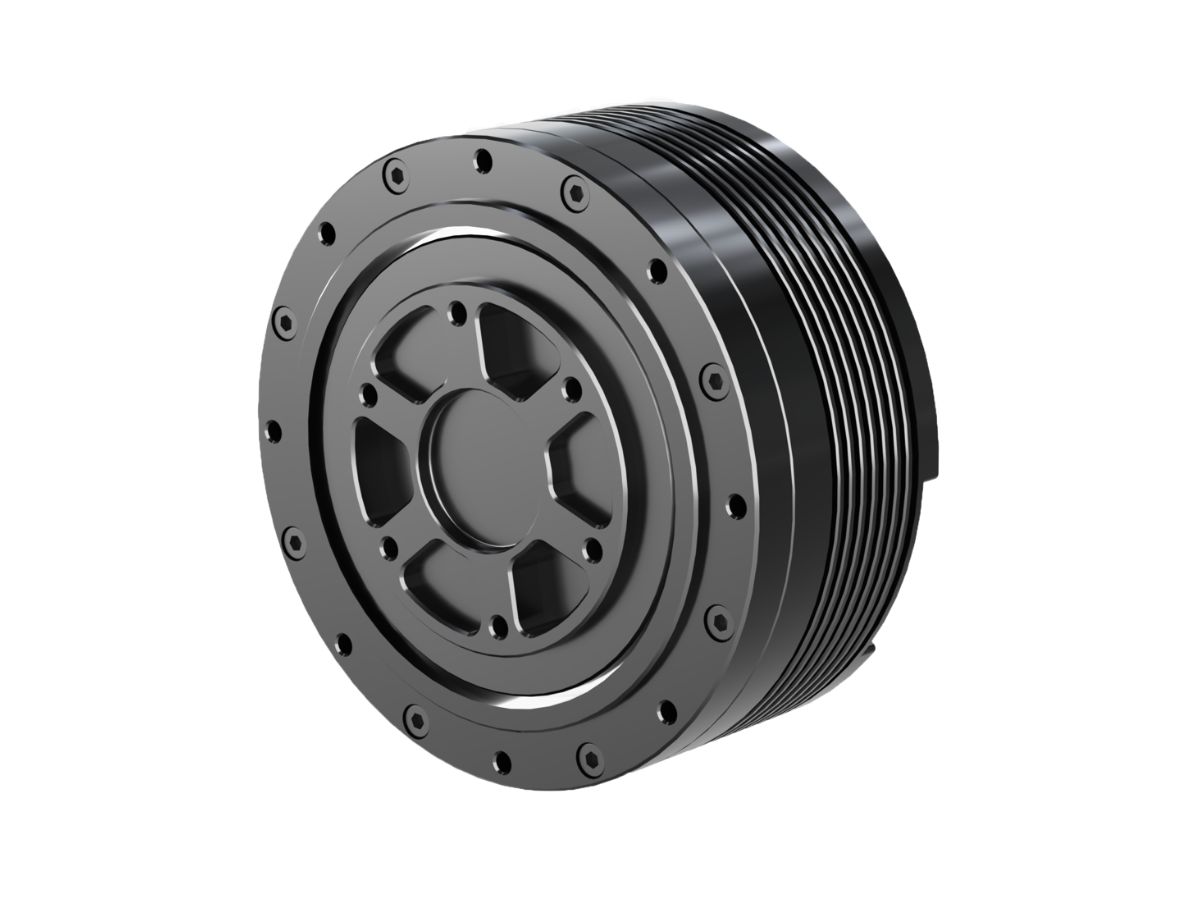
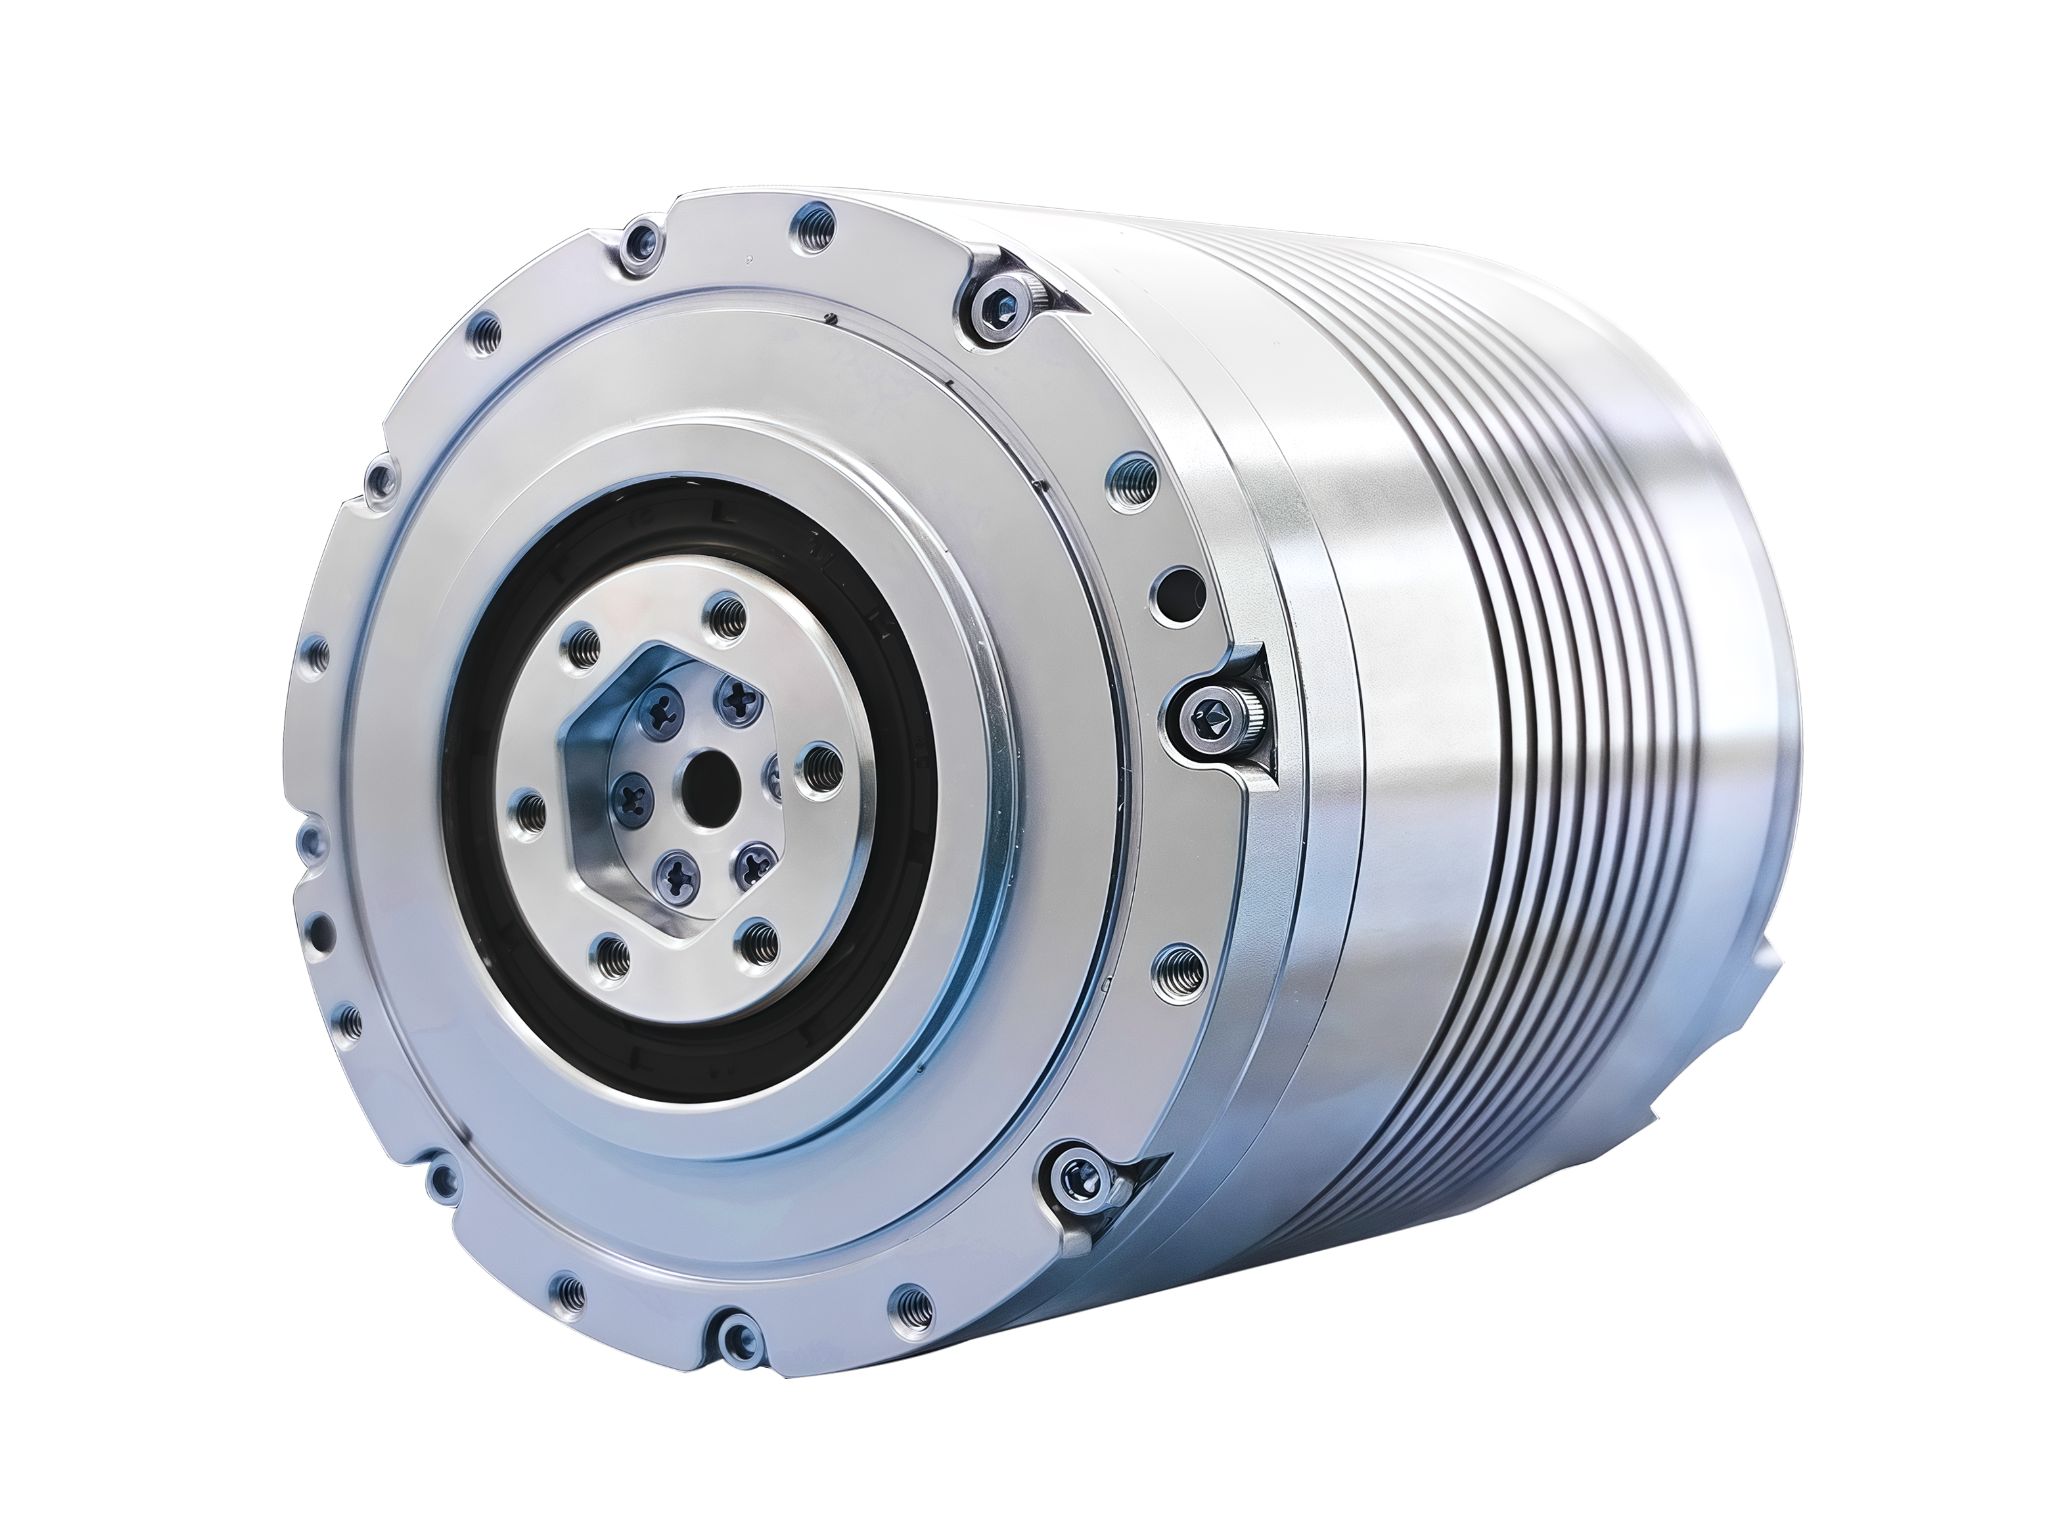
ロボット関節モーター用フレームレストルクモーター
HONPINEは、生産歩留まりと供給能力の向上を目指し、ロボット関節モジュールのコア部品を自社で開発することに取り組んでいます。
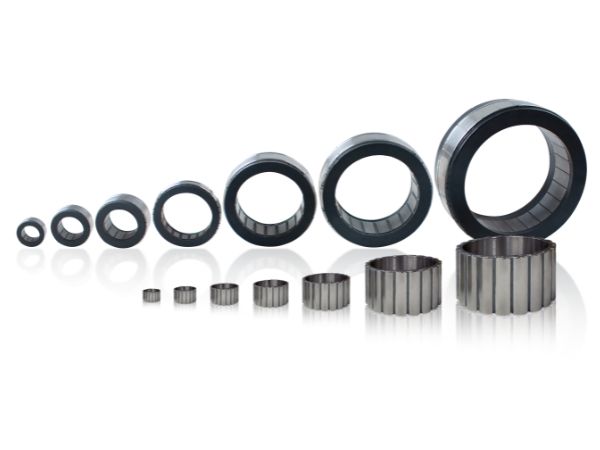
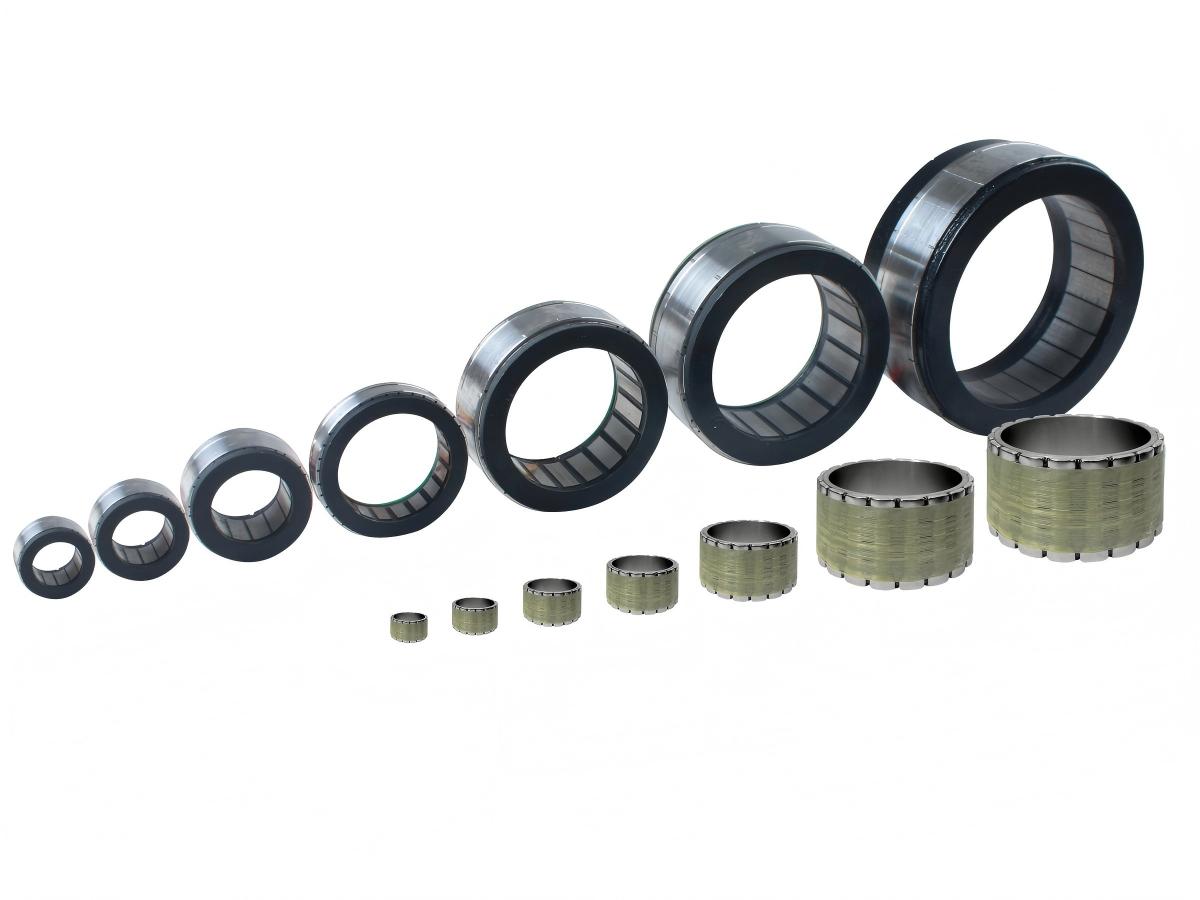
以下に示すのは、HONPINEの標準フレームレストルクモーターです。これらをさらに改良・最適化し、完全統合型関節モジュールに採用しています。標準モーターは単体でもご購入いただけます。
 FM2 ロボット用高トルク密度フレームレスモーターHONPINE FM2 ロボット向けフレームレストルクモーターは、FM1シリーズと比較してより高い性能とより多くの構成オプションを提供し、より幅広い用途に適しています。モーター損失はFM1モーターと比較して20%低減され、トルク出力は10%向上し、動作持続時間の延長を実現します。
FM2シリーズはφ50mmからφ127mmまでの6種類の直径で提供され、定格回転数は1800 rpmから5500 rpm、トルクは0.36 N・mから6.40 N・m、出力は207 Wから608 Wです。定格電圧は24 Vから70 Vです。オプション構成には、ホールセンサー、温度センサー、カスタマイズ可能なリード線オプションが含まれます。これらのモーターは、協働ロボット、ヒューマノイドロボット、四足歩行ロボット、産業用ロボット、医療リハビリテーションロボットで広く使用されています。詳細 モーター") FM1 コストパフォーマンスに優れたフレームレスブラシレスDC (BLDC) モーターHONPINE FM1 フレームレスブラシレスDC (BLDC) モーターは、コンパクトで高性能、かつコストパフォーマンスに優れた製品です. 4種類のサイズ (φ50mm–φ115mm) で提供され, 定格速度は650 rpmから5250 rpm, トルクは0.3 N・mから9.32 N・m, 出力は165 Wから920 Wです. 定格電圧は24 Vから70 Vの範囲で, ホールセンサー, 温度センサー, 配線構成をオプションで選択できます. 協働ロボット, ヒューマノイドロボット, 四足歩行ロボット, 医療リハビリテーションロボットに広く使用されています.詳細
ロボット関節モジュールとは?
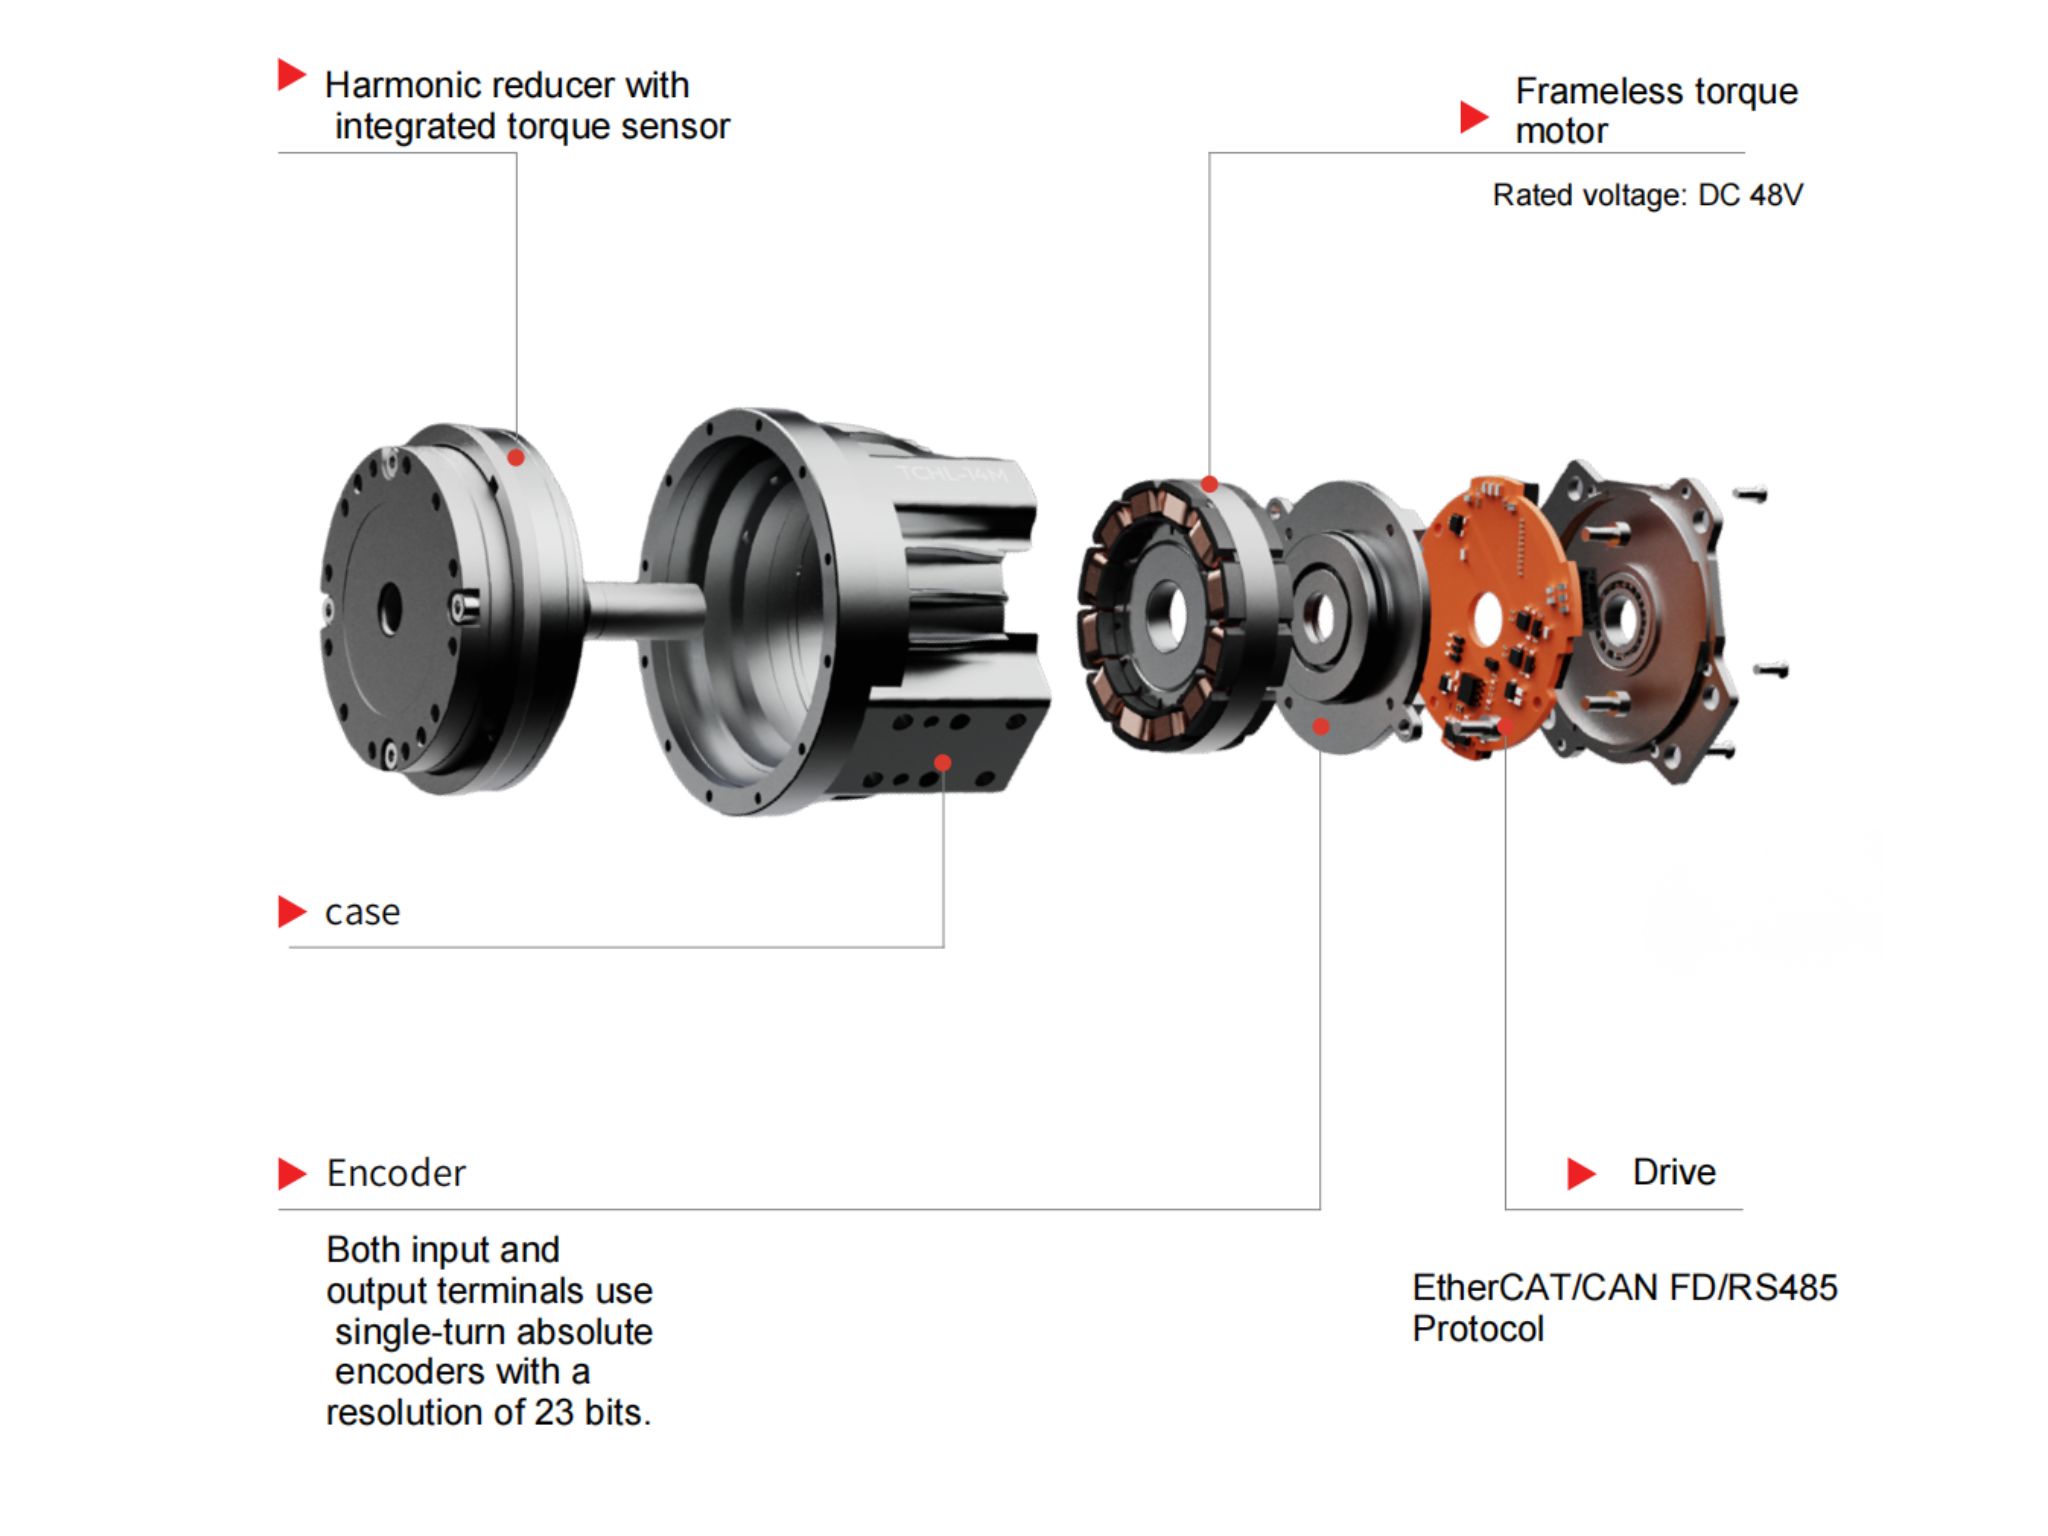
ロボット関節モジュールは、ハーモニックドライブ/遊星減速機、フレームレス・トルクモーター、ブレーキ、エンコーダー、駆動ユニットなどを統合し、サイズと重量を最適化しています。HONPINEのハーモニック関節モーターは、デュアルエンコーダー、STO(Safe Torque Off)、保持ブレーキ、トルクセンサー一体型など、多様な用途のニーズに応える柔軟な構成オプションを提供します。
ハーモニック関節アクチュエーターの型式選定
多様な市場ニーズに応えるため、HONPINEのハーモニックドライブ・ロボット関節モジュールは現在、HPJM、TCHL、HAU、HAGの4つの主要シリーズに分かれています。
このガイドでは、コスト管理、納期、基本的な性能要件などを考慮し、用途に最適なアクチュエーターを選定するための概要を紹介します。
詳細な選定や技術サポートについては、ぜひお問い合わせのうえご相談ください。
主な特長
2020年から量産されているHPJMシリーズは、ヒューマノイドロボット向けの成熟した実績ある関節ソリューションです。ハーモニック減速機、サーボドライブ、エンコーダー、フレームレス・トルクモーターを統合し、デュアルエンコーダーと保持ブレーキをオプションで選択できます。対応する通信プロトコルには、CAN(独自プロトコル)、CANopen、EtherCATがあります。
主なメリット
- 同等の性能要件を満たしながら、非常にコンパクトな設計によりシステム統合のためのスペースを広く確保できます。
- 他のハーモニック関節モジュールシリーズより大径の中空穴を備え、業界トップクラスのトルク密度を実現します。
- 低温用グリースをオプションで選択でき、−40°Cまでの過酷な環境で動作します。
- 特殊ロボットで広く使用されており、多くのHONPINEのお客様が用途要件に合わせてシーリングを追加しています。
主な特長
HONPINE TCHLハーモニック関節モジュールは、社内開発のハーモニック減速機を採用し、コスト管理を向上させています。23ビット分解能のデュアル単回転アブソリュートエンコーダーを標準搭載し、CAN FDおよびEtherCAT通信プロトコルに対応しています。保持ブレーキとトルクセンサーはオプションで選択できます。端子コネクター付きの一体型ワイヤーハーネスは、中空軸を通した配線とモジュール間のデイジーチェーン接続に対応しています。
主なメリット
- 大幅なコストメリット。
- 前面、側面、背面など、柔軟な取り付け方法に対応。
- ワイヤーハーネス設計により、システム統合が容易。
- 軽量設計で設置が容易なため、ヒューマノイドロボットやその他の具現化AI用途に適しています。
主な特長
HONPINE HAGハーモニック関節モジュールは、内蔵トルクセンサーを搭載でき、特定の安全要件に対応するSTO(Safe Torque Off)機能をオプションで選択できます。高精度のハーモニック減速機を採用し、高い信頼性を確保しています。CANopenおよびEtherCAT通信プロトコルに対応し、保持ブレーキもオプションで選択できます。
主なメリット
- より厳しい安全要件に対応。
- 高性能で信頼性の高い中核減速機部品。
- 特定の安全要件があるプロジェクトや、減速機の信頼性を最優先する用途に適しています。
- 高い性能と信頼性が求められるロボットアームや医療機器に最適なソリューションです。
主な特長
HAUシリーズのハーモニック関節モジュールは、HAGシリーズを改良した製品です。トルクセンサーを搭載していないため、HAGシリーズよりコスト効率に優れています。
主なメリット
HAUシリーズのハーモニック関節モジュールは、大径中空穴、高い位置決め精度、高い過負荷容量を特長としています。
用途
HAUシリーズのハーモニック関節モジュールは、高精度ロボットアーム、ヒューマノイドロボット、特殊用途ロボットに適しています。
遊星関節アクチュエータの型式選定
HONPINEの遊星関節モジュールは、四足歩行ロボット、ロボット犬、AGV駆動輪など、幅広い用途で使用されています。お客様のニーズや性能要件に応じて、HONPINEはJRM、HPA、防爆型の遊星関節モジュールシリーズを提供しています。
HONPINE JRM遊星関節モジュールは、エンジニアリング検証と広範な試験を経ています。現在、JRMの出荷台数の約80%は、一般にロボット犬と呼ばれる四足歩行ロボットに使用されています。
試験では、HONPINE JRM遊星関節モジュールを搭載した四足歩行ロボットに、飲料水2ケース相当の荷重をかけて2時間稼働させました。筐体温度は約60°Cに保たれました。この試験は、JRM関節モジュールが高負荷運転時にも発熱を比較的低く抑えながら高トルクを発揮できることを示しており、高負荷の四足歩行ロボットに適しています。
HONPINE HPAシリーズ遊星サーボ関節は、最大210 N·m/kgのピークトルク密度を実現し、軽量設計と2段高精度遊星減速システムを特長としています。位置、速度、トルク、力・位置制御など、複数の制御モードに対応しています。
HONPINEの遊星関節は、コスト効率、伝達効率、信頼性、耐衝撃性に優れています。ヒューマノイドロボットは通常、約31個の関節モジュールを使用します。低トルクモデルは主に上半身に、高トルクモデルは股関節や膝関節などの下半身に使用されます。HONPINEの遊星関節モジュールは、現在、AGVの駆動輪向けにもまとまった数量を出荷しています。
この生産ラインでは、自動車用トランスミッションの製造から得た工程と設備に関する知見を取り入れています。これらの技術により、生産効率と製品耐久性を向上させるとともに、具現化知能の発展に伴う需要増加に対応するため、生産能力を拡大しています。
防爆関節モーターシリーズは、膝関節、ピッチ関節、ロール関節の3種類を取り揃えています。最大450 N·mのピークトルクと110 N·mの定格トルクを実現し、20 kgを超えるロボット可搬質量での連続運転に対応します。
Ex d IIB T4やEx d IIC T6など、複数の防爆要件に対応する設計により、高い運用安全性を確保します。石油・化学産業をはじめ、複雑な屋外環境や地上での作業など、幅広い危険環境で使用できます。
防爆関節モーターは、複数の四足歩行ロボットプラットフォームへの搭載に成功しており、石油化学施設、天然ガスの検査現場、緊急救助活動など、人手や輸入部品に頼ってきた高リスクの立入制限区域で使用されています。これらの用途は、防爆ロボット犬における重要な技術進歩を示しています。
ロボット関節モーターのソリューションと用途
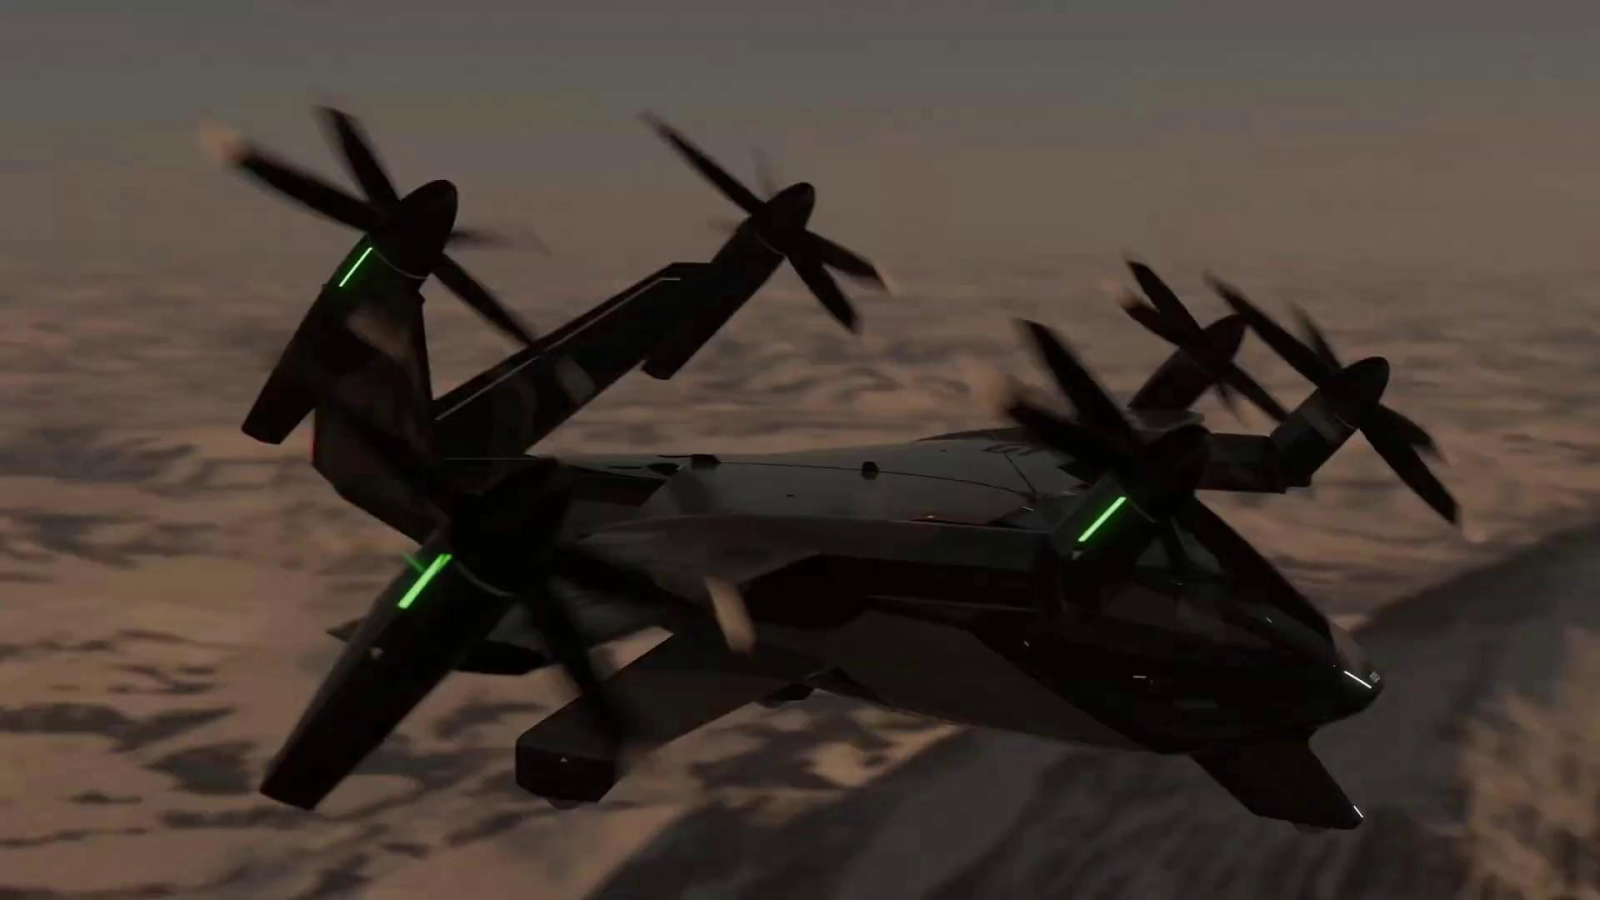
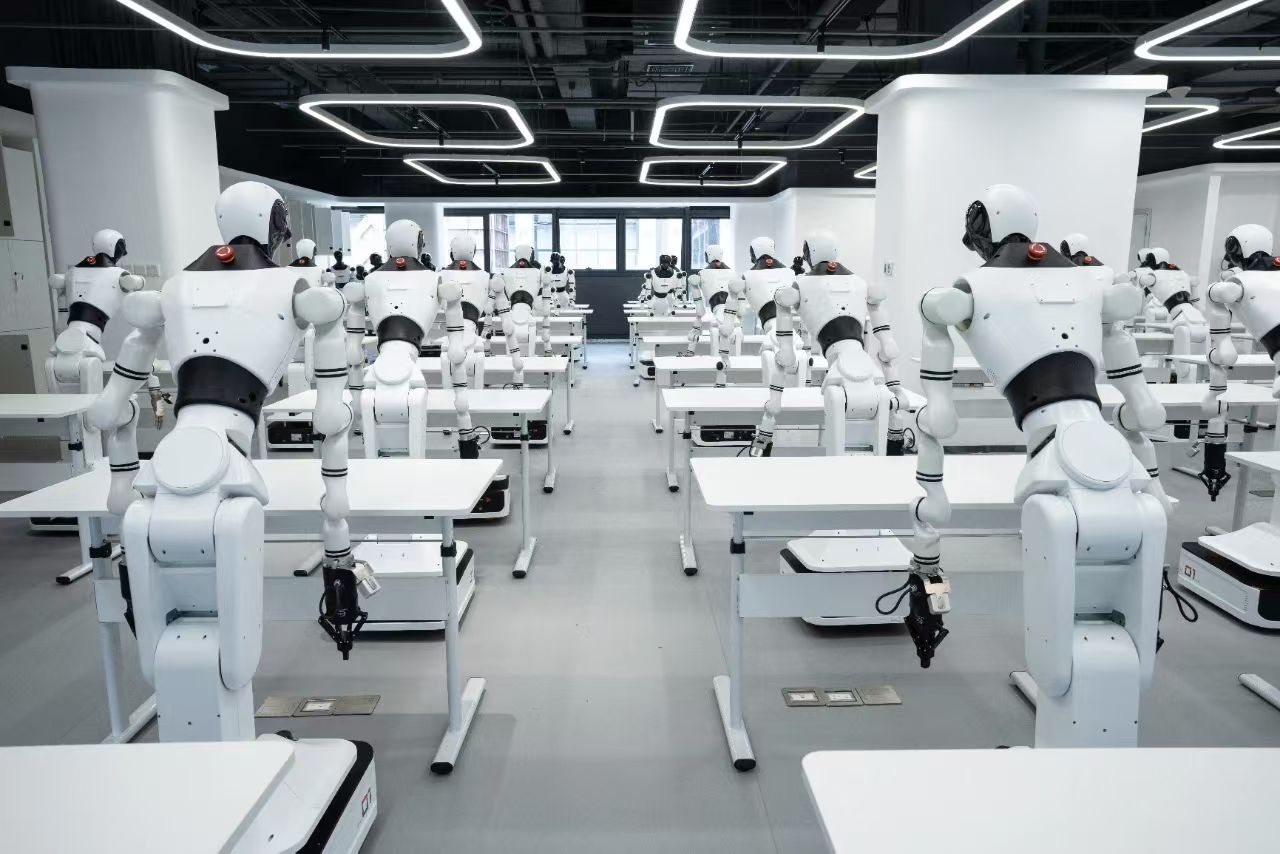
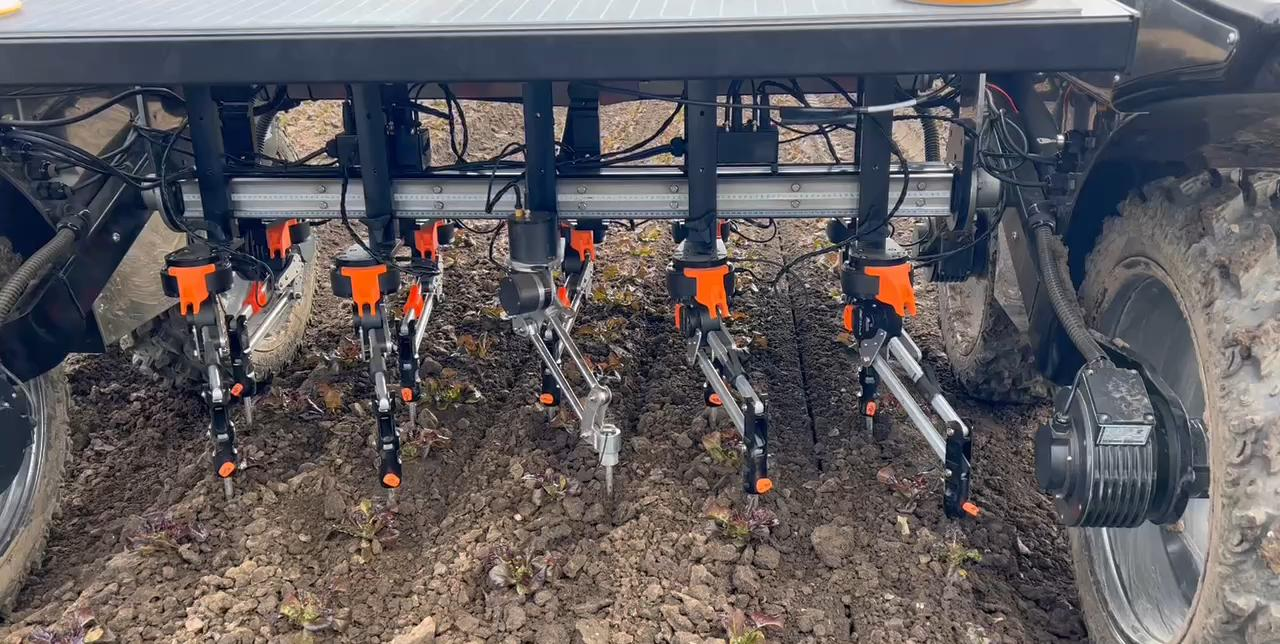
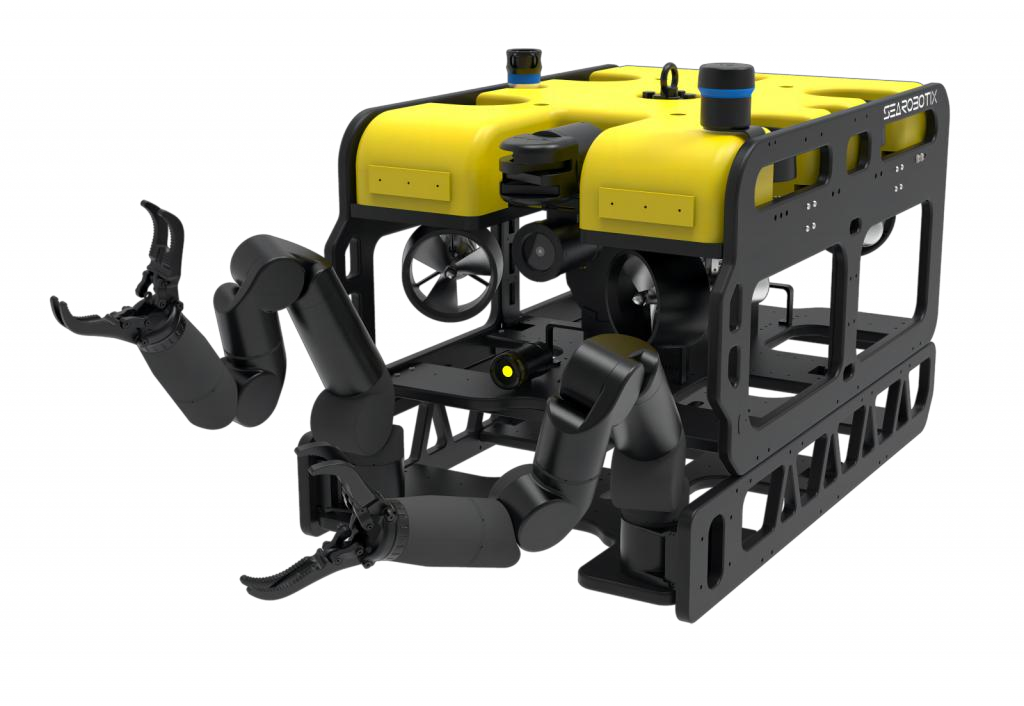
HONPINEは長年にわたり、ハーモニックロボット関節モーターと遊星関節モーターを、ヒューマノイドロボット、双腕ロボット、車輪型ロボット、ドローン、農業機械、原子力関連設備、産業用ロボット、産業オートメーション機器など、さまざまな分野に提供してきました。これらの業界向けに関節モーターソリューションを提供し、カスタマイズにも対応しています。HPJM、TCHL、HAGなどのロボット関節モーターシリーズは、実際のサービスを通じて培った経験をもとに開発されています。
‹
›
ハーモニック関節モーターのメリットとデメリット
ハーモニック関節モーターのメリット
高い統合性を備えたハーモニックアクチュエーターモジュールは、従来のハーモニック減速機とサーボモーターの組み合わせに代わる選択肢として注目されています。よりコンパクトな構造、容易な設置、優れたシステム統合性を提供します。
超高精度
伝達バックラッシが極めて小さく、繰り返し位置決め精度は最大±0.01 mmです。精密なロボット動作に欠かせません。
高減速比
単段で大きな減速比を実現し、コンパクトなサイズで高トルクを出力できます。効果的な「低速・高負荷」性能を実現します。
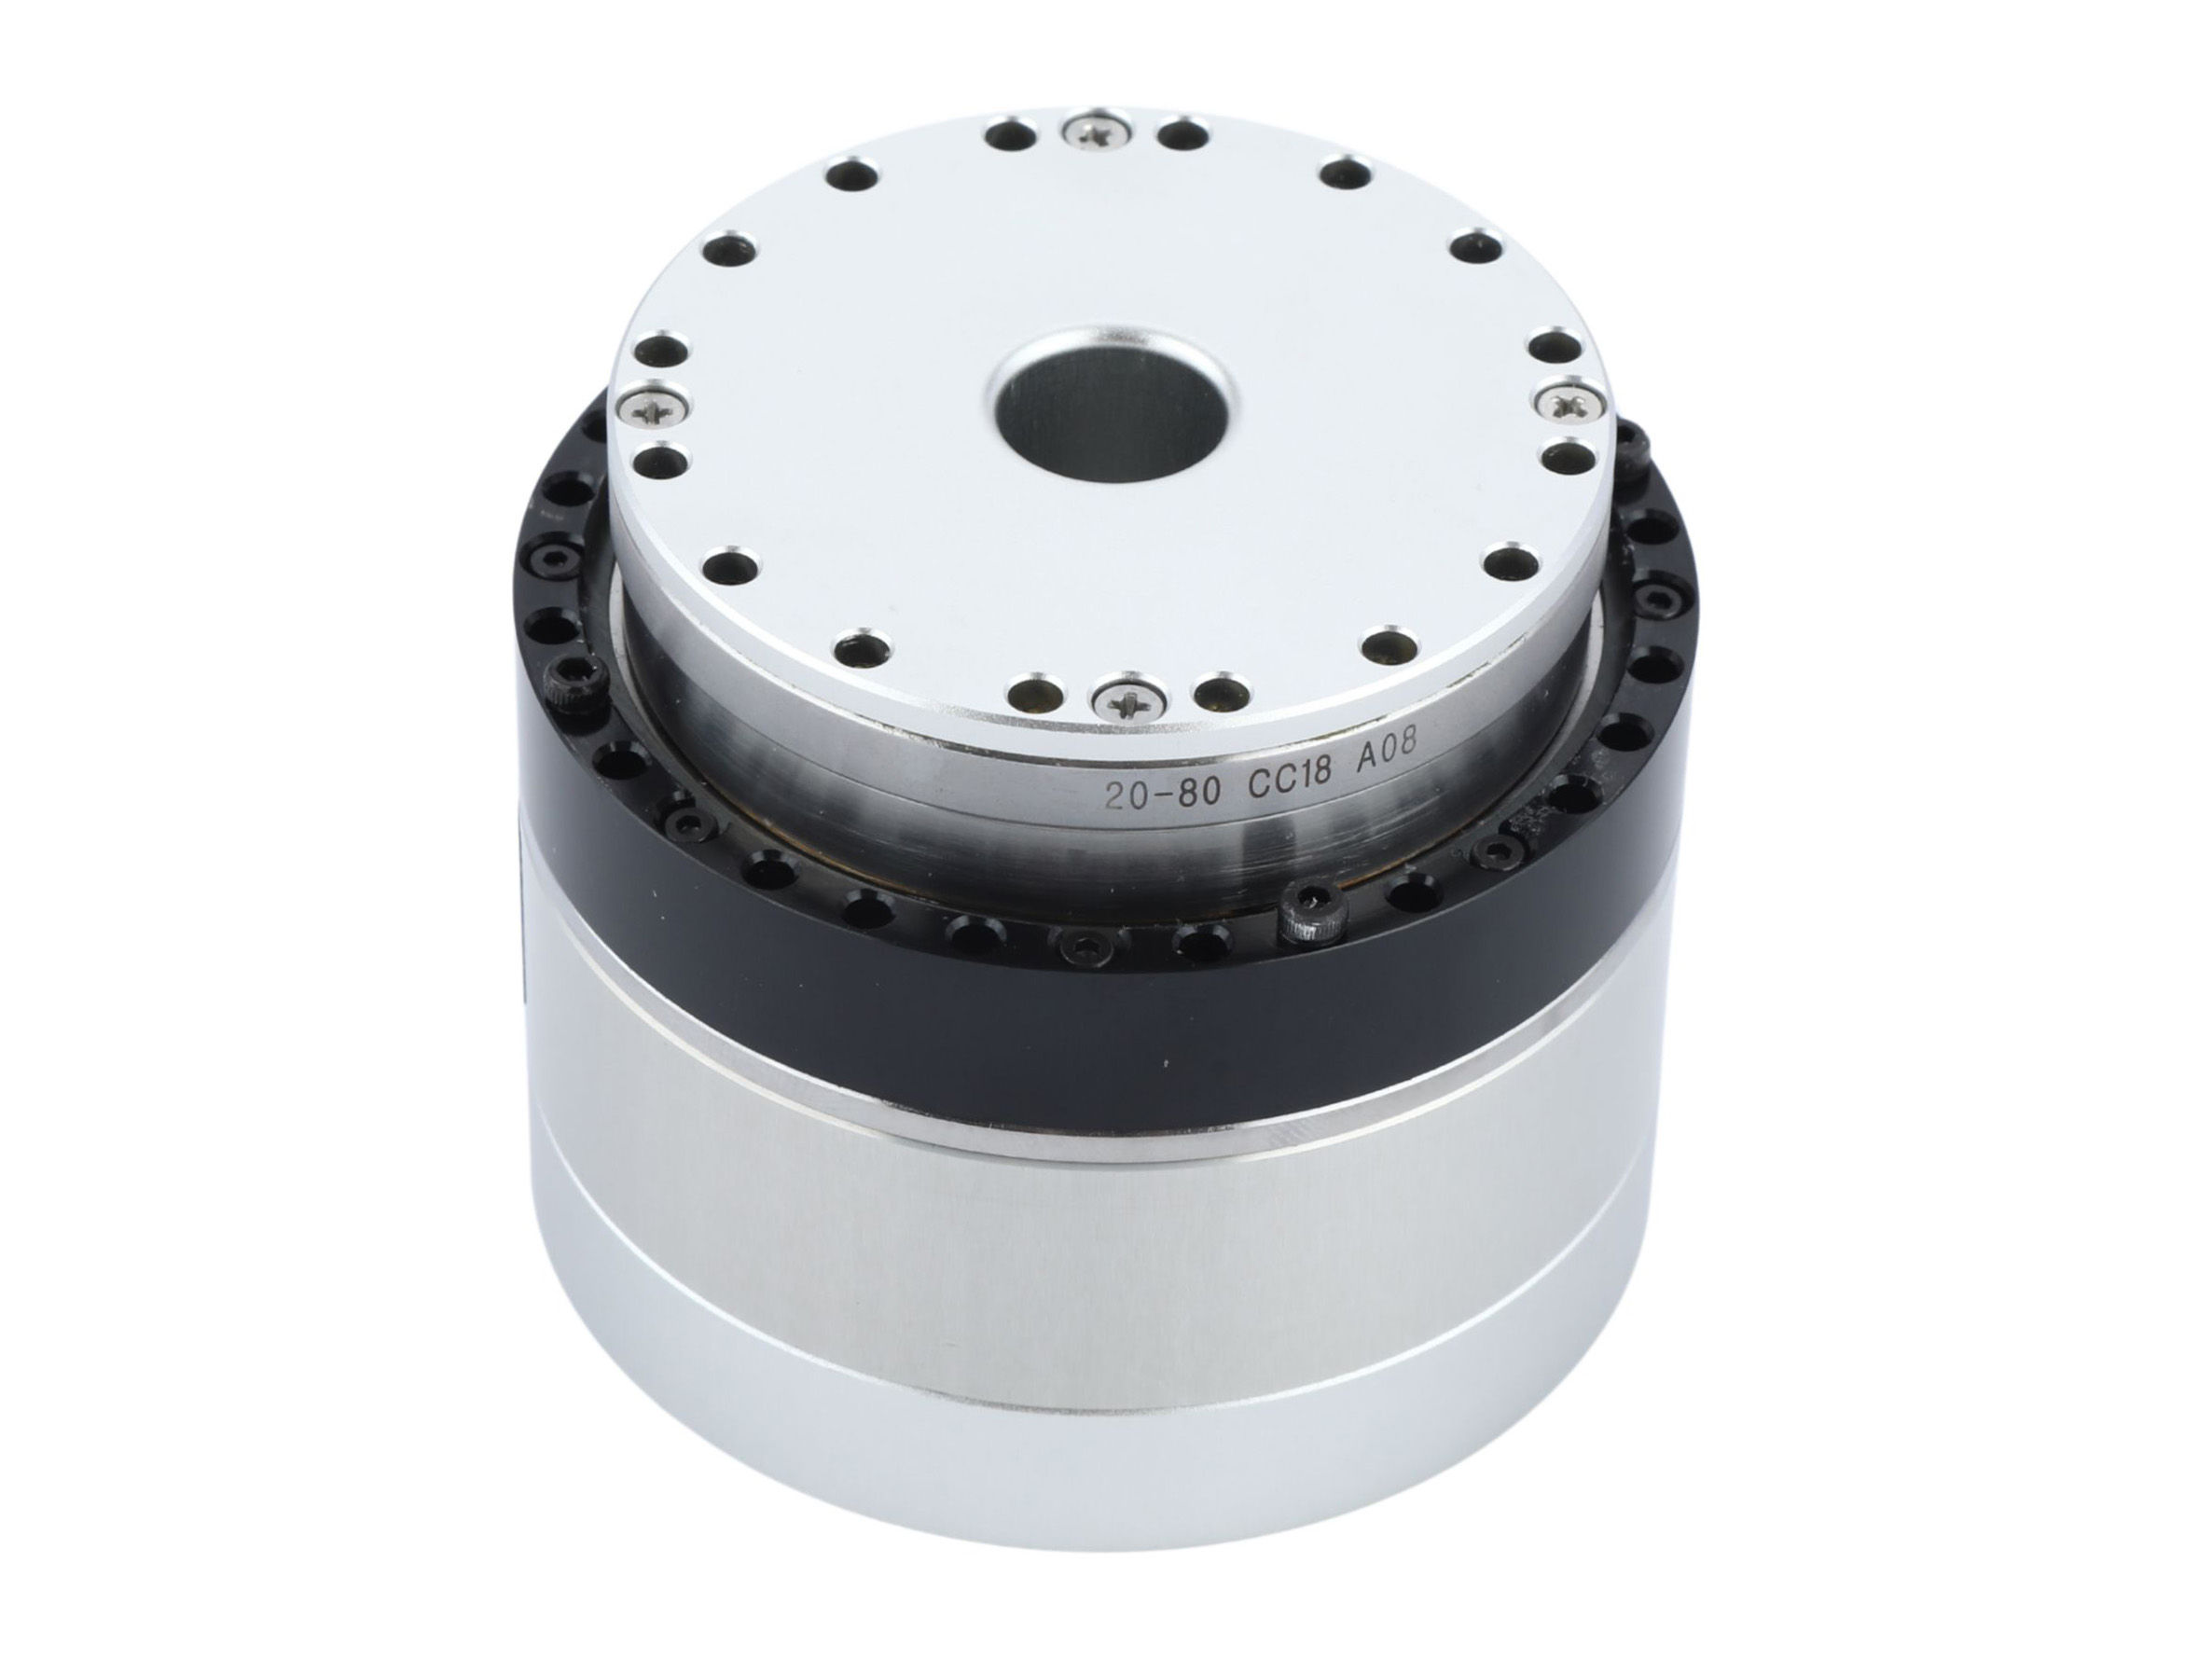
極めてコンパクトな設計
シンプルな構造、小型、軽量で、手首や手など、スペースに制約のあるロボット部位に非常に適しています。
高い統合性
モーターやエンコーダーなどを組み合わせた統合モジュールとして販売されることが多く、設置・メンテナンスが容易で、モジュール設計にも対応できます。
ハーモニック関節モーターのデメリット
ハーモニック関節モーターのハーモニック減速機とトルクセンサーは専用に開発されているため、価格を引き下げることが困難です。ただし、近い将来、需要と生産能力が一定の水準に達すれば、価格が下がる可能性があります。
ハーモニックドライブ・ロボット関節モジュール ― よくある質問
HONPINEのハーモニックDC関節モーターは、具現化知能向けに特別設計されたハーモニックアクチュエーターです。最初に発売されたハーモニックアクチュエーターであるhpjmは、現在、最も安定した性能と最短の納期を実現しています。お客様のニーズに応えるため、最近、新たに2機種のハーモニックDC関節モーター、TCHLとHAGを発売しました。最新の製品カタログについてはお問い合わせください。
ホローシャフトケーブル配線は、電源ケーブル、エンコーダーワイヤ、通信ケーブルを外部に配線する代わりに、ロボット関節アクチュエータの中心を直接通すことを可能にする構造設計です。
この設計には、いくつかの重要な利点があります:
ケーブルのねじれと絡まりを防止する
ケーブルを摩耗や機械的損傷から保護する
ケーブル干渉なしで連続的な関節回転をサポートする
ロボットの信頼性を向上させ、保守を簡素化する
よりすっきりとしてコンパクトなロボット設計を実現する
ヒューマノイドロボット、協働ロボット、四足歩行ロボットにおいて、ホローシャフト技術は高性能ハーモニックドライブモジュールおよび先進的なロボット関節モーターの重要な特長となっています。
いいえ。
中空シャフトは、強度を妥協したものではなく、入念に設計された構造上の特徴です。現代のロボット関節アクチュエータは、高い剛性を維持しながら内部ケーブル配線を可能にするために、高度な有限要素解析(FEA)と最適化された構造工学を用いて設計されています。
中空設計により、アクチュエータの定格トルクや負荷能力を低下させることなく、配線をよりすっきりさせ、設置の柔軟性を高めることができます。
その結果、現在の高性能ハーモニックアクチュエータ、ハーモニックモーター、ロボット関節モジュールは、軽量構造、優れた剛性、信頼性の高い機械的強度を兼ね備えており、ヒューマノイドロボット、産業用ロボット、協働ロボット、その他の精密ロボットシステムに適しています。
大規模製造能力の継続的な拡大と継続的な技術革新により, HONPINEは, 信頼性が高く, 量産可能で, コストパフォーマンスの高い製品を提供するだけでなく, ヒューマノイドロボットおよび身体性知能ロボットの産業化を加速することも目指しています.
HONPINEハーモニック関節モーターの特長:
高トルク出力
高精度
高減速比
コンパクト構造
低騒音
低振動
これらは特にロボットアーム関節に適しており、そこでは精度、力制御、軽量設計に対する極めて高い要求が重要です。
ほとんどのモデルについて、HONPINEは納期を1か月以内に管理できます。ごく一部の製品は、注文需要の急増により生産スケジュールの調整下にある場合があります。私たちは生産能力を高めるため、継続的に生産規模を拡大しています。
ロボットジョイントアクチュエータを選定する際には、いくつかの重要な性能指標を考慮する必要があります:
トルク密度
高品質のロボットジョイントモーターは、コンパクトで軽量な設計の中で高出力トルクを提供し、ロボットの効率とペイロード能力を最大化する必要があります。
高精度位置決め
低バックラッシュュュと優れた繰り返し精度は、組立、検査、医療ロボティクスなどの精密作業にとって重要です。高級なハーモニックアクチュエータは、滑らかな動作と高精度な位置決めを実現します。
耐用年数
長い稼働寿命と安定した性能は、要求の厳しい環境で継続的に稼働する産業用ロボットにとって不可欠です。
熱性能
効率的なハーモニックドライブモジュールは、連続運転中に安定した動作温度を維持し、精度の維持と部品寿命の延長に役立つ必要があります。
これら4つの要素を総合的に評価することで、ユーザーは長期的なロボット用途に適した信頼性の高いロボットジョイントアクチュエータを特定できます。
当社のハーモニックドライブモジュールは,高精度16-bitエンコーダ分解能を備えており,1回転あたり65,536の離散位置を提供します。これは,モーター端で卓越した高精度位置決めを実現するために,360°の全回転が極めて細かい増分に分割されることを意味します。
HONPINEの標準ロボット関節モジュールには統合トルク測定は含まれていませんが, 外部トルクセンサーを統合することでトルクセンシング要件に対応できます。カスタマイズされたソリューションについては, 当社の技術チームまでお問い合わせください。
当社の統合ドライバシステムは非常にコンパクトな設計であるため, HONPINEの現行ロボット関節モジュールには汎用I/Oピンが含まれていません. この合理化された設計により, ロボット用途において最適な省スペース化が可能になります.
すべてのモジュールバリアントの質量および容積を含む完全な機械仕様は、当社のModel Selection Brochureでご覧いただけます。リソースセクションからパンフレットをダウンロードするか、特定の寸法要件については当社の営業チームまでお問い合わせください。
CANプロトコルに基づき、単一モーターは各送受信に0.5msを必要とします。複数のモーターの場合、この時間はそれに応じて累積されます。
はい。マルチターンアブソリュートエンコーダーを採用しています。しかし、出力側に減速機があるため、マルチターン位置カウントを保持するにはエンコーダーバッテリーが必要です。カスタマイズに対応しており、エンコーダーバッテリーありまたはなしのモーターを選択できます。
基本的に, 1つのメインコントローラで4つのモジュールを処理できます。通常の通信サイクルは送信ごとに0.5msですが, この間隔が常に維持されるわけではありません—for instance, アラーム状態や同様の条件では高周波サンプリングは不要です。
ハーモニック関節モジュールは, ハーモニック減速機の高い減速比 (typically 50–160:1) と低バックラッシュュ (less than 1 arcmin(分)) によって, ロボット関節の精密な位置制御とトルク制御を実現します.
さらに, このモジュールはエンコーダーとトルクセンサーを統合しており, ±0.1 N·m の精度でリアルタイムのトルク調整を可能にするため, 柔軟でコンプライアンス性が求められる組立作業に非常に適しています.
ハーモニック関節モジュールは、ロボット関節の回転運動を支え、最大 ±0.001° の繰り返し高精度位置決めを実現します.
コンパクトな空間で高いトルク密度 (>100 N·m/kg) を発揮し、次のような用途に最適です:
ヒューマノイドロボットの関節
溶接およびハンドリングロボット
医療機械
産業用自動化設備
電動駆動システム
サービスロボットおよびその他のロボットシステム
中空シャフト設計により、ケーブル, 空気圧ライン, または信号線を中心を通して配線でき、ジョイントの直径を抑え、ケーブル配線をより簡単で信頼性の高いものにします。これにより配線の複雑さが大幅に低減され、ロボット用途におけるシステム全体の統合性が向上します。
主要パラメータ
16-bit 解像度: モーター1回転あたり 65,536 パルス。
減速比: 例, 101:1 はモーターが 101 回転するごとに出力が 1 回転することを意味します。
出力速度
出力速度 = モーター速度 ÷ 減速比。
例: モーターが 1 rev/sec (65,536 pulse/sec) で, 減速比が 101:1 の場合 → 出力は 101 秒で 1 回転します。
単位換算
Rad/s の換算:
1 rad/s ≈ 57.3 °/s
1 rad/s ≈ 9.55 rpm
Pulse/s ↔ rpm (16-bit エンコーダー):
1 rpm ≈ 1092.27 pulse/s
1 pulse/s ≈ 1/1092.27 rpm
注: 計算は物理的関係に基づいています。例として, 1 rad/s = 60/(2π) rpm。
ロボット関節アクチュエータは,ハーモニックドライブ減速機,サーボモーター,エンコーダ,ブレーキ,コントローラー,精密ベアリングをコンパクトなモジュールに統合したモーションコントロールユニットです。ハーモニックドライブ一体型アクチュエータ,ロボット駆動関節モジュール,一体型ロボット関節,ロボット回転アクチュエータモジュールとも呼ばれ,現代のロボットにおける中核的なトルク伝達システムとして機能します。
モジュール構造により,複数のハーモニックギア関節モジュールを組み合わせて,複数の自由度を持つロボットアーム,ヒューマノイドロボット,外骨格,サービスロボット,カスタム自動化装置を構築できます。
小型モデルは次の用途で広く使用されています:カメラジンバル,UAVおよびドローン,点検ロボット,医療機器
大型モデルは次の用途に最適です:産業用ロボットアーム,ヒューマノイドロボット,協働ロボット,移動ロボット,物流ロボット
,特殊用途ロボット,CNC自動化装置
ヒューマノイドロボットの急速な発展は、ハーモニックロボット関節およびロボット関節アクチュエータの継続的な革新を促進しています。ロボットの肩、肘、手首、腰、脚の中核となる運動ユニットとして、最新のハーモニックアクチュエータシステムは、より軽量で、よりコンパクトで、より高出力になっています。先進的な設計により、重量と設置スペースを削減しながら、トルク密度、高精度位置決め、動作性能が向上します。同時に、最適化された歯形、高強度材料、改良された潤滑、シーリング、熱管理により、耐久性、耐衝撃性、耐用寿命が向上します。これらの進歩により、ヒューマノイドロボットは産業、サービス、研究用途において、より精密で、信頼性が高く、人間らしい動作を実現できます。
高精度 多歯かみ合いにより伝達誤差を分散し、優れた高精度位置決めと極めて低いバックラッシュを実現します。
大きな減速比 単段減速比は通常30:1から320:1の範囲で、カスタム設計では1000:1を超えます。
コンパクトサイズ 従来のギアボックスと比較して、コンパクトなロボット関節モジュールは同等のトルク出力を維持しながら、寸法を大幅に小型化できます。
高集積化 ハーモニックドライブ一体型関節は、モーター、減速機、エンコーダ、ブレーキ、コントローラを単一のコンパクトなパッケージに統合し、設置を簡素化します。
滑らかな動作 低い歯面すべり速度により振動と衝撃を最小限に抑えながら、69%から96%の伝達効率を維持します。
HPJM ハーモニックドライブモジュールは、異なる安全アプローチを採用しています。STOの代わりに、電源が切断されると自動的に作動して回転を直ちに停止させる、信頼性の高い内蔵電磁ブレーキシステムを組み込み、安全な動作を確保しています。
新しい2026 HONPINE HAGハーモニックドライブロボット関節モーターは、STO機能を備えています。HAGシリーズの詳細情報については、お問い合わせください。
ハーモニックドライブアクチュエータは卓越した精度を提供しますが, 一定の工学的制限もあります.
耐衝撃性の制限
フレックススプラインは継続的に弾性変形を受けるため, ハーモニックトランスミッションは, ロボットのジャンプ, 走行, または転倒など, 頻繁な衝撃を伴う用途にはあまり適していません.
より低いねじり剛性
遊星ギアボックスまたはRV減速機と比較すると, ハーモニックドライブは一般的にねじり剛性が低くなります.
熱管理の課題
高度に一体化されたアクチュエータ設計では放熱に利用できるスペースが減少するため, 最適化された冷却戦略が必要です.
減速比の制約
ハーモニックドライブは一般的に, 約35:1未満の減速比を必要とする用途には推奨されません.
ハーモニックドライブ式ロボットアクチュエータモジュールを選定するには, トルク密度, 繰り返し精度, 制御アーキテクチャ, 機械設計, 通信能力, 環境信頼性などの主要な性能要因を評価する必要があります. 高いトルク密度は, システム全体の重量を低減しながら可搬質量を向上させます. また, 精密用途では通常, ≤15–20 秒角までの繰り返し精度レベルが求められます. 高度なモジュールでは, バックラッシュュや伝達誤差を補正し, 動作精度を向上させるために, デュアルアブソリュートエンコーダによるクローズドループ制御が採用されることがよくあります. 中空軸構造により内部配線が可能になり, 統合性と信頼性が向上します. EtherCAT や CAN FD などの産業用通信プロトコルと高周波サーボ制御により, 高速で安定した性能が確保されます. さらに, 信頼性の高いアクチュエータシステムは, 長期的な産業用途での安定性を確保するために, 温度範囲, 疲労寿命, 過負荷, 衝撃, 振動, IP保護に関する厳格な試験に合格する必要があります.
最新のロボット用ハーモニックアクチュエータ技術は、三つの主要な開発方向に重点を置いています.
軽量な一体構造
マグネシウム合金, 軽量ハウジング, 最適化された機械レイアウトを採用することで, メーカーはアクチュエータの長さを短縮しながら軽量化を継続しています.
より高い精度とより大きな出力密度
モーター設計, ハーモニック減速機, エンコーダ分解能, サーボアルゴリズムの継続的な改善により、トルク密度, 高精度位置決め, 動的応答が向上しています.
信頼性の向上
フレックススプライン材料, 歯形の最適化, 熱処理, シーリング技術, 潤滑システムの進歩により、過酷な産業条件下での耐久性が大幅に向上しています.
遊星歯車システムやRV減速機との競争が激化しているにもかかわらず, ハーモニックドライブ精密アクチュエータシステムは, 次の要件が求められる用途では依然として置き換えが困難です:
ゼロまたは超低バックラッシュュ
高い高精度位置決め
コンパクトな一体型設計
軽量なロボット関節
ヒューマノイドロボットでは下半身の関節により高い耐衝撃性が求められるため, 股関節や脚部では遊星減速機の採用が増えています. しかし, ハーモニックドライブロボットモジュールは, ロボットアーム, 手首, 協働ロボット, 医療ロボット, サービスロボットなど, 精度が重視される用途で引き続き主流となっています.
ある技術が別の技術を置き換えるのではなく, 業界は用途別の駆動系選定へと移行しており, ハーモニック, 遊星, RVの各ソリューションが共存し, さまざまなロボットシステムに合わせて性能を最適化しています.
ロボット関節モジュールは、ロボット関節モーター、ハーモニックドライブ減速機、サーボドライブ、デュアルエンコーダ、ブレーキ、センサーをコンパクトなアクチュエータシステムに統合した、高度に統合されたモーションコントロールユニットです。ロボット関節アクチュエータまたはハーモニックアクチュエータとも呼ばれ、ロボットの動作精度、トルク出力、動的応答、および全体的な信頼性を直接左右します。ヒューマノイドロボット、協働ロボット、四足歩行ロボット、および産業自動化システムにおいて、ハーモニックドライブモジュールの品質はロボット全体の性能に大きな影響を与えます。一般的なヒューマノイドロボットには30個以上のロボット関節アクチュエータが必要となる場合があり、関節モジュールはロボット全体の中で最も価値が高く重要なコンポーネントの1つとなっています。
遊星関節モーター ― よくある質問
JRM遊星関節モーターは、HONPINEの軍用規格製品で、高性能ロボット犬によく使用されています。ヒューマノイドロボットの生体模倣用途向けには、よりコンパクトな設計と大径中空穴を備えたHPJMハーモニック関節モーターの発売を間近に控えています。
HONPINE遊星歯車モーターの内部ギアは高強度合金鋼で作られ、浸炭焼入れ処理が施されており、表面硬度はHRC 58–62に達します。食品グレードの潤滑グリースと組み合わせることで、定格運転条件下での耐用年数は10,000時間を超え、これはコア部品を交換することなく約14か月の連続産業運転に相当します。
さらに、このモーターはIP65の保護等級を備えたモジュール式シーリング設計を採用しており、粉塵や液体の飛沫を効果的に防ぎ、食品加工や自動車塗装などの特殊環境に適しています。
標準化されたインターフェースと取り外し可能なエンドキャップ設計により、ロボット全体を分解することなくメンテナンスが可能で—モジュールを直接交換できるため、ダウンタイムとメンテナンスコストを大幅に削減します。
選択は、どちらの技術が「優れているか」ではなく、ロボットの用途によって決まります。
ハーモニックジョイントモジュール
ハーモニックジョイントモジュールは、ハーモニックドライブ減速機を使用して、以下を実現します:
ほぼゼロバックラッシュュ
非常に高い高精度位置決め
滑らかなモーションコントロール
コンパクトで軽量な設計
これらの特性により、ハーモニックアクチュエータは以下に最適です:
ヒューマノイドロボットアーム
協働ロボット
医療ロボット
精密自動化
力制御用途
遊星ジョイントモジュール
遊星ロボットジョイントアクチュエータは、以下を提供します:
より高い構造剛性
優れた耐衝撃性
より高いトルク容量
優れたコストパフォーマンス
遊星アクチュエータは、一般的に以下に使用されます:
ロボット脚
腰部ジョイント
ヘビーデューティー自動化
移動ロボット
高衝撃用途
多くの先進ロボットは両方の技術を組み合わせており、精度が重要な箇所にはハーモニックドライブモジュールを使用し、より高い剛性と負荷能力が必要な箇所には遊星アクチュエータを使用しています。
SCARAロボットの仕分けや六軸ロボットアームの搬送・積み下ろしといった産業用途から、リハビリテーション訓練機器や手術ロボットの精密制御を含む医療用途、さらにバイオニックロボットの歩行シミュレーションやUAVジンバルの安定化などのコンシューマー市場に至るまで、このモジュールはCANやRS485を含む複数の通信プロトコルに対応しており、異なるブランドの制御システムとの迅速な互換性を実現します。
さらに重要なのは、軽量設計と高トルク密度の組み合わせにより、強力な用途汎用性が生まれることです:
小型モデルはUAVジンバルに組み込むことができ、ペイロードを増やすことなくスムーズな360°回転を確保します。
大型モデルはAGVの駆動輪に統合でき、24時間連続運転に対応し、倉庫および物流業務の中断のない運用ニーズを満たします。
工業製造の厳格な精度要件を満たすために、このモジュールはヘリカル遊星歯車減速構造を採用しています。最適化された歯面設計により、ギアのバックラッシュュは 10 arcmin(分)utes (approximately 0.167°) 以内に制御され、±12 arcmin(分)utes の繰り返し高精度位置決めを実現しています。
3 kHz の高周波制御信号および ≤200 μs の応答時間と組み合わせることで、精密電子部品の組立やリチウム電池タブ溶接のようなミクロンレベルの作業においても、遅延や位置決め誤差による製品損失を防ぎます。
高負荷用途向けに、このモジュールは軍用グレードの強化ギア材料およびベアリング構造を使用しています。ピークトルクは最大 36 N・m に達し、ストールトルクは 24 N・m を超え、3.6 kg の負荷を安定して持ち上げるのに相当します。これにより、四足歩行ロボットの荷重支持移動や外骨格ロボットのリハビリ支援に、強力で信頼性の高い動力を提供します。
ヒューマノイドロボット向けハーモニックドライブアクチュエーター ― よくある質問
ヒューマノイドロボットの関節モジュールやアクチュエーターシステムを検討する際、お客様からよく寄せられる技術面および購入面の質問を紹介します。トルク選定、減速機比、モーション制御、通信プロトコル、熱管理、動的歩行性能、ヒューマノイドロボットプラットフォームとの統合などを取り上げています。
このガイドは、エンジニア、ロボット開発者、調達担当者が、ヒューマノイドロボットのサイズ、可搬重量、用途に応じた適切な関節ソリューションの選定方法を理解するためのものです。
ヒューマノイドロボット向けのソリューションについては、honpineまでお問い合わせください
HONPINE遊星歯車モーターの内部ギアは高強度合金鋼で作られ、浸炭焼入れ処理が施されており、表面硬度はHRC 58–62に達します。食品グレードの潤滑グリースと組み合わせることで、定格運転条件下での耐用年数は10,000時間を超え、これはコア部品を交換することなく約14か月の連続産業運転に相当します。
さらに、このモーターはIP65の保護等級を備えたモジュール式シーリング設計を採用しており、粉塵や液体の飛沫を効果的に防ぎ、食品加工や自動車塗装などの特殊環境に適しています。
標準化されたインターフェースと取り外し可能なエンドキャップ設計により、ロボット全体を分解することなくメンテナンスが可能で—モジュールを直接交換できるため、ダウンタイムとメンテナンスコストを大幅に削減します。
選択は、どちらの技術が「優れているか」ではなく、ロボットの用途によって決まります。
ハーモニックジョイントモジュール
ハーモニックジョイントモジュールは、ハーモニックドライブ減速機を使用して、以下を実現します:
ほぼゼロバックラッシュュ
非常に高い高精度位置決め
滑らかなモーションコントロール
コンパクトで軽量な設計
これらの特性により、ハーモニックアクチュエータは以下に最適です:
ヒューマノイドロボットアーム
協働ロボット
医療ロボット
精密自動化
力制御用途
遊星ジョイントモジュール
遊星ロボットジョイントアクチュエータは、以下を提供します:
より高い構造剛性
優れた耐衝撃性
より高いトルク容量
優れたコストパフォーマンス
遊星アクチュエータは、一般的に以下に使用されます:
ロボット脚
腰部ジョイント
ヘビーデューティー自動化
移動ロボット
高衝撃用途
多くの先進ロボットは両方の技術を組み合わせており、精度が重要な箇所にはハーモニックドライブモジュールを使用し、より高い剛性と負荷能力が必要な箇所には遊星アクチュエータを使用しています。
SCARAロボットの仕分けや六軸ロボットアームの搬送・積み下ろしといった産業用途から、リハビリテーション訓練機器や手術ロボットの精密制御を含む医療用途、さらにバイオニックロボットの歩行シミュレーションやUAVジンバルの安定化などのコンシューマー市場に至るまで、このモジュールはCANやRS485を含む複数の通信プロトコルに対応しており、異なるブランドの制御システムとの迅速な互換性を実現します。
さらに重要なのは、軽量設計と高トルク密度の組み合わせにより、強力な用途汎用性が生まれることです:
小型モデルはUAVジンバルに組み込むことができ、ペイロードを増やすことなくスムーズな360°回転を確保します。
大型モデルはAGVの駆動輪に統合でき、24時間連続運転に対応し、倉庫および物流業務の中断のない運用ニーズを満たします。
工業製造の厳格な精度要件を満たすために、このモジュールはヘリカル遊星歯車減速構造を採用しています。最適化された歯面設計により、ギアのバックラッシュュは 10 arcmin(分)utes (approximately 0.167°) 以内に制御され、±12 arcmin(分)utes の繰り返し高精度位置決めを実現しています。
3 kHz の高周波制御信号および ≤200 μs の応答時間と組み合わせることで、精密電子部品の組立やリチウム電池タブ溶接のようなミクロンレベルの作業においても、遅延や位置決め誤差による製品損失を防ぎます。
高負荷用途向けに、このモジュールは軍用グレードの強化ギア材料およびベアリング構造を使用しています。ピークトルクは最大 36 N・m に達し、ストールトルクは 24 N・m を超え、3.6 kg の負荷を安定して持ち上げるのに相当します。これにより、四足歩行ロボットの荷重支持移動や外骨格ロボットのリハビリ支援に、強力で信頼性の高い動力を提供します。
ロボットは片脚支持状態に入る可能性があるため,最も遠い上半身ペイロードに対して十分な安全マージンを確保する必要があります.
通常,動的シミュレーションは重心およびレバーアームの計算に基づいて実施されます.
はい.
身長, 体重, 腕の長さ, 腕の可搬重量, 最大伸展負荷条件などのパラメータはすべて必要です.
明確に定義されたペイロードがなければ、正確に計算することはできません。
参考として、当社の既存の170Aモデルをご参照ください。
上半身の作業ペイロードも考慮する必要があります。
HONPINEは、以下を含む複数の分野にわたって、強力なシステムレベルのエンジニアリング能力を備えています:
センシング技術
エネルギーシステム
運動および駆動
インダストリアルデザイン
この学際的な統合により、ヒューマノイドロボットの顧客、特にコンセプト (0) から初期導入 (1) までの開発サイクルが大幅に短縮されます。
通信プロトコルによります。
プロトコルが標準のDS402仕様に準拠している場合、ROS2がサポートされます。
独自プロトコルは通常サポートされません。
遅延時間は通常マイクロ秒 (µs) レベルです.
一般的なモーター制御サイクルは約 1 ms で動作します.
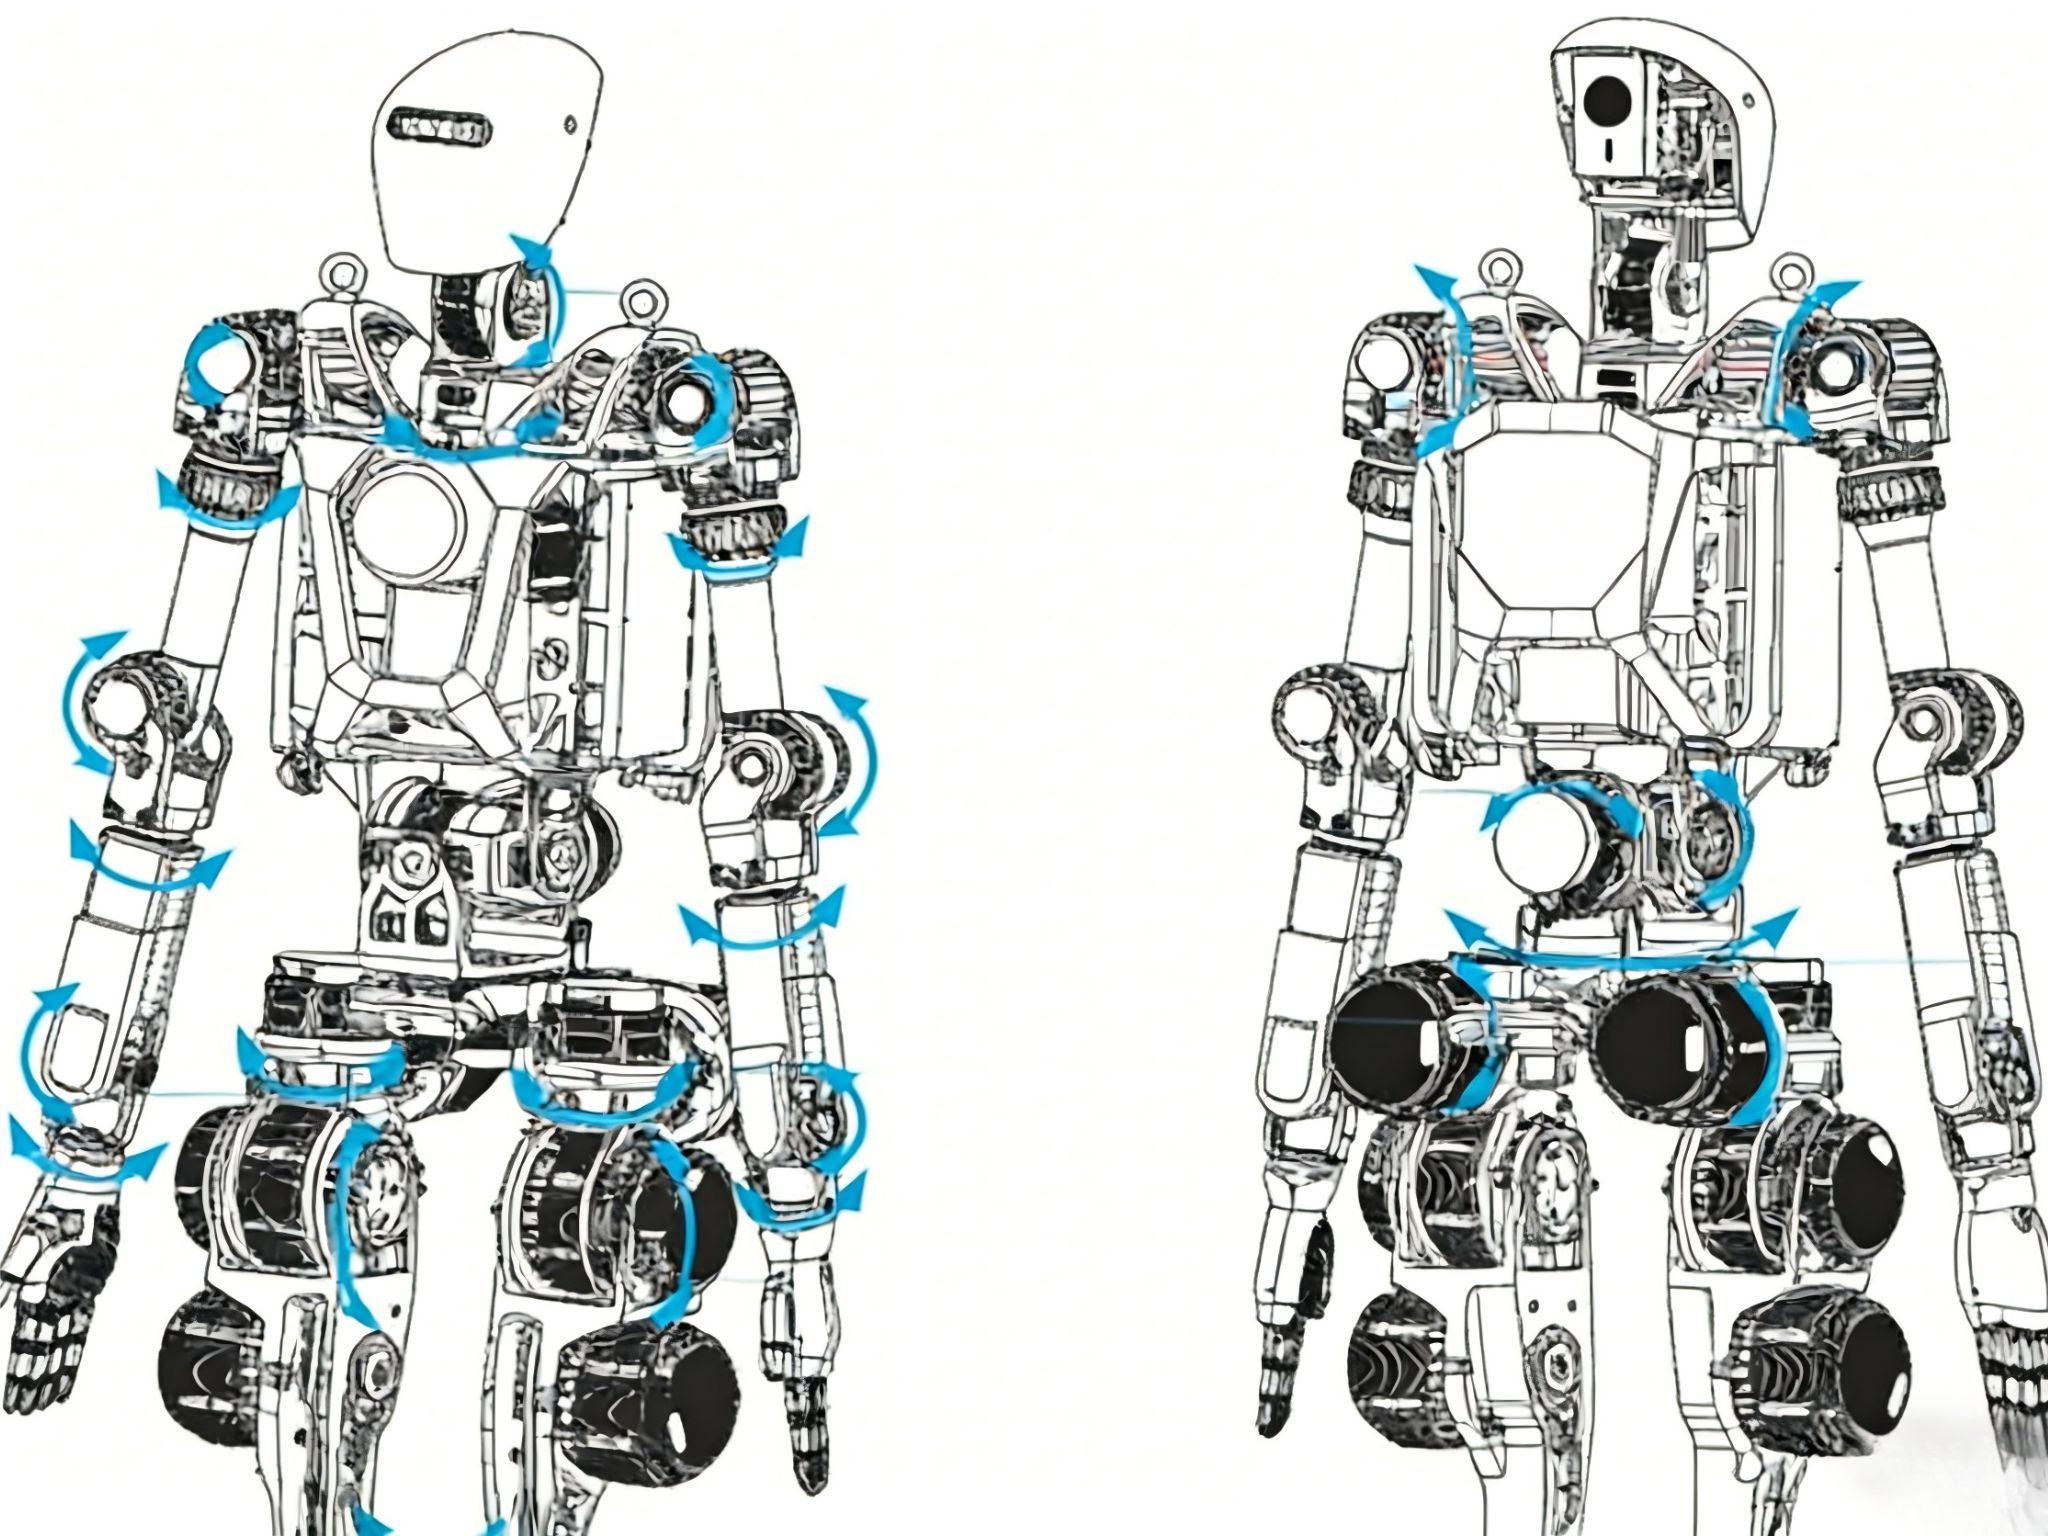
ロボット関節アクチュエータの数は、ロボットの構造と用途によって異なります。
一般的なヒューマノイドロボットの場合:
脚: 12個のロボット関節モジュール
腕: 12個のロボット関節アクチュエータ
腰: 2~3個のアクチュエータ
首: 2~3個のアクチュエータ
手: オプションの多指操作用ハンドアクチュエータ
合計すると、フルサイズのヒューマノイドロボットには通常30~40個のロボット関節モジュールが必要です。
各関節には異なるトルク、速度、精度の要件があります。たとえば、肩関節と股関節には高トルクのハーモニックアクチュエータが必要ですが、手首と首の関節では、コンパクトなサイズ、軽量構造、高い高精度位置決めが重視されます。各関節に適したロボット関節モーターを選定することは、ロボットの最適な性能を実現するために不可欠です。
HONPINEの統合関節モジュールは、以下を含む複数の中核技術を1つのコンパクトなユニットに統合しています:
サーボ制御
モータードライブ
トルクセンシング
伝達システム
熱管理
従来のサーボモーターシステムと比較して、HONPINEのソリューションは以下を提供します:
より高い統合度と軽量化
より高いピークトルク出力
より高い精度と制御性能
HONPINEは、ロボットおよび自動化システムを開発する顧客の技術的障壁を低減し、より迅速な開発と導入を可能にすることを目指しています。
必ずしもそうではありません.
統合ドライバ付きのバージョンには、すでに内部にFOC制御が含まれています.
16 kHz は、DC モーター制御で一般的に使用される標準周波数です。
一般的には位置制御の方がより適しています.
弾性変形が存在するため, PTモード(位置 + トルク同期制御)を使用することもできます.
HONPINEの工場と技術チームは共同で統合のサポートを提供できます。
ハーモニックドライブを使用するか遊星減速機を使用するかによります。
遊星減速機は、より速く精度を失う傾向があります。
ハーモニック減速機も時間の経過とともに摩耗しますが、精度が低下した後でも、角秒レベルの精度を維持できます。
アクティブ冷却および液冷システムによって制御されます。
それらは異なるパラメータです。
連続トルクは、持続的な動作トルクを指します。
ピークトルクは、損傷が発生する可能性がある前の瞬間的な衝撃トルクを指します。
ヒューマノイドロボットのサイズ, 例えば 1.2 m, 1.4 m, 1.7 m, または 2.4 m によって異なります.
上半身の可搬重量も重要です. トルク要件は可搬重量に基づいて計算する必要があります.
必ずしもそうではありません.
それはヒューマノイドロボットのサイズ (1.2 m, 1.4 m, 1.7 m, 2.4 m, etc.) と上半身の可搬重量に依存します.負荷要件に応じて、異なるトルクレベルを選択する必要があります.
コアレスモーターは通常、より長い軸方向長さとより大きな全体容積を持ち、一方、フレームレストルクモーターは厚みの面でよりコンパクトです。
選択は用途における取り付け位置によって異なります。
例えば:
器用なハンドにはコアレスモーターを使用できます。
軸方向寸法がより短いフレームレストルクモーターは、アームや類似の構造により適しています。
必要な制御精度と適用環境によって異なります。
例えば,産業用ハンドリングと産業用組立では必要な精度レベルが異なります。
実際の適用シナリオに基づいて適切なバックラッシュを選定する必要があります。
使用されるのがハーモニック減速機か遊星減速機かによって異なります。
ハーモニックドライブの減速比は一般的に次のとおりです: 30, 50, 80, 100, 121, 161.
遊星歯車の減速比は一般に 50 未満です。
減速比は、全体のサイズおよび構造設計とあわせて選定する必要があります。
ロボット関節モジュールを使用する際の注意事項
関節モジュールの販売前・販売後のサポートについては、お問い合わせください。HONPINEがマンツーマンで技術サポートを提供します。
● 安全な操作:通電中にケーブルを抜き差ししないでください。コンデンサーを取り外す前に、完全に放電していることを確認してください。
● 装置の設置:設置構造物が一体型関節の重量を支えるのに十分な機械的強度を備えていることを確認し、確実に取り付けてください。
● ねじの締結:モーターと構造部品の間のねじを締める際は、ねじゆるみ止め剤とトルクレンチを使用してください。モーターの取扱説明書に記載されたトルク仕様を厳守してください。
● 配線基準:ピン定義に従って配線してください。識別にケーブルの色だけを頼らず、適切な抵抗値の整合を確保してください。
● 電源の使用:電源電圧が一体型関節の定格電圧と一致していることを確認してください。外部リチウム電池を接続する場合、定格電圧が48Vでも、満充電時の起動電圧が60Vを超えることがあり、モーターの動作に影響したり、損傷を引き起こしたりするおそれがあります。予防策として、電圧平滑化用の電解コンデンサーを設置するか、モーターの電源入力に電圧調整モジュールを直列接続して電源電圧を安定させてください。
● バッテリー電源システム:バッテリー駆動システムでは、バッテリー自体が逆電流を吸収し、電圧が定格上限を超えるのを防ぐのに役立ちます。
● スイッチング電源システム:スイッチング電源システムでは、急減速時や重力負荷による駆動時に一体型モーターが回生エネルギーを発生させ、DCバス電圧が上昇して過電圧アラームが発生することがあります。これを防ぐには、大容量の電解コンデンサーを並列に設置するか、制動抵抗器を追加して電圧スパイクを抑えることを推奨します。
● 感電・挟まれ事故の防止:モーターの通電中、運転中、または構造部品に接続されている状態では、感電や可動構造物による挟まれ事故を防ぐため、モーターに直接手で触れないでください。
● モーターの分解:許可なくモーターを分解することは禁止されています。特別な事情がある場合は、相談のうえ専門家の指導のもとでのみ分解してください。無断で分解すると保証が無効になります。
● 分解後の輸送:指導のもとでモーターを分解し、返送する必要がある場合は、輸送中の振動や衝撃による損傷を防ぐため、減速機のねじ、リアカバーのねじなど、すべての元のねじや締結部品を確実に取り付けてください。
業界動向