




ロボット関節モジュール向けシングルターン絶対エンコーダとマルチターン絶対エンコーダ:選び方
ヒューマノイドロボット、協働ロボットアーム、外骨格を開発するエンジニアにとって、関節位置を正確にフィードバックすることは不可欠です。アブソリュートエンコーダは、エンコーダと制御システムが適切に設定されていれば、従来の原点復帰シーケンスを必要とせず、電源投入直後から位置情報を取得できるため、ロボット関節モジュールで広く使用されています。
では、シングルターンアブソリュートエンコーダとマルチターンアブソリュートエンコーダのどちらを選べばよいのでしょうか。
こんにちは。HONPINEのテクニカルディレクター、Theodore Liです。この記事では、HONPINEのHPJM Harmonic Joint Actuator PROシリーズを例に、2種類のエンコーダ構成の主な違い、実際の用途での動作、ロボット関節に適した構成の選び方について説明します。
エンコーダ構成を誤って選ぶと、停電後の位置の不確定、ロボット姿勢の誤り、立位の不安定化、原点復帰の繰り返し、手動で動かした後の予期しない関節位置エラーにつながる可能性があります。
重要なのは、基本的な違いを理解することです。シングルターンアブソリュートエンコーダは1回転内の角度位置を測定し、マルチターンアブソリュートエンコーダは回転数も追跡します。ただし、停電後もマルチターン情報が保持されるかどうかは、エンコーダ固有のメモリ技術とバックアップ電源の構成によって異なります。
シングルターンアブソリュートエンコーダとマルチターンアブソリュートエンコーダの違い
シングルターンアブソリュートエンコーダは、通常0°から360°までの1回転内の角度位置を特定します。軸が何回転したかを単独で特定することはできません。
マルチターンアブソリュートエンコーダは、1回転内の角度位置に加えて累積回転数も取得し、対応する測定範囲内で複数回転にわたる絶対位置をシステムが特定できるようにします。
シングルターンアブソリュートエンコーダ:360°以内の位置
シングルターンエンコーダは、1回転内における軸の角度位置を出力します。たとえば、軸が異なる回数だけ完全に回転した後でも、同じ角度値が出力されることがあります。
ロボット関節の機械的な可動範囲が制限されており、制御システムがその範囲内の関節位置を確実に特定できる場合、シングルターンエンコーダで十分なことがあります。
膝、股関節、肩、胴体ピッチ関節など、多くのヒューマノイドロボットの関節では、機械的な可動範囲が制限されているため、シングルターンフィードバックが実用的な選択肢となります。
マルチターンアブソリュートエンコーダ:角度位置と回転数
マルチターンアブソリュートエンコーダは、1回転内の角度位置と、対応範囲内の回転数の両方を追跡します。
この追加情報は、複数回転できる関節や、ドライブの電源がオフのときに手動で動かされる可能性がある関節で特に有用です。
ただし、すべてのマルチターンエンコーダが同じ方法で回転数情報を保持するわけではありません。不揮発性メモリやエネルギーハーベスティング技術を使用するものもあれば、電子式のマルチターンカウントを維持するためにバックアップバッテリーを使用するものもあります。
バッテリーバックアップ方式のエンコーダでは、バックアップ電源が規定の動作条件を満たしている間、回転数が保持されます。バックアップ電源が失われると、エンコーダの設計によっては、保存された回転数を利用できなくなる場合があります。
HONPINE HPJM PROシリーズ:2種類のアブソリュートエンコーダ構成
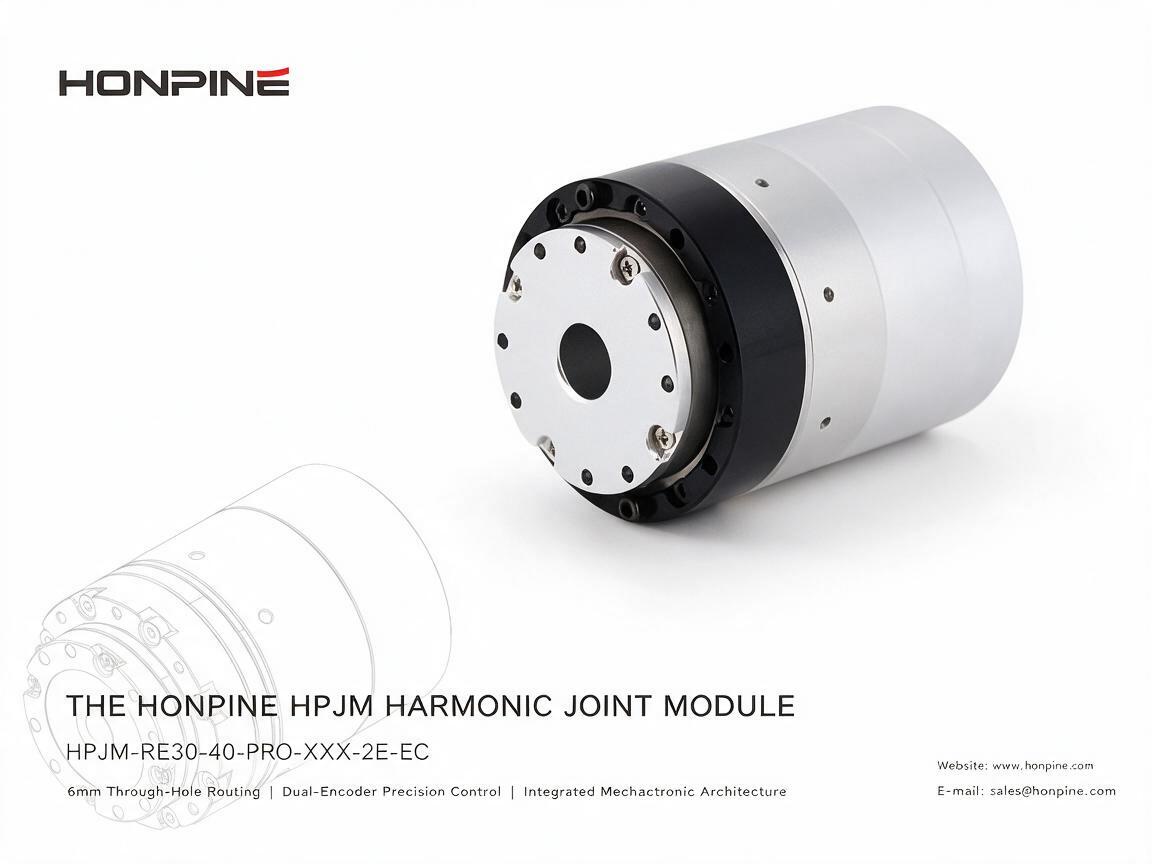
HONPINEのHPJM Harmonic Joint Actuator PROシリーズは、ロボット用途の位置フィードバック要件に応じた複数のエンコーダ構成を用意しています。比較対象となる構成は、デュアルエンコーダのシングルターン仕様と、バッテリーバックアップ方式のマルチターン仕様です。
重要な違いは、単にエンコーダの数ではありません。主電源を切断したときに、関節の累積回転数を保持できるかどうかです。
HPJMシングルターンアブソリュートエンコーダ関節モジュール — デュアルエンコーダ仕様
ハードウェア構成:指定構成において、シングルターン絶対位置測定を行うデュアルエンコーダフィードバックを備え、エンコーダ用バックアップバッテリーインターフェースはありません。
動作の仕組み
シングルターンエンコーダは、1回転内の角度位置を出力します。停電後に累積マルチターン回転数を保持することはできません。
ロボットの再起動時、エンコーダは現在のシングルターン角度を出力できます。関節が既知の機械的可動範囲内にあり、コントローラーがその読み取り値から関節位置を一意に特定できる場合、従来の原点復帰手順を行わずに動作位置を復元できます。
ただし、関節が1回転以上手動で動かされた場合や、シングルターンの読み取り値が複数の位置に対応する状態になった場合、コントローラーはシングルターン測定だけでは実際の機械的位置を特定できなくなる可能性があります。
実用面での設計上の利点
1. 角度の可動範囲が限られた関節に適している
±180°や±120°など、定められた機械的範囲内で動作する関節では、機械的なリミットと制御ロジックによって位置の不確定を防げる場合、シングルターンフィードバックで十分な位置情報を得られることがあります。
2. バックアップ電源の要件を簡素化
エンコーダ用バッテリーインターフェースのない構成では、マルチターンカウント用のエンコーダバックアップバッテリーは不要です。これにより、バッテリーバックアップによる回転数保持に伴うバッテリーの経年劣化やメンテナンス上の懸念を解消できます。
3. 量産を重視するロボット関節に実用的
関節の機械的な可動範囲が制限され、シングルターンフィードバックから位置を確実に復元できる場合、シングルターン構成によってシステムアーキテクチャを簡素化し、メンテナンス要件を軽減できます。
シングルターンアブソリュートエンコーダの制約
主な制約は、保持される独立したマルチターンカウントがないことです。
電源オフ中に関節が手動で動かされ、同じシングルターン読み取り値が複数の機械的位置に対応するようになると、コントローラーが実際の関節位置を特定できない場合があります。
たとえば、関節の許容可動範囲や基準の取り方によって、30°という読み取り値は30°、390°、または別の同等の角度に対応する可能性があります。
電源を入れ直すたびに必ず位置エラーが発生するという意味ではありません。利用可能なシングルターンフィードバックやその他の基準情報から解決できない形で機械的位置が変化する場合に、リスクが生じます。
推奨用途
HPJMのシングルターン構成は、次の用途で検討できます。
ヒューマノイドロボットの膝関節
機械的可動範囲が定められた股関節
回転範囲が制限された肩関節
胴体ピッチ関節
角度の可動範囲が限られた協働ロボット関節
あらかじめ定められた動作範囲内で動作する外骨格の関節
これらの用途では、機械設計、制御方針、運用手順によって位置を確実に復元できる場合、シングルターンフィードバックが実用的な選択肢となります。
HPJMマルチターンアブソリュートエンコーダ関節モジュール — バッテリーバックアップ仕様
ハードウェア構成:指定構成において、専用のエンコーダ用バックアップバッテリーインターフェースを備えたマルチターン絶対位置フィードバックです。
動作の仕組み
バッテリーバックアップ方式のマルチターン構成は、主電源が切断されている間、バックアップ電源によって電子式のマルチターンカウントを維持します。
適切に設定され、エンコーダの規定するバックアップ電源条件内で動作している場合、エンコーダは累積回転数を保持し、再起動後に現在のシングルターン角度とマルチターン位置の両方を出力できます。
これにより、電源を入れ直した後の原点復帰や手動での位置再構築が不要になる場合があり、開発作業を効率化できます。
電源オフ中に関節を動かしても絶対位置を失わないかどうかは、エンコーダの実際のマルチターン保持能力、バックアップバッテリーの状態、許容測定範囲によって異なります。
実用面での設計上の利点
1. 停電後の位置復元が容易
マルチターン情報が適切に保持されていれば、コントローラーはシングルターン角度だけに頼らず、再起動後に関節の絶対位置を復元できます。
2. 試作開発を効率化
ロボットの開発中、エンジニアは関節位置を頻繁に調整し、機構を手動で動かし、動作試験を繰り返します。主電源を切った状態で関節を複数回転させる可能性がある場合、マルチターン位置の保持によってこうした作業を効率化できます。
3. 複数回転する関節により適している
1回転を超えて動作する必要がある関節では、マルチターンフィードバックによって、シングルターンエンコーダだけでは得られない位置情報を取得できます。
これは、手首関節や、連続回転または複数回転するように設計されたその他の回転機構で特に重要です。
バッテリーバックアップ方式マルチターンエンコーダの制約
主な考慮事項は、バックアップバッテリーのメンテナンスです。
バッテリーが劣化または消耗した場合、あるいは規定の環境条件下で十分な電力を供給できない場合、エンコーダが累積回転数を失う可能性があります。具体的な動作は、エンコーダの設計と故障処理ロジックによって異なります。
マルチターンカウントが失われた場合に、シングルターン動作へ安全かつシームレスに自動で切り替わると決めつけてはいけません。メーカーの資料に従って、コントローラーがエンコーダのステータスや位置の有効性に関する異常を検出し、処理する必要があります。
そのため、エンジニアはバッテリー寿命、交換間隔、低バッテリー診断機能、動作温度範囲、マルチターンデータが無効になった場合の復旧手順を確認してください。
推奨用途
HPJMのバッテリーバックアップ方式マルチターン構成は、次の用途で検討できます。
複数回転するロボット関節
機械的な限界範囲内で連続回転または制限のない回転を行うよう設計された手首関節
開発中に手動で頻繁に動かすロボット試作機
手動での位置決めを繰り返し行う必要があるティーチング・デモンストレーションシステム
電源オフ中に動かした後も関節位置を保持することが重要な運用要件となる用途
関節を連続回転させる用途では、エンコーダの対応回転数範囲と機械設計全体が用途要件を満たしていることを確認してください。
ロボット関節に適したアブソリュートエンコーダの選び方
シングルターンとマルチターンのアブソリュートエンコーダは、関節の機械的可動範囲、電源オフ中に想定される動き、位置復元の要件、メンテナンス方針に基づいて選定してください。
次の場合はシングルターンアブソリュートエンコーダを選択
関節の機械的可動範囲が明確に定められている。
利用可能なシングルターンフィードバックから、制御システムが実際の関節位置を特定できる。
システムの電源オフ中に、関節が位置を特定できない状態まで動くことが想定されない。
バッテリーに依存するマルチターンカウントを避けたい。
用途において、メンテナンス構成の簡素化を優先する。
次の場合はバッテリーバックアップ方式マルチターンアブソリュートエンコーダを選択
関節が複数回転できる。
主電源の切断中に関節を手動で動かす可能性がある。
再起動後にマルチターン位置情報が必要である。
試作試験で手動操作や電源の入れ直しを頻繁に行う。
適切なバッテリー監視およびメンテナンス手順を実施できる。
エンコーダ選定前に確認すべきこと
ロボット関節用アクチュエータのエンコーダ構成を最終決定する前に、エンジニアは次の点を確認してください。
関節の最大機械的回転範囲はどの程度か。
主電源がオフのときに、関節を手動で動かせるか。
外部バックアップ電源なしで、エンコーダはマルチターン情報を保持できるか。
エンコーダのバッテリーが消耗した場合、どうなるか。
コントローラーは動作を有効にする前に絶対位置の妥当性を確認するか。
エンコーダの故障や位置情報の喪失後に原点復帰手順が必要か。
これらの確認事項は、位置の不確定を防ぎ、起動および復旧手順の信頼性向上に役立ちます。
まとめ:関節の機械設計に合ったエンコーダを選ぶ
シングルターンとマルチターンのアブソリュートエンコーダは、それぞれ異なる設計要件に対応します。
機械設計と制御システムによって関節位置を確実に特定できる場合、角度の可動範囲が限られたロボット関節にはシングルターンアブソリュートエンコーダが実用的な選択肢となります。電源の中断後も累積回転数を保持する必要がある場合、特に複数回転する関節や手動で頻繁に動かす用途には、バッテリーバックアップ方式のマルチターンエンコーダがより適しています。
HONPINEのHPJM Harmonic Joint Actuator PROシリーズでは、関節の回転範囲、位置保持要件、メンテナンス方針に応じて適切な構成が異なります。
HONPINEは、ヒューマノイドロボット、協働ロボットアーム、外骨格、その他の精密モーション制御用途向けに、ハーモニック関節アクチュエータを提供しています。
HPJM PROシリーズの詳細や、ロボット関節の設計に適したエンコーダ構成については、HONPINEまでお問い合わせください。
著者について
HONPINEのテクニカルディレクターを務めるTheodore Liは、複製製品のR&D戦略を統括し、チーム編成を指導し、販売前および販売後の業務の両方を管理しています。

続きを読む
HONPINEのストーリーおよび精密駆動に関連する業界動向についてさらに詳しくご覧ください。
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
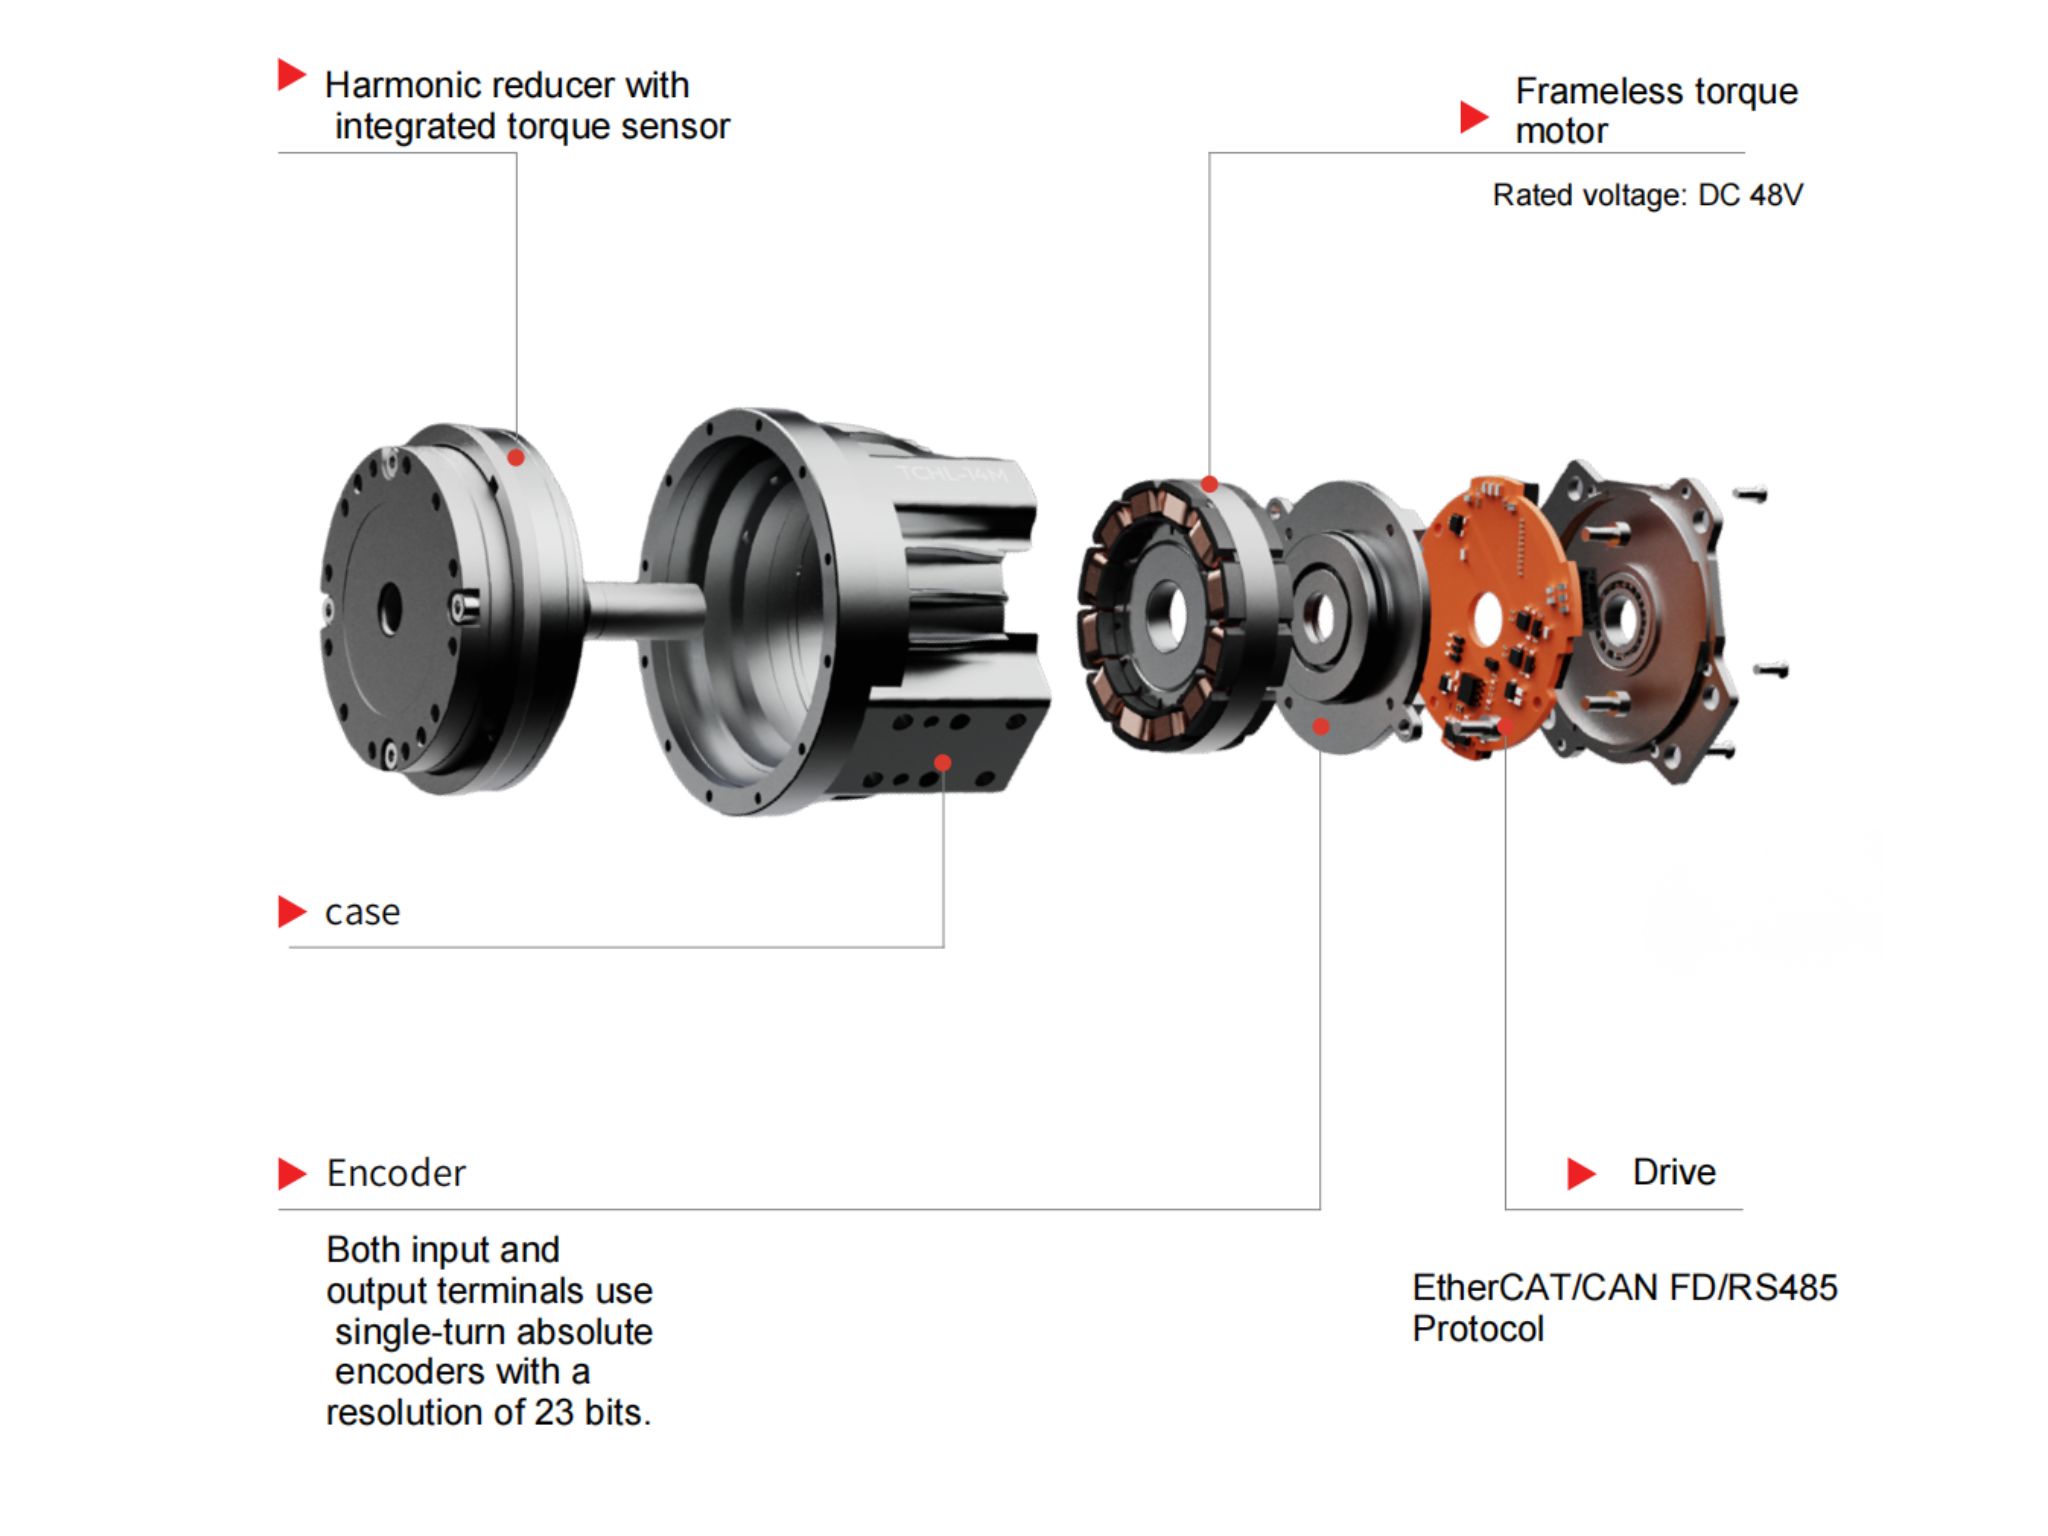
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
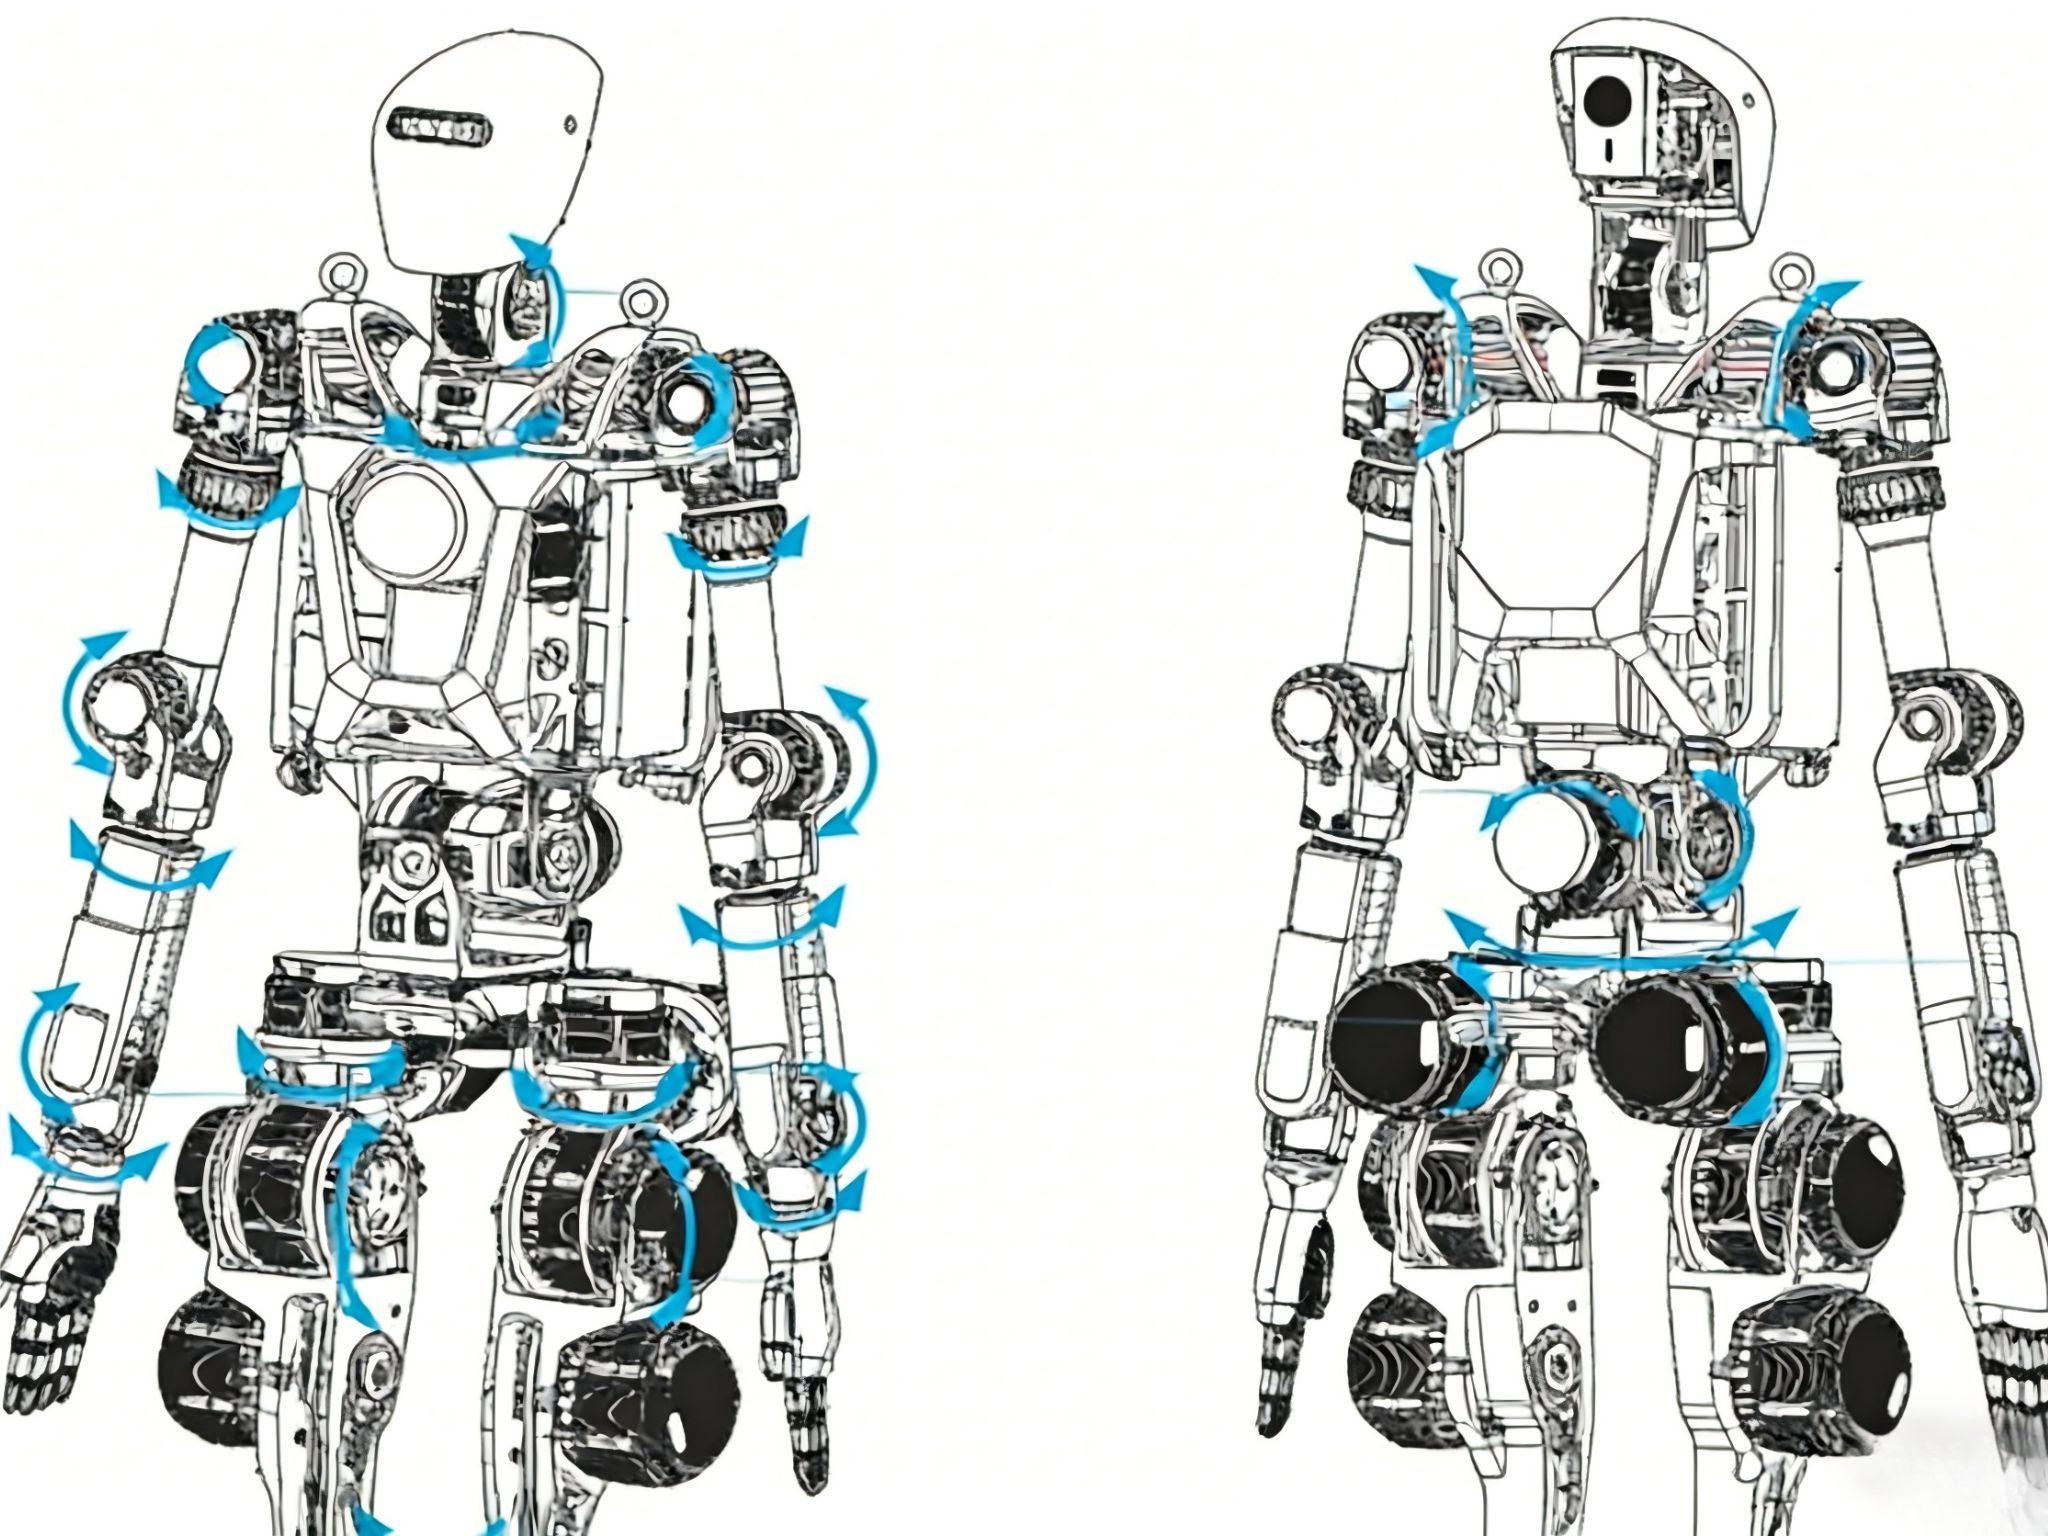
 なぜ高性能ヒューマノイドロボットの価格を下げることはそれほど難しいのでしょうか?そして、なぜハーモニック関節モジュールは依然として代替不可能なのでしょうか?中核的理由は、避けることのできない1つの要件にあります:高い自由度。
高い DOF はヒューマノイドロボットに不可欠であり、これにより高調波関節モジュールがシステム総価値に占める割合が一貫して高くなります。 HONPINEハーモニックサーボアクチュエータが医療ロボティクスを変革している理由医療ロボットは、医療分野で使用される自動化ロボットシステムであり、診断、手術、リハビリテーション、患者ケア、および補助治療の実施において、医師、看護師、その他の医療機器を支援、強化、または代替するために用いられます。これらは、ロボティクス、人工知能、センシング技術、メカトロニクス、およびコンピュータ制御システムを統合し、医療の精度、効率、安全性、および患者全体の体験を向上させます。この記事では、HONPINEハーモニックサーボアクチュエータが医療ロボティクスに非常に適している理由を説明します。
 Harmonic Drive Systems VS Nabtesco VS HONPINE ハーモニックドライブモーター統合型ハーモニック関節モーターは、モーター、減速機、エンコーダ、センサー、その他の主要部品を1つのモジュール / アクチュエータに統合した、高度に集積化された高性能なロボット関節用ソリューションです。ロボットに強力な駆動能力と精密なモーションコントロールを提供します。ヒューマノイドロボットの動作の「心臓」と見なされ、各関節に搭載されてその動きを制御し、ロボット全体の性能を直接左右します。したがって、信頼性の高いハーモニック関節モーターを選定することは、ヒューマノイドロボットの開発にとって極めて重要です。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 HONPINEハーモニックドライブ減速機, RV減速機, 遊星減速機がヒューマノイドロボットの発展を支援ヒューマノイドロボットは、研究室で能力を実証する段階から、幅広い産業用途へと進化しています。軽量材料、身体性知能、自律バッテリー交換技術に牽引された生産性革命が、世界中の工場、病院、家庭で起こっています。ヒューマノイドロボットの"関節革命"が進行中です。ヒューマノイドロボットは数千の部品で構成され、その中でもアクチュエーターは最も重要な可動部品として、ロボットの"関節と筋肉"と呼ばれています。ハーモニックドライブ減速機は、その高精度とコンパクトなサイズにより、回転関節に広く使用されています。
 なぜハーモニックドライブモーターは外骨格ロボットに最適な選択なのでしょうか?外骨格は通常、ハーモニックドライブモーター、センサー、およびセンシング、制御、情報処理、データフュージョン、モバイルコンピューティング技術を統合するその他のコンポーネントを組み込んでいます。これらのシステムは、人間の感覚機能および運動機能をロボットのトルク伝達および制御システムと同期させ、身体能力を強化したり、医療リハビリテーションを提供したりする役割を果たします。最先端の破壊的技術として、外骨格は軍事用途と医療用途の両方において重要な戦略的意義を持っています。ハーモニックドライブ減速機が提供する高トルク密度と高精度制御により、外骨格ロボットにとって最適なソリューションとなっています。
 川崎重工、CORLEOロボットホースを発表:ハーモニックドライブ減速機が重要な役割を果たす川崎重工は、水上走行、跳躍、走行、そしてダイナミックなポーズを取ることができる高い機動性を備えたロボットホース「CORLEO」を発表しました。過酷な地形を攻略するために設計されたCORLEOの脚部運動システムは、各脚に独立駆動モジュール / アクチュエータを採用し、卓越した安定性と衝撃吸収性を実現しています。後脚は前脚から独立して作動するため、ライダーのバランスを保ちながら、階段や凹凸のある地面でも荒れた路面を滑らかに移動できます。
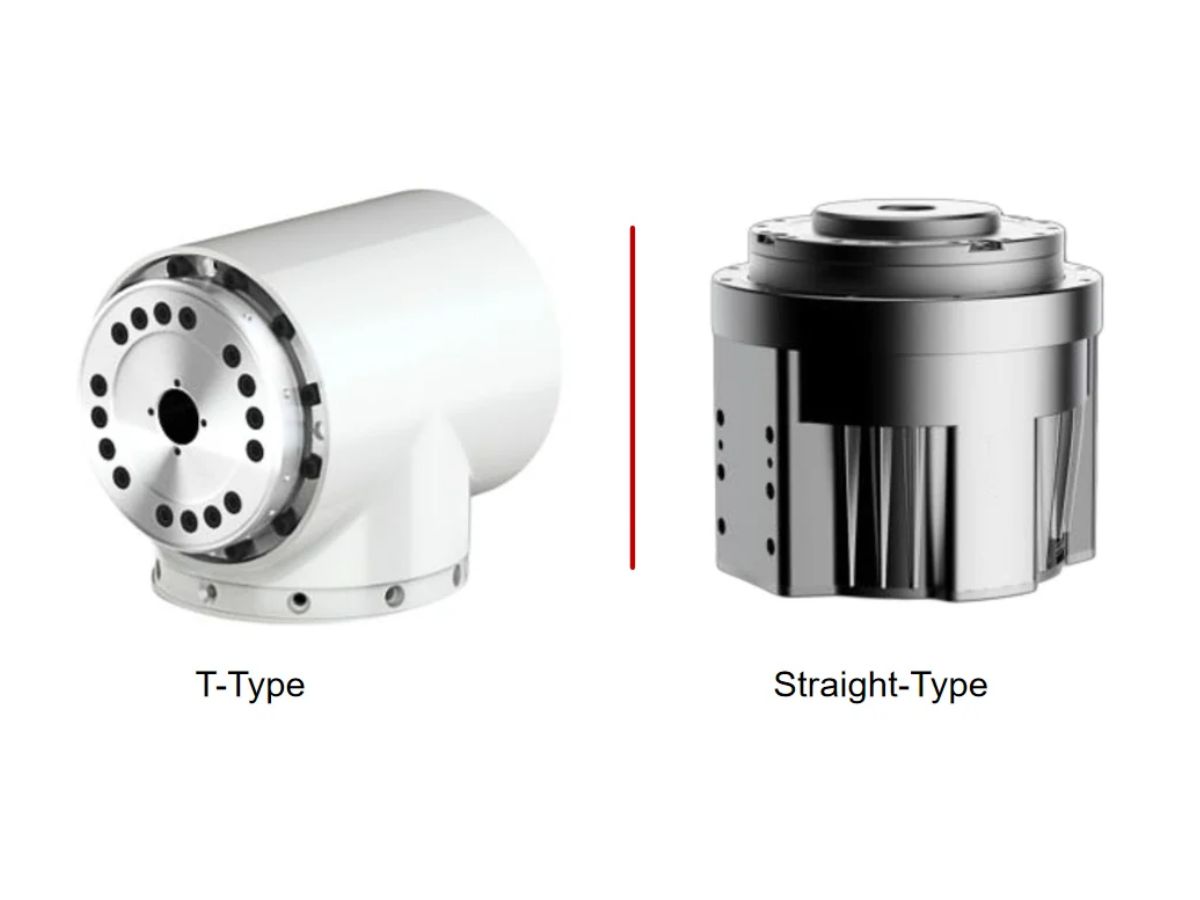
 協働ロボットには、T型とストレート型のどちらのハーモニックジョイントモジュールを選ぶべきでしょうか?コンパクトで高性能な協働ロボットを設計するうえで、適切なハーモニックジョイントモジュールの選定は欠かせません。TCHLストレート型とHTS T型のどちらを使用すべきでしょうか?どちらの構成もロボットの精密な動作を実現できますが、出力フランジの形状が異なるため、設置スペース、リンクの接続、ケーブルの配線、機械的な組み込みに影響します。本ガイドでは、HONPINEのテクニカルディレクターであるTheodore Liが、2つの設計の主な違い、それぞれの利点と制約、協働ロボットアームに最適な構成の選び方を解説します。
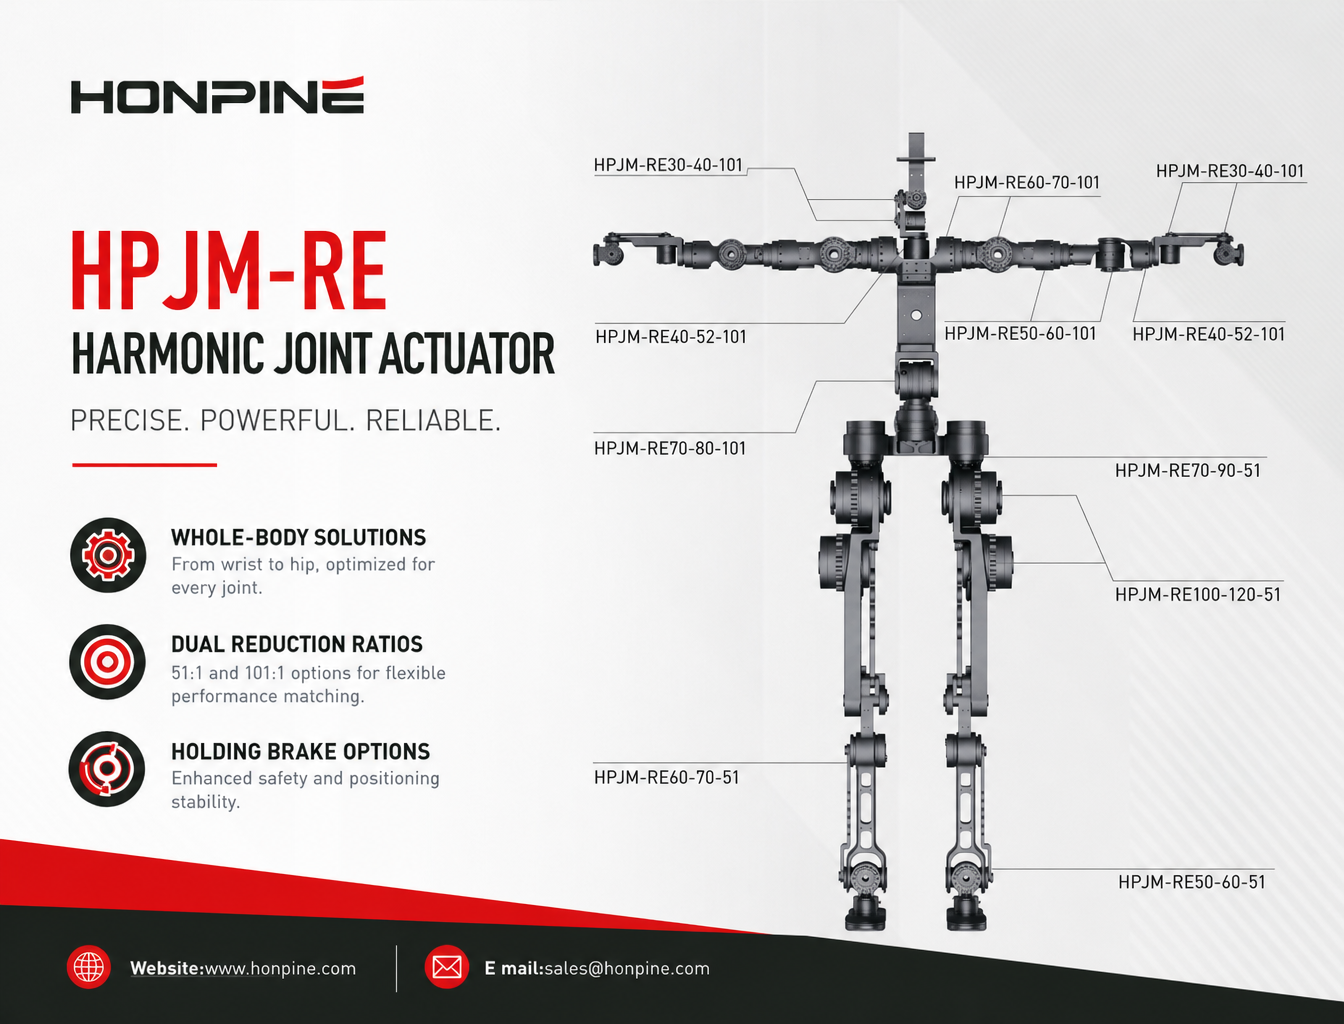
 ヒューマノイドロボット向けハーモニック関節アクチュエータの総合ソリューション:HPJMシリーズ選定ガイドヒューマノイドロボット向けハーモニック関節アクチュエータの選定ガイドです。手首、肘、肩、腰、股関節、膝、足首の各関節に対応するHONPINE HPJMモデルを紹介し、トルク容量、減速比、動的応答、保持ブレーキ構成について実用的な選定ポイントを解説します。
ダブルクリック
当社は harmonic drive reducer,planetary reducer,robot joint motor,robot rotary actuators,RV gear reducer,robot end effector,dexterous robot hand を提供しています
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 協働ロボットには、T型とストレート型のどちらのハーモニックジョイントモジュールを選ぶべきでしょうか?コンパクトで高性能な協働ロボットを設計するうえで、適切なハーモニックジョイントモジュールの選定は欠かせません。TCHLストレート型とHTS T型のどちらを使用すべきでしょうか?どちらの構成もロボットの精密な動作を実現できますが、出力フランジの形状が異なるため、設置スペース、リンクの接続、ケーブルの配線、機械的な組み込みに影響します。本ガイドでは、HONPINEのテクニカルディレクターであるTheodore Liが、2つの設計の主な違い、それぞれの利点と制約、協働ロボットアームに最適な構成の選び方を解説します。
 ヒューマノイドロボット向けハーモニック関節アクチュエータの総合ソリューション:HPJMシリーズ選定ガイドヒューマノイドロボット向けハーモニック関節アクチュエータの選定ガイドです。手首、肘、肩、腰、股関節、膝、足首の各関節に対応するHONPINE HPJMモデルを紹介し、トルク容量、減速比、動的応答、保持ブレーキ構成について実用的な選定ポイントを解説します。
 省スペースが求められる産業用自動化設備にハーモニックドライブアクチュエータが最適な理由現代の産業用自動化では、設置スペースの制約により機械設計が難しくなることがよくあります。ハーモニックドライブアクチュエータは、主要な駆動部品を1つのユニットに統合することで、コンパクトなモーションコントロールソリューションを実現します。高い減速比、簡素化された機械構造、柔軟な取り付け方法により、装置メーカーは必要なスペースを削減し、組み立てを簡素化して、内部レイアウトを最適化できます。この記事では、統合型ハーモニックドライブアクチュエータが産業用自動化設備の省スペース設計をどのように支えるか、4つの方法を紹介します。
 ロボット関節モジュール向けシングルターン絶対エンコーダとマルチターン絶対エンコーダ:選び方このガイドでは、ロボット関節モジュール向けのシングルターン絶対エンコーダとマルチターン絶対エンコーダを比較し、位置フィードバック、電源オフ時の位置保持、メンテナンス要件の違いを解説します。HONPINE HPJM Harmonic Joint Actuator PRO Seriesを例に、ヒューマノイドロボット、協働ロボットアーム、外骨格向けに適切なエンコーダ構成を選ぶ方法をご紹介します。
 ロボット関節モジュールにおけるSTOと保持ブレーキの違い:ロボットの安全制御における役割とは?STO(Safe Torque Off)と保持ブレーキは、ロボット関節の安全性において異なる役割を果たします。STOはモーターが駆動トルクを発生するのを防ぐ一方、保持ブレーキは関節の動きを機械的に抑え、モーターが無効になった際に負荷を保持します。ヒューマノイドロボット、協働ロボット、産業オートメーション向けのロボット関節モジュールを選定するうえで、この違いを理解することは不可欠です。本記事では、HONPINEのテクニカルディレクターであるTheodore Liが、これらの機能の仕組みと制約、そしてHONPINE HAGシリーズのようなハーモニック一体型関節アクチュエーターで両方を検討すべきケースについて解説します。
 AGVロボット用ステアリング駆動輪:構成部品、用途、選定に関する総合ガイドAGV用ステアリング駆動輪は、駆動機能とアクティブステアリング機能を統合し、産業用モバイルロボットの柔軟な移動を実現します。本ガイドでは、主な構成部品、動作原理、産業用途に加え、耐荷重、駆動トルク、操舵トルク、車輪径、速度、制御インターフェースなどの主要な選定要素を解説します。AGV、AMR、無人フォークリフト、重量物搬送システムに適したステアリング駆動モジュールの選び方をご紹介します。
 トルクセンサー搭載ハーモニック関節アクチュエーターは、ロボットの力制御をどのように向上させるのか?HONPINE TCHLハーモニック関節アクチュエーターが、出力トルクセンサーを内蔵することで、力フィードバック、衝突検知、柔軟な組立、リハビリテーションロボット、遠隔操作をどのように支えるのかをご紹介します。
 中空シャフト6 mmの超小型ハーモニックジョイントモジュールヒューマノイドロボットや小型ロボットシステムの進化に伴い、関節モジュールには、設置スペースがますます限られる中で、高いトルク密度、精密なモーション制御、柔軟なケーブル配線が求められています。HONPINE HPJM-RE30-40-PROハーモニックジョイントモジュールは、コンパクト設計、中空シャフト6 mm、デュアルエンコーダフィードバック、モーターとFOCドライブの一体化により、こうした課題に対応します。本記事では、主な設計上の特長を紹介し、中空シャフト構造、EtherCAT接続、柔軟な取り付けオプションが、ヒューマノイドロボット、ドローン、光学プラットフォーム、精密自動化装置の開発をどのように支えるかを説明します。