低侵襲手術ロボット用小型ハーモニックドライブ
低侵襲手術ロボットに小型精密伝達機構が必要な理由?
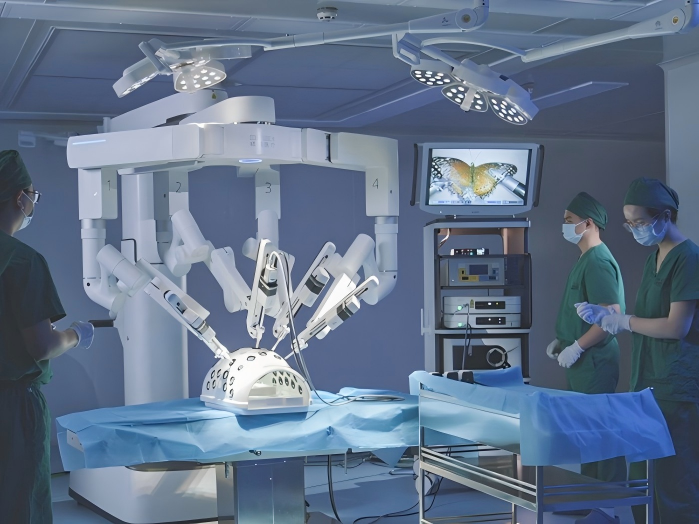
低侵襲手術ロボットでは、精密伝達システムに対して最も厳しい要求の一部が課されます。
従来の産業用ロボットとは異なり、手術ロボットは非常に制約された機械的スペース内で精密な動作を実現する必要があります。伝達システムは、コンパクトな寸法、低バックラッシ、高い位置決め精度、および信頼性の高い繰り返し精度を維持しながら、小型手術器具、手首関節、エンドエフェクタ、または柔軟機構を制御する必要があります。
伝達機構を手術器具の先端部近くに統合する必要がある場合、この課題はさらに大きくなります。
ここで、小型ハーモニックドライブが重要な伝達オプションとなります。
HONPINEは、従来のギアボックスではスペースを過度に占有したり、過大な伝達クリアランスを生じさせたりする可能性があるコンパクトなロボット機構向けに、小型波動歯車減速機ソリューションを開発しています。
HONPINECSF-miniシリーズは、小型精密モーションシステムの要件に基づいて設計され、手術ロボット、小型ロボット関節、精密機器、光学機構、その他のスペース制約のある装置向けにコンパクトな伝達ソリューションを提供します。
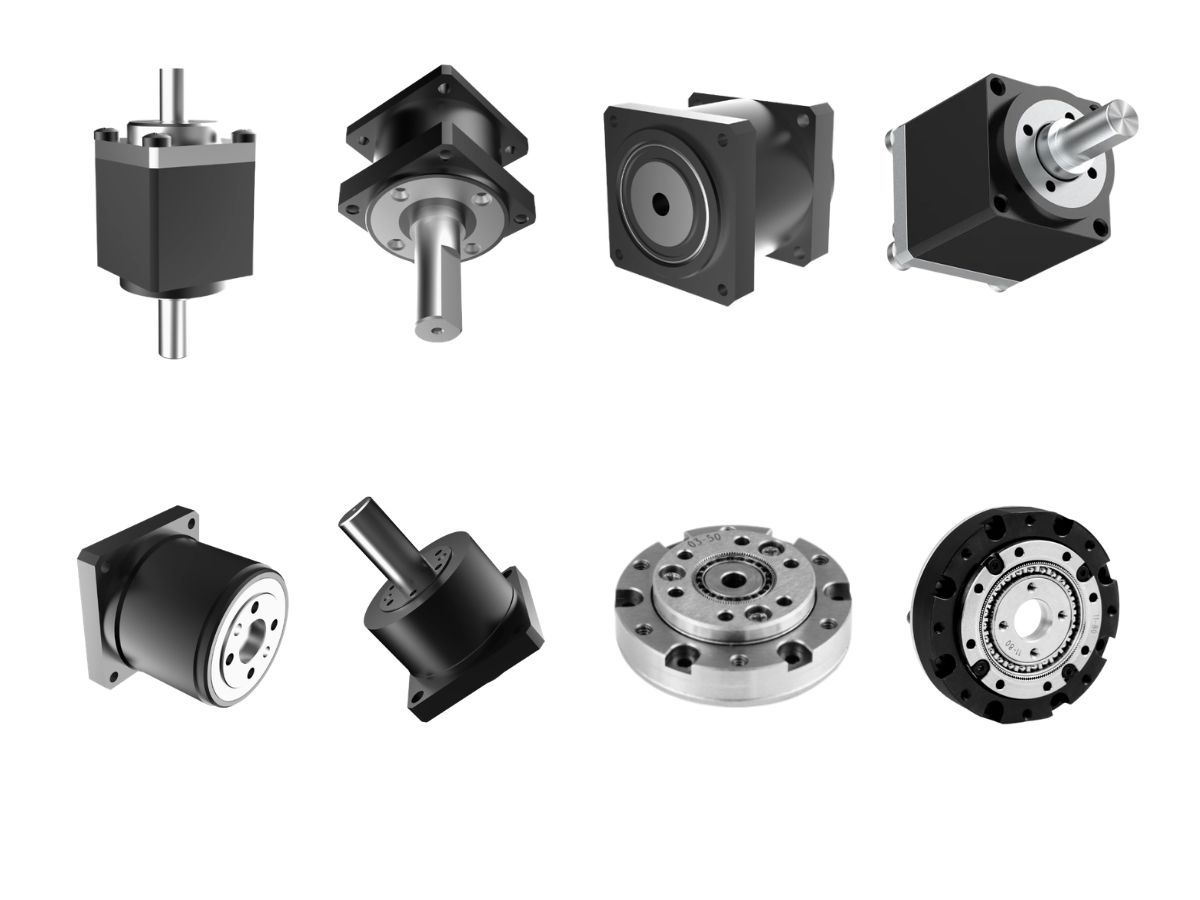
低侵襲手術ロボット向けの2つの伝達アーキテクチャ
伝達アーキテクチャは、波動歯車減速機を手術ロボットシステムへどのように統合できるかに大きな影響を与えます。
機械的観点からは、特に関連性の高いアプローチが2つあります。
腱駆動伝達を用いる外部駆動
外部駆動アーキテクチャでは、モーターと減速機構は患者の体外、または細い器具シャフトの外側に配置されます。
外部駆動ユニットが必要な動作を生成し、腱またはケーブルが器具シャフトを通じてその動きを先端機構へ伝達します。
このアーキテクチャでは、小型波動歯車ギアボックスを必ずしも手術器具自体の内部に設置する必要はありません。
代わりに、波動歯車減速機を外部アクチュエータまたは駆動モジュールに統合できます。
この配置では、伝達部品に使用できるスペースが増え、保守およびシステム統合のためのアクセスを簡素化できます。
その後の主なエンジニアリング課題は、腱伝達システムに移ります。
ケーブルの弾性、摩擦、配索、予張力、およびヒステリシスは、モーター側の動作と先端側の動作との関係に影響を与える可能性があります。アクチュエータとエンドエフェクタ間の距離が増加するほど、これらの影響は高精度モーション制御においてますます重要になります。
先端器具に統合された小型ハーモニックドライブ
別のアーキテクチャでは、小型伝達機構を器具内部または先端の手首関節近くに直接配置します。
この構成では、小型ハーモニックドライブが長い腱伝達経路の一部を置き換えられる可能性があります。
アクチュエータと減速機構が可動関節のはるか近くに配置されるため、伝達をより直接的にできます。
このアーキテクチャは、次世代のコンパクト手術ロボット、柔軟内視鏡ロボット、小型ロボット器具、および先端動作性能が重要なその他のシステムに特に適しています。
ただし、エンジニアリング上の要件は大幅に厳しくなります。
波動歯車ギアボックスは、必要なトルク、位置決め性能、機械的強度、および使用信頼性を提供しながら、極めて小さなスペースに収まる必要があります。
ロボット器具関節で小型ハーモニックドライブが有用となる理由?
伝達機構を関節に近づける基本的な利点の一つは、長く柔軟な伝達経路を短縮できることです。
腱駆動機構は、アクチュエータと先端関節の間に弾性とヒステリシスを生じさせる可能性があります。これらの影響により、精密な位置制御および力関連の制御戦略が複雑になる場合があります。
小型ハーモニックドライブを関節のより近くに配置することで、伝達経路をよりコンパクトかつ機械的に直接的にできます。
これにより、以下のような潜在的なエンジニアリング上の利点が得られます。
伝達弾性の低減
より短い機械的伝達経路により、長い柔軟な腱やケーブルが動作応答に及ぼす影響を低減できます。
より直接的な関節制御
減速機構を関節近くに配置することで、アクチュエータの動作と関節の動作との関係をより直接的にできます。
コンパクトな精密伝達
小型波動歯車ギアボックスは、限られた設置スペース内で高減速比を実現できます。
低バックラッシ動作
先端関節に精密な双方向位置決めが必要な場合、伝達バックラッシの低減は重要です。
高い統合可能性
小型減速機は、小型モーター、エンコーダ、ベアリング、その他の部品と統合して、コンパクトなロボット関節を構成できます。
これらの特性により、小型波動歯車伝達技術は先進的なロボット器具にとって特に注目される技術となっています。
中核となる課題:伝達機構のサイズ
小型化は、手術ロボットの伝達システムにおける最大級のエンジニアリング課題の一つです。
従来の産業用ロボットでは、比較的大型の減速機、モーター、ベアリング、エンコーダ、およびブレーキを設置するための十分なスペースを確保できる場合があります。
手術器具は根本的に異なります。
特に器具先端部付近では、機械的スペースが極めて限られる場合があります。
利用可能な直径が数ミリメートル程度、またはセンチメートル規模に近づくと、すべての部品がパッケージング上の課題の一部となります。
減速機は、モーター、ベアリング、エンコーダ、構造部品、配線、その他の機構とスペースを競合しなければなりません。
これは難しいエンジニアリング上のバランスを生み出します。
小型化は、必要な伝達性能を犠牲にしてはなりません。
これは、小型ハーモニックドライブ技術が特に困難となる領域の一つです。
波動歯車ギアボックスの小型化が標準減速機の単純な縮小ではない理由?
一般的な誤解は、大型の波動歯車減速機の寸法を単に縮小すれば、小型波動歯車ギアボックスを作製できるというものです。
実際には、小型化は異なる一連の製造およびエンジニアリング上の課題をもたらします。
重要部品のサイズが小さくなるにつれ、製造公差は部品全体の寸法に対してますます重要になります。
フレクススプライン、サーキュラスプライン、ウェーブジェネレータ、ベアリング接続部、その他の精密部品は、非常に小さな機械的スペース内で必要な幾何学的関係を維持する必要があります。
同時に、小型構造は繰り返し荷重に耐え、安定したかみ合い特性を維持しなければなりません。
これは、小型波動歯車減速機の開発には幾何学的なスケーリング以上のものが必要であることを意味します。
構造、材料、製造プロセス、組立公差、および性能検証のための専用最適化が必要です。
HONPINE CSF-Mini:コンパクトなロボットシステム向け小型波動歯車伝達
HONPINEのCSF-mini小型波動歯車減速機シリーズは、設置スペースが重要な制約となるコンパクト精密伝達用途向けに開発されています。
CSF-miniファミリーは、従来の大型波動歯車ギアボックスを使用せずに、より小型のロボット機構へ波動歯車減速を統合したいエンジニア向けのソリューションを提供します。
必要なシステムアーキテクチャに応じて、小型波動歯車減速機はモーター、エンコーダ、ベアリング、および制御システムと組み合わせ、コンパクトな精密関節を構成できます。
このアーキテクチャは、小型ロボット関節、ロボット器具、光学機構、精密位置決めシステム、および伝達容積が装置全体の設計に直接影響するその他の用途に関連します。
医療および手術ロボット向けでは、具体的な統合方法を、器具全体のアーキテクチャおよび適用されるシステム要件に従って評価する必要があります。
小型ロボット関節向けCSF-Mini
小型ロボット関節には、同時に実現することが困難な特性の組み合わせが求められます。
関節は、利用可能な機械的スペース内に収まる十分な小ささを備えながら、十分な出力トルクと精密な双方向動作を提供する必要があります。
小型波動歯車ギアボックスは、コンパクトなモーターとロボット関節の間の減速段として機能できます。
得られるアーキテクチャは、設計者が次の要素のバランスを取る必要がある用途で使用できます。
限られた設置スペース
高減速比
低バックラッシ
精密な角度位置決め
コンパクトな機械統合
繰り返し双方向運動
高トルク密度
これらの要件は、手術ロボットだけでなく、小型マニピュレータ、柔軟ロボット、検査機構、光学システム、および特殊ロボット関節にも関連します。
内視鏡および柔軟ロボットシステム向け小型ハーモニックドライブ
柔軟内視鏡ロボットは、さらなるレベルの機械的複雑性をもたらします。
器具は、先端部で複数の自由度を制御しながら、制約された経路を通過する必要があります。
従来の長い伝達機構は、摩擦、弾性、ヒステリシス、および配索の複雑さをもたらす可能性があります。
先端関節近くに統合された小型ハーモニックドライブは、根本的に異なる設計アプローチを提供します。
比較的遠方のアクチュエータから長い柔軟機構を介してすべての動作を伝達する代わりに、減速機構を関節の近くに配置できます。
これにより、機械的伝達経路を簡素化し、先端機構の制御性を向上させられる可能性があります。
ただし、このような統合では、利用可能なスペース、熱特性、滅菌要件、シーリング、材料、潤滑、組立、および医療機器全体のアーキテクチャを慎重に考慮する必要があります。
これらの要件は、減速機を外形寸法だけで選定するのではなく、システムレベルで評価する必要があります。
伝達機構が小さくなるほど精度は重要になる
小型化により、製造精度の重要性が高まります。
減速機が小さくなると、わずかな寸法偏差であっても部品形状に対して大きな割合を占める可能性があります。
このため、小型ハーモニックドライブの性能は、その重要部品の精度と組立関係に大きく依存します。
HONPINEは、フレクススプライン、サーキュラスプライン、ウェーブジェネレータを含む主要伝達部品の製造一貫性に注力しています。
小型用途では、単に小さなギアボックスを製造することが目的ではありません。
目的は、大幅に小さな機械的スペース内で安定した伝達特性を維持することです。
小型ロボット伝達における低バックラッシ
小型ギアボックスを精密ロボット位置決めに使用する場合、バックラッシは特に重要になります。
手術ロボット機構では、伝達段における小さな角度誤差が先端器具の最終位置に影響を及ぼす可能性があります。
器具が複数の関節を備える場合、または誤差が直列機構を通じて蓄積される場合、その影響はさらに大きくなります。
低バックラッシの小型ハーモニックドライブは、減速段内の機械的クリアランスを低減し、モーター回転と出力動作とのより予測可能な関係を提供できます。
ただし、実際のシステム精度は減速機だけに依存するものではありません。
エンコーダ分解能、ベアリングクリアランス、構造変形、モーター制御、組立公差、および機械的アーキテクチャはすべて、最終的な位置決め性能に寄与します。
したがって、小型波動歯車ギアボックスは、完全なモーション制御システムの一部として評価する必要があります。
サイズは小型ハーモニックドライブ選定の一要素にすぎない
非常にコンパクトなロボット機構では、可能な限り小さい減速機を選択することが必ずしも最適なソリューションとは限りません。
減速機は、完全な運転要件に従って評価する必要があります。
重要な検討事項には、出力トルク、減速比、回転速度、許容荷重、バックラッシ、ねじり剛性、運転サイクル、取付寸法、軸構成、ベアリング配置、エンコーダ統合、および環境要件が含まれます。
手術ロボットでは、伝達機構が器具の患者接触部の内側または外側のどちらに配置されるかに応じて、追加のシステムレベル要件が適用される場合もあります。
この違いは重要です。
外部アクチュエータ向けの減速機が、先端手術器具への統合に適していると自動的に見なすべきではありません。
最終的な選定は、完全な器具設計および適用される検証要件に基づく必要があります。
外部駆動か、先端小型ハーモニックドライブか?
外部腱駆動アーキテクチャと先端小型ハーモニックドライブの選択は、ロボットシステムの優先事項によって決まります。
外部駆動アーキテクチャは、モーターと減速機構のためのより多くの設置スペースを提供でき、機械的アクセスを簡素化できる場合があります。
先端小型ハーモニックドライブは、よりコンパクトで直接的な伝達アーキテクチャを提供し、長い腱伝達の影響を低減できる可能性があります。
どちらのアーキテクチャも、すべての状況で優れているわけではありません。
適切なソリューションは、器具径、自由度数、必要な関節トルク、動作精度、伝達距離、環境条件、滅菌戦略、およびシステム全体のアーキテクチャに依存します。
このため、HONPINEは減速機モデルを選定する前に伝達アーキテクチャを評価することを推奨しています。
小型ハーモニックドライブが手術ロボットの将来に関連する理由?
手術ロボットシステムがより小型化され、より器用になるにつれて、伝達技術もそれに応じて進化する必要があります。
将来のロボット器具では、より小さな機械的スペース内でより多くの自由度が求められる可能性があります。
これにより、ますますコンパクトなモーター、エンコーダ、ベアリング、伝達機構、および統合制御システムへの需要が生まれます。
小型ハーモニックドライブは、限られたスペース内で高減速比の精密伝達を実現するための一つの潜在的なソリューションを提供します。
この技術は、ロボット機構にコンパクトな寸法、精密な角度動作、および低い機械的バックラッシが必要とされる場合に特に関連します。
HONPINEにとって、小型波動歯車伝達は一つの特定の医療ロボットアーキテクチャに限定されるものではありません。
同じエンジニアリング原則は、小型ロボット関節、光学位置決めシステム、精密機器、コンパクトマニピュレータ、およびその他のスペース制約のある機構にも適用できます。
小型ハーモニックドライブソリューションにHONPINEを選ぶ理由
HONPINEは、サイズ、精度、伝達性能、および統合要件を総合的に考慮する必要がある精密モーションシステム向けに、波動歯車減速機製品を開発しています。
CSF-miniシリーズは、コンパクトなロボット機構および精密機構を開発するエンジニア向けに、小型波動歯車ギアボックスの選択肢を提供します。
HONPINEは、対象用途に応じて、減速機サイズ、減速比、出力要件、取付構成、および統合要件の評価をお客様にサポートできます。
先進的なロボットシステムでは、最適な伝達ソリューションが常に最小の利用可能なギアボックスであるとは限りません。
必要な伝達性能を提供しながら、機械的アーキテクチャに適合し、必要な運転条件を満たすギアボックスです。
このシステムレベルのアプローチは、小型ロボット関節および高度に制約された機構を開発する際に特に重要です。
結論
低侵襲手術ロボットは、小型精密伝達にとって最も要求の厳しい用途分野の一つです。
システムが腱伝達を備えた外部アクチュエータを使用するか、小型減速機を先端ロボット関節に直接統合するかにかかわらず、伝達アーキテクチャはサイズ、精度、機械応答、および信頼性における厳しい制約に対応する必要があります。
小型ハーモニックドライブは、コンパクトで高減速比、低バックラッシのギアボックスが必要な場合に、有力な伝達ソリューションを提供できます。
HONPINEのCSF-miniシリーズは、小型精密モーションシステムの要件に対応するよう設計され、ロボット関節、精密機器、光学機構、およびその他のスペース制約のある用途向けにコンパクトな小型波動歯車ギアボックスの選択肢を提供します。
次世代の低侵襲ロボットおよび小型ロボットシステムにとって、課題はもはや単に高い伝達精度を実現することではありません。
課題は、極めて限られた機械的スペース内でその精度を実現することです。
ここで、小型波動歯車伝達技術がますます重要になります。
続きを読む
HONPINEのストーリーおよび精密駆動に関連する業界動向についてさらに詳しくご覧ください。
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 なぜ高性能ヒューマノイドロボットの価格を下げることはそれほど難しいのでしょうか?そして、なぜハーモニック関節モジュールは依然として代替不可能なのでしょうか?中核的理由は、避けることのできない1つの要件にあります:高い自由度。
高い DOF はヒューマノイドロボットに不可欠であり、これにより高調波関節モジュールがシステム総価値に占める割合が一貫して高くなります。 HONPINEハーモニックサーボアクチュエータが医療ロボティクスを変革している理由医療ロボットは、医療分野で使用される自動化ロボットシステムであり、診断、手術、リハビリテーション、患者ケア、および補助治療の実施において、医師、看護師、その他の医療機器を支援、強化、または代替するために用いられます。これらは、ロボティクス、人工知能、センシング技術、メカトロニクス、およびコンピュータ制御システムを統合し、医療の精度、効率、安全性、および患者全体の体験を向上させます。この記事では、HONPINEハーモニックサーボアクチュエータが医療ロボティクスに非常に適している理由を説明します。
 Harmonic Drive Systems VS Nabtesco VS HONPINE ハーモニックドライブモーター統合型ハーモニック関節モーターは、モーター、減速機、エンコーダ、センサー、その他の主要部品を1つのモジュール / アクチュエータに統合した、高度に集積化された高性能なロボット関節用ソリューションです。ロボットに強力な駆動能力と精密なモーションコントロールを提供します。ヒューマノイドロボットの動作の「心臓」と見なされ、各関節に搭載されてその動きを制御し、ロボット全体の性能を直接左右します。したがって、信頼性の高いハーモニック関節モーターを選定することは、ヒューマノイドロボットの開発にとって極めて重要です。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 HONPINEハーモニックドライブ減速機, RV減速機, 遊星減速機がヒューマノイドロボットの発展を支援ヒューマノイドロボットは、研究室で能力を実証する段階から、幅広い産業用途へと進化しています。軽量材料、身体性知能、自律バッテリー交換技術に牽引された生産性革命が、世界中の工場、病院、家庭で起こっています。ヒューマノイドロボットの"関節革命"が進行中です。ヒューマノイドロボットは数千の部品で構成され、その中でもアクチュエーターは最も重要な可動部品として、ロボットの"関節と筋肉"と呼ばれています。ハーモニックドライブ減速機は、その高精度とコンパクトなサイズにより、回転関節に広く使用されています。
 なぜハーモニックドライブモーターは外骨格ロボットに最適な選択なのでしょうか?外骨格は通常、ハーモニックドライブモーター、センサー、およびセンシング、制御、情報処理、データフュージョン、モバイルコンピューティング技術を統合するその他のコンポーネントを組み込んでいます。これらのシステムは、人間の感覚機能および運動機能をロボットのトルク伝達および制御システムと同期させ、身体能力を強化したり、医療リハビリテーションを提供したりする役割を果たします。最先端の破壊的技術として、外骨格は軍事用途と医療用途の両方において重要な戦略的意義を持っています。ハーモニックドライブ減速機が提供する高トルク密度と高精度制御により、外骨格ロボットにとって最適なソリューションとなっています。
 川崎重工、CORLEOロボットホースを発表:ハーモニックドライブ減速機が重要な役割を果たす川崎重工は、水上走行、跳躍、走行、そしてダイナミックなポーズを取ることができる高い機動性を備えたロボットホース「CORLEO」を発表しました。過酷な地形を攻略するために設計されたCORLEOの脚部運動システムは、各脚に独立駆動モジュール / アクチュエータを採用し、卓越した安定性と衝撃吸収性を実現しています。後脚は前脚から独立して作動するため、ライダーのバランスを保ちながら、階段や凹凸のある地面でも荒れた路面を滑らかに移動できます。
 軽量ヒューマノイドロボットは精密伝達から始まるヒューマノイドロボットが実験的なプロトタイプから実用化へと移行する中、軽量設計、エネルギー効率、運動性能、長期的な信頼性の重要性がますます高まっています。これらの課題の中心にあるのが、精密伝達です。ハーモニック減速機や軽量ロボット関節から統合開発キットに至るまで、各コアコンポーネントの設計はヒューマノイドロボットの総合性能に直接影響を与えます。本記事では、HONPINEの創業者であるAllen Liが、精密伝達技術が軽量ヒューマノイドロボットの開発をどのように支援できるか、またHONPINEがハーモニック減速機から軽量ロボット関節および統合ロボティクスソリューションへと専門性をどのように拡張しているかについて、その見解を共有します。
 半導体製造装置向けハーモニックロータリーアクチュエータ:高精度モーション、中空軸設計およびFOC制御皆様、こんにちは。HONPINEの技術部長、Theodore Liです。半導体製造装置において、回転動作は単に機構を回転させるだけのものではありません。限られた設置スペース、ケーブルやチューブの配線、低速時の安定性、精密な位置決め、連続的に調整可能なモーションプロファイルはいずれも装置の性能に影響を与える可能性があります。これが、ハーモニックロータリーアクチュエータが半導体装置にとって重要なモーションソリューションになりつつある理由です。本記事では、装置開発、オーバーヘッド搬送、ウェーハハンドリング、洗浄、結晶成長用途における当社の経験に基づき、ハーモニック伝達、FOCベースのモーター制御、エンコーダフィードバック、大径中空軸設計、柔軟な機械的インターフェースがどのように連携して実用的な半導体モーション要件を満たすかについて解説します。


ダブルクリック
当社は harmonic drive reducer,planetary reducer,robot joint motor,robot rotary actuators,RV gear reducer,robot end effector,dexterous robot hand を提供しています
 HONPINEハーモニックサーボアクチュエータが医療ロボティクスを変革している理由医療ロボットは、医療分野で使用される自動化ロボットシステムであり、診断、手術、リハビリテーション、患者ケア、および補助治療の実施において、医師、看護師、その他の医療機器を支援、強化、または代替するために用いられます。これらは、ロボティクス、人工知能、センシング技術、メカトロニクス、およびコンピュータ制御システムを統合し、医療の精度、効率、安全性、および患者全体の体験を向上させます。この記事では、HONPINEハーモニックサーボアクチュエータが医療ロボティクスに非常に適している理由を説明します。
 なぜハーモニックドライブモーターは外骨格ロボットに最適な選択なのでしょうか?外骨格は通常、ハーモニックドライブモーター、センサー、およびセンシング、制御、情報処理、データフュージョン、モバイルコンピューティング技術を統合するその他のコンポーネントを組み込んでいます。これらのシステムは、人間の感覚機能および運動機能をロボットのトルク伝達および制御システムと同期させ、身体能力を強化したり、医療リハビリテーションを提供したりする役割を果たします。最先端の破壊的技術として、外骨格は軍事用途と医療用途の両方において重要な戦略的意義を持っています。ハーモニックドライブ減速機が提供する高トルク密度と高精度制御により、外骨格ロボットにとって最適なソリューションとなっています。
 半導体製造装置向けハーモニックロータリーアクチュエータ:高精度モーション、中空軸設計およびFOC制御皆様、こんにちは。HONPINEの技術部長、Theodore Liです。半導体製造装置において、回転動作は単に機構を回転させるだけのものではありません。限られた設置スペース、ケーブルやチューブの配線、低速時の安定性、精密な位置決め、連続的に調整可能なモーションプロファイルはいずれも装置の性能に影響を与える可能性があります。これが、ハーモニックロータリーアクチュエータが半導体装置にとって重要なモーションソリューションになりつつある理由です。本記事では、装置開発、オーバーヘッド搬送、ウェーハハンドリング、洗浄、結晶成長用途における当社の経験に基づき、ハーモニック伝達、FOCベースのモーター制御、エンコーダフィードバック、大径中空軸設計、柔軟な機械的インターフェースがどのように連携して実用的な半導体モーション要件を満たすかについて解説します。
 低侵襲手術ロボット用小型ハーモニックドライブ低侵襲手術ロボットには、極めて限られた機械的スペース内で精密な動作を実現できる、高度にコンパクトな伝達システムが求められます。ロボット機器がより小型化・高機能化するにつれ、従来の伝達機構では、サイズ、腱の弾性、摩擦、ヒステリシス、機械的統合に関する課題に直面する可能性があります。小型ハーモニックドライブは、小さな機械的スペースで高減速比の高精度伝達、低バックラッシ、コンパクトな寸法を実現することで、可能性のあるアプローチの一つを提供します。この記事では、小型ハーモニック伝達が手術ロボティクスに適している理由を説明し、外部腱駆動方式と遠位伝達方式のアーキテクチャを比較するとともに、コンパクトなロボット関節、柔軟ロボット機器、その他の精密機構向けHONPINEのCSF-mini小型ハーモニック減速機における主要なエンジニアリング上の考慮事項について解説します。
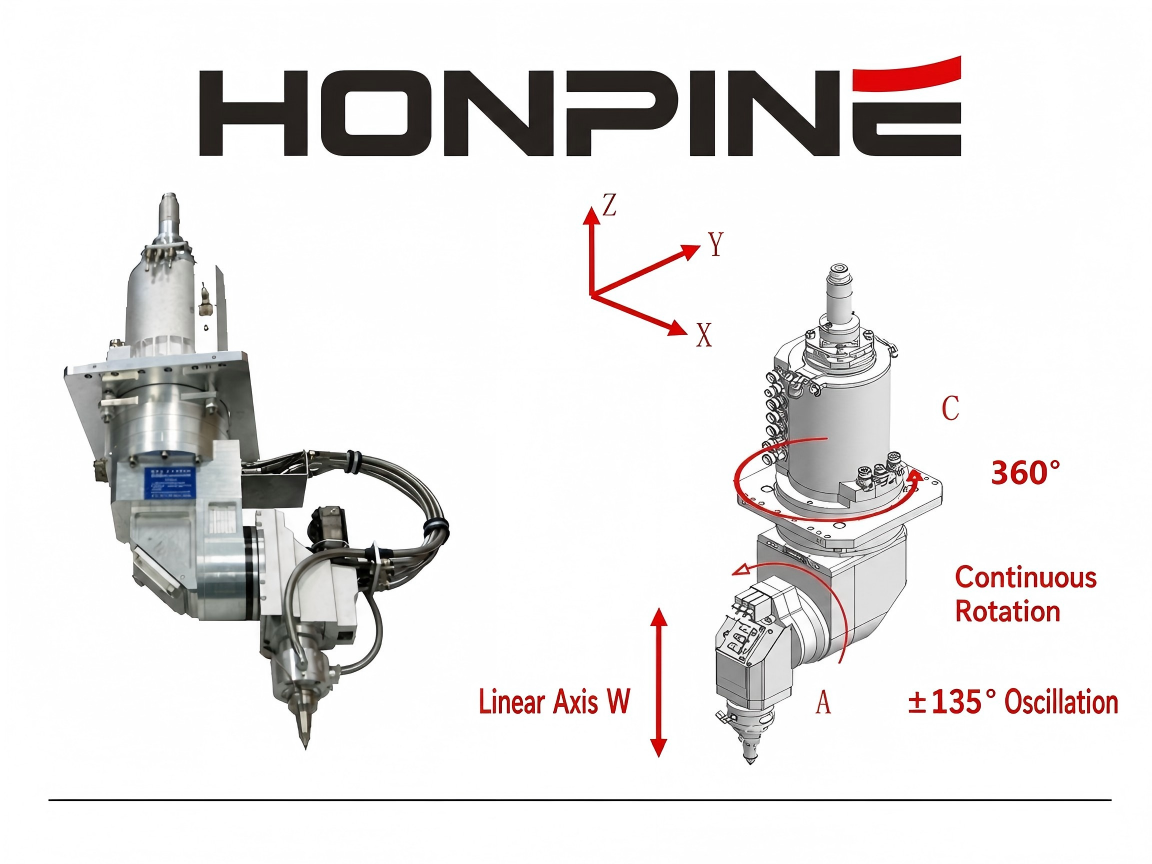
 レーザーウォブル溶接システムに高精度ハーモニック・ロータリーアクチュエータが必要な理由レーザーウォブル溶接は、バッテリー製造、バスバー溶接、電子機器、医療機器、ロボット溶接など、ビームの動きを高精度かつ再現性高く維持する必要がある精密製造用途で、ますます採用されています。しかし、機械式ウォブル溶接システムでは、溶接品質はレーザーパラメータだけでなく、ウォブルヘッドを駆動する回転運動機構の精度にも左右されます。バックラッシ、ねじり剛性の不足、トルク密度の制約、位置決め誤差は、実際のビーム軌跡や溶融池の安定性に直接影響を与える可能性があります。そのため、高精度な回転運動ソリューションは、現代のレーザーウォブル溶接装置において重要な要素となっています。ハーモニック・ロータリーアクチュエータは、精密伝達、高剛性、低バックラッシ、コンパクトな一体化を兼ね備えており、動的負荷下で制御された回転運動を必要とする機械式ウォブルヘッドに適しています。
 船外機のステアリングにハーモニック・ロータリーアクチュエータが必要となるのはどのような場合ですか?電動船外機のステアリングは、単純な機械機能から高精度なモーション制御アプリケーションへと進化しています。本記事では、ハーモニック・ロータリーアクチュエータが適切なソリューションとなる場面を解説し、高精度伝達、低バックラッシ、高トルク密度、エンコーダフィードバック、およびコンパクトな機械統合の役割を検証します。また、電動ボート、自律水上艇、無人艇、海洋ロボティクス、電動船舶推進における用途も取り上げ、エンジニアがステアリングトルク、速度、位置決め精度、動作条件、設置要件に応じて適切なロータリーアクチュエータを選定できるよう支援します。
 専門的なロボット用途に適したロボット関節アクチュエータの選び方適切なロボット関節アクチュエータの選定は、もはやトルク仕様を比較したり、モーターとギアボックスを個別に選定したりするだけの問題ではありません。ヒューマノイドロボット、協働ロボット、産業用ロボットアーム、医療用ロボット、移動式マニピュレータ、特殊ロボットシステムが多様化する中、ロボットメーカーはトルク、速度、精度、剛性、重量、設置スペース、フィードバック、通信、安全性を同時にバランスさせる必要があります。本記事では、実際のアプリケーション課題から出発し、ロボット全体の機械構造および制御要件に適合する関節レベルのソリューションを構築することで、エンジニアが適切なハーモニック関節アクチュエータまたはロボット関節モーターを選定する方法を解説します。
 CNC回転軸用ハーモニック・ロータリーアクチュエータ:彫刻機向けの高精度ソリューションハーモニック・ロータリーアクチュエータが、精密な位置決め、低バックラッシ、高剛性、コンパクトな一体化により、4軸および5軸彫刻機のCNC回転軸性能をどのように向上させるかをご紹介します。
 適切なCNCロータリーテーブル伝動機構を選ぶための12のポイント:ハーモニック減速機、ハーモニックロータリーアクチュエータ、DDモーター、遊星減速機精度、バックラッシ、トルク、速度、剛性、熱安定性、統合性に基づいて、適切なCNCロータリーテーブルの伝達機構を選択する方法を解説します。ハーモニック減速機、ハーモニックロータリーアクチュエータ、DDモーター、RV減速機、遊星減速機を比較します。
 小型ロボットアームおよび卓上6軸ロボット向けミニ・ハーモニック減速機
 検査ロボットへの応用:ハーモニックギアモーターが最適な駆動ソリューションとして選ばれる理由現代のさまざまな産業において、検査ロボットは不可欠な存在となっています。設備検査の自動化、作業員の安全性向上、高品質な運用データの収集を支援するためです。製造工場や発電所から、石油・ガス施設、倉庫、鉄道、スマートシティに至るまで、自律型検査ロボットは保守管理と資産管理を大きく変革しています。
検査ロボットのあらゆる動作、例えば赤外線カメラの回転、LiDARスキャナーの位置決め、検査アームの操作は、モーションシステムの精度に左右されます。HONPINEハーモニックギヤモーターは、ほぼゼロのバックラッシュ、コンパクトなサイズ、高いトルク密度、優れた高精度位置決めを兼ね備えており、次世代の検査ロボットに最適なソリューションです。 医療ロボット用ミニ・ハーモニックドライブを選定する際に最も重要なこととは?重量搬送ロボット向けの高精度減速機モーターに関する知見を活用し、医療ロボット用ミニ・ハーモニックドライブをより適切に選定できます。精度、信頼性、コンパクトな組み込み性を向上させます。