










用途
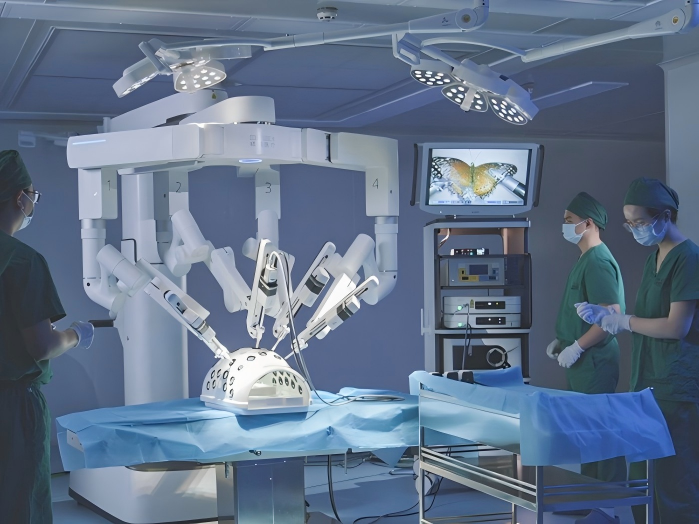
 HONPINEハーモニックサーボアクチュエータが医療ロボティクスを変革している理由2026-05-19医療ロボットは、医療分野で使用される自動化ロボットシステムであり、診断、手術、リハビリテーション、患者ケア、および補助治療の実施において、医師、看護師、その他の医療機器を支援、強化、または代替するために用いられます。これらは、ロボティクス、人工知能、センシング技術、メカトロニクス、およびコンピュータ制御システムを統合し、医療の精度、効率、安全性、および患者全体の体験を向上させます。この記事では、HONPINEハーモニックサーボアクチュエータが医療ロボティクスに非常に適している理由を説明します。
 なぜハーモニックドライブモーターは外骨格ロボットに最適な選択なのでしょうか?2026-05-19外骨格は通常、ハーモニックドライブモーター、センサー、およびセンシング、制御、情報処理、データフュージョン、モバイルコンピューティング技術を統合するその他のコンポーネントを組み込んでいます。これらのシステムは、人間の感覚機能および運動機能をロボットのトルク伝達および制御システムと同期させ、身体能力を強化したり、医療リハビリテーションを提供したりする役割を果たします。最先端の破壊的技術として、外骨格は軍事用途と医療用途の両方において重要な戦略的意義を持っています。ハーモニックドライブ減速機が提供する高トルク密度と高精度制御により、外骨格ロボットにとって最適なソリューションとなっています。
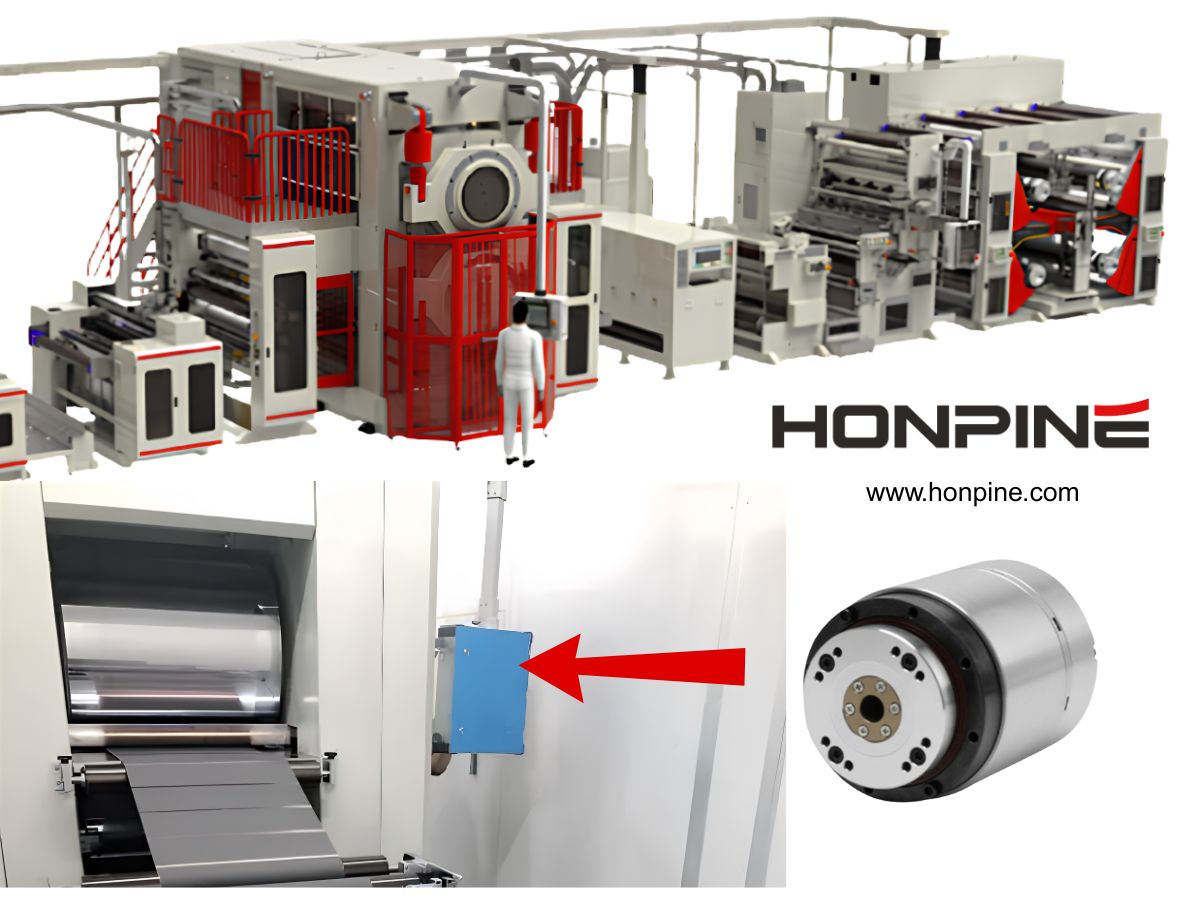
- リチウム電池用ロールプレス装置向けハーモニックロータリーアクチュエータ2026-09-29リチウム電池の製造プロセスが進化し続ける中、製造設備にはより高い精度、安定性、および統合効率が求められています。ロールプレス設備では、電極の品質と一貫性を確保するために、正確なロール位置決め、圧力制御、および動的応答が重要です。
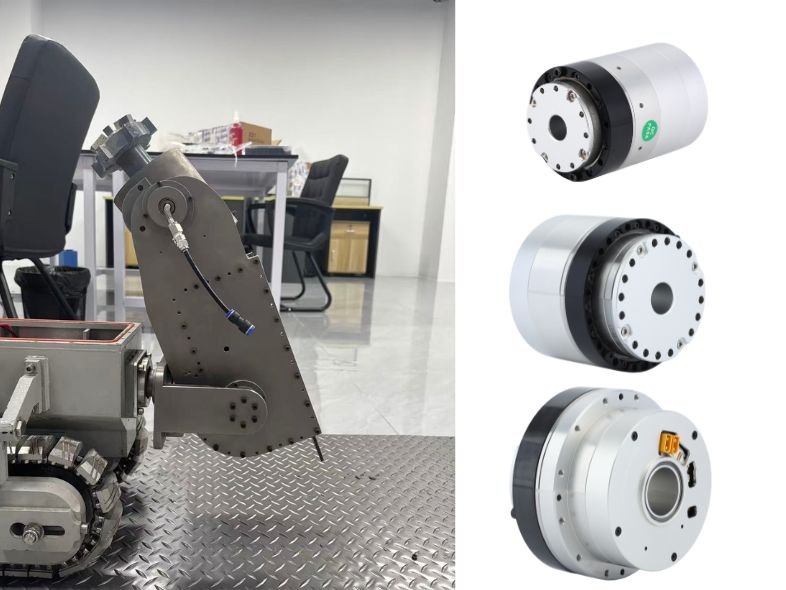
HONPINEのハーモニックロータリーアクチュエータは、リチウム電池用ロールプレス設備に高精度、高剛性、高速応答、およびコンパクトな統合性を提供します。ほぼゼロのバックラッシ、高トルク密度、および信頼性の高いモーション制御性能により、設備精度と生産安定性の向上に貢献します。  配管内ロボットおよびその他の特殊用途設備向けハーモニックロボット関節アクチュエータ2026-09-29配管内ロボットは、設置スペースが限られ、高負荷要件、ケーブル配線、精密な動作制御が重要な課題となる、狭く複雑な環境で稼働します。信頼性の高い関節アクチュエータには、過酷な稼働条件に適応しながら、高トルク出力、コンパクトな寸法、安定した性能を提供することが求められます。ハーモニックロボット関節アクチュエータは、精密伝動、モータ駆動、センシング機能をコンパクトな動作ユニットに統合しており、配管内ロボットやその他の特殊用途ロボットシステムに適しています。本記事では、配管内ロボットの主要な設計要件を取り上げ、HONPINE HPJMハーモニックロボット関節モジュールが、コンパクトで高性能かつ信頼性の高いロボットソリューションの実現にどのように役立つかを説明します。
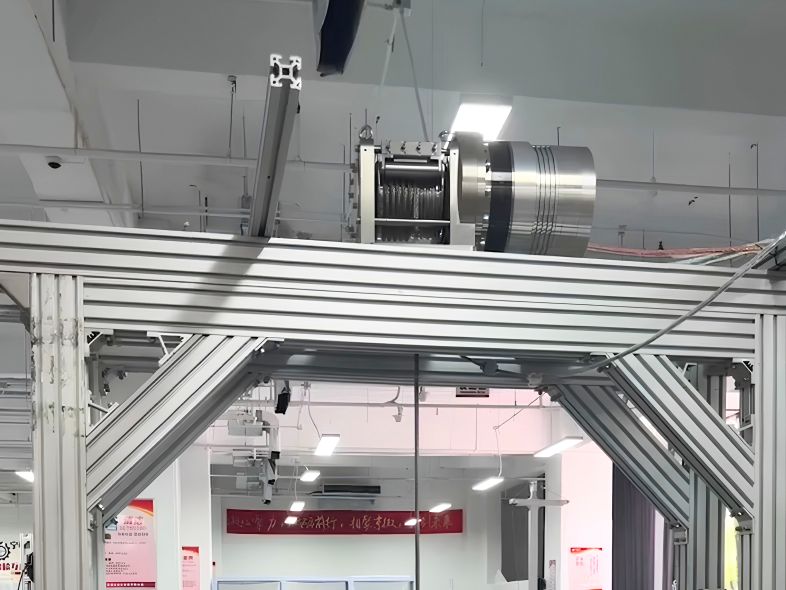
- 昇降装置向けハーモニックアクチュエータ:精度、トルク密度、コンパクトなモーション制御の紹介2026-09-29現代の昇降装置には、単に荷重を垂直に移動させる以上の性能が求められます。ロボット昇降軸、AGVおよびAMRのリフトモジュール、半導体製造装置、検査プラットフォーム、特殊ウインチでは、高いトルク密度、精密な位置決め、低バックラッシ、高剛性、コンパクトなモーション制御への要求がますます高まっています。ハーモニックアクチュエータは、ハーモニックドライブとモーターを統合し、構成に応じてエンコーダ、ブレーキ、サーボドライブ、通信インターフェースをコンパクトなモーションモジュールに組み込んだものです。この記事では、ハーモニックアクチュエータをさまざまな昇降システムに適用する方法と、精度、トルク密度、剛性、統合性を兼ね備えていることから、自動昇降および位置決め用途に適している理由を解説します。
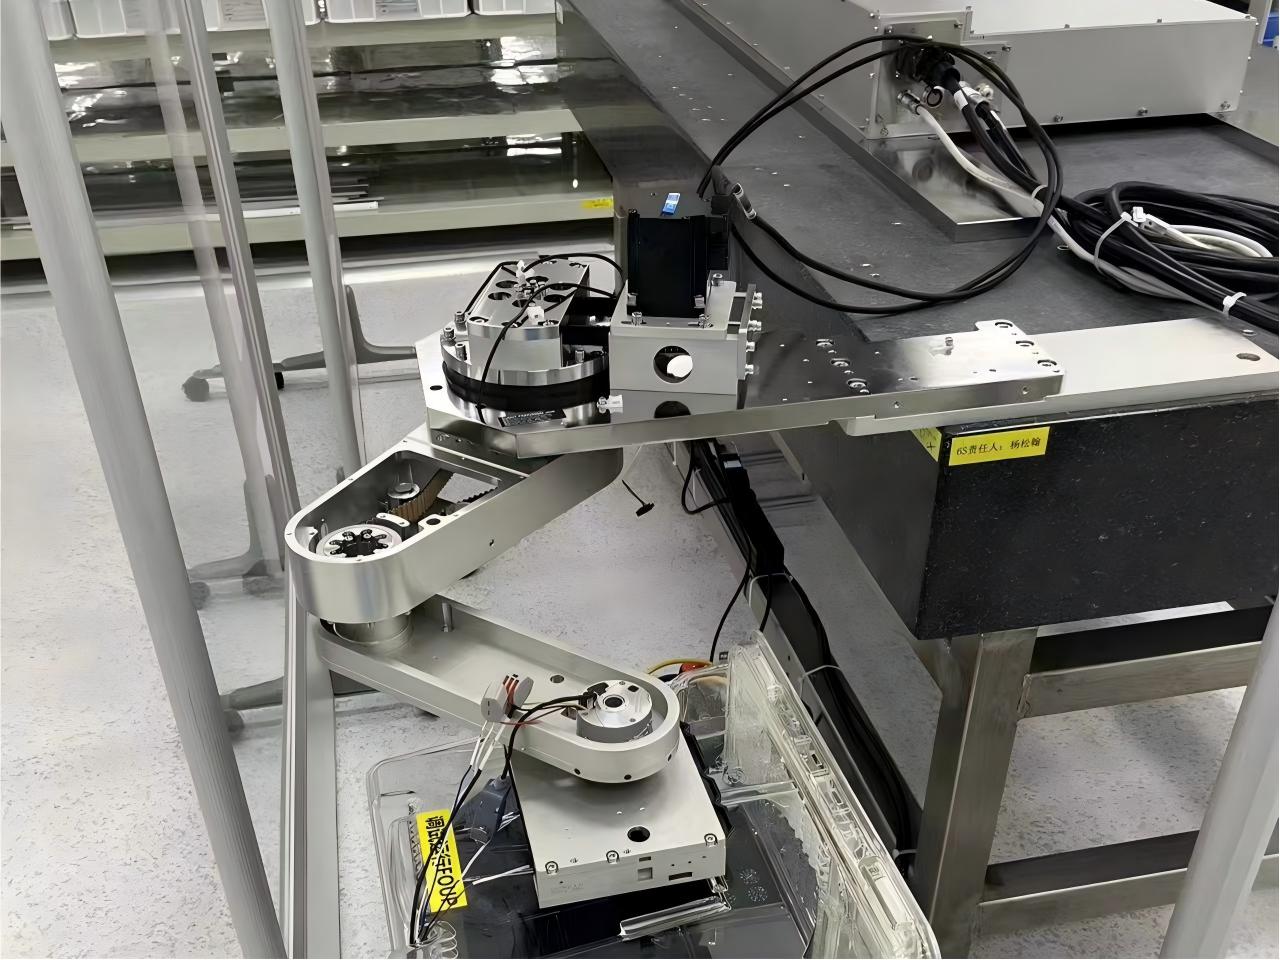
- 半導体製造装置向けハーモニックロータリーアクチュエータ:高精度モーション、中空軸設計およびFOC制御2026-09-14皆様、こんにちは。HONPINEの技術部長、Theodore Liです。半導体製造装置において、回転動作は単に機構を回転させるだけのものではありません。限られた設置スペース、ケーブルやチューブの配線、低速時の安定性、精密な位置決め、連続的に調整可能なモーションプロファイルはいずれも装置の性能に影響を与える可能性があります。これが、ハーモニックロータリーアクチュエータが半導体装置にとって重要なモーションソリューションになりつつある理由です。本記事では、装置開発、オーバーヘッド搬送、ウェーハハンドリング、洗浄、結晶成長用途における当社の経験に基づき、ハーモニック伝達、FOCベースのモーター制御、エンコーダフィードバック、大径中空軸設計、柔軟な機械的インターフェースがどのように連携して実用的な半導体モーション要件を満たすかについて解説します。
 低侵襲手術ロボット用小型ハーモニックドライブ2026-09-10低侵襲手術ロボットには、極めて限られた機械的スペース内で精密な動作を実現できる、高度にコンパクトな伝達システムが求められます。ロボット機器がより小型化・高機能化するにつれ、従来の伝達機構では、サイズ、腱の弾性、摩擦、ヒステリシス、機械的統合に関する課題に直面する可能性があります。小型ハーモニックドライブは、小さな機械的スペースで高減速比の高精度伝達、低バックラッシ、コンパクトな寸法を実現することで、可能性のあるアプローチの一つを提供します。この記事では、小型ハーモニック伝達が手術ロボティクスに適している理由を説明し、外部腱駆動方式と遠位伝達方式のアーキテクチャを比較するとともに、コンパクトなロボット関節、柔軟ロボット機器、その他の精密機構向けHONPINEのCSF-mini小型ハーモニック減速機における主要なエンジニアリング上の考慮事項について解説します。
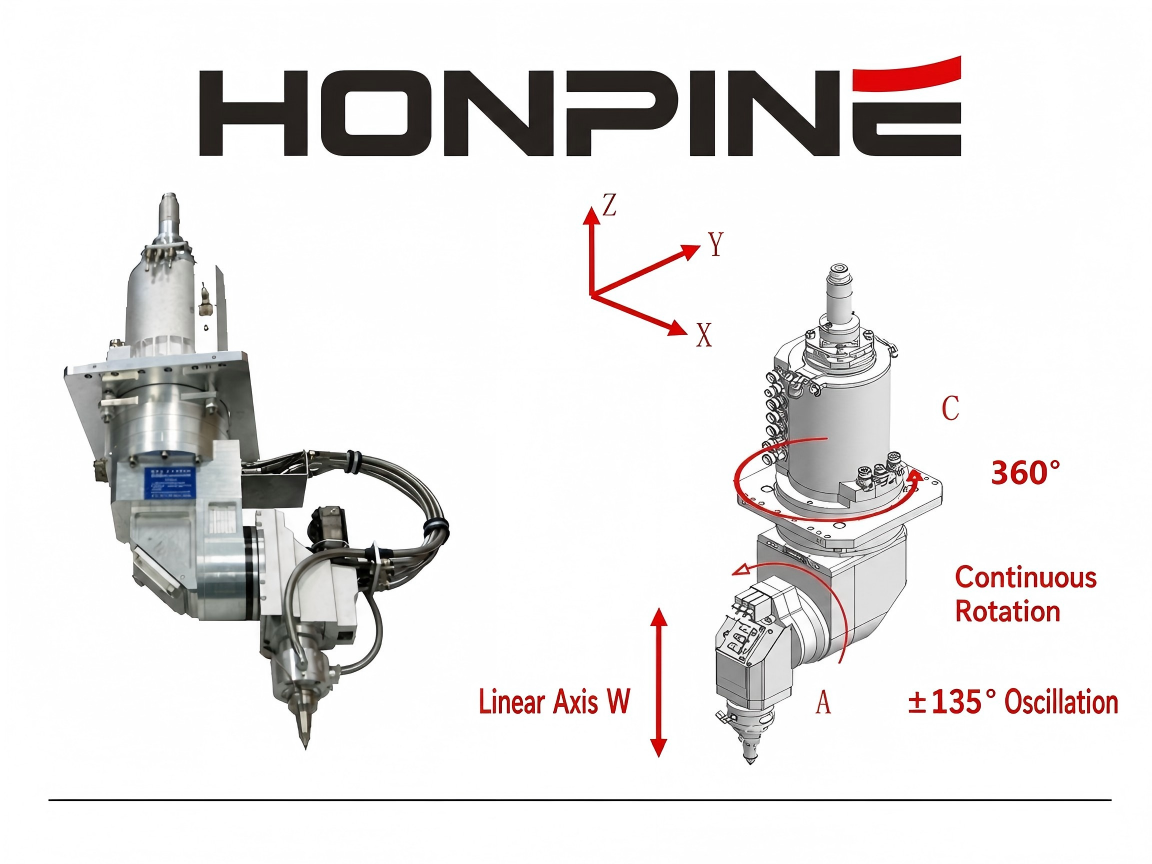
- レーザーウォブル溶接システムに高精度ハーモニック・ロータリーアクチュエータが必要な理由2026-09-02レーザーウォブル溶接は、バッテリー製造、バスバー溶接、電子機器、医療機器、ロボット溶接など、ビームの動きを高精度かつ再現性高く維持する必要がある精密製造用途で、ますます採用されています。しかし、機械式ウォブル溶接システムでは、溶接品質はレーザーパラメータだけでなく、ウォブルヘッドを駆動する回転運動機構の精度にも左右されます。バックラッシ、ねじり剛性の不足、トルク密度の制約、位置決め誤差は、実際のビーム軌跡や溶融池の安定性に直接影響を与える可能性があります。そのため、高精度な回転運動ソリューションは、現代のレーザーウォブル溶接装置において重要な要素となっています。ハーモニック・ロータリーアクチュエータは、精密伝達、高剛性、低バックラッシ、コンパクトな一体化を兼ね備えており、動的負荷下で制御された回転運動を必要とする機械式ウォブルヘッドに適しています。



{item.title}
{item.edit_time}
{item.description}
Search
Categories




