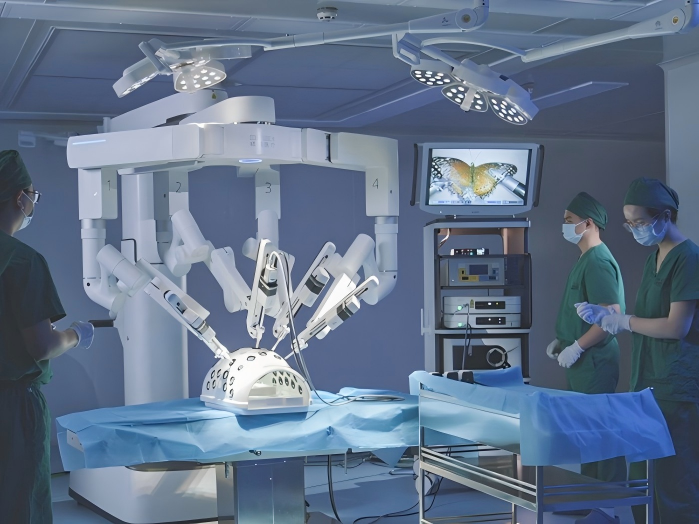
低侵襲手術ロボットには、極めて限られた機械的スペース内で精密な動作を実現できる、高度にコンパクトな伝達システムが求められます。ロボット機器がより小型化・高機能化するにつれ、従来の伝達機構では、サイズ、腱の弾性、摩擦、ヒステリシス、機械的統合に関する課題に直面する可能性があります。小型ハーモニックドライブは、小さな機械的スペースで高減速比の高精度伝達、低バックラッシ、コンパクトな寸法を実現することで、可能性のあるアプローチの一つを提供します。この記事では、小型ハーモニック伝達が手術ロボティクスに適している理由を説明し、外部腱駆動方式と遠位伝達方式のアーキテクチャを比較するとともに、コンパクトなロボット関節、柔軟ロボット機器、その他の精密機構向けHONPINEのCSF-mini小型ハーモニック減速機における主要なエンジニアリング上の考慮事項について解説します。