現在のタグ:actuator
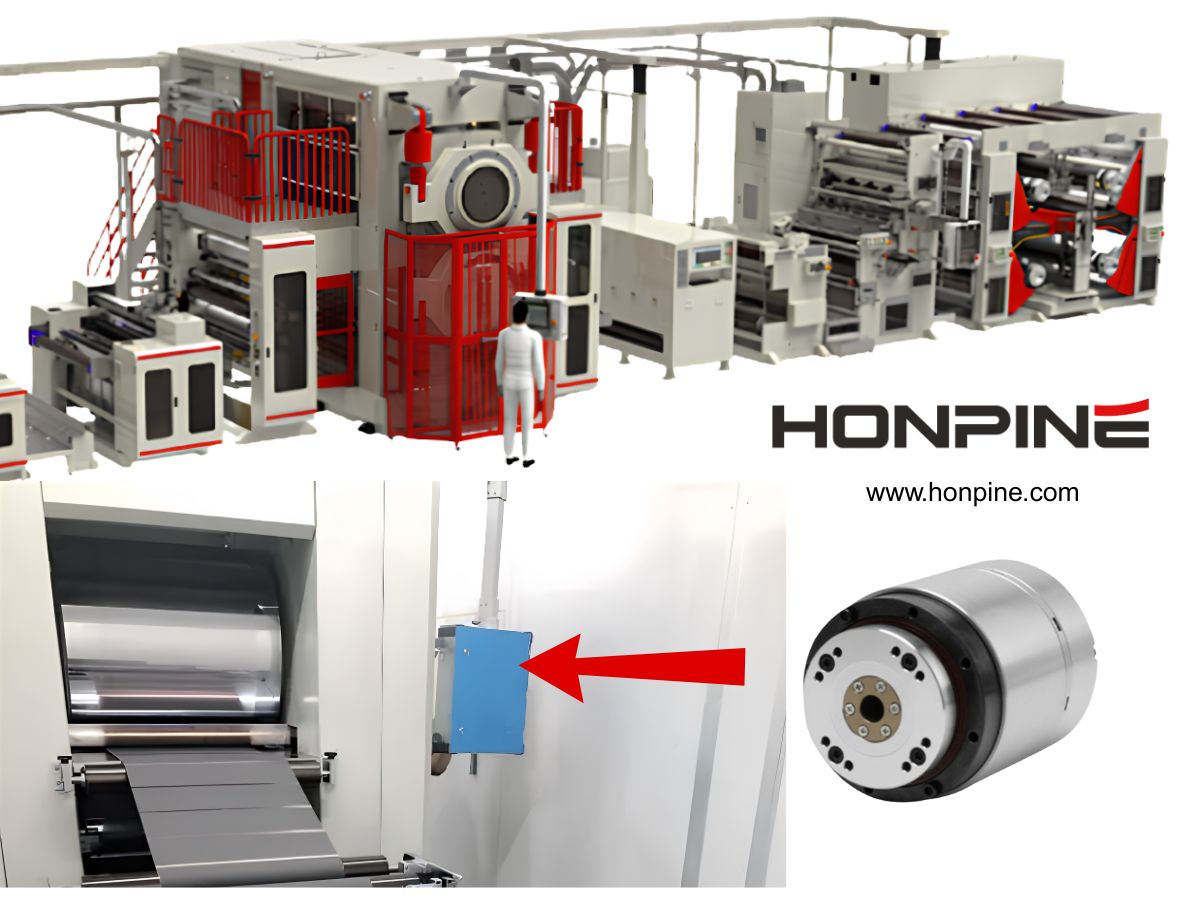
 リチウム電池用ロールプレス装置向けハーモニックロータリーアクチュエータリチウム電池の製造プロセスが進化し続ける中、製造設備にはより高い精度、安定性、および統合効率が求められています。ロールプレス設備では、電極の品質と一貫性を確保するために、正確なロール位置決め、圧力制御、および動的応答が重要です。 HONPINEのハーモニックロータリーアクチュエータは、リチウム電池用ロールプレス設備に高精度、高剛性、高速応答、およびコンパクトな統合性を提供します。ほぼゼロのバックラッシ、高トルク密度、および信頼性の高いモーション制御性能により、設備精度と生産安定性の向上に貢献します。
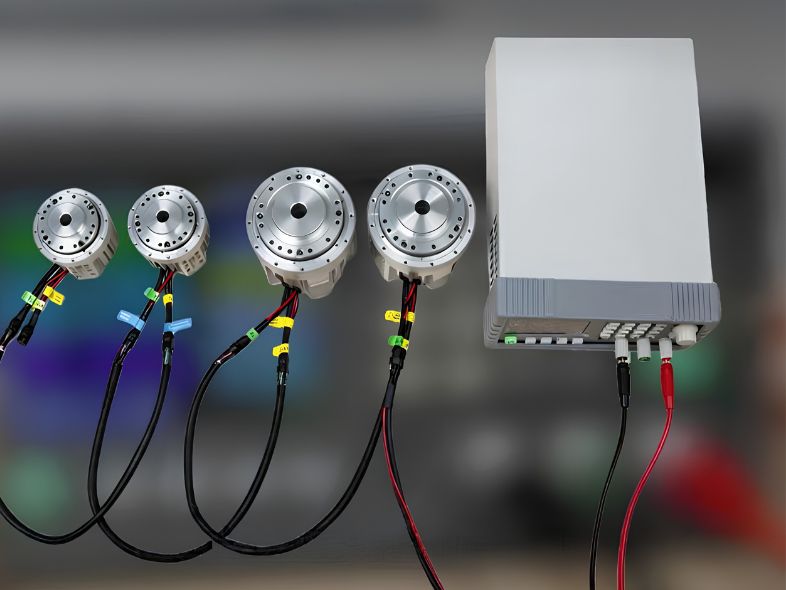
 統合型ロボット関節モジュールは、ロボットの配線と制御アーキテクチャをどのように変革しているのか?統合型ロボット関節モジュールは、モーター、減速機、ドライブ、エンコーダー、センシング部品をコンパクトな動作ユニットに統合することで、ロボットの設計方法を変えています。従来の分散型アーキテクチャと比較して、この統合アプローチはケーブルの複雑さを軽減し、電源および通信接続を簡素化するとともに、よりコンパクトなロボット構造を実現します。ヒューマノイドロボットにより高い動作協調性、応答速度、精度、統合性が求められる中、ロボット関節モジュールは、インテリジェント制御システムと物理的な動作をつなぐ重要性が増しているインターフェースとなっています。本記事では、HONPINE TCHL ハーモニックドライブロボット関節モジュールを例に、統合型ロボット関節モジュールがロボットの配線および制御アーキテクチャをどのように変革するかを解説します。
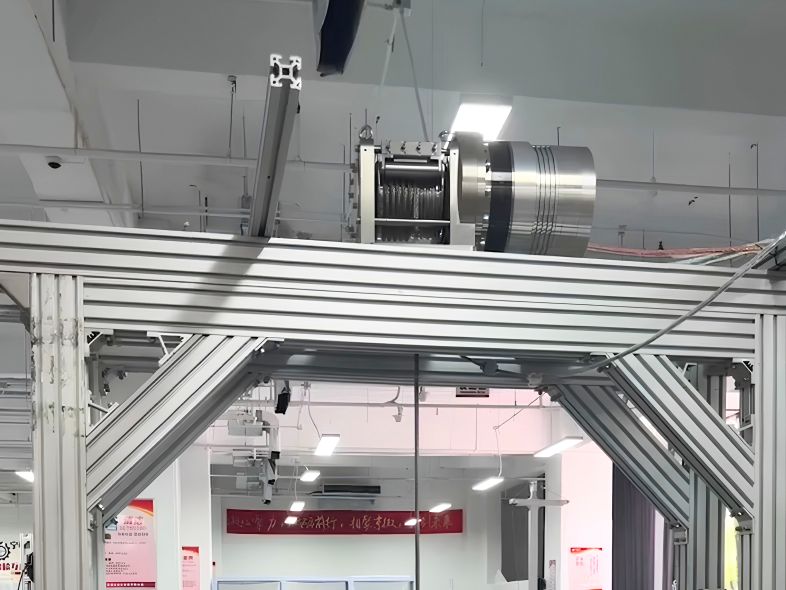
- 昇降装置向けハーモニックアクチュエータ:精度、トルク密度、コンパクトなモーション制御の紹介現代の昇降装置には、単に荷重を垂直に移動させる以上の性能が求められます。ロボット昇降軸、AGVおよびAMRのリフトモジュール、半導体製造装置、検査プラットフォーム、特殊ウインチでは、高いトルク密度、精密な位置決め、低バックラッシ、高剛性、コンパクトなモーション制御への要求がますます高まっています。ハーモニックアクチュエータは、ハーモニックドライブとモーターを統合し、構成に応じてエンコーダ、ブレーキ、サーボドライブ、通信インターフェースをコンパクトなモーションモジュールに組み込んだものです。この記事では、ハーモニックアクチュエータをさまざまな昇降システムに適用する方法と、精度、トルク密度、剛性、統合性を兼ね備えていることから、自動昇降および位置決め用途に適している理由を解説します。
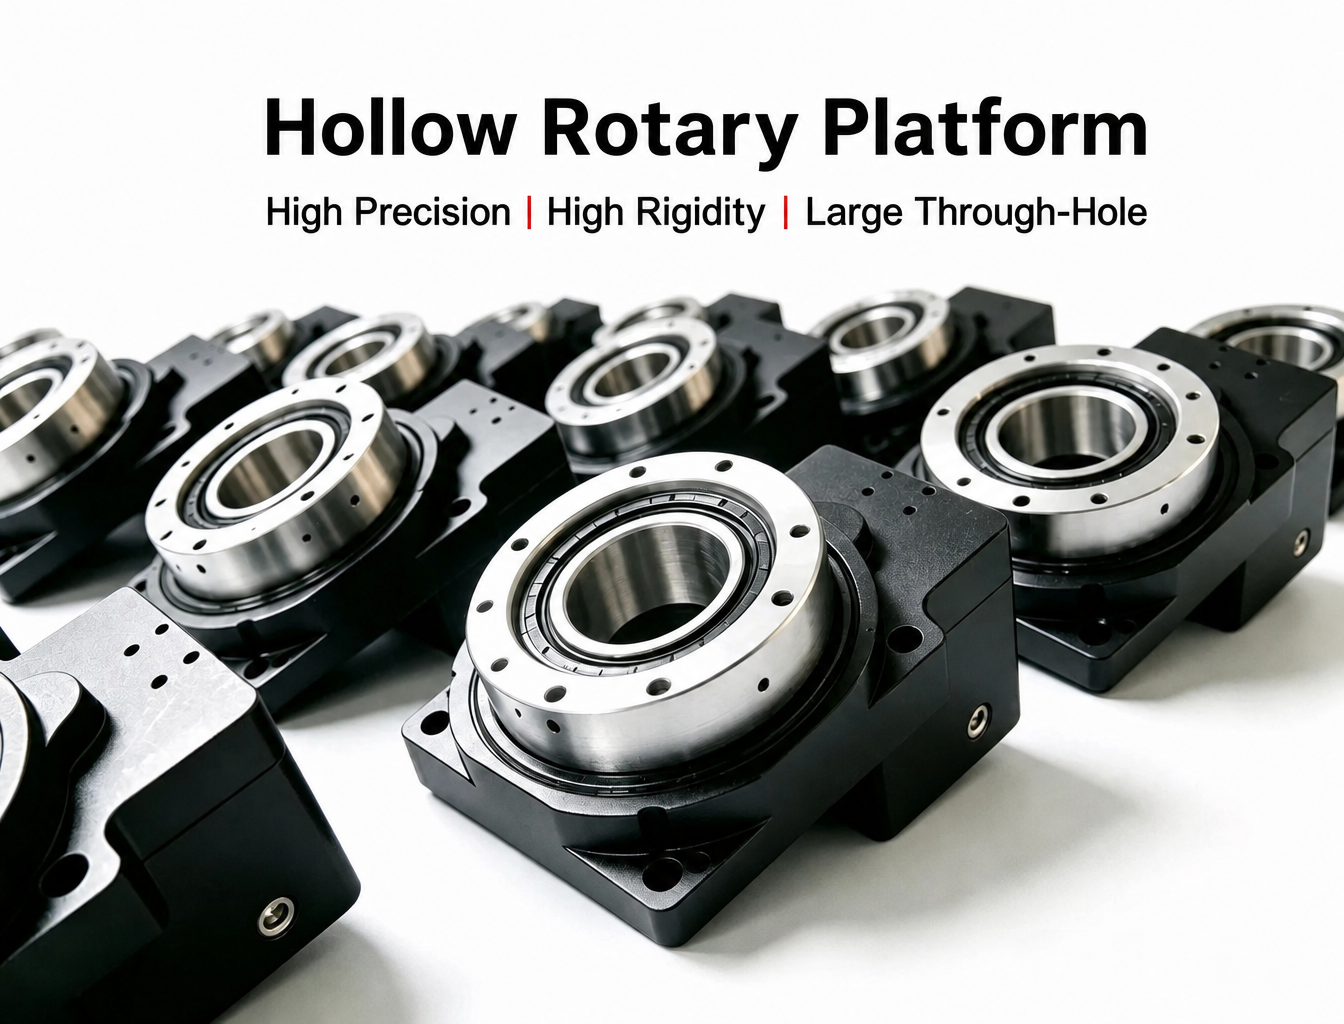
 中空回転プラットフォームの選定方法:完全選定ガイド中空回転プラットフォームは、回転位置決め、コンパクトな統合、および回転軸を通したケーブル配線が求められる高精度自動化分野で広く使用されています。しかし、適切なプラットフォームの選定は、定格トルクや最高速度を比較するだけでは不十分です。負荷、偏心、転倒モーメント、慣性、位置決め精度、中空径、加速度、デューティサイクル、設置条件はすべて、回転システムの実際の性能に影響します。本ガイドでは、CNC割出し、ウェーハハンドリング、外観検査、レーザー加工、ディスペンシング、その他の高精度回転用途向けに中空回転プラットフォームを選定する際、エンジニアが考慮すべき主要パラメータを説明します。