










AGVホイールハブモーター向け遊星減速アクチュエータ:トルク、旋回半径、駆動統合の課題を解決
皆様こんにちは、HONPINEのテクニカルディレクター、Theodore Liです。本日は、遊星ドライブアクチュエータをAGVホイールハブモーターシステムにどのように使用できるか、さらに重要なこととして、どのような実用的なエンジニアリング課題を解決できるかをご紹介します。
AGVとAMRがスマートファクトリー、倉庫、物流センター、自動生産ラインでますます利用されるにつれ、そのホイール駆動システムに対する要求もより厳しくなっています。AGVは、重量物を搭載して発進し、スロープを登り、滑らかに加速し、頻繁な停止と逆転を伴う運転でも信頼性を維持するために、十分なホイールトルクを必要とします。同時に、AGVシャーシ内部の利用可能なスペースは非常に限られていることが多いため、駆動システム全体はコンパクトでなければなりません。
精密伝動およびモーションコントロールに携わってきた経験から、最も重要な課題の一つは、電動モーターの動作特性とAGVホイールが実際に必要とする要件との不一致です。モーターは比較的高速で効率よく動作する一方、ホイールにははるかに低い速度と大幅に高いトルクが求められます。
そこで、遊星ドライブアクチュエータが特に有効になります。モーターを遊星減速機構と組み合わせ、システムアーキテクチャに応じてフィードバック、ブレーキ、その他の駆動部品を統合することで、このアクチュエータは高速のモーター出力を、ホイールに必要な低速・高トルクの運動へ変換できます。
本稿では、ホイールトルク、減速比、登坂能力、旋回半径、ダイレクトドライブシステム、ハーモニックドライブアクチュエータを含め、遊星ドライブアクチュエータとAGVホイールハブモーターのエンジニアリング上の関係を説明します。
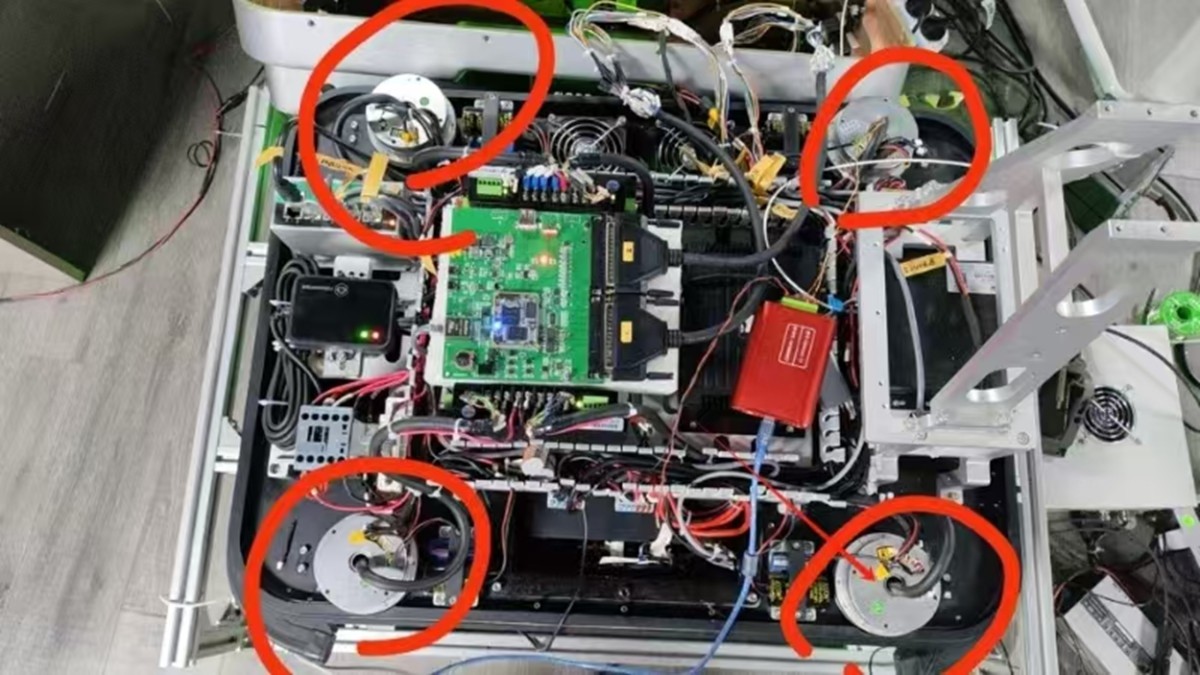
AGVホイールハブモーターとは?
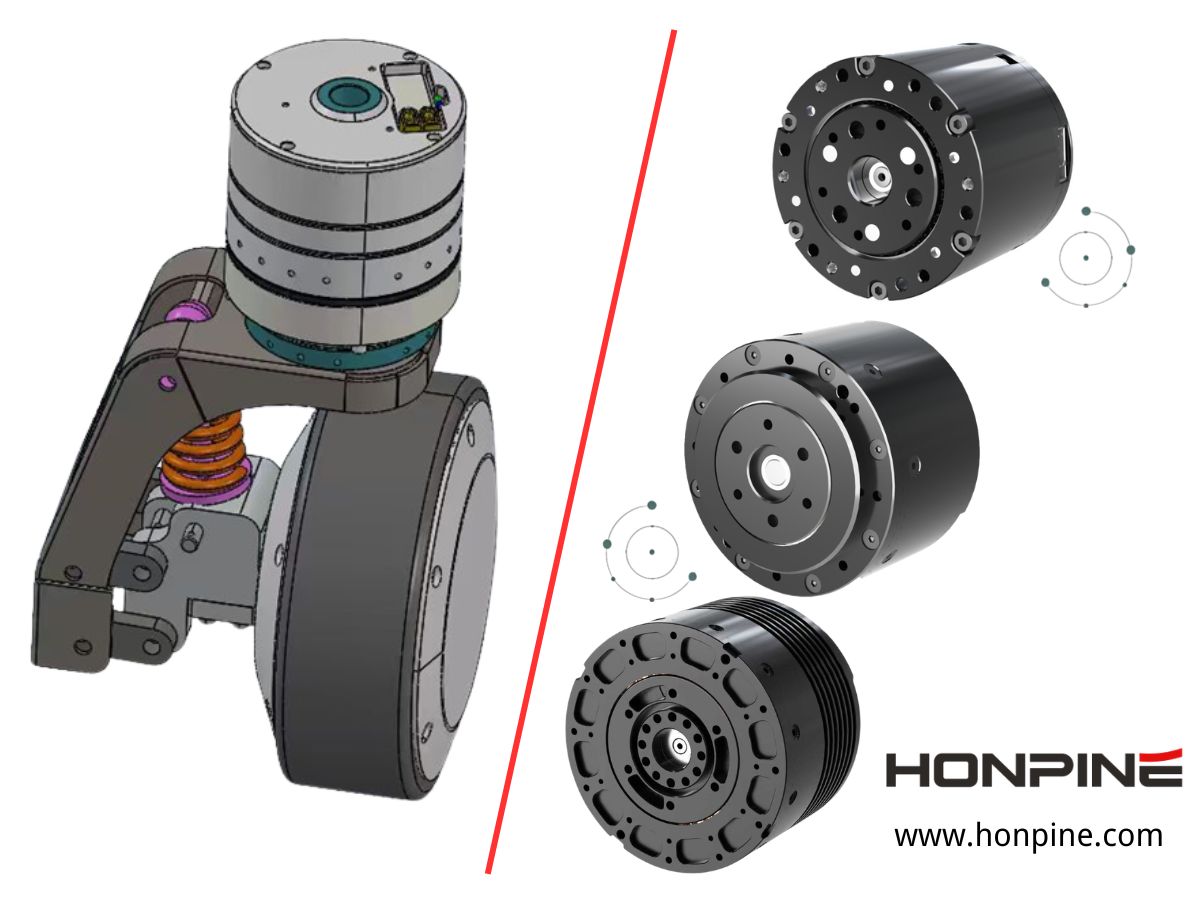
AGVホイールハブモーターとは、モーターを駆動輪の近くに配置し、車両を移動させるために必要な機械的動力を供給する駆動システムです。車両アーキテクチャに応じて、モーターはホイール内部に直接取り付けられる場合もあれば、減速機を介してホイールに接続される場合もあります。
一見すると、その原理は単純に思えます。しかし実際のAGV駆動システムを設計する際には、多くの要件を同時に考慮する必要があります。モーターは、AGVの加速、転がり抵抗の克服、登坂、および必要な積載量の搬送に十分なトルクを発生しなければなりません。同時に、車両シャーシ内に収まるコンパクトさを維持しながら、広い速度範囲で効率よく動作する必要があります。
このことから、基本的なエンジニアリング上の課題が生じます。モーターの最適動作速度は通常、AGVホイールに要求される速度よりも大幅に高いのです。
例えば、電動モーターは毎分数千回転で効率よく動作する一方、AGVホイールは毎分数百回転しか必要としないことがあります。モーターを直接ホイールに接続した場合、モーターは低速で比較的高いトルクを発生させなければなりません。多くの場合、これによりモーターの大型化、電流需要の増加、熱負荷の増大、設置スペースの増加につながります。
遊星ドライブアクチュエータは、モーターとホイールの間に減速伝動機構を配置することで、別のアプローチを提供します。
AGVホイールハブモーターに遊星ドライブアクチュエータが必要な理由
モーター速度とホイール速度の整合
最初に解決すべき問題は、モーター速度とホイール速度の差です。
この関係は次のように表せます。
n_w = n_m / i
ここで、n_wはホイール速度、n_mはモーター速度、iは遊星減速機の減速比です。
適切な減速比を選定すると、モーターは効率的な速度範囲により近い状態で動作でき、ホイールはAGVに必要な低速で回転できます。
これは、車両が通常、比較的低いホイール速度と高いホイールトルクを必要とするAGV牽引システムにとって特に重要です。モーターに必要なホイールトルクをすべて直接発生させる代わりに、遊星伝動を使用して、高速・低トルクのモーター出力を低速・高トルクのホイール出力に変換できます。
エンジニアリングの観点から、これによりモーター選定の自由度が高まります。モーター単体にすべてのホイール端要件を満たさせようとするのではなく、モーターと減速機を完全な動力伝達システムとして最適化できます。
モーターサイズを単純に大きくせずにホイール端トルクを増加
ホイールトルクは、AGV駆動システムにおいて最も重要なパラメータの一つです。
簡略化した関係式は以下のとおりです。
T_w = T_m × i × η
ここで、T_wはホイールトルク、T_mはモータートルク、iは減速比、ηは伝達効率です。
したがって、遊星減速機は機械的なトルク増幅を提供します。これにより、比較的コンパクトなモーターでもホイールで大幅に高いトルクを発生できます。
AGVが重量物を搬送する必要がある場合、この利点はより明確になります。発進、加速、登坂、または一時的な転がり抵抗の増加を克服する際、ホイールはモーター単体が効率よく供給できるトルクよりも大幅に大きなトルクを必要とする場合があります。
このような状況では、遊星ドライブアクチュエータにより、モーターの直径や重量を単純に増加させることなく、必要なホイール端トルクを実現できます。
ホイール径がAGV駆動トルクに与える影響
エンジニアとAGVホイール駆動システムについて議論する際、ホイール径も慎重に検討すべき重要なパラメータです。
地面で発生する牽引力は、概算で次のように計算できます。
F_t = T_w / r
ここで、F_tは利用可能な牽引力、T_wはホイールトルク、rは有効ホイール半径です。
これは、ホイール径を大きくすると、地上高の向上や床面の小さな凹凸を乗り越える能力の向上など、いくつかの利点があることを意味します。しかし、同じ牽引力を発生させるには、より大きなホイールほど大きなホイールトルクも必要になります。
例えば、AGVに一定の牽引力が必要な場合、ホイール半径を大きくすると、必要なホイールトルクは比例して増加します。
このため、ホイールモーターを独立して選定するのではなく、ホイール径、積載量、勾配、加速、モーター特性、減速機比を総合的に検討することを推奨します。
適切に選定された遊星ドライブアクチュエータにより、モーター特性を実際のホイール径および車両の運転要件に整合させることができます。
重量物積載時の発進課題の解決
発進は、定常走行よりも大きな負荷がかかることがよくあります。
AGVが停止状態から発進する場合、駆動システムは転がり抵抗と加速力を克服する必要があります。車両が斜面上で運転される場合は、車両に逆らって作用する重力成分も克服しなければなりません。
必要な牽引力は次のように推定できます。
F_required = mg sinθ + C_rr mg cosθ + ma
ここで、mは積載量を含むAGVの総質量、gは重力加速度、θは勾配角、C_rrは転がり抵抗係数、aは加速度です。
対応するホイールトルクは次のとおりです。
T_w,required = F_required × r
この計算は、実際のAGV用途でよく見られる問題を説明しています。車両が空荷のときには良好に機能する駆動システムでも、AGVが最大積載量を搬送すると発進性能が大きく変化することがあります。
遊星ドライブアクチュエータはホイールでトルクを増幅するため、過度に大きなモーターを使用せずに必要な発進トルクを実現しやすくなります。
このため、AGVホイール駆動システムを評価する際は、モーターの定格出力だけを見ることは推奨しません。ピークホイールトルク、発進トルク、加速要件、実際の負荷条件も同様に重要です。
AGVの登坂能力の向上
工場や物流施設で稼働するAGVは、スロープ、荷役プラットフォーム、敷居、または不整な床面に遭遇する可能性があります。車両が斜面を登る際、その駆動力の一部は重力を克服するために必要です。
勾配が急で車両が重いほど、必要なホイールトルクは大きくなります。
遊星ドライブアクチュエータは、比較的コンパクトなモーターパッケージを維持しながら、利用可能なホイール端トルクを増加させます。そのため、高い積載能力と限られたシャーシスペースの両方が必要なAGVにとって、このアーキテクチャは特に魅力的です。
ただし、可能な限り高い減速比を単純に選択することは推奨しません。
減速比が過度に高いと最大ホイール速度が低下し、車両の動的応答にも影響する可能性があります。したがって減速比は、モーター速度、ホイール径、車両最高速度、連続トルク、ピークトルク、加速、およびデューティサイクルに応じて選定すべきです。
目的は、ホイールトルクとホイール速度の適切なバランスを見つけることです。
遊星ドライブアクチュエータとAGV旋回半径の関係
旋回性能も、AGV設計における重要な検討事項です。
差動駆動式AGVでは、左右の駆動輪の速度を個別に制御することで、車両の進行方向を変えます。旋回半径の簡略化した関係式は次のとおりです。
R = L × (v_L + v_R) / [2(v_R − v_L)]
ここで、Rは旋回半径、Lは左右ホイールの接地経路間の距離、v_Lとv_Rはそれぞれのホイール速度です。
二つのホイールが異なる速度で回転すると、AGVは曲線軌道をたどります。左右のホイールが反対方向に等しい速度で回転する場合、理論上の旋回半径はゼロに近づきます。
ここには、時として誤解される重要な点があります。遊星ドライブアクチュエータ自体がAGVの旋回半径を決定するわけではありません。
実際の旋回半径は、主にAGVの機械アーキテクチャ、ホイール配置、ホイールベースまたはトレッド幅、操舵角、および制御戦略によって決まります。遊星ドライブアクチュエータは、ホイールで利用可能なトルクと速度に影響を与え、それによって駆動システムが必要なホイール速度差を正確かつ確実に実現できるかが決まります。
小さい旋回半径、ゼロ半径旋回、または頻繁な正逆運転を必要とするAGVでは、ドライブアクチュエータも繰り返しのトルク反転および動的負荷変化に耐える必要があります。
したがって、AGVの旋回半径について議論する際には、減速機単体ではなく、完全な駆動システムを考慮すべきです。
遊星ドライブアクチュエータとダイレクトドライブホイールモーターの比較
ダイレクトドライブホイールモーターは、機械的な減速段を省略します。モーターがホイールを直接駆動するため、減速機のバックラッシュや追加の機械伝動段はありません。
このアーキテクチャには明確な利点があります。機械構造を比較的単純にでき、減速機がないためギヤ摩耗と伝動バックラッシュがなくなります。
しかし、モーターは必要なホイールトルクを直接発生させなければなりません。
AGVホイールは通常、低速で比較的高いトルクを必要とするため、ダイレクトドライブシステムでは、より大きな連続トルク能力を持つ大型モーターが必要になる場合があります。モーターには、より大きな電磁構造およびより高い熱容量が必要になる可能性もあります。
これにより、モーターサイズと利用可能なシャーシスペースの間に一般的な設計上の矛盾が生じます。
遊星ドライブアクチュエータは異なるアプローチを採用します。モーター自体にすべてのホイールトルクを発生させる代わりに、遊星減速機が出力トルクを増加させ、モーター速度を適切なホイール速度まで低減します。
AGV牽引用途では、遊星アーキテクチャは一般に、トルク密度、効率、機械サイズ、耐久性、およびシステムコストの間で実用的なバランスを提供すると考えています。
極めて高い効率、単純な機構、または特定の低速モーター特性が最優先事項である場合、ダイレクトドライブも優れた解決策になり得ます。正しい選択は、実際のAGV設計に依存します。
遊星ドライブアクチュエータとハーモニックドライブアクチュエータの比較
遊星伝動とハーモニック伝動は機械的特性が異なるため、アクチュエータの機能に応じて選定する必要があります。
ハーモニックドライブアクチュエータは、非常に小さいバックラッシュ、高減速比、コンパクトな構造、および高い位置決め精度で知られています。これらの特性により、ハーモニック伝動は、ロボット関節、精密回転軸、カメラプラットフォーム、その他角度位置決め精度が主な要件となる用途に非常に適しています。
AGVの牽引ホイールは、異なる条件下で動作します。
ホイール駆動は、繰り返しの加減速、ホイール負荷の急変、床面からの衝撃、ホイールのスリップ、および頻繁なトルク反転を受ける可能性があります。したがって伝動装置は、多数の繰り返しサイクルにわたって安定した動作を維持しながら、高いトルク容量を提供する必要があります。
この種の牽引用途では、高いトルク密度、効率的な伝動、複数の遊星ギヤによる負荷分散、およびコンパクトなパッケージ内で高出力トルクを扱える能力により、遊星減速機の方が実用的な選択となることが多いです。
これは、遊星伝動が常にハーモニック伝動より優れているという意味ではありません。両者は異なる問題を解決するために設計されています。
AGVでは、通常、牽引軸には遊星伝動を検討し、操舵機構に非常に小さいバックラッシュと正確な角度位置決めが必要な場合には、精密操舵軸にハーモニック伝動を検討できます。
遊星伝動がAGV牽引に適している理由
高トルク密度
遊星ギヤ構造は、伝達負荷を複数の遊星ギヤに分散します。これにより、比較的コンパクトな減速機でも大きなトルクを扱うことができます。
設置スペースが限られる一方でホイールトルクの要件が高くなり得るAGVホイール駆動では、これは遊星伝動の主な利点の一つです。
機械設計の観点から、コンパクトなパッケージから高出力トルクを得られる能力は、減速機をホイールの近くに設置しなければならない場合に特に価値があります。
コンパクトな設置
AGVシャーシには、駆動システムに加えて、バッテリー、コントローラー、センサー、安全装置、通信システム、および機械構造が含まれることがよくあります。
つまり、設置スペースの1ミリメートルごとが重要になる可能性があります。
統合型遊星ドライブアクチュエータは、モーター、減速機、エンコーダー、ブレーキ、取付構造を完全に独立したユニットとして設計する代わりに、複数の駆動部品をよりコンパクトなアセンブリに統合できます。
これにより、AGVメーカーはシャーシおよびホイールアセンブリの設計において、より大きな自由度を得ることができます。
高い伝達効率
遊星減速機は、適切に設計され、モーターおよび運転条件と整合されている場合、高い伝達効率を実現できます。
長時間運転するAGVでは、伝達効率がエネルギー消費とバッテリー利用率に直接影響します。
高効率な駆動システムは不要なエネルギー損失を低減し、車両が利用可能なバッテリー容量をより有効に活用するのに役立ちます。
繰り返し負荷変化への対応
AGV駆動輪は、頻繁に加速、減速、停止、逆転、および方向転換を行います。
そのため、伝動装置は一定負荷だけでなく、繰り返しのトルク変動にも対応する必要があります。
遊星アーキテクチャは、連続トルク能力と短時間のピークトルクの組み合わせを必要とする用途に適しています。
統合型遊星ドライブアクチュエータが分離型減速機より優れる場合がある理由
従来のAGV駆動システムでは、モーター、分離型遊星減速機、エンコーダー、ブレーキ、取付ブラケット、およびその他の部品が使用される場合があります。
このアプローチは柔軟性を提供しますが、同時に複数の機械的および電気的インターフェースも生み出します。
統合型遊星ドライブアクチュエータは、これらの部品のいくつかを、一つの設計されたモーションアセンブリにまとめることができます。これにより、機械的統合を簡素化し、車両開発時に必要な個別部品のマッチング量を削減できます。
統合の価値は、AGVメーカーがコンパクトなホイール駆動プラットフォームを開発し、全体寸法、取付インターフェース、ケーブル配線、エンコーダー位置、ブレーキ構成、およびホイール接続を調整する必要がある場合に特に明確になります。
モーターと減速機を別々の製品として扱う代わりに、アクチュエータは車両全体のモーションアーキテクチャの一部となります。
このアプローチにより、共通の駆動アーキテクチャを中心として異なるAGVプラットフォームを開発しやすくなる場合もあります。
AGV用遊星ドライブアクチュエータの選定方法
AGV用途向けに遊星ドライブアクチュエータを選定する際、減速機比だけから始めることは推奨しません。
最初のステップは、AGV本体と最大積載量を含む総移動質量を決定することです。次に、必要な最高速度、加速度、勾配角、ホイール径、駆動輪数、転がり抵抗、および運転デューティサイクルを考慮する必要があります。
ホイールトルクの要件は、公称モーター出力だけに基づいて減速機を選定するのではなく、実際の牽引力から計算すべきです。
主なパラメータ間の関係は、次のように要約できます。
これらのパラメータは、常に総合的に検討すべきです。
高減速比の減速機は優れた出力トルクを提供する場合がありますが、最大ホイール速度を制限する可能性があります。より大きなホイールは地上高を改善できますが、必要なホイールトルクを増加させます。より大きなモーターはより多くのトルクを提供できますが、貴重な設置スペースを消費します。
このため、遊星ドライブアクチュエータは、独立した減速機としてではなく、完全なAGVホイール駆動システムの一部として選定すべきです。
例:AGVのホイールトルクの推定
簡略化した例を考えてみましょう。
積載量を含むAGVの総質量が1,000 kgであるとします。車両は4つの駆動輪を使用し、それぞれの有効ホイール半径は0.1 mです。AGVが加速しながら5%勾配を登る必要があると仮定します。
必要な牽引力は、重力抵抗、転がり抵抗、および加速力を考慮して推定できます。
F_required = mg sinθ + C_rr mg cosθ + ma
例えば、転がり抵抗係数を0.015、加速度を0.3 m/s²と仮定すると、これらの簡略化した条件下での総牽引力は約935 Nです。
4つの駆動輪に均等に負荷がかかる場合、ホイール1個当たりの平均牽引力要件はおよそ次のようになります。
935 / 4 ≈ 234 N
対応するホイールトルクは次のとおりです。
T_w = 234 × 0.1 ≈ 23.4 N·m
これは、エンジニアリング上の安全率を適用する前、または動的荷重移動、タイヤ摩擦、駆動系損失、その他の実際の条件を考慮する前のホイールトルクです。
遊星減速機の減速比が20:1、想定伝達効率が90%である場合、このホイールトルクを発生させるために必要な対応モータートルクはおよそ次のようになります。
T_m = 23.4 / (20 × 0.9) ≈ 1.3 N·m
この簡単な例は、遊星ドライブアクチュエータを使用する基本的な理由を示しています。低速でモーターに23 N·mを超えるトルクを直接発生させる代わりに、遊星減速により、はるかに小さいモータートルクを必要なホイールトルクへ変換できます。
実際のAGV設計では、安全率、タイヤと路面の摩擦、ホイール荷重分布、バッテリー電圧、モーターの熱的制限、減速機のピークトルク、加速プロファイル、および過渡的な衝撃荷重も考慮する必要があります。
遊星牽引とハーモニック操舵:実用的なAGVアーキテクチャ
一部の先進的なAGVおよびAMRでは、すべての軸に対して一つの伝動技術を選択する必要はないと考えています。
より実用的なアーキテクチャとして、牽引ホイールには遊星ドライブアクチュエータを使用し、操舵機構にはハーモニックドライブアクチュエータを使用できます。
遊星アクチュエータは、加速、登坂、連続牽引を含む高トルクのホイール駆動機能を担います。ハーモニックアクチュエータは、正確な角度位置決めと低バックラッシュが必要な場合に、操舵軸で使用できます。
これにより、各伝動技術は、その機械的特性に適した機能を果たすことができます。
例えば、4輪操舵AGVでは、牽引軸に高トルクかつ効率的な連続運転が必要である一方、操舵軸ではホイール方向を正確に制御する必要があります。
このようなシステムでは、遊星牽引アクチュエータとハーモニック操舵アクチュエータは、互いに競合するのではなく補完し合うことができます。
AGVおよびAMR用途向け遊星ドライブアクチュエータ
同じエンジニアリング原理はAMRにも適用されます。
AMRの駆動輪は、加速、積載物搬送、スロープ登坂、および頻繁な方向転換のために十分なトルクを提供する必要があります。同時に、駆動システムはコンパクトな移動プラットフォーム内に収まらなければなりません。
このため、遊星ドライブアクチュエータは、差動駆動AMR、自律フォークリフト、倉庫搬送ロボット、移動プラットフォーム、その他の自動マテリアルハンドリング装置を含む、多様なモバイルロボットアーキテクチャに適しています。
具体的なアクチュエータ設計は、車両が差動駆動、操舵駆動、全方向駆動、メカナムホイール、または別のホイール構成を使用するかによって異なります。
各アーキテクチャでは、モーター、遊星減速比、ホイール径、出力トルク、ホイール速度、および制御戦略を一つのシステムとして評価する必要があります。
遊星ドライブアクチュエータは実際にどのような問題を解決するのか?
AGVエンジニアリングの観点から遊星ドライブアクチュエータを見ると、その価値は単にホイールモーターに減速機を追加することではありません。
より重要な点は、複数のシステムレベルの問題を同時に解決することです。
高いモーター速度と低いホイール速度の不一致に対応します。AGVが重量物を搭載して発進する場合や斜面を登る場合に、ホイール端トルクを増加させます。モーターサイズと限られたシャーシスペースの間の矛盾の解決に役立ちます。繰り返しの加速、減速、逆転、および変動するホイール負荷に対応できる伝動アーキテクチャを提供します。また、モーター、遊星伝動、フィードバック、ブレーキ、および機械インターフェースをコンパクトな駆動アセンブリに統合することにも役立ちます。
言い換えれば、遊星ドライブアクチュエータは単なる伝動部品ではありません。適切に設計されると、AGVのモーションシステム全体における重要な一部となります。
HONPINEの遊星ドライブアクチュエータ開発アプローチ
HONPINEでは、産業オートメーションおよびモバイルロボット用途向けの精密伝動・モーションソリューションに注力しています。
AGVまたはAMR用の遊星ドライブアクチュエータを開発する際、最も重要なのは、最初に減速機を選定するのではなく、実際の車両要件から始めることだと考えています。
モーター特性、減速比、出力トルク、ホイール速度、ホイール径、エンコーダー構成、ブレーキ要件、設置寸法、および機械インターフェースは、すべて総合的に考慮する必要があります。
当社の目的は、単に減速機トルクを増加させることではありません。より重要な目標は、モーター、遊星伝動、フィードバックシステム、およびホイール端要件を整合させ、完全な駆動システムが効率的かつ信頼性高く動作するようにすることです。
コンパクトな設置スペースで高いホイールトルクを必要とするAGVメーカーにとって、遊星ドライブアクチュエータは、従来のモーター・減速機分離型アーキテクチャと、より大型のダイレクトドライブモーターの中間に位置する実用的なソリューションを提供できます。
結論
モーションシステムエンジニアとしての観点から、AGVホイール駆動システムの設計は、十分な出力を持つモーターを選定するだけの問題ではありません。
ホイールトルク、ホイール径、車両速度、加速、積載量、登坂能力、旋回半径、設置スペース、熱性能、および運転デューティサイクルは密接に関連しています。
ダイレクトドライブホイールモーターは単純な機械アーキテクチャを提供し、減速機バックラッシュをなくすことができますが、低ホイール速度で高トルクが必要な場合には、より大きなモーターが必要になる可能性があります。
ハーモニックドライブアクチュエータは、優れた位置決め精度と非常に小さいバックラッシュを提供するため、精密操舵およびロボット関節用途に適しています。しかし、繰り返しの衝撃と大きなトルク反転を受ける牽引ホイールにとって、必ずしも第一の選択肢ではありません。
遊星ドライブアクチュエータは、多くのAGVおよびAMR牽引用途にバランスの取れたソリューションを提供します。高速のモーター速度をより低いホイール速度に整合させ、ホイールでモータートルクを増幅することで、高トルク密度、コンパクトな設置、効率的な伝動、信頼性の高い発進および登坂性能の実現に役立ちます。
したがってAGVメーカーにとって重要な問題は、単に遊星減速機を使用するかどうかではありません。より重要なのは、モーター、遊星伝動、エンコーダー、ブレーキ、ホイールインターフェース、および制御要件が、一つの完全な駆動システムとして設計されているかどうかです。
AGVの積載量、ホイール径、速度、トルク、およびデューティサイクルに適切に整合させることで、遊星ドライブアクチュエータは、コンパクトで効率的かつ信頼性の高いAGVホイール駆動アーキテクチャの重要な一部となります。
お読みいただきありがとうございます。本技術解説により、遊星ドライブアクチュエータがAGVおよびAMRのホイール駆動用途でますます検討されている理由を、より明確にご理解いただければ幸いです。
続きを読む
HONPINEのストーリーおよび精密駆動に関連する業界動向についてさらに詳しくご覧ください。
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 なぜ高性能ヒューマノイドロボットの価格を下げることはそれほど難しいのでしょうか?そして、なぜハーモニック関節モジュールは依然として代替不可能なのでしょうか?中核的理由は、避けることのできない1つの要件にあります:高い自由度。
高い DOF はヒューマノイドロボットに不可欠であり、これにより高調波関節モジュールがシステム総価値に占める割合が一貫して高くなります。 HONPINEハーモニックサーボアクチュエータが医療ロボティクスを変革している理由医療ロボットは、医療分野で使用される自動化ロボットシステムであり、診断、手術、リハビリテーション、患者ケア、および補助治療の実施において、医師、看護師、その他の医療機器を支援、強化、または代替するために用いられます。これらは、ロボティクス、人工知能、センシング技術、メカトロニクス、およびコンピュータ制御システムを統合し、医療の精度、効率、安全性、および患者全体の体験を向上させます。この記事では、HONPINEハーモニックサーボアクチュエータが医療ロボティクスに非常に適している理由を説明します。
 Harmonic Drive Systems VS Nabtesco VS HONPINE ハーモニックドライブモーター統合型ハーモニック関節モーターは、モーター、減速機、エンコーダ、センサー、その他の主要部品を1つのモジュール / アクチュエータに統合した、高度に集積化された高性能なロボット関節用ソリューションです。ロボットに強力な駆動能力と精密なモーションコントロールを提供します。ヒューマノイドロボットの動作の「心臓」と見なされ、各関節に搭載されてその動きを制御し、ロボット全体の性能を直接左右します。したがって、信頼性の高いハーモニック関節モーターを選定することは、ヒューマノイドロボットの開発にとって極めて重要です。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 HONPINEハーモニックドライブ減速機, RV減速機, 遊星減速機がヒューマノイドロボットの発展を支援ヒューマノイドロボットは、研究室で能力を実証する段階から、幅広い産業用途へと進化しています。軽量材料、身体性知能、自律バッテリー交換技術に牽引された生産性革命が、世界中の工場、病院、家庭で起こっています。ヒューマノイドロボットの"関節革命"が進行中です。ヒューマノイドロボットは数千の部品で構成され、その中でもアクチュエーターは最も重要な可動部品として、ロボットの"関節と筋肉"と呼ばれています。ハーモニックドライブ減速機は、その高精度とコンパクトなサイズにより、回転関節に広く使用されています。
 なぜハーモニックドライブモーターは外骨格ロボットに最適な選択なのでしょうか?外骨格は通常、ハーモニックドライブモーター、センサー、およびセンシング、制御、情報処理、データフュージョン、モバイルコンピューティング技術を統合するその他のコンポーネントを組み込んでいます。これらのシステムは、人間の感覚機能および運動機能をロボットのトルク伝達および制御システムと同期させ、身体能力を強化したり、医療リハビリテーションを提供したりする役割を果たします。最先端の破壊的技術として、外骨格は軍事用途と医療用途の両方において重要な戦略的意義を持っています。ハーモニックドライブ減速機が提供する高トルク密度と高精度制御により、外骨格ロボットにとって最適なソリューションとなっています。
 川崎重工、CORLEOロボットホースを発表:ハーモニックドライブ減速機が重要な役割を果たす川崎重工は、水上走行、跳躍、走行、そしてダイナミックなポーズを取ることができる高い機動性を備えたロボットホース「CORLEO」を発表しました。過酷な地形を攻略するために設計されたCORLEOの脚部運動システムは、各脚に独立駆動モジュール / アクチュエータを採用し、卓越した安定性と衝撃吸収性を実現しています。後脚は前脚から独立して作動するため、ライダーのバランスを保ちながら、階段や凹凸のある地面でも荒れた路面を滑らかに移動できます。
 AGVホイールハブモーター向け遊星減速アクチュエータ:トルク、旋回半径、駆動統合の課題を解決皆様、こんにちは。HONPINEのテクニカルディレクター、Theodore Liです。本日は、遊星減速アクチュエータがAGVホイールハブモーターシステムにおける実用上の課題をどのように解決できるかについてご説明します。AGVおよびAMRでは、重量物の発進、加速、登坂、頻繁な後進に対応するために十分な車輪トルクが必要である一方、駆動システムは限られたシャーシスペースに収まるようコンパクトでなければなりません。遊星減速アクチュエータは、モーターと遊星減速機構を組み合わせ、高速のモーター出力を、車輪に必要な低速・高トルクの動作へ変換します。本記事では、トルク、減速比、車輪径、登坂能力、旋回半径、ダイレクトドライブシステム、ハーモニックドライブアクチュエータを含め、遊星減速アクチュエータとAGVホイールハブモーターの関係について考察します。
 ヒューマノイドロボット向けの信頼できるロボット関節モーターメーカーの選び方ヒューマノイドロボットやその他の先進的なロボットシステムを開発する際、信頼できるロボット関節モーターメーカーを選定することは重要なステップです。ロボット関節は、コンパクトな構造の中で、トルク、速度、精度、トルク密度、熱性能、フィードバック、機械的剛性、長期的な信頼性のバランスを取る必要があります。そのため、B2Bロボティクス企業にとって、サプライヤー評価は製品データシートだけにとどまらず、エンジニアリング能力、製造能力、関節統合、試験、生産の拡張性も考慮すべきです。本記事では、HONPINEの創業者であるアレン・リーが、ロボット関節モーターメーカーを選定する際に考慮すべき主要な要素と、統合型ハーモニックロボット関節技術がヒューマノイドロボットの開発をどのように支援できるかを解説します。


ダブルクリック
当社は harmonic drive reducer,planetary reducer,robot joint motor,robot rotary actuators,RV gear reducer,robot end effector,dexterous robot hand を提供しています
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 AGVホイールハブモーター向け遊星減速アクチュエータ:トルク、旋回半径、駆動統合の課題を解決皆様、こんにちは。HONPINEのテクニカルディレクター、Theodore Liです。本日は、遊星減速アクチュエータがAGVホイールハブモーターシステムにおける実用上の課題をどのように解決できるかについてご説明します。AGVおよびAMRでは、重量物の発進、加速、登坂、頻繁な後進に対応するために十分な車輪トルクが必要である一方、駆動システムは限られたシャーシスペースに収まるようコンパクトでなければなりません。遊星減速アクチュエータは、モーターと遊星減速機構を組み合わせ、高速のモーター出力を、車輪に必要な低速・高トルクの動作へ変換します。本記事では、トルク、減速比、車輪径、登坂能力、旋回半径、ダイレクトドライブシステム、ハーモニックドライブアクチュエータを含め、遊星減速アクチュエータとAGVホイールハブモーターの関係について考察します。
 ヒューマノイドロボット向けの信頼できるロボット関節モーターメーカーの選び方ヒューマノイドロボットやその他の先進的なロボットシステムを開発する際、信頼できるロボット関節モーターメーカーを選定することは重要なステップです。ロボット関節は、コンパクトな構造の中で、トルク、速度、精度、トルク密度、熱性能、フィードバック、機械的剛性、長期的な信頼性のバランスを取る必要があります。そのため、B2Bロボティクス企業にとって、サプライヤー評価は製品データシートだけにとどまらず、エンジニアリング能力、製造能力、関節統合、試験、生産の拡張性も考慮すべきです。本記事では、HONPINEの創業者であるアレン・リーが、ロボット関節モーターメーカーを選定する際に考慮すべき主要な要素と、統合型ハーモニックロボット関節技術がヒューマノイドロボットの開発をどのように支援できるかを解説します。
 軽量ヒューマノイドロボットは精密伝達から始まるヒューマノイドロボットが実験的なプロトタイプから実用化へと移行する中、軽量設計、エネルギー効率、運動性能、長期的な信頼性の重要性がますます高まっています。これらの課題の中心にあるのが、精密伝達です。ハーモニック減速機や軽量ロボット関節から統合開発キットに至るまで、各コアコンポーネントの設計はヒューマノイドロボットの総合性能に直接影響を与えます。本記事では、HONPINEの創業者であるAllen Liが、精密伝達技術が軽量ヒューマノイドロボットの開発をどのように支援できるか、またHONPINEがハーモニック減速機から軽量ロボット関節および統合ロボティクスソリューションへと専門性をどのように拡張しているかについて、その見解を共有します。
 高負荷・高精度位置決めおよび産業オートメーション向け中空軸ダイレクトドライブモーター高負荷オートメーションでは、高精度な位置決めはモーターだけでなく、モーターと負荷の間の機械伝達機構にも依存します。中空軸ダイレクトドライブモーターは、ケーブル、空圧配管、その他のコンポーネント用の中央貫通部を備えながら、トルクを負荷へ直接伝達します。そのため、CNC加工、太陽光発電、リチウム電池、光学検査および半導体装置向けの実用的なソリューションとなります。
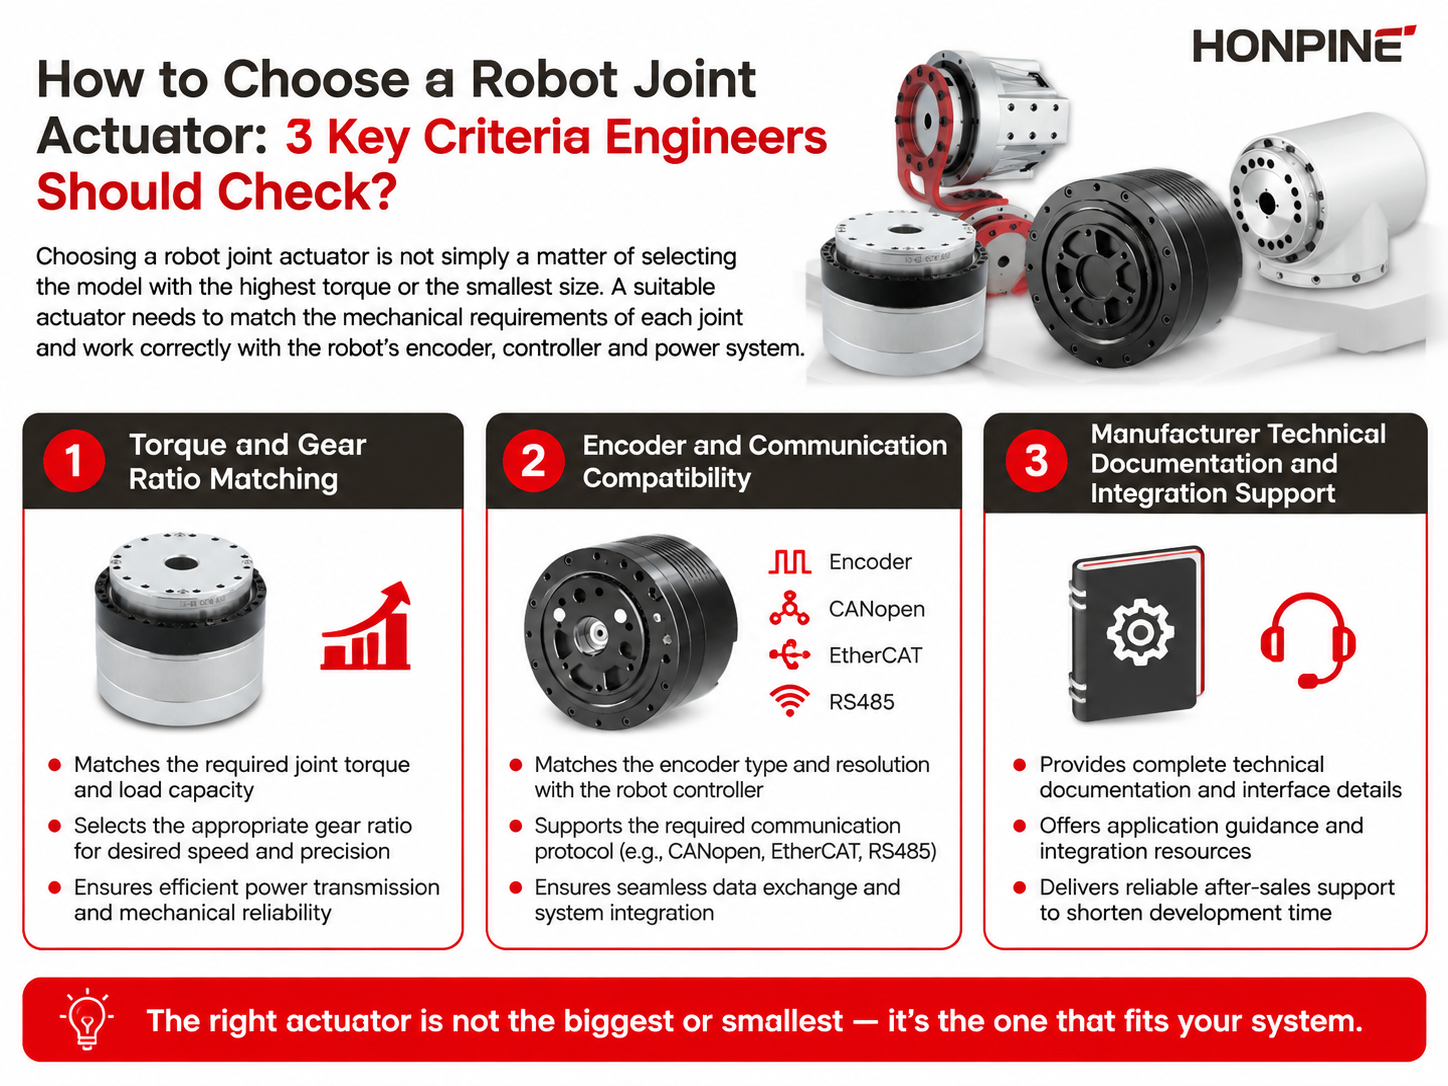
 ロボット関節アクチュエータの選び方:エンジニアが確認すべき3つの重要基準ロボット関節アクチュエータの選定は、トルクや運動性能だけでなく、制御安定性、機械的統合、開発期間にも影響を与える技術的な判断です。産業用ロボット、協働ロボット、ヒューマノイドロボット、その他のロボットシステムでは、適切なアクチュエータは、ロボットのモーター、エンコーダ、コントローラ、通信ネットワーク、電源アーキテクチャとの互換性を維持しつつ、各関節の実際の要件に適合する必要があります。この記事では、ロボット関節アクチュエータを選定する際にエンジニアが評価すべき3つの重要な基準、すなわちトルクと減速比の適合、エンコーダと通信の互換性、ならびにメーカーの技術文書とエンジニアリングサポートについて説明します。
 屋外ロボット関節ソリューション:トルクセンサー内蔵ハーモニック関節モジュール皆様、こんにちは。HONPINEのテクニカルディレクター、Theodore Liです。ロボットが管理された工場環境を超えて活用されるようになる中、屋外ロボット用途ではロボット関節の設計に新たな要件が生まれています。雨、粉塵、湿度、温度変動、低温環境、予測不能な外部荷重は、現場でのロボット関節の性能に影響を及ぼす可能性があります。こうした環境では、関節には高精度な回転機能以上の性能が求められます。信頼性の高いトルクフィードバック、適切な環境保護、温度変化下での安定動作、実用的な機械的統合も必要です。この記事では、太陽光パネル設置、建設、清掃ロボットなどの屋外ロボット用途での経験に基づき、ハーモニック関節モジュール、内蔵トルクセンサー、IP65保護、低温潤滑、ケーブル出口保護、機械的統合を含む、当社の屋外ロボット関節ソリューションにおける主要なエンジニアリング上の考慮事項について説明します。
 溶接ポジショナー用RV減速機:高負荷溶接用途における選定とトルク計算溶接ポジショナーに適したRV減速機を選定するには、減速機を単にワーク重量に合わせるだけでは不十分です。高負荷用溶接ポジショナーには、十分な出力トルク、高いねじり剛性、安定した低速回転、正確な位置決め性能、および加速・減速・逆転時の信頼性の高い性能が求められます。この記事では、出力速度、減速比、ワーク慣性モーメント、重力負荷トルク、加速トルク、モータートルク、およびピークトルクを計算し、溶接ポジショナー用のRV減速機とサーボモーターを選定する方法を解説します。また、実用的な500 kg溶接ポジショナーの例を用いて、これらのパラメータがRV減速機の選定にどのように影響するかを示します。
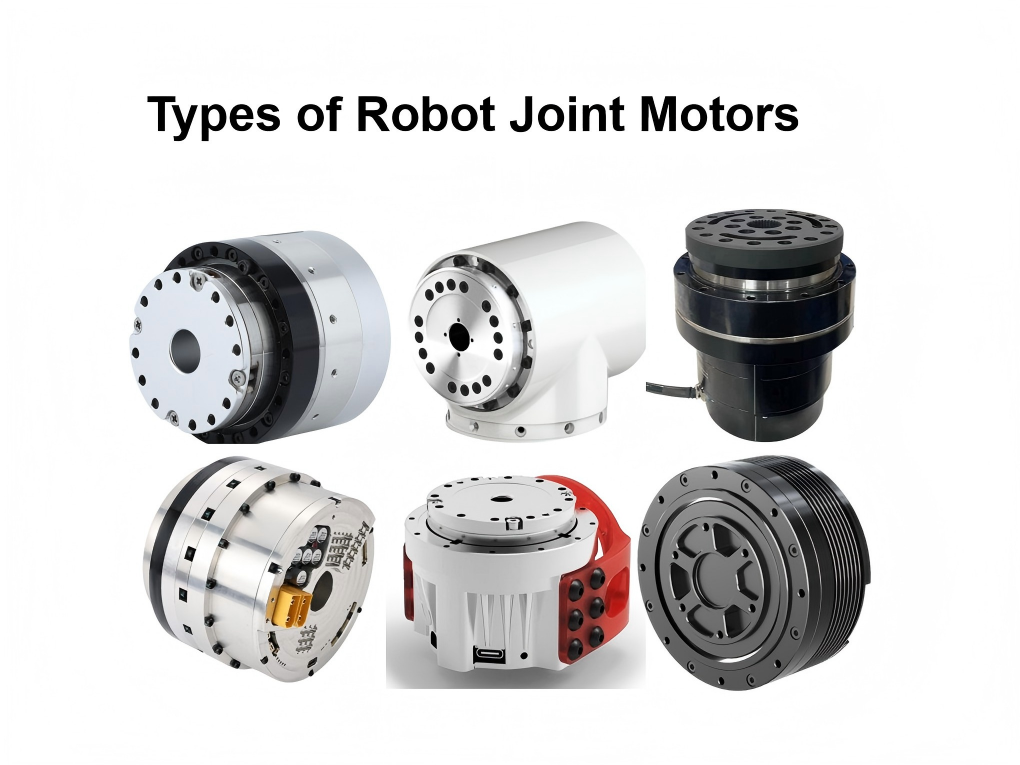
 ロボット関節モーターの種類:モデル選定、メリット・デメリットロボット関節モーターは、ロボットの性能、精度、効率、負荷容量を左右する重要なコンポーネントの一つです。用途に応じて、ロボット関節には電動、油圧、空圧、その他の駆動技術を使用できます。その中でも、電動駆動ソリューションは、現代のロボット、特に人型ロボット、産業用ロボット、協働ロボット、移動ロボットにおける主流の選択肢となっています。電動式ロボット関節モーターは、伝達方式に応じて、ハーモニックドライブ、遊星減速機、サイクロイド減速機、ボールねじ、ダイレクトドライブのソリューションにさらに分類できます。各タイプは、精度、トルク密度、効率、耐衝撃性、サイズ、コスト、逆駆動性の面でそれぞれ異なるメリット・デメリットがあります。特定の用途に適したロボット関節モーターを選定するには、これらの違いを理解することが不可欠です。
- harmonic drive
- harmonic transmission
- planetary gearbox
- planetary gearboxes
- harmonic actuator
- honpine
- precision transmission
- harmonic drive actuators
- harmonic drive actuator
- harmonic
- small
- planetary gear
- planetary
- 90
- torque motor
- robotic joint
- actuator
- agv wheel
- agv wheel drive
- planetary actuator
- hub motor
- 遊星駆動アクチュエータ




