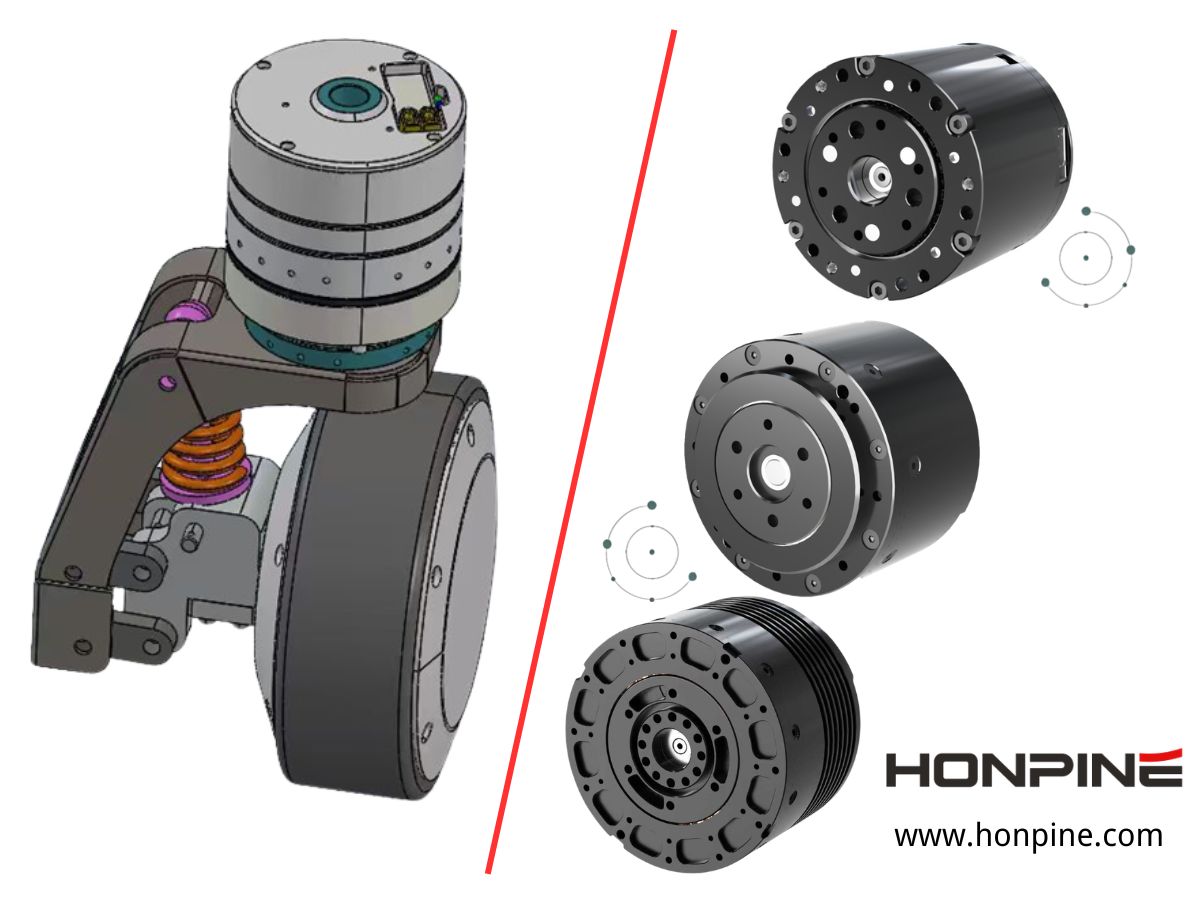
皆様、こんにちは。HONPINEのテクニカルディレクター、Theodore Liです。本日は、遊星減速アクチュエータがAGVホイールハブモーターシステムにおける実用上の課題をどのように解決できるかについてご説明します。AGVおよびAMRでは、重量物の発進、加速、登坂、頻繁な後進に対応するために十分な車輪トルクが必要である一方、駆動システムは限られたシャーシスペースに収まるようコンパクトでなければなりません。遊星減速アクチュエータは、モーターと遊星減速機構を組み合わせ、高速のモーター出力を、車輪に必要な低速・高トルクの動作へ変換します。本記事では、トルク、減速比、車輪径、登坂能力、旋回半径、ダイレクトドライブシステム、ハーモニックドライブアクチュエータを含め、遊星減速アクチュエータとAGVホイールハブモーターの関係について考察します。