現在のタグ:90
 なぜ高性能ヒューマノイドロボットの価格を下げることはそれほど難しいのでしょうか?そして、なぜハーモニック関節モジュールは依然として代替不可能なのでしょうか?中核的理由は、避けることのできない1つの要件にあります:高い自由度。 高い DOF はヒューマノイドロボットに不可欠であり、これにより高調波関節モジュールがシステム総価値に占める割合が一貫して高くなります。
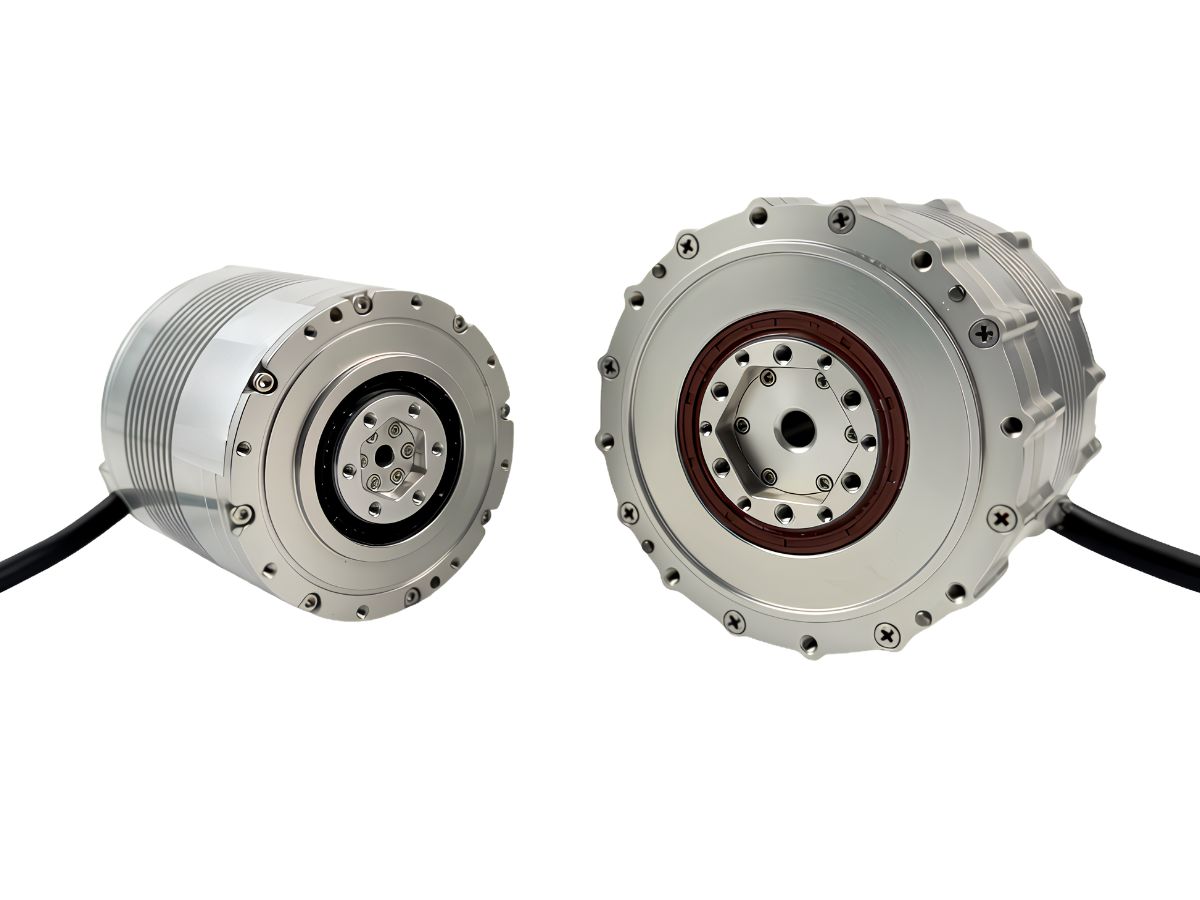
- HONPINE JRM 遊星関節モジュールの6つの主要な利点高性能な四足歩行ロボットには、迅速に応答し、正確な位置決めを維持し、繰り返しの衝撃に耐え、厳しい動作条件下でも安定したトルクを提供できる関節モジュールが必要です。HONPINE JRM遊星関節モジュールは、高い位置決め精度、低バックラッシ、高速な3ループ応答、高い静剛性、優れた過負荷耐性、幅広い動作温度範囲を兼ね備えています。連続運転および過負荷運転の限界値を明確に定義したJRMは、動的性能と長期的な信頼性の両立を図るよう設計されています。本記事では、HONPINE JRM遊星関節モジュールの6つの主要な利点を紹介し、産業用検査四足歩行ロボット、特殊検査ロボット、防爆四足歩行ロボット、その他の高性能ロボットプラットフォームに適している理由を説明します。
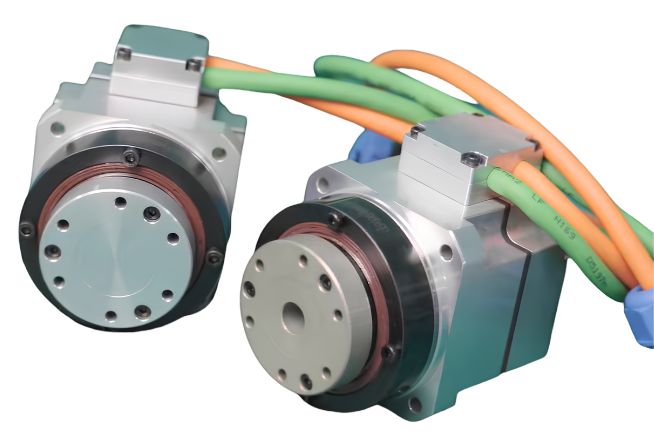
 小型ハーモニックアクチュエータの選び方HONPINEシリーズ11の小型ハーモニックアクチュエータは、精密自動化用途向けのコンパクトで高性能な回転運動ソリューションを提供します。中空軸または中実軸、48Vまたは220Vの仕様、オプションのブレーキ、アブソリュートエンコーダ、異なる減速比をご用意しています。シリーズ11は、コンパクトな寸法、制御されたトルク、正確な位置決めが求められる用途向けに設計されています。
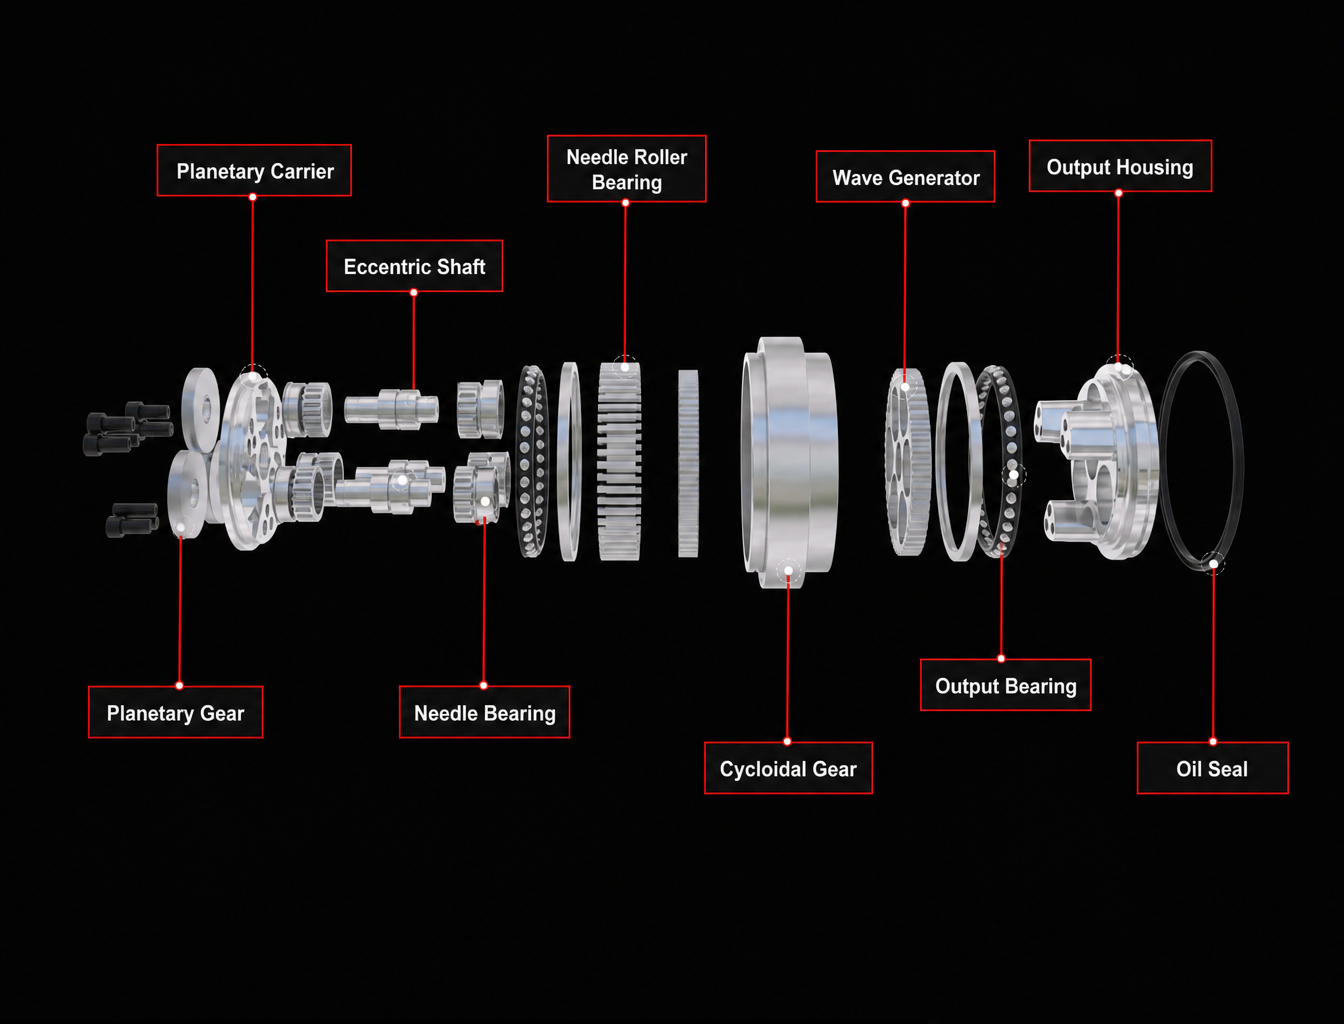
 産業用ロボットや重負荷設備がデュアルディスクRV減速機を好む理由とは?多くのエンジニアは、RV減速機の内部を初めて見たときに同じ疑問を抱きます。単一のサイクロイドディスクですでに減速を実現できるのであれば、なぜ産業用ロボット向けRV減速機はほとんどの場合、2枚のディスクを使用するのでしょうか。ディスクを追加すると、部品点数、組立の複雑さ、製造コストが増加するため、その目的を詳しく検討する価値があります。答えは単に減速比を高めるためではありません。デュアルディスクRV減速機は、より優れた力のバランス、負荷分担、バックラッシ制御、ねじり剛性、および長期信頼性によって、トランスミッション全体の機械的性能を向上させるように設計されています。本記事では、RV減速機のアセンブリモデルと運動シミュレーションを用いてこれらのメカニズムを検証し、デュアルディスク構造が産業用ロボット、工作機械、回転テーブル、その他の重負荷高精度伝達システムで広く採用されている理由を説明します。