現在のタグ:torque motor
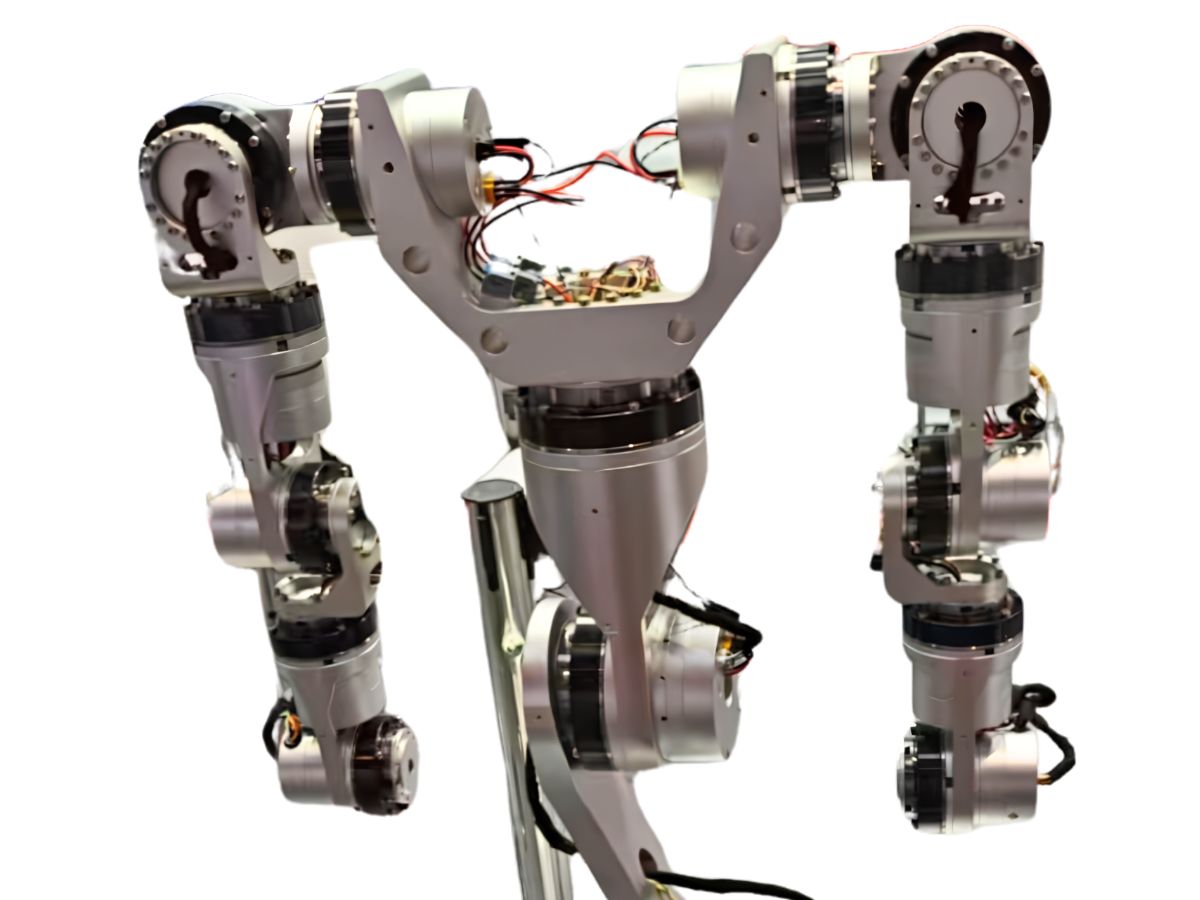
 なぜ高性能ヒューマノイドロボットの価格を下げることはそれほど難しいのでしょうか?そして、なぜハーモニック関節モジュールは依然として代替不可能なのでしょうか?中核的理由は、避けることのできない1つの要件にあります:高い自由度。 高い DOF はヒューマノイドロボットに不可欠であり、これにより高調波関節モジュールがシステム総価値に占める割合が一貫して高くなります。
- ヒューマノイドロボットの腕部・脚部向けロボット関節モジュールソリューションヒューマノイドロボットでは、肩、肘、手首、股関節、膝、足首ごとに異なる関節特性が求められます。小型関節では軽量性と高速応答性が重視される一方、大型関節にはより高いトルク密度、耐荷重性、信頼性が必要です。そのため、適切なロボット関節モジュールは、各関節に固有のトルク、重量、可動域、および制御要件に適合させる必要があります。本記事では、HONPINEがHPJMハーモニック関節モジュールシリーズを例に、手首や指の小型関節から高負荷の股関節までのトルク要件を網羅した、ヒューマノイドロボットの上肢・下肢向け関節構成ソリューションをご紹介します。
- ロボット関節アクチュエータの選定:慣性マッチングからシステムレベル最適化へロボット関節アクチュエータの選定は、単にモーターのトルクを一致させたり、適切な慣性比を実現したりするだけではありません。実際のロボットシステムでは、減速比、負荷スペクトル、熱性能、機械的剛性、伝達系の非線形性、エンコーダアーキテクチャ、制御帯域幅、および耐用年数が相互に作用し、最終的な結果を決定します。関節がピークトルク要件を満たしていても、実際の運転では振動、過熱、位置決め誤差、または早期摩耗が発生する可能性があります。本記事では、ロボット関節アクチュエータ選定の背後にあるエンジニアリング上の論理を考察し、単一パラメータのマッチングからシステムレベルの最適化へ移行することで、より信頼性が高く予測可能なロボット関節性能を実現できる理由を解説します。
- DDモーターサーボシステム:機械共振を理解し、機械振動を解決する方法本記事では、ダイレクトドライブモーションシステムにおけるDDモーターのサーボ調整、機械共振、およびサーボ帯域幅の関係について解説します。サーボパラメータを繰り返し調整しても振動や不安定性が発生する理由を検討し、機械剛性、可動質量、ベアリングの状態、荷重分布、構造形状が共振周波数にどのように影響するかを説明します。また、高周波・低周波共振への対応方法を比較し、デジタルノッチフィルタが有効となる条件を解説するとともに、DDモーター、ダイレクトドライブトルクモーター、リニアモーターを扱うエンジニア向けに実践的な調整戦略を提供します。