高荷重AGV用ホイールモーターの選定方法:動的荷重から120トン級AGV駆動輪システムまでの主要課題
高負荷AGV用のホイールモーターを選定する際、車両総重量に基づいて十分に高いトルク定格のモーターを選ぶだけでは不十分です。AGVの積載量が数トンから数十トン、さらには100トンを超える規模へと増加すると、駆動輪システムは垂直荷重、始動トルク、加速・制動力、旋回荷重、タイヤと路面の摩擦、衝撃荷重、および長期疲労に同時に対応しなければなりません。したがって、高負荷AGV用ホイールモーターの選定とは、実際の動的運転条件下で、駆動能力、車輪の耐荷重、牽引力、操舵方式、サスペンションシステム、およびシャーシ構造を適合させるプロセスです。
大型産業用AGVでは、この適合プロセスがシャーシ全体の設計および長期的な運転信頼性に直接影響する可能性があります。
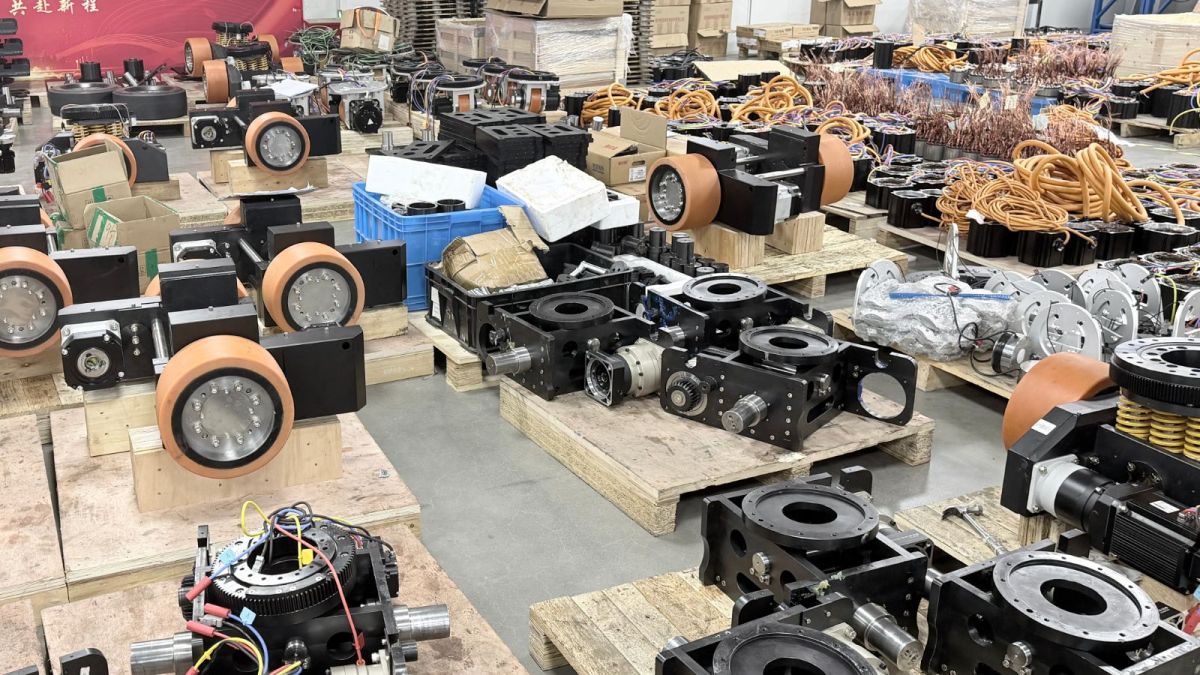
高負荷AGVでは、なぜホイールモーターの選定がより難しいのか?
一般的なAGVでは、駆動輪の選定は通常、AGV総重量、最大積載量、走行速度、加速度、登坂能力、駆動輪数、車輪径、モーター出力、減速比など、いくつかの基本パラメータに基づいて行われます。しかし、高負荷AGVでは、実際に駆動輪にかかる荷重は単純に車両の静的重量と等しいわけではないため、これらのパラメータだけでは十分ではありません。
始動、加速、減速、緊急制動、旋回、または不整地での走行中には、駆動輪システムが受ける実荷重は継続的に変化します。高荷重条件では、短時間の動的荷重が、車両の定格積載量から算出される静的荷重を大幅に上回る場合があります。
例えば、1トンのAGVについて、駆動輪が常に1トンの荷重を受けると単純に仮定して評価することはできません。急加速、緊急制動、または不整な路面条件での走行時には、動的荷重は車両の質量配分、加減速、制動方式、車輪配置、および適用する衝撃係数などに左右されます。したがって、実際のピーク値は、特定の車両設計および運転条件に応じて計算・検証する必要があります。
これにより、高負荷AGV用ホイールモーターの選定における最初の重要な課題が生じます。駆動輪システムは実際にどの程度の動的荷重に耐える必要があるのでしょうか?
荷重と駆動能力の動的な適合
高負荷AGVにおいて、駆動輪には2つの基本的な役割があります。車両および積載物によって生じる垂直荷重を支持すると同時に、必要な駆動力とホイールエンドトルクを継続的に供給しなければなりません。つまり、ホイールモーターシステム内部のギヤ、軸受、ホイールハブ、車軸、ハウジング、および車輪材料は、単一種類の荷重だけを受けるわけではありません。実際の運転では、ラジアル荷重、駆動トルク、衝撃荷重、横荷重を同時に受ける可能性があります。
高負荷AGVのホイールエンドトルクの計算方法
初期の容量選定では、まず必要な牽引力を算出し、次に車輪半径に基づいて必要なホイールエンドトルクを計算できます。
T = F × r
ここで、Tは必要なホイールエンドトルク、Fは駆動輪が発生させる必要のある牽引力、rは車輪半径を表します。
これは基本的な計算にすぎません。高負荷AGV用ホイールモーターの完全な選定プロセスでは、AGV総質量、最大積載量、加速度、最大走行速度、勾配、転がり抵抗、路面摩擦係数、駆動輪数、駆動輪間の荷重配分、伝達効率、および動的衝撃係数も考慮する必要があります。
このため、ホイールモーターの定格トルクを、AGVが実際に必要とするピークトルクと単純に同一視することはできません。高負荷AGVでは、ギヤボックス、軸受、車軸、車輪、およびハウジングが許容機械荷重の範囲内にあることを確保しつつ、ホイールモーターがピーク運転条件下で必要なトルクを継続的に供給できるかを検証することがより重要です。
AGV総重量だけに基づいて駆動輪を選定しない
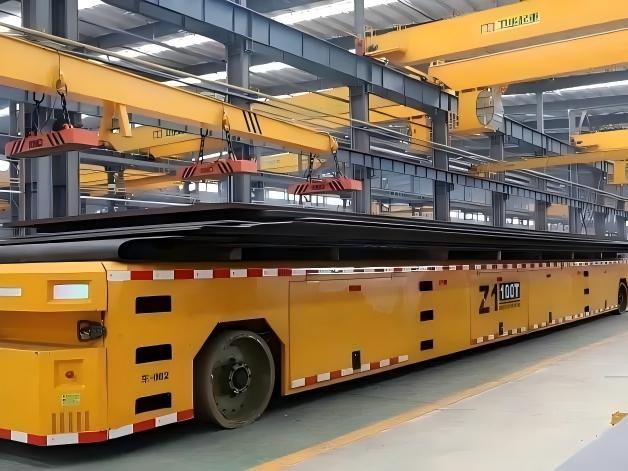
これは高負荷AGVの設計におけるもう一つの一般的な誤りです。AGVの総重量が120トンであっても、各ホイールモーターにかかる実際の荷重を、120トンを駆動輪数で割るだけで計算できるわけではありません。
実際の車輪荷重分布は、積載物の重心、バッテリー位置、駆動輪の位置、支持輪の位置、ホイールモジュール数、サスペンション構造、床面の平坦度、加速・制動条件、旋回条件、および異なる車輪グループ間で荷重を均等化する車輪システムの能力など、多くの要因の影響を受けます。
したがって、高負荷AGV用ホイールモーターの選定では、平均車輪荷重ではなく最大動的車輪荷重に重点を置く必要があります。このため、高負荷AGVの駆動輪システムは、独立した標準部品として扱うのではなく、サスペンション、フローティング機構、シャーシ構造とともに設計する必要がある場合が多いのです。
120トンAGVはホイールモーターシステムに何を求めるのか?
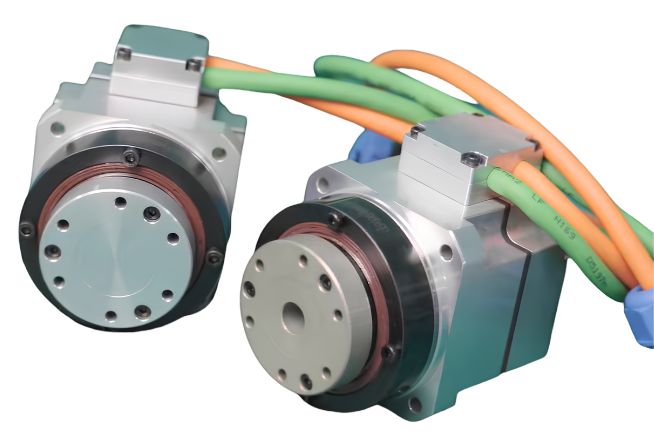
AGVの総重量が120トンクラスに達すると、ホイールモーターは単に車輪を回転させる装置ではなくなります。動力システム、シャーシ、車輪、サスペンション、および地面を結ぶ重要な機械的接続部となります。
この車両重量レベルでは、駆動輪システムを少なくとも5つの重要な工学的観点から評価する必要があります。
単一駆動輪の耐荷重がシャーシレイアウトの柔軟性を決定する
120トンAGVでは、駆動輪グループの数を無制限に増やすことはできません。1つの駆動輪グループが約10トンまたは15トンしか支持できない場合、車両全体の荷重要件を満たすために8基以上の駆動ユニットが必要になる可能性があります。駆動ユニット数が増えると、シャーシはより複雑になり、駆動制御はより困難になり、車輪グループ間の荷重分配も管理しにくくなり、システム全体のコストおよび保守要件が増加します。
このため、超高負荷AGVのシャーシ設計では、単一駆動輪グループの耐荷重が重要なパラメータとなります。単一ユニットの耐荷重が高いほど、駆動輪の配置、シャーシ構造、および利用可能な設置スペースの設計において、エンジニアはより大きな柔軟性を得られます。
大きな垂直荷重下での安定したトルク出力
高負荷AGVにおける最も直接的な課題の一つは、駆動輪が支持する荷重が重くなるほど、牽引力およびトルクの要求が厳しくなることです。全負荷での始動、登坂、または低速高荷重運転時には、ホイールモーターは車両からの非常に大きな垂直荷重を支持しながら、十分なホイールエンドトルクを供給する必要があります。
したがって、高負荷AGV用途向けに設計されたホイールモーターは、ギヤボックス、軸受、車輪、車軸、およびハウジングで構成される統合機械システムとして評価する必要があります。これらの部品は、ラジアル荷重と駆動トルクの複合作用に耐えなければなりません。
高荷重用途では、モーター定格出力またはギヤボックス定格トルクだけを確認しても十分ではありません。エンジニアは最大車輪荷重、ピークホイールエンドトルク、軸受寿命、ギヤ寿命、車軸強度、車輪強度、車輪材料の耐久性、および機械的衝撃への耐性も検証する必要があります。これは、高負荷AGV用駆動輪と一般的な産業用キャスターまたは軽負荷AGV用車輪との基本的な違いの一つです。
高負荷AGVには操舵駆動輪と差動駆動輪のどちらを使用すべきか?
これはAGV駆動システム設計で最も一般的な質問の一つです。操舵駆動輪と差動駆動輪は、単純に優劣を付けられる2つの製品ではありません。異なる車両運動制御原理を使用しているため、適するAGVアーキテクチャも異なります。
操舵駆動輪は、推進機能と独立した操舵機構を組み合わせたもので、車輪の方向と駆動速度の両方をシステムが直接制御できます。一方、差動駆動システムは、左右の駆動輪間の速度差を利用して車両の旋回動作を制御します。
高負荷AGVに適切なソリューションは、車両総重量、駆動輪数、車両寸法、最小旋回半径、通路幅、その場旋回の必要性、横移動要件、位置決め精度、床面条件、シャーシ高さ、およびシステム全体のコストに依存します。
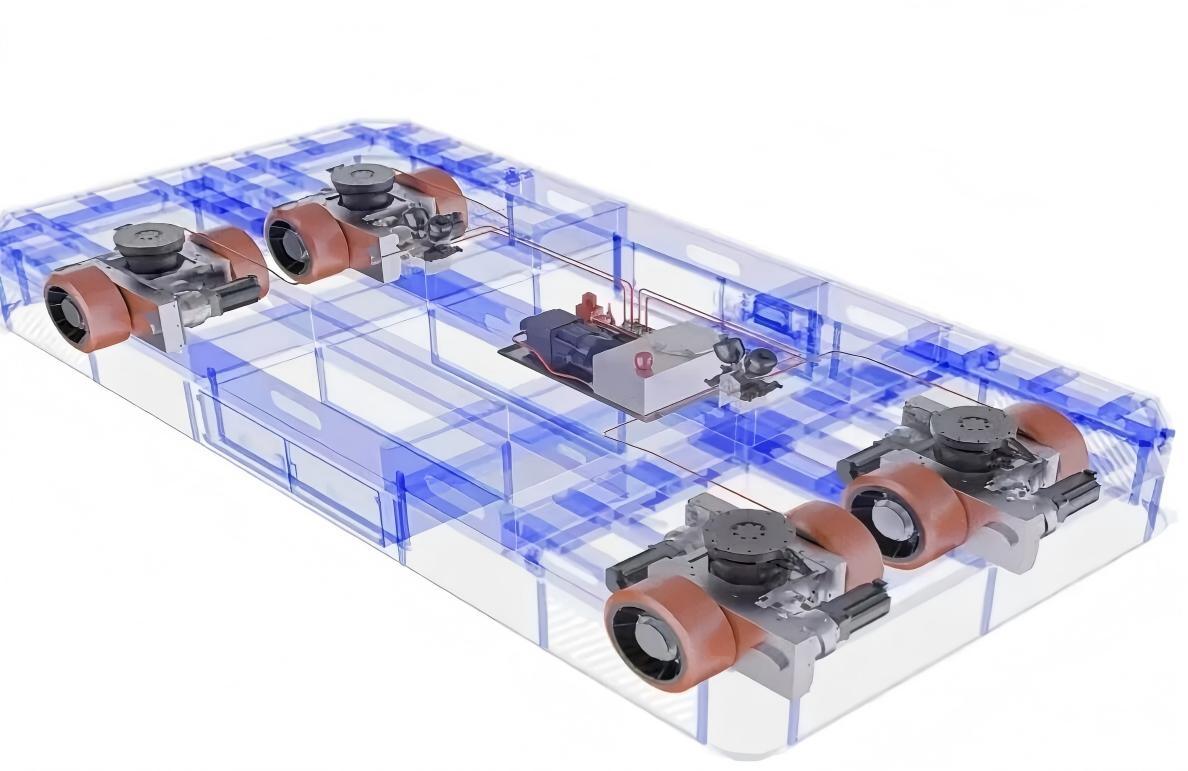
操舵駆動輪を検討する場合
複雑な経路、高精度な位置決め、狭い通路、および柔軟な車両移動が求められる用途では、操舵駆動輪により操舵角と駆動速度を直接制御できます。このタイプの構成は、高負荷AGV、自動フォークリフト、大型搬送車両、自動車製造物流、風力発電設備の輸送、および航空宇宙製造物流に検討できます。
差動駆動輪を検討する場合
差動駆動システムは左右の駆動輪間の速度差によって車両方向を制御し、比較的直接的な機械アーキテクチャを実現できます。比較的単純な走行経路、シャーシ高さの要求が低いAGV、または独立した操舵機構が不要な用途に適しています。
ただし、非常に重いAGVに差動駆動システムを使用する場合、エンジニアは旋回時のタイヤと路面間の横方向摩擦に加え、異なる駆動輪グループ間の荷重分配および速度同期にも特に注意する必要があります。
したがって、操舵駆動輪と差動駆動輪の選択を、重いAGVには必ず操舵輪を使用すべきだという単純な前提に還元すべきではありません。判断は、車両の実際の運動要件およびシャーシアーキテクチャに基づいて行う必要があります。
超高負荷AGVにおいて差動操舵がより困難なのはなぜか?
超高負荷AGVにおいて、差動操舵に関する重要な問題は、単に車両が旋回できるかどうかではありません。より重要なのは、極めて高い垂直荷重下で、車輪グループが安定し、同期し、かつ制御可能な動作を維持できるかどうかです。
4車輪グループまたは複数車輪グループの差動駆動レイアウトでは、左右の速度差を利用して車両方向を制御でき、各車輪グループに独立した操舵機構を必要としません。これは機械アーキテクチャの一部を簡素化できますが、荷重バランス、駆動同期、タイヤと路面の摩擦、横剛性、および運動制御精度に対してより高い要求を課します。
駆動輪荷重または車輪速度に大きな差が生じると、高荷重での旋回条件においてタイヤに追加のスリップや摩耗が発生する可能性があり、駆動システムにかかる機械荷重も増加する可能性があります。
このため、大型差動駆動AGVの設計では、モーターが十分なトルクを供給するかどうかだけに注目すべきではありません。駆動システム全体の同期性およびホイールモジュールの機械的剛性も評価する必要があります。
高負荷AGV用ホイールモーターで垂直調整を考慮すべき理由
AGVが数十トン、さらには120トンに達すると、床面の不陸、積載物重心の変化、および不均一な車輪荷重は、ますます重要な工学的課題となります。
例えば、全負荷時と無負荷時の間、または特定の車両高さを維持する必要があるドッキングステーションにAGVが入る際には、車輪荷重および車両高さの要件が大きく変化する場合があります。
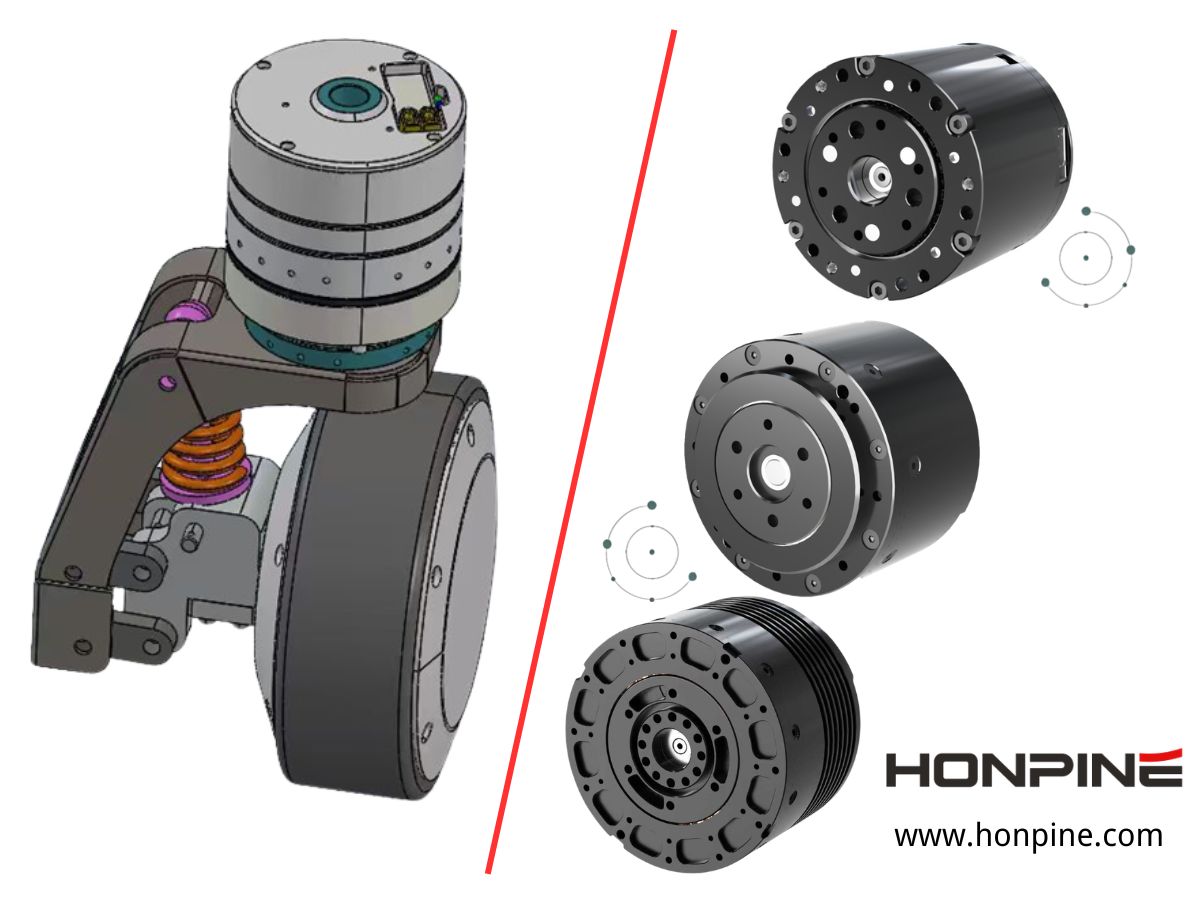
このため、一部の高負荷AGVでは、運転条件に応じて車輪位置または車両高さを調整できるよう、垂直調整機能または油圧昇降機能を駆動輪システムに組み込んでいます。
ホイールモーターにこの機能が統合されていない場合、シャーシと駆動輪の間に追加のサスペンション、フローティング機構、または油圧式高さ調整システムを設置する必要が生じる可能性があります。これにより必要な設置スペースが増加し、シャーシ高さ、機械的複雑性、およびシステム全体の統合に影響する可能性があります。
したがって、超高負荷AGVでは、ホイールモーターをモーター、ギヤボックス、および車輪の組み合わせとして単純に捉えるべきではありません。完全な高負荷駆動輪モジュールとして考えることがより適切です。
なぜ長期信頼性はピークトルクだけより重要なのか?
高負荷AGVのもう一つの特徴は、ダウンタイムのコストが高いことです。一般的なAGVの駆動輪が故障した場合、ホイールモジュールの交換は比較的対応しやすい保守作業かもしれません。しかし、AGVが100トン以上を搬送する場合、重要な駆動ユニットの故障は材料輸送を停止させ、上流および下流の生産工程に影響を及ぼす可能性があります。大型ホイールモジュールは、専用の保守設備を必要とし、交換に大幅に長い時間を要する場合もあります。
したがって、高負荷AGV用ホイールモーターの信頼性は、単一のピークトルク試験だけで評価することはできません。長期信頼性は、ギヤボックス、軸受、車輪、ハウジング、エンコーダ、ブレーキ、シールシステム、および機械構造全体の複合的な性能に依存します。
ホイールモーターの信頼性に影響する主要部品
ギヤボックスは、ギヤ材料、歯面強度、減速比、潤滑、およびシールの観点から評価する必要があります。軸受システムは、必要な耐用年数を実現しながら、ラジアル荷重、アキシャル荷重、および衝撃荷重に耐えなければなりません。車輪自体は、車輪径、材料、トレッド構造、硬度、および耐摩耗性に応じて選定する必要があります。ハウジングには十分な剛性と耐衝撃性が求められ、エンコーダは長期運転中に安定した速度および位置フィードバックを維持する必要があります。制動および保持が必要な場合、ブレーキシステムについても、全負荷停止、勾配上での駐車、および電源喪失条件下で評価する必要があります。
言い換えれば、高負荷AGV用駆動輪の信頼性は、その機械構造、駆動システム、および制御システムの複合的な性能によって決まります。
高負荷AGV用ホイールモーターはどのように選定すべきか?
実際のAGVプロジェクトでは、選定プロセスはAGV自重および最大積載量を含む車両総質量から始める必要があります。次のステップは、平均車輪荷重だけに依存するのではなく、最大動的車輪荷重を決定することです。計算では、積載物の重心、サスペンションシステム、加速、制動、および想定される衝撃条件を考慮する必要があります。
次に、転がり抵抗、勾配、加速度、路面摩擦、および運転速度に応じて必要な牽引力を決定できます。必要な牽引力および車輪径に基づいて必要なホイールエンドトルクを計算し、その後、車輪速度およびトルク要件に応じてモーター、ギヤボックス、および減速比を選定できます。
続いて、車輪荷重、ギヤボックストルク、軸受荷重、車軸強度、車輪強度、およびハウジング剛性を含む、ホイールモーターシステムの機械荷重検証を行う必要があります。最後に、車両の走行経路、操縦性、シャーシ構造、および位置決め要件に従って適切な操舵アーキテクチャを選定する必要があります。
実際の運転条件下でホイールモーターを検証する
最終検証は、通常の直線走行だけに限定すべきではありません。高負荷AGV用ホイールモーターは、全負荷始動、緊急制動、最大勾配、低牽引力路面、旋回、不整な床面、および長時間連続運転の条件下でも評価し、動的条件下で駆動輪システムが安定性および制御性を維持できることを確認する必要があります。
「モーター」から「駆動輪モジュール」へ:高負荷AGV設計に対する異なる考え方
一般的なAGVでは、エンジニアはモーター出力、減速比、および車輪径から検討を始めることがあります。高負荷AGVでは、より完全な設計アプローチとして、車両重量、動的車輪荷重、牽引力、ホイールエンドトルク、ギヤボックス、モーター、操舵、サスペンション、および制御から検討を始めます。
これが、高負荷AGV用ホイールモーターの開発において、モーター出力だけに焦点を当てることができない理由です。駆動輪が長期にわたって信頼性高く運転できるかを決定するのは、機械システムと制御システム全体の相互作用です。
AGVが50トン、80トン、100トン、さらには120トンに達すると、課題は特に重要になります。この時点で、ホイールモーターは単なる推進源ではなく、車両シャーシの重要な荷重支持部品となります。
結論:高負荷AGVの駆動輪は、まず荷重支持部品であり、次に動力部品である
高負荷AGV用ホイールモーターの選定は、本質的に機械的耐荷重、動力伝達、車両運動、および長期信頼性に関わるシステムエンジニアリングの問題です。
軽負荷AGVでは、モーター出力およびホイールエンドトルクが主要な選定パラメータとなる場合があります。AGVが高負荷および超高負荷の範囲に入ると、エンジニアは単一ユニットの耐荷重、動的車輪荷重、ピークトルク、牽引力、操舵方式、タイヤと路面間の横方向力、垂直調整、および長期信頼性を考慮する必要があります。
120トンAGVの課題は、この点を特に明確に示しています。その駆動輪システムは車両を移動させるだけでなく、巨大な垂直荷重、駆動トルク、衝撃荷重、および横方向力に継続的に耐えなければなりません。
したがって、高負荷AGV用ホイールモーターを選定する際の重要な問題は、単にモーターに十分な出力があるか、あるいはギヤボックスに十分な定格トルクがあるかではありません。より重要なのは、完全な駆動輪モジュールが、AGVの重量、運動特性、シャーシ構造、および実際の運転環境に適切に適合しているかどうかです。
これが高負荷AGV用駆動輪選定の核心です。
続きを読む
HONPINEのストーリーおよび精密駆動に関連する業界動向についてさらに詳しくご覧ください。
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 なぜ高性能ヒューマノイドロボットの価格を下げることはそれほど難しいのでしょうか?そして、なぜハーモニック関節モジュールは依然として代替不可能なのでしょうか?中核的理由は、避けることのできない1つの要件にあります:高い自由度。
高い DOF はヒューマノイドロボットに不可欠であり、これにより高調波関節モジュールがシステム総価値に占める割合が一貫して高くなります。 HONPINEハーモニックサーボアクチュエータが医療ロボティクスを変革している理由医療ロボットは、医療分野で使用される自動化ロボットシステムであり、診断、手術、リハビリテーション、患者ケア、および補助治療の実施において、医師、看護師、その他の医療機器を支援、強化、または代替するために用いられます。これらは、ロボティクス、人工知能、センシング技術、メカトロニクス、およびコンピュータ制御システムを統合し、医療の精度、効率、安全性、および患者全体の体験を向上させます。この記事では、HONPINEハーモニックサーボアクチュエータが医療ロボティクスに非常に適している理由を説明します。
 Harmonic Drive Systems VS Nabtesco VS HONPINE ハーモニックドライブモーター統合型ハーモニック関節モーターは、モーター、減速機、エンコーダ、センサー、その他の主要部品を1つのモジュール / アクチュエータに統合した、高度に集積化された高性能なロボット関節用ソリューションです。ロボットに強力な駆動能力と精密なモーションコントロールを提供します。ヒューマノイドロボットの動作の「心臓」と見なされ、各関節に搭載されてその動きを制御し、ロボット全体の性能を直接左右します。したがって、信頼性の高いハーモニック関節モーターを選定することは、ヒューマノイドロボットの開発にとって極めて重要です。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 HONPINEハーモニックドライブ減速機, RV減速機, 遊星減速機がヒューマノイドロボットの発展を支援ヒューマノイドロボットは、研究室で能力を実証する段階から、幅広い産業用途へと進化しています。軽量材料、身体性知能、自律バッテリー交換技術に牽引された生産性革命が、世界中の工場、病院、家庭で起こっています。ヒューマノイドロボットの"関節革命"が進行中です。ヒューマノイドロボットは数千の部品で構成され、その中でもアクチュエーターは最も重要な可動部品として、ロボットの"関節と筋肉"と呼ばれています。ハーモニックドライブ減速機は、その高精度とコンパクトなサイズにより、回転関節に広く使用されています。
 なぜハーモニックドライブモーターは外骨格ロボットに最適な選択なのでしょうか?外骨格は通常、ハーモニックドライブモーター、センサー、およびセンシング、制御、情報処理、データフュージョン、モバイルコンピューティング技術を統合するその他のコンポーネントを組み込んでいます。これらのシステムは、人間の感覚機能および運動機能をロボットのトルク伝達および制御システムと同期させ、身体能力を強化したり、医療リハビリテーションを提供したりする役割を果たします。最先端の破壊的技術として、外骨格は軍事用途と医療用途の両方において重要な戦略的意義を持っています。ハーモニックドライブ減速機が提供する高トルク密度と高精度制御により、外骨格ロボットにとって最適なソリューションとなっています。
 川崎重工、CORLEOロボットホースを発表:ハーモニックドライブ減速機が重要な役割を果たす川崎重工は、水上走行、跳躍、走行、そしてダイナミックなポーズを取ることができる高い機動性を備えたロボットホース「CORLEO」を発表しました。過酷な地形を攻略するために設計されたCORLEOの脚部運動システムは、各脚に独立駆動モジュール / アクチュエータを採用し、卓越した安定性と衝撃吸収性を実現しています。後脚は前脚から独立して作動するため、ライダーのバランスを保ちながら、階段や凹凸のある地面でも荒れた路面を滑らかに移動できます。
 小型ハーモニックアクチュエータの選び方HONPINEシリーズ11の小型ハーモニックアクチュエータは、精密自動化用途向けのコンパクトで高性能な回転運動ソリューションを提供します。中空軸または中実軸、48Vまたは220Vの仕様、オプションのブレーキ、アブソリュートエンコーダ、異なる減速比をご用意しています。シリーズ11は、コンパクトな寸法、制御されたトルク、正確な位置決めが求められる用途向けに設計されています。
 高荷重AGV用ホイールモーターの選定方法:動的荷重から120トン級AGV駆動輪システムまでの主要課題高荷重AGV用ホイールモーターの選定は、モーター出力や定格トルクを車両の積載量に合わせるだけでは不十分です。AGVが従来のマテリアルハンドリングから数トン級、さらには120トン級の用途へと拡大するにつれ、駆動輪システムには動的荷重、加速、制動、旋回力、牽引力、および長期的な機械的応力への対応が求められます。実際の課題は、実際の運転条件下でホイールの耐荷重、ホイール端トルク、ギアボックス性能、操舵アーキテクチャ、サスペンション、およびシャーシ設計を適切に組み合わせることにあります。本記事では、高荷重AGV用ホイールモーターの選定における主要課題を検討し、さまざまな高荷重AGV用途に応じて操舵駆動輪と差動駆動輪を評価する方法を説明します。


ダブルクリック
当社は harmonic drive reducer,planetary reducer,robot joint motor,robot rotary actuators,RV gear reducer,robot end effector,dexterous robot hand を提供しています
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 小型ハーモニックアクチュエータの選び方HONPINEシリーズ11の小型ハーモニックアクチュエータは、精密自動化用途向けのコンパクトで高性能な回転運動ソリューションを提供します。中空軸または中実軸、48Vまたは220Vの仕様、オプションのブレーキ、アブソリュートエンコーダ、異なる減速比をご用意しています。シリーズ11は、コンパクトな寸法、制御されたトルク、正確な位置決めが求められる用途向けに設計されています。
 高荷重AGV用ホイールモーターの選定方法:動的荷重から120トン級AGV駆動輪システムまでの主要課題高荷重AGV用ホイールモーターの選定は、モーター出力や定格トルクを車両の積載量に合わせるだけでは不十分です。AGVが従来のマテリアルハンドリングから数トン級、さらには120トン級の用途へと拡大するにつれ、駆動輪システムには動的荷重、加速、制動、旋回力、牽引力、および長期的な機械的応力への対応が求められます。実際の課題は、実際の運転条件下でホイールの耐荷重、ホイール端トルク、ギアボックス性能、操舵アーキテクチャ、サスペンション、およびシャーシ設計を適切に組み合わせることにあります。本記事では、高荷重AGV用ホイールモーターの選定における主要課題を検討し、さまざまな高荷重AGV用途に応じて操舵駆動輪と差動駆動輪を評価する方法を説明します。
 DDモーターサーボシステム:機械共振を理解し、機械振動を解決する方法本記事では、ダイレクトドライブモーションシステムにおけるDDモーターのサーボ調整、機械共振、およびサーボ帯域幅の関係について解説します。サーボパラメータを繰り返し調整しても振動や不安定性が発生する理由を検討し、機械剛性、可動質量、ベアリングの状態、荷重分布、構造形状が共振周波数にどのように影響するかを説明します。また、高周波・低周波共振への対応方法を比較し、デジタルノッチフィルタが有効となる条件を解説するとともに、DDモーター、ダイレクトドライブトルクモーター、リニアモーターを扱うエンジニア向けに実践的な調整戦略を提供します。
 ロボット肘部向け高精度ハーモニックドライブ式ロボット関節アクチュエータソリューションロボットの肘関節は、アームの屈曲、姿勢調整、およびエンドエフェクタの位置決めにおいて重要な役割を果たします。人型ロボット、協働ロボット、ロボットアームの性能が向上するにつれ、肘用アクチュエータには、ますます限られた設置スペース内で高トルクと精密な動作を実現することが求められています。高精度ハーモニックドライブ式ロボット関節アクチュエータは、ハーモニック減速機、モーター、エンコーダ、ブレーキ、および駆動システムをコンパクトなユニットに統合し、低バックラッシ、高剛性、高トルク密度、正確なモーション制御を提供します。本記事では、HONPINEがロボット肘部用途に適した3つの関節アクチュエータシリーズを紹介し、サイズ、トルク、速度、精度、統合性に関するさまざまな要件をカバーします。
 化学検査用四足歩行ロボット向け防爆ロボット関節ソリューション:最大500 N·mのピークトルクを実現する遊星関節アクチュエータ石油化学、鉱業、電力などの危険環境において、検査ロボットは単純な監視から、工具の操作、設備点検、緊急対応といった実用的な作業へと進化しています。この変化により、ロボット関節アクチュエータには、特に防爆性能、トルク出力、熱管理、耐環境性、可動性において、より高い要求が課されています。HONPINEの防爆ロボット関節アクチュエータは、四足歩行検査ロボットやその他の危険環境向けロボットプラットフォームのために設計されており、高負荷遊星伝動機構、防爆設計、信頼性の高い動作性能を統合しています。関節あたり最大500 N·mのピークトルク、オプションのIP67保護、およびEx db IIB T4 Gb認証を備えた本ソリューションは、高リスクの産業環境における要求の厳しいロボット用途をサポートするよう設計されています。
 AGVホイールハブモーター向け遊星減速アクチュエータ:トルク、旋回半径、駆動統合の課題を解決皆様、こんにちは。HONPINEのテクニカルディレクター、Theodore Liです。本日は、遊星減速アクチュエータがAGVホイールハブモーターシステムにおける実用上の課題をどのように解決できるかについてご説明します。AGVおよびAMRでは、重量物の発進、加速、登坂、頻繁な後進に対応するために十分な車輪トルクが必要である一方、駆動システムは限られたシャーシスペースに収まるようコンパクトでなければなりません。遊星減速アクチュエータは、モーターと遊星減速機構を組み合わせ、高速のモーター出力を、車輪に必要な低速・高トルクの動作へ変換します。本記事では、トルク、減速比、車輪径、登坂能力、旋回半径、ダイレクトドライブシステム、ハーモニックドライブアクチュエータを含め、遊星減速アクチュエータとAGVホイールハブモーターの関係について考察します。
 ヒューマノイドロボット向けの信頼できるロボット関節モーターメーカーの選び方ヒューマノイドロボットやその他の先進的なロボットシステムを開発する際、信頼できるロボット関節モーターメーカーを選定することは重要なステップです。ロボット関節は、コンパクトな構造の中で、トルク、速度、精度、トルク密度、熱性能、フィードバック、機械的剛性、長期的な信頼性のバランスを取る必要があります。そのため、B2Bロボティクス企業にとって、サプライヤー評価は製品データシートだけにとどまらず、エンジニアリング能力、製造能力、関節統合、試験、生産の拡張性も考慮すべきです。本記事では、HONPINEの創業者であるアレン・リーが、ロボット関節モーターメーカーを選定する際に考慮すべき主要な要素と、統合型ハーモニックロボット関節技術がヒューマノイドロボットの開発をどのように支援できるかを解説します。
 軽量ヒューマノイドロボットは精密伝達から始まるヒューマノイドロボットが実験的なプロトタイプから実用化へと移行する中、軽量設計、エネルギー効率、運動性能、長期的な信頼性の重要性がますます高まっています。これらの課題の中心にあるのが、精密伝達です。ハーモニック減速機や軽量ロボット関節から統合開発キットに至るまで、各コアコンポーネントの設計はヒューマノイドロボットの総合性能に直接影響を与えます。本記事では、HONPINEの創業者であるAllen Liが、精密伝達技術が軽量ヒューマノイドロボットの開発をどのように支援できるか、またHONPINEがハーモニック減速機から軽量ロボット関節および統合ロボティクスソリューションへと専門性をどのように拡張しているかについて、その見解を共有します。