化学検査用四足歩行ロボット向け防爆ロボット関節ソリューション:最大500 N·mのピークトルクを実現する遊星関節アクチュエータ
石油化学プラント、鉱山現場、電力設備などの高リスク環境では、点検をはじめとする危険作業において、人に代わってロボットが活用されるケースが増えています。これらのロボットに対する期待は、単に「点検できる」ことから「実用的な作業を実行できる」ことへと進化しており、中核となる駆動部品、特にロボット関節アクチュエータには、より高い要求が求められています。
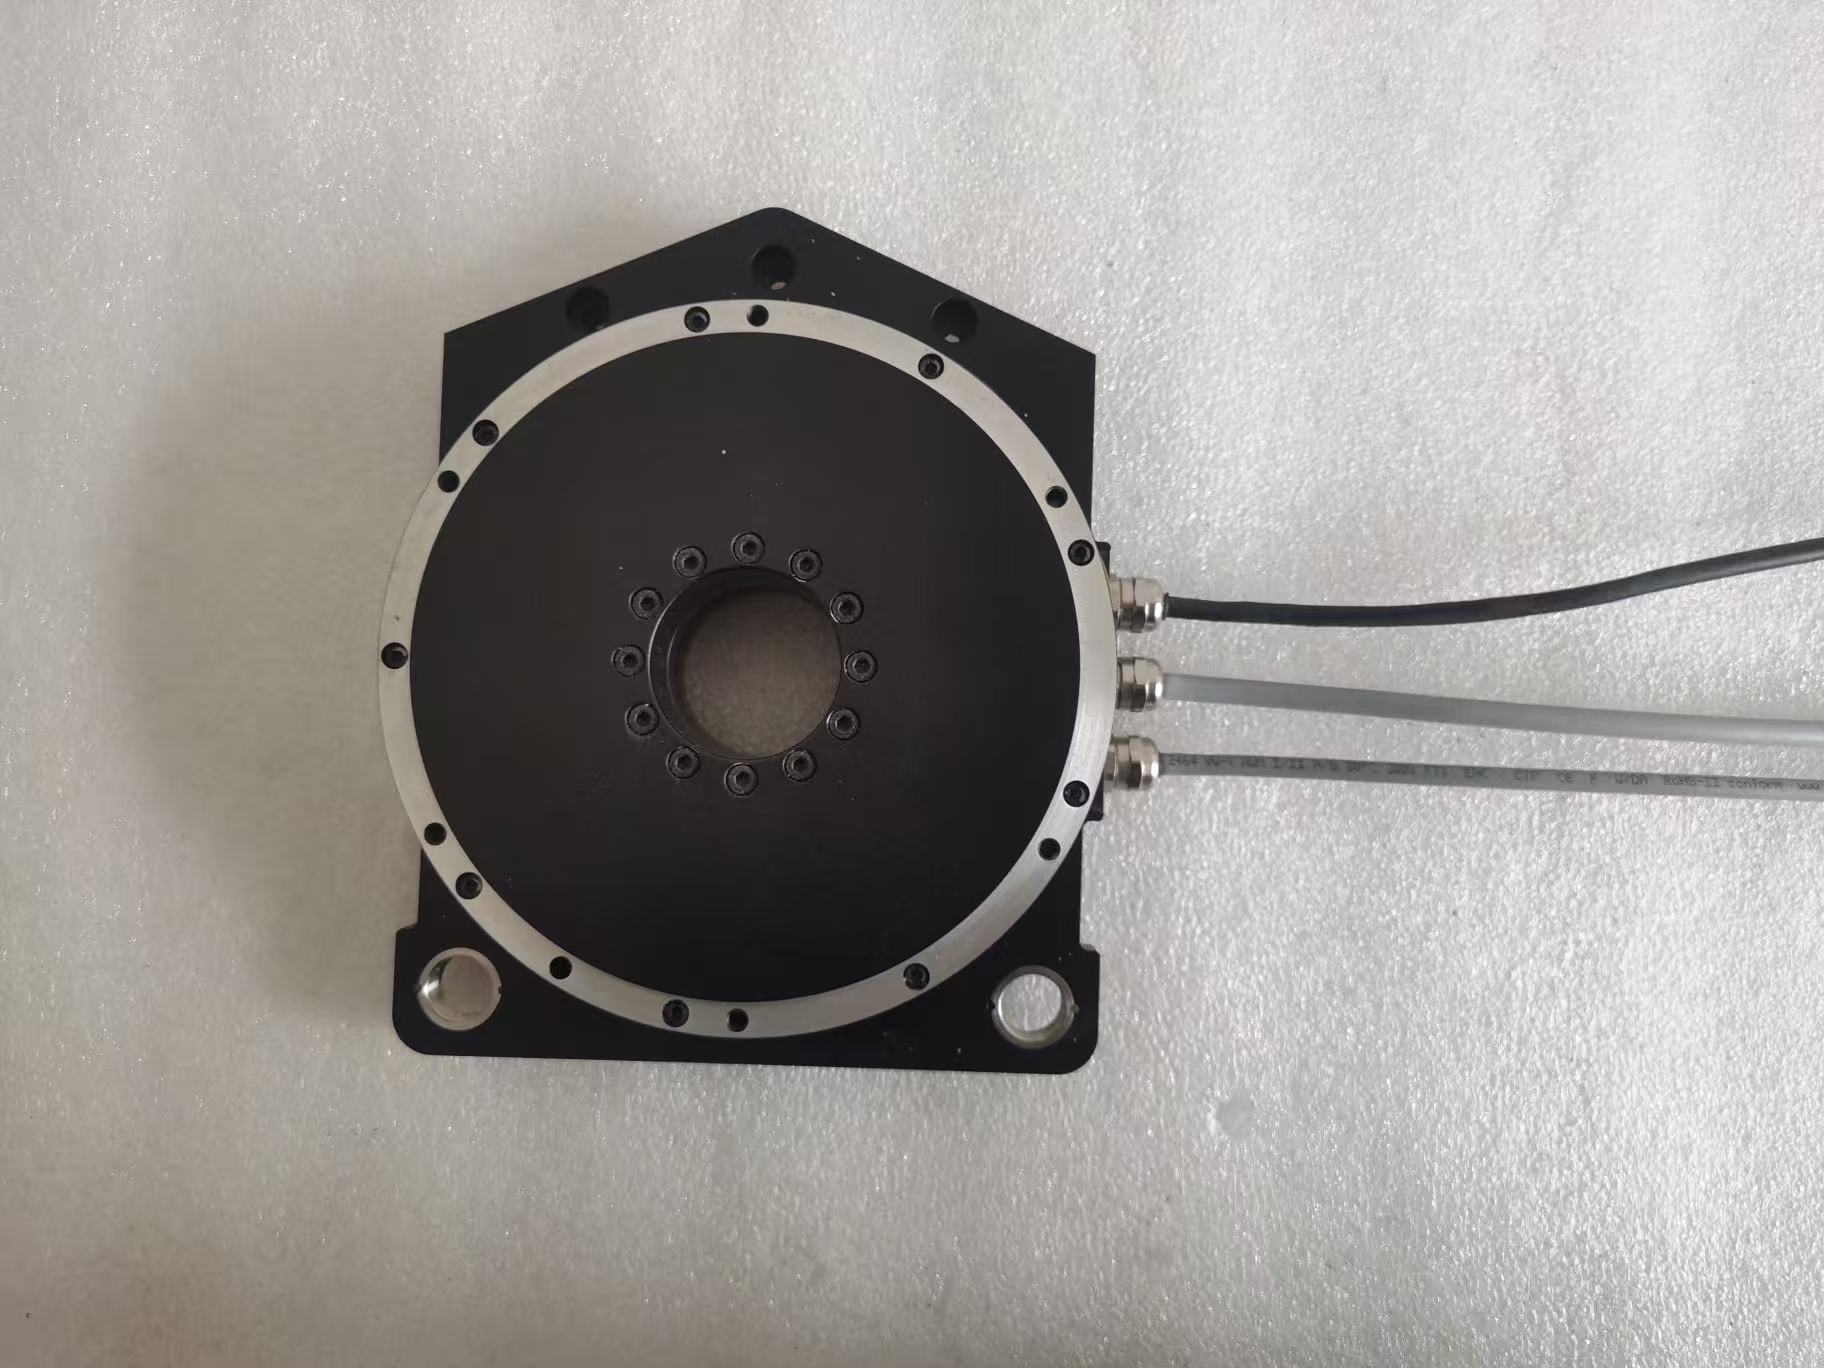
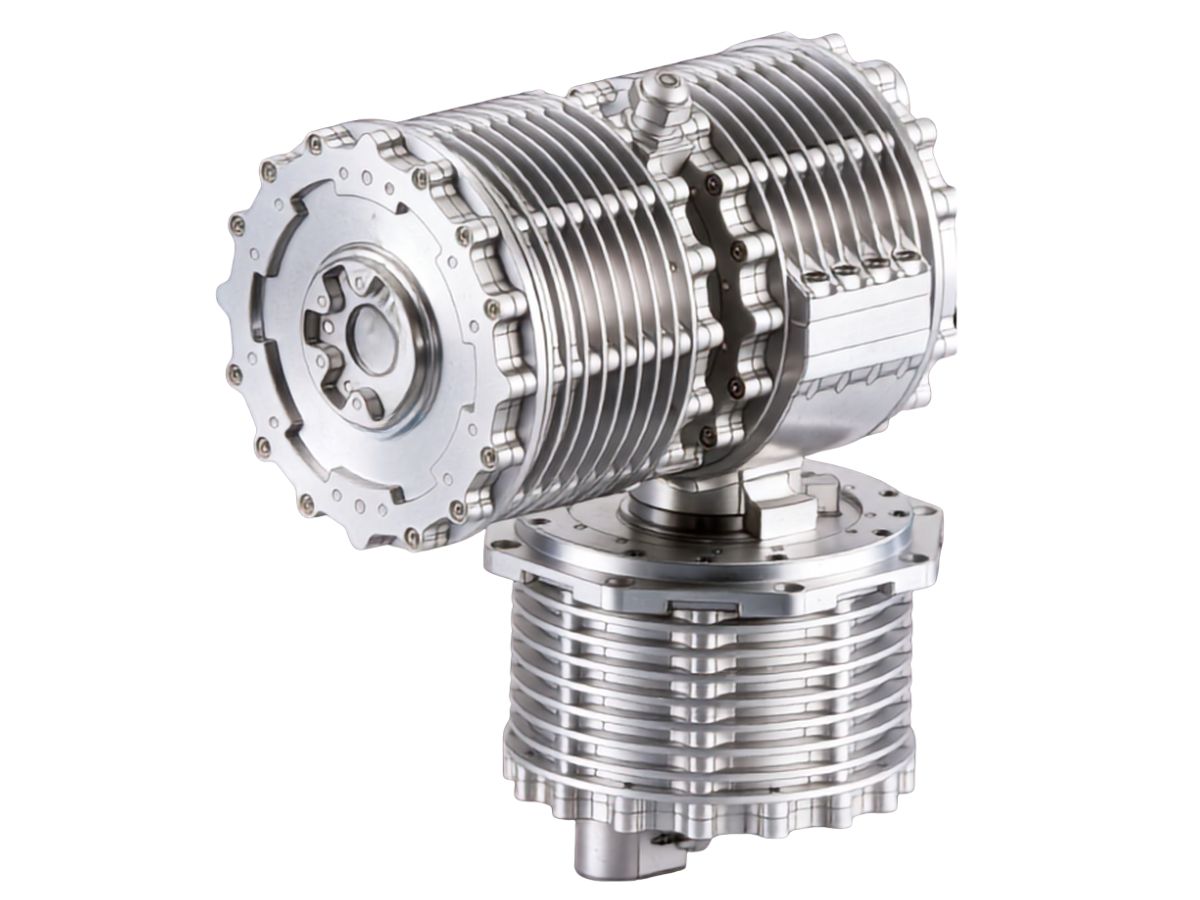
ロボット用中核駆動部品の専門サプライヤーとして、HONPINEはJRM-E292247-35EN-CG-ACF-S20-Exを含む一連の防爆3関節モジュールを開発・製造し、ロボットメーカーに高信頼性かつ量産対応の一体型防爆ロボット関節ソリューションを提供しています。
高リスクの稼働条件下では、ロボットの駆動部品は、防爆安全性、トルク性能、温度制御、複雑な地形における走破性という4つの大きな課題に直面します。同時に、長期間にわたって信頼性の高い動作を維持しなければなりません。HONPINEの防爆関節モジュールシリーズは、こうした用途要件に基づいて設計されており、危険環境におけるロボット運用上の課題に対応します。
1. 本質安全を考慮した防爆設計
現在、防爆ロボット用関節の設計には主に2つのアプローチがあります。
1つは、標準的な関節モジュールに防爆筐体を組み合わせる方法です。この方法では開発コストの削減と開発期間の短縮が可能ですが、防爆構造、電気システム、シーリング、熱管理の長期的な性能については、依然として体系的な検証が必要です。
もう1つは、関節モジュールのレベルから開発する一体型防爆設計であり、機械構造、電気システム、シーリング、材料、熱管理を最初から総合的に考慮します。
石油化学および鉱山環境では、可燃性ガス、粉じん、複雑な稼働条件により、防爆ロボットの設計にはさらなる課題が生じます。関節内部のモーターや電気部品は潜在的な着火源となる可能性があり、連続運転は部品温度の上昇にもつながります。そのため、ロボット関節を防爆用途に適応させることは、単に外部筐体を追加するだけではありません。耐圧防爆構造、電気構成、シーリング、温度制御を一体的なシステムとして設計する必要があります。
HONPINEの防爆3関節モジュールシリーズは、本質安全を考慮したシステムを開発するロボットメーカーの要件を満たすよう設計されています。機械構造、電気システム、シーリング、材料選定の各段階で防爆を考慮して設計・製造されています。製品はEx db IIB T4 Gb防爆認証を取得しており、該当する危険区域での適合使用をサポートします。
2. 点検にとどまらない高トルク出力
防爆ロボットに対する期待は、危険区域に進入して点検、撮影、データ収集を行うことだけにとどまりません。近年では、工具操作、設備の取り扱い、緊急対応など、より要求の厳しい作業を実行することが期待されています。
これらの作業中、ロボット関節は、工具やペイロードによって生じる継続的な静荷重だけでなく、衝突、こじり動作、姿勢調整によって発生する瞬間的な衝撃荷重にも耐える必要があります。
関節のピークトルク能力が不足している場合、瞬間荷重によってトルク飽和や動作不良が発生する可能性があります。関節が静荷重を支えられても、急激な荷重が発生した際には実際の操作作業を完了できない場合があります。そのため、安定かつ信頼性の高い動作を維持しながら、継続荷重と過渡的な衝撃の両方に対応するには、十分なトルク余裕が重要です。
HONPINEの防爆3関節モジュールシリーズは、関節あたり最大500 N·mのピークトルクを提供します。この高いトルク能力により、ロボットシステムに追加のトルク余裕をもたらし、関節は重量のある点検・作業機器による継続荷重を支えると同時に、実作業中の過渡的な荷重にも対応できます。
これにより、防爆四足歩行ロボットは従来の「点検のみ」という役割を超え、より要求の厳しい現場作業へと対応範囲を広げることができます。
3. 過酷な条件下で信頼性の高い動作を実現する優れた環境耐性
粉じん、湿気、急激な温度変化は、産業および鉱山環境で一般的に見られます。HONPINEは自動車グレードの設計・製造アプローチを採用しており、オプションとしてIP67保護に対応することで、関節モジュールが大雨、煙、高粉じん環境などの条件に耐えられるようにしています。
危険環境で稼働する防爆四足歩行ロボットにとって、熱管理も重要です。HONPINEは、高負荷防爆四足歩行ロボット用途に関するGB 3836の関連防爆要件に従っています。露出表面の最高温度は≤135°Cに制御され、周囲温度40°Cにおける最大許容温度上昇は95 Kです。
温度警告および停止保護機構を組み込むこともでき、高リスク環境における安全かつ信頼性の高い動作の維持に役立ちます。
4. 複雑な地形での走破性を実現する高剛性
瓦礫、急斜面、不整地は、危険な産業環境で一般的に遭遇する条件です。ロボット関節の剛性とモーション制御特性は、こうした条件へのロボットの適応能力に直接影響します。
HONPINEの防爆関節モジュールは高剛性構造設計を採用しており、複雑な地形に最適化されたモーション制御アルゴリズムと組み合わせることができます。これによりロボットに信頼性の高い機械的基盤を提供し、四足歩行プラットフォームが不整かつ変化する地面条件において安定した移動を維持できるよう支援します。
危険環境向けロボットの堅牢な中核部品
危険環境向けロボットの開発は、高度な歩容の実演から、実際の産業条件下での信頼性の高い稼働へと徐々に移行しています。中核部品が実際の稼働環境に耐えられるかどうかは、ロボット全体の性能における重要な要素となっています。
防爆性能、高いトルク余裕、環境耐性、複雑な稼働条件への運動適応性をHONPINEの防爆3関節モジュールシリーズに集約し、高リスクのロボット用途向けに一体型ソリューションを提供しています。
HONPINEは特殊ロボット用の中核部品に注力し、システムインテグレーターおよびロボットメーカー向けに高負荷防爆ロボット関節を開発しています。危険環境向けの信頼性の高い関節アクチュエータを提供することで、HONPINEは高リスク作業で人に代わって稼働し、より安全な産業生産に貢献できるロボットの開発を支援します。
続きを読む
HONPINEのストーリーおよび精密駆動に関連する業界動向についてさらに詳しくご覧ください。
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 なぜ高性能ヒューマノイドロボットの価格を下げることはそれほど難しいのでしょうか?そして、なぜハーモニック関節モジュールは依然として代替不可能なのでしょうか?中核的理由は、避けることのできない1つの要件にあります:高い自由度。
高い DOF はヒューマノイドロボットに不可欠であり、これにより高調波関節モジュールがシステム総価値に占める割合が一貫して高くなります。 HONPINEハーモニックサーボアクチュエータが医療ロボティクスを変革している理由医療ロボットは、医療分野で使用される自動化ロボットシステムであり、診断、手術、リハビリテーション、患者ケア、および補助治療の実施において、医師、看護師、その他の医療機器を支援、強化、または代替するために用いられます。これらは、ロボティクス、人工知能、センシング技術、メカトロニクス、およびコンピュータ制御システムを統合し、医療の精度、効率、安全性、および患者全体の体験を向上させます。この記事では、HONPINEハーモニックサーボアクチュエータが医療ロボティクスに非常に適している理由を説明します。
 Harmonic Drive Systems VS Nabtesco VS HONPINE ハーモニックドライブモーター統合型ハーモニック関節モーターは、モーター、減速機、エンコーダ、センサー、その他の主要部品を1つのモジュール / アクチュエータに統合した、高度に集積化された高性能なロボット関節用ソリューションです。ロボットに強力な駆動能力と精密なモーションコントロールを提供します。ヒューマノイドロボットの動作の「心臓」と見なされ、各関節に搭載されてその動きを制御し、ロボット全体の性能を直接左右します。したがって、信頼性の高いハーモニック関節モーターを選定することは、ヒューマノイドロボットの開発にとって極めて重要です。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 HONPINEハーモニックドライブ減速機, RV減速機, 遊星減速機がヒューマノイドロボットの発展を支援ヒューマノイドロボットは、研究室で能力を実証する段階から、幅広い産業用途へと進化しています。軽量材料、身体性知能、自律バッテリー交換技術に牽引された生産性革命が、世界中の工場、病院、家庭で起こっています。ヒューマノイドロボットの"関節革命"が進行中です。ヒューマノイドロボットは数千の部品で構成され、その中でもアクチュエーターは最も重要な可動部品として、ロボットの"関節と筋肉"と呼ばれています。ハーモニックドライブ減速機は、その高精度とコンパクトなサイズにより、回転関節に広く使用されています。
 なぜハーモニックドライブモーターは外骨格ロボットに最適な選択なのでしょうか?外骨格は通常、ハーモニックドライブモーター、センサー、およびセンシング、制御、情報処理、データフュージョン、モバイルコンピューティング技術を統合するその他のコンポーネントを組み込んでいます。これらのシステムは、人間の感覚機能および運動機能をロボットのトルク伝達および制御システムと同期させ、身体能力を強化したり、医療リハビリテーションを提供したりする役割を果たします。最先端の破壊的技術として、外骨格は軍事用途と医療用途の両方において重要な戦略的意義を持っています。ハーモニックドライブ減速機が提供する高トルク密度と高精度制御により、外骨格ロボットにとって最適なソリューションとなっています。
 川崎重工、CORLEOロボットホースを発表:ハーモニックドライブ減速機が重要な役割を果たす川崎重工は、水上走行、跳躍、走行、そしてダイナミックなポーズを取ることができる高い機動性を備えたロボットホース「CORLEO」を発表しました。過酷な地形を攻略するために設計されたCORLEOの脚部運動システムは、各脚に独立駆動モジュール / アクチュエータを採用し、卓越した安定性と衝撃吸収性を実現しています。後脚は前脚から独立して作動するため、ライダーのバランスを保ちながら、階段や凹凸のある地面でも荒れた路面を滑らかに移動できます。
 ロボット肘部向け高精度ハーモニックドライブ式ロボット関節アクチュエータソリューションロボットの肘関節は、アームの屈曲、姿勢調整、およびエンドエフェクタの位置決めにおいて重要な役割を果たします。人型ロボット、協働ロボット、ロボットアームの性能が向上するにつれ、肘用アクチュエータには、ますます限られた設置スペース内で高トルクと精密な動作を実現することが求められています。高精度ハーモニックドライブ式ロボット関節アクチュエータは、ハーモニック減速機、モーター、エンコーダ、ブレーキ、および駆動システムをコンパクトなユニットに統合し、低バックラッシ、高剛性、高トルク密度、正確なモーション制御を提供します。本記事では、HONPINEがロボット肘部用途に適した3つの関節アクチュエータシリーズを紹介し、サイズ、トルク、速度、精度、統合性に関するさまざまな要件をカバーします。
 化学検査用四足歩行ロボット向け防爆ロボット関節ソリューション:最大500 N·mのピークトルクを実現する遊星関節アクチュエータ石油化学、鉱業、電力などの危険環境において、検査ロボットは単純な監視から、工具の操作、設備点検、緊急対応といった実用的な作業へと進化しています。この変化により、ロボット関節アクチュエータには、特に防爆性能、トルク出力、熱管理、耐環境性、可動性において、より高い要求が課されています。HONPINEの防爆ロボット関節アクチュエータは、四足歩行検査ロボットやその他の危険環境向けロボットプラットフォームのために設計されており、高負荷遊星伝動機構、防爆設計、信頼性の高い動作性能を統合しています。関節あたり最大500 N·mのピークトルク、オプションのIP67保護、およびEx db IIB T4 Gb認証を備えた本ソリューションは、高リスクの産業環境における要求の厳しいロボット用途をサポートするよう設計されています。


ダブルクリック
当社は harmonic drive reducer,planetary reducer,robot joint motor,robot rotary actuators,RV gear reducer,robot end effector,dexterous robot hand を提供しています
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 ロボット肘部向け高精度ハーモニックドライブ式ロボット関節アクチュエータソリューションロボットの肘関節は、アームの屈曲、姿勢調整、およびエンドエフェクタの位置決めにおいて重要な役割を果たします。人型ロボット、協働ロボット、ロボットアームの性能が向上するにつれ、肘用アクチュエータには、ますます限られた設置スペース内で高トルクと精密な動作を実現することが求められています。高精度ハーモニックドライブ式ロボット関節アクチュエータは、ハーモニック減速機、モーター、エンコーダ、ブレーキ、および駆動システムをコンパクトなユニットに統合し、低バックラッシ、高剛性、高トルク密度、正確なモーション制御を提供します。本記事では、HONPINEがロボット肘部用途に適した3つの関節アクチュエータシリーズを紹介し、サイズ、トルク、速度、精度、統合性に関するさまざまな要件をカバーします。
 化学検査用四足歩行ロボット向け防爆ロボット関節ソリューション:最大500 N·mのピークトルクを実現する遊星関節アクチュエータ石油化学、鉱業、電力などの危険環境において、検査ロボットは単純な監視から、工具の操作、設備点検、緊急対応といった実用的な作業へと進化しています。この変化により、ロボット関節アクチュエータには、特に防爆性能、トルク出力、熱管理、耐環境性、可動性において、より高い要求が課されています。HONPINEの防爆ロボット関節アクチュエータは、四足歩行検査ロボットやその他の危険環境向けロボットプラットフォームのために設計されており、高負荷遊星伝動機構、防爆設計、信頼性の高い動作性能を統合しています。関節あたり最大500 N·mのピークトルク、オプションのIP67保護、およびEx db IIB T4 Gb認証を備えた本ソリューションは、高リスクの産業環境における要求の厳しいロボット用途をサポートするよう設計されています。
 AGVホイールハブモーター向け遊星減速アクチュエータ:トルク、旋回半径、駆動統合の課題を解決皆様、こんにちは。HONPINEのテクニカルディレクター、Theodore Liです。本日は、遊星減速アクチュエータがAGVホイールハブモーターシステムにおける実用上の課題をどのように解決できるかについてご説明します。AGVおよびAMRでは、重量物の発進、加速、登坂、頻繁な後進に対応するために十分な車輪トルクが必要である一方、駆動システムは限られたシャーシスペースに収まるようコンパクトでなければなりません。遊星減速アクチュエータは、モーターと遊星減速機構を組み合わせ、高速のモーター出力を、車輪に必要な低速・高トルクの動作へ変換します。本記事では、トルク、減速比、車輪径、登坂能力、旋回半径、ダイレクトドライブシステム、ハーモニックドライブアクチュエータを含め、遊星減速アクチュエータとAGVホイールハブモーターの関係について考察します。
 ヒューマノイドロボット向けの信頼できるロボット関節モーターメーカーの選び方ヒューマノイドロボットやその他の先進的なロボットシステムを開発する際、信頼できるロボット関節モーターメーカーを選定することは重要なステップです。ロボット関節は、コンパクトな構造の中で、トルク、速度、精度、トルク密度、熱性能、フィードバック、機械的剛性、長期的な信頼性のバランスを取る必要があります。そのため、B2Bロボティクス企業にとって、サプライヤー評価は製品データシートだけにとどまらず、エンジニアリング能力、製造能力、関節統合、試験、生産の拡張性も考慮すべきです。本記事では、HONPINEの創業者であるアレン・リーが、ロボット関節モーターメーカーを選定する際に考慮すべき主要な要素と、統合型ハーモニックロボット関節技術がヒューマノイドロボットの開発をどのように支援できるかを解説します。
 軽量ヒューマノイドロボットは精密伝達から始まるヒューマノイドロボットが実験的なプロトタイプから実用化へと移行する中、軽量設計、エネルギー効率、運動性能、長期的な信頼性の重要性がますます高まっています。これらの課題の中心にあるのが、精密伝達です。ハーモニック減速機や軽量ロボット関節から統合開発キットに至るまで、各コアコンポーネントの設計はヒューマノイドロボットの総合性能に直接影響を与えます。本記事では、HONPINEの創業者であるAllen Liが、精密伝達技術が軽量ヒューマノイドロボットの開発をどのように支援できるか、またHONPINEがハーモニック減速機から軽量ロボット関節および統合ロボティクスソリューションへと専門性をどのように拡張しているかについて、その見解を共有します。
 高負荷・高精度位置決めおよび産業オートメーション向け中空軸ダイレクトドライブモーター高負荷オートメーションでは、高精度な位置決めはモーターだけでなく、モーターと負荷の間の機械伝達機構にも依存します。中空軸ダイレクトドライブモーターは、ケーブル、空圧配管、その他のコンポーネント用の中央貫通部を備えながら、トルクを負荷へ直接伝達します。そのため、CNC加工、太陽光発電、リチウム電池、光学検査および半導体装置向けの実用的なソリューションとなります。
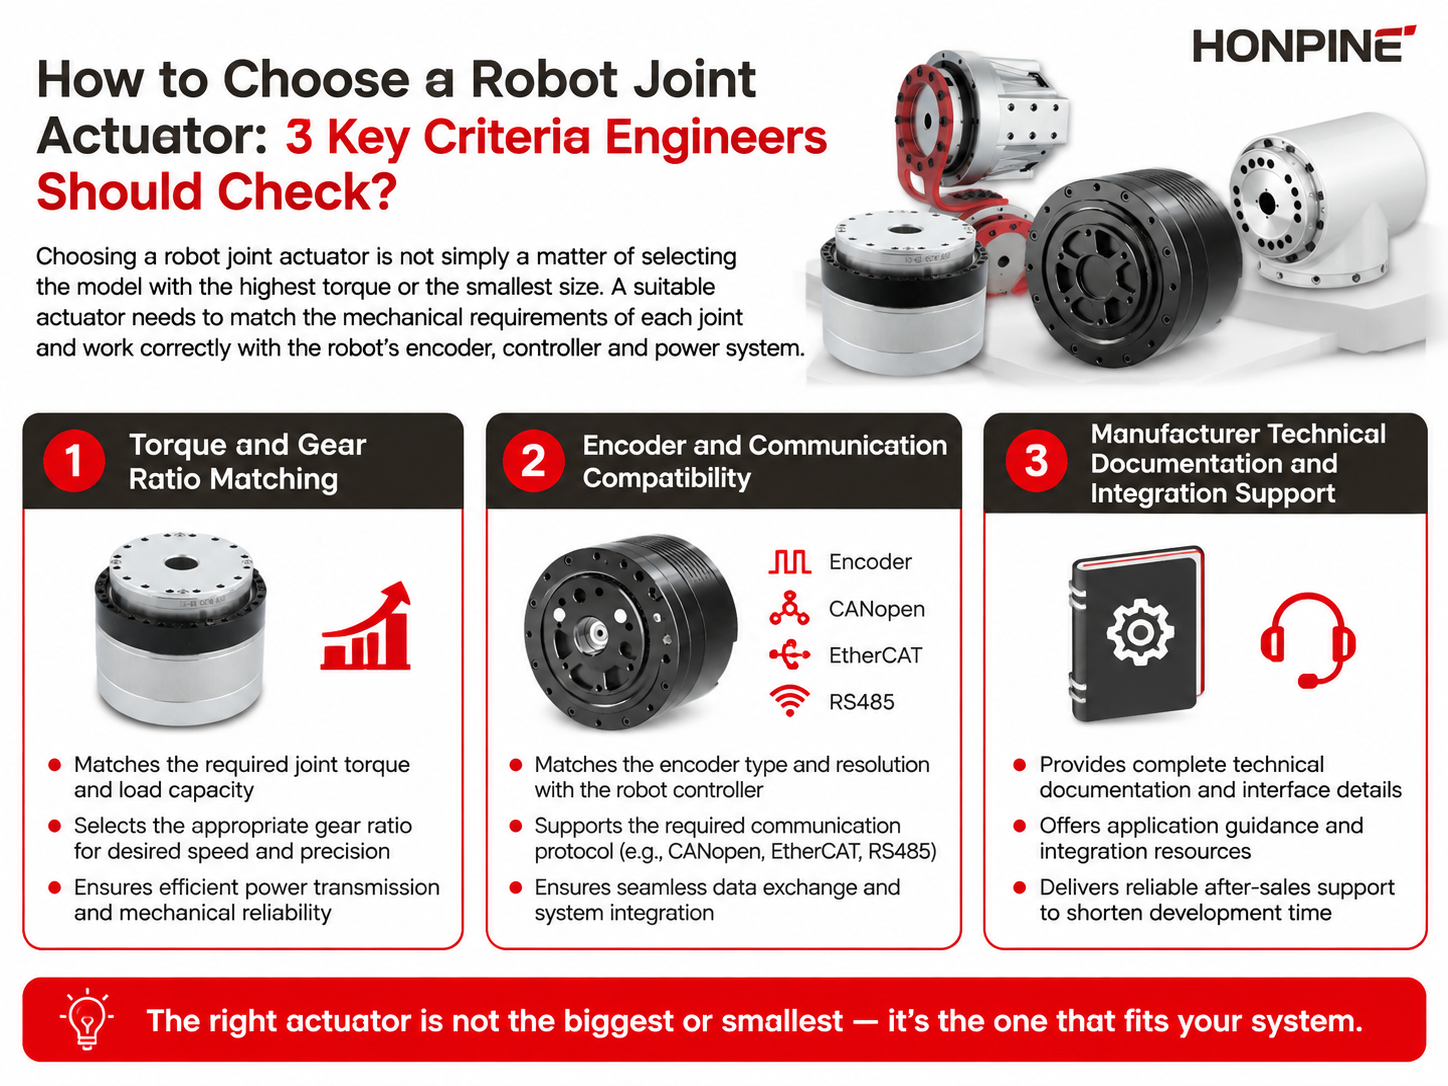
 ロボット関節アクチュエータの選び方:エンジニアが確認すべき3つの重要基準ロボット関節アクチュエータの選定は、トルクや運動性能だけでなく、制御安定性、機械的統合、開発期間にも影響を与える技術的な判断です。産業用ロボット、協働ロボット、ヒューマノイドロボット、その他のロボットシステムでは、適切なアクチュエータは、ロボットのモーター、エンコーダ、コントローラ、通信ネットワーク、電源アーキテクチャとの互換性を維持しつつ、各関節の実際の要件に適合する必要があります。この記事では、ロボット関節アクチュエータを選定する際にエンジニアが評価すべき3つの重要な基準、すなわちトルクと減速比の適合、エンコーダと通信の互換性、ならびにメーカーの技術文書とエンジニアリングサポートについて説明します。
 屋外ロボット関節ソリューション:トルクセンサー内蔵ハーモニック関節モジュール皆様、こんにちは。HONPINEのテクニカルディレクター、Theodore Liです。ロボットが管理された工場環境を超えて活用されるようになる中、屋外ロボット用途ではロボット関節の設計に新たな要件が生まれています。雨、粉塵、湿度、温度変動、低温環境、予測不能な外部荷重は、現場でのロボット関節の性能に影響を及ぼす可能性があります。こうした環境では、関節には高精度な回転機能以上の性能が求められます。信頼性の高いトルクフィードバック、適切な環境保護、温度変化下での安定動作、実用的な機械的統合も必要です。この記事では、太陽光パネル設置、建設、清掃ロボットなどの屋外ロボット用途での経験に基づき、ハーモニック関節モジュール、内蔵トルクセンサー、IP65保護、低温潤滑、ケーブル出口保護、機械的統合を含む、当社の屋外ロボット関節ソリューションにおける主要なエンジニアリング上の考慮事項について説明します。