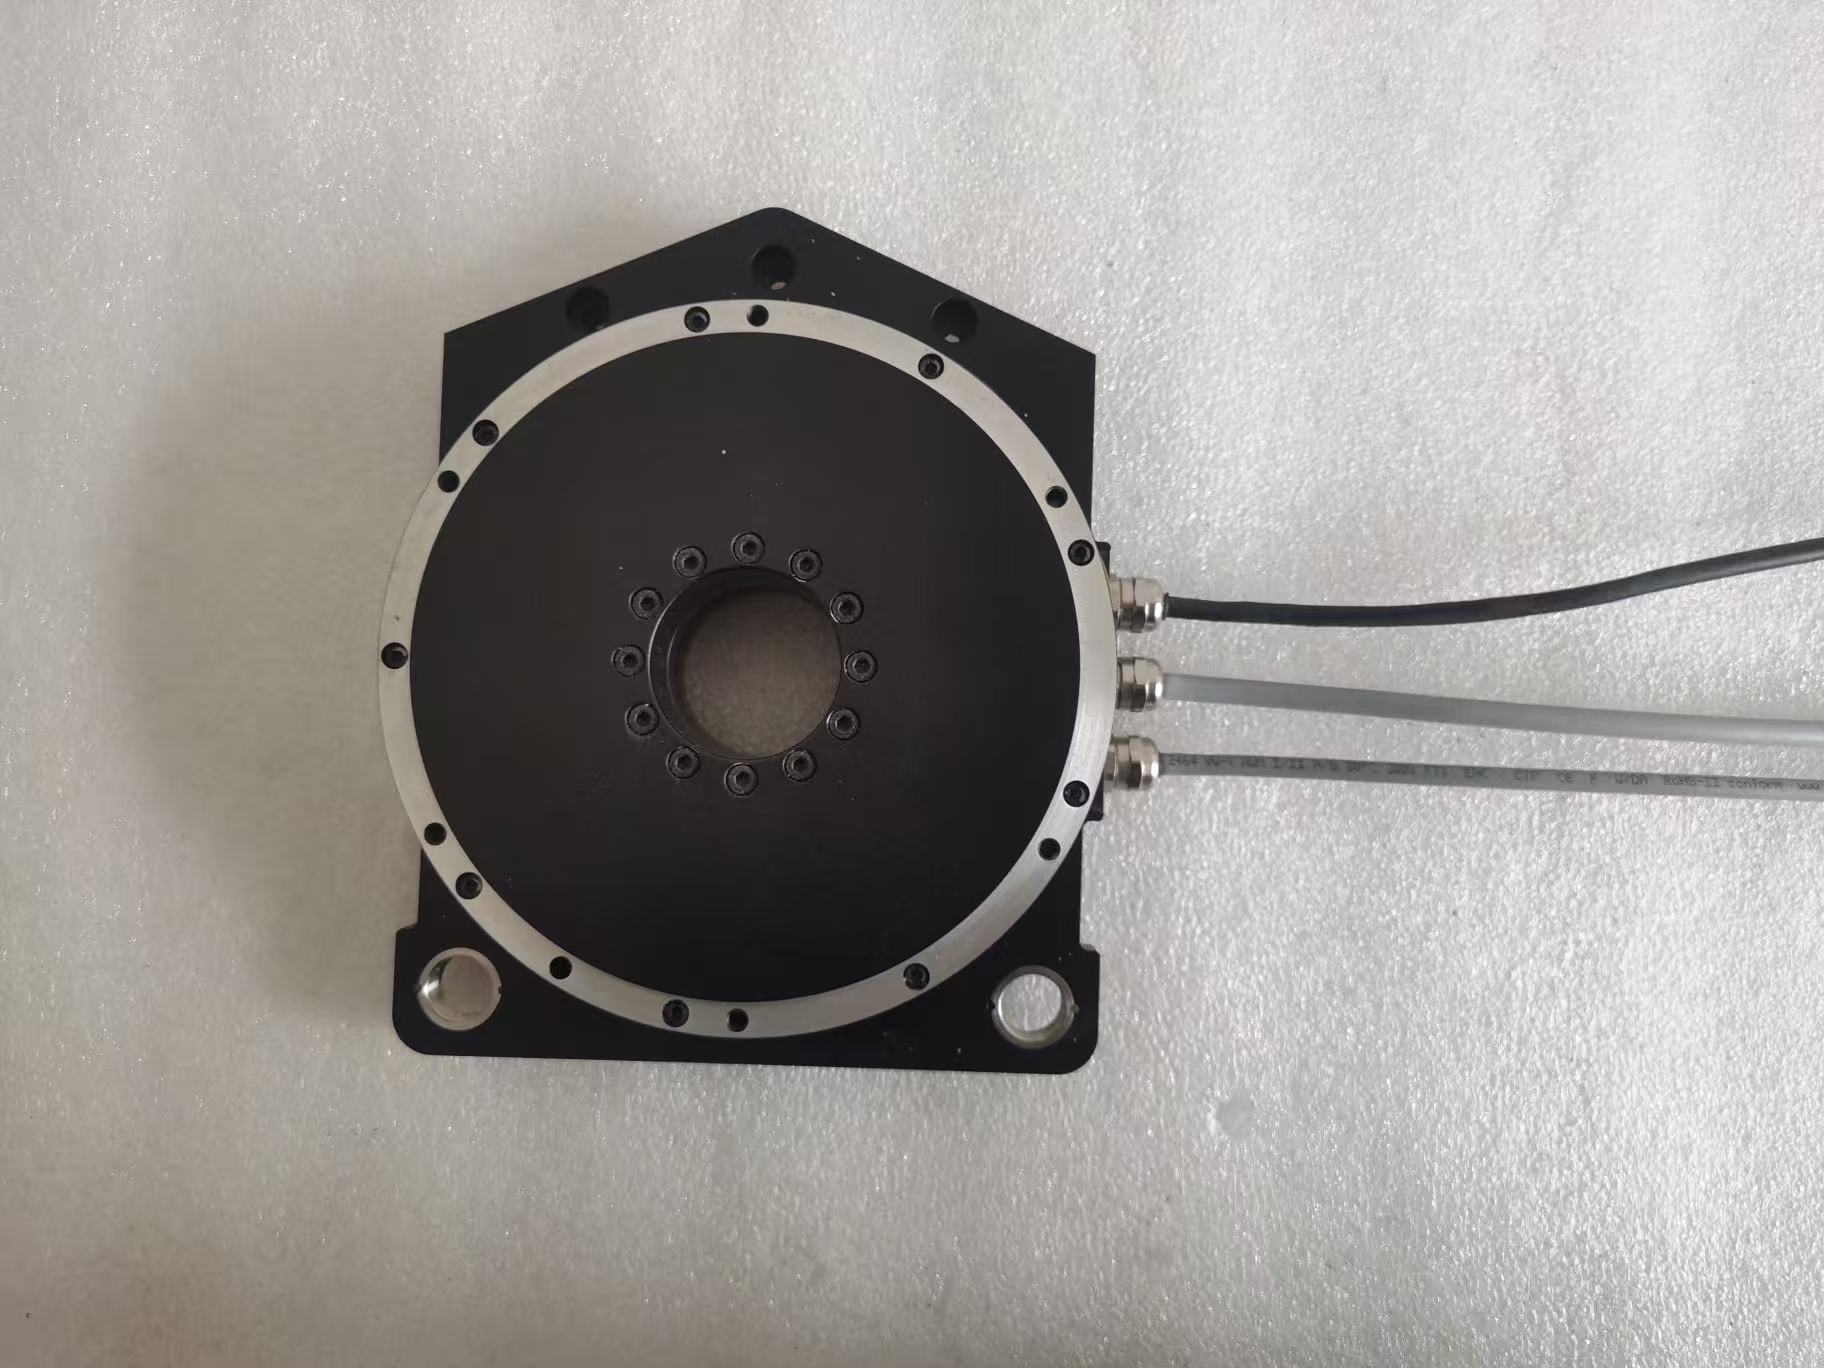
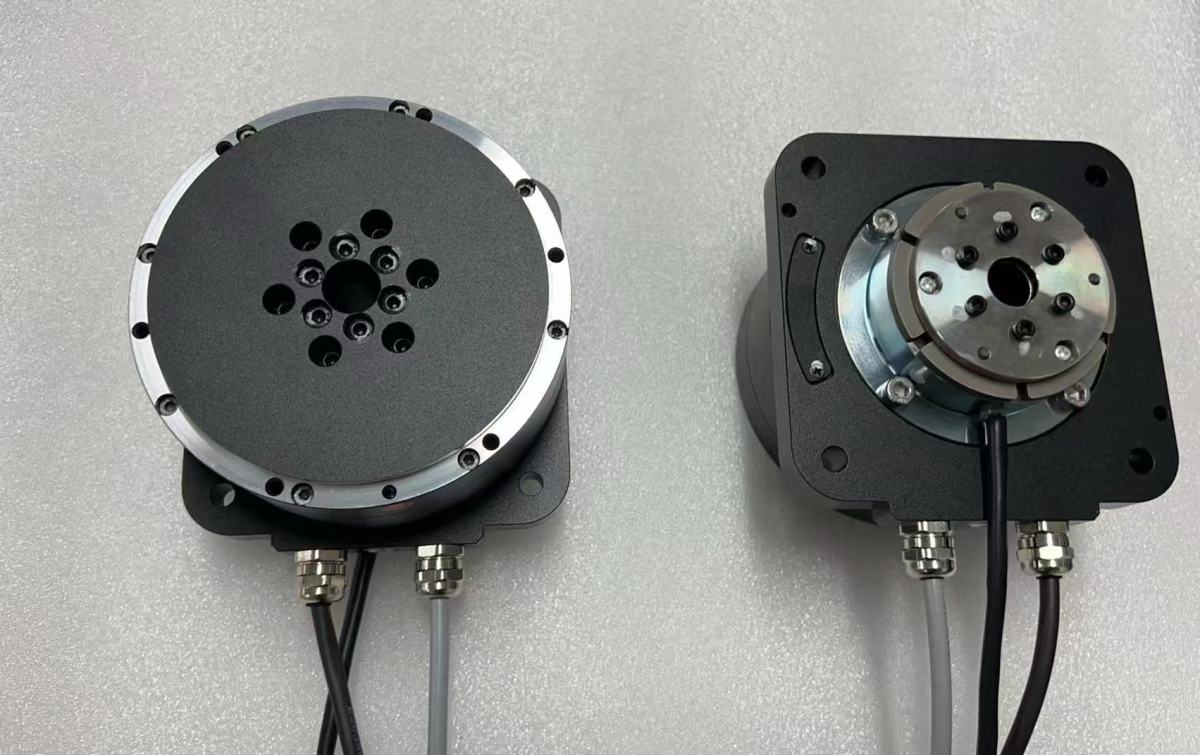
DDモーターサーボシステム:機械共振を理解し、機械振動を解決する方法
はじめに
DDモーター、ダイレクトドライブトルクモーター、またはリニアモーターで駆動される精密機器では、エンジニアはしばしば厄介な立上げ調整の問題に直面します。加速時または定速運転時に機械が振動したり、異常音が発生したり、パラメータを繰り返し調整してもサーボシステムが不安定になったりすることがあります。
多くの場合、根本原因は単にサーボゲイン設定が不適切であることではありません。
機械構造自体に、サーボ制御帯域幅と相互作用する共振周波数が存在する可能性があります。
この問題は、DDモーターがモーターと負荷の間にある従来のギアボックスや機械伝達段を排除するため、ダイレクトドライブモーションシステムにおいて特に重要となります。モーターが機械構造を直接駆動するため、サーボシステム全体の性能は、機械剛性、移動質量、構造設計、軸受、結合状態、および負荷特性に大きく依存します。
このため、DDモーターのサーボ調整を成功させるには、エンジニアはサーボコントローラーと機械システムの両方を考慮する必要があります。
サーボシステムは、機械的に弱い、あるいは設計の不十分な構造を無期限に補償することはできません。
DDモーターサーボシステムにおけるZERO CROSS周波数とは?
一般にサーボシステムのクロスオーバー周波数に関連付けられるZERO CROSSポイントは、サーボ制御帯域幅と機械共振の関係を解析する際の重要な基準です。
多くのDDモーター用途では、速度ループのクロスオーバー周波数は通常およそ100 Hz未満ですが、実際の値はモーター、負荷、機械構造、コントローラー、および調整戦略によって異なります。
リニアモーターシステムでは、一部の用途において有効クロスオーバー周波数がさらに低くなることがあります。
したがって、サーボクロスオーバー周波数と機械共振周波数の相対的な位置関係は、システム安定性に大きな影響を与えます。
機械共振がサーボシステムの制御可能な帯域幅内で十分に発生する場合、システムの動特性と利用可能な位相余裕に応じて、コントローラーは外乱を効果的に補償できる可能性があります。
しかし、大きな機械共振が使用可能な制御帯域幅付近またはその範囲を超えて発生する場合、サーボゲインを単純に増加させても問題は解決しない可能性があります。むしろ、追加されたゲインが共振を励起し、発振、振動、可聴ノイズ、さらにはサーボ不安定を引き起こすことがあります。
したがって、エンジニアはDDモーターをモーターのトルク、エンコーダ分解能、位置決め精度だけで評価すべきではありません。サーボ帯域幅と機械共振の関係も同様に重要です。
機械共振がDDモーターの振動を引き起こす理由
機械共振は、モーターによって発生する励振が、機械構造の一つまたは複数の固有周波数と相互作用するときに発生します。
単純化した機械モデルは、質量・ばね系として表すことができます。
システムの固有周波数は、主として有効移動質量と構造剛性に依存します。単純化すると、次のようになります。
固有周波数 ∝ √(剛性 / 質量)
この関係は、重要な工学的知見をもたらします。
構造剛性を高めると一般に固有周波数は上昇し、有効移動質量を増加させると一般に固有周波数は低下します。
同じ原理は音叉にも見られます。その振動特性は、材料、形状、質量分布、および構造剛性によって決まります。
精密機械も同様に挙動します。
機械構造、移動部品、軸受、取付インターフェース、および負荷構成が確立されると、機械は自然に一つまたは複数の支配的な共振周波数を持つようになります。
これは、機械共振が単なるソフトウェアの問題ではないことを意味します。
サーボパラメータは、システムがこれらの周波数をどの程度強く励起するかに影響を与えられますが、その基礎となる固有周波数は本質的に機械構造に関連しています。
機械共振とサーボ帯域幅の関係
DDモーターの調整における重要な問題は、機械に共振周波数があるかどうかだけではありません。
ほぼすべての実在する機械システムには共振モードがあります。
より重要な問いは次のとおりです。
共振周波数はサーボ制御帯域幅に対してどこに位置しているか?
二つの単純化したケースを考えてみましょう。
機械共振が有効サーボ帯域幅から十分に離れている場合、サーボコントローラーは通常、共振を強く励起することなく動作できます。
しかし、共振がサーボクロスオーバー領域に近い場合、コントローラーは機械モードと強く相互作用する可能性があります。この場合、ゲインを上げると応答が改善するのではなく、振動が増加することがあります。
これが、低いサーボゲインでは安定しているように見える機械が、エンジニアが速度ゲインまたは位置ゲインを上げた直後に振動し始める理由です。
問題は必ずしもゲイン値が「間違っている」ことではありません。
機械システムが、サーボコントローラーが共振を抑制するのに十分な位相余裕をもはや持たない周波数範囲に達しているだけかもしれません。
エンジニアは異なる機械共振周波数にどう対応すべきか?
すべての共振問題を同じサーボ調整方法で扱うべきではありません。
共振周波数は、最初に検討すべき解決策について重要な手掛かりを与えます。
500 Hz超の共振:デジタルフィルタリングが有効な場合
高周波共振、特に主要サーボ帯域幅を大きく超える共振は、デジタルフィルタリングによって対処しやすいことが多くあります。
たとえば、機械共振がおよそ500 Hzを超えて発生する場合、サーボドライブのデジタルノッチフィルタまたは関連する共振抑制機能が有効なことがあります。
これらの高周波数帯では、速度ループは通常、低周波数領域と同等の強い制御能力を維持する必要がありません。そのため、適切に設定されたデジタルフィルタは、必要な低周波サーボ応答を維持しながら共振の影響を低減できます。
ただし、正確なフィルタ周波数、帯域幅、深さ、およびフィルタ数は、すべての機械に固定値を適用するのではなく、実際の周波数応答測定を通じて決定すべきです。
過度に強力なフィルタは、不必要な位相遅れを生じさせたり、システム応答性を低下させたりする可能性があります。
したがって、高周波フィルタリングも体系的なサーボ調整プロセスの一部として実施すべきです。
100 Hz未満の共振:真のサーボ調整課題
およそ100 Hz未満の低周波共振は、はるかに対処が困難です。
この周波数範囲は、多くのサーボシステムの中核的な動作帯域幅と重なります。この領域に強いフィルタを直接適用すると、速度ループに干渉し、位相余裕を低下させる可能性があります。
その結果、一つの振動モードは抑制しているように見えても、同時に動作が遅くなったり安定性が低下したりするシステムになる可能性があります。
このため、低周波の機械共振は一般に、まず機械面から調査すべきです。
サーボパラメータを継続的に変更するのではなく、エンジニアは機械構造がなぜこれほど低い固有周波数を持つのかを特定すべきです。
考えられる原因には、構造剛性の不足、過大な移動質量、柔軟な取付インターフェース、軸受のコンプライアンス、長い支持されていない構造、または不十分な機械的接続が含まれます。
このような場合、サーボゲインを変更しても、問題を解決するのではなく移動させるだけとなる可能性があります。
低周波共振を機械設計によって解決すべき理由
これはDDモーターサーボシステムを立ち上げる際の最も重要な原則の一つです。
サーボコントローラーは特定の機械的特性を補償できますが、その補償能力には限界があります。
機械構造がサーボクロスオーバー周波数に近い低い固有周波数を持つ場合、コントローラーは困難な動的環境の中で動作しなければなりません。
発振を防ぐためにエンジニアが継続的にゲインを下げれば、システムは安定するかもしれませんが、低速になります。
応答を改善するためにエンジニアがゲインを上げれば、機械共振が励起され、機械の振動が増加する可能性があります。
これにより、一般的な調整上のジレンマが生じます。
低ゲインは安定性をもたらしますが応答が不十分であり、高ゲインはより速い応答をもたらしますが機械共振を励起します。
このような場合、正しい解決策は再度のパラメータ調整ではない可能性があります。
機械構造自体の再設計が必要になる場合があります。
機械構造がDDモーターのサーボ性能を決定する仕組み
DDモーターはトルクを負荷へ直接伝達するため、機械インターフェースがサーボシステムの重要な一部となります。
いくつかの機械的要因が、ダイレクトドライブシステムの共振特性に影響を与える可能性があります。
構造剛性
より高い構造剛性は一般に機械システムの固有周波数を上昇させ、機械共振とサーボ動作帯域幅の間により大きな隔たりを生み出すことができます。
したがって、精密機器では、剛性は最終立上げ時に発見される問題として扱うのではなく、機械設計段階で考慮すべきです。
移動質量
移動質量の増加は一般に固有周波数を低下させます。
これは、モーターが大きな移動負荷を直接加速する可能性があるダイレクトドライブ回転ステージ、リニアステージ、半導体装置、検査プラットフォーム、および精密自動化システムにおいて特に重要です。
したがって、エンジニアはモーターの定格トルクだけでなく、移動システム全体の慣性および質量分布も評価すべきです。
軸受および取付条件
軸受システムと取付インターフェースも、システム剛性に影響を与える可能性があります。
主要な構造フレームが剛性を持っている場合でも、軸受支持部、モーター取付インターフェース、または負荷接続部の剛性が不十分であれば、予期しない低周波モードが発生する可能性があります。
これが、モーター単体を評価するよりも、機械全体を測定する方が有用であることが多い理由です。
負荷分布と構造形状
長いアーム、片持ち構造、偏心負荷、または不均一な質量分布は、追加の振動モードを生じさせる可能性があります。
ロボット位置決めシステム、光学検査装置、ウェハ搬送装置、および精密回転ステージでは、これらの構造特性を初期の機械設計段階で考慮すべきです。
サーボゲインを上げてもDDモーター性能が常に改善されるわけではない理由
より高いサーボゲインは、より速い応答性とより高い外乱抑制性能に関連付けられることが多くあります。
しかし、ゲインが高いことが自動的に優れた機械性能を意味するわけではありません。
機械システムに制御帯域幅付近の共振がある場合、ゲインを上げるとサーボコントローラーと機械構造の相互作用が増幅される可能性があります。
代表的な症状には、次のものがあります。
加速および減速時の機械振動
可聴高周波ノイズ
目標位置付近での発振
位置決めオーバーシュート
整定時間の増加
サーボ追従誤差の変動
速度ゲインまたは位置ゲインを上げた後の不安定化
これらの症状を、ドライブ調整の問題と自動的に解釈すべきではありません。
エンジニアはまず、機械共振が励起されているかどうかを確認すべきです。
これは、モーターと負荷の直接接続によって機械構造がモーション制御システムの不可欠な一部となるDDモーターシステムにとって、特に重要です。
実践的なDDモーターサーボ調整戦略
体系的な調整プロセスは、根本原因を理解せずにパラメータを繰り返し変更することを回避するのに役立ちます。
ステップ1:共振周波数を特定する
サーボゲインを変更する前に、機械の支配的な共振周波数を特定します。
周波数応答解析、サーボドライブの診断機能、振動測定、またはその他の適切な測定方法は、共振位置の特定に役立ちます。
目的は、支配的な機械モードが低周波、中周波、または高周波のいずれに位置するかを理解することです。
ステップ2:共振周波数とサーボクロスオーバー周波数を比較する
共振周波数を特定したら、有効サーボ帯域幅と比較します。
共振が主要制御帯域幅を大きく超えている場合、デジタルフィルタリングが適切な解決策となる可能性があります。
共振がサーボクロスオーバー領域に近い、またはそれより低い場合は、機械的最適化により大きな注意を払うべきです。
ステップ3:適切な場合にのみフィルタリングを適用する
高周波共振に対しては、ノッチフィルタまたはデジタル共振抑制機能が効率的な解決策となることが多くあります。
フィルタは、測定された共振周波数に従って設定すべきです。
不必要なフィルタリングは位相余裕と動的応答を低下させる可能性があるため、エンジニアは過度なフィルタリングを避けるべきです。
ステップ4:低周波共振について機械構造を再評価する
共振周波数が非常に低い場合は、機械構造を調査すべきです。
可能な改善策には、構造剛性の向上、不必要な移動質量の削減、支持されていない構造の短縮、軸受支持の改善、取付インターフェースの強化、および負荷経路の最適化が含まれます。
目的は、単にソフトウェアで振動を除去することではありません。
目的は、サーボシステムがより効果的に機械を制御できる周波数範囲へ機械共振を移動させることです。
ステップ5:サーボシステムを再調整する
機械構造を最適化した後、サーボパラメータを再度調整すべきです。
機械的に改善されたシステムは一般に、過度な振動を生じさせることなく制御帯域幅を高め、より速い整定時間を実現するための優れた基盤を提供します。
これが、機械設計とサーボ調整を完全に別個のエンジニアリング業務として扱うべきではない理由です。
DDモーターとリニアモーター:共振が共通の課題となり得る理由
DDモーターとリニアモーターは異なる機械構成を使用していますが、どちらも機械構造の動的特性に非常に敏感となる可能性があります。
DDモーターは負荷において直接回転運動を発生させ、リニアモーターは直接直線力を発生させます。
両技術とも従来の機械伝達部品を最小化するため、モーターは機械的負荷に直接応答できます。
これは、機械伝達誤差の低減、高い応答性、およびバックラッシ関連の影響の低減など、精密位置決めに大きな利点をもたらします。
しかし同時に、機械剛性、負荷慣性、取付条件、および構造共振がサーボシステム全体に強い影響を与え得ることも意味します。
したがって、DDモーターシステムとリニアモーターシステムはいずれも、機械設計とサーボ制御の緊密な連携を必要とします。
ダイレクトドライブシステムが機械・サーボ協調設計を必要とする理由
ダイレクトドライブシステムの主要な利点の一つは、機械伝達部品を削減できることです。
モーターと負荷の間に従来のギアボックスがないため、伝達系を簡素化し、運動応答性を改善できます。
しかし、伝達機構を取り除いても、機械的動特性がなくなるわけではありません。
むしろ、ダイレクトドライブモーターは機械構造とより直接的に結合されます。
これにより、システムレベルのエンジニアリングが特に重要になります。
モーター、エンコーダ、軸受、負荷、機械フレーム、取付インターフェース、コントローラー、およびサーボパラメータは、一つのモーション制御システムとして考慮すべきです。
したがって、高精度機器で最高の性能を達成するには、次の両方が必要です。
機械的に剛性が高く、動的に適切に設計された構造
および
十分な帯域幅と適切な共振抑制を備えたサーボシステム。
どちらの側も、もう一方の不足を完全に補うことはできません。
機械共振制御が特に重要となる分野
機械共振の管理は、高い位置決め精度と短い整定時間が求められる用途で特に重要です。
これには、精密CNC回転軸、半導体製造装置、ウェハ搬送システム、光学検査装置、AOIシステム、レーザー加工装置、精密回転ステージ、産業自動化システム、および先進的なロボット機構が含まれます。
これらの用途では、機械振動は音響ノイズだけに影響するものではありません。
位置決め精度、整定時間、検査再現性、表面品質、画像安定性、加工品質、および生産スループットに直接影響する可能性があります。
たとえば、光学検査ステージの振動は画像取得に影響を与え、CNC回転軸の振動は加工精度および表面仕上げに影響を与える可能性があります。
要求される位置決め精度と動的応答が高いほど、機械共振はより重要になります。
HONPINEのダイレクトドライブトルクモーターが精密モーションシステムを支援する方法
精密モーション部品メーカーとして、HONPINEは、高い位置決め精度、直接トルク伝達、コンパクトな統合、および動的応答が重要な用途向けに、ダイレクトドライブトルクモーターおよびDDモーターソリューションを開発しています。
ただし、DDモーターの性能は機械構造と切り離して評価することはできません。
ダイレクトドライブトルクモーターを選定する際、エンジニアはモータートルク、連続トルク、ピークトルク、ローター慣性、エンコーダ分解能、負荷慣性、構造剛性、軸受構成、および必要なサーボ帯域幅を総合的に考慮すべきです。
HONPINEはシステムの観点からモーターおよび用途要件を評価し、装置メーカーがダイレクトドライブモーターを機械負荷およびモーション要件に適合させることを支援できます。
精密自動化、CNC、半導体装置、光学検査、ロボティクス、およびその他の要求の厳しいモーション用途において、このシステムレベルのアプローチは、エンジニアがトルク、精度、動的応答、および振動制御のより良いバランスを実現するのに役立ちます。
結論:サーボパラメータだけでなく機械共振を解決する
機械共振は、高性能DDモーターサーボシステムが期待される機械性能を発揮できない最も一般的な理由の一つです。
鍵となるのは、機械共振周波数とサーボクロスオーバー周波数の関係を理解することです。
高周波共振に対しては、適切に設定された場合、デジタルフィルタリングが効果的な解決策となることがよくあります。
低周波共振、特に共振がサーボ制御帯域幅に近づく、または重なる場合には、一般に機械的最適化を優先すべきです。
最も重要な原則は単純です。
剛性が不十分な機械構造を、サーボパラメータが無期限に補償できると期待してはいけません。
高性能なダイレクトドライブシステムには、適切に設計された機械構造と、適切に調整されたサーボシステムの両方が必要です。
質量、剛性、共振周波数、サーボ帯域幅、フィルタリング、および負荷特性を総合的に解析することで、エンジニアは試行錯誤の調整を超え、より安定し、応答性が高く、精密なモーションシステムを構築できます。
精密自動化、CNC、半導体、検査、ロボティクス、およびその他の先進モーションシステムを開発する装置メーカーにとって、適切なDDモーターまたはダイレクトドライブトルクモーターの選択は始まりにすぎません。究極的な性能は、モーター、機械構造、エンコーダ、コントローラー、およびサーボパラメータを、一つの統合システムとして適合させることで得られます。
続きを読む
HONPINEのストーリーおよび精密駆動に関連する業界動向についてさらに詳しくご覧ください。
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 なぜ高性能ヒューマノイドロボットの価格を下げることはそれほど難しいのでしょうか?そして、なぜハーモニック関節モジュールは依然として代替不可能なのでしょうか?中核的理由は、避けることのできない1つの要件にあります:高い自由度。
高い DOF はヒューマノイドロボットに不可欠であり、これにより高調波関節モジュールがシステム総価値に占める割合が一貫して高くなります。 HONPINEハーモニックサーボアクチュエータが医療ロボティクスを変革している理由医療ロボットは、医療分野で使用される自動化ロボットシステムであり、診断、手術、リハビリテーション、患者ケア、および補助治療の実施において、医師、看護師、その他の医療機器を支援、強化、または代替するために用いられます。これらは、ロボティクス、人工知能、センシング技術、メカトロニクス、およびコンピュータ制御システムを統合し、医療の精度、効率、安全性、および患者全体の体験を向上させます。この記事では、HONPINEハーモニックサーボアクチュエータが医療ロボティクスに非常に適している理由を説明します。
 Harmonic Drive Systems VS Nabtesco VS HONPINE ハーモニックドライブモーター統合型ハーモニック関節モーターは、モーター、減速機、エンコーダ、センサー、その他の主要部品を1つのモジュール / アクチュエータに統合した、高度に集積化された高性能なロボット関節用ソリューションです。ロボットに強力な駆動能力と精密なモーションコントロールを提供します。ヒューマノイドロボットの動作の「心臓」と見なされ、各関節に搭載されてその動きを制御し、ロボット全体の性能を直接左右します。したがって、信頼性の高いハーモニック関節モーターを選定することは、ヒューマノイドロボットの開発にとって極めて重要です。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 HONPINEハーモニックドライブ減速機, RV減速機, 遊星減速機がヒューマノイドロボットの発展を支援ヒューマノイドロボットは、研究室で能力を実証する段階から、幅広い産業用途へと進化しています。軽量材料、身体性知能、自律バッテリー交換技術に牽引された生産性革命が、世界中の工場、病院、家庭で起こっています。ヒューマノイドロボットの"関節革命"が進行中です。ヒューマノイドロボットは数千の部品で構成され、その中でもアクチュエーターは最も重要な可動部品として、ロボットの"関節と筋肉"と呼ばれています。ハーモニックドライブ減速機は、その高精度とコンパクトなサイズにより、回転関節に広く使用されています。
 なぜハーモニックドライブモーターは外骨格ロボットに最適な選択なのでしょうか?外骨格は通常、ハーモニックドライブモーター、センサー、およびセンシング、制御、情報処理、データフュージョン、モバイルコンピューティング技術を統合するその他のコンポーネントを組み込んでいます。これらのシステムは、人間の感覚機能および運動機能をロボットのトルク伝達および制御システムと同期させ、身体能力を強化したり、医療リハビリテーションを提供したりする役割を果たします。最先端の破壊的技術として、外骨格は軍事用途と医療用途の両方において重要な戦略的意義を持っています。ハーモニックドライブ減速機が提供する高トルク密度と高精度制御により、外骨格ロボットにとって最適なソリューションとなっています。
 川崎重工、CORLEOロボットホースを発表:ハーモニックドライブ減速機が重要な役割を果たす川崎重工は、水上走行、跳躍、走行、そしてダイナミックなポーズを取ることができる高い機動性を備えたロボットホース「CORLEO」を発表しました。過酷な地形を攻略するために設計されたCORLEOの脚部運動システムは、各脚に独立駆動モジュール / アクチュエータを採用し、卓越した安定性と衝撃吸収性を実現しています。後脚は前脚から独立して作動するため、ライダーのバランスを保ちながら、階段や凹凸のある地面でも荒れた路面を滑らかに移動できます。
 DDモーターサーボシステム:機械共振を理解し、機械振動を解決する方法本記事では、ダイレクトドライブモーションシステムにおけるDDモーターのサーボ調整、機械共振、およびサーボ帯域幅の関係について解説します。サーボパラメータを繰り返し調整しても振動や不安定性が発生する理由を検討し、機械剛性、可動質量、ベアリングの状態、荷重分布、構造形状が共振周波数にどのように影響するかを説明します。また、高周波・低周波共振への対応方法を比較し、デジタルノッチフィルタが有効となる条件を解説するとともに、DDモーター、ダイレクトドライブトルクモーター、リニアモーターを扱うエンジニア向けに実践的な調整戦略を提供します。
 ロボット肘部向け高精度ハーモニックドライブ式ロボット関節アクチュエータソリューションロボットの肘関節は、アームの屈曲、姿勢調整、およびエンドエフェクタの位置決めにおいて重要な役割を果たします。人型ロボット、協働ロボット、ロボットアームの性能が向上するにつれ、肘用アクチュエータには、ますます限られた設置スペース内で高トルクと精密な動作を実現することが求められています。高精度ハーモニックドライブ式ロボット関節アクチュエータは、ハーモニック減速機、モーター、エンコーダ、ブレーキ、および駆動システムをコンパクトなユニットに統合し、低バックラッシ、高剛性、高トルク密度、正確なモーション制御を提供します。本記事では、HONPINEがロボット肘部用途に適した3つの関節アクチュエータシリーズを紹介し、サイズ、トルク、速度、精度、統合性に関するさまざまな要件をカバーします。


ダブルクリック
当社は harmonic drive reducer,planetary reducer,robot joint motor,robot rotary actuators,RV gear reducer,robot end effector,dexterous robot hand を提供しています
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 DDモーターサーボシステム:機械共振を理解し、機械振動を解決する方法本記事では、ダイレクトドライブモーションシステムにおけるDDモーターのサーボ調整、機械共振、およびサーボ帯域幅の関係について解説します。サーボパラメータを繰り返し調整しても振動や不安定性が発生する理由を検討し、機械剛性、可動質量、ベアリングの状態、荷重分布、構造形状が共振周波数にどのように影響するかを説明します。また、高周波・低周波共振への対応方法を比較し、デジタルノッチフィルタが有効となる条件を解説するとともに、DDモーター、ダイレクトドライブトルクモーター、リニアモーターを扱うエンジニア向けに実践的な調整戦略を提供します。
 ロボット肘部向け高精度ハーモニックドライブ式ロボット関節アクチュエータソリューションロボットの肘関節は、アームの屈曲、姿勢調整、およびエンドエフェクタの位置決めにおいて重要な役割を果たします。人型ロボット、協働ロボット、ロボットアームの性能が向上するにつれ、肘用アクチュエータには、ますます限られた設置スペース内で高トルクと精密な動作を実現することが求められています。高精度ハーモニックドライブ式ロボット関節アクチュエータは、ハーモニック減速機、モーター、エンコーダ、ブレーキ、および駆動システムをコンパクトなユニットに統合し、低バックラッシ、高剛性、高トルク密度、正確なモーション制御を提供します。本記事では、HONPINEがロボット肘部用途に適した3つの関節アクチュエータシリーズを紹介し、サイズ、トルク、速度、精度、統合性に関するさまざまな要件をカバーします。
 化学検査用四足歩行ロボット向け防爆ロボット関節ソリューション:最大500 N·mのピークトルクを実現する遊星関節アクチュエータ石油化学、鉱業、電力などの危険環境において、検査ロボットは単純な監視から、工具の操作、設備点検、緊急対応といった実用的な作業へと進化しています。この変化により、ロボット関節アクチュエータには、特に防爆性能、トルク出力、熱管理、耐環境性、可動性において、より高い要求が課されています。HONPINEの防爆ロボット関節アクチュエータは、四足歩行検査ロボットやその他の危険環境向けロボットプラットフォームのために設計されており、高負荷遊星伝動機構、防爆設計、信頼性の高い動作性能を統合しています。関節あたり最大500 N·mのピークトルク、オプションのIP67保護、およびEx db IIB T4 Gb認証を備えた本ソリューションは、高リスクの産業環境における要求の厳しいロボット用途をサポートするよう設計されています。
 AGVホイールハブモーター向け遊星減速アクチュエータ:トルク、旋回半径、駆動統合の課題を解決皆様、こんにちは。HONPINEのテクニカルディレクター、Theodore Liです。本日は、遊星減速アクチュエータがAGVホイールハブモーターシステムにおける実用上の課題をどのように解決できるかについてご説明します。AGVおよびAMRでは、重量物の発進、加速、登坂、頻繁な後進に対応するために十分な車輪トルクが必要である一方、駆動システムは限られたシャーシスペースに収まるようコンパクトでなければなりません。遊星減速アクチュエータは、モーターと遊星減速機構を組み合わせ、高速のモーター出力を、車輪に必要な低速・高トルクの動作へ変換します。本記事では、トルク、減速比、車輪径、登坂能力、旋回半径、ダイレクトドライブシステム、ハーモニックドライブアクチュエータを含め、遊星減速アクチュエータとAGVホイールハブモーターの関係について考察します。
 ヒューマノイドロボット向けの信頼できるロボット関節モーターメーカーの選び方ヒューマノイドロボットやその他の先進的なロボットシステムを開発する際、信頼できるロボット関節モーターメーカーを選定することは重要なステップです。ロボット関節は、コンパクトな構造の中で、トルク、速度、精度、トルク密度、熱性能、フィードバック、機械的剛性、長期的な信頼性のバランスを取る必要があります。そのため、B2Bロボティクス企業にとって、サプライヤー評価は製品データシートだけにとどまらず、エンジニアリング能力、製造能力、関節統合、試験、生産の拡張性も考慮すべきです。本記事では、HONPINEの創業者であるアレン・リーが、ロボット関節モーターメーカーを選定する際に考慮すべき主要な要素と、統合型ハーモニックロボット関節技術がヒューマノイドロボットの開発をどのように支援できるかを解説します。
 軽量ヒューマノイドロボットは精密伝達から始まるヒューマノイドロボットが実験的なプロトタイプから実用化へと移行する中、軽量設計、エネルギー効率、運動性能、長期的な信頼性の重要性がますます高まっています。これらの課題の中心にあるのが、精密伝達です。ハーモニック減速機や軽量ロボット関節から統合開発キットに至るまで、各コアコンポーネントの設計はヒューマノイドロボットの総合性能に直接影響を与えます。本記事では、HONPINEの創業者であるAllen Liが、精密伝達技術が軽量ヒューマノイドロボットの開発をどのように支援できるか、またHONPINEがハーモニック減速機から軽量ロボット関節および統合ロボティクスソリューションへと専門性をどのように拡張しているかについて、その見解を共有します。
 高負荷・高精度位置決めおよび産業オートメーション向け中空軸ダイレクトドライブモーター高負荷オートメーションでは、高精度な位置決めはモーターだけでなく、モーターと負荷の間の機械伝達機構にも依存します。中空軸ダイレクトドライブモーターは、ケーブル、空圧配管、その他のコンポーネント用の中央貫通部を備えながら、トルクを負荷へ直接伝達します。そのため、CNC加工、太陽光発電、リチウム電池、光学検査および半導体装置向けの実用的なソリューションとなります。
 ロボット関節アクチュエータの選び方:エンジニアが確認すべき3つの重要基準ロボット関節アクチュエータの選定は、トルクや運動性能だけでなく、制御安定性、機械的統合、開発期間にも影響を与える技術的な判断です。産業用ロボット、協働ロボット、ヒューマノイドロボット、その他のロボットシステムでは、適切なアクチュエータは、ロボットのモーター、エンコーダ、コントローラ、通信ネットワーク、電源アーキテクチャとの互換性を維持しつつ、各関節の実際の要件に適合する必要があります。この記事では、ロボット関節アクチュエータを選定する際にエンジニアが評価すべき3つの重要な基準、すなわちトルクと減速比の適合、エンコーダと通信の互換性、ならびにメーカーの技術文書とエンジニアリングサポートについて説明します。