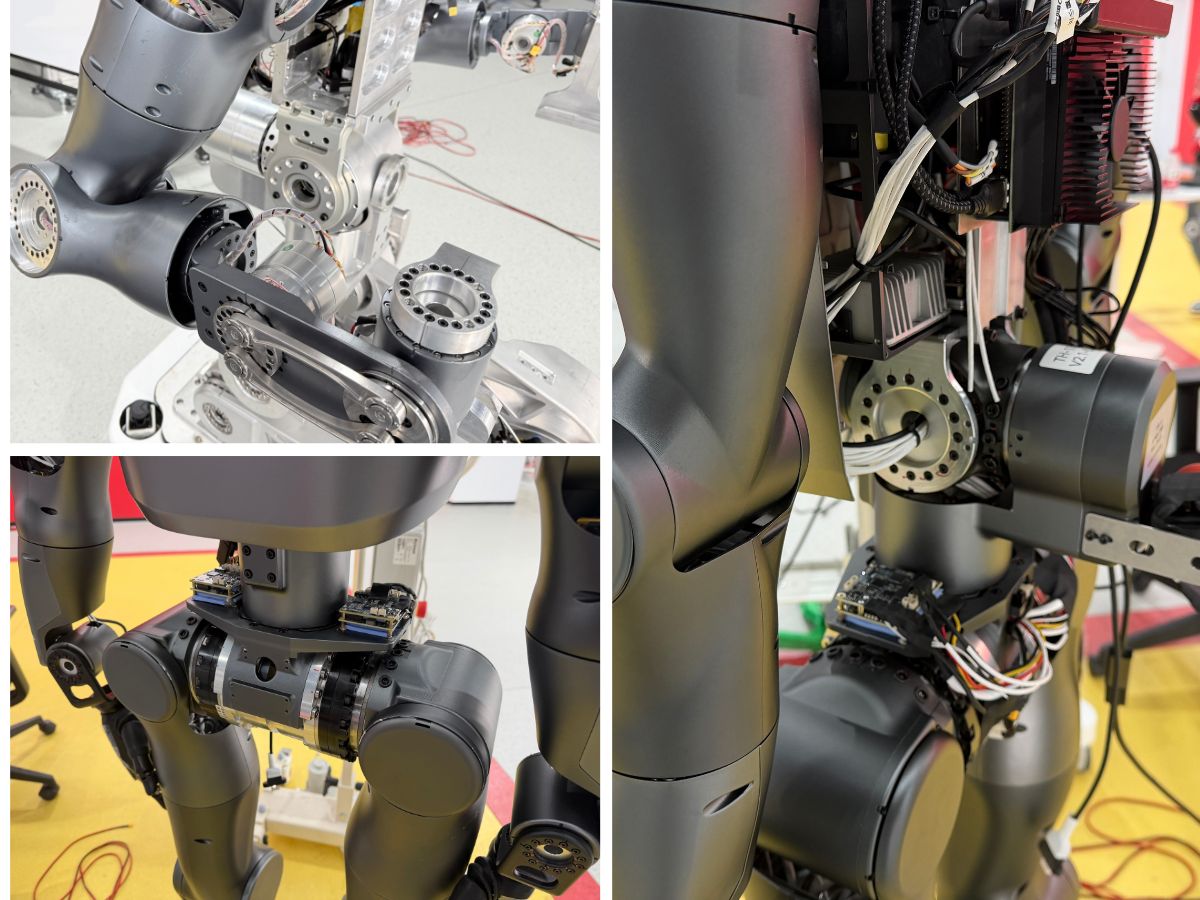
ヒューマノイドロボットの腰関節は、最も要求の厳しい可動関節の一つです。従来のロボットアーム関節とは異なり、上半身を支えながら、屈曲、ねじり、姿勢移行、および継続的に変化する動的負荷に対応します。同時に、限られた内部スペースには、電源ケーブル、信号線、センサー、構造部品を収める必要があります。これらの要件により、大口径ハーモニックジョイントアクチュエータは、ヒューマノイドロボットの腰関節にとって重要な選択肢となります。本記事では、中空穴径、動的トルク、減速比、機械的剛性、統合性、耐用年数を考慮して、適切なハーモニックジョイントアクチュエータを選定する方法を解説します。