HONPINE JRM遊星ロボット関節モジュールは、連続運転時の温度上昇にどのように対応しますか?
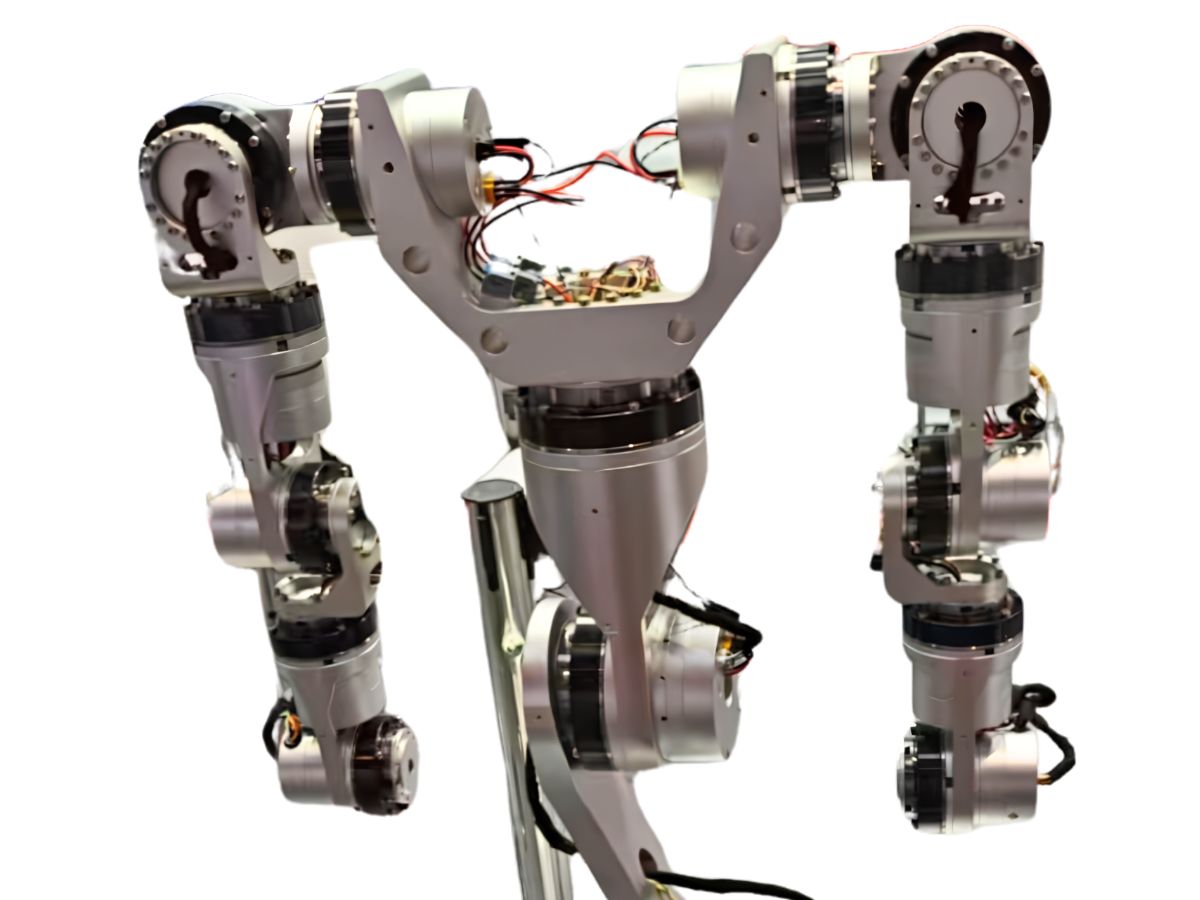
ロボットがスマートファクトリー、自動物流、無人検査、特殊作業などにますます導入される中、24時間365日の連続稼働が一般的な要件となりつつあります。ロボットに対する期待も、基本動作を単に完了することから、長時間の稼働にわたり安定かつ信頼性の高い性能を維持することへと変化しています。
中核となる動作部品であるロボット関節モジュールの熱性能は、ロボットシステム全体の動作安定性に直接影響します。そのため、長時間かつ高負荷での稼働に対する要求の高まりにより、関節の温度制御にはより高い性能が求められています。
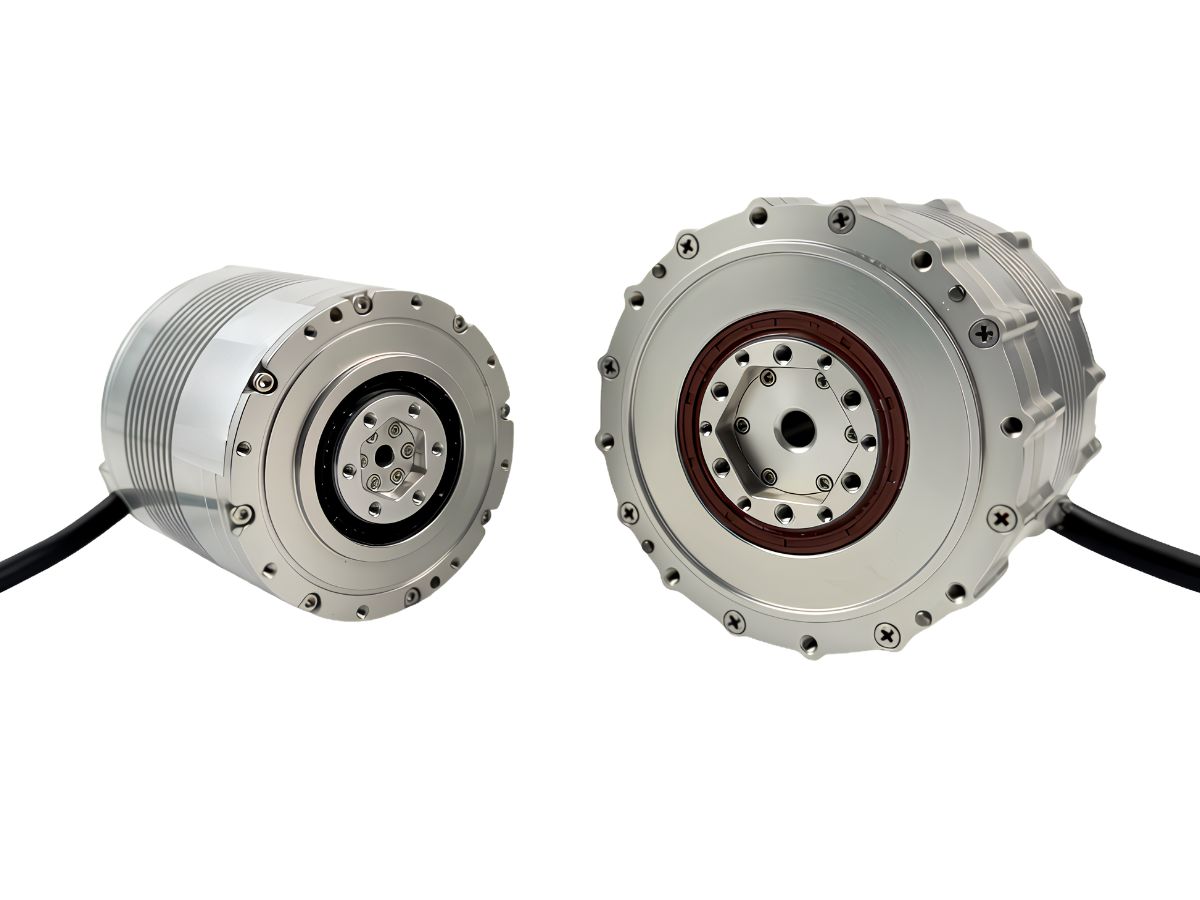
ロボット関節における温度上昇という一般的な課題に対応するため、HONPINEは、是正措置として主に外部冷却に依存するのではなく、関節モジュールの基礎設計に注力しています。高いエネルギー変換効率と低損失動作を主要な設計目標として、HONPINEは、低温度上昇、高信頼性、拡張可能な生産を実現する統合型ロボット関節モジュール(JRM Planetary Joint Module)を開発し、厳しい条件下で稼働するロボットシステムに中核となる動作部品を提供しています。
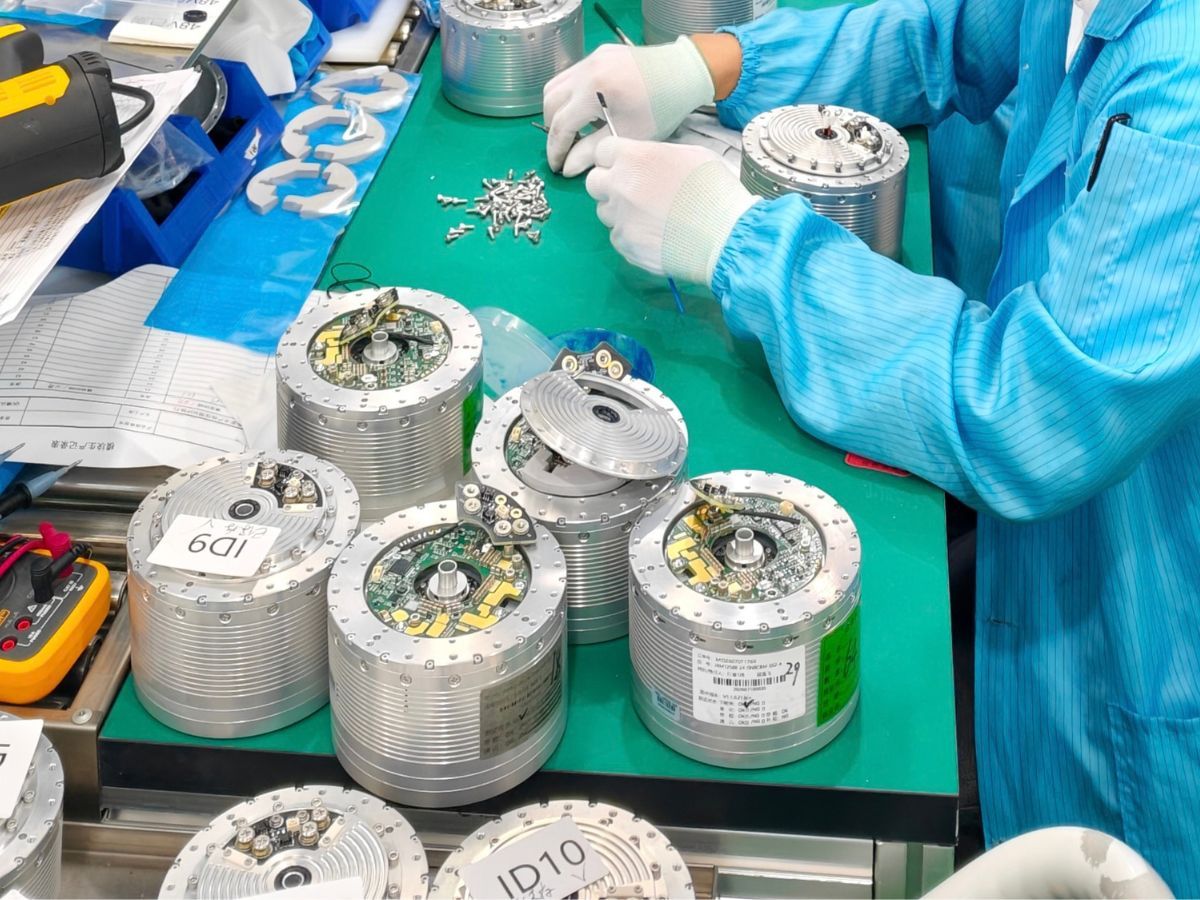
長時間・高負荷の稼働時には、モーター、伝達機構、駆動ユニットから生じる損失が、ロボット関節内の熱蓄積の主な原因となります。関節モジュールのコンパクトな構造は、利用可能な放熱スペースも制限するため、連続稼働時の熱管理は特に困難になります。
この課題に対応するため、HONPINEは、関節モジュール全体の損失低減と発熱源での熱発生制御に基づく自社開発の熱管理アプローチを開発しました。モジュールの基礎設計から着手することで、連続稼働時の発熱を抑え、熱安定性の向上を目指しています。
1. 設計戦略:発熱源で温度上昇を制御
HONPINEは、下流側の冷却対策だけに依存するのではなく、ロボット関節モジュールの主要な発熱部品の最適化に注力しています。
モーター、遊星減速機、駆動ユニット全体の効率を向上させることで、HONPINEは動作中の電磁損失、機械摩擦損失、パワーデバイスのスイッチング損失を低減します。発熱源での熱発生を抑制することにより、関節モジュールはコンパクトな一体構造内での熱蓄積をより低く維持できます。
このシステムレベルの低損失設計は、長時間の連続稼働において安定した熱性能を支えることを目的としています。
2. モーター最適化:多次元電磁設計
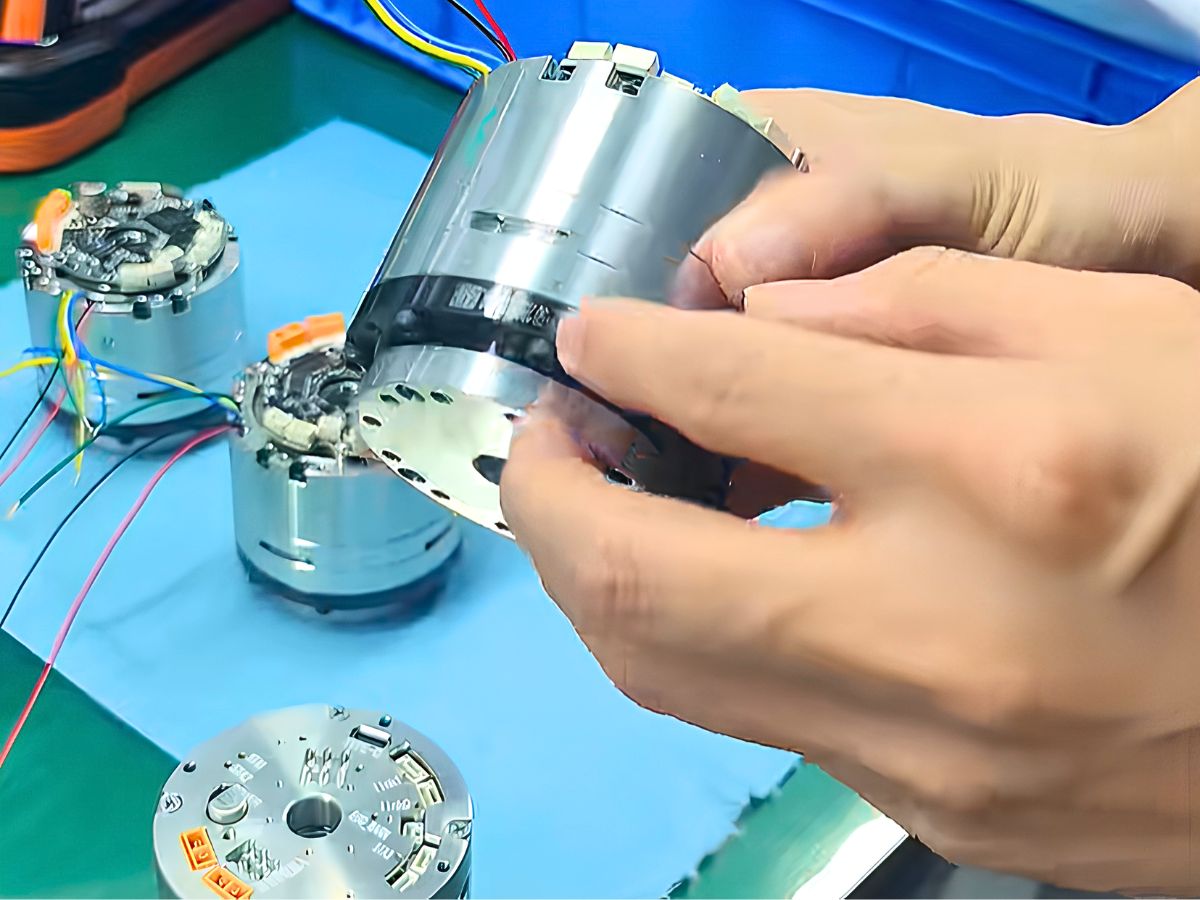
モーターは、ロボット関節モジュールにおける主要な発熱部品の一つです。銅損および鉄損は、モジュールの基本的な温度上昇特性に直接影響します。そのためHONPINEは、電磁エネルギー変換効率を高めるために、磁気回路設計、材料選定、巻線プロセスなど複数の側面からモーターを最適化しています。
電磁設計
HONPINEは、磁気回路とエアギャップ構造を最適化しながら、極数・スロット数の組み合わせを最適化して巻線係数を向上させています。
低速運転では、コギングトルクを定格トルクの1%以内に制御し、滑らかな動作と安定した低速運転の維持に貢献します。
高速運転では、逆起電力の高調波歪率を1%以内に制御し、鉄損の低減と高速運転時の効率向上に貢献します。
高性能材料
固定子と回転子には、0.2 mmの高グレード無方向性電磁鋼板を使用し、渦電流損失の低減と磁気飽和特性の向上に貢献します。
モーターにはUHシリーズの高グレード耐高温永久磁石も使用しており、高い残留磁束密度と保磁力により、高負荷の動作条件下での減磁リスクを低減します。
電磁線、絶縁部品、接着剤を含む主要材料には耐高温仕様を採用しています。中核部品は最高180°Cの温度に耐え、長時間の連続稼働を支えます。
巻線プロセス
モーターには自動多スロット連続巻線プロセスを採用し、スロット充填率を80%まで高めています。
同一のトルク出力条件下では、より高いスロット充填率により、電流に起因する発熱の低減に貢献できます。また、巻線プロセスによりはんだ接合部の数を減らし、全体的な動作信頼性を向上させます。
これらの最適化を組み合わせることで、モーターは最大92%の総合効率を実現し、関節モジュール内の主要な発熱源の一つにおける熱発生の低減に貢献します。
3. 伝達・駆動効率:パワートレイン全体の損失低減
モーター損失に加え、遊星減速機における機械摩擦や駆動ユニットにおけるスイッチング損失も、連続稼働時のロボット関節モジュールの熱性能に影響を及ぼす可能性があります。
遊星伝達効率
伝達側では、HONPINEは遊星減速機の構造と組み合わせ精度を最適化しています。
単段遊星減速機の効率は最大97%に達し、二段遊星減速機の効率は、規定の動作条件下で約95%を維持します。
伝達効率の向上は、機械損失ならびに歯車のかみ合いと摩擦に伴う発熱の低減に貢献します。
駆動効率
駆動側では、関節モジュールに第3世代の窒化ガリウム(GaN)パワーデバイスを採用しています。
従来のパワーデバイスと比較して、GaNデバイスは導通損失とスイッチング損失を大幅に低減できます。駆動ユニットは95%を超える総合動作効率を実現し、高周波の電気的スイッチングに伴う発熱の低減に貢献します。
伝達システムと駆動システムを協調して最適化することで、関節モジュールはパワートレイン全体での高効率動作を実現するよう設計されています。
4. 全負荷検証:30分後の温度上昇は1 K未満
理論設計によって実現した低損失・低温度上昇特性は、最終的に実際の負荷条件下で検証される必要があります。
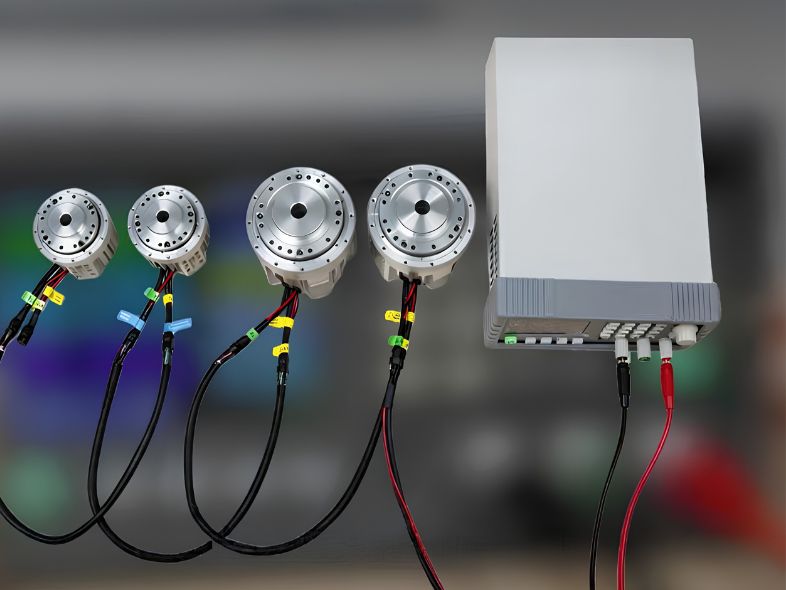
高負荷環境下で動作するロボットの連続運転条件をシミュレートするため、HONPINEはC6345遊星ロボット関節モジュールに対して全負荷バック・トゥ・バック試験を実施しました。
C6345モジュールの定格トルクは12 N·m、定格速度は120 rpmです。サーボ・バック・トゥ・バック試験装置を用いて、連続負荷運転を再現しました。
90分間の連続全負荷運転後、関節モジュールは安定した熱平衡状態に達しました。
周囲温度25°Cの条件下で、30分後の温度上昇差は1 K未満であり、最終平衡温度は61.42°Cで安定しました。
全負荷の動作条件下でも、関節モジュールは安定した熱平衡を維持し、長時間運転中の継続的な温度上昇の防止に貢献します。
5. 長時間連続ロボット稼働のための基盤性能
HONPINEは、多次元的なモーター最適化、発熱源レベルでの電磁損失低減から、伝達・駆動システム全体の効率向上まで、関節モジュール全体の熱発生を低減することで熱管理に取り組んでいます。
C6345遊星ロボット関節モジュールの全負荷試験は、連続運転条件下における熱挙動をさらに示しています。
高いモーター効率、高効率な遊星伝達、高効率GaN駆動技術、およびシステムレベルの低損失設計を組み合わせることで、HONPINEはロボットシステムインテグレーターの熱管理課題を低減するよう設計された遊星ロボット関節モジュールを開発しています。
このアプローチは、長時間、高負荷、連続デューティの条件下で稼働するロボットを支えるとともに、信頼性の高いロボット動作のための安定した熱的基盤を提供することを目的としています。
続きを読む
HONPINEのストーリーおよび精密駆動に関連する業界動向についてさらに詳しくご覧ください。
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 なぜ高性能ヒューマノイドロボットの価格を下げることはそれほど難しいのでしょうか?そして、なぜハーモニック関節モジュールは依然として代替不可能なのでしょうか?中核的理由は、避けることのできない1つの要件にあります:高い自由度。
高い DOF はヒューマノイドロボットに不可欠であり、これにより高調波関節モジュールがシステム総価値に占める割合が一貫して高くなります。 HONPINEハーモニックサーボアクチュエータが医療ロボティクスを変革している理由医療ロボットは、医療分野で使用される自動化ロボットシステムであり、診断、手術、リハビリテーション、患者ケア、および補助治療の実施において、医師、看護師、その他の医療機器を支援、強化、または代替するために用いられます。これらは、ロボティクス、人工知能、センシング技術、メカトロニクス、およびコンピュータ制御システムを統合し、医療の精度、効率、安全性、および患者全体の体験を向上させます。この記事では、HONPINEハーモニックサーボアクチュエータが医療ロボティクスに非常に適している理由を説明します。
 Harmonic Drive Systems VS Nabtesco VS HONPINE ハーモニックドライブモーター統合型ハーモニック関節モーターは、モーター、減速機、エンコーダ、センサー、その他の主要部品を1つのモジュール / アクチュエータに統合した、高度に集積化された高性能なロボット関節用ソリューションです。ロボットに強力な駆動能力と精密なモーションコントロールを提供します。ヒューマノイドロボットの動作の「心臓」と見なされ、各関節に搭載されてその動きを制御し、ロボット全体の性能を直接左右します。したがって、信頼性の高いハーモニック関節モーターを選定することは、ヒューマノイドロボットの開発にとって極めて重要です。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 HONPINEハーモニックドライブ減速機, RV減速機, 遊星減速機がヒューマノイドロボットの発展を支援ヒューマノイドロボットは、研究室で能力を実証する段階から、幅広い産業用途へと進化しています。軽量材料、身体性知能、自律バッテリー交換技術に牽引された生産性革命が、世界中の工場、病院、家庭で起こっています。ヒューマノイドロボットの"関節革命"が進行中です。ヒューマノイドロボットは数千の部品で構成され、その中でもアクチュエーターは最も重要な可動部品として、ロボットの"関節と筋肉"と呼ばれています。ハーモニックドライブ減速機は、その高精度とコンパクトなサイズにより、回転関節に広く使用されています。
 なぜハーモニックドライブモーターは外骨格ロボットに最適な選択なのでしょうか?外骨格は通常、ハーモニックドライブモーター、センサー、およびセンシング、制御、情報処理、データフュージョン、モバイルコンピューティング技術を統合するその他のコンポーネントを組み込んでいます。これらのシステムは、人間の感覚機能および運動機能をロボットのトルク伝達および制御システムと同期させ、身体能力を強化したり、医療リハビリテーションを提供したりする役割を果たします。最先端の破壊的技術として、外骨格は軍事用途と医療用途の両方において重要な戦略的意義を持っています。ハーモニックドライブ減速機が提供する高トルク密度と高精度制御により、外骨格ロボットにとって最適なソリューションとなっています。
 川崎重工、CORLEOロボットホースを発表:ハーモニックドライブ減速機が重要な役割を果たす川崎重工は、水上走行、跳躍、走行、そしてダイナミックなポーズを取ることができる高い機動性を備えたロボットホース「CORLEO」を発表しました。過酷な地形を攻略するために設計されたCORLEOの脚部運動システムは、各脚に独立駆動モジュール / アクチュエータを採用し、卓越した安定性と衝撃吸収性を実現しています。後脚は前脚から独立して作動するため、ライダーのバランスを保ちながら、階段や凹凸のある地面でも荒れた路面を滑らかに移動できます。
 HONPINE JRM遊星ロボット関節モジュールは、連続運転時の温度上昇にどのように対応しますか?HONPINE JRM遊星ロボット関節モジュールは、長時間かつ高負荷のロボット運転向けに設計されています。本記事では、モーターの電磁最適化、高効率遊星伝動、GaNベースの駆動技術、およびシステムレベルの低損失設計が、温度上昇の抑制にどのように役立つかを解説します。HONPINEは、C6345遊星ロボット関節モジュールを試験例として、連続運転時の全負荷熱検証も提示しています。これには、最大92%のモーター効率、最大97%の遊星ギアボックス効率、および周囲温度25°Cにおける最終平衡温度61.42°Cが含まれます。
 リチウム電池用ロールプレス装置向けハーモニックロータリーアクチュエータリチウム電池の製造プロセスが進化し続ける中、製造設備にはより高い精度、安定性、および統合効率が求められています。ロールプレス設備では、電極の品質と一貫性を確保するために、正確なロール位置決め、圧力制御、および動的応答が重要です。
HONPINEのハーモニックロータリーアクチュエータは、リチウム電池用ロールプレス設備に高精度、高剛性、高速応答、およびコンパクトな統合性を提供します。ほぼゼロのバックラッシ、高トルク密度、および信頼性の高いモーション制御性能により、設備精度と生産安定性の向上に貢献します。


ダブルクリック
当社は harmonic drive reducer,planetary reducer,robot joint motor,robot rotary actuators,RV gear reducer,robot end effector,dexterous robot hand を提供しています
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 HONPINE JRM遊星ロボット関節モジュールは、連続運転時の温度上昇にどのように対応しますか?HONPINE JRM遊星ロボット関節モジュールは、長時間かつ高負荷のロボット運転向けに設計されています。本記事では、モーターの電磁最適化、高効率遊星伝動、GaNベースの駆動技術、およびシステムレベルの低損失設計が、温度上昇の抑制にどのように役立つかを解説します。HONPINEは、C6345遊星ロボット関節モジュールを試験例として、連続運転時の全負荷熱検証も提示しています。これには、最大92%のモーター効率、最大97%の遊星ギアボックス効率、および周囲温度25°Cにおける最終平衡温度61.42°Cが含まれます。
 統合型ロボット関節モジュールは、ロボットの配線と制御アーキテクチャをどのように変革しているのか?統合型ロボット関節モジュールは、モーター、減速機、ドライブ、エンコーダー、センシング部品をコンパクトな動作ユニットに統合することで、ロボットの設計方法を変えています。従来の分散型アーキテクチャと比較して、この統合アプローチはケーブルの複雑さを軽減し、電源および通信接続を簡素化するとともに、よりコンパクトなロボット構造を実現します。ヒューマノイドロボットにより高い動作協調性、応答速度、精度、統合性が求められる中、ロボット関節モジュールは、インテリジェント制御システムと物理的な動作をつなぐ重要性が増しているインターフェースとなっています。本記事では、HONPINE TCHL ハーモニックドライブロボット関節モジュールを例に、統合型ロボット関節モジュールがロボットの配線および制御アーキテクチャをどのように変革するかを解説します。
 力制御対応ハーモニック関節モジュール:ロボットの商用化を実現する重要なソリューションロボットが高精度な位置決めから物理的なインタラクションへと移行する中、関節レベルでのトルクフィードバックの重要性が高まっています。力制御対応ロボット関節モジュールにより、ロボットは出力トルクの変化を検知し、外部荷重により適切に応答できるため、コンプライアント動作、接触検知、力制御アプリケーションをサポートします。HONPINEのHAGおよびHAUハーモニック関節モジュールは、トルクセンシングを関節に直接統合し、トルク閉ループ制御、360°連続出力回転、1%未満のトルク制御精度、50 Hzのトルク帯域幅を実現します。この統合設計は、力制御対応構成と非力制御構成で一貫した寸法を維持し、ロボットメーカーに柔軟な関節プラットフォームを提供します。
 HONPINE JRM 遊星関節モジュールの6つの主要な利点高性能な四足歩行ロボットには、迅速に応答し、正確な位置決めを維持し、繰り返しの衝撃に耐え、厳しい動作条件下でも安定したトルクを提供できる関節モジュールが必要です。HONPINE JRM遊星関節モジュールは、高い位置決め精度、低バックラッシ、高速な3ループ応答、高い静剛性、優れた過負荷耐性、幅広い動作温度範囲を兼ね備えています。連続運転および過負荷運転の限界値を明確に定義したJRMは、動的性能と長期的な信頼性の両立を図るよう設計されています。本記事では、HONPINE JRM遊星関節モジュールの6つの主要な利点を紹介し、産業用検査四足歩行ロボット、特殊検査ロボット、防爆四足歩行ロボット、その他の高性能ロボットプラットフォームに適している理由を説明します。
 ヒューマノイドロボットの腕部・脚部向けロボット関節モジュールソリューションヒューマノイドロボットでは、肩、肘、手首、股関節、膝、足首ごとに異なる関節特性が求められます。小型関節では軽量性と高速応答性が重視される一方、大型関節にはより高いトルク密度、耐荷重性、信頼性が必要です。そのため、適切なロボット関節モジュールは、各関節に固有のトルク、重量、可動域、および制御要件に適合させる必要があります。本記事では、HONPINEがHPJMハーモニック関節モジュールシリーズを例に、手首や指の小型関節から高負荷の股関節までのトルク要件を網羅した、ヒューマノイドロボットの上肢・下肢向け関節構成ソリューションをご紹介します。
 なぜRV減速機にはプロファイル修正が必要なのか?バックラッシと伝達誤差をさらに低減する方法RV減速機は、ロボット関節、産業用回転テーブル、精密機械などの要求の厳しい用途向けに、高トルク、高剛性、精密な動きを実現するように設計されています。しかし、低バックラッシと安定した伝達精度を達成するには、高精度な機械加工だけでは不十分です。サイクロイドプロファイルの修正は、製造公差、組立誤差、荷重による変形、熱膨張、潤滑条件も考慮する必要があります。この記事では、RV減速機にプロファイル修正が必要な理由、さまざまな修正方法が噛み合いに与える影響、そしてエンジニアがプロファイル設計、誤差予算、構造解析、精密製造、検証試験を通じてバックラッシと伝達誤差をさらに制御する方法について考察します。
 中空回転プラットフォームの選定方法:完全選定ガイド中空回転プラットフォームは、回転位置決め、コンパクトな統合、および回転軸を通したケーブル配線が求められる高精度自動化分野で広く使用されています。しかし、適切なプラットフォームの選定は、定格トルクや最高速度を比較するだけでは不十分です。負荷、偏心、転倒モーメント、慣性、位置決め精度、中空径、加速度、デューティサイクル、設置条件はすべて、回転システムの実際の性能に影響します。本ガイドでは、CNC割出し、ウェーハハンドリング、外観検査、レーザー加工、ディスペンシング、その他の高精度回転用途向けに中空回転プラットフォームを選定する際、エンジニアが考慮すべき主要パラメータを説明します。
 中空ロボット関節モジュール:ロボット関節においてケーブル配線が重要な理由中空ロボット関節モジュールは、電源ケーブル、信号線、空気圧チューブ、その他のエンドエフェクタ接続部のための内部通路を提供します。外部ケーブル配線と比較して、中空関節モジュールはケーブルの露出を抑え、システム統合を向上させ、ロボットアームのよりすっきりとした動作経路を実現するのに役立ちます。本記事では、ロボット関節において内部ケーブル配線が重要である理由と、ロボット用途向けの中空関節モジュールを選定する際に考慮すべき点について説明します。