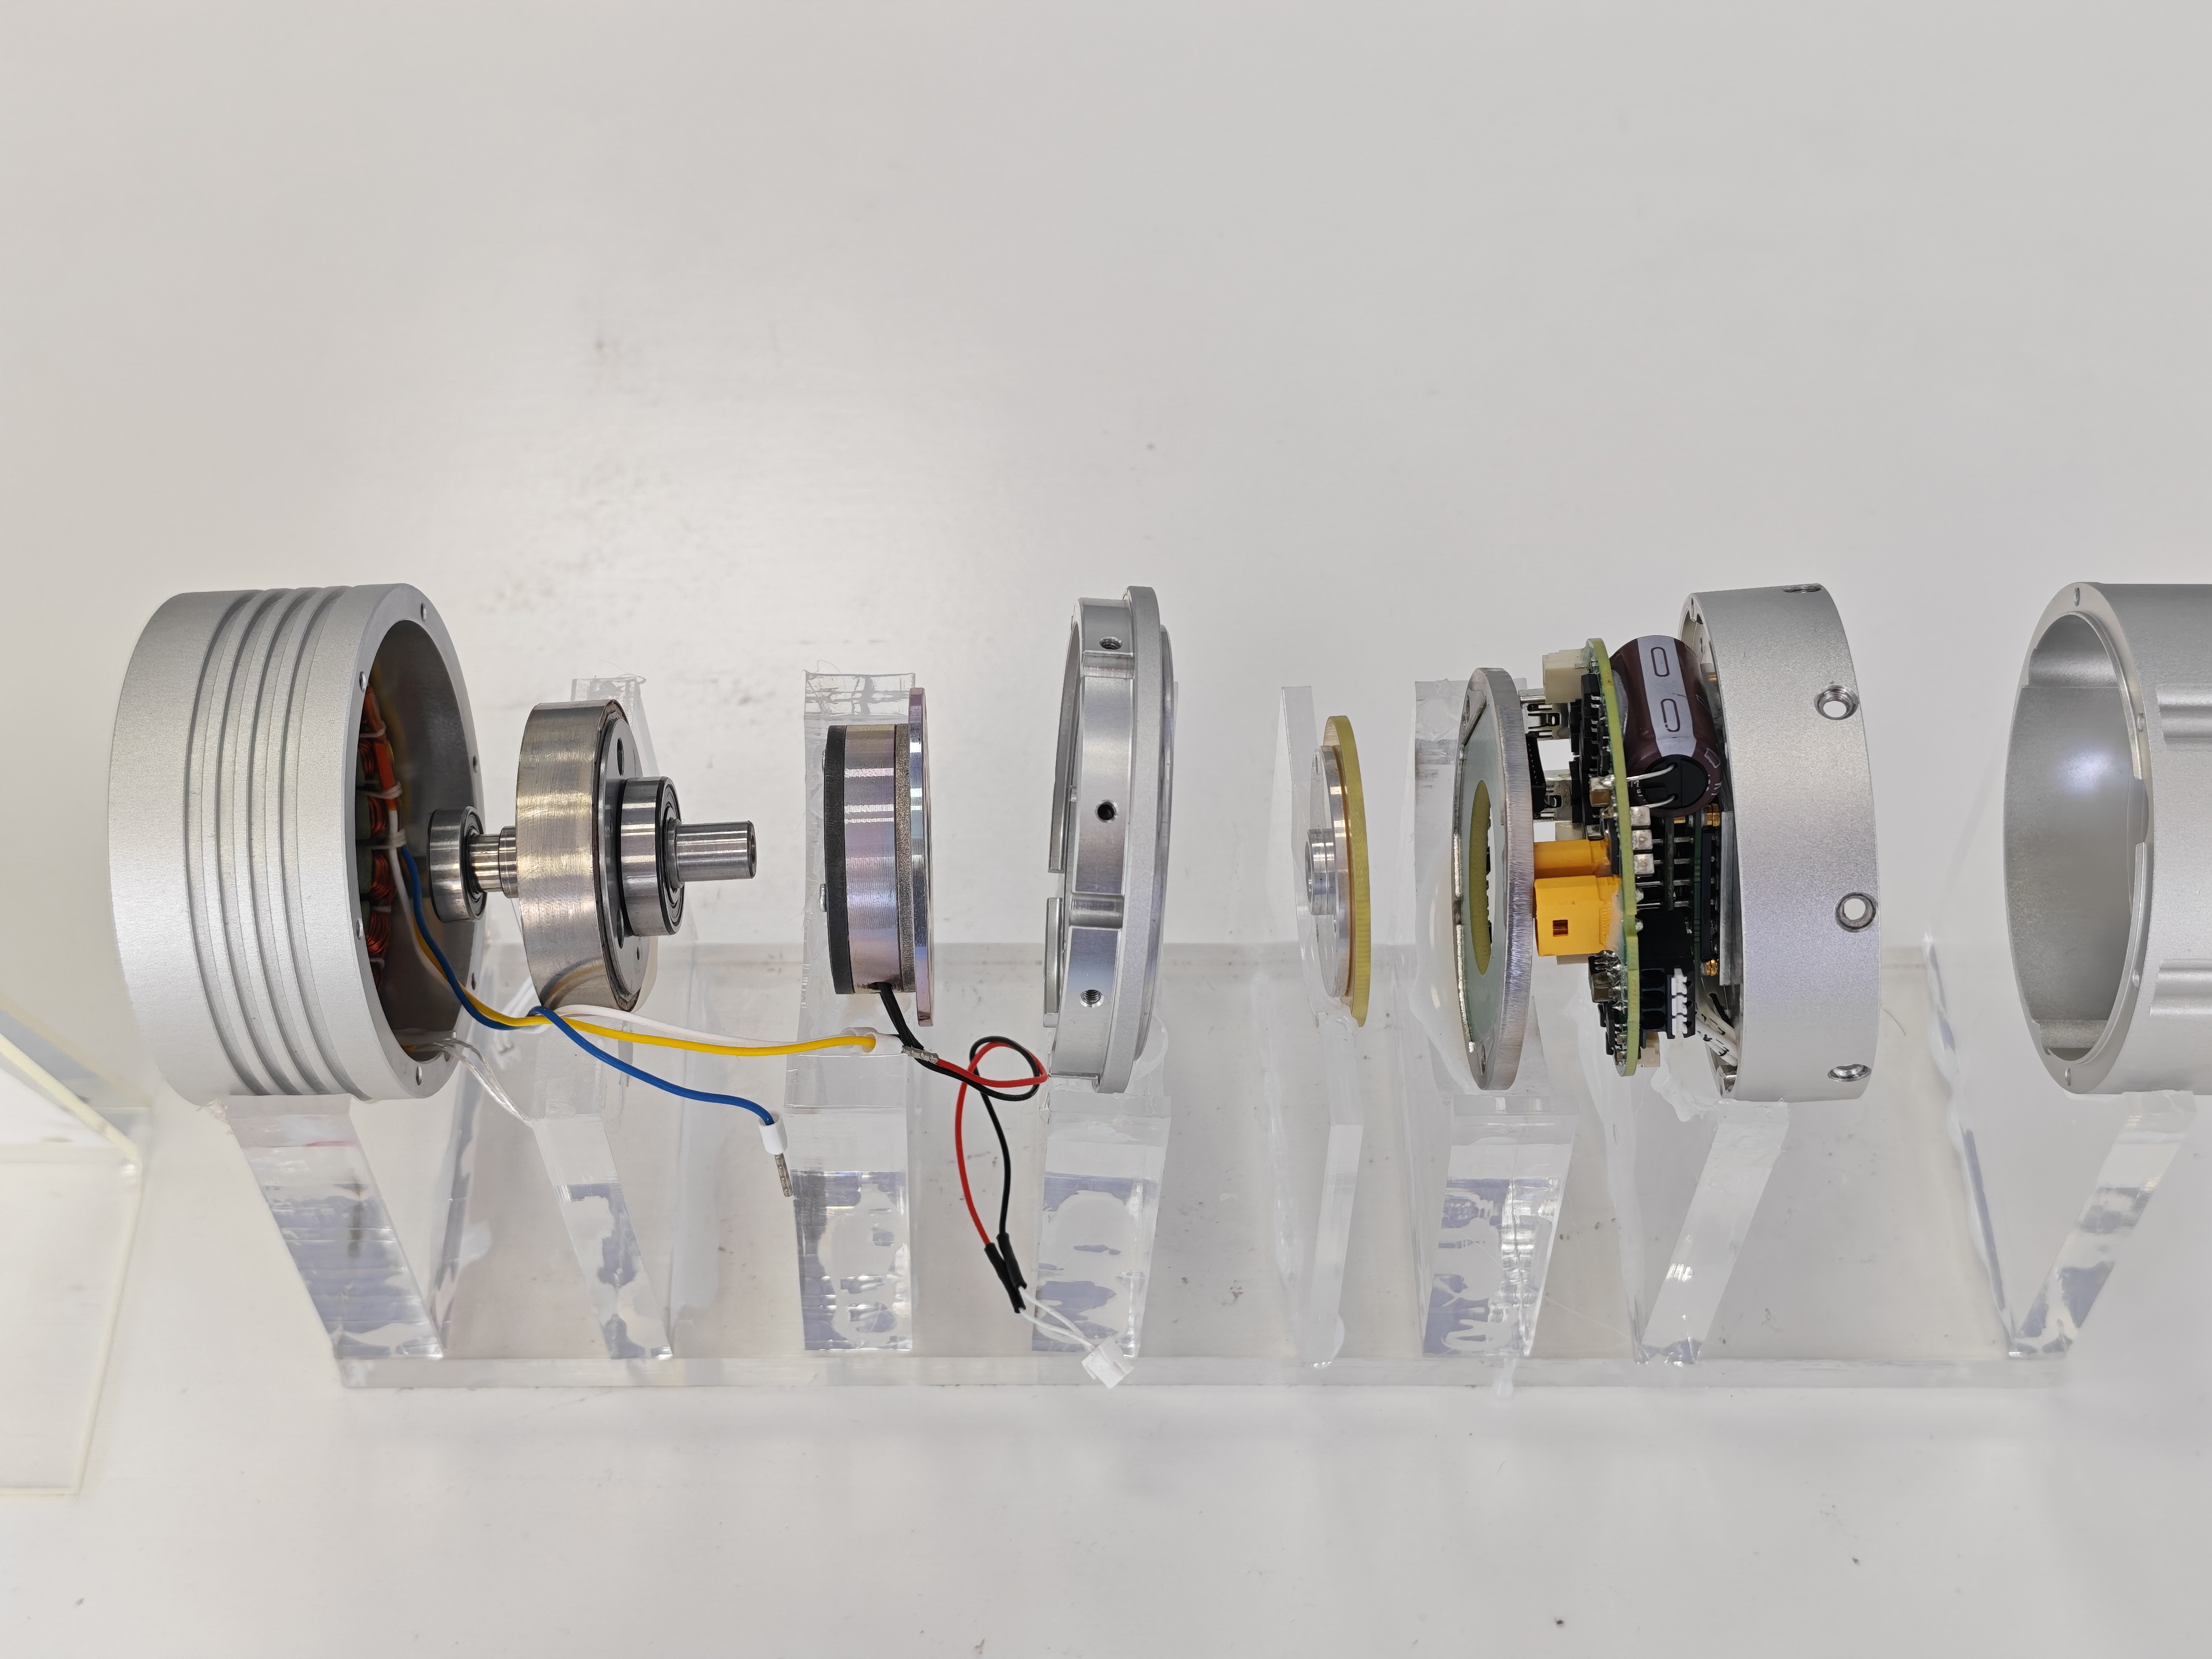
HONPINE JRM遊星ロボット関節モジュールは、長時間かつ高負荷のロボット運転向けに設計されています。本記事では、モーターの電磁最適化、高効率遊星伝動、GaNベースの駆動技術、およびシステムレベルの低損失設計が、温度上昇の抑制にどのように役立つかを解説します。HONPINEは、C6345遊星ロボット関節モジュールを試験例として、連続運転時の全負荷熱検証も提示しています。これには、最大92%のモーター効率、最大97%の遊星ギアボックス効率、および周囲温度25°Cにおける最終平衡温度61.42°Cが含まれます。