昇降装置向けハーモニックアクチュエータ:精度、トルク密度、コンパクトなモーション制御の紹介
現代のリフト装置は、もはや単に荷重をある高さから別の高さへ移動させるためだけに設計されるものではありません。産業オートメーション、ロボティクス、マテリアルハンドリング、精密機械が進化し続ける中、リフティングシステムには、高い負荷容量、正確な位置決め、コンパクトな機械統合、信頼性の高いモーション制御、長期的な運転安定性を組み合わせることがますます求められています。
これは、リフト機構が限られた設置スペース内で動作する場合や、より大規模な自動化システムの一部を構成する場合に特に重要です。ロボットのリフト軸、AGVまたはAMRのリフティングモジュール、半導**置決め機構、自動検査プラットフォーム、特殊ウインチでは、変動する荷重下でも正確な位置決めと安定した動作を維持しながら、荷重を繰り返し移動させる必要があります。
これらの用途では、伝達システムはモーター自体と同等に重要になります。ハーモニックドライブ減速機をモーターと統合し、構成に応じてエンコーダ、ブレーキ、サーボドライブなどの部品を組み込むHarmonic Actuatorは、高精度な回転モーション制御に対するコンパクトなアプローチを提供します。
ハーモニックアクチュエータはロボット関節との関連で広く知られていますが、その利点はロボティクスに限定されません。リフト機構が回転伝達によって駆動される場合、ハーモニックアクチュエータ技術は、高トルク密度、低バックラッシ、高剛性、精密位置決め、コンパクトな統合を必要とするリフト装置や特殊リフティングシステムにも実用的なソリューションを提供できます。
リフト装置がより統合されたモーションシステムへ移行している理由は?
従来のリフト装置では、モーター、ギアボックス、カップリング、ブレーキ、エンコーダ、外部コントローラーで構成される比較的単純なアーキテクチャがよく使用されます。この構成は従来のリフティング用途で有効に機能しますが、装置がよりコンパクトかつ自動化されるにつれて、各モーション軸に必要な部品数は重要な設計上の考慮事項となります。
装置メーカーにとって、追加される機械インターフェースごとに、取付け、芯出し、配線、試運転、保守に関する新たな要件が生じます。モーターとギアボックスも慎重に適合させる必要があり、エンコーダとブレーキは全体の制御および安全アーキテクチャに統合しなければなりません。
統合型Harmonic Actuatorは、伝達部品とモーション制御部品をコンパクトなモジュールに統合することで、異なるアプローチを取ります。アクチュエータの構成に応じて、ハーモニックドライブ、モーター、エンコーダ、ブレーキ、サーボドライブ、通信インターフェースを1つのシステムに統合できます。
このアプローチは、リフト機構を制約のある機械的設置空間内に収める必要がある場合、または装置メーカーが複数の機種にわたって駆動アーキテクチャを標準化したい場合に、特に魅力的です。
目的は単に部品数を減らすことではありません。さらに重要なのは、統合型アクチュエータにより、駆動システムとリフト機構の間にある機械的、電気的、制御上のインターフェースを簡素化できることです。これにより、装置メーカーは精密なモーション性能を維持しながら統合作業を削減できます。
Harmonic Actuatorはリフト装置のどこで使用できるか?
ハーモニックアクチュエータは、回転運動を直線運動へ変換するリフティング用途、あるいはリフティングと位置決め、回転、ロボット動作を組み合わせる用途で最も価値を発揮します。
そのため、ロボット垂直軸、AGVおよびAMRリフトモジュール、半導体装置、精密検査システム、医療用位置決め装置、自動化プラットフォーム、特殊ウインチ機構に適しています。
重要な違いは、Harmonic Actuatorが必ずしもリニアアクチュエータやボールねじシステムを直接置き換えるものではないことです。その主な機能は、制御された回転出力を提供することです。その後、機械システムがねじ、ドラム、プーリー、リンク機構、カム、またはその他の伝達機構を通じて、この回転運動を垂直運動に変換できます。
したがって、最も有力な適用機会は、装置アーキテクチャがすでにコンパクトで高トルクかつ精密な回転駆動の利点を活用できる場合に生じます。
ロボットリフト軸向けHarmonic Actuator
ロボットリフト軸は、コンパクトなハーモニックアクチュエータにとって重要な用途です。産業用ロボット、協働ロボット、移動式マニピュレーター、その他のロボットシステムでは、ロボットの作業高さを調整したり、可動範囲を拡張したりするために垂直機構を使用する場合があります。
これらのシステムでは、リフト機構はロボット、ツーリング、または可搬物の重量を支えながら、あらかじめ定められた位置間を繰り返し移動する必要があります。そのため、アクチュエータには、位置決め精度と構造安定性を維持しつつ、十分なトルクを提供することが求められます。
ハーモニックドライブアクチュエータは、高減速比、低バックラッシ、高トルク密度を組み合わせることができ、比較的コンパクトなパッケージ内で駆動システムが大きな出力トルクを発生できるようにします。エンコーダフィードバックと組み合わせることで、繰り返しの垂直位置決めに必要な閉ループモーション制御を実現できます。
ロボット装置メーカーにとって、もう1つの利点は統合性です。個別のサーボモーター、ハーモニック減速機、エンコーダ、ブレーキを中心に完全な駆動アセンブリを設計する代わりに、統合型アクチュエータをロボットリフト軸内の標準化されたモーションモジュールとして使用できます。
AGVおよびAMRリフトモジュール向けHarmonic Actuator
AGVおよびAMRプラットフォームには、パレットハンドリング、材料搬送、自動ドッキング、コンベヤとの連携のためのリフト機構がますます搭載されています。これらのリフティングシステムは、アクチュエータがバッテリー、コントローラー、センサー、車輪、構造部品と移動ロボットの限られた内部空間を共有しなければならないため、特に厳しいスペース制約の下で動作します。
このため、トルク密度が特に重要になります。
大型モーターとギアボックスの組み合わせは十分なトルクを提供できる場合がありますが、貴重なスペースを消費し、移動プラットフォームに不要な重量を追加します。コンパクトなハーモニックアクチュエータは、比較的小さな機械的占有面積を維持しながら、高減速比と高出力トルクを提供できます。
リフトモジュールが可搬物を別の装置に位置合わせする必要がある場合、低バックラッシも有益です。たとえば、AGVはパレットをコンベヤへ移載する前に、特定の高さまで持ち上げる必要がある場合があります。リフティングシステムがその位置を正確に制御できるほど、再現性のあるドッキングと材料移載を実現しやすくなります。
このため、ハーモニックアクチュエータ技術は、単にリフト速度を最大化することよりも、コンパクトな寸法、トルク密度、位置決め精度、統合制御が重要なAGVおよびAMRリフティングシステムで検討できます。
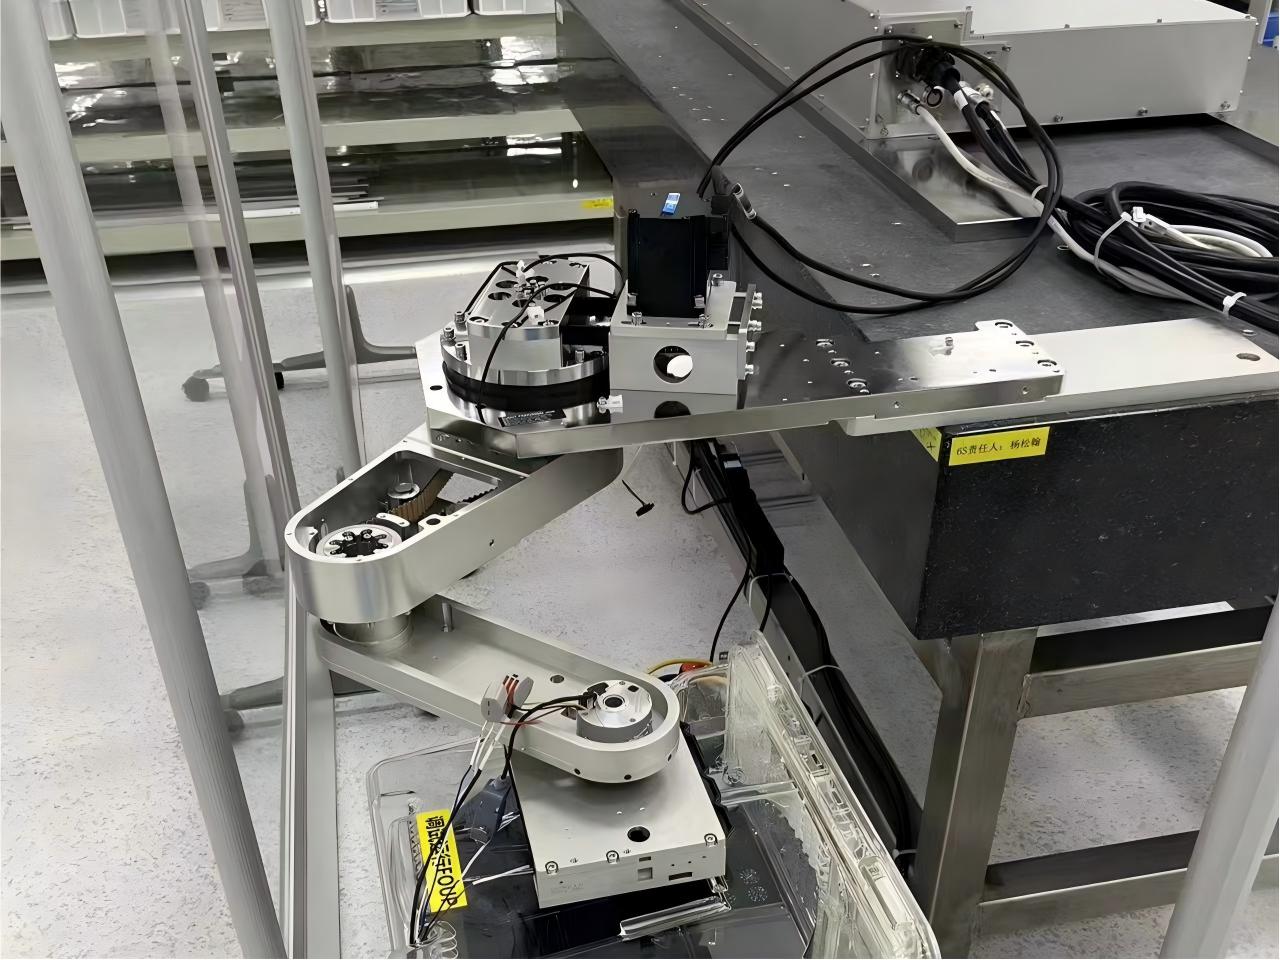
半導体リフト・位置決め装置向けHarmonic Actuator
半導体製造装置は、モーション部品に対して特に厳しい要求を課します。ウェハハンドリング、検査、アライメント、位置決め、プロセス装置では、厳しく制約された機械スペース内で動作しながら、極めて安定し再現性の高い動作が必要になる場合があります。
これらの用途では、リフト機構に大きなストロークは不要な場合がありますが、必要な位置決め精度は従来の産業用リフト装置より大幅に高くなることがあります。
ハーモニックアクチュエータは、制御された垂直運動を生み出す回転機構の駆動、またはリフティングと位置決めを組み合わせた機能の提供に使用できます。ハーモニック伝達の低バックラッシ特性は、方向転換時の機械的なすき間を低減するのに役立ち、高剛性の伝達部は荷重下での安定した動作に寄与します。
コンパクトな構造は、センサー、光学システム、ケーブル、プロセスモジュールなどの他部品周辺で利用可能な設置スペースを最適化するうえでも役立ちます。
そのため半導体装置メーカーにとっての利点は、単なるトルク伝達にとどまりません。アクチュエータは、全体的な精密モーション制御アーキテクチャの一部となります。
精密検査・位置決めリフトシステム向けHarmonic Actuator
自動検査装置では、カメラ、光学部品、センサー、検査ヘッド、治具、ワークの垂直調整が頻繁に必要となります。
これらの機構には極めて大きなリフティング力が不要な場合でも、非常に高精度で再現性のある位置決めが求められることがあります。わずかな位置決め誤差でも、検査結果、光学アライメント、または製造プロセスの一貫性に影響を及ぼす可能性があります。
機械設計が回転運動を垂直運動へ変換する場合、ハーモニックアクチュエータは低バックラッシと高い再現性を備えた精密な回転入力を提供できます。
このアプローチは、装置が高さ調整と回転位置決めの両方を必要とする場合にも有用です。完全に独立した駆動システムを使用する代わりに、複数軸に制御された動作を提供するコンパクトな回転アクチュエータを中心として機械アーキテクチャを設計できます。
これは、設置スペース、モーション精度、システム統合が密接に関連する設計要件である精密自動化システムに特に適しています。
実際の用途:ウインチシステムで使用されるHarmonic Actuator
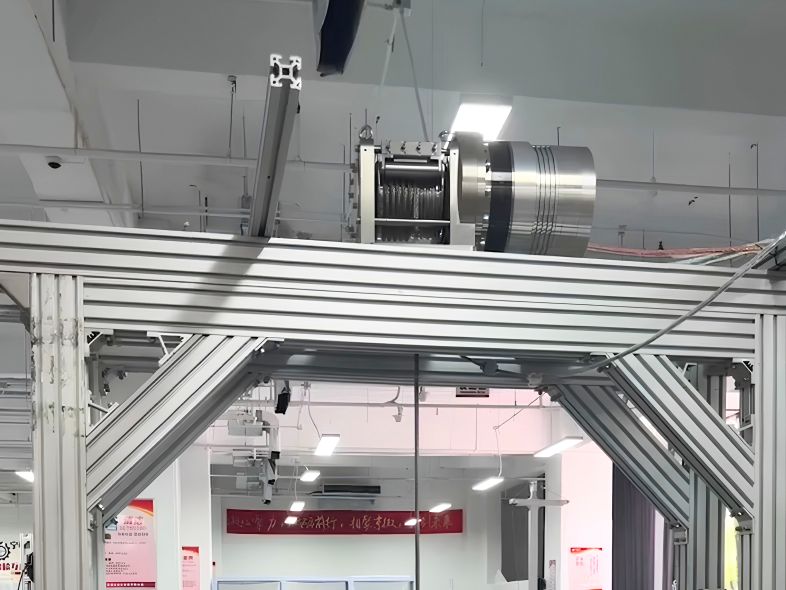
ハーモニックアクチュエータの用途は、ロボット関節や精密自動化に限定されません。HONPINEはハーモニックアクチュエータ技術をウインチシステムにも適用しており、統合型ハーモニックドライブソリューションが特殊なリフティングおよび荷役装置にどのように使用できるかを示しています。
ウインチ機構では、駆動システムは荷重下で制御された動作を維持しながら、巻取り機構を回転させるための十分な出力トルクを発生させる必要があります。モーター、減速機構、ブレーキ、フィードバック部品は、安定したリフティング性能を提供するために連携して動作しなければなりません。
この用途では、ハーモニックアクチュエータはウインチ機構を駆動し、その回転運動を制御するために使用されます。ハーモニックドライブの高い減速能力により、コンパクトな伝達構造内でモーターが必要な出力トルクを生成でき、低バックラッシ伝達はより正確で再現性の高いモーション制御を支えます。
もう1つの重要な考慮事項はシステム統合です。個別のモーター、ギアボックス、カップリング、エンコーダ、その他の部品を使用する従来のアーキテクチャと比較して、統合型ハーモニックアクチュエータは機械インターフェースの数を減らし、全体の駆動構造を簡素化できます。これは、ウインチまたはリフト機構の設置スペースが限られている場合に特に有用です。
このウインチ用途は、装置設計者にとって重要な点も示しています。ハーモニックアクチュエータはロボット用途に限定されません。高トルク密度、低バックラッシ、コンパクトな構造、精密な回転運動の組み合わせは、特殊なリフティングおよび荷役機構においても価値を発揮します。
以下の動画では、ウインチシステムにおける実際のHONPINEハーモニックアクチュエータの用途を紹介しています。
ウインチおよびリフト装置におけるHarmonic Actuatorの用途
動画:ウインチシステムで使用されるHONPINE Harmonic Actuator
リフト装置で高トルク密度が重要な理由は?
リフティングシステムが限られた設置スペース内で高い出力トルクを発揮する必要がある場合、トルク密度は特に重要になります。
単純にモーターサイズを大きくすることが、常に実用的な解決策とは限りません。モーターを大型化すると駆動システムの容積と重量が増加し、より大型の支持構造が必要になる場合があります。移動装置では、重量の増加がエネルギー消費を増大させ、システム全体の効率を低下させる可能性もあります。
ハーモニックドライブは高減速比を用いて、コンパクトな伝達部内でモータートルクを増幅します。この伝達部を適切なサイズのモーターと組み合わせることで、得られるアクチュエータは全体サイズに対して高い出力トルクを提供できます。
これは、利用可能なスペースが限られるロボットリフト軸、AGVおよびAMRリフティングモジュール、コンパクトウインチ、その他のリフト機構において、ハーモニックアクチュエータが魅力的である理由の1つです。
アクチュエータにエンコーダ、ブレーキ、ドライバー、通信インターフェースも搭載する必要がある場合、この設計上の利点はさらに大きくなります。統合型アクチュエータでは、各部品が個別の設置位置を占有することなく、これらの機能を提供できます。
リフティングと位置決めで低バックラッシが重要な理由は?
荷重をおおよそ2つの位置の間で移動させるだけの基本的なリフト機構では、バックラッシは大きな懸念事項ではない場合があります。しかし、リフティングシステムが自動位置決めプロセスの一部である場合には、バックラッシははるかに重要になります。
プラットフォームを上昇させ、定義された位置で停止し、下降させた後、元の位置へ戻るという一連の動作を繰り返すリフト機構を考えてみましょう。方向が変わるたびに、伝達部内の機械的すき間が最終位置に影響する可能性があります。
低バックラッシのハーモニック伝達は、この機械的すき間を最小化し、指令された動作と実際の出力動作との間により予測可能な関係を作るのに役立ちます。
これは、単にリフトストロークを達成することよりも再現性が重要なロボットリフト軸、半導体装置、検査システム、自動位置決めプラットフォームに特に価値があります。
アクチュエータが外部荷重を支える場合、高剛性が重要
リフト装置では、伝達システムに純粋な回転トルク以上の負荷がかかることがよくあります。機械構成によっては、アクチュエータが半径方向の力、軸方向の力、転倒モーメントも受ける場合があります。
たとえば、リフトプラットフォームがロボットアームや偏心した可搬物を搭載している場合、荷重中心とアクチュエータ出力部との距離により、大きな転倒モーメントが発生する可能性があります。
このような条件下では、アクチュエータの剛性と軸受容量が重要な選定基準になります。
高剛性のハーモニックアクチュエータは、外部荷重下でも安定した出力動作を維持するのに役立ちます。ただし、装置設計者は減速機の仕様だけで剛性を評価すべきではありません。出力軸受、取付け構造、荷重位置、支持機構を含む完全な機械システムを考慮する必要があります。
これは、大荷重ロボットリフトシステムおよび精密リフトプラットフォームで特に重要です。
統合型Harmonic Actuatorと従来のモーター・ギアボックスの比較
精密リフト軸の従来のアーキテクチャは、通常、サーボモーター、ハーモニック減速機、エンコーダ、ブレーキ、カップリング、外部サーボドライブで構成されます。各部品を選定してシステムに統合する必要があり、これらの部品間の機械インターフェースは設置精度と組立時間に影響を与える場合があります。
統合型Harmonic Actuatorは、これらの機能のいくつかを1つのモジュールに統合します。これにより、駆動部と機械の間のインターフェース数を減らし、配線、組立て、試運転を簡素化できます。
したがって、装置メーカーにとっての本当の利点は、単なる部品削減ではありません。個々の部品からすべてのリフト軸を設計するのではなく、駆動システムを標準化されたモーション制御モジュールとして扱えることです。
これは、類似したモーションアーキテクチャを使用する複数の機械構成やロボットプラットフォームを開発するメーカーにとって、特に価値があります。
リフト用途におけるHarmonic Actuatorとボールねじの比較
Harmonic Actuatorとボールねじアクチュエータは主な機能が異なるため、すべてのリフティング用途で直接的な代替品と見なすべきではありません。
ボールねじは、回転運動を直線運動へ変換するように特別に設計されているため、従来の直線リフト軸にとって自然な選択肢です。特に、機械が長い直線ストロークを必要とし、機械アーキテクチャがすでにねじ駆動軸に基づいている場合に適しています。
Harmonic Actuatorは、システムがドラム、ねじ、プーリー、リンク機構、カム、またはその他の機構を介して直線運動に変換できる高精度回転駆動を必要とする場合に、より魅力的です。高トルク密度、低バックラッシ、高剛性、コンパクトな統合、またはリフティングと回転運動の組み合わせも必要とする場合、特に有効になります。
したがって、装置メーカーが問うべきことは、単に「どちらのアクチュエータが優れているか?」ではなく、次の点です。
どの伝達アーキテクチャが、リフティングシステムの荷重、モーションプロファイル、設置スペース、位置決め要件、制御アーキテクチャに最も適合するか?
リフト装置向けHarmonic Actuatorの選定方法は?
リフト装置用のハーモニックアクチュエータを選定するには、定格トルクを荷重に適合させるだけでは不十分です。
最初のステップは、機構に必要な実際の出力トルクを計算することです。荷重重量、レバーアーム、加速度、摩擦、機械効率、外力、安全係数をすべて含める必要があります。偏心荷重を持つ機構では、発生する半径方向の力と転倒モーメントも考慮する必要があります。
次に、単に利用可能な最高の減速比を選択するのではなく、必要な出力速度とトルクに応じて減速比を選定する必要があります。減速比を高くするとトルク増幅を高め、出力速度を低下させることができますが、理想的な減速比はモーター'sの動作範囲およびリフティングシステムの動的要件にも適合しなければなりません。
バックラッシとねじり剛性は、必要な位置決め性能に応じて評価する必要があります。頻繁に方向転換を行うシステムや精密位置決めを行うシステムは、一般に位置決め要件が限定的な単純なリフト機構よりも、低バックラッシの恩恵を大きく受けます。
エンコーダ構成も、閉ループリフティングシステムにおける重要な考慮事項です。制御アーキテクチャに応じて、単一エンコーダで十分な場合もありますが、より詳細なモーター側および出力側のフィードバックを必要とする用途では、デュアルエンコーダ構成が有効な場合があります。
垂直荷重に対しては、ブレーキ構成にも特に注意を払う必要があります。ブレーキは、単なるアクチュエータ仕様の1つとして扱うのではなく、機械の実際の荷重保持要件および安全要件に従って選定する必要があります。
最後に、最終的なアクチュエータ選定の前に、デューティサイクル、動作温度、予想寿命、設置方向、環境条件、通信インターフェースをすべて考慮する必要があります。
装置メーカーがより統合されたアクチュエータを選択している理由は?
統合型アクチュエータの採用拡大は、装置メーカーの優先事項の変化と密接に関連しています。
機械メーカーは、自動化、精度、機能性を高めながら装置を小型化するという要求に直面しています。同時に、組立時間の短縮と保守の簡素化は、製造コストを管理するための重要な要因となっています。
統合型ハーモニックアクチュエータは、これらの課題のいくつかに同時に対応できます。
モーター、減速機、エンコーダ、ブレーキ、ドライバーを個別部品として統合する代わりに、装置メーカーは事前設計されたアクチュエータモジュールを使用できます。これにより機械インターフェースの数が減り、モーション軸の設計をより標準化できます。
複数の装置プラットフォームを生産するメーカーにとって、このモジュール方式は設計変更およびスペアパーツ管理も簡素化できます。
この傾向は、コンパクトなモーションシステムがますます重要になっているロボティクス、移動ロボット、半導体装置、精密自動化、その他の産業で特に顕著です。
次世代リフティング・ロボットシステム向けHarmonic Actuator
リフト装置の将来は、インテリジェントで自動化された機械の発展と密接に結び付いています。
現代のリフト機構は、もはや独立した垂直軸として動作しないかもしれません。高さ、位置、力、動作を他の軸と協調させる必要があるロボットシステムの一部となる場合があります。
移動ロボットは、可搬物を別の機械に正確に位置合わせしながら持ち上げる必要がある場合があります。ロボットマニピュレーターは、エンドエフェクタの位置を維持しながら高さを調整する必要がある場合があります。半導体システムは、垂直運動と極めて精密な回転位置決めを組み合わせる必要がある場合があります。
これらの用途は、駆動システムにより高い要求を課します。
アクチュエータは十分なトルクを提供する必要がありますが、利用可能な機械スペース内で精度、剛性、フィードバック、コンパクト性、信頼性の高い通信も実現しなければなりません。
統合型ハーモニックアクチュエータ技術が有意義な利点を提供できるのは、このような場面です。
結論
ハーモニックアクチュエータは、あらゆる種類のリフティングアクチュエータを置き換えるために設計されたものではありません。その最大の価値は、リフティングシステムに高トルク密度、低バックラッシ、高い位置決め精度、高剛性、コンパクトな設置、統合モーション制御も必要とされる場合に発揮されます。
ロボットリフト軸、AGVおよびAMRリフティングモジュール、半導体装置、精密位置決めシステム、自動検査装置、特殊ウインチシステムにおいて、ハーモニックアクチュエータは、回転モーション制御に対するコンパクトで高度に統合されたアプローチを提供できます。
実際のウインチ用途は、ハーモニックアクチュエータ技術が従来のロボット関節を超え、特殊なリフティングおよび荷役装置へ拡張できることを示しています。機械アーキテクチャが回転駆動伝達、高減速比、正確な位置決め、コンパクトな統合の利点を活用できる場合、ハーモニックアクチュエータは従来のモーター・ギアボックス構成に対する有効な代替手段となります。
装置メーカーにとって最も重要な考慮事項は、Harmonic Actuatorが十分なトルクを提供できるかどうかだけではありません。より重要な問題は、そのトルク密度、バックラッシ、剛性、統合レベル、フィードバック構成、機械アーキテクチャが、リフティングシステムの実際の要件に適合するかどうかです。
これらの要素が合致する場合、統合型Harmonic Actuatorは、装置メーカーがよりコンパクトで、統合しやすく、より高精度で、次世代の自動化機械により適したリフティングシステムを構築するのに役立ちます。
続きを読む
HONPINEのストーリーおよび精密駆動に関連する業界動向についてさらに詳しくご覧ください。
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 なぜ高性能ヒューマノイドロボットの価格を下げることはそれほど難しいのでしょうか?そして、なぜハーモニック関節モジュールは依然として代替不可能なのでしょうか?中核的理由は、避けることのできない1つの要件にあります:高い自由度。
高い DOF はヒューマノイドロボットに不可欠であり、これにより高調波関節モジュールがシステム総価値に占める割合が一貫して高くなります。 HONPINEハーモニックサーボアクチュエータが医療ロボティクスを変革している理由医療ロボットは、医療分野で使用される自動化ロボットシステムであり、診断、手術、リハビリテーション、患者ケア、および補助治療の実施において、医師、看護師、その他の医療機器を支援、強化、または代替するために用いられます。これらは、ロボティクス、人工知能、センシング技術、メカトロニクス、およびコンピュータ制御システムを統合し、医療の精度、効率、安全性、および患者全体の体験を向上させます。この記事では、HONPINEハーモニックサーボアクチュエータが医療ロボティクスに非常に適している理由を説明します。
 Harmonic Drive Systems VS Nabtesco VS HONPINE ハーモニックドライブモーター統合型ハーモニック関節モーターは、モーター、減速機、エンコーダ、センサー、その他の主要部品を1つのモジュール / アクチュエータに統合した、高度に集積化された高性能なロボット関節用ソリューションです。ロボットに強力な駆動能力と精密なモーションコントロールを提供します。ヒューマノイドロボットの動作の「心臓」と見なされ、各関節に搭載されてその動きを制御し、ロボット全体の性能を直接左右します。したがって、信頼性の高いハーモニック関節モーターを選定することは、ヒューマノイドロボットの開発にとって極めて重要です。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 HONPINEハーモニックドライブ減速機, RV減速機, 遊星減速機がヒューマノイドロボットの発展を支援ヒューマノイドロボットは、研究室で能力を実証する段階から、幅広い産業用途へと進化しています。軽量材料、身体性知能、自律バッテリー交換技術に牽引された生産性革命が、世界中の工場、病院、家庭で起こっています。ヒューマノイドロボットの"関節革命"が進行中です。ヒューマノイドロボットは数千の部品で構成され、その中でもアクチュエーターは最も重要な可動部品として、ロボットの"関節と筋肉"と呼ばれています。ハーモニックドライブ減速機は、その高精度とコンパクトなサイズにより、回転関節に広く使用されています。
 なぜハーモニックドライブモーターは外骨格ロボットに最適な選択なのでしょうか?外骨格は通常、ハーモニックドライブモーター、センサー、およびセンシング、制御、情報処理、データフュージョン、モバイルコンピューティング技術を統合するその他のコンポーネントを組み込んでいます。これらのシステムは、人間の感覚機能および運動機能をロボットのトルク伝達および制御システムと同期させ、身体能力を強化したり、医療リハビリテーションを提供したりする役割を果たします。最先端の破壊的技術として、外骨格は軍事用途と医療用途の両方において重要な戦略的意義を持っています。ハーモニックドライブ減速機が提供する高トルク密度と高精度制御により、外骨格ロボットにとって最適なソリューションとなっています。
 川崎重工、CORLEOロボットホースを発表:ハーモニックドライブ減速機が重要な役割を果たす川崎重工は、水上走行、跳躍、走行、そしてダイナミックなポーズを取ることができる高い機動性を備えたロボットホース「CORLEO」を発表しました。過酷な地形を攻略するために設計されたCORLEOの脚部運動システムは、各脚に独立駆動モジュール / アクチュエータを採用し、卓越した安定性と衝撃吸収性を実現しています。後脚は前脚から独立して作動するため、ライダーのバランスを保ちながら、階段や凹凸のある地面でも荒れた路面を滑らかに移動できます。
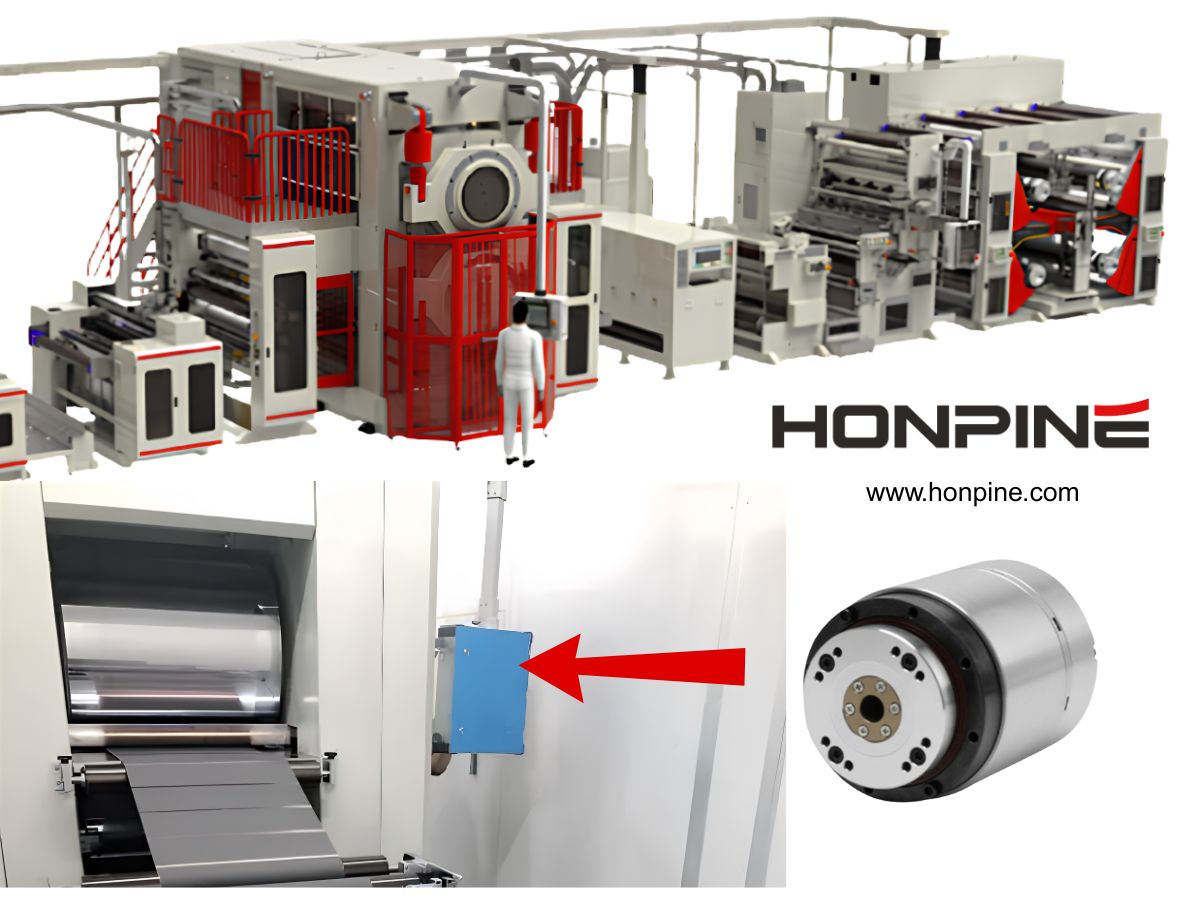
 リチウム電池用ロールプレス装置向けハーモニックロータリーアクチュエータリチウム電池の製造プロセスが進化し続ける中、製造設備にはより高い精度、安定性、および統合効率が求められています。ロールプレス設備では、電極の品質と一貫性を確保するために、正確なロール位置決め、圧力制御、および動的応答が重要です。
HONPINEのハーモニックロータリーアクチュエータは、リチウム電池用ロールプレス設備に高精度、高剛性、高速応答、およびコンパクトな統合性を提供します。ほぼゼロのバックラッシ、高トルク密度、および信頼性の高いモーション制御性能により、設備精度と生産安定性の向上に貢献します。 統合型ロボット関節モジュールは、ロボットの配線と制御アーキテクチャをどのように変革しているのか?統合型ロボット関節モジュールは、モーター、減速機、ドライブ、エンコーダー、センシング部品をコンパクトな動作ユニットに統合することで、ロボットの設計方法を変えています。従来の分散型アーキテクチャと比較して、この統合アプローチはケーブルの複雑さを軽減し、電源および通信接続を簡素化するとともに、よりコンパクトなロボット構造を実現します。ヒューマノイドロボットにより高い動作協調性、応答速度、精度、統合性が求められる中、ロボット関節モジュールは、インテリジェント制御システムと物理的な動作をつなぐ重要性が増しているインターフェースとなっています。本記事では、HONPINE TCHL ハーモニックドライブロボット関節モジュールを例に、統合型ロボット関節モジュールがロボットの配線および制御アーキテクチャをどのように変革するかを解説します。


ダブルクリック
当社は harmonic drive reducer,planetary reducer,robot joint motor,robot rotary actuators,RV gear reducer,robot end effector,dexterous robot hand を提供しています
 HONPINEハーモニックサーボアクチュエータが医療ロボティクスを変革している理由医療ロボットは、医療分野で使用される自動化ロボットシステムであり、診断、手術、リハビリテーション、患者ケア、および補助治療の実施において、医師、看護師、その他の医療機器を支援、強化、または代替するために用いられます。これらは、ロボティクス、人工知能、センシング技術、メカトロニクス、およびコンピュータ制御システムを統合し、医療の精度、効率、安全性、および患者全体の体験を向上させます。この記事では、HONPINEハーモニックサーボアクチュエータが医療ロボティクスに非常に適している理由を説明します。
 なぜハーモニックドライブモーターは外骨格ロボットに最適な選択なのでしょうか?外骨格は通常、ハーモニックドライブモーター、センサー、およびセンシング、制御、情報処理、データフュージョン、モバイルコンピューティング技術を統合するその他のコンポーネントを組み込んでいます。これらのシステムは、人間の感覚機能および運動機能をロボットのトルク伝達および制御システムと同期させ、身体能力を強化したり、医療リハビリテーションを提供したりする役割を果たします。最先端の破壊的技術として、外骨格は軍事用途と医療用途の両方において重要な戦略的意義を持っています。ハーモニックドライブ減速機が提供する高トルク密度と高精度制御により、外骨格ロボットにとって最適なソリューションとなっています。
 リチウム電池用ロールプレス装置向けハーモニックロータリーアクチュエータリチウム電池の製造プロセスが進化し続ける中、製造設備にはより高い精度、安定性、および統合効率が求められています。ロールプレス設備では、電極の品質と一貫性を確保するために、正確なロール位置決め、圧力制御、および動的応答が重要です。
HONPINEのハーモニックロータリーアクチュエータは、リチウム電池用ロールプレス設備に高精度、高剛性、高速応答、およびコンパクトな統合性を提供します。ほぼゼロのバックラッシ、高トルク密度、および信頼性の高いモーション制御性能により、設備精度と生産安定性の向上に貢献します。 昇降装置向けハーモニックアクチュエータ:精度、トルク密度、コンパクトなモーション制御の紹介現代の昇降装置には、単に荷重を垂直に移動させる以上の性能が求められます。ロボット昇降軸、AGVおよびAMRのリフトモジュール、半導体製造装置、検査プラットフォーム、特殊ウインチでは、高いトルク密度、精密な位置決め、低バックラッシ、高剛性、コンパクトなモーション制御への要求がますます高まっています。ハーモニックアクチュエータは、ハーモニックドライブとモーターを統合し、構成に応じてエンコーダ、ブレーキ、サーボドライブ、通信インターフェースをコンパクトなモーションモジュールに組み込んだものです。この記事では、ハーモニックアクチュエータをさまざまな昇降システムに適用する方法と、精度、トルク密度、剛性、統合性を兼ね備えていることから、自動昇降および位置決め用途に適している理由を解説します。
 半導体製造装置向けハーモニックロータリーアクチュエータ:高精度モーション、中空軸設計およびFOC制御皆様、こんにちは。HONPINEの技術部長、Theodore Liです。半導体製造装置において、回転動作は単に機構を回転させるだけのものではありません。限られた設置スペース、ケーブルやチューブの配線、低速時の安定性、精密な位置決め、連続的に調整可能なモーションプロファイルはいずれも装置の性能に影響を与える可能性があります。これが、ハーモニックロータリーアクチュエータが半導体装置にとって重要なモーションソリューションになりつつある理由です。本記事では、装置開発、オーバーヘッド搬送、ウェーハハンドリング、洗浄、結晶成長用途における当社の経験に基づき、ハーモニック伝達、FOCベースのモーター制御、エンコーダフィードバック、大径中空軸設計、柔軟な機械的インターフェースがどのように連携して実用的な半導体モーション要件を満たすかについて解説します。
 低侵襲手術ロボット用小型ハーモニックドライブ低侵襲手術ロボットには、極めて限られた機械的スペース内で精密な動作を実現できる、高度にコンパクトな伝達システムが求められます。ロボット機器がより小型化・高機能化するにつれ、従来の伝達機構では、サイズ、腱の弾性、摩擦、ヒステリシス、機械的統合に関する課題に直面する可能性があります。小型ハーモニックドライブは、小さな機械的スペースで高減速比の高精度伝達、低バックラッシ、コンパクトな寸法を実現することで、可能性のあるアプローチの一つを提供します。この記事では、小型ハーモニック伝達が手術ロボティクスに適している理由を説明し、外部腱駆動方式と遠位伝達方式のアーキテクチャを比較するとともに、コンパクトなロボット関節、柔軟ロボット機器、その他の精密機構向けHONPINEのCSF-mini小型ハーモニック減速機における主要なエンジニアリング上の考慮事項について解説します。
 レーザーウォブル溶接システムに高精度ハーモニック・ロータリーアクチュエータが必要な理由レーザーウォブル溶接は、バッテリー製造、バスバー溶接、電子機器、医療機器、ロボット溶接など、ビームの動きを高精度かつ再現性高く維持する必要がある精密製造用途で、ますます採用されています。しかし、機械式ウォブル溶接システムでは、溶接品質はレーザーパラメータだけでなく、ウォブルヘッドを駆動する回転運動機構の精度にも左右されます。バックラッシ、ねじり剛性の不足、トルク密度の制約、位置決め誤差は、実際のビーム軌跡や溶融池の安定性に直接影響を与える可能性があります。そのため、高精度な回転運動ソリューションは、現代のレーザーウォブル溶接装置において重要な要素となっています。ハーモニック・ロータリーアクチュエータは、精密伝達、高剛性、低バックラッシ、コンパクトな一体化を兼ね備えており、動的負荷下で制御された回転運動を必要とする機械式ウォブルヘッドに適しています。
 船外機のステアリングにハーモニック・ロータリーアクチュエータが必要となるのはどのような場合ですか?電動船外機のステアリングは、単純な機械機能から高精度なモーション制御アプリケーションへと進化しています。本記事では、ハーモニック・ロータリーアクチュエータが適切なソリューションとなる場面を解説し、高精度伝達、低バックラッシ、高トルク密度、エンコーダフィードバック、およびコンパクトな機械統合の役割を検証します。また、電動ボート、自律水上艇、無人艇、海洋ロボティクス、電動船舶推進における用途も取り上げ、エンジニアがステアリングトルク、速度、位置決め精度、動作条件、設置要件に応じて適切なロータリーアクチュエータを選定できるよう支援します。
 専門的なロボット用途に適したロボット関節アクチュエータの選び方適切なロボット関節アクチュエータの選定は、もはやトルク仕様を比較したり、モーターとギアボックスを個別に選定したりするだけの問題ではありません。ヒューマノイドロボット、協働ロボット、産業用ロボットアーム、医療用ロボット、移動式マニピュレータ、特殊ロボットシステムが多様化する中、ロボットメーカーはトルク、速度、精度、剛性、重量、設置スペース、フィードバック、通信、安全性を同時にバランスさせる必要があります。本記事では、実際のアプリケーション課題から出発し、ロボット全体の機械構造および制御要件に適合する関節レベルのソリューションを構築することで、エンジニアが適切なハーモニック関節アクチュエータまたはロボット関節モーターを選定する方法を解説します。
 CNC回転軸用ハーモニック・ロータリーアクチュエータ:彫刻機向けの高精度ソリューションハーモニック・ロータリーアクチュエータが、精密な位置決め、低バックラッシ、高剛性、コンパクトな一体化により、4軸および5軸彫刻機のCNC回転軸性能をどのように向上させるかをご紹介します。
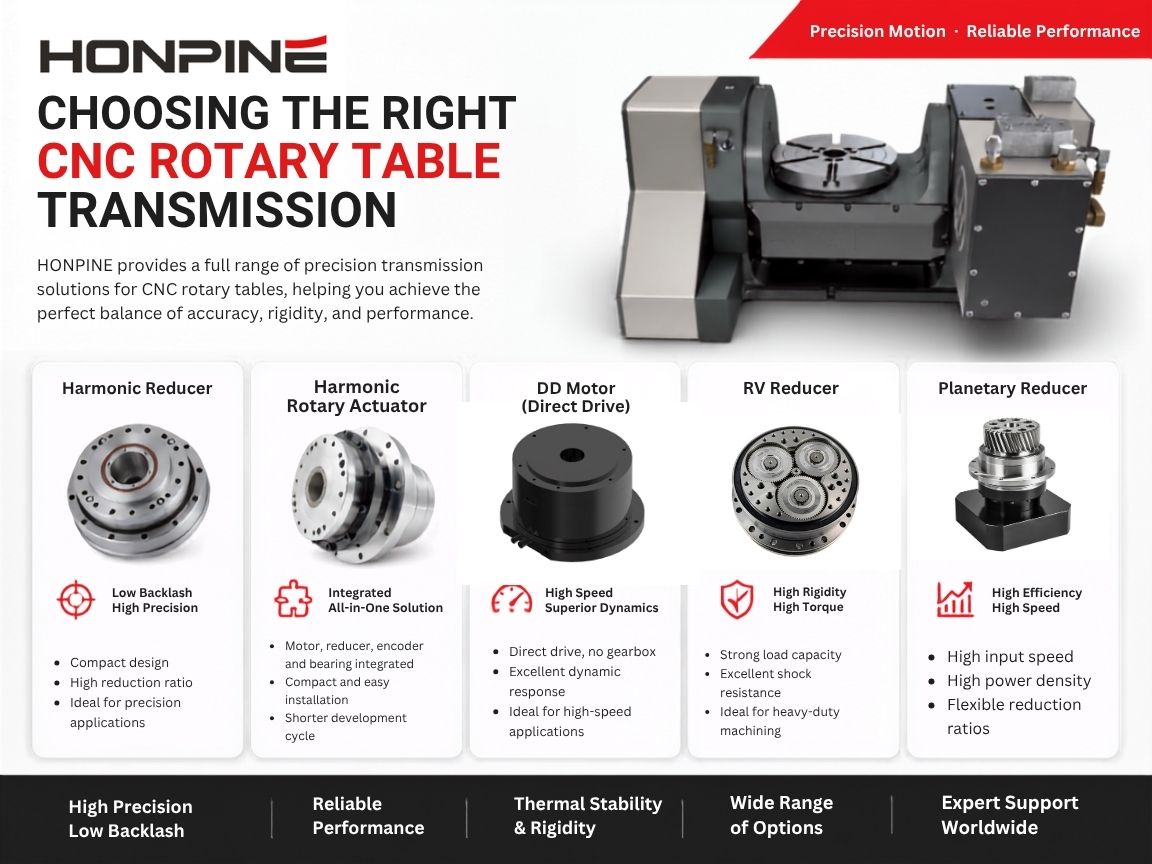
 適切なCNCロータリーテーブル伝動機構を選ぶための12のポイント:ハーモニック減速機、ハーモニックロータリーアクチュエータ、DDモーター、遊星減速機精度、バックラッシ、トルク、速度、剛性、熱安定性、統合性に基づいて、適切なCNCロータリーテーブルの伝達機構を選択する方法を解説します。ハーモニック減速機、ハーモニックロータリーアクチュエータ、DDモーター、RV減速機、遊星減速機を比較します。
 小型ロボットアームおよび卓上6軸ロボット向けミニ・ハーモニック減速機