負荷、精度、力制御、動作要件に基づいて適切な関節モジュールを選ぶ方法:ロボット関節モジュール選定ガイド
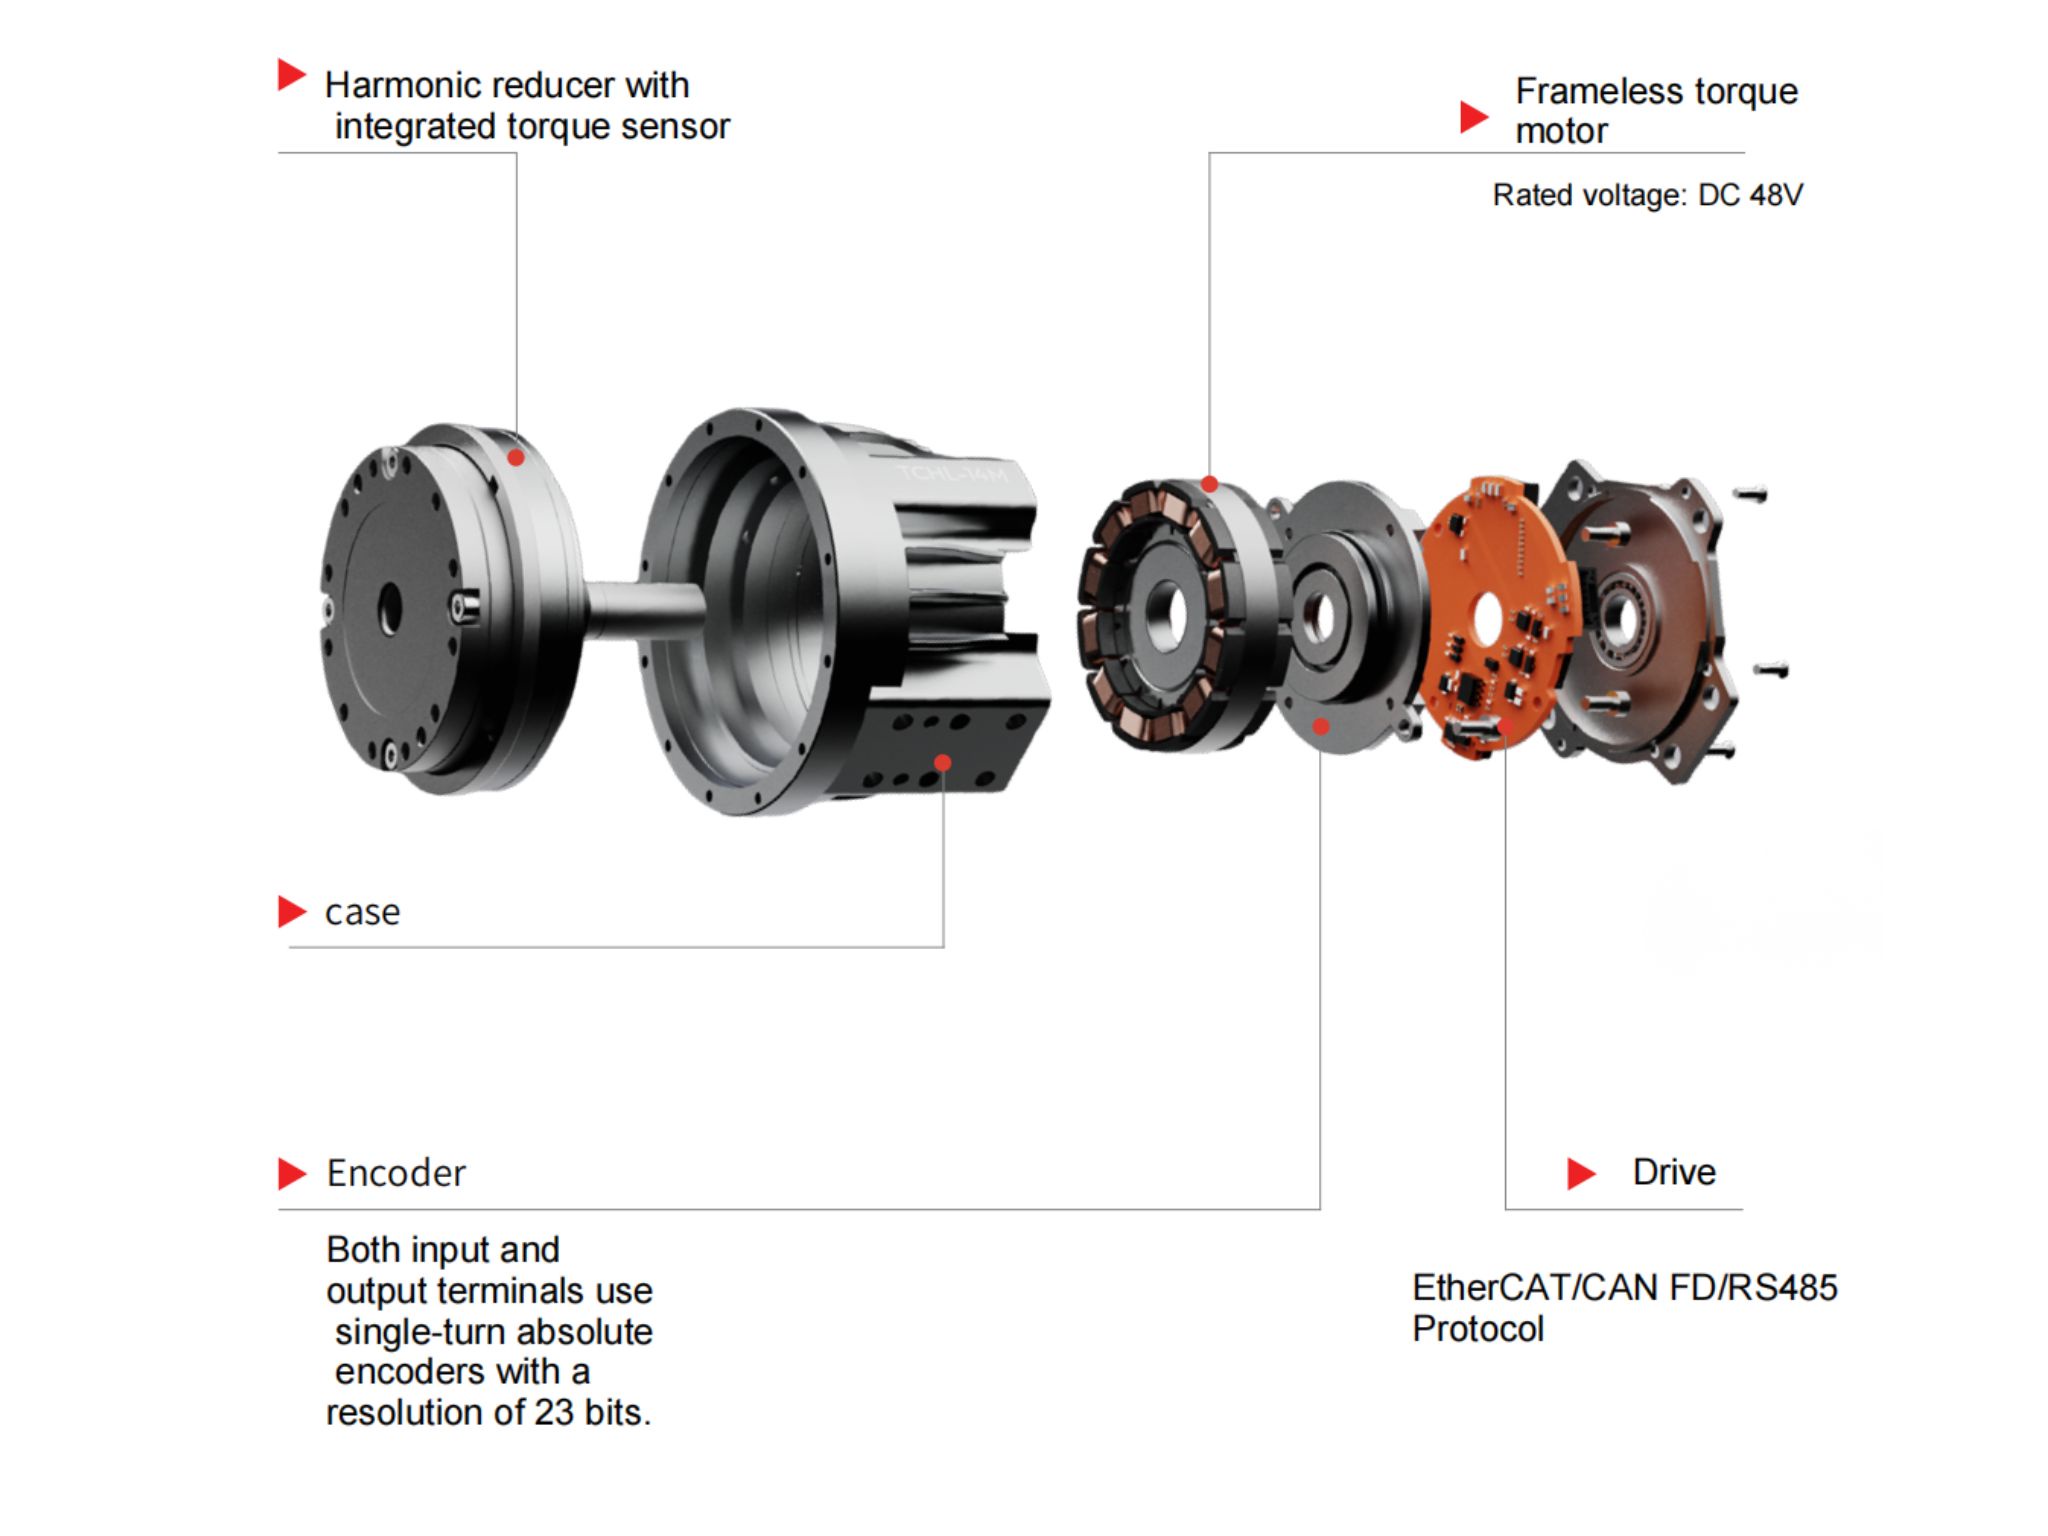
統合型ロボット関節モジュールは、協働ロボット、ヒューマノイドロボット、産業用ロボットアーム、その他のインテリジェントロボットシステムにおける中核的な駆動ユニットです。通常、モーター、減速機、エンコーダー、サーボドライブ、トルクセンサー、電磁ブレーキなどの主要コンポーネントを、コンパクトな駆動ユニットに統合しています。
適切なロボット関節モジュールを選ぶことは、出力トルク、回転速度、位置決め精度だけでなく、ロボットの動的応答、力制御性能、構造設計、動作安定性、製造コスト全体にも直接影響します。
個別のモーターや減速機を選定する場合と異なり、ロボット関節モジュールの選定では、動的性能、伝達構造、位置フィードバック、トルク計測、機械的な取り付け、電気インターフェース、熱管理、長期信頼性を総合的に評価する必要があります。これは、関節ごとに負荷条件、動作周波数、制御要件、安全面の考慮事項が大きく異なる協働ロボットやヒューマノイドロボットにおいて、特に重要です。
HONPINEの軽量・高精度なTCHLシリーズロボット関節モジュールの実用経験に基づき、本ガイドでは、ロボット関節モジュールの選定に欠かせない6つの観点を取り上げ、ロボット工学エンジニアが関節の設計と統合に体系的に取り組むための指針を紹介します。
1. 動的性能:トルク、速度、慣性の要件をどのように決定するか
動的性能は、ロボット関節モジュール選定の基礎となる要素です。関節がペイロード、回転速度、加速度、動的応答に関する実際の要件を満たせるかどうかを左右します。
評価すべき最も重要なパラメーターには、連続定格トルク、ピークトルク、出力速度、慣性マッチングがあります。
1.1 連続定格トルクとピークトルクはどのように区別するか
トルクは、ロボット関節モジュールを選定する際の最も重要なパラメーターの一つです。ただし、モジュールを最大トルク定格だけで判断するのではなく、連続定格トルクとピークトルクを区別する必要があります。
連続定格トルクとは、規定された動作条件および熱限界のもとで、関節モジュールが連続して出力できるトルクです。連続的なマテリアルハンドリング、姿勢保持、研削、その他の長時間動作を伴う用途で特に重要です。
必要な関節トルクを計算する際、エンジニアは次の項目を考慮する必要があります。
関節自体の重量と、それによって生じる重力トルク。
エンドエフェクターと外部ペイロードによって生じる重力トルク。
関節の動作中に発生する加速・減速トルク。
機械的摩擦およびその他の伝達抵抗。
複数の関節間で生じる動的結合の影響。
初期選定では、負荷変動、動作周波数、取り付け方向、動作条件に応じて、適切な安全余裕も確保する必要があります。たとえば、25%~35%の余裕は初期設計の参考値として使用できますが、すべての用途に共通する要件ではありません。最終的な容量選定は、実際の関節負荷プロファイルと熱平衡条件に基づいて検証する必要があります。
ピークトルクは、ロボットの急加速、姿勢の切り替え、一時的な負荷変化、短時間の衝撃など、短時間の動的動作に主に用いられます。
ピークトルクは、関節モジュールがその出力を長時間維持できることを意味しません。エンジニアは、ピークトルクの許容継続時間、繰り返し頻度、および関連する熱的制限を確認する必要があります。
モーター、減速機、機械ハウジングのトルク容量も、それぞれ個別に確認する必要があります。各コンポーネントの許容トルクのうち最も低い値が、関節アセンブリ全体の実用上のトルク上限となります。
この区別は、ヒューマノイドロボットの脚、四足歩行ロボットの股関節、高負荷ロボットアームなど、高い動的性能が求められる関節で特に重要です。
1.2 出力速度と減速比はどのように適合させるか
ロボット関節モジュールの出力速度は、主にモーター速度と減速比によって決まります。
出力速度 ≈ モーター速度 ÷ 減速比
一般に、減速比を大きくすると出力トルクは増加しますが、出力速度は低下します。また、バックドライバビリティ、動的応答、伝達システムの換算慣性にも影響する場合があります。
さらに、モーター速度は電源と切り離して考えることはできません。24Vまたは48VのDC電源で駆動する関節モジュールでは、回転速度の上昇に伴ってモーターの逆起電力が大きくなります。利用可能なDCバス電圧が不十分な場合、高速動作域で利用可能な電流と出力トルクが低下することがあります。
そのため、無負荷時の最高速度だけでなく、次のパラメーターも評価する必要があります。
定格速度における連続出力トルク。
最高動作速度で得られるトルク。
異なる電源電圧での性能変化。
減速比が動的応答とバックドライバビリティに与える影響。
素早い振り動作、頻繁な加速、反復する停止が求められるヒューマノイドロボットの関節では、出力速度とトルクの適合が特に重要です。
1.3 慣性マッチングはなぜ関節の制御安定性に影響するのか
慣性マッチングは、ロボット関節モジュールの選定で重要でありながら、見落とされることもある要素です。
外部負荷の慣性と駆動システムの慣性の関係が適切でないと、制御が難しくなり、低速振動、動作のオーバーシュート、機械的振動、動的追従性能の低下につながることがあります。
高精度な動作追従と柔軟な制御が求められる協働ロボット、ヒューマノイドロボット、ロボットアームでは、エンジニアは動的解析を通じて、モーターのローター慣性、減速機比、負荷慣性、実際の動作軌道を評価する必要があります。
また、減速機は、モーター側から見た負荷の換算慣性を変化させます。そのため、負荷慣性とモーターのローター慣性を単純に比較するだけで、システムの適合性を判断することはできません。伝達比、制御帯域幅、実際の動作条件も考慮する必要があります。
2. 伝達構造と位置決め精度:ハーモニック式と遊星歯車式のロボット関節モジュール
減速機は、ロボット関節モジュールにおける重要な伝達コンポーネントです。その設計は、出力トルク、伝達精度、ねじり剛性、耐衝撃性、耐用年数に直接影響します。
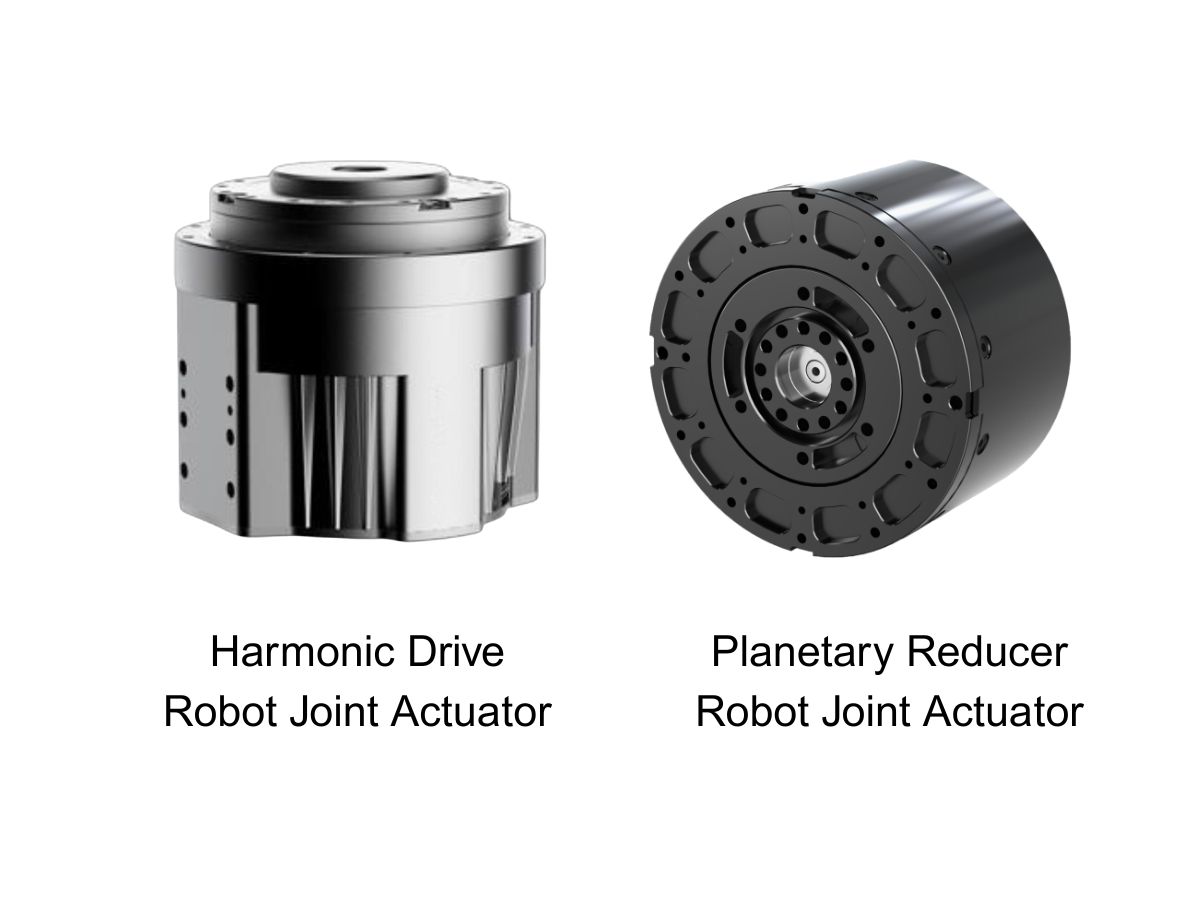
ハーモニック減速機と遊星歯車減速機は、ロボット関節モジュールで広く使われている2つの伝達方式です。どちらが常に優れているということはなく、適切な方式はロボットの動作要件と使用条件によって異なります。
2.1 ハーモニックドライブ関節モジュールの特徴と用途
ハーモニック減速機は、コンパクトな構造、高い減速比、低い伝達バックラッシを特長とします。こうした特性により、取り付けスペースに制限があり、高い位置決め精度が求められるロボット関節に適しています。
ハーモニック伝達は、協働ロボット、ヒューマノイドロボット、精密ロボットアームで広く使用されています。
主な特徴は次のとおりです。
スペースに制約のある関節設計に適したコンパクトな構造。
位置決め精度の向上に役立つ低バックラッシ。
高トルク出力に対応する幅広い減速比。
精密位置決めや一部の力制御用途への適合性。
ただし、ハーモニック減速機はフレクススプラインの弾性変形を利用します。そのため、ねじり剛性、衝撃荷重への耐性、疲労寿命は、個々のモデルと使用条件に応じて評価する必要があります。
頻繁な衝撃、重い往復荷重、または大きな動的負荷変動を伴う用途では、長期信頼性を慎重に検証する必要があります。
2.2 遊星歯車式関節モジュールの特徴と用途
遊星歯車減速機は、太陽歯車、遊星歯車、内歯車からなる機構を介して動力を伝達します。一般に、高い負荷支持能力、良好な構造剛性、高い伝達効率を備えています。
遊星歯車伝達は、高負荷の産業用ロボット、四足歩行ロボット、大きな外部衝撃を受ける関節で有利となる場合があります。
主な特徴は次のとおりです。
複数の歯車かみ合い箇所によって、伝達荷重を分散できます。
優れた負荷容量と耐衝撃性。
比較的高負荷かつ動的な動作条件への適合性。
適切な設計と潤滑による優れた耐久性。
ただし、一般的な遊星歯車減速機には、ある程度の伝達バックラッシがあります。その大きさは、歯車の製造精度、組み立て方法、予圧構造、製造工程によって異なります。
高い位置決め精度と柔軟な力制御が求められる用途では、関節モジュール全体の実際のバックラッシと伝達性能を確認する必要があります。
2.3 ロボットの用途に応じた適切な伝達構造の選び方
伝達方式だけで選定を決めるべきではありません。関節負荷、動作周波数、衝撃の強さ、制御要件も考慮する必要があります。
たとえば、次のように検討できます。
協働ロボット:伝達バックラッシ、バックドライバビリティ、力制御性能を重視します。
ヒューマノイドロボット:トルク密度、重量、動的応答、耐衝撃性を考慮します。
四足歩行ロボット:動的負荷、衝撃耐性、疲労寿命を優先します。
高負荷の産業用ロボットアーム:連続トルク、剛性、長期的な動作信頼性を評価します。
低バックラッシ、高ねじり剛性、高い負荷支持能力を組み合わせて求める用途では、予圧やバックラッシ除去設計を採用した高精度遊星歯車伝達ソリューションも検討する価値があります。
従来型の伝達構造だけに選択肢を限定する必要はありません。
2.4 ロボット関節モジュールではどの精度パラメーターを評価すべきか
ロボット関節の実際の位置決め精度は、減速機単体の公称精度と同じではありません。
関節モジュール全体の精度には、モーターエンコーダー、出力側エンコーダー、減速機のバックラッシ、ねじり変形、軸受支持、フランジ加工、組み立て公差も影響します。
選定時には、特に次の点に注意してください。
出力側の伝達バックラッシ。
出力側の繰り返し精度。
ねじり剛性と負荷による変形。
出力フランジの端面振れ。
取付面の平面度と寸法精度。
これらのパラメーターの中でも、実際の出力フィードバック精度と負荷時の角変位は特に重要です。
精密組み立て、医療用ロボット、精密製造装置では、個々のコンポーネントの仕様だけに頼らず、実際の試験データと明確に定義された試験条件を確認する必要があります。
3. エンコーダーとトルクセンサー:ロボット関節で高精度な力制御を実現する方法
減速機が関節の伝達性能を左右するのに対し、エンコーダーとトルクセンサーは、制御システムが利用できるフィードバック情報を決定します。
一般的なポイント・ツー・ポイント動作では、位置フィードバックで十分な場合があります。しかし、協働ロボット、ヒューマノイドロボット、環境と相互作用するシステムでは、モーター側の位置や電流の測定だけでは不足することが多く、より高度なフィードバックが必要になります。
3.1 シングルエンコーダーとデュアルエンコーダーの関節モジュールの違い
ロボット関節モジュールでは、一般にシングルエンコーダーのセミクローズドループ構成、またはデュアルエンコーダーのフルクローズドループ構成が使用されます。
シングルエンコーダー構成
シングルエンコーダー設計では、通常、エンコーダーをモーター側に取り付け、ローター位置を検出して関節の理論上の出力位置を算出します。
この構成は比較的シンプルで費用対効果に優れており、一般的なポイント・ツー・ポイント位置決めや、出力側フィードバックの要件がそれほど厳しくない用途に適しています。
ただし、エンコーダーは減速機の前段に取り付けられているため、実際の出力位置を直接測定できません。その結果、減速機のバックラッシ、ねじり変形、一部の伝達誤差を直接補正することはできません。
デュアルエンコーダー構成
デュアルエンコーダー設計では、モーター側と出力側にそれぞれ1つずつ、計2つのエンコーダーを使用します。
モーター側のエンコーダーはモーターの転流と速度制御に使用され、出力側のエンコーダーは関節の実際の出力角度を測定します。
入力側と出力側の位置を比較することで、制御システムは伝達システムの実際の動作をより正確に把握できます。
デュアルエンコーダー構成は、特に次の用途に適しています。
高精度な位置制御。
安定した低速動作。
高い動的性能が求められる動作追従。
伝達変形の補償が必要なロボット関節。
位置フィードバックに厳しい要件がある柔軟な制御システム。
高精度ロボット関節では、出力側の絶対位置フィードバックを備えた構成を優先的に検討する価値があります。
3.2 高度なロボット関節で出力側トルクセンサーが必要な理由
トルクフィードバックは、高精度な力制御を実現するための重要な基盤です。
関節のトルク情報を取得する一般的な方法は、モーター電流からトルクを推定する方法と、独立したトルクセンサーで直接測定する方法の2つです。
モーター電流に基づく推定では、通常、モーターのトルク定数と測定電流を用いて電磁トルクを算出します。この方法では追加のトルクセンサーが不要で、比較的低コストです。
ただし、モーターの電磁トルクが関節の実際の出力トルクと必ずしも一致するわけではありません。
減速機の摩擦、伝達損失、慣性トルク、温度変化などが最終的な出力トルクに影響します。そのため、電流に基づく推定は、高精度な力フィードバックを必要とする用途では限界があります。
これに対し、減速機の出力部と関節フランジの間に取り付けたトルクセンサーは、伝達システムを通じて伝わるトルクを直接測定できます。これにより、ロボットと外部環境との実際の相互作用をより正確に反映する測定値が得られます。
たとえば、HONPINEのTCHLシリーズロボット関節モジュールは、出力側トルク検出構成を採用しています。この構成は、関節負荷の変化をリアルタイムで検出する必要があるロボットシステムを想定しています。
主な用途は次のとおりです。
協働ロボットおよび人とロボットの相互作用。
精密組み立ておよび挿入作業。
表面研削および定力制御。
ヒューマノイドロボットの適応的な姿勢制御。
外骨格ロボットおよびコンプライアント型支援装置。
出力側のトルク検出によって、伝達システムのあらゆる影響がなくなるわけではありません。センサー精度、機械的な取り付け、校正、制御アルゴリズムも最終的な測定結果に影響します。
3.3 トルクセンサー選定で重要な技術仕様
トルクセンサーを選定する際は、定格測定範囲だけでなく、動的応答と長期安定性も評価する必要があります。
主なパラメーターは次のとおりです。
測定範囲:通常の動作トルクと予想される動的負荷をカバーできる範囲を選びます。過負荷限界に近い状態で使用することや、不必要に広い測定範囲を選ぶことは避けてください。
測定精度:単一の精度仕様だけに頼らず、非直線性、繰り返し性、ヒステリシス、測定誤差全体を評価します。
ゼロ点安定性と温度ドリフト:長時間動作中の温度変化によってゼロ点がずれ、連続的な力制御や低トルク測定に影響することがあります。
サンプリング周波数と帯域幅:動的な相互作用や衝突検出には、フィードバック遅延を防ぐため、十分なセンサーのサンプリング能力とシステムの制御帯域幅が必要です。
ノイズレベル:測定ノイズが大きすぎると、力制御指令が変動し、動作の滑らかさが低下する可能性があります。
精密な力の相互作用を必要としないマテリアルハンドリング、定位置動作、その他の用途では、独立したトルクセンサーを備えない関節モジュールで十分な場合があります。ハードウェアコストとシステムの複雑さを抑えるのに役立ちます。
4. 機械構造と取り付け互換性:ロボット設計に関節モジュールを適合させる方法
ロボット関節モジュールは、単なる動力伝達ユニットではなく、ロボットの機械構造を構成する一部でもあります。
寸法、取り付けインターフェース、中空軸設計、重量配分は、ロボット全体の設計に影響します。
4.1 中空軸設計とモジュール重量をどのように評価するか
ヒューマノイドロボット、多関節ロボットアーム、複雑なロボットシステムでは、中空軸関節モジュールが配線上の大きな利点をもたらします。
電源ケーブル、通信ケーブル、センサー配線などを中空部に通すことで、外部ケーブルの絡まりや動作への干渉を軽減できます。
連続回転が必要な用途では、システム設計に応じてスリップリングも検討できます。中空径、ケーブルの配線、回転範囲に互換性があることを確認してください。
モジュールの重量も重要な検討事項です。
多関節ロボットでは、エンドエフェクターに近い関節の質量が、上流側の関節にかかる負荷と慣性を増加させます。そのため、十分なトルクと剛性を維持しながら遠位関節の重量を抑えることで、上流側関節の駆動要件を軽減し、動的応答とエネルギー効率を改善できます。
選定時は、最大トルクの定格だけで選ぶのではなく、モジュール重量、定格トルク、ピークトルク、トルク密度を比較する必要があります。
4.2 ロボット関節モジュールに電磁ブレーキは必要か
電磁ブレーキは主に、電源が切断されたときや駆動システムが停止したときに関節を所定の位置に保持するために使用されます。重力による意図しない動きを防ぐのに役立ちます。
ヒューマノイドロボットの膝関節と股関節、垂直ロボットアーム、その他の重力負荷を受ける関節では、ブレーキ構成を慎重に検討する必要があります。
一般的な方式は、ばね作動・通電解除型の電磁ブレーキです。電源が切れると作動し、通電すると解除されます。
ブレーキ選定では、次の点を確認します。
定格保持トルク。
ブレーキ解除電圧と消費電力。
作動および解除の応答時間。
ブレーキの耐用年数。
関節の取り付けスペースとの適合性。
ブレーキの主な役割は静的保持です。サーボドライブが行う動的な制動制御の代わりにはならず、あらゆる緊急時の動的衝撃に対応できると自動的にみなすべきでもありません。
負荷の軽い水平関節では、用途と安全要件に応じてブレーキの必要性を評価できます。
4.3 どの取り付け寸法を確認すべきか
ロボット関節モジュールの機械的な取り付け互換性は、伝達精度と動作信頼性に直接影響します。
選定段階では、次の点を確認してください。
取り付けフランジの直径と穴パターン。
位置決めパイロット部の寸法。
取り付けねじの仕様と有効ねじ込み深さ。
前面、背面、または側面からの取り付け構成。
接合面の平面度、平行度、真円度の要件。
推奨ねじ締め付けトルクと組み立て手順。
出力の最大許容回転角とリミット構成。
取り付け面の精度、位置決めパイロット部の適合性、ねじの均一な締め付け、構造上の干渉の可能性には、特に注意が必要です。
不適切な取り付けは、関節の動作抵抗や位置ずれを引き起こし、機械的な損傷につながることもあります。
また、過走行、衝突、ケーブル損傷を防ぐため、機械的リミット、ソフトウェアリミット、ケーブルの回転範囲の関係も確認してください。
5. 電気・制御システム:ドライブ構成、電源電圧、通信プロトコルの選び方
ロボット関節モジュールの電気仕様と通信プロトコルは、ロボットのメイン制御システムとの互換性を決定します。また、多軸同期、リアルタイム性能、立ち上げ調整の効率にも直接影響します。
5.1 24Vと48Vのロボット関節モジュールの選び方
ロボット関節モジュールで最も一般的な電源電圧は、24Vと48VのDCです。
同じ電力レベルでは、電源電圧を高くすると必要な電流が小さくなります。これにより、ケーブルやコネクターの抵抗損失と電圧降下を抑えられます。
そのため、48V電源システムは、多関節ロボット、高出力ドライブ、バッテリー駆動の移動ロボットプラットフォームに利点をもたらす場合があります。
ただし、すべての用途で48V関節モジュールが優れているとは限りません。
実際の選定では、次の項目を考慮します。
ロボットのDCバス電圧。
モジュールの許容動作電圧範囲。
最大電流および連続電流の要件。
ドライブの定格電圧。
バッテリーの放電能力。
ケーブル長と電圧降下。
ヒューマノイドロボットや移動プラットフォームでは、待機時消費電力、ピーク電流需要、バッテリー動作時間も評価する必要があります。
5.2 サーボドライブ内蔵型と外付け型の違い
ロボット関節モジュールは、サーボドライブの取り付け方法によって、一般にドライブ内蔵型と外付け型に分けられます。
ドライブ内蔵型関節モジュール
ドライブ内蔵型では、サーボドライブが関節モジュール内部に取り付けられます。コンパクトな構成となり、外部配線が比較的シンプルで、システム統合の複雑さも軽減されます。
主な利点は次のとおりです。
高い統合性と取り付けスペースの効率的な利用。
外部接続の削減。
モジュール設計とシステム統合の容易さ。
軽量化や省スペースが求められるロボットへの適合性。
一方、ドライブ内蔵型では、内部の熱管理、密封性、電磁両立性に、より高い配慮が必要です。
ドライブ外付け型関節モジュール
ドライブ外付け型では、サーボドライブをモーターと伝達アセンブリから分離して取り付けます。
ドライブの取り付けや熱管理の自由度が高くなります。また、用途ごとの要件に応じてドライブユニットを選択または交換できます。
主な利点は次のとおりです。
ドライブの独立した熱管理。
保守や交換の容易さ。
高出力または特殊な制御用途への適合性。
電気配線やシステム構成の自由度。
一方、ドライブ外付け型では、電源ケーブル、エンコーダーケーブル、通信配線を別途計画する必要があり、統合の作業が増えます。
したがって、ドライブ内蔵型がドライブ外付け型より常に優れているわけではありません。
ドライブ内蔵型は、コンパクトな寸法、軽量設計、簡素な配線を必要とするロボットに適しています。柔軟なドライブ構成、独立した冷却、特殊な制御インターフェースが必要な場合は、ドライブ外付け型のほうが適していることがあります。
5.3 EtherCAT、CAN FD、RS485の選び方
通信プロトコルは、関節モジュールとロボットのメインコントローラーが指令やフィードバックデータをやり取りする方法を決定します。
一般的な選択肢は、EtherCAT、CAN FD、RS485です。
EtherCAT:高いリアルタイム性と同期性能を備えています。多軸連携、高速動作、精密位置決めに適しており、産業用ロボットや高性能な多関節システムでよく採用されています。
CAN FD:従来のCANを拡張し、データ伝送能力を高めた方式です。分散型関節制御や、より高い通信効率が求められる移動ロボット、ヒューマノイドロボットのシステムに適しています。
RS485:比較的シンプルな配線と優れた耐ノイズ性を備えています。産業用制御や状態通信によく使用されます。実際のリアルタイム性能は、通信プロトコル、ネットワークトポロジー、コントローラーの実装に依存します。
選定時は、対応する通信プロトコルだけでなく、モジュールと対象のメインコントローラーとの互換性も確認する必要があります。
通信に関する技術資料、オブジェクトディクショナリー、制御コマンド、状態フィードバックの定義がそろっていることも確認してください。
5.4 ロボット関節モジュールが対応すべき制御モード
ロボットの用途によって、必要な制御モードは異なります。
一般的な選択肢は次のとおりです。
位置制御:ポイント・ツー・ポイント位置決め、軌道追従、反復動作に使用します。
速度制御:定速回転や連続動作に使用します。
トルク制御:出力トルクの調整や力制御用途に使用します。
サイクリック同期位置モード:複数の関節を同期させた軌道制御に使用します。
サイクリック同期トルクモード:リアルタイムのトルク指令を必要とする高動的制御システムに使用します。
協働ロボットやヒューマノイドロボットでは、位置、速度、トルク制御など複数の制御モードに関節モジュールが対応しているかを特に確認する必要があります。
制御モード間を滑らかに切り替えられることも重要です。
また、位置、速度、電流制御ループの構成に加え、追従誤差の監視、過電流保護、通信障害への対応などの機能も確認してください。
6. 熱管理と長期信頼性:関節モジュールの安定動作を確保する方法
長時間の動作では、ロボット関節モジュールはモーターの発熱、減速機の摩擦、周囲温度、動作負荷の変動の影響を受けます。
そのため、初期性能仕様に加えて、熱平衡、耐用年数、環境適応性も評価する必要があります。
6.1 温度上昇と熱平衡が重要な理由
モーターやサーボドライブは動作中に発熱し、減速機内部の摩擦も熱損失の一因となります。
十分に放熱できない状態で高負荷または高い動作周波数のもと長時間運転すると、過度な温度上昇が起こる可能性があります。その結果、出力トルクの低下、ドライブの出力制限、または過熱保護による停止が発生することがあります。
選定時には、次の点を確認してください。
モジュールが自然冷却または補助冷却を採用しているか。
モーターとドライブの温度監視。
連続負荷時の温度上昇曲線。
熱平衡に達するまでの時間。
温度限界に近づいたときの出力制限動作。
周囲温度が高い場合の実際の出力能力。
ヒューマノイドロボットの膝関節、四足歩行ロボットの股関節、産業用ロボットアームなど、高頻度で動作する関節では、長時間の温度データが特に重要です。
短時間の性能試験だけでは、連続動作能力を確認できません。
6.2 減速機の耐用年数と潤滑を評価する方法
減速機は、ロボット関節モジュールの長期信頼性に影響する最も重要なコンポーネントの一つです。
定格耐用年数、潤滑方式、保守要件、実際の動作条件を評価する必要があります。
ハーモニック減速機では、フレクススプラインの疲労寿命、潤滑条件、衝撃荷重の影響が重要な検討事項です。
遊星歯車減速機では、歯車のかみ合い、軸受荷重、歯面摩耗、潤滑条件に注意が必要です。
サプライヤーがL10寿命データを提示する場合は、対応する負荷、回転速度、潤滑、動作温度の条件を確認してください。
また、減速機の定格耐用年数や理論耐用年数が、関節モジュール全体の実際の耐用年数と必ずしも一致するわけではありません。モーター軸受、エンコーダー、ブレーキ、センサー、サーボドライブも、システム全体の信頼性に影響します。
6.3 IP保護等級の選び方
ロボットの使用環境によって、必要な保護レベルは異なります。
たとえば、次のように選定します。
屋内研究室:粉じんや液体への暴露に応じて、適切な保護等級を選択します。
産業用作業場:粉じん、油汚れ、時折発生する液体の飛散を考慮します。
屋外ロボット:雨、湿度、温度変化への暴露を評価します。
特殊な洗浄環境:洗浄方法と液体への暴露条件に応じて、必要な保護レベルを確認します。
IP54は、一部の産業環境における初期的な参考値となります。ただし、適合性は実際の粉じんや水への暴露状況によって異なります。
屋外、湿潤環境、または水洗いを行う用途では、より高い保護等級が必要となる場合があります。
また、筐体のIP保護等級だけに頼らず、コネクター、ケーブルインターフェース、取り付け位置にも適切な保護が確保されていることを確認してください。
7. ロボット関節モジュールの選定プロセス:用途要件から最終モデルの検証まで
主要な技術パラメーターを把握したうえで、単一の仕様だけで製品を選ぶのではなく、体系的な選定プロセスを確立する必要があります。
次の手順は実務上の参考になります。
ステップ1:ロボットの用途を明確にする。
ロボットの種類、関節の位置、動作範囲、ペイロード、動作頻度、使用環境を特定します。
ステップ2:関節の動的要件を計算する。
ロボットの機械構造と動作軌道に基づいて、連続トルク、ピークトルク、出力速度、加速度、負荷慣性を計算します。
ステップ3:伝達構造と精度要件を決定する。
負荷、剛性、バックラッシ、バックドライバビリティ、動的性能の要件に応じて、適切なハーモニック式または遊星歯車式の伝達方式を選定します。
ステップ4:フィードバックと力制御の構成を決める。
位置決め精度の要件に応じてシングルエンコーダーまたはデュアルエンコーダー構成を選び、出力側トルクセンサーが必要かどうかを判断します。
ステップ5:機械的な適合性を確認する。
モジュールの直径、長さ、中空軸寸法、フランジインターフェース、取り付け構成、重量、ブレーキ要件を確認します。
ステップ6:電気仕様と通信の互換性を検証する。
電源電圧、ドライブ構成、通信プロトコル、制御モードをロボットのメイン制御システムに適合させます。
ステップ7:熱性能と長期信頼性を検証する。
実負荷試験、温度上昇試験、動的動作試験、必要な耐久性評価を実施し、選定したモジュールが目標の動作条件を満たすことを確認します。
協働ロボット、ヒューマノイドロボット、高い動的性能が求められるロボットアームでは、関節モジュールのモデルを確定する前に、動的シミュレーション、制御パラメーターの調整、試作機による検証を推奨します。
8. ロボット関節モジュール選定に関するよくある質問
Q1:ロボット関節モジュールは定格トルクが高いほどよいですか?
必ずしもそうではありません。過大な関節モジュールは、ロボットの重量、慣性、消費エネルギー、製造コスト全体を増加させる場合があります。
最大出力トルクの製品を選ぶのではなく、実際の負荷プロファイル、連続トルク、ピークトルク、必要な安全余裕に基づいて適切な製品を選定する必要があります。
Q2:ヒューマノイドロボットの関節にはハーモニック減速機と遊星歯車減速機のどちらを使うべきですか?
選択は、関節の位置と動作要件によって異なります。
コンパクトな構造と低い伝達バックラッシが求められる関節には、ハーモニック伝達を検討できます。大きな動的衝撃を受け、高い負荷支持能力が求められる関節には、高性能な遊星歯車伝達が適している場合があります。
最終判断では、トルク密度、重量、ねじり剛性、制御性能も考慮する必要があります。
Q3:すべてのロボット関節モジュールにトルクセンサーが必要ですか?
いいえ。一般的なポイント・ツー・ポイント位置決め、固定軌道でのマテリアルハンドリング、精密な力の相互作用が不要な用途では、モーター電流に基づくトルク推定で十分な場合があります。
精密組み立て、衝突検出、人とロボットの協働、柔軟な力制御では、出力側トルクセンサーによって、より直接的な負荷フィードバックを得られます。
Q4:デュアルエンコーダーの関節モジュールは、常にシングルエンコーダーのモジュールより高精度ですか?
デュアルエンコーダー構成では、出力側の位置を直接検出し、伝達誤差を補正するためのフィードバックを得られます。
ただし、実際の位置決め精度は、エンコーダーの分解能、取り付け精度、減速機の性能、機械剛性、制御アルゴリズムにも依存します。
エンコーダーの数だけで、ロボットの最終的な位置決め精度が決まるわけではありません。
Q5:ヒューマノイドロボットにはドライブ内蔵型関節モジュールが適していますか?
ドライブ内蔵型は、統合性が高く、配線が簡素で、コンパクトな構造であるため、スペースに制約のあるヒューマノイドロボットの設計で有力な選択肢となります。
ただし、熱管理、電磁両立性、保守要件も考慮する必要があります。
高出力の一部の関節では、ドライブ外付け型も評価する価値があります。
結論:効果的なロボット関節モジュールの選定には、性能、構造、制御のバランスが必要
ロボット関節モジュールの選定は、定格トルク、減速比、外形寸法を比較するだけではありません。ロボット全体の動作要件に基づいて、動的性能、伝達精度、フィードバック構成、力制御能力、機械的な取り付け、電気インターフェース、長期信頼性を総合的に評価する必要があります。
協働ロボットやヒューマノイドロボットでは、デュアルエンコーダー、出力側トルクセンサー、高集積型関節モジュールを採用することで、高精度な位置制御と柔軟な力制御に向けた、より充実したハードウェア基盤を構築できます。
高負荷かつ高い動的性能が求められるロボットでは、トルク密度、ねじり剛性、耐衝撃性、熱平衡に、より注意を払う必要があります。
HONPINEのTCHLシリーズロボット関節モジュールは、軽量ロボットシステム、高精度なモーション制御、力の相互作用を伴う用途向けに設計されています。伝達機構、位置フィードバック、トルク検出を統合した構成を備え、さまざまなロボットの要件に対応する柔軟な関節ソリューションを提供します。
各関節の負荷、回転速度、精度、制御要件を評価することで、ロボットエンジニアリングチームは適切なモジュール構成を選定し、ロボット設計、システム統合、信頼性の高いモーション制御を支えることができます。
著者について
HONPINEのテクニカルディレクターを務めるTheodore Liは、複製製品のR&D戦略を統括し、チーム編成を指導し、販売前および販売後の業務の両方を管理しています。

続きを読む
HONPINEのストーリーおよび精密駆動に関連する業界動向についてさらに詳しくご覧ください。
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 なぜ高性能ヒューマノイドロボットの価格を下げることはそれほど難しいのでしょうか?そして、なぜハーモニック関節モジュールは依然として代替不可能なのでしょうか?中核的理由は、避けることのできない1つの要件にあります:高い自由度。
高い DOF はヒューマノイドロボットに不可欠であり、これにより高調波関節モジュールがシステム総価値に占める割合が一貫して高くなります。 HONPINEハーモニックサーボアクチュエータが医療ロボティクスを変革している理由医療ロボットは、医療分野で使用される自動化ロボットシステムであり、診断、手術、リハビリテーション、患者ケア、および補助治療の実施において、医師、看護師、その他の医療機器を支援、強化、または代替するために用いられます。これらは、ロボティクス、人工知能、センシング技術、メカトロニクス、およびコンピュータ制御システムを統合し、医療の精度、効率、安全性、および患者全体の体験を向上させます。この記事では、HONPINEハーモニックサーボアクチュエータが医療ロボティクスに非常に適している理由を説明します。
 Harmonic Drive Systems VS Nabtesco VS HONPINE ハーモニックドライブモーター統合型ハーモニック関節モーターは、モーター、減速機、エンコーダ、センサー、その他の主要部品を1つのモジュール / アクチュエータに統合した、高度に集積化された高性能なロボット関節用ソリューションです。ロボットに強力な駆動能力と精密なモーションコントロールを提供します。ヒューマノイドロボットの動作の「心臓」と見なされ、各関節に搭載されてその動きを制御し、ロボット全体の性能を直接左右します。したがって、信頼性の高いハーモニック関節モーターを選定することは、ヒューマノイドロボットの開発にとって極めて重要です。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 HONPINEハーモニックドライブ減速機, RV減速機, 遊星減速機がヒューマノイドロボットの発展を支援ヒューマノイドロボットは、研究室で能力を実証する段階から、幅広い産業用途へと進化しています。軽量材料、身体性知能、自律バッテリー交換技術に牽引された生産性革命が、世界中の工場、病院、家庭で起こっています。ヒューマノイドロボットの"関節革命"が進行中です。ヒューマノイドロボットは数千の部品で構成され、その中でもアクチュエーターは最も重要な可動部品として、ロボットの"関節と筋肉"と呼ばれています。ハーモニックドライブ減速機は、その高精度とコンパクトなサイズにより、回転関節に広く使用されています。
 なぜハーモニックドライブモーターは外骨格ロボットに最適な選択なのでしょうか?外骨格は通常、ハーモニックドライブモーター、センサー、およびセンシング、制御、情報処理、データフュージョン、モバイルコンピューティング技術を統合するその他のコンポーネントを組み込んでいます。これらのシステムは、人間の感覚機能および運動機能をロボットのトルク伝達および制御システムと同期させ、身体能力を強化したり、医療リハビリテーションを提供したりする役割を果たします。最先端の破壊的技術として、外骨格は軍事用途と医療用途の両方において重要な戦略的意義を持っています。ハーモニックドライブ減速機が提供する高トルク密度と高精度制御により、外骨格ロボットにとって最適なソリューションとなっています。
 川崎重工、CORLEOロボットホースを発表:ハーモニックドライブ減速機が重要な役割を果たす川崎重工は、水上走行、跳躍、走行、そしてダイナミックなポーズを取ることができる高い機動性を備えたロボットホース「CORLEO」を発表しました。過酷な地形を攻略するために設計されたCORLEOの脚部運動システムは、各脚に独立駆動モジュール / アクチュエータを採用し、卓越した安定性と衝撃吸収性を実現しています。後脚は前脚から独立して作動するため、ライダーのバランスを保ちながら、階段や凹凸のある地面でも荒れた路面を滑らかに移動できます。
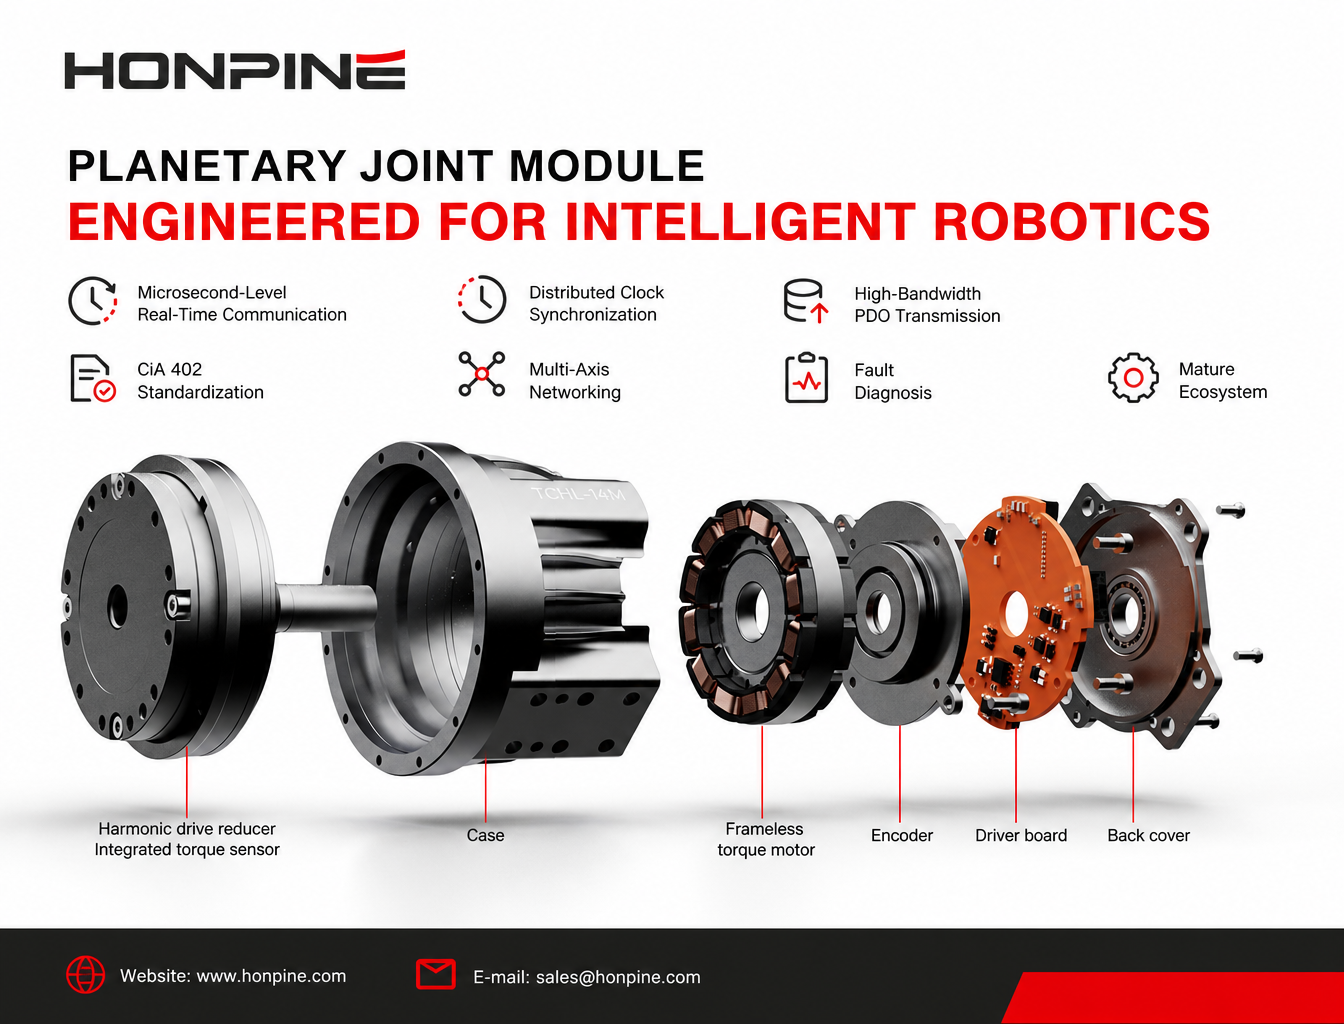
 なぜEtherCATはロボット関節モジュールの主流通信バスになりつつあるのでしょうか?なぜEtherCATはインテリジェントロボット関節モジュールの主流通信ソリューションになりつつあるのでしょうか?この記事では、マイクロ秒レベルのリアルタイム通信、Distributed Clockによる同期、CiA 402の標準化、高帯域幅のPDO伝送、マルチ軸ネットワーク、故障診断、成熟した開発エコシステムなど、7つの主な利点を解説します。EtherCATが、ヒューマノイドロボット、協働ロボット、高精度自動化装置の高度な制御要件にどのように対応するのかをご紹介します。
 負荷、精度、力制御、動作要件に基づいて適切な関節モジュールを選ぶ方法:ロボット関節モジュール選定ガイド協働ロボットおよびヒューマノイドロボット向けに、トルク、速度、減速機、エンコーダ、トルクセンサー、駆動システム、熱管理を網羅したロボット関節モジュール選定ガイド。


ダブルクリック
当社は harmonic drive reducer,planetary reducer,robot joint motor,robot rotary actuators,RV gear reducer,robot end effector,dexterous robot hand を提供しています
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 なぜEtherCATはロボット関節モジュールの主流通信バスになりつつあるのでしょうか?なぜEtherCATはインテリジェントロボット関節モジュールの主流通信ソリューションになりつつあるのでしょうか?この記事では、マイクロ秒レベルのリアルタイム通信、Distributed Clockによる同期、CiA 402の標準化、高帯域幅のPDO伝送、マルチ軸ネットワーク、故障診断、成熟した開発エコシステムなど、7つの主な利点を解説します。EtherCATが、ヒューマノイドロボット、協働ロボット、高精度自動化装置の高度な制御要件にどのように対応するのかをご紹介します。
 負荷、精度、力制御、動作要件に基づいて適切な関節モジュールを選ぶ方法:ロボット関節モジュール選定ガイド協働ロボットおよびヒューマノイドロボット向けに、トルク、速度、減速機、エンコーダ、トルクセンサー、駆動システム、熱管理を網羅したロボット関節モジュール選定ガイド。
 産業用途向け高精度ロータリーアクチュエータの選び方適切な精密ロータリーアクチュエータを選定するには、定格トルクを確認するだけでは不十分です。このガイドでは、負荷トルクの計算方法、適切な減速比の選定方法に加え、構造構成、取付フランジ、電磁ブレーキ、エンコーダ分解能、ケーブル引出方向の評価方法を解説します。HONPINEのHAS、HAT、HAM、HPG各ロータリーアクチュエータシリーズが、さまざまな産業用モーション制御および高精度位置決めの要件にどのように対応するかをご紹介します。
 高精度ヒューマノイドロボットの制御には、どのようなロボット関節モジュールを選ぶべきでしょうか?ヒューマノイドロボットが基本的な歩行やデモンストレーションの段階を超え、複雑な実環境での用途へと進むにつれて、その関節モジュールには高トルクだけでなく、より多くの性能が求められます。繊細な動作を実現するには、正確な位置決め、精密なトルク制御、構造剛性、動的応答性がいずれも重要な役割を果たします。では、高精度な作業を行うヒューマノイドロボットには、どのような関節モジュールを選ぶべきでしょうか?本記事では、HONPINEのテクニカルディレクターであるTheodore LiがHAGハーモニック関節モジュールを紹介し、高度なヒューマノイドロボット用途に適した5つの主な特長について解説します。
 HONPINE HPJMハーモニックジョイントモーター:位置モードと速度モード—適切な制御モードの選び方位置モードと速度モードは、ロボットシステムにおける異なるモーション制御要件に対応します。HONPINE HPJMハーモニックジョイントモーターを例に、この記事では、それぞれの制御アーキテクチャ、動作原理、主な違い、適用シナリオを解説します。ヒューマノイドロボットの関節やリハビリ用外骨格から、移動ロボットの駆動輪、連続回転試験システムまで、動作目標、機械的負荷、システムの安全要件に基づいて適切な制御モードを選択する方法をご紹介します。
 半導体製造装置向けハーモニックギヤ減速機おすすめ3選半導体製造装置には、高精度なモーションコントロール、コンパクトな機械構造、信頼性の高い伝達性能が求められます。ウェハ搬送ロボットやOHTシステムから、露光装置や計測装置まで、用途によってハーモニックギヤ減速機に求められる要件は異なります。本記事では、HONPINEの技術部長であるTheodore Liが、FHG中空軸シリーズ、FHD超薄型シリーズ、FSD超薄型シリーズの3つのハーモニックギヤ減速機ソリューションをご紹介します。また、定格トルク、バックラッシ、ねじり剛性、中空軸径、許容モーメント荷重など、半導体製造装置向けのハーモニックギヤ減速機を選定する際にエンジニアが考慮すべき10項目の主要な技術パラメータについても解説します。
 主要6ブランドのサーボモーターに遊星ギアボックスを適合させる方法サーボモーターに適した遊星ギアボックスを選定するには、モーター出力と減速比を合わせるだけでは不十分です。確実な動力伝達性能を確保するため、エンジニアは出力トルク、負荷慣性、バックラッシ、ねじり剛性、取り付け互換性も考慮する必要があります。Inovance、Estun、Panasonic、Mitsubishi、Yaskawa、MOONS'などのサーボモーターブランドによって、シャフト寸法や取り付けインターフェースが異なる場合があります。では、エンジニアは各サーボモーターに適した遊星ギアボックスをどのように見極めればよいのでしょうか。このガイドでは、適切な判断に役立つ主要な適合原則、必要な計算、実務上の選定ポイントを解説します。
 ストレインウェーブギアメーカーによって品質や精度に大きな差が生じるのはなぜですか?ストレインウェーブギアは同じ動作原理に基づいていますが、品質、精度、耐用年数はメーカーによって大きく異なることがあります。その違いは何によって生じるのでしょうか?HONPINEの創業者であるAllen Liが、材料の選定、歯形設計、精密加工、組立技術、品質管理がストレインウェーブギアの最終的な性能にどのように影響するかを解説します。中国メーカーと日本メーカーの主な違いや、信頼できるストレインウェーブギアのサプライヤーを選ぶ際に考慮すべき点をご紹介します。