HONPINE TCHLハーモニックジョイントモジュールが外骨格ロボットに適している理由
ウェアラブルロボットシステムを開発またはアップグレードする際、外骨格のエンジニアは、人間の生体力学、装着時の総重量、人とロボットの相互作用力、関節の位置合わせ、長時間装着時の快適性など、いくつかの要素を慎重に検討する必要があります。
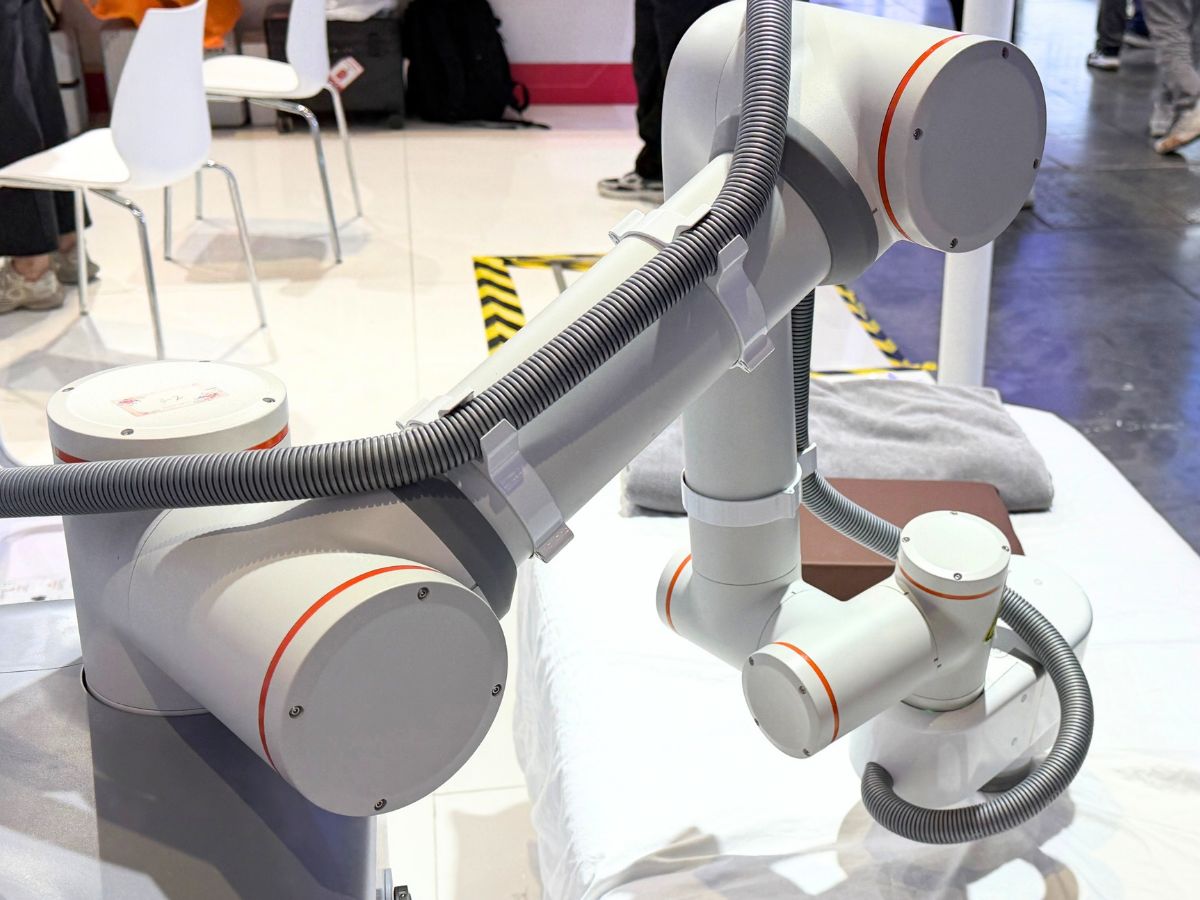
HONPINETCHLハーモニック関節モジュール(トルクセンサー内蔵)は、こうした設計上の課題に対応し、外骨格への応用に適した関節駆動ソリューションを提供するために設計されています。
外骨格の開発において、ハーモニック関節モジュールの軽量設計が重要なのはなぜですか?
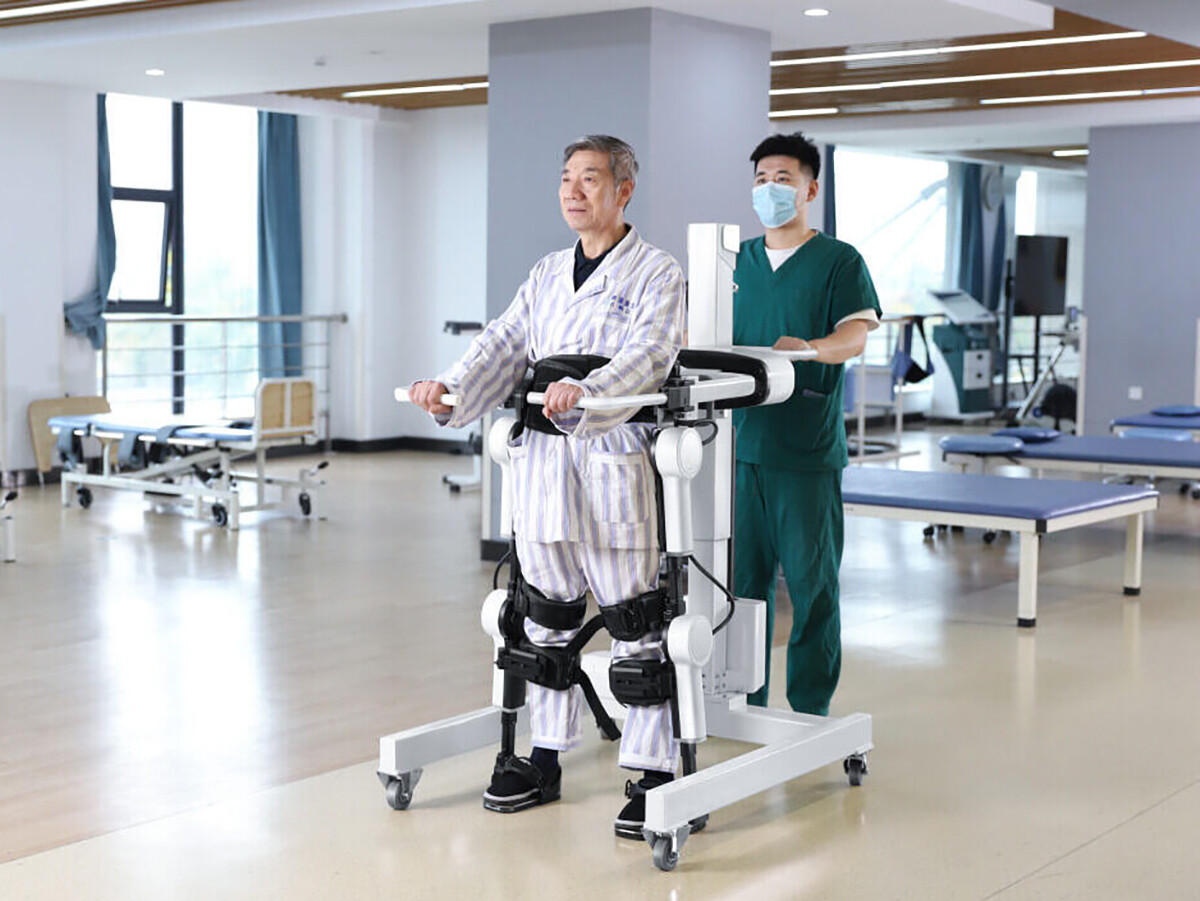
地面に固定される産業用ロボットとは異なり、外骨格ロボットは人の身体に直接装着されます。
そのため、各関節モジュールの重量は、動作中に装着者が感じる身体的負担に直接影響します。
これは特に下肢外骨格で重要です。股関節、膝関節、足関節はそれぞれ異なる位置に取り付けられるため、その重量が人の動きに及ぼす影響も異なります。
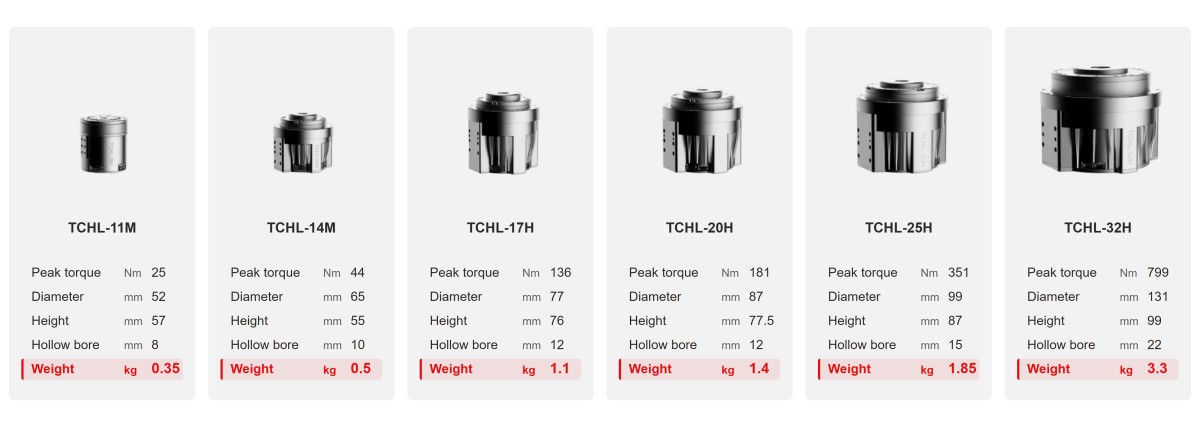
HONPINE TCHLハーモニック関節モジュールは、市場で販売されているほとんどの関節モジュールより軽量です。サイズ14のモデルの重量はわずか0.5 kgです。
実際の用途では、軽量設計によって四肢の動作慣性と駆動システムへの追加負荷を軽減できます。そのため、重い機器による過度な身体的負担を抑えながら、ユーザーが長時間装着しやすくなります。
一体型設計は外骨格の開発にどのようなメリットをもたらしますか?
TCHLハーモニック関節モジュールの高集積設計は、モーター、減速機、外部取り付け構造を個別に設けることによる追加重量の低減に役立ちます。
構造の統合と最適化により、不要な機械的スペースも最小限に抑え、外骨格の開発者に、よりコンパクトな関節駆動ユニットを提供します。
これは、設置スペースと総重量が重要な設計要素となるウェアラブルロボットシステムに特に有効です。
内蔵トルクセンサーは、必要に応じたアシストをどのように実現しますか?
TCHLのトルクセンサーは、関節の出力側のトルクを測定します。ユーザーが自発的に膝を曲げたり伸ばしたりするときや、外部からの抵抗が変化するときには、関節出力のトルクもそれに応じて変化する場合があります。
コントローラーは、このフィードバックを関節角度、角速度、および人の動作センサーからのデータと組み合わせて、現在の動作状態を識別できます。
これは、リハビリテーションロボットで検討する価値のある重要な制御方式です。
常に同じアシストトルクを出力するのではなく、ユーザーの身体能力や動作状態に応じて、装置がアシストレベルを調整できます。
複数の接続オプションは、複雑な外骨格の機械的レイアウトにどのように対応しますか?
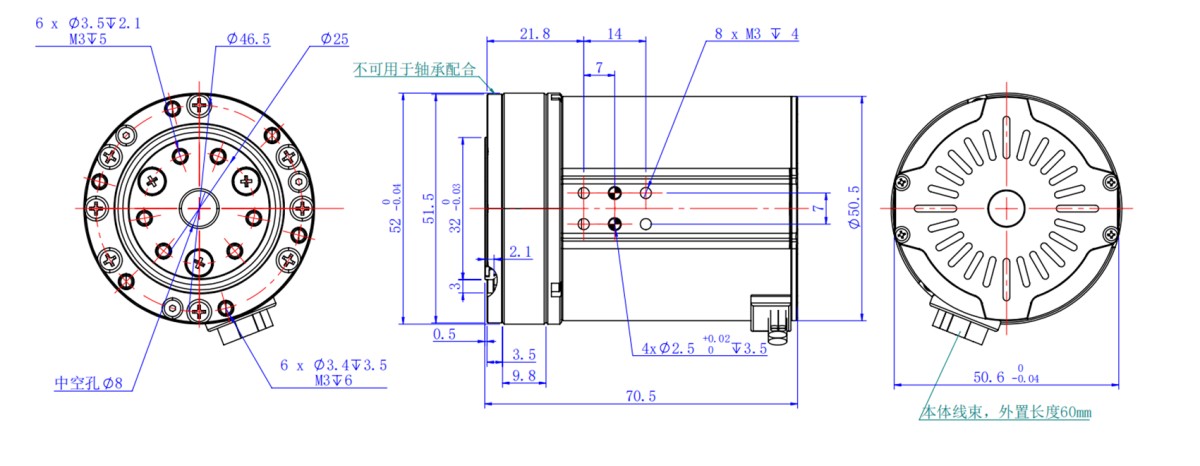
標準のHONPINE TCHLハーモニック関節モジュールは、複数の接続構成を選択でき、開口部の設計変更にも対応しています。
TCHLはケーブルとコネクターを設計に統合しており、個別に必要となる接続部品の数を減らし、関節モジュールと外部システム間の電気接続を簡素化します。
これにより、電気系統の組み立てが簡素化され、多関節デバイスでのケーブル配線の柔軟性が高まります。
どのような外骨格ロボットに、異なる関節モジュールのソリューションが必要ですか?
外骨格ロボットの進化と多様化に伴い、用途ごとに関節モジュールに求められる要件も異なります。
下肢用アシスト外骨格:股関節、膝関節、足関節の負荷要件が重要な検討事項です。
上肢用アシスト外骨格:持ち上げ動作や支持動作における肩関節と肘関節の負荷要件を考慮する必要があります。
リハビリテーション用外骨格:患者の体重、身体能力、リハビリテーションの各段階に応じて、出力トルクを調整する必要があります。
産業用アシスト外骨格:関節モジュールの選定では、作業者が取り扱う材料の重量、動作頻度、連続稼働時間を考慮する必要があります。
適切な関節モジュールの選定は、外骨格ロボットの設計に不可欠です
関節モジュールの選定は、機械構造、重量配分、動作制御、電気系統の統合など、外骨格ロボットの全体設計に影響します。
HONPINEにお問い合わせいただくと、TCHLハーモニック関節モジュールについて詳しくご確認いただけます。追加の技術情報をご希望の場合や、外骨格開発プロジェクト向けのその他のロボット関節モジュールソリューションについてご相談の場合も、お気軽にお問い合わせください。
続きを読む
HONPINEのストーリーおよび精密駆動に関連する業界動向についてさらに詳しくご覧ください。
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 なぜ高性能ヒューマノイドロボットの価格を下げることはそれほど難しいのでしょうか?そして、なぜハーモニック関節モジュールは依然として代替不可能なのでしょうか?中核的理由は、避けることのできない1つの要件にあります:高い自由度。
高い DOF はヒューマノイドロボットに不可欠であり、これにより高調波関節モジュールがシステム総価値に占める割合が一貫して高くなります。 HONPINEハーモニックサーボアクチュエータが医療ロボティクスを変革している理由医療ロボットは、医療分野で使用される自動化ロボットシステムであり、診断、手術、リハビリテーション、患者ケア、および補助治療の実施において、医師、看護師、その他の医療機器を支援、強化、または代替するために用いられます。これらは、ロボティクス、人工知能、センシング技術、メカトロニクス、およびコンピュータ制御システムを統合し、医療の精度、効率、安全性、および患者全体の体験を向上させます。この記事では、HONPINEハーモニックサーボアクチュエータが医療ロボティクスに非常に適している理由を説明します。
 Harmonic Drive Systems VS Nabtesco VS HONPINE ハーモニックドライブモーター統合型ハーモニック関節モーターは、モーター、減速機、エンコーダ、センサー、その他の主要部品を1つのモジュール / アクチュエータに統合した、高度に集積化された高性能なロボット関節用ソリューションです。ロボットに強力な駆動能力と精密なモーションコントロールを提供します。ヒューマノイドロボットの動作の「心臓」と見なされ、各関節に搭載されてその動きを制御し、ロボット全体の性能を直接左右します。したがって、信頼性の高いハーモニック関節モーターを選定することは、ヒューマノイドロボットの開発にとって極めて重要です。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 HONPINEハーモニックドライブ減速機, RV減速機, 遊星減速機がヒューマノイドロボットの発展を支援ヒューマノイドロボットは、研究室で能力を実証する段階から、幅広い産業用途へと進化しています。軽量材料、身体性知能、自律バッテリー交換技術に牽引された生産性革命が、世界中の工場、病院、家庭で起こっています。ヒューマノイドロボットの"関節革命"が進行中です。ヒューマノイドロボットは数千の部品で構成され、その中でもアクチュエーターは最も重要な可動部品として、ロボットの"関節と筋肉"と呼ばれています。ハーモニックドライブ減速機は、その高精度とコンパクトなサイズにより、回転関節に広く使用されています。
 なぜハーモニックドライブモーターは外骨格ロボットに最適な選択なのでしょうか?外骨格は通常、ハーモニックドライブモーター、センサー、およびセンシング、制御、情報処理、データフュージョン、モバイルコンピューティング技術を統合するその他のコンポーネントを組み込んでいます。これらのシステムは、人間の感覚機能および運動機能をロボットのトルク伝達および制御システムと同期させ、身体能力を強化したり、医療リハビリテーションを提供したりする役割を果たします。最先端の破壊的技術として、外骨格は軍事用途と医療用途の両方において重要な戦略的意義を持っています。ハーモニックドライブ減速機が提供する高トルク密度と高精度制御により、外骨格ロボットにとって最適なソリューションとなっています。
 川崎重工、CORLEOロボットホースを発表:ハーモニックドライブ減速機が重要な役割を果たす川崎重工は、水上走行、跳躍、走行、そしてダイナミックなポーズを取ることができる高い機動性を備えたロボットホース「CORLEO」を発表しました。過酷な地形を攻略するために設計されたCORLEOの脚部運動システムは、各脚に独立駆動モジュール / アクチュエータを採用し、卓越した安定性と衝撃吸収性を実現しています。後脚は前脚から独立して作動するため、ライダーのバランスを保ちながら、階段や凹凸のある地面でも荒れた路面を滑らかに移動できます。
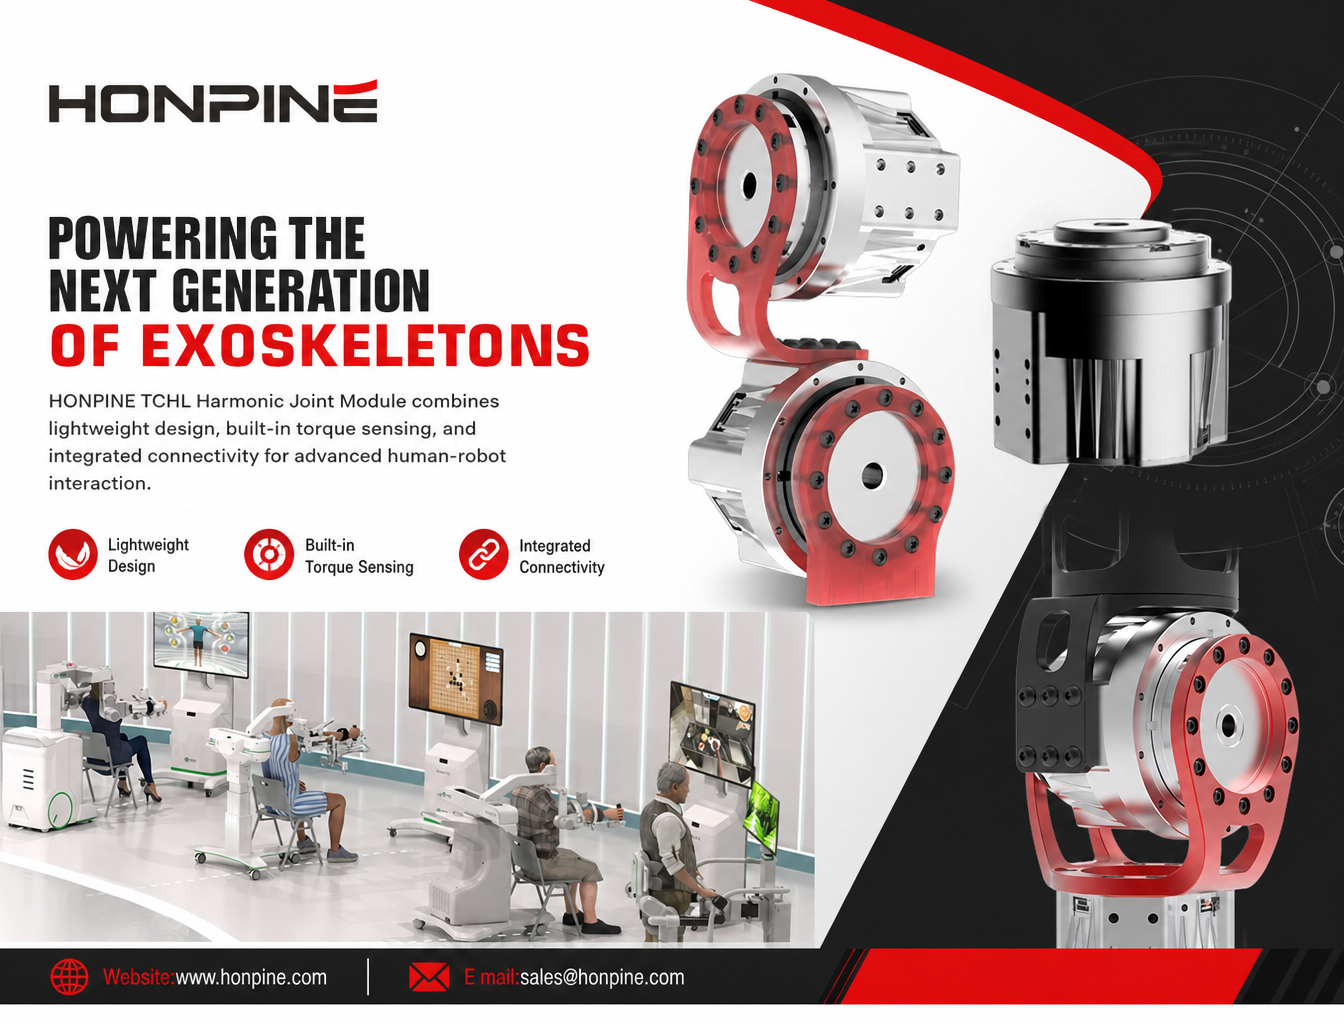
 HONPINE TCHLハーモニックジョイントモジュールが外骨格ロボットに適している理由HONPINE TCHLハーモニックジョイントモジュールは、軽量設計、コンパクトな機械統合、人とロボットの応答性の高いインタラクションが求められる外骨格ロボット向けに設計されています。出力側に内蔵されたトルクセンサー、高度に統合された構造、柔軟な接続構成を備えたTCHLは、下肢外骨格、上肢補助ロボット、リハビリテーション機器、産業用ウェアラブルロボット向けの関節駆動ソリューションを提供します。
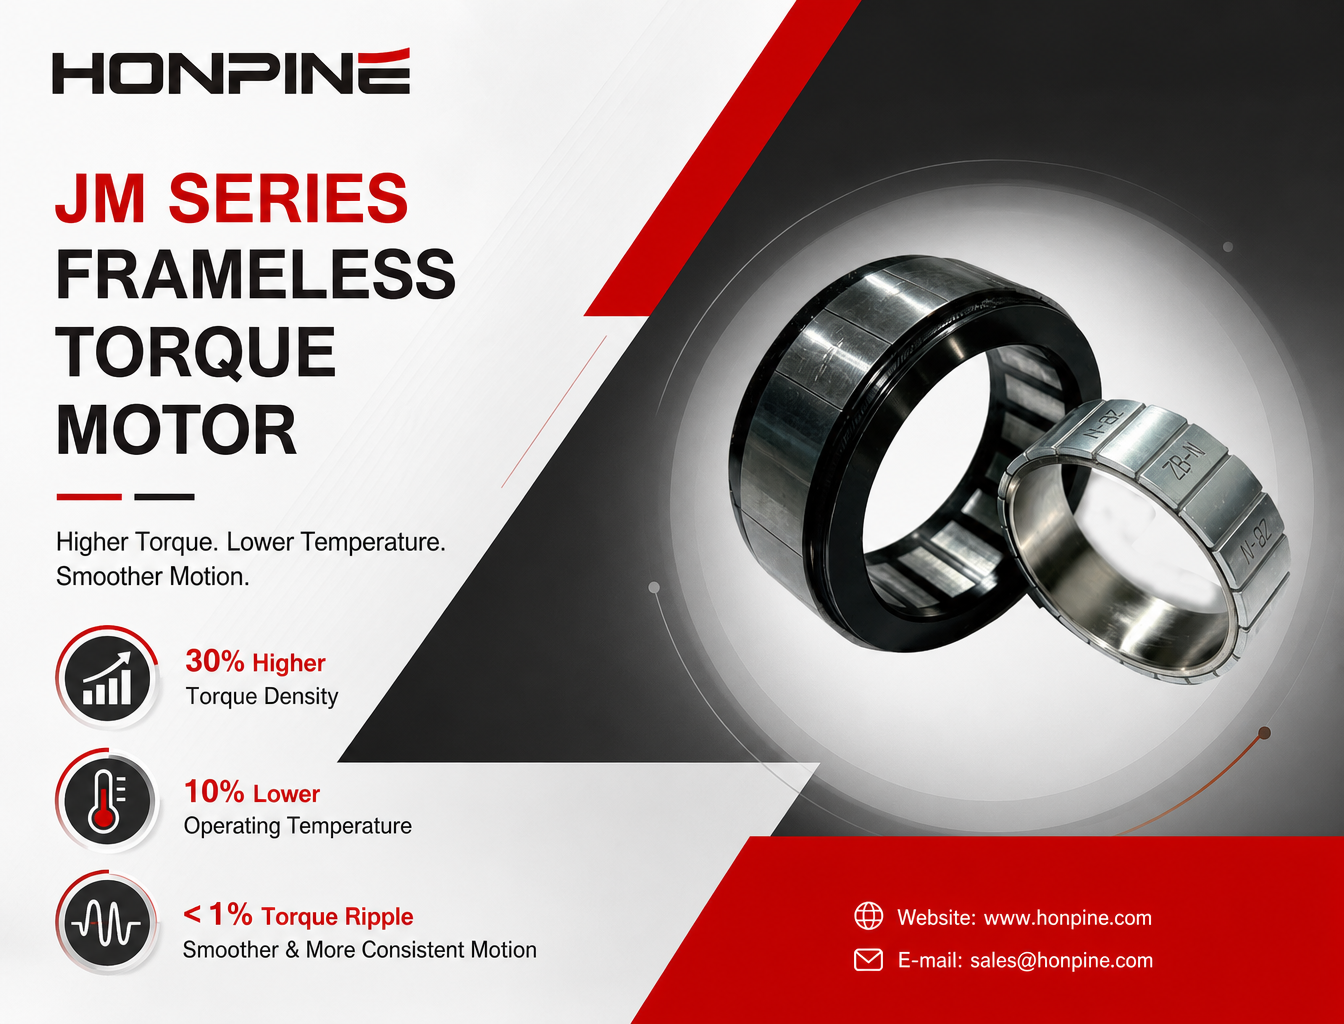
 HONPINE JM 第4世代フレームレス・トルクモーター:トルク密度が30%向上、動作温度が10%低下ロボット技術の進歩に伴い、フレームレス・トルクモーターには、トルク密度、動作安定性、熱管理において、より高度な要件が求められています。HONPINE JM 第4世代フレームレス・トルクモーターは、電磁設計、コア材料、巻線技術の改善により、トルク密度を30%向上させ、動作温度を10%低下させました。トルクリップルを1%未満に抑え、低速時の動作をより滑らかにし、動作の一貫性を高めています。そのため、手術用ロボット、ヒューマノイドロボット、精密自動化設備など、高度な性能が求められる用途に適しています。HONPINEはどのようにしてこれらの性能向上を実現したのでしょうか。詳しく見ていきましょう。


ダブルクリック
当社は harmonic drive reducer,planetary reducer,robot joint motor,robot rotary actuators,RV gear reducer,robot end effector,dexterous robot hand を提供しています
 HONPINEハーモニックサーボアクチュエータが医療ロボティクスを変革している理由医療ロボットは、医療分野で使用される自動化ロボットシステムであり、診断、手術、リハビリテーション、患者ケア、および補助治療の実施において、医師、看護師、その他の医療機器を支援、強化、または代替するために用いられます。これらは、ロボティクス、人工知能、センシング技術、メカトロニクス、およびコンピュータ制御システムを統合し、医療の精度、効率、安全性、および患者全体の体験を向上させます。この記事では、HONPINEハーモニックサーボアクチュエータが医療ロボティクスに非常に適している理由を説明します。
 なぜハーモニックドライブモーターは外骨格ロボットに最適な選択なのでしょうか?外骨格は通常、ハーモニックドライブモーター、センサー、およびセンシング、制御、情報処理、データフュージョン、モバイルコンピューティング技術を統合するその他のコンポーネントを組み込んでいます。これらのシステムは、人間の感覚機能および運動機能をロボットのトルク伝達および制御システムと同期させ、身体能力を強化したり、医療リハビリテーションを提供したりする役割を果たします。最先端の破壊的技術として、外骨格は軍事用途と医療用途の両方において重要な戦略的意義を持っています。ハーモニックドライブ減速機が提供する高トルク密度と高精度制御により、外骨格ロボットにとって最適なソリューションとなっています。
 HONPINE TCHLハーモニックジョイントモジュールが外骨格ロボットに適している理由HONPINE TCHLハーモニックジョイントモジュールは、軽量設計、コンパクトな機械統合、人とロボットの応答性の高いインタラクションが求められる外骨格ロボット向けに設計されています。出力側に内蔵されたトルクセンサー、高度に統合された構造、柔軟な接続構成を備えたTCHLは、下肢外骨格、上肢補助ロボット、リハビリテーション機器、産業用ウェアラブルロボット向けの関節駆動ソリューションを提供します。
 精密減速機、ハーモニックロータリーアクチュエータ、ダイレクトドライブモーターは、精密インデックステーブルをどのようにアップグレードできるのでしょうか?メーカーは、精密インデックステーブルの精度、動的応答性、統合性をどのように向上させることができるのでしょうか?フレキシブル製造が進化し続けるなか、従来の伝達システムは、バックラッシ、整定時間の長さ、複雑な機械的統合といった課題に直面する可能性があります。この記事では、ハーモニックドライブ減速機、ハーモニックロータリーアクチュエータ、ダイレクトドライブ(DD)トルクモーター、遊星歯車減速機が、さまざまな運転条件に対応する実用的なアップグレードソリューションをどのように提供するかを解説します。位置決め精度、インデックスサイクルタイム、負荷慣性、設置上の制約に合わせて伝達機構を選定することで、メーカーはより効率的で信頼性の高い精密インデックスシステムを構築できます。
 ベッドサイド理学療法ロボットに力制御式関節モジュールが必要な理由治療ロボットが提供するのはロボットアームではなく、人の身体に加える力です。圧力、リズム、深さが処方内容であり、位置制御ではそれを実現できません。軟部組織は柔軟で時間とともに変化するため、同じ位置指令でも筋肉と骨では接触力に数倍の差が生じます。力制御式ハーモニック関節モジュールは、接触力を閉ループ制御の変数にします。これが、治療量を再現可能にし、人との接触を安全に保ち、セラピストの手技を習得可能にする唯一の方法です。ベッドサイド治療ロボットの現場写真1枚をもとに、本記事では構成を読み解き、力制御が不可欠な5つの理由を示し、基準ごとにHONPINEのTCHLとHAGの選定基準を明確にし、フレームサイズを選定するためのトルクセンサー分解能の割り当てを提示します。
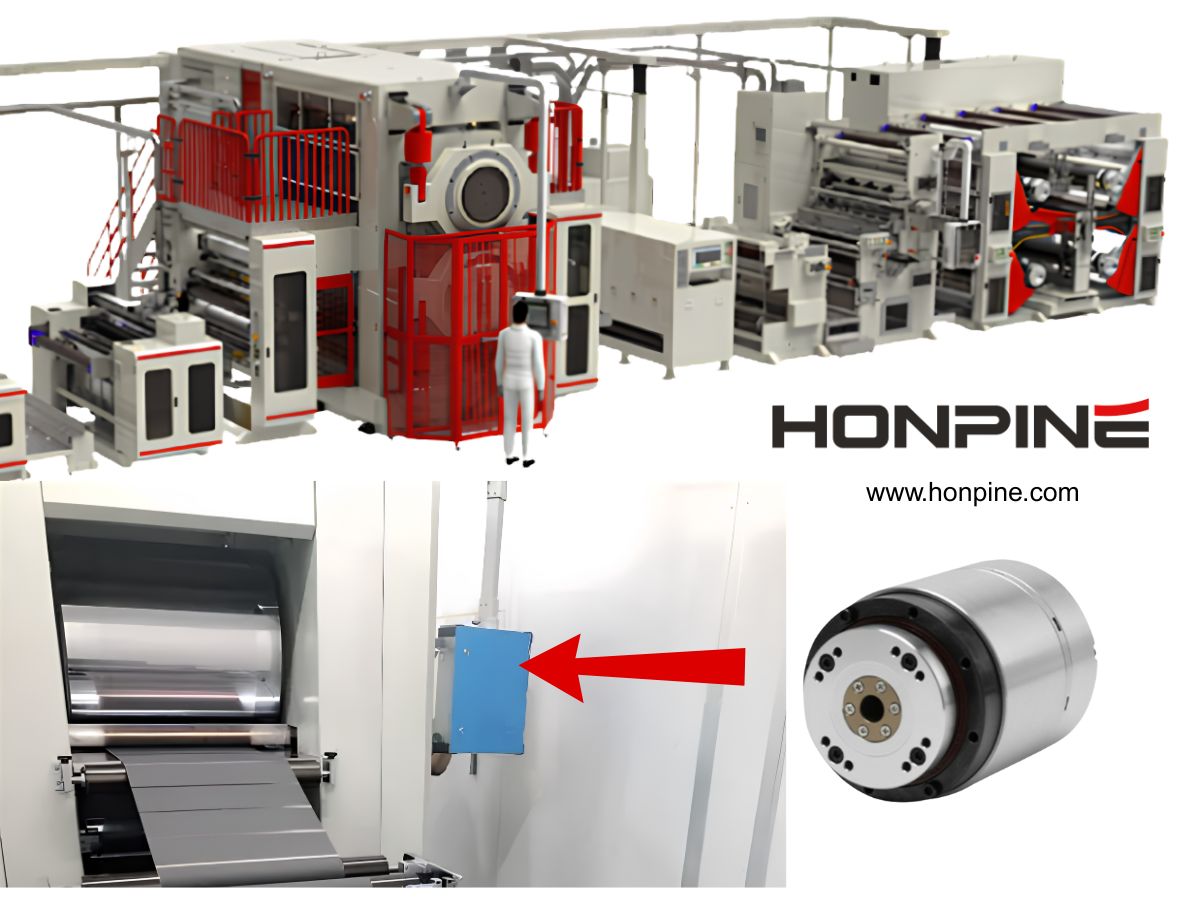
 リチウム電池用ロールプレス装置向けハーモニックロータリーアクチュエータリチウム電池の製造プロセスが進化し続ける中、製造設備にはより高い精度、安定性、および統合効率が求められています。ロールプレス設備では、電極の品質と一貫性を確保するために、正確なロール位置決め、圧力制御、および動的応答が重要です。
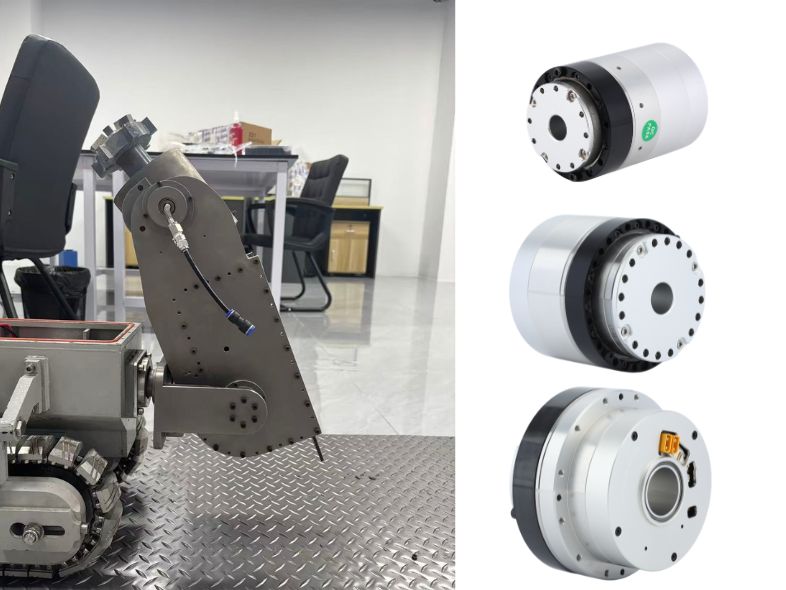
HONPINEのハーモニックロータリーアクチュエータは、リチウム電池用ロールプレス設備に高精度、高剛性、高速応答、およびコンパクトな統合性を提供します。ほぼゼロのバックラッシ、高トルク密度、および信頼性の高いモーション制御性能により、設備精度と生産安定性の向上に貢献します。 配管内ロボットおよびその他の特殊用途設備向けハーモニックロボット関節アクチュエータ配管内ロボットは、設置スペースが限られ、高負荷要件、ケーブル配線、精密な動作制御が重要な課題となる、狭く複雑な環境で稼働します。信頼性の高い関節アクチュエータには、過酷な稼働条件に適応しながら、高トルク出力、コンパクトな寸法、安定した性能を提供することが求められます。ハーモニックロボット関節アクチュエータは、精密伝動、モータ駆動、センシング機能をコンパクトな動作ユニットに統合しており、配管内ロボットやその他の特殊用途ロボットシステムに適しています。本記事では、配管内ロボットの主要な設計要件を取り上げ、HONPINE HPJMハーモニックロボット関節モジュールが、コンパクトで高性能かつ信頼性の高いロボットソリューションの実現にどのように役立つかを説明します。
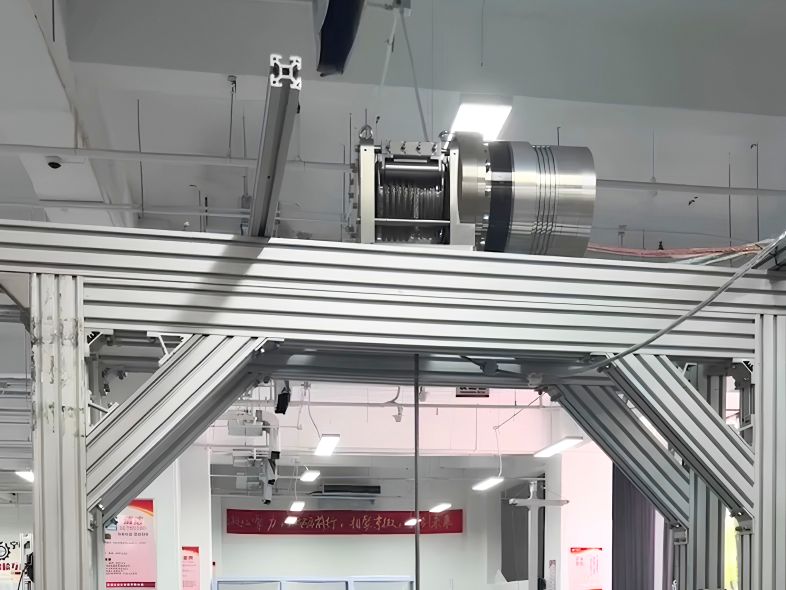
 昇降装置向けハーモニックアクチュエータ:精度、トルク密度、コンパクトなモーション制御の紹介現代の昇降装置には、単に荷重を垂直に移動させる以上の性能が求められます。ロボット昇降軸、AGVおよびAMRのリフトモジュール、半導体製造装置、検査プラットフォーム、特殊ウインチでは、高いトルク密度、精密な位置決め、低バックラッシ、高剛性、コンパクトなモーション制御への要求がますます高まっています。ハーモニックアクチュエータは、ハーモニックドライブとモーターを統合し、構成に応じてエンコーダ、ブレーキ、サーボドライブ、通信インターフェースをコンパクトなモーションモジュールに組み込んだものです。この記事では、ハーモニックアクチュエータをさまざまな昇降システムに適用する方法と、精度、トルク密度、剛性、統合性を兼ね備えていることから、自動昇降および位置決め用途に適している理由を解説します。
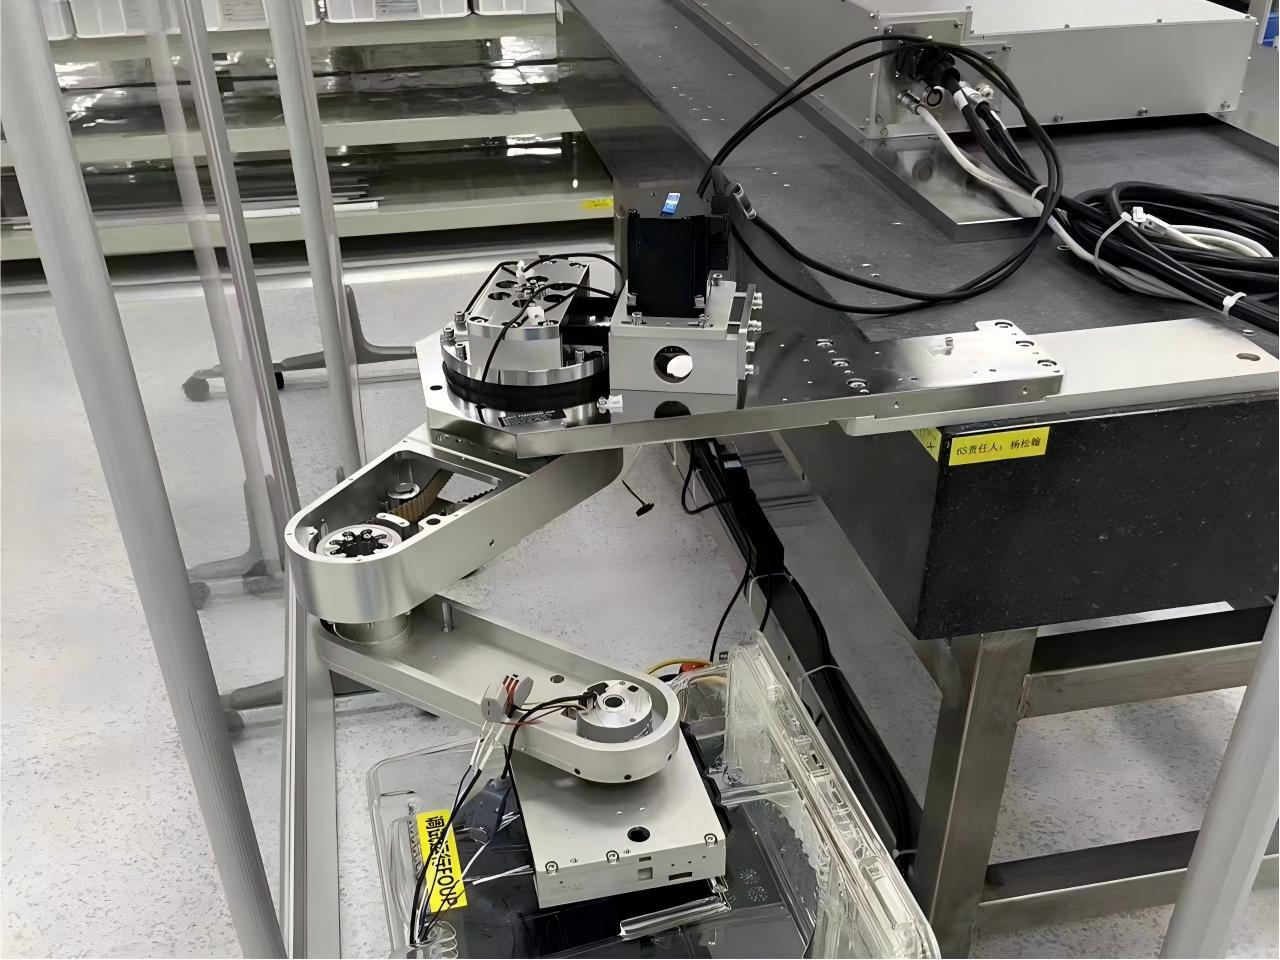
 半導体製造装置向けハーモニックロータリーアクチュエータ:高精度モーション、中空軸設計およびFOC制御皆様、こんにちは。HONPINEの技術部長、Theodore Liです。半導体製造装置において、回転動作は単に機構を回転させるだけのものではありません。限られた設置スペース、ケーブルやチューブの配線、低速時の安定性、精密な位置決め、連続的に調整可能なモーションプロファイルはいずれも装置の性能に影響を与える可能性があります。これが、ハーモニックロータリーアクチュエータが半導体装置にとって重要なモーションソリューションになりつつある理由です。本記事では、装置開発、オーバーヘッド搬送、ウェーハハンドリング、洗浄、結晶成長用途における当社の経験に基づき、ハーモニック伝達、FOCベースのモーター制御、エンコーダフィードバック、大径中空軸設計、柔軟な機械的インターフェースがどのように連携して実用的な半導体モーション要件を満たすかについて解説します。
 低侵襲手術ロボット用小型ハーモニックドライブ低侵襲手術ロボットには、極めて限られた機械的スペース内で精密な動作を実現できる、高度にコンパクトな伝達システムが求められます。ロボット機器がより小型化・高機能化するにつれ、従来の伝達機構では、サイズ、腱の弾性、摩擦、ヒステリシス、機械的統合に関する課題に直面する可能性があります。小型ハーモニックドライブは、小さな機械的スペースで高減速比の高精度伝達、低バックラッシ、コンパクトな寸法を実現することで、可能性のあるアプローチの一つを提供します。この記事では、小型ハーモニック伝達が手術ロボティクスに適している理由を説明し、外部腱駆動方式と遠位伝達方式のアーキテクチャを比較するとともに、コンパクトなロボット関節、柔軟ロボット機器、その他の精密機構向けHONPINEのCSF-mini小型ハーモニック減速機における主要なエンジニアリング上の考慮事項について解説します。
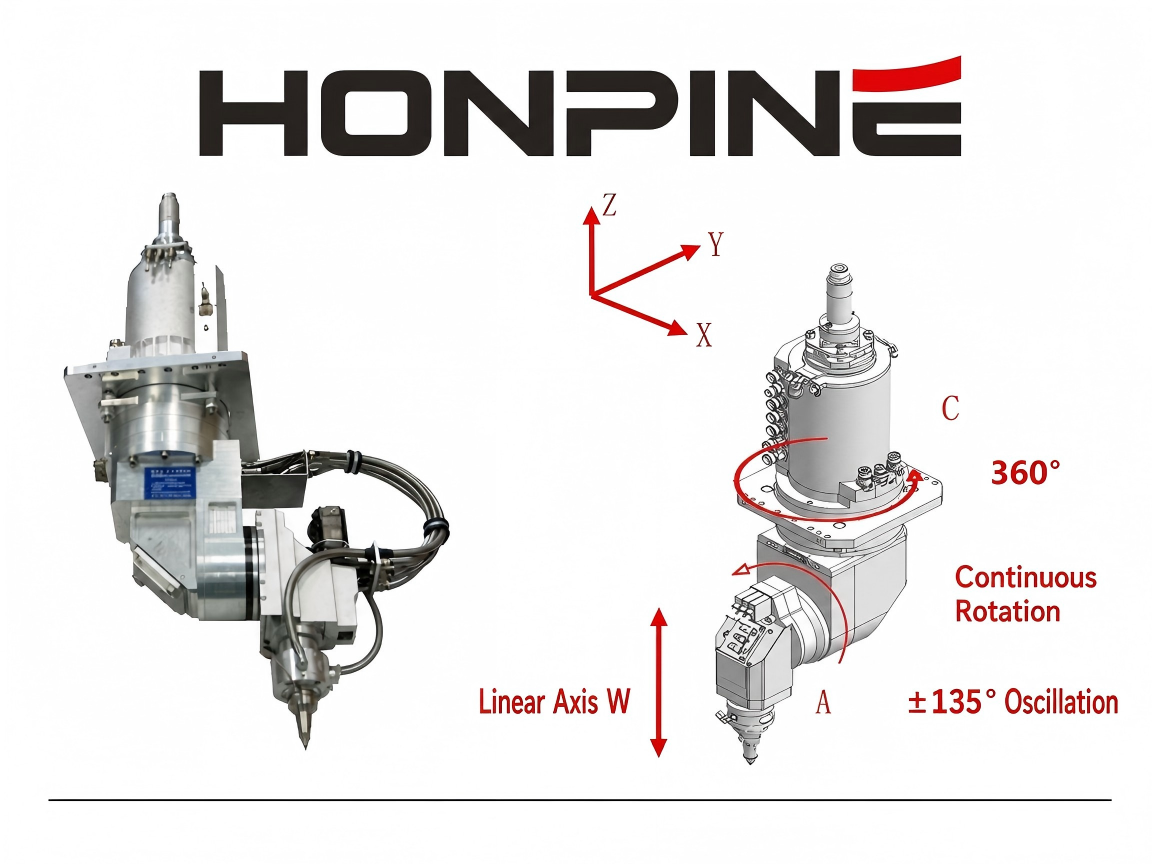
 レーザーウォブル溶接システムに高精度ハーモニック・ロータリーアクチュエータが必要な理由レーザーウォブル溶接は、バッテリー製造、バスバー溶接、電子機器、医療機器、ロボット溶接など、ビームの動きを高精度かつ再現性高く維持する必要がある精密製造用途で、ますます採用されています。しかし、機械式ウォブル溶接システムでは、溶接品質はレーザーパラメータだけでなく、ウォブルヘッドを駆動する回転運動機構の精度にも左右されます。バックラッシ、ねじり剛性の不足、トルク密度の制約、位置決め誤差は、実際のビーム軌跡や溶融池の安定性に直接影響を与える可能性があります。そのため、高精度な回転運動ソリューションは、現代のレーザーウォブル溶接装置において重要な要素となっています。ハーモニック・ロータリーアクチュエータは、精密伝達、高剛性、低バックラッシ、コンパクトな一体化を兼ね備えており、動的負荷下で制御された回転運動を必要とする機械式ウォブルヘッドに適しています。
 船外機のステアリングにハーモニック・ロータリーアクチュエータが必要となるのはどのような場合ですか?電動船外機のステアリングは、単純な機械機能から高精度なモーション制御アプリケーションへと進化しています。本記事では、ハーモニック・ロータリーアクチュエータが適切なソリューションとなる場面を解説し、高精度伝達、低バックラッシ、高トルク密度、エンコーダフィードバック、およびコンパクトな機械統合の役割を検証します。また、電動ボート、自律水上艇、無人艇、海洋ロボティクス、電動船舶推進における用途も取り上げ、エンジニアがステアリングトルク、速度、位置決め精度、動作条件、設置要件に応じて適切なロータリーアクチュエータを選定できるよう支援します。