なぜEtherCATはロボット関節モジュールの主流通信バスになりつつあるのでしょうか?
ヒューマノイドロボット、協働ロボット、高精度自動化設備の急速な発展に伴い、知能型ロボット関節一体型モジュールには、多軸協調、高周波リアルタイム制御、柔軟な力制御、高精度な軌跡追従が求められています。
RS485やCANopenなどの従来の通信バスでは、同期精度、通信帯域幅、リアルタイム性能、多軸拡張性の面で、次世代の知能型関節が求める制御要件を十分に満たせなくなっています。
公式のTCHLシリーズ関節モジュールのマニュアルに記載された通信アーキテクチャ、制御モード、PDOマッピング、Distributed Clocks、トラブルシューティングの枠組みに基づき、EtherCATは高性能ロボット関節モジュールの主流通信ソリューションとなっています。その普及は、単に業界のトレンドに追随した結果ではありません。現代のロボットが求める高度な制御要件とEtherCATの技術アーキテクチャとの高い親和性を反映したものです。
本記事では、TCHLシリーズのマニュアルに記載された技術的特長を踏まえ、知能型ロボット関節モジュールでEtherCATが広く採用されている主な理由を解説します。
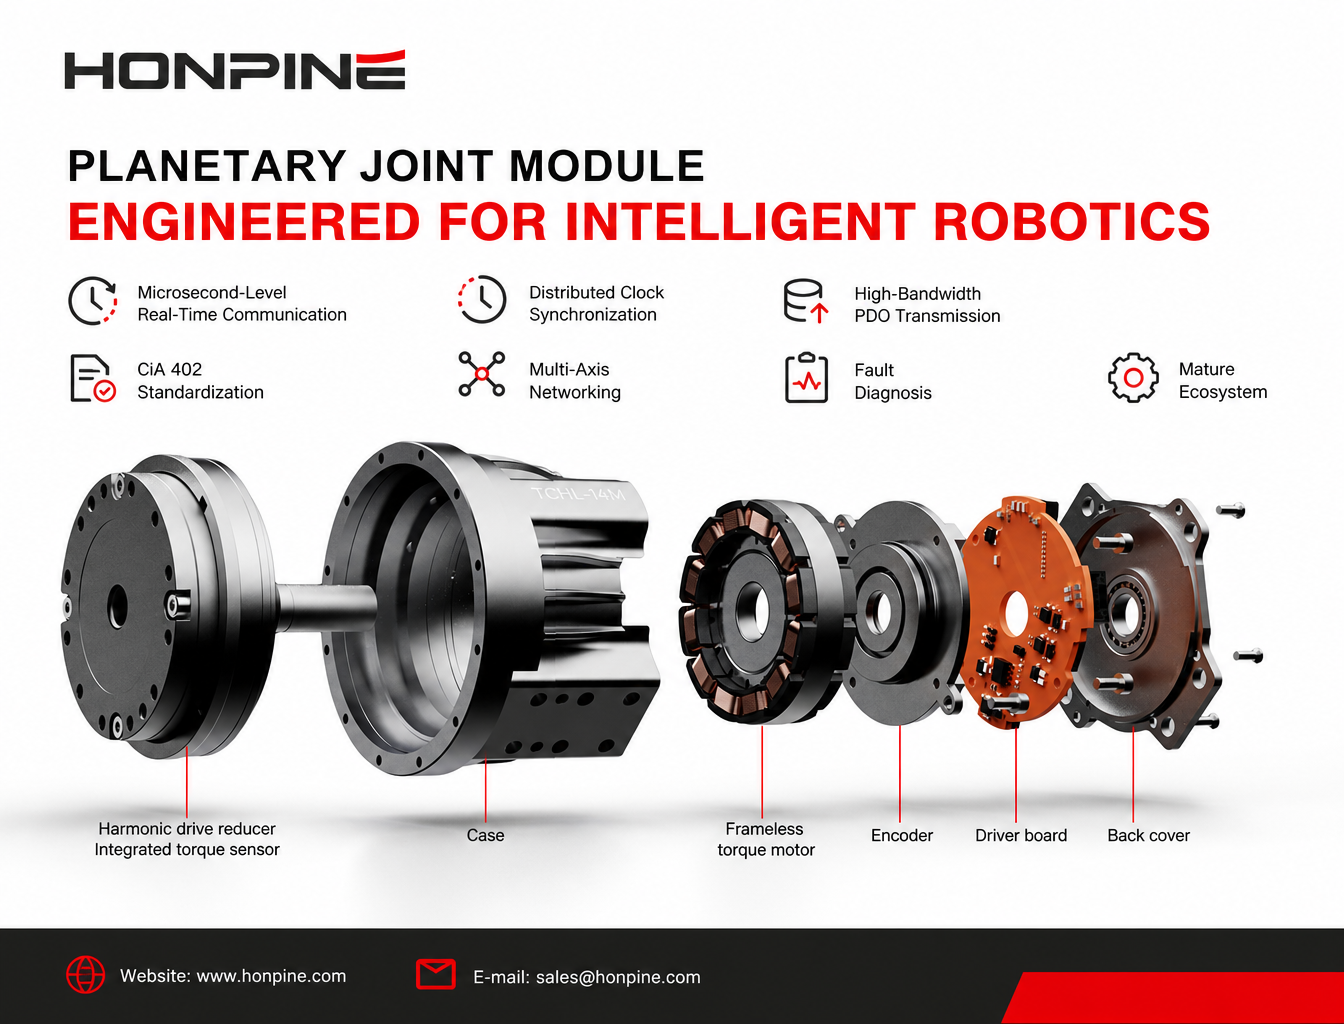
1. 高周波サーボ制御を支えるマイクロ秒レベルのリアルタイム通信
ロボット関節の位置、速度、電流、トルクのフィードバックループでは、通信周期とリアルタイム性能に極めて高い水準が求められます。
TCHL関節モジュールのマニュアルでは、以下のような高精度リアルタイム制御モードに対応しています。
Cyclic Synchronous Position Mode (CSP)
Cyclic Synchronous Velocity Mode (CSV)
Cyclic Synchronous Torque Mode (CST)
これらの制御モードには、極めて低い通信遅延と安定した同期周期が必要です。
従来のシリアル通信やRS485は一般にポーリング方式を採用しているため、遅延が大きくなり、ジッターも増加する可能性があります。CANopenは同期通信に対応していますが、通信周期は通常ミリ秒単位であり、接続する軸が増えるにつれて大幅に長くなることがあります。
これに対してEtherCATは、ハードウェアベースの処理方式を採用しています。スレーブデバイスは、プロセッサが各メッセージをソフトウェアで解釈することなく、ハードウェアのFieldbus Memory Management Unit (FMMU)を介してデータを直接処理します。このアーキテクチャにより、マイクロ秒レベルの通信周期と同期ジッターを実現できます。
TCHLモジュールのマニュアルに記載された仕様によると、EtherCATは1 ms、2 ms、3 msの安定した同期周期に対応しています。これらの周期は、高周波サーボの閉ループ制御、トルクサンプリング、動的な軌跡更新に適しており、高精度なモーション制御の基盤となります。
2. Distributed Clocksによる高精度な多軸同期
多自由度ロボットアームやヒューマノイドロボットは、相互接続された複数の関節で構成されています。異なる関節の位置フィードバック、速度フィードバック、トルクセンサーデータは、動力学計算、慣性補償、衝突検出、力制御アルゴリズムを正確に実行するため、統一された時間基準を共有する必要があります。
TCHL関節モジュールのマニュアルでは、EtherCAT Distributed Clocks (DC)の設定について詳しく説明しています。これは、EtherCATを従来の通信バスと区別する重要な特長の一つです。
EtherCAT Distributed Clocksによる複数関節の同期方法
EtherCATのDC機構は、ネットワーク上のすべての関節モジュールに統一されたハードウェアクロックを提供します。そのため、異なる軸のエンコーダサンプリング、トルクサンプリング、制御指令の更新を高精度に同期させ、ハードウェアレベルで軸間のタイミングのずれを最小限に抑えることができます。
一方、CANopenやRS485は一般に、同種のハードウェアクロック同期ではなく、ソフトウェアベースのブロードキャスト同期信号に依存します。そのため、同期ジッターやタイミングのずれが大きくなる可能性があります。
多軸協調運動では、このようなタイミング誤差が軌跡のずれ、力制御の振動、動的追従誤差の増大につながることがあります。
複数の関節を連携して動作させるロボットシステムでは、運動精度と制御安定性を維持するために、正確な同期が不可欠です。
3. 標準化されたCiA 402プロトコルによる互換性と相互運用性の向上
TCHLモジュールのマニュアルに記載されたオブジェクトディクショナリ、ステートマシン、制御モードの定義には、ロボット関節で一般的に採用されているEtherCAT通信アーキテクチャであるCoE (CANopen over EtherCAT)が反映されています。CoEは、CiA 402ドライブ・モーション制御デバイスプロファイルと互換性があります。
CiA 402は、産業用サーボ機器で広く確立された標準です。ドライブの状態遷移、制御ワード、ステータスワード、動作モード、データオブジェクトを標準化しています。
標準化されたオブジェクトディクショナリによる統合の簡素化
このアーキテクチャでは、目標位置、目標速度、目標トルク、実位置、実トルク、エラーコードなど、制御とフィードバックの中核データが、標準化されたオブジェクトディクショナリのインデックスによって定義されます。
例:
0x6040: Controlword
0x607A: Target Position
0x6071: Target Torque
0x303A: Torque Sensor Feedback
通信プロトコルの標準化により、異なるメーカーの関節モジュール間の互換性と交換性が向上します。開発者は、異なるデバイスの統合、制御モードの切り替え、機器の試運転、プログラムの移行に際して、独自の通信プロトコルへの対応を減らすことができます。
関節モジュールメーカーにとって、確立された標準に基づいて製品を開発することは、開発の複雑さや試行錯誤のコストの低減にも役立ちます。この標準化も、EtherCATベースの関節モジュールの普及を支える重要な要因です。
4. 高帯域幅のPDO伝送による多次元センサーデータへの対応
次世代の関節一体型モジュールは、もはや単なる動作実行ユニットではありません。デュアルエンコーダ、出力側トルクセンサー、温度監視、故障検出、振動計測などを統合する知能型センシングシステムです。
従来のサーボシステムと比べて、知能型関節では位置、速度、トルク、温度、故障コード、オフセット補償値など、より多くのリアルタイムデータを伝送する必要があります。
柔軟なRxPDOおよびTxPDOマッピング
TCHLマニュアルのPDOマッピングに関する記載によると、EtherCATは複数グループのカスタマイズ可能なRxPDOおよびTxPDOマッピングに対応しています。これにより、コントローラーは1回の通信周期内に関節モジュールへ指令を送信し、多次元の状態フィードバックを受信できます。
EtherCATは十分な帯域幅を持つイーサネットベースの物理層を採用し、高周波の同期周期内に大量のデータを伝送できます。複数のセンサー信号を同時に送信する場合でも、通信の混雑やサンプリング周波数の引き下げを回避しやすくなります。
従来の通信バスは帯域幅がより限られています。複数のデータ収集タスクを処理する際には、サンプリング周波数を下げる必要が生じ、力制御精度や動的応答速度が損なわれる可能性があります。
このため、トルクセンサーなどの統合センシング機能を備えた高度な知能型関節アプリケーションには適しにくくなります。
5. デイジーチェーントポロジーによる多軸配線と拡張の簡素化
ヒューマノイドロボットや6軸ロボットアームには、通常6~16個の関節モジュールが搭載されています。内部スペースが限られているため、ケーブルの配線やシステム統合は容易ではありません。
EtherCATはデイジーチェーントポロジーに対応しており、ネットワークインターフェースを介して複数の関節モジュールを順次接続できます。これによりネットワーク配線が簡素化され、各関節からコントローラーまで個別に通信線を引く必要性が低減します。
ロボットへの統合に適した柔軟なIN/OUT接続
EtherCATのIN/OUTインターフェース構成とデイジーチェーン接続方式は、モジュールを多段に設置する場合や、中空構造内にケーブルを配線する場合に適しています。
配線スペースが限られるロボット関節のコンパクトな機械レイアウトに、特に適した方式です。
CANopenネットワークのノード数制限や拡張上の制約、RS485ネットワークの低いポーリング効率と比べると、EtherCATは優れた多軸拡張性を備えています。軸を追加しても通信周期が大幅に長くなるとは限らず、複数のロボット関節の協調制御に適しています。
6. 包括的な故障診断によるシステム信頼性と保守性の向上
TCHLモジュールのマニュアルに記載されたEtherCATのトラブルシューティング手順とアラームシステムは、バスが包括的な状態管理と故障診断機能を備えていることを示しています。
EtherCATには、主に以下の4つの通信状態があります。
Init:初期化
Pre-Operational:運転前
Safe-Operational:安全運転
Operational:運転状態
これらの状態を利用することで、デバイスの初期化、PDOマッピング、同期、ネットワーク切断、フレーム消失に関連する通信の問題を特定しやすくなります。
また、追従誤差、同期偏差、PDO受信異常などの故障情報をリアルタイムに通知できます。
これにより、開発者は通信上の問題をより効率的に特定・解決でき、試運転時間とアフターサービスにおける保守の複雑さを軽減できます。包括的な診断機能を備えるEtherCATは、長期にわたる安定稼働が求められる産業オートメーションシステムやロボット機器に適しています。
7. 成熟したEtherCATエコシステムによる開発・統合コストの削減
EtherCATは幅広い産業用途をカバーする成熟したエコシステムを形成しています。Beckhoff TwinCAT、SOEM、IgH、リアルタイムLinuxベースのプラットフォームなど、複数の主要なマスターコントローラーソリューションが利用できます。
これらのソリューションは、PLC、産業用PC、組み込みコントローラーなど、さまざまなハードウェアプラットフォームに対応しています。
さらに、試運転、パケットキャプチャ、パラメーター設定用の専門ツールも利用できます。開発者は同期周期、DCオフセット、PDOデータ、バス状態を監視できるため、システム開発やトラブルシューティングをより容易に行えます。
機器メーカーにとって、EtherCATは高い標準化、優れた移植性、充実した人材基盤を備えています。独自仕様の通信バスと比べて、開発、試運転、トレーニング、交換にかかるコストの削減に役立ち、大量生産や商用展開にも適しています。
まとめ:EtherCATがロボット関節通信の主流になりつつある理由
EtherCATが広く採用されている根本的な理由は、従来の低速通信バスでは知能型ロボット関節に求められる高度な制御要件を十分に満たせないことにあります。
ハードウェアベースのマイクロ秒レベルのリアルタイム通信、高精度なDistributed Clock同期、標準化されたCiA 402サーボプロトコル、高帯域幅のPDOデータ伝送、簡素化された多軸ネットワーク構成、包括的な故障診断を備えるEtherCATは、トルクセンシング、多軸協調、柔軟な力制御、高精度な軌跡追従を特徴とする次世代の関節一体型モジュールに適しています。
ヒューマノイドロボット、協働ロボット、高性能自動化設備の発展に伴い、EtherCATはロボット関節モジュール向けの主要な主流通信ソリューションとなっています。
続きを読む
HONPINEのストーリーおよび精密駆動に関連する業界動向についてさらに詳しくご覧ください。
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 なぜ高性能ヒューマノイドロボットの価格を下げることはそれほど難しいのでしょうか?そして、なぜハーモニック関節モジュールは依然として代替不可能なのでしょうか?中核的理由は、避けることのできない1つの要件にあります:高い自由度。
高い DOF はヒューマノイドロボットに不可欠であり、これにより高調波関節モジュールがシステム総価値に占める割合が一貫して高くなります。 HONPINEハーモニックサーボアクチュエータが医療ロボティクスを変革している理由医療ロボットは、医療分野で使用される自動化ロボットシステムであり、診断、手術、リハビリテーション、患者ケア、および補助治療の実施において、医師、看護師、その他の医療機器を支援、強化、または代替するために用いられます。これらは、ロボティクス、人工知能、センシング技術、メカトロニクス、およびコンピュータ制御システムを統合し、医療の精度、効率、安全性、および患者全体の体験を向上させます。この記事では、HONPINEハーモニックサーボアクチュエータが医療ロボティクスに非常に適している理由を説明します。
 Harmonic Drive Systems VS Nabtesco VS HONPINE ハーモニックドライブモーター統合型ハーモニック関節モーターは、モーター、減速機、エンコーダ、センサー、その他の主要部品を1つのモジュール / アクチュエータに統合した、高度に集積化された高性能なロボット関節用ソリューションです。ロボットに強力な駆動能力と精密なモーションコントロールを提供します。ヒューマノイドロボットの動作の「心臓」と見なされ、各関節に搭載されてその動きを制御し、ロボット全体の性能を直接左右します。したがって、信頼性の高いハーモニック関節モーターを選定することは、ヒューマノイドロボットの開発にとって極めて重要です。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 HONPINEハーモニックドライブ減速機, RV減速機, 遊星減速機がヒューマノイドロボットの発展を支援ヒューマノイドロボットは、研究室で能力を実証する段階から、幅広い産業用途へと進化しています。軽量材料、身体性知能、自律バッテリー交換技術に牽引された生産性革命が、世界中の工場、病院、家庭で起こっています。ヒューマノイドロボットの"関節革命"が進行中です。ヒューマノイドロボットは数千の部品で構成され、その中でもアクチュエーターは最も重要な可動部品として、ロボットの"関節と筋肉"と呼ばれています。ハーモニックドライブ減速機は、その高精度とコンパクトなサイズにより、回転関節に広く使用されています。
 なぜハーモニックドライブモーターは外骨格ロボットに最適な選択なのでしょうか?外骨格は通常、ハーモニックドライブモーター、センサー、およびセンシング、制御、情報処理、データフュージョン、モバイルコンピューティング技術を統合するその他のコンポーネントを組み込んでいます。これらのシステムは、人間の感覚機能および運動機能をロボットのトルク伝達および制御システムと同期させ、身体能力を強化したり、医療リハビリテーションを提供したりする役割を果たします。最先端の破壊的技術として、外骨格は軍事用途と医療用途の両方において重要な戦略的意義を持っています。ハーモニックドライブ減速機が提供する高トルク密度と高精度制御により、外骨格ロボットにとって最適なソリューションとなっています。
 川崎重工、CORLEOロボットホースを発表:ハーモニックドライブ減速機が重要な役割を果たす川崎重工は、水上走行、跳躍、走行、そしてダイナミックなポーズを取ることができる高い機動性を備えたロボットホース「CORLEO」を発表しました。過酷な地形を攻略するために設計されたCORLEOの脚部運動システムは、各脚に独立駆動モジュール / アクチュエータを採用し、卓越した安定性と衝撃吸収性を実現しています。後脚は前脚から独立して作動するため、ライダーのバランスを保ちながら、階段や凹凸のある地面でも荒れた路面を滑らかに移動できます。
 なぜEtherCATはロボット関節モジュールの主流通信バスになりつつあるのでしょうか?なぜEtherCATはインテリジェントロボット関節モジュールの主流通信ソリューションになりつつあるのでしょうか?この記事では、マイクロ秒レベルのリアルタイム通信、Distributed Clockによる同期、CiA 402の標準化、高帯域幅のPDO伝送、マルチ軸ネットワーク、故障診断、成熟した開発エコシステムなど、7つの主な利点を解説します。EtherCATが、ヒューマノイドロボット、協働ロボット、高精度自動化装置の高度な制御要件にどのように対応するのかをご紹介します。
 負荷、精度、力制御、動作要件に基づいて適切な関節モジュールを選ぶ方法:ロボット関節モジュール選定ガイド協働ロボットおよびヒューマノイドロボット向けに、トルク、速度、減速機、エンコーダ、トルクセンサー、駆動システム、熱管理を網羅したロボット関節モジュール選定ガイド。


ダブルクリック
当社は harmonic drive reducer,planetary reducer,robot joint motor,robot rotary actuators,RV gear reducer,robot end effector,dexterous robot hand を提供しています
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 なぜEtherCATはロボット関節モジュールの主流通信バスになりつつあるのでしょうか?なぜEtherCATはインテリジェントロボット関節モジュールの主流通信ソリューションになりつつあるのでしょうか?この記事では、マイクロ秒レベルのリアルタイム通信、Distributed Clockによる同期、CiA 402の標準化、高帯域幅のPDO伝送、マルチ軸ネットワーク、故障診断、成熟した開発エコシステムなど、7つの主な利点を解説します。EtherCATが、ヒューマノイドロボット、協働ロボット、高精度自動化装置の高度な制御要件にどのように対応するのかをご紹介します。
 負荷、精度、力制御、動作要件に基づいて適切な関節モジュールを選ぶ方法:ロボット関節モジュール選定ガイド協働ロボットおよびヒューマノイドロボット向けに、トルク、速度、減速機、エンコーダ、トルクセンサー、駆動システム、熱管理を網羅したロボット関節モジュール選定ガイド。
 産業用途向け高精度ロータリーアクチュエータの選び方適切な精密ロータリーアクチュエータを選定するには、定格トルクを確認するだけでは不十分です。このガイドでは、負荷トルクの計算方法、適切な減速比の選定方法に加え、構造構成、取付フランジ、電磁ブレーキ、エンコーダ分解能、ケーブル引出方向の評価方法を解説します。HONPINEのHAS、HAT、HAM、HPG各ロータリーアクチュエータシリーズが、さまざまな産業用モーション制御および高精度位置決めの要件にどのように対応するかをご紹介します。
 高精度ヒューマノイドロボットの制御には、どのようなロボット関節モジュールを選ぶべきでしょうか?ヒューマノイドロボットが基本的な歩行やデモンストレーションの段階を超え、複雑な実環境での用途へと進むにつれて、その関節モジュールには高トルクだけでなく、より多くの性能が求められます。繊細な動作を実現するには、正確な位置決め、精密なトルク制御、構造剛性、動的応答性がいずれも重要な役割を果たします。では、高精度な作業を行うヒューマノイドロボットには、どのような関節モジュールを選ぶべきでしょうか?本記事では、HONPINEのテクニカルディレクターであるTheodore LiがHAGハーモニック関節モジュールを紹介し、高度なヒューマノイドロボット用途に適した5つの主な特長について解説します。
 HONPINE HPJMハーモニックジョイントモーター:位置モードと速度モード—適切な制御モードの選び方位置モードと速度モードは、ロボットシステムにおける異なるモーション制御要件に対応します。HONPINE HPJMハーモニックジョイントモーターを例に、この記事では、それぞれの制御アーキテクチャ、動作原理、主な違い、適用シナリオを解説します。ヒューマノイドロボットの関節やリハビリ用外骨格から、移動ロボットの駆動輪、連続回転試験システムまで、動作目標、機械的負荷、システムの安全要件に基づいて適切な制御モードを選択する方法をご紹介します。
 半導体製造装置向けハーモニックギヤ減速機おすすめ3選半導体製造装置には、高精度なモーションコントロール、コンパクトな機械構造、信頼性の高い伝達性能が求められます。ウェハ搬送ロボットやOHTシステムから、露光装置や計測装置まで、用途によってハーモニックギヤ減速機に求められる要件は異なります。本記事では、HONPINEの技術部長であるTheodore Liが、FHG中空軸シリーズ、FHD超薄型シリーズ、FSD超薄型シリーズの3つのハーモニックギヤ減速機ソリューションをご紹介します。また、定格トルク、バックラッシ、ねじり剛性、中空軸径、許容モーメント荷重など、半導体製造装置向けのハーモニックギヤ減速機を選定する際にエンジニアが考慮すべき10項目の主要な技術パラメータについても解説します。
 主要6ブランドのサーボモーターに遊星ギアボックスを適合させる方法サーボモーターに適した遊星ギアボックスを選定するには、モーター出力と減速比を合わせるだけでは不十分です。確実な動力伝達性能を確保するため、エンジニアは出力トルク、負荷慣性、バックラッシ、ねじり剛性、取り付け互換性も考慮する必要があります。Inovance、Estun、Panasonic、Mitsubishi、Yaskawa、MOONS'などのサーボモーターブランドによって、シャフト寸法や取り付けインターフェースが異なる場合があります。では、エンジニアは各サーボモーターに適した遊星ギアボックスをどのように見極めればよいのでしょうか。このガイドでは、適切な判断に役立つ主要な適合原則、必要な計算、実務上の選定ポイントを解説します。
 ストレインウェーブギアメーカーによって品質や精度に大きな差が生じるのはなぜですか?ストレインウェーブギアは同じ動作原理に基づいていますが、品質、精度、耐用年数はメーカーによって大きく異なることがあります。その違いは何によって生じるのでしょうか?HONPINEの創業者であるAllen Liが、材料の選定、歯形設計、精密加工、組立技術、品質管理がストレインウェーブギアの最終的な性能にどのように影響するかを解説します。中国メーカーと日本メーカーの主な違いや、信頼できるストレインウェーブギアのサプライヤーを選ぶ際に考慮すべき点をご紹介します。