現在のタグ:direct drive motor
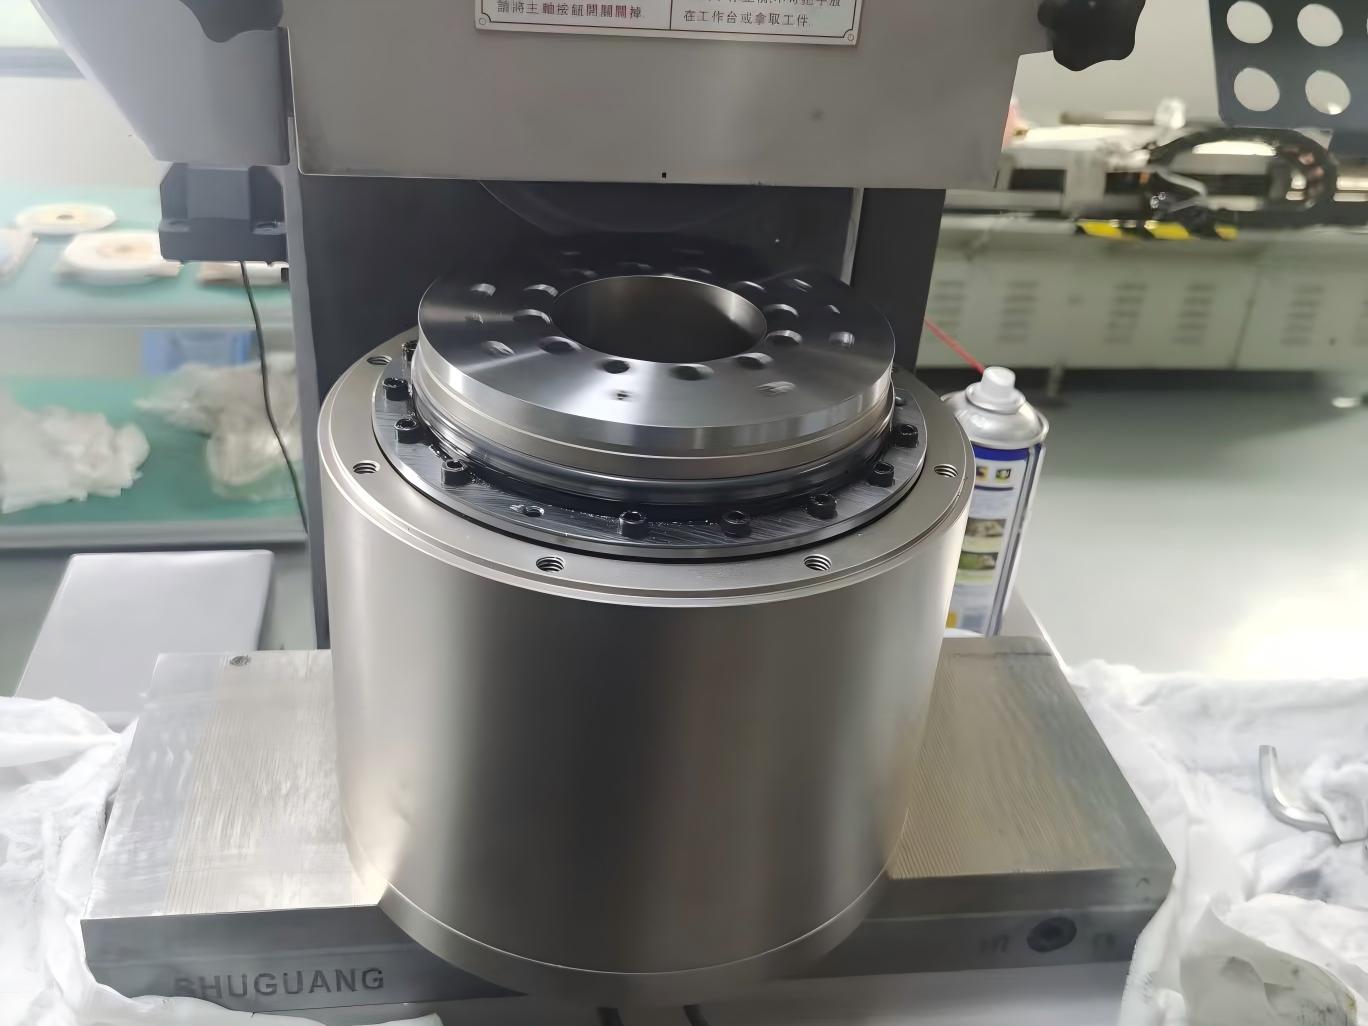
 DDモーターサーボシステム:機械共振を理解し、機械振動を解決する方法本記事では、ダイレクトドライブモーションシステムにおけるDDモーターのサーボ調整、機械共振、およびサーボ帯域幅の関係について解説します。サーボパラメータを繰り返し調整しても振動や不安定性が発生する理由を検討し、機械剛性、可動質量、ベアリングの状態、荷重分布、構造形状が共振周波数にどのように影響するかを説明します。また、高周波・低周波共振への対応方法を比較し、デジタルノッチフィルタが有効となる条件を解説するとともに、DDモーター、ダイレクトドライブトルクモーター、リニアモーターを扱うエンジニア向けに実践的な調整戦略を提供します。
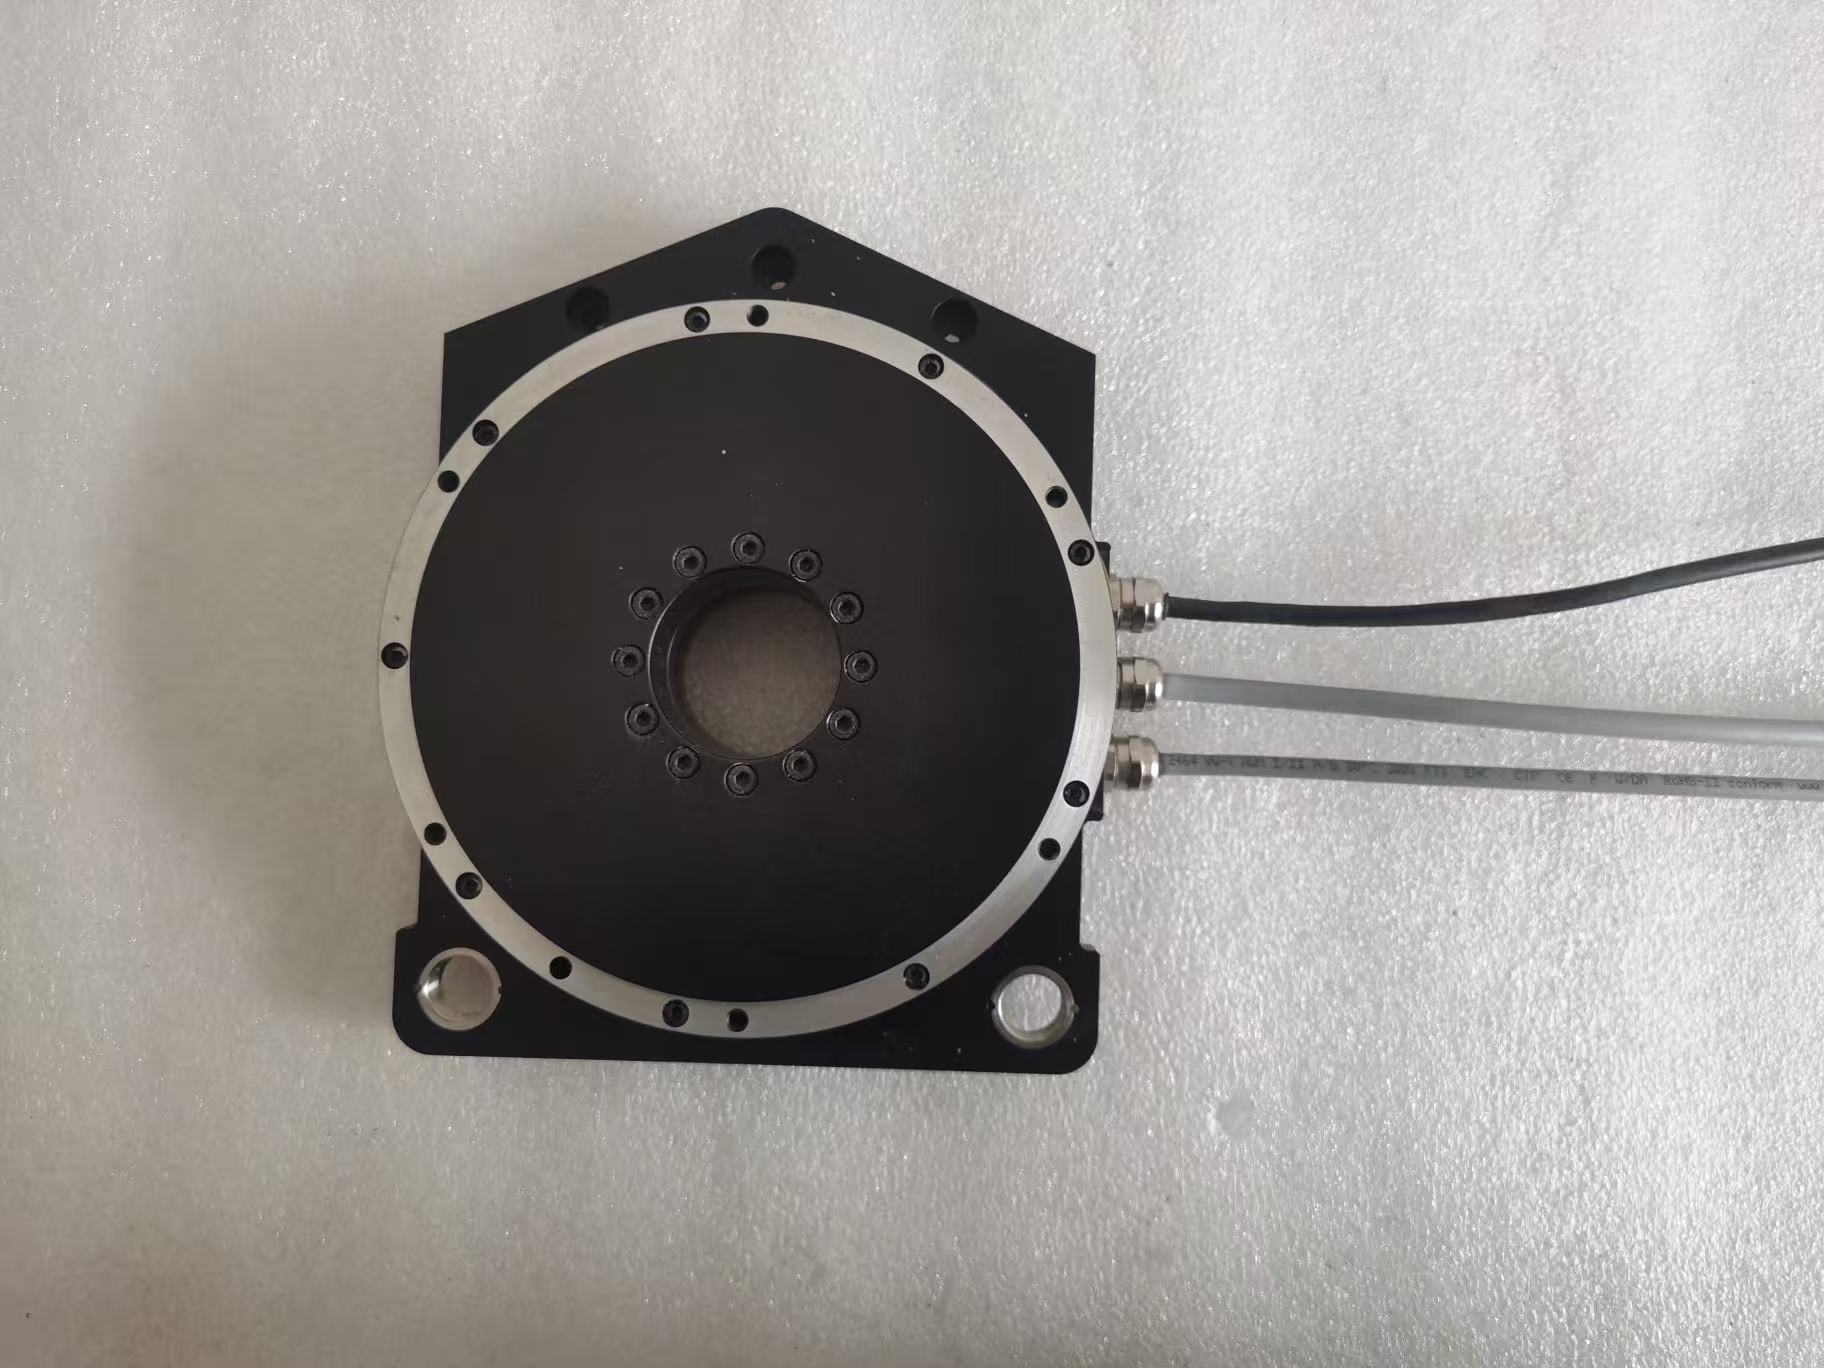
- 高負荷・高精度位置決めおよび産業オートメーション向け中空軸ダイレクトドライブモーター高負荷オートメーションでは、高精度な位置決めはモーターだけでなく、モーターと負荷の間の機械伝達機構にも依存します。中空軸ダイレクトドライブモーターは、ケーブル、空圧配管、その他のコンポーネント用の中央貫通部を備えながら、トルクを負荷へ直接伝達します。そのため、CNC加工、太陽光発電、リチウム電池、光学検査および半導体装置向けの実用的なソリューションとなります。
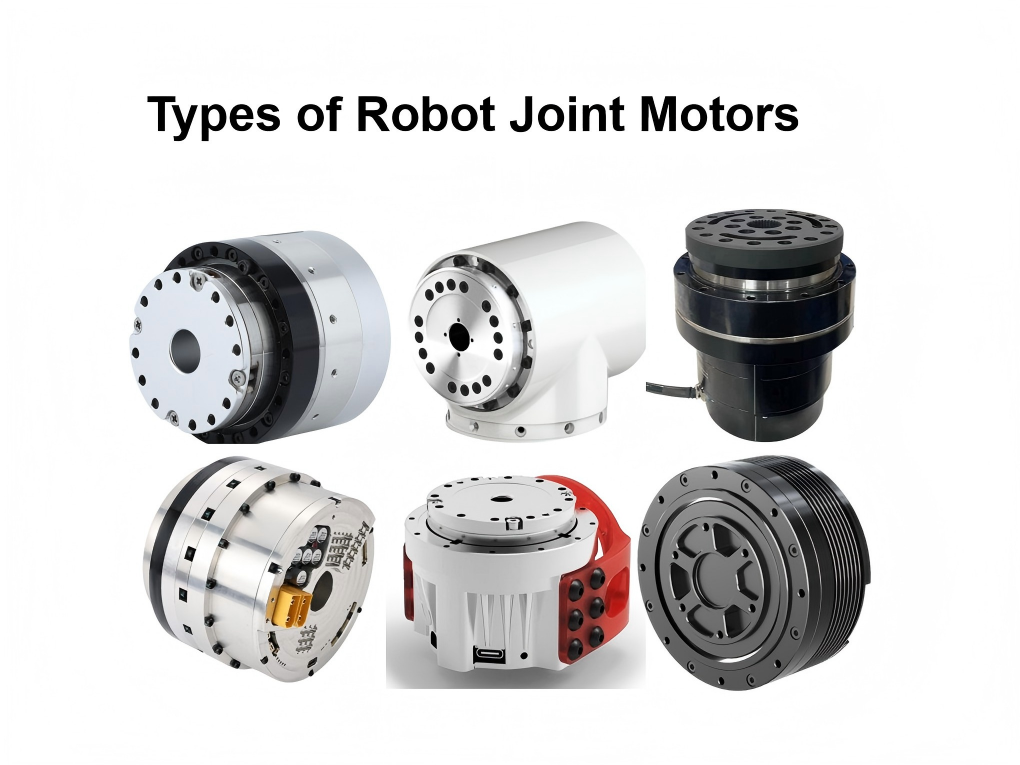
- ロボット関節モーターの種類:モデル選定、メリット・デメリットロボット関節モーターは、ロボットの性能、精度、効率、負荷容量を左右する重要なコンポーネントの一つです。用途に応じて、ロボット関節には電動、油圧、空圧、その他の駆動技術を使用できます。その中でも、電動駆動ソリューションは、現代のロボット、特に人型ロボット、産業用ロボット、協働ロボット、移動ロボットにおける主流の選択肢となっています。電動式ロボット関節モーターは、伝達方式に応じて、ハーモニックドライブ、遊星減速機、サイクロイド減速機、ボールねじ、ダイレクトドライブのソリューションにさらに分類できます。各タイプは、精度、トルク密度、効率、耐衝撃性、サイズ、コスト、逆駆動性の面でそれぞれ異なるメリット・デメリットがあります。特定の用途に適したロボット関節モーターを選定するには、これらの違いを理解することが不可欠です。
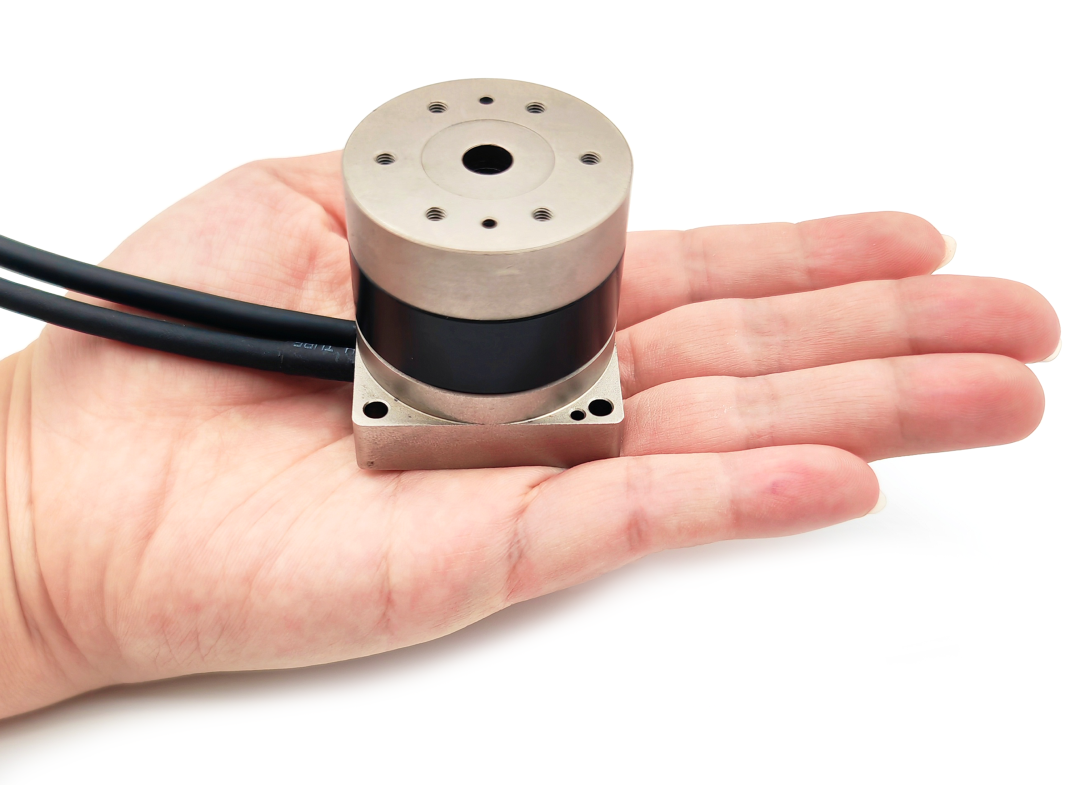
 高精度回転運動および産業用自動化のための小型DDモーター産業用自動化設備の小型化、高速化、高精度化に伴い、回転運動システムには、ますます限られた設置スペース内でより高い性能が求められています。小型DDモーターは、従来の減速機を不要にするダイレクトドライブソリューションであり、直接的なトルク伝達経路、高い動的応答性、精密な回転運動制御を実現します。3C電子機器や半導体装置から、レーザー加工、検査システム、精密回転テーブルまで、ダイレクトドライブモーター技術は、従来のギヤードシステムに代わるコンパクトな選択肢を提供します。ただし、用途でより高い出力トルクとトルク密度が求められる場合は、ハーモニックサーボアクチュエータの方が適したソリューションとなる可能性があります。この記事では、小型DDモーターの動作原理、利点、用途、および主要な選定要因を解説するとともに、エンジニアリングの観点からダイレクトドライブとハーモニックアクチュエータのアーキテクチャを比較します。