




2026年、ロボットアームやEmbodied AI向けのハーモニックジョイントモジュールをメーカーはどのようにアップグレードすべきか?
2026年、ロボットアーム、身体性AIロボット、高度自動化設備のメーカーでは、既存システムをアップグレードするためにハーモニック一体型関節モジュールを採用する動きが広がっています。従来、選定では主に減速機の精度、負荷容量、繰り返し位置決め精度が重視されていました。現在では、力制御、動的応答、システム統合、開発効率、安全性まで要件が広がっています。
ロボット全体の性能向上を目指すメーカーにとって、ハーモニック一体型関節モジュールのアップグレードは、もはや減速機の交換だけではありません。電気機械システム全体の能力を向上させることが重要です。
1. EtherCAT対応ハーモニック一体型関節モジュールへのアップグレード
EtherCATは多軸同期制御に対応しており、複数の関節を持つロボットアーム、人型ロボット、高い動的性能が求められるモーションシステムに適しています。
ロボットアームメーカーにとって、EtherCATは多軸制御における通信遅延や同期誤差の低減に役立つほか、コントローラーと各関節間の通信アーキテクチャを簡素化できます。
ただし、実際の性能は通信サイクルタイム、ドライブの実装、マスターコントローラー、システム全体の構成に左右されます。EtherCATインターフェースを追加するだけで、高速同期や優れた動作性能が自動的に保証されるわけではありません。
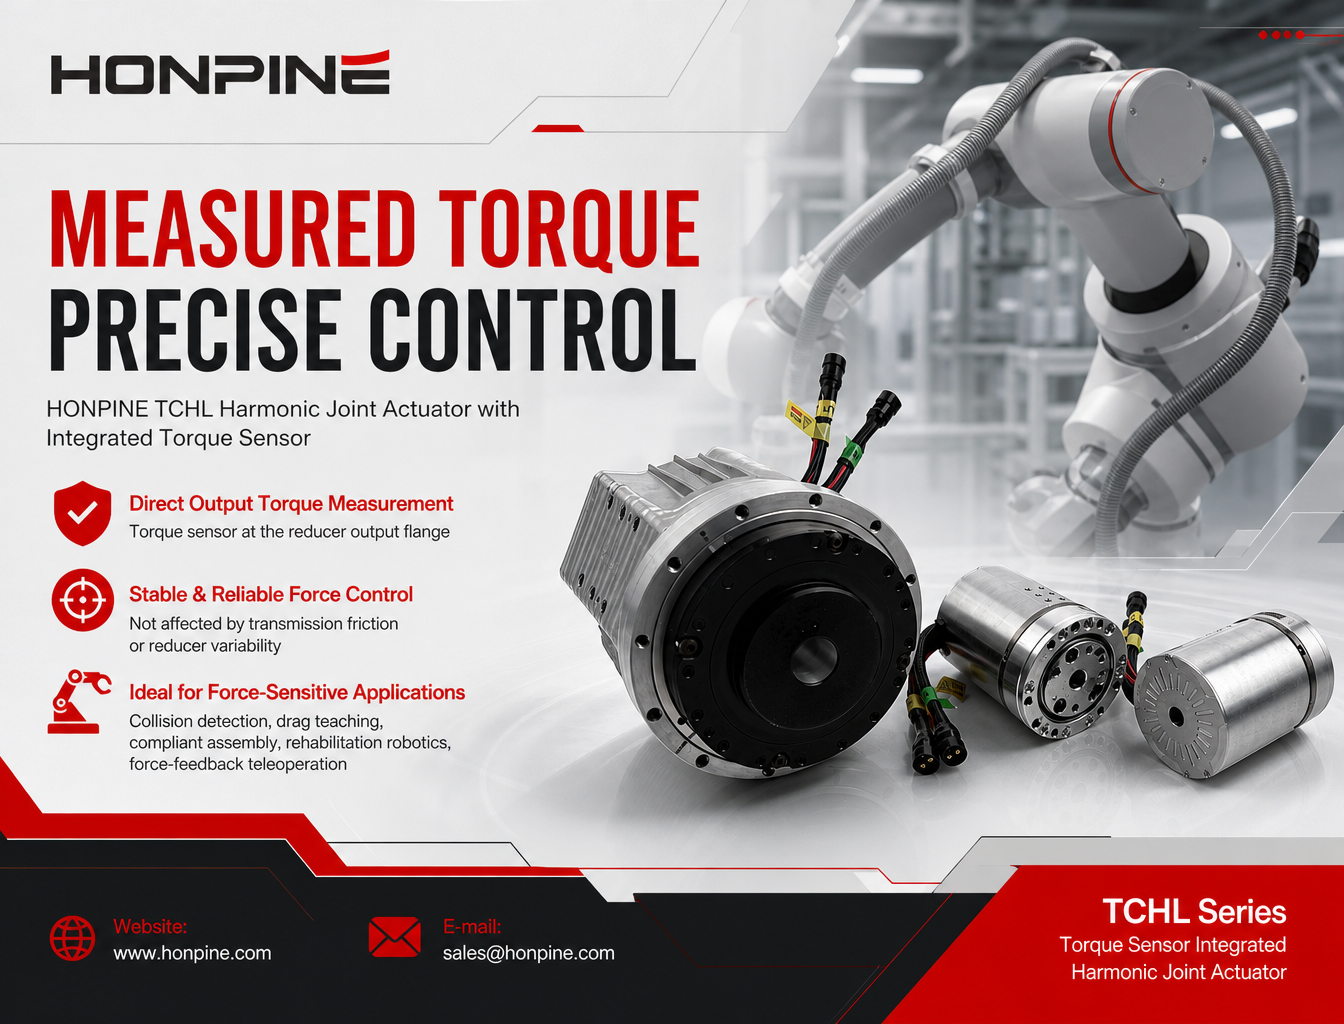
2. トルクセンサー内蔵ハーモニック一体型関節モジュールへのアップグレード
従来のロボット関節で主に問われていたのは、関節をどこまで動かすか、そして目標位置にどれだけ正確に到達できるかという2点です。
しかし、人とロボットの協働、柔軟な物体の取り扱い、精密な挿入、研削、研磨では、ロボットが加えている力やトルクの大きさを把握する必要もあります。
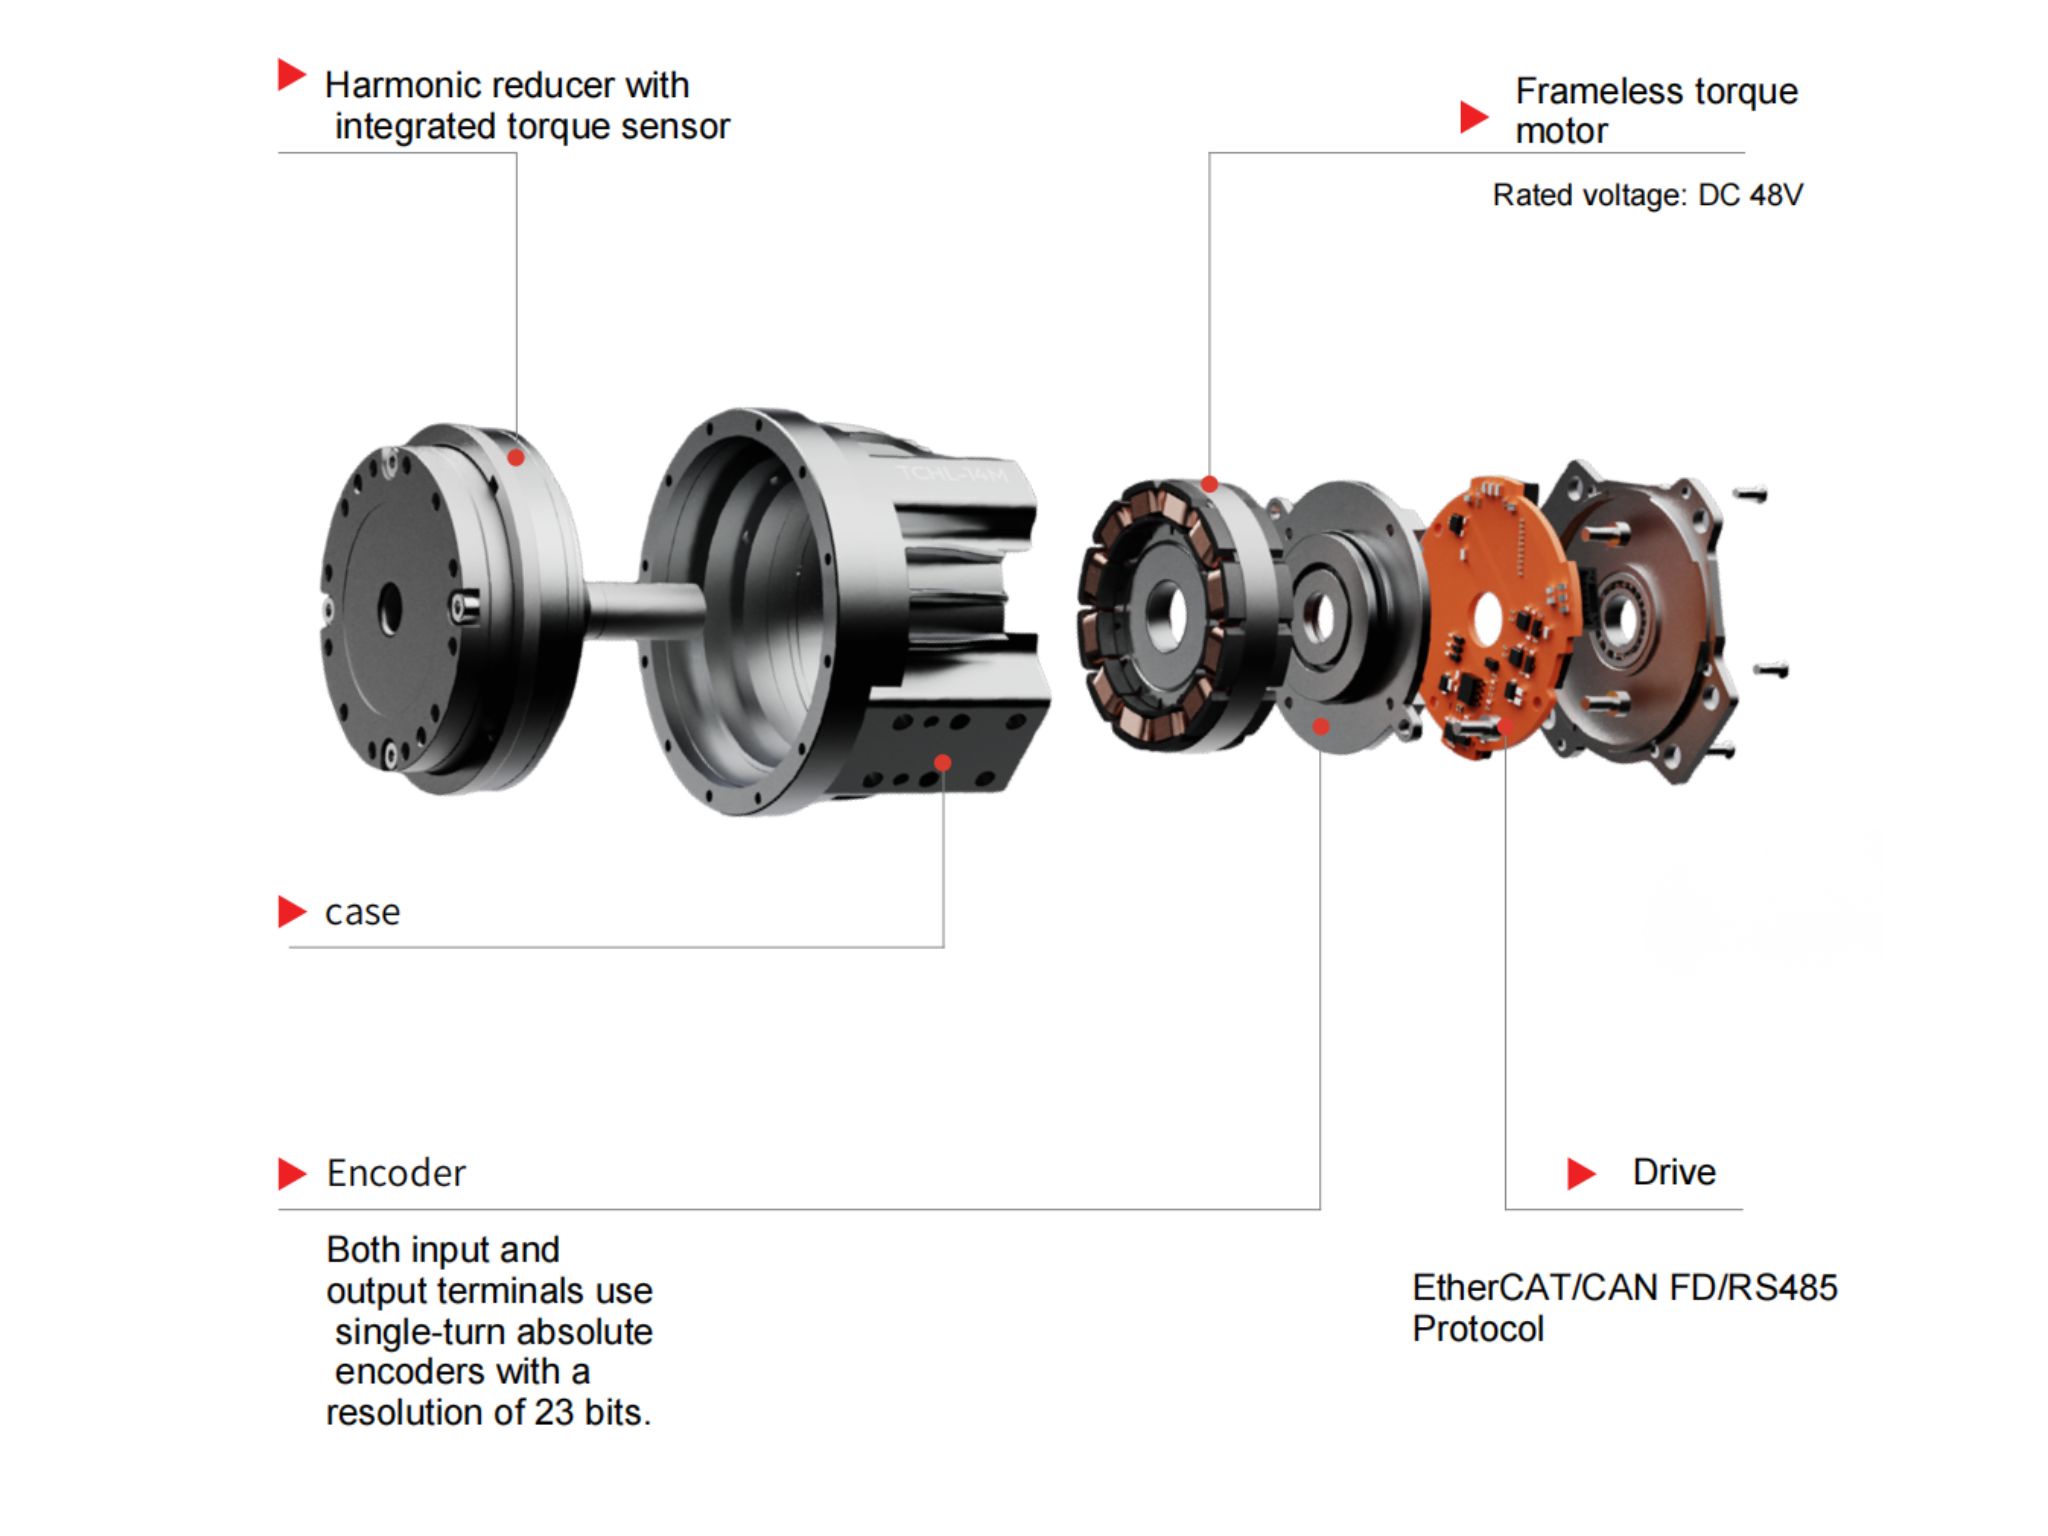
内蔵トルクセンサーは関節の出力トルクをリアルタイムで測定し、インピーダンス制御、コンプライアントモーション制御、力・位置ハイブリッド制御にフィードバックを提供します。
これにより、ロボットは位置指令を実行するだけでなく、接触力に応じて動作を調整し、物体や周囲環境とより適応的に相互作用できます。
身体性AI、巧緻なマニピュレーション、協働ロボティクスの用途では、トルクセンシングは、より知的で応答性に優れた関節制御を実現するための重要な一歩です。
3. シングルエンコーダーからデュアルエンコーダー構成へのアップグレード
従来の関節モジュールは、主にモーター側のエンコーダーに依存することが多くありました。アップグレードしたデュアルエンコーダー構成では、モーター側と減速機の出力側の両方から位置フィードバックを取得できます。
この構成は、伝達誤差、弾性変形、特定の異常運転状態の検出に役立ちます。また、より高精度な出力位置制御に必要なフィードバックも得られます。
デュアルエンコーダー式ハーモニック関節モジュールを選定する際は、エンコーダーの数だけでなく、以下の重要な仕様も確認する必要があります。
エンコーダーがアブソリュート型かインクリメンタル型か。
エンコーダーの分解能と測定精度。
電源投入後に位置を確定する方法。
多回転位置データの保持にバッテリーなどのバックアップ機構が必要かどうか。
デュアルエンコーダー構成は伝達系の可観測性を高められますが、実際の位置決め性能はエンコーダーの仕様、機械伝達系の特性、制御アルゴリズムに左右されます。
4. 中空軸ハーモニック一体型関節モジュールの採用
中空軸設計は、ロボットアームや人型ロボットの開発において重要な検討事項です。
有効な中空径、内部配線スペース、フランジ寸法、軸方向長さは、ロボットの機械構造に直接影響します。
さらなる改善として、使用可能な中空径の拡大、軸方向構造の小型化、適切な軸受支持、ケーブル、空圧配管、センサー配線の統合性向上などが挙げられます。
これらは、限られたスペースに複数の機械接続と電気接続を収める必要がある人型ロボットの肩、手首、腰の関節で特に重要です。
適切に設計された中空軸ハーモニック関節モジュールは、内部配線を簡素化し、構造の複雑さを軽減するとともに、ロボットシステム統合の柔軟性を高めます。
5. 熱管理を改善:短時間のピークトルクではなく連続トルクに注目
長時間にわたって姿勢を保持したり、頻繁に加減速したりするロボットアームでは、短時間のピークトルクよりも温度上昇が重要になることがあります。
メーカーは、モーター巻線温度の監視、減速機の温度上昇、ドライブの熱保護、トルク低減曲線、熱平衡到達後の連続トルクを評価する必要があります。
ピークトルクだけでは、関節モジュールの稼働能力を十分に把握できません。
サプライヤーが連続トルク定格と関連する試験条件を示さずにピークトルクだけを提示している場合、モジュールが用途の要件を確実に満たせるかどうかの評価は難しくなります。
ハーモニック一体型関節モジュールをアップグレードする際は、デューティサイクル、周囲温度、冷却条件、動作プロファイルなど、実際の運転条件で熱性能を評価する必要があります。
6. ブレーキとSafe Torque Off(STO)による安全性の向上
協働ロボットアーム、人型ロボット、高負荷関節では、安全性の検討対象は機械ブレーキだけではありません。
メーカーは、Safe Torque Off(STO)、過電流保護、過熱保護、通信異常への対応、異常復旧機構についても評価する必要があります。
重要な点として、STOは一般に、ドライブがモーターのトルクを能動的に発生させることを防ぐ機能です。機械ブレーキではなく、垂直軸や吊り下げ荷重が静止した状態を維持できることを保証するものでもありません。
電源遮断時にも荷重を安全に保持する必要がある用途では、ブレーキ構成と安全アーキテクチャ全体を別途評価する必要があります。
人とロボットの協働では、個々の関節モジュールの安全機能だけに頼らず、ロボットシステム全体のレベルで安全要件を評価し、検証する必要があります。
7. 高いトルク密度と優れた動的応答を実現するモーターへのアップグレード
ハーモニック一体型関節モジュールに組み込まれたフレームレス・トルクモーターを評価する際、メーカーはトルク密度、ローター慣性、巻線温度上昇、ピーク電流、低速時の滑らかな動作を考慮する必要があります。
スペースに制約のあるロボットアームでは、単に大型モーターを搭載することが目的ではありません。限られた容積と重量の範囲内で、連続出力能力と動的性能を高めることが重要です。
ローター慣性の小さいモーターは加減速応答の向上に役立ち、適切な電磁設計と熱管理は、より厳しい運転サイクルを支えます。
最終的な性能は、モーター、ハーモニック減速機、軸受、エンコーダーフィードバック、制御システムの特性を組み合わせた結果によって決まります。
したがって、モーターは単一のトルク定格や出力定格ではなく、関節モジュール全体の運転要件に基づいて選定する必要があります。
8. 基本的なサーボ制御から高度な力制御に対応するドライブへのアップグレード
EtherCAT通信インターフェースに加え、メーカーは電流、速度、位置の各制御ループの性能や、トルク制御、インピーダンス制御、フィードフォワード補償、フィルタリング、パラメーター調整ツールへのドライブの対応状況も評価する必要があります。
有意義なアップグレードとは、通信インターフェースを追加するだけではなく、ドライブ、トルクセンサー、エンコーダーが連携した閉ループシステムとして機能することです。
センサーデータの更新レート、制御サイクルタイム、実際の力制御帯域幅は、すべて想定する運転条件で確認する必要があります。
身体性AIロボットや協働ロボットシステムでは、これらの能力が、外力に対する関節の応答、安定した接触の維持、精密な相互作用を伴うタスクの実行に影響します。
最終的に、ハーモニック一体型関節モジュールの価値は、搭載機能の数ではなく、最終用途でそれらの機能がどれだけ効果的に連携するかにあります。
結論:個々の部品だけでなく関節システム全体をアップグレードする
協働ロボットメーカー、身体性AIの開発企業、高度自動化設備のサプライヤー間の競争は、もはや単一の技術仕様で決まるものではありません。
重要なのは、実際の用途でシステムがどれだけ優れた性能を発揮するか、どれだけ効率的に統合・開発できるか、どれだけ確実に供給できるか、そして総コストに競争力があるかです。
ハーモニック一体型関節モジュールメーカーであるHONPINEは、個々の部品の性能にとどまらず、電気機械システム全体の能力向上に取り組んでいます。
EtherCAT通信、トルクセンシングの内蔵、デュアルエンコーダーフィードバック、中空軸統合、熱管理、安全機能、モーターの最適化、高度なドライブ制御に至るまで、アップグレードはそれぞれ特定のエンジニアリング要件に対応する必要があります。
HONPINEのハーモニック一体型関節モジュールについて詳しく知り、ロボットアーム、人型ロボット、身体性AI、高度自動化設備に適したソリューションをご検討ください。
続きを読む
HONPINEのストーリーおよび精密駆動に関連する業界動向についてさらに詳しくご覧ください。
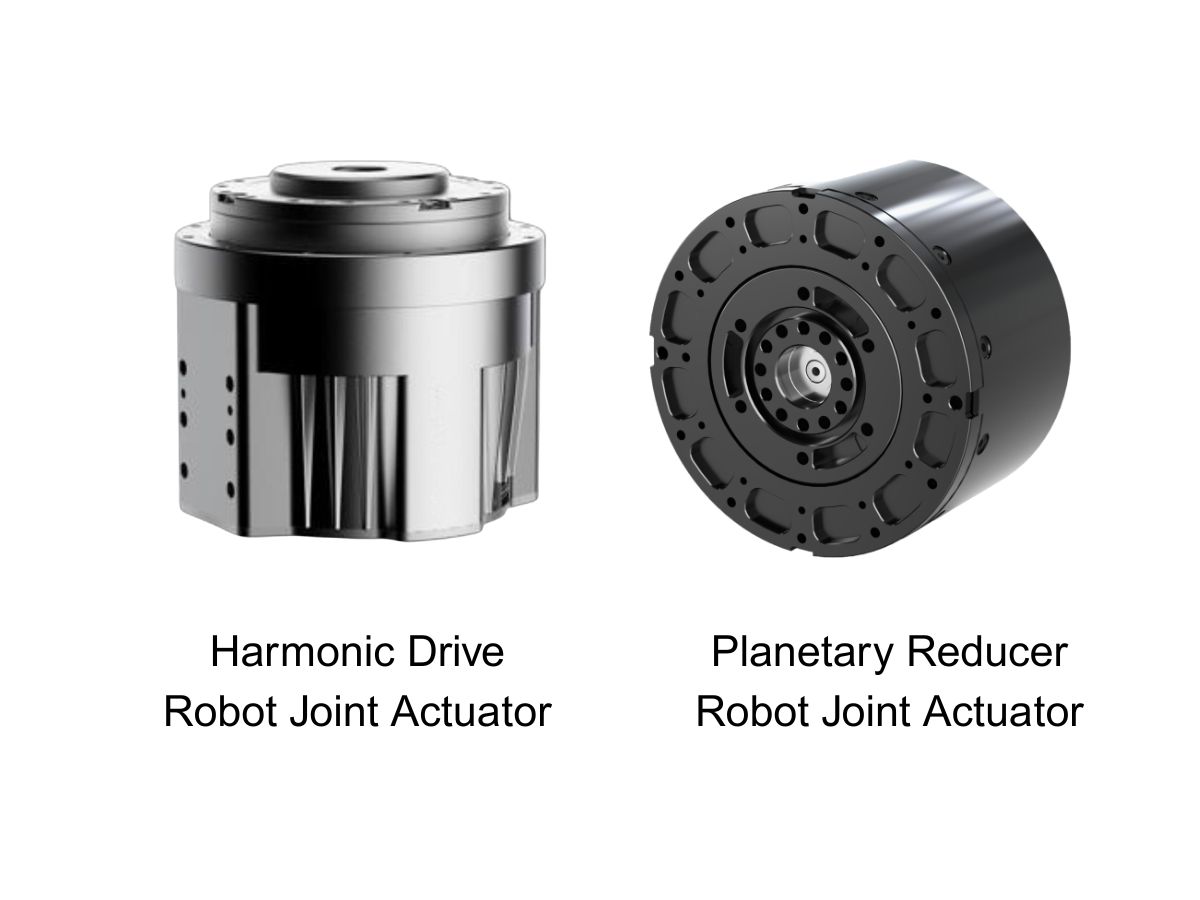
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 なぜ高性能ヒューマノイドロボットの価格を下げることはそれほど難しいのでしょうか?そして、なぜハーモニック関節モジュールは依然として代替不可能なのでしょうか?中核的理由は、避けることのできない1つの要件にあります:高い自由度。
高い DOF はヒューマノイドロボットに不可欠であり、これにより高調波関節モジュールがシステム総価値に占める割合が一貫して高くなります。 HONPINEハーモニックサーボアクチュエータが医療ロボティクスを変革している理由医療ロボットは、医療分野で使用される自動化ロボットシステムであり、診断、手術、リハビリテーション、患者ケア、および補助治療の実施において、医師、看護師、その他の医療機器を支援、強化、または代替するために用いられます。これらは、ロボティクス、人工知能、センシング技術、メカトロニクス、およびコンピュータ制御システムを統合し、医療の精度、効率、安全性、および患者全体の体験を向上させます。この記事では、HONPINEハーモニックサーボアクチュエータが医療ロボティクスに非常に適している理由を説明します。
 Harmonic Drive Systems VS Nabtesco VS HONPINE ハーモニックドライブモーター統合型ハーモニック関節モーターは、モーター、減速機、エンコーダ、センサー、その他の主要部品を1つのモジュール / アクチュエータに統合した、高度に集積化された高性能なロボット関節用ソリューションです。ロボットに強力な駆動能力と精密なモーションコントロールを提供します。ヒューマノイドロボットの動作の「心臓」と見なされ、各関節に搭載されてその動きを制御し、ロボット全体の性能を直接左右します。したがって、信頼性の高いハーモニック関節モーターを選定することは、ヒューマノイドロボットの開発にとって極めて重要です。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 HONPINEハーモニックドライブ減速機, RV減速機, 遊星減速機がヒューマノイドロボットの発展を支援ヒューマノイドロボットは、研究室で能力を実証する段階から、幅広い産業用途へと進化しています。軽量材料、身体性知能、自律バッテリー交換技術に牽引された生産性革命が、世界中の工場、病院、家庭で起こっています。ヒューマノイドロボットの"関節革命"が進行中です。ヒューマノイドロボットは数千の部品で構成され、その中でもアクチュエーターは最も重要な可動部品として、ロボットの"関節と筋肉"と呼ばれています。ハーモニックドライブ減速機は、その高精度とコンパクトなサイズにより、回転関節に広く使用されています。
 なぜハーモニックドライブモーターは外骨格ロボットに最適な選択なのでしょうか?外骨格は通常、ハーモニックドライブモーター、センサー、およびセンシング、制御、情報処理、データフュージョン、モバイルコンピューティング技術を統合するその他のコンポーネントを組み込んでいます。これらのシステムは、人間の感覚機能および運動機能をロボットのトルク伝達および制御システムと同期させ、身体能力を強化したり、医療リハビリテーションを提供したりする役割を果たします。最先端の破壊的技術として、外骨格は軍事用途と医療用途の両方において重要な戦略的意義を持っています。ハーモニックドライブ減速機が提供する高トルク密度と高精度制御により、外骨格ロボットにとって最適なソリューションとなっています。
 川崎重工、CORLEOロボットホースを発表:ハーモニックドライブ減速機が重要な役割を果たす川崎重工は、水上走行、跳躍、走行、そしてダイナミックなポーズを取ることができる高い機動性を備えたロボットホース「CORLEO」を発表しました。過酷な地形を攻略するために設計されたCORLEOの脚部運動システムは、各脚に独立駆動モジュール / アクチュエータを採用し、卓越した安定性と衝撃吸収性を実現しています。後脚は前脚から独立して作動するため、ライダーのバランスを保ちながら、階段や凹凸のある地面でも荒れた路面を滑らかに移動できます。
 2026年、ロボットアームやEmbodied AI向けのハーモニックジョイントモジュールをメーカーはどのようにアップグレードすべきか?ロボットシステムのアップグレードを計画するエンジニアにとって、適切なジョイントモジュールは単一の仕様だけで決まるものではありません。EtherCAT同期、出力側位置フィードバック、リアルタイムトルク測定、連続トルク性能、統合安全機能が連携し、アプリケーションの要求を満たす必要があります。これらの要素を一体的な電気機械システムとして評価することで、メーカーはジョイントモジュールの選定、統合、長期性能について、より的確な判断を下せます。
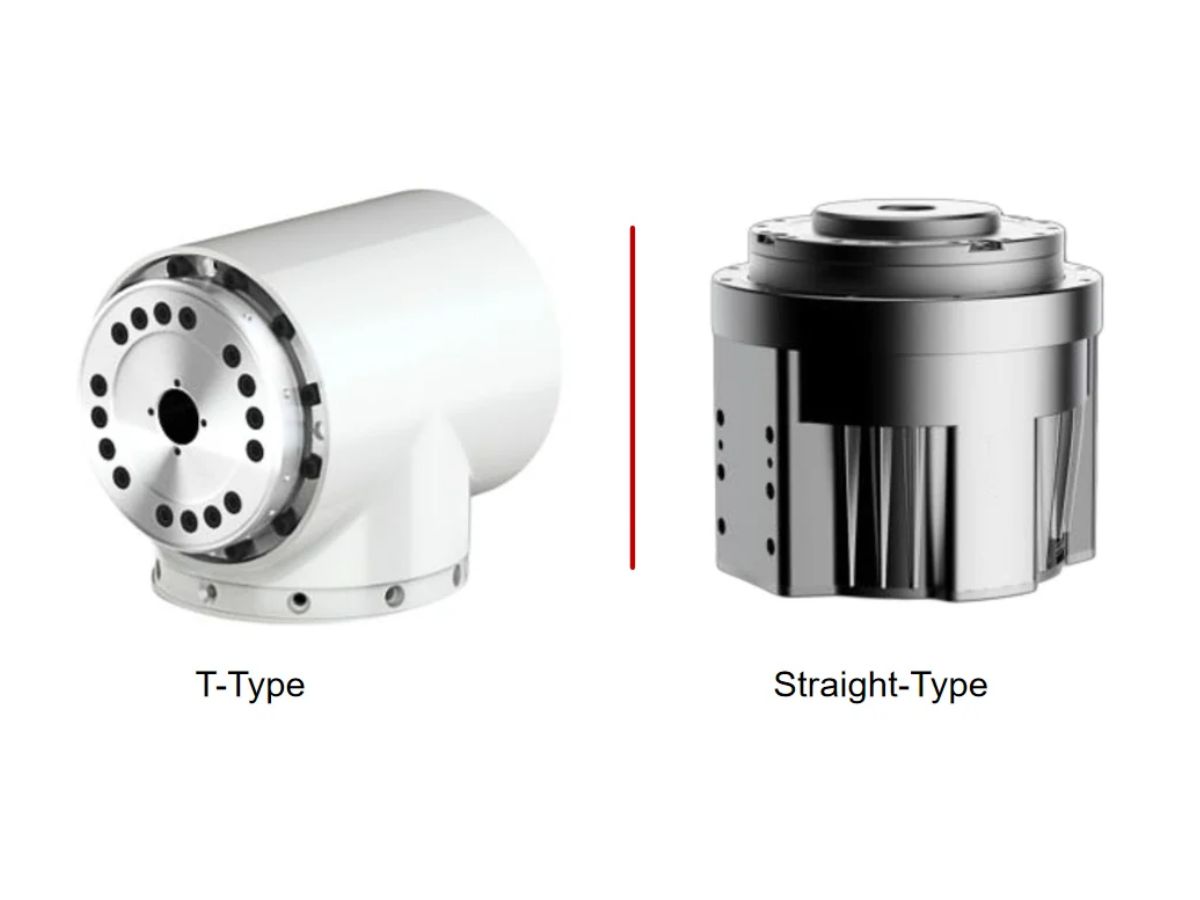
 協働ロボットには、T型とストレート型のどちらのハーモニックジョイントモジュールを選ぶべきでしょうか?コンパクトで高性能な協働ロボットを設計するうえで、適切なハーモニックジョイントモジュールの選定は欠かせません。TCHLストレート型とHTS T型のどちらを使用すべきでしょうか?どちらの構成もロボットの精密な動作を実現できますが、出力フランジの形状が異なるため、設置スペース、リンクの接続、ケーブルの配線、機械的な組み込みに影響します。本ガイドでは、HONPINEのテクニカルディレクターであるTheodore Liが、2つの設計の主な違い、それぞれの利点と制約、協働ロボットアームに最適な構成の選び方を解説します。
ダブルクリック
当社は harmonic drive reducer,planetary reducer,robot joint motor,robot rotary actuators,RV gear reducer,robot end effector,dexterous robot hand を提供しています
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 2026年、ロボットアームやEmbodied AI向けのハーモニックジョイントモジュールをメーカーはどのようにアップグレードすべきか?ロボットシステムのアップグレードを計画するエンジニアにとって、適切なジョイントモジュールは単一の仕様だけで決まるものではありません。EtherCAT同期、出力側位置フィードバック、リアルタイムトルク測定、連続トルク性能、統合安全機能が連携し、アプリケーションの要求を満たす必要があります。これらの要素を一体的な電気機械システムとして評価することで、メーカーはジョイントモジュールの選定、統合、長期性能について、より的確な判断を下せます。
 協働ロボットには、T型とストレート型のどちらのハーモニックジョイントモジュールを選ぶべきでしょうか?コンパクトで高性能な協働ロボットを設計するうえで、適切なハーモニックジョイントモジュールの選定は欠かせません。TCHLストレート型とHTS T型のどちらを使用すべきでしょうか?どちらの構成もロボットの精密な動作を実現できますが、出力フランジの形状が異なるため、設置スペース、リンクの接続、ケーブルの配線、機械的な組み込みに影響します。本ガイドでは、HONPINEのテクニカルディレクターであるTheodore Liが、2つの設計の主な違い、それぞれの利点と制約、協働ロボットアームに最適な構成の選び方を解説します。
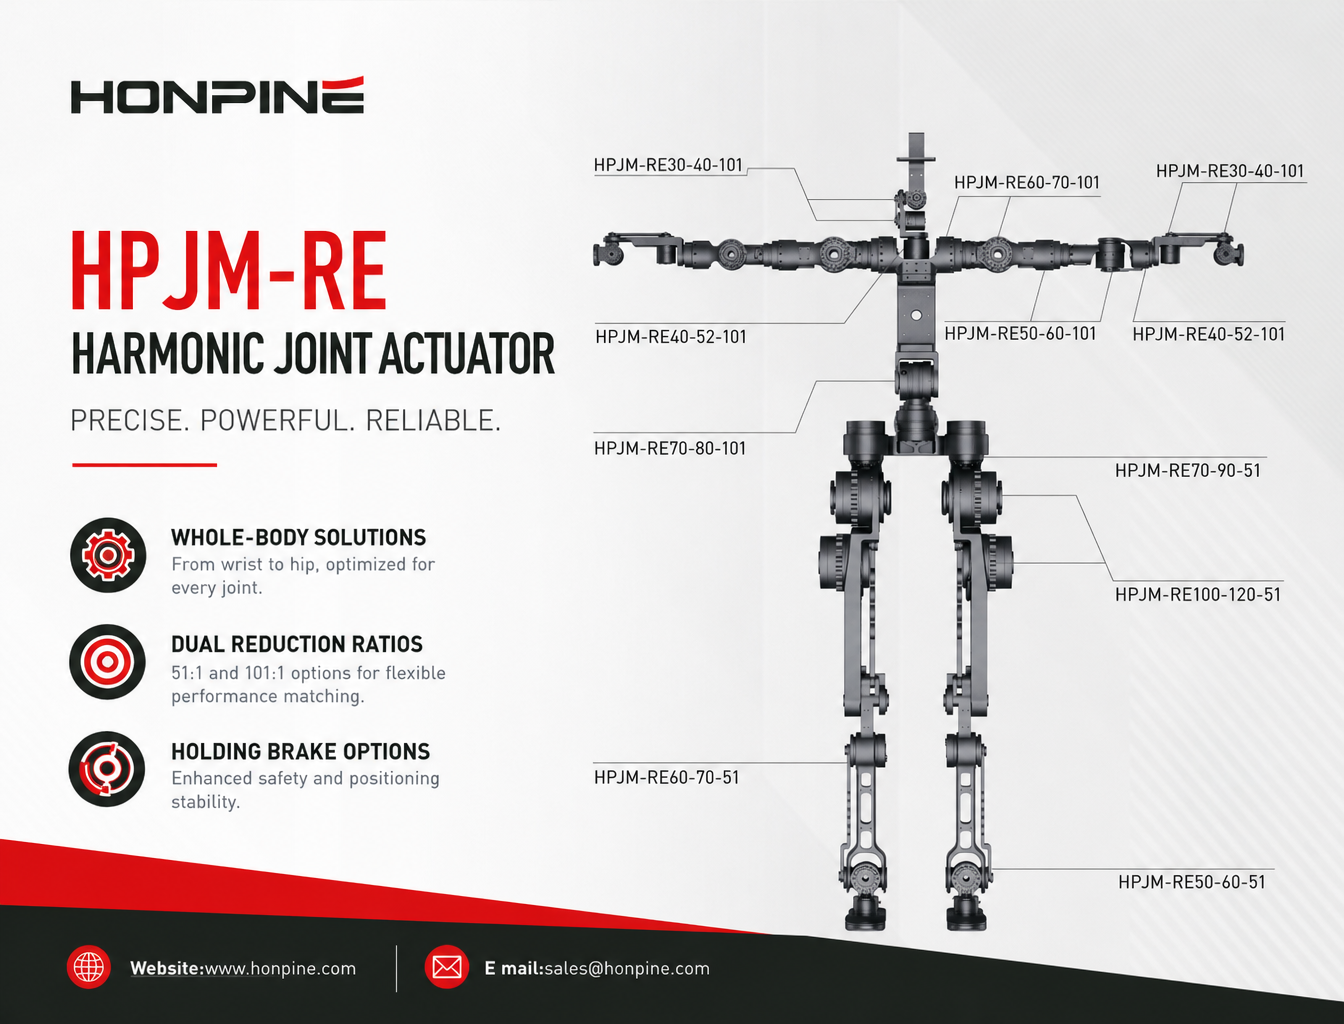
 ヒューマノイドロボット向けハーモニック関節アクチュエータの総合ソリューション:HPJMシリーズ選定ガイドヒューマノイドロボット向けハーモニック関節アクチュエータの選定ガイドです。手首、肘、肩、腰、股関節、膝、足首の各関節に対応するHONPINE HPJMモデルを紹介し、トルク容量、減速比、動的応答、保持ブレーキ構成について実用的な選定ポイントを解説します。
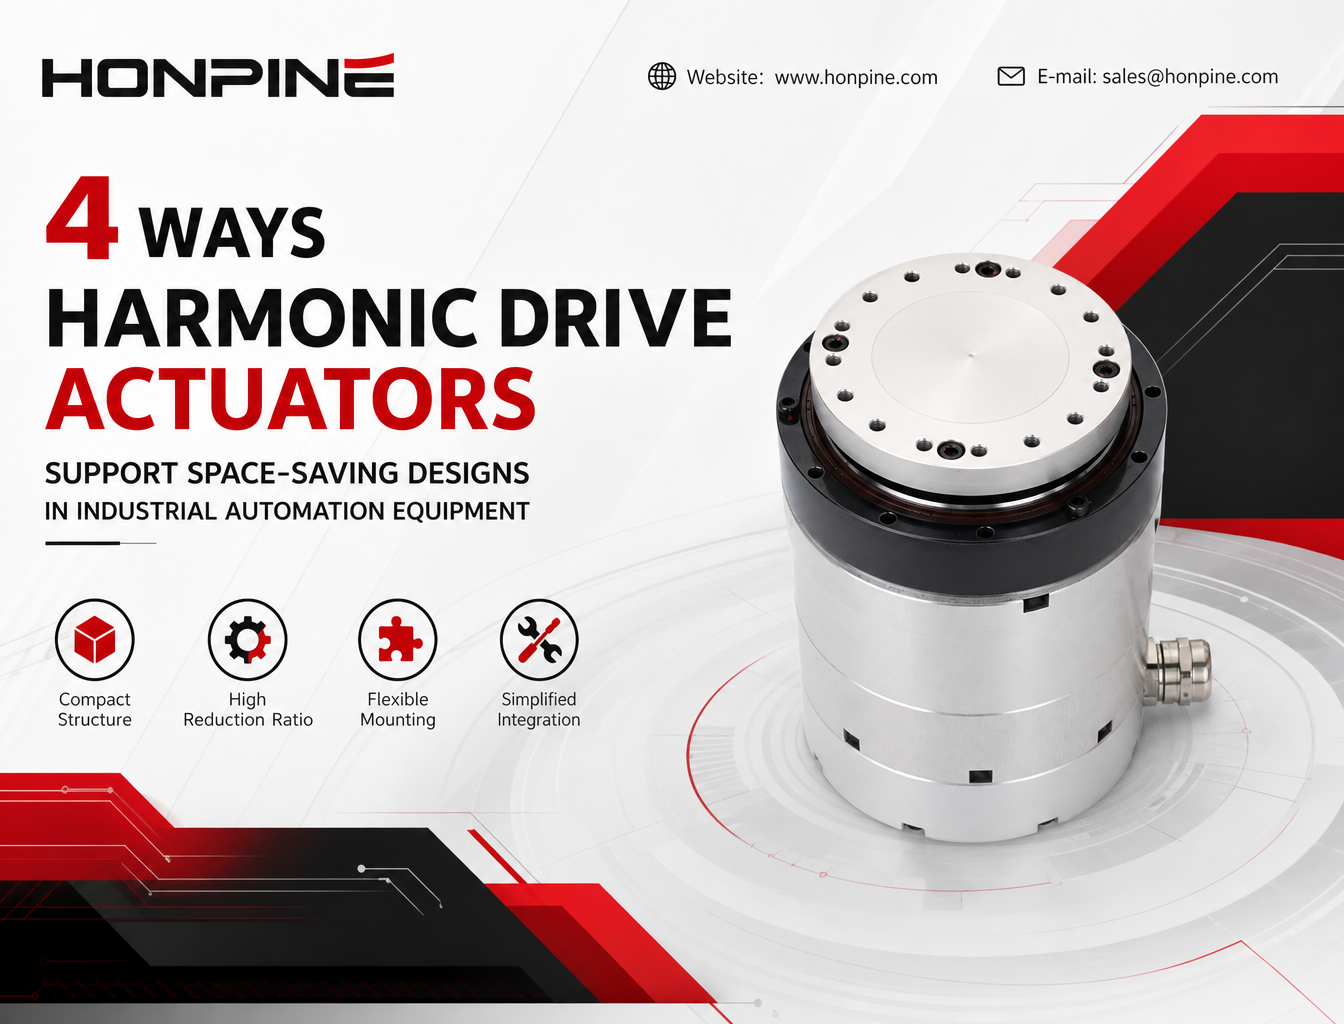
 省スペースが求められる産業用自動化設備にハーモニックドライブアクチュエータが最適な理由現代の産業用自動化では、設置スペースの制約により機械設計が難しくなることがよくあります。ハーモニックドライブアクチュエータは、主要な駆動部品を1つのユニットに統合することで、コンパクトなモーションコントロールソリューションを実現します。高い減速比、簡素化された機械構造、柔軟な取り付け方法により、装置メーカーは必要なスペースを削減し、組み立てを簡素化して、内部レイアウトを最適化できます。この記事では、統合型ハーモニックドライブアクチュエータが産業用自動化設備の省スペース設計をどのように支えるか、4つの方法を紹介します。
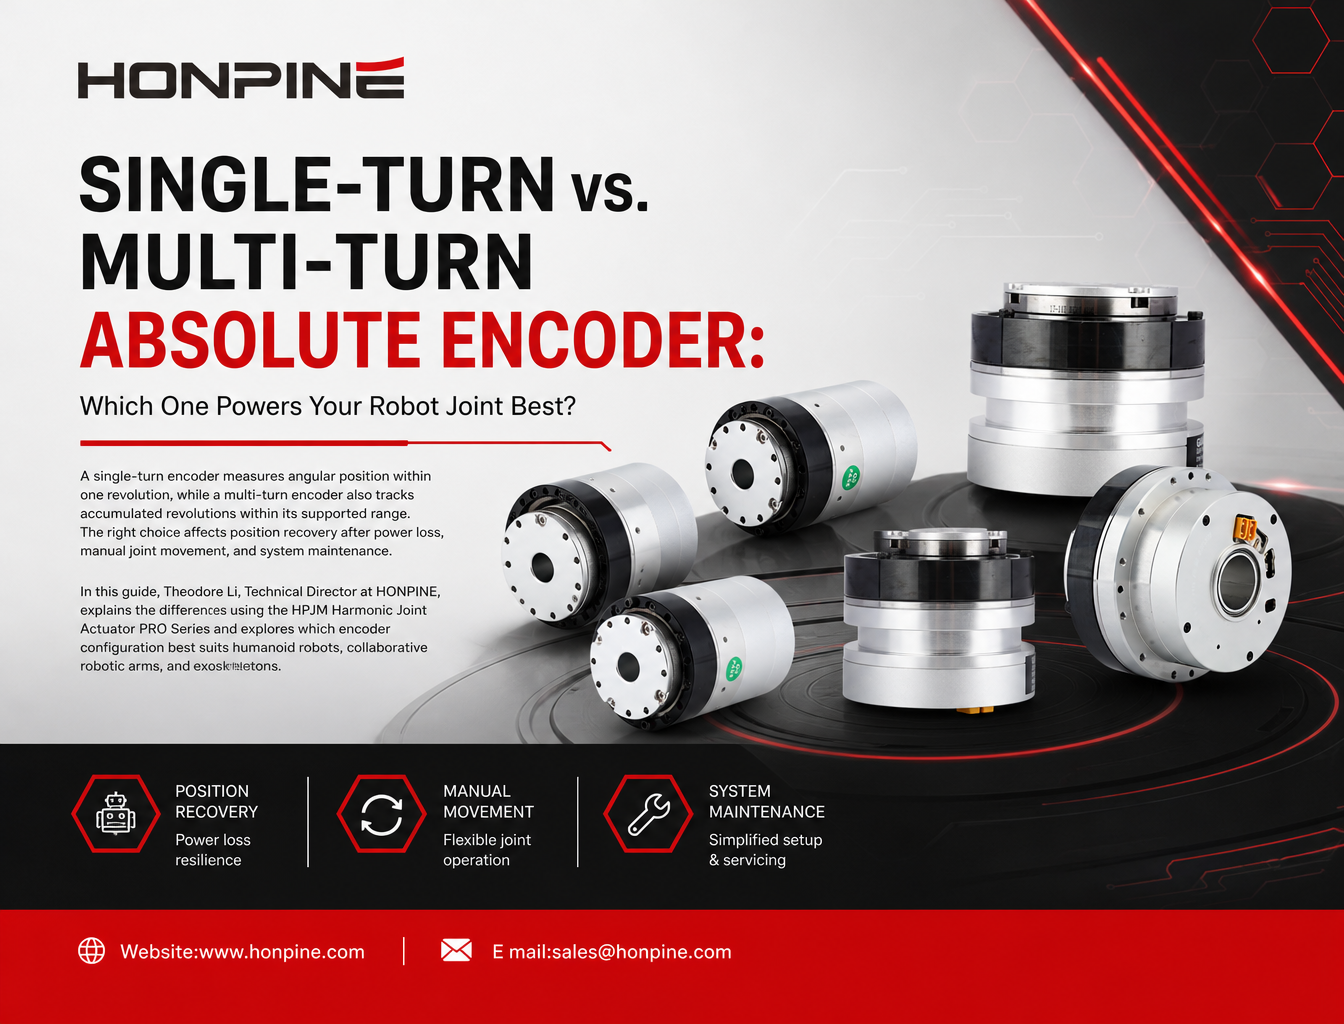
 ロボット関節モジュール向けシングルターン絶対エンコーダとマルチターン絶対エンコーダ:選び方このガイドでは、ロボット関節モジュール向けのシングルターン絶対エンコーダとマルチターン絶対エンコーダを比較し、位置フィードバック、電源オフ時の位置保持、メンテナンス要件の違いを解説します。HONPINE HPJM Harmonic Joint Actuator PRO Seriesを例に、ヒューマノイドロボット、協働ロボットアーム、外骨格向けに適切なエンコーダ構成を選ぶ方法をご紹介します。
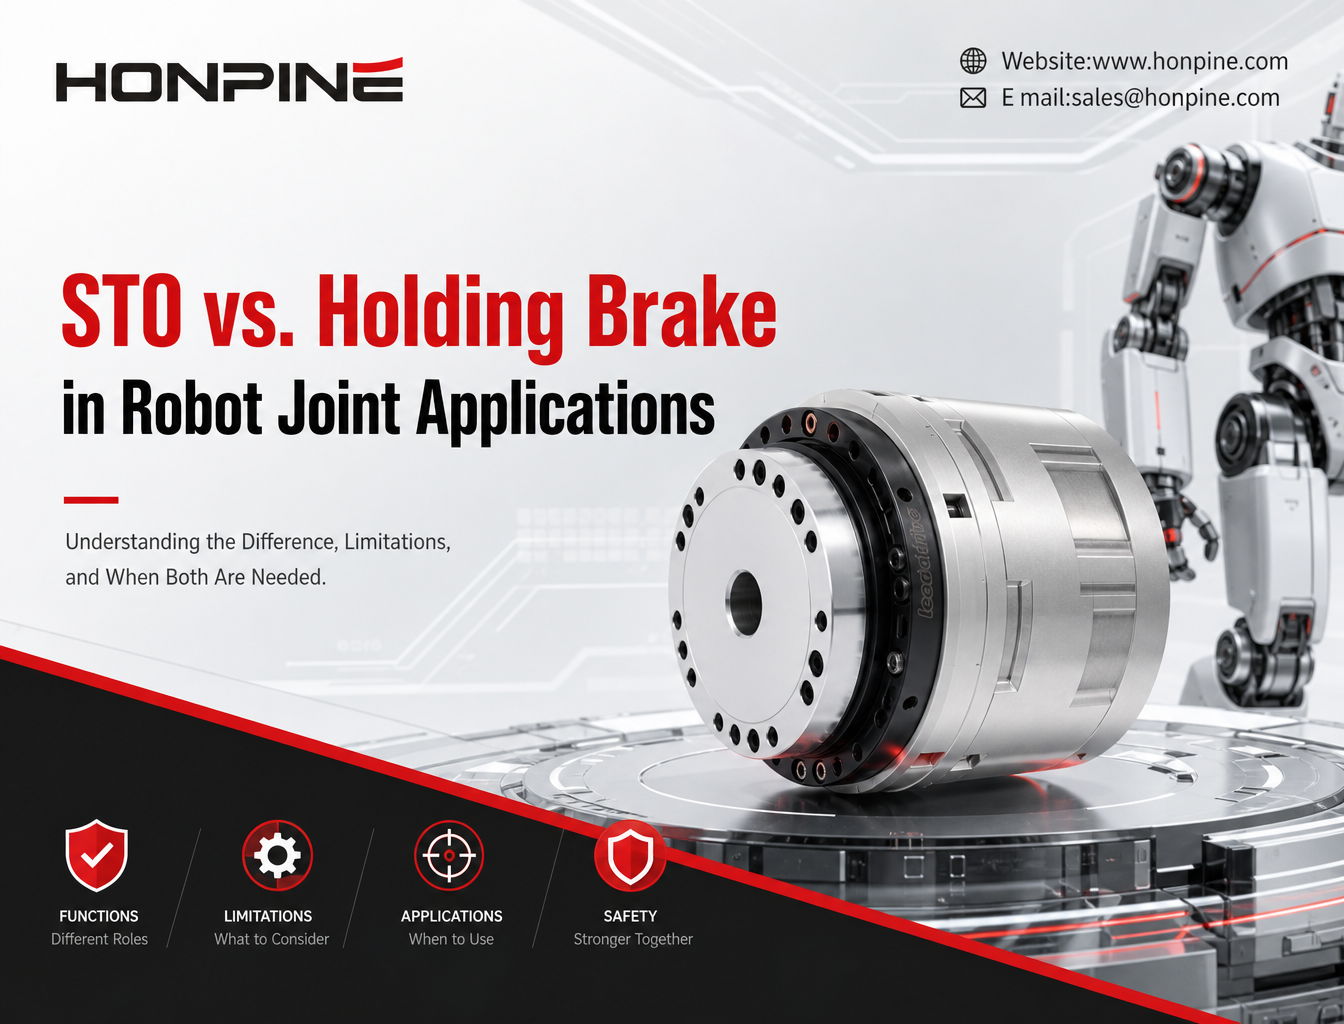
 ロボット関節モジュールにおけるSTOと保持ブレーキの違い:ロボットの安全制御における役割とは?STO(Safe Torque Off)と保持ブレーキは、ロボット関節の安全性において異なる役割を果たします。STOはモーターが駆動トルクを発生するのを防ぐ一方、保持ブレーキは関節の動きを機械的に抑え、モーターが無効になった際に負荷を保持します。ヒューマノイドロボット、協働ロボット、産業オートメーション向けのロボット関節モジュールを選定するうえで、この違いを理解することは不可欠です。本記事では、HONPINEのテクニカルディレクターであるTheodore Liが、これらの機能の仕組みと制約、そしてHONPINE HAGシリーズのようなハーモニック一体型関節アクチュエーターで両方を検討すべきケースについて解説します。
 AGVロボット用ステアリング駆動輪:構成部品、用途、選定に関する総合ガイドAGV用ステアリング駆動輪は、駆動機能とアクティブステアリング機能を統合し、産業用モバイルロボットの柔軟な移動を実現します。本ガイドでは、主な構成部品、動作原理、産業用途に加え、耐荷重、駆動トルク、操舵トルク、車輪径、速度、制御インターフェースなどの主要な選定要素を解説します。AGV、AMR、無人フォークリフト、重量物搬送システムに適したステアリング駆動モジュールの選び方をご紹介します。
 トルクセンサー搭載ハーモニック関節アクチュエーターは、ロボットの力制御をどのように向上させるのか?HONPINE TCHLハーモニック関節アクチュエーターが、出力トルクセンサーを内蔵することで、力フィードバック、衝突検知、柔軟な組立、リハビリテーションロボット、遠隔操作をどのように支えるのかをご紹介します。