ロボット関節アクチュエータの概念を理解する方法
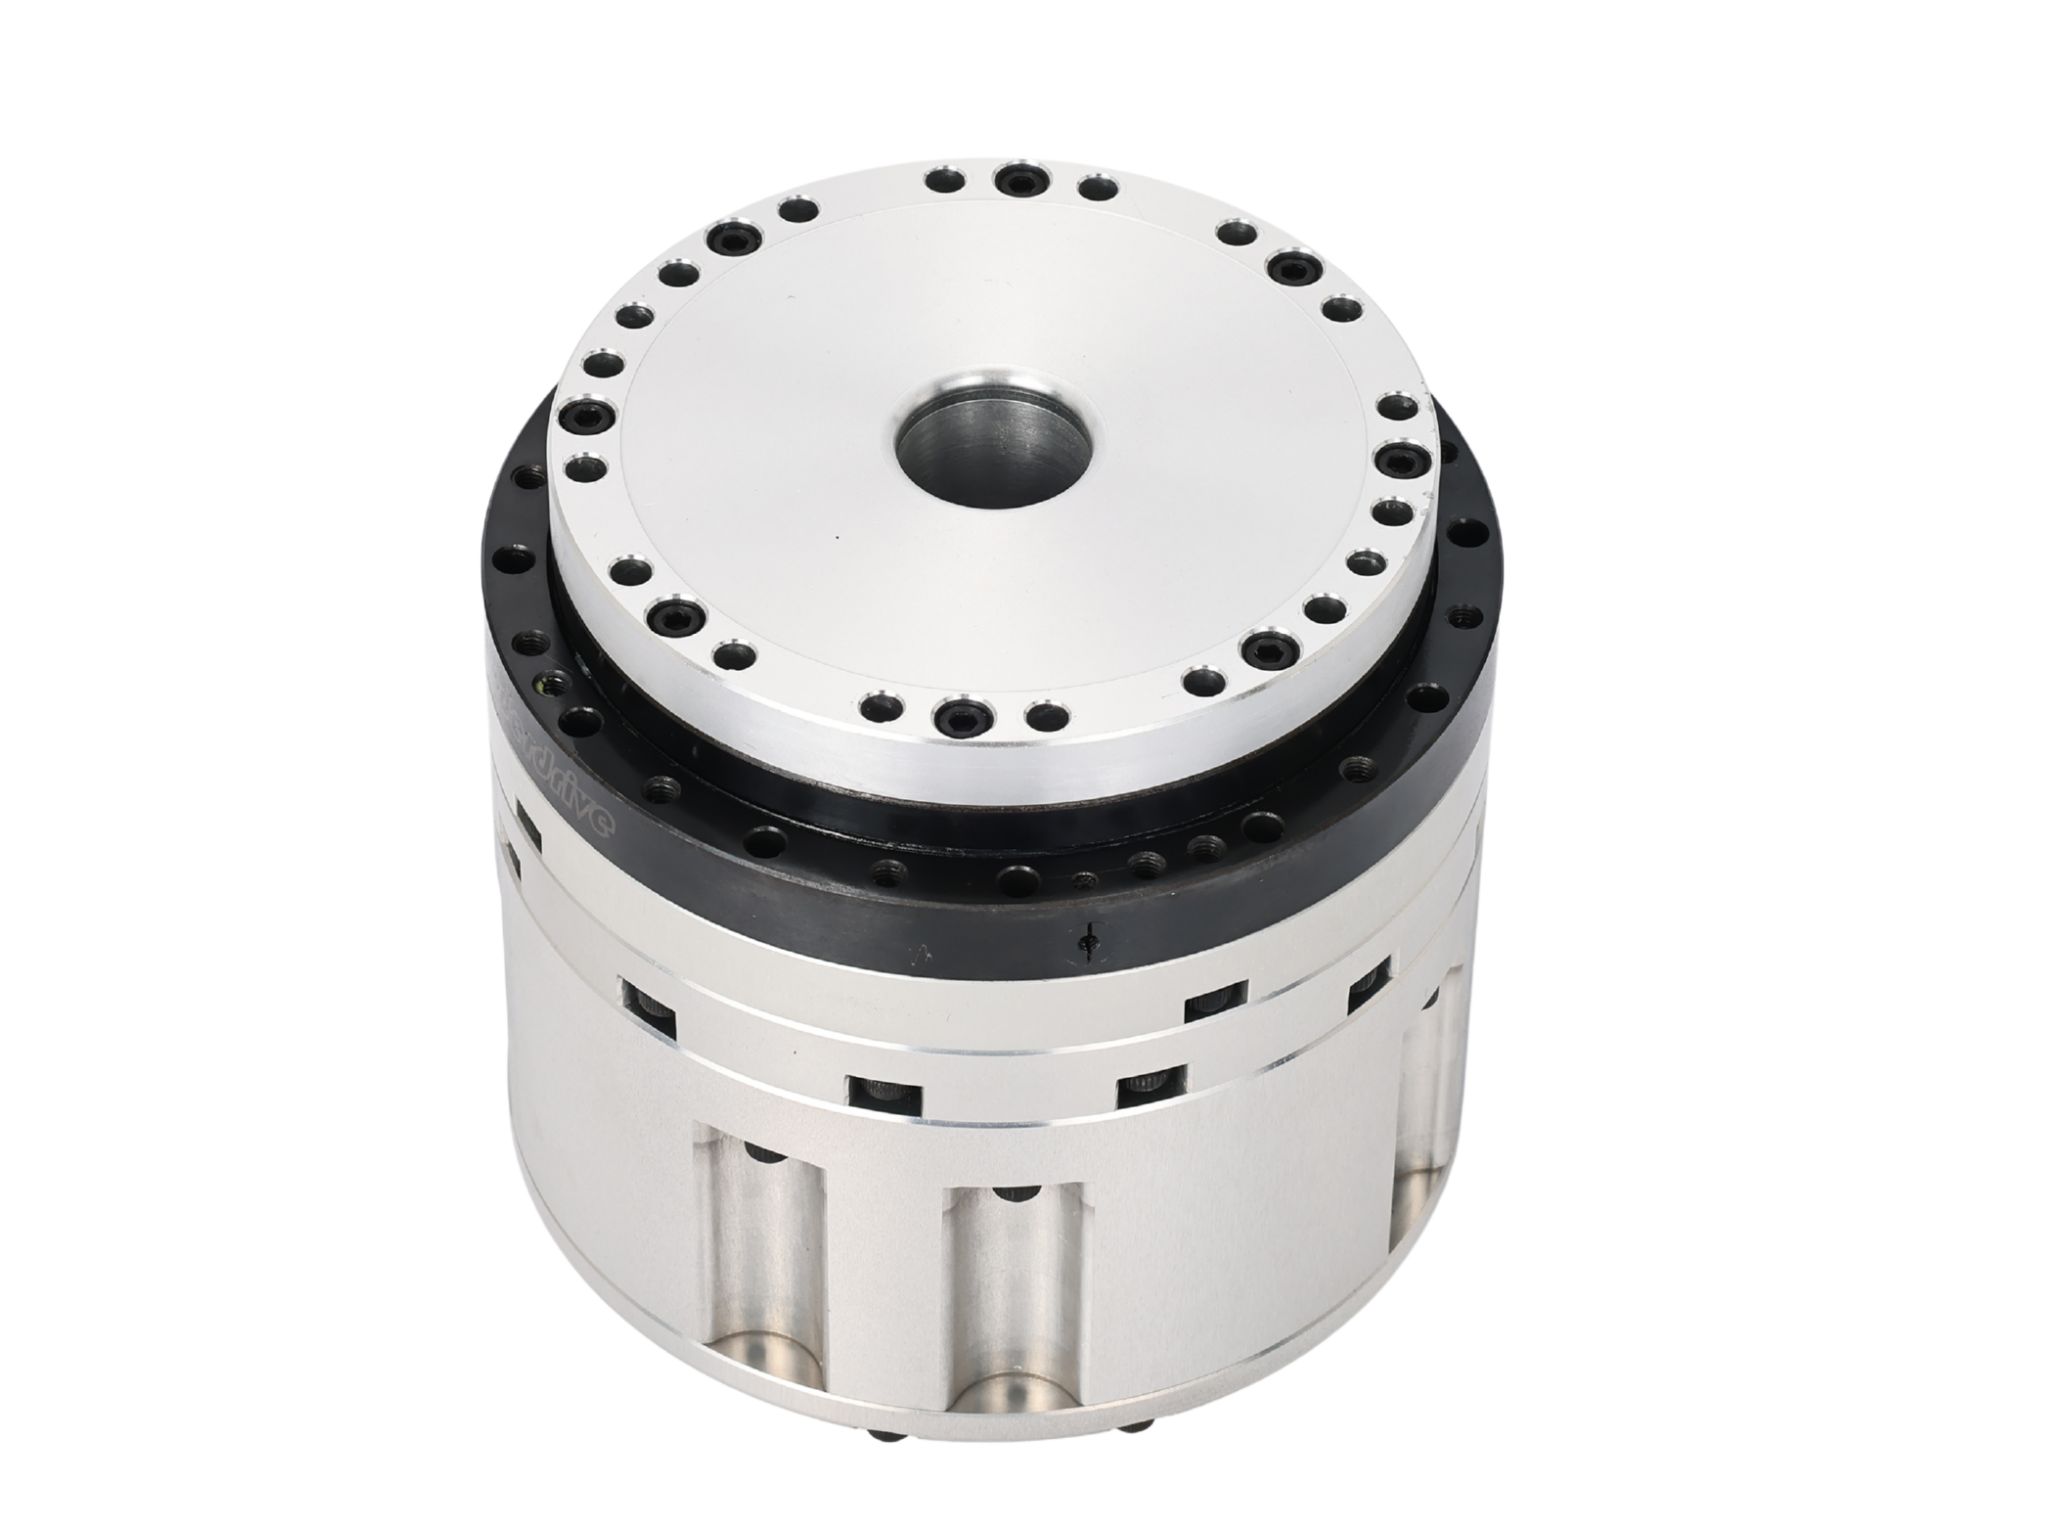
ロボット関節アクチュエータは、ロボット関節モジュールまたは関節駆動装置とも呼ばれ、ロボットのハードウェアコストと運動性能に直接影響を与える重要な部品です。
アクチュエータは、異なるリンクが接続されるロボットの関節部に取り付けられ、アームや脚などのロボット機構を駆動して制御された動作を生成します。一般的な回転関節では、アクチュエータはモーターが発生させる回転運動を、接続されたリンクの制御された動作に変換します。
ロボット関節アクチュエータは、駆動要素としてのモーター、伝達要素としての減速機、検出要素としてのエンコーダ、ならびに制御システムとしての制御基板と制御ソフトウェアなど、複数の機能部品で構成されます。
現代のロボットシステムでは、これらの部品はますますコンパクトなアクチュエータモジュールへ統合されており、ロボット関節アクチュエータはロボット全体のアーキテクチャにおける重要な要素となっています。
ロボット関節アクチュエータの種類
ロボット関節アクチュエータは、動作タイプ、動力源、伝達アーキテクチャ、および用途に応じて、さまざまに分類できます。
ロボット関節アクチュエータの種類を理解することは、ロボットに求められるトルク、速度、精度、剛性、コンプライアンス、サイズ、使用環境に応じたアクチュエータの選定に役立ちます。
動作タイプ別ロボット関節アクチュエータの種類
回転アクチュエータ
回転アクチュエータは回転出力運動を発生させ、一般に減速機または伝達機構と組み合わせたモーターをベースとしています。
回転アクチュエータは、肩、腰、股関節、肘、手首、その他の回転関節を含む、角度運動を必要とするロボット関節に広く使用されています。
用途に応じて、伝達装置にはハーモニックドライブ減速機、RV減速機、遊星減速機、またはその他の精密伝達アーキテクチャを使用できます。
リニアアクチュエータ
リニアアクチュエータは、回転運動ではなく直線出力運動を発生させます。
一般的な電動リニアアクチュエータは、モーターとボールねじ、ローラーねじ、またはその他の直線伝達機構を組み合わせることがあります。
リニアアクチュエータは、押す、引く、持ち上げるなどの直線運動を必要とするロボット機構に適しています。また、リンク機構を介して直線運動を関節運動に変換するロボット脚部やその他の機構にも使用できます。
動力源別ロボット関節アクチュエータの種類
ロボットアクチュエータは、機械的運動を発生させるために使用するエネルギー源によっても分類できます。主な種類には、電動、油圧、空気圧アクチュエータがあります。
電動アクチュエータ
電動アクチュエータは、主な動力源として電動モーターを使用します。用途に応じて、モーターにはサーボモーター、ステッピングモーター、フレームレストルクモーター、またはコアレスモーターを使用できます。
電動アクチュエータは、高精度な動作制御、高速応答、電子制御システムとの比較的容易な統合を実現します。現在、特に協働ロボット、産業用ロボット、移動ロボット、ヒューマノイドロボットに広く使用されています。
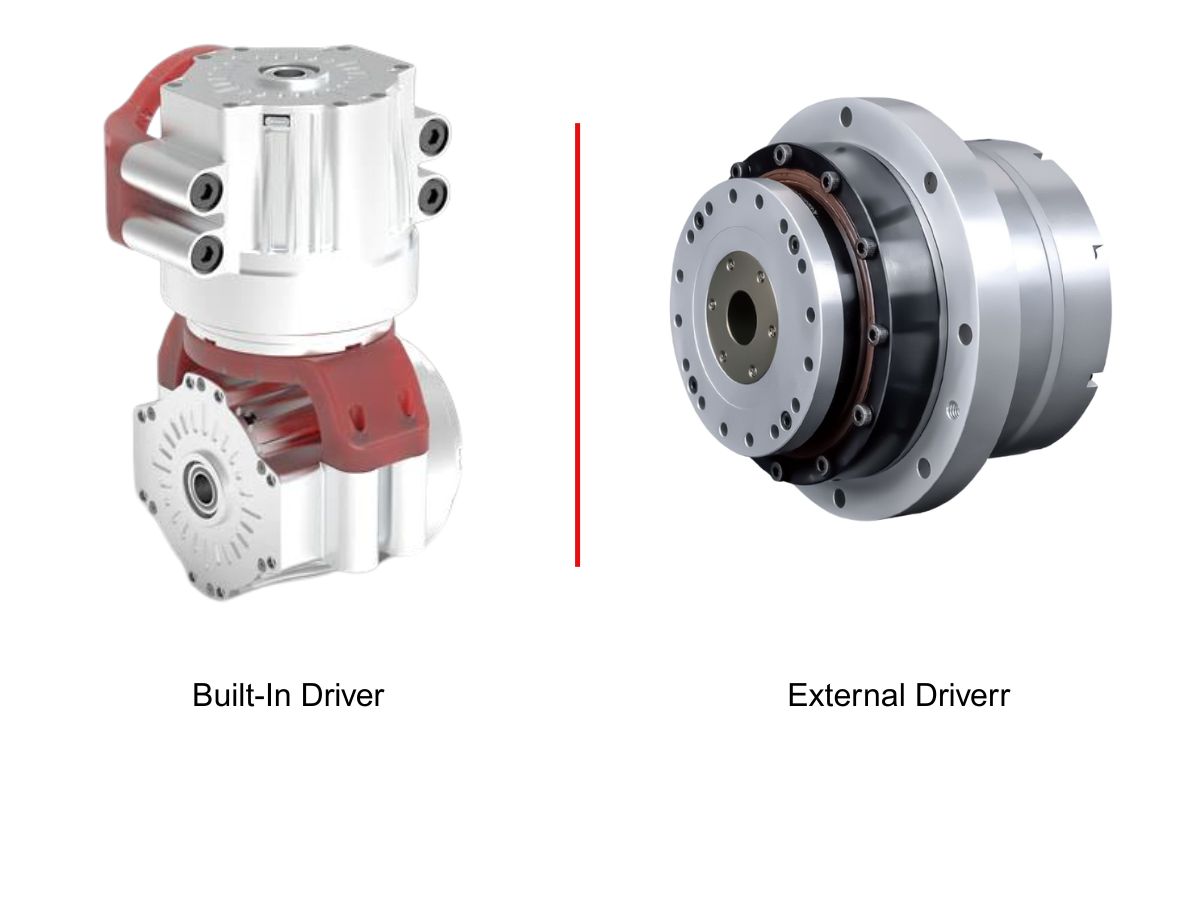
コンパクトなロボット関節向けでは、電動アクチュエータはモーター、減速機、エンコーダ、ブレーキ、駆動エレクトロニクスを単一モジュールに統合する場合があります。
油圧アクチュエータ
油圧アクチュエータは、加圧された油圧作動油によって機械的な力を発生させます。
主な利点は高い力密度と出力密度であり、重量級ロボットシステムや非常に高い出力が必要な用途に適しています。
油圧駆動は、重量級産業用ロボット、建設ロボット、および初期の一部のヒューマノイドロボット開発プロジェクトで使用されてきました。
ただし、油圧システムには通常、ポンプ、バルブ、配管、および流体管理が追加で必要です。システムの複雑さ、保守要件、漏れへの配慮、制御要件も、全体的な設計の複雑さを高める可能性があります。
空気圧アクチュエータ
空気圧アクチュエータは、圧縮空気を使用して機械的運動を発生させます。
高速応答と比較的簡単な機械構造を実現でき、空気の圧縮性により、ある程度の自然なコンプライアンスも得られます。
空気圧アクチュエータは、単純な把持、クランプ、ピックアンドプレース機構、および軽量自動化に一般的に使用されます。
ただし、電動サーボアクチュエータと比較すると、空気圧システムは高精度な連続位置制御を必要とする用途では精密な制御がより困難になる場合があります。
伝達および機械アーキテクチャ別ロボット関節アクチュエータの種類
ロボット関節アクチュエータを分類するもう一つの重要な方法は、伝達アーキテクチャによる分類です。
従来型高剛性アクチュエータ(TSA)
従来型高剛性アクチュエータは、一般にモーターと高減速比減速機を組み合わせて構成されます。
高い減速比は、比較的精密な動作制御を維持しながら出力トルクを増加させます。このアーキテクチャは、成熟した技術と確立された伝達ソリューションにより、産業用およびロボット関節に広く採用されています。
このタイプのロボット関節アクチュエータには、ハーモニックドライブおよびRV減速機が一般的に使用されます。
ただし、高減速比のアクチュエータは、低減速比またはダイレクトドライブのアーキテクチャと比べて、逆駆動性、力の透明性、および衝撃挙動の面で制約を持つ場合があります。
直列弾性アクチュエータ(SEA)および並列弾性アクチュエータ(PEA)
直列弾性アクチュエータ(SEA)は、ばねなどの弾性要素を伝達経路に組み込みます。並列弾性アクチュエータ(PEA)は、アクチュエータと並列に弾性要素を使用します。
弾性要素は機械的衝撃を吸収し、制御可能なコンプライアンスを提供できるため、人とロボットの相互作用や動的運動において有用です。
そのため、これらのアクチュエータアーキテクチャは、協働ロボット、脚型ロボット、リハビリテーションロボット、およびコンプライアンスと相互作用の安全性が重要なその他の用途で検討されています。
弾性要素を追加することで、機械および制御に関する要件もより複雑になります。
準ダイレクトドライブアクチュエータ(QDD)
準ダイレクトドライブ(QDD)アクチュエータは、一般に高トルク密度モーターと低減速比伝達装置を組み合わせます。
高減速比のギヤードアクチュエータと比較して、QDDシステムはより高い力の透明性、優れた逆駆動性、および高速な動的応答を実現できます。
このアーキテクチャは、トルクと動作を急速に変化させる必要がある脚型ロボット、四足歩行ロボット、その他のロボットシステムに特に適しています。
その代償として、低い減速比ではモーター自体が大幅に高いトルクを提供する必要があり、モーターサイズ、必要電流、熱負荷が増加する可能性があります。
ダイレクトドライブアクチュエータ(DD)
ダイレクトドライブ(DD)アクチュエータは、機械式減速機を介さずにモーターを関節出力へ直接接続します。
モーターと出力の間に減速ギヤがないため、システムはギヤボックスのバックラッシを排除でき、非常に高い力の透明性と逆駆動性を実現できます。
ダイレクトドライブアクチュエータは、高応答なトルク制御を必要とする精密動作システムや用途に適しています。
ただし、低速で高出力トルクを実現するには高トルク密度モーターが必要となるため、ギヤードアクチュエータと比較してモーター寸法、質量、コストが増加する可能性があります。
ロボットエンドエフェクタとアクチュエータの関係
ロボットエンドエフェクタは、ロボットアクチュエータとあわせて議論されることがありますが、それぞれ異なる機能を担います。
ロボット関節アクチュエータはロボットの関節とリンクを駆動する一方、エンドエフェクタはワークまたは環境と直接相互作用します。
グリッパー
ロボットグリッパーには、平行把持機構や回転把持機構などのメカニカルグリッパーのほか、真空グリッパーや磁気グリッパーがあります。
これらは、ワークのピッキング、搬送、位置決め、およびクランプに使用されます。
専用ロボットツール
専用エンドエフェクタには、溶接ガン、研削・研磨ツール、スプレーガン、切断ツール、ディスペンシングシステム、およびその他の用途専用設備が含まれます。
これらのツールはロボットの作業端で実際の作業を行い、ロボット関節アクチュエータはエンドエフェクタを位置決めし、向きを調整するために必要な動作を提供します。
ロボット関節アクチュエータの選定方法?
ロボット関節アクチュエータの選定は、ロボットの機械構造、作業要件、負荷プロファイル、必要な運動性能、および使用環境に基づいて行う必要があります。
ロボット関節アクチュエータのアーキテクチャは種類によって特性が大きく異なるため、アクチュエータはロボットシステム全体とあわせて選定する必要があります。
自由度
自由度(DOF)とは、ロボットにおいて独立して制御可能な運動方向の数を指します。
ヒューマノイドロボットでは、複雑な人間らしい動きを再現するために、一般に複数の自由度が必要です。DOFの数を増やすことで、ロボットが実行できる動作範囲と柔軟性は向上しますが、必要なアクチュエータ、制御チャネル、センサー、ケーブル、および機械インターフェースの数も増加します。
したがって、必要な自由度の数は、ロボットに想定される作業と機械アーキテクチャによって決定する必要があります。
定格可搬質量
定格可搬質量は、有効可搬質量とも呼ばれ、指定された運転条件下でロボットが継続的に扱える最大負荷を示します。
可搬質量の要件は、ロボット関節に必要なトルクに直接影響します。
必要な出力トルクが高い場合、モーター出力を増加させることが常に唯一の解決策とは限りません。適切な速度範囲内では、適切な減速比により、より小型のモーターを使用しながら出力トルクを増加させることができます。
アクチュエータの選定時には、加速、減速、ピークトルク、外力を含む負荷プロファイル全体を考慮する必要があります。
ワークスペース
ワークスペース、すなわち作業範囲とは、ロボットが到達可能な三次元領域を示します。
ワークスペースの大きさと形状は、ロボット全体の機械アーキテクチャ、リンク寸法、関節配置、および自由度に依存します。
ロボット関節アクチュエータは、利用可能な関節回転範囲、出力トルク、アクチュエータ寸法、および機械的なパッケージングに直接影響し、それらがロボット全体のワークスペースに影響を与えます。
動作精度
動作精度は、ロボットが指令された位置または軌道をどの程度正確に実現できるかを示します。
繰返し精度は、減速機および伝達システムの精度、エンコーダ分解能、機械剛性、制御システムの影響を受けます。
絶対位置決め精度は、エンコーダ、減速機、機械伝達、キャリブレーション、および制御アルゴリズムの総合性能に依存します。
精密組立、検査、搬送、またはその他の微細動作を行うロボットでは、減速機の精度だけでなく、アクチュエータを完全なモーションコントロールシステムの一部として評価する必要があります。
ロボット関節アクチュエータ選定時に考慮すべきその他のパラメータ
自由度、可搬質量、ワークスペース、動作精度に加え、エンジニアは以下を含むその他のアクチュエータパラメータを考慮する必要があります。
動作速度
連続トルクおよびピークトルク
制御方式
駆動アーキテクチャ
電源および電圧
取付方法
アクチュエータ寸法
アクチュエータ質量
エンコーダの種類および分解能
ブレーキ要件
通信インターフェース
保護等級
動作温度
デューティサイクル
想定耐用年数
これらのパラメータは総合的に、ロボットアクチュエータがどこで動作できるか、またロボットがどの程度の性能を実現できるかを決定します。
特にヒューマノイドロボットでは、アクチュエータの選定において、トルク密度、重量、サイズ、剛性、逆駆動性、精度、熱性能、および動的応答のバランスを取る必要があります。
異なるロボット関節アクチュエータはいかに異なる設計要件を満たすか?
すべてのロボット関節に適した単一のアクチュエータアーキテクチャは存在しません。
高減速比のハーモニックドライブアクチュエータは、コンパクトな寸法、高い減速比、ほぼゼロのバックラッシを実現でき、多くの精密ロボット関節に適しています。
RVベースのアクチュエータは、より大型で高負荷のロボット軸に高トルクとねじり剛性を提供できます。
遊星アクチュエータは、さまざまなサーボ用途に対して高効率かつ柔軟な伝達比を提供できます。
QDDおよびダイレクトドライブのアーキテクチャは、これらの特性が優先される場合に、より高い逆駆動性と動的応答を実現できます。
弾性アクチュエータのアーキテクチャは、力の相互作用および衝撃吸収を必要とする用途にコンプライアンスをもたらします。
したがって、アクチュエータの選定は、単一の伝達アーキテクチャに依存するのではなく、ロボットの設計目標と用途要件に従う必要があります。
HONPINEロボット関節アクチュエータソリューション
HONPINEは、ロボットおよび自動化用途向けの電動回転式ロボット関節アクチュエータと統合モーションソリューションに注力しています。
ロボット関節アクチュエータは、モーター、精密減速機、エンコーダ、ブレーキ、および制御部品をコンパクトな機械システムに統合できるため、個別部品をロボットへ統合する複雑さを低減できます。
HONPINEは、ハーモニックドライブおよびその他の精密伝達アーキテクチャを含む、異なる伝達技術に基づいた電動回転式アクチュエータソリューションを開発しています。
コンパクトな寸法、高い位置決め精度、低バックラッシ、統合モーション制御を必要とする用途では、必要なトルク、速度、精度、剛性、取付スペース、および動作条件に応じて適切なロボット関節アクチュエータを選定できます。
ロボット関節アクチュエータの種類、アクチュエータ仕様、または用途別の選定情報をお探しのエンジニアは、技術資料および製品情報についてHONPINEまでお問い合わせいただけます。
- ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?14/04/2026ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
- 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップ06/03/2026ニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 - トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュール27/01/2026HONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
- HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するか16/09/2025HONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
- DDモーターサーボシステム:機械共振を理解し、機械振動を解決する方法18/09/2026本記事では、ダイレクトドライブモーションシステムにおけるDDモーターのサーボ調整、機械共振、およびサーボ帯域幅の関係について解説します。サーボパラメータを繰り返し調整しても振動や不安定性が発生する理由を検討し、機械剛性、可動質量、ベアリングの状態、荷重分布、構造形状が共振周波数にどのように影響するかを説明します。また、高周波・低周波共振への対応方法を比較し、デジタルノッチフィルタが有効となる条件を解説するとともに、DDモーター、ダイレクトドライブトルクモーター、リニアモーターを扱うエンジニア向けに実践的な調整戦略を提供します。