




ロボット関節モジュールにおけるSTOと保持ブレーキの違い:ロボットの安全制御における役割とは?
産業オートメーションにおいてロボットの安全性がますます重要になるなか、ヒューマノイドロボット、協働ロボットなどのロボットシステムに携わるエンジニアには、ロボット関節モジュールに搭載される各安全関連コンポーネントの役割を理解することが求められます。Safe Torque Off(STO)、保持ブレーキ、またはその両方を備えた関節モジュールのうち、どれを選ぶべきでしょうか?
こんにちは。HONPINEでテクニカルディレクターを務めるTheodore Liです。この記事では、STOと保持ブレーキの違いや仕組み、それぞれが必要となる場面について解説します。HONPINEのHAGハーモニック一体型関節アクチュエータを例に、これら2つの機能がそれぞれ異なる目的を果たすこと、また、適切に設計されたロボット安全システムの一部として連携できることをご紹介します。
STO(Safe Torque Off)とは?
STO(Safe Torque Off)とは、安全関連のハードウェア構成を通じてドライブの電力出力を無効にし、モーターが駆動トルクを発生するのを防ぐ安全機能です。
HONPINE HAGシリーズでは、STOはハードウェアベースのドライブ安全機能として実装されています。STO入力が正しく作動すると、ドライブはモーターがトルクを発生するのを防ぎます。適切に実装されたSTO機能は、通常のソフトウェア停止指令とは異なり、通常のモーション制御指令や通信指令から独立して動作するように設計されています。
これにより、一部の制御ソフトウェアの故障や通信障害によってモーターが意図しないトルクを発生させるリスクを低減できます。
STOの仕組み
STO機能が作動すると、ドライブはパワーステージがモータートルクを発生する能力を無効にします。これにより、モーターはドライブを通じて能動的に駆動トルクを発生できなくなります。
ただし、STOは関節シャフトを機械的にロックするものではなく、ロボットが直ちに停止することを保証するものでもありません。慣性、重力、外力、その他の機械的エネルギーによって、関節が動き続ける場合があります。
たとえば、STO作動時にロボットアームが動いていると、そのまま惰性で停止することがあります。垂直方向の関節が吊り下げ荷重を支えている場合、モーターが支持トルクを発生できなくなると、重力によって関節が下方へ動く可能性があります。
STOの主なメリット
STOは、通常のソフトウェアによるモーション指令に依存せず、モーターがトルクを発生するのを防ぐ安全関連の手段を提供します。
一般的な用途には、安全ドアインターロック、非常停止システム、保守作業時のアクセスに対する安全関連の応答があります。ただし、システム全体が対象用途に合わせて設計・検証されていることが前提です。
STOは、特定のドライブ制御の故障によってモーターが意図しないトルクを発生させるリスクの低減に特に有効です。
STOの制約
STOはドライブによるモータートルクの発生を防ぎますが、機械的な保持力は提供しません。
吊り下げ荷重を支えるロボット関節、垂直軸、その他の重力負荷がかかる機構では、STOだけでは関節の動きを防げない場合があります。適切な定格の保持ブレーキや、その他の機械式荷重保持装置など、追加の対策が必要となることがあります。
また、STOは特定の停止時間や停止距離を自動的に保証するものではありません。これらは機械システムと安全設計全体によって異なります。
ロボット関節モジュールの保持ブレーキとは?
保持ブレーキは、ブレーキが作動しているときにモーターシャフトまたは関節を所定の位置に保持するための機械装置です。多くのロボット用一体型関節アクチュエータでは、電磁式のばね作動機構が採用されています。
一般的な設計では、電力を供給するとブレーキが解除され、電力を遮断するとばね機構によってブレーキが作動します。正確な動作原理はブレーキの設計によって異なります。
HONPINE HAGシリーズでは、仕様に適合し、正しく設置されていることを条件に、モーター停止時やシステムの電源喪失時に関節位置を保持できるよう、保持ブレーキを構成できます。
保持ブレーキの仕組み
一般的な電磁式保持ブレーキは、次のように動作します。
ドライブ有効:ブレーキを解除するために電力が供給され、モーターと関節が回転できるようになります。
ドライブ無効:設定された制御シーケンスに従って、ブレーキの作動指令が出されます。
電源喪失:ばね作動・通電解除式のブレーキは通常、解除用電力が遮断されると作動し、関節位置の保持を助けます。
HONPINE HAGシリーズでは、構成に応じてEtherCATまたはCANopenのSDOコマンドを通じて、ブレーキの開閉を制御できます。
ブレーキの機械的な応答は瞬時ではありません。本記事で参照するHAGの動作パラメーターによると、ブレーキの物理的な作動時間は約150 msです。ドライブの無効化から再有効化までに必要な最小間隔は300 msで、ドライブを有効にしてからモーション指令を出すまでに、少なくとも500 ms待つ必要があります。
これらの値は製品固有の動作要件であり、すべてのロボット関節モジュールに共通する時間ではありません。システムを立ち上げる前に、必ず最新のHAGマニュアルと設定済みのドライブパラメーターを確認してください。
保持ブレーキの主なメリット
保持ブレーキの主なメリットは、モーターが荷重を能動的に駆動していないときに、関節の動きに対する機械的な抵抗力を提供できることです。
一般的な用途は次のとおりです。
モーター停止時に、垂直方向のロボット関節を重力に抗して保持する。
待機時や電源オフ時に関節の位置を維持する。
モータートルクが得られないときに、吊り下げ荷重が下降するのを防ぐのに役立つ。
システムの安全設計で対応可能な場合、保守時やその他の運転状態において位置を保持する。
保持ブレーキの制約
保持ブレーキはSTOの代替にはなりません。
ブレーキが作動している間もドライブがモータートルクを発生し続けると、その力がブレーキの定格保持力を超える可能性があります。これにより、ブレーキの摩耗、過熱、機械的損傷、または保持能力の喪失が生じるおそれがあります。
また、一般的な保持ブレーキは、動いている関節を繰り返し停止させる用途ではなく、静止状態での保持を目的に設計されています。動的な非常ブレーキとして使用するには、その用途に対応した定格のブレーキと、検証済みのシステム設計が必要です。
したがって、ブレーキを意図しないモータートルクに対する唯一の保護手段と見なしてはなりません。
STOと保持ブレーキ:主な違い
STOと保持ブレーキは、ロボット関節モジュールにおいて異なる機能を果たします。以下に主な違いをまとめます。
重要な違いはシンプルです。STOはモーターがトルクを発生するのを防ぎ、保持ブレーキは関節の動きに機械的な抵抗を与えます。どちらの機能も、もう一方を自動的に代替するものではありません。
ロボット関節モジュールがSTOのみ、または保持ブレーキのみを搭載している場合
各機能の制約を理解することは、安全なロボット関節を設計するうえで不可欠です。特に、機構が垂直荷重を支える場合は重要です。
シナリオ1 — 保持ブレーキなしでSTOを使用
STO作動後に垂直方向のロボット関節が下降する可能性があるのはなぜですか?
STOによってモーターのトルク発生能力が無効になると、垂直関節は重力に対抗するために必要なモータートルクを失う可能性があります。
関節にほかの有効な荷重保持機構がない場合、アームやペイロードが下降することがあります。その結果、機器が損傷したり、ロボットの位置が損なわれたり、近くにいる作業者が負傷したりするおそれがあります。
このため、重力負荷のかかる機構を安全に保持する必要があるロボット関節は、ほかの適切な機械的対策またはシステムレベルの対策によって必要な保護が確保されない限り、STOだけに依存することはできません。
適した用途:保守作業時のアクセス、安全ガード作動時、その他の安全関連条件において、意図しないモータートルクを防ぐ安全対策の一部としてSTOを使用できます。ただし、安全システム全体で残留運動、重力、外力を考慮する必要があります。
制約:STOはシャフトを機械的にロックしたり、吊り下げ荷重を保持したりするものではありません。
シナリオ2 — STOなしで保持ブレーキを使用
保持ブレーキだけでは意図しないモータートルクを防げないのはなぜですか?
保持ブレーキは、作動中で、かつ加わる荷重が定格容量の範囲内であれば、関節を所定の位置に保持できます。しかし、故障したドライブがモータートルクを発生させようとするのを防ぐことはできません。
ドライブの故障により、ブレーキが作動したままモーターがトルクを発生すると、過大なトルクによってブレーキやその他の機械部品が損傷するおそれがあります。ブレーキの保持能力を超えた場合、関節が予期せず動く可能性があります。
したがって、保持ブレーキ単独では、適切に実装されたSTO機能と同等の、意図しないモータートルクに対する保護を提供できません。
適した用途:保持ブレーキは、垂直関節の位置保持、吊り下げ荷重の保持、モーター停止時の機構の保持に有効です。
制約:一般的な保持ブレーキは、意図しないモータートルクを防ぐ主な手段として、また、その目的のために特別に設計・定格されていない限り、動的な非常停止として扱うべきではありません。
STOと保持ブレーキをどのように連携させるべきか?
重力荷重を受けるロボット関節では、STOと適切な定格の保持ブレーキを組み合わせることで、相互に補完する保護を実現できます。ただし、両方の部品を取り付けるだけで、ロボット全体の安全性が自動的に確保されるわけではありません。実際の機械システムと必要な安全機能に合わせて、制御シーケンスを設計する必要があります。
安全制御の推奨原則
一般的な安全設計では、次の各段階を考慮します。
安全事象を検出する。非常停止回路やガードインターロックなどの安全関連入力を受けて、必要な応答を開始します。
必要に応じて関節の動きを制御する。リスクアセスメントで制御減速が必要と判断された場合は、結果として生じる動きを考慮せずにモータートルクを直ちに遮断するのではなく、適切で検証済みの停止機能を使用します。
適切なタイミングで保持ブレーキを作動させる。ブレーキはメーカーの要件と検証済みの安全シーケンスに従って作動させる必要があります。ブレーキの作動遅延中に重力負荷のかかる関節が下降しないよう、設計で対策してください。
安全設計に従ってSTOを適用する。必要な停止条件と荷重保持条件が満たされた後、STOによってモーターがそれ以上トルクを発生しないようにできます。トルクの即時遮断が必要な非常時には、その結果として生じる惰性運動や重力による動きを安全設計で考慮しなければなりません。
システム全体を検証する。ブレーキのタイミング、荷重容量、停止距離、故障時の応答、再起動条件を、実際のロボットとその使用環境に合わせて検証する必要があります。
重要:すべてのロボットに当てはまる単一のシーケンスはありません。特に、重力負荷のかかる軸では、STOを作動させてから関節が停止するのを待ってブレーキを作動させると、その間に関節が下降し始める可能性があり、危険となる場合があります。適切なシーケンスは、リスクアセスメント、利用可能な安全機能、ブレーキの特性、適用規格によって異なります。
STOと保持ブレーキの併用が有効なロボット用途
ロボットが意図しないモータートルクを防ぐと同時に、機械的荷重を受ける関節を保持する必要がある場合は、STOと保持ブレーキの併用を検討する価値があります。
ヒューマノイドロボット
ヒューマノイドロボットには、さまざまな方向で自重を支えたり荷重を受けたりする複数の関節があります。モータートルクが得られないときは保持ブレーキが関節の保持に役立ち、安全機能が作動したときはSTOが意図しないモータートルクを防止できます。
必要な構成は、関節の役割、ロボットの姿勢、モータートルクを失った場合の影響によって異なります。
協働ロボット
協働ロボットは人の近くで動作する場合があり、動作中、待機中、保守中の各状態へ頻繁に移行します。STOと保持ブレーキはそれぞれ異なる危険に対処できますが、ロボット全体には適切な保護方策、安全制御、リスク低減対策も必要です。
いずれか一方の機能だけで、ロボットが協働運転に対して安全であることが保証されるわけではありません。
産業用ロボットアーム
産業用ロボットアームには、垂直軸や大きなペイロードを支える関節が含まれることがよくあります。このような機構では、重力、停止動作、ブレーキの保持容量、ドライブ故障の影響を考慮する必要があります。
STOと機械式荷重保持を適切に組み合わせて設計することで、これらの異なる危険への対処に役立ちます。
医療・教育・研究用ロボット
医療用ロボットや研究室・研究用のプラットフォームでは、制御された動き、予測可能な停止動作、安全な位置保持が求められる場合があります。適切な安全アーキテクチャは、関節が吊り下げ荷重を支えるか、人の近くで動作するかなど、用途固有のリスクによって異なります。
STOと保持ブレーキは、相互に置き換え可能な選択肢としてではなく、システム全体の設計の一部として選定してください。
HONPINE HAGハーモニック一体型関節アクチュエータ:STOと保持ブレーキのオプション
HONPINEのHAGハーモニック一体型関節アクチュエータは、さまざまなモーション制御および安全関連の設計要件に対応できるよう、STOと保持ブレーキを構成できます。
ハーモニック伝達機構とモータードライブ機能をコンパクトな関節モジュールに統合したHAGシリーズは、ロボット関節用途に実用的なプラットフォームを提供します。STOと保持ブレーキはシステム内で異なる目的を果たします。STOはモータートルクの発生防止に対応し、ブレーキは機械的な位置保持を支援します。
HAGの構成を選定する際は、次の要素を評価してください。
関節の向きと荷重:関節が垂直軸、吊り下げペイロード、その他の重力負荷がかかる機構を支えているか確認します。
ブレーキ保持容量:ブレーキの定格保持トルクが、最悪条件の荷重と機械条件に対して十分であることを確認します。
ドライブと通信の構成:選定したモデルで利用可能なSTOの実装、ブレーキ制御方式、対応するEtherCATまたはCANopenの機能を確認します。
停止および再起動時の動作:必要なブレーキ作動時間、ドライブ有効化シーケンス、許可されるモーション指令を確認します。
システムレベルの安全要件:安全コントローラー、電源構成、機械構造、予見可能な故障条件を含め、ロボット全体を評価します。
適切な構成は、ロボットの実際の運転条件と安全要件によって異なります。STOと保持ブレーキは相互に補完する機能であり、置き換え可能な機能ではありません。
まとめ:STOはモータートルクを防ぎ、保持ブレーキは機械的な位置を保持する
ロボット関節モジュールにおいて、STOと保持ブレーキはそれぞれ異なる問題を解決します。
STOは安全機能の作動時に、ドライブがモータートルクを発生するのを防ぎます。保持ブレーキは関節の動きに機械的な抵抗を与え、モーター停止時に重力負荷のかかる機構を保持するのに役立ちます。
垂直関節や吊り下げ荷重を伴う用途では、どちらか一方の機能だけに頼ると、重要な危険が残る場合があります。両機能を適切に選定・順序制御し、ロボット全体の安全設計の一部として検証することで、より包括的なソリューションを実現できます。
HONPINEでは、ヒューマノイドロボット、協働ロボット、産業オートメーション、その他の精密モーション制御用途向けに、ハーモニック一体型関節アクチュエータを提供しています。
HAGハーモニック一体型関節アクチュエータの詳細について、またロボット関節用途に適したSTOおよび保持ブレーキの構成についてご相談がございましたら、HONPINEまでお問い合わせください。
著者について
HONPINEのテクニカルディレクターを務めるTheodore Liは、複製製品のR&D戦略を統括し、チーム編成を指導し、販売前および販売後の業務の両方を管理しています。

続きを読む
HONPINEのストーリーおよび精密駆動に関連する業界動向についてさらに詳しくご覧ください。
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
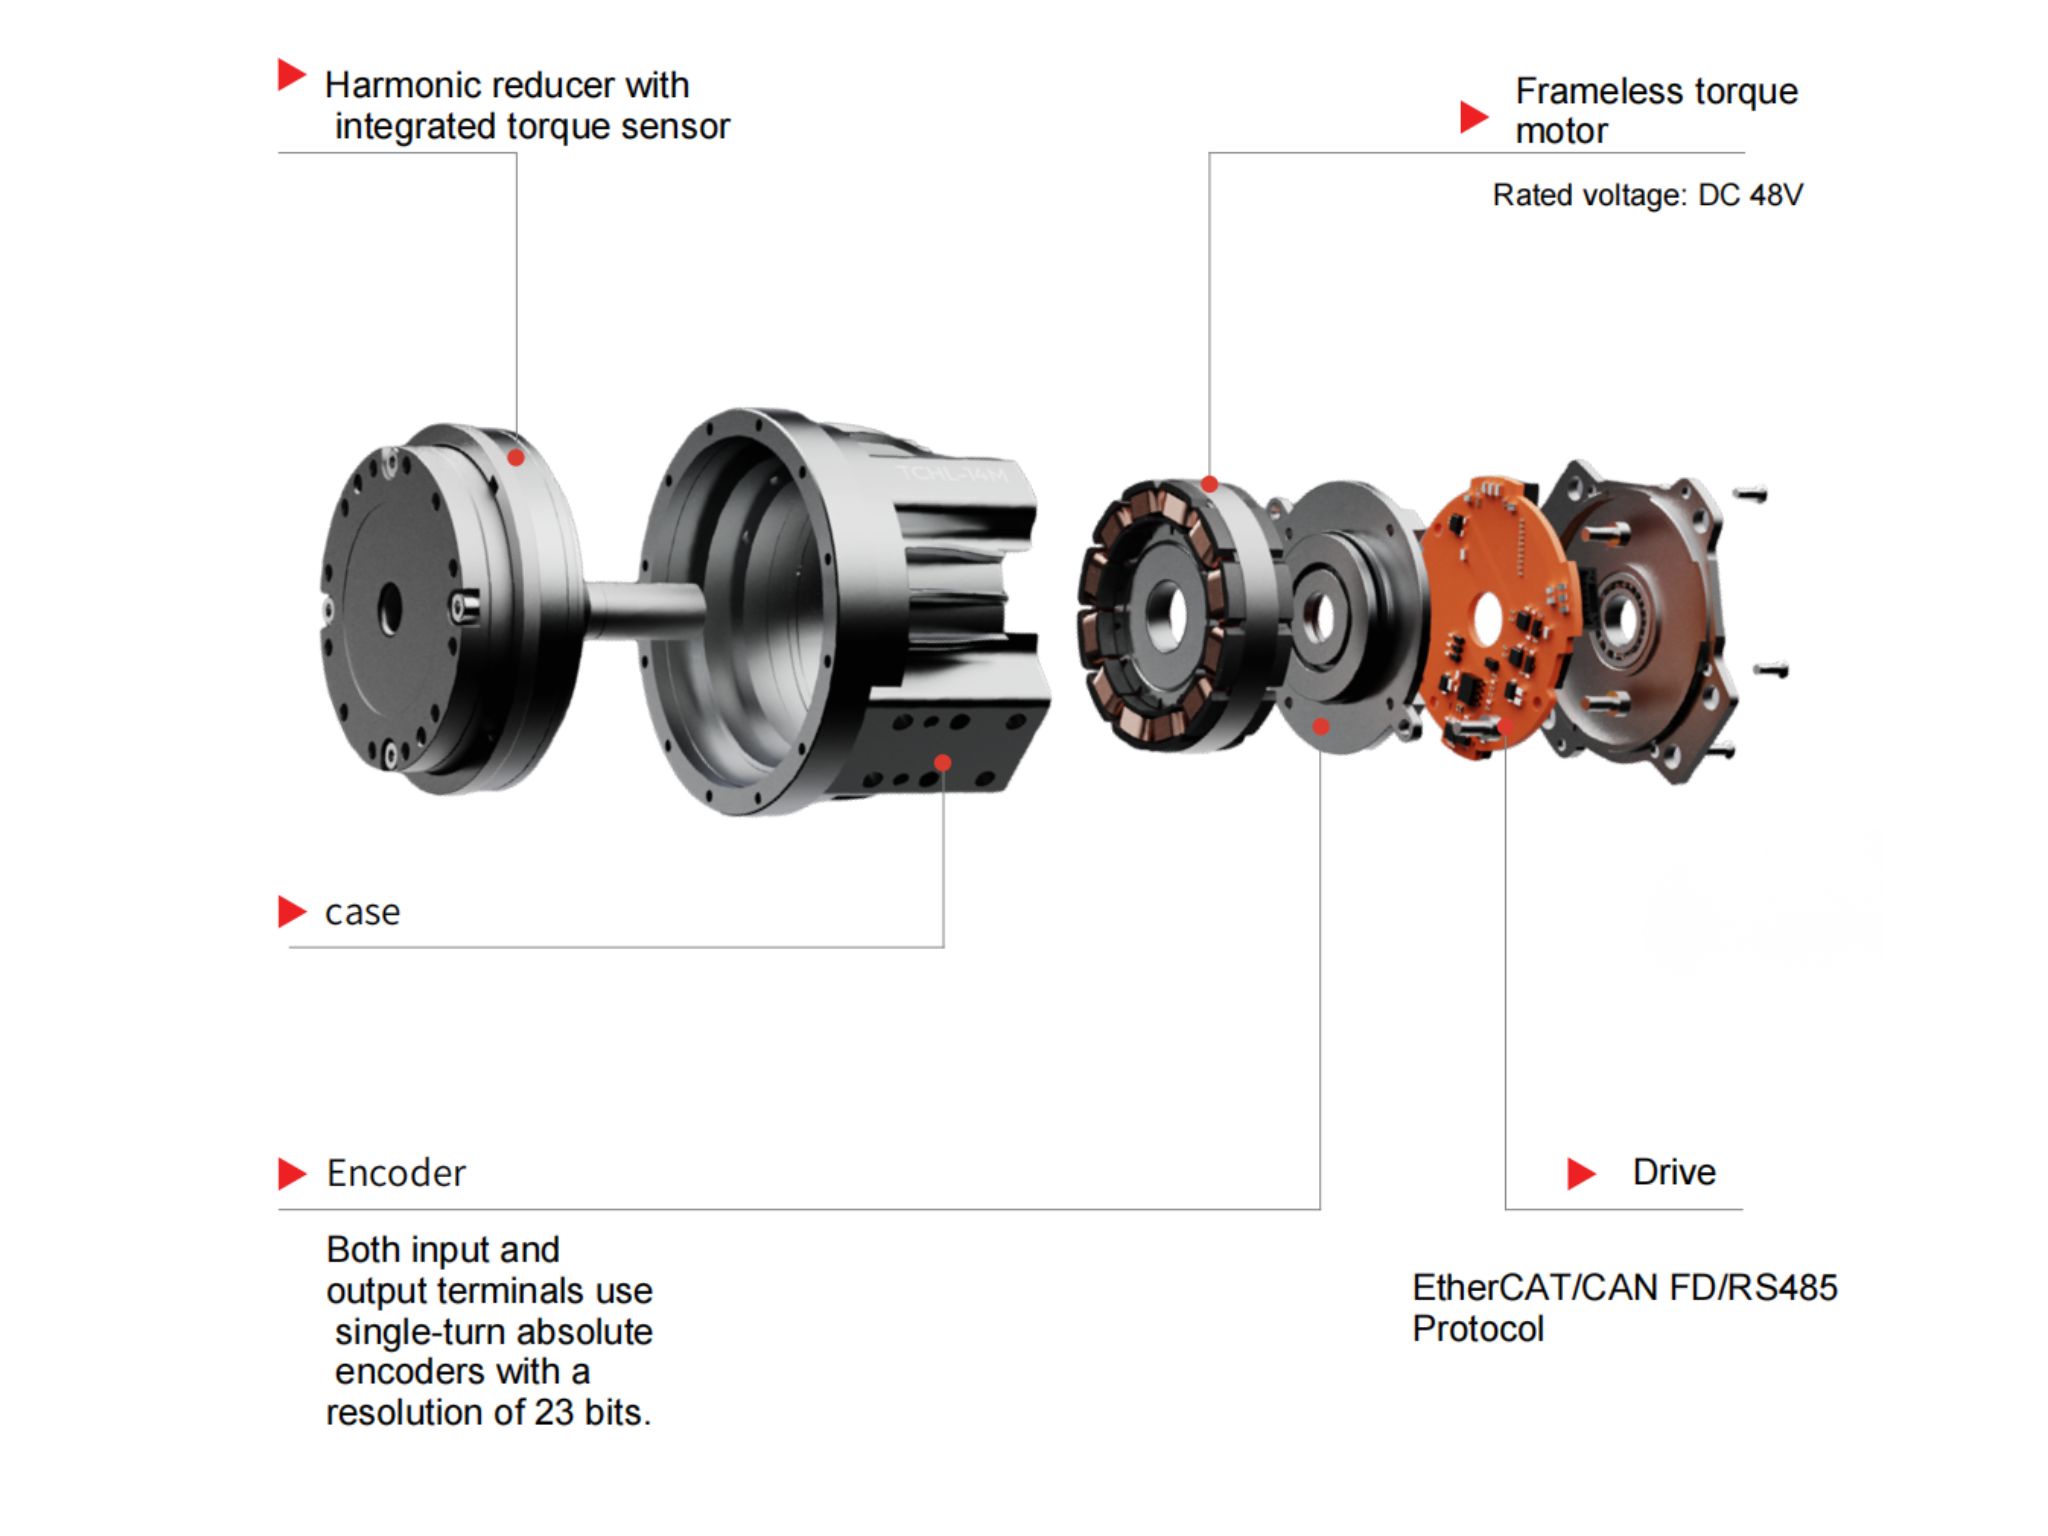
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 なぜ高性能ヒューマノイドロボットの価格を下げることはそれほど難しいのでしょうか?そして、なぜハーモニック関節モジュールは依然として代替不可能なのでしょうか?中核的理由は、避けることのできない1つの要件にあります:高い自由度。
高い DOF はヒューマノイドロボットに不可欠であり、これにより高調波関節モジュールがシステム総価値に占める割合が一貫して高くなります。 HONPINEハーモニックサーボアクチュエータが医療ロボティクスを変革している理由医療ロボットは、医療分野で使用される自動化ロボットシステムであり、診断、手術、リハビリテーション、患者ケア、および補助治療の実施において、医師、看護師、その他の医療機器を支援、強化、または代替するために用いられます。これらは、ロボティクス、人工知能、センシング技術、メカトロニクス、およびコンピュータ制御システムを統合し、医療の精度、効率、安全性、および患者全体の体験を向上させます。この記事では、HONPINEハーモニックサーボアクチュエータが医療ロボティクスに非常に適している理由を説明します。
 Harmonic Drive Systems VS Nabtesco VS HONPINE ハーモニックドライブモーター統合型ハーモニック関節モーターは、モーター、減速機、エンコーダ、センサー、その他の主要部品を1つのモジュール / アクチュエータに統合した、高度に集積化された高性能なロボット関節用ソリューションです。ロボットに強力な駆動能力と精密なモーションコントロールを提供します。ヒューマノイドロボットの動作の「心臓」と見なされ、各関節に搭載されてその動きを制御し、ロボット全体の性能を直接左右します。したがって、信頼性の高いハーモニック関節モーターを選定することは、ヒューマノイドロボットの開発にとって極めて重要です。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 HONPINEハーモニックドライブ減速機, RV減速機, 遊星減速機がヒューマノイドロボットの発展を支援ヒューマノイドロボットは、研究室で能力を実証する段階から、幅広い産業用途へと進化しています。軽量材料、身体性知能、自律バッテリー交換技術に牽引された生産性革命が、世界中の工場、病院、家庭で起こっています。ヒューマノイドロボットの"関節革命"が進行中です。ヒューマノイドロボットは数千の部品で構成され、その中でもアクチュエーターは最も重要な可動部品として、ロボットの"関節と筋肉"と呼ばれています。ハーモニックドライブ減速機は、その高精度とコンパクトなサイズにより、回転関節に広く使用されています。
 なぜハーモニックドライブモーターは外骨格ロボットに最適な選択なのでしょうか?外骨格は通常、ハーモニックドライブモーター、センサー、およびセンシング、制御、情報処理、データフュージョン、モバイルコンピューティング技術を統合するその他のコンポーネントを組み込んでいます。これらのシステムは、人間の感覚機能および運動機能をロボットのトルク伝達および制御システムと同期させ、身体能力を強化したり、医療リハビリテーションを提供したりする役割を果たします。最先端の破壊的技術として、外骨格は軍事用途と医療用途の両方において重要な戦略的意義を持っています。ハーモニックドライブ減速機が提供する高トルク密度と高精度制御により、外骨格ロボットにとって最適なソリューションとなっています。
 川崎重工、CORLEOロボットホースを発表:ハーモニックドライブ減速機が重要な役割を果たす川崎重工は、水上走行、跳躍、走行、そしてダイナミックなポーズを取ることができる高い機動性を備えたロボットホース「CORLEO」を発表しました。過酷な地形を攻略するために設計されたCORLEOの脚部運動システムは、各脚に独立駆動モジュール / アクチュエータを採用し、卓越した安定性と衝撃吸収性を実現しています。後脚は前脚から独立して作動するため、ライダーのバランスを保ちながら、階段や凹凸のある地面でも荒れた路面を滑らかに移動できます。
 協働ロボットには、T型とストレート型のどちらのハーモニックジョイントモジュールを選ぶべきでしょうか?コンパクトで高性能な協働ロボットを設計するうえで、適切なハーモニックジョイントモジュールの選定は欠かせません。TCHLストレート型とHTS T型のどちらを使用すべきでしょうか?どちらの構成もロボットの精密な動作を実現できますが、出力フランジの形状が異なるため、設置スペース、リンクの接続、ケーブルの配線、機械的な組み込みに影響します。本ガイドでは、HONPINEのテクニカルディレクターであるTheodore Liが、2つの設計の主な違い、それぞれの利点と制約、協働ロボットアームに最適な構成の選び方を解説します。
 ヒューマノイドロボット向けハーモニック関節アクチュエータの総合ソリューション:HPJMシリーズ選定ガイドヒューマノイドロボット向けハーモニック関節アクチュエータの選定ガイドです。手首、肘、肩、腰、股関節、膝、足首の各関節に対応するHONPINE HPJMモデルを紹介し、トルク容量、減速比、動的応答、保持ブレーキ構成について実用的な選定ポイントを解説します。
ダブルクリック
当社は harmonic drive reducer,planetary reducer,robot joint motor,robot rotary actuators,RV gear reducer,robot end effector,dexterous robot hand を提供しています
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 協働ロボットには、T型とストレート型のどちらのハーモニックジョイントモジュールを選ぶべきでしょうか?コンパクトで高性能な協働ロボットを設計するうえで、適切なハーモニックジョイントモジュールの選定は欠かせません。TCHLストレート型とHTS T型のどちらを使用すべきでしょうか?どちらの構成もロボットの精密な動作を実現できますが、出力フランジの形状が異なるため、設置スペース、リンクの接続、ケーブルの配線、機械的な組み込みに影響します。本ガイドでは、HONPINEのテクニカルディレクターであるTheodore Liが、2つの設計の主な違い、それぞれの利点と制約、協働ロボットアームに最適な構成の選び方を解説します。
 ヒューマノイドロボット向けハーモニック関節アクチュエータの総合ソリューション:HPJMシリーズ選定ガイドヒューマノイドロボット向けハーモニック関節アクチュエータの選定ガイドです。手首、肘、肩、腰、股関節、膝、足首の各関節に対応するHONPINE HPJMモデルを紹介し、トルク容量、減速比、動的応答、保持ブレーキ構成について実用的な選定ポイントを解説します。
 省スペースが求められる産業用自動化設備にハーモニックドライブアクチュエータが最適な理由現代の産業用自動化では、設置スペースの制約により機械設計が難しくなることがよくあります。ハーモニックドライブアクチュエータは、主要な駆動部品を1つのユニットに統合することで、コンパクトなモーションコントロールソリューションを実現します。高い減速比、簡素化された機械構造、柔軟な取り付け方法により、装置メーカーは必要なスペースを削減し、組み立てを簡素化して、内部レイアウトを最適化できます。この記事では、統合型ハーモニックドライブアクチュエータが産業用自動化設備の省スペース設計をどのように支えるか、4つの方法を紹介します。
 ロボット関節モジュールにおけるSTOと保持ブレーキの違い:ロボットの安全制御における役割とは?STO(Safe Torque Off)と保持ブレーキは、ロボット関節の安全性において異なる役割を果たします。STOはモーターが駆動トルクを発生するのを防ぐ一方、保持ブレーキは関節の動きを機械的に抑え、モーターが無効になった際に負荷を保持します。ヒューマノイドロボット、協働ロボット、産業オートメーション向けのロボット関節モジュールを選定するうえで、この違いを理解することは不可欠です。本記事では、HONPINEのテクニカルディレクターであるTheodore Liが、これらの機能の仕組みと制約、そしてHONPINE HAGシリーズのようなハーモニック一体型関節アクチュエーターで両方を検討すべきケースについて解説します。
 AGVロボット用ステアリング駆動輪:構成部品、用途、選定に関する総合ガイドAGV用ステアリング駆動輪は、駆動機能とアクティブステアリング機能を統合し、産業用モバイルロボットの柔軟な移動を実現します。本ガイドでは、主な構成部品、動作原理、産業用途に加え、耐荷重、駆動トルク、操舵トルク、車輪径、速度、制御インターフェースなどの主要な選定要素を解説します。AGV、AMR、無人フォークリフト、重量物搬送システムに適したステアリング駆動モジュールの選び方をご紹介します。
 トルクセンサー搭載ハーモニック関節アクチュエーターは、ロボットの力制御をどのように向上させるのか?HONPINE TCHLハーモニック関節アクチュエーターが、出力トルクセンサーを内蔵することで、力フィードバック、衝突検知、柔軟な組立、リハビリテーションロボット、遠隔操作をどのように支えるのかをご紹介します。
 中空シャフト6 mmの超小型ハーモニックジョイントモジュールヒューマノイドロボットや小型ロボットシステムの進化に伴い、関節モジュールには、設置スペースがますます限られる中で、高いトルク密度、精密なモーション制御、柔軟なケーブル配線が求められています。HONPINE HPJM-RE30-40-PROハーモニックジョイントモジュールは、コンパクト設計、中空シャフト6 mm、デュアルエンコーダフィードバック、モーターとFOCドライブの一体化により、こうした課題に対応します。本記事では、主な設計上の特長を紹介し、中空シャフト構造、EtherCAT接続、柔軟な取り付けオプションが、ヒューマノイドロボット、ドローン、光学プラットフォーム、精密自動化装置の開発をどのように支えるかを説明します。
 HONPINE HPGのバックラッシゼロ遊星ロータリーアクチュエータは、CNCの精度と剛性をどのように両立するのか?CNCロータリーテーブル向けの、HONPINE HPG精密バックラッシュレス遊星ロータリーアクチュエータをご紹介します。位置決め精度、ねじり剛性、低バックラッシュ、駆動方式の選定についてご覧ください。