








トルクセンサー搭載ハーモニック関節アクチュエーターは、ロボットの力制御をどのように向上させるのか?
ヒューマノイドロボット、協働ロボット、力制御ロボットシステムを開発するエンジニアにとって、統合型ロボット関節の選定は、定格トルク、速度、寸法を比較するだけでは済みません。重要な違いの一つは、関節がモーター電流からトルクを推定するのか、それとも減速機出力部の実トルクを直接測定するのかという点です。
力制御に対応するとして販売されているサーボ関節の多くは、主にモーター電流に基づいてトルクを推定します。しかし、ハーモニック減速機内部の摩擦や伝達特性は、モーター側のトルクと外部機構に伝達されるトルクとの関係に影響することがあります。そのため、衝突検知、力の推定、柔軟な動作制御が複雑になる可能性があります。
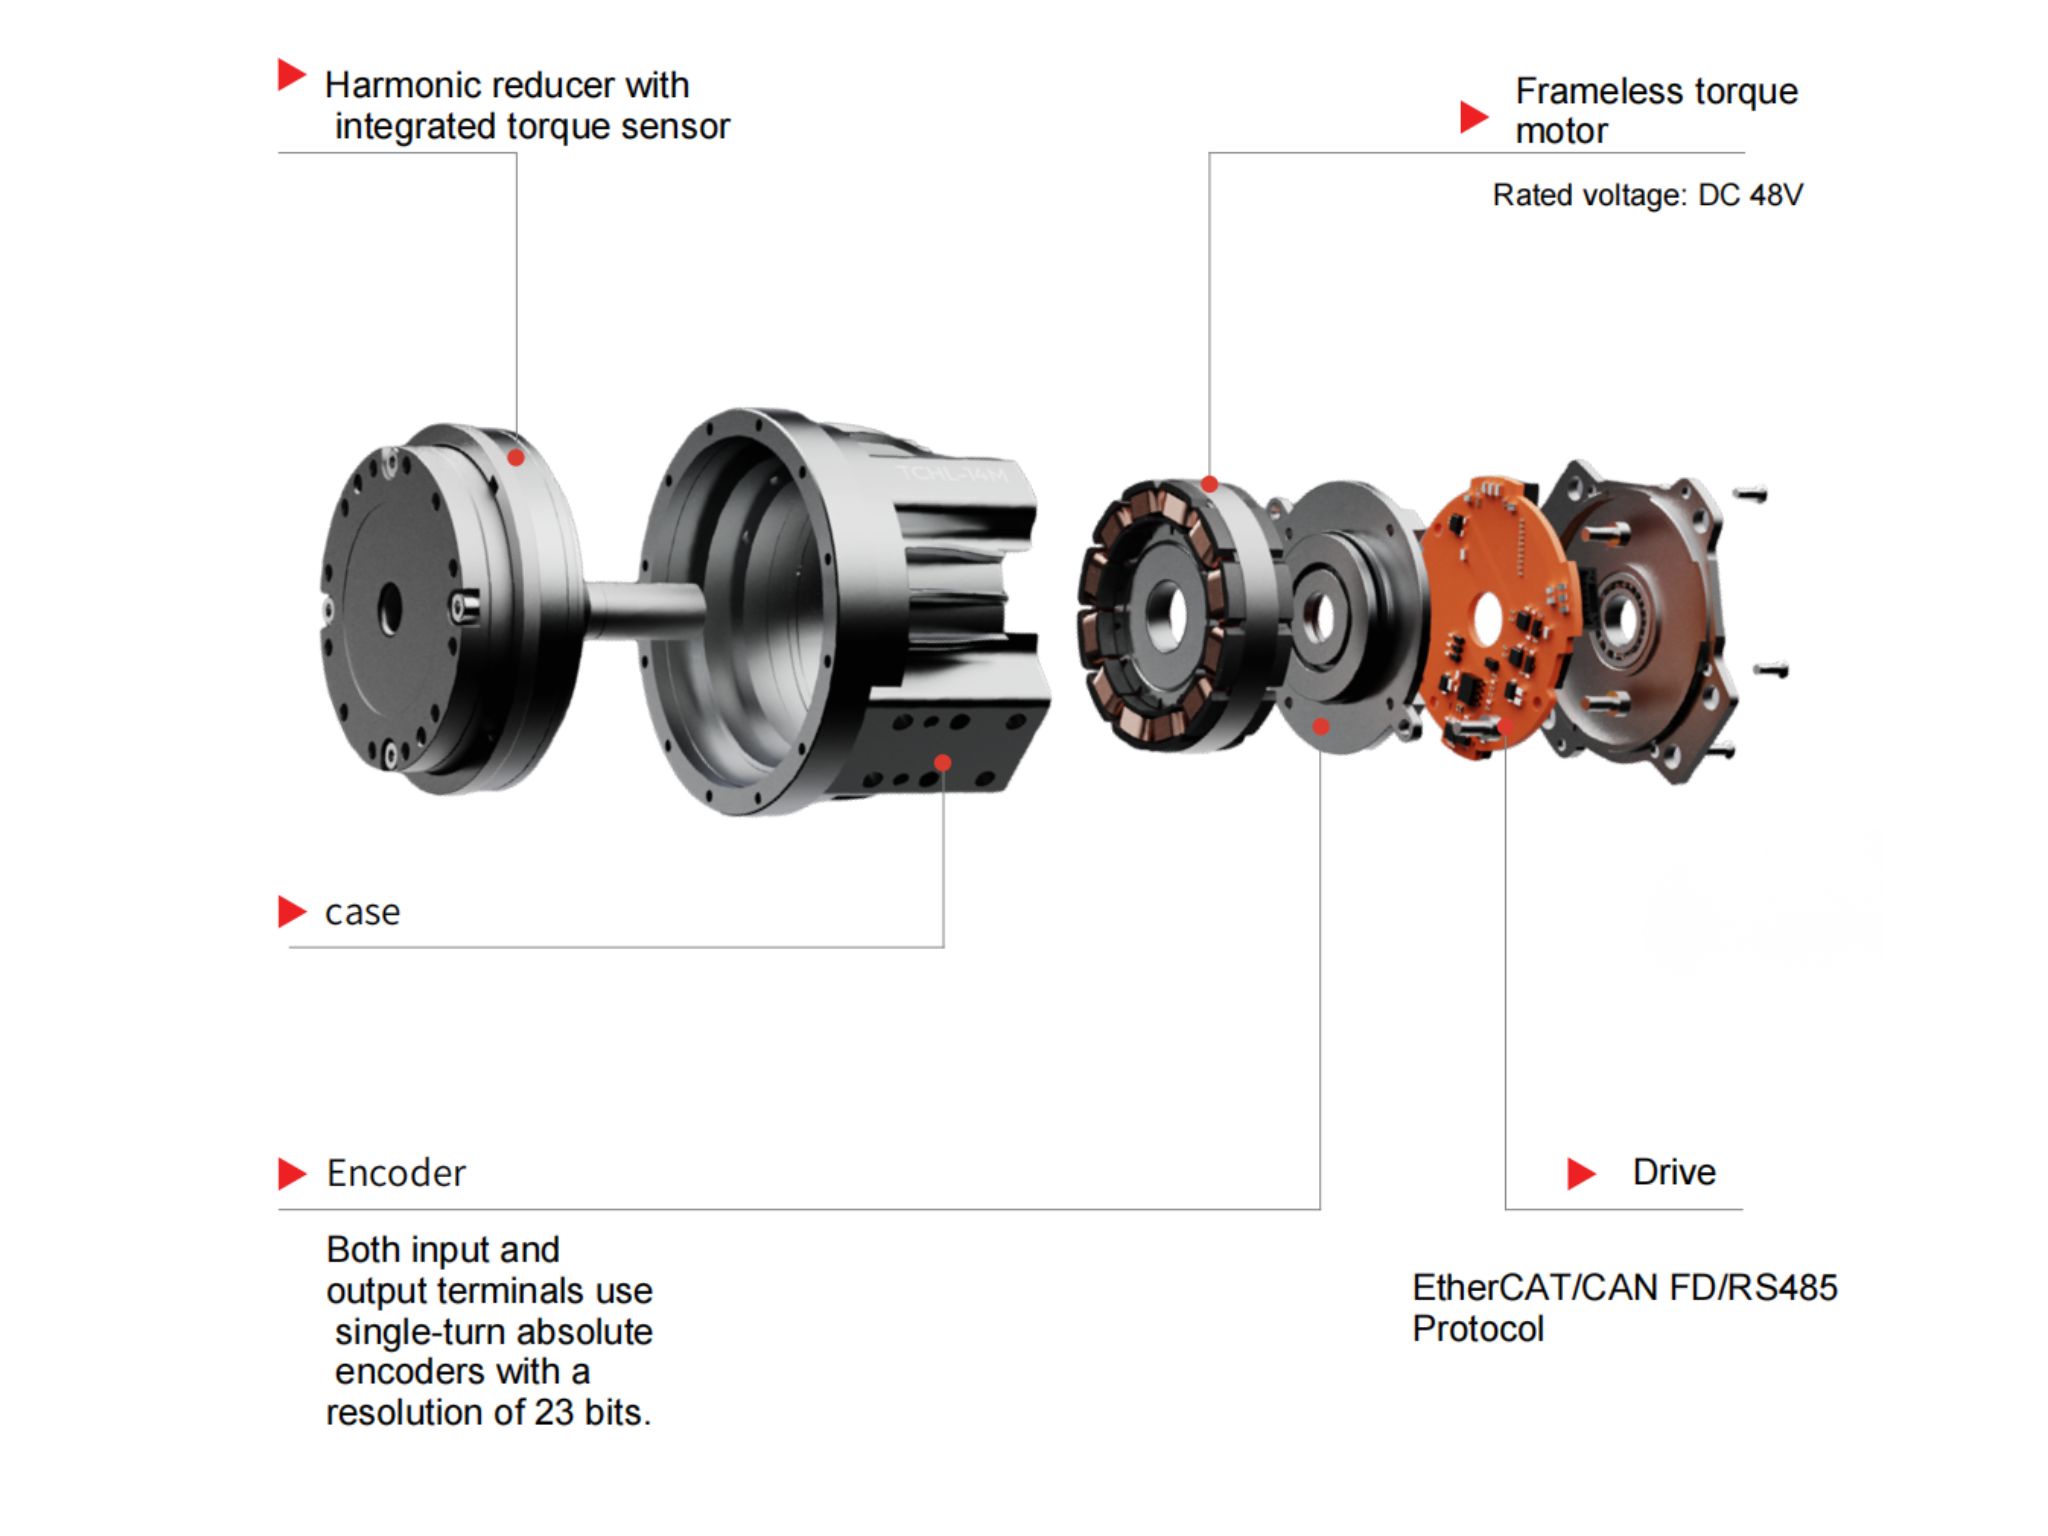
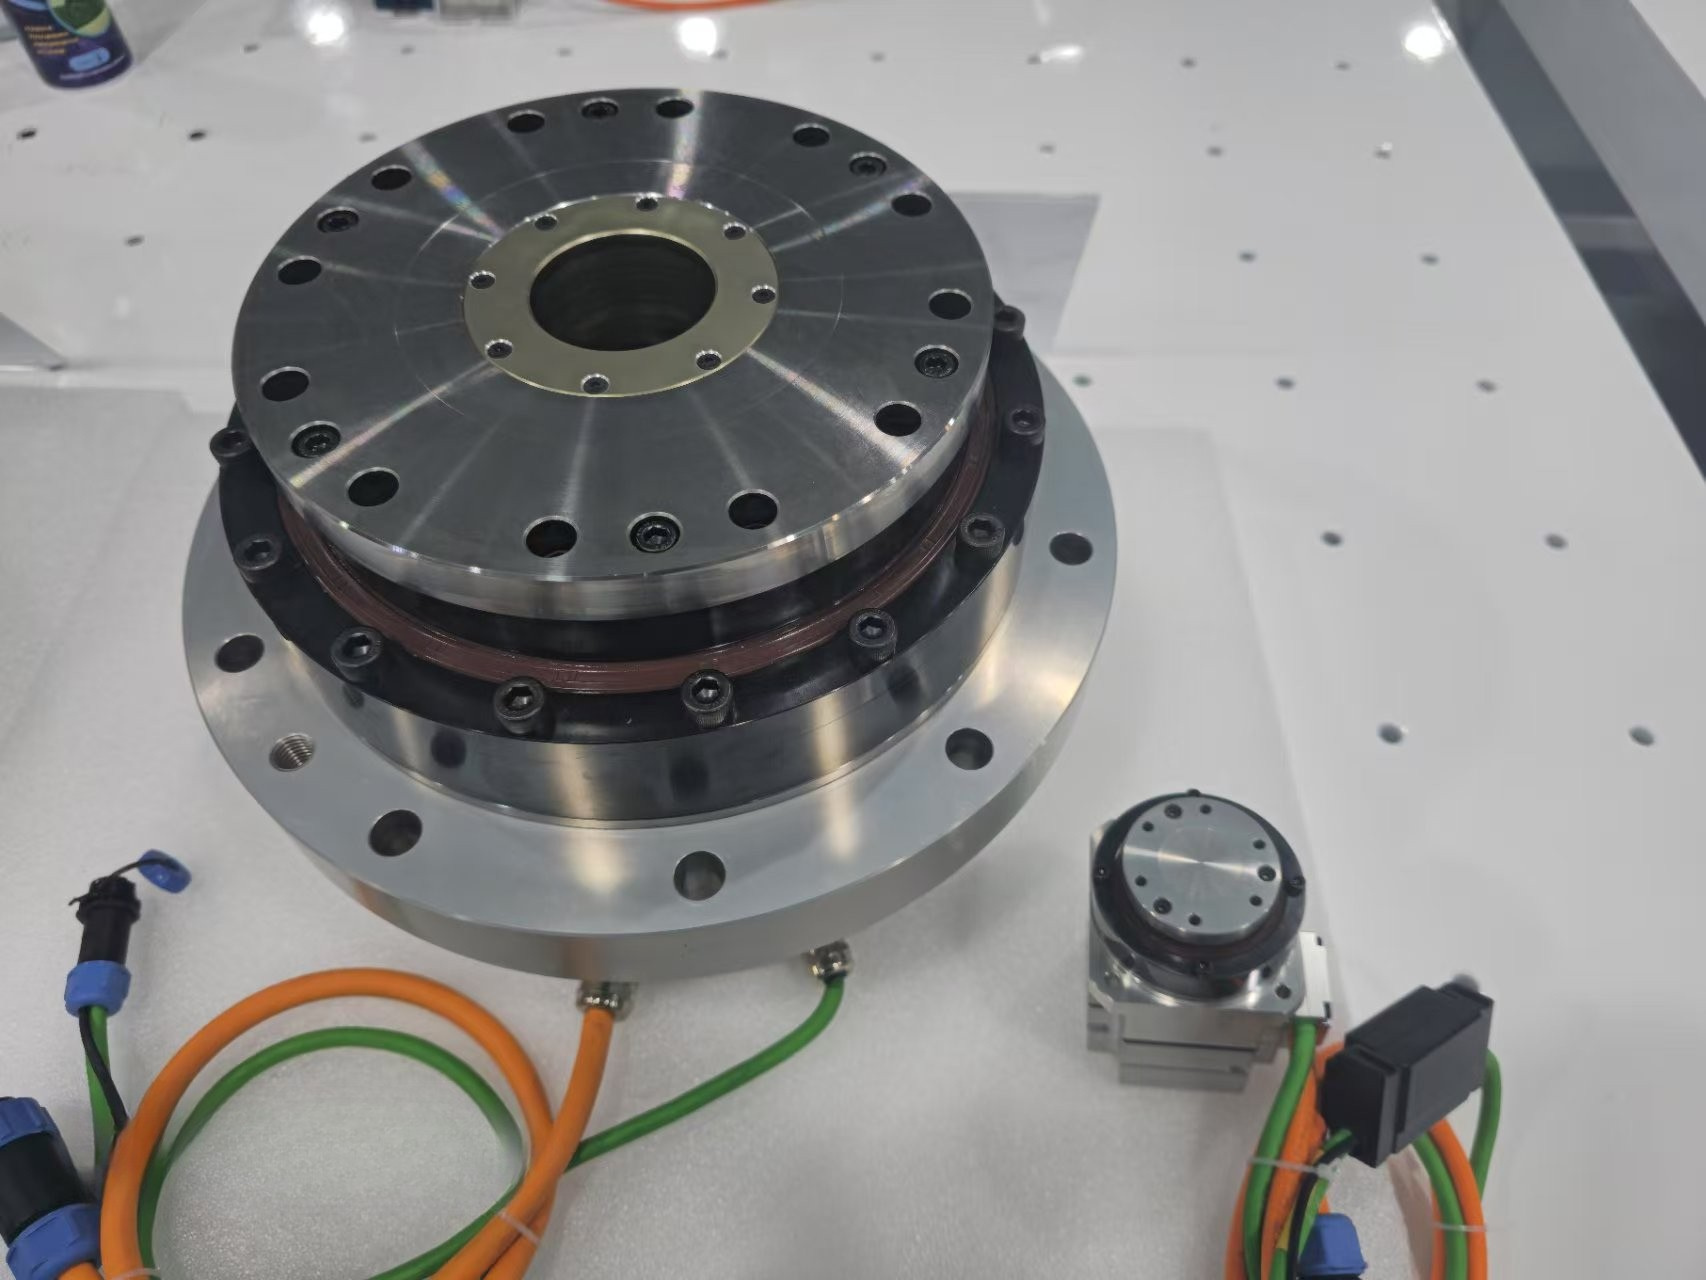
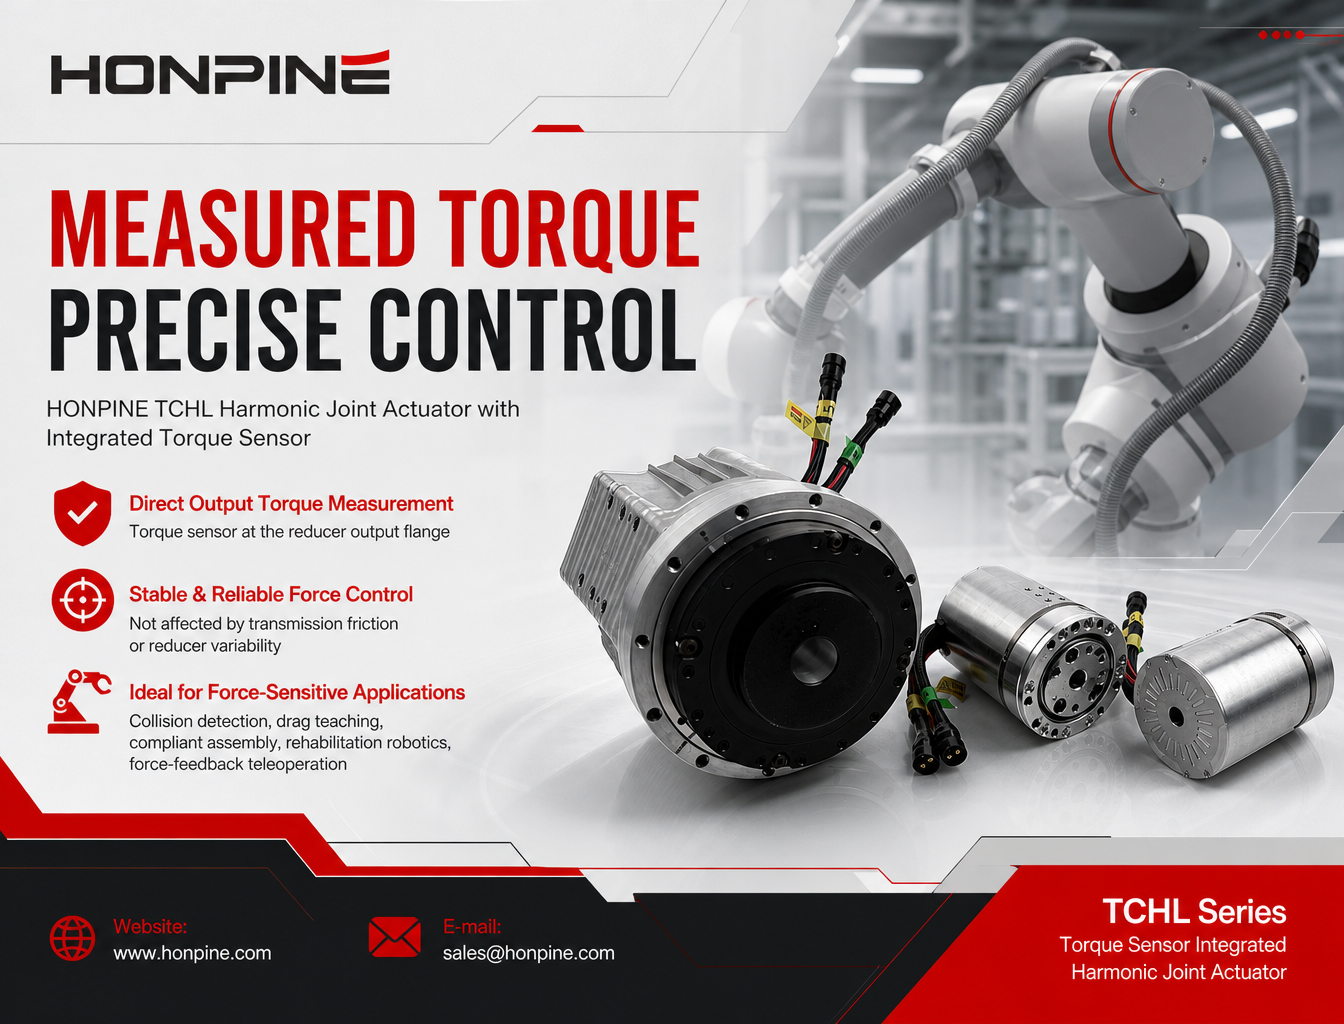
HONPINETCHLハーモニック関節アクチュエーターは、ハーモニック減速機の出力フランジにトルクセンサーを内蔵し、出力トルクを直接測定します。関節の出力側からフィードバックを得ることで、衝突検知、ダイレクトティーチング、柔軟な組立、リハビリテーションロボット、力覚フィードバック付き遠隔操作など、力に敏感な用途において、ロボットコントローラーへより直接的な信号を提供します。
本記事では、推定トルクと実測トルクの違いを説明し、HONPINEトルクセンサー搭載TCHLハーモニック関節モジュールの実用例を紹介します。
モーター電流に基づくトルク推定と実際の出力トルク測定の比較
モーター電流はなぜ出力トルクと一致しないのか?
従来型のサーボ関節の多くでは、モーター電流からトルクを推定します。この方法は動作制御に役立ちますが、モーター電流が主に示すのはモーターで発生する電磁トルクです。外部負荷に伝達されるトルクを直接測定するものではありません。
ハーモニック減速機を通過した後のモーター側トルクと出力トルクの関係は、伝達摩擦、ヒステリシス、バックラッシに関連する挙動、運転条件の影響を受けることがあります。
実際の運用では、次のような課題が生じる可能性があります。
無負荷動作時のトルク値:関節に大きな外部負荷がかかっていなくても、減速機内部の摩擦によって抵抗トルクが発生することがあります。
動作方向による測定値の違い:伝達摩擦とヒステリシスにより、同程度の外部負荷がかかっていても、正転時と逆転時で推定トルク値が異なることがあります。
衝突検知におけるトレードオフ:しきい値が高すぎると衝突検知が遅れる可能性があり、低すぎると通常動作中に誤検知が発生する可能性があります。
そのため、高感度の力検知が必要な用途では、モーター電流による推定だけに頼るのでは不十分な場合があります。
HONPINE TCHLの出力トルクセンサーの仕組み
トルクセンサー搭載のHONPINE TCHL-TM / THバージョンでは、ハーモニック減速機の出力フランジにトルクセンサーを配置しています。モーター電流だけからトルクを推定するのではなく、関節の出力側でトルクを直接測定します。
提供された製品仕様によると、トルクフィードバックはオブジェクトディクショナリーのエントリー0x303Aから読み取ることができ、単位は0.01 N·mです。
出力トルクセンサーの仕様は次のとおりです。
トルクセンサー分解能:0.5% F.S.
出力トルク測定精度:1% F.S.
減速機出力側からのトルクフィードバック。
ここでF.S.はフルスケールを意味します。各パーセンテージは、センサーに定められたフルスケール範囲およびメーカーの測定条件に基づいて解釈してください。
出力トルクを直接測定することで、外部機構に伝達されるトルクをより適切に反映する信号を得られます。モーター電流から出力トルクを推定する際の不確実性の影響を低減できますが、センサー自体にも測定ノイズ、校正上の制限、動的応答の制約があります。
HONPINE TCHLハーモニック関節アクチュエーターの実用例
以下の用途例では、ヒューマノイドロボット、協働ロボット、その他の力に敏感なロボットシステムで、出力トルクフィードバックをどのように活用できるかを示します。適切な制御モードと安全アーキテクチャは、ロボットの設計、コントローラーの機能、用途要件によって異なります。
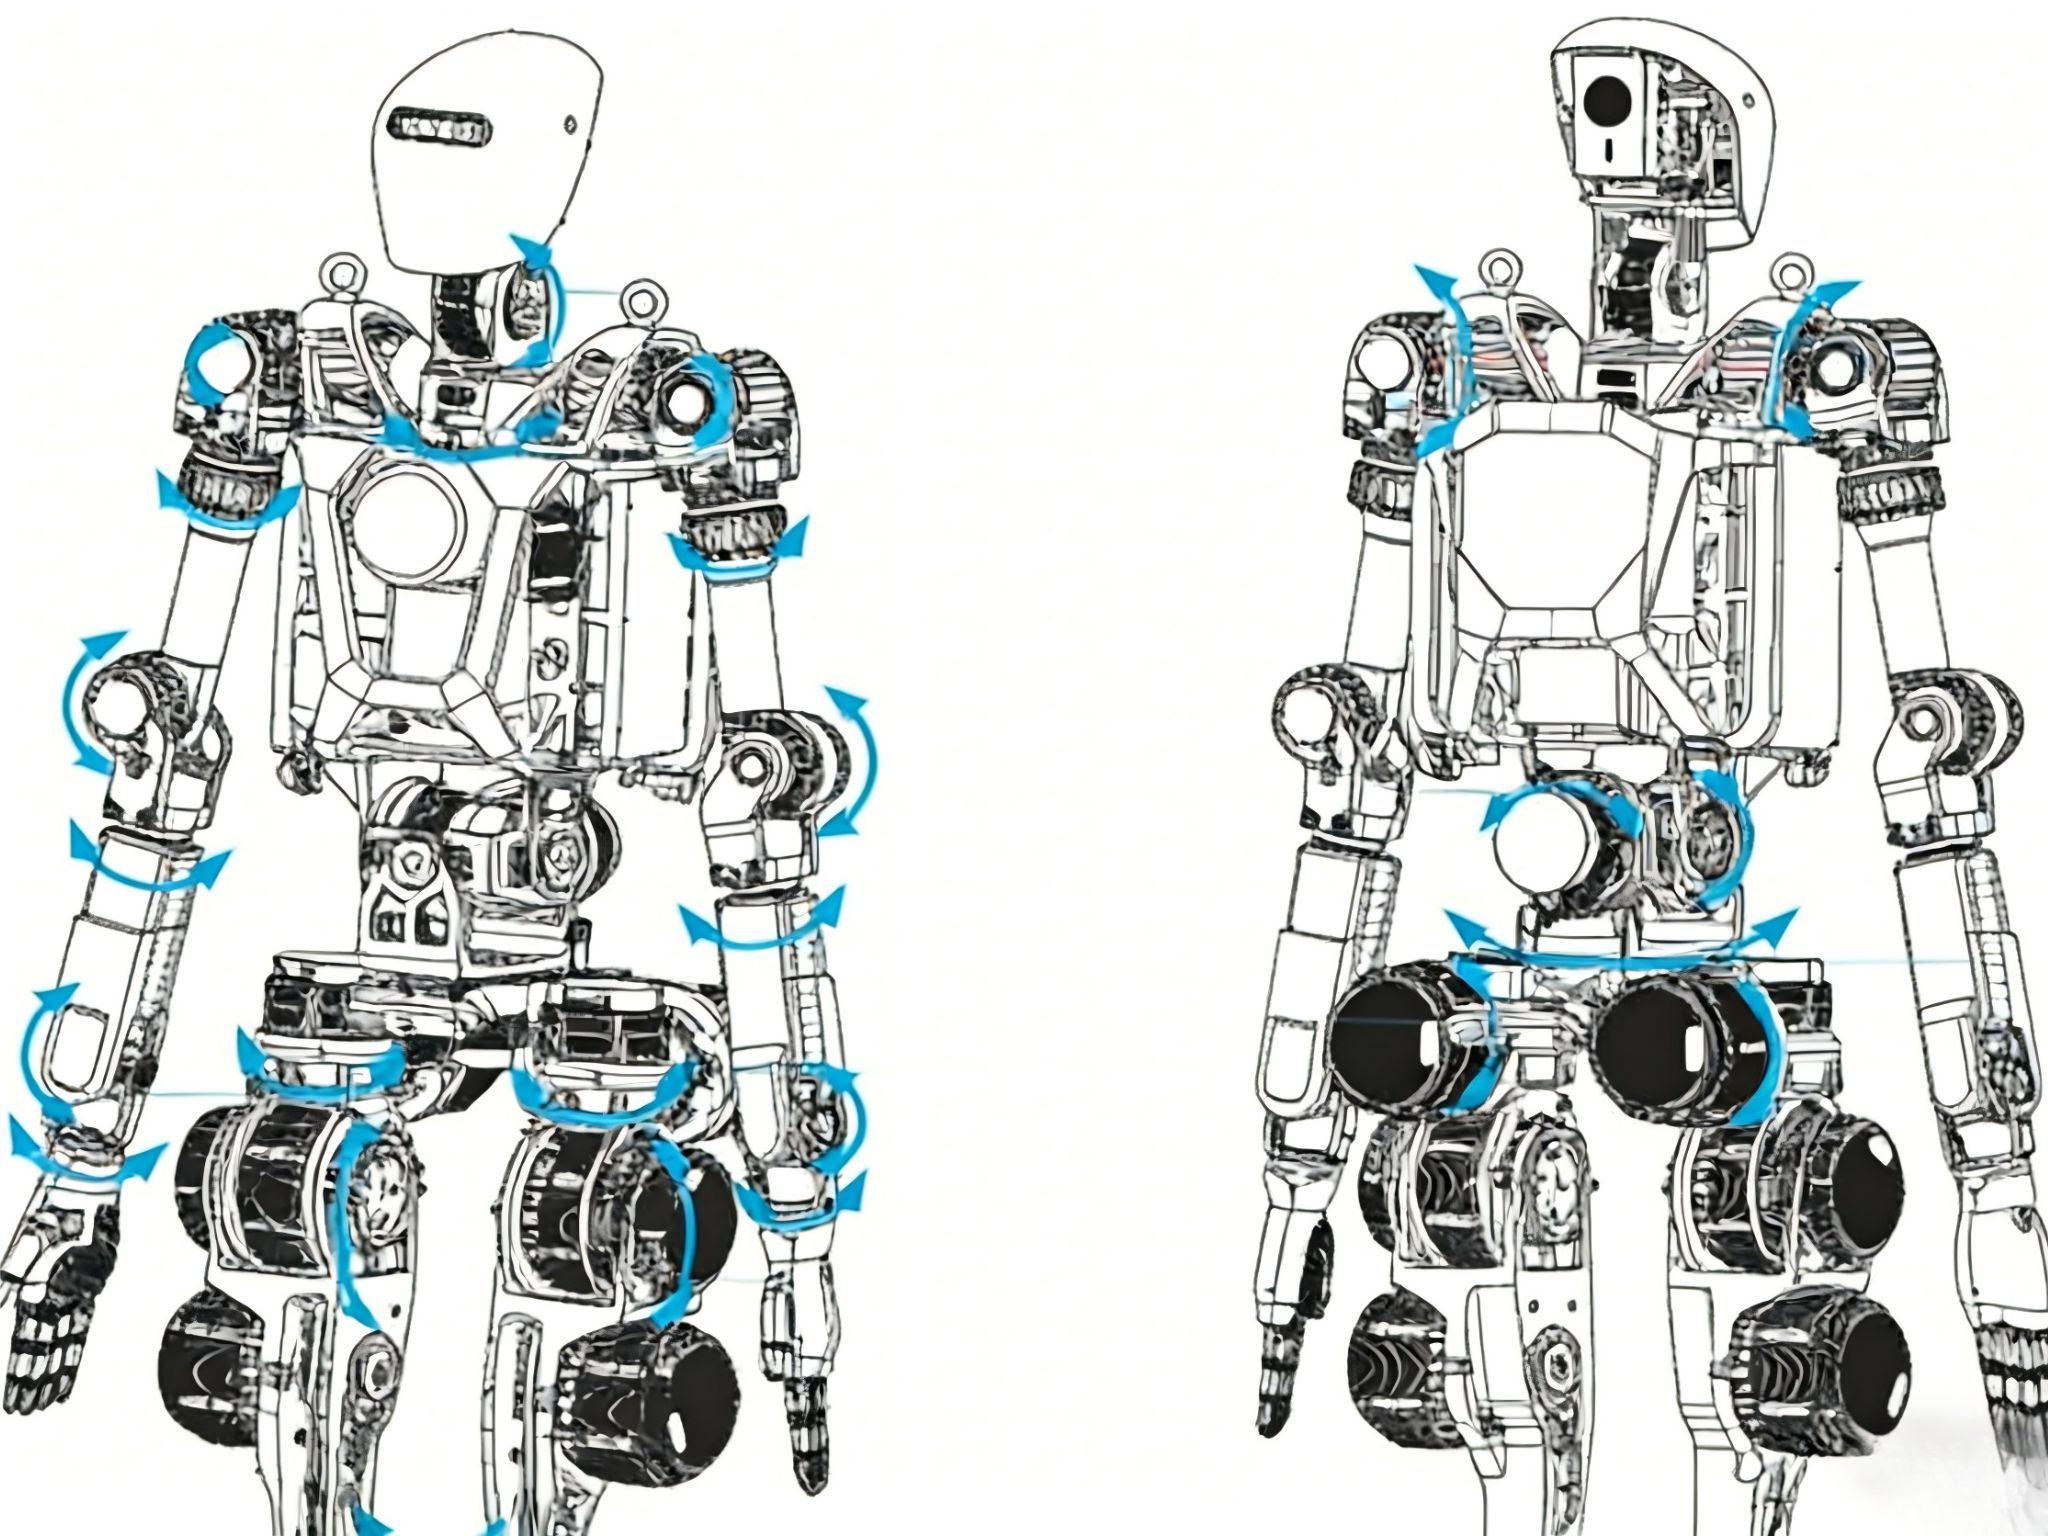
1. ヒューマノイドロボットの全身力センシング
一般的な制御方法:出力トルクフィードバックを用いたCSP(サイクリック同期位置)モード。
ヒューマノイドロボットでは、複数の関節から得られる力の情報を、協調動作制御、接触検知、周囲環境とのインタラクションに活用できます。
適応歩行と歩容制御
股関節、膝関節、足首関節から出力トルクフィードバックを取得し、コントローラーが接触状態を推定して歩行中の関節指令を調整するのに役立てることができます。この情報は、傾斜地や不整地、接地状態の変化への適応を支援し、歩行の安定性向上に役立ちます。
全身衝突検知
複数の関節でトルクフィードバックを利用できる場合、エンドエフェクターの力センサーだけに頼るのではなく、腕、胴体、脚における予期しない外部接触をコントローラーで監視できます。検知アルゴリズムが重力、慣性、加速度、通常の接触力を考慮すれば、より広範囲の衝突検知に役立ちます。
ダイレクトティーチングと軌道記録
オペレーターがロボットの特定の関節を手で動かし、コントローラーがトルクフィードバックを用いて外力の特定を支援できます。システムは、その動作軌道を記録して後から再生できます。用途によっては、追加の外部力センサーが不要になる場合があります。
関節の状態監視
歩行などの動作中に取得したトルク波形は、摩擦の変化、異常な抵抗、引っ掛かり、その他の関節挙動の逸脱を特定するのに役立ちます。こうした信号は状態監視や保守計画に活用できますが、それだけでハーモニック減速機の摩耗や損傷を断定できるものではありません。
2. リハビリテーション用および支援用外骨格ロボット
一般的な制御方法:CSP位置制御。対応しており、適切な場合は閉ループトルク制御を使用。
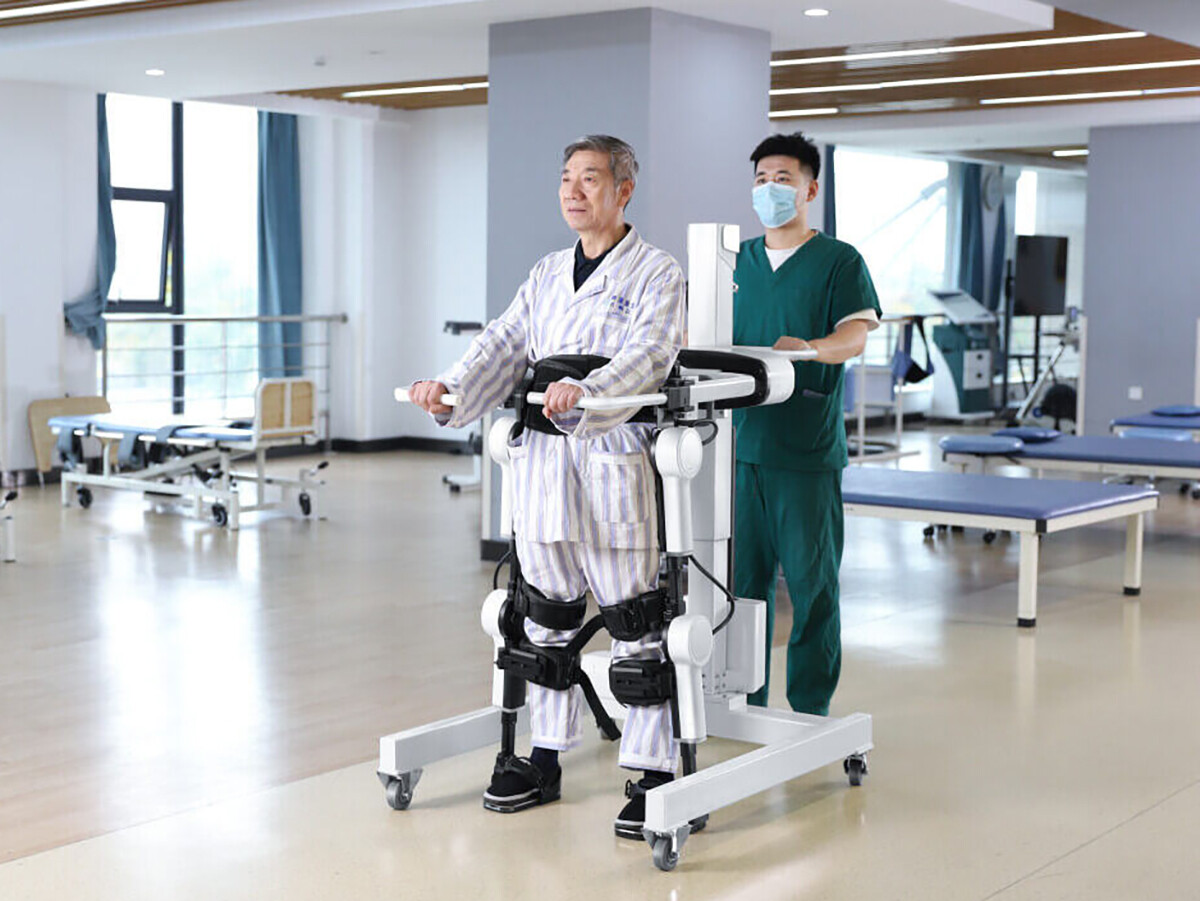
リハビリテーション用および支援用外骨格は、ロボットが発生するトルクを人の動作と協調させる必要があります。出力トルクフィードバックは、ユーザーの力や外部負荷の変化にコントローラーが応答するのに役立ちます。
下肢リハビリテーション用外骨格
関節トルクフィードバックは、ユーザーの動作意図の推定や、立位、歩行、リハビリテーション運動中の支援調整に役立ちます。コントローラーは、選択されたリハビリテーション戦略と測定された関節挙動に応じて支援を調整できます。
上肢支援用外骨格
出力トルクフィードバックは、ユーザーが荷物を持ち上げたり操作したりする際の力支援に活用できます。あらかじめ設定された力または負荷の上限に近づいたとき、コントローラーが支援量を調整し、指令トルクを低減できます。
重要な安全上の注意:リハビリテーション機器は人体に直接作用します。TCHLの0xFF閉ループトルク制御モードを使用する場合は、提供された制御資料で3401hとして示されている該当の速度制限パラメーターを、メーカーの指示に従って設定し、検証する必要があります。このパラメーターの正確な定義と単位は、該当するファームウェアおよびオブジェクトディクショナリーで確認してください。また、適切な機械的制限、非常停止、故障処理、独立した安全対策も必要です。
3. 協働ロボットアームの柔軟な動作
一般的な制御方法:関節トルクフィードバックを用いたCSPモード。
協働ロボットは、人の近くで作業しながら、接触制御、柔軟性、力に敏感な動作を必要とするタスクを実行することがよくあります。
衝突検知と柔軟な応答
複数の関節から得られるトルクフィードバックにより、ロボット構造のさまざまな位置で予期しない接触を検知しやすくなります。安全アーキテクチャに応じて、ロボットは速度を下げる、外力に応じて動く、または停止するといった対応が可能です。
ただし、トルクセンサーを内蔵しているだけで協働安全性が確保されるわけではありません。ロボットの用途全体について、リスクアセスメントを実施し、適用される安全要件に照らして検証する必要があります。
精密組立
ねじ締め、スナップフィット組立、部品挿入の際、関節トルクフィードバックを用いて抵抗の増加や予期しない接触を検知できます。詰まりや異常な負荷が検出された場合、ロボットは停止または動作を調整し、繊細なプラスチック部品や電子部品を損傷するリスクを低減できます。
エンドエフェクターの力センサーが引き続き推奨される場合
工具先端にごく小さな横力が加わる精密研削や研磨では、エンドエフェクター付近に取り付ける6軸力/トルクセンサーが適している場合があります。関節トルクセンシングは関節レベルの負荷監視や柔軟な動作の支援に特に有用である一方、工具に取り付けるセンサーは実際の作業点に近い位置で力とモーメントを測定します。
4. 圧入およびクランプ用途
圧入、クランプ、試験治具では、TCHLの出力トルク信号を、接触制御や力に関連する工程監視に活用できます。
コントローラーはトルクフィードバックを用いて、ワークが治具に接触したことを検知し、抵抗の増加を特定して、小さな位置ずれに対応するよう動作を調整できます。適切な機械モデルと校正済みのツーリングがあれば、関節トルクを圧入工程の制御に役立てられます。
関節トルクと実際の直線的な圧入力は区別する必要があります。出力トルクを接触力に換算するには、機構の形状、てこ比、摩擦、その他の荷重経路の特性を考慮する必要があります。
5. 巻き取りおよび巻き戻しの張力制御
ワイヤー、フィルム、ロール・ツー・ロール搬送システムでは、材料の破断、伸び、変形を防ぐため、安定した張力が求められることがよくあります。
トルクセンサー搭載関節は、巻き取りまたは巻き戻しトルクを制御するコントローラーに出力トルクフィードバックを提供できます。機械構成が適切であれば、このフィードバックは張力制御に役立ち、材料負荷の変化に対するシステムの応答を支援します。
材料、リール径、慣性、装置設計に応じて、最大回転速度と加速度も制限する必要があります。出力トルクはウェブ張力を直接測定するものではなく、その関係は巻き取り半径と伝達機構によって異なります。
6. 研削およびバリ取り
研削やバリ取りでは、小さな位置ずれや表面形状のばらつきがあっても、ロボットがワークに適切に接触し続ける必要があります。
出力トルクフィードバックは、コントローラーによる関節負荷の監視と動作調整に役立ち、より柔軟な接触を維持できます。鋳物や機械加工部品のバリ取りに活用することで、過剰な接触荷重の低減に役立ちます。
工具先端の接触力を精密に制御する必要がある用途では、エンドエフェクターの力センサー、校正済みの力モデル、または追加の工程フィードバックが必要となる場合もあります。
7. マスター・スレーブ方式の力覚フィードバック付き遠隔操作
一般的な制御方法:コントローラーおよびファームウェアが対応していることを条件とする、0xFF閉ループトルク制御モード。
力覚フィードバック付き遠隔操作では、オペレーターが遠隔ロボットを操作しながら、遠隔地で受ける力に関する情報を受け取ることができます。
マスター側:オペレーター側の関節にあるトルクセンサーが、オペレーターとマスターデバイスの間の作用を測定します。
スレーブ側:遠隔ロボットは、対応する閉ループトルク制御モードを使用し、設定された制限の範囲内で指令トルクまたは相互作用の挙動を再現します。
適切なバイラテラル制御アーキテクチャを用いることで、システムは遠隔地での接触力情報をオペレーターに返し、遠隔操作中に環境から受ける抵抗を感知できるよう支援します。
想定される用途には、危険環境での点検、特殊な緊急対応作業、人が立ち入ることが困難または危険な場所での遠隔作業などがあります。
マスター側とスレーブ側の信号は、適切にスケーリングし、安定化する必要があります。不安定または危険な力覚フィードバックを防ぐため、通信遅延、予期しない接触、接続断への対策が必要です。
8. 研究室での研究および試験治具
TCHLハーモニック関節アクチュエーターは、ロボット工学の研究や機械試験において、アクチュエーターおよび測定部品としても使用できます。
関節耐久試験およびトルク負荷試験
試験治具では、対応する閉ループトルク制御モードで関節を動作させ、部品または試験アセンブリーに制御されたトルクプロファイルを加えることができます。内蔵された出力トルクセンサーは、印加トルクの監視や、指令値と測定値の比較に使用できます。
試験精度は、治具の剛性、位置合わせ、校正、制御帯域幅、測定の不確かさに左右されます。
大学および研究プラットフォーム
ヒューマノイドロボット工学や力制御の研究では、出力トルクフィードバックを次の用途に活用できます。
CSP位置制御とトルクフィードバックを用いたインピーダンス制御アルゴリズムの開発。
手動誘導およびダイレクトティーチングの実験。
関節レベルの接触検知および柔軟動作の研究。
対応する0xFFモードを使用した閉ループトルク制御の実験。
実験の要件によっては、すべての関節に別個のトルクセンサーを追加することなく、さまざまな力制御戦略を研究できます。
HONPINE TCHLハーモニック関節アクチュエーター — 技術仕様
以下の表は、TCHLシリーズについて提供されたトルクセンシングおよびトルク出力の仕様をまとめたものです。
上記のトルク値は、提供された仕様をそのまま記載しています。掲載前に、単位がN·mであるという前提を確認してください。
「2000 rpm」がモーター速度を指すのか出力速度を指すのか、また、記載されたすべての連続トルク定格が同じ運転条件で適用されるのかを確認してください。
ダッシュは、TCHL-11について該当する仕様が提供されていないことを示しており、その機能が利用できないことを必ずしも意味しません。
記載されている±3% F.S.のノイズフロアの定義と測定条件、およびセンサーの分解能と精度を決定した方法を確認してください。
トルクセンサー搭載ロボット関節の選び方
ヒューマノイドロボットまたは協働ロボット向けの統合型関節を評価する際は、製品が力制御に対応すると説明されているかどうかだけで判断しないでください。
まず、トルク信号の取得元を確認します。モーター電流に基づく推定と出力トルクの直接測定は、制約の異なる別々の方式です。
次に、センサーの測定範囲、分解能、精度、ノイズ、応答特性、校正条件を確認してください。これらの仕様は、衝突検知、柔軟な動作、トルク制御にフィードバックをどれだけ効果的に活用できるかに影響します。
制御インターフェースと動作モードも同様に重要です。必要な通信プロトコル、オブジェクトディクショナリーのエントリー、フィードバック単位、CSP動作、閉ループトルク制御機能への対応を確認してください。また、速度制限、過負荷処理、通信異常、非常停止ロジックの挙動も検証してください。
最後に、関節の連続トルクとピークトルク、速度、サイズ、質量、熱特性を用途に適合させます。センサー搭載関節は力制御システムの一部にすぎません。ロボットの動力学、制御アルゴリズム、機械設計、システムレベルの安全性検証も不可欠です。
まとめ — HONPINE TCHLで優れた力センシングロボットを実現
ヒューマノイドロボットや協働ロボットの進歩に伴い、柔軟な動作、接触検知、組立、リハビリテーション、遠隔操作において、信頼性の高い力フィードバックの重要性が高まっています。
HONPINETCHLハーモニック関節アクチュエーターは、減速機の出力側にトルクセンシング機能を内蔵しており、モーター電流に基づく推定だけに頼らず、出力トルクを直接フィードバックします。適切な制御アルゴリズムと検証済みのシステムレベルの安全対策を組み合わせることで、このフィードバックを幅広い力に敏感なロボット用途に活用できます。
統合型ロボット関節を選ぶエンジニアにとって重要なのは、関節が力制御に対応しているかどうかだけではありません。トルクがどのように測定され、フィードバックがどう活用され、予期しない接触や故障にシステム全体がどのように応答するかが重要です。
ヒューマノイドロボット、協働ロボットアーム、外骨格、研究プラットフォーム向けのTCHLトルクセンサー搭載ハーモニック関節アクチュエーター、技術資料、統合オプションの詳細については、HONPINEまでお問い合わせください。
著者について
HONPINEのテクニカルディレクターを務めるTheodore Liは、複製製品のR&D戦略を統括し、チーム編成を指導し、販売前および販売後の業務の両方を管理しています。

続きを読む
HONPINEのストーリーおよび精密駆動に関連する業界動向についてさらに詳しくご覧ください。
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 なぜ高性能ヒューマノイドロボットの価格を下げることはそれほど難しいのでしょうか?そして、なぜハーモニック関節モジュールは依然として代替不可能なのでしょうか?中核的理由は、避けることのできない1つの要件にあります:高い自由度。
高い DOF はヒューマノイドロボットに不可欠であり、これにより高調波関節モジュールがシステム総価値に占める割合が一貫して高くなります。 HONPINEハーモニックサーボアクチュエータが医療ロボティクスを変革している理由医療ロボットは、医療分野で使用される自動化ロボットシステムであり、診断、手術、リハビリテーション、患者ケア、および補助治療の実施において、医師、看護師、その他の医療機器を支援、強化、または代替するために用いられます。これらは、ロボティクス、人工知能、センシング技術、メカトロニクス、およびコンピュータ制御システムを統合し、医療の精度、効率、安全性、および患者全体の体験を向上させます。この記事では、HONPINEハーモニックサーボアクチュエータが医療ロボティクスに非常に適している理由を説明します。
 Harmonic Drive Systems VS Nabtesco VS HONPINE ハーモニックドライブモーター統合型ハーモニック関節モーターは、モーター、減速機、エンコーダ、センサー、その他の主要部品を1つのモジュール / アクチュエータに統合した、高度に集積化された高性能なロボット関節用ソリューションです。ロボットに強力な駆動能力と精密なモーションコントロールを提供します。ヒューマノイドロボットの動作の「心臓」と見なされ、各関節に搭載されてその動きを制御し、ロボット全体の性能を直接左右します。したがって、信頼性の高いハーモニック関節モーターを選定することは、ヒューマノイドロボットの開発にとって極めて重要です。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 HONPINEハーモニックドライブ減速機, RV減速機, 遊星減速機がヒューマノイドロボットの発展を支援ヒューマノイドロボットは、研究室で能力を実証する段階から、幅広い産業用途へと進化しています。軽量材料、身体性知能、自律バッテリー交換技術に牽引された生産性革命が、世界中の工場、病院、家庭で起こっています。ヒューマノイドロボットの"関節革命"が進行中です。ヒューマノイドロボットは数千の部品で構成され、その中でもアクチュエーターは最も重要な可動部品として、ロボットの"関節と筋肉"と呼ばれています。ハーモニックドライブ減速機は、その高精度とコンパクトなサイズにより、回転関節に広く使用されています。
 なぜハーモニックドライブモーターは外骨格ロボットに最適な選択なのでしょうか?外骨格は通常、ハーモニックドライブモーター、センサー、およびセンシング、制御、情報処理、データフュージョン、モバイルコンピューティング技術を統合するその他のコンポーネントを組み込んでいます。これらのシステムは、人間の感覚機能および運動機能をロボットのトルク伝達および制御システムと同期させ、身体能力を強化したり、医療リハビリテーションを提供したりする役割を果たします。最先端の破壊的技術として、外骨格は軍事用途と医療用途の両方において重要な戦略的意義を持っています。ハーモニックドライブ減速機が提供する高トルク密度と高精度制御により、外骨格ロボットにとって最適なソリューションとなっています。
 川崎重工、CORLEOロボットホースを発表:ハーモニックドライブ減速機が重要な役割を果たす川崎重工は、水上走行、跳躍、走行、そしてダイナミックなポーズを取ることができる高い機動性を備えたロボットホース「CORLEO」を発表しました。過酷な地形を攻略するために設計されたCORLEOの脚部運動システムは、各脚に独立駆動モジュール / アクチュエータを採用し、卓越した安定性と衝撃吸収性を実現しています。後脚は前脚から独立して作動するため、ライダーのバランスを保ちながら、階段や凹凸のある地面でも荒れた路面を滑らかに移動できます。
 トルクセンサー搭載ハーモニック関節アクチュエーターは、ロボットの力制御をどのように向上させるのか?HONPINE TCHLハーモニック関節アクチュエーターが、出力トルクセンサーを内蔵することで、力フィードバック、衝突検知、柔軟な組立、リハビリテーションロボット、遠隔操作をどのように支えるのかをご紹介します。
 ハーモニックドライブアクチュエータの精度:4つのレベルで評価すべき理由ハーモニックドライブアクチュエータの精度は、エンコーダの分解能だけで決まるものではありません。エンジニアが4つのレベルで評価すべきなのはなぜでしょうか。分解能、繰り返し位置決め精度、一方向位置決め精度、双方向位置決め精度は、それぞれ動作性能の異なる側面を示します。これらの違いを理解することで、理論上のエンコーダの増分と実際の位置決め性能を混同せずに、半導体製造装置、EFEMシステム、3C自動化向けのハーモニック回転アクチュエータを選定できます。
ダブルクリック
当社は harmonic drive reducer,planetary reducer,robot joint motor,robot rotary actuators,RV gear reducer,robot end effector,dexterous robot hand を提供しています
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 トルクセンサー搭載ハーモニック関節アクチュエーターは、ロボットの力制御をどのように向上させるのか?HONPINE TCHLハーモニック関節アクチュエーターが、出力トルクセンサーを内蔵することで、力フィードバック、衝突検知、柔軟な組立、リハビリテーションロボット、遠隔操作をどのように支えるのかをご紹介します。
 ハーモニックドライブアクチュエータの精度:4つのレベルで評価すべき理由ハーモニックドライブアクチュエータの精度は、エンコーダの分解能だけで決まるものではありません。エンジニアが4つのレベルで評価すべきなのはなぜでしょうか。分解能、繰り返し位置決め精度、一方向位置決め精度、双方向位置決め精度は、それぞれ動作性能の異なる側面を示します。これらの違いを理解することで、理論上のエンコーダの増分と実際の位置決め性能を混同せずに、半導体製造装置、EFEMシステム、3C自動化向けのハーモニック回転アクチュエータを選定できます。
 多くのお客様が、内径がわずか2 mm大きいHONPINE HPJMハーモニックジョイントモジュールを選ぶ理由多くのお客様が、内径がわずか2 mm大きいHONPINE HPJMハーモニックジョイントモジュールを選ぶ理由とは?コンパクトなロボット関節では、このわずかな寸法差によって、利用できるスペースが驚くほど大きく広がることがあります。円形の穴の断面積は直径の2乗に比例して増加するため、直径が2 mm大きくなるだけで、内部のケーブル配線が大幅に改善され、システム統合も簡素化できます。この記事では、中空穴径がもたらす影響を検証し、HONPINE HPJMの一部モデルと同等のハーモニックジョイントモジュールを比較するとともに、ヒューマノイドロボット、協働ロボット、産業オートメーションにおいて穴径が重要な理由を説明します。
:仕様が実際に示すもの") ハーモニックドライブのバックラッシ(分角):仕様が実際に示すもの適切な力制御ハーモニック関節アクチュエータを選ぶ際は、トルクや寸法を比較するだけでは不十分です。トルクセンサーの仕様、エンコーダのフィードバック、通信プロトコル、機能安全、中空軸のサイズは、システム統合や制御性能に影響する可能性があります。本ガイドでは、HONPINEの技術責任者がTCHLシリーズとHAGシリーズのハーモニック関節アクチュエータを比較し、主な違いを解説するとともに、ヒューマノイドロボット、協働マニピュレータ、精密組立、研磨などの力制御アプリケーションに適した実践的な選定方法を紹介します。
 力制御ハーモニック関節アクチュエータの選び方:HONPINE TCHLとHAGを徹底比較適切な力制御ハーモニック関節アクチュエータを選ぶ際は、トルクや寸法を比較するだけでは不十分です。トルクセンサーの仕様、エンコーダのフィードバック、通信プロトコル、機能安全、中空軸のサイズは、システム統合や制御性能に影響する可能性があります。本ガイドでは、HONPINEの技術責任者がTCHLシリーズとHAGシリーズのハーモニック関節アクチュエータを比較し、主な違いを解説するとともに、ヒューマノイドロボット、協働マニピュレータ、精密組立、研磨などの力制御アプリケーションに適した実践的な選定方法を紹介します。
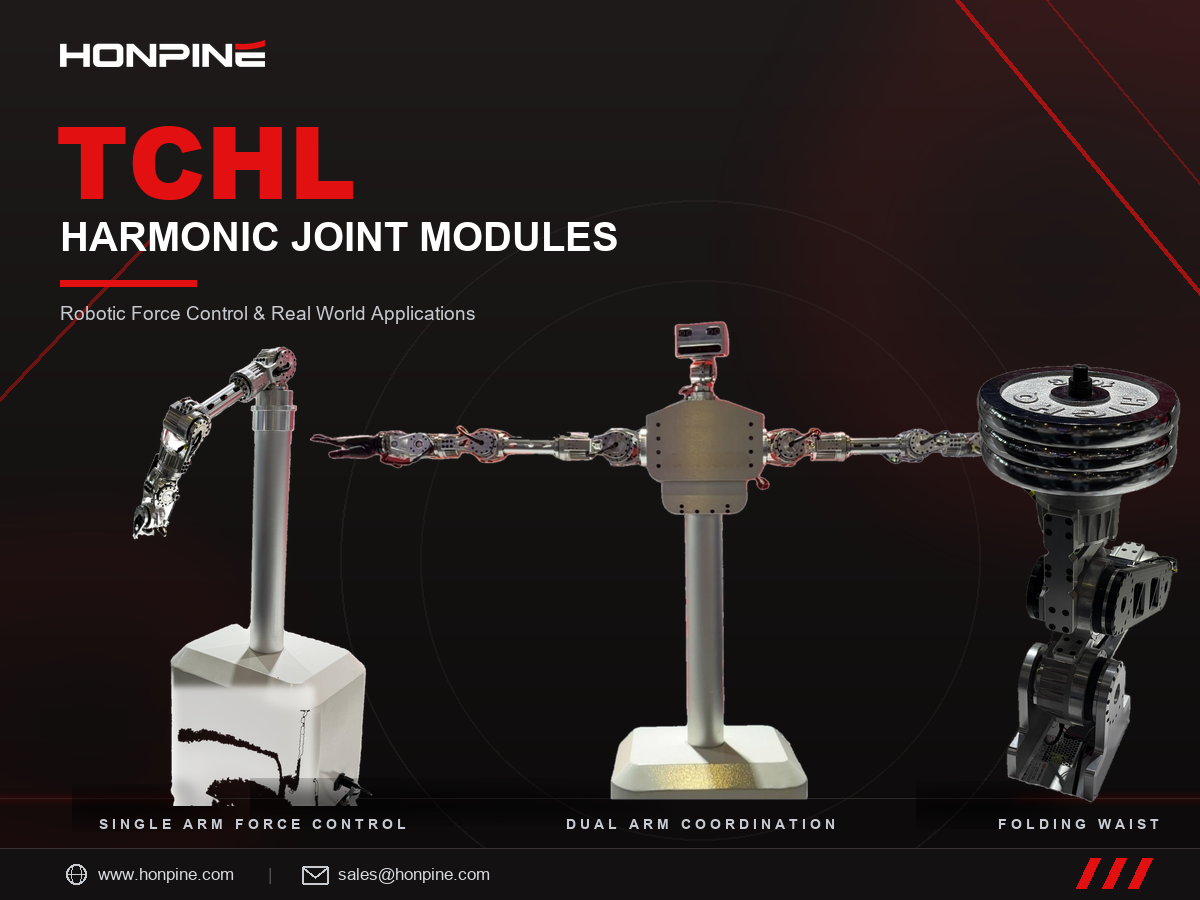
 HONPINE TCHLハーモニック関節モジュール:ロボットの力制御と実際の活用事例皆さま、こんにちは。HONPINEのテクニカルディレクター、Theodore Liです。
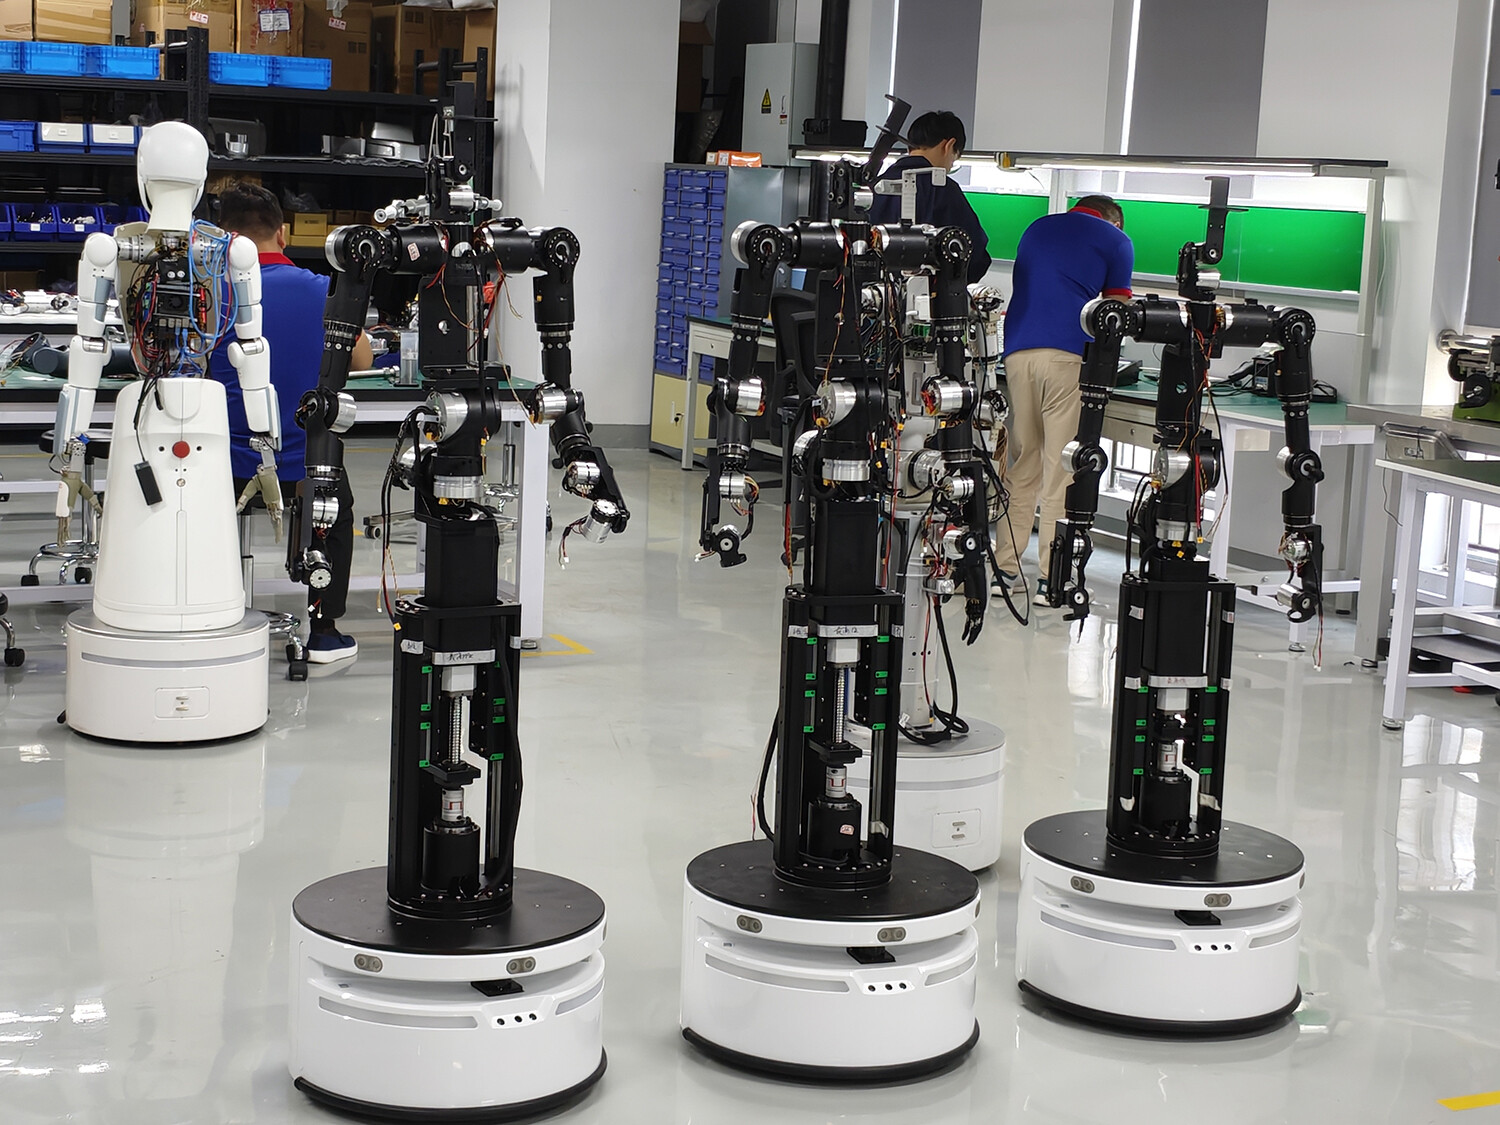
HONPINEのTCHLハーモニックジョイントモジュールは、双腕ヒューマノイドロボット、単腕のコンプライアント力制御、車輪型ヒューマノイドロボットの折りたたみ式腰部機構など、幅広いロボットのモーション制御用途に導入されています。統合型モーションコンポーネントとして、ロボティクス、インテリジェント製造、産業オートメーションなど、幅広い用途に対応します。
コアコンポーネントから統合型モーションユニットまで、HONPINEは多様な製品ラインアップと実際の動作デモを通じて、さまざまなロボット用途における精密伝動技術の可能性をご紹介します。 NEMA 17・NEMA 23 ハーモニックドライブ適合ガイド:ステッピングモーターとハーモニック減速機の組み合わせステッピングモーターとハーモニックドライブの組み合わせは、予算上の妥協ではありません。ステッピングモーターの弱点である粗いステップ角、約400 rpmを超えると急激に低下するトルク、精密な伝達機構がないことは、ハーモニックドライブがまさに解決する課題です。動作点を低速・高トルクの最適領域に移し、1.8°のステップ角を秒角レベルの分解能に高め、バックラッシをほぼゼロにします。本ガイドでは、取り付け部におけるNEMAフレームサイズの意味、NEMA 17およびNEMA 23に適合するハーモニックドライブのフレームサイズ、見落とされがちな入力側の無負荷起動トルクを含む、順番に行うべき8項目の確認事項、そして組み合わせの実際の弱点である、気づかれにくい故障について説明します。HONPINE SHDおよびCSFの仕様も掲載しています。
 リチウム電池製造用ロボットアームのハーモニック減速機とRV減速機:関節ごとの選定ガイドリチウム電池工場でロボットアーム用減速機を選定する際、重要なのは「最適な」ギアボックスを一つ見つけることではなく、関節ごとに役割を分担することです。剛性、耐衝撃性、長寿命が最も重要な肩と肘(J1~J3)にはRV減速機を、バックラッシのほぼゼロ、高いトルク密度、軽量性が位置決め精度を左右する手首(J4~J6)にはハーモニック減速機を使用します。長距離の直交座標搬送には、低コストの遊星ギアボックスが適しています。リチウム電池の製造では、さらに厳しい3つの条件が加わります。極めて高い繰り返し精度(±0.02–0.05 mm)、24/7の高稼働率、そして金属粒子による汚染を一切許容しないことです。本ガイドでは、関節ごとの選定の考え方を解説し、3種類の減速機を比較するとともに、各工程における一般的な構成を示します。