




協働ロボットには、T型とストレート型のどちらのハーモニックジョイントモジュールを選ぶべきでしょうか?
こんにちは。HONPINEでテクニカルディレクターを務めるTheodore Liです。本日は、協働ロボットアーム向けの2種類のハーモニック関節モジュール、TCHLストレート型関節モジュールとHTS T型関節モジュールをご紹介します。
一体型ハーモニック関節モジュールは、協働ロボット(コボット)の主要な駆動ユニットです。ハーモニックドライブ減速機、トルクモーター、アブソリュートエンコーダ、駆動電子回路、オプションの保持ブレーキをコンパクトな構造に統合することで、機械的な組み込みを簡素化し、クローズドループのサーボ制御を実現します。
ただし、適切なハーモニック関節モジュールを選定する際に、トルク定格や位置決め精度を比較するだけでは十分ではありません。モジュールの構造構成は、設置スペース、アームの形状、内部ケーブルの配線、機械剛性、リンク間の干渉リスクに直接影響します。
本ガイドでは、TCHLストレート型とHTS T型ハーモニック関節モジュールの構造上の特長、利点、制約、代表的な用途を解説し、エンジニアが協働ロボットの設計に適したソリューションを選べるよう支援します。
1. 協働ロボット用関節モジュールの一般的な選定原則
協働ロボットアーム用の関節モジュールを選定するには、トルクと減速比、エンコーダ性能、通信プロトコル、環境条件、機械的構成の5つの要素を総合的に評価する必要があります。
1.1 動作条件に合わせてトルクと減速比を選ぶ
まず、各関節に必要な連続トルクとピークトルクを決定します。選定するモジュールは、加速、減速、外力、短時間の動的負荷を含む実際の負荷プロファイルに対応できなければなりません。
本ガイドで紹介する関節モジュールシリーズには、外径70、80、90、110、142、170 mmの複数のフレームサイズがあります。機種により、減速比は51:1、81:1、101:1、121:1から選択できます。
一般に、減速比が高いほどトルクを大きく増幅できますが、モーター回転速度が同じ場合、出力速度は低下します。減速比が低い場合は出力速度を高くできますが、トルクの増幅は小さくなります。
最終的な選定は、アクチュエーターのトルク・速度特性、ロボットの動作プロファイル、必要なデューティサイクルに基づいて行ってください。
重要:特に長時間にわたり、関節モジュールを許容トルク限界を超えて動作させないでください。過負荷は減速機やその他の部品の摩耗を早めたり、損傷を引き起こしたりする可能性があり、関節の制御性能や信頼性を損なうおそれがあります。
重力に逆らって負荷を保持する必要がある垂直設置の関節には、ブレーキ付きの構成を検討してください。適切な保持ブレーキを使用すると、電源が遮断された際の意図しないシャフト回転を防止できます。重力負荷が小さい水平関節では、用途の安全要件に応じて、ブレーキなしの構成が適切な場合があります。
1.2 エンコーダ構成と位置決め精度を評価する
元の仕様に記載された関節モジュールは、17ビットのシングルターンと16ビットのマルチターンを備えた磁気式アブソリュートエンコーダ構成を採用しています。バッテリーバックアップにより、電源を切った際もマルチターン位置情報が保持されます。エンコーダのバックアップシステムが適切に保守されていれば、電源を入れるたびに原点復帰を行わなくても、システムが位置データを保持できます。
出力側の角度分解能は、エンコーダ構成と減速比の影響を受けます。減速比を高くすると、モーター側のエンコーダ分解能が同じでも、理論上の出力角度刻みをより細かくできます。ただし、実際の位置決め精度は、減速機の伝達誤差、機械的変形、バックラッシ特性、取り付け精度、制御性能にも左右されます。
モジュールを選定する際は、次の機械精度パラメーターも確認してください。
出力フランジ端面振れ
出力軸のラジアル振れ
同軸度
平行度
これらの公差は、組み立てたロボットアームのアライメントと繰り返し精度に影響します。設計・検証の際は、各機種についてHONPINEが測定した機械精度データを確認してください。
1.3 適切な通信プロトコルを選ぶ
複数の関節モジュールを協働ロボットアームに組み込む際は、通信プロトコルも重要な検討事項です。
ここで紹介する製品構成では、型式の末尾が通信方式を示します。CはCANopen、EはEtherCATです。注文前に、選定したTCHLまたはHTSの型式末尾と利用可能なプロトコルを確認してください。
EtherCAT(E)
EtherCATは、高速で決定論的な通信に対応し、複数軸を同期制御できます。6軸以上の協働ロボットに適しており、特に協調動作とリアルタイム制御が重要な場合に有効です。
Beckhoffベースのシステムなど、EtherCAT対応のマスターコントローラーと接続できます。
CANopen(C)
CANopenは、比較的シンプルなネットワーク構成とコスト効率の高い統合を重視するシステムに、実用的なソリューションを提供できます。軸数が少ないロボットや、高度な同期要件がないロボットに適する場合があります。
デバイスプロファイルとコントローラーの対応状況に応じて、互換性のあるCANopenマスターコントローラーやPLCを使用できます。
適切なプロトコルは、制御システム全体の構成、通信サイクルの要件、同期性能、コントローラーとの互換性によって決まります。
1.4 環境条件と機械的制約を考慮する
関節モジュールを選定する前に、使用環境が製品仕様を満たしていることを確認してください。
本シリーズに示されている環境条件は次のとおりです。
使用温度:0–40°C
保管温度:−20–60°C
相対湿度:20–80% RH、結露なきこと
保護等級:IP54
推奨使用高度:1,000 m未満
これらの値は、選定する正確な機種および構成のデータシートと照合してください。
制御盤では、内部温度が許容使用範囲を超えないよう、十分な放熱対策も講じてください。
機械面では、中空穴径、フランジ取付穴のパターン、アームリンクの長さ、ロボットの全可動範囲における干渉の可能性を確認してください。
ここで、TCHLのストレート型とHTS T型モジュールの構造上の違いが特に重要になります。
1.5 TCHLとHTSの構造上の違いを理解する
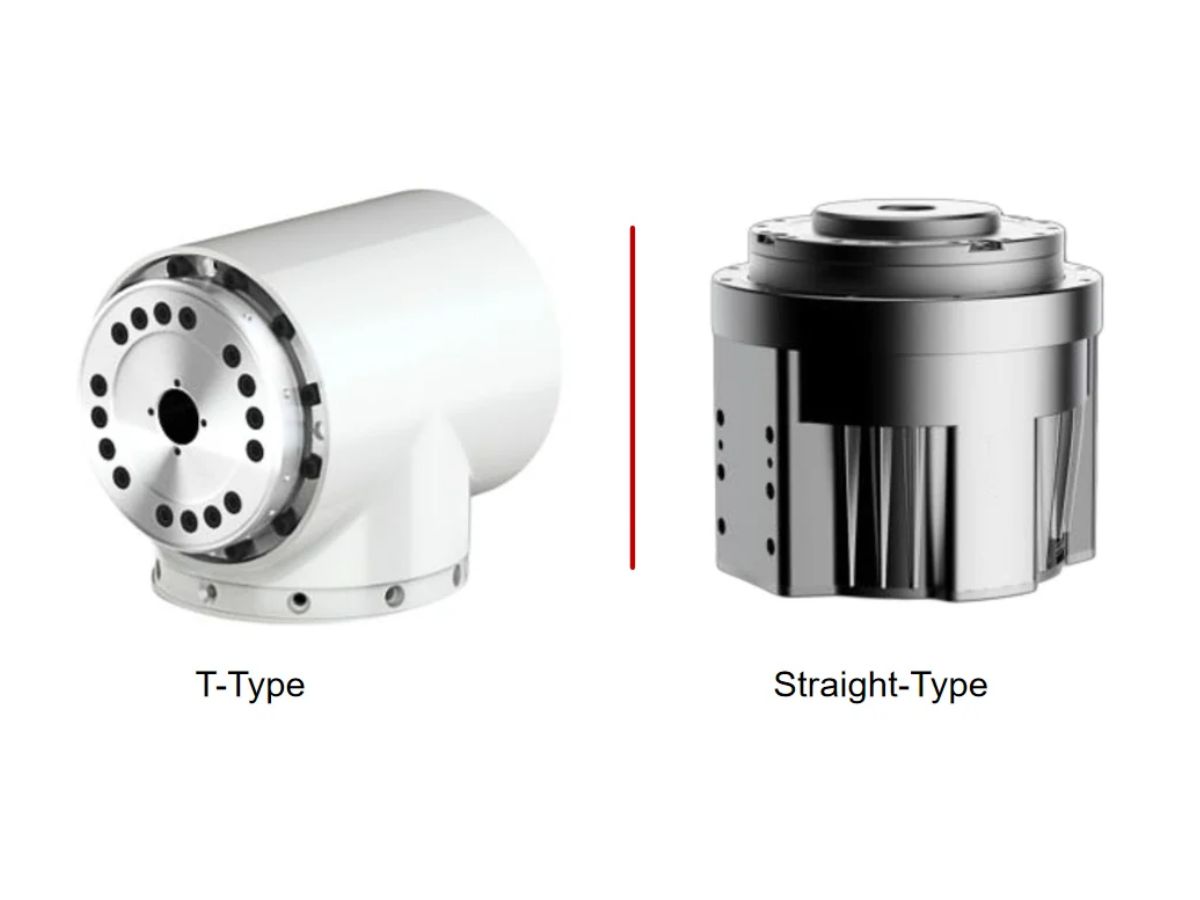
TCHLストレート型関節モジュールとHTS T型関節モジュールの主な違いは、出力フランジの形状と取り付け方法です。
TCHLストレート型は、モジュール本体と同心に出力フランジを配置した、直線的な円筒形構造です。
HTS T型は、出力フランジをオフセットして配置しています。そのため、接続する機械構造を円筒形のモジュール本体に対して異なる位置に配置できます。
こうした違いは、ロボットアーム全体の寸法、取り付け方法、機器配置に影響します。
対応する機種を比較する際は、すべての内部部品や電気的特性が同一だと仮定せず、それぞれの構成の仕様を確認してください。
2. TCHLストレート型ハーモニック関節モジュールの利点
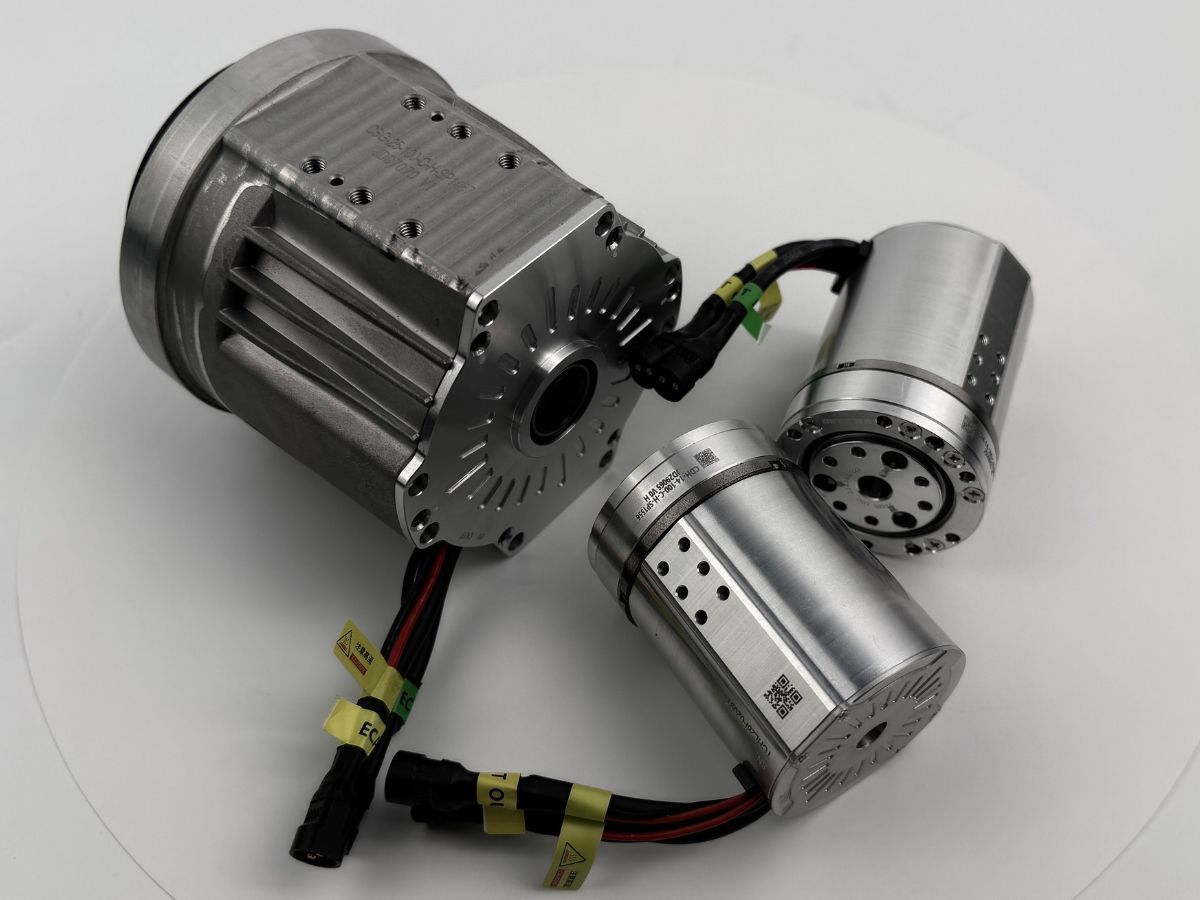
TCHLストレート型関節モジュールは、同心の出力フランジを備えた円筒形の本体が特長です。出力フランジはモジュールの中心軸を囲むように配置され、直線的でコンパクトな形状を実現しています。
機種によっては、製品図面にTCHL-14-70やTCHL-17-80などの構成が記載されています。正確な型式は、最新のHONPINE製品カタログで確認してください。
2.1 設置スペースに制約がある設計に適したコンパクトな径方向寸法
モジュール本体と出力フランジが共通の軸を持つため、ストレート型には横方向のフランジオフセットがありません。
モジュールを円筒形のアームリンク内や入れ子状の機械構造に収める必要があるロボット関節では、径方向の必要スペースを削減できる場合があります。
中空部は、穴径と設置要件が許す範囲で、内部ケーブル、空気圧チューブ、その他の配線・配管の経路として利用できます。
径方向のクリアランスが限られる協働ロボットの設計では、TCHLストレート型を使うことで機器配置を簡素化し、外形をコンパクトに保ちやすくなります。
2.2 荷重伝達に適した同心フランジ設計
同心の出力フランジは、中央の穴を囲む円形の取り付け面を備えています。仕様で定められた穴パターンに従ってフランジ周囲に取り付けボルトを配置することで、減速機の出力構造へ荷重を伝達しやすくなります。
モジュールのサイズ選定と取り付けが適切であれば、この構成は曲げモーメントや転倒荷重を受ける関節に有利な場合があります。
実際の負荷容量と剛性は、減速機、出力ベアリングの構成、フランジ形状、ボルト仕様、取付インターフェース、外部負荷条件によって異なります。
大きな曲げモーメントを受けるベース関節やショルダー関節では、モジュールの許容ラジアル荷重、アキシアル荷重、モーメント荷重をロボットに実際に生じる荷重と比較してください。
各機種に適したボルトサイズと締め付けトルクは、製品マニュアルで確認してください。
2.3 機械設計と製造の簡素化
直線的な円筒形状により、ロボットアームのハウジングやリンク構造の設計を簡素化できます。
多くの用途では、両端に取り付けインターフェースを備えた円筒形または同心構造を基準にアームリンクを設計できます。その結果、専用のオフセットブラケットや複雑な外形形状が不要になる場合があります。
機械設計全体にもよりますが、ハウジングをシンプルにすることで、加工、組み立て、保守も容易になる場合があります。
複数の協働ロボット機種を開発するメーカーにとって、ストレート型の関節インターフェースを標準化すると、機械部品の再利用を簡素化できる場合があります。
2.4 従来型のロボットアーム構造との幅広い適合性
ストレート型関節モジュールは、隣接するリンクを同心の取り付けインターフェースで接続するロボット構造に適しています。
ベース、ショルダー、エルボーの各関節のほか、回転位置決め機構など、直線的な円筒形状が有利な用途にも使用を検討できます。
TCHLモジュールを制御システムに組み込む際は、通信プロトコル、立ち上げツール、ソフトウェア設定を選定した製品バージョンに合わせる必要があります。モジュール構成の構造上の違いだけを理由に、異なる制御方式が必要だと決めつけないでください。
2.5 TCHLストレート型構成の制約
ストレート型構成の主な制約は、隣接するリンクをコンパクトに90度で接続する必要があるロボットアームで生じます。
出力フランジがモジュール本体と同心に配置されているため、2本のリンクを直角に接続する際、組み立てた状態で軸方向のスペースがさらに必要になる場合があります。
その結果、関節アセンブリの厚みが増し、隣接するリンク構造間の距離が大きくなる可能性があります。コンパクトな手首機構では、この追加スペースによって可動範囲が狭くなり、自己干渉のリスクが高まる場合があります。
機械レイアウトによっては、追加のアダプターブラケットが必要です。
2.6 TCHLストレート型関節モジュールの代表的な用途
TCHLストレート型は、次の用途で検討できます。
協働ロボットアームのベース関節およびショルダー関節
同心取り付け構造のエルボー関節
回転位置決めテーブルおよび機構
径方向の外形をコンパクトにする必要がある用途
円筒形のアームリンクを基準に設計されたロボット構造
適切な同心取り付けインターフェースが必要で、大きな曲げモーメントを受ける関節
最終選定にあたっては、モジュールの定格荷重、寸法、設置要件を照合して検証する必要があります。
3. HTS T型ハーモニック関節モジュールの利点
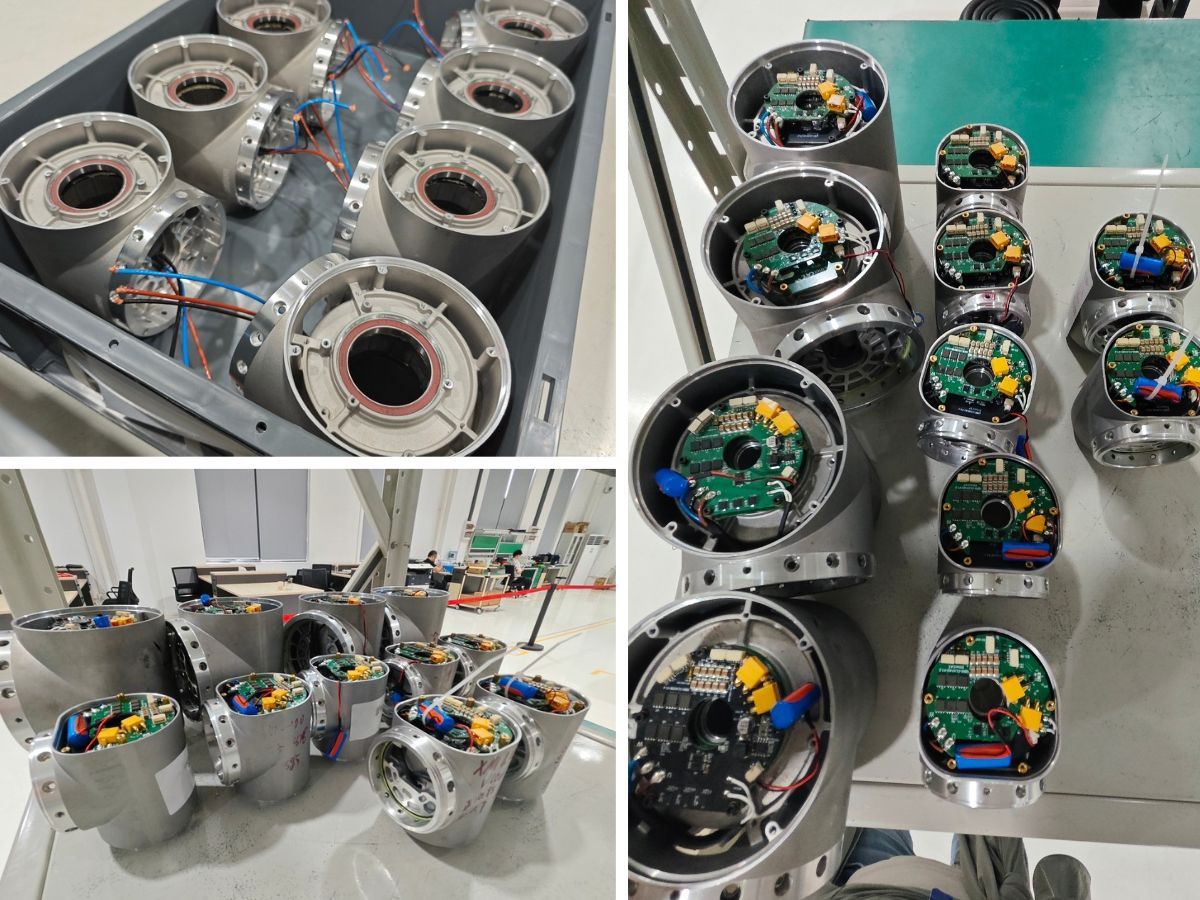
HTS T型関節モジュールは、出力フランジをオフセットして配置しています。フランジが円筒形のモジュール本体に対して横方向に配置されるため、隣接するロボットリンクを直角に接続できる構成です。
複数の回転軸を限られた設置スペースに収める必要があるコンパクトな協働ロボットの手首では、この形状が特に有用です。
3.1 軸方向スペースを抑える直角取り付け
オフセット出力フランジにより、同心型のストレート型モジュールとは異なる位置に接続リンク構造を配置できます。
適切な機械レイアウトでは、隣接するアームリンクの90度接続を簡素化し、組み立てた関節構造の軸方向の厚みを抑えられる場合があります。
この利点は、一般に第4軸、第5軸、第6軸と呼ばれる協働ロボットの手首軸で特に重要です。
これらの関節では、複数の回転軸をエンドエフェクターの近くに配置する必要があるため、限られたスペースに収めることが多くあります。
関節接続に必要なスペースを抑えることで、HTS T型はよりコンパクトな手首の設計に役立ち、ロボットが狭い作業空間に到達する際の干渉リスクを軽減できる場合があります。
実際に得られる効果は、リンク形状、出力フランジ寸法、取り付け方法、全可動範囲によって異なります。
3.2 アダプター部品を減らし、多軸手首の設計を簡素化
従来型のストレート型モジュールでは、隣接するリンクを直角に接続するために、追加のL字型アダプターブラケットが必要となる場合があります。
設計によっては、このブラケットによって質量が増加し、部品点数が増えるほか、正確な加工と組み立てが必要な取り付けインターフェースも増加します。
HTS T型は、モジュールの構造にオフセットを組み込んでいるため、別体のアダプター部品を減らせる可能性があります。
これにより、コンパクトな多軸手首アセンブリの機械設計を簡素化できます。
不要なブラケットやインターフェースを減らすことで、必要な剛性と強度を確保できる場合には、エンドエフェクターアセンブリの質量を抑え、ロボットの可搬質量と自重の比率を高められることもあります。
3.3 中空部を利用した内部ケーブル配線
T型構成では、機種ごとの穴寸法と機械的配置が許す範囲で、モジュールの中空部を通じた内部ケーブル配線にも対応できます。
設置設計に従い、ケーブルや配線・配管をモジュール本体に通して、オフセットされた出力構造に接続できます。
内部配線は、ケーブルが外部に引っ掛かったり、摩耗したり、周辺機器と干渉したりするのを防ぐのに役立ちます。
コンパクトなケーブル管理が必要な協働ロボットでは、外部ケーブルのループが周囲の物体と干渉したり、使用可能な可動範囲を制限したりするおそれのある手首周辺で特に有効です。
エンジニアは、ケーブルの曲げ半径、コネクター寸法、許容ケーブルねじれ、関節の全可動範囲におけるクリアランスを確認してください。
3.4 HTS T型構成の制約
機器配置上の利点がある一方で、T型設計がすべての関節に最適とは限りません。
横方向の設置スペースが大きい
オフセット出力フランジは、中央の円筒形状から外側に突出します。そのため、ロボットの全幅または径方向の外形が大きくなる場合があります。
ロボットの外形を狭くする必要があるベース関節やショルダー関節では、この横方向への突出が不利になることがあります。
偏心荷重に関する考慮事項
出力フランジがモジュール本体に対してオフセットしているため、機械設計では荷重経路と、外部構造によって生じる追加の曲げモーメントを考慮する必要があります。
重い負荷や大きな曲げモーメントがある場合、モジュールの許容荷重を確認し、ハウジングと取り付けインターフェースが十分な強度と剛性を備えていることを確認してください。
ハウジング形状が複雑になる
オフセット形状により、単純な円筒形の筐体ではなく、専用のアームリンクハウジングが必要になる場合があります。
ロボットの構造や製造工程によっては、加工や機械設計が複雑になることがあります。
したがって、HTS T型は、機器配置上の利点が追加の設計上の検討事項に見合う場合に選定してください。
3.5 HTS T型関節モジュールの代表的な用途
HTS T型は、次の用途で検討できます。
協働ロボットアームのコンパクトな手首アセンブリ
隣接するロボットリンクの直角接続
軸方向スペースが限られた多軸手首機構
狭い作業エリアに到達する必要があるロボットアーム
アダプターブラケットや先端側の関節質量の削減を優先する設計
コンパクトな関節構造内での内部ケーブル配線が有効な用途
選定する機種は、必要なトルク、速度、剛性、許容荷重の仕様も満たさなければなりません。
4. TCHLストレート型とHTS T型:選び方
この2つの構成の最も重要な違いは、単なるトルク定格ではなく、機械的なレイアウトです。
4.1 TCHLストレート型モジュールを選ぶべき場合
ロボットの機械構造に同心円筒形モジュールが適している場合は、TCHLストレート型を候補として検討してください。
特に、ベース関節やショルダー関節、回転位置決め用途、径方向のクリアランスが限られるアームリンクで検討する価値があります。
円筒形部品と従来型の同心取り付けインターフェースを使うアーム構造では、ストレート型によってハウジング設計を簡素化できる場合もあります。
4.2 HTS T型モジュールを選ぶべき場合
ロボットアームにコンパクトな直角接続が必要な場合や、多軸手首アセンブリの軸方向の厚みを最小限に抑える必要がある場合は、HTS T型を候補として検討してください。
オフセット出力フランジにより、機械的な機器配置を簡素化し、別体のアダプターブラケットを削減できる可能性があります。
ただし、ロボットの可動範囲全体における横方向の外形、荷重経路、ハウジング設計、クリアランスも評価してください。
4.3 1台の協働ロボットに両方の構成を使用できますか?
はい。機械構造上の要件に応じて、協働ロボットの異なる位置に異なる構成の関節モジュールを使用できます。
たとえば、同心取り付けが有利なベースとショルダーにはTCHLストレート型を使用し、機器配置スペースの削減に直角レイアウトが有効なコンパクトな手首アセンブリにはHTS T型を使用できます。
選定したモジュールが必要なトルク、速度、通信、設置仕様を満たせば、このような混合構成により機械設計の柔軟性を高められます。
5. 協働ロボット用関節モジュール選定の最終的な推奨事項
TCHLストレート型ハーモニック関節モジュールとHTS T型ハーモニック関節モジュールのどちらを選ぶ場合も、まずロボットアームの機械構造を検討してください。
同心円筒形の設計、コンパクトな径方向外形、シンプルな取り付け方法を優先する場合は、一般にTCHLストレート型が有力な候補です。
直角のリンク接続、コンパクトな手首の機器配置、軸方向スペースの削減が重要な場合は、HTS T型が特に有力な候補です。
どちらの構成も、あらゆる用途において常に優れているわけではありません。適切な選択は、関節の位置、利用可能な設置スペース、外部荷重、必要な可動範囲、ロボット全体の構造によって異なります。
設計を最終決定する前に、該当する製品資料を参照し、正確な機種寸法、トルク・速度性能、エンコーダ仕様、通信プロトコル、許容荷重、ブレーキの選択肢を確認してください。
6. 協働ロボット用関節モジュールソリューションについてHONPINEにお問い合わせください
HONPINEは、協働ロボットの設計者に必要なのは単にコンパクトなアクチュエーターだけではないことを理解しています。機械構造に適合し、必要な動作性能を支え、システム統合を簡素化する関節モジュール構成が必要です。
TCHLストレート型とHTS T型ハーモニック関節モジュールは、協働ロボットの関節設計に異なる2つの構造的アプローチを提供します。
6軸協働ロボットアーム、コンパクトなロボット手首、カスタム自動化システムのいずれを開発する場合も、設計プロセスの早い段階で適切な構成を選定することで、機械設計の複雑さを抑え、スペースを有効に活用できます。
協働ロボット用関節モジュールの要件についてHONPINEにお問い合わせいただき、お客様の用途に適した構成をご確認ください。
著者について
HONPINEのテクニカルディレクターを務めるTheodore Liは、複製製品のR&D戦略を統括し、チーム編成を指導し、販売前および販売後の業務の両方を管理しています。

続きを読む
HONPINEのストーリーおよび精密駆動に関連する業界動向についてさらに詳しくご覧ください。
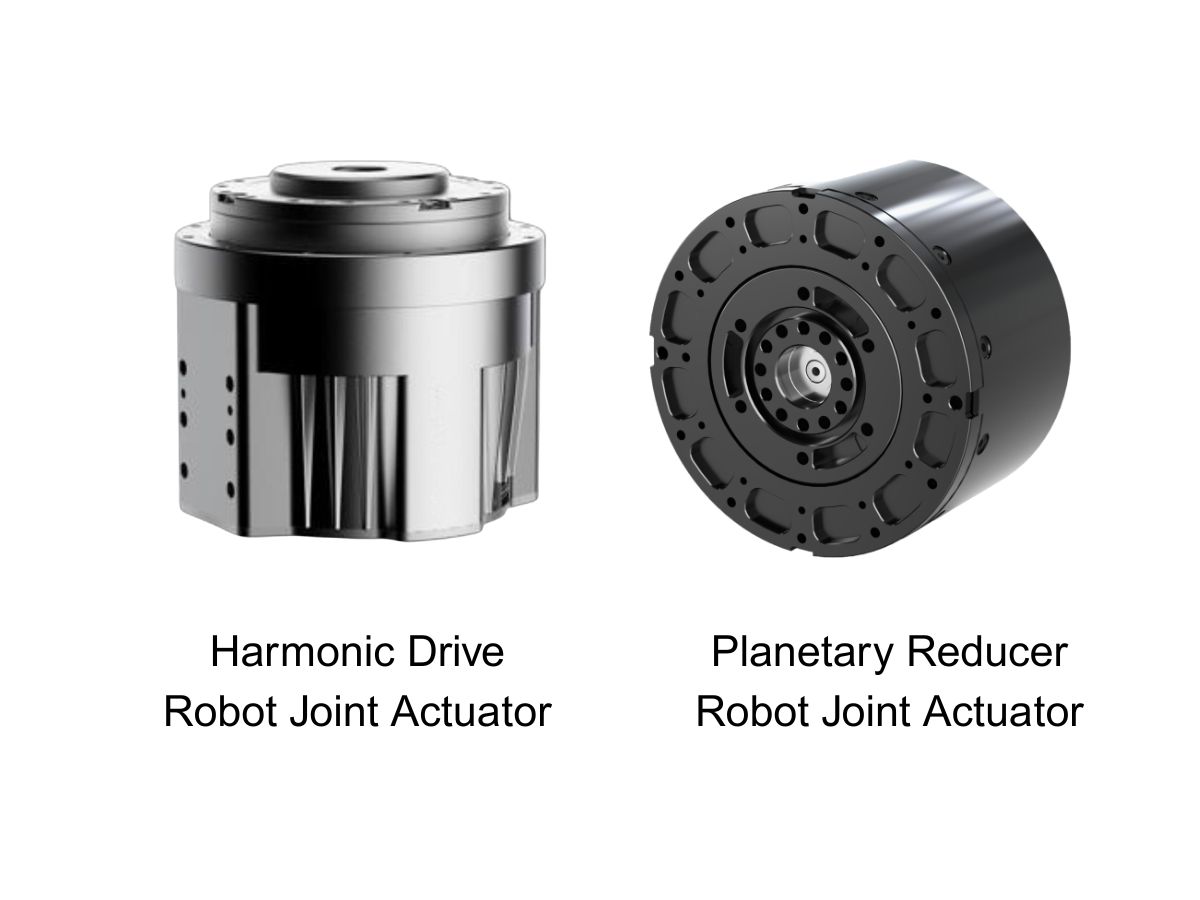
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
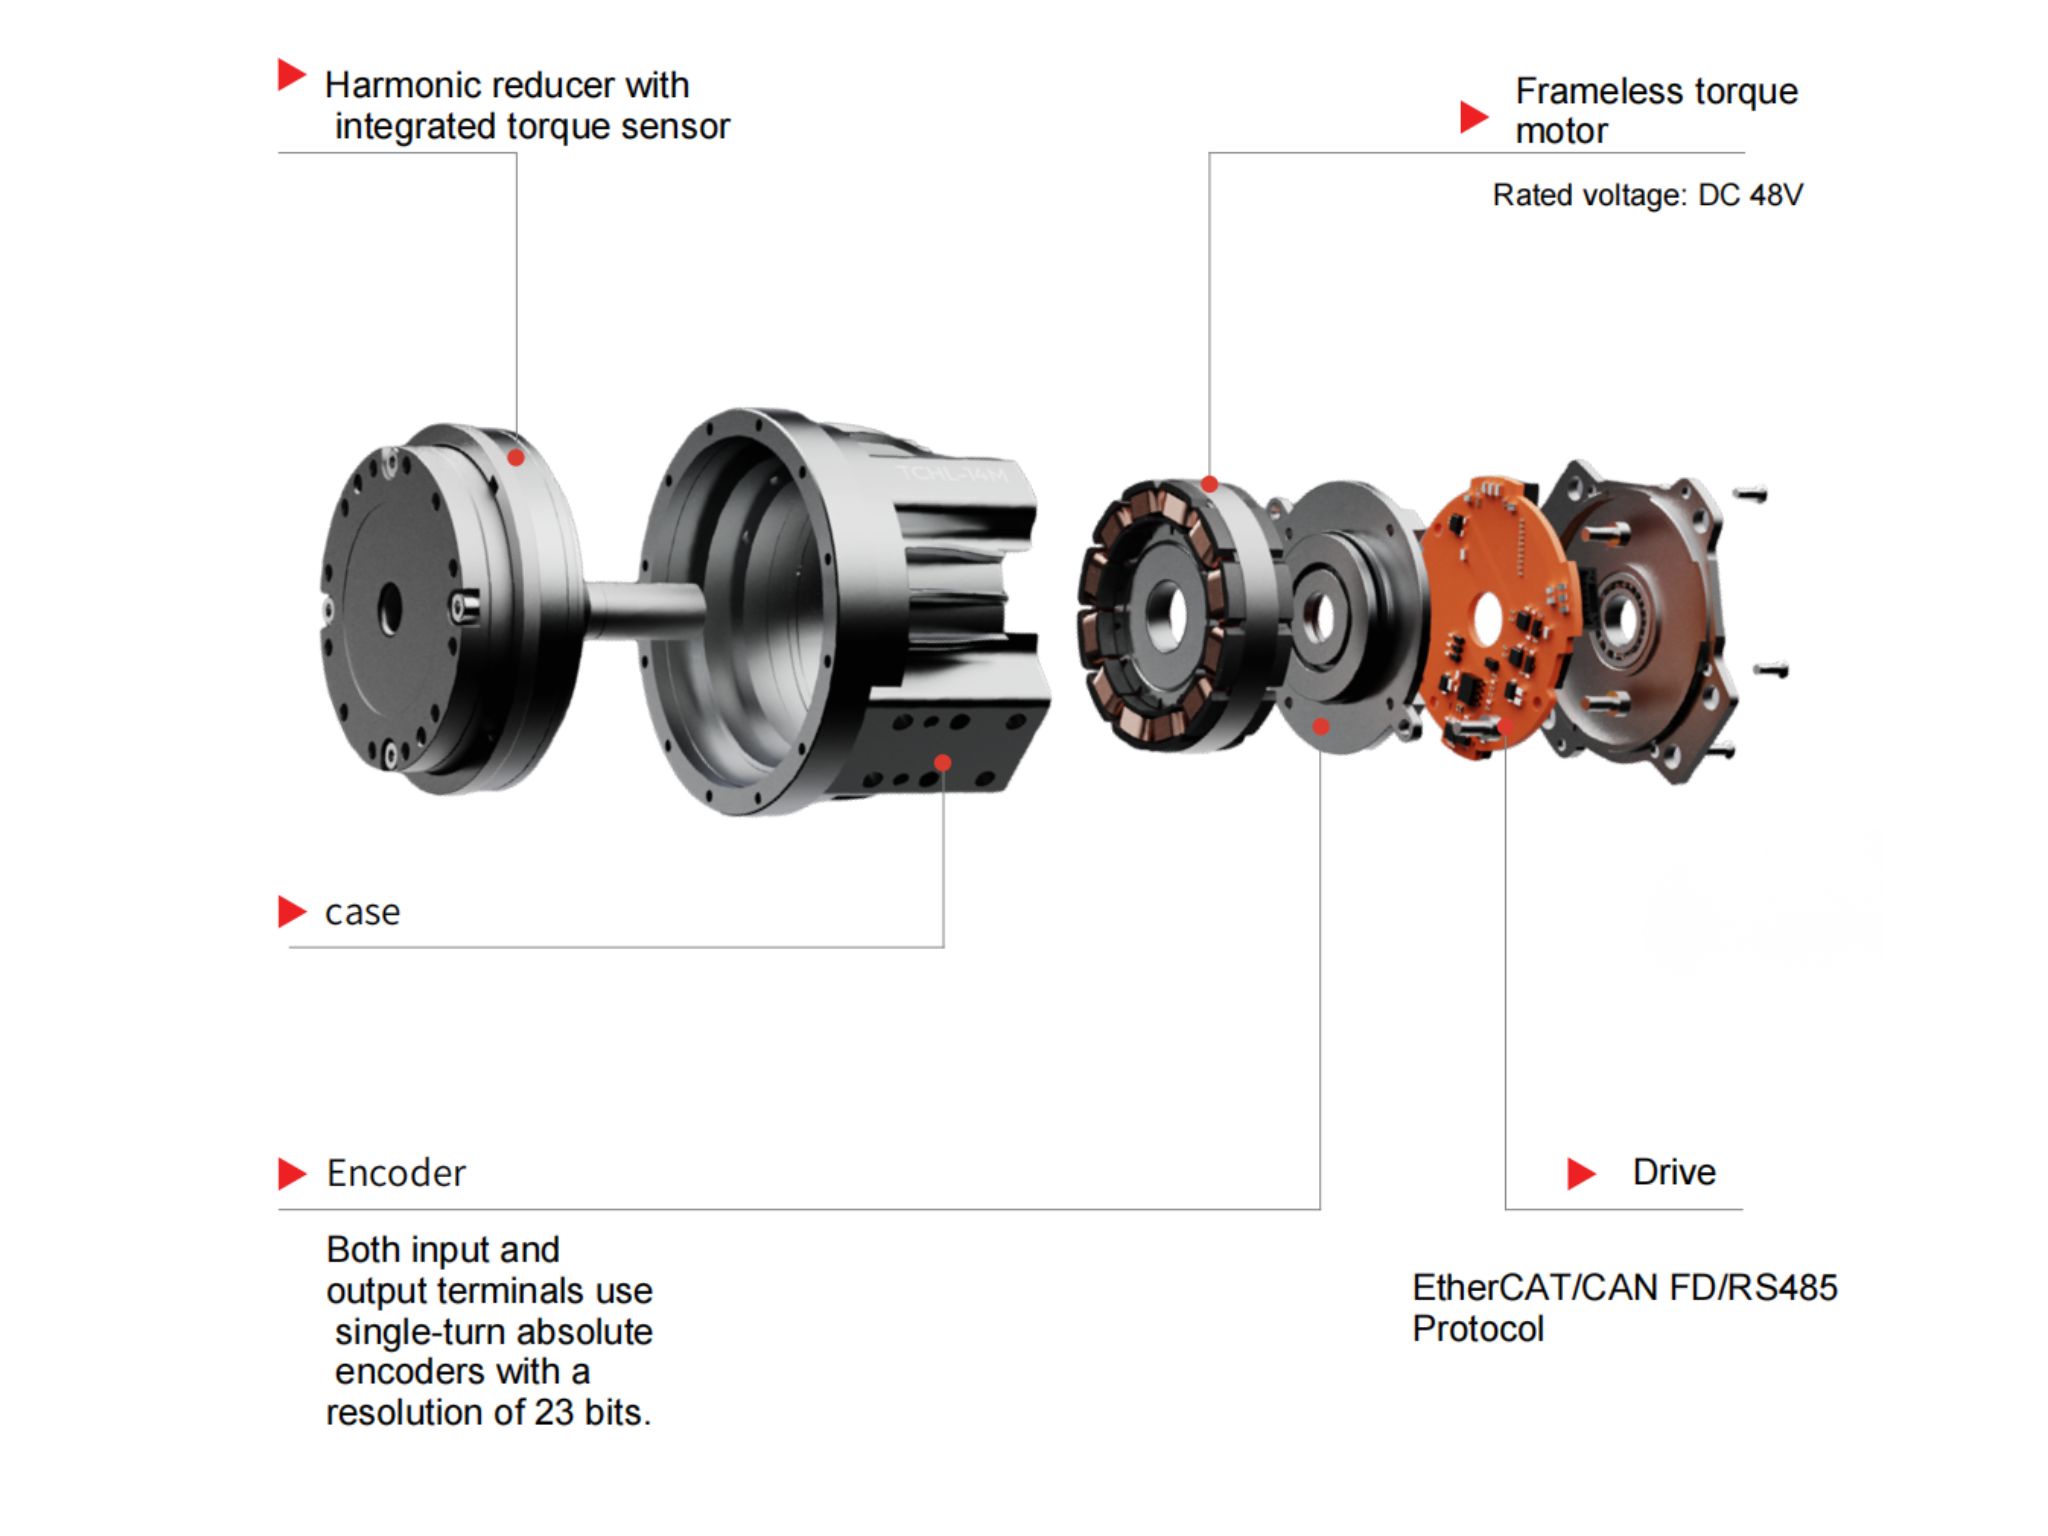
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
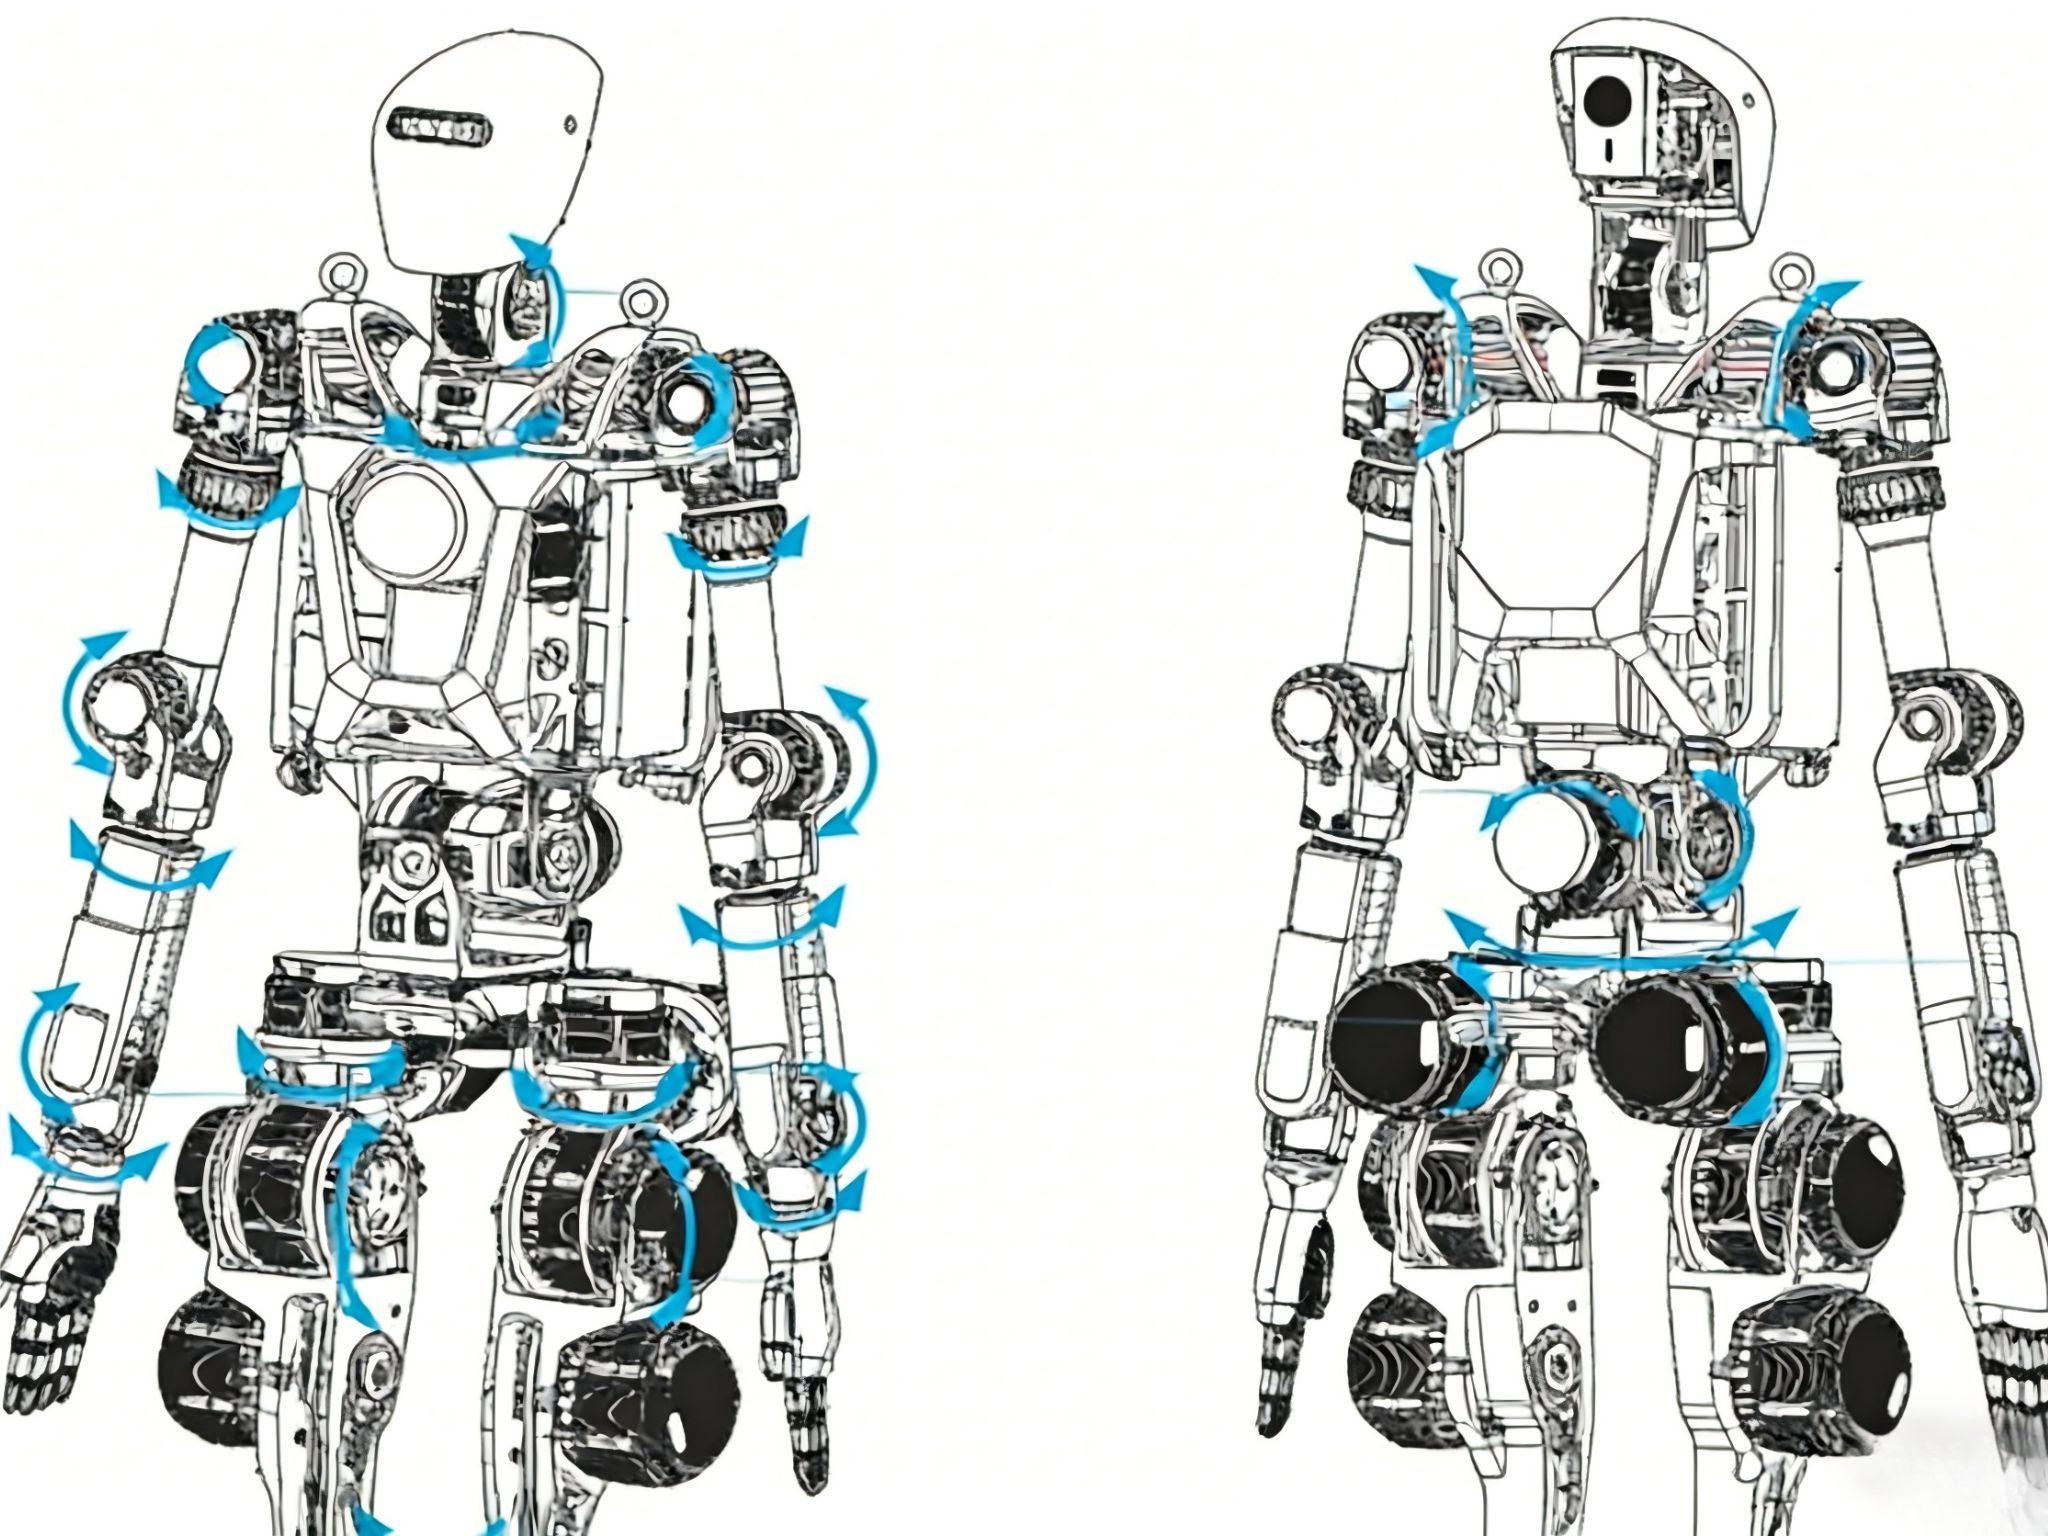
 なぜ高性能ヒューマノイドロボットの価格を下げることはそれほど難しいのでしょうか?そして、なぜハーモニック関節モジュールは依然として代替不可能なのでしょうか?中核的理由は、避けることのできない1つの要件にあります:高い自由度。
高い DOF はヒューマノイドロボットに不可欠であり、これにより高調波関節モジュールがシステム総価値に占める割合が一貫して高くなります。 HONPINEハーモニックサーボアクチュエータが医療ロボティクスを変革している理由医療ロボットは、医療分野で使用される自動化ロボットシステムであり、診断、手術、リハビリテーション、患者ケア、および補助治療の実施において、医師、看護師、その他の医療機器を支援、強化、または代替するために用いられます。これらは、ロボティクス、人工知能、センシング技術、メカトロニクス、およびコンピュータ制御システムを統合し、医療の精度、効率、安全性、および患者全体の体験を向上させます。この記事では、HONPINEハーモニックサーボアクチュエータが医療ロボティクスに非常に適している理由を説明します。
 Harmonic Drive Systems VS Nabtesco VS HONPINE ハーモニックドライブモーター統合型ハーモニック関節モーターは、モーター、減速機、エンコーダ、センサー、その他の主要部品を1つのモジュール / アクチュエータに統合した、高度に集積化された高性能なロボット関節用ソリューションです。ロボットに強力な駆動能力と精密なモーションコントロールを提供します。ヒューマノイドロボットの動作の「心臓」と見なされ、各関節に搭載されてその動きを制御し、ロボット全体の性能を直接左右します。したがって、信頼性の高いハーモニック関節モーターを選定することは、ヒューマノイドロボットの開発にとって極めて重要です。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 HONPINEハーモニックドライブ減速機, RV減速機, 遊星減速機がヒューマノイドロボットの発展を支援ヒューマノイドロボットは、研究室で能力を実証する段階から、幅広い産業用途へと進化しています。軽量材料、身体性知能、自律バッテリー交換技術に牽引された生産性革命が、世界中の工場、病院、家庭で起こっています。ヒューマノイドロボットの"関節革命"が進行中です。ヒューマノイドロボットは数千の部品で構成され、その中でもアクチュエーターは最も重要な可動部品として、ロボットの"関節と筋肉"と呼ばれています。ハーモニックドライブ減速機は、その高精度とコンパクトなサイズにより、回転関節に広く使用されています。
 なぜハーモニックドライブモーターは外骨格ロボットに最適な選択なのでしょうか?外骨格は通常、ハーモニックドライブモーター、センサー、およびセンシング、制御、情報処理、データフュージョン、モバイルコンピューティング技術を統合するその他のコンポーネントを組み込んでいます。これらのシステムは、人間の感覚機能および運動機能をロボットのトルク伝達および制御システムと同期させ、身体能力を強化したり、医療リハビリテーションを提供したりする役割を果たします。最先端の破壊的技術として、外骨格は軍事用途と医療用途の両方において重要な戦略的意義を持っています。ハーモニックドライブ減速機が提供する高トルク密度と高精度制御により、外骨格ロボットにとって最適なソリューションとなっています。
 川崎重工、CORLEOロボットホースを発表:ハーモニックドライブ減速機が重要な役割を果たす川崎重工は、水上走行、跳躍、走行、そしてダイナミックなポーズを取ることができる高い機動性を備えたロボットホース「CORLEO」を発表しました。過酷な地形を攻略するために設計されたCORLEOの脚部運動システムは、各脚に独立駆動モジュール / アクチュエータを採用し、卓越した安定性と衝撃吸収性を実現しています。後脚は前脚から独立して作動するため、ライダーのバランスを保ちながら、階段や凹凸のある地面でも荒れた路面を滑らかに移動できます。
 協働ロボットには、T型とストレート型のどちらのハーモニックジョイントモジュールを選ぶべきでしょうか?コンパクトで高性能な協働ロボットを設計するうえで、適切なハーモニックジョイントモジュールの選定は欠かせません。TCHLストレート型とHTS T型のどちらを使用すべきでしょうか?どちらの構成もロボットの精密な動作を実現できますが、出力フランジの形状が異なるため、設置スペース、リンクの接続、ケーブルの配線、機械的な組み込みに影響します。本ガイドでは、HONPINEのテクニカルディレクターであるTheodore Liが、2つの設計の主な違い、それぞれの利点と制約、協働ロボットアームに最適な構成の選び方を解説します。
 ヒューマノイドロボット向けハーモニック関節アクチュエータの総合ソリューション:HPJMシリーズ選定ガイドヒューマノイドロボット向けハーモニック関節アクチュエータの選定ガイドです。手首、肘、肩、腰、股関節、膝、足首の各関節に対応するHONPINE HPJMモデルを紹介し、トルク容量、減速比、動的応答、保持ブレーキ構成について実用的な選定ポイントを解説します。
ダブルクリック
当社は harmonic drive reducer,planetary reducer,robot joint motor,robot rotary actuators,RV gear reducer,robot end effector,dexterous robot hand を提供しています
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 協働ロボットには、T型とストレート型のどちらのハーモニックジョイントモジュールを選ぶべきでしょうか?コンパクトで高性能な協働ロボットを設計するうえで、適切なハーモニックジョイントモジュールの選定は欠かせません。TCHLストレート型とHTS T型のどちらを使用すべきでしょうか?どちらの構成もロボットの精密な動作を実現できますが、出力フランジの形状が異なるため、設置スペース、リンクの接続、ケーブルの配線、機械的な組み込みに影響します。本ガイドでは、HONPINEのテクニカルディレクターであるTheodore Liが、2つの設計の主な違い、それぞれの利点と制約、協働ロボットアームに最適な構成の選び方を解説します。
 ヒューマノイドロボット向けハーモニック関節アクチュエータの総合ソリューション:HPJMシリーズ選定ガイドヒューマノイドロボット向けハーモニック関節アクチュエータの選定ガイドです。手首、肘、肩、腰、股関節、膝、足首の各関節に対応するHONPINE HPJMモデルを紹介し、トルク容量、減速比、動的応答、保持ブレーキ構成について実用的な選定ポイントを解説します。
 省スペースが求められる産業用自動化設備にハーモニックドライブアクチュエータが最適な理由現代の産業用自動化では、設置スペースの制約により機械設計が難しくなることがよくあります。ハーモニックドライブアクチュエータは、主要な駆動部品を1つのユニットに統合することで、コンパクトなモーションコントロールソリューションを実現します。高い減速比、簡素化された機械構造、柔軟な取り付け方法により、装置メーカーは必要なスペースを削減し、組み立てを簡素化して、内部レイアウトを最適化できます。この記事では、統合型ハーモニックドライブアクチュエータが産業用自動化設備の省スペース設計をどのように支えるか、4つの方法を紹介します。
 ロボット関節モジュールにおけるSTOと保持ブレーキの違い:ロボットの安全制御における役割とは?STO(Safe Torque Off)と保持ブレーキは、ロボット関節の安全性において異なる役割を果たします。STOはモーターが駆動トルクを発生するのを防ぐ一方、保持ブレーキは関節の動きを機械的に抑え、モーターが無効になった際に負荷を保持します。ヒューマノイドロボット、協働ロボット、産業オートメーション向けのロボット関節モジュールを選定するうえで、この違いを理解することは不可欠です。本記事では、HONPINEのテクニカルディレクターであるTheodore Liが、これらの機能の仕組みと制約、そしてHONPINE HAGシリーズのようなハーモニック一体型関節アクチュエーターで両方を検討すべきケースについて解説します。
 AGVロボット用ステアリング駆動輪:構成部品、用途、選定に関する総合ガイドAGV用ステアリング駆動輪は、駆動機能とアクティブステアリング機能を統合し、産業用モバイルロボットの柔軟な移動を実現します。本ガイドでは、主な構成部品、動作原理、産業用途に加え、耐荷重、駆動トルク、操舵トルク、車輪径、速度、制御インターフェースなどの主要な選定要素を解説します。AGV、AMR、無人フォークリフト、重量物搬送システムに適したステアリング駆動モジュールの選び方をご紹介します。
 トルクセンサー搭載ハーモニック関節アクチュエーターは、ロボットの力制御をどのように向上させるのか?HONPINE TCHLハーモニック関節アクチュエーターが、出力トルクセンサーを内蔵することで、力フィードバック、衝突検知、柔軟な組立、リハビリテーションロボット、遠隔操作をどのように支えるのかをご紹介します。
 中空シャフト6 mmの超小型ハーモニックジョイントモジュールヒューマノイドロボットや小型ロボットシステムの進化に伴い、関節モジュールには、設置スペースがますます限られる中で、高いトルク密度、精密なモーション制御、柔軟なケーブル配線が求められています。HONPINE HPJM-RE30-40-PROハーモニックジョイントモジュールは、コンパクト設計、中空シャフト6 mm、デュアルエンコーダフィードバック、モーターとFOCドライブの一体化により、こうした課題に対応します。本記事では、主な設計上の特長を紹介し、中空シャフト構造、EtherCAT接続、柔軟な取り付けオプションが、ヒューマノイドロボット、ドローン、光学プラットフォーム、精密自動化装置の開発をどのように支えるかを説明します。
 HONPINE HPGのバックラッシゼロ遊星ロータリーアクチュエータは、CNCの精度と剛性をどのように両立するのか?CNCロータリーテーブル向けの、HONPINE HPG精密バックラッシュレス遊星ロータリーアクチュエータをご紹介します。位置決め精度、ねじり剛性、低バックラッシュ、駆動方式の選定についてご覧ください。