




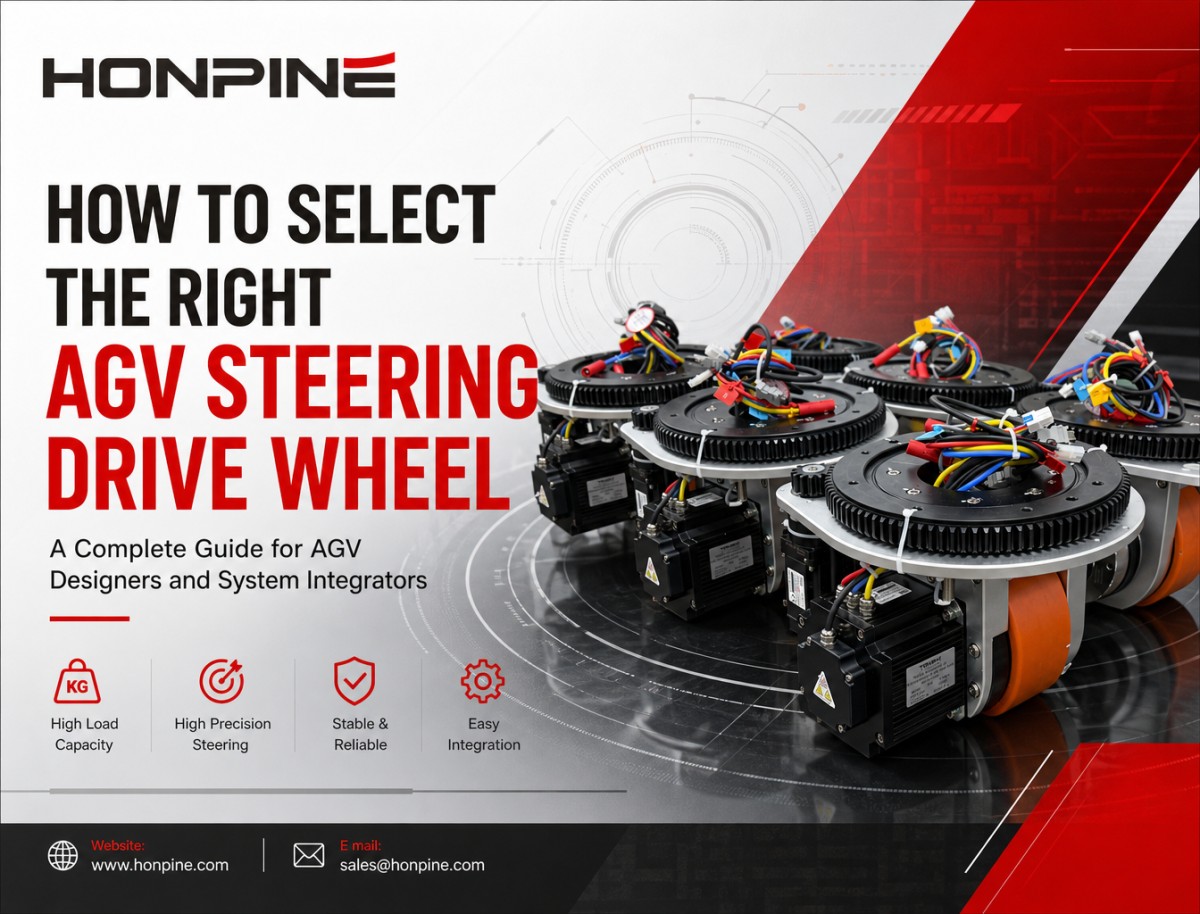
AGVロボット用ステアリング駆動輪:構成部品、用途、選定に関する総合ガイド
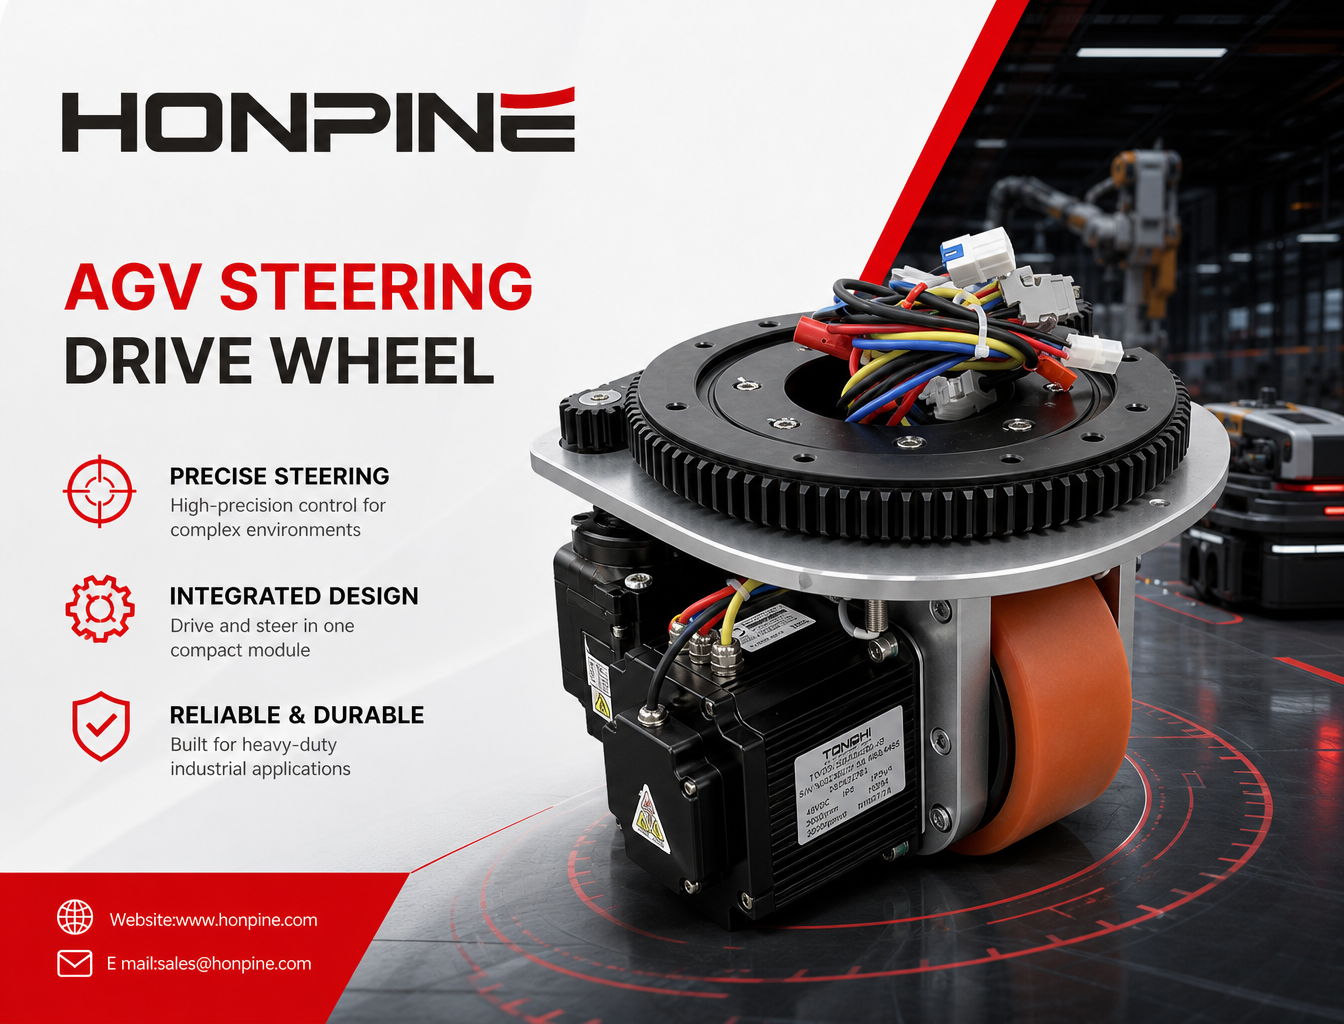
スマート製造の進化に伴い、柔軟な構内物流の重要性が高まるなか、自動搬送車(AGV)や自律走行搬送ロボット(AMR)は、自動マテリアルハンドリングに欠かせない存在となっています。AGVステアリング駆動輪は、モバイルロボットのシャーシを構成する重要な部品であり、駆動機能と操舵機能を1つの駆動ユニットに統合しています。無人フォークリフト、重荷重モバイルロボットをはじめ、各種産業用マテリアルハンドリング機器で重要な役割を果たします。
推進機能とアクティブ操舵機能を1つのモジュールに統合することで、AGVステアリング駆動輪はロボットの知能化された足と自動操舵システムのように機能し、複雑な産業環境における柔軟な移動と高精度な走行を可能にします。
AGVステアリング駆動輪とは?
AGVステアリング駆動輪は、動力輪とアクティブ操舵機構を組み合わせた統合型駆動モジュールです。従来の差動駆動輪や受動キャスター輪とは異なり、車輪の回転と操舵角をそれぞれ独立して制御できます。
この設計により、AGVは前進・後退や正確な方向転換が可能です。また、適切な車輪構成とモーション制御システムをシャーシに搭載すれば、横方向への移動、斜め走行、その場旋回にも対応できます。
高集積のモジュール設計により、ステアリング駆動輪は、機器メーカーがモーター、ギアボックス、ベアリングなどの駆動部品を個別に選定・組み立てる必要をなくします。これにより、シャーシ設計、機械組み立て、試運転が簡素化され、産業用モバイルロボット、重荷重AGV、無人フォークリフトに広く採用される駆動ソリューションとなっています。
AGVステアリング駆動輪の主な構成部品
1. 牽引用サーボシステム
牽引システムは通常、専用の牽引用サーボモーターと遊星ギアボックスで構成されます。前進・後退に必要な駆動力を発生させ、マテリアルハンドリングに安定した牽引力と制御された速度を提供します。
モーターとギアボックスは、車両の荷重、加速要件、運転速度、床面の状態に合わせて選定する必要があります。
2. 操舵用サーボシステム
操舵システムは、独立した操舵用サーボモーターと高精度減速機構で構成されます。車輪アセンブリの操舵角を制御し、AGVの正確な方向転換と、モーション指令への迅速な応答を可能にします。
高精度な操舵制御により、車両は計画された経路に沿って走行し、狭い通路、作業ステーション、その他の限られたスペースを走行できます。
3. 旋回ベアリング
旋回ベアリングは、回転する車輪アセンブリを支持し、操舵時の旋回を可能にします。機械設計に応じて、車両運転中に発生するラジアル荷重、アキシアル荷重、転倒モーメントなどの複合荷重に耐える必要があります。
適切に選定された旋回ベアリングは、円滑な操舵、確実な荷重支持、頻繁な運転サイクルにおける長期的な耐久性に寄与します。
4. センサーおよびブレーキ部品
ステアリング駆動輪には、牽引用と操舵用の個別エンコーダーを搭載する場合があります。これらのセンサーは、車輪速度またはモーター位置、操舵角のフィードバックを提供し、適切なサーボコントローラーと組み合わせることでクローズドループ制御を可能にします。
ブレーキの設計やシステム構成に応じて、電源遮断時に車輪を保持したり、意図しない移動を防止したりする電磁ブレーキを搭載する場合もあります。
重荷重用途では、車両の荷重、傾斜、停止距離、安全要件に基づいてブレーキシステムを選定し、検証する必要があります。あらゆる運転条件で車両の逸走リスクを完全に排除できると、ブレーキを過信しないでください。
5. 車輪および取付ベース
車輪には一般に、適切な産業用床面で耐摩耗性、牽引力、低騒音のバランスを実現できるポリウレタン製トレッドまたはコーティングが使用されます。
一体型の取付フランジまたはベースにより、AGVシャーシへの取り付けが簡単になり、機械インターフェースの標準化にも役立ちます。車輪の材質、直径、硬度、トレッド設計は、床面の状態、負荷容量、清浄度要件、想定耐用年数に合わせて選定してください。
産業用モバイルロボットにAGVステアリング駆動輪を選ぶ理由
1. 狭いスペースでの柔軟な移動
アクティブなステアリング駆動モジュールにより、車両は車輪速度とは独立して走行方向を制御できます。ステアリング駆動輪の数と配置に応じて、AGVは小回り、斜め走行、横移動、その場旋回に対応できます。
こうした機能は、工場の狭い通路、設備が密集した作業ステーション、スペースが限られた倉庫で特に有効です。
2. さまざまな可搬荷重に対応するソリューション
AGVステアリング駆動輪には、さまざまなサイズと負荷容量の製品があり、軽荷重のマテリアル搬送から、パレット、工具、金型の重荷重搬送まで幅広く対応します。
適切なモジュールを選定するには、車両の総質量、荷重分布、車輪荷重、加速、床面の状態、デューティサイクルを考慮する必要があります。
3. システム統合を容易にする一体型設計
モジュール式ステアリング駆動輪は、主要な機械部品と電気機械部品をコンパクトなアセンブリに統合しています。そのため、別々に調達したモーター、ギアボックス、ベアリング、操舵機構の間のインターフェースを設計する必要が減ります。
AGVメーカーにとって、適切な一体型モジュールは機械設計を簡素化し、組み立てや試運転の時間を短縮するとともに、開発工数の削減に役立ちます。
4. 安定した走行を実現するクローズドループサーボ制御
適切なサーボドライブとフィードバック機器を使用することで、牽引システムと操舵システムは、車輪速度と操舵位置をクローズドループで制御できます。
これにより、加速・減速の制御、正確な操舵、再現性の高い動作が可能になります。実際の位置決め性能と運転安定性は、制御システム、センサーの分解能、機械公差、床面の状態、車両構成によって異なります。
AGVステアリング駆動輪の用途
AGVステアリング駆動輪は、制御された移動、柔軟な走行、信頼性の高いマテリアル搬送が求められる産業オートメーションや構内物流の用途で使用されています。
1. 新エネルギー関連製造
リチウム電池、太陽光発電、エネルギー貯蔵の生産施設では、AGVが生産ステーション間で材料、パレット、治具、仕掛品を搬送します。
ステアリング駆動輪は、生産ライン内での走行を支援し、変化するマテリアルフローの要件への対応を可能にします。
2. 自動車および自動車部品製造
自動車工場では、組立ステーションや製造エリア間で部品、工具、金型、ワークを搬送するためにAGVが使用されています。
ステアリング駆動モジュールは、車両の走行経路や作業ステーションのレイアウトが変わる可能性のある生産環境で、柔軟な経路設定と機動性を支えます。
3. スマート倉庫および構内物流
ステアリング駆動輪は、無人フォークリフト、潜り込み式AGV、倉庫搬送ロボット、その他の自動マテリアルハンドリング車両に使用できます。
車両の設計に応じて、パレット搬送、ラック搬送、荷物の移載、倉庫内の狭い通路での走行に対応します。
4. 電子機器、医薬品、食品の製造
電子機器の製造現場や、一部の医薬品・食品加工環境では、部品、容器、生産資材の移動にAGVを使用する場合があります。
車輪の材質、表面の清浄度、騒音、洗浄剤への耐性は、実際の環境に合わせて選定してください。クリーンルームや衛生管理が求められる用途では、専用の車輪材質やシール構造が必要となる場合があります。
5. 機械加工および重荷重マテリアルハンドリング
製造施設では、金型、金属加工品、機械部品などの重量物を搬送するために重荷重AGVが使用されています。
こうした用途では、ステアリング駆動輪は必要な操舵精度、制動性能、運転デューティサイクルを満たしながら、十分な負荷容量と牽引力を発揮する必要があります。
適切なAGVステアリング駆動輪の選び方
AGVステアリング駆動輪を選定する際は、モジュールを車両の機械設計、可搬荷重、動作プロファイル、使用環境に適合させる必要があります。
1. 定格負荷容量
車両の総質量と可搬荷重を把握し、現実的な運転条件のもとで各車輪にかかる荷重を計算してください。検証せずに総荷重を車輪数で均等に割るのではなく、荷重の偏り、加速、制動、床面の継ぎ目などの動的影響も考慮します。
2. 牽引トルク
牽引トルクは、車両の加速、走行抵抗への対処、必要な傾斜の走行に十分でなければなりません。計算では、車輪半径、総質量、目標加速度、床面の状態、必要なデューティサイクルを考慮します。
3. 操舵トルク
操舵トルクは、車輪荷重、タイヤと床面の摩擦、操舵軸の形状、操舵時の抵抗によって異なります。選定するモジュールは、想定される運転条件で車輪アセンブリを確実に旋回させるのに十分なトルクを備えている必要があります。
4. 車輪径と取付寸法
車輪径は、最低地上高、段差乗り越え性能、転がり抵抗、車輪速度と車両速度の関係に影響します。取付インターフェース、全高、フランジ寸法、設置スペースもシャーシに適合させる必要があります。
5. 最高走行速度と操舵速度
最高走行速度と操舵応答の要件を確認してください。モジュールは、許容運転限界を超えることなく、AGVの計画速度、加速、旋回動作、位置決め精度に対応できる必要があります。
6. 動作電圧と制御インターフェース
モジュールの定格電圧が車両の電源システムに適合していることを確認してください。また、サーボドライブ、エンコーダーの種類、通信プロトコル、配線、ブレーキ制御、車両コントローラーとの統合要件も確認します。
7. 操舵範囲と走行構成
用途に必要なのが操舵角の制限か、連続回転かを確認してください。また、AGVシャーシ全体で横移動、斜め走行、その場旋回が可能かどうかも確認します。これらの機能は、ステアリング駆動輪だけでなく、車輪全体の配置とモーション制御方式によって決まります。
8. 使用環境とデューティサイクル
床材、粉塵、湿気、温度、洗浄手順、稼働時間、メンテナンス時のアクセス性を考慮してください。連続的な産業運転では、熱性能、制動要件、ベアリング寿命、車輪摩耗、保守性を評価します。
まとめ
AGVステアリング駆動輪は、牽引機能とアクティブ操舵機能を1つのモジュールに統合した、現代のモバイルロボットプラットフォームにおける重要な構成部品です。柔軟性、モジュール構造、クローズドループサーボ制御との互換性を備え、工場内物流や無人フォークリフトから重荷重マテリアル搬送まで、幅広い用途に適しています。
適切な製品の選定では、可搬荷重だけでなく、牽引トルク、操舵トルク、車輪径、速度、操舵範囲、電気的互換性、使用条件も考慮する必要があります。これらすべてが車両の性能と信頼性に影響します。
スマート製造と柔軟な物流の発展に伴い、用途に適合したAGVステアリング駆動輪は、モバイルロボットメーカーによる統合の簡素化、機動性の向上、より柔軟な自動マテリアルハンドリングシステムの構築に役立ちます。
続きを読む
HONPINEのストーリーおよび精密駆動に関連する業界動向についてさらに詳しくご覧ください。
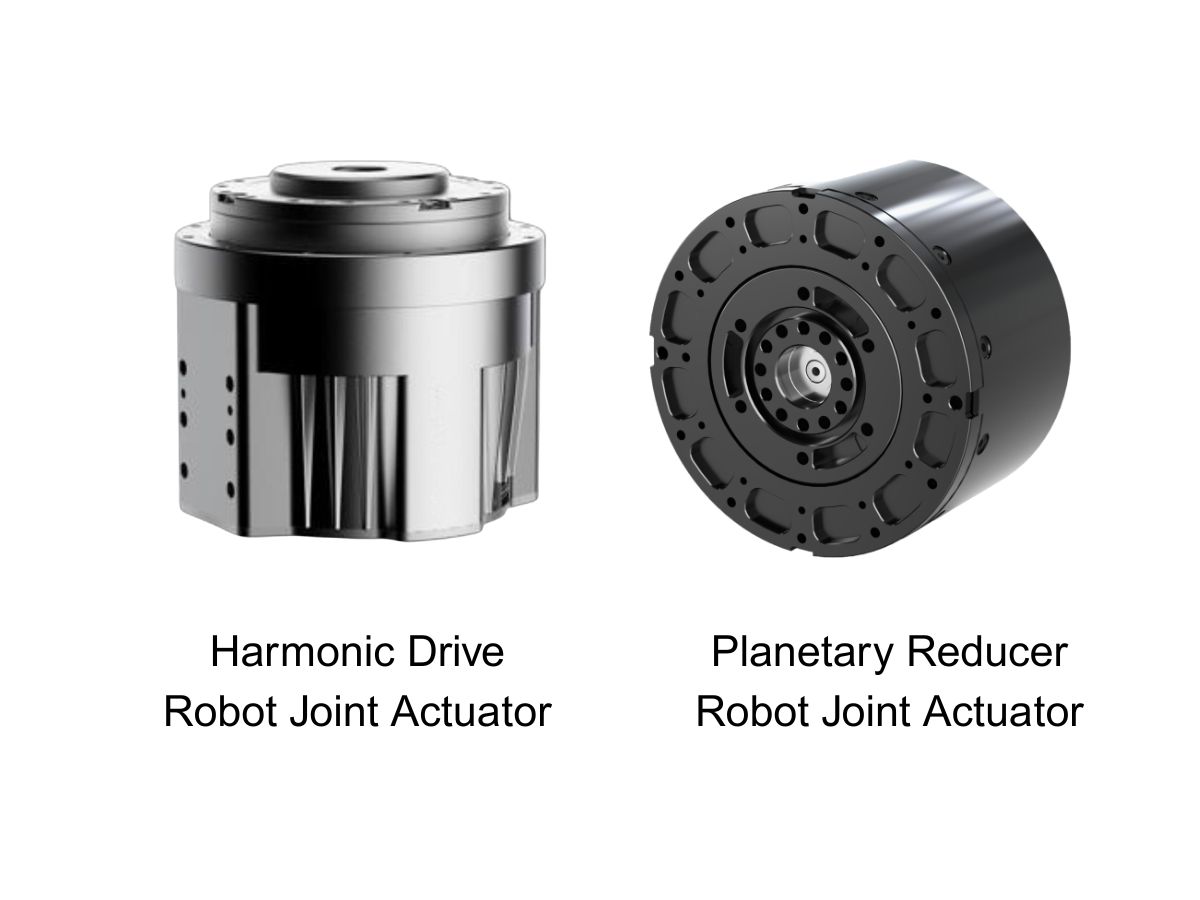
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
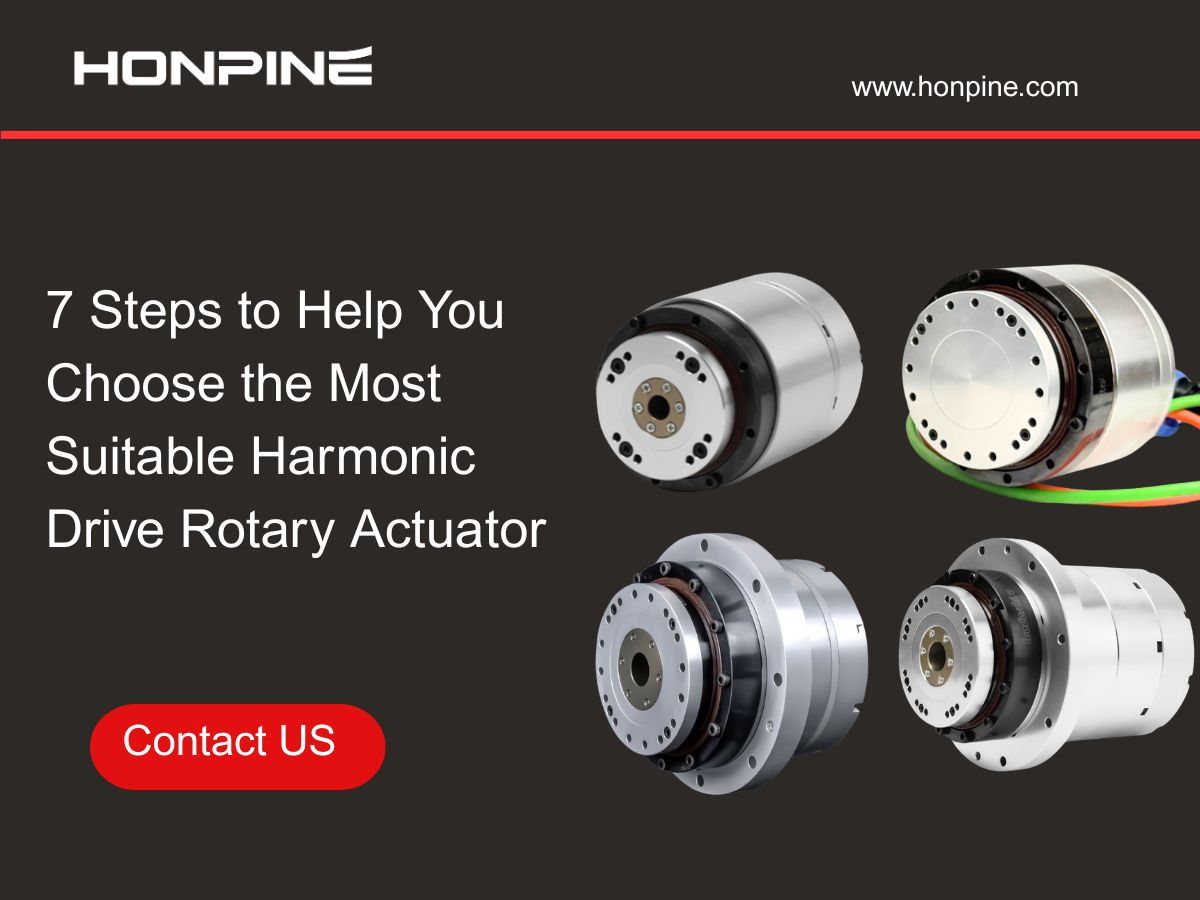
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 なぜ高性能ヒューマノイドロボットの価格を下げることはそれほど難しいのでしょうか?そして、なぜハーモニック関節モジュールは依然として代替不可能なのでしょうか?中核的理由は、避けることのできない1つの要件にあります:高い自由度。
高い DOF はヒューマノイドロボットに不可欠であり、これにより高調波関節モジュールがシステム総価値に占める割合が一貫して高くなります。 HONPINEハーモニックサーボアクチュエータが医療ロボティクスを変革している理由医療ロボットは、医療分野で使用される自動化ロボットシステムであり、診断、手術、リハビリテーション、患者ケア、および補助治療の実施において、医師、看護師、その他の医療機器を支援、強化、または代替するために用いられます。これらは、ロボティクス、人工知能、センシング技術、メカトロニクス、およびコンピュータ制御システムを統合し、医療の精度、効率、安全性、および患者全体の体験を向上させます。この記事では、HONPINEハーモニックサーボアクチュエータが医療ロボティクスに非常に適している理由を説明します。
 Harmonic Drive Systems VS Nabtesco VS HONPINE ハーモニックドライブモーター統合型ハーモニック関節モーターは、モーター、減速機、エンコーダ、センサー、その他の主要部品を1つのモジュール / アクチュエータに統合した、高度に集積化された高性能なロボット関節用ソリューションです。ロボットに強力な駆動能力と精密なモーションコントロールを提供します。ヒューマノイドロボットの動作の「心臓」と見なされ、各関節に搭載されてその動きを制御し、ロボット全体の性能を直接左右します。したがって、信頼性の高いハーモニック関節モーターを選定することは、ヒューマノイドロボットの開発にとって極めて重要です。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 HONPINEハーモニックドライブ減速機, RV減速機, 遊星減速機がヒューマノイドロボットの発展を支援ヒューマノイドロボットは、研究室で能力を実証する段階から、幅広い産業用途へと進化しています。軽量材料、身体性知能、自律バッテリー交換技術に牽引された生産性革命が、世界中の工場、病院、家庭で起こっています。ヒューマノイドロボットの"関節革命"が進行中です。ヒューマノイドロボットは数千の部品で構成され、その中でもアクチュエーターは最も重要な可動部品として、ロボットの"関節と筋肉"と呼ばれています。ハーモニックドライブ減速機は、その高精度とコンパクトなサイズにより、回転関節に広く使用されています。
 なぜハーモニックドライブモーターは外骨格ロボットに最適な選択なのでしょうか?外骨格は通常、ハーモニックドライブモーター、センサー、およびセンシング、制御、情報処理、データフュージョン、モバイルコンピューティング技術を統合するその他のコンポーネントを組み込んでいます。これらのシステムは、人間の感覚機能および運動機能をロボットのトルク伝達および制御システムと同期させ、身体能力を強化したり、医療リハビリテーションを提供したりする役割を果たします。最先端の破壊的技術として、外骨格は軍事用途と医療用途の両方において重要な戦略的意義を持っています。ハーモニックドライブ減速機が提供する高トルク密度と高精度制御により、外骨格ロボットにとって最適なソリューションとなっています。
 川崎重工、CORLEOロボットホースを発表:ハーモニックドライブ減速機が重要な役割を果たす川崎重工は、水上走行、跳躍、走行、そしてダイナミックなポーズを取ることができる高い機動性を備えたロボットホース「CORLEO」を発表しました。過酷な地形を攻略するために設計されたCORLEOの脚部運動システムは、各脚に独立駆動モジュール / アクチュエータを採用し、卓越した安定性と衝撃吸収性を実現しています。後脚は前脚から独立して作動するため、ライダーのバランスを保ちながら、階段や凹凸のある地面でも荒れた路面を滑らかに移動できます。
 省スペースが求められる産業用自動化設備にハーモニックドライブアクチュエータが最適な理由現代の産業用自動化では、設置スペースの制約により機械設計が難しくなることがよくあります。ハーモニックドライブアクチュエータは、主要な駆動部品を1つのユニットに統合することで、コンパクトなモーションコントロールソリューションを実現します。高い減速比、簡素化された機械構造、柔軟な取り付け方法により、装置メーカーは必要なスペースを削減し、組み立てを簡素化して、内部レイアウトを最適化できます。この記事では、統合型ハーモニックドライブアクチュエータが産業用自動化設備の省スペース設計をどのように支えるか、4つの方法を紹介します。
 AGVロボット用ステアリング駆動輪:構成部品、用途、選定に関する総合ガイドAGV用ステアリング駆動輪は、駆動機能とアクティブステアリング機能を統合し、産業用モバイルロボットの柔軟な移動を実現します。本ガイドでは、主な構成部品、動作原理、産業用途に加え、耐荷重、駆動トルク、操舵トルク、車輪径、速度、制御インターフェースなどの主要な選定要素を解説します。AGV、AMR、無人フォークリフト、重量物搬送システムに適したステアリング駆動モジュールの選び方をご紹介します。
ダブルクリック
当社は harmonic drive reducer,planetary reducer,robot joint motor,robot rotary actuators,RV gear reducer,robot end effector,dexterous robot hand を提供しています
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 省スペースが求められる産業用自動化設備にハーモニックドライブアクチュエータが最適な理由現代の産業用自動化では、設置スペースの制約により機械設計が難しくなることがよくあります。ハーモニックドライブアクチュエータは、主要な駆動部品を1つのユニットに統合することで、コンパクトなモーションコントロールソリューションを実現します。高い減速比、簡素化された機械構造、柔軟な取り付け方法により、装置メーカーは必要なスペースを削減し、組み立てを簡素化して、内部レイアウトを最適化できます。この記事では、統合型ハーモニックドライブアクチュエータが産業用自動化設備の省スペース設計をどのように支えるか、4つの方法を紹介します。
 AGVロボット用ステアリング駆動輪:構成部品、用途、選定に関する総合ガイドAGV用ステアリング駆動輪は、駆動機能とアクティブステアリング機能を統合し、産業用モバイルロボットの柔軟な移動を実現します。本ガイドでは、主な構成部品、動作原理、産業用途に加え、耐荷重、駆動トルク、操舵トルク、車輪径、速度、制御インターフェースなどの主要な選定要素を解説します。AGV、AMR、無人フォークリフト、重量物搬送システムに適したステアリング駆動モジュールの選び方をご紹介します。
 トルクセンサー搭載ハーモニック関節アクチュエーターは、ロボットの力制御をどのように向上させるのか?HONPINE TCHLハーモニック関節アクチュエーターが、出力トルクセンサーを内蔵することで、力フィードバック、衝突検知、柔軟な組立、リハビリテーションロボット、遠隔操作をどのように支えるのかをご紹介します。
 中空シャフト6 mmの超小型ハーモニックジョイントモジュールヒューマノイドロボットや小型ロボットシステムの進化に伴い、関節モジュールには、設置スペースがますます限られる中で、高いトルク密度、精密なモーション制御、柔軟なケーブル配線が求められています。HONPINE HPJM-RE30-40-PROハーモニックジョイントモジュールは、コンパクト設計、中空シャフト6 mm、デュアルエンコーダフィードバック、モーターとFOCドライブの一体化により、こうした課題に対応します。本記事では、主な設計上の特長を紹介し、中空シャフト構造、EtherCAT接続、柔軟な取り付けオプションが、ヒューマノイドロボット、ドローン、光学プラットフォーム、精密自動化装置の開発をどのように支えるかを説明します。
 HONPINE HPGのバックラッシゼロ遊星ロータリーアクチュエータは、CNCの精度と剛性をどのように両立するのか?CNCロータリーテーブル向けの、HONPINE HPG精密バックラッシュレス遊星ロータリーアクチュエータをご紹介します。位置決め精度、ねじり剛性、低バックラッシュ、駆動方式の選定についてご覧ください。
 DDトルクモータがハイエンド5軸ロータリーテーブルに最適な理由5軸ロータリーテーブルの性能を左右する重要な要素が、適切な駆動機構の選定です。ウォームギヤ、カムローラドライブ、ハーモニック減速機、RVサイクロイド減速機、DDトルクモータには、それぞれ位置決め精度、ねじり剛性、速度、コストの面で異なる特長があります。ハイエンドCNC加工で課題となるのは、単にバックラッシを低減することではなく、切削負荷がかかった状態や連続的な多軸動作中にも精度を維持することです。本記事では、一般的な5種類の駆動技術を比較し、高い動的応答性、伝達誤差の低減、安定した加工性能が求められる用途において、ダイレクトドライブトルクモータが魅力的な選択肢となる理由を解説します。
 ハーモニックドライブアクチュエータの精度:4つのレベルで評価すべき理由ハーモニックドライブアクチュエータの精度は、エンコーダの分解能だけで決まるものではありません。エンジニアが4つのレベルで評価すべきなのはなぜでしょうか。分解能、繰り返し位置決め精度、一方向位置決め精度、双方向位置決め精度は、それぞれ動作性能の異なる側面を示します。これらの違いを理解することで、理論上のエンコーダの増分と実際の位置決め性能を混同せずに、半導体製造装置、EFEMシステム、3C自動化向けのハーモニック回転アクチュエータを選定できます。
 多くのお客様が、内径がわずか2 mm大きいHONPINE HPJMハーモニックジョイントモジュールを選ぶ理由多くのお客様が、内径がわずか2 mm大きいHONPINE HPJMハーモニックジョイントモジュールを選ぶ理由とは?コンパクトなロボット関節では、このわずかな寸法差によって、利用できるスペースが驚くほど大きく広がることがあります。円形の穴の断面積は直径の2乗に比例して増加するため、直径が2 mm大きくなるだけで、内部のケーブル配線が大幅に改善され、システム統合も簡素化できます。この記事では、中空穴径がもたらす影響を検証し、HONPINE HPJMの一部モデルと同等のハーモニックジョイントモジュールを比較するとともに、ヒューマノイドロボット、協働ロボット、産業オートメーションにおいて穴径が重要な理由を説明します。