










現在のタグ:torque motor
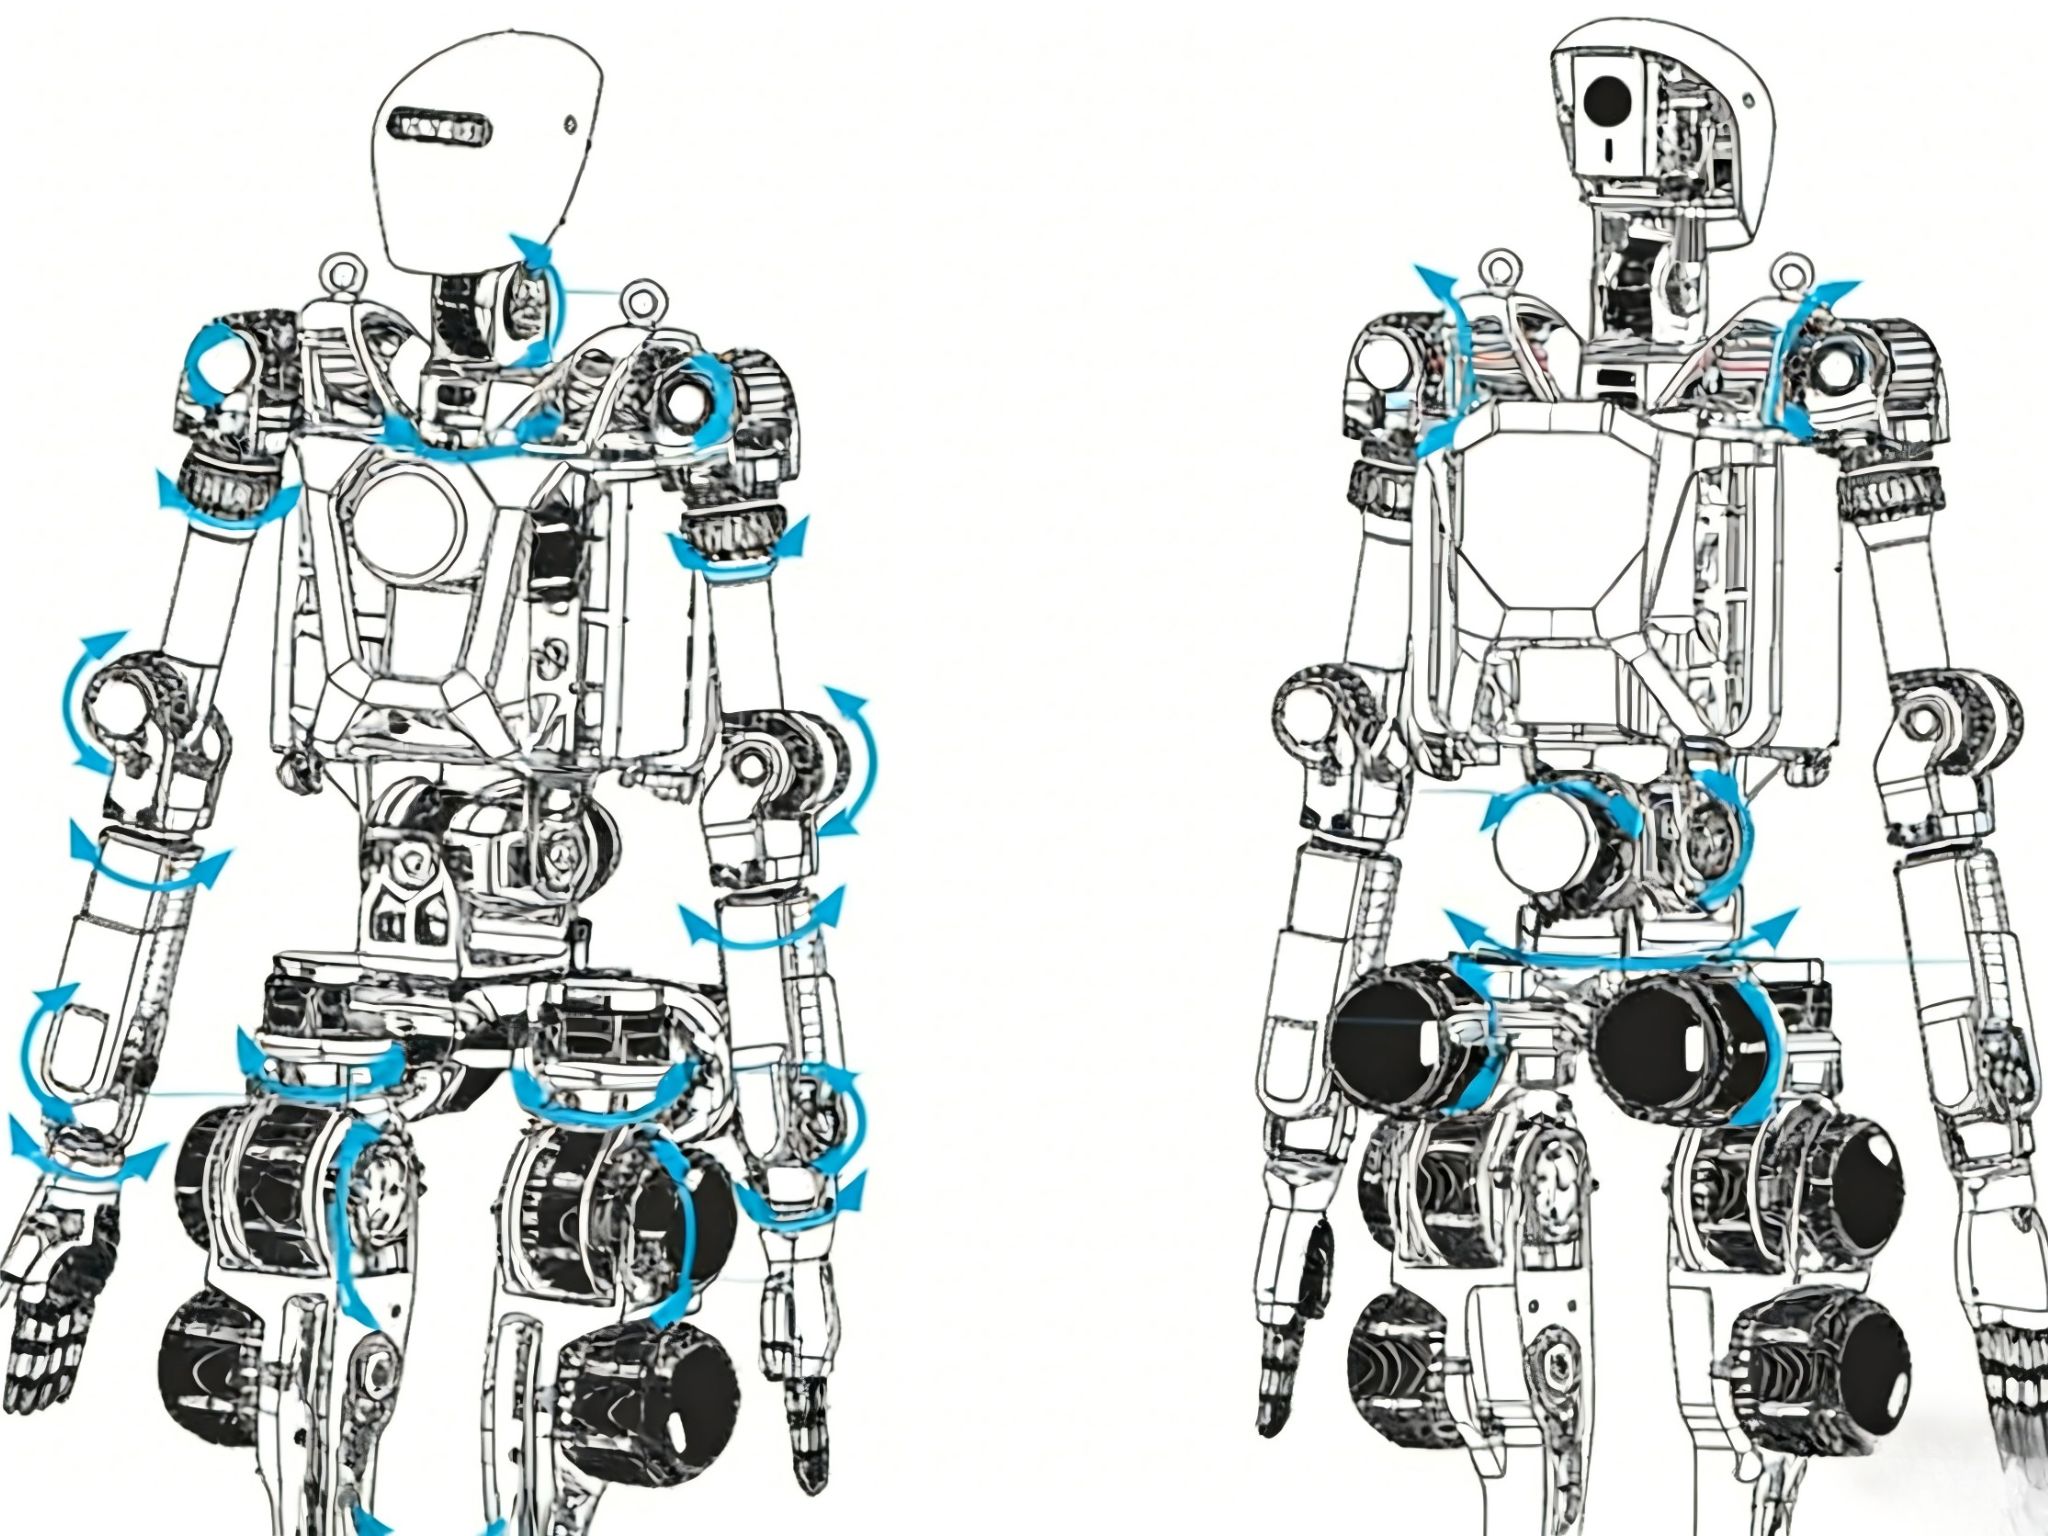
 なぜ高性能ヒューマノイドロボットの価格を下げることはそれほど難しいのでしょうか?そして、なぜハーモニック関節モジュールは依然として代替不可能なのでしょうか?中核的理由は、避けることのできない1つの要件にあります:高い自由度。 高い DOF はヒューマノイドロボットに不可欠であり、これにより高調波関節モジュールがシステム総価値に占める割合が一貫して高くなります。
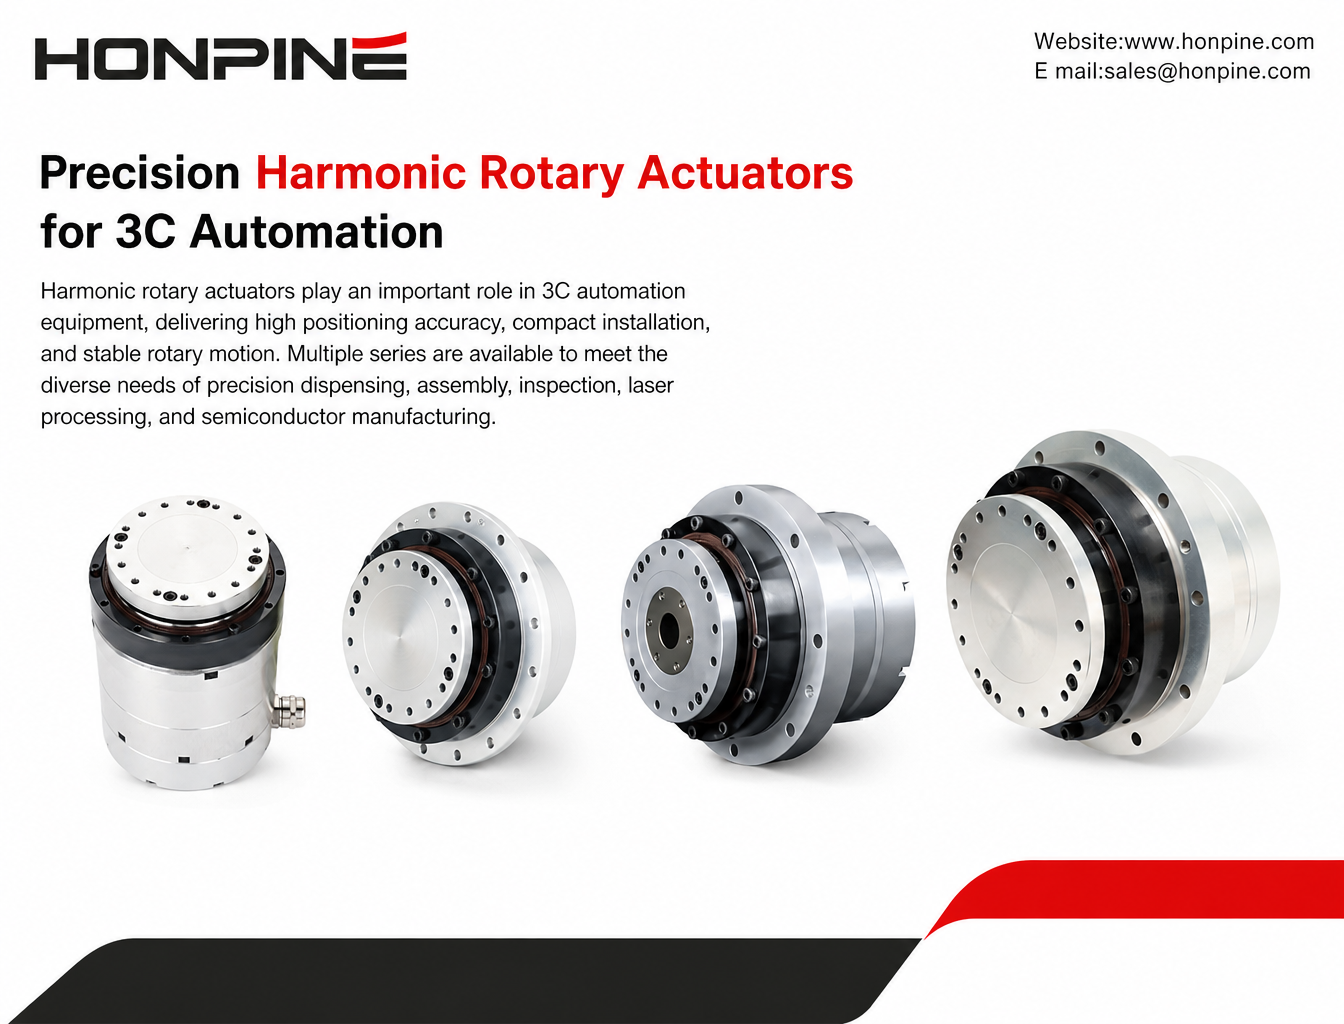
 3C自動化装置の精密組立、ディスペンス、検査向けハーモニックロータリーアクチュエータの選び方ハーモニックロータリーアクチュエータは、現代の3C自動化装置において重要な役割を果たしています。特に、高い位置決め精度、省スペース設置、安定した回転動作が求められる用途で活用されています。精密ディスペンス装置やスマートフォン組立ラインから、マシンビジョン検査、レーザー加工、半導体製造装置まで、用途によってトルク、剛性、回転速度、軸構成に対する要件は異なります。本記事では、HONPINEのテクニカルディレクターであるTheodore Liが、HAT、HAS、HATF、HAMシリーズのハーモニックロータリーアクチュエータを紹介し、さまざまな3C自動化用途に適したモデルの選び方を解説します。
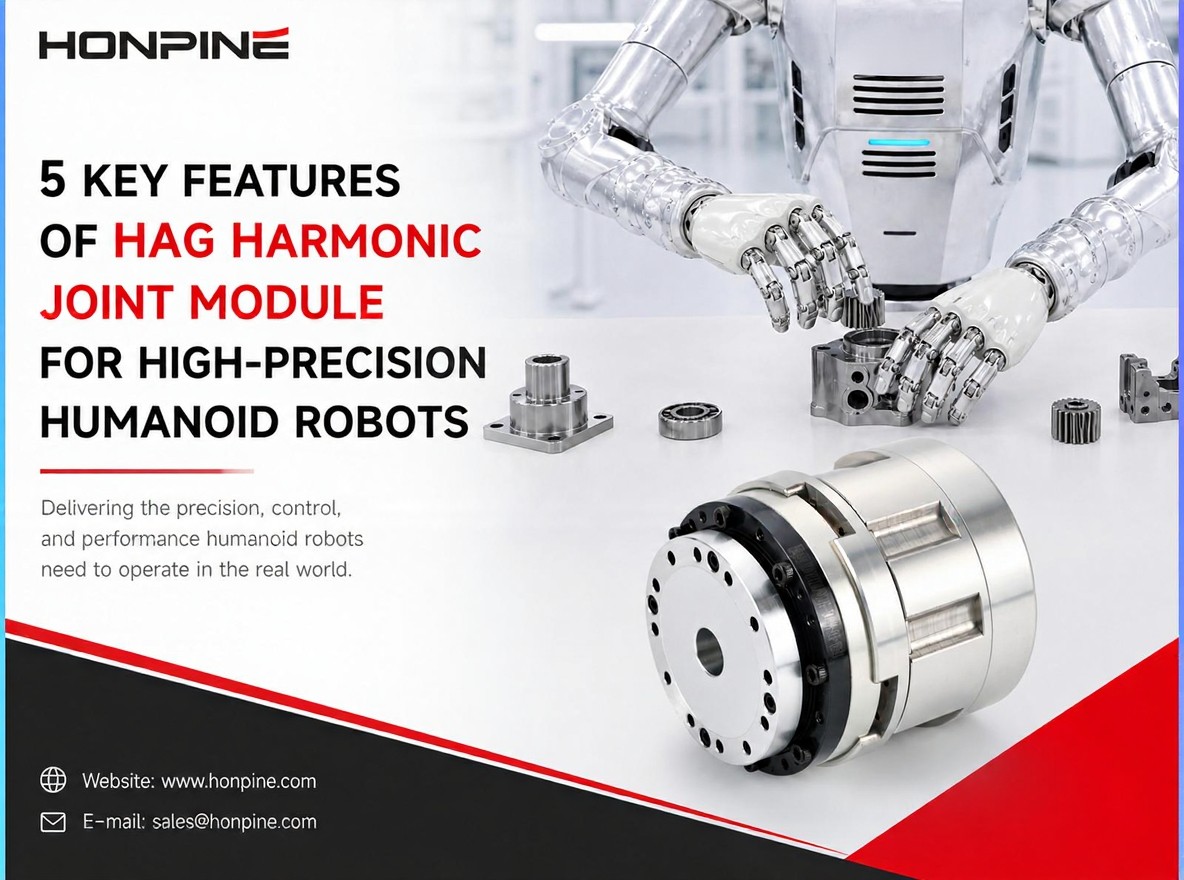
 高精度ヒューマノイドロボットの制御には、どのようなロボット関節モジュールを選ぶべきでしょうか?ヒューマノイドロボットが基本的な歩行やデモンストレーションの段階を超え、複雑な実環境での用途へと進むにつれて、その関節モジュールには高トルクだけでなく、より多くの性能が求められます。繊細な動作を実現するには、正確な位置決め、精密なトルク制御、構造剛性、動的応答性がいずれも重要な役割を果たします。では、高精度な作業を行うヒューマノイドロボットには、どのような関節モジュールを選ぶべきでしょうか?本記事では、HONPINEのテクニカルディレクターであるTheodore LiがHAGハーモニック関節モジュールを紹介し、高度なヒューマノイドロボット用途に適した5つの主な特長について解説します。
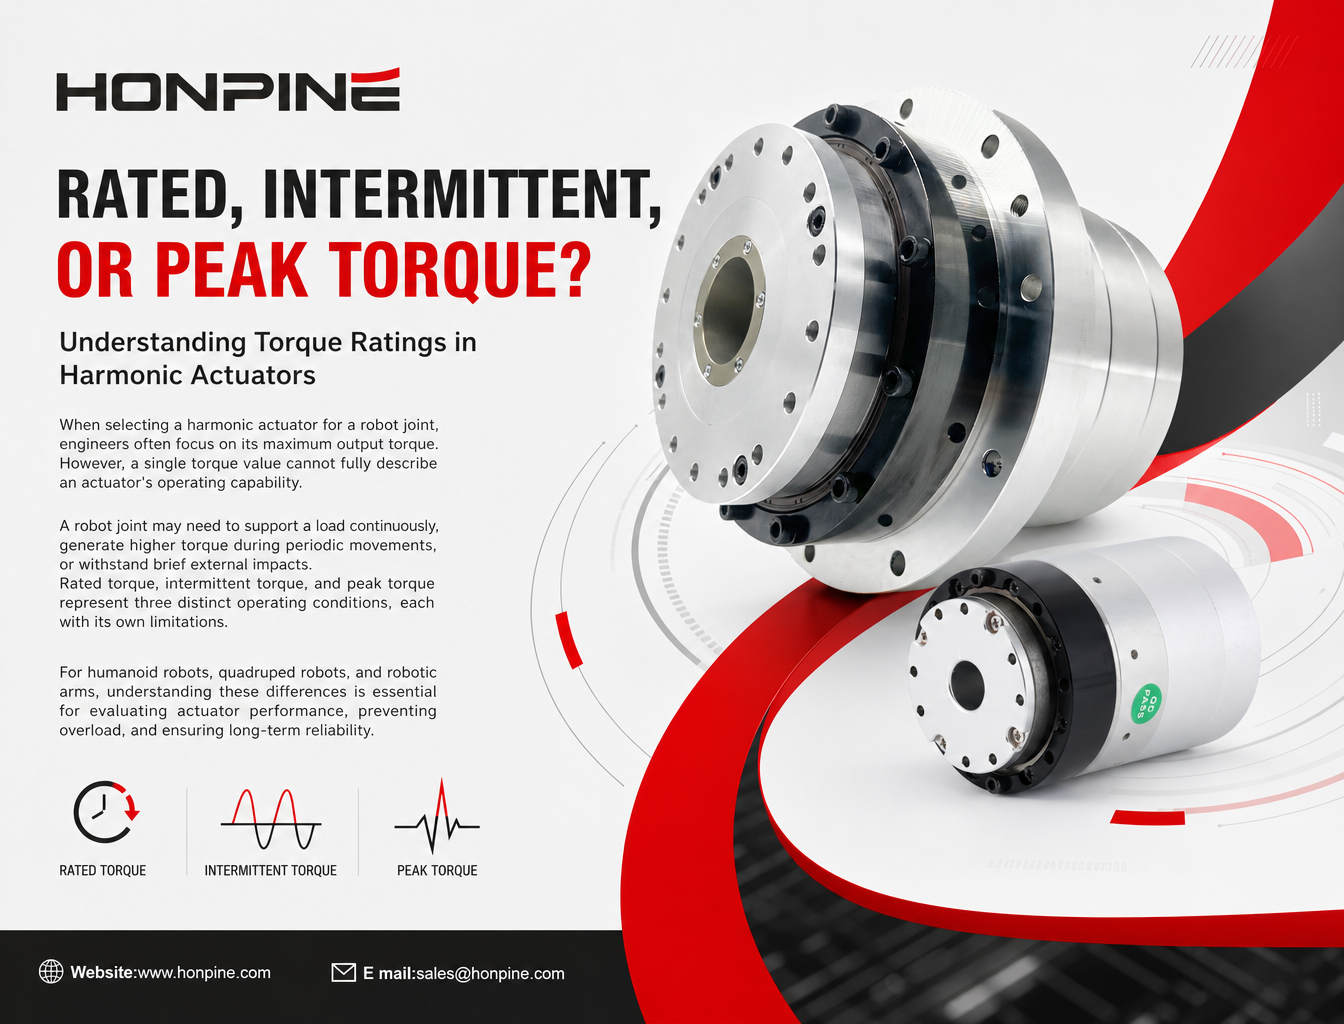
- ハーモニックアクチュエータの定格トルク、間欠トルク、ピークトルクとは?ロボット関節用のハーモニックアクチュエータを選定する際、エンジニアは最大出力トルクに注目することがよくあります。しかし、トルクの値が1つだけでは、アクチュエータの動作能力を十分に表すことはできません。ロボット関節には、荷重を連続的に支える、周期的な動作中により高いトルクを発生させる、あるいは短時間の外部衝撃に耐えることが求められる場合があります。定格トルク、間欠トルク、ピークトルクは、それぞれ異なる制限を伴う3つの動作条件を表します。ヒューマノイドロボット、四足歩行ロボット、ロボットアームでは、これらの違いを理解することが、アクチュエータの性能評価、過負荷の防止、長期的な信頼性の確保に不可欠です。

{item.title}
{item.description}




