なぜ、従来の駆動システムから一体型ハブサーボモーターへ移行するロボットが増えているのでしょうか?
移動ロボットが従来の固定経路型マテリアルハンドリングシステムから、自律走行、柔軟な運用、複雑な環境での移動へと進化するにつれて、その駆動システムも重要な変革を遂げています。
AGV、AMR、移動マニピュレーター、ヒューマノイドロボット、特殊移動機器では、省スペース性、動作精度、制御の柔軟性に対する要求がますます高まっています。こうした背景から、ハブサーボモーターは、現代のロボット駆動システムにおける重要な開発の方向性となっています。
ハブサーボモーターは、主要な駆動部品をホイールアセンブリに統合することで、動力伝達とモーション制御をよりコンパクトに実現します。機械レイアウトの簡素化、外部伝達部品の削減、移動ロボットのシャーシ設計の柔軟性向上に役立ちます。
ロボット用ハブサーボモーターとは?
ハブサーボモーターは、モーターとホイール構造を一体化した駆動ユニットです。具体的な設計に応じて、サーボモーター、減速機構、エンコーダー、ブレーキ、ドライブコントローラーを内蔵し、ホイールへ直接、または内部の減速機構を介して動力を伝達します。
従来の分散型駆動システムと比べて、統合型ハブモーターは外部伝達部品の数を減らし、ロボットのシャーシ内によりコンパクトな動力レイアウトを実現します。
関連する製品タイプには、次のようなものがあります。
ハブダイレクトドライブモーター:外部減速機に依存せず、モーターがホイールを直接駆動します。
ハブギヤードモーター:モーターと減速機構をホイールアセンブリ内に統合しています。
一体型サーボドライブホイール:モーターと機械式駆動部品に加え、エンコーダー、サーボドライブ、ブレーキシステムをさらに統合する場合があります。
ロボット用統合型ハブモーターの採用により、移動ロボットの駆動方式は、モーター、ギヤボックス、カップリング、駆動輪を個別に組み合わせる従来の構成から変わりつつあります。
これらの部品をよりコンパクトなユニットに統合することで、メーカーは機械式伝達部の接続数を減らし、構造の一体性やホイールの動作制御性を高めるとともに、シャーシの取り付けや電気接続を簡素化できます。
移動ロボットの主要性能要件を踏まえてハブモーターを選ぶ理由
移動ロボットの駆動システムを選定する際は、モーター出力だけでなく、可搬質量、走行速度、位置決め精度、登坂能力、機動性、エネルギー効率も考慮する必要があります。これらすべてがロボット全体の性能に影響します。
ハブサーボモーターには、こうした要件への対応に役立つ可能性のある複数の利点があります。
1. 可搬質量
移動ロボットは、さまざまな積載条件下で安定した走行性能を維持する必要があります。
AGVやAMRの用途が軽量物の搬送から中・重量物の産業輸送へと広がるにつれ、駆動システムにはより大きな積載への対応だけでなく、満載時の発進、旋回、登坂時にも信頼性の高い動作が求められます。
従来の分散型駆動システムでは、モーター、ギヤボックス、伝達部品を個別に取り付けます。統合型ハブモーターは駆動アセンブリをホイールの近くに集約し、よりコンパクトな動力レイアウトを実現します。
ハブモーターを選ぶ理由
駆動レイアウトの最適化:外部伝達部品を減らすことで、シャーシ構造やバッテリー配置に使える設計スペースが広がります。
複数輪の独立駆動に対応:ロボットの重量配分やシャーシ設計に応じて、駆動輪の数を設定できます。
さまざまな積載クラスに柔軟に対応:異なる仕様のホイール駆動モジュールを選択し、軽量・中量・重量の移動ロボットを開発できます。
ハブモーターを搭載するだけで、ロボットの可搬質量が自動的に増加するわけではありません。実際の荷重支持能力は、ホイール、ベアリング、ハブ構造、シャーシ設計、ホイール端トルク、荷重分布によって決まります。
2. 走行速度
移動ロボットには、安定した動作、滑らかな加速、制御された減速を維持しながら、搬送効率を高めることが求められます。
倉庫用AMRや生産ライン用AGVでは、走行速度は個々の搬送作業にかかる時間だけでなく、マテリアルハンドリングシステム全体の処理能力にも影響します。
ハブサーボモーターを選ぶ理由
独立した速度制御:各駆動輪をロボットの動作指令に応じて制御できます。
外部伝達部品の削減:機械的な接続を減らすことで、バックラッシや組み立て誤差の原因の一部を抑えられます。
動的応答性の向上:エンコーダーフィードバックとサーボ制御を組み合わせることで、発進、加速、減速をより精密に制御できます。
複数輪の協調動作:モーション制御アルゴリズムにより、複数の駆動輪を連携させ、速度を協調させることができます。
主な利点は、単に最高速度を高めることではありません。さまざまな運転速度域でロボットの安定した制御可能な動作を実現することです。
3. 位置決め精度
移動ロボットは目標位置に正確に到達し、生産ライン、ロボットアーム、コンベヤーシステム、自動化ワークステーションにドッキングする必要があります。
たとえば、AMRがCNC工作機械に材料を搬送して自動で積み降ろしする場合、指定された停止位置に到達するだけでなく、シャーシの向きも安定して保つ必要があります。
ハブサーボモーターを選ぶ理由
ホイール端の閉ループフィードバック:エンコーダーがホイールの速度または位置をフィードバックし、動作制御に利用します。
機械式伝達誤差の低減:一体型構造により、一部の外部機械接続とそれに伴うバックラッシをなくすことができます。
低速制御性の向上:サーボ制御により、目標位置に近づく際の動きをより滑らかにできます。
複数輪の同期:協調したホイール制御により、左右のホイール速度の不一致による動作のずれを抑えられます。
ホイール端のエンコーダーフィードバックだけで、ロボット全体の絶対位置決め精度が保証されるわけではありません。最終的な位置決め性能には、ホイールの滑り、床面の状態、ナビゲーションシステム、シャーシ剛性も影響します。
4. 登坂能力
移動ロボットは、傾斜路、床の継ぎ目、異なる高さの作業エリアを走行することがよくあります。
満載のロボットが坂を上る際、駆動輪は斜面に沿って作用する重力に加え、転がり抵抗や加速抵抗にも打ち勝つ必要があります。
ハブモーターを選ぶ理由
ホイール端の出力マッチング:ホイール径、目標速度、必要な登坂勾配に応じて、モーターと減速機構を選定できます。
独立駆動制御:複数の駆動輪がトルク出力を連携させ、駆動力を確保できます。
発進制御の向上:サーボの閉ループ制御により、傾斜面でより滑らかに発進できます。
ブレーキの統合オプション:一部のハブ駆動モジュールには、特定の斜面での駐車や保持の要件に対応するため、ばね作動・電磁解放式ブレーキを組み込むことができます。
特に重量物用AGVでは、最大トルクだけを基準に駆動システムを選定するのは不十分です。連続出力トルク、ギヤボックスの負荷容量、熱管理も評価する必要があります。
5. 機動性
移動ロボットは、狭い通路、複雑な経路、さまざまな方向への移動要件に対応する必要があります。
これは、ハブ駆動システムがもたらす最も重要な用途上の利点の一つです。
ハブ駆動の構成によって、ロボットの動き方は異なります。
ハブモーターを選ぶ理由
外部伝達機構を減らし、シャーシレイアウトを最適化できます。
独立駆動構成により、ホイール制御の柔軟性を高められます。
操舵駆動輪の設計と組み合わせることで、アクティブステアリングを実現できます。
ロボットの移動要件に応じて、異なる駆動構成に対応できます。
駆動構成は、単に統合度の高さで選ぶのではなく、必要な動作特性、シャーシ形状、制御方式に基づいて選定する必要があります。
6. バッテリー寿命とエネルギー効率
移動ロボットは、限られたバッテリー容量でより多くの搬送作業を行い、充電頻度や稼働停止時間を抑える必要があります。
ハブモーターを選ぶ理由
機械式伝達損失の低減:適切に設計された統合型駆動システムは、一部の外部伝達部品に伴う損失を低減できます。
出力マッチングの最適化:ロボットの積載量、走行速度、運転条件に応じて、モーターと減速比を選定できます。
独立駆動制御:実際の動作要件に応じて、各ホイールの出力を配分できます。
エネルギー管理の向上:サーボドライブやロボット全体の制御システムと組み合わせることで、より効果的な加速、減速、回生ブレーキの制御を支援します。
ただし、ハブモーターがすべての従来型駆動システムよりも必ず高効率とは限りません。全体のエネルギー消費量は、モーター効率、ギヤボックス効率、ドライブコントローラーの性能、タイヤの転がり抵抗、モーション制御方式によって異なります。
HONPINEの3つのハブモーターシリーズは、移動ロボットの動きをどのように変えるのか?
HONPINEは、Drive Wheels、Steering Drive Wheels、Differential Drive Wheelsの3つの主要なホイール駆動製品シリーズを提供しています。
各シリーズは、異なる駆動要件と移動要件に対応しています。これらの製品は、単に異なるモーターを提供するのではなく、移動ロボットメーカーにシャーシの駆動構成、ステアリング制御、動作の柔軟性について異なる選択肢を提供します。
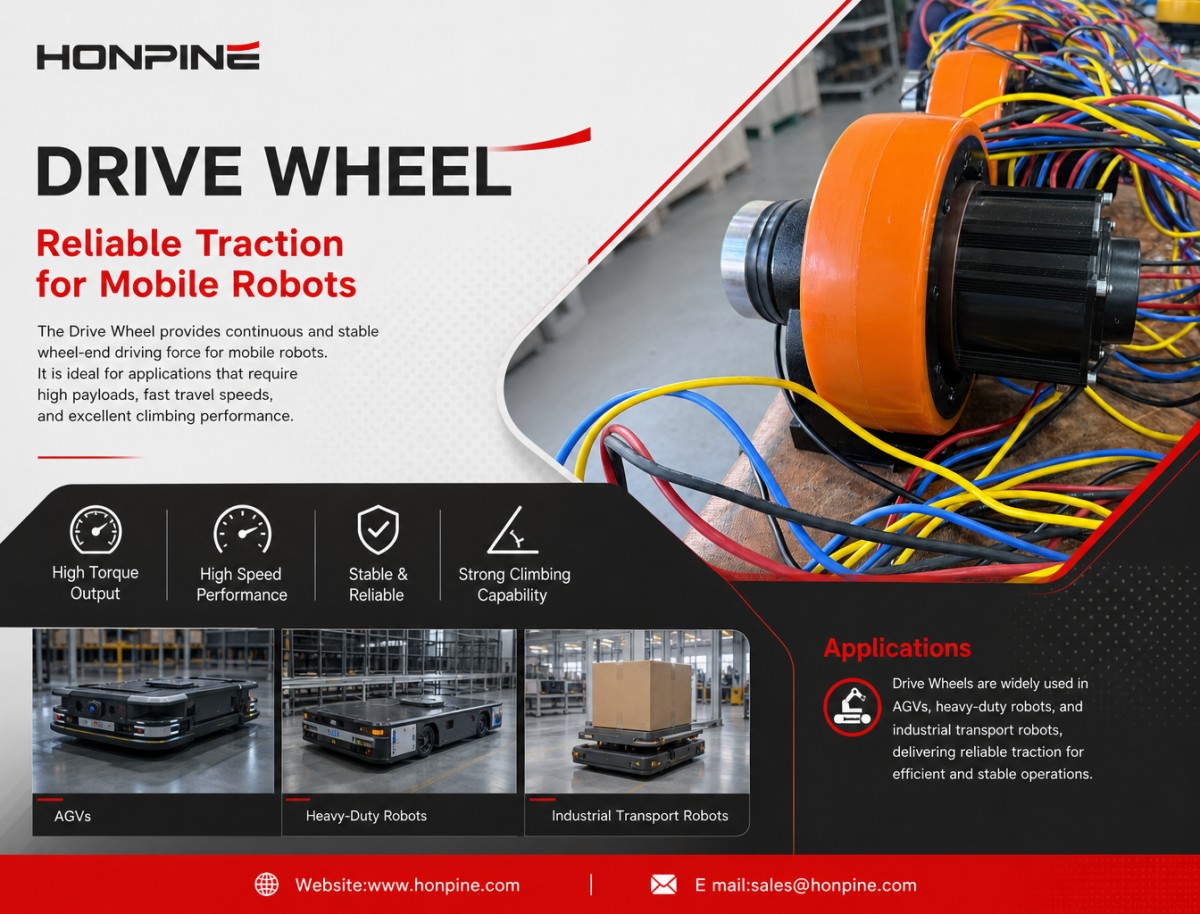
1. Drive Wheel:移動ロボットに安定した駆動力を提供
Drive Wheelの主な機能は、移動ロボットのホイール端に連続的で安定した駆動力を供給することです。
通常は固定方向に取り付けられ、車両を前進または後退させます。ステアリングは、他のホイール、独立した操舵機構、またはシャーシ全体の構造によって行います。
移動ロボットでは、積載量の増加、走行速度の向上、登坂運転に伴い、ホイール端トルク、回転速度、連続運転能力への要求も高まります。
Drive Wheelを選定する際、メーカーはロボットの総重量、ホイール荷重の分布、ホイール径、路面摩擦係数、走行速度、必要な登坂勾配を考慮する必要があります。
用途と機能:
標準AGV:固定経路の搬送や比較的単純なマテリアルハンドリング作業において、Drive Wheelは信頼性の高い駆動力を提供します。固定駆動輪を従動輪または独立した操舵機構と組み合わせることで、比較的シンプルなシャーシ設計が可能です。
重量物用AGV:金型、産業機器、パレット、大型材料を搬送する場合、駆動輪は対応する荷重や衝撃力を受けながら、十分なホイール端トルクを発生させる必要があります。シャーシレイアウトに応じて複数の駆動輪を構成し、駆動力を分散できます。
産業用搬送ロボット:工場内で長距離かつ反復的な材料搬送を行う場合、Drive Wheelを標準化された駆動ユニットとして使用することで、機器メーカーのシャーシ駆動システムの設計を簡素化できます。
Drive Wheelの主な価値は、移動ロボットに信頼性の高い基本的な駆動力を提供することです。特に、走行経路が比較的明確で、ステアリングを他の機構が担う用途に適しています。
2. Steering Drive Wheel:駆動とアクティブステアリングを統合
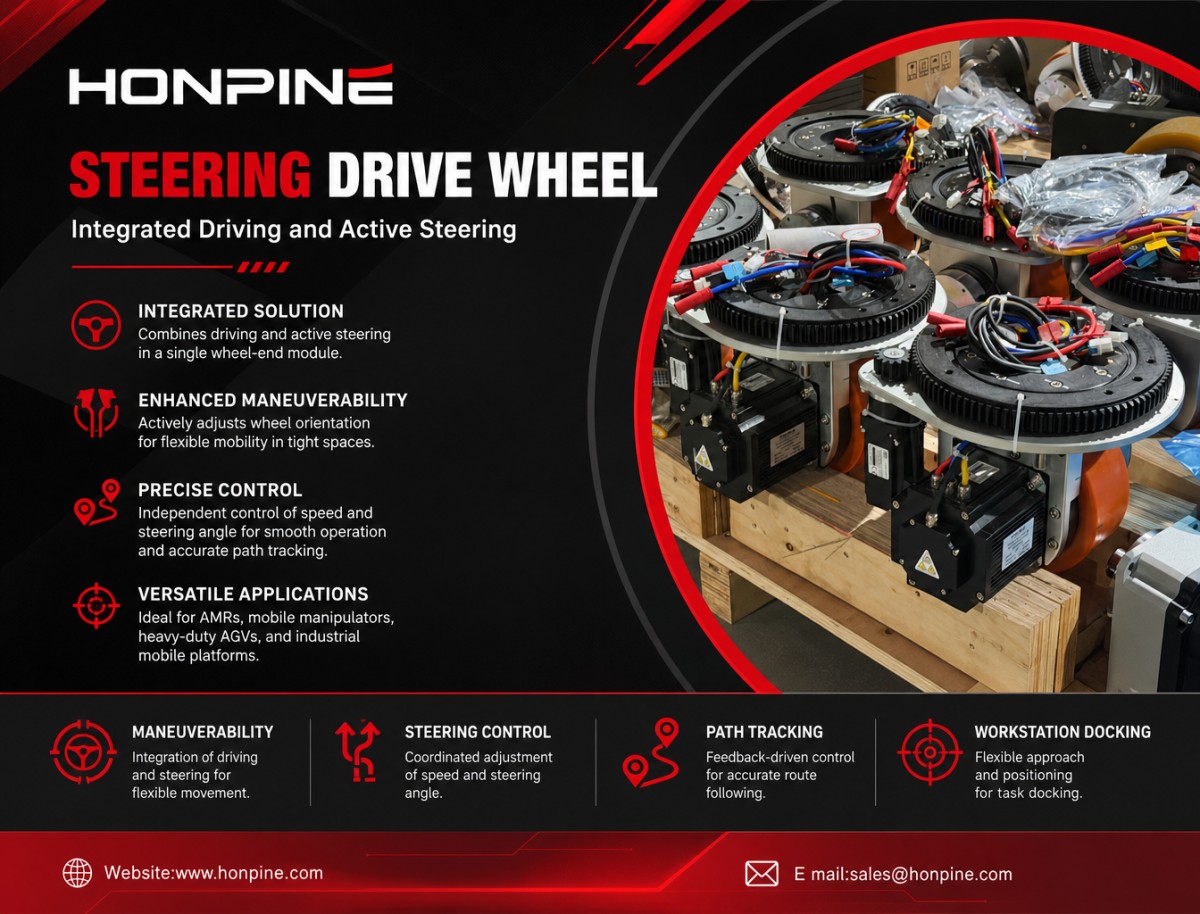
Steering Drive Wheelは、駆動機能とアクティブステアリング機能を単一のホイール端モジュールに統合しています。
固定方向のDrive Wheelとは異なり、ホイールの回転速度だけでなく、ホイールの向きも能動的に調整できます。
これにより、従来の機械式ステアリングリンク機構だけに頼らず、計画経路に応じてホイールの向きを変更できます。
頻繁に方向を変える機器、狭い場所で稼働する機器、特定のワークステーションにドッキングする必要のある機器では、Steering Drive Wheelの構成により、シャーシ設計と動作制御の柔軟性が高まります。
用途と機能:
AMR:倉庫、物流センター、生産施設では、AMRは障害物を回避し、方向を変え、異なる作業エリアに進入する必要があります。Steering Drive Wheelはホイールの向きを能動的に調整し、経路走行とステアリング制御の柔軟性を高めます。
移動マニピュレーター:ロボットアームを搭載した移動ロボットが、積み込み、荷降ろし、検査、組み立てのためにワークステーション間を移動する場合、Steering Drive Wheelはシャーシの進行方向と進入角度の調整を支援し、ワークステーションへのアクセスの柔軟性を高めます。
重量物用AGV:大型金型、産業機器、重量物を搬送する車両では、シャーシ構造に応じて複数の操舵駆動輪を配置し、特に旋回スペースが限られる環境で、さまざまな操舵動作に対応できます。
大型産業用移動プラットフォーム:狭い通路での移動、シャーシ方向の調整、多方向への移動が必要な機器では、アクティブステアリングによりシャーシの動作設計の柔軟性が高まります。
向上が期待できる性能パラメーター:
機動性:駆動とステアリングを統合することで、シャーシの制御指令に応じてホイールの向きを変え、さまざまな走行経路に対応できます。
ステアリング制御:駆動速度と操舵角を個別に制御でき、車速と操舵動作を連携して調整できます。
経路追従:操舵角フィードバックと駆動速度制御を組み合わせることで、シャーシが計画経路をより効果的に追従できます。
ワークステーションへのドッキング:接近方向の調整が必要な用途では、Steering Drive Wheelの構成により、シャーシの位置決めに柔軟性が生まれます。
Steering Drive Wheelの主な価値は、駆動とアクティブステアリングを統合し、柔軟な操舵、経路変更、ワークステーションへのドッキングが必要な移動ロボットに駆動ソリューションを提供することです。
3. Differential Drive Wheel:ホイール速度の独立制御による柔軟な移動
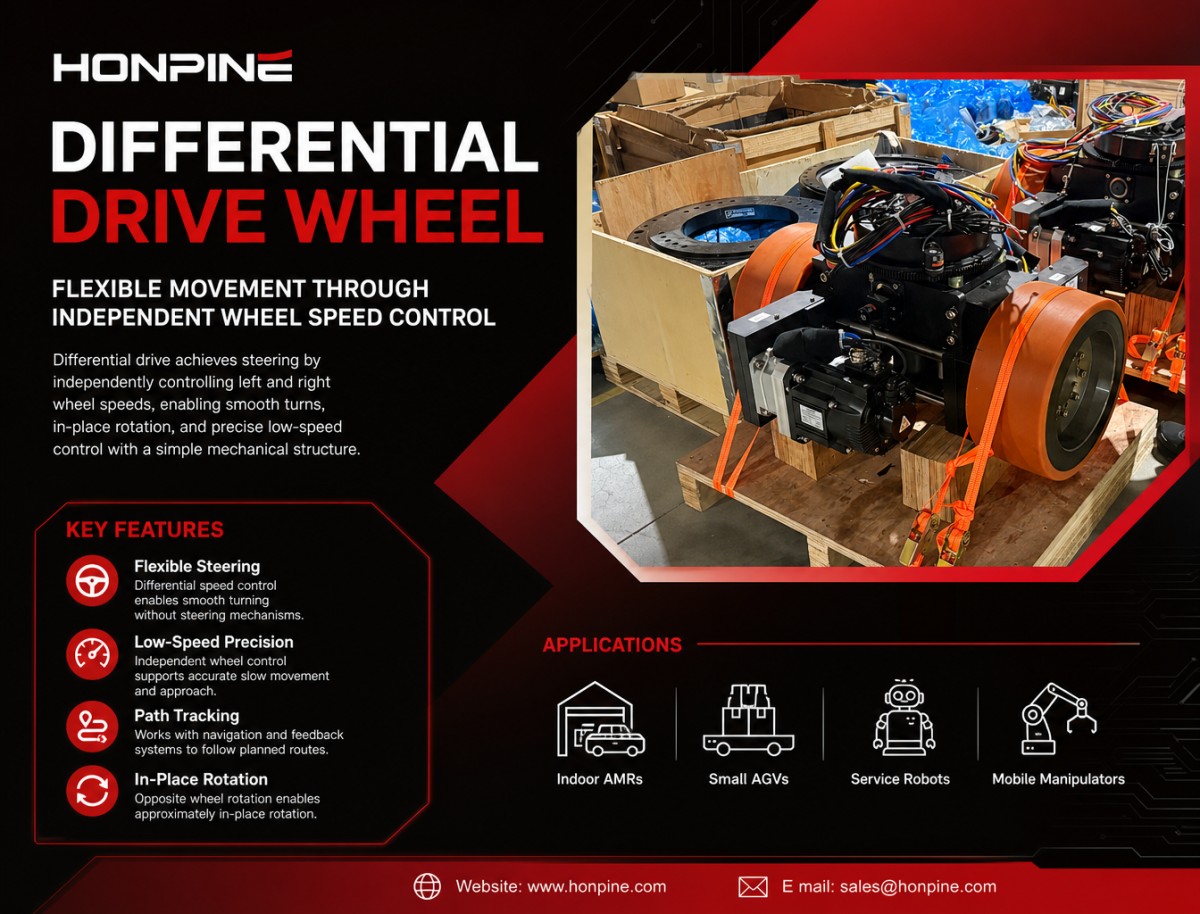
Differential Drive Wheelsは、主に差動駆動式シャーシ構成に使用されます。
基本原理は、左右の駆動輪の速度を個別に制御し、ロボットにさまざまな走行軌跡を生み出すことです。
両輪が同じ速度で前進回転すると、ロボットは通常、直進します。ホイール速度に差があると、ロボットは速度の遅い側に旋回します。両輪を反対方向に回転させると、適切なシャーシ構成では、ロボットはおおむね中心を軸に旋回できます。
ホイールの物理的な向きを変えるSteering Drive Wheelとは異なり、差動駆動では主にホイール速度の差によって操舵します。そのため、比較的シンプルな機械式シャーシ構造が可能です。
用途と機能:
屋内AMR:倉庫作業、工場内物流、材料搬送では、2輪差動駆動式シャーシが左右のホイール速度を独立して制御し、前進、旋回、その場旋回を行えます。狭い通路や方向転換の多い屋内環境に適しています。
小型AGV:走行経路が比較的単純で、操舵要件が明確な搬送機器では、差動駆動により複雑な機械式ステアリング構造の必要性を減らし、シャーシ設計を簡素化できます。
サービスロボット:病院、研究施設、オフィス環境では、低速走行、障害物回避、小回りが必要になることがよくあります。差動駆動は、こうした用途に柔軟な動作制御方式を提供します。
移動マニピュレーター:差動駆動式シャーシを使用する移動マニピュレーションプラットフォームでは、左右のホイールを独立して制御することで、低速での接近動作、方向調整、経路追従を実現できます。最終的なドッキング精度は、ナビゲーション、センサー、ロボット全体の制御システムにも左右されます。
向上が期待できる性能パラメーター:
機動性:左右のホイール速度を変えることで、追加のアクティブステアリング機構なしに旋回できます。
低速制御:2輪の速度を精密に調整することで、低速走行、緩やかな旋回、制御された接近動作が可能になります。
経路追従:ホイール速度フィードバック、ナビゲーションシステム、モーション制御アルゴリズムと組み合わせることで、ロボットが計画経路を追従しやすくなります。
その場旋回:一般的な2輪差動駆動式シャーシでは、左右のホイールを反対方向に回転させることで、ロボットはおおむね中心を軸に旋回できます。
ただし、差動駆動にはいくつかの制約もあります。ホイールの滑り、床面摩擦の変化、左右のホイール速度の差は、経路追従性能に影響します。また、一般的な2輪差動駆動システムでは、真横への移動を直接実現できません。
Differential Drive Wheelsの主な価値は、ホイール速度を個別に調整し、比較的シンプルな機械構造で柔軟な操舵と低速動作制御を実現することです。特に屋内AMRや小・中型移動ロボットに適しています。
HONPINEのロボット用ハブモーターを選ぶ理由
HONPINEは自社で駆動システムを開発し、Drive Wheels、Differential Drive Wheels、Steering Drive Wheelsの3つの主要なハブモーター製品シリーズを提供しています。
これらの製品は、移動ロボットのさまざまな駆動・操舵要件に対応するために設計され、次のようなさまざまな機器や産業用途で採用されています。
自律走行搬送ロボット(AMR)
重量物用AGV
無人フォークリフト
検査ロボット
医療機器
重量物用産業搬送機器
幅広い製品ラインアップと複数のモデル構成により、HONPINEはさまざまなシャーシ構造、積載要件、駆動構成、運転条件に対応するカスタマイズソリューションを提供します。
コンパクトな屋内AMR、産業用AGV、自律走行フォークリフト、重量物用移動搬送プラットフォームのいずれを開発する場合も、適切な駆動輪構成を選ぶことは、信頼性の高い移動性能と効率的なシステム統合を実現するうえで不可欠です。
移動ロボットの駆動要件について、ぜひHONPINEにご相談ください。お客様の用途に適したハブモーターソリューションをご提案します。
続きを読む
HONPINEのストーリーおよび精密駆動に関連する業界動向についてさらに詳しくご覧ください。
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 なぜ高性能ヒューマノイドロボットの価格を下げることはそれほど難しいのでしょうか?そして、なぜハーモニック関節モジュールは依然として代替不可能なのでしょうか?中核的理由は、避けることのできない1つの要件にあります:高い自由度。
高い DOF はヒューマノイドロボットに不可欠であり、これにより高調波関節モジュールがシステム総価値に占める割合が一貫して高くなります。 HONPINEハーモニックサーボアクチュエータが医療ロボティクスを変革している理由医療ロボットは、医療分野で使用される自動化ロボットシステムであり、診断、手術、リハビリテーション、患者ケア、および補助治療の実施において、医師、看護師、その他の医療機器を支援、強化、または代替するために用いられます。これらは、ロボティクス、人工知能、センシング技術、メカトロニクス、およびコンピュータ制御システムを統合し、医療の精度、効率、安全性、および患者全体の体験を向上させます。この記事では、HONPINEハーモニックサーボアクチュエータが医療ロボティクスに非常に適している理由を説明します。
 Harmonic Drive Systems VS Nabtesco VS HONPINE ハーモニックドライブモーター統合型ハーモニック関節モーターは、モーター、減速機、エンコーダ、センサー、その他の主要部品を1つのモジュール / アクチュエータに統合した、高度に集積化された高性能なロボット関節用ソリューションです。ロボットに強力な駆動能力と精密なモーションコントロールを提供します。ヒューマノイドロボットの動作の「心臓」と見なされ、各関節に搭載されてその動きを制御し、ロボット全体の性能を直接左右します。したがって、信頼性の高いハーモニック関節モーターを選定することは、ヒューマノイドロボットの開発にとって極めて重要です。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 HONPINEハーモニックドライブ減速機, RV減速機, 遊星減速機がヒューマノイドロボットの発展を支援ヒューマノイドロボットは、研究室で能力を実証する段階から、幅広い産業用途へと進化しています。軽量材料、身体性知能、自律バッテリー交換技術に牽引された生産性革命が、世界中の工場、病院、家庭で起こっています。ヒューマノイドロボットの"関節革命"が進行中です。ヒューマノイドロボットは数千の部品で構成され、その中でもアクチュエーターは最も重要な可動部品として、ロボットの"関節と筋肉"と呼ばれています。ハーモニックドライブ減速機は、その高精度とコンパクトなサイズにより、回転関節に広く使用されています。
 なぜハーモニックドライブモーターは外骨格ロボットに最適な選択なのでしょうか?外骨格は通常、ハーモニックドライブモーター、センサー、およびセンシング、制御、情報処理、データフュージョン、モバイルコンピューティング技術を統合するその他のコンポーネントを組み込んでいます。これらのシステムは、人間の感覚機能および運動機能をロボットのトルク伝達および制御システムと同期させ、身体能力を強化したり、医療リハビリテーションを提供したりする役割を果たします。最先端の破壊的技術として、外骨格は軍事用途と医療用途の両方において重要な戦略的意義を持っています。ハーモニックドライブ減速機が提供する高トルク密度と高精度制御により、外骨格ロボットにとって最適なソリューションとなっています。
 川崎重工、CORLEOロボットホースを発表:ハーモニックドライブ減速機が重要な役割を果たす川崎重工は、水上走行、跳躍、走行、そしてダイナミックなポーズを取ることができる高い機動性を備えたロボットホース「CORLEO」を発表しました。過酷な地形を攻略するために設計されたCORLEOの脚部運動システムは、各脚に独立駆動モジュール / アクチュエータを採用し、卓越した安定性と衝撃吸収性を実現しています。後脚は前脚から独立して作動するため、ライダーのバランスを保ちながら、階段や凹凸のある地面でも荒れた路面を滑らかに移動できます。
 なぜ、従来の駆動システムから一体型ハブサーボモーターへ移行するロボットが増えているのでしょうか?移動ロボットが自律走行、柔軟な動作、そしてますます複雑化する作業環境に対応するにつれ、従来の分散型駆動システムは新たな課題に直面しています。モーター、ギアボックス、カップリング、伝動部品を個別に配置すると、シャーシが複雑になり、設置スペースも限られる可能性があります。そのため、一体型ハブサーボモーターを採用するロボットメーカーが増えています。主要な駆動部品をコンパクトなホイールエンドユニットに一体化することで、ハブモーターは駆動系の統合、モーション制御、シャーシ設計の向上に新たな可能性をもたらします。本記事では、移動ロボットに求められる主な性能要件を紹介し、一体型ハブモーターの利点を説明するとともに、HONPINEのDrive Wheels、Steering Drive Wheels、Differential Drive WheelsがさまざまなAGVおよびAMR用途をどのように支えるかを解説します。
 精密減速機、ハーモニックロータリーアクチュエータ、ダイレクトドライブモーターは、精密インデックステーブルをどのようにアップグレードできるのでしょうか?メーカーは、精密インデックステーブルの精度、動的応答性、統合性をどのように向上させることができるのでしょうか?フレキシブル製造が進化し続けるなか、従来の伝達システムは、バックラッシ、整定時間の長さ、複雑な機械的統合といった課題に直面する可能性があります。この記事では、ハーモニックドライブ減速機、ハーモニックロータリーアクチュエータ、ダイレクトドライブ(DD)トルクモーター、遊星歯車減速機が、さまざまな運転条件に対応する実用的なアップグレードソリューションをどのように提供するかを解説します。位置決め精度、インデックスサイクルタイム、負荷慣性、設置上の制約に合わせて伝達機構を選定することで、メーカーはより効率的で信頼性の高い精密インデックスシステムを構築できます。


ダブルクリック
当社は harmonic drive reducer,planetary reducer,robot joint motor,robot rotary actuators,RV gear reducer,robot end effector,dexterous robot hand を提供しています
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 なぜ、従来の駆動システムから一体型ハブサーボモーターへ移行するロボットが増えているのでしょうか?移動ロボットが自律走行、柔軟な動作、そしてますます複雑化する作業環境に対応するにつれ、従来の分散型駆動システムは新たな課題に直面しています。モーター、ギアボックス、カップリング、伝動部品を個別に配置すると、シャーシが複雑になり、設置スペースも限られる可能性があります。そのため、一体型ハブサーボモーターを採用するロボットメーカーが増えています。主要な駆動部品をコンパクトなホイールエンドユニットに一体化することで、ハブモーターは駆動系の統合、モーション制御、シャーシ設計の向上に新たな可能性をもたらします。本記事では、移動ロボットに求められる主な性能要件を紹介し、一体型ハブモーターの利点を説明するとともに、HONPINEのDrive Wheels、Steering Drive Wheels、Differential Drive WheelsがさまざまなAGVおよびAMR用途をどのように支えるかを解説します。
 ハーモニック減速機やRV減速機のフランジは、単なる機械的な取り付け部品ではないのはなぜでしょうか?ハーモニック減速機やRV減速機のフランジは、単なる取り付け部ではありません。位置合わせの精度、荷重伝達、構造剛性、シール性能において重要な役割を果たします。フランジの設計や取り付けにわずかな誤差があるだけでも、歯車のかみ合い、軸受の寿命、精密モーションシステム全体の信頼性に影響することがあります。この記事では、HONPINEのテクニカルディレクターであるTheodore Liが、減速機フランジの主なエンジニアリング上の機能と、精密伝動システムの設計・設置において慎重な検討が必要な理由を解説します。
 2026年、ロボットアームやEmbodied AI向けのハーモニックジョイントモジュールをメーカーはどのようにアップグレードすべきか?ロボットシステムのアップグレードを計画するエンジニアにとって、適切なジョイントモジュールは単一の仕様だけで決まるものではありません。EtherCAT同期、出力側位置フィードバック、リアルタイムトルク測定、連続トルク性能、統合安全機能が連携し、アプリケーションの要求を満たす必要があります。これらの要素を一体的な電気機械システムとして評価することで、メーカーはジョイントモジュールの選定、統合、長期性能について、より的確な判断を下せます。
 高精度自動化設備において、遊星ギアボックスはどのように回転速度を下げ、トルクを高めるのか?高精度自動化設備において、遊星ギアボックスはどのように回転速度を下げながらトルクを高めるのでしょうか?遊星ギアボックスは、太陽歯車、複数の遊星歯車、内歯車を組み合わせることで、制御された動作と安定したトルク出力が求められる用途に、コンパクトで効率的な動力伝達を実現します。産業用ロボットやCNC工作機械から自動組立システムまで、適切なギアボックスを選定するには、減速比を選ぶだけでは不十分です。このガイドでは、遊星ギアボックスの仕組み、主な利点、一般的な用途、実用的な選定ポイントを解説し、エンジニアが適切な伝動ソリューションを見極めるための情報を紹介します。
 協働ロボットには、T型とストレート型のどちらのハーモニックジョイントモジュールを選ぶべきでしょうか?コンパクトで高性能な協働ロボットを設計するうえで、適切なハーモニックジョイントモジュールの選定は欠かせません。TCHLストレート型とHTS T型のどちらを使用すべきでしょうか?どちらの構成もロボットの精密な動作を実現できますが、出力フランジの形状が異なるため、設置スペース、リンクの接続、ケーブルの配線、機械的な組み込みに影響します。本ガイドでは、HONPINEのテクニカルディレクターであるTheodore Liが、2つの設計の主な違い、それぞれの利点と制約、協働ロボットアームに最適な構成の選び方を解説します。
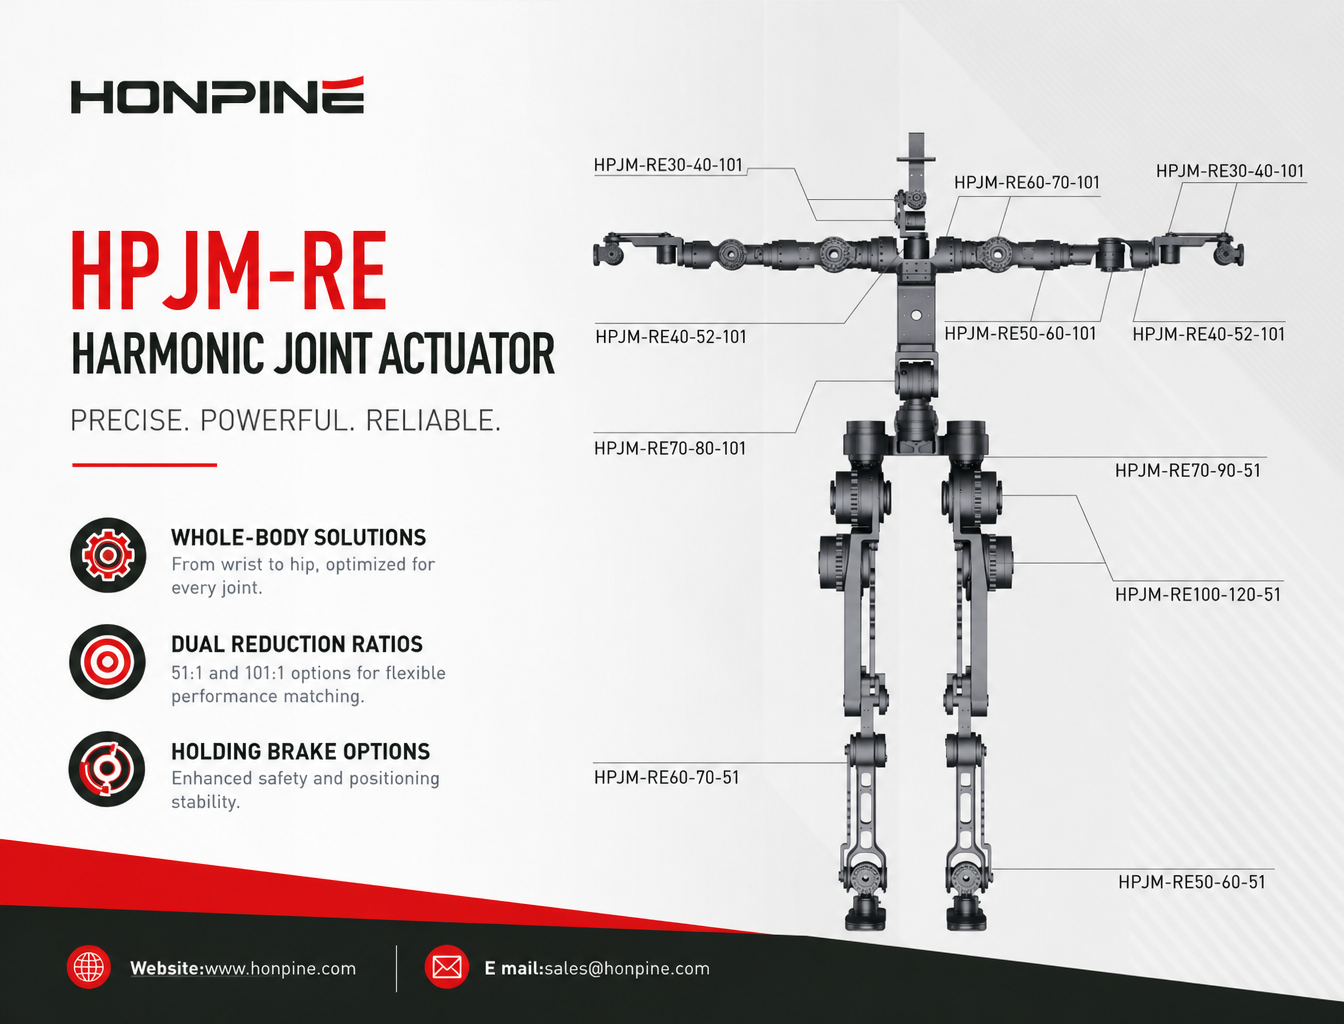
 ヒューマノイドロボット向けハーモニック関節アクチュエータの総合ソリューション:HPJMシリーズ選定ガイドヒューマノイドロボット向けハーモニック関節アクチュエータの選定ガイドです。手首、肘、肩、腰、股関節、膝、足首の各関節に対応するHONPINE HPJMモデルを紹介し、トルク容量、減速比、動的応答、保持ブレーキ構成について実用的な選定ポイントを解説します。
 省スペースが求められる産業用自動化設備にハーモニックドライブアクチュエータが最適な理由現代の産業用自動化では、設置スペースの制約により機械設計が難しくなることがよくあります。ハーモニックドライブアクチュエータは、主要な駆動部品を1つのユニットに統合することで、コンパクトなモーションコントロールソリューションを実現します。高い減速比、簡素化された機械構造、柔軟な取り付け方法により、装置メーカーは必要なスペースを削減し、組み立てを簡素化して、内部レイアウトを最適化できます。この記事では、統合型ハーモニックドライブアクチュエータが産業用自動化設備の省スペース設計をどのように支えるか、4つの方法を紹介します。
 ロボット関節モジュール向けシングルターン絶対エンコーダとマルチターン絶対エンコーダ:選び方このガイドでは、ロボット関節モジュール向けのシングルターン絶対エンコーダとマルチターン絶対エンコーダを比較し、位置フィードバック、電源オフ時の位置保持、メンテナンス要件の違いを解説します。HONPINE HPJM Harmonic Joint Actuator PRO Seriesを例に、ヒューマノイドロボット、協働ロボットアーム、外骨格向けに適切なエンコーダ構成を選ぶ方法をご紹介します。