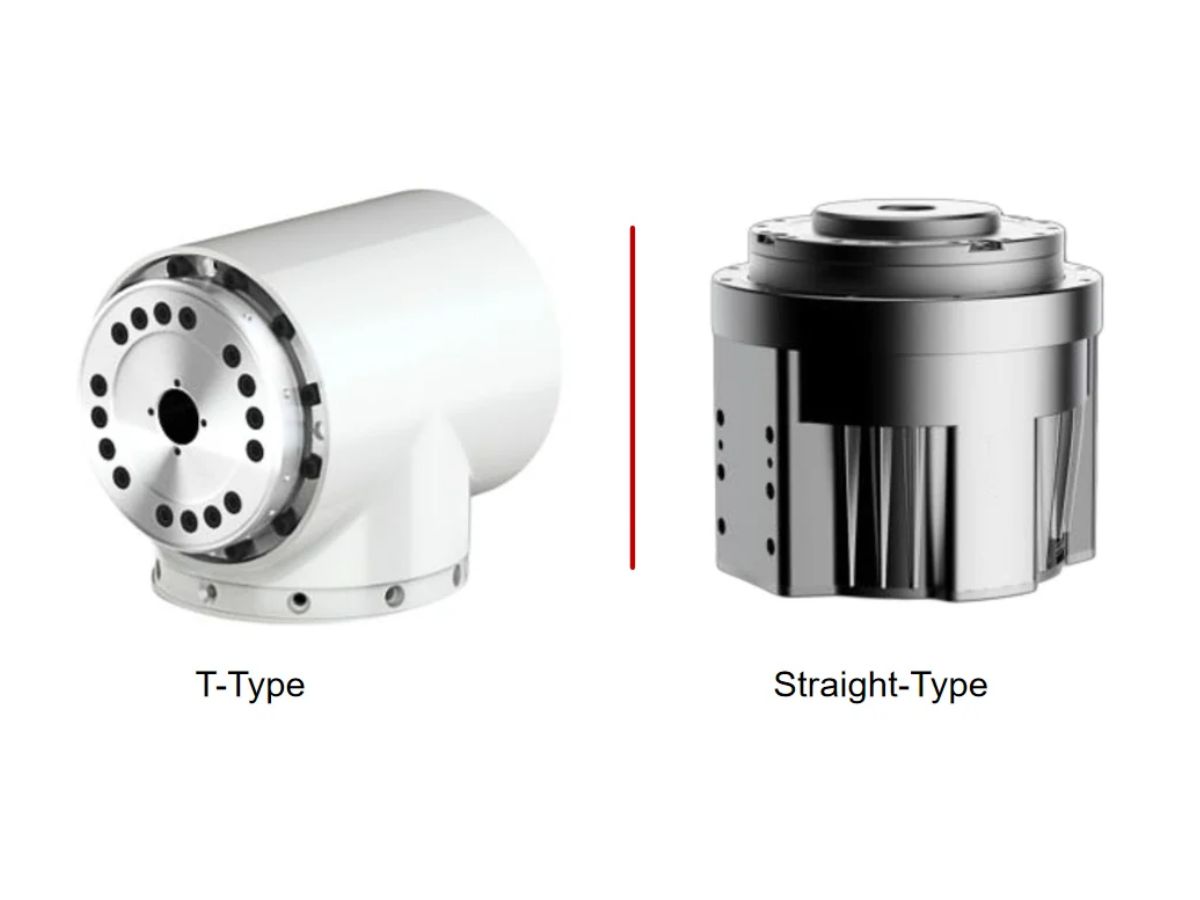
コンパクトで高性能な協働ロボットを設計するうえで、適切なハーモニックジョイントモジュールの選定は欠かせません。TCHLストレート型とHTS T型のどちらを使用すべきでしょうか?どちらの構成もロボットの精密な動作を実現できますが、出力フランジの形状が異なるため、設置スペース、リンクの接続、ケーブルの配線、機械的な組み込みに影響します。本ガイドでは、HONPINEのテクニカルディレクターであるTheodore Liが、2つの設計の主な違い、それぞれの利点と制約、協働ロボットアームに最適な構成の選び方を解説します。