










ハーモニックギヤモーターとハーモニックアクチュエーターの違いとは?
ロボット工学や産業オートメーションでは、ハーモニックギヤモーターやハーモニックアクチュエーターが、精密な動作を実現する製品として広く使用されています。どちらも一般にハーモニックドライブ技術を採用しており、コンパクトな構造、高い減速比、低バックラッシ、精密な動力伝達などの特長を備えています。ロボット関節、精密回転機構、自動化設備などに幅広く利用されています。
ただし、市場ではこの2つの製品名に普遍的な標準区分があるわけではありません。メーカーによっては、類似または重複する構成の製品をハーモニックギヤモーターやハーモニックアクチュエーターと呼ぶ場合があります。エンコーダー、ブレーキ、センサー、さらにはサーボドライブを組み込んだハーモニックギヤモーターもあれば、比較的基本的なモーターと減速機の構成を採用したハーモニックアクチュエーターもあります。
したがって、これらの用語を完全に別個の製品カテゴリーとして捉えるべきではありません。
では、ハーモニックギヤモーターとハーモニックアクチュエーターにはどのような違いがあるのでしょうか。それぞれの特長をより深く理解できるよう、本記事では製品設計、統合レベル、制御機能、設置、試運転、用途要件の観点から比較し、装置メーカーが適切なモーションソリューションを選定するための情報を紹介します。
1. ハーモニックギヤモーターとは?
ハーモニックギヤモーターは、ハーモニックドライブ技術を用いて減速とトルク伝達を行う精密駆動製品です。基本的な動作原理は、モーターが入力動力を供給し、ハーモニック減速機が回転速度を下げて出力トルクを高めることで、精密機械の動作要件に対応します。
製品設計の観点では、ハーモニックギヤモーターは主にモーターとハーモニック伝達機構の組み合わせを重視します。メーカーの設計により、モーターと減速機を組み合わせた比較的基本的な駆動ユニットの場合もあれば、エンコーダー、ブレーキ、センサー、ドライブ電子機器を備えた高集積ユニットの場合もあります。
1.1 ハーモニックギヤモーターの主な構成部品
一般的なハーモニックギヤモーターは、複数の部品で構成されます。サーボモーター、ブラシレスDCモーター、またはフレームレス・トルクモーターなどのモーターが回転力を発生させます。ハーモニック減速機は、フレクスプライン、サーキュラースプライン、ウェーブジェネレーターを用いて、高い減速比と精密な動力伝達を実現します。出力軸またはフランジは、減速されたトルクを被駆動機器に伝達し、ハウジングは構造を支え、機械的な保護を行います。
製品の構成によっては、エンコーダー、ブレーキ、センサー、サーボドライブなどの追加部品がシステムに組み込まれる場合もあります。
1.2 ハーモニックギヤモーターの動作原理
ハーモニックギヤモーターの中核となる伝達原理は、ハーモニックドライブ技術に基づいています。モーターがウェーブジェネレーターを回転させると、フレクスプラインが制御された弾性変形を起こし、サーキュラースプラインとかみ合います。フレクスプラインとサーキュラースプラインでは歯数が異なるため、両者の相対運動によって回転速度が低下します。
この機構により、ハーモニックギヤモーターはコンパクトな構造で高い減速比と大きな出力トルクを実現できます。さらに、エンコーダー、ブレーキ、サーボドライブなどを組み込むことで、より包括的な位置フィードバック、モーション制御、ブレーキ機能も提供できます。
1.3 ハーモニックギヤモーターの代表的な用途
ハーモニックギヤモーターは、精密な回転運動とコンパクトな伝達機構が求められる用途で一般的に使用されています。用途には、産業用ロボット、協働ロボット、自動組立設備、CNC工作機械、光学検査システム、医療機器、半導体自動化システムなどがあります。機械構成や制御機能に応じて、産業機械やロボットシステムのさまざまな動作要件に対応できます。
2. ハーモニックアクチュエーターとは?
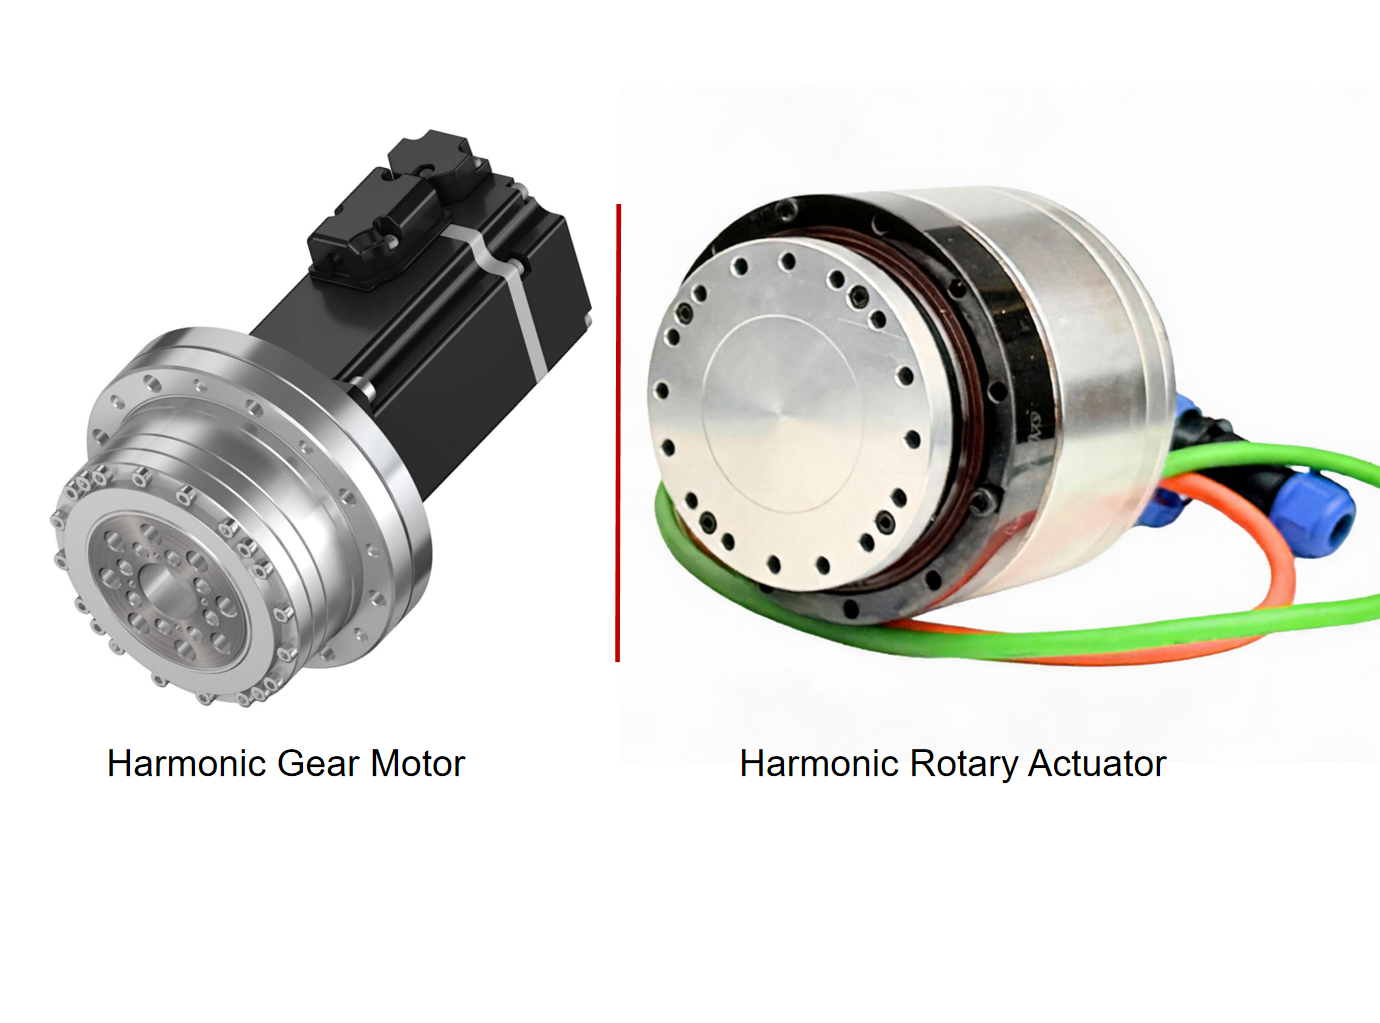
ハーモニックアクチュエーターは、ハーモニック伝達技術を中核とする統合型の動作実行ユニットです。動力伝達だけに重点を置くのではなく、機械、電気、フィードバック各部品を連携させ、特定の動作タスクを実行するよう設計されています。
用途に応じて、モーターとハーモニック減速機に加え、出力軸受、エンコーダー、ブレーキ、トルクセンサー、サーボドライブなどを組み込む場合があります。コンパクトなユニットで必要な出力動作、位置フィードバック、制動機能、システム統合を実現することを重視した設計です。
2.1 ハーモニックアクチュエーターの主な構成部品
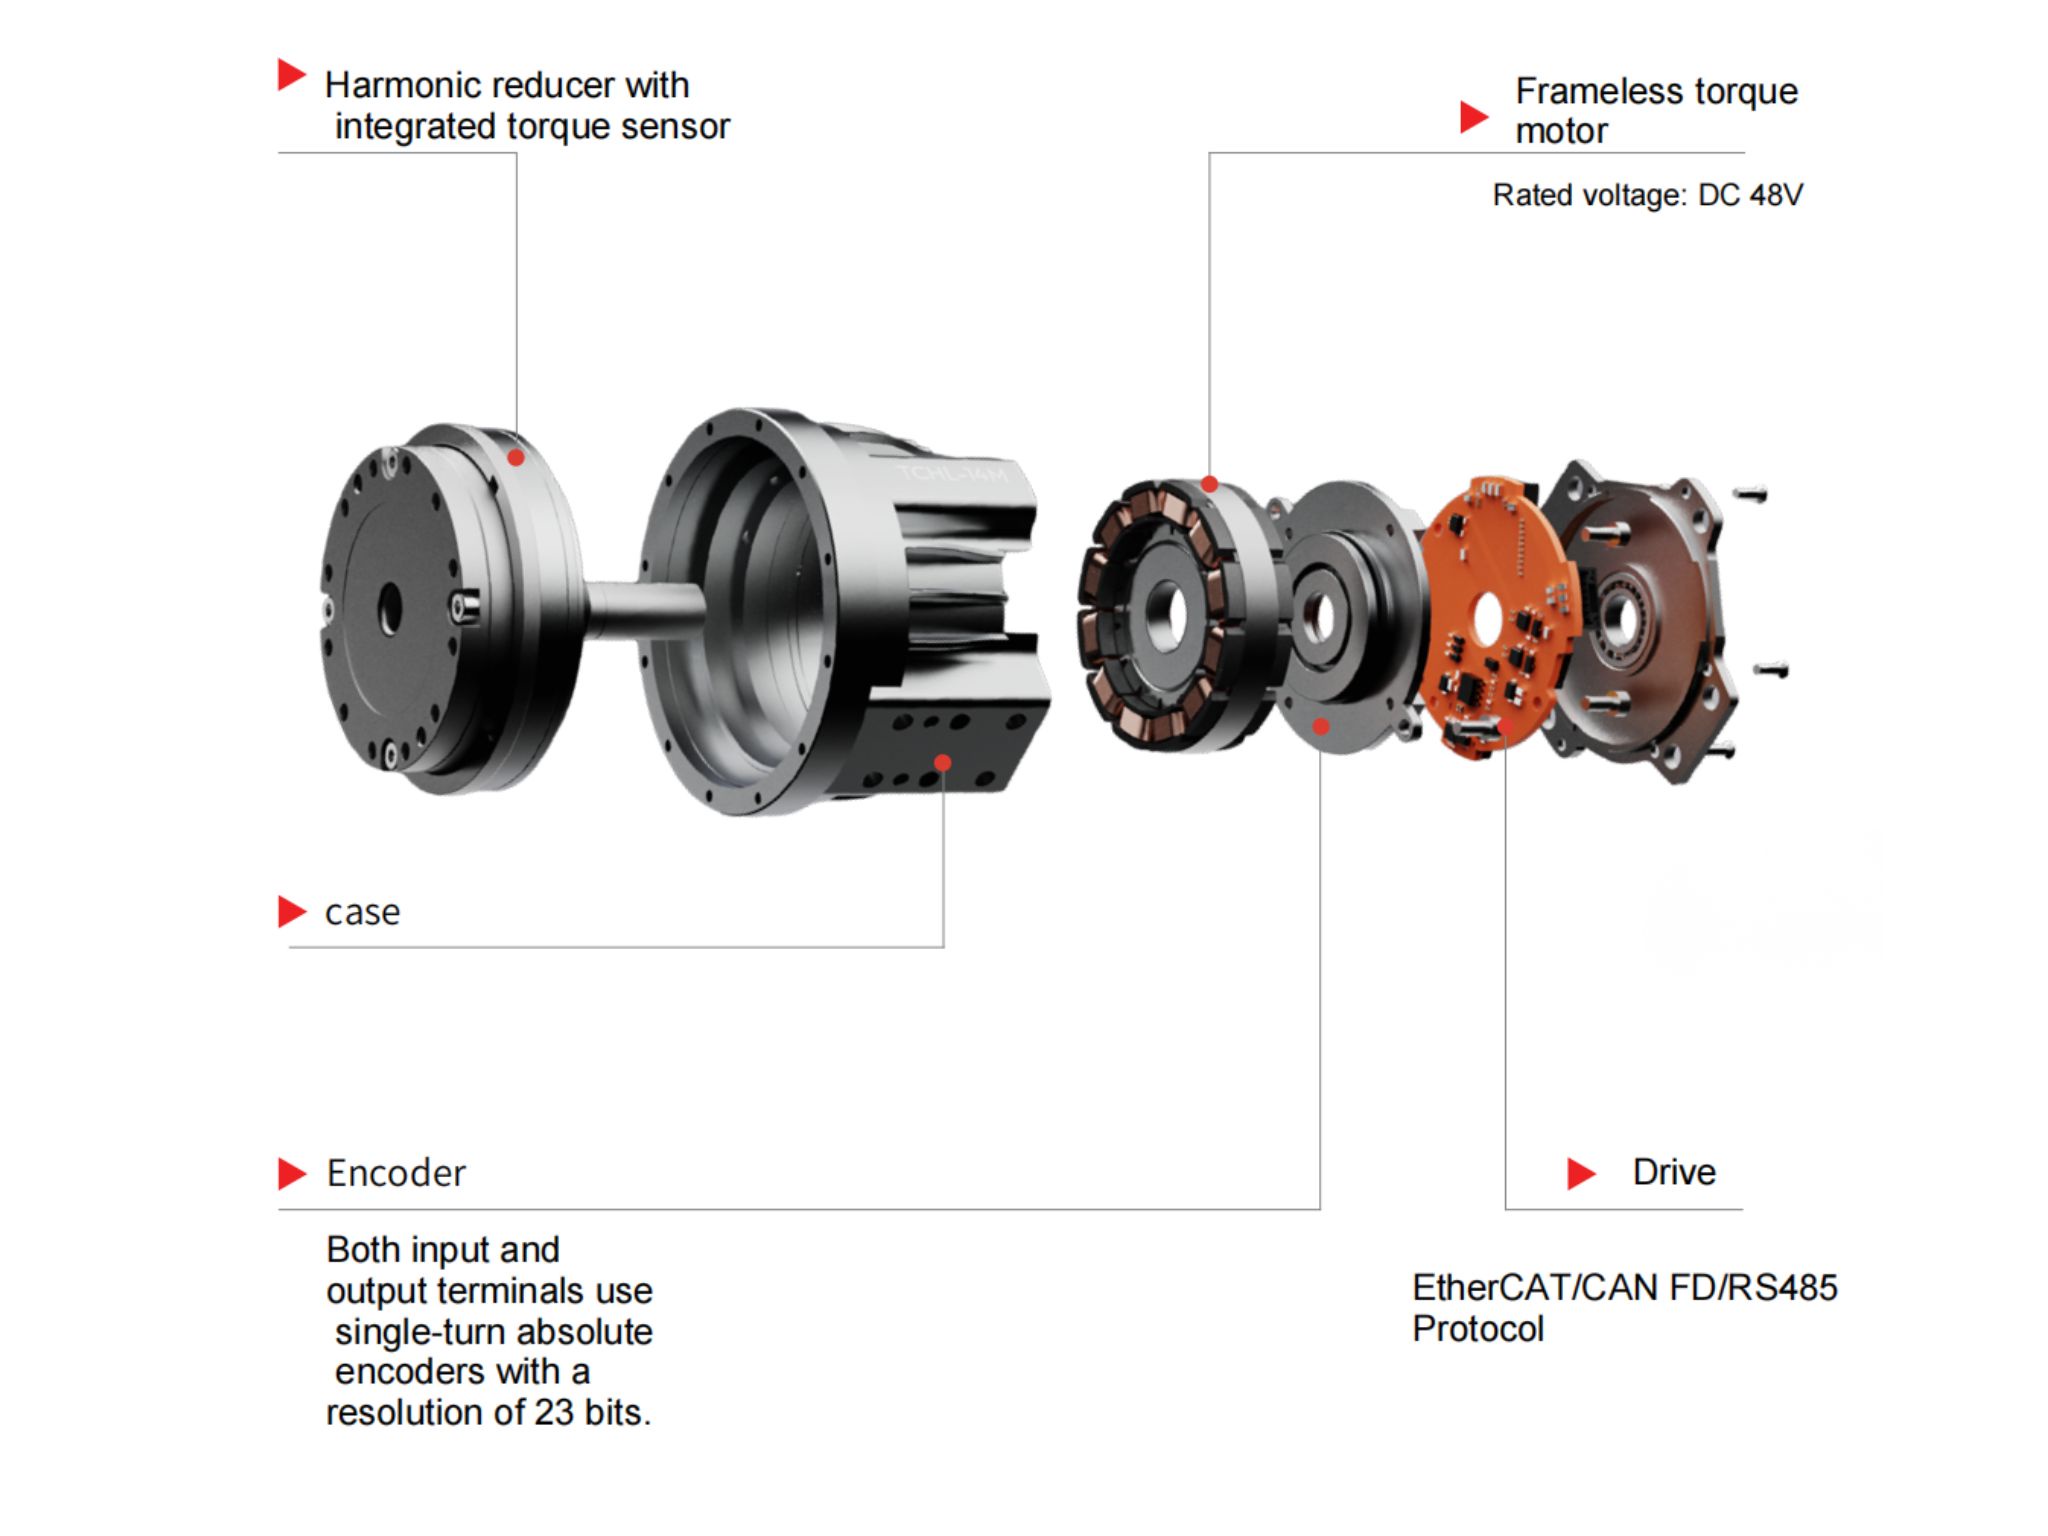
一般的なハーモニックアクチュエーターには、複数の機能部品が組み込まれています。フレームレス・トルクモーターが駆動力を発生させ、ハーモニック減速機とのコンパクトな一体化を可能にします。ハーモニック減速機は高い減速比と精密なトルク伝達を実現し、エンコーダーはモーター側または出力側の位置と速度を監視します。用途に応じてブレーキが機械的な保持または制動を行い、出力軸受が負荷を支えながら、指定された軸方向荷重、ラジアル荷重、モーメント荷重に対応します。
より高度なフィードバックが必要な用途では、トルクセンサーで出力トルクを測定し、力制御や柔軟な動作制御をサポートできます。サーボドライブは、製品設計に応じて外部に設置する場合と、アクチュエーターに組み込む場合があります。
これらすべての部品が、すべてのハーモニックアクチュエーターに搭載されているわけではありません。実際の構成は、メーカーの設計や用途の機能要件によって異なります。
2.2 ハーモニックアクチュエーターの動作原理
ハーモニックアクチュエーターは、モーターでハーモニック減速機を駆動し、回転速度を下げて出力トルクを高めます。一方、その設計では、動作実行システム全体を連携させて動作させることをより重視します。
たとえば、デュアルエンコーダーを搭載したアクチュエーターは、モーター側と出力側の位置をそれぞれ個別に監視できます。制御システムはこれらのフィードバック信号を利用して実際の出力動作を監視し、位置誤差の検出や補正を行うことができます。
トルクセンサーも組み込まれている場合、アクチュエーターは出力トルクの変化を測定し、力制御、インピーダンス制御、柔軟な動作制御にフィードバックを提供できます。そのため、ハーモニックアクチュエーターの価値は動力伝達にとどまらず、統合された動作実行機能とフィードバック機能にも及びます。
2.3 ハーモニックアクチュエーターの代表的な用途
ハーモニックアクチュエーターは、コンパクトな構造、精密な位置決め、統合型のモーション制御が必要な装置に適しています。代表的な用途には、産業用ロボット、協働ロボット、ヒューマノイドロボット、外骨格ロボット、医療用ロボット、精密回転テーブル、半導体自動化設備、高精度位置決め・組立システムなどがあります。
3. ハーモニックギヤモーターとハーモニックアクチュエーター:6つの主な違い
市場では2つの製品名が重複して使われているため、ハーモニックギヤモーターにはエンコーダー、ブレーキ、サーボドライブを搭載できない、あるいはすべてのハーモニックアクチュエーターがこれらすべての部品を組み込んでいる、と考えるのは正確ではありません。ただし、設計方針や機能上の優先事項を比較すると、いくつかの主な違いを見いだせます。
3.1 製品設計の重点
ハーモニックギヤモーターは、主にモーターとハーモニック伝達機構の組み合わせを重視します。主な目的は、ハーモニックドライブ技術によって動力を伝達し、減速してトルクを増幅することです。
ハーモニックアクチュエーターは、動作実行システム全体をより重視します。動力伝達に加えて、位置フィードバック、制動、負荷支持、センシング、モーション制御などを考慮して設計される場合があります。
重要な違いは、特定の部品の有無ではなく、製品設計における優先事項にあります。
3.2 システム統合レベル
ハーモニックギヤモーターには、さまざまな統合構成があります。主にモーターとハーモニック減速機で構成され、装置メーカーがシステム要件に応じて追加部品を選択できる製品もあります。一方、エンコーダー、ブレーキ、センサー、サーボドライブをコンパクトなユニットに組み込んだモデルもあります。
ハーモニックアクチュエーターは一般に、動作実行に必要な部品を1つのアセンブリーにまとめ、システム全体の統合性を高めることを重視します。この方式により外部部品の数を減らし、装置メーカーの機械的・電気的な統合を簡素化できます。
3.3 フィードバック機能と制御機能
精密機器では、位置フィードバックとモーション制御が重要です。ハーモニックギヤモーターは、用途に応じてさまざまな種類のエンコーダーやサーボドライブを構成できます。フィードバック機能は実際の製品構成によって異なります。
ハーモニックアクチュエーターは一般に、より包括的なフィードバック機能を重視します。たとえば、デュアルエンコーダーはモーター側と出力側の位置を個別に監視でき、内蔵トルクセンサーは実際の出力トルクを測定し、力制御や柔軟な動作制御を必要とする用途にフィードバックを提供できます。
より高度なモーション制御や複数のフィードバック信号が必要な用途では、適切なセンシング部品を搭載したアクチュエーターがより適したソリューションとなる場合があります。
3.4 設置と試運転
ハーモニックギヤモーターを中心に駆動システムを構築する場合、装置メーカーは製品設計に応じて、外部部品の選定と構成、機械的な接続、電気配線、エンコーダーインターフェースの設定、サーボパラメーターの調整を行う必要がある場合があります。
高集積のハーモニックアクチュエーターでは、複数の機械部品や電気部品があらかじめユニット内に組み立てられているため、こうした作業の一部を減らせます。その結果、設置を簡素化し、外部配線や機械組立の作業量を減らすことができます。
ただし、統合型アクチュエーターでも、通信設定、制御パラメーターの調整、機械的な設置、動作試験など、システム全体の試運転は必要です。
3.5 システム設計の柔軟性
ハーモニックギヤモーターは、システム構成の柔軟性を高められる場合があります。サーボ制御プラットフォームがすでに確立されているメーカーは、既存の装置構成に合わせてドライブ、エンコーダー、センサーを独自に選択することを好む場合があります。
ハーモニックアクチュエーターは、より統合された設計を重視します。外部部品の選定や統合作業を減らしたい装置メーカーにとって、高集積アクチュエーターはより使いやすいソリューションとなります。
どちらを選ぶかは、構成の柔軟性を優先するか、より統合された動作実行ユニットを優先するかによって決まります。
3.6 コストとメンテナンスの考慮事項
これら2つのソリューションの総コストは、個々の製品の購入価格だけを比較して評価すべきではありません。
ハーモニックギヤモーターを使用する場合、装置メーカーは外部サーボドライブ、エンコーダー、ブレーキ、コネクター、取付部品に加え、機械的・電気的な統合に必要な作業費も考慮する必要があります。
ハーモニックアクチュエーターは、統合型設計のため初期購入価格が高くなる場合がありますが、外部部品の数を減らし、組立や試運転を簡素化できます。実際のコスト上のメリットは、製品構成、プロジェクトの数量、システム構成によって異なります。
メンテナンスについては、部品の整備性、故障診断、スペアパーツの入手可能性、サプライヤーが提供する技術サポートも考慮する必要があります。
4. ハーモニックギヤモーターとハーモニックアクチュエーターの選び方
実際の装置開発では、製品名だけを基準にするのではなく、機械的負荷、動作要件、制御アーキテクチャ、設置上の制約を評価して適切なソリューションを選定する必要があります。
4.1 出力トルクと負荷要件に基づいて選定する
まず、必要な定格出力トルク、ピーク出力トルク、実際のデューティサイクルを確認します。長時間にわたって連続運転する装置では、定格トルクと熱性能が特に重要です。ピークトルクだけを基準に選定してはいけません。
また、選定した駆動システムが実際の運転条件を満たせるよう、起動、加速、減速、非常停止時の動的負荷も考慮する必要があります。
4.2 位置決め精度とフィードバック要件を考慮する
基本的な位置・速度制御が必要な用途では、既存の制御アーキテクチャに合わせてモーター、エンコーダー、ドライブの構成を選択できます。
より正確な出力側フィードバック、位置監視、またはトルクに基づく柔軟な制御が必要な用途では、デュアルエンコーダーやトルクセンサーを備えた統合型アクチュエーターがより適している場合があります。
エンコーダーの分解能は、伝達システム全体の実際の位置決め精度と同じではない点に注意が必要です。減速機の誤差、機械剛性、負荷条件、温度変化、制御アルゴリズムはいずれも、最終的な位置決め性能に影響します。
4.3 設置スペースと統合要件を評価する
ロボットや精密自動化設備では、設置スペースが限られていることがよくあります。そのため、製品選定時には外径、全長、重量、中空穴、取付インターフェースをすべて考慮する必要があります。
コンパクトな構造で外部接続を減らし、モーター、減速機、フィードバック部品を統合する必要がある場合は、高集積のハーモニックアクチュエーターが適した選択肢となることがあります。
4.4 制御システムと通信プロトコルを確認する
既存の制御アーキテクチャとの互換性も重要な検討事項です。CAN、CANopen、EtherCATなど、必要な通信インターフェースやその他のプロトコルに製品が対応しているかを確認してください。
外部サーボドライブを使用するシステムでは、モーターのパラメーターとエンコーダーインターフェースが選定したドライブと互換性を持つ必要があります。統合型アクチュエーターの場合は、選定を確定する前に、利用可能な制御モード、通信プロトコル、ドライブ構成、パラメーターへのアクセス可否を確認してください。
5. HONPINEのハーモニックドライブおよび統合型アクチュエーターソリューション
ロボットシステムや自動化設備を開発するメーカーにとって、適切なハーモニックドライブソリューションの選定では、減速比や出力トルクの確認だけでは不十分です。モーター、ハーモニック減速機、エンコーダー、ブレーキ、センサー、制御システムの互換性も評価する必要があります。
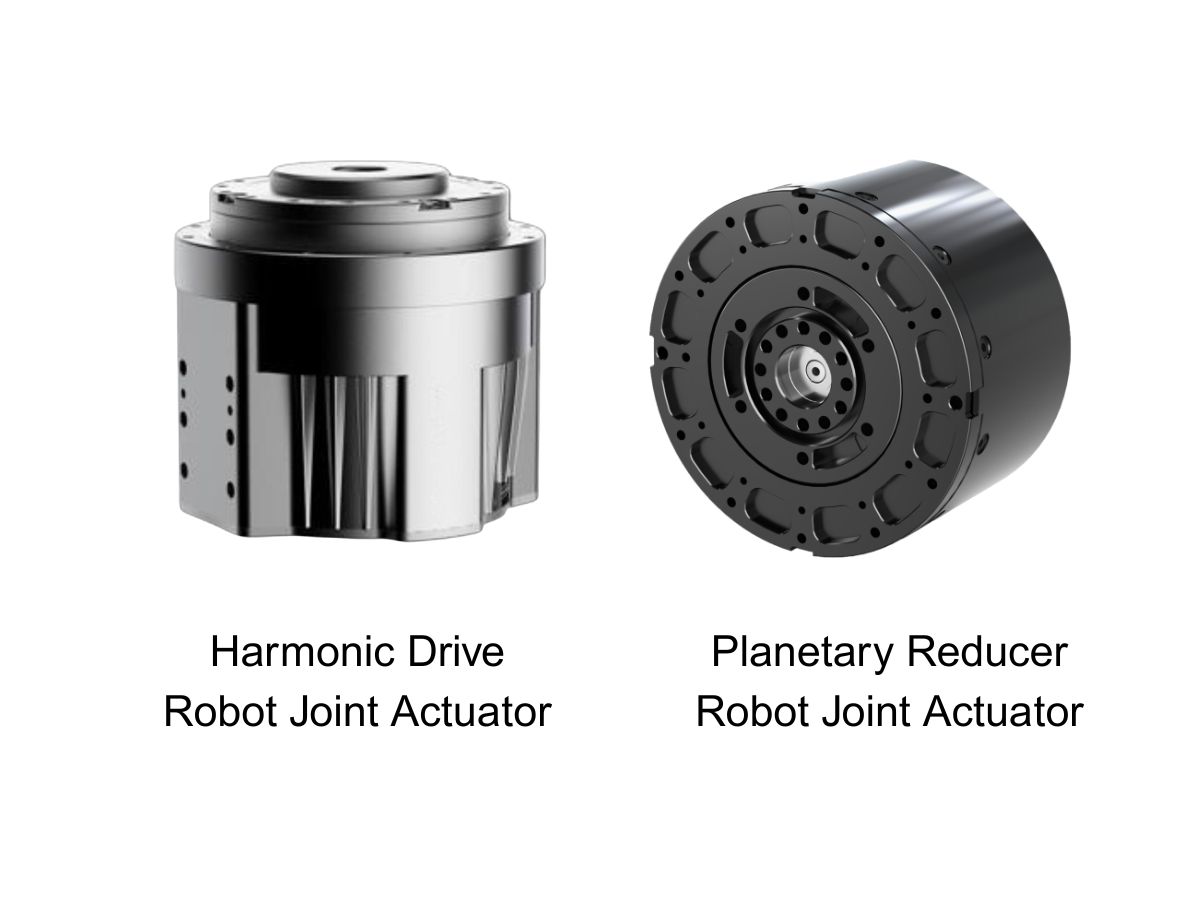
HONPINEは精密伝達製品およびモーション制御製品を専門とし、さまざまな産業用途向けにハーモニック減速機、ハーモニックロータリーアクチュエーター、遊星ギヤボックス、ロボット関節モジュールを提供しています。
さまざまな統合要件やモーション制御要件に対応するため、HONPINEは複数のハーモニックドライブソリューションを提供しています。
たとえば、HONPINEのHAGハーモニック関節モジュールは、構成に応じてモーター、ハーモニック減速機、エンコーダー、ブレーキ、および関連するドライブ・センシング部品を統合しています。ロボット関節に求められる精密な動作要件に対応するよう設計されています。
HPJMシリーズのハーモニック関節モジュールは、フレームレス・トルクモーター、ハーモニック減速機、ブレーキ、エンコーダー、および関連するセンシング・ドライブ部品を組み合わせたコンパクトな統合設計を採用しています。ヒューマノイドロボット、協働ロボット、その他のロボット関節用途に適しています。
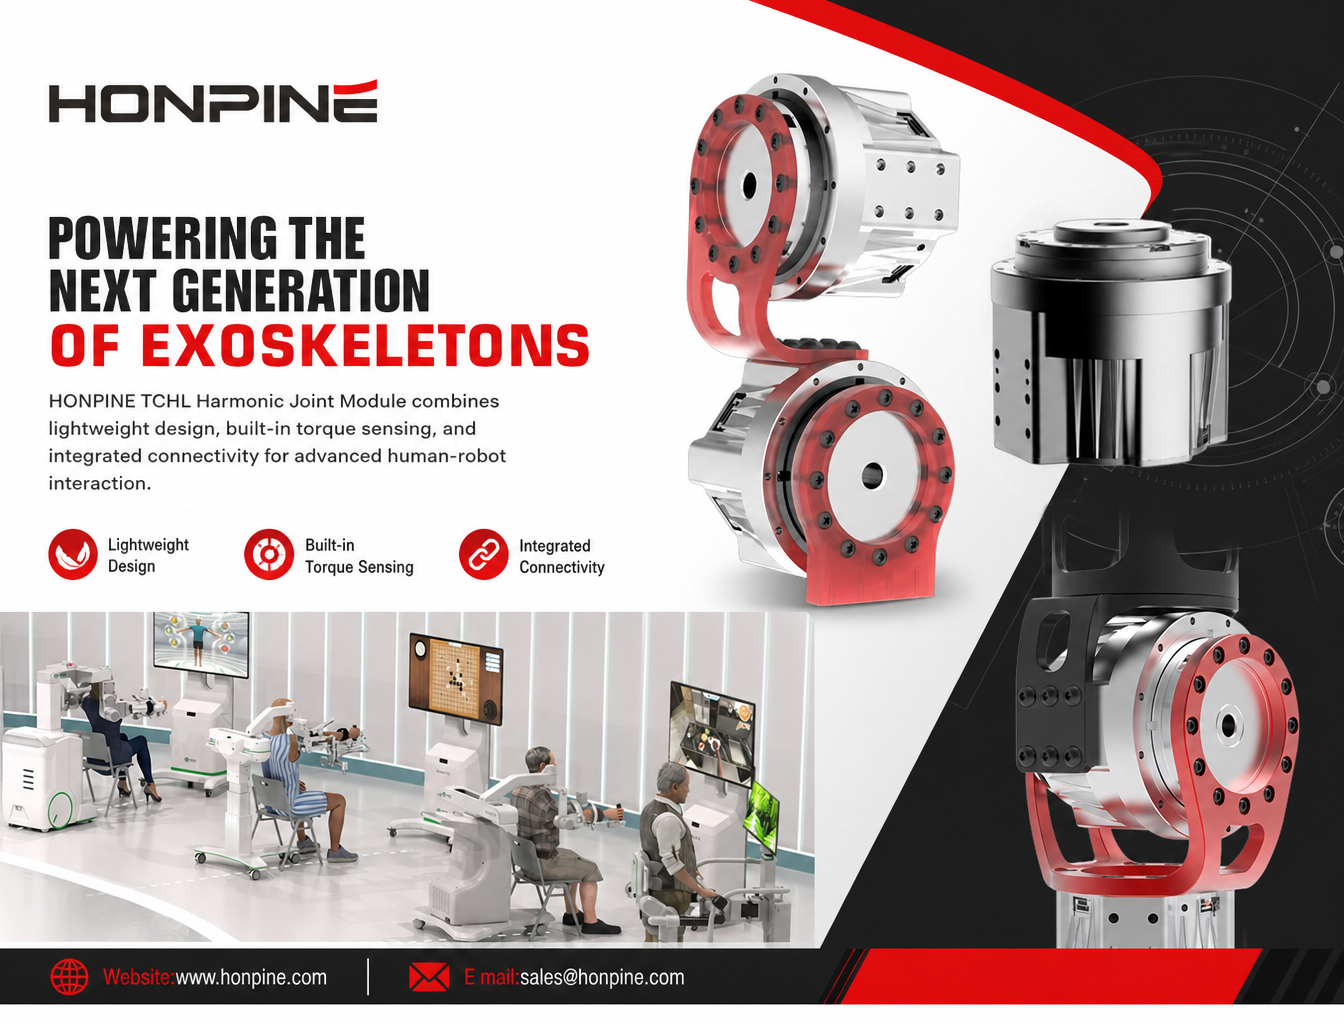
出力トルクの検出と柔軟な動作制御が必要なロボット用途に向けて、HONPINEのTCHLシリーズのハーモニック関節モジュールは、トルクセンサーを内蔵したソリューションを提供します。
HONPINEは複数の製品シリーズを通じて、必要な出力トルク、減速比、取付寸法、フィードバック構成、制御要件に基づく精密伝達ソリューションを提供できます。
6. まとめ
ハーモニックギヤモーターとハーモニックアクチュエーターはいずれも、ハーモニック伝達技術に基づく精密駆動製品です。構造や機能が重複する場合があり、メーカーによっては類似した製品構成に異なる名称を使用しています。そのため、製品名だけで実際の統合レベルを判断することはできません。
設計の観点では、ハーモニックギヤモーターはモーターとハーモニック伝達機構をより重視する一方、ハーモニックアクチュエーターは統合された動作実行機能とシステム機能をより重視します。
装置メーカーにとって重要なのは、どちらの製品名を選ぶかだけではなく、選定したソリューションが用途のトルク、速度、位置決め精度、フィードバック、制動、設置スペース、制御互換性の要件を満たすかどうかです。
これらの要素を評価することで、メーカーはロボットや産業オートメーションシステムに最適なハーモニックドライブソリューションを選定できます。
続きを読む
HONPINEのストーリーおよび精密駆動に関連する業界動向についてさらに詳しくご覧ください。
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 なぜ高性能ヒューマノイドロボットの価格を下げることはそれほど難しいのでしょうか?そして、なぜハーモニック関節モジュールは依然として代替不可能なのでしょうか?中核的理由は、避けることのできない1つの要件にあります:高い自由度。
高い DOF はヒューマノイドロボットに不可欠であり、これにより高調波関節モジュールがシステム総価値に占める割合が一貫して高くなります。 HONPINEハーモニックサーボアクチュエータが医療ロボティクスを変革している理由医療ロボットは、医療分野で使用される自動化ロボットシステムであり、診断、手術、リハビリテーション、患者ケア、および補助治療の実施において、医師、看護師、その他の医療機器を支援、強化、または代替するために用いられます。これらは、ロボティクス、人工知能、センシング技術、メカトロニクス、およびコンピュータ制御システムを統合し、医療の精度、効率、安全性、および患者全体の体験を向上させます。この記事では、HONPINEハーモニックサーボアクチュエータが医療ロボティクスに非常に適している理由を説明します。
 Harmonic Drive Systems VS Nabtesco VS HONPINE ハーモニックドライブモーター統合型ハーモニック関節モーターは、モーター、減速機、エンコーダ、センサー、その他の主要部品を1つのモジュール / アクチュエータに統合した、高度に集積化された高性能なロボット関節用ソリューションです。ロボットに強力な駆動能力と精密なモーションコントロールを提供します。ヒューマノイドロボットの動作の「心臓」と見なされ、各関節に搭載されてその動きを制御し、ロボット全体の性能を直接左右します。したがって、信頼性の高いハーモニック関節モーターを選定することは、ヒューマノイドロボットの開発にとって極めて重要です。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 HONPINEハーモニックドライブ減速機, RV減速機, 遊星減速機がヒューマノイドロボットの発展を支援ヒューマノイドロボットは、研究室で能力を実証する段階から、幅広い産業用途へと進化しています。軽量材料、身体性知能、自律バッテリー交換技術に牽引された生産性革命が、世界中の工場、病院、家庭で起こっています。ヒューマノイドロボットの"関節革命"が進行中です。ヒューマノイドロボットは数千の部品で構成され、その中でもアクチュエーターは最も重要な可動部品として、ロボットの"関節と筋肉"と呼ばれています。ハーモニックドライブ減速機は、その高精度とコンパクトなサイズにより、回転関節に広く使用されています。
 なぜハーモニックドライブモーターは外骨格ロボットに最適な選択なのでしょうか?外骨格は通常、ハーモニックドライブモーター、センサー、およびセンシング、制御、情報処理、データフュージョン、モバイルコンピューティング技術を統合するその他のコンポーネントを組み込んでいます。これらのシステムは、人間の感覚機能および運動機能をロボットのトルク伝達および制御システムと同期させ、身体能力を強化したり、医療リハビリテーションを提供したりする役割を果たします。最先端の破壊的技術として、外骨格は軍事用途と医療用途の両方において重要な戦略的意義を持っています。ハーモニックドライブ減速機が提供する高トルク密度と高精度制御により、外骨格ロボットにとって最適なソリューションとなっています。
 川崎重工、CORLEOロボットホースを発表:ハーモニックドライブ減速機が重要な役割を果たす川崎重工は、水上走行、跳躍、走行、そしてダイナミックなポーズを取ることができる高い機動性を備えたロボットホース「CORLEO」を発表しました。過酷な地形を攻略するために設計されたCORLEOの脚部運動システムは、各脚に独立駆動モジュール / アクチュエータを採用し、卓越した安定性と衝撃吸収性を実現しています。後脚は前脚から独立して作動するため、ライダーのバランスを保ちながら、階段や凹凸のある地面でも荒れた路面を滑らかに移動できます。
 ハーモニックギヤモーターとハーモニックアクチュエーターの違いとは?この記事では、製品設計、システム統合、フィードバックおよび制御機能、設置方法、用途要件の観点から、ハーモニックギヤモーターとハーモニックアクチュエーターの違いを解説します。メーカーによって製品名の使い方が異なる場合があるため、実際の構成を評価し、ロボットや産業オートメーションに適した高精度モーションソリューションを選定する方法についても取り上げます。
 HONPINE TCHLハーモニックジョイントモジュールが外骨格ロボットに適している理由HONPINE TCHLハーモニックジョイントモジュールは、軽量設計、コンパクトな機械統合、人とロボットの応答性の高いインタラクションが求められる外骨格ロボット向けに設計されています。出力側に内蔵されたトルクセンサー、高度に統合された構造、柔軟な接続構成を備えたTCHLは、下肢外骨格、上肢補助ロボット、リハビリテーション機器、産業用ウェアラブルロボット向けの関節駆動ソリューションを提供します。


ダブルクリック
当社は harmonic drive reducer,planetary reducer,robot joint motor,robot rotary actuators,RV gear reducer,robot end effector,dexterous robot hand を提供しています
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 ハーモニックギヤモーターとハーモニックアクチュエーターの違いとは?この記事では、製品設計、システム統合、フィードバックおよび制御機能、設置方法、用途要件の観点から、ハーモニックギヤモーターとハーモニックアクチュエーターの違いを解説します。メーカーによって製品名の使い方が異なる場合があるため、実際の構成を評価し、ロボットや産業オートメーションに適した高精度モーションソリューションを選定する方法についても取り上げます。
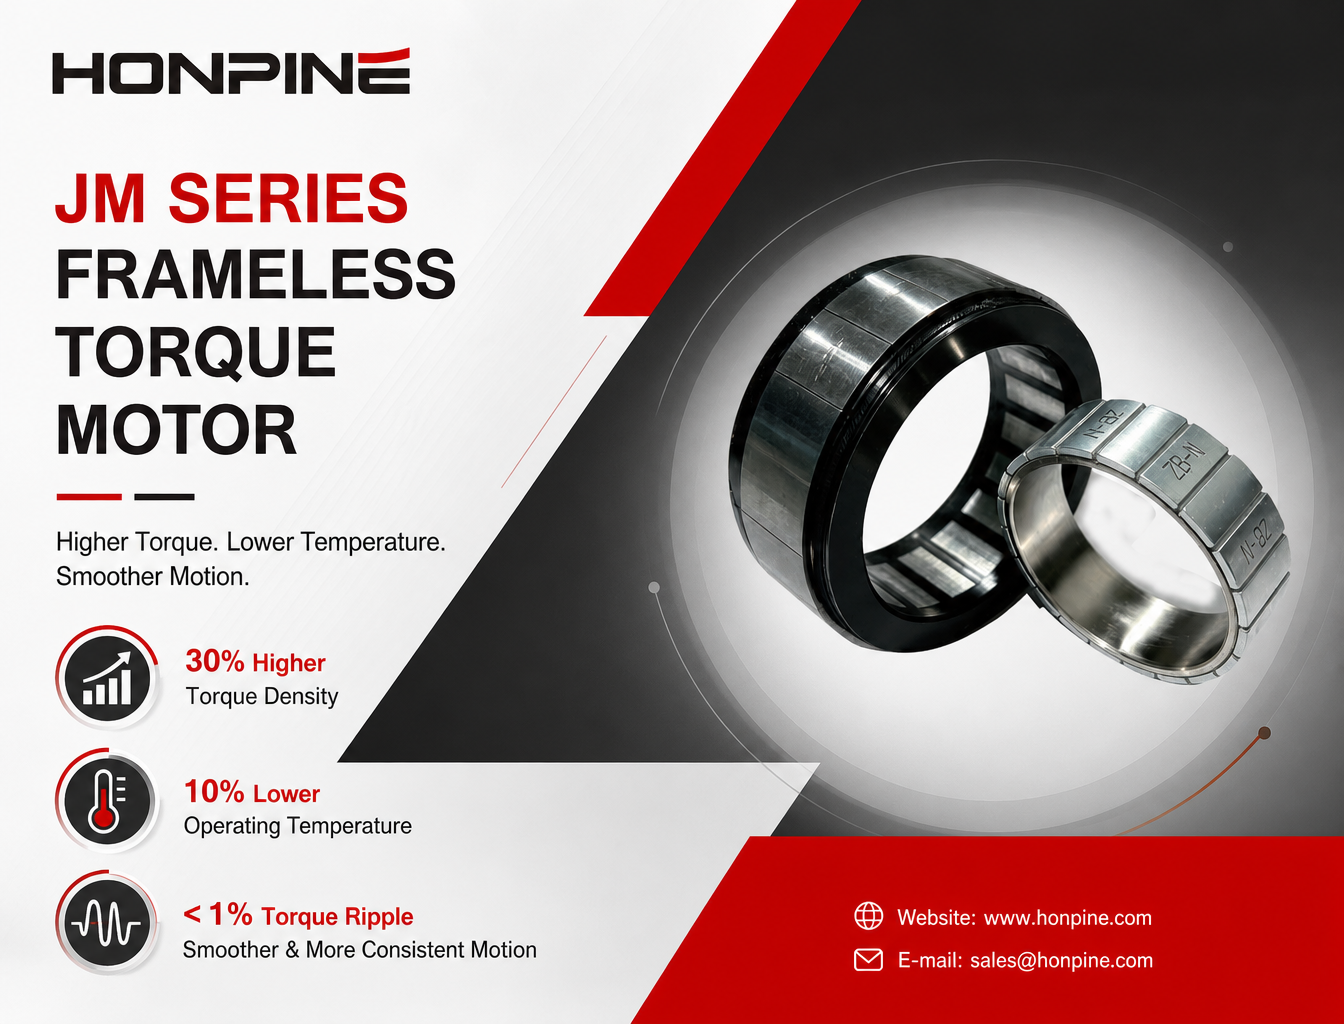
 HONPINE JM 第4世代フレームレス・トルクモーター:トルク密度が30%向上、動作温度が10%低下ロボット技術の進歩に伴い、フレームレス・トルクモーターには、トルク密度、動作安定性、熱管理において、より高度な要件が求められています。HONPINE JM 第4世代フレームレス・トルクモーターは、電磁設計、コア材料、巻線技術の改善により、トルク密度を30%向上させ、動作温度を10%低下させました。トルクリップルを1%未満に抑え、低速時の動作をより滑らかにし、動作の一貫性を高めています。そのため、手術用ロボット、ヒューマノイドロボット、精密自動化設備など、高度な性能が求められる用途に適しています。HONPINEはどのようにしてこれらの性能向上を実現したのでしょうか。詳しく見ていきましょう。
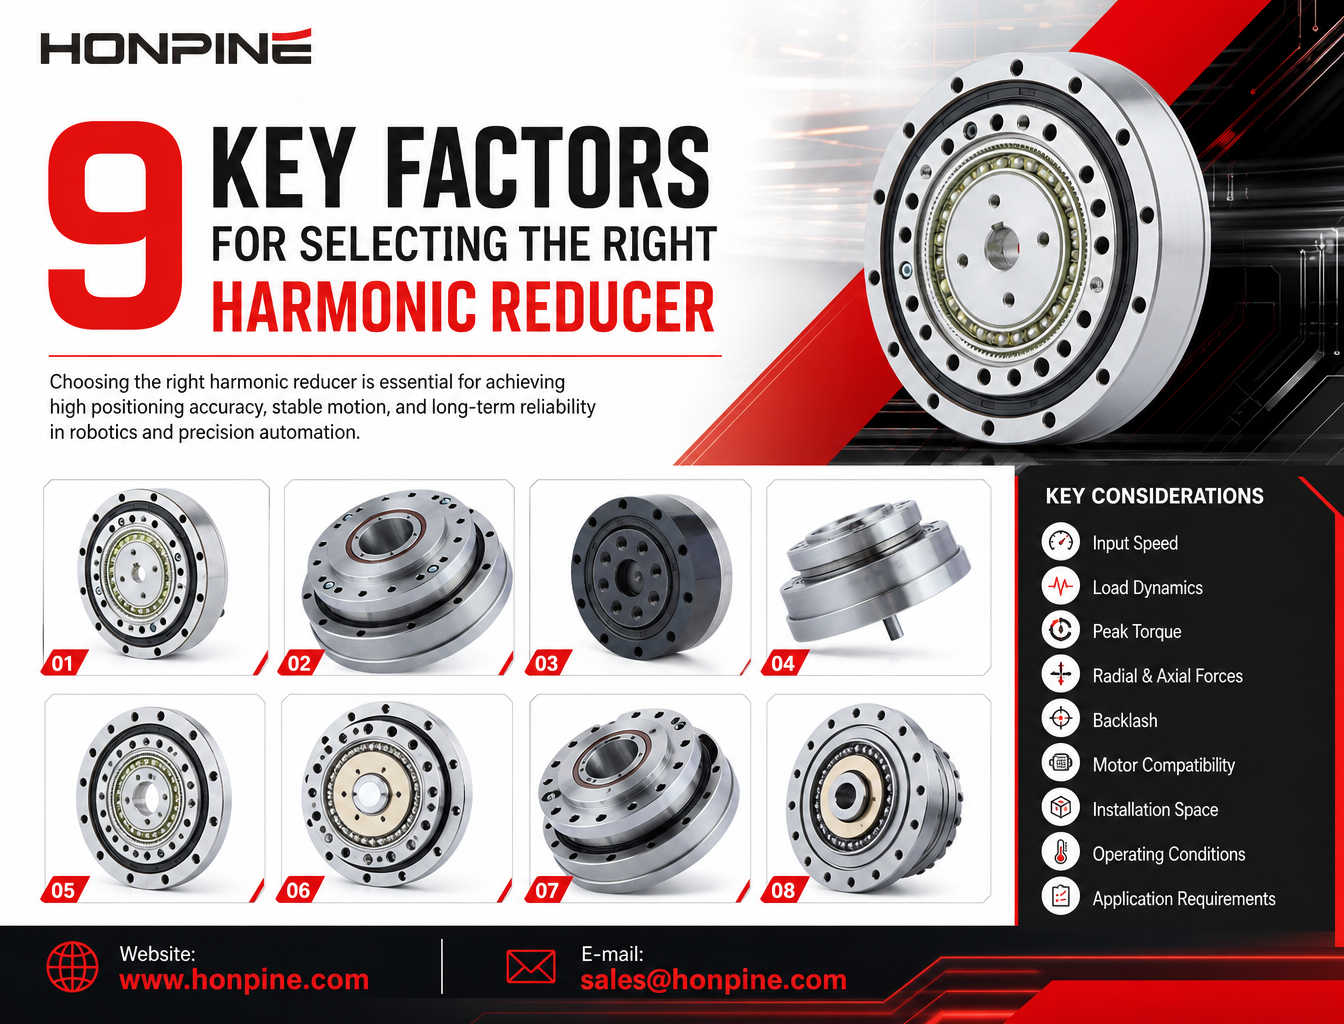
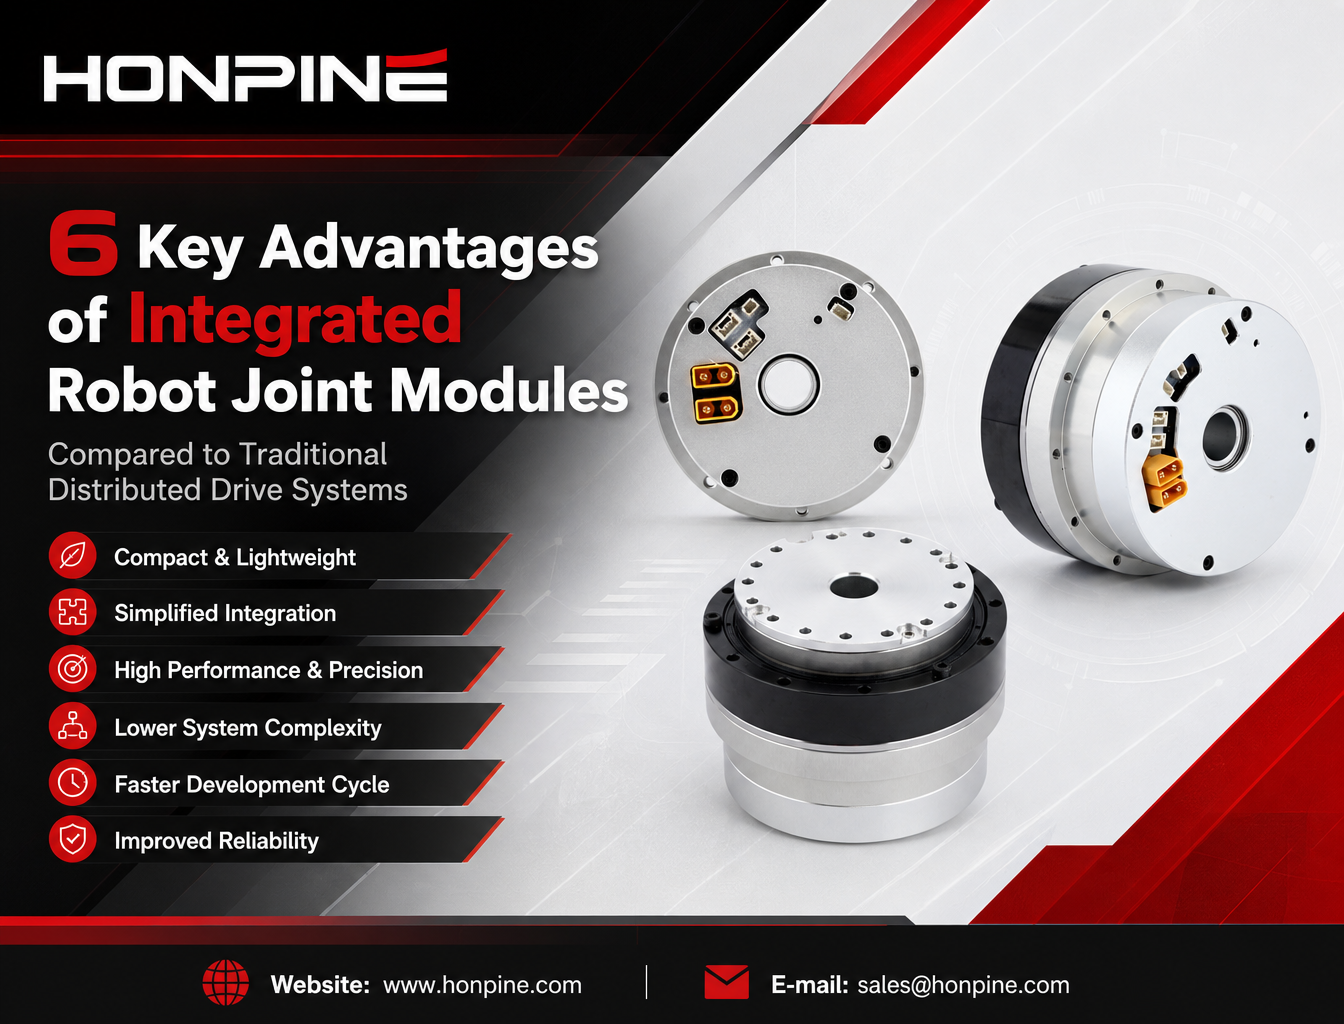
 ハーモニック減速機の選び方:知っておくべき9つの重要ポイントなぜ多くのロボット企業が、従来の分散駆動システムではなく、統合型ロボット関節モジュールを選ぶのでしょうか。ヒューマノイドロボット、協働ロボット、リハビリ用外骨格の進化が続くなか、メーカーはよりコンパクトで軽量、かつ組み込みやすいモーションソリューションを求めています。統合型ロボット関節モジュールは、フレームレス・トルクモーター、ハーモニック減速機、サーボドライブ、エンコーダ、出力ベアリングなどの主要部品を一つのアセンブリにまとめたものです。この構造により、機械的な複雑さを軽減し、配線を簡素化し、モーション制御の統合性を高め、ロボットの開発期間を短縮できます。本記事では、HONPINEのテクニカルディレクターであるTheodore Liが、統合型ロボット関節モジュールの6つの主な利点を解説し、従来の分散駆動構成と比較します。
 一体型ロボット関節モジュールを選ぶ企業が増えているのはなぜ?一体型ロボット関節モジュールは、モーター、ハーモニック減速機、サーボドライブ、エンコーダー、出力軸受をコンパクトなユニットに統合したものです。本記事では、一体型と分散型の駆動アーキテクチャを比較し、トルク密度、機械的信頼性、モーション制御、開発効率、実際のロボット用途における違いを解説します。
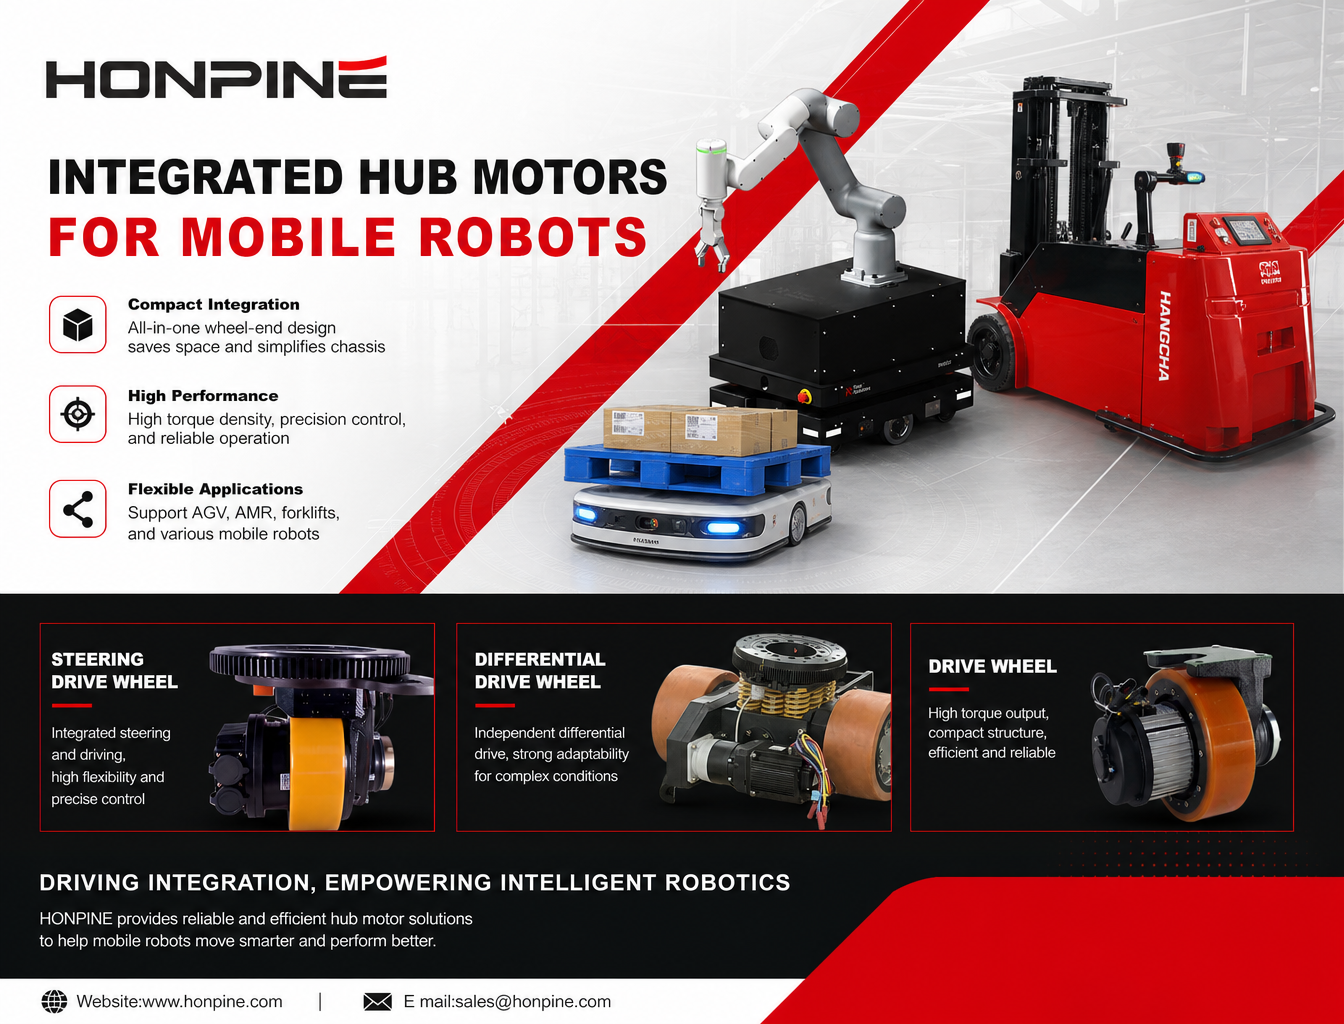
 なぜ、従来の駆動システムから一体型ハブサーボモーターへ移行するロボットが増えているのでしょうか?移動ロボットが自律走行、柔軟な動作、そしてますます複雑化する作業環境に対応するにつれ、従来の分散型駆動システムは新たな課題に直面しています。モーター、ギアボックス、カップリング、伝動部品を個別に配置すると、シャーシが複雑になり、設置スペースも限られる可能性があります。そのため、一体型ハブサーボモーターを採用するロボットメーカーが増えています。主要な駆動部品をコンパクトなホイールエンドユニットに一体化することで、ハブモーターは駆動系の統合、モーション制御、シャーシ設計の向上に新たな可能性をもたらします。本記事では、移動ロボットに求められる主な性能要件を紹介し、一体型ハブモーターの利点を説明するとともに、HONPINEのDrive Wheels、Steering Drive Wheels、Differential Drive WheelsがさまざまなAGVおよびAMR用途をどのように支えるかを解説します。
 ハーモニック減速機やRV減速機のフランジは、単なる機械的な取り付け部品ではないのはなぜでしょうか?ハーモニック減速機やRV減速機のフランジは、単なる取り付け部ではありません。位置合わせの精度、荷重伝達、構造剛性、シール性能において重要な役割を果たします。フランジの設計や取り付けにわずかな誤差があるだけでも、歯車のかみ合い、軸受の寿命、精密モーションシステム全体の信頼性に影響することがあります。この記事では、HONPINEのテクニカルディレクターであるTheodore Liが、減速機フランジの主なエンジニアリング上の機能と、精密伝動システムの設計・設置において慎重な検討が必要な理由を解説します。
 2026年、ロボットアームやEmbodied AI向けのハーモニックジョイントモジュールをメーカーはどのようにアップグレードすべきか?ロボットシステムのアップグレードを計画するエンジニアにとって、適切なジョイントモジュールは単一の仕様だけで決まるものではありません。EtherCAT同期、出力側位置フィードバック、リアルタイムトルク測定、連続トルク性能、統合安全機能が連携し、アプリケーションの要求を満たす必要があります。これらの要素を一体的な電気機械システムとして評価することで、メーカーはジョイントモジュールの選定、統合、長期性能について、より的確な判断を下せます。
 高精度自動化設備において、遊星ギアボックスはどのように回転速度を下げ、トルクを高めるのか?高精度自動化設備において、遊星ギアボックスはどのように回転速度を下げながらトルクを高めるのでしょうか?遊星ギアボックスは、太陽歯車、複数の遊星歯車、内歯車を組み合わせることで、制御された動作と安定したトルク出力が求められる用途に、コンパクトで効率的な動力伝達を実現します。産業用ロボットやCNC工作機械から自動組立システムまで、適切なギアボックスを選定するには、減速比を選ぶだけでは不十分です。このガイドでは、遊星ギアボックスの仕組み、主な利点、一般的な用途、実用的な選定ポイントを解説し、エンジニアが適切な伝動ソリューションを見極めるための情報を紹介します。



- harmonic reducer
- harmonic drive
- harmonic gear
- harmonic transmission
- planetary gearboxes
- joint module
- frameless torque motor
- harmonic actuator
- honpine
- honpine ハーモニックドライブ
- precision transmission
- harmonic gear motor
- harmonic reducers
- robot joint
- harmonic joint module
- harmonic drive technology
- harmonic
- planetary
- torque motor
- robotic joint
- servo
- actuator
- harmonic rotary actuators
- 一体型モーター
- harmonic actuators




