








ハーモニック関節モーター/アクチュエーター/モジュール
HONPINEのハーモニックドライブ関節モーターは、高精度、高トルク、大径中空穴を特長とし、限られたスペースでの使用に適したソリューションを提供します。カスタマイズにも対応しており、特殊ロボットの分野で広く使用されています。
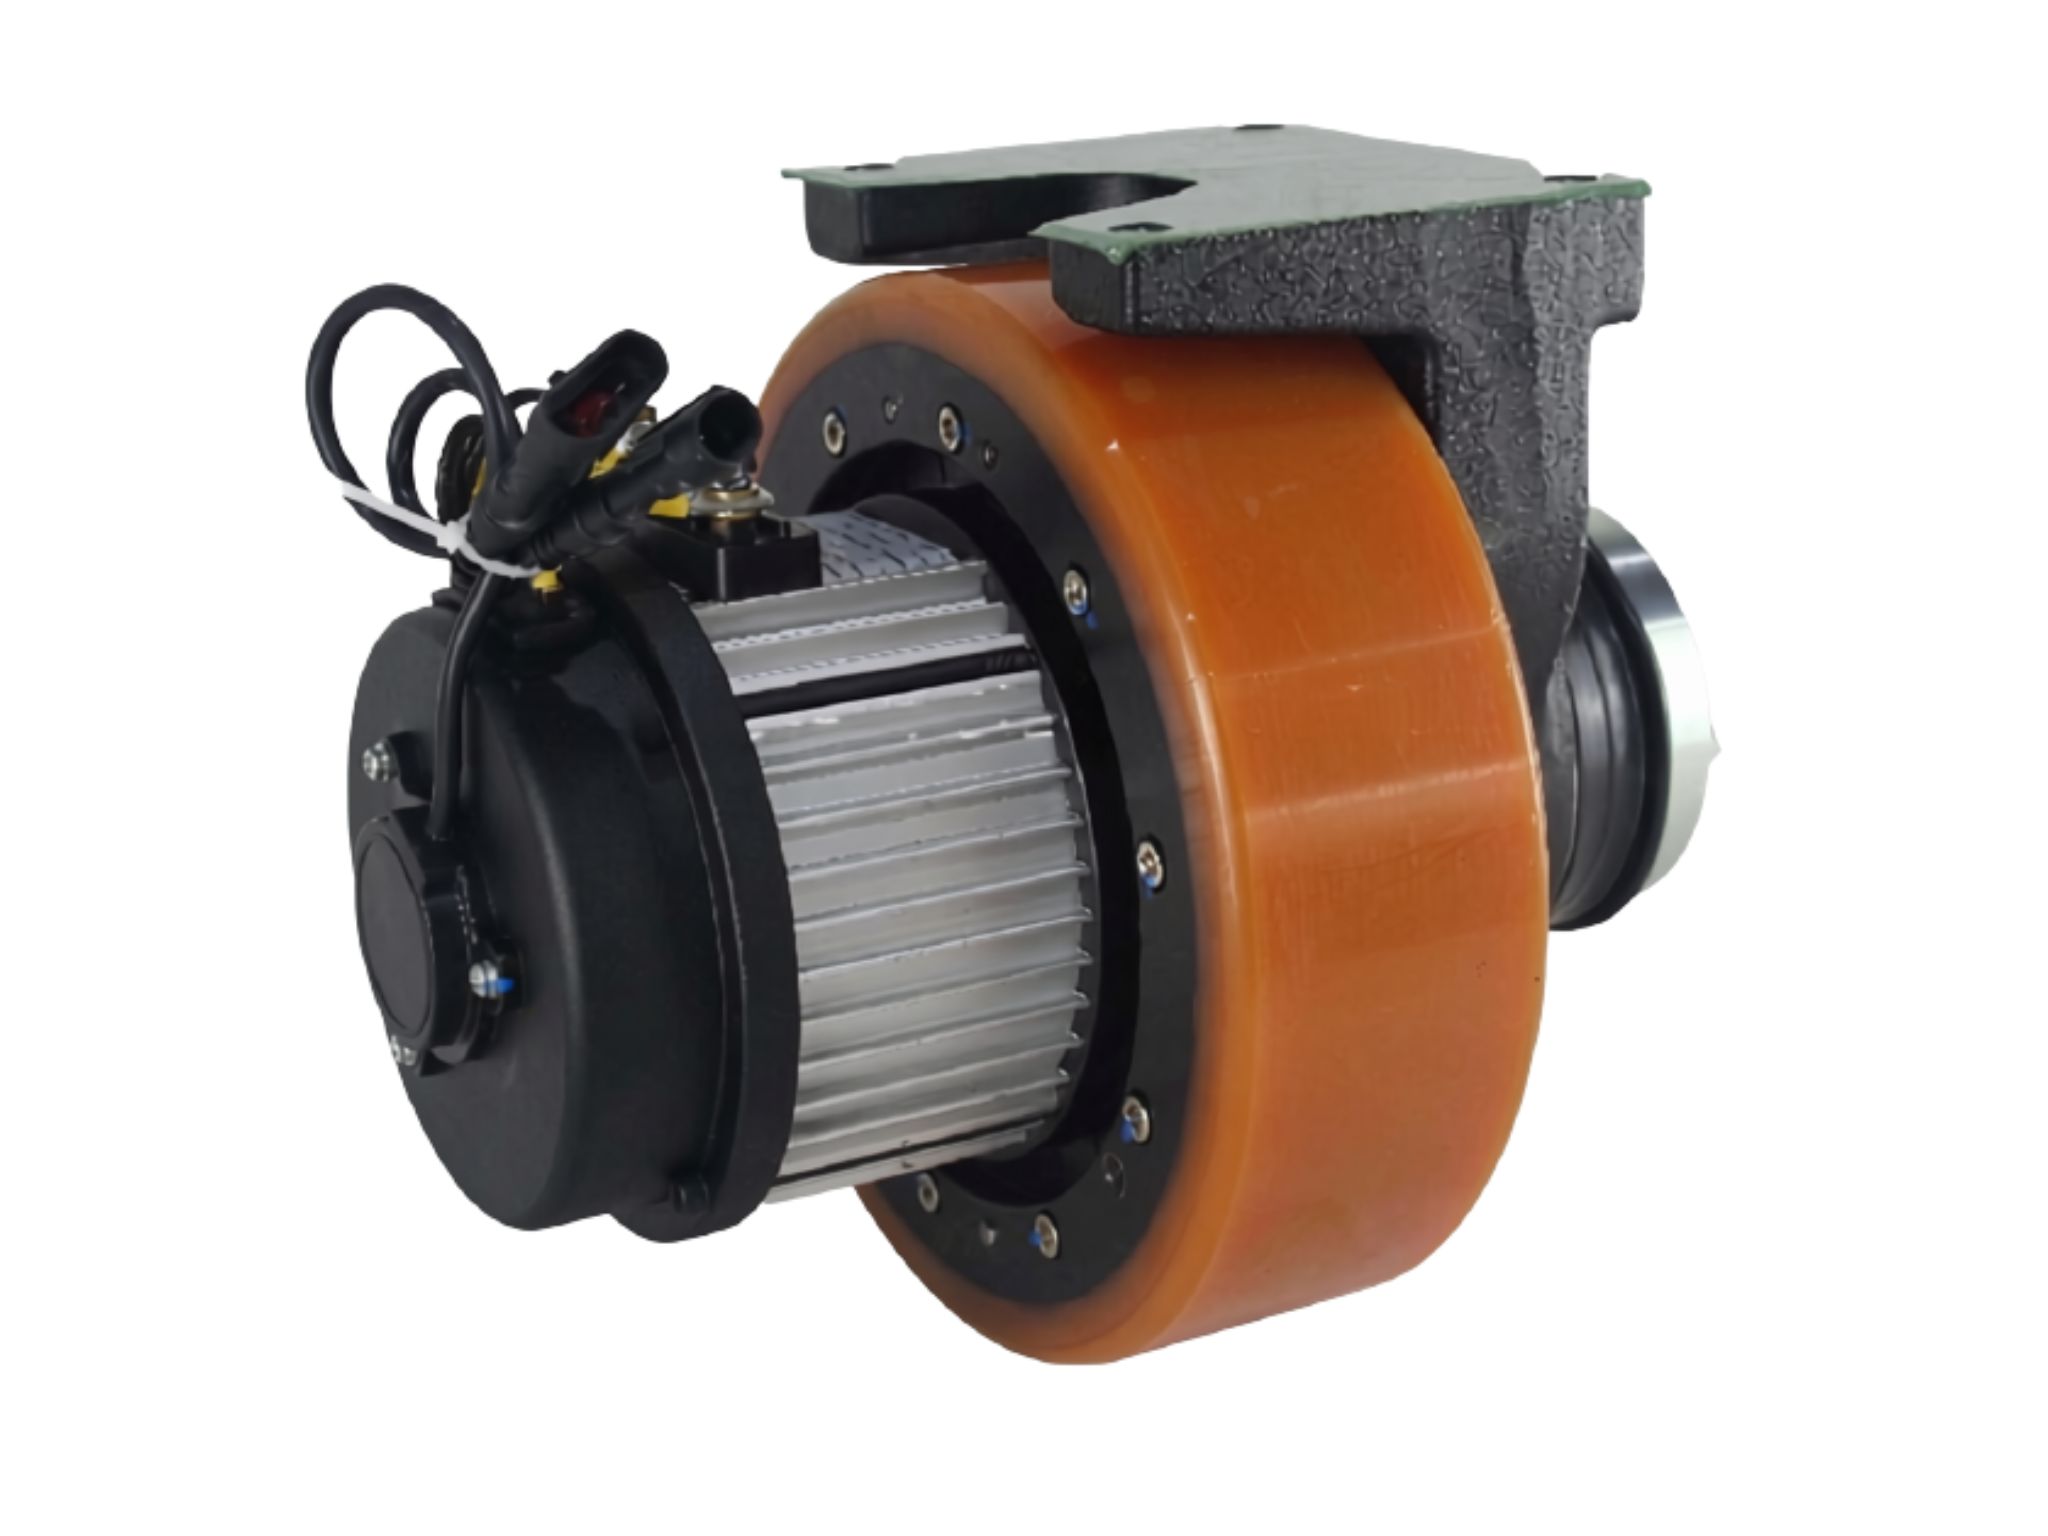
 スマートファクトリー向けAGV・AMR・倉庫ロボット用サーボ駆動輪モーターこのシリーズの駆動輪は、高精度サーボモーター、遊星歯車減速機、駆動輪を組み合わせた一体型駆動ソリューションです。AGV、AMR、インテリジェント倉庫ロボット、自動搬送システム、スマートファクトリー用途向けに設計されており、一体構造により高い駆動力、安定した動作、精密なモーション制御を実現しながら、機械的な設置を簡素化します。
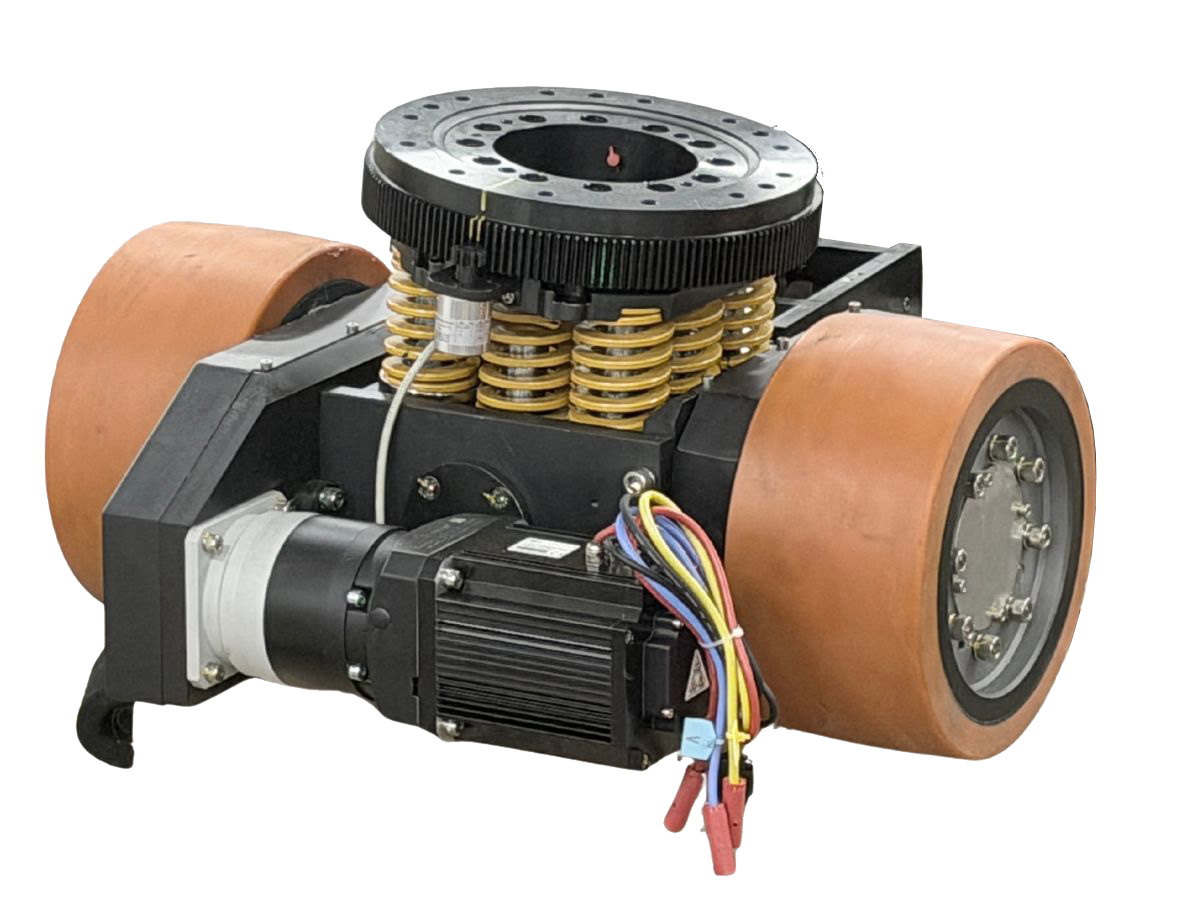
本シリーズは幅広い荷重および運転要件をカバーしており、軽負荷から重負荷までの移動設備に適しています。車両重量、走行速度、荷重要件、および利用可能な設置スペースに応じて、異なる駆動構成を選択できます。高分解能エンコーダフィードバックと信頼性の高いブレーキシステムにより、これらの駆動輪は、厳しい産業用途において正確な移動、安定した動作、安全な停止をサポートします。詳細 TYCD 横型差動速度駆動式二輪モーターHONPINE TYCD差動駆動ホイールモーターは、独立して操舵しない2つの固定方向駆動輪を採用しています。車両は、左右の駆動輪の速度差を制御することで方向を変更します。
水平レイアウトでは、左輪が右輪より速く回転すると、車両は右に旋回します。2つの駆動輪が反対方向に回転すると、車両はその場で旋回できます。
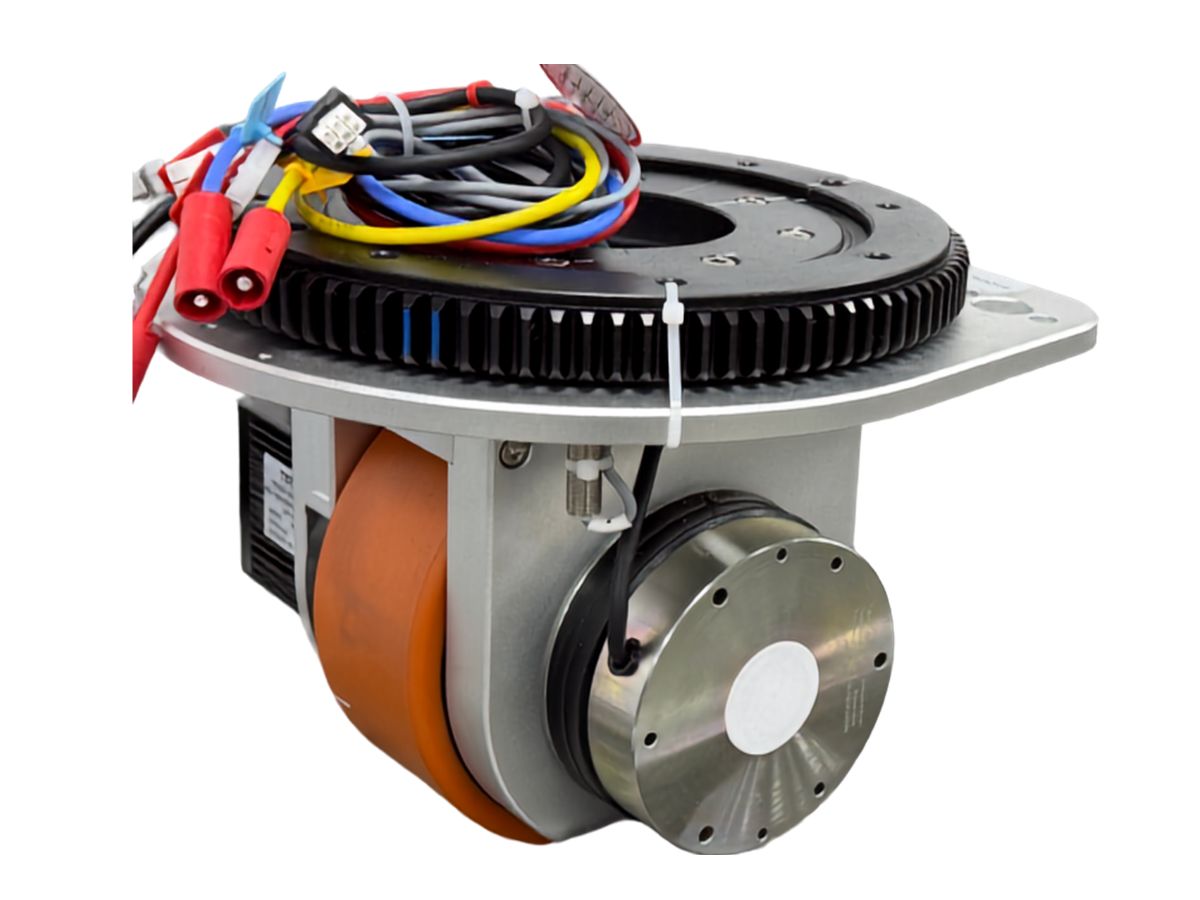
TYCD差動駆動ホイールは、ホイール径、最大積載能力、モーター出力、ギアボックス減速比など、用途要件に応じて構成できます。オプション構成には、ゴムタイヤおよび旋回式、スプリング式、油圧式サスペンションシステムなどのさまざまなサスペンションソリューションが含まれます。詳細 AGV・AMR向けTYD一体型単輪操舵駆動ホイールモジュールHONPINE TYD駆動操舵ホイールモジュールは、駆動モーター、ギアボックス、操舵機構、ホイールを1つのコンパクトなユニットに統合しています。ホイールは回転して走行できるほか、前進・後進も可能であり、ホイールモジュール全体が回転することで車両の操舵方向を制御します。
TYD操舵ホイールモジュールは、ホイール1輪あたり最大15トンの積載能力を備え、重量物対応のAGVおよびAMR用途向けに設計されています。さまざまな車両要件に対応するため、多様な衝撃吸収ソリューションを提供しています。
本モジュールは、ホイール径、減速比、モーター出力などの仕様を含め、用途要件に応じてカスタマイズできます。特に、重量物牽引AGVおよびフォークリフト型AGVに適しています。詳細
遊星関節モーター/アクチュエーター/モジュール
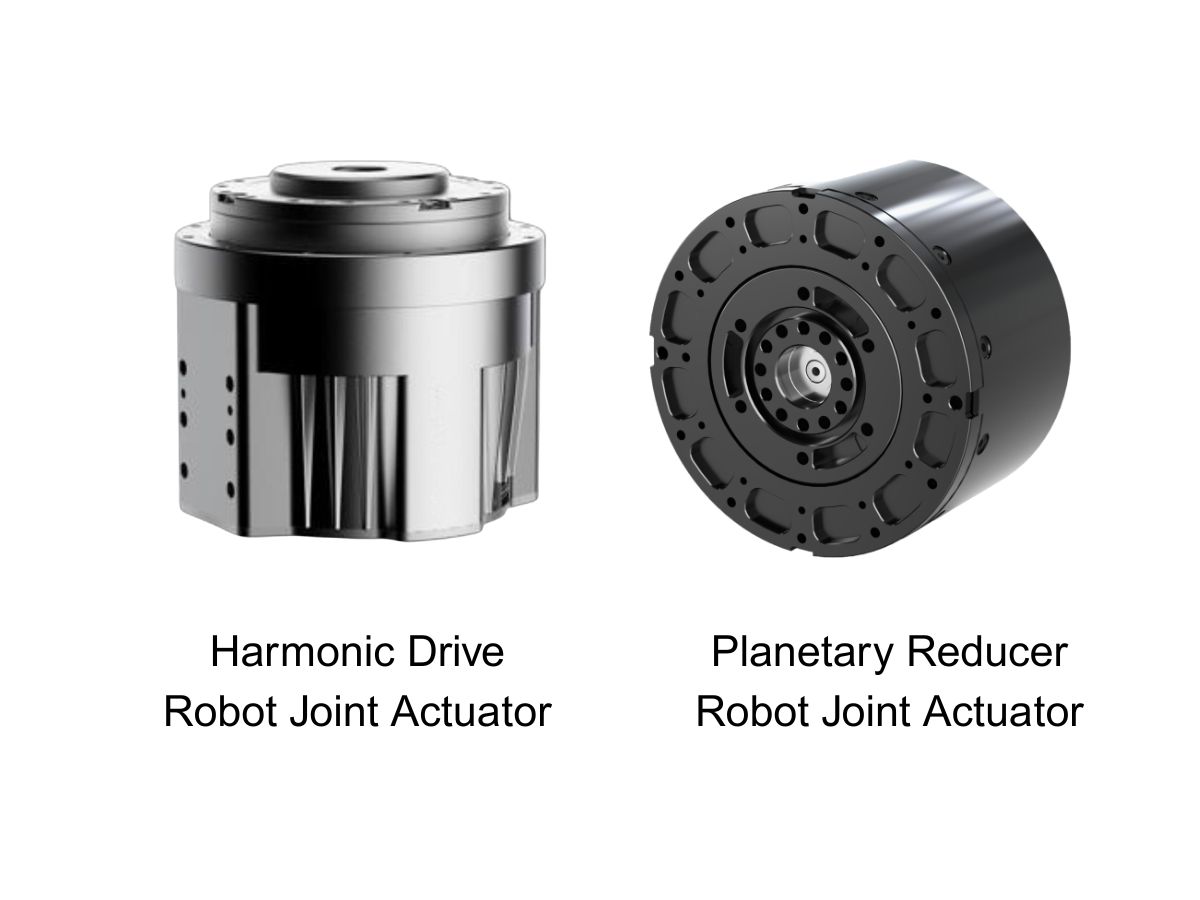
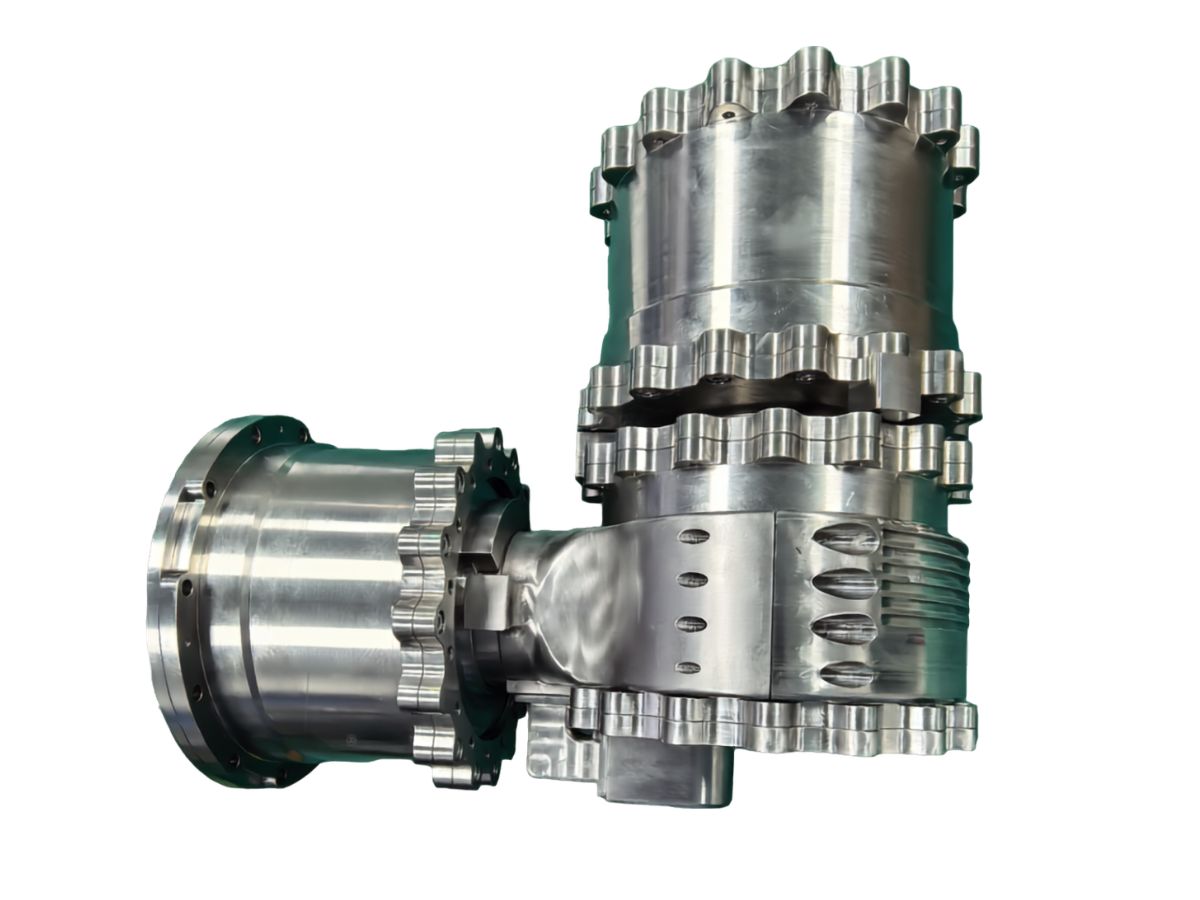
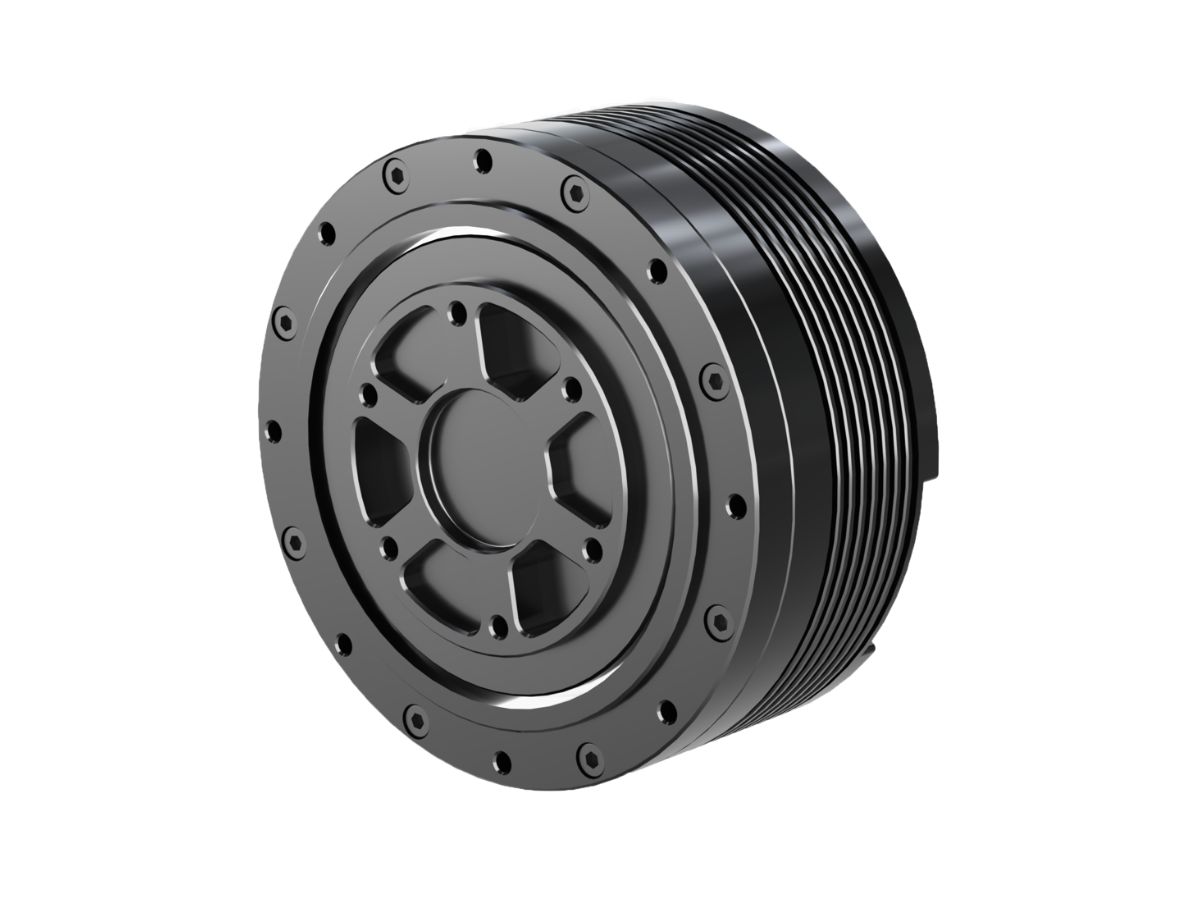
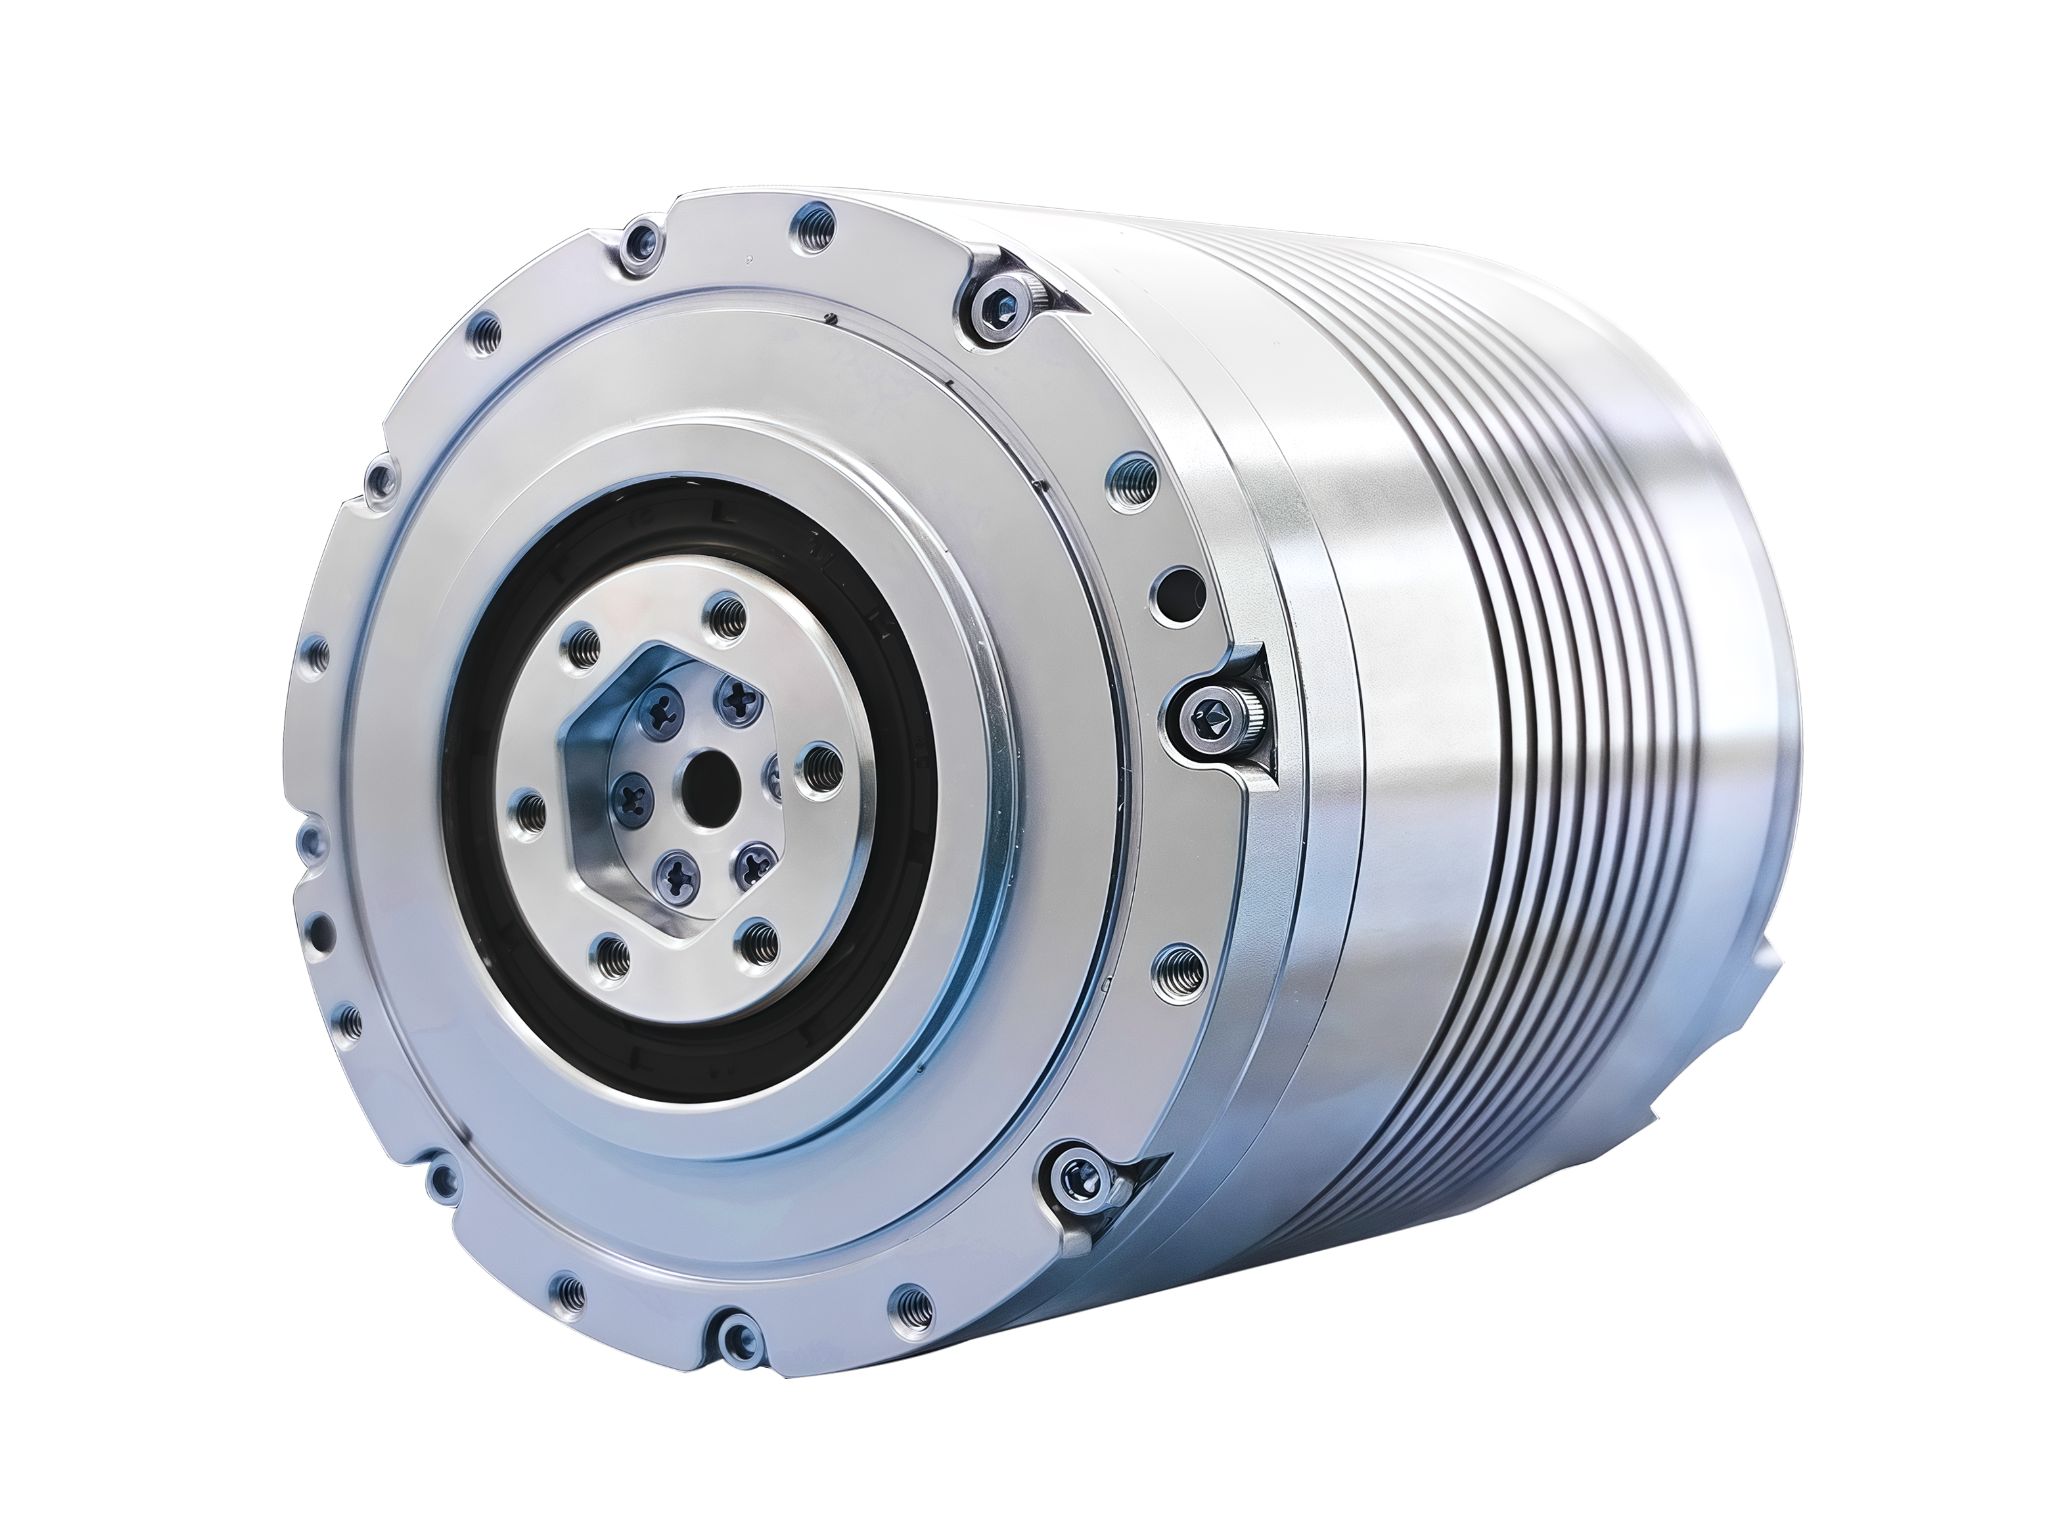
遊星関節モーターも、ロボット動力システムの中核部品です。ハーモニック関節モジュールと比べて減速比が小さく、出力速度が高く、剛性にも優れていますが、総合的な出力精度はやや低くなります。遊星減速機、フレームレス・トルクモーター、ブレーキ、エンコーダー、ドライバーなどを高密度に統合することで、サイズと重量を大幅に最適化し、関節の精密なモーション制御を実現します。これにより、高トルク、コンパクトな寸法、軽量化を実現します。遊星関節モーターは通常、幅広い電圧範囲に対応し、低電圧のDC 24V~48Vで使用できます。また、お客様の個別の要件に基づくカスタマイズソリューションも提供しています。
 ヘビーデューティー防爆ロボット犬用遊星ジョイントアクチュエーターHONPINEの耐爆仕様重負荷プラネタリジョイントアクチュエータは、正式に量産を開始しました。このシリーズのジョイントは、すでに複数の四足歩行ロボット(ロボット犬)プラットフォームに統合され、石油化学プラント、天然ガス点検現場、緊急救助活動など、これまで主に手作業や輸入部品に依存していた危険環境に導入されています。
用途別統合サポート:各ロボット構成およびミッション要件に合わせてカスタマイズした機械構造と制御パラメータ。
防爆認証支援:認証プロセス全体を通じてサポートし、一般的な設計上の落とし穴を回避し、適合取得を加速します。
迅速な技術サポート:全国の主要工業地域に技術サービスセンターを配置し、48時間以内の現地対応を提供します。詳細 最高トルク出力 軽量遊星関節モジュールHONPINE PAシリーズ遊星関節モジュールは、3件の独占発明特許と7件の実用新案特許を備えています。独創的な構造設計により、同クラス製品の中で最高のトルク出力を実現し、強力かつ安定した性能を提供します。
HONPINEは豊富な製品リソースと技術サポートを提供し、さまざまなアプリケーションシナリオへの迅速な導入を可能にするとともに、プロジェクトの事前調査段階で必要となる時間、労力、コストを大幅に削減します。
このモジュールは、電源と信号の共有入力/出力設計を採用しており、駆動モジュール / アクチュエータ間の接続を大幅に簡素化します。中空貫通配線構造と組み合わせることで、駆動モジュール / アクチュエータの適用と統合がより便利で効率的になります。詳細 高速・耐衝撃・コンパクト・軽量の遊星関節モジュール標準遊星関節モジュールは、ロボットの駆動システムを構成する中核部品です。遊星減速機、フレームレス・トルクモーター、ブレーキ、エンコーダー、ドライバーを組み合わせた高集積設計により、体積と重量を大幅に最適化し、関節の精密な動作制御を実現します。その結果、より大きなトルク、より小型のサイズ、より軽量な設計が可能になります。ハーモニック関節モジュールと比較して、遊星関節モジュールは減速比が小さく、出力速度が高く、トルク密度にも優れているため、中・低負荷の用途により適しています。また、お客様固有の要件に合わせたカスタマイズサービスも提供しています。
高速性能、耐衝撃性、コンパクトで軽量な設計といった中核的な利点を備えた標準遊星関節モジュールは、ヒューマノイドロボット、特殊ロボット、物流用AGV、産業オートメーションにおける高負荷駆動の優先的なソリューションとなっており、ロボットの性能向上と適用範囲の拡大を推進しています。詳細
ロボット関節モーター用フレームレストルクモーター
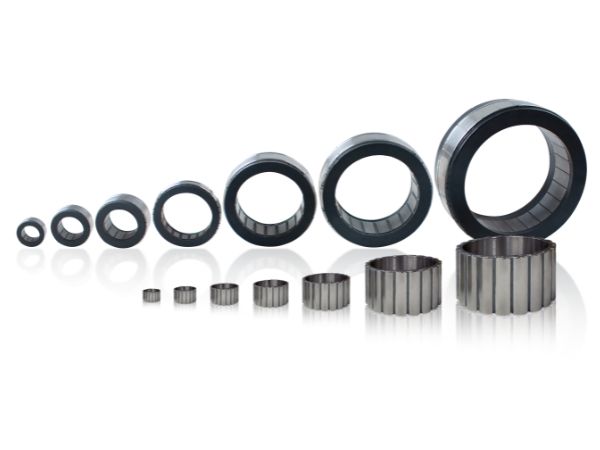
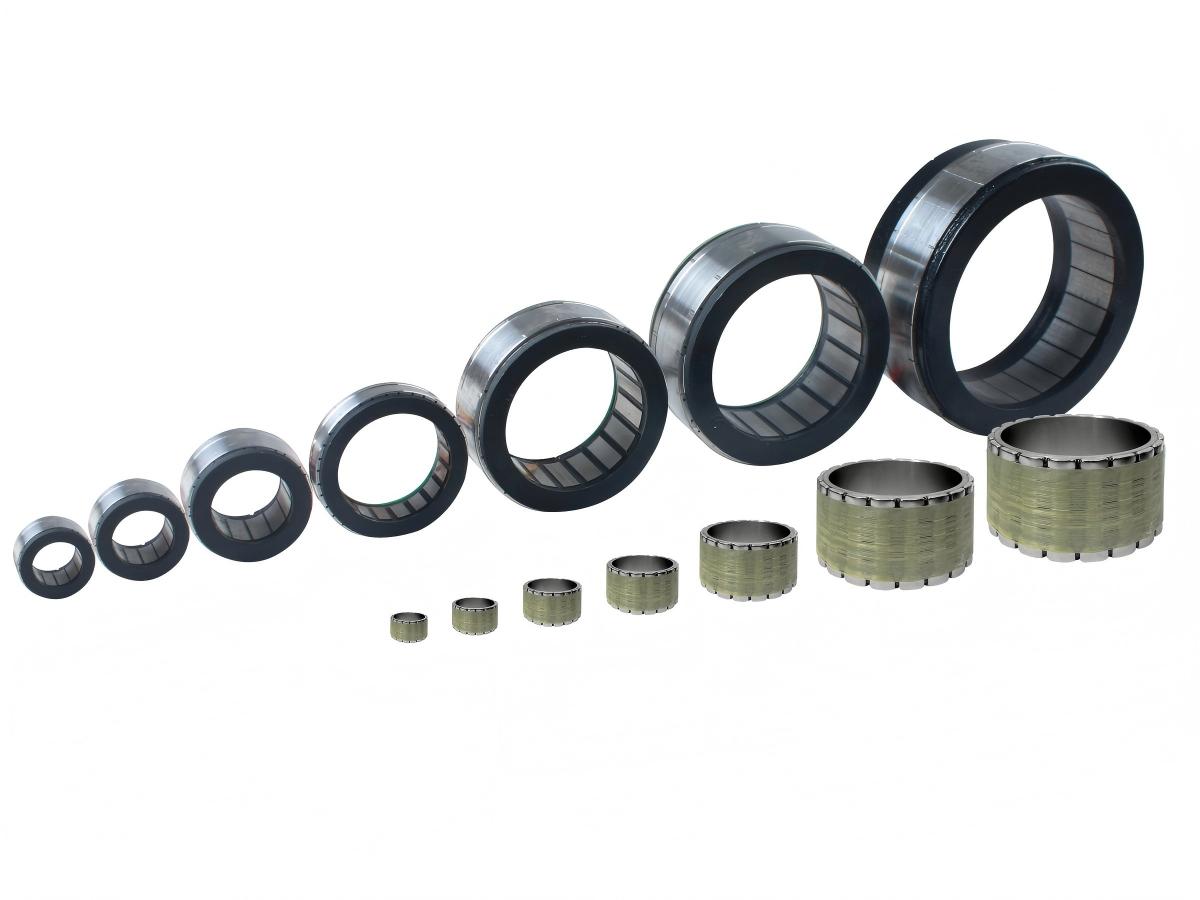
HONPINEは、生産歩留まりと供給能力の向上を目指し、ロボット関節モジュールのコア部品を自社で開発することに取り組んでいます。
以下に示すのは、HONPINEの標準フレームレストルクモーターです。これらをさらに改良・最適化し、完全統合型関節モジュールに採用しています。標準モーターは単体でもご購入いただけます。
 FM2 ロボット用高トルク密度フレームレスモーターHONPINE FM2 ロボット向けフレームレストルクモーターは、FM1シリーズと比較してより高い性能とより多くの構成オプションを提供し、より幅広い用途に適しています。モーター損失はFM1モーターと比較して20%低減され、トルク出力は10%向上し、動作持続時間の延長を実現します。
FM2シリーズはφ50mmからφ127mmまでの6種類の直径で提供され、定格回転数は1800 rpmから5500 rpm、トルクは0.36 N・mから6.40 N・m、出力は207 Wから608 Wです。定格電圧は24 Vから70 Vです。オプション構成には、ホールセンサー、温度センサー、カスタマイズ可能なリード線オプションが含まれます。これらのモーターは、協働ロボット、ヒューマノイドロボット、四足歩行ロボット、産業用ロボット、医療リハビリテーションロボットで広く使用されています。詳細 モーター") FM1 コストパフォーマンスに優れたフレームレスブラシレスDC (BLDC) モーターHONPINE FM1 フレームレスブラシレスDC (BLDC) モーターは、コンパクトで高性能、かつコストパフォーマンスに優れた製品です. 4種類のサイズ (φ50mm–φ115mm) で提供され, 定格速度は650 rpmから5250 rpm, トルクは0.3 N・mから9.32 N・m, 出力は165 Wから920 Wです. 定格電圧は24 Vから70 Vの範囲で, ホールセンサー, 温度センサー, 配線構成をオプションで選択できます. 協働ロボット, ヒューマノイドロボット, 四足歩行ロボット, 医療リハビリテーションロボットに広く使用されています.詳細
ロボット関節モジュールとは?
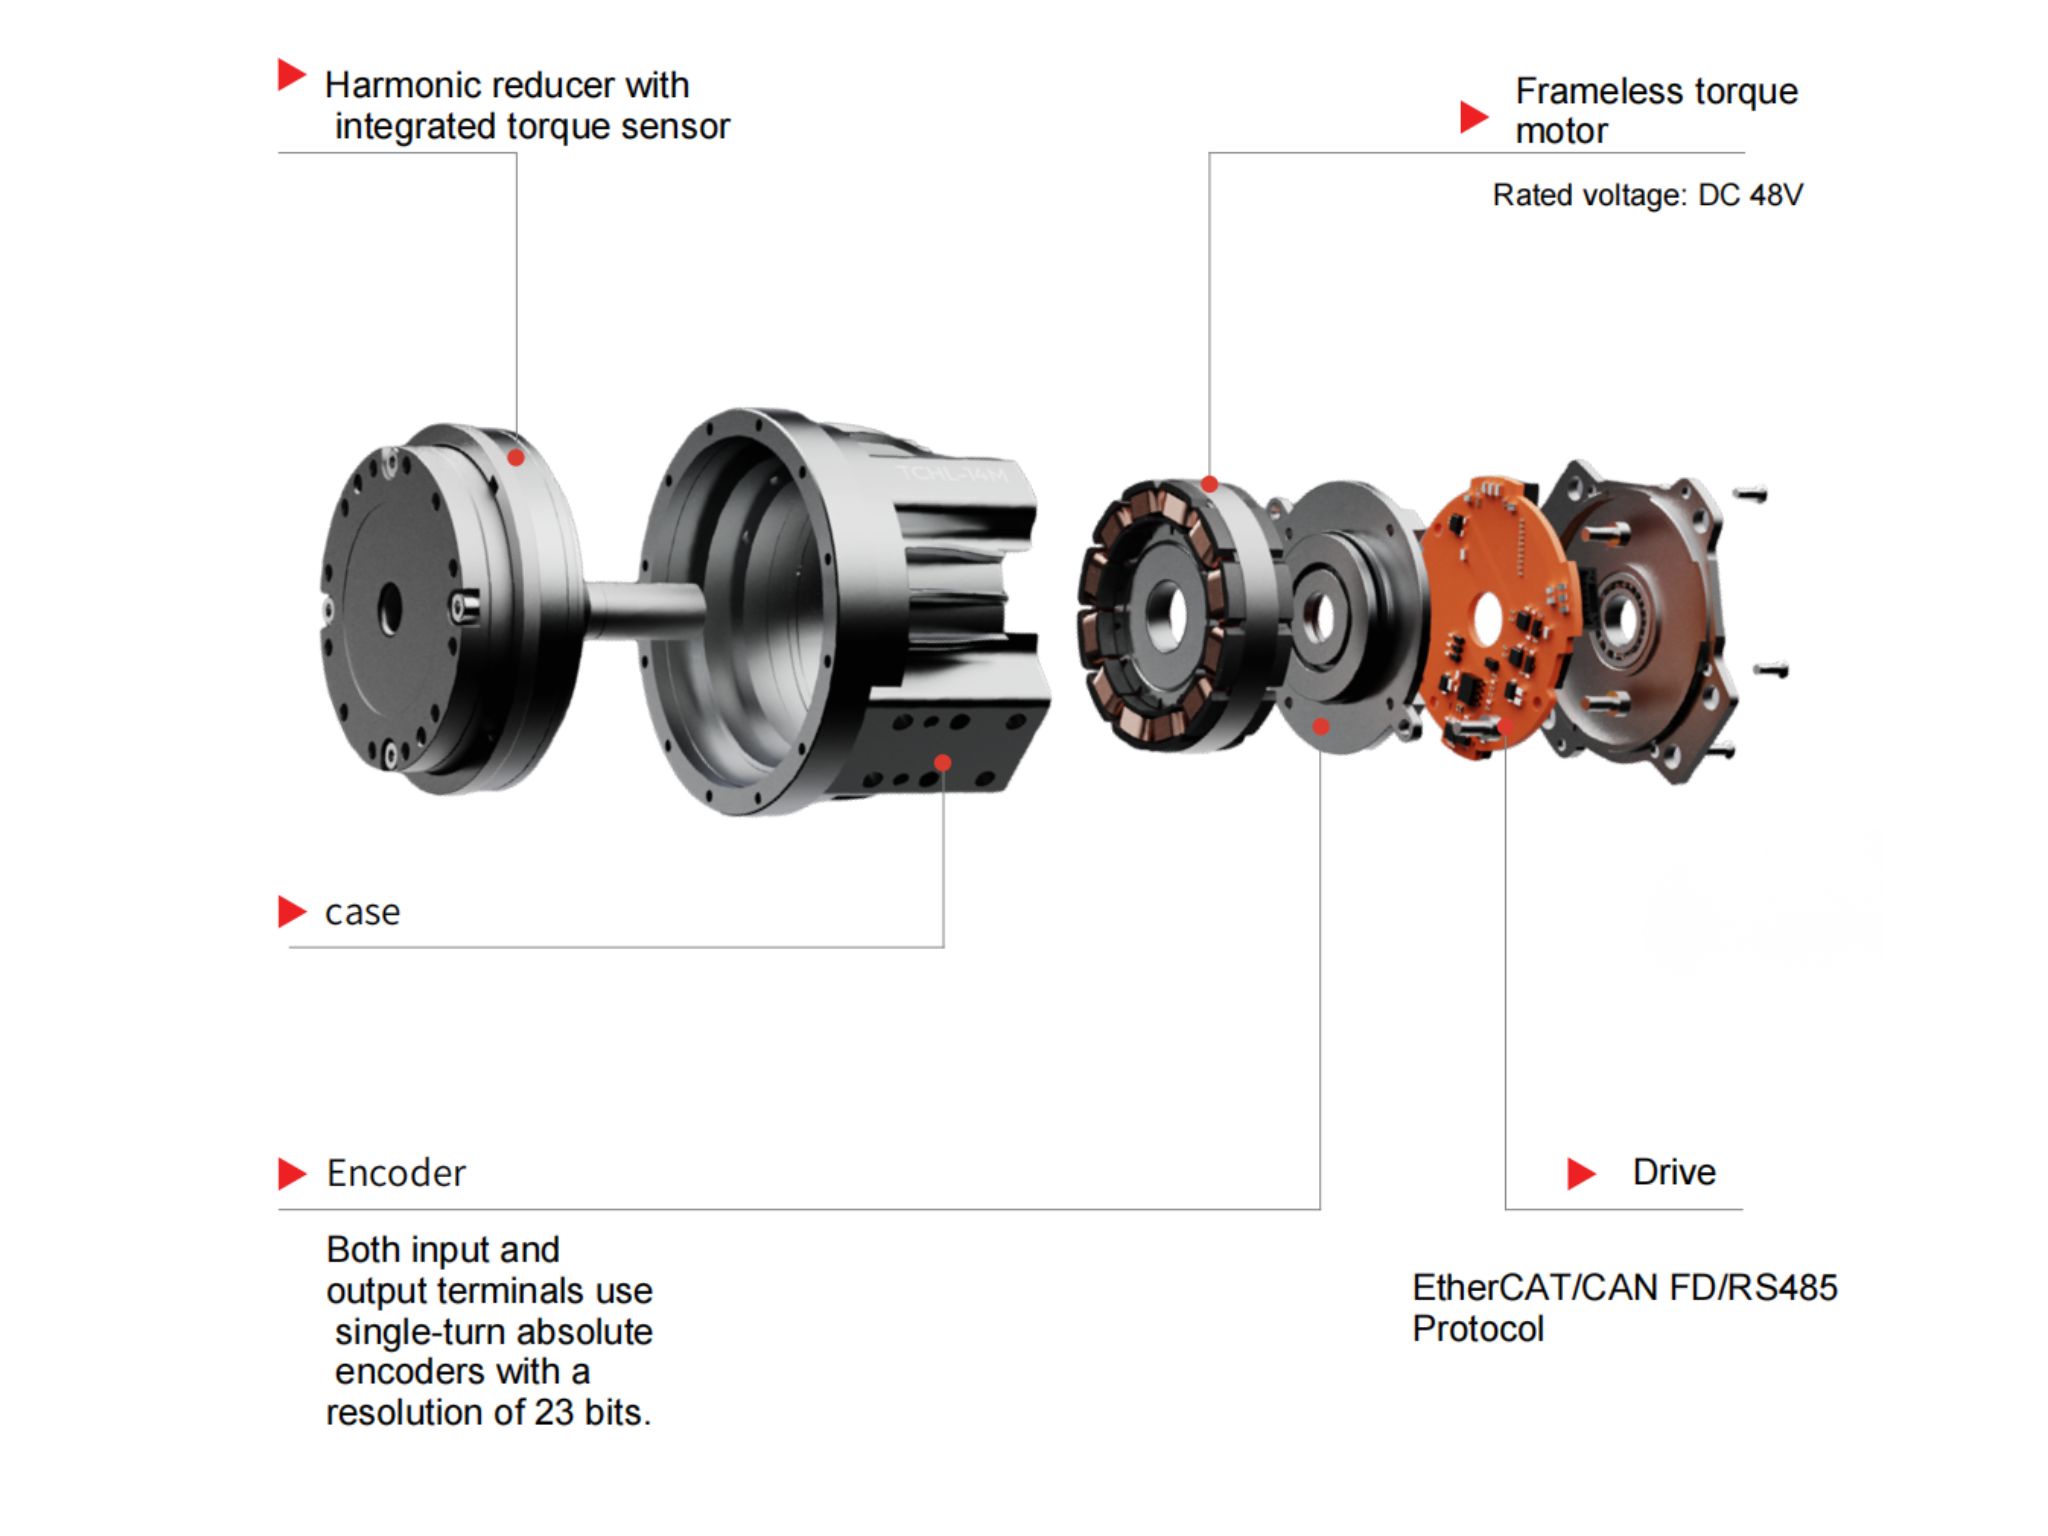
ロボット関節モジュールは、ハーモニックドライブ/遊星減速機、フレームレス・トルクモーター、ブレーキ、エンコーダー、駆動ユニットなどを統合し、サイズと重量を最適化しています。HONPINEのハーモニック関節モーターは、デュアルエンコーダー、STO(Safe Torque Off)、保持ブレーキ、トルクセンサー一体型など、多様な用途のニーズに応える柔軟な構成オプションを提供します。
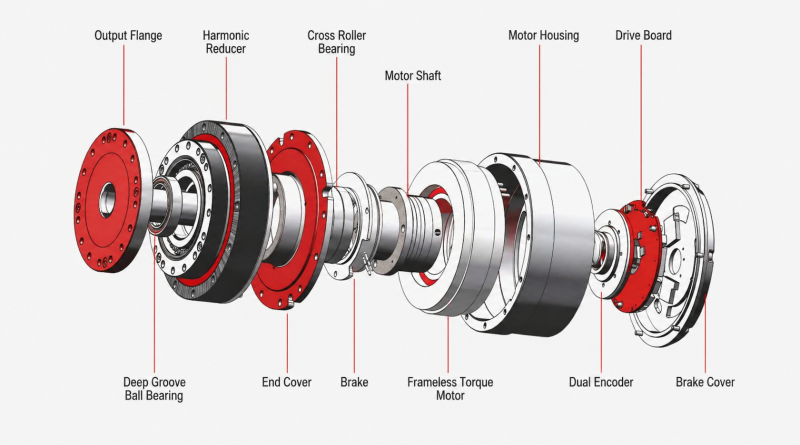
ハーモニック関節アクチュエーターの型式選定
多様な市場ニーズに応えるため、HONPINEのハーモニックドライブ・ロボット関節モジュールは現在、HPJM、TCHL、HAU、HAGの4つの主要シリーズに分かれています。
このガイドでは、コスト管理、納期、基本的な性能要件などを考慮し、用途に最適なアクチュエーターを選定するための概要を紹介します。
詳細な選定や技術サポートについては、ぜひお問い合わせのうえご相談ください。
主な特長
2020年から量産されているHPJMシリーズは、ヒューマノイドロボット向けの成熟した実績ある関節ソリューションです。ハーモニック減速機、サーボドライブ、エンコーダー、フレームレス・トルクモーターを統合し、デュアルエンコーダーと保持ブレーキをオプションで選択できます。対応する通信プロトコルには、CAN(独自プロトコル)、CANopen、EtherCATがあります。
主なメリット
- 同等の性能要件を満たしながら、非常にコンパクトな設計によりシステム統合のためのスペースを広く確保できます。
- 他のハーモニック関節モジュールシリーズより大径の中空穴を備え、業界トップクラスのトルク密度を実現します。
- 低温用グリースをオプションで選択でき、−40°Cまでの過酷な環境で動作します。
- 特殊ロボットで広く使用されており、多くのHONPINEのお客様が用途要件に合わせてシーリングを追加しています。
主な特長
HONPINE TCHLハーモニック関節モジュールは、社内開発のハーモニック減速機を採用し、コスト管理を向上させています。23ビット分解能のデュアル単回転アブソリュートエンコーダーを標準搭載し、CAN FDおよびEtherCAT通信プロトコルに対応しています。保持ブレーキとトルクセンサーはオプションで選択できます。端子コネクター付きの一体型ワイヤーハーネスは、中空軸を通した配線とモジュール間のデイジーチェーン接続に対応しています。
主なメリット
- 大幅なコストメリット。
- 前面、側面、背面など、柔軟な取り付け方法に対応。
- ワイヤーハーネス設計により、システム統合が容易。
- 軽量設計で設置が容易なため、ヒューマノイドロボットやその他の具現化AI用途に適しています。
主な特長
HONPINE HAGハーモニック関節モジュールは、内蔵トルクセンサーを搭載でき、特定の安全要件に対応するSTO(Safe Torque Off)機能をオプションで選択できます。高精度のハーモニック減速機を採用し、高い信頼性を確保しています。CANopenおよびEtherCAT通信プロトコルに対応し、保持ブレーキもオプションで選択できます。
主なメリット
- より厳しい安全要件に対応。
- 高性能で信頼性の高い中核減速機部品。
- 特定の安全要件があるプロジェクトや、減速機の信頼性を最優先する用途に適しています。
- 高い性能と信頼性が求められるロボットアームや医療機器に最適なソリューションです。
主な特長
HAUシリーズのハーモニック関節モジュールは、HAGシリーズを改良した製品です。トルクセンサーを搭載していないため、HAGシリーズよりコスト効率に優れています。
主なメリット
HAUシリーズのハーモニック関節モジュールは、大径中空穴、高い位置決め精度、高い過負荷容量を特長としています。
用途
HAUシリーズのハーモニック関節モジュールは、高精度ロボットアーム、ヒューマノイドロボット、特殊用途ロボットに適しています。
遊星関節アクチュエータの型式選定
HONPINEの遊星関節モジュールは、四足歩行ロボット、ロボット犬、AGV駆動輪など、幅広い用途で使用されています。お客様のニーズや性能要件に応じて、HONPINEはJRM、HPA、防爆型の遊星関節モジュールシリーズを提供しています。
HONPINE JRM遊星関節モジュールは、エンジニアリング検証と広範な試験を経ています。現在、JRMの出荷台数の約80%は、一般にロボット犬と呼ばれる四足歩行ロボットに使用されています。
試験では、HONPINE JRM遊星関節モジュールを搭載した四足歩行ロボットに、飲料水2ケース相当の荷重をかけて2時間稼働させました。筐体温度は約60°Cに保たれました。この試験は、JRM関節モジュールが高負荷運転時にも発熱を比較的低く抑えながら高トルクを発揮できることを示しており、高負荷の四足歩行ロボットに適しています。
HONPINE HPAシリーズ遊星サーボ関節は、最大210 N·m/kgのピークトルク密度を実現し、軽量設計と2段高精度遊星減速システムを特長としています。位置、速度、トルク、力・位置制御など、複数の制御モードに対応しています。
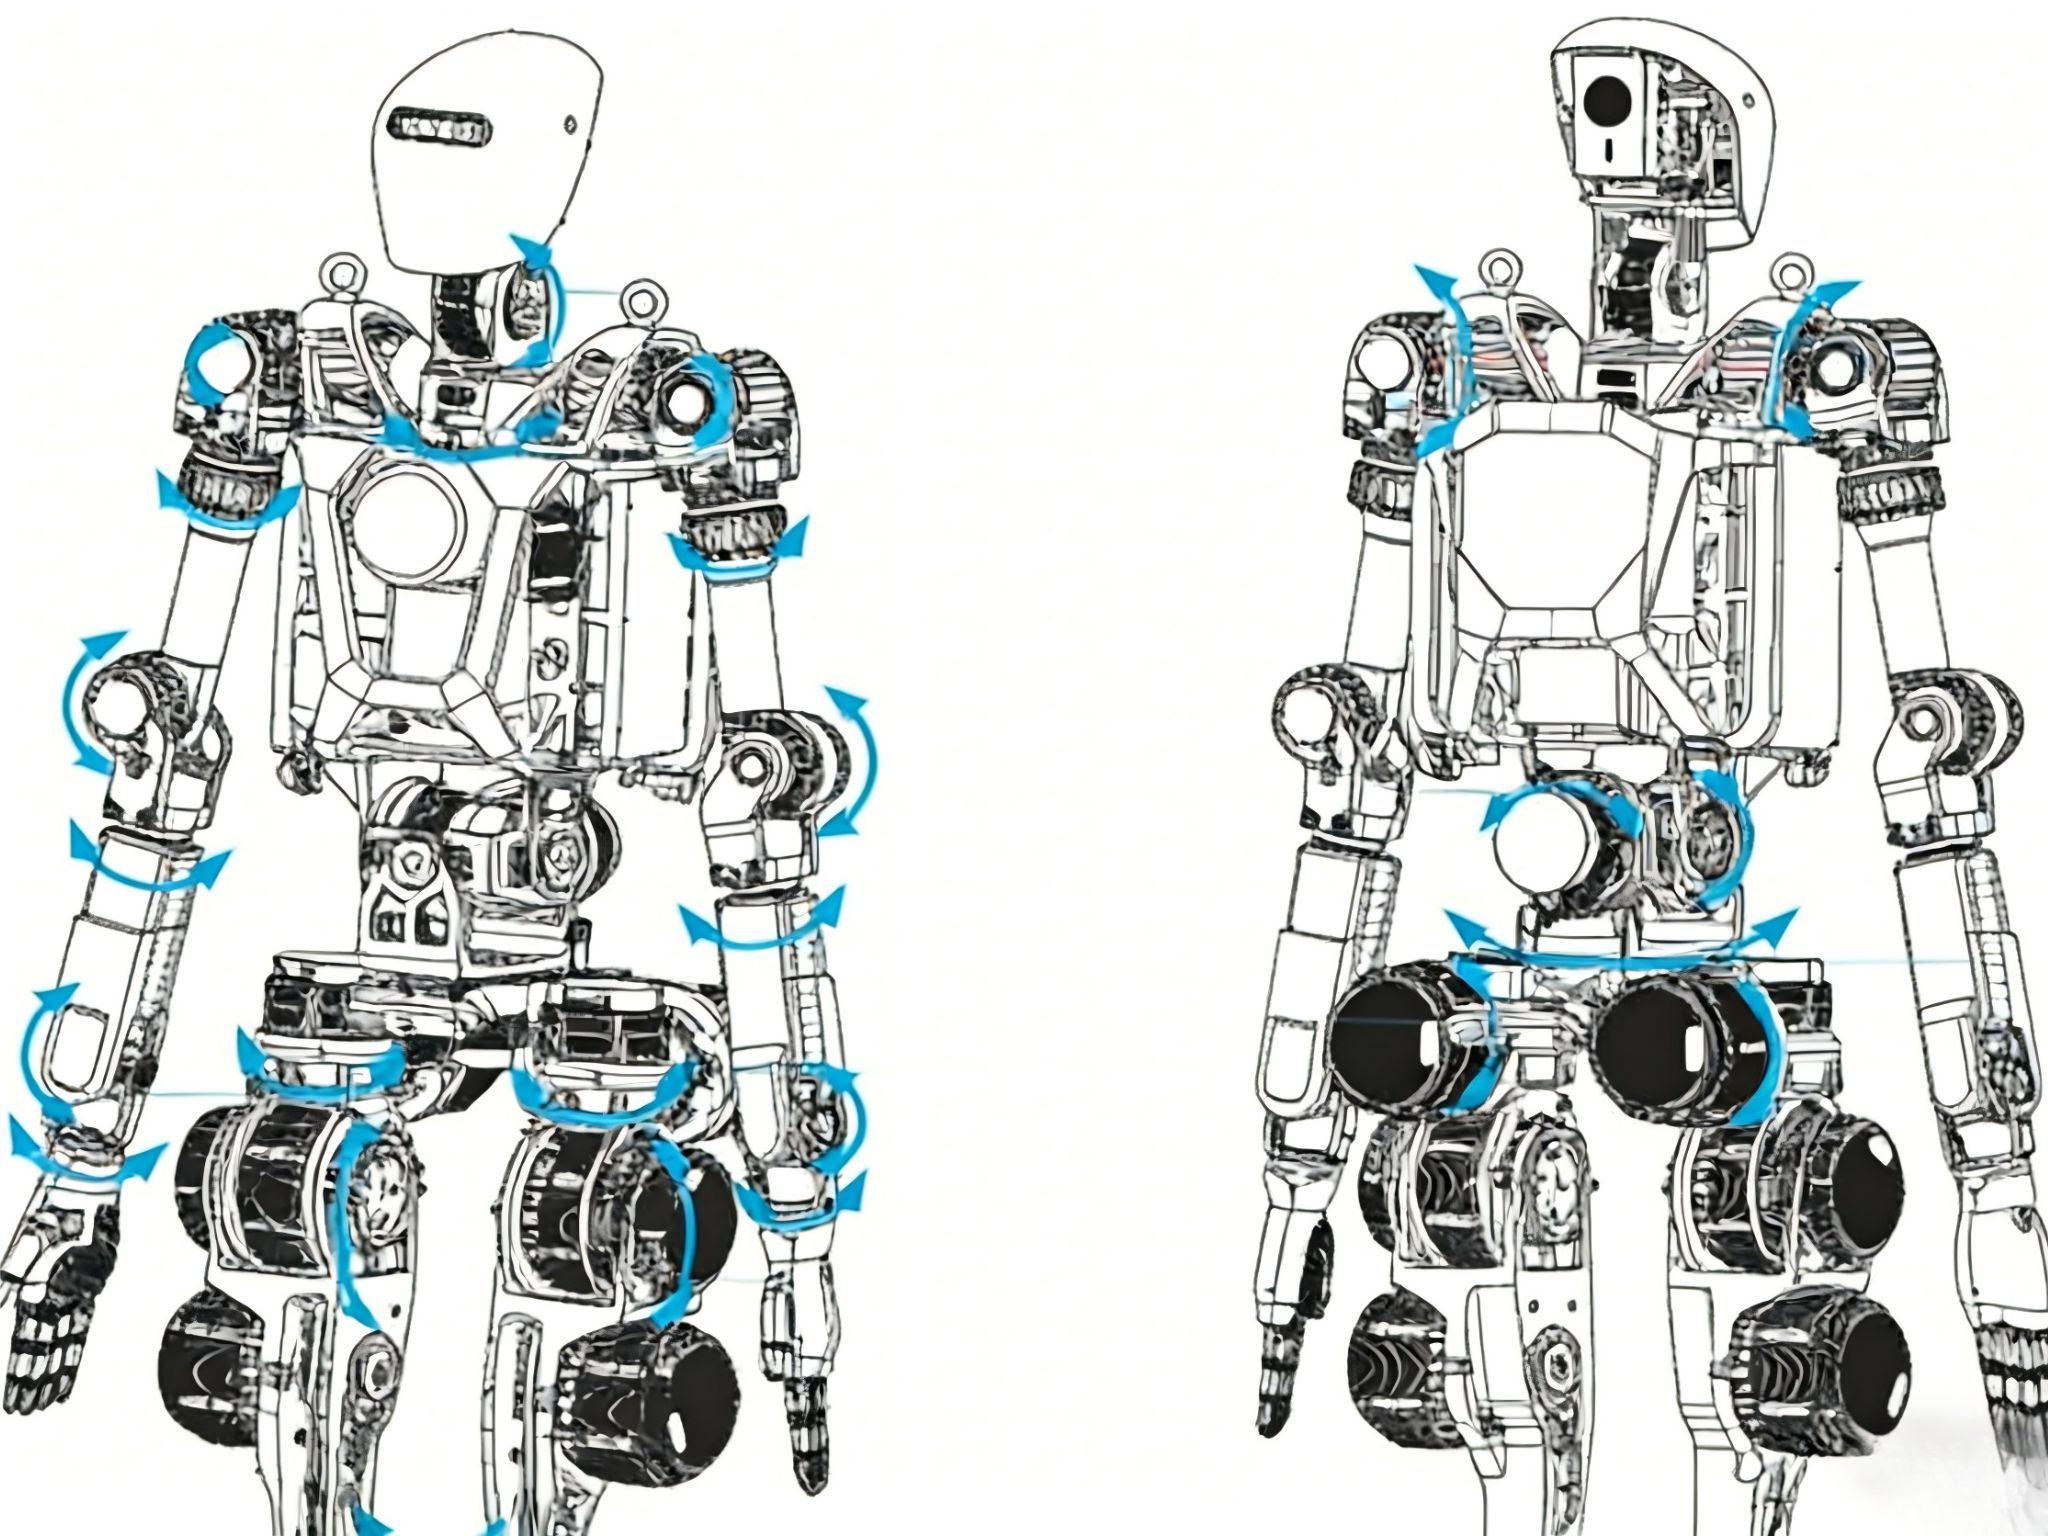
HONPINEの遊星関節は、コスト効率、伝達効率、信頼性、耐衝撃性に優れています。ヒューマノイドロボットは通常、約31個の関節モジュールを使用します。低トルクモデルは主に上半身に、高トルクモデルは股関節や膝関節などの下半身に使用されます。HONPINEの遊星関節モジュールは、現在、AGVの駆動輪向けにもまとまった数量を出荷しています。
この生産ラインでは、自動車用トランスミッションの製造から得た工程と設備に関する知見を取り入れています。これらの技術により、生産効率と製品耐久性を向上させるとともに、具現化知能の発展に伴う需要増加に対応するため、生産能力を拡大しています。
防爆関節モーターシリーズは、膝関節、ピッチ関節、ロール関節の3種類を取り揃えています。最大450 N·mのピークトルクと110 N·mの定格トルクを実現し、20 kgを超えるロボット可搬質量での連続運転に対応します。
Ex d IIB T4やEx d IIC T6など、複数の防爆要件に対応する設計により、高い運用安全性を確保します。石油・化学産業をはじめ、複雑な屋外環境や地上での作業など、幅広い危険環境で使用できます。
防爆関節モーターは、複数の四足歩行ロボットプラットフォームへの搭載に成功しており、石油化学施設、天然ガスの検査現場、緊急救助活動など、人手や輸入部品に頼ってきた高リスクの立入制限区域で使用されています。これらの用途は、防爆ロボット犬における重要な技術進歩を示しています。
ロボット関節モーターのソリューションと用途
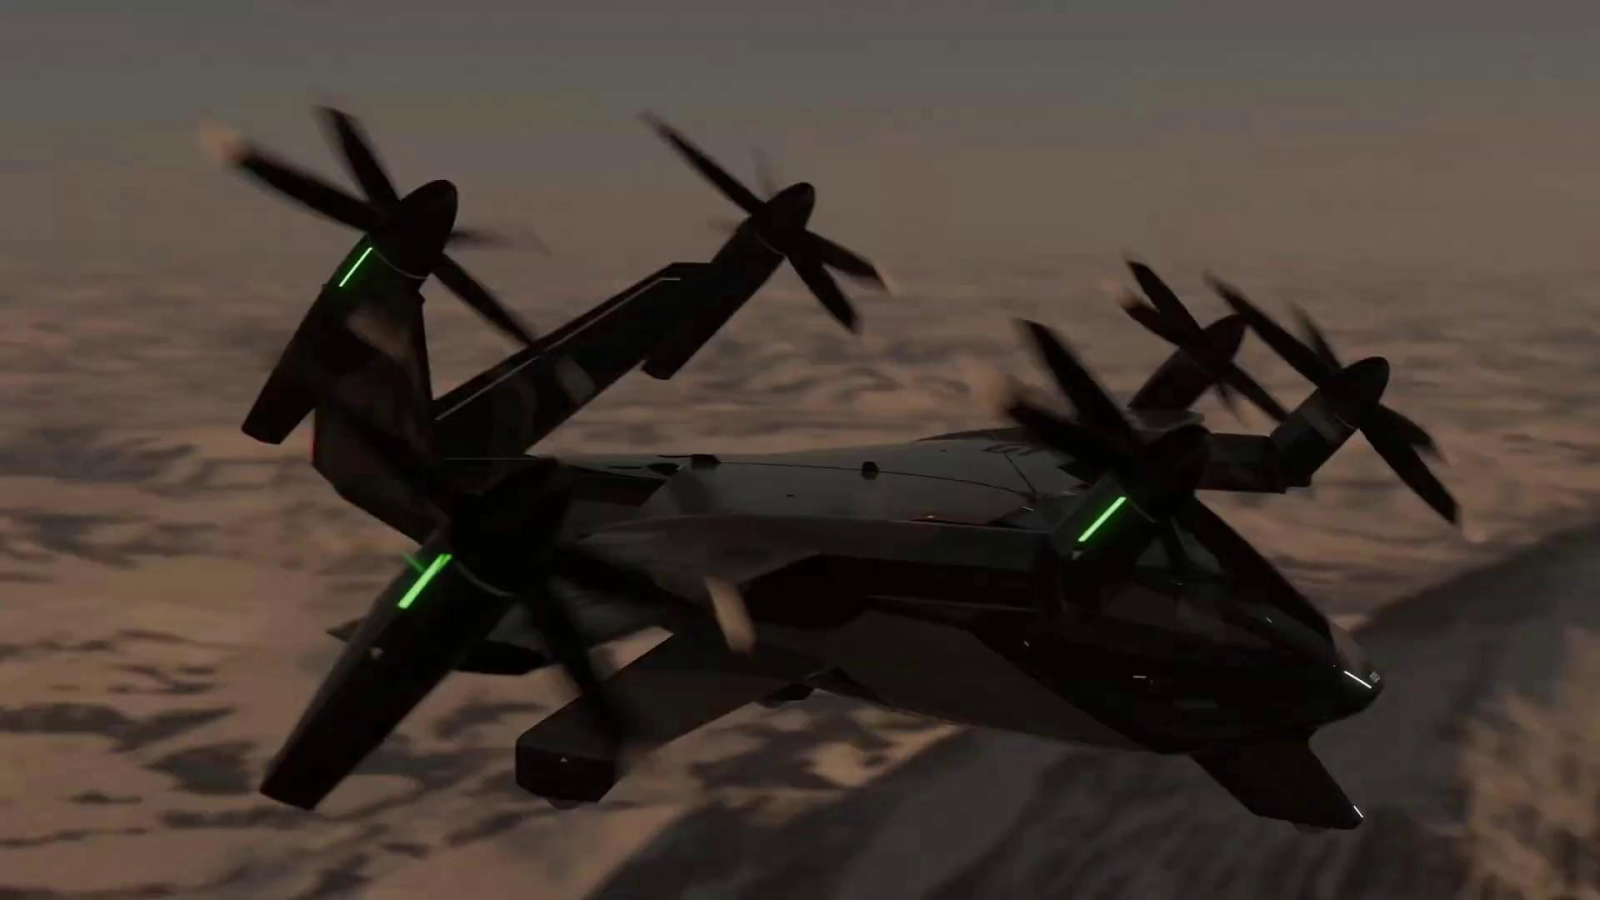
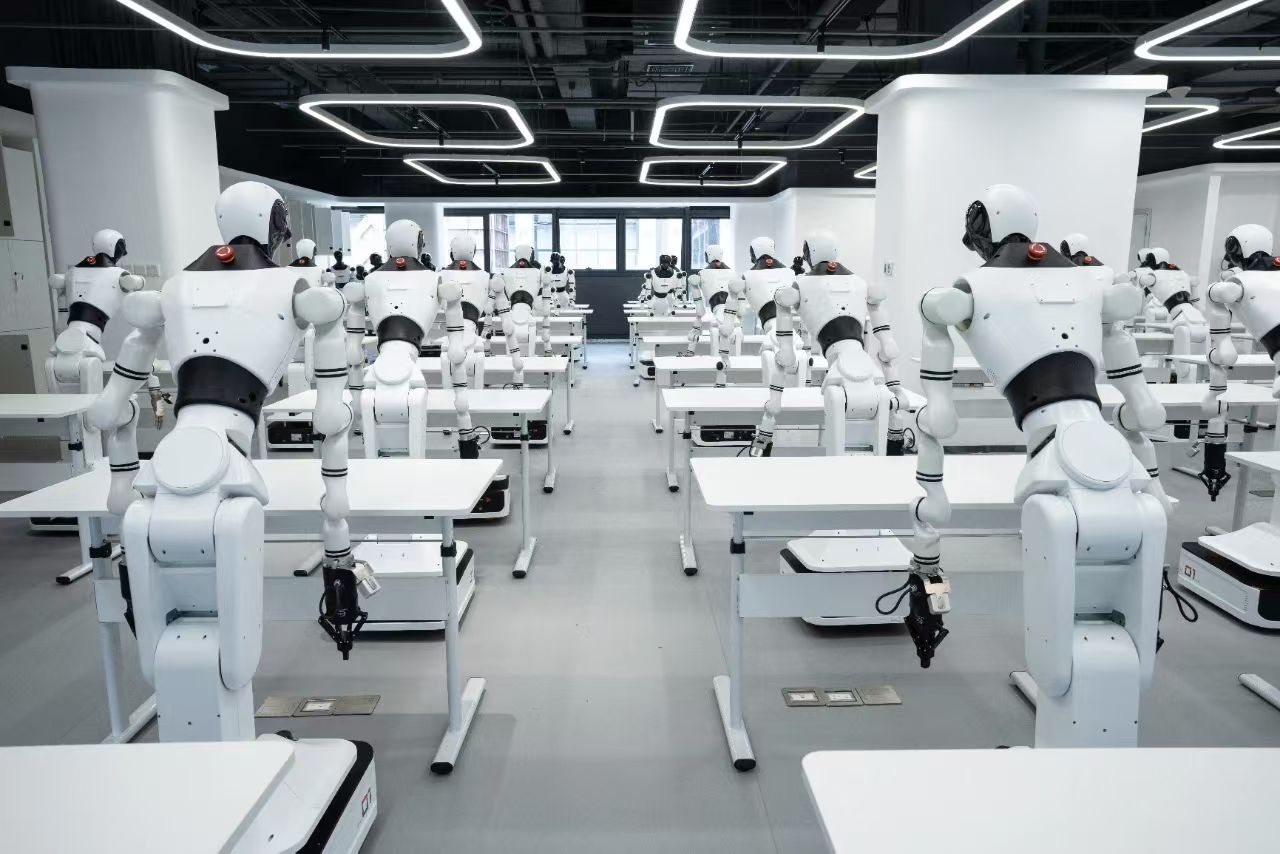
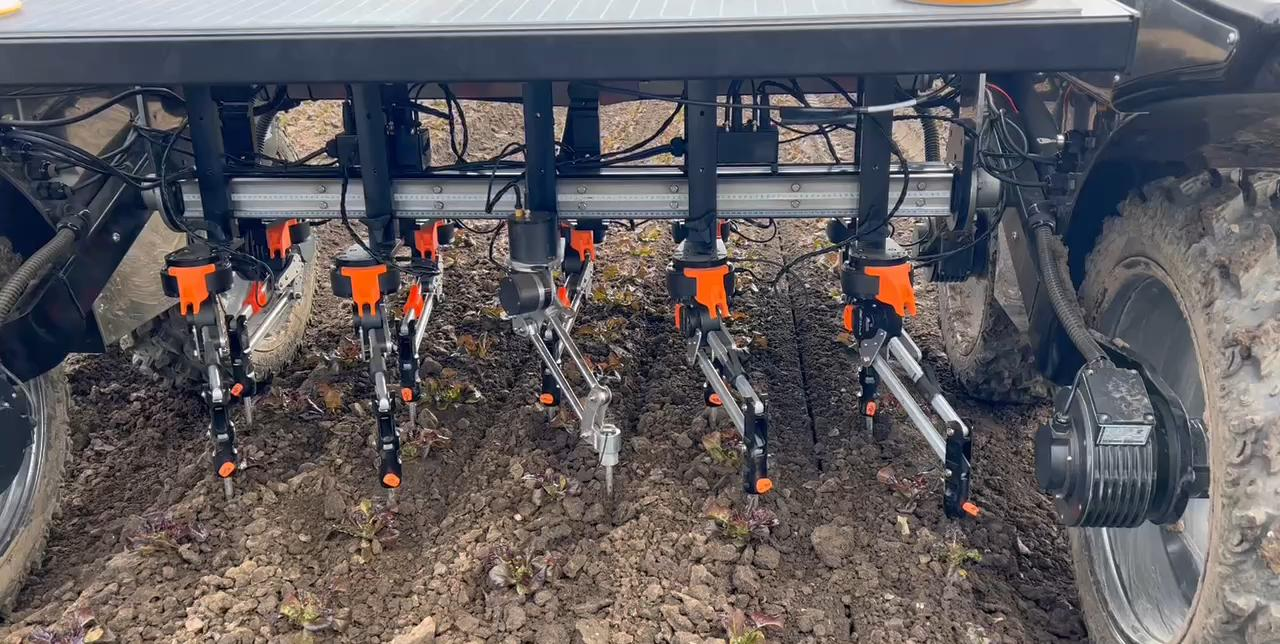
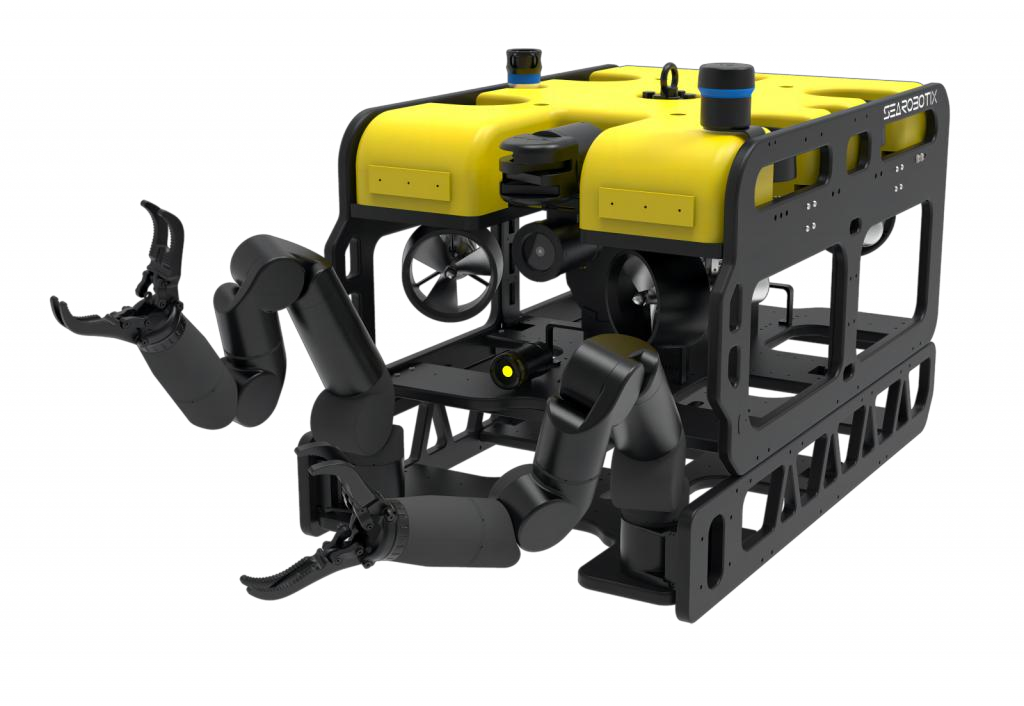
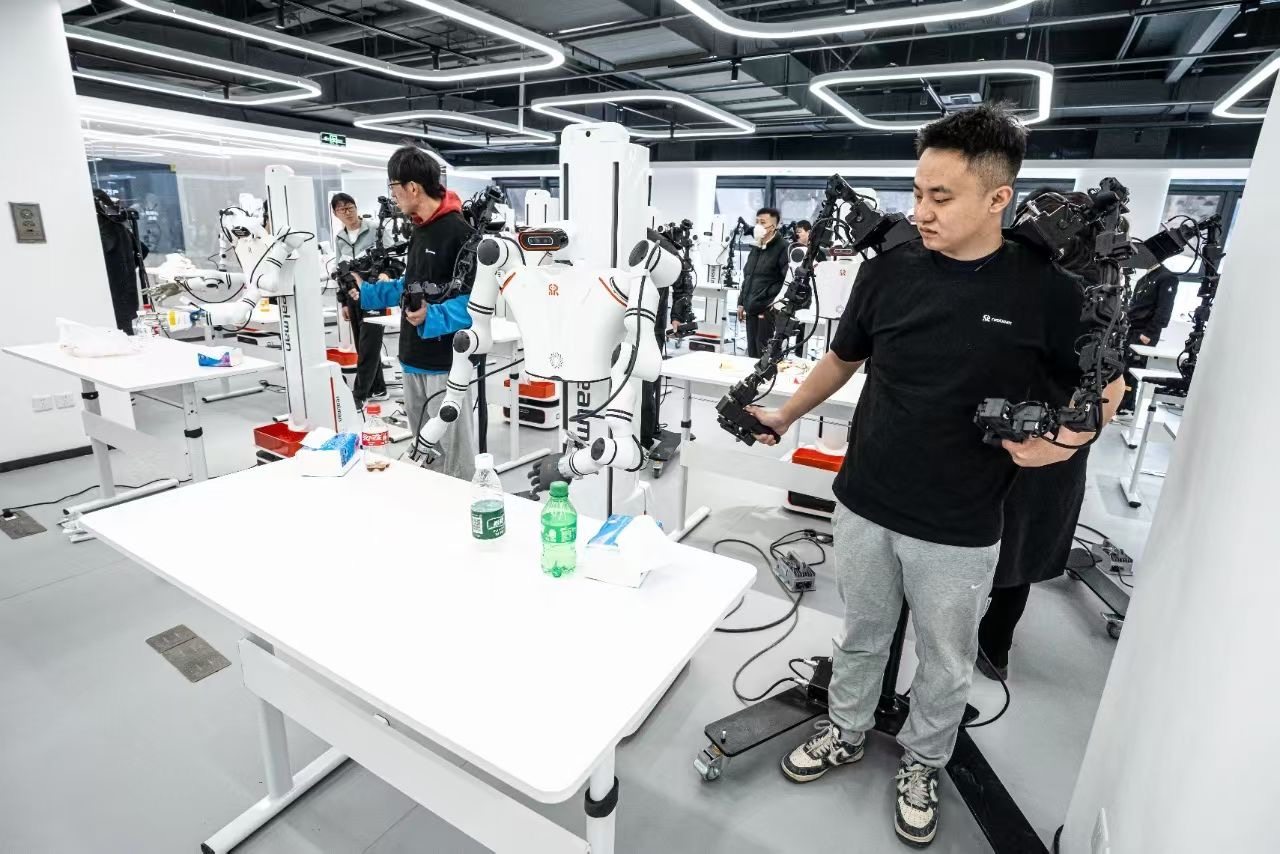
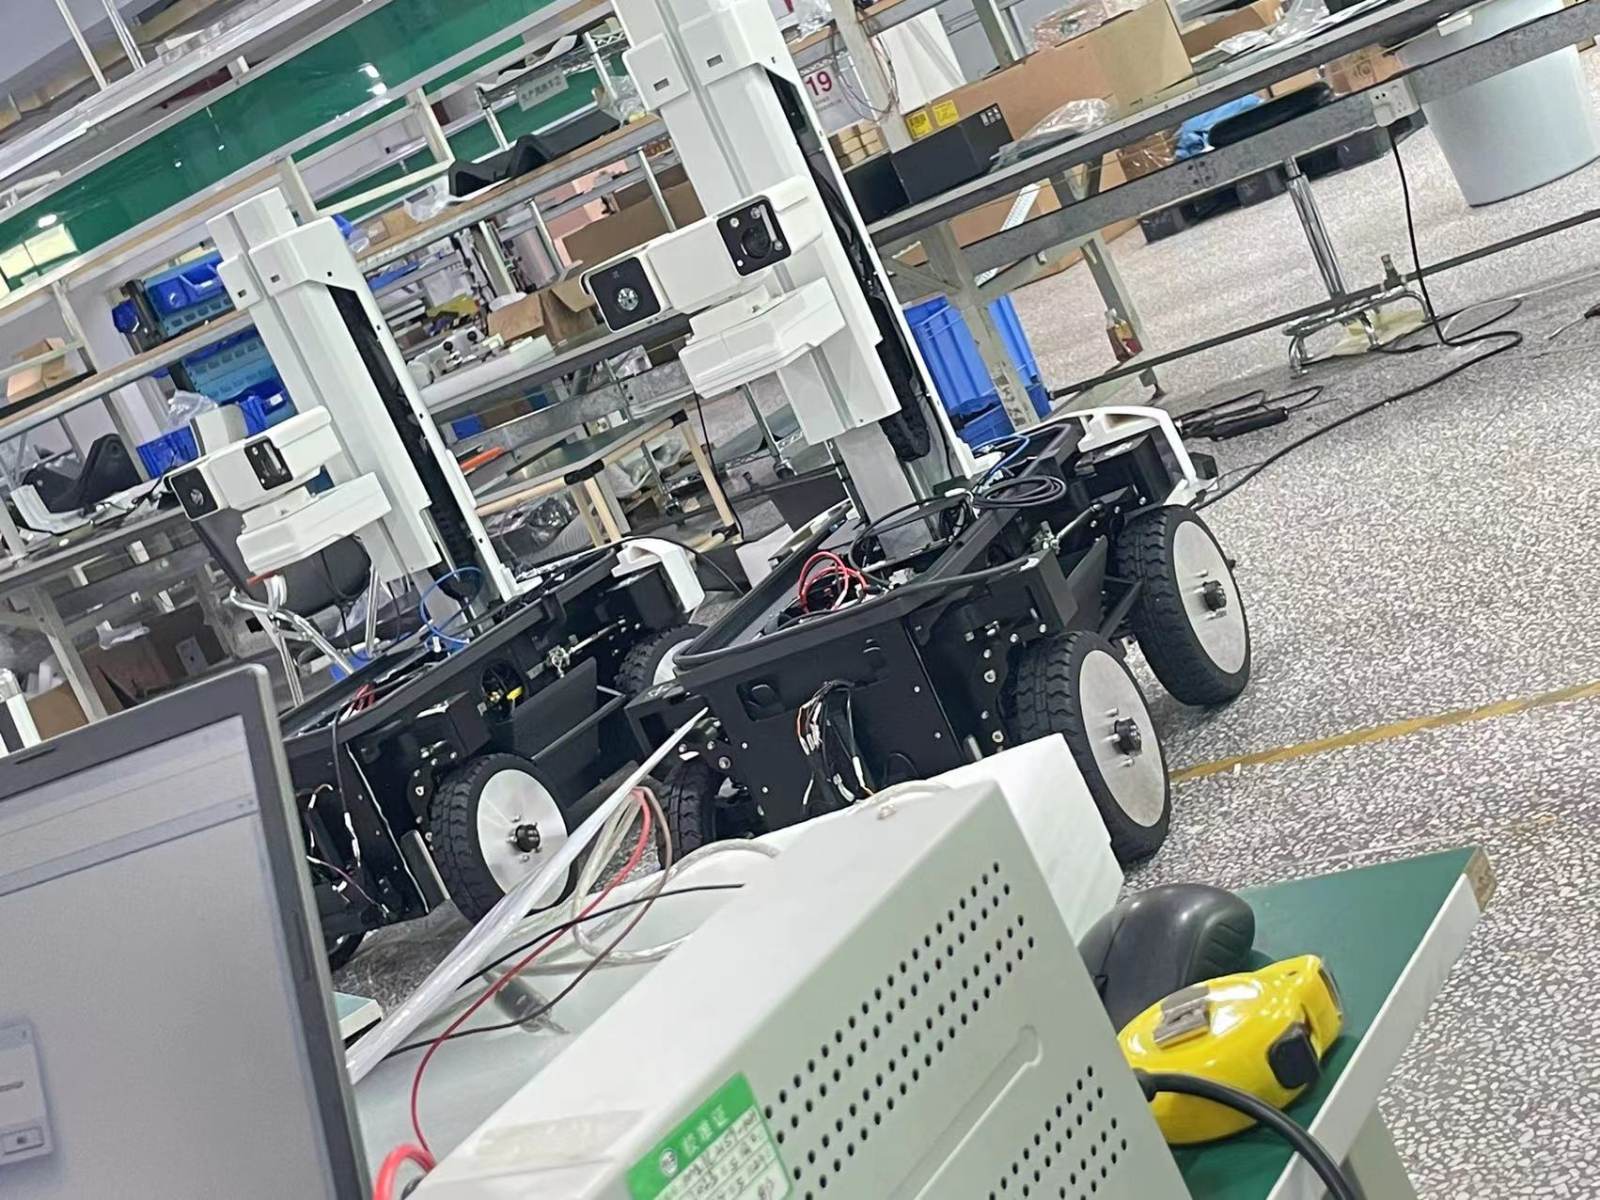
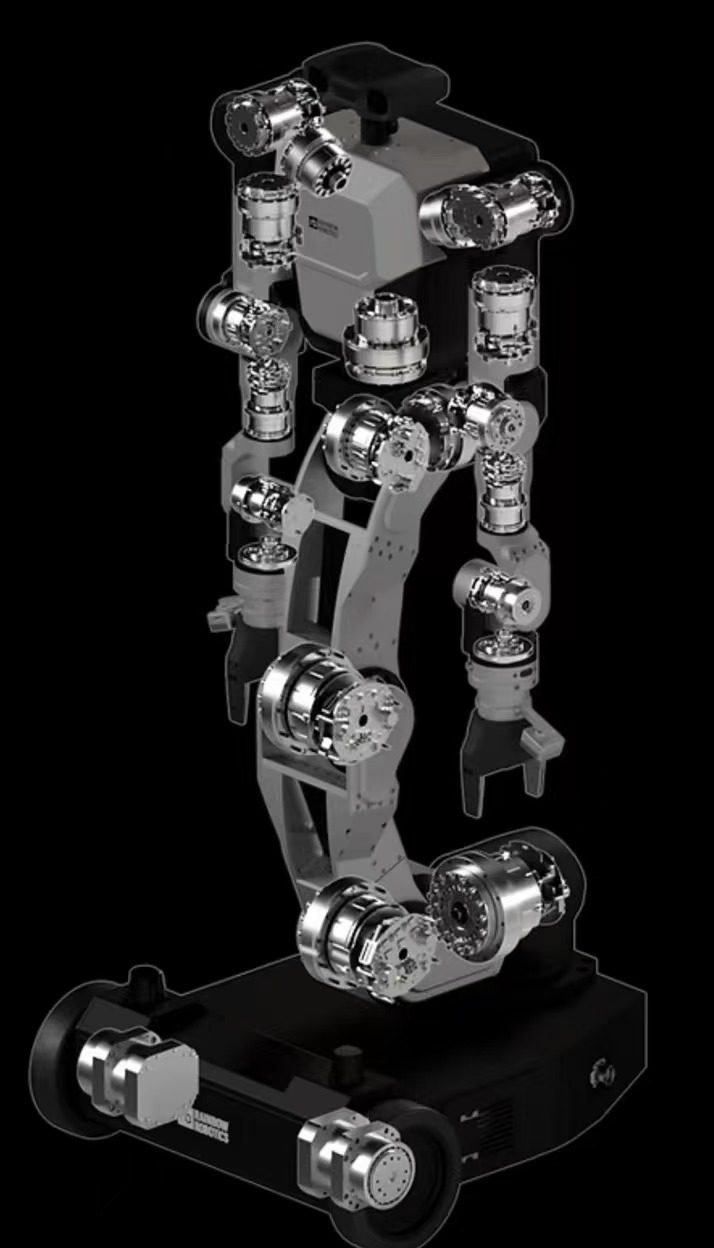
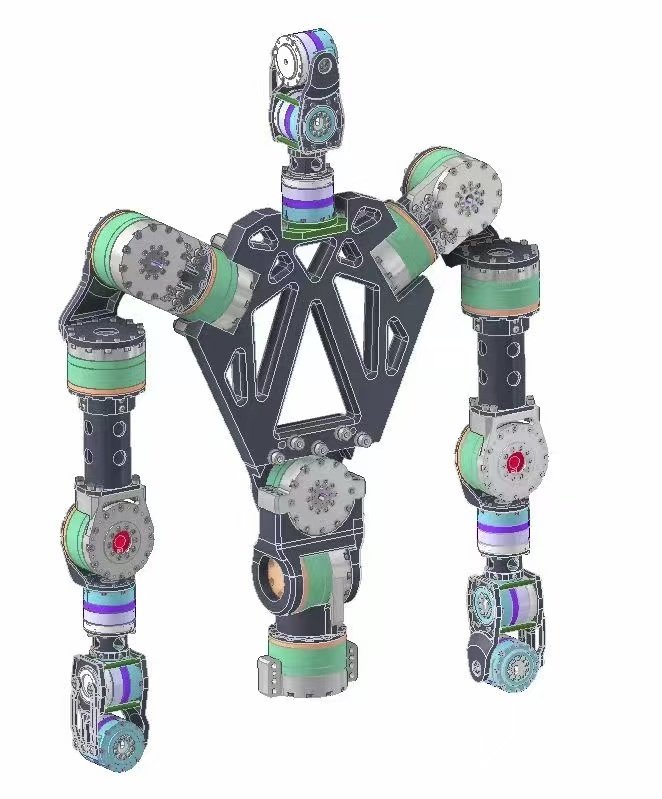
HONPINEは長年にわたり、ハーモニックロボット関節モーターと遊星関節モーターを、ヒューマノイドロボット、双腕ロボット、車輪型ロボット、ドローン、農業機械、原子力関連設備、産業用ロボット、産業オートメーション機器など、さまざまな分野に提供してきました。これらの業界向けに関節モーターソリューションを提供し、カスタマイズにも対応しています。HPJM、TCHL、HAGなどのロボット関節モーターシリーズは、実際のサービスを通じて培った経験をもとに開発されています。
‹
›
ハーモニック関節モーターのメリットとデメリット
ハーモニック関節モーターのメリット
高い統合性を備えたハーモニックアクチュエーターモジュールは、従来のハーモニック減速機とサーボモーターの組み合わせに代わる選択肢として注目されています。よりコンパクトな構造、容易な設置、優れたシステム統合性を提供します。
超高精度
伝達バックラッシが極めて小さく、繰り返し位置決め精度は最大±0.01 mmです。精密なロボット動作に欠かせません。
高減速比
単段で大きな減速比を実現し、コンパクトなサイズで高トルクを出力できます。効果的な「低速・高負荷」性能を実現します。
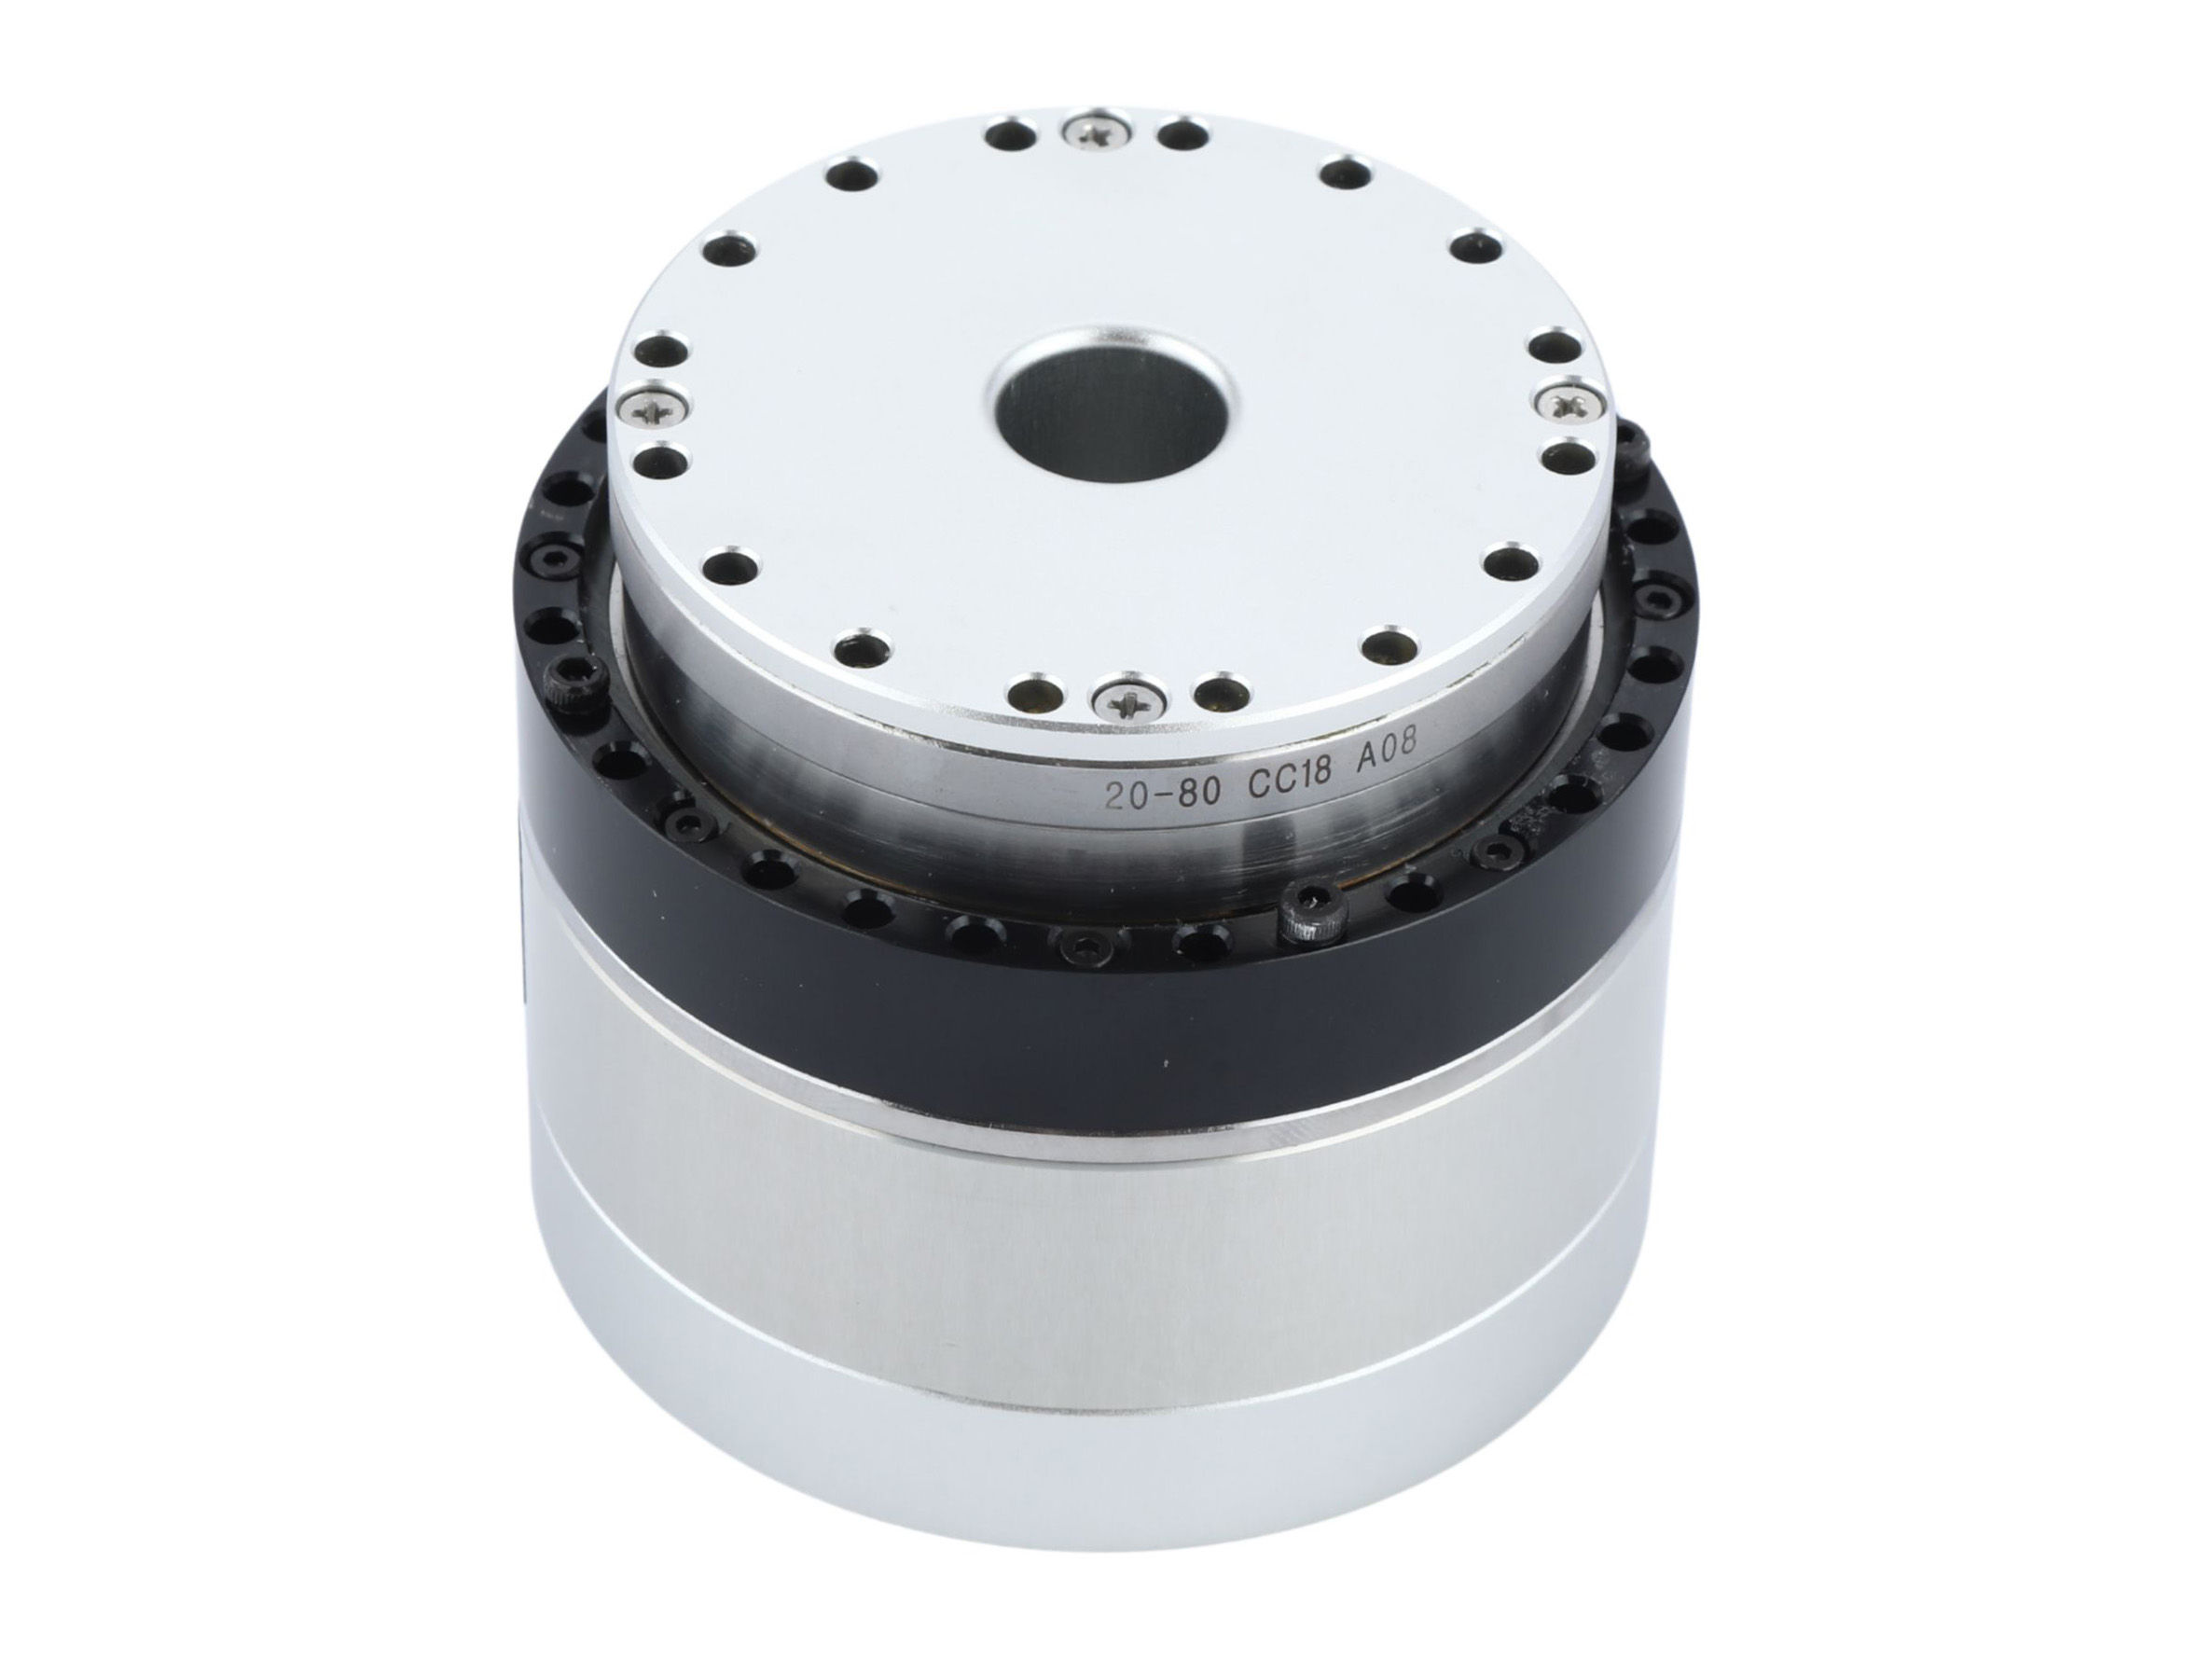
極めてコンパクトな設計
シンプルな構造、小型、軽量で、手首や手など、スペースに制約のあるロボット部位に非常に適しています。
高い統合性
モーターやエンコーダーなどを組み合わせた統合モジュールとして販売されることが多く、設置・メンテナンスが容易で、モジュール設計にも対応できます。
ハーモニック関節モーターのデメリット
ハーモニック関節モーターのハーモニック減速機とトルクセンサーは専用に開発されているため、価格を引き下げることが困難です。ただし、近い将来、需要と生産能力が一定の水準に達すれば、価格が下がる可能性があります。
ハーモニックドライブ・ロボット関節モジュール ― よくある質問
HONPINEのハーモニックDC関節モーターは、具現化知能向けに特別設計されたハーモニックアクチュエーターです。最初に発売されたハーモニックアクチュエーターであるhpjmは、現在、最も安定した性能と最短の納期を実現しています。お客様のニーズに応えるため、最近、新たに2機種のハーモニックDC関節モーター、TCHLとHAGを発売しました。最新の製品カタログについてはお問い合わせください。
遊星関節モーター ― よくある質問
JRM遊星関節モーターは、HONPINEの軍用規格製品で、高性能ロボット犬によく使用されています。ヒューマノイドロボットの生体模倣用途向けには、よりコンパクトな設計と大径中空穴を備えたHPJMハーモニック関節モーターの発売を間近に控えています。
ヒューマノイドロボット向けハーモニックドライブアクチュエーター ― よくある質問
ヒューマノイドロボットの関節モジュールやアクチュエーターシステムを検討する際、お客様からよく寄せられる技術面および購入面の質問を紹介します。トルク選定、減速機比、モーション制御、通信プロトコル、熱管理、動的歩行性能、ヒューマノイドロボットプラットフォームとの統合などを取り上げています。
このガイドは、エンジニア、ロボット開発者、調達担当者が、ヒューマノイドロボットのサイズ、可搬重量、用途に応じた適切な関節ソリューションの選定方法を理解するためのものです。
ヒューマノイドロボット向けのソリューションについては、honpineまでお問い合わせください
ロボット関節モジュールを使用する際の注意事項
関節モジュールの販売前・販売後のサポートについては、お問い合わせください。HONPINEがマンツーマンで技術サポートを提供します。
● 安全な操作:通電中にケーブルを抜き差ししないでください。コンデンサーを取り外す前に、完全に放電していることを確認してください。
● 装置の設置:設置構造物が一体型関節の重量を支えるのに十分な機械的強度を備えていることを確認し、確実に取り付けてください。
● ねじの締結:モーターと構造部品の間のねじを締める際は、ねじゆるみ止め剤とトルクレンチを使用してください。モーターの取扱説明書に記載されたトルク仕様を厳守してください。
● 配線基準:ピン定義に従って配線してください。識別にケーブルの色だけを頼らず、適切な抵抗値の整合を確保してください。
● 電源の使用:電源電圧が一体型関節の定格電圧と一致していることを確認してください。外部リチウム電池を接続する場合、定格電圧が48Vでも、満充電時の起動電圧が60Vを超えることがあり、モーターの動作に影響したり、損傷を引き起こしたりするおそれがあります。予防策として、電圧平滑化用の電解コンデンサーを設置するか、モーターの電源入力に電圧調整モジュールを直列接続して電源電圧を安定させてください。
● バッテリー電源システム:バッテリー駆動システムでは、バッテリー自体が逆電流を吸収し、電圧が定格上限を超えるのを防ぐのに役立ちます。
● スイッチング電源システム:スイッチング電源システムでは、急減速時や重力負荷による駆動時に一体型モーターが回生エネルギーを発生させ、DCバス電圧が上昇して過電圧アラームが発生することがあります。これを防ぐには、大容量の電解コンデンサーを並列に設置するか、制動抵抗器を追加して電圧スパイクを抑えることを推奨します。
● 感電・挟まれ事故の防止:モーターの通電中、運転中、または構造部品に接続されている状態では、感電や可動構造物による挟まれ事故を防ぐため、モーターに直接手で触れないでください。
● モーターの分解:許可なくモーターを分解することは禁止されています。特別な事情がある場合は、相談のうえ専門家の指導のもとでのみ分解してください。無断で分解すると保証が無効になります。
● 分解後の輸送:指導のもとでモーターを分解し、返送する必要がある場合は、輸送中の振動や衝撃による損傷を防ぐため、減速機のねじ、リアカバーのねじなど、すべての元のねじや締結部品を確実に取り付けてください。
業界動向