






高速・耐衝撃・コンパクト・軽量の遊星関節モジュール


● 概要
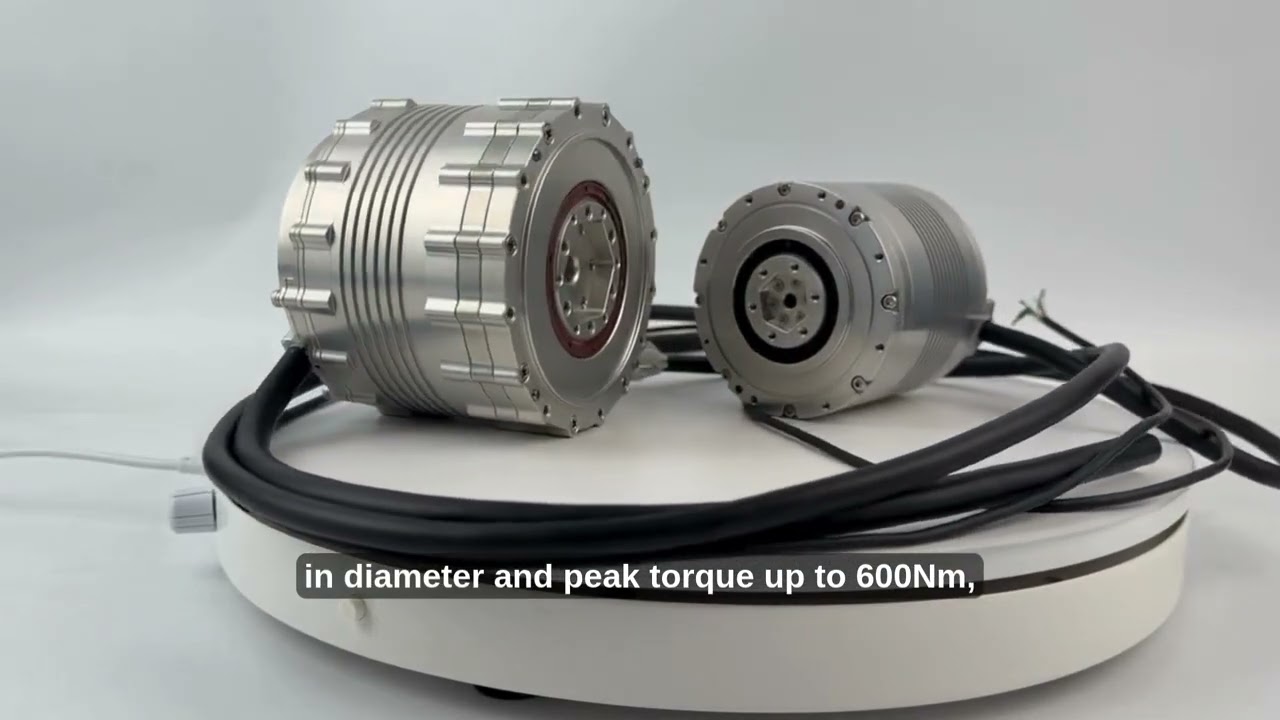
高速性能、耐衝撃性、コンパクトで軽量な設計といった中核的な利点を備えた標準遊星関節モジュールは、ヒューマノイドロボット、特殊ロボット、物流用AGV、産業オートメーションにおける高負荷駆動の優先的なソリューションとなっており、ロボットの性能向上と適用範囲の拡大を推進しています。
用途
● 高トルク密度と出力性能
多段遊星減速構造:多段ギアの組み合わせにより、トルク密度は20N·m/kg以上に達し、ロボットの股関節や脚部などの高負荷駆動要件に適しています。
ピークトルク出力:より大きなピークトルクを出力し、動的動作シーンで求められる瞬間的な出力に対応します。
● 耐衝撃性と高い信頼性
遊星歯車伝動の利点:ギアのかみ合いによって衝撃力を分散し、緊急停止や高頻度の負荷変動などの過酷な作業条件に耐えられます。二足歩行ロボットの歩行や跳躍など、高ダイナミクスのシーンに適しています。
量産時の品質管理のしやすさ:遊星減速機のソリューションは技術が成熟しており、量産時の一貫性と信頼性に優れているため、大規模な用途に適しています。
● コンパクトな構造と軽量設計
高集積化:遊星減速機、フレームレスモーター、エンコーダーなどを入れ子状に配置する設計により、従来のソリューションと比べて体積を30%削減します。
軽量素材:高強度合金とコンパクトなレイアウトを採用し、ヒューマノイドロボットの軽量化と高いエネルギー効率に関する厳しい要件に対応します。
● 高精度・低消費電力
低コギングトルクとデュアルエンコーダーによる閉ループ制御:トルクリップルを低減し、デュアル絶対エンコーダー(モーター側+出力側)との組み合わせにより、±0.05°の繰り返し位置決め精度を実現します。
伝達効率の最適化:遊星減速機の伝達効率は80%以上に達します。
● 多軸協調制御
CANバスプロトコルに対応し、ロボットの多自由度協調動作の要件を満たします。
● 経済性とメンテナンスの容易さ
メンテナンスフリー設計:安定した遊星減速機の構造により、定期的な潤滑が不要で、長期的な使用コストを削減します。
モジュール式インターフェース:標準化設計により、迅速な交換とアップグレードが可能となり、ロボットの開発期間を短縮します。
特長
● 駆動ユニット
フレームレス・トルクモーター:コンパクトな動力源を提供し、高い動的応答性が求められる用途に適しています。
2段遊星減速機:ギアを入れ子状に配置した構造により省スペース化を図り、トルク伝達効率を高めます。
● センシングおよび制御
デュアル絶対エンコーダー(モーター側+出力側):全閉ループ制御に対応し、位置決め精度を向上させます。
摩擦ブレーキ:緊急停止時の安全性とゼロ速での起動安定性を確保します。
● 通信モジュール
CANバスプロトコルに対応し、多軸協調制御との互換性を備えています。