










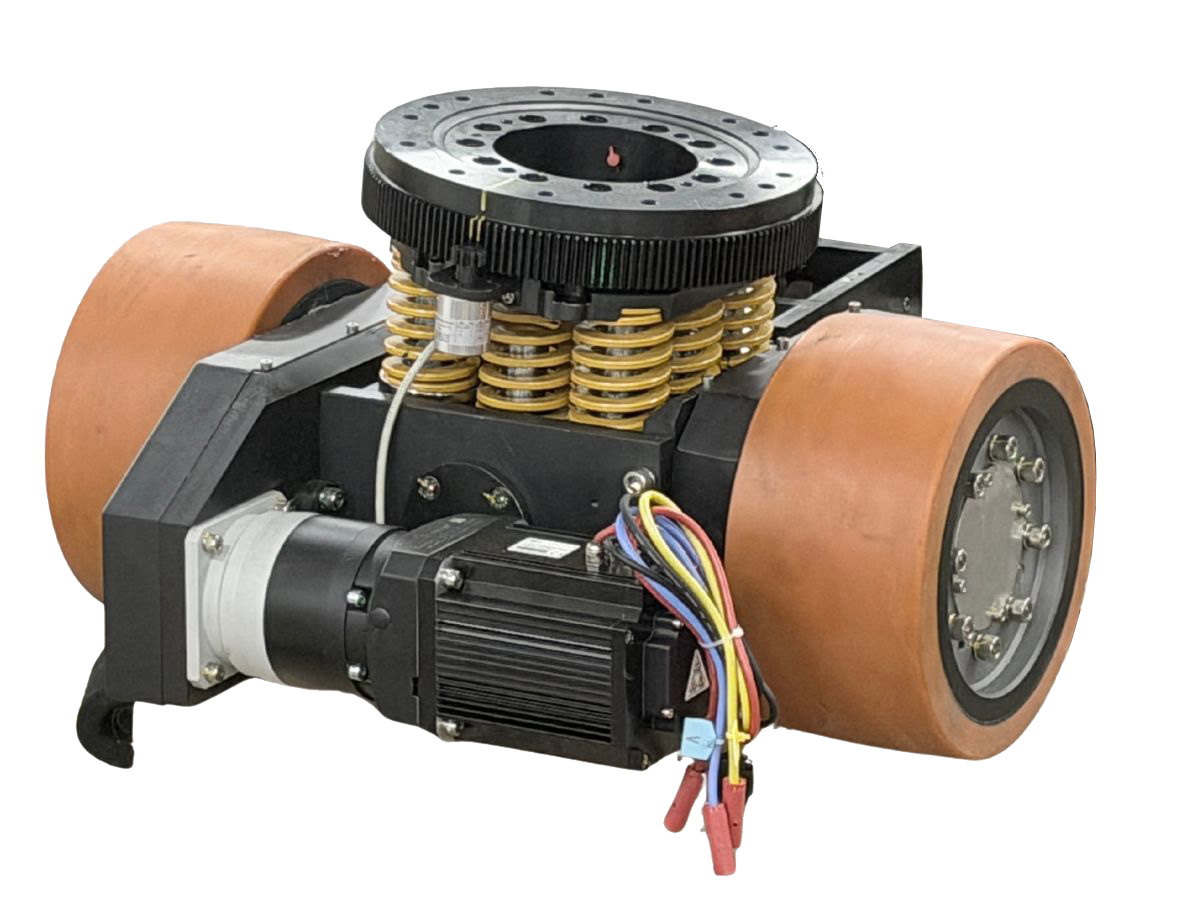
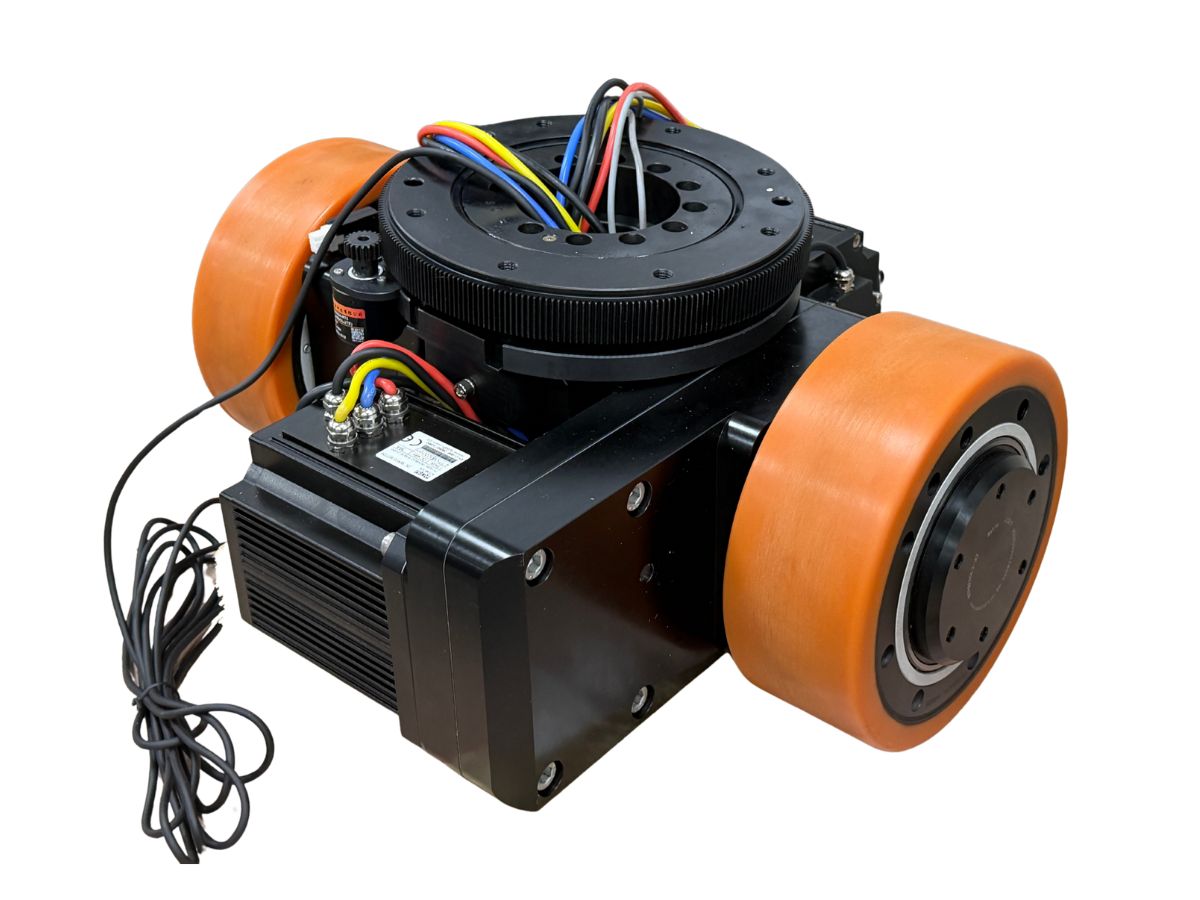
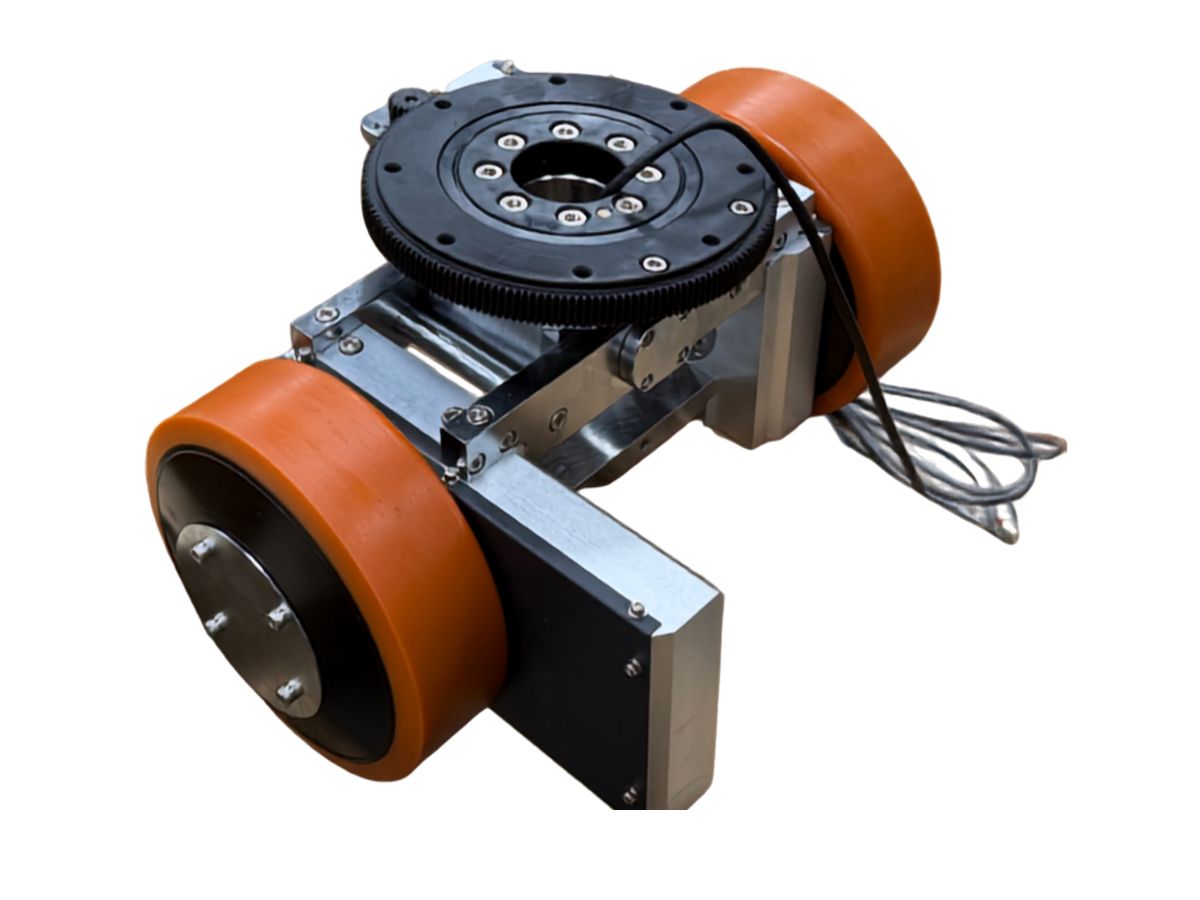
TYCD 横型差動速度駆動式二輪モーター
● 概要
水平レイアウトでは、左輪が右輪より速く回転すると、車両は右に旋回します。2つの駆動輪が反対方向に回転すると、車両はその場で旋回できます。
TYCD差動駆動ホイールは、ホイール径、最大積載能力、モーター出力、ギアボックス減速比など、用途要件に応じて構成できます。オプション構成には、ゴムタイヤおよび旋回式、スプリング式、油圧式サスペンションシステムなどのさまざまなサスペンションソリューションが含まれます。
特長
1. 薄型・コンパクト構造
2つの駆動輪は一方向に固定されているため、駆動モーターを車両シャーシ内部に完全に水平に設置できます。この薄型構成により垂直空間の利用効率が向上し、差動駆動システムはコンパクトなAGVおよびAMRシャーシ設計に適しています。
2. 操舵輪モジュールと比較して低コスト
差動駆動システムは、操舵輪モジュールよりも必要な機械部品が少なくなります。
専用の操舵モーター、複雑な旋回ベアリング、または操舵輪機構に通常必要となる精密ギア伝達装置は不要です。基本構成は、ギアボックス付きの2つの駆動モーターと2つの受動キャスター輪で構成されます。
制御システムもより簡素です。操舵輪モジュールで使用される独立した駆動モーターと操舵モーターの協調制御を必要とせず、必要なモータードライブは2台のみです。
3. ゼロ旋回半径と優れた機動性
差動駆動システムは、360°のその場旋回を実現できます。左右の駆動輪が同じ速度で反対方向に回転すると、車両は前進または後退することなく、その幾何学的中心を軸に回転できます。
このため、差動駆動AGVは狭い空間に非常に適しています。混雑した倉庫通路、レストランの廊下、エレベーターの出入口では、従来のフォークリフトに必要な繰り返しの前後進操作を行うことなく、車両は方向転換および向きの調整ができ、空間利用率と運用の柔軟性を向上させます。
4. シンプルな動作制御と迅速な開発
差動駆動車両の運動学モデルは、移動ロボティクスにおいて最も基本的で確立されたモデルの一つです。車両の並進速度と角速度の関係は比較的単純であるため、メインコントローラーの計算要件が低く、開発サイクルを短縮できます。
5. 高頻度運転に対応する高速動的応答
差動駆動システムは、頻繁な起動・停止、急加速、急減速を伴う用途に適しています。
EC仕分けやマテリアルハンドリングなどの高頻度作業では、2輪差動駆動構成により高速な動的応答と正確な速度制御が実現され、高スループットのAGV運用を支援します。
6. 高信頼性と容易なメンテナンス
機械構造は比較的シンプルで、複雑な操舵ギア、タイミングベルト、旋回機構を必要としません。機械部品が少ないことで、潜在的な故障箇所が減少し、メンテナンスも簡素化されます。
一方の駆動輪またはモーターに整備が必要な場合、通常は該当部品を個別に取り外して交換できます。より統合された操舵機構の分解が必要となる場合がある操舵輪モジュールと比較して、メンテナンス停止時間を短縮できます。
7. 適切な条件下での良好な牽引力とグリップ力
平坦な屋内床面では、通常2つの駆動輪が車両重量の大部分を支え、キャスター輪が追加の支持を提供して、3点または4点支持構成を形成します。
これにより生じる車輪荷重は十分な接地を確保し、ホイールスリップの低減に役立つため、軽負荷牽引AGVや搬送車両などの用途で良好な牽引力を発揮します。
TYCD差動駆動ホイールは、AGV、AMR、倉庫搬送車両、EC仕分けシステム、および軽負荷牽引用途向けに、コンパクトで経済的な走行ソリューションを提供します。特に、シンプルな制御、高い機動性、効率的なシャーシ空間利用が求められる場合に適しています。




