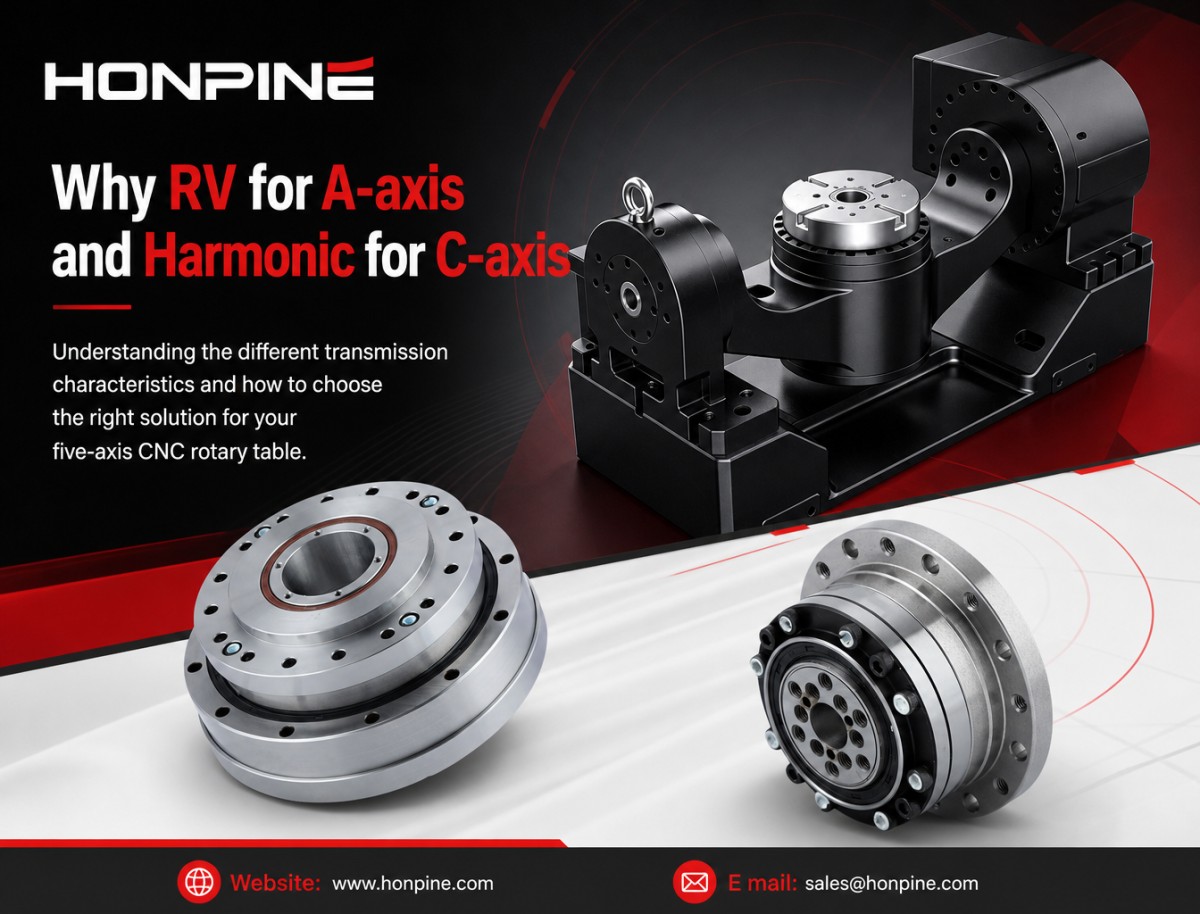
5軸CNCロータリーテーブルでは、なぜA軸とC軸に異なる減速機が使われるのか?
5軸CNCロータリーテーブルは、トラニオンテーブルまたはクレードル型ロータリーテーブルとも呼ばれ、A軸とC軸の動きを連動させてワークをさまざまな加工角度に位置決めします。これら2つの回転軸の伝達システムには、特に負荷容量、ねじり剛性、バックラッシ、位置決め精度に関して、それぞれ異なる機械的要件を満たすことが求められます。
A軸は水平軸を中心にクレードルアセンブリとワークを回転させます。これらの部品の合計重量を支えながら、転倒モーメント、切削力、動的荷重に耐える必要があります。C軸は垂直軸を中心にワークを回転させ、一般に角度位置決め精度、低バックラッシ、応答性の高い割り出しが重視されます。
こうした運転条件の違いから、一部の5軸CNCロータリーテーブルでは、A軸にRV減速機、C軸にハーモニック減速機を採用しています。この構成では、各軸の機械的要求に応じて、それぞれの伝達システムを選定できます。
この組み合わせは、なぜ特定の5軸CNC用途に適しているのでしょうか。
A軸とC軸では、負荷要件にどのような違いがあるのでしょうか。
また、工作機械メーカーはロータリーテーブル用の減速機を選定する際に、何を考慮すべきでしょうか。
この記事では、機械設計とモーションコントロールの観点から、これらの疑問を検討します。
1. A軸とC軸で伝達要件が異なるのはなぜですか?
どちらの軸も回転運動を担いますが、負荷条件と機能は同じではありません。適切な伝達ソリューションを選定するには、まずこうした違いを理解する必要があります。
1.1 A軸が受ける機械的負荷とは?
A軸は水平軸を中心にクレードルアセンブリとワークを回転させます。その伝達システムには、回転運動を発生させるだけでなく、回転構造全体の重量を支えることも求められます。
ワークの重心が回転軸からずれている場合、重力によって継続的な転倒モーメントが生じます。フライス加工中には、断続的な切削力、振動、加減速によって、さらに動的荷重が加わることがあります。こうした条件では、ねじり剛性、軸受による支持、構造剛性、衝撃への耐性が重要になります。
大型または偏心したワークを扱う機種など、重負荷対応の5軸ロータリーテーブルでは、A軸の伝達システムが負荷変動下でも安定した位置決めを維持する必要があります。過度の弾性変形は加工精度や表面品質に影響する可能性があるため、負荷容量と剛性が重要な選定基準となります。
1.2 C軸が満たすべき性能要件とは?
C軸は垂直軸を中心にワークを回転させ、回転割り出しや、他の機械軸との連動補間を担います。
ロータリーテーブルの構造によって負荷分布や支持条件が異なるため、C軸はA軸とは異なる場合があります。主な性能要件として、低バックラッシ、正確な角度位置決め、繰り返し精度、応答性の高い加減速などが挙げられます。
精密加工や多面加工では、C軸はワークを正確に位置決めし、連動加工中も安定した回転運動を維持する必要があります。特に中小型のロータリーテーブルでは、コンパクトな寸法や低い回転慣性も重要となる場合があります。
2. 5軸CNCロータリーテーブルのA軸にRV減速機がよく検討されるのはなぜですか?
多くのクレードル型ロータリーテーブルでは、A軸は一般にC軸より大きな構造荷重や転倒モーメントを受けます。高いねじり剛性と負荷容量が優先される場合、RV減速機が適した選択肢となることがあります。
2.1 RV減速機はどのように重負荷の回転運動を支えるのですか?
RV減速機は通常、遊星歯車段とサイクロイドピン車段からなる2段伝達構造を採用しています。
第1段では、入力軸が遊星歯車機構を駆動し、一次減速を行います。減速された動きが偏心軸を駆動し、サイクロイドディスクをピンハウジングに対して回転させます。サイクロイドディスクの複数の歯が対応するピンに同時にかみ合い、複数の接触点に伝達荷重を分散します。その後、出力機構が減速された運動と増大したトルクを出力フランジに伝達します。
この多点かみ合い構造は接触力の分散に役立ち、高い負荷容量を実現します。剛性の高い伝達部品と支持軸受の構成を組み合わせることで、RV減速機は高いねじり剛性と優れた外力耐性を発揮できます。
2.2 RV減速機の剛性はA軸の位置決めにどのような利点をもたらしますか?
加工中、A軸はクレードルアセンブリを支え、外力に耐えながら角度位置を維持する必要があります。伝達システムに過度のねじり変形が生じると、ワークの実際の位置が指令位置からずれる可能性があります。
RV減速機の高いねじり剛性は、負荷による角度変形を抑えるのに役立ちます。また、減速機の機種や軸受構成によっては、その構造設計によりラジアル荷重、アキシアル荷重、転倒モーメントを支持できます。
こうした特性により、RV減速機は多くの重負荷回転位置決め用途に適しています。大型ワークを扱う、または厳しい切削条件で稼働する5軸CNCロータリーテーブルでは、RV減速機がA軸の安定した機械的基盤となる可能性があります。
3. 5軸CNCロータリーテーブルのC軸にハーモニック減速機が適しているのはなぜですか?
C軸では、角度位置決め、低バックラッシ、動的応答性がより重視されることがよくあります。ハーモニック減速機は、特にコンパクトなロータリーテーブル設計において、こうした要件を満たし得る特性を備えています。
3.1 ハーモニック減速機はどのように低バックラッシ伝達を実現しますか?
ハーモニック減速機は主に、ウェーブジェネレータ、フレクスプライン、サーキュラースプラインの3つの部品で構成されます。
ウェーブジェネレータが薄肉のフレクスプラインを楕円形に変形させます。その結果、長軸の両端付近の歯がサーキュラースプラインとかみ合い、短軸付近の歯はかみ合いから外れます。
通常、フレクスプラインとサーキュラースプラインの歯数差は2歯です。ウェーブジェネレータが回転すると、かみ合い位置が円周上を移動し、フレクスプラインがサーキュラースプラインに対してゆっくり回転します。たとえば、フレクスプラインの歯数が200で歯数差が2の場合、単段の減速比は100:1となります。
伝達時には複数の歯が同時にかみ合い、歯面のすきまを最小限に抑えて、非常に低いバックラッシを実現します。設計や精度等級によって異なりますが、ハーモニック減速機の一般的な減速比は約30:1~300:1で、機種によってはバックラッシを20 arcseconds以下に抑えられます。
3.2 ハーモニック減速機はC軸の割り出しにどのような利点をもたらしますか?
ハーモニック減速機は、コンパクトな構造、高い減速比、低バックラッシを備えており、精密な回転位置決め用途に適しています。
C軸では、こうした特性が角度位置決め精度と繰り返し精度の向上に役立つとともに、伝達システムに必要な設置スペースを抑えられます。また、比較的低い回転慣性は、頻繁な割り出しや加減速を伴う用途にも有利です。
ただし、ハーモニック減速機は、運転中に繰り返し変形する柔軟な伝達要素を使用します。そのため、ねじり剛性と許容荷重を慎重に評価する必要があります。選定する機種は、C軸に求められる出力トルク、ピーク荷重、加速度、デューティサイクル、耐用年数の要件を満たす必要があります。
4. 一部の5軸CNCロータリーテーブルがA軸にRV減速機、C軸にハーモニック減速機を組み合わせるのはなぜですか?
A軸とC軸に異なる減速機を使用するのは、業界で決まった構成だからではなく、それぞれの回転軸が持つ機械的要件に基づいています。
A軸は通常、クレードルアセンブリとワークの重量を支えながら、転倒モーメントや切削力に耐えます。そのため、RV減速機の高いねじり剛性と負荷容量が有利となる場合があります。
一方、C軸では角度位置決め、低バックラッシ、コンパクトな寸法、動的応答性がより重視されることがあります。定格トルク、剛性、耐用年数が実際の運転要件を満たす場合、ハーモニック減速機が適切な選択肢となり得ます。
この組み合わせにより、工作機械メーカーは負荷容量、位置決め性能、設置スペース、システム全体の設計のバランスを取ることができます。ただし、これはあらゆる用途に適用できる万能なソリューションではありません。最終的な構成は、ロータリーテーブルの構造、ワークの仕様、加工負荷、精度要件、利用可能な設置スペースによって決まります。
近年のマルチウェーブ式ハーモニック伝達設計の進展により、ハーモニック減速機の適用範囲も広がっています。同時にかみ合う歯の数を増やすことで、コンパクトな構造を維持しながら、トルク伝達とねじり剛性を改善できる設計もあります。メーカーの性能データに基づく検証を条件として、中型C軸用途や一部の軽負荷回転軸に新たな可能性が生まれる場合があります。
5. 出力側フィードバックは5軸ロータリーテーブルの精度をどのように向上させますか?
低バックラッシのハーモニック減速機や高剛性のRV減速機を選ぶだけで、5軸CNCロータリーテーブルの最終的な位置決め精度が保証されるわけではありません。
伝達システム全体には、弾性変形、熱膨張、組立誤差、軸受すきま、機械的ヒステリシスが生じる可能性があります。これらの要因はワークの実際の角度位置に影響し、特に連続的な回転補間や負荷変動を伴う加工でその影響が顕著になることがあります。
5.1 出力側エンコーダが重要なのはなぜですか?
有効な方法の一つは、回転軸の出力側に高精度アングルエンコーダを取り付け、フルクローズドループ位置制御システムを構築することです。
一般的なモーター側フィードバック方式では、エンコーダがモーター軸の位置を測定します。しかし、この測定値は、減速機やその他の伝達部品を通過した後のワークの実際の角度位置を直接示すものではありません。
出力側フィードバックでは、制御システムが実際の回転位置をより直接的に測定できます。サーボコントローラーは、その制御能力と帯域幅の範囲内で位置決め誤差を補正できます。
この方法は、高い角度位置決め精度と多軸連動を必要とする5軸CNC用途で特に有効です。減速機が機械的な伝達基盤を提供し、出力側エンコーダとサーボ制御システムが回転軸全体の精度向上を支援します。
5.2 機械剛性とクローズドループ制御はどのように連携しますか?
高性能な5軸ロータリーテーブルには、適切な機械伝達部品と適切なフィードバック制御アーキテクチャの両方が必要です。
減速機は、バックラッシ、ねじり剛性、負荷容量、機械的変形に影響します。エンコーダと制御システムは、実際の出力位置をどれだけ正確に測定し、補正できるかを左右します。
このため、減速機の選定とサーボ制御の設計は、併せて検討する必要があります。適切な減速機がシステムの機械性能の基礎を築き、適切に構成されたクローズドループ制御システムが実際の運転条件下で求められる位置決め性能の実現を支援します。
6. 工作機械メーカーがA軸とC軸の減速機を選定する際に考慮すべき要素は何ですか?
選定は、各回転軸の機械的負荷と運転要件の確認から始める必要があります。装置設計者は、減速比や公称バックラッシだけで選ぶのではなく、運転条件全体を評価する必要があります。
6.1 A軸の負荷容量と転倒モーメントをどのように評価すべきですか?
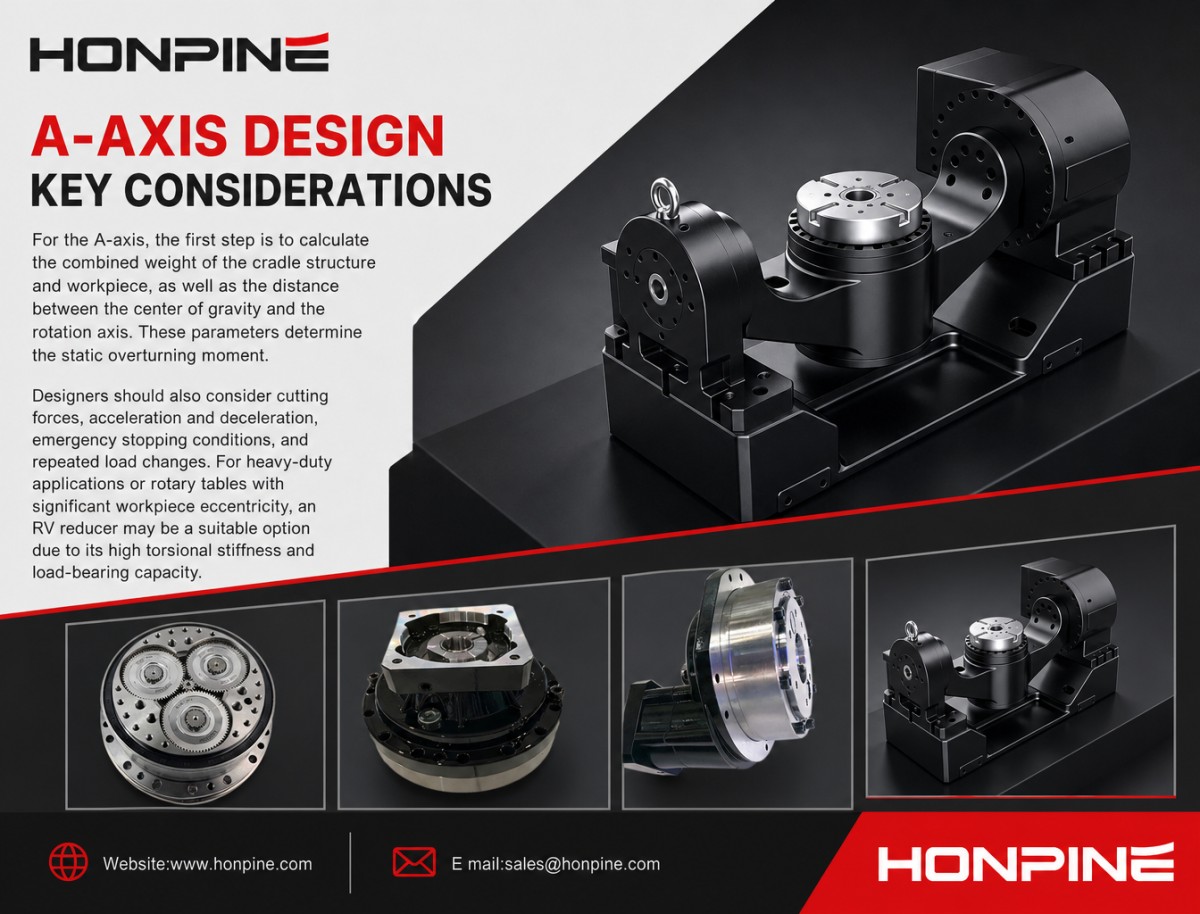
A軸ではまず、クレードル構造とワークの合計重量、および重心から回転軸までの距離を算出します。これらのパラメーターから静的転倒モーメントが決まります。
設計者は、切削力、加減速、非常停止条件、繰り返し発生する負荷変動も考慮する必要があります。重負荷用途やワークの偏心が大きいロータリーテーブルでは、高いねじり剛性と負荷容量を備えるRV減速機が適した選択肢となる場合があります。
6.2 C軸の減速機を選定する際に重要なパラメーターは何ですか?
C軸では、ワークの慣性、必要な割り出し時間、最高回転速度、加速度、位置決め精度、繰り返し精度が重要なパラメーターとなります。
頻繁な回転割り出し、低バックラッシ、コンパクトな設置寸法が重視される用途では、ハーモニック減速機を検討する価値があります。ただし、定格トルク、許容ピークトルク、ねじり剛性、熱性能も、実際の運転要件を満たす必要があります。
6.3 設置スペースとシステム総コストは減速機の選定にどう影響しますか?
減速機の寸法と重量は、ロータリーテーブル全体の構造に影響します。大型で重量のある伝達ユニットは支持構造への負荷を増加させ、回転軸の動的性能にも影響を及ぼすことがあります。
ハーモニック減速機は一般に、コンパクトさと高い減速比に利点があります。一方、RV減速機は厳しい用途において、より高い剛性と負荷容量を提供できる場合があります。最終的な選定では、機械性能、構造寸法、製造コスト、保守要件、想定耐用年数のバランスを取る必要があります。
7. 適切な伝達構成は5軸CNCロータリーテーブルの性能をどのように向上させますか?
5軸CNCロータリーテーブルのA軸とC軸では機械的な役割が異なるため、それぞれの運転条件に応じて伝達システムを選定する必要があります。
より大きな負荷を支え、転倒モーメントに耐える必要があることの多いA軸には、RV減速機が必要なねじり剛性と負荷容量を提供できます。低バックラッシ、正確な角度位置決め、応答性の高い割り出しが重要なC軸には、機械仕様が用途要件を満たす場合、ハーモニック減速機が適したソリューションとなり得ます。
一部の5軸ロータリーテーブル設計では、A軸にRV減速機、C軸にハーモニック減速機を組み合わせることで、構造剛性と位置決め性能のバランスを取る実用的な方法となります。ただし、最終的な伝達構成は、負荷計算、加工条件の分析、位置決め要件、および選定した減速機仕様の検証に基づいて決定する必要があります。
CNC工作機械メーカーにとって、適切な位置決め精度、構造剛性、長期的な運転安定性を備えたロータリーテーブルを開発するには、A軸とC軸それぞれの運転要件を理解することが不可欠です。
続きを読む
HONPINEのストーリーおよび精密駆動に関連する業界動向についてさらに詳しくご覧ください。
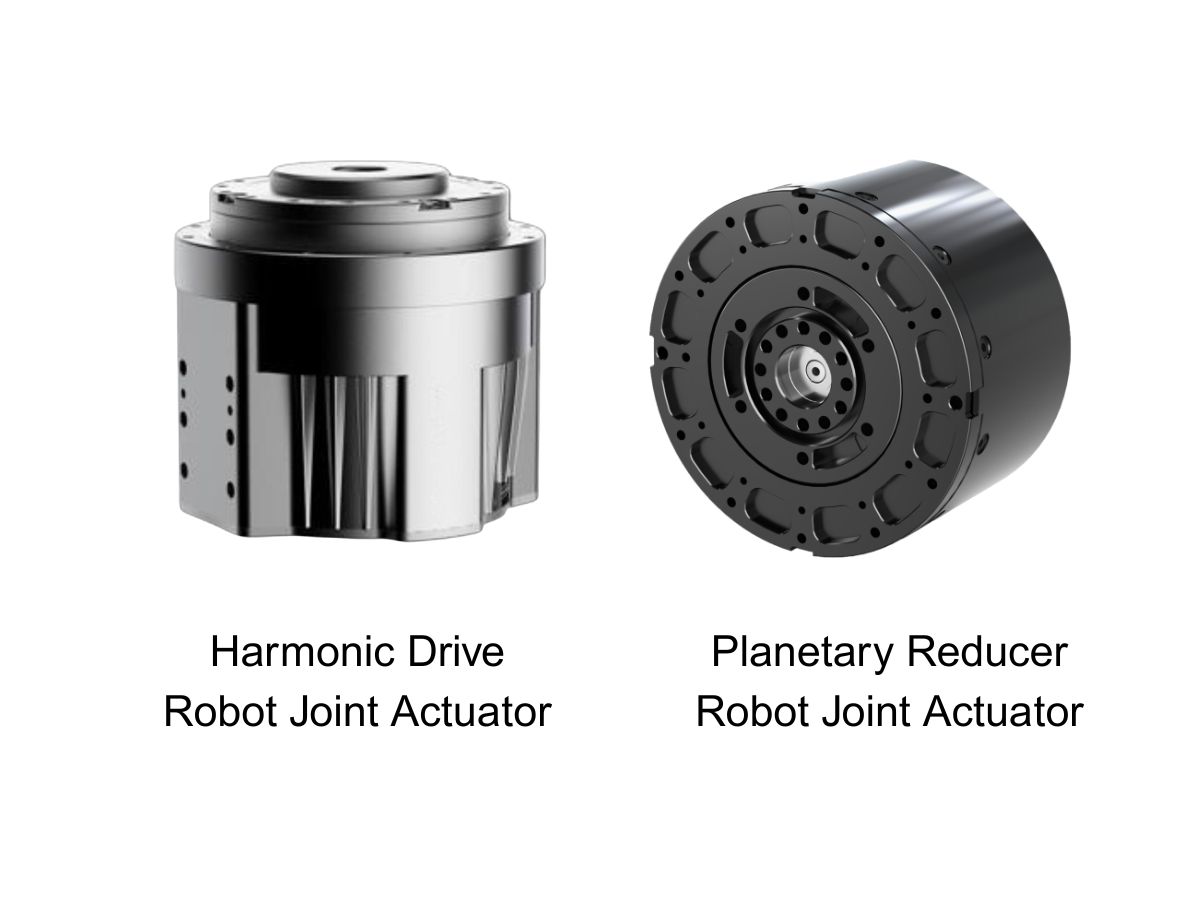
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
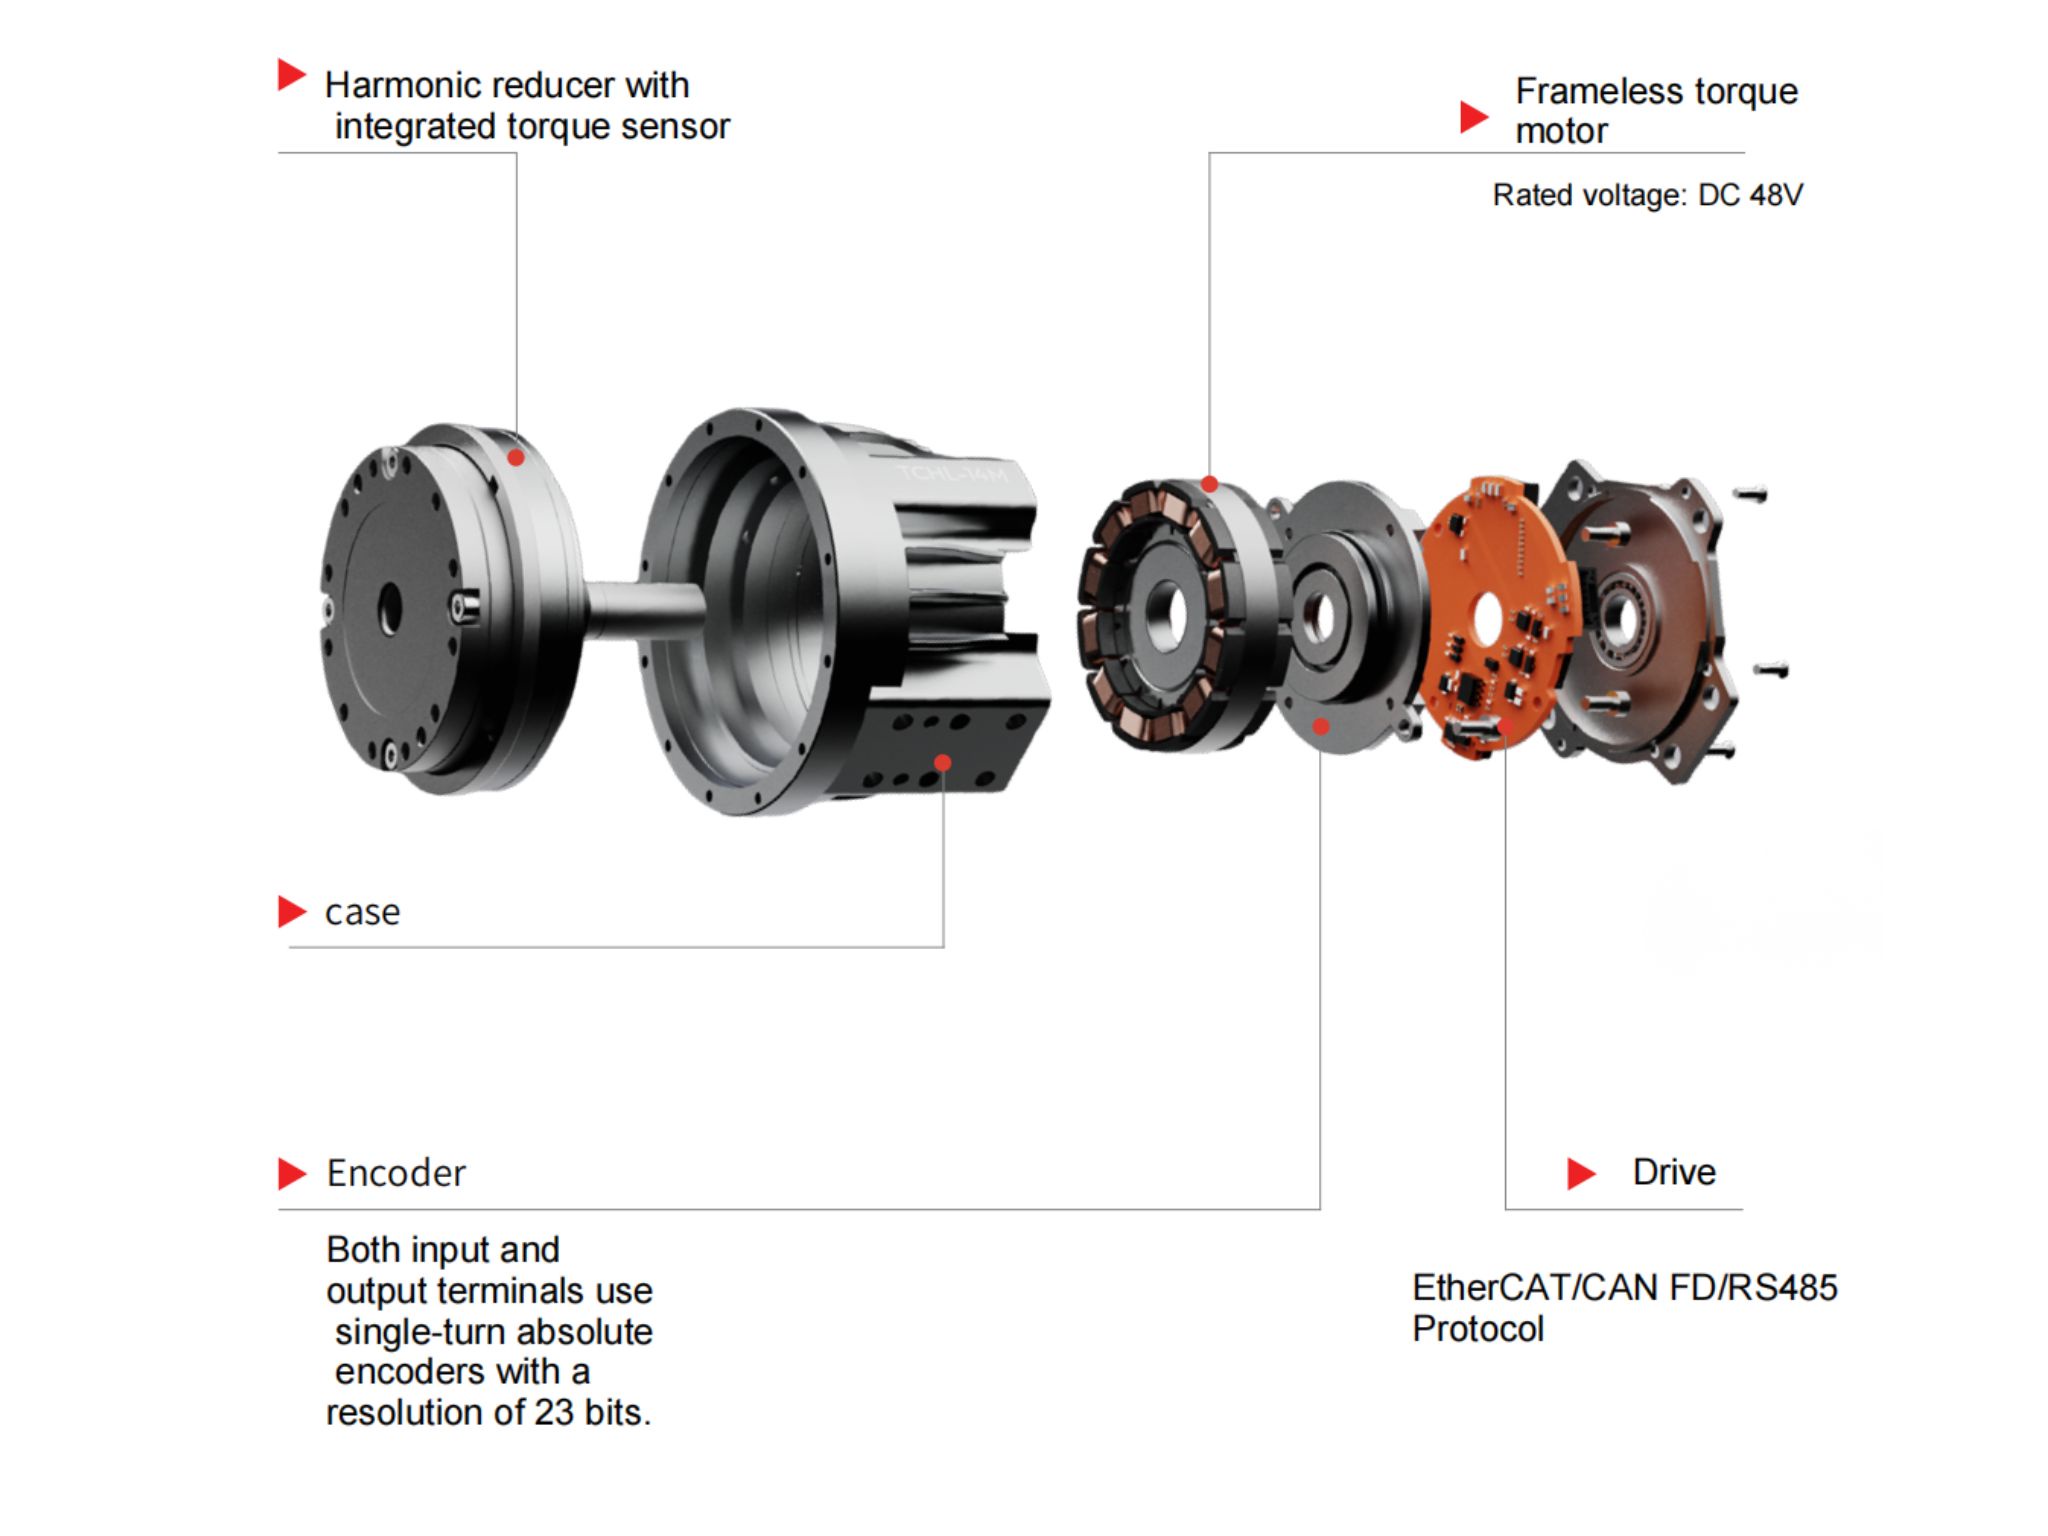
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 なぜ高性能ヒューマノイドロボットの価格を下げることはそれほど難しいのでしょうか?そして、なぜハーモニック関節モジュールは依然として代替不可能なのでしょうか?中核的理由は、避けることのできない1つの要件にあります:高い自由度。
高い DOF はヒューマノイドロボットに不可欠であり、これにより高調波関節モジュールがシステム総価値に占める割合が一貫して高くなります。 HONPINEハーモニックサーボアクチュエータが医療ロボティクスを変革している理由医療ロボットは、医療分野で使用される自動化ロボットシステムであり、診断、手術、リハビリテーション、患者ケア、および補助治療の実施において、医師、看護師、その他の医療機器を支援、強化、または代替するために用いられます。これらは、ロボティクス、人工知能、センシング技術、メカトロニクス、およびコンピュータ制御システムを統合し、医療の精度、効率、安全性、および患者全体の体験を向上させます。この記事では、HONPINEハーモニックサーボアクチュエータが医療ロボティクスに非常に適している理由を説明します。
 Harmonic Drive Systems VS Nabtesco VS HONPINE ハーモニックドライブモーター統合型ハーモニック関節モーターは、モーター、減速機、エンコーダ、センサー、その他の主要部品を1つのモジュール / アクチュエータに統合した、高度に集積化された高性能なロボット関節用ソリューションです。ロボットに強力な駆動能力と精密なモーションコントロールを提供します。ヒューマノイドロボットの動作の「心臓」と見なされ、各関節に搭載されてその動きを制御し、ロボット全体の性能を直接左右します。したがって、信頼性の高いハーモニック関節モーターを選定することは、ヒューマノイドロボットの開発にとって極めて重要です。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 HONPINEハーモニックドライブ減速機, RV減速機, 遊星減速機がヒューマノイドロボットの発展を支援ヒューマノイドロボットは、研究室で能力を実証する段階から、幅広い産業用途へと進化しています。軽量材料、身体性知能、自律バッテリー交換技術に牽引された生産性革命が、世界中の工場、病院、家庭で起こっています。ヒューマノイドロボットの"関節革命"が進行中です。ヒューマノイドロボットは数千の部品で構成され、その中でもアクチュエーターは最も重要な可動部品として、ロボットの"関節と筋肉"と呼ばれています。ハーモニックドライブ減速機は、その高精度とコンパクトなサイズにより、回転関節に広く使用されています。
 なぜハーモニックドライブモーターは外骨格ロボットに最適な選択なのでしょうか?外骨格は通常、ハーモニックドライブモーター、センサー、およびセンシング、制御、情報処理、データフュージョン、モバイルコンピューティング技術を統合するその他のコンポーネントを組み込んでいます。これらのシステムは、人間の感覚機能および運動機能をロボットのトルク伝達および制御システムと同期させ、身体能力を強化したり、医療リハビリテーションを提供したりする役割を果たします。最先端の破壊的技術として、外骨格は軍事用途と医療用途の両方において重要な戦略的意義を持っています。ハーモニックドライブ減速機が提供する高トルク密度と高精度制御により、外骨格ロボットにとって最適なソリューションとなっています。
 川崎重工、CORLEOロボットホースを発表:ハーモニックドライブ減速機が重要な役割を果たす川崎重工は、水上走行、跳躍、走行、そしてダイナミックなポーズを取ることができる高い機動性を備えたロボットホース「CORLEO」を発表しました。過酷な地形を攻略するために設計されたCORLEOの脚部運動システムは、各脚に独立駆動モジュール / アクチュエータを採用し、卓越した安定性と衝撃吸収性を実現しています。後脚は前脚から独立して作動するため、ライダーのバランスを保ちながら、階段や凹凸のある地面でも荒れた路面を滑らかに移動できます。
 5軸CNCロータリーテーブルでは、なぜA軸とC軸に異なる減速機が使われるのか?5軸CNCロータリーテーブルでは、A軸とC軸に異なる伝達特性が求められます。A軸は、クレードルアセンブリとワークを支えるため、高いねじり剛性と耐荷重性能が必要となることが多い一方、C軸ではバックラッシの小ささ、角度位置決め精度、動的応答性がより重視されます。本記事では、A軸用途でRV減速機、C軸用途でハーモニック減速機がよく検討される理由を、動作原理、機械的な利点、出力側フィードバック、およびCNC工作機械メーカー向けの主な選定基準とともに解説します。
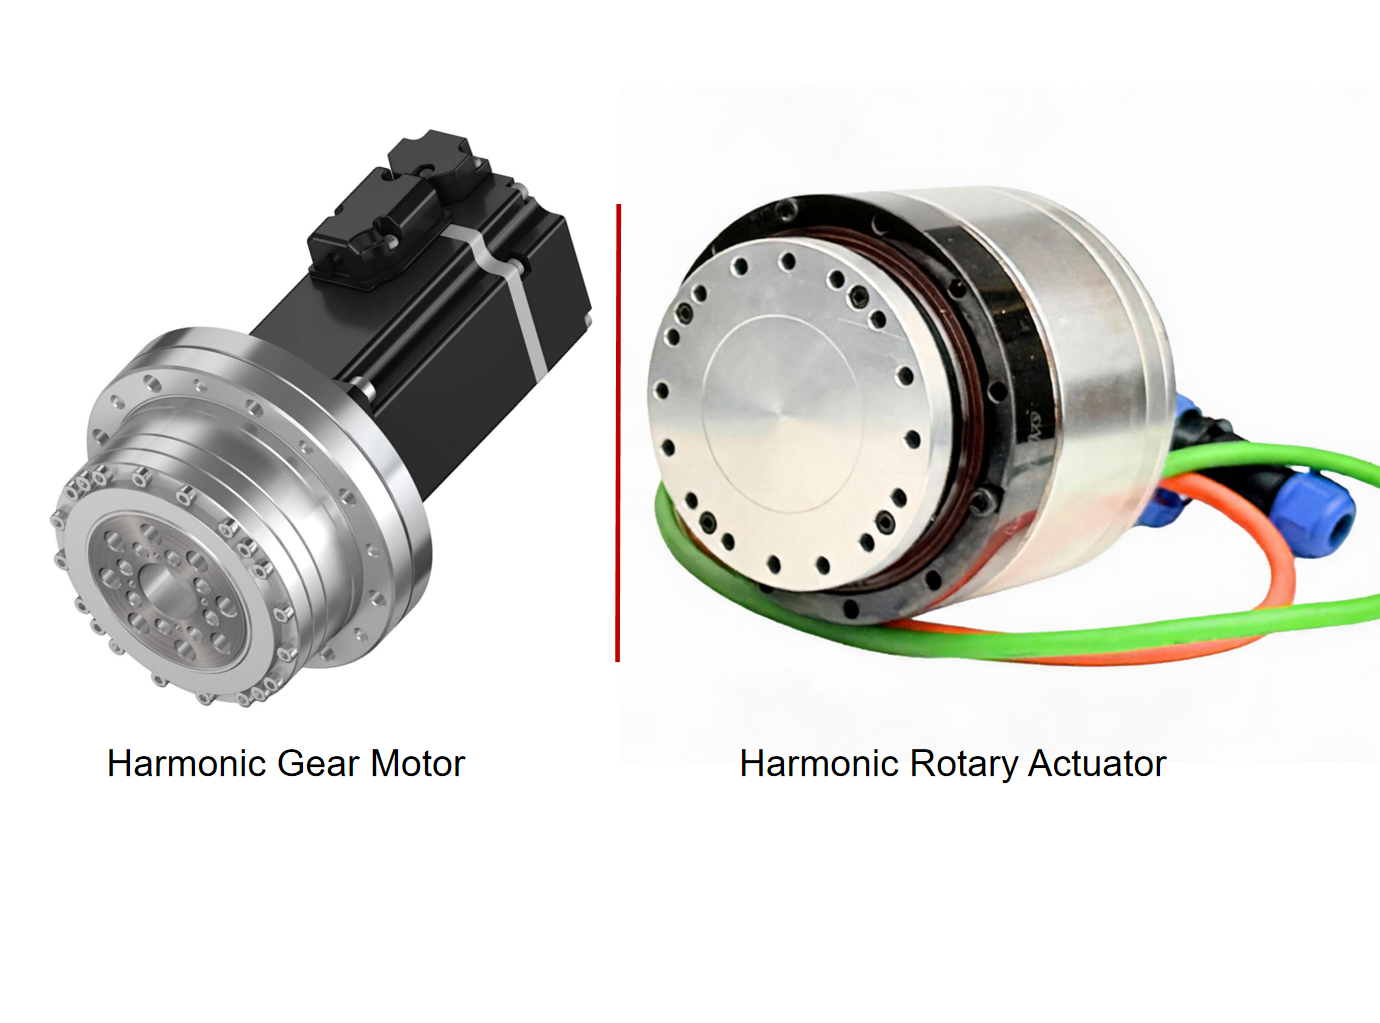
 ハーモニックギヤモーターとハーモニックアクチュエーターの違いとは?この記事では、製品設計、システム統合、フィードバックおよび制御機能、設置方法、用途要件の観点から、ハーモニックギヤモーターとハーモニックアクチュエーターの違いを解説します。メーカーによって製品名の使い方が異なる場合があるため、実際の構成を評価し、ロボットや産業オートメーションに適した高精度モーションソリューションを選定する方法についても取り上げます。


ダブルクリック
当社は harmonic drive reducer,planetary reducer,robot joint motor,robot rotary actuators,RV gear reducer,robot end effector,dexterous robot hand を提供しています
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 5軸CNCロータリーテーブルでは、なぜA軸とC軸に異なる減速機が使われるのか?5軸CNCロータリーテーブルでは、A軸とC軸に異なる伝達特性が求められます。A軸は、クレードルアセンブリとワークを支えるため、高いねじり剛性と耐荷重性能が必要となることが多い一方、C軸ではバックラッシの小ささ、角度位置決め精度、動的応答性がより重視されます。本記事では、A軸用途でRV減速機、C軸用途でハーモニック減速機がよく検討される理由を、動作原理、機械的な利点、出力側フィードバック、およびCNC工作機械メーカー向けの主な選定基準とともに解説します。
 ハーモニックギヤモーターとハーモニックアクチュエーターの違いとは?この記事では、製品設計、システム統合、フィードバックおよび制御機能、設置方法、用途要件の観点から、ハーモニックギヤモーターとハーモニックアクチュエーターの違いを解説します。メーカーによって製品名の使い方が異なる場合があるため、実際の構成を評価し、ロボットや産業オートメーションに適した高精度モーションソリューションを選定する方法についても取り上げます。
 HONPINE JM 第4世代フレームレス・トルクモーター:トルク密度が30%向上、動作温度が10%低下ロボット技術の進歩に伴い、フレームレス・トルクモーターには、トルク密度、動作安定性、熱管理において、より高度な要件が求められています。HONPINE JM 第4世代フレームレス・トルクモーターは、電磁設計、コア材料、巻線技術の改善により、トルク密度を30%向上させ、動作温度を10%低下させました。トルクリップルを1%未満に抑え、低速時の動作をより滑らかにし、動作の一貫性を高めています。そのため、手術用ロボット、ヒューマノイドロボット、精密自動化設備など、高度な性能が求められる用途に適しています。HONPINEはどのようにしてこれらの性能向上を実現したのでしょうか。詳しく見ていきましょう。
 ハーモニック減速機の選び方:知っておくべき9つの重要ポイントなぜ多くのロボット企業が、従来の分散駆動システムではなく、統合型ロボット関節モジュールを選ぶのでしょうか。ヒューマノイドロボット、協働ロボット、リハビリ用外骨格の進化が続くなか、メーカーはよりコンパクトで軽量、かつ組み込みやすいモーションソリューションを求めています。統合型ロボット関節モジュールは、フレームレス・トルクモーター、ハーモニック減速機、サーボドライブ、エンコーダ、出力ベアリングなどの主要部品を一つのアセンブリにまとめたものです。この構造により、機械的な複雑さを軽減し、配線を簡素化し、モーション制御の統合性を高め、ロボットの開発期間を短縮できます。本記事では、HONPINEのテクニカルディレクターであるTheodore Liが、統合型ロボット関節モジュールの6つの主な利点を解説し、従来の分散駆動構成と比較します。
 一体型ロボット関節モジュールを選ぶ企業が増えているのはなぜ?一体型ロボット関節モジュールは、モーター、ハーモニック減速機、サーボドライブ、エンコーダー、出力軸受をコンパクトなユニットに統合したものです。本記事では、一体型と分散型の駆動アーキテクチャを比較し、トルク密度、機械的信頼性、モーション制御、開発効率、実際のロボット用途における違いを解説します。
 なぜ、従来の駆動システムから一体型ハブサーボモーターへ移行するロボットが増えているのでしょうか?移動ロボットが自律走行、柔軟な動作、そしてますます複雑化する作業環境に対応するにつれ、従来の分散型駆動システムは新たな課題に直面しています。モーター、ギアボックス、カップリング、伝動部品を個別に配置すると、シャーシが複雑になり、設置スペースも限られる可能性があります。そのため、一体型ハブサーボモーターを採用するロボットメーカーが増えています。主要な駆動部品をコンパクトなホイールエンドユニットに一体化することで、ハブモーターは駆動系の統合、モーション制御、シャーシ設計の向上に新たな可能性をもたらします。本記事では、移動ロボットに求められる主な性能要件を紹介し、一体型ハブモーターの利点を説明するとともに、HONPINEのDrive Wheels、Steering Drive Wheels、Differential Drive WheelsがさまざまなAGVおよびAMR用途をどのように支えるかを解説します。
 ハーモニック減速機やRV減速機のフランジは、単なる機械的な取り付け部品ではないのはなぜでしょうか?ハーモニック減速機やRV減速機のフランジは、単なる取り付け部ではありません。位置合わせの精度、荷重伝達、構造剛性、シール性能において重要な役割を果たします。フランジの設計や取り付けにわずかな誤差があるだけでも、歯車のかみ合い、軸受の寿命、精密モーションシステム全体の信頼性に影響することがあります。この記事では、HONPINEのテクニカルディレクターであるTheodore Liが、減速機フランジの主なエンジニアリング上の機能と、精密伝動システムの設計・設置において慎重な検討が必要な理由を解説します。
 2026年、ロボットアームやEmbodied AI向けのハーモニックジョイントモジュールをメーカーはどのようにアップグレードすべきか?ロボットシステムのアップグレードを計画するエンジニアにとって、適切なジョイントモジュールは単一の仕様だけで決まるものではありません。EtherCAT同期、出力側位置フィードバック、リアルタイムトルク測定、連続トルク性能、統合安全機能が連携し、アプリケーションの要求を満たす必要があります。これらの要素を一体的な電気機械システムとして評価することで、メーカーはジョイントモジュールの選定、統合、長期性能について、より的確な判断を下せます。