








DDトルクモータがハイエンド5軸ロータリーテーブルに最適な理由
5軸ロータリーテーブルにおける5種類の駆動機構の比較
5軸ロータリーテーブルには、ウォームギヤ、カムローラードライブ、ハーモニック減速機、RVサイクロイド減速機、ダイレクトドライブ(DD)トルクモーターなど、さまざまな駆動機構を採用できます。それぞれ、位置決め精度、ねじり剛性、負荷容量、伝達効率、長期信頼性のバランスが異なります。
これらの違いを理解することは、高精度CNC加工用の駆動システムを選定するうえで重要です。特に、輪郭精度、表面仕上げ、長期的な位置決め安定性が求められる用途では欠かせません。
なぜ高級5軸ロータリーテーブルではハーモニック減速機ではなくDDモーターが採用されるのでしょうか?
従来の機械式伝達機構では、減速機のバックラッシ、伝達誤差、ねじりコンプライアンス、軸受に起因する誤差、組み付けずれ、摩耗など、位置決め誤差の要因が複数生じます。
ダイレクトドライブシステムは機械式減速機をなくし、それに伴う伝達誤差を排除します。単純化して比較すると、主な誤差要因は軸受に起因する誤差とエンコーダの測定・フィードバック誤差に絞られます。ただし、実際の誤差予算は構造変形、熱の影響、サーボ制御、設置品質にも左右されます。
主な利点は、減速機に起因する摩耗をなくせることです。接触や変形を伴う部品に依存する機械式伝達機構とは異なり、DDトルクモーターは中間減速機構を介さずに回転軸を直接駆動します。これにより機械構造を簡素化し、長期間の使用において安定した位置決め性能を維持しやすくなります。
高級工作機械では、長期精度、動的応答、加工の一貫性を重視する場合、ダイレクトドライブが有力な選択肢となります。ただし、「10年間精度が低下しない」といった主張は、駆動方式だけから当然に導かれるものではなく、用途に応じた試験や耐用年数データによる裏付けが必要です。
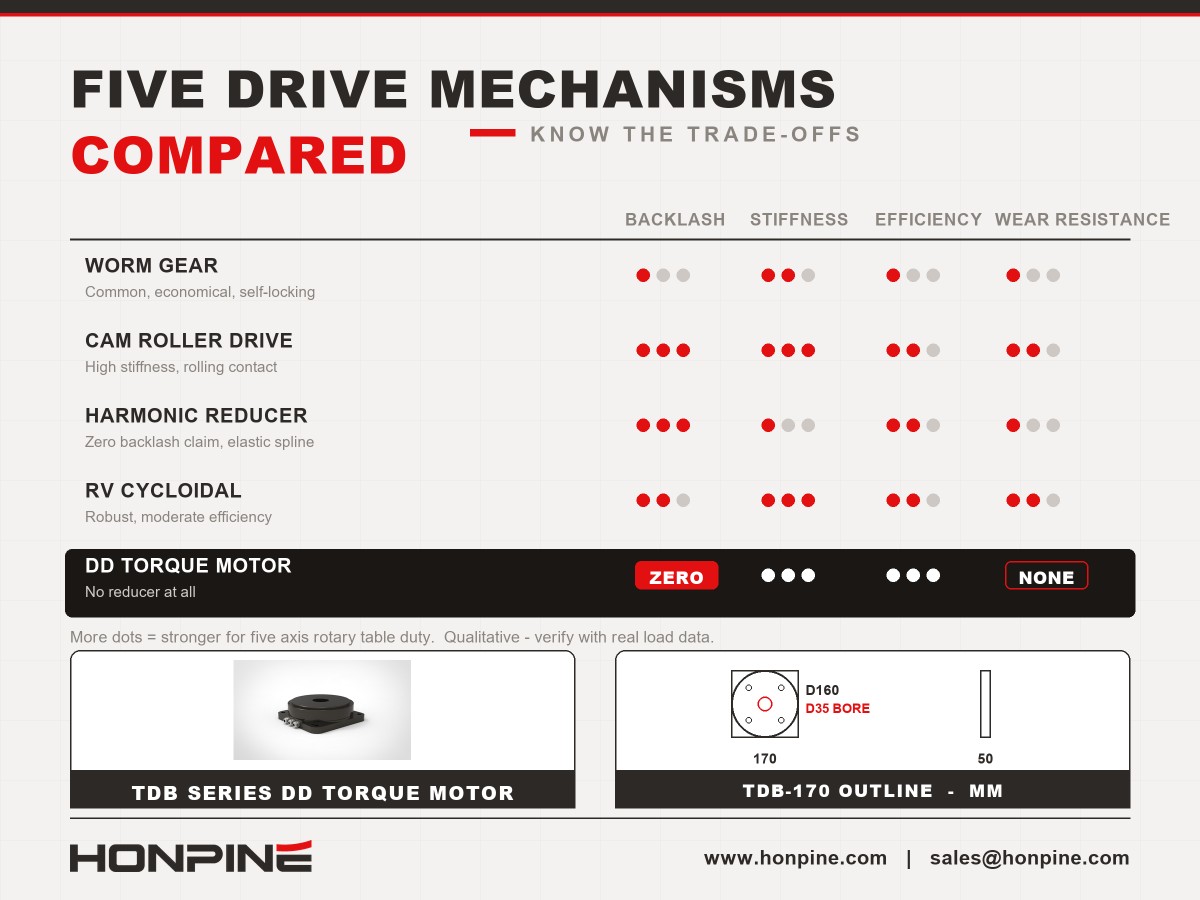
バックラッシゼロはロストモーションゼロを意味しない
ハーモニック減速機は「バックラッシゼロ」を実現すると紹介されることがあります。しかし、バックラッシとロストモーションは同じものではありません。
一般にバックラッシとは、運動方向が反転した際に、かみ合う伝達部品間に生じる角度方向の隙間を指します。ロストモーションは反転時の位置決め偏差をより広く捉える指標で、弾性変形、ねじりコンプライアンス、ヒステリシス、その他の機械的要因の影響を含む場合があります。
ハーモニック減速機はバックラッシを非常に小さくできますが、負荷時の弾性変形までなくなるわけではありません。フレクスプラインは動作中に繰り返し弾性変形するため、伝達システムには有限のねじり剛性があり、負荷に応じた角度変位が生じる可能性があります。
この違いは、5軸CNC加工において重要です。回転軸はバックラッシ検査に合格していても、複数軸の同時補間中や切削負荷が変化した際に角度偏差が生じることがあります。厳しい加工条件では、こうした偏差が輪郭誤差、表面のうねり、表面仕上げのばらつきにつながる可能性があります。
そのため、ロータリーテーブルの駆動機構を選定する際は、バックラッシの仕様だけでなく、ロストモーション、ねじり剛性、負荷依存の位置決め誤差、動的性能も評価する必要があります。
ハーモニック減速機が適しているのはどのような場合ですか?
ハーモニック減速機は、コンパクトな寸法、高い減速比、低バックラッシが重視される5軸ロータリーテーブルや精密回転機構において、引き続き実用的な選択肢です。
設置スペースが限られ、切削負荷が中程度の、グラファイト電極、宝飾品、小型医療部品などの加工に適する場合があります。
ただし、ハーモニック減速機はフレクスプラインの制御された弾性変形によって動力を伝達します。そのため、実際の加工プロセスを踏まえて、ねじり剛性と負荷依存の変形特性を考慮する必要があります。
重切削や断続切削では、切削力やトルク変動によって伝達システムに弾性的な角度変位が生じることがあります。この変位が用途の誤差予算を超えると、輪郭精度や表面仕上げに影響を及ぼす可能性があります。また、繰り返し高負荷で運転すると、減速機の設計、負荷条件、保守方法によっては、疲労に関する耐久性の懸念が生じることもあります。
したがって、ハーモニック減速機が厳しい加工用途すべてに本質的に不適切というわけではありません。適性は、必要な剛性、トルク容量、デューティサイクル、衝撃負荷、精度、耐用年数によって決まります。重切削、大きなトルク変動、または特に厳しい長期精度要件を伴う用途では、DDトルクモーターのほうが適した駆動方式となる場合があります。
高級工作機械におけるDDトルクモーターの意味とは?
DDトルクモーターは、中間のギヤボックスを介さずに回転軸を直接駆動します。これにより、減速機のバックラッシと減速機に起因する伝達コンプライアンスがなくなり、機械式伝達機構が短縮されます。
高級5軸ロータリーテーブルでは、次のような利点が得られる可能性があります。
高い位置決め精度
減速機をなくすことで、伝達に起因する主な誤差要因を取り除けます。
システム全体として高いねじり剛性
モーター、軸受の配置、回転構造を適切に設計することで、切削負荷による角度変位に強い駆動システムを実現できます。
滑らかな動作と優れた動的応答
ダイレクトドライブは、減速機に伴う追加の機械的接続部や伝達系の動特性を回避します。
機械的摩耗の低減
減速機をなくすことで、内部伝達部品に関連する摩耗や疲労の要因を取り除けます。
加工性能の一貫性:機械構造全体と制御システムが適切に設計されていれば、伝達に起因する誤差を低減することで、輪郭の一貫性や表面仕上げの向上につながります。
DDトルクモーターの実用上の価値は、モーター単体ではなく、回転軸全体によって決まります。軸受剛性、構造剛性、エンコーダの分解能と精度、熱管理、サーボ調整、設置品質のすべてが、最終的な加工性能に影響します。
なぜA軸が特に重要なのでしょうか?
ダイレクトドライブの利点は、水平軸周りにワークを傾斜させることの多いA軸で特に顕著です。
A軸ロータリーテーブルは、片持ち構造を採用することが多く、ワーク、治具、切削力によって生じる大きな転倒モーメントに耐える必要があります。支持構造や駆動系に角度変形があると、回転軸から切削点までの距離によってその影響が増幅されることがあります。
簡単に言えば、切削点が回転軸から遠いほど、同じ角度誤差によって生じる直線方向の位置決め偏差は大きくなります。
このため、一部の5軸工作機械の設計では、A軸にDDモーターまたはカムローラードライブを採用し、C軸にはウォームギヤ駆動を採用します。この構成は、設計品質の妥協を意味するとは限りません。各軸の負荷条件、剛性要件、精度目標に基づいて駆動技術を使い分ける、意図的な設計である場合があります。
A軸では転倒モーメントや角度変形に対する高い耐性が必要となる一方、C軸では負荷や剛性に関する要件が異なる場合があります。そのため、2つの軸に異なる駆動機構を選択することは、合理的なエンジニアリング上の判断となり得ます。
5軸ロータリーテーブルに適したDDトルクモーターを選ぶには?
高精度5軸ロータリーテーブル用のDDトルクモーターを選定する際、エンジニアは次の要素を評価する必要があります。
必要トルク:連続トルク、ピークトルク、加速トルク、切削負荷の変動を考慮します。
ねじり剛性:軸受、取付部の接合面、構造部品を含む回転軸全体の剛性を評価します。
位置決め精度と輪郭精度:エンコーダ精度、サーボ性能、熱ドリフト、同時5軸加工の要件を評価します。
熱性能:連続運転時の発熱と温度変化による変形を確認します。
負荷容量とモーメント容量:軸方向荷重、ラジアル荷重、転倒モーメント、および軸受配置の剛性を確認します。
制御との適合性:モーター、エンコーダ、サーボドライブが工作機械の制御および補間要件を満たしていることを確認します。
長期信頼性:運転条件、保守要件、検証済みの耐用年数データを考慮します。
DDトルクモーターが、あらゆるロータリーテーブルに自動的に最適な選択となるわけではありません。しかし、高い剛性、精密な輪郭制御、滑らかな動作、長期的な位置決め安定性が不可欠な場合、ダイレクトドライブは機械式減速システムに対して重要な利点をもたらします。
5軸ロータリーテーブル用のDDトルクモーターをお探しですか?
高精度5軸ロータリーテーブルを開発中の方、またはCNC加工向けダイレクトドライブソリューションをご検討中の方は、HONPINEまでお問い合わせください。DDトルクモーターの選定、駆動構成、精密モーションコントロールソリューションについてご案内します。
続きを読む
HONPINEのストーリーおよび精密駆動に関連する業界動向についてさらに詳しくご覧ください。
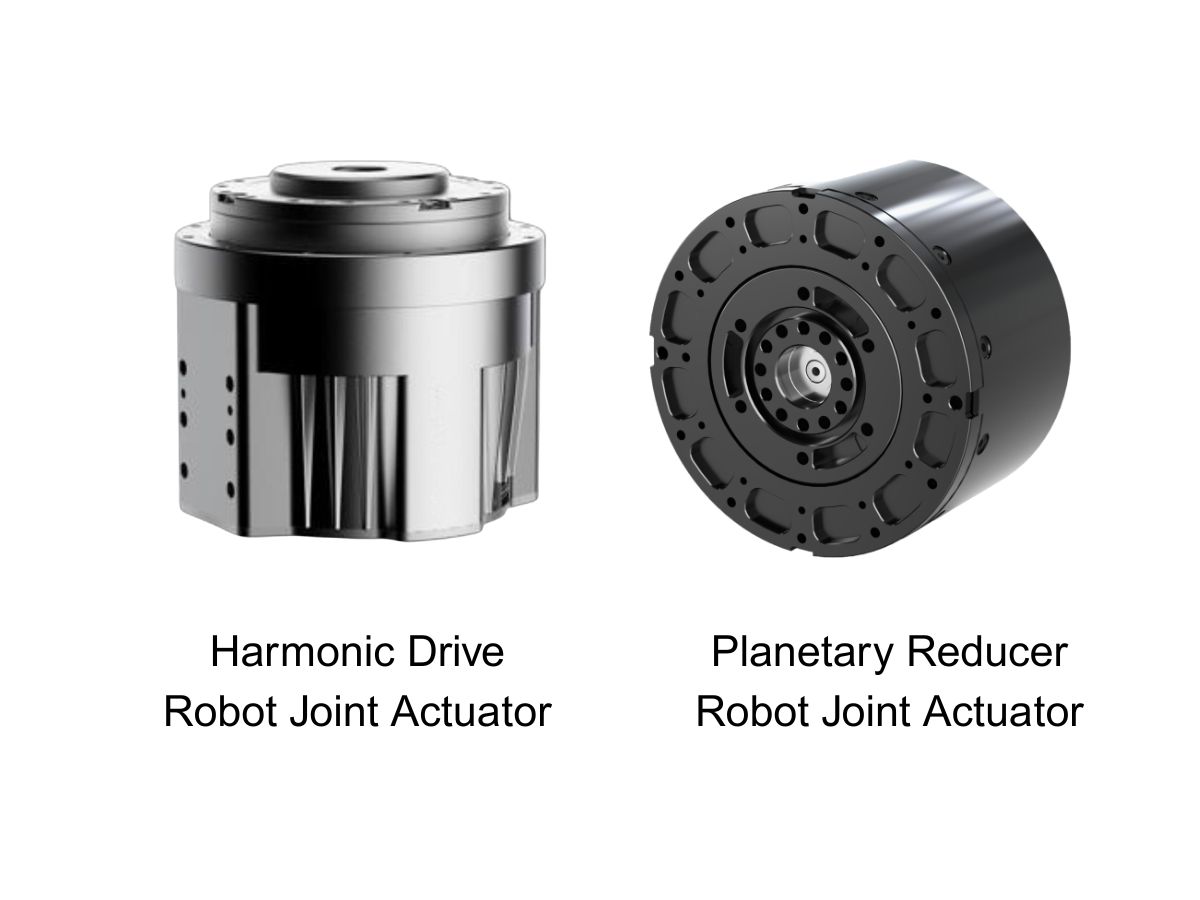
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
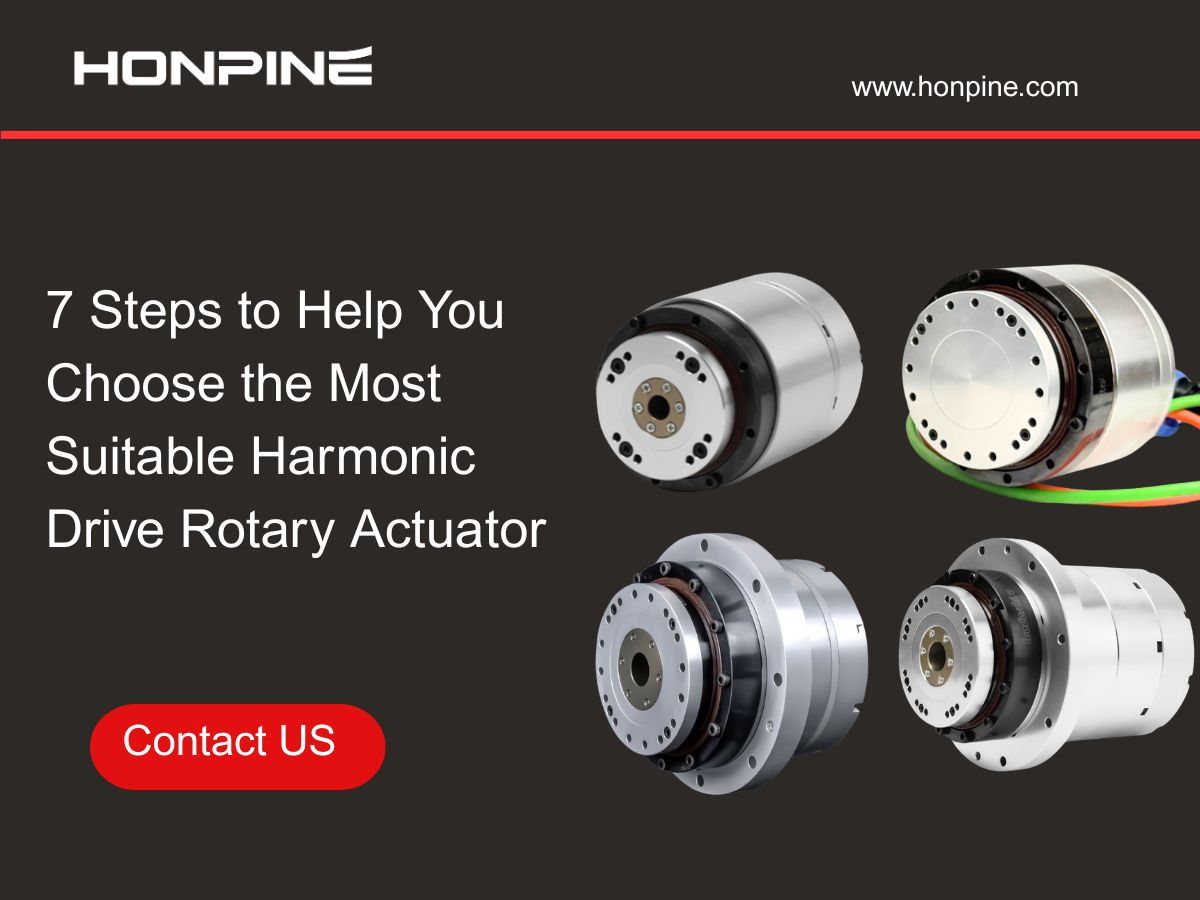
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
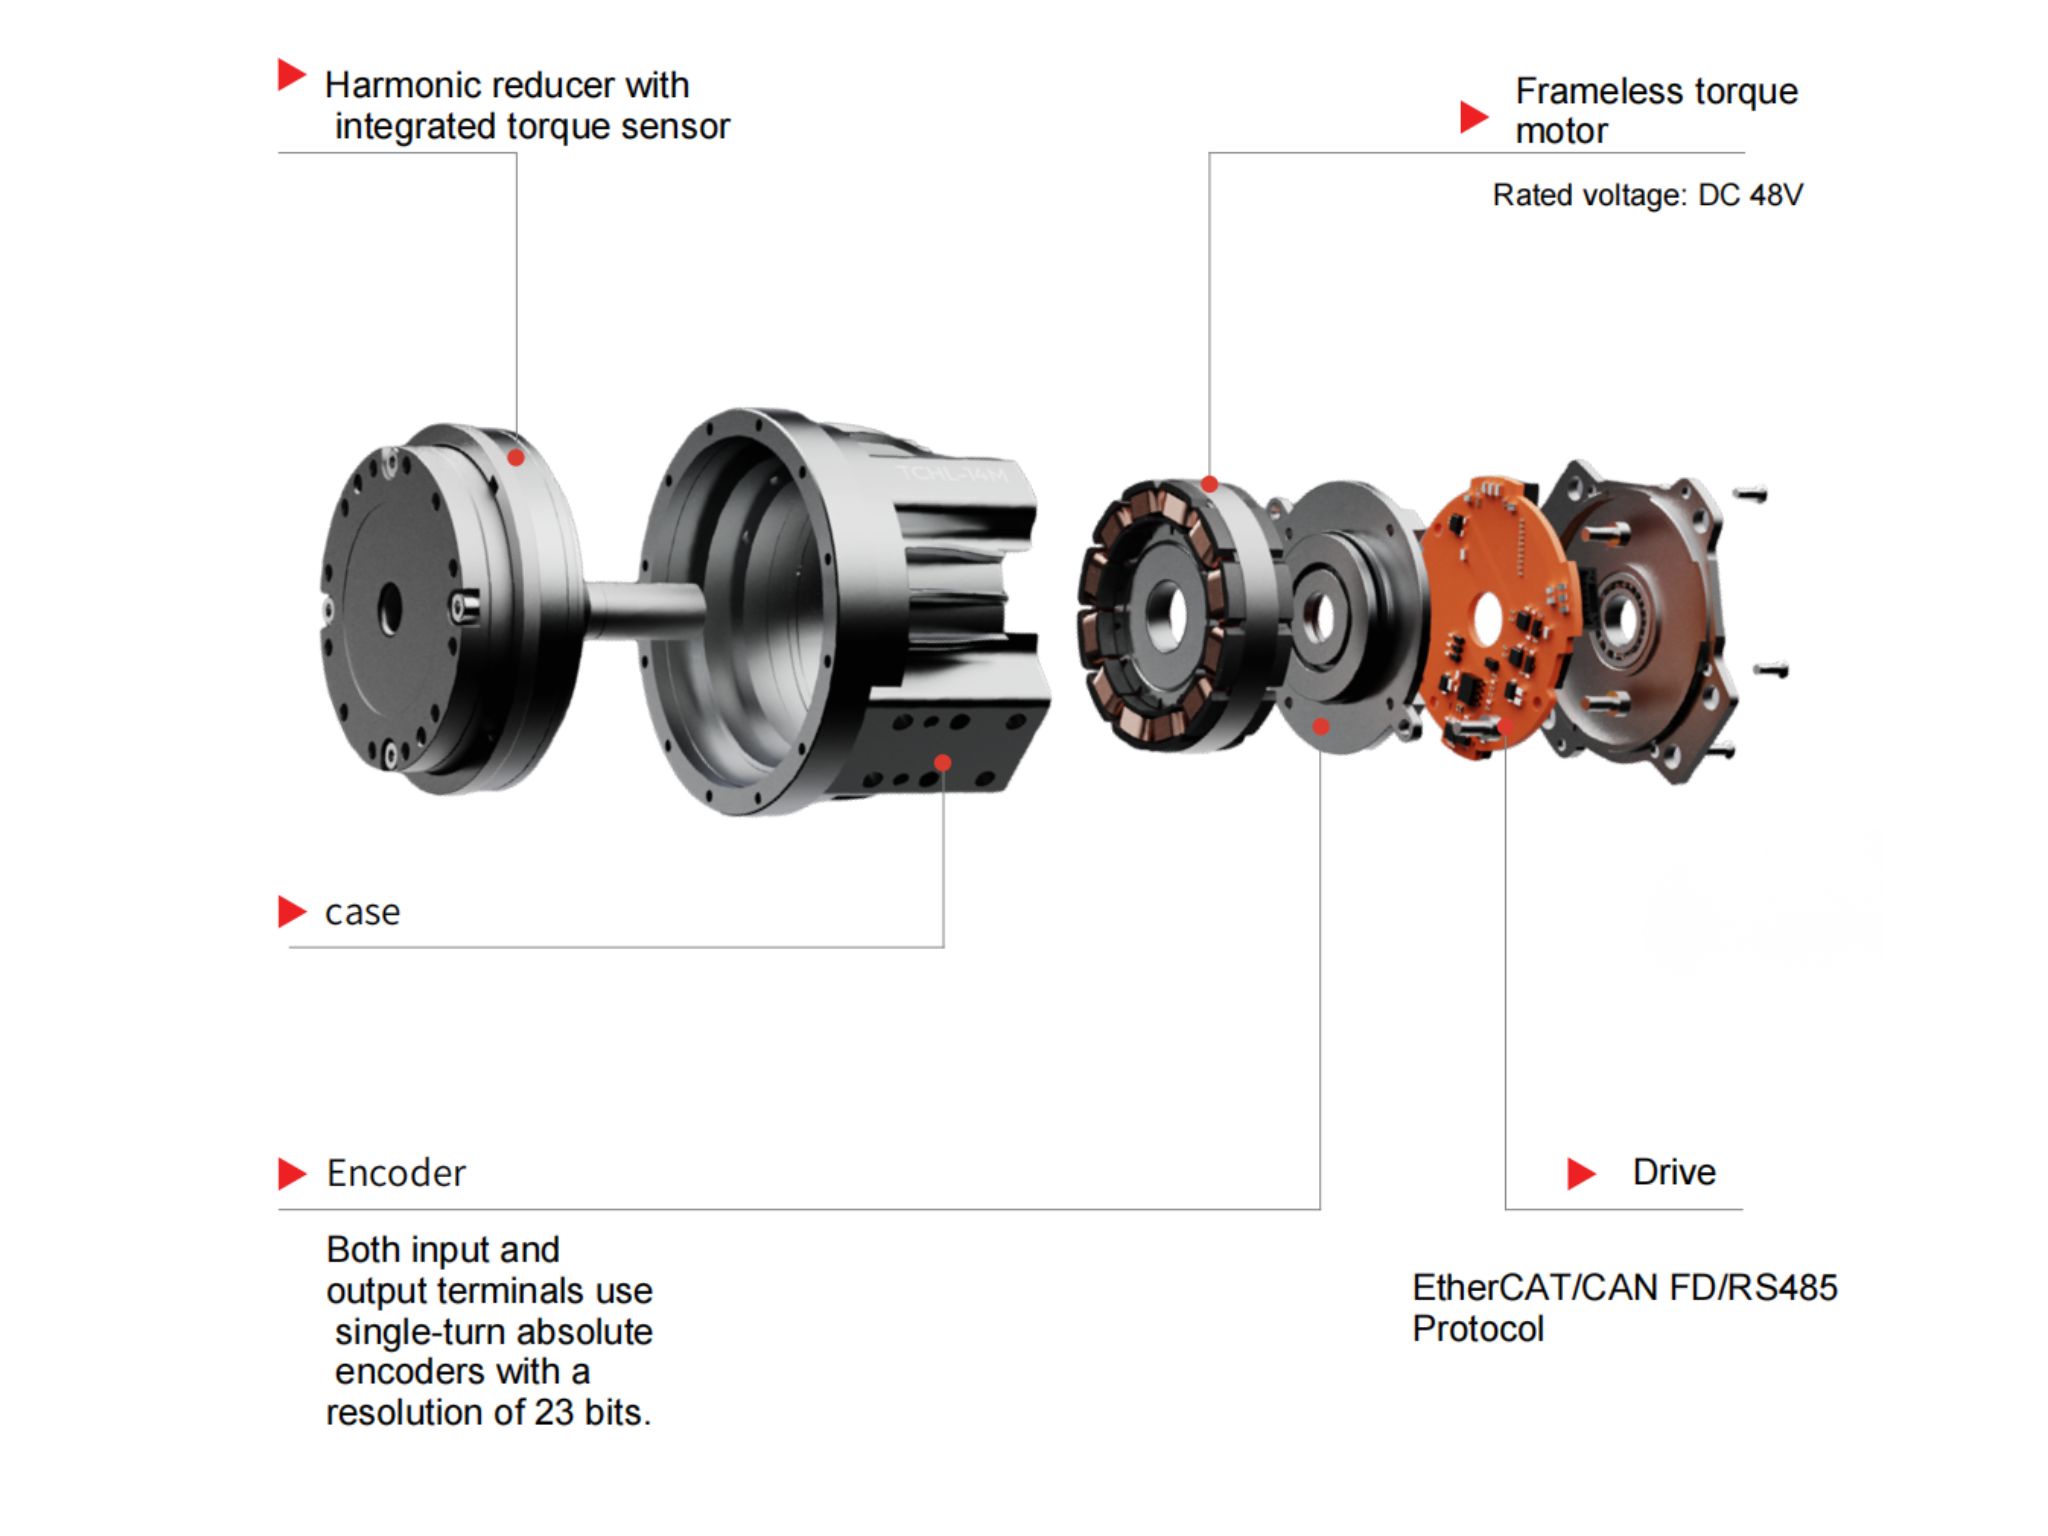
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
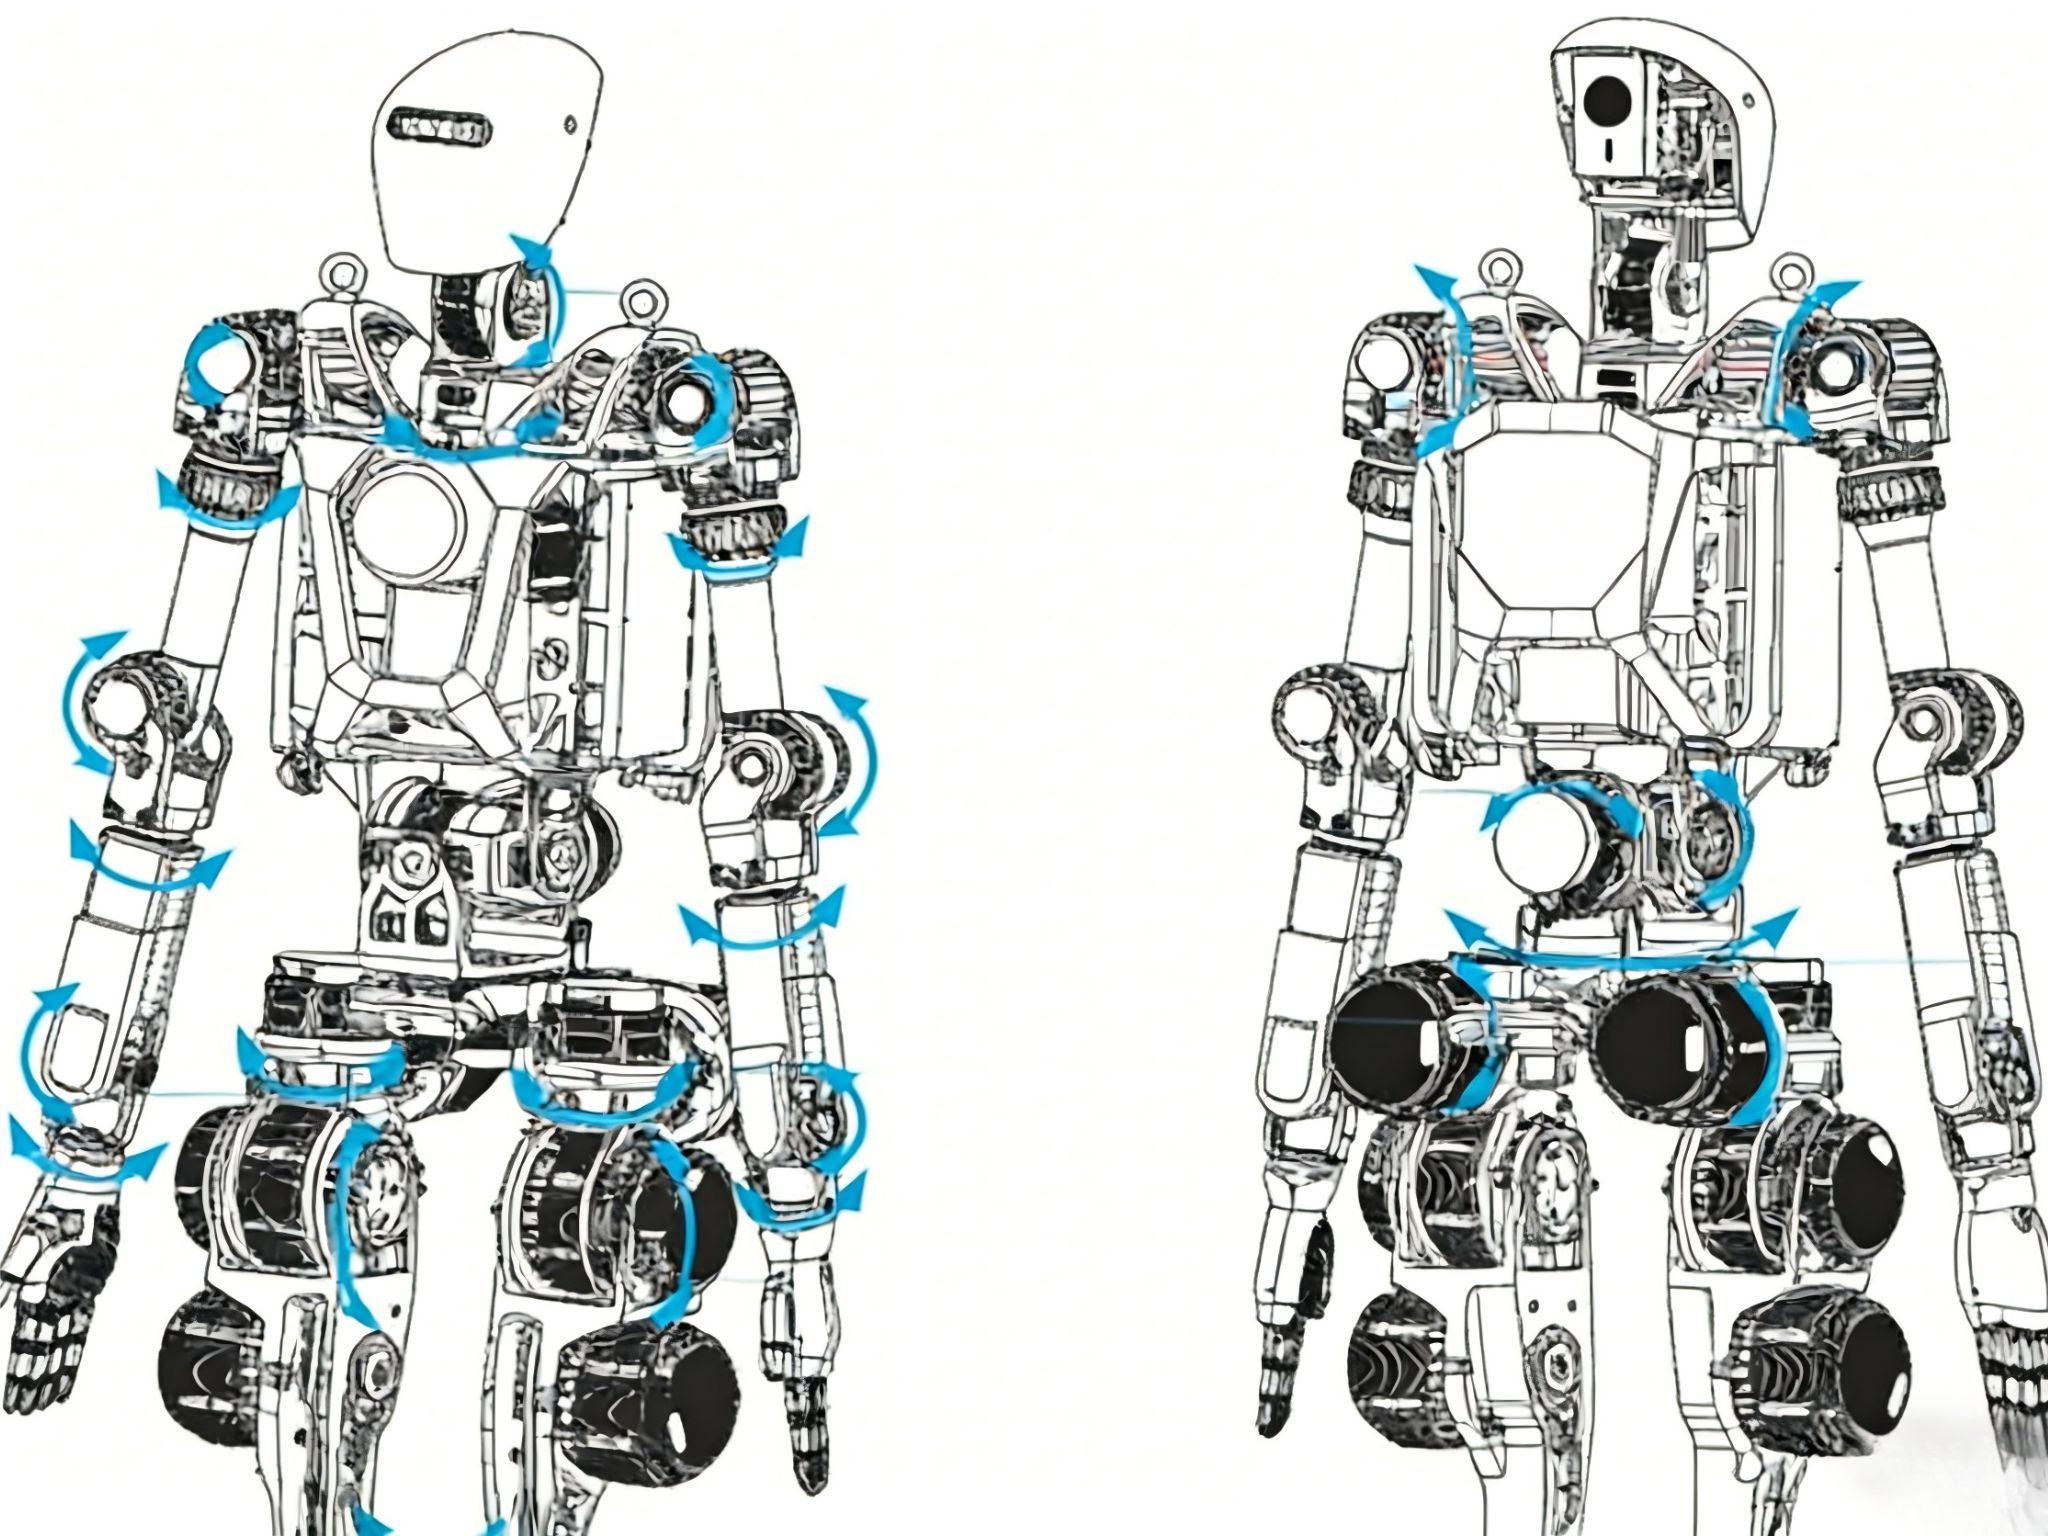
 なぜ高性能ヒューマノイドロボットの価格を下げることはそれほど難しいのでしょうか?そして、なぜハーモニック関節モジュールは依然として代替不可能なのでしょうか?中核的理由は、避けることのできない1つの要件にあります:高い自由度。
高い DOF はヒューマノイドロボットに不可欠であり、これにより高調波関節モジュールがシステム総価値に占める割合が一貫して高くなります。 HONPINEハーモニックサーボアクチュエータが医療ロボティクスを変革している理由医療ロボットは、医療分野で使用される自動化ロボットシステムであり、診断、手術、リハビリテーション、患者ケア、および補助治療の実施において、医師、看護師、その他の医療機器を支援、強化、または代替するために用いられます。これらは、ロボティクス、人工知能、センシング技術、メカトロニクス、およびコンピュータ制御システムを統合し、医療の精度、効率、安全性、および患者全体の体験を向上させます。この記事では、HONPINEハーモニックサーボアクチュエータが医療ロボティクスに非常に適している理由を説明します。
 Harmonic Drive Systems VS Nabtesco VS HONPINE ハーモニックドライブモーター統合型ハーモニック関節モーターは、モーター、減速機、エンコーダ、センサー、その他の主要部品を1つのモジュール / アクチュエータに統合した、高度に集積化された高性能なロボット関節用ソリューションです。ロボットに強力な駆動能力と精密なモーションコントロールを提供します。ヒューマノイドロボットの動作の「心臓」と見なされ、各関節に搭載されてその動きを制御し、ロボット全体の性能を直接左右します。したがって、信頼性の高いハーモニック関節モーターを選定することは、ヒューマノイドロボットの開発にとって極めて重要です。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 HONPINEハーモニックドライブ減速機, RV減速機, 遊星減速機がヒューマノイドロボットの発展を支援ヒューマノイドロボットは、研究室で能力を実証する段階から、幅広い産業用途へと進化しています。軽量材料、身体性知能、自律バッテリー交換技術に牽引された生産性革命が、世界中の工場、病院、家庭で起こっています。ヒューマノイドロボットの"関節革命"が進行中です。ヒューマノイドロボットは数千の部品で構成され、その中でもアクチュエーターは最も重要な可動部品として、ロボットの"関節と筋肉"と呼ばれています。ハーモニックドライブ減速機は、その高精度とコンパクトなサイズにより、回転関節に広く使用されています。
 なぜハーモニックドライブモーターは外骨格ロボットに最適な選択なのでしょうか?外骨格は通常、ハーモニックドライブモーター、センサー、およびセンシング、制御、情報処理、データフュージョン、モバイルコンピューティング技術を統合するその他のコンポーネントを組み込んでいます。これらのシステムは、人間の感覚機能および運動機能をロボットのトルク伝達および制御システムと同期させ、身体能力を強化したり、医療リハビリテーションを提供したりする役割を果たします。最先端の破壊的技術として、外骨格は軍事用途と医療用途の両方において重要な戦略的意義を持っています。ハーモニックドライブ減速機が提供する高トルク密度と高精度制御により、外骨格ロボットにとって最適なソリューションとなっています。
 川崎重工、CORLEOロボットホースを発表:ハーモニックドライブ減速機が重要な役割を果たす川崎重工は、水上走行、跳躍、走行、そしてダイナミックなポーズを取ることができる高い機動性を備えたロボットホース「CORLEO」を発表しました。過酷な地形を攻略するために設計されたCORLEOの脚部運動システムは、各脚に独立駆動モジュール / アクチュエータを採用し、卓越した安定性と衝撃吸収性を実現しています。後脚は前脚から独立して作動するため、ライダーのバランスを保ちながら、階段や凹凸のある地面でも荒れた路面を滑らかに移動できます。
 トルクセンサー搭載ハーモニック関節アクチュエーターは、ロボットの力制御をどのように向上させるのか?HONPINE TCHLハーモニック関節アクチュエーターが、出力トルクセンサーを内蔵することで、力フィードバック、衝突検知、柔軟な組立、リハビリテーションロボット、遠隔操作をどのように支えるのかをご紹介します。
 中空シャフト6 mmの超小型ハーモニックジョイントモジュールヒューマノイドロボットや小型ロボットシステムの進化に伴い、関節モジュールには、設置スペースがますます限られる中で、高いトルク密度、精密なモーション制御、柔軟なケーブル配線が求められています。HONPINE HPJM-RE30-40-PROハーモニックジョイントモジュールは、コンパクト設計、中空シャフト6 mm、デュアルエンコーダフィードバック、モーターとFOCドライブの一体化により、こうした課題に対応します。本記事では、主な設計上の特長を紹介し、中空シャフト構造、EtherCAT接続、柔軟な取り付けオプションが、ヒューマノイドロボット、ドローン、光学プラットフォーム、精密自動化装置の開発をどのように支えるかを説明します。
ダブルクリック
当社は harmonic drive reducer,planetary reducer,robot joint motor,robot rotary actuators,RV gear reducer,robot end effector,dexterous robot hand を提供しています
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 トルクセンサー搭載ハーモニック関節アクチュエーターは、ロボットの力制御をどのように向上させるのか?HONPINE TCHLハーモニック関節アクチュエーターが、出力トルクセンサーを内蔵することで、力フィードバック、衝突検知、柔軟な組立、リハビリテーションロボット、遠隔操作をどのように支えるのかをご紹介します。
 中空シャフト6 mmの超小型ハーモニックジョイントモジュールヒューマノイドロボットや小型ロボットシステムの進化に伴い、関節モジュールには、設置スペースがますます限られる中で、高いトルク密度、精密なモーション制御、柔軟なケーブル配線が求められています。HONPINE HPJM-RE30-40-PROハーモニックジョイントモジュールは、コンパクト設計、中空シャフト6 mm、デュアルエンコーダフィードバック、モーターとFOCドライブの一体化により、こうした課題に対応します。本記事では、主な設計上の特長を紹介し、中空シャフト構造、EtherCAT接続、柔軟な取り付けオプションが、ヒューマノイドロボット、ドローン、光学プラットフォーム、精密自動化装置の開発をどのように支えるかを説明します。
 HONPINE HPGのバックラッシゼロ遊星ロータリーアクチュエータは、CNCの精度と剛性をどのように両立するのか?CNCロータリーテーブル向けの、HONPINE HPG精密バックラッシュレス遊星ロータリーアクチュエータをご紹介します。位置決め精度、ねじり剛性、低バックラッシュ、駆動方式の選定についてご覧ください。
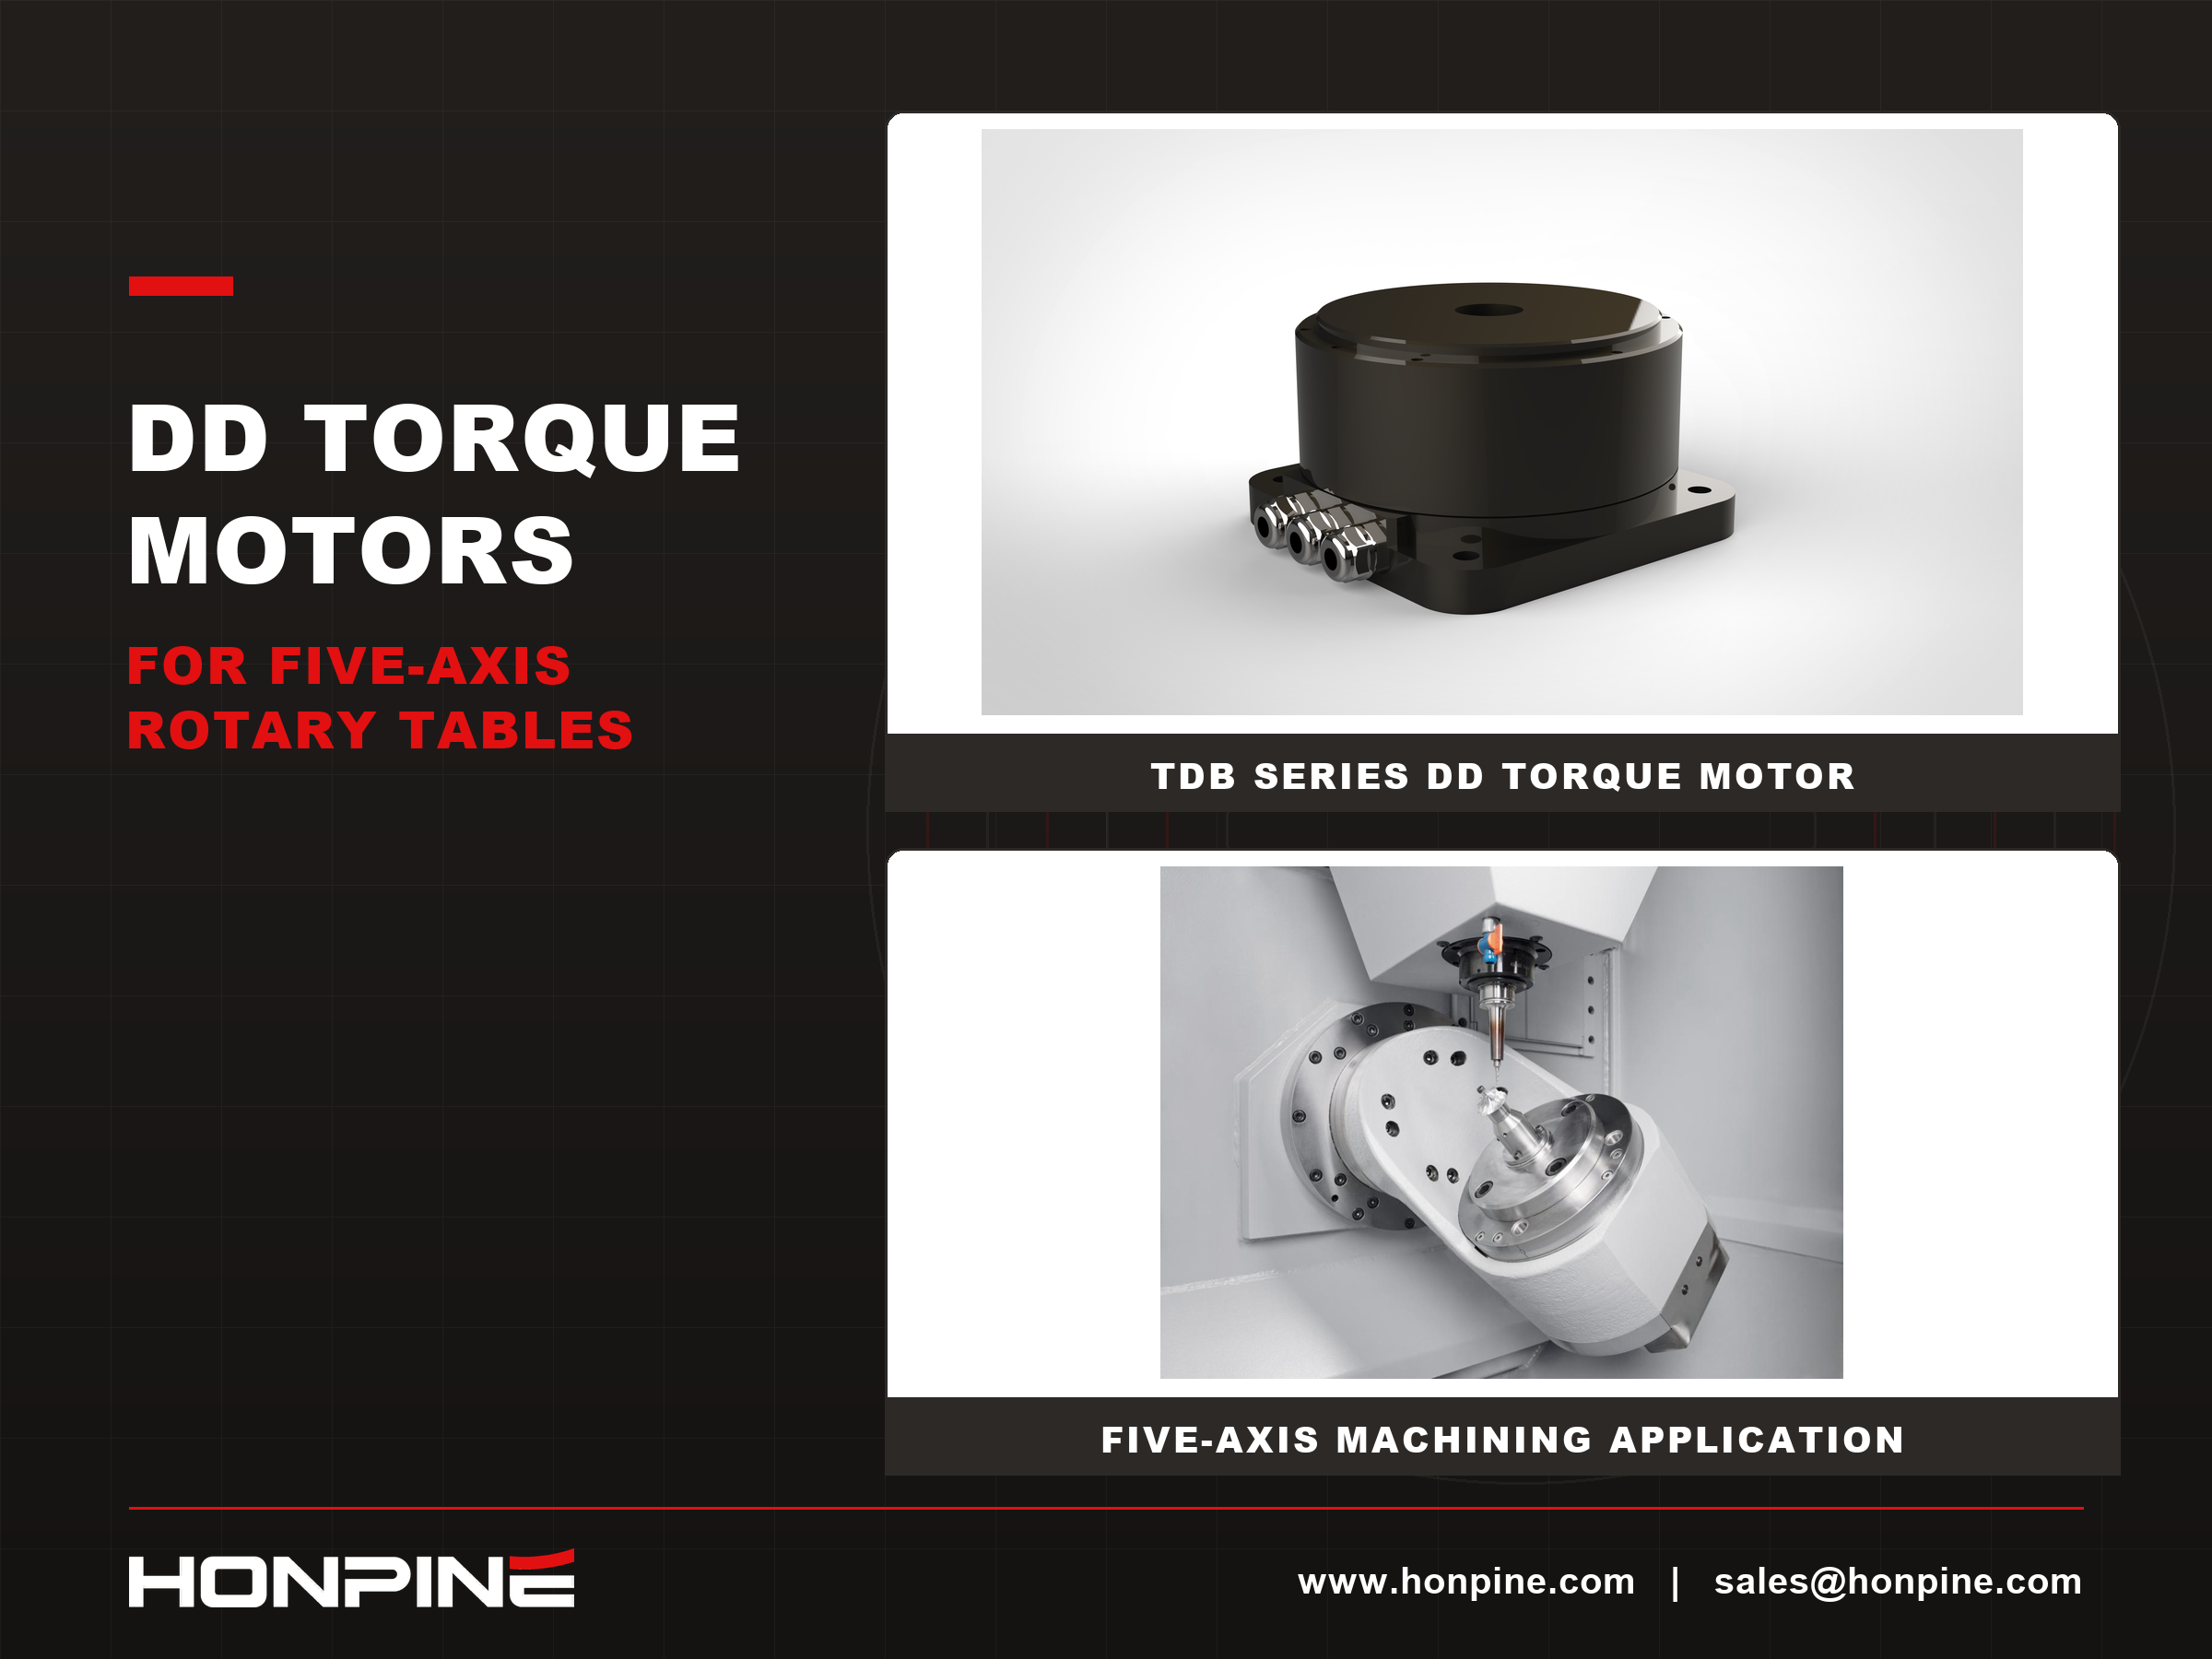
 DDトルクモータがハイエンド5軸ロータリーテーブルに最適な理由5軸ロータリーテーブルの性能を左右する重要な要素が、適切な駆動機構の選定です。ウォームギヤ、カムローラドライブ、ハーモニック減速機、RVサイクロイド減速機、DDトルクモータには、それぞれ位置決め精度、ねじり剛性、速度、コストの面で異なる特長があります。ハイエンドCNC加工で課題となるのは、単にバックラッシを低減することではなく、切削負荷がかかった状態や連続的な多軸動作中にも精度を維持することです。本記事では、一般的な5種類の駆動技術を比較し、高い動的応答性、伝達誤差の低減、安定した加工性能が求められる用途において、ダイレクトドライブトルクモータが魅力的な選択肢となる理由を解説します。
 ハーモニックドライブアクチュエータの精度:4つのレベルで評価すべき理由ハーモニックドライブアクチュエータの精度は、エンコーダの分解能だけで決まるものではありません。エンジニアが4つのレベルで評価すべきなのはなぜでしょうか。分解能、繰り返し位置決め精度、一方向位置決め精度、双方向位置決め精度は、それぞれ動作性能の異なる側面を示します。これらの違いを理解することで、理論上のエンコーダの増分と実際の位置決め性能を混同せずに、半導体製造装置、EFEMシステム、3C自動化向けのハーモニック回転アクチュエータを選定できます。
 多くのお客様が、内径がわずか2 mm大きいHONPINE HPJMハーモニックジョイントモジュールを選ぶ理由多くのお客様が、内径がわずか2 mm大きいHONPINE HPJMハーモニックジョイントモジュールを選ぶ理由とは?コンパクトなロボット関節では、このわずかな寸法差によって、利用できるスペースが驚くほど大きく広がることがあります。円形の穴の断面積は直径の2乗に比例して増加するため、直径が2 mm大きくなるだけで、内部のケーブル配線が大幅に改善され、システム統合も簡素化できます。この記事では、中空穴径がもたらす影響を検証し、HONPINE HPJMの一部モデルと同等のハーモニックジョイントモジュールを比較するとともに、ヒューマノイドロボット、協働ロボット、産業オートメーションにおいて穴径が重要な理由を説明します。
:仕様が実際に示すもの") ハーモニックドライブのバックラッシ(分角):仕様が実際に示すもの適切な力制御ハーモニック関節アクチュエータを選ぶ際は、トルクや寸法を比較するだけでは不十分です。トルクセンサーの仕様、エンコーダのフィードバック、通信プロトコル、機能安全、中空軸のサイズは、システム統合や制御性能に影響する可能性があります。本ガイドでは、HONPINEの技術責任者がTCHLシリーズとHAGシリーズのハーモニック関節アクチュエータを比較し、主な違いを解説するとともに、ヒューマノイドロボット、協働マニピュレータ、精密組立、研磨などの力制御アプリケーションに適した実践的な選定方法を紹介します。
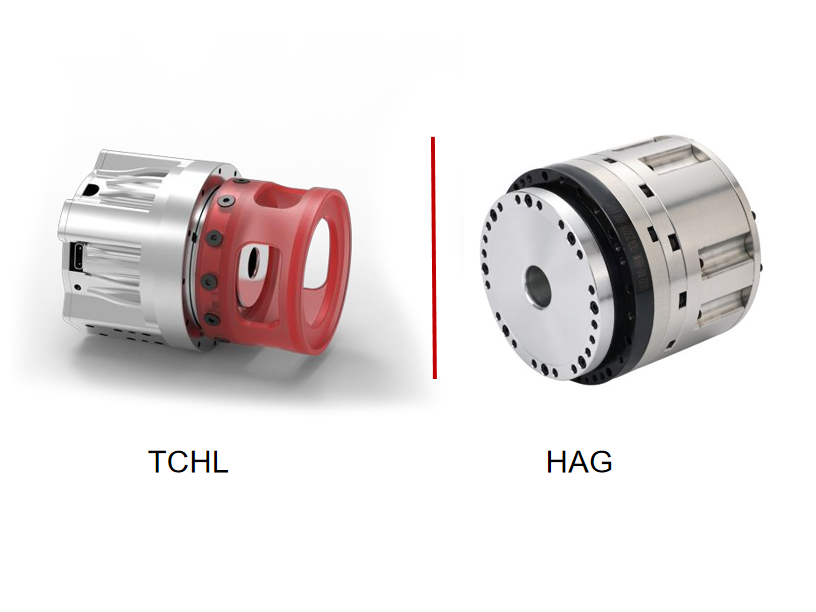
 力制御ハーモニック関節アクチュエータの選び方:HONPINE TCHLとHAGを徹底比較適切な力制御ハーモニック関節アクチュエータを選ぶ際は、トルクや寸法を比較するだけでは不十分です。トルクセンサーの仕様、エンコーダのフィードバック、通信プロトコル、機能安全、中空軸のサイズは、システム統合や制御性能に影響する可能性があります。本ガイドでは、HONPINEの技術責任者がTCHLシリーズとHAGシリーズのハーモニック関節アクチュエータを比較し、主な違いを解説するとともに、ヒューマノイドロボット、協働マニピュレータ、精密組立、研磨などの力制御アプリケーションに適した実践的な選定方法を紹介します。