主要6ブランドのサーボモーターに遊星ギアボックスを適合させる方法
サーボモーターと遊星歯車減速機は、産業用オートメーション、ロボット、CNC工作機械、精密モーション制御システムで広く使用されています。しかし、サーボモーター用遊星歯車減速機の選定は、モーター出力を合わせたり、減速比を選んだりするだけではありません。
不適切な組み合わせは、モーター負荷の過大、動的応答の低下、出力トルクの不足、位置決め誤差の増大、さらには部品の早期故障につながる可能性があります。信頼性の高い動力伝達性能を実現するには、トルク、回転速度、慣性マッチング、バックラッシ、ねじり剛性、機械的な適合性を考慮する必要があります。
本ガイドでは、遊星歯車減速機とサーボモーターの組み合わせ方について、基本的な選定原則、重要な計算方法、主要6ブランドのサーボモーターに対するマッチング方法、一般的な設置要件を解説します。
1. サーボモーターと遊星歯車減速機の適切なマッチングが重要な理由
サーボモーターは制御された回転運動を生成し、遊星歯車減速機は出力回転速度を下げて出力トルクを高めます。これらを組み合わせた伝達システムは、用途に応じた機械的要件と動的要件を満たす必要があります。
モーターと減速機がそれぞれ単体では適切でも、組み合わせたときに期待どおりの性能を発揮するとは限りません。
1.1 出力トルクの不足
遊星歯車減速機の主な機能は、回転速度を下げて出力トルクを高めることです。減速比が小さすぎると、負荷を駆動するためのトルクが不足する場合があります。
選定した減速機のトルク容量が不足している場合、加速、減速、頻繁な起動・停止の際に、内部に過大な応力が生じる可能性もあります。
1.2 慣性ミスマッチによる動的応答の低下
負荷とサーボモーターの間の慣性比は、サーボシステムの動的応答と安定性に影響します。
モーター側に換算した負荷慣性が、モーターのローター慣性に対して過大な場合、加速時間や減速時間の延長、オーバーシュートの増大、振動、または安定した制御の難しさが生じることがあります。
適切な遊星歯車減速機を使用すると、モーター側に換算される慣性を低減でき、システムの応答性向上に役立ちます。
1.3 位置決め誤差とバックラッシ
ロボットの関節、インデックステーブル、精密位置決め装置などの用途では、バックラッシが動作精度に直接影響します。
バックラッシが過大な遊星歯車減速機を使用すると、特にシステムの回転方向が頻繁に切り替わる場合に、位置決めのずれが生じる可能性があります。
そのため、用途に必要な位置決め精度と繰り返し精度に応じて、適切なバックラッシ仕様の減速機を選定してください。
1.4 剛性と伝達安定性の不足
ねじり剛性は、トルクが加わったときに生じる角変形の大きさを示します。
減速機のねじり剛性が不足していると、加速、減速、負荷変動の際に伝達システムに弾性変形が生じることがあります。その結果、位置決め精度や動的応答に影響が及ぶ可能性があります。
重負荷、頻繁な正逆転、高加速を伴う用途では、定格トルクやバックラッシとともに、ねじり剛性も考慮してください。
2. サーボモーターと遊星歯車減速機のマッチングにおける主要パラメーター
サーボモーター用の遊星歯車減速機を選定するには、運転条件と機械的要件を体系的に評価する必要があります。
以下の3つのステップは、減速機選定に関わる主要パラメーターを評価するための実用的な枠組みです。
2.1 必要な出力トルクと減速比を決定する
最初に、減速機の出力側で必要となるトルクと回転速度を決定します。
遊星歯車減速機の出力トルクは、次の式で概算できます。
Tout = Tmotor × i × η
ここで:
- Tout = 減速機の出力トルク
- Tmotor = サーボモーターの出力トルク
- i = 減速機の減速比
- η = 減速機の伝達効率
例えば、サーボモーターのトルクが2 Nmで、減速比10:1、伝達効率95%の遊星歯車減速機に接続されている場合、理論上の出力トルクは次のとおりです。
Tout = 2 × 10 × 0.95 = 19 Nm
この計算は初期推定値です。実際の選定では、減速機の定格出力トルク、最大許容トルク、加速トルク、使用条件も考慮する必要があります。
減速比は出力回転速度も決定します。
n_out = n_motor / i
ここで:
- n_out = 減速機の出力回転速度
- n_motor = サーボモーターの回転速度
- i = 減速機の減速比
減速比を大きくすると出力回転速度は低くなり、一般に出力トルクは高くなります。ただし、常に最大の減速比を選ぶのが最善とは限りません。減速比は必要な運転速度、モーターの特性、用途の動的要件に適合させる必要があります。
2.2 モーター側に換算した負荷慣性を計算する
サーボモーターと遊星歯車減速機を選定する際、慣性マッチングは重要な検討事項です。
モーター側に換算した負荷慣性は、次の式で概算できます。
Jref = Jload / i² + Jgearbox_in
ここで:
- Jref = モーター側に換算した総慣性
- Jload = 減速機出力側の負荷慣性
- i = 減速機の減速比
- Jgearbox_in = 減速機の入力側慣性
次に、慣性比を以下の式で計算できます。
K = Jref / Jmotor
ここで:
- K = 慣性比
- Jref = モーター側に換算した負荷慣性の合計
- Jmotor = サーボモーターのローター慣性
適切な慣性比は、サーボモーター、ドライブシステム、制御パラメーター、用途の要件によって異なります。一般に、慣性比が小さいほどシステムの制御は容易になりますが、すべての用途に適した単一の慣性比はありません。
高速位置決めや頻繁な起動・停止を伴う場合は、慣性比とシステムの加速要件に特に注意してください。
2.3 必要なトルクを計算し、適切な安全率を選択する
選定する減速機は、通常運転時に必要なトルクだけでなく、加速、減速、負荷変動によって生じる追加トルクにも耐えられる必要があります。
必要トルクは、次の式で概算できます。
Tneed = (Tfric + Tacc) × Fs
ここで:
- Tneed = 設計上必要なトルク
- Tfric = 摩擦と外部抵抗に打ち勝つために必要なトルク
- Tacc = 加速に必要なトルク
- Fs = 安全率
加速トルクは、次の式で概算できます。
Tacc = Jtotal × α
ここで:
- Jtotal = 計算の基準点における等価総慣性
- α = 角加速度
安全率は、負荷変動、衝撃、デューティサイクル、起動・停止頻度などの運転条件に応じて選定してください。
減速機の定格出力トルクは連続運転条件を満たす必要があり、許容ピークトルクは短時間の動的負荷に対応できる必要があります。
ピークトルクを定格トルクの代わりとして使用しないことが重要です。短時間のピーク負荷に耐えられる減速機でも、同じトルクでの連続運転には適さない場合があります。
3. 主要6ブランドのサーボモーターに対する遊星歯車減速機の選定方法
サーボモーターメーカーによって、モーターフレームサイズ、シャフト寸法、取付インターフェース、性能仕様が異なります。そのため、遊星歯車減速機はブランド名だけでなく、実際のモーター型式と機械的インターフェースに基づいて選定してください。
以下の6ブランドは、産業用オートメーション分野で広く使用されています。
3.1 Inovanceサーボモーター
Inovanceのサーボモーターは、オートメーション設備、包装機械、電子機器製造、一般産業用モーション制御システムで広く使用されています。
Inovanceのサーボモーターに遊星歯車減速機を組み合わせる際は、まずモーターフレームサイズ、シャフト径、シャフト長さ、取付フランジ寸法、定格トルクを確認してください。
また、必要な減速比、出力トルク、位置決め精度に応じて減速機を選定してください。
コンパクトなオートメーション設備では、適切な取付アダプターを備えた遊星歯車減速機を使用することで、必要な伝達性能を維持しながら設置スペースを削減できます。
3.2 Estunサーボモーター
Estunのサーボモーターは、産業用ロボット、CNC設備、自動生産システムで使用されています。
Estunのサーボモーター用に遊星歯車減速機を選定する際は、モーターの定格トルク、最大回転速度、シャフト寸法、取付インターフェースを慎重に確認してください。
頻繁な加速・減速を伴う用途では、減速機の定格トルク、ピークトルク、ねじり剛性、慣性特性に特に注意してください。
適切な遊星歯車減速機は、サーボシステムの動的応答を損なうことなく、十分なトルク容量を備えている必要があります。
3.3 Panasonicサーボモーター
Panasonic MINASサーボモーターは、精密オートメーション、電子機器製造、包装機械、位置決め装置で広く使用されています。
Panasonicのサーボモーターに遊星歯車減速機を組み合わせる際は、減速機を選定する前にモーターシリーズと正確な型式を確認してください。
主な検討事項は、取付フランジ、シャフト寸法、定格出力トルク、モーター回転速度、必要な減速比です。
精密位置決め用途では、伝達システムが必要な位置決め性能を満たせるよう、減速機のバックラッシとねじり剛性も評価してください。
3.4 Mitsubishiサーボモーター
Mitsubishi MELSERVOモーターは、産業用オートメーション、工作機械、ロボット、精密位置決めシステムで広く使用されています。
Mitsubishiのサーボモーター用に遊星歯車減速機を選定する際は、MELSERVOのシリーズとモーター型式を確認してください。
モーターの型式によって、フランジ寸法、シャフト径、シャフト長さ、定格トルク特性が異なる場合があります。
高い位置決め精度と頻繁な正逆転が求められる用途では、基本的な機械的インターフェースに加え、バックラッシ、ねじり剛性、許容ピークトルクを評価することが重要です。
3.5 Yaskawaサーボモーター
Yaskawa Sigmaサーボモーターは、高性能オートメーションシステム、ロボット、精密機械で広く使用されています。
Yaskawaのサーボモーターに遊星歯車減速機を組み合わせる際は、モーターのシリーズと型式番号を特定してください。
モーターの定格トルク、最大回転速度、シャフト構成、取付寸法を減速機の仕様と照合してください。
高い動的性能が求められる用途では、慣性マッチングが特に重要です。必要な加速、減速、位置決め性能を維持しながら、モーターが負荷を効率的に駆動できるよう、減速比を選定してください。
3.6 MOONS'サーボモーター
MOONS'は、オートメーション設備、産業機械、精密位置決め用途に使用されるモーション制御製品を提供しています。
MOONS'のサーボモーター用に遊星歯車減速機を選定する際は、モーターの種類、フレームサイズ、シャフト寸法、取付インターフェース、トルク要件を確認してください。
減速機の減速比は、必要な出力回転速度とトルクに応じて決定してください。頻繁な起動・停止や回転方向の切り替えを伴う用途では、減速機のバックラッシ、定格トルク、ねじり剛性も考慮してください。
重要な選定上の注意:上記のマッチングに関する考慮事項は一般的なエンジニアリング上の指針であり、各ブランドの全製品に適用できる固定的な適合ルールではありません。同一ブランド内でも、モーターシリーズによって取付インターフェースやシャフト仕様が異なる場合があります。減速機の型式を確定する前に、必ず該当するモーターの図面と技術データシートを確認してください。
4. サーボモーターと遊星歯車減速機のアセンブリーにおける主な設置要件
モーターと減速機を正しく選定していても、設置が不適切だと伝達精度に影響し、振動が増加し、耐用年数が短くなる可能性があります。
設置時には、以下の点を考慮してください。
4.1 モーターと減速機の取付互換性を確認する
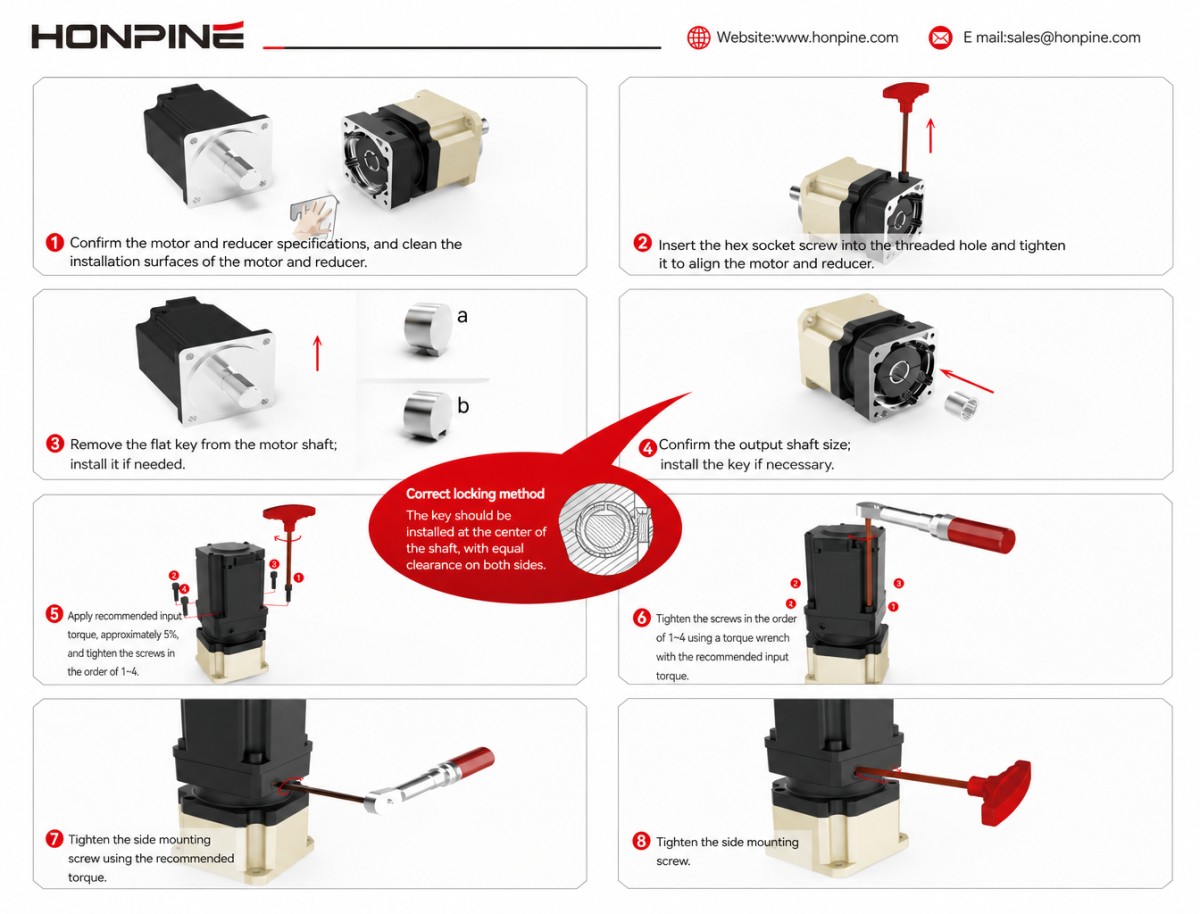
設置前に、モーターフランジ、減速機の入力フランジ、シャフト径、シャフト長さ、取付穴の位置が適合していることを確認してください。
モーターと減速機のインターフェースが一致しない場合は、適切なアダプタープレートまたは接続フランジが必要となることがあります。
アダプターは十分な機械的強度を備え、モーターと減速機の正確な芯合わせを維持できるものでなければなりません。
4.2 シャフトの適切な芯合わせを行う
モーターシャフトと減速機入力部の芯が合っていないと、余分なラジアル荷重やアキシアル荷重が発生する可能性があります。
設置時には、モーターと減速機が正しく配置され、接続部に過度な機械的応力がかからないようにしてください。
芯合わせが不適切だと、異音、振動、軸受荷重の増大、早期摩耗が生じることがあります。
4.3 過度な締め付け力を避ける
組み立て時は、メーカーが指定するトルク値に従って締結部品を締め付けてください。
過度な締め付け力は、取付面や部品を損傷させたり、変形させたり、伝達システムの芯合わせに影響したりする可能性があります。
安定した機械的接続を確保するため、モーターと減速機は均等に固定してください。
4.4 潤滑と運転条件を確認する
試運転の前に、指定された潤滑剤が減速機に使用されていることと、取付方向が潤滑方式に適していることを確認してください。
運転温度、周囲環境、デューティサイクル、負荷特性も、減速機の許容運転範囲内に保つ必要があります。
連続運転や頻繁な加速・減速を伴う用途では、システムの試運転時に熱条件を評価してください。
5. サーボモーターに適した高精度遊星歯車減速機を選ぶには
適切な遊星歯車減速機の選定では、モーター出力と減速比を合わせるだけでは不十分です。信頼性の高い伝達性能を実現するには、トルク容量、慣性比、バックラッシ、ねじり剛性、機械的な取付互換性をすべて考慮する必要があります。
高精度遊星歯車減速機が必要な場合は、モーターの図面と技術仕様をお送りください。HONPINEのエンジニアリングチームが、実際の用途要件に基づいてモーターとの適合性を評価し、適切な遊星歯車減速機をご提案します。
HONPINEまでお問い合わせいただき、遊星歯車減速機の専門的な選定サポートをご利用ください。
続きを読む
HONPINEのストーリーおよび精密駆動に関連する業界動向についてさらに詳しくご覧ください。
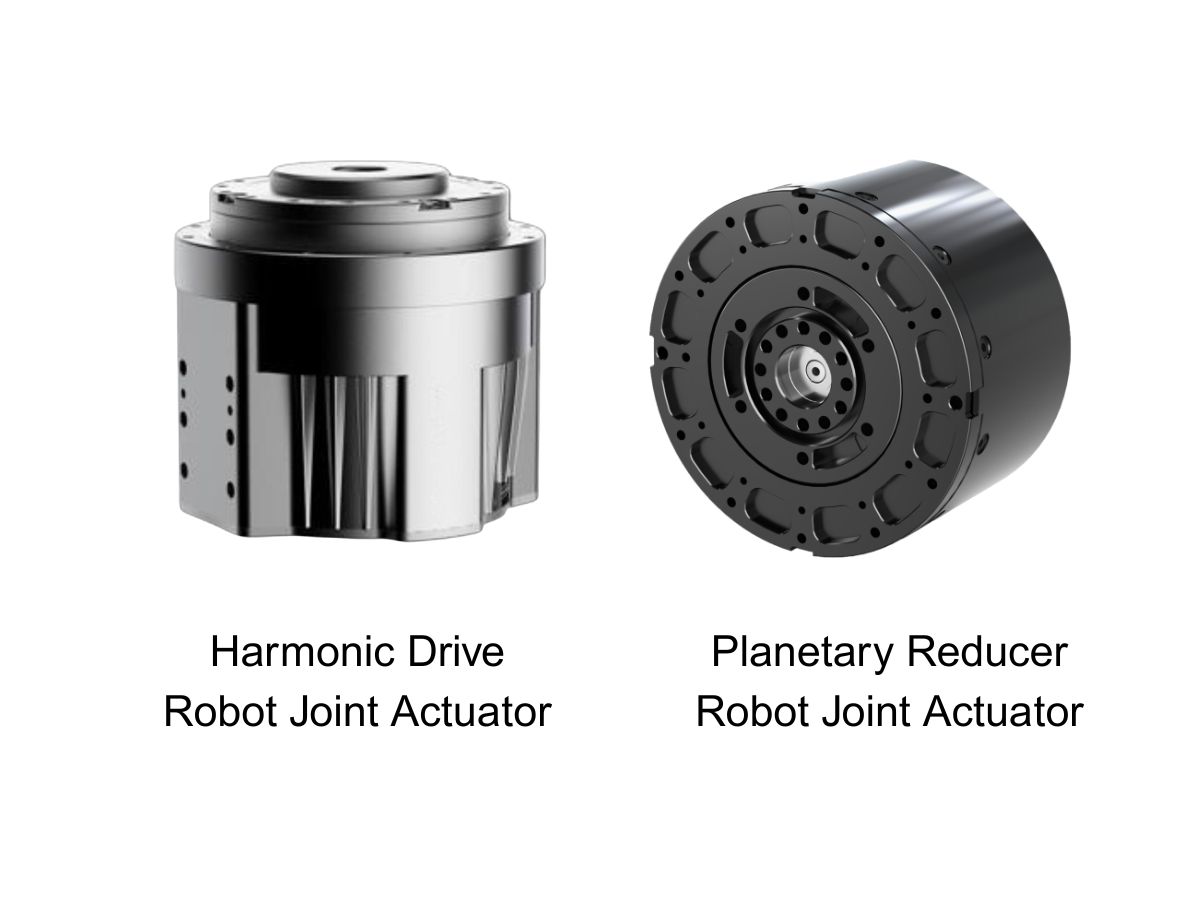
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
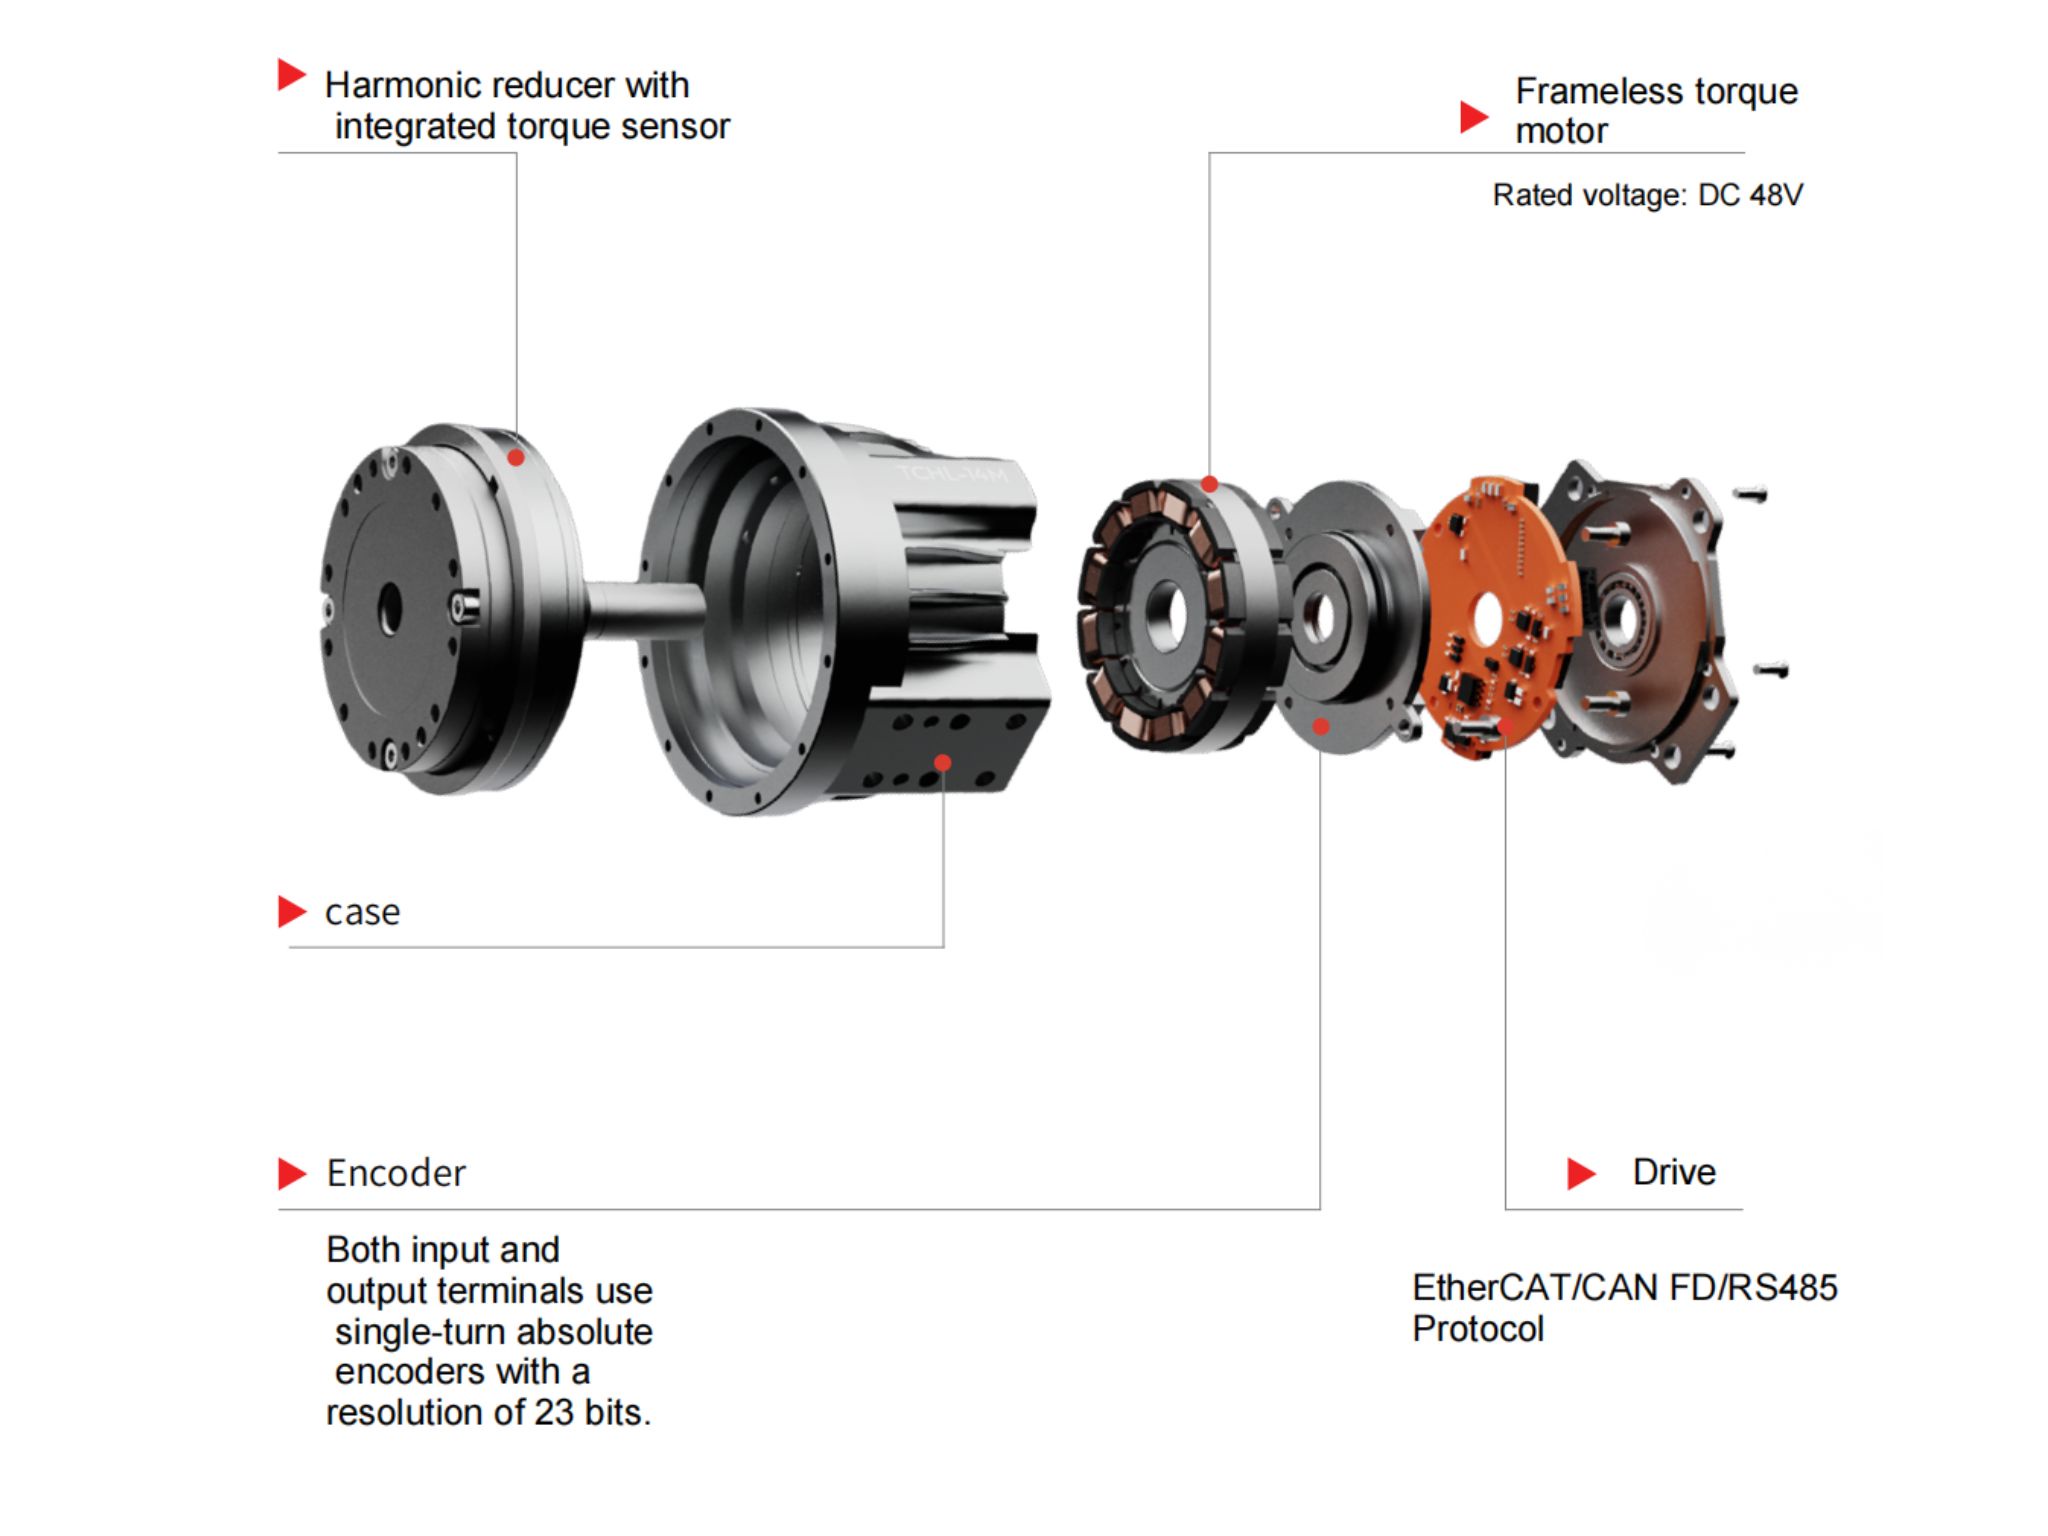
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 なぜ高性能ヒューマノイドロボットの価格を下げることはそれほど難しいのでしょうか?そして、なぜハーモニック関節モジュールは依然として代替不可能なのでしょうか?中核的理由は、避けることのできない1つの要件にあります:高い自由度。
高い DOF はヒューマノイドロボットに不可欠であり、これにより高調波関節モジュールがシステム総価値に占める割合が一貫して高くなります。 HONPINEハーモニックサーボアクチュエータが医療ロボティクスを変革している理由医療ロボットは、医療分野で使用される自動化ロボットシステムであり、診断、手術、リハビリテーション、患者ケア、および補助治療の実施において、医師、看護師、その他の医療機器を支援、強化、または代替するために用いられます。これらは、ロボティクス、人工知能、センシング技術、メカトロニクス、およびコンピュータ制御システムを統合し、医療の精度、効率、安全性、および患者全体の体験を向上させます。この記事では、HONPINEハーモニックサーボアクチュエータが医療ロボティクスに非常に適している理由を説明します。
 Harmonic Drive Systems VS Nabtesco VS HONPINE ハーモニックドライブモーター統合型ハーモニック関節モーターは、モーター、減速機、エンコーダ、センサー、その他の主要部品を1つのモジュール / アクチュエータに統合した、高度に集積化された高性能なロボット関節用ソリューションです。ロボットに強力な駆動能力と精密なモーションコントロールを提供します。ヒューマノイドロボットの動作の「心臓」と見なされ、各関節に搭載されてその動きを制御し、ロボット全体の性能を直接左右します。したがって、信頼性の高いハーモニック関節モーターを選定することは、ヒューマノイドロボットの開発にとって極めて重要です。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 HONPINEハーモニックドライブ減速機, RV減速機, 遊星減速機がヒューマノイドロボットの発展を支援ヒューマノイドロボットは、研究室で能力を実証する段階から、幅広い産業用途へと進化しています。軽量材料、身体性知能、自律バッテリー交換技術に牽引された生産性革命が、世界中の工場、病院、家庭で起こっています。ヒューマノイドロボットの"関節革命"が進行中です。ヒューマノイドロボットは数千の部品で構成され、その中でもアクチュエーターは最も重要な可動部品として、ロボットの"関節と筋肉"と呼ばれています。ハーモニックドライブ減速機は、その高精度とコンパクトなサイズにより、回転関節に広く使用されています。
 なぜハーモニックドライブモーターは外骨格ロボットに最適な選択なのでしょうか?外骨格は通常、ハーモニックドライブモーター、センサー、およびセンシング、制御、情報処理、データフュージョン、モバイルコンピューティング技術を統合するその他のコンポーネントを組み込んでいます。これらのシステムは、人間の感覚機能および運動機能をロボットのトルク伝達および制御システムと同期させ、身体能力を強化したり、医療リハビリテーションを提供したりする役割を果たします。最先端の破壊的技術として、外骨格は軍事用途と医療用途の両方において重要な戦略的意義を持っています。ハーモニックドライブ減速機が提供する高トルク密度と高精度制御により、外骨格ロボットにとって最適なソリューションとなっています。
 川崎重工、CORLEOロボットホースを発表:ハーモニックドライブ減速機が重要な役割を果たす川崎重工は、水上走行、跳躍、走行、そしてダイナミックなポーズを取ることができる高い機動性を備えたロボットホース「CORLEO」を発表しました。過酷な地形を攻略するために設計されたCORLEOの脚部運動システムは、各脚に独立駆動モジュール / アクチュエータを採用し、卓越した安定性と衝撃吸収性を実現しています。後脚は前脚から独立して作動するため、ライダーのバランスを保ちながら、階段や凹凸のある地面でも荒れた路面を滑らかに移動できます。
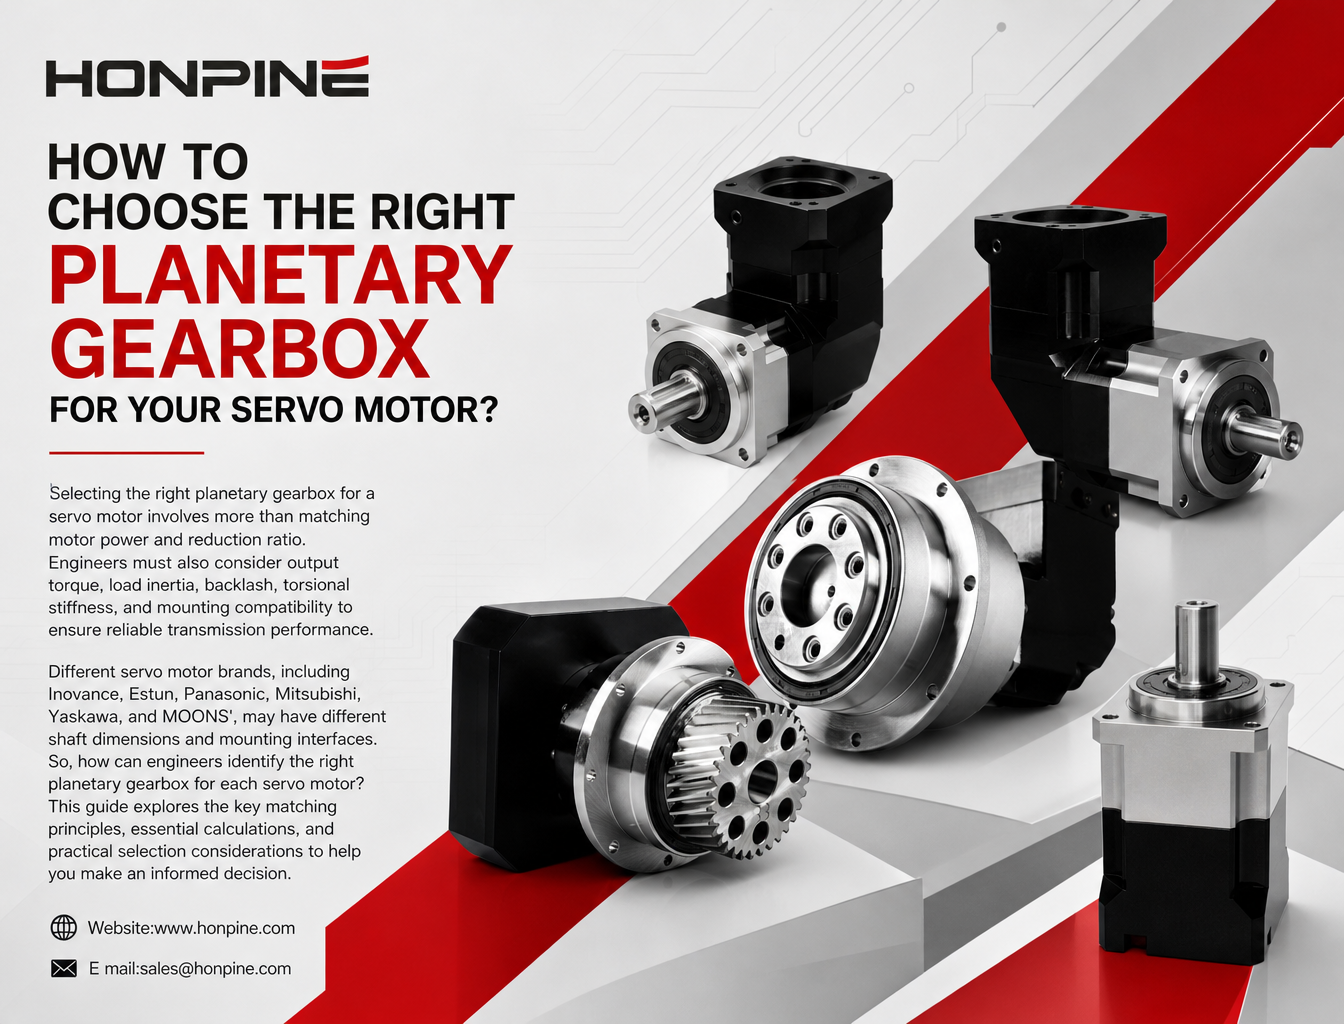
 主要6ブランドのサーボモーターに遊星ギアボックスを適合させる方法サーボモーターに適した遊星ギアボックスを選定するには、モーター出力と減速比を合わせるだけでは不十分です。確実な動力伝達性能を確保するため、エンジニアは出力トルク、負荷慣性、バックラッシ、ねじり剛性、取り付け互換性も考慮する必要があります。Inovance、Estun、Panasonic、Mitsubishi、Yaskawa、MOONS'などのサーボモーターブランドによって、シャフト寸法や取り付けインターフェースが異なる場合があります。では、エンジニアは各サーボモーターに適した遊星ギアボックスをどのように見極めればよいのでしょうか。このガイドでは、適切な判断に役立つ主要な適合原則、必要な計算、実務上の選定ポイントを解説します。
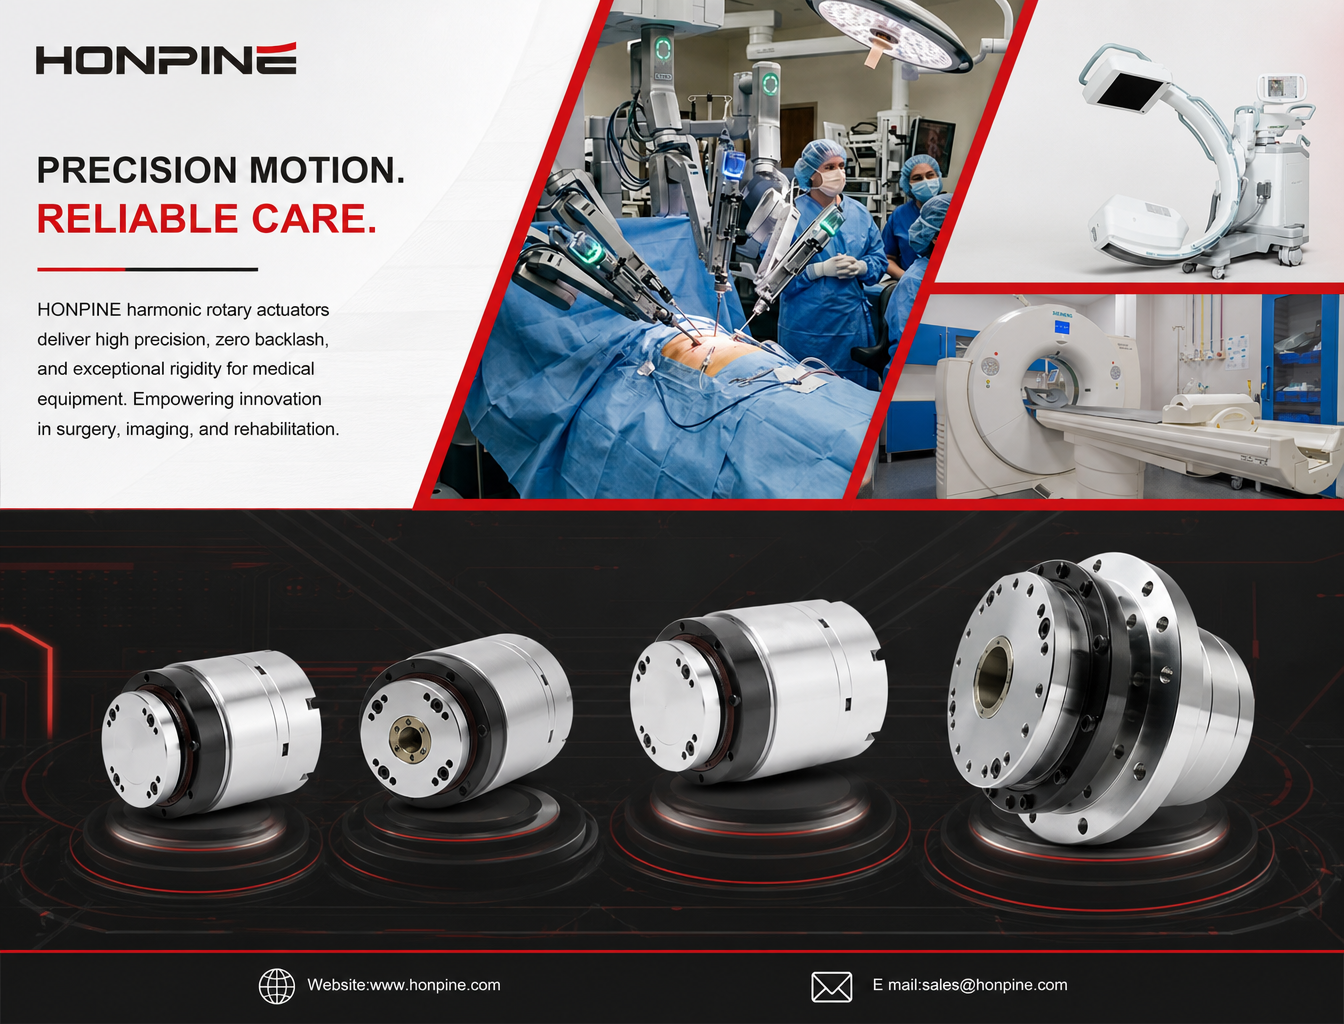
 医療機器向けハーモニックロータリーアクチュエータ:繰り返し精度≤10秒角、高い転倒剛性医療機器の動力伝達システムには、卓越した精度、構造安定性、運用安全性が求められます。手術ロボットやCT画像診断装置からリハビリテーション機器まで、アクチュエータは複雑な機械的負荷を支えながら、安定した位置決め精度を実現しなければなりません。医療用途において、高い繰り返し精度と構造剛性を両立するにはどうすればよいでしょうか。HONPINEのハーモニックロータリーアクチュエータは、最大≤10秒角の繰り返し精度、バックラッシゼロの伝達、高い転倒剛性、中空軸構造を備え、次世代医療機器向けに信頼性の高いモーションコントロールソリューションを提供します。


ダブルクリック
当社は harmonic drive reducer,planetary reducer,robot joint motor,robot rotary actuators,RV gear reducer,robot end effector,dexterous robot hand を提供しています
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 主要6ブランドのサーボモーターに遊星ギアボックスを適合させる方法サーボモーターに適した遊星ギアボックスを選定するには、モーター出力と減速比を合わせるだけでは不十分です。確実な動力伝達性能を確保するため、エンジニアは出力トルク、負荷慣性、バックラッシ、ねじり剛性、取り付け互換性も考慮する必要があります。Inovance、Estun、Panasonic、Mitsubishi、Yaskawa、MOONS'などのサーボモーターブランドによって、シャフト寸法や取り付けインターフェースが異なる場合があります。では、エンジニアは各サーボモーターに適した遊星ギアボックスをどのように見極めればよいのでしょうか。このガイドでは、適切な判断に役立つ主要な適合原則、必要な計算、実務上の選定ポイントを解説します。
 5軸CNCロータリーテーブルでは、なぜA軸とC軸に異なる減速機が使われるのか?5軸CNCロータリーテーブルでは、A軸とC軸に異なる伝達特性が求められます。A軸は、クレードルアセンブリとワークを支えるため、高いねじり剛性と耐荷重性能が必要となることが多い一方、C軸ではバックラッシの小ささ、角度位置決め精度、動的応答性がより重視されます。本記事では、A軸用途でRV減速機、C軸用途でハーモニック減速機がよく検討される理由を、動作原理、機械的な利点、出力側フィードバック、およびCNC工作機械メーカー向けの主な選定基準とともに解説します。
 HONPINE HPJM統合型ロボット関節モジュールは、限られたスペースでどのように高トルクを実現するのか?ロボット関節で高いトルク密度を実現しながら、設置スペースを最適化する方法をご紹介します。この記事では、HONPINE HPJM統合型ロボット関節モジュールが、部品の一体化、中空軸を通したケーブル配線、小型電気コネクタ、最適化された機械的な取り付け構造をどのように活用し、ヒューマノイドロボットやロボットアームの不要なスペースを削減するかを解説します。
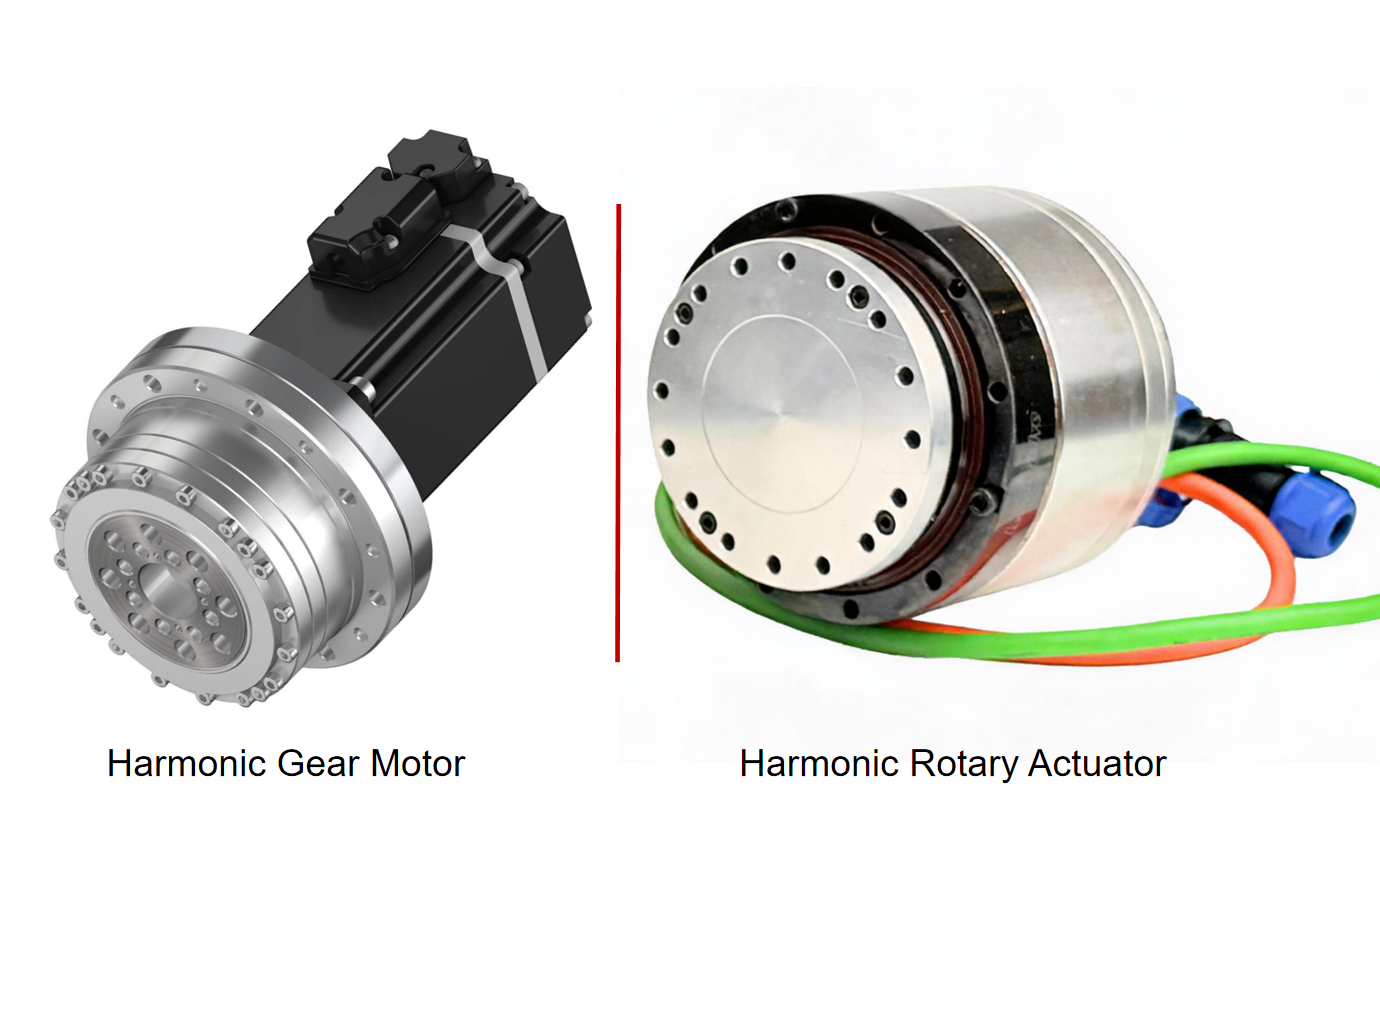
 ハーモニックギヤモーターとハーモニックアクチュエーターの違いとは?この記事では、製品設計、システム統合、フィードバックおよび制御機能、設置方法、用途要件の観点から、ハーモニックギヤモーターとハーモニックアクチュエーターの違いを解説します。メーカーによって製品名の使い方が異なる場合があるため、実際の構成を評価し、ロボットや産業オートメーションに適した高精度モーションソリューションを選定する方法についても取り上げます。
 HONPINE JM 第4世代フレームレス・トルクモーター:トルク密度が30%向上、動作温度が10%低下ロボット技術の進歩に伴い、フレームレス・トルクモーターには、トルク密度、動作安定性、熱管理において、より高度な要件が求められています。HONPINE JM 第4世代フレームレス・トルクモーターは、電磁設計、コア材料、巻線技術の改善により、トルク密度を30%向上させ、動作温度を10%低下させました。トルクリップルを1%未満に抑え、低速時の動作をより滑らかにし、動作の一貫性を高めています。そのため、手術用ロボット、ヒューマノイドロボット、精密自動化設備など、高度な性能が求められる用途に適しています。HONPINEはどのようにしてこれらの性能向上を実現したのでしょうか。詳しく見ていきましょう。
 ハーモニック減速機の選び方:知っておくべき9つの重要ポイントなぜ多くのロボット企業が、従来の分散駆動システムではなく、統合型ロボット関節モジュールを選ぶのでしょうか。ヒューマノイドロボット、協働ロボット、リハビリ用外骨格の進化が続くなか、メーカーはよりコンパクトで軽量、かつ組み込みやすいモーションソリューションを求めています。統合型ロボット関節モジュールは、フレームレス・トルクモーター、ハーモニック減速機、サーボドライブ、エンコーダ、出力ベアリングなどの主要部品を一つのアセンブリにまとめたものです。この構造により、機械的な複雑さを軽減し、配線を簡素化し、モーション制御の統合性を高め、ロボットの開発期間を短縮できます。本記事では、HONPINEのテクニカルディレクターであるTheodore Liが、統合型ロボット関節モジュールの6つの主な利点を解説し、従来の分散駆動構成と比較します。
 一体型ロボット関節モジュールを選ぶ企業が増えているのはなぜ?一体型ロボット関節モジュールは、モーター、ハーモニック減速機、サーボドライブ、エンコーダー、出力軸受をコンパクトなユニットに統合したものです。本記事では、一体型と分散型の駆動アーキテクチャを比較し、トルク密度、機械的信頼性、モーション制御、開発効率、実際のロボット用途における違いを解説します。
 なぜ、従来の駆動システムから一体型ハブサーボモーターへ移行するロボットが増えているのでしょうか?移動ロボットが自律走行、柔軟な動作、そしてますます複雑化する作業環境に対応するにつれ、従来の分散型駆動システムは新たな課題に直面しています。モーター、ギアボックス、カップリング、伝動部品を個別に配置すると、シャーシが複雑になり、設置スペースも限られる可能性があります。そのため、一体型ハブサーボモーターを採用するロボットメーカーが増えています。主要な駆動部品をコンパクトなホイールエンドユニットに一体化することで、ハブモーターは駆動系の統合、モーション制御、シャーシ設計の向上に新たな可能性をもたらします。本記事では、移動ロボットに求められる主な性能要件を紹介し、一体型ハブモーターの利点を説明するとともに、HONPINEのDrive Wheels、Steering Drive Wheels、Differential Drive WheelsがさまざまなAGVおよびAMR用途をどのように支えるかを解説します。