



7自由度ロボットアーム用ハーモニックジョイントアクチュエータの選定方法
こんにちは、HONPINEの技術部長、Theodore Liです。この記事では、7自由度ロボットアーム用のハーモニック関節アクチュエータの選定方法について説明します。
7自由度、すなわち7-DOFのロボットアームは、3次元空間におけるエンドエフェクタの位置と姿勢の制御に一般的に必要とされる6自由度に加え、1つの自由度を備えています。この追加自由度は、運動学的冗長性と呼ばれます。
適切な機械設計と制御アルゴリズムにより、この冗長性はより高い動作柔軟性をもたらし、障害物回避および特異点回避を支援するとともに、人間の腕に似たコンプライアントな動作を可能にします。
これらの機能により、7-DOFロボットアームは、医療ロボティクス、精密組立、フレキシブル加工、および過酷な環境での作業における研究開発に有用です。
では、7-DOFロボットアームの関節モジュールはどのように選定すべきでしょうか。
7-DOFロボットアーム用ハーモニック関節アクチュエータの選定方法
各アクチュエータを関節の負荷要件に適合させる
同一のアクチュエータシリーズでは、一般にフレームサイズが大きいほど出力トルクが大きく、より高い関節負荷に対応できます。ただし、アクチュエータはモデル番号だけでなく、各関節の要件に応じて選定する必要があります。
多くのロボットアーム構成では、エンドエフェクタから離れた関節ほど、ペイロードに加えてアーム先端側のより多くのコンポーネントを支える必要があります。そのため、これらの関節にはより大きな出力トルクが必要となることがよくあります。
肩関節は典型的な例です。アームの大部分を支え、かつエンドエフェクタ荷重からかなり離れた位置で動作するため、この位置にはより大きなハーモニック関節アクチュエータが選定されることがよくあります。
これに対して手首関節では、手首の屈曲および回転、ツーリング荷重、ならびに先端側アセンブリ全体の質量を慎重に考慮する必要があります。必要なトルクおよび動作仕様を満たせる場合は、より小型で軽量な関節モジュールが適していることがよくあります。
選定の原則は、各関節の負荷要件を算出し、それに応じてアクチュエータを適合させることです。アーム全体に同じモジュールを単純に使用することではありません。
例:HONPINE TCHLハーモニックロボットアクチュエータ
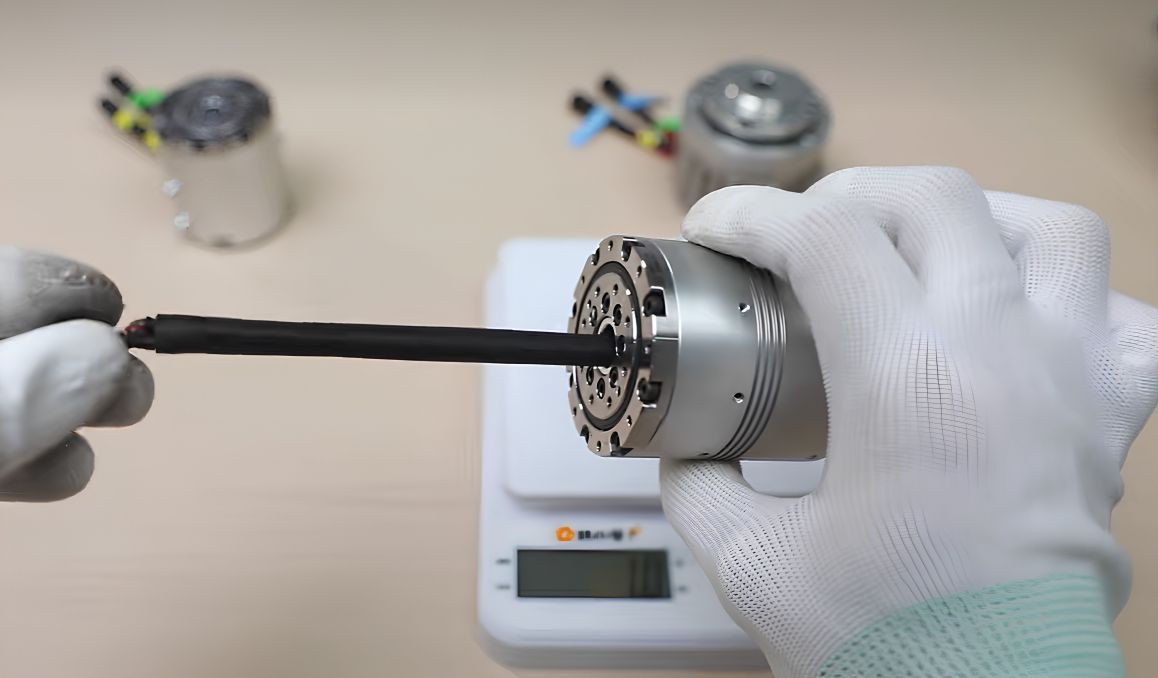
このアプローチを示すため、HONPINE TCHLシリーズのハーモニックロボットアクチュエータを使用した7-DOFロボットアーム構成を考えてみましょう。
この例では、肩部にTCHL 20関節モジュールを使用し、手首部にはTCHL 14関節モジュールを使用します。
TCHL 14は、中空構造とケーブル配線用の通路を備えた、コンパクトで軽量な設計が特徴です。これらの特性により、先端側の質量低減が重要な設計目標となる、スペースに制約のある手首およびロボットネックのアセンブリに適した候補となります。
この構成は選定アプローチを示すものであり、すべての7-DOFロボットアームに対する汎用的な推奨ではありません。
7-DOF手術用ロボットアームに、より高度なハーモニック関節モジュールが必要な理由
7自由度の冗長設計は、適切な動作計画および障害物回避技術と組み合わせることで、手術用ロボットアームに、制約のある作業空間内でより自由に操作する能力を与えます。
この柔軟性は、複雑な外科手術における位置決めおよびアクセス要件への対応に役立ちます。
ここで説明するロボットアームの機能には、手動ガイドによる動作、モーター駆動動作、APIベースの遠隔制御、自動ペイロード識別および補償も含まれます。
これらの機能を支えるには、関節センシング、制御応答、およびシステム統合に対して高い要件が求められます。
トルクセンシングと応答性の高い力制御
ここで説明する力制御手術用アーム構成では、高精度トルクセンサの統合が関節モジュール設計の重要な要素です。
これらのセンサは、力感応制御および衝突検出のためのフィードバックを提供します。この用途で説明される性能値には、0.5 Nの力制御精度と1,000 Hzを超える制御更新レートが含まれます。
想定される能力は、接触力に対するミリ秒スケールの応答であり、挿入や制御されたねじ締めなどの繊細な作業を支援します。
これらの数値は、定義された構成および試験方法に関連付ける必要があります。すべての関節モジュールまたはすべての完成ロボットアームに共通する仕様として扱うべきではありません。
高帯域幅トルク制御とコンプライアント動作
高帯域幅の力制御は、次のように要約できます。
高帯域幅の閉ループトルク制御 + コンプライアント制御アルゴリズム
目的は、システムのトルクまたは力の応答を、意図する作業に対して十分に高速かつ正確なものにすることです。
統合型高分解能トルクセンサは、この制御アプローチに必要なフィードバックを提供します。全体的な応答は、センシング、駆動、および制御アルゴリズムをどのように統合するかにも依存します。
冗長性に基づく動作計画と障害物回避
冗長性に基づく障害物回避は、3つの主要要素で説明できます。
運動学的冗長性 + ヌル空間射影 + 階層的タスク優先度最適化
追加の自由度により、アームは必要なエンドエフェクタタスクを維持しながら、その構成を調整するための選択肢を増やすことができます。
動作計画では、異なる優先度を持つ複数の目標を調整できます。例えば、以下が挙げられます。
1. 安全な動作を支援するために関節可動域制限を遵守する。
2. エネルギー効率を最適化目標として、不必要な関節動作および関節速度を最小限に抑える。
3. 適切なアーム構成を維持し、特異点への近接性を管理する。
十分な冗長動作が利用可能な場合、コントローラは障害物回避などの二次タスクに対応するための自由度をより多く持ちます。すべての目標を満たせるかどうかは、依然として利用可能な作業空間、関節可動域制限、およびタスク制約に依存します。
HONPINE HAGシリーズ ハーモニック関節モジュール
高度なモーションコントロール用途向けに、HONPINEはHAGシリーズのハーモニック関節モジュールを提供しています。
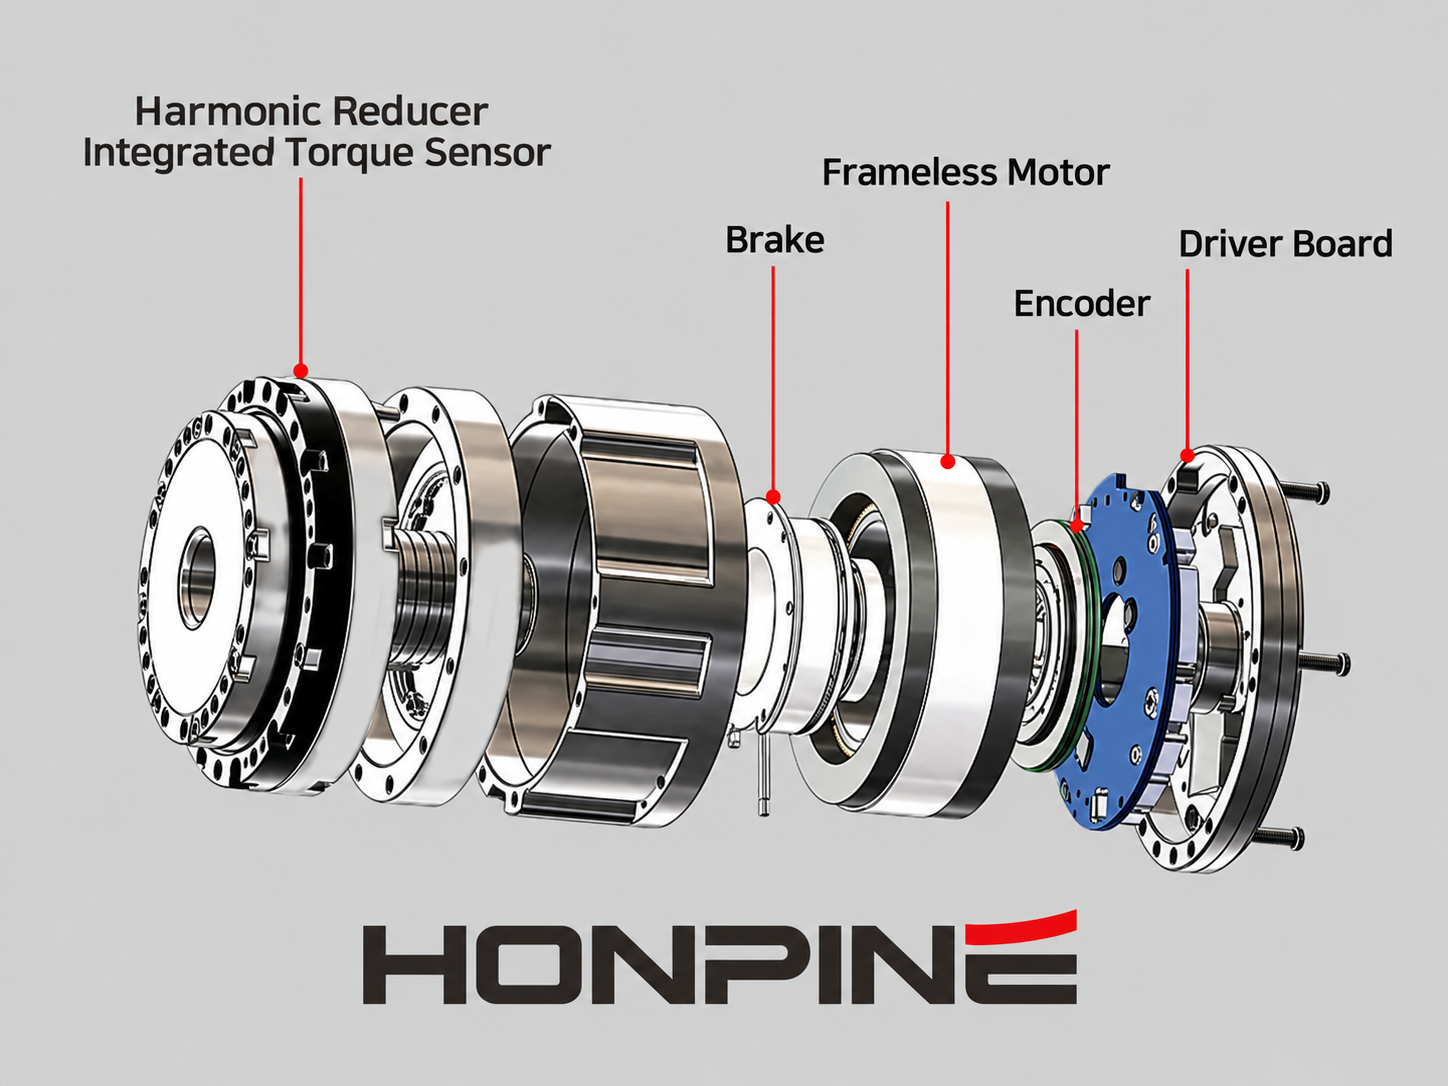
HAGシリーズは、精密なモーションコントロールと高度な力センシング機能を必要とする用途を対象としています。Safe Torque Off(STO)は、選択するモデルおよび構成に応じてオプション機能として利用できます。
このオプションは、ロボットシステム全体の安全設計の一部として検討できます。これだけで、関節モジュールまたはロボットアームが特定の医療用途として承認されていることを示すものと解釈すべきではありません。
HAGハーモニック関節モジュールを評価する際は、特定の構成に必要なセンシング性能、制御インターフェース、および利用可能な安全機能を確認してください。
7-DOFロボットアーム用ハーモニックアクチュエータの詳細
ハーモニック関節アクチュエータの選定は、各関節に求められる機能を理解することから始まります。肩、肘、手首の各関節では、トルク、重量、設置スペース、センシング、および制御に対する要件が異なる場合があります。
7-DOFロボットアーム用のハーモニックロータリーアクチュエータおよび関節モジュールに関する詳細については、HONPINEまでお問い合わせください。
続きを読む
HONPINEのストーリーおよび精密駆動に関連する業界動向についてさらに詳しくご覧ください。
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 なぜ高性能ヒューマノイドロボットの価格を下げることはそれほど難しいのでしょうか?そして、なぜハーモニック関節モジュールは依然として代替不可能なのでしょうか?中核的理由は、避けることのできない1つの要件にあります:高い自由度。
高い DOF はヒューマノイドロボットに不可欠であり、これにより高調波関節モジュールがシステム総価値に占める割合が一貫して高くなります。 HONPINEハーモニックサーボアクチュエータが医療ロボティクスを変革している理由医療ロボットは、医療分野で使用される自動化ロボットシステムであり、診断、手術、リハビリテーション、患者ケア、および補助治療の実施において、医師、看護師、その他の医療機器を支援、強化、または代替するために用いられます。これらは、ロボティクス、人工知能、センシング技術、メカトロニクス、およびコンピュータ制御システムを統合し、医療の精度、効率、安全性、および患者全体の体験を向上させます。この記事では、HONPINEハーモニックサーボアクチュエータが医療ロボティクスに非常に適している理由を説明します。
 Harmonic Drive Systems VS Nabtesco VS HONPINE ハーモニックドライブモーター統合型ハーモニック関節モーターは、モーター、減速機、エンコーダ、センサー、その他の主要部品を1つのモジュール / アクチュエータに統合した、高度に集積化された高性能なロボット関節用ソリューションです。ロボットに強力な駆動能力と精密なモーションコントロールを提供します。ヒューマノイドロボットの動作の「心臓」と見なされ、各関節に搭載されてその動きを制御し、ロボット全体の性能を直接左右します。したがって、信頼性の高いハーモニック関節モーターを選定することは、ヒューマノイドロボットの開発にとって極めて重要です。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 HONPINEハーモニックドライブ減速機, RV減速機, 遊星減速機がヒューマノイドロボットの発展を支援ヒューマノイドロボットは、研究室で能力を実証する段階から、幅広い産業用途へと進化しています。軽量材料、身体性知能、自律バッテリー交換技術に牽引された生産性革命が、世界中の工場、病院、家庭で起こっています。ヒューマノイドロボットの"関節革命"が進行中です。ヒューマノイドロボットは数千の部品で構成され、その中でもアクチュエーターは最も重要な可動部品として、ロボットの"関節と筋肉"と呼ばれています。ハーモニックドライブ減速機は、その高精度とコンパクトなサイズにより、回転関節に広く使用されています。
 なぜハーモニックドライブモーターは外骨格ロボットに最適な選択なのでしょうか?外骨格は通常、ハーモニックドライブモーター、センサー、およびセンシング、制御、情報処理、データフュージョン、モバイルコンピューティング技術を統合するその他のコンポーネントを組み込んでいます。これらのシステムは、人間の感覚機能および運動機能をロボットのトルク伝達および制御システムと同期させ、身体能力を強化したり、医療リハビリテーションを提供したりする役割を果たします。最先端の破壊的技術として、外骨格は軍事用途と医療用途の両方において重要な戦略的意義を持っています。ハーモニックドライブ減速機が提供する高トルク密度と高精度制御により、外骨格ロボットにとって最適なソリューションとなっています。
 川崎重工、CORLEOロボットホースを発表:ハーモニックドライブ減速機が重要な役割を果たす川崎重工は、水上走行、跳躍、走行、そしてダイナミックなポーズを取ることができる高い機動性を備えたロボットホース「CORLEO」を発表しました。過酷な地形を攻略するために設計されたCORLEOの脚部運動システムは、各脚に独立駆動モジュール / アクチュエータを採用し、卓越した安定性と衝撃吸収性を実現しています。後脚は前脚から独立して作動するため、ライダーのバランスを保ちながら、階段や凹凸のある地面でも荒れた路面を滑らかに移動できます。
 7自由度ロボットアーム用ハーモニックジョイントアクチュエータの選定方法HONPINEの技術ディレクター、セオドア・リーです。7自由度ロボットアーム用のハーモニックジョイントアクチュエータを選定する際は、各関節のトルク、重量、設置要件から検討を始めます。本ガイドでは、TCHL 20を肩部、TCHL 14を手首部に採用した構成を例に、トルクセンシング、コンプライアント制御、および要求の厳しいロボット用途におけるHAGシリーズの検討事項を解説します。
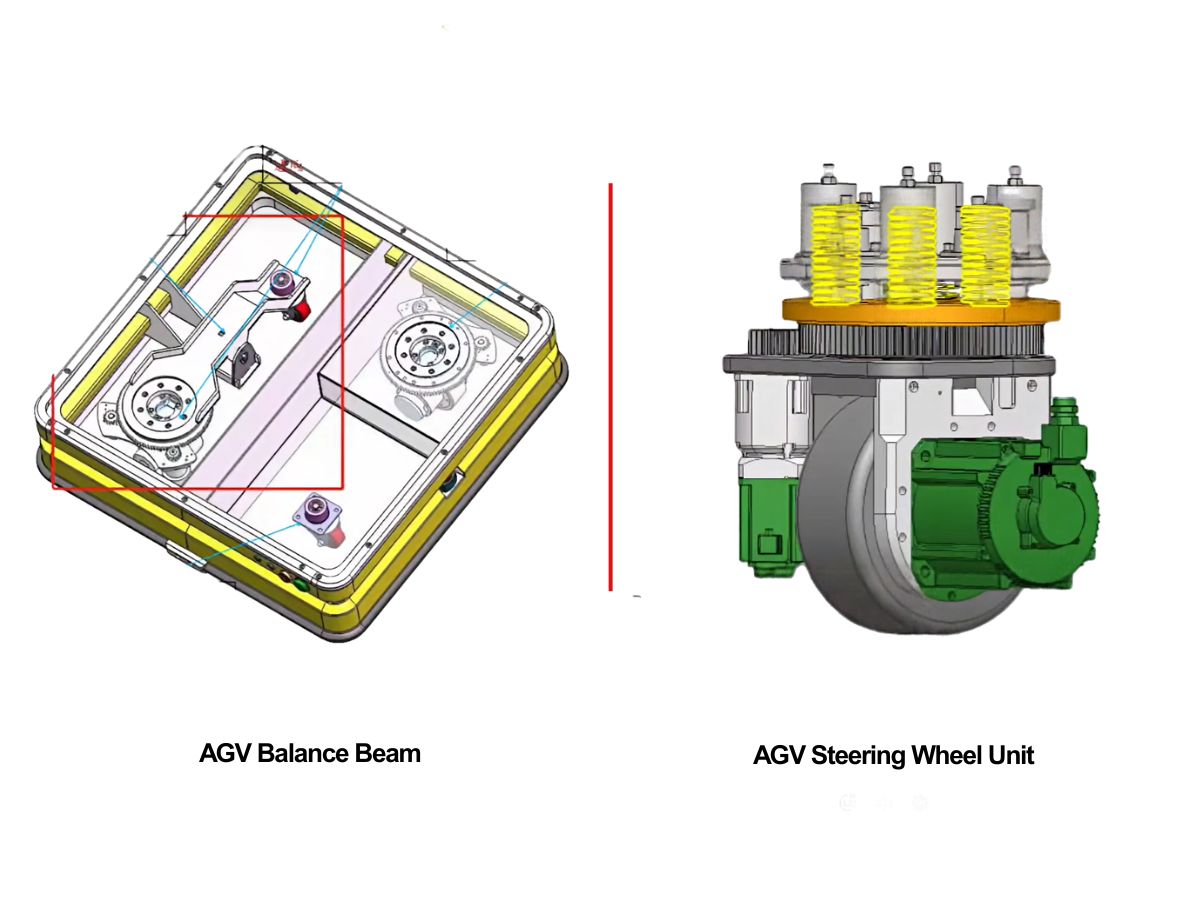
 AGVサスペンション:バランスビームとスプリング式ステアリング駆動ユニット、どちらを選ぶべきか?AGVサスペンションシステムの選定は、車両の積載荷重範囲と床面状況から始まります。バランスビームとスプリング式ステアリング駆動ユニットは、車輪の接地維持と車輪荷重の管理に対して異なるアプローチを提供します。このHONPINEガイドでは、両方のオプションを比較し、構成を選択する前にトラクション、サスペンションストローク、設置スペース、メンテナンスを評価する方法を説明します。


ダブルクリック
当社は harmonic drive reducer,planetary reducer,robot joint motor,robot rotary actuators,RV gear reducer,robot end effector,dexterous robot hand を提供しています
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 7自由度ロボットアーム用ハーモニックジョイントアクチュエータの選定方法HONPINEの技術ディレクター、セオドア・リーです。7自由度ロボットアーム用のハーモニックジョイントアクチュエータを選定する際は、各関節のトルク、重量、設置要件から検討を始めます。本ガイドでは、TCHL 20を肩部、TCHL 14を手首部に採用した構成を例に、トルクセンシング、コンプライアント制御、および要求の厳しいロボット用途におけるHAGシリーズの検討事項を解説します。
 AGVサスペンション:バランスビームとスプリング式ステアリング駆動ユニット、どちらを選ぶべきか?AGVサスペンションシステムの選定は、車両の積載荷重範囲と床面状況から始まります。バランスビームとスプリング式ステアリング駆動ユニットは、車輪の接地維持と車輪荷重の管理に対して異なるアプローチを提供します。このHONPINEガイドでは、両方のオプションを比較し、構成を選択する前にトラクション、サスペンションストローク、設置スペース、メンテナンスを評価する方法を説明します。
 中空回転プラットフォームのモーター選定:完全ガイド中空回転プラットフォームに適したモーターの選定は、高精度な位置決め、安定した動作、効率的な自動化を実現するために不可欠です。本ガイドでは、トルク、速度、慣性、精度、および設置要件に基づき、サーボモーター、ステッピングモーター、ブラシレスDCモーターを中空回転プラットフォームに組み合わせる方法を解説します。自動化プロジェクトに適した構成を見つけるために、実用的なモーター選定ガイドライン、代表的な用途別組み合わせ、省スペースの取付ソリューションをご紹介します。
 ロボットは触覚を感じられるか? HONPINE HAG 力制御ハーモニックロボット関節モーターロボットは優しい接触に反応できるでしょうか? トルクセンサーを搭載したHONPINE HAGロボット関節モーターは、ハーモニック減速機、一体型トルク検知、閉ループ制御を組み合わせ、外力を検知して滑らかでコンプライアントな動作を実現します。本記事では、HONPINEの創業者であるAllen Liが、軽い接触や手で誘導する動きに対するモジュールの応答を実演し、その主要な力制御技術を解説するとともに、実用的な産業用ロボット向けに設計された関節モジュールのビジョンを紹介します。
 減速比が高いほどトルクは大きくなる?遊星減速機、ハーモニック減速機、RV減速機を解説減速比が高いほどトルクは大きくなるのでしょうか?本エンジニアリングガイドでは、減速比、出力トルク、出力速度の関係を解説し、遊星減速機、ハーモニック減速機、RV減速機を比較します。減速比だけでは減速機のトルク容量、効率、動的応答性、精度、耐用年数を判断できない理由と、ロボット、CNC工作機械、サーボシステム、産業用モーションコントロール向けの減速機を選定する際にエンジニアが考慮すべき事項をご紹介します。
 CNC工作機械および高負荷回転軸向け高精度中空ハーモニックロータリーアクチュエータHONPINE 58シリーズ中空ハーモニックロータリーアクチュエータは、CNC回転テーブル、高精度回転軸、レーザー加工装置、および高負荷回転位置決め用途向けに設計されています。50 mmの中空径、最大2,722 N·mのピークトルク、クロスローラーベアリング内蔵、マルチターン絶対エンコーダのオプション、30 arcsec未満の位置決め精度、5 arcsec未満の繰り返し位置決め精度を備え、高いトルク容量、精密な回転動作、柔軟な機械統合を実現します。
 HONPINE JRM遊星ロボット関節モジュールは、連続運転時の温度上昇にどのように対応しますか?HONPINE JRM遊星ロボット関節モジュールは、長時間かつ高負荷のロボット運転向けに設計されています。本記事では、モーターの電磁最適化、高効率遊星伝動、GaNベースの駆動技術、およびシステムレベルの低損失設計が、温度上昇の抑制にどのように役立つかを解説します。HONPINEは、C6345遊星ロボット関節モジュールを試験例として、連続運転時の全負荷熱検証も提示しています。これには、最大92%のモーター効率、最大97%の遊星ギアボックス効率、および周囲温度25°Cにおける最終平衡温度61.42°Cが含まれます。
 ダイレクトドライブモーターのサイジング:トルク計算と選定の完全ガイド高精度回転システム用のダイレクトドライブモーターを選定するには、モータートルクを機器重量に合わせるだけでは不十分です。エンジニアは、重力トルク、慣性トルク、風力トルク、摩擦、回転慣性、速度、加速度、デューティサイクル、および位置決め要件を評価する必要があります。本ガイドでは、HONPINEのテクニカルディレクターであるTheodore Liが、方位・仰角ターンテーブルをエンジニアリング事例として用い、ダイレクトドライブモーターの実用的なサイジング手法とトルク計算について解説します。この記事では、連続トルクおよびピークトルクの計算、モーター選定基準、ならびに統合型回転システムにおけるフレームレスダイレクトドライブモーターの適用について取り上げます。