2026年、ロボット業界のトレンドは統合関節モジュールとハブモーターの需要をどのように変化させているのでしょうか?
皆さん、こんにちは。HONPINEの創業者、Allen Liです。今回は、2025~2026年のサービスロボット業界について、私の見解をお伝えするとともに、ロボット業界の動向の変化が一体型関節モジュールやハブモーターの需要にどのような影響を与えているのかをお話しします。
ロボット業界では、技術と性能の両面で大きな進歩が見られます。しかし、ロボットの商用導入や大規模生産が近づくにつれ、用途やメーカーごとに求められる要件はますます多様化しています。
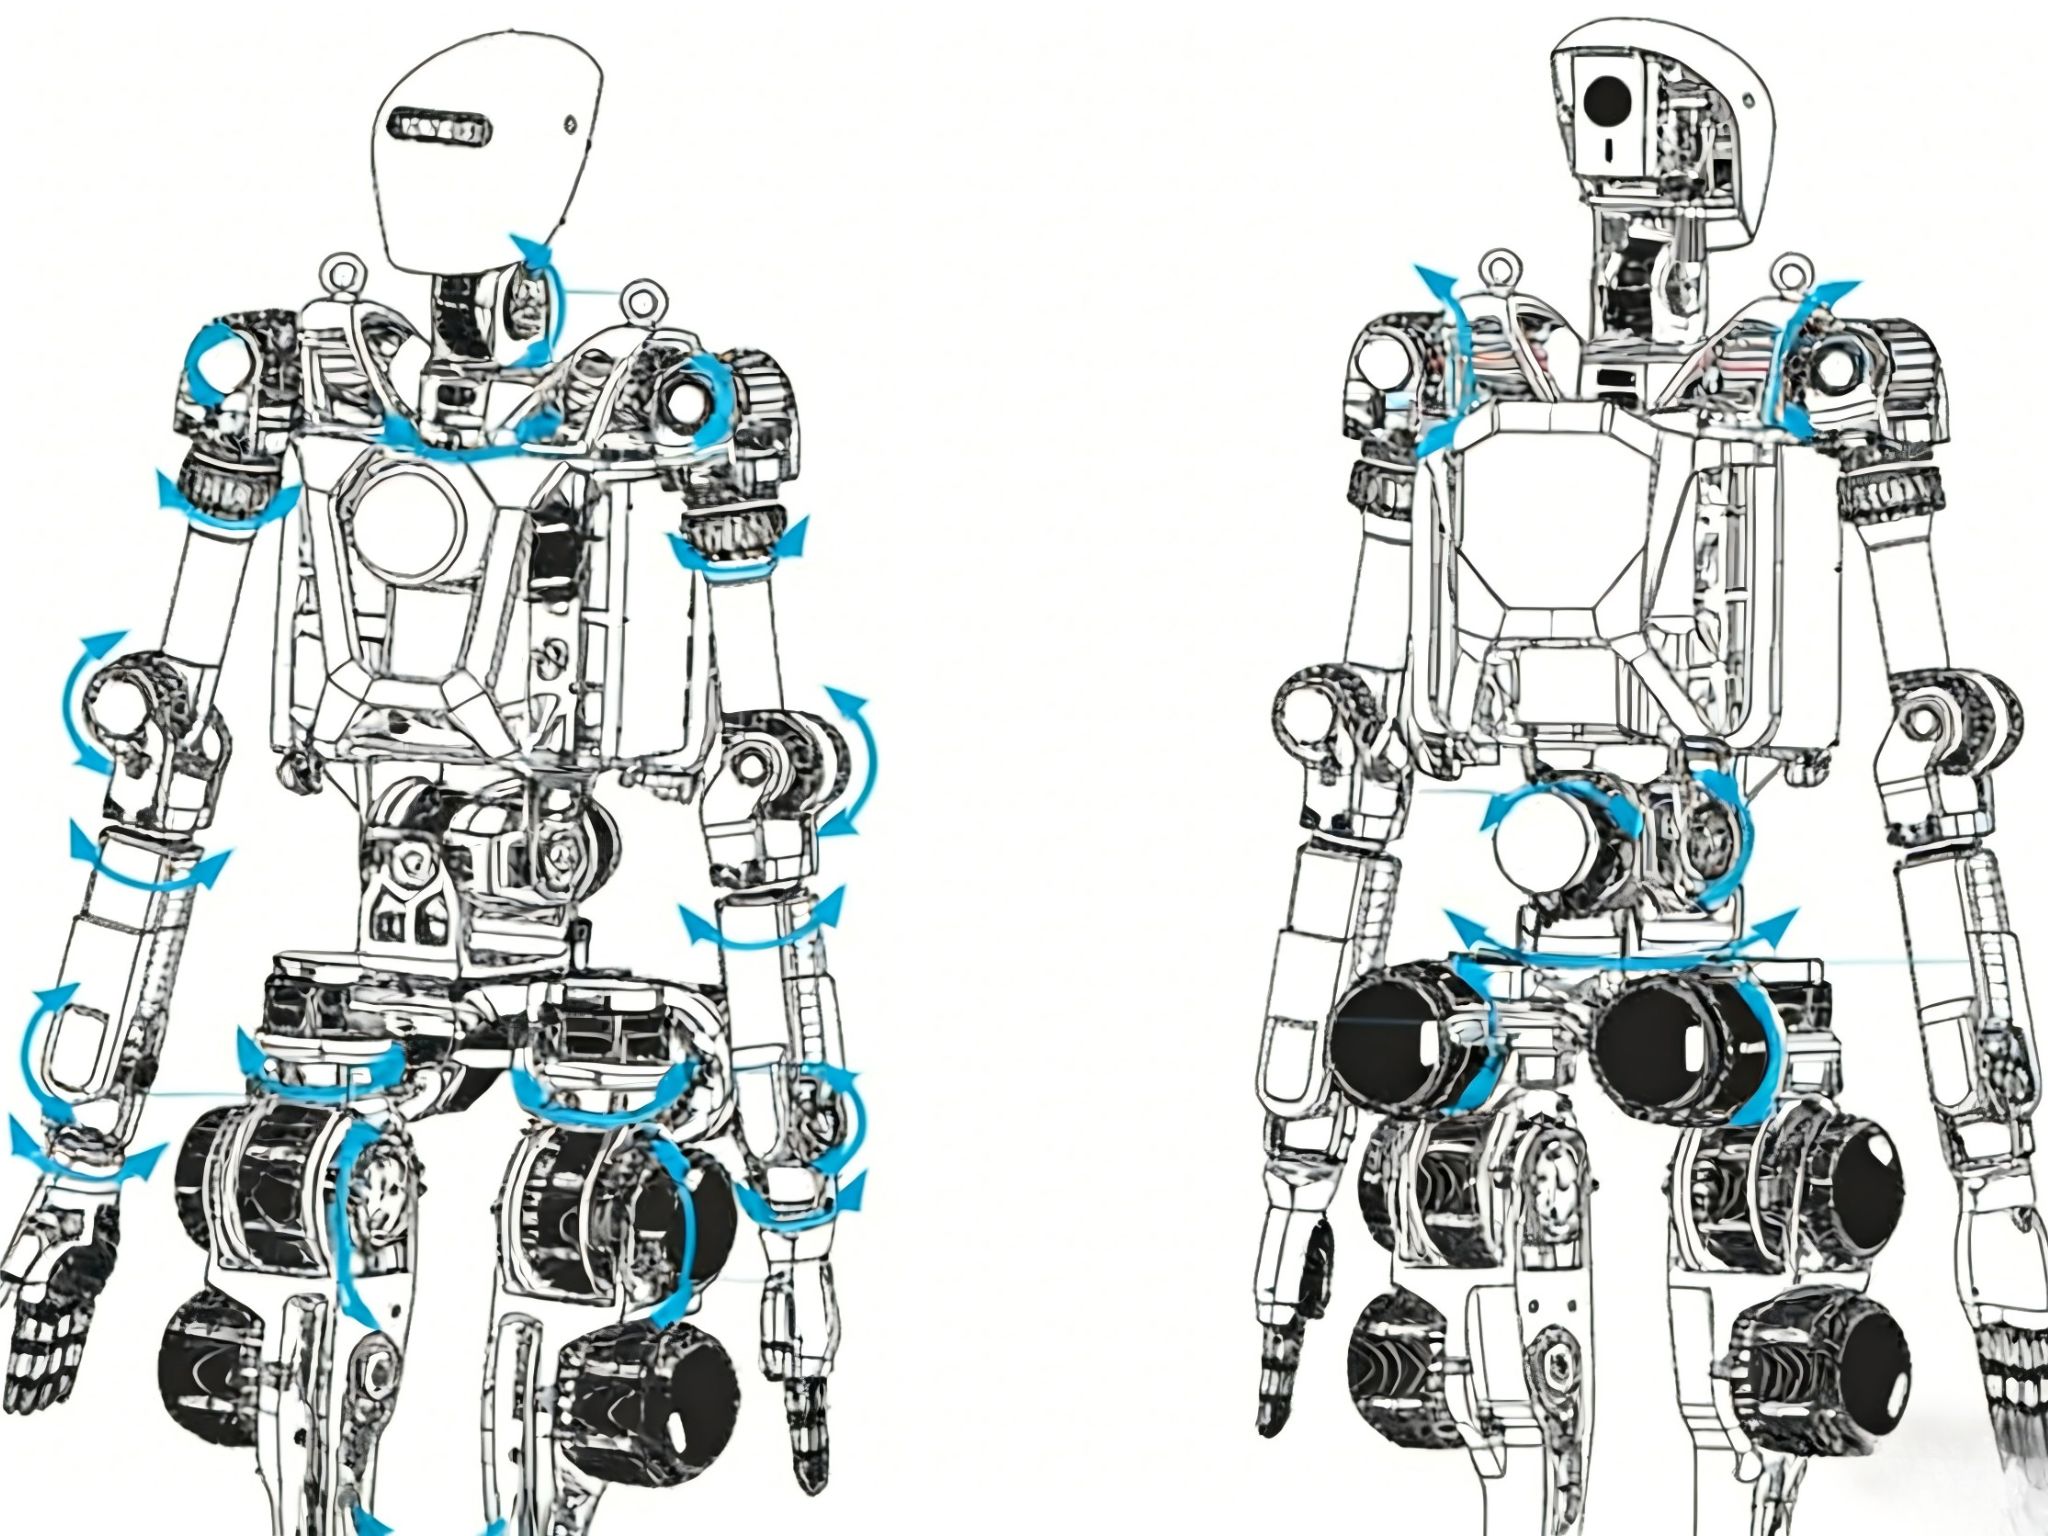
2026年、当社が取引するロボットメーカーは、ヒューマノイドロボット、双腕ロボット、四足歩行ロボット、車輪型ロボット、協働ロボット、移動マニピュレーター、器用な動作が可能なハンドロボット、外骨格ロボット、特殊ロボットなど、幅広いロボットシステムを開発しています。
多くのロボット企業が、より多様で多機能な、AI駆動型ロボットシステムへと移行しています。
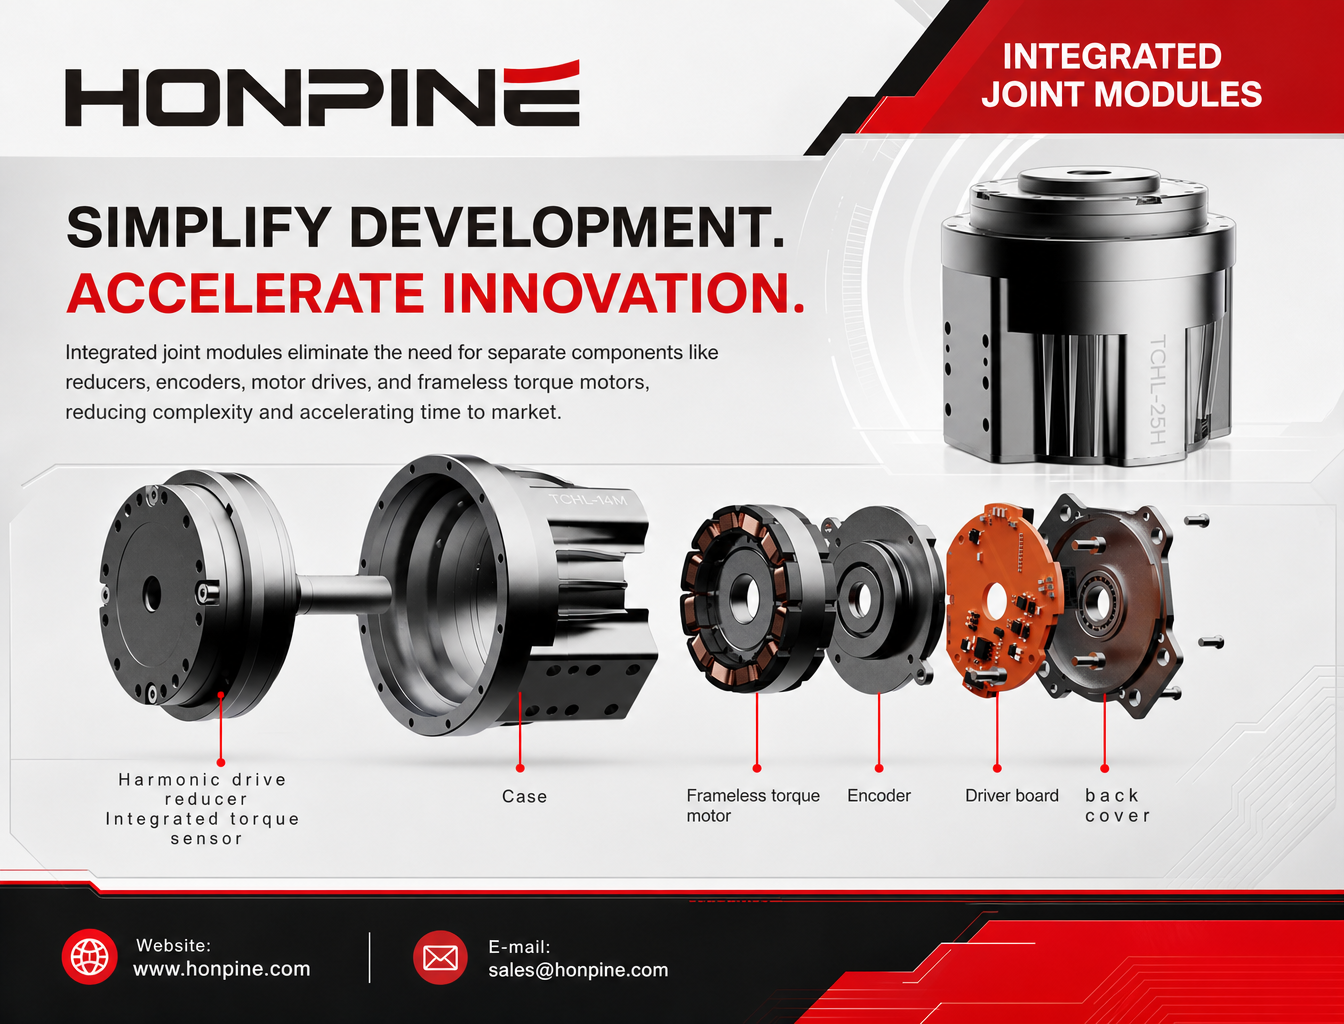
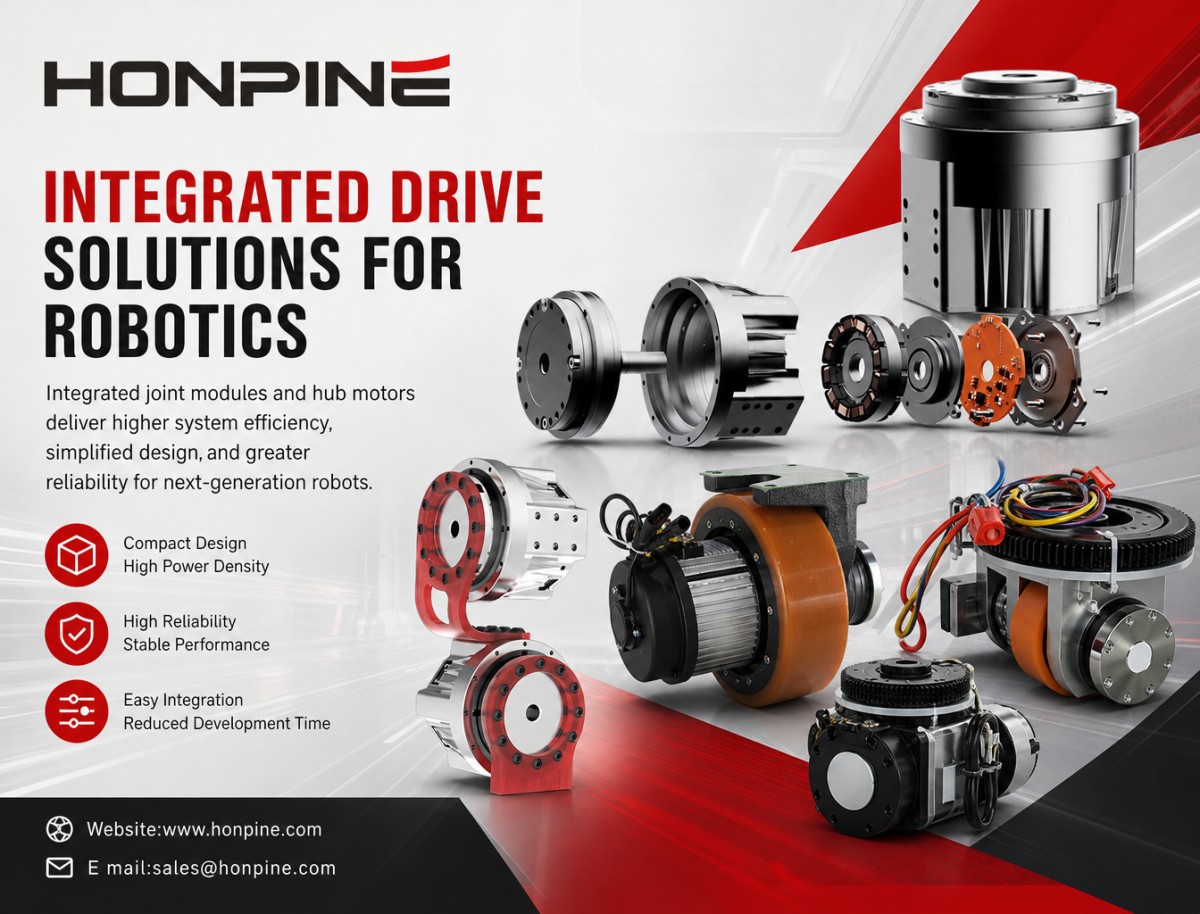
ロボットが研究室から実際の作業環境へと移行するにつれ、駆動システムには、より高い信頼性、保守性、製造の一貫性が求められます。モーター、減速機、エンコーダー、センサー、コントローラーを検証済みの機能モジュールに統合することで、繰り返し発生する統合作業を減らし、システム開発を簡素化できます。
ここで重要な疑問が生まれます。なぜ、すべての駆動部品を個別に開発するのではなく、一体型関節モジュールやハブモーターを選ぶロボットメーカーが増えているのでしょうか。
ロボット分野で一体型関節モジュールとハブモーターの重要性が高まっているのはなぜか
統合型駆動ソリューションの需要拡大は、ロボットの開発・製造に求められる要件の変化と密接に関係しています。
1. ロボットの開発期間を短縮
あらかじめ統合された駆動モジュールを使用することで、部品選定、機械設計、電気系統の統合、システムのデバッグにかかる時間を短縮できます。これにより、エンジニアリングチームはロボットのアーキテクチャ、モーションアルゴリズム、用途に応じた開発に、より多くの時間を割けるようになります。
2. 製品の再現性と量産効率を向上
標準化された機能モジュールは、異なるロボット間で性能の一貫性を保つのに役立ちます。これは、試作開発から小ロット生産へ、さらに大規模生産へと移行する際に特に重要です。
3. 機械的・電気的な互換性を向上
モーター、減速機、エンコーダー、センサー、コントローラーは、連携したシステムとして機能する必要があります。統合型ソリューションは、部品間の互換性の問題を減らし、機械的な取り付け、配線、通信、制御の統合を簡素化できます。
4. さまざまなロボットアーキテクチャに対応
ロボットの種類によって、必要な駆動構成は異なります。一体型関節モジュールは多関節ロボット、ヒューマノイドロボット、四足歩行ロボット、協働ロボットなどに幅広く適用でき、ハブモーターは車輪型ロボットや移動ロボットプラットフォーム向けのコンパクトな駆動ソリューションとなります。
5. 長期保守とサプライチェーンの複雑さを軽減
複数の個別部品を購入・管理すると、サプライヤーとの調整、予備部品の管理、保守が複雑になる場合があります。統合型モジュールは部品管理を簡素化し、保守や交換の標準化を促進します。
6. ロボット企業が中核技術に注力できるようにする
中核となる駆動部品の開発と統合を専門サプライヤーに委託することで、ロボットメーカーはAIアルゴリズム、認識システム、モーションプランニング、アプリケーション開発など、自社の競争優位性につながる分野に、より多くのエンジニアリングリソースを配分できます。
ロボット開発は、個別部品の設計からシステムレベルの連携へと移行
ロボット開発の初期段階では、エンジニアリングチームはトルク、速度、位置決め精度、負荷容量など、個々の関節の性能に重点を置くことがよくあります。
しかし、ロボットの構造が複雑になるにつれ、個々の部品の性能だけでは、ロボット全体の性能を決定できなくなっています。
たとえば、ヒューマノイドロボットには、連携して動作する関節が数十個ある場合があります。その性能は、各関節モジュールのトルクや速度だけでなく、動作の協調、トルクフィードバック、制御アルゴリズム、各駆動ユニット間の通信にも左右されます。
そのため、ロボット開発者は、以下のような複数の工学分野を連携させる必要があります。
機械設計と構造統合。
関節のトルクフィードバックとモーション制御アルゴリズム。
駆動ユニット間の通信とデータ交換。
多軸動作の協調と同期。
熱管理と長期的な稼働安定性。
つまり、一体型関節モジュールは、もはやモーターと減速機を組み合わせただけのものではありません。ロボット全体の制御アーキテクチャにおける重要な機能ユニットになりつつあります。
同様に、移動ロボットに使用されるハブモーターも、操舵システム、ナビゲーションアルゴリズム、シャーシ構造、モーションコントローラーと連携する必要があります。
今後のロボット駆動システムは、個々のモジュールが完全なロボットプラットフォームの一部として、どれだけ効果的に連携できるかにますます左右されるでしょう。
初期性能と同じくらい長期的な稼働信頼性が重要に
ロボット業界における競争は、個々の性能仕様の追求だけにとどまらなくなりつつあります。
今後、ロボットメーカーには、性能、信頼性、製造コスト、製品ライフサイクル要件のバランスを取ることが求められます。
初期テストで優れた性能を発揮したロボットでも、実際の作業環境で連続稼働する際には課題に直面する可能性があります。熱特性、部品の摩耗、保守のしやすさ、交換コスト、供給の安定性は、いずれも商用化の実現性に影響します。
その結果、ロボットメーカーと中核部品サプライヤーとの関係も変化しています。従来の購買関係にとどまらなくなる可能性があります。
開発初期段階では、サプライヤーが機械設計、駆動システムの選定、パラメーターの調整に参加する必要がある場合があります。
製品検証段階では、双方が共同試験、性能評価、エンジニアリング上の調整を行う必要がある場合があります。
量産段階では、サプライヤーに安定した供給能力、一貫した製品品質、迅速な技術サポートが求められます。
したがって、ロボットメーカーにとって駆動システムのサプライヤー選定は、単なる部品購入の判断ではなく、長期的なエンジニアリングおよびサプライチェーン上の意思決定になりつつあります。
HONPINEはロボット業界の需要の変化にどのように対応しているか
HONPINEでは、製品開発と製造計画は、ロボット市場の変化と密接に結び付いているべきだと考えています。
当社のロボット用関節モジュールとハブモーターは、さまざまなロボットアーキテクチャや実際の用途における変化する要件に対応するために開発されています。
当社は、ロボットメーカーがシステム統合を簡素化し、製品の一貫性を高め、試作開発から商用生産への移行を加速できるよう支援する統合型駆動ソリューションの提供に注力しています。
顧客サポートも、当社の取り組みにおける重要な要素です。
HONPINEは製品の納入だけに注力するのではなく、1対1の技術的なコミュニケーションとアフターサポートを重視しています。初期試作やサンプル試験から、小ロット注文、大規模生産まで、開発のさまざまな段階を通じてお客様と連携します。
長年にわたり、多くのロボット企業の製品と事業の成長を支援してきました。
ロボット工学の未来は、単一のロボットの種類や駆動技術によって決まるものではないと考えています。むしろ、ロボットメーカー、中核部品サプライヤー、そしてロボット業界全体のエコシステムの連携によって形作られるでしょう。
HONPINEは、今後もこうした業界の動向を注視し、次世代ロボットシステムを支える精密伝動技術と統合型駆動技術への投資を続けていきます。
著者について
Allen LiはHonpineの創業者であり、現在は工場開発、R&Dロードマップ計画、および主要施策の承認を含む、会社全体の戦略的方向性の策定を担当しています。
Allen Liは、Harmonic Drive、Nabtesco、およびApexの強みを統合した中国版を構築するというビジョンのもと、Honpineを設立しました。彼の目標は、包括的な技術サポートと、高品質な販売前および販売後サービスを提供することで、顧客の開発サイクル短縮を支援することです。
大規模製造を通じて、Honpineは高度な精密駆動ソリューションを提供しながらコスト削減を目指し、ヒューマノイドロボティクス、精密機械、自動化設備などの業界全体における革新と進歩を推進しています。

続きを読む
HONPINEのストーリーおよび精密駆動に関連する業界動向についてさらに詳しくご覧ください。
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 なぜ高性能ヒューマノイドロボットの価格を下げることはそれほど難しいのでしょうか?そして、なぜハーモニック関節モジュールは依然として代替不可能なのでしょうか?中核的理由は、避けることのできない1つの要件にあります:高い自由度。
高い DOF はヒューマノイドロボットに不可欠であり、これにより高調波関節モジュールがシステム総価値に占める割合が一貫して高くなります。 HONPINEハーモニックサーボアクチュエータが医療ロボティクスを変革している理由医療ロボットは、医療分野で使用される自動化ロボットシステムであり、診断、手術、リハビリテーション、患者ケア、および補助治療の実施において、医師、看護師、その他の医療機器を支援、強化、または代替するために用いられます。これらは、ロボティクス、人工知能、センシング技術、メカトロニクス、およびコンピュータ制御システムを統合し、医療の精度、効率、安全性、および患者全体の体験を向上させます。この記事では、HONPINEハーモニックサーボアクチュエータが医療ロボティクスに非常に適している理由を説明します。
 Harmonic Drive Systems VS Nabtesco VS HONPINE ハーモニックドライブモーター統合型ハーモニック関節モーターは、モーター、減速機、エンコーダ、センサー、その他の主要部品を1つのモジュール / アクチュエータに統合した、高度に集積化された高性能なロボット関節用ソリューションです。ロボットに強力な駆動能力と精密なモーションコントロールを提供します。ヒューマノイドロボットの動作の「心臓」と見なされ、各関節に搭載されてその動きを制御し、ロボット全体の性能を直接左右します。したがって、信頼性の高いハーモニック関節モーターを選定することは、ヒューマノイドロボットの開発にとって極めて重要です。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 HONPINEハーモニックドライブ減速機, RV減速機, 遊星減速機がヒューマノイドロボットの発展を支援ヒューマノイドロボットは、研究室で能力を実証する段階から、幅広い産業用途へと進化しています。軽量材料、身体性知能、自律バッテリー交換技術に牽引された生産性革命が、世界中の工場、病院、家庭で起こっています。ヒューマノイドロボットの"関節革命"が進行中です。ヒューマノイドロボットは数千の部品で構成され、その中でもアクチュエーターは最も重要な可動部品として、ロボットの"関節と筋肉"と呼ばれています。ハーモニックドライブ減速機は、その高精度とコンパクトなサイズにより、回転関節に広く使用されています。
 なぜハーモニックドライブモーターは外骨格ロボットに最適な選択なのでしょうか?外骨格は通常、ハーモニックドライブモーター、センサー、およびセンシング、制御、情報処理、データフュージョン、モバイルコンピューティング技術を統合するその他のコンポーネントを組み込んでいます。これらのシステムは、人間の感覚機能および運動機能をロボットのトルク伝達および制御システムと同期させ、身体能力を強化したり、医療リハビリテーションを提供したりする役割を果たします。最先端の破壊的技術として、外骨格は軍事用途と医療用途の両方において重要な戦略的意義を持っています。ハーモニックドライブ減速機が提供する高トルク密度と高精度制御により、外骨格ロボットにとって最適なソリューションとなっています。
 川崎重工、CORLEOロボットホースを発表:ハーモニックドライブ減速機が重要な役割を果たす川崎重工は、水上走行、跳躍、走行、そしてダイナミックなポーズを取ることができる高い機動性を備えたロボットホース「CORLEO」を発表しました。過酷な地形を攻略するために設計されたCORLEOの脚部運動システムは、各脚に独立駆動モジュール / アクチュエータを採用し、卓越した安定性と衝撃吸収性を実現しています。後脚は前脚から独立して作動するため、ライダーのバランスを保ちながら、階段や凹凸のある地面でも荒れた路面を滑らかに移動できます。
 高精度ヒューマノイドロボットの制御には、どのようなロボット関節モジュールを選ぶべきでしょうか?ヒューマノイドロボットが基本的な歩行やデモンストレーションの段階を超え、複雑な実環境での用途へと進むにつれて、その関節モジュールには高トルクだけでなく、より多くの性能が求められます。繊細な動作を実現するには、正確な位置決め、精密なトルク制御、構造剛性、動的応答性がいずれも重要な役割を果たします。では、高精度な作業を行うヒューマノイドロボットには、どのような関節モジュールを選ぶべきでしょうか?本記事では、HONPINEのテクニカルディレクターであるTheodore LiがHAGハーモニック関節モジュールを紹介し、高度なヒューマノイドロボット用途に適した5つの主な特長について解説します。
 2026年、ロボット業界のトレンドは統合関節モジュールとハブモーターの需要をどのように変化させているのでしょうか?2026年、ロボット産業は新たな発展段階に入り、用途はヒューマノイドロボットや四足歩行ロボットから、モバイルマニピュレーター、協働ロボット、特殊ロボットシステムへと広がっています。メーカーが試作開発から商用化・量産へと移行するにつれ、ロボット駆動システムに求められる要件も変化しています。本記事では、HONPINEの創業者であるAllen Liが、変化するロボット市場についての見解を紹介し、システム統合、製品の一貫性、長期的な稼働信頼性の向上において、統合型関節モジュールとハブモーターがますます重要になっている理由を解説します。


ダブルクリック
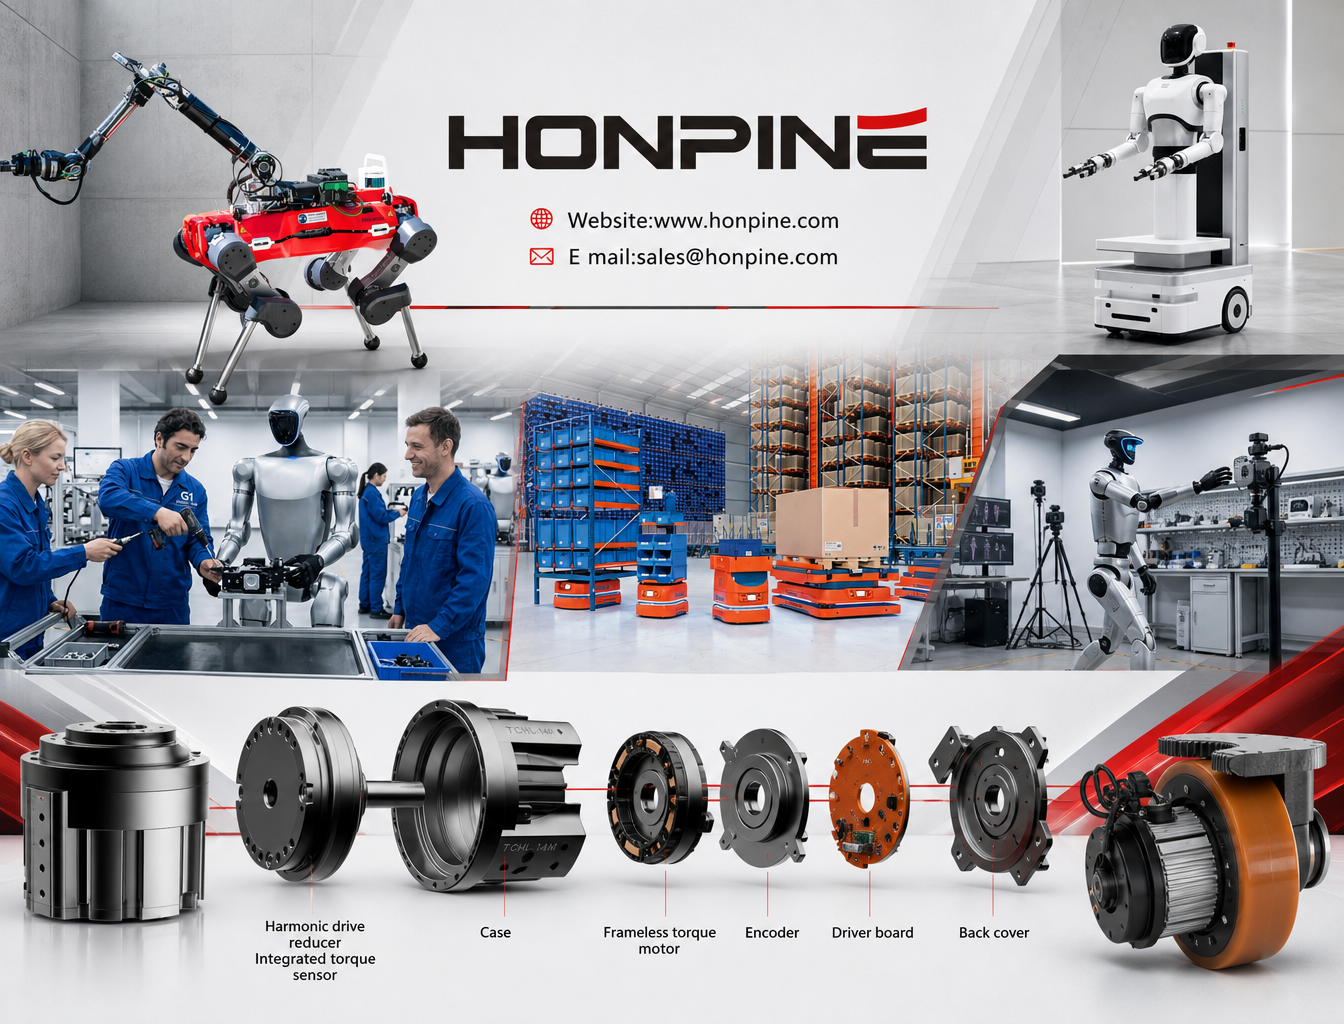
当社は harmonic drive reducer,planetary reducer,robot joint motor,robot rotary actuators,RV gear reducer,robot end effector,dexterous robot hand を提供しています
 なぜ高性能ヒューマノイドロボットの価格を下げることはそれほど難しいのでしょうか?そして、なぜハーモニック関節モジュールは依然として代替不可能なのでしょうか?中核的理由は、避けることのできない1つの要件にあります:高い自由度。
高い DOF はヒューマノイドロボットに不可欠であり、これにより高調波関節モジュールがシステム総価値に占める割合が一貫して高くなります。 Harmonic Drive Systems VS Nabtesco VS HONPINE ハーモニックドライブモーター統合型ハーモニック関節モーターは、モーター、減速機、エンコーダ、センサー、その他の主要部品を1つのモジュール / アクチュエータに統合した、高度に集積化された高性能なロボット関節用ソリューションです。ロボットに強力な駆動能力と精密なモーションコントロールを提供します。ヒューマノイドロボットの動作の「心臓」と見なされ、各関節に搭載されてその動きを制御し、ロボット全体の性能を直接左右します。したがって、信頼性の高いハーモニック関節モーターを選定することは、ヒューマノイドロボットの開発にとって極めて重要です。
 川崎重工、CORLEOロボットホースを発表:ハーモニックドライブ減速機が重要な役割を果たす川崎重工は、水上走行、跳躍、走行、そしてダイナミックなポーズを取ることができる高い機動性を備えたロボットホース「CORLEO」を発表しました。過酷な地形を攻略するために設計されたCORLEOの脚部運動システムは、各脚に独立駆動モジュール / アクチュエータを採用し、卓越した安定性と衝撃吸収性を実現しています。後脚は前脚から独立して作動するため、ライダーのバランスを保ちながら、階段や凹凸のある地面でも荒れた路面を滑らかに移動できます。
 2026年、ロボット業界のトレンドは統合関節モジュールとハブモーターの需要をどのように変化させているのでしょうか?2026年、ロボット産業は新たな発展段階に入り、用途はヒューマノイドロボットや四足歩行ロボットから、モバイルマニピュレーター、協働ロボット、特殊ロボットシステムへと広がっています。メーカーが試作開発から商用化・量産へと移行するにつれ、ロボット駆動システムに求められる要件も変化しています。本記事では、HONPINEの創業者であるAllen Liが、変化するロボット市場についての見解を紹介し、システム統合、製品の一貫性、長期的な稼働信頼性の向上において、統合型関節モジュールとハブモーターがますます重要になっている理由を解説します。
 ロボットメーカーは独自の関節モジュールを開発すべきか、それとも統合型関節モジュールを購入すべきか?ロボットメーカーは関節モジュールを自社開発すべきか、それとも統合型関節モジュールを購入すべきか?この記事では、開発コスト、技術的な主導権、サプライチェーンの安定性、生産効率、長期的な拡張性など、両方のアプローチのメリットとデメリットを比較します。ヒューマノイドロボット、ロボットアーム、具現化AIシステムにおいて、自社開発と外部調達を組み合わせたハイブリッド調達戦略が実践的な選択肢となりつつある理由をご紹介します。
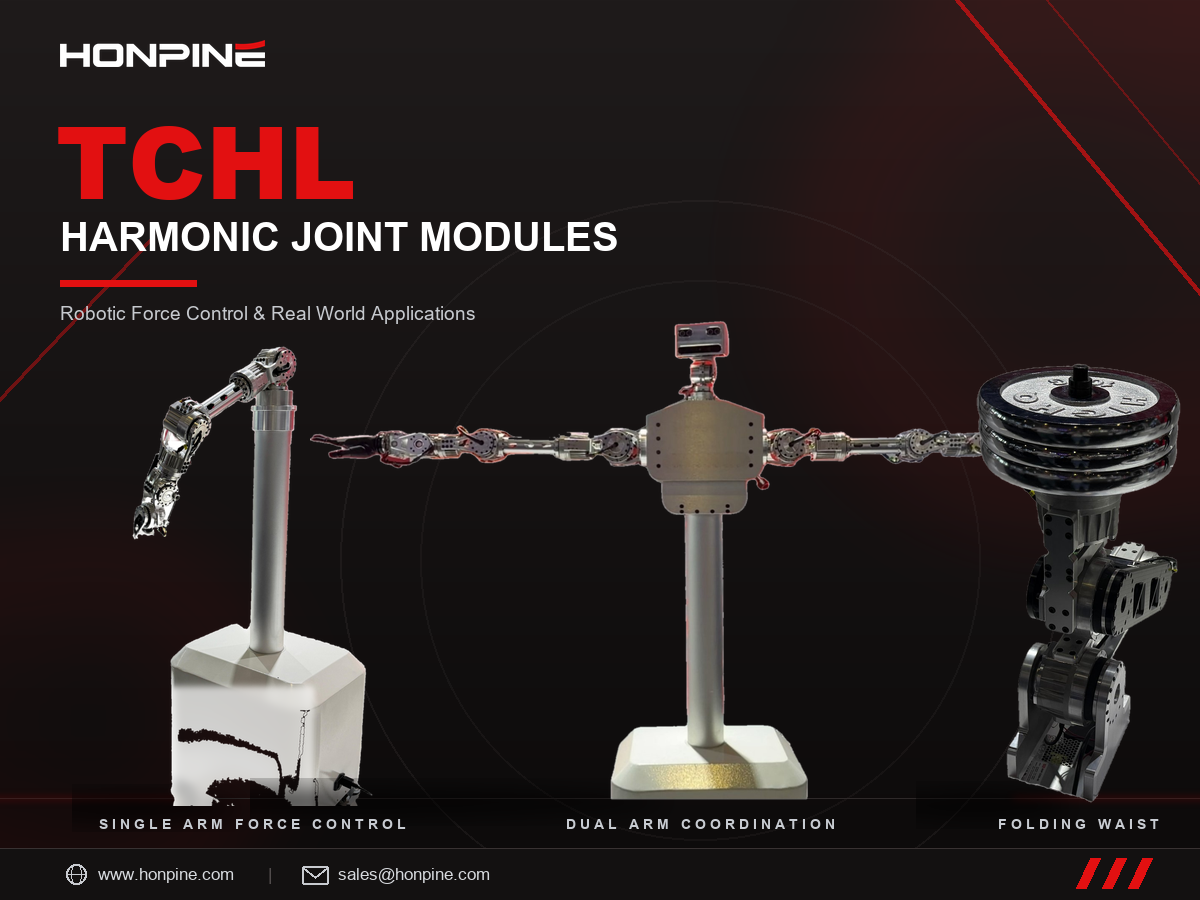
 HONPINE TCHLハーモニック関節モジュール:ロボットの力制御と実際の活用事例皆さま、こんにちは。HONPINEのテクニカルディレクター、Theodore Liです。
HONPINEのTCHLハーモニックジョイントモジュールは、双腕ヒューマノイドロボット、単腕のコンプライアント力制御、車輪型ヒューマノイドロボットの折りたたみ式腰部機構など、幅広いロボットのモーション制御用途に導入されています。統合型モーションコンポーネントとして、ロボティクス、インテリジェント製造、産業オートメーションなど、幅広い用途に対応します。
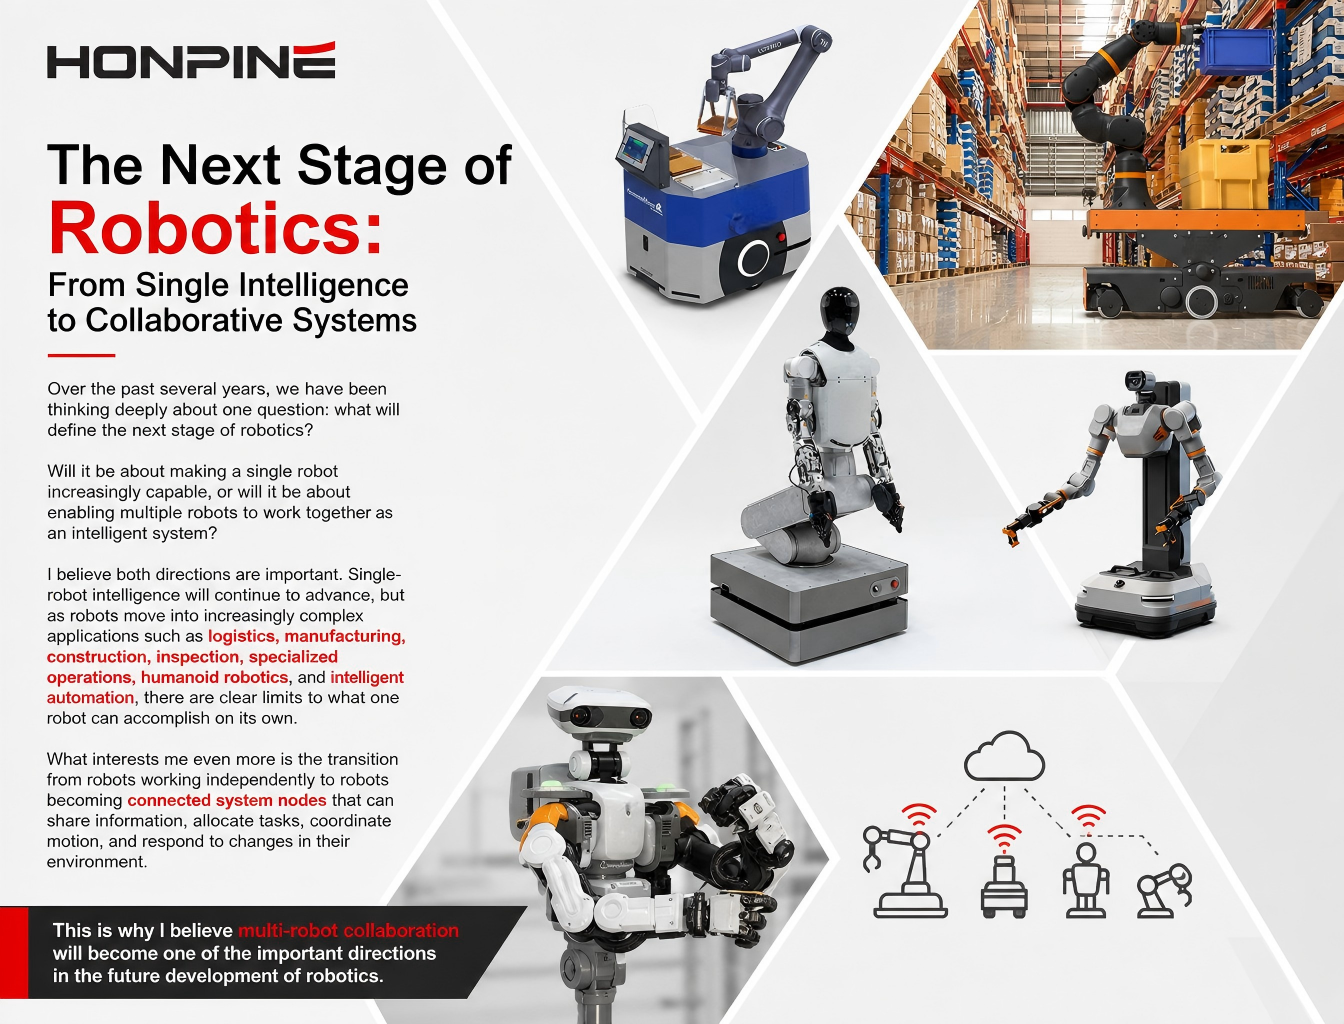
コアコンポーネントから統合型モーションユニットまで、HONPINEは多様な製品ラインアップと実際の動作デモを通じて、さまざまなロボット用途における精密伝動技術の可能性をご紹介します。 マルチロボット協働:単一ロボットの知能からシステム知能へこんにちは、HONPINE創業者のAllen Liです。ロボティクスが進化を続ける中、次の大きなステップは、個々のロボットをより高度に知能化することだけではなく、複数のロボットが協調システムとして連携して動作できるようにすることから生まれると私は考えています。マルチロボット協働では、通信、タスク配分、動作協調、状態認識、安全性に関する新たな要件が求められます。この進化は、ロボット関節の役割も変えます。将来のインテリジェントロボット関節には、精密な動作を生み出す以上の機能が必要になります。デュアルエンコーダ、トルクセンシング、統合ドライブ、リアルタイム通信、安全機能といった技術により、ロボット関節はロボットの知能と物理的な動きをつなぐインテリジェントなモーションノードとなることができます。本記事では、マルチロボット協働、システム知能、そして次世代HONPINEロボット関節モジュールの関係について、私の考えを共有したいと思います。
 Automate 2026 が新たなシグナルを発信: ヒューマノイドロボットが責任の時代へAUTOMATE は、北米を代表する産業自動化およびロボティクスの展示会です。Association for Advancing Automation (A3) によって開催され、オートメーション業界における世界的なベンチマークイベントとして広く認知されています。
 タイ産業ショー、スマート製造に焦点を当てて開催タイ産業ショーでの自動化生産ラインに関する洞察: スマート製造のトレンド、エネルギー貯蔵EOLテスト、そして東南アジアにおける自動車モジュール組立の機会をご覧ください。
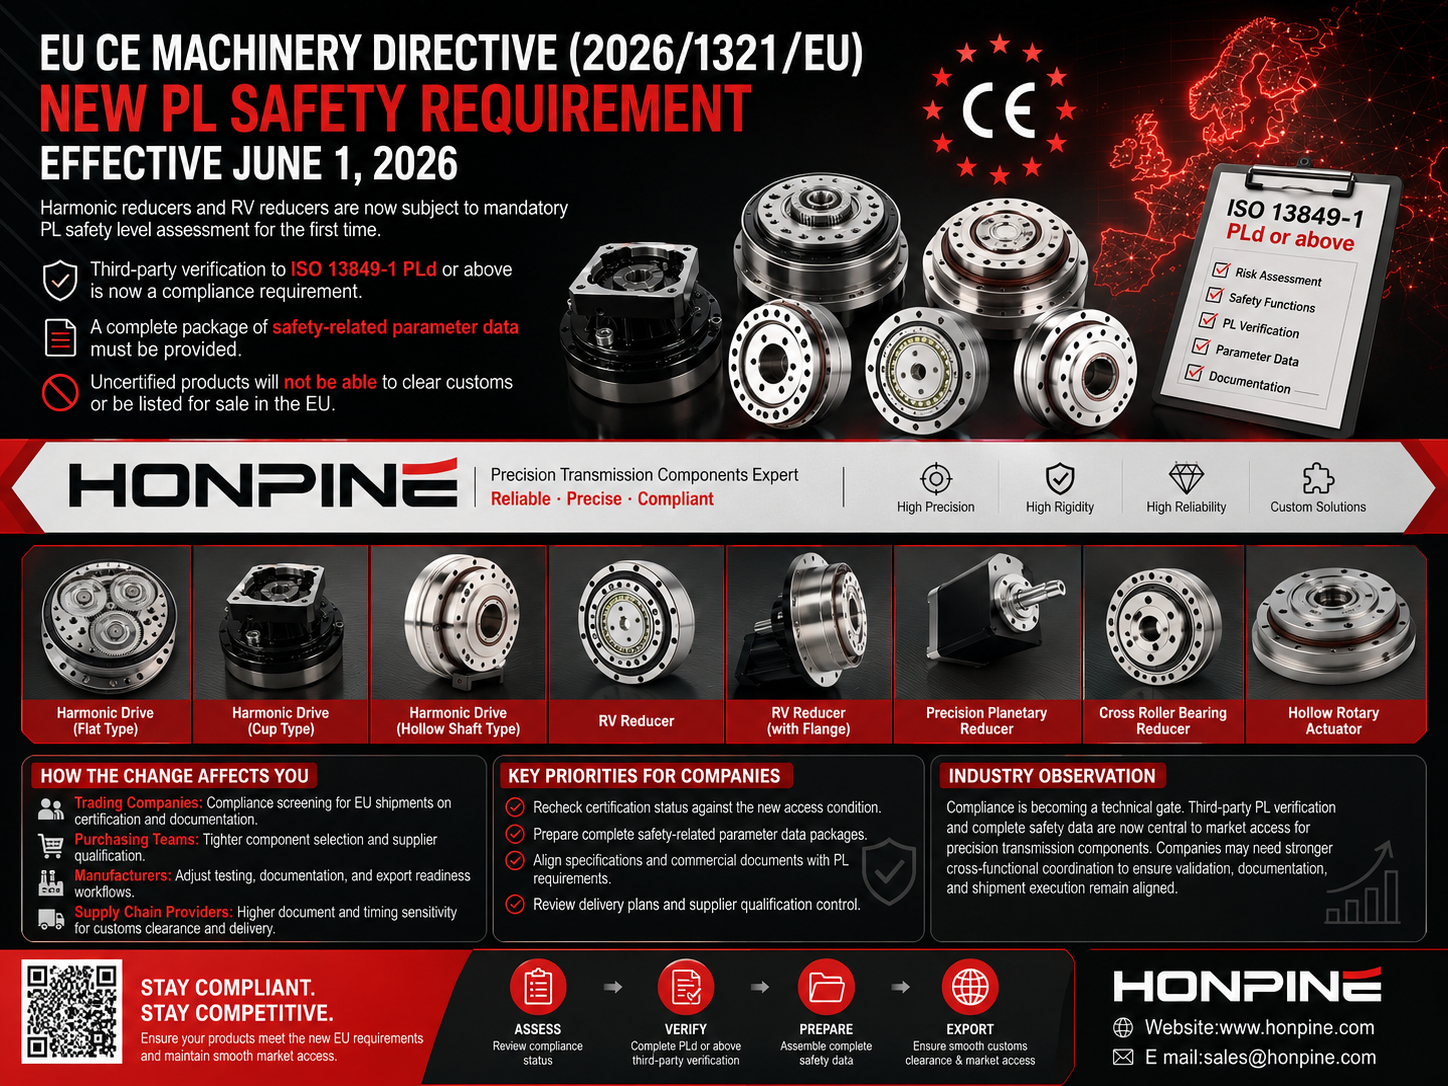
 EU CE規則によりPL認証が義務化EU CE規則によりPL認証が義務化: 新しいEU要件がハーモニック減速機、ISO 13849-1 PLd適合、通関、市場アクセスにどのような影響を与えるかをご確認ください。
 INNOPROM 2026の中国パビリオンが50%拡大INNOPROM 2026の中国パビリオンが50%拡大し, AIスマートファクトリーソリューション, CNC工作機械, ロボティクス, およびロシア-CIS産業市場における新たな機会に焦点を当てています.
 インドが中国の工作機械輸出で首位, 41.2%増第1四半期の出荷が41.2%増加し, インドが中国の工作機械輸出で首位に立ちました. この変化がCNCサプライヤー, 入札, 納期リスク, アフターサービス戦略に何を意味するのかをご覧ください.