








HONPINE TCHLハーモニック関節モジュール:ロボットの力制御と実際の活用事例
皆さま、こんにちは。HONPINEのテクニカルディレクター、Theodore Liです。
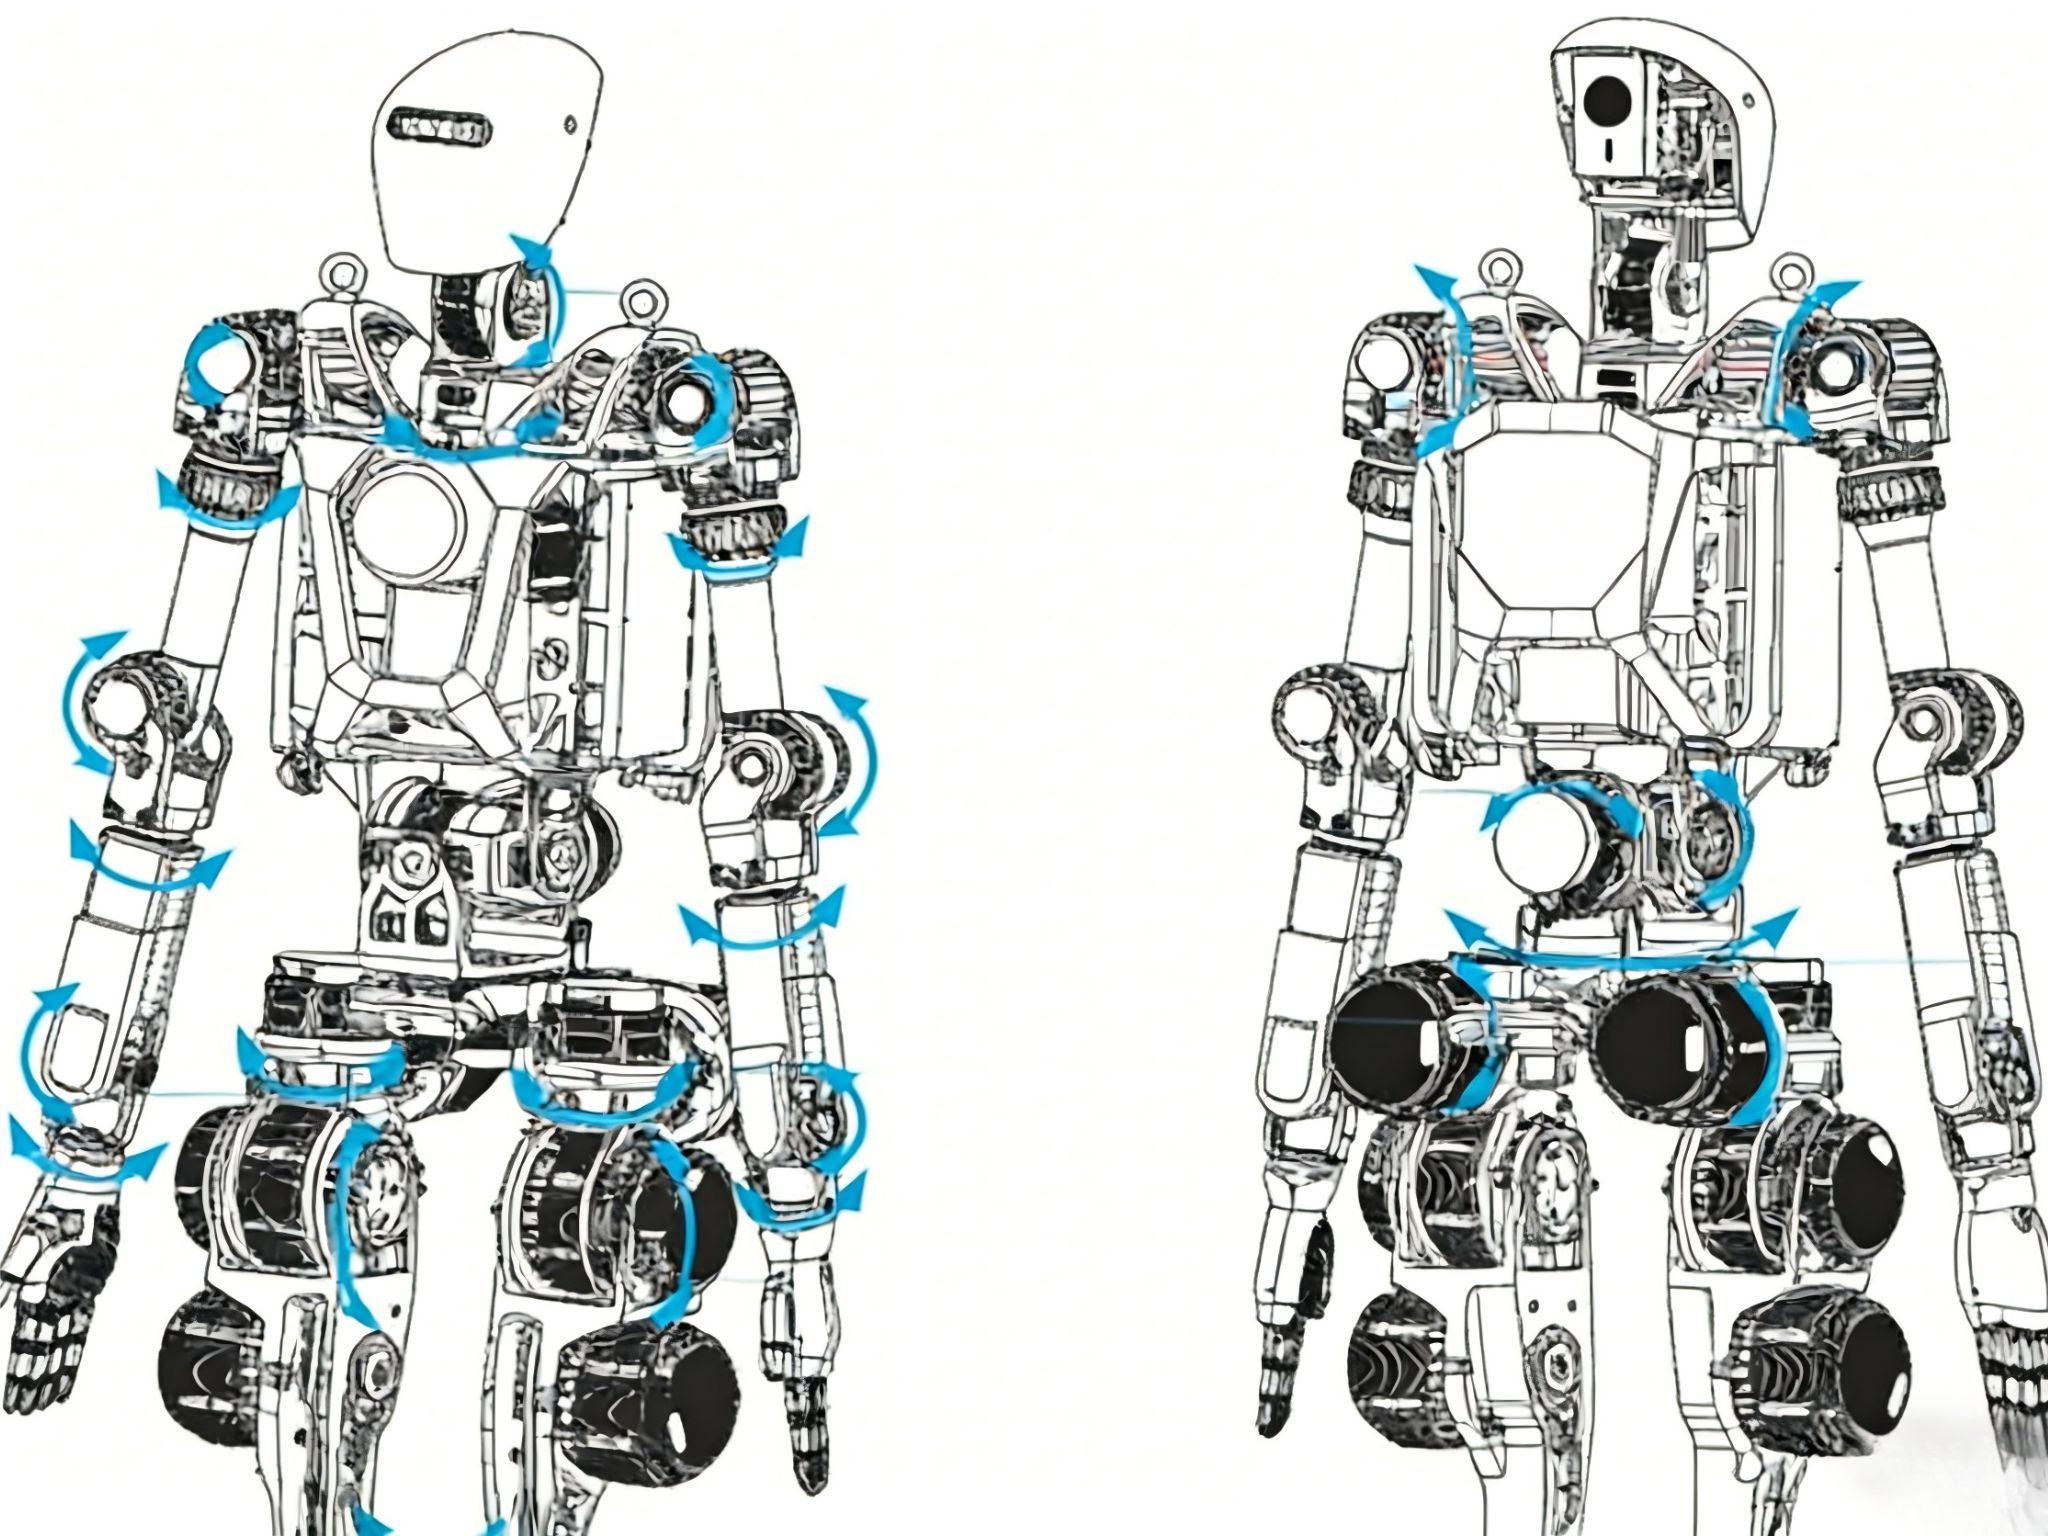
HONPINETCHLハーモニックジョイントモジュールは、双腕ヒューマノイドロボット、単腕のコンプライアント力制御、車輪型ヒューマノイドロボットの折りたたみ式腰部機構など、幅広いロボットのモーション制御用途に導入されています。統合型モーションコンポーネントとして、ロボティクス、インテリジェント製造、産業オートメーションなど、幅広い用途に対応します。
コアコンポーネントから統合型モーションユニットまで、HONPINEは多様な製品ラインアップと実際の動作デモを通じて、さまざまなロボット用途における精密伝動技術の可能性をご紹介します。
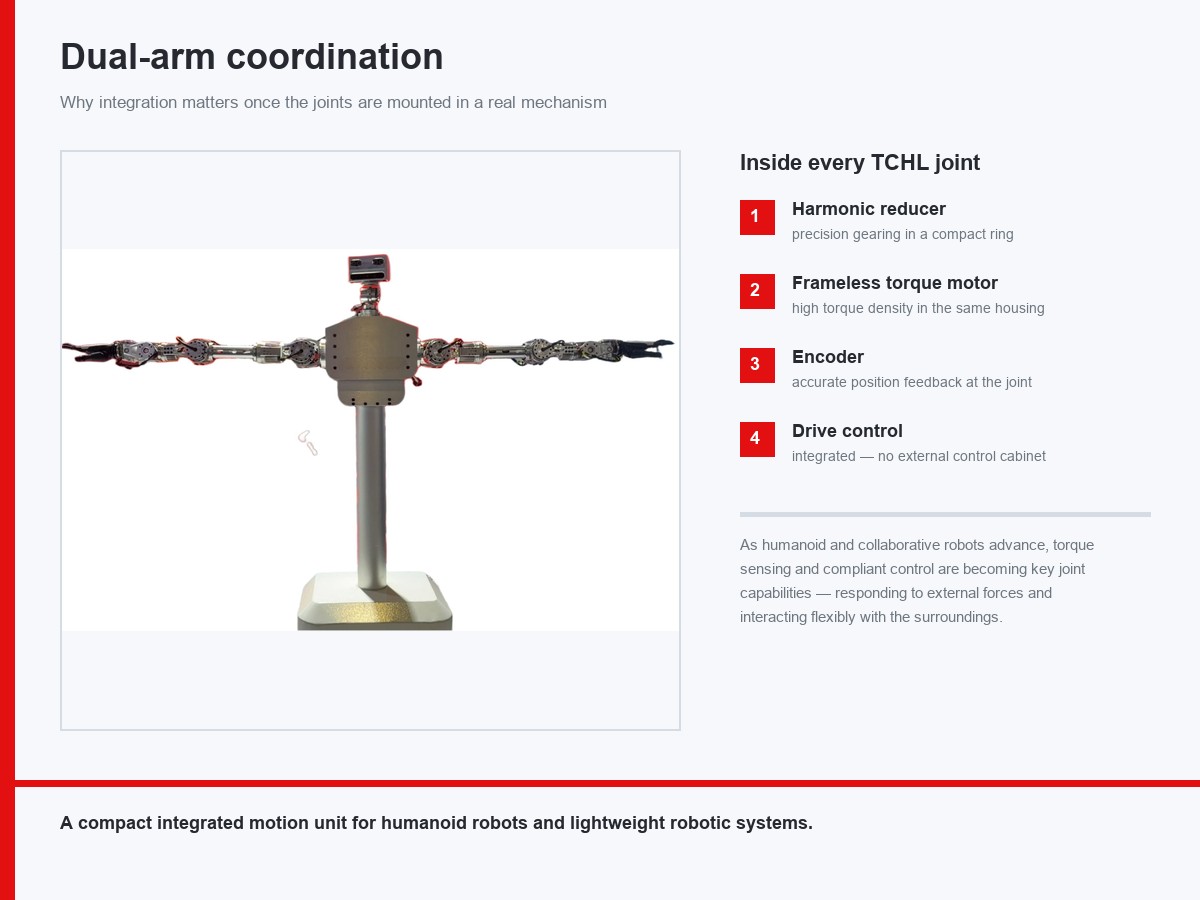
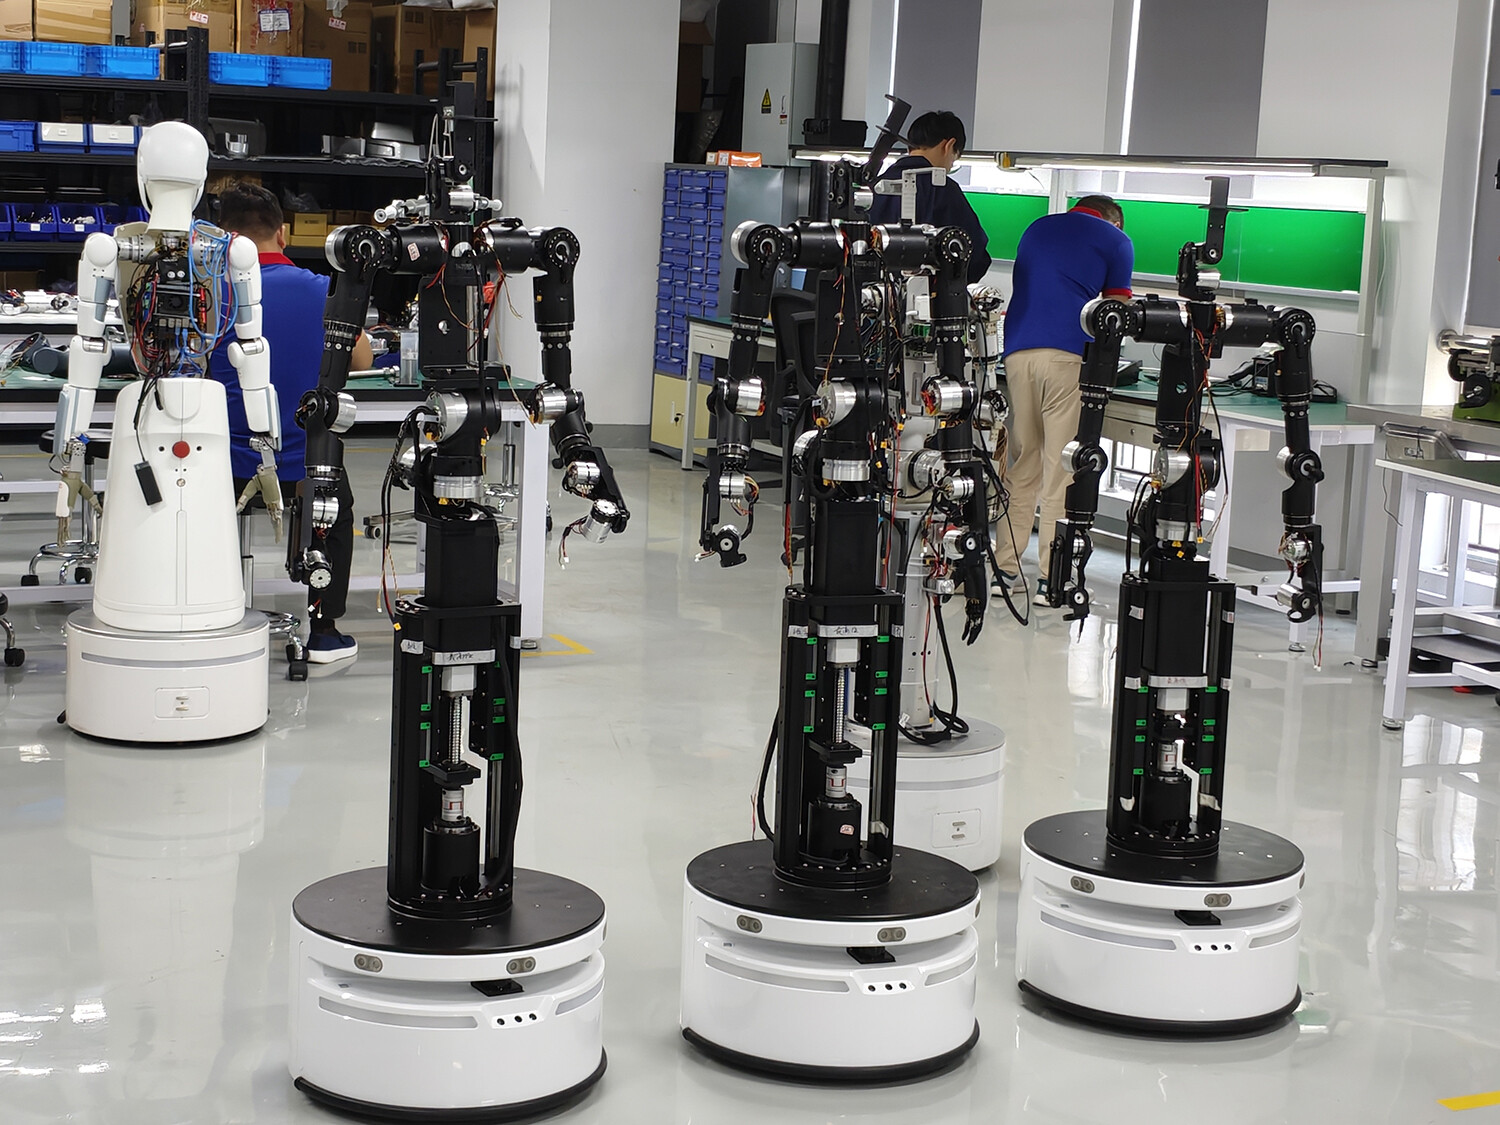
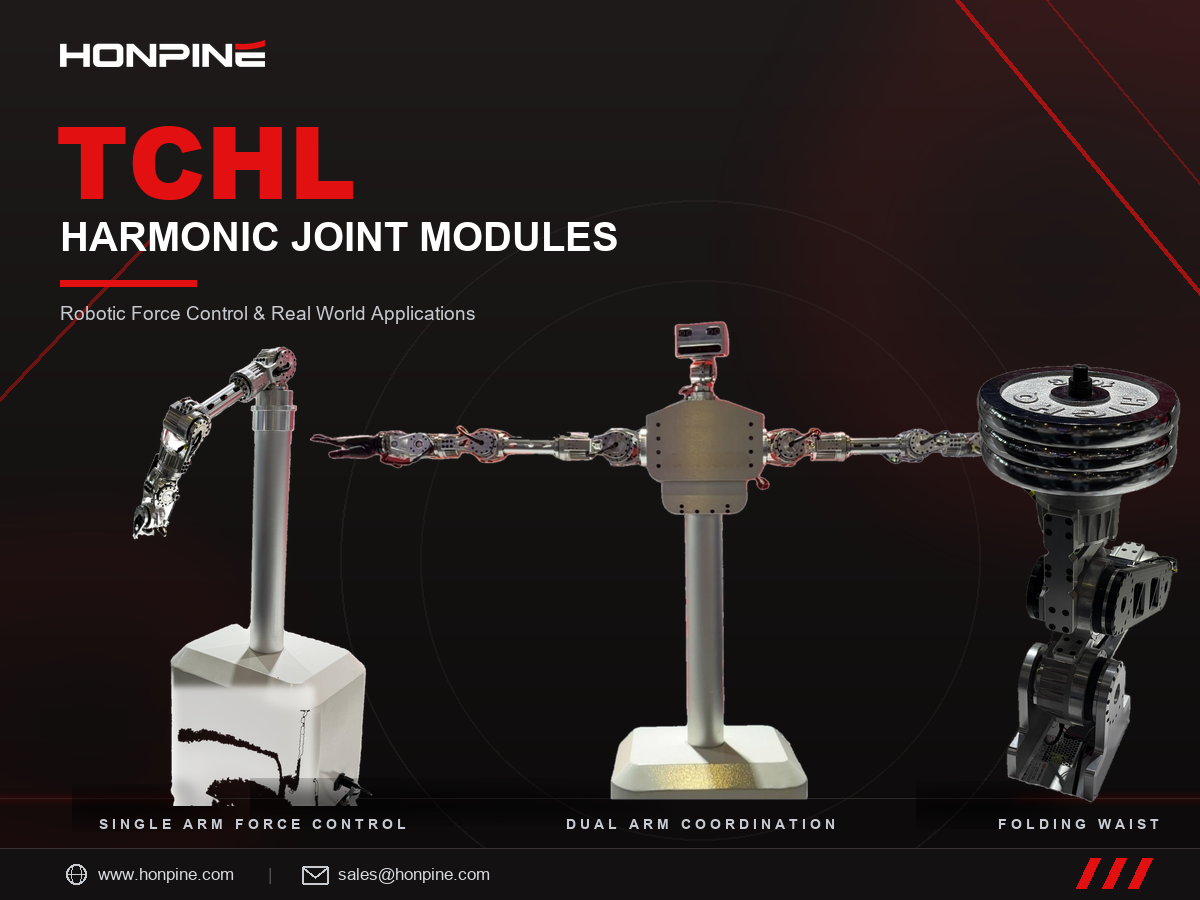
TCHLハーモニックジョイントモジュールは、どのように双腕協調を支えるのでしょうか?
単体のジョイントを静的に紹介するデモと比べ、双腕デモでは、統合型ジョイントモジュールがロボット機構全体の中でどのように機能するかを、より直感的に確認できます。
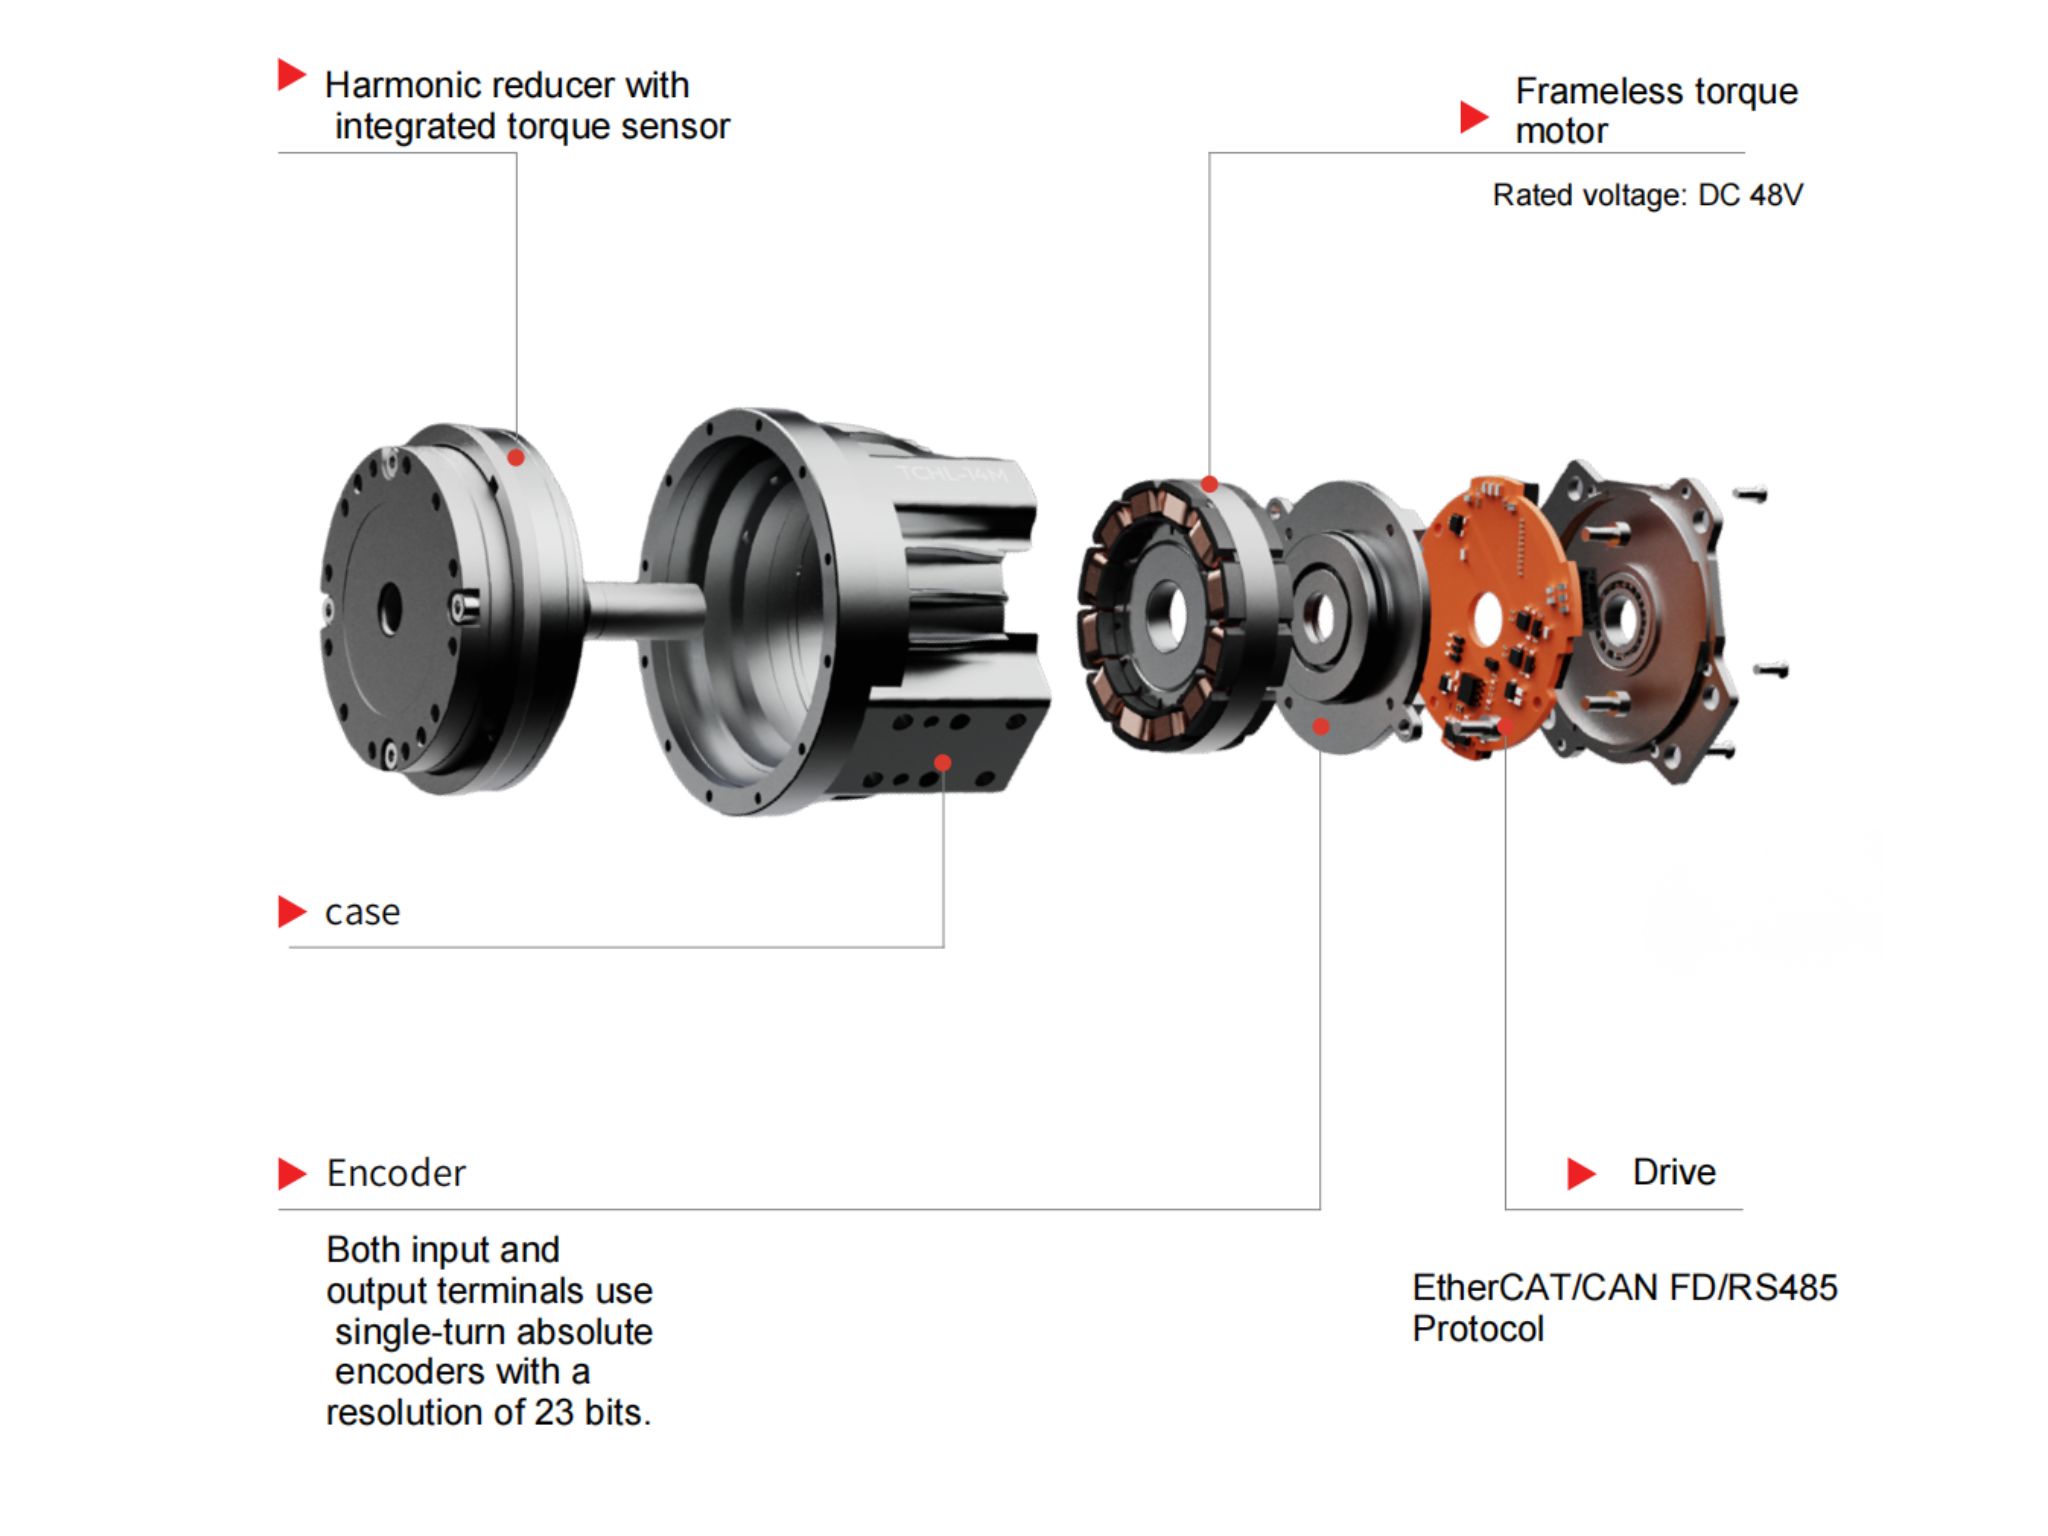
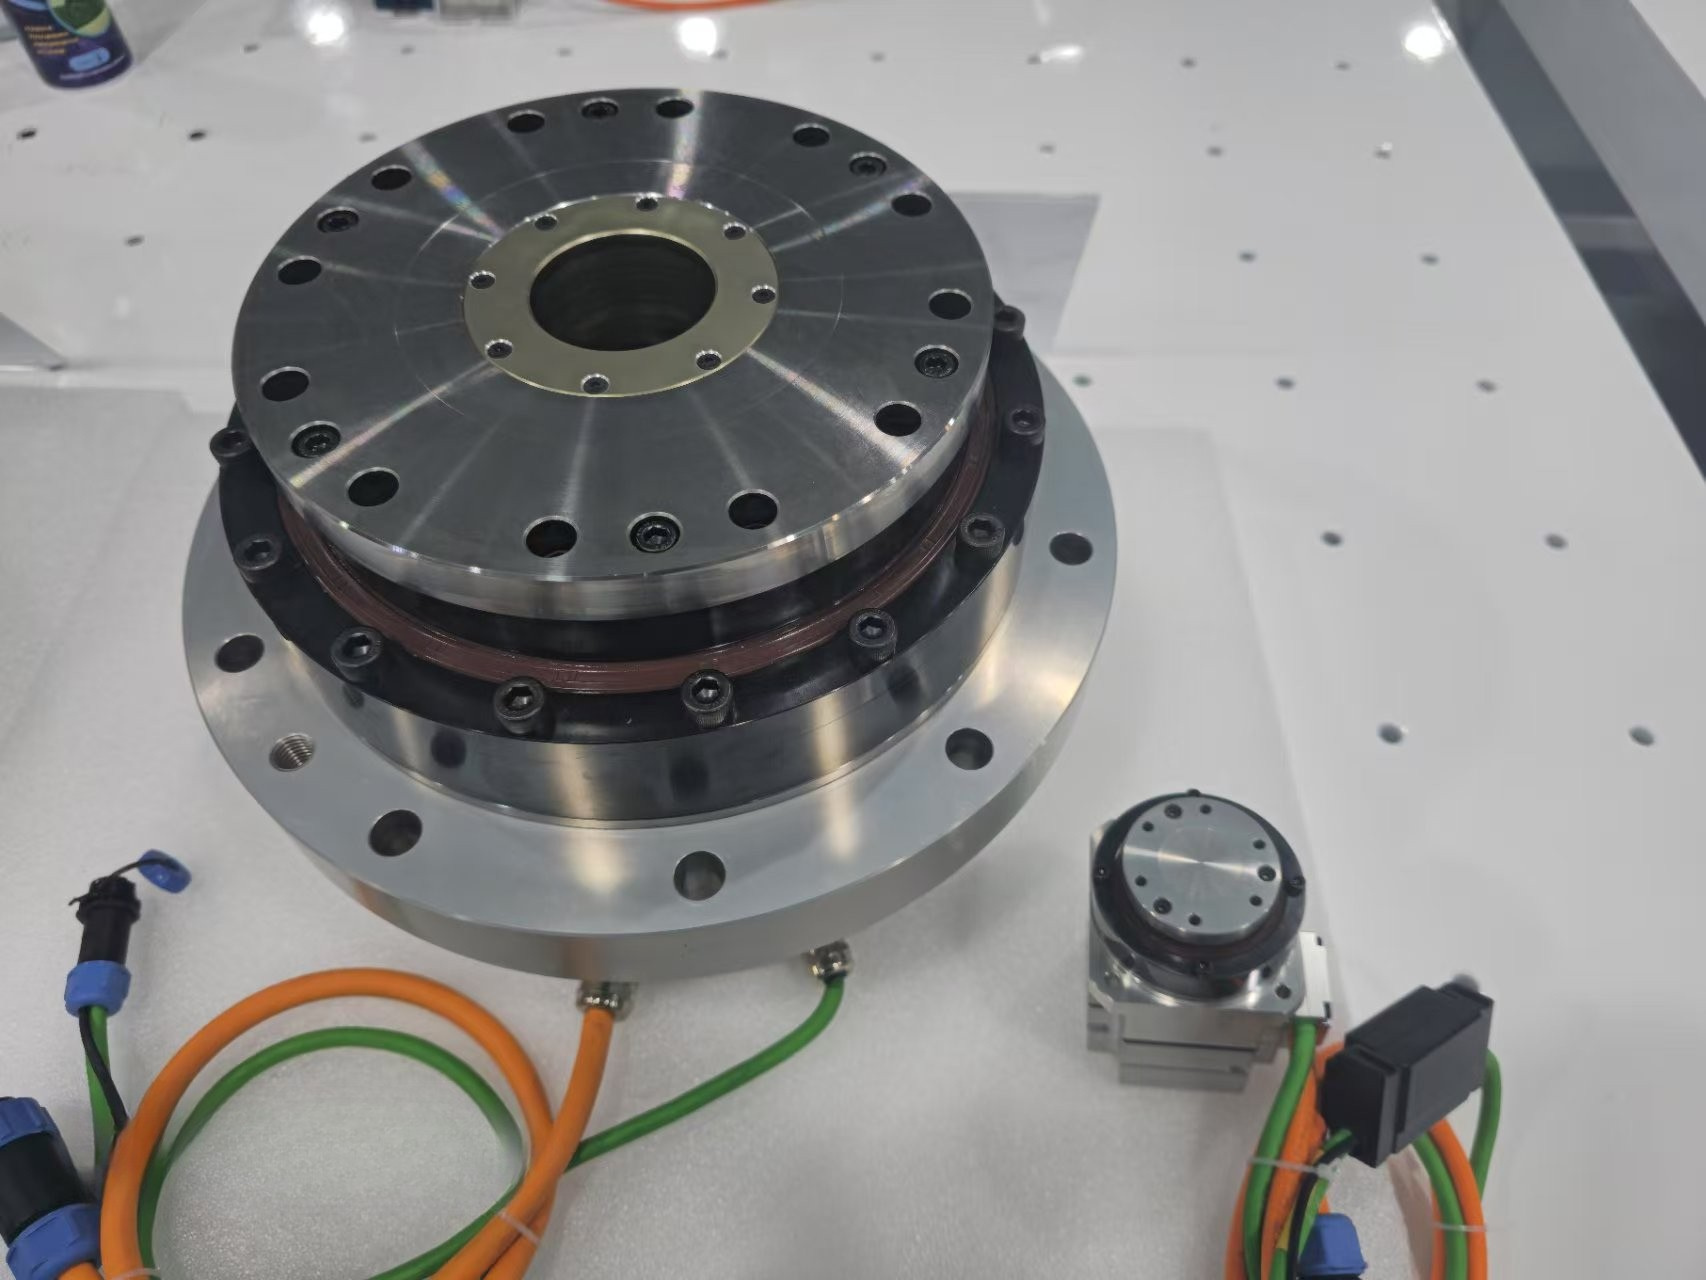
HONPINEのTCHLハーモニックジョイントモジュールシリーズは、ハーモニック減速機、フレームレス・トルクモーター、エンコーダー、ドライブ制御システムをコンパクトな一体構造に統合しています。これらのモジュールは、ヒューマノイドロボットをはじめとする軽量ロボットシステムの中核的なモーションユニットとして機能します。
ヒューマノイドロボットや協働ロボットの進化に伴い、トルクセンシングとコンプライアント制御は、ロボットジョイントの性能においてますます重要になっています。これらの機能により、ロボットは外力に応答し、周囲とのより柔軟なインタラクションを実現できます。
単腕のコンプライアント力制御は、精密な動作にとどまらず、どのように外力の検知へと広がるのでしょうか?
ヒューマノイドロボットや協働ロボットの普及が進むにつれ、外力を検知し、コンプライアントな動作を実現する能力の重要性が高まっています。
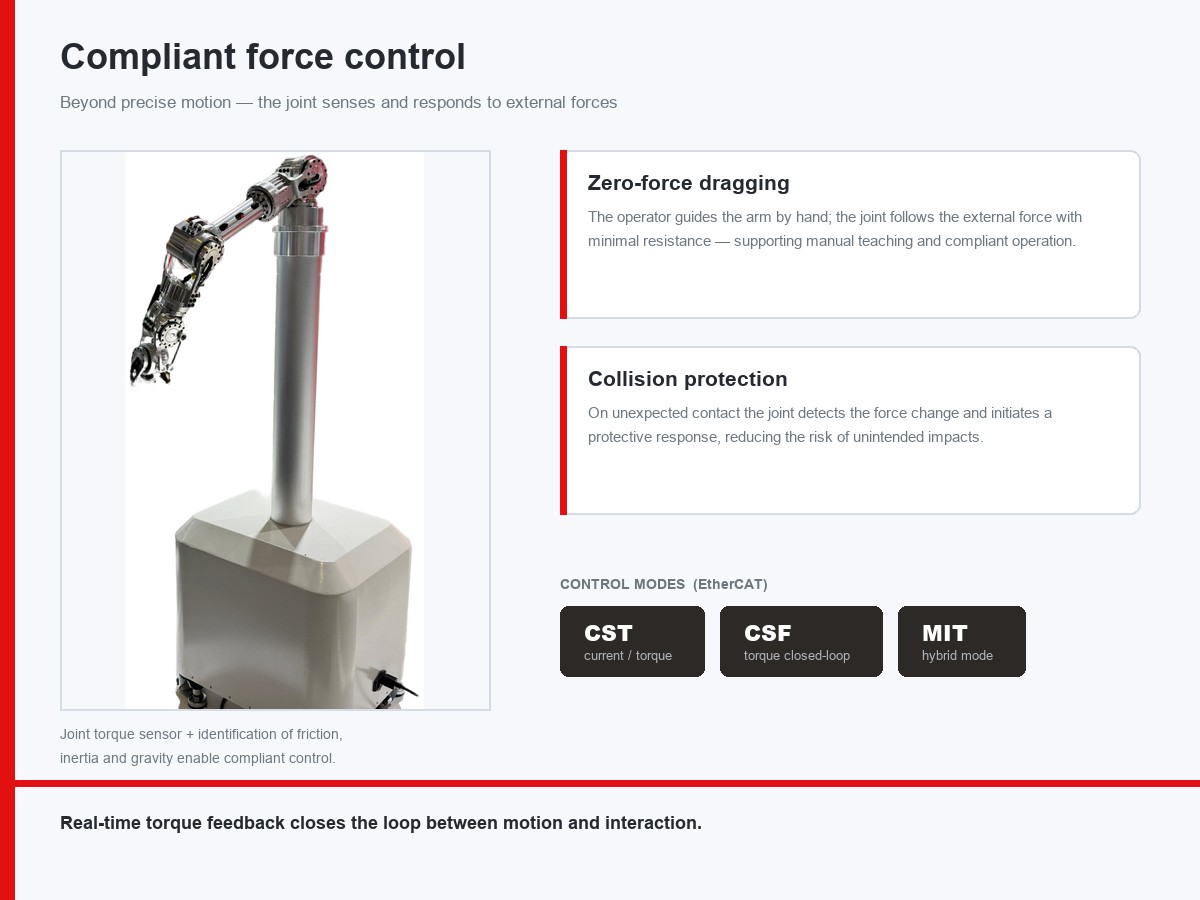
HONPINEは、単腕の力制御を動的に実演し、ゼロフォースドラッグと衝突保護という2つの主要機能をご紹介します。
ゼロフォースドラッグモードでは、オペレーターがロボットアームを手で直接誘導でき、アームはわずかな抵抗で外力に追従します。この機能は、手動ティーチングやコンプライアントなロボット動作に役立ちます。
アームが外部からの衝突や予期しない抵抗に遭遇すると、システムは外力の変化を検知して適切な保護応答を開始し、意図しない衝撃のリスク低減を支援します。
このデモでは、ジョイントモジュールに統合されたトルクセンサーを使用してトルク情報を取得します。ジョイントの摩擦、慣性、重力などのパラメーターを同定・補償することで、関節座標系でのコンプライアント制御を実現します。
動作の実行にトルクセンシングとインタラクティブ制御を組み合わせることで、HONPINEのTCHLハーモニックジョイントモジュールは、ロボットジョイントの機能をさらに拡張します。
単軸の力制御インタラクションで、トルクの変化をどのように可視化できるのでしょうか?
トルクセンサーを内蔵したジョイントモジュールは、実際の出力トルクをリアルタイムでフィードバックし、目標値に基づく閉ループ制御によって応答を調整できます。
このデモでは、トルクフィードバックと制御性能を確認しやすくし、ジョイントモジュールが動作中に外力をどのように検知し、トルクを調整するかを理解できるようにします。
お客様ごとの開発要件に対応するため、HONPINEのTCHLハーモニックジョイントモジュール用ソフトウェアは、EtherCAT通信によるCST電流/トルク制御、CSFトルク閉ループ制御、MIT制御モードに対応し、ロボットのコンプライアント制御や二次開発に複数の選択肢を提供します。
これらの制御方式により、開発者は用途の要件や制御アーキテクチャに応じて、動作やトルクを調整するさまざまな方法を検討できます。
車輪型ロボットの腰部機構におけるTCHLハーモニックジョイントモジュール
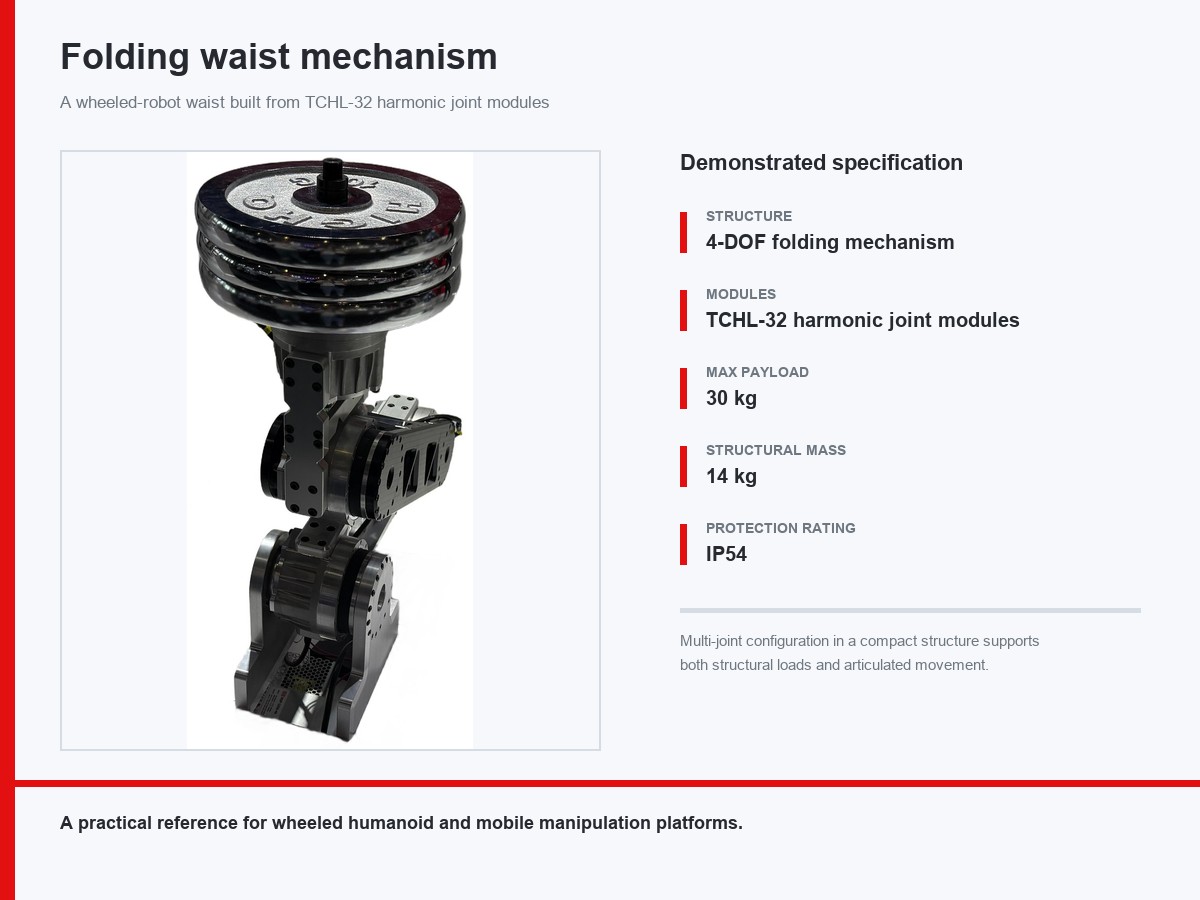
ここでは、車輪型ロボットの腰部機構におけるHONPINEのTCHLハーモニックジョイントモジュールの適用例をご紹介します。
このソリューションでは、軽量なTCHL-32シリーズのハーモニックジョイントモジュールを搭載した4自由度の折りたたみ構造を採用しています。最大可搬質量は30 kg、構造質量は14 kgで、保護等級はIP54です。
多関節構成とコンパクトな機械設計により、このデモでは、構造荷重を支えながら関節運動を実現するロボットの腰部機構に、ハーモニックジョイントモジュールを組み込む方法を紹介します。
この設計は、車輪型ヒューマノイドロボット、移動マニピュレーションロボットなどのプラットフォームにおける腰部機構開発の実用的な参考例となります。コンパクトな構造に複数の統合型モーションユニットを組み合わせることで、ロボット機構設計の可能性をさらに広げます。
次世代のロボティクスとインテリジェント機器を支える
ロボット業界では、より高い精度、軽量化、優れた統合性、さらなる信頼性が求められ続けています。HONPINEは、精密製造と拡張性のある生産能力を活用しながら、コア技術の進歩に取り組んでいます。
初期開発や検証から量産展開まで、製品開発の全段階でお客様を支援し、実際のロボット用途におけるエンジニアリング上の課題解決に貢献します。
ハーモニック減速技術における中核的な専門知識を基盤に、HONPINEは精密伝動製品、統合型ジョイントモジュール、ロボット用モーションコンポーネントの製品ラインアップを今後も拡充していきます。
信頼性の高い製品、継続的な技術革新、製造能力を通じて、HONPINEはロボティクスとインテリジェント機器のさらなる発展を支援していきます。
著者について
HONPINEのテクニカルディレクターを務めるTheodore Liは、複製製品のR&D戦略を統括し、チーム編成を指導し、販売前および販売後の業務の両方を管理しています。

続きを読む
HONPINEのストーリーおよび精密駆動に関連する業界動向についてさらに詳しくご覧ください。
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 なぜ高性能ヒューマノイドロボットの価格を下げることはそれほど難しいのでしょうか?そして、なぜハーモニック関節モジュールは依然として代替不可能なのでしょうか?中核的理由は、避けることのできない1つの要件にあります:高い自由度。
高い DOF はヒューマノイドロボットに不可欠であり、これにより高調波関節モジュールがシステム総価値に占める割合が一貫して高くなります。 HONPINEハーモニックサーボアクチュエータが医療ロボティクスを変革している理由医療ロボットは、医療分野で使用される自動化ロボットシステムであり、診断、手術、リハビリテーション、患者ケア、および補助治療の実施において、医師、看護師、その他の医療機器を支援、強化、または代替するために用いられます。これらは、ロボティクス、人工知能、センシング技術、メカトロニクス、およびコンピュータ制御システムを統合し、医療の精度、効率、安全性、および患者全体の体験を向上させます。この記事では、HONPINEハーモニックサーボアクチュエータが医療ロボティクスに非常に適している理由を説明します。
 Harmonic Drive Systems VS Nabtesco VS HONPINE ハーモニックドライブモーター統合型ハーモニック関節モーターは、モーター、減速機、エンコーダ、センサー、その他の主要部品を1つのモジュール / アクチュエータに統合した、高度に集積化された高性能なロボット関節用ソリューションです。ロボットに強力な駆動能力と精密なモーションコントロールを提供します。ヒューマノイドロボットの動作の「心臓」と見なされ、各関節に搭載されてその動きを制御し、ロボット全体の性能を直接左右します。したがって、信頼性の高いハーモニック関節モーターを選定することは、ヒューマノイドロボットの開発にとって極めて重要です。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
 HONPINEハーモニックドライブ減速機, RV減速機, 遊星減速機がヒューマノイドロボットの発展を支援ヒューマノイドロボットは、研究室で能力を実証する段階から、幅広い産業用途へと進化しています。軽量材料、身体性知能、自律バッテリー交換技術に牽引された生産性革命が、世界中の工場、病院、家庭で起こっています。ヒューマノイドロボットの"関節革命"が進行中です。ヒューマノイドロボットは数千の部品で構成され、その中でもアクチュエーターは最も重要な可動部品として、ロボットの"関節と筋肉"と呼ばれています。ハーモニックドライブ減速機は、その高精度とコンパクトなサイズにより、回転関節に広く使用されています。
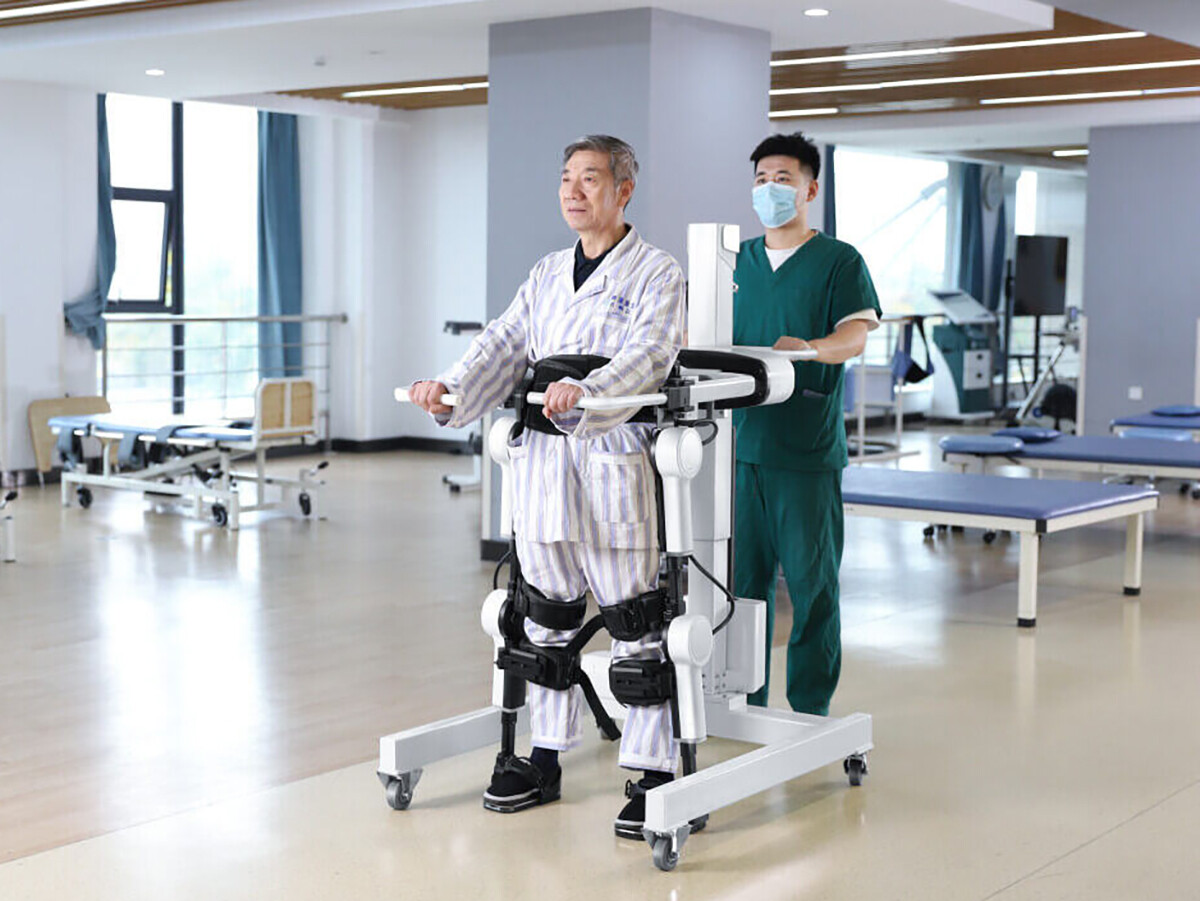
 なぜハーモニックドライブモーターは外骨格ロボットに最適な選択なのでしょうか?外骨格は通常、ハーモニックドライブモーター、センサー、およびセンシング、制御、情報処理、データフュージョン、モバイルコンピューティング技術を統合するその他のコンポーネントを組み込んでいます。これらのシステムは、人間の感覚機能および運動機能をロボットのトルク伝達および制御システムと同期させ、身体能力を強化したり、医療リハビリテーションを提供したりする役割を果たします。最先端の破壊的技術として、外骨格は軍事用途と医療用途の両方において重要な戦略的意義を持っています。ハーモニックドライブ減速機が提供する高トルク密度と高精度制御により、外骨格ロボットにとって最適なソリューションとなっています。
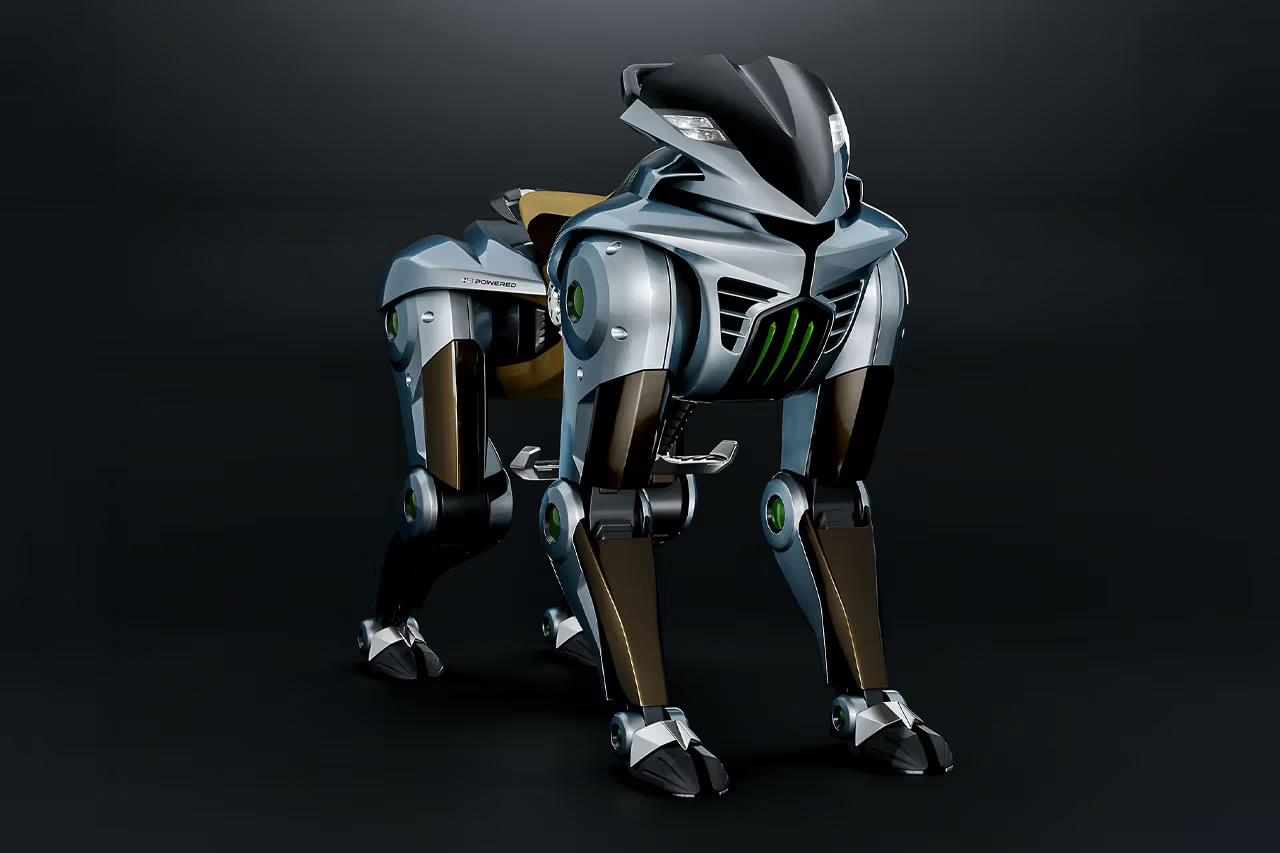
 川崎重工、CORLEOロボットホースを発表:ハーモニックドライブ減速機が重要な役割を果たす川崎重工は、水上走行、跳躍、走行、そしてダイナミックなポーズを取ることができる高い機動性を備えたロボットホース「CORLEO」を発表しました。過酷な地形を攻略するために設計されたCORLEOの脚部運動システムは、各脚に独立駆動モジュール / アクチュエータを採用し、卓越した安定性と衝撃吸収性を実現しています。後脚は前脚から独立して作動するため、ライダーのバランスを保ちながら、階段や凹凸のある地面でも荒れた路面を滑らかに移動できます。
:仕様が実際に示すもの") ハーモニックドライブのバックラッシ(分角):仕様が実際に示すもの適切な力制御ハーモニック関節アクチュエータを選ぶ際は、トルクや寸法を比較するだけでは不十分です。トルクセンサーの仕様、エンコーダのフィードバック、通信プロトコル、機能安全、中空軸のサイズは、システム統合や制御性能に影響する可能性があります。本ガイドでは、HONPINEの技術責任者がTCHLシリーズとHAGシリーズのハーモニック関節アクチュエータを比較し、主な違いを解説するとともに、ヒューマノイドロボット、協働マニピュレータ、精密組立、研磨などの力制御アプリケーションに適した実践的な選定方法を紹介します。
 HONPINE TCHLハーモニック関節モジュール:ロボットの力制御と実際の活用事例皆さま、こんにちは。HONPINEのテクニカルディレクター、Theodore Liです。
HONPINEのTCHLハーモニックジョイントモジュールは、双腕ヒューマノイドロボット、単腕のコンプライアント力制御、車輪型ヒューマノイドロボットの折りたたみ式腰部機構など、幅広いロボットのモーション制御用途に導入されています。統合型モーションコンポーネントとして、ロボティクス、インテリジェント製造、産業オートメーションなど、幅広い用途に対応します。
コアコンポーネントから統合型モーションユニットまで、HONPINEは多様な製品ラインアップと実際の動作デモを通じて、さまざまなロボット用途における精密伝動技術の可能性をご紹介します。
ダブルクリック
当社は harmonic drive reducer,planetary reducer,robot joint motor,robot rotary actuators,RV gear reducer,robot end effector,dexterous robot hand を提供しています
 ロボット関節用モジュールとは何ですか?最適なロボット回転関節アクチュエータをどのように選ぶべきですか?ロボット関節用の中核伝達ソリューションにおいて、遊星式およびハーモニック式のロータリーアクチュエータは、それぞれ独自の強みを持っています。用途要件に基づいて適切なタイプを選定することは、性能とコストの最適なバランスを実現するために不可欠です。
 最適なハーモニックギアロータリーアクチュエータを選ぶための7つのステップニーズに最も適したハーモニックギアロータリーアクチュエータをどのように選定しますか?
この記事では、減速比の確認、トルク計算、ベアリング荷重計算、負荷慣性の確認、ドライバマッチングの観点から、選定および計算プロセスを紹介します。 トルクセンサー内蔵 OMG 超小型ハーモニックドライブ関節モジュールHONPINE TCHLシリーズのハーモニックドライブ関節モジュールは、軽量設計、統合レベル、接続の利便性など複数の面で破壊的な向上を実現した画期的な製品です。この記事では、その革新的な改良についてご紹介します。
 HONPINEハーモニックドライブサーボモーターがどのように超高性能と超高精度を実現するかHONPINEハーモニックドライブサーボモーターは、高精度ハーモニックドライブ、高精度光学式エンコーダー、および高出力密度モーターを統合したモジュール式フレームワークを通じて、超高性能と高精度を実現しています。レーザー干渉計による専門的な試験により、位置指令の安定した、正確で、予測可能な実行が確保され、高度な産業用途における精密な動作への厳しい要求を満たします。
:仕様が実際に示すもの") ハーモニックドライブのバックラッシ(分角):仕様が実際に示すもの適切な力制御ハーモニック関節アクチュエータを選ぶ際は、トルクや寸法を比較するだけでは不十分です。トルクセンサーの仕様、エンコーダのフィードバック、通信プロトコル、機能安全、中空軸のサイズは、システム統合や制御性能に影響する可能性があります。本ガイドでは、HONPINEの技術責任者がTCHLシリーズとHAGシリーズのハーモニック関節アクチュエータを比較し、主な違いを解説するとともに、ヒューマノイドロボット、協働マニピュレータ、精密組立、研磨などの力制御アプリケーションに適した実践的な選定方法を紹介します。
 HONPINE TCHLハーモニック関節モジュール:ロボットの力制御と実際の活用事例皆さま、こんにちは。HONPINEのテクニカルディレクター、Theodore Liです。
HONPINEのTCHLハーモニックジョイントモジュールは、双腕ヒューマノイドロボット、単腕のコンプライアント力制御、車輪型ヒューマノイドロボットの折りたたみ式腰部機構など、幅広いロボットのモーション制御用途に導入されています。統合型モーションコンポーネントとして、ロボティクス、インテリジェント製造、産業オートメーションなど、幅広い用途に対応します。
コアコンポーネントから統合型モーションユニットまで、HONPINEは多様な製品ラインアップと実際の動作デモを通じて、さまざまなロボット用途における精密伝動技術の可能性をご紹介します。 NEMA 17・NEMA 23 ハーモニックドライブ適合ガイド:ステッピングモーターとハーモニック減速機の組み合わせステッピングモーターとハーモニックドライブの組み合わせは、予算上の妥協ではありません。ステッピングモーターの弱点である粗いステップ角、約400 rpmを超えると急激に低下するトルク、精密な伝達機構がないことは、ハーモニックドライブがまさに解決する課題です。動作点を低速・高トルクの最適領域に移し、1.8°のステップ角を秒角レベルの分解能に高め、バックラッシをほぼゼロにします。本ガイドでは、取り付け部におけるNEMAフレームサイズの意味、NEMA 17およびNEMA 23に適合するハーモニックドライブのフレームサイズ、見落とされがちな入力側の無負荷起動トルクを含む、順番に行うべき8項目の確認事項、そして組み合わせの実際の弱点である、気づかれにくい故障について説明します。HONPINE SHDおよびCSFの仕様も掲載しています。
 リチウム電池製造用ロボットアームのハーモニック減速機とRV減速機:関節ごとの選定ガイドリチウム電池工場でロボットアーム用減速機を選定する際、重要なのは「最適な」ギアボックスを一つ見つけることではなく、関節ごとに役割を分担することです。剛性、耐衝撃性、長寿命が最も重要な肩と肘(J1~J3)にはRV減速機を、バックラッシのほぼゼロ、高いトルク密度、軽量性が位置決め精度を左右する手首(J4~J6)にはハーモニック減速機を使用します。長距離の直交座標搬送には、低コストの遊星ギアボックスが適しています。リチウム電池の製造では、さらに厳しい3つの条件が加わります。極めて高い繰り返し精度(±0.02–0.05 mm)、24/7の高稼働率、そして金属粒子による汚染を一切許容しないことです。本ガイドでは、関節ごとの選定の考え方を解説し、3種類の減速機を比較するとともに、各工程における一般的な構成を示します。
 産業オートメーション向け高精度ロータリーアクチュエータの選び方高精度ロータリーアクチュエータは、位置決め精度、繰り返し精度、耐久性、設置の柔軟性が装置の性能に直接影響する産業オートメーションにおいて重要な役割を果たします。HONPINEは、HAT、HAM、HASのハーモニックロータリーアクチュエータと、HPG低バックラッシ遊星アクチュエータを含む、4つの主要な精密ロータリーアクチュエータシリーズを提供しています。製品全体の定格トルク範囲は4~1,494 Nmで、半導体製造、3Cオートメーション、レーザー加工、CNC工作機械などの用途向けに設計されています。使用条件、精度要件、機械への組み込み要件に基づいて、適切なロータリーアクチュエータを選定する方法をご紹介します。
 高精度自動化装置にハーモニック減速機が適している理由高精度自動化装置では、安定した回転運動、信頼性の高い位置決め、コンパクトな伝達設計が求められます。ディスペンサーヘッドの方向調整や部品の角度合わせから、自動検査のインデックス動作まで、ハーモニック減速機は、限られた設置スペースで低バックラッシと高減速比が必要な用途に実用的なソリューションを提供します。本記事では、ハーモニック減速機が再現性の高い動作をどのように支えるかを説明し、主な設計構成を比較するとともに、負荷、速度、精度、機械のサイクルタイム要件に基づいて適切な減速比と減速機構造を選定する方法を解説します。
 サーボモーターと減速機はなぜ理想的な組み合わせなのか?サーボモーターは高速かつ高精度なモーション制御を実現し、減速機は負荷に合わせて速度とトルクを調整します。このガイドでは、トルクの増幅、モーター側から見た慣性の低減、理論上の位置分解能の向上を通じて、サーボモーターと減速機がどのように連携するかを解説します。慣性マッチング、バックラッシ、ねじり剛性、減速比が、ロボット工学や産業オートメーションの性能にどのように影響するかをご紹介します。
 ロボット関節モジュールの選定と使用方法ロボット関節モジュールの選定から、制御された動作の実現まで、どのように進めればよいのでしょうか。HONPINEのHPJMハーモニック関節モジュールを例に、テクニカルディレクターのTheodore Liが、機械的な取り付け、電気配線、CANおよびEtherCATの設定、制御の立ち上げにおける重要な手順を解説します。統合前に確認すべき点と、各関節がコントローラーに正しく応答できるようにセットアップを進める方法をご紹介します。